【NUCLEO-C562RE】MicroPython
本文介绍了 NUCLEO-C562RE 开发板编译和上传 MicroPython 固件并进行外设功能测试的项目设计。
项目介绍
- 准备工作:环境搭建、固件上传;
- 工程测试:DHT11温湿度计、ADC电压计、AHT20 、BMP280 气压计、MCU 温度计等。
环境搭建
使用 OpenClaw 智能体实现开发环境的自动部署和固件生成。
- 安装 VM 虚拟机,运行 Ubuntu 2204 操作系统;
- OpenClaw 官网 下载
openclaw_xx.deb 并安装软件;
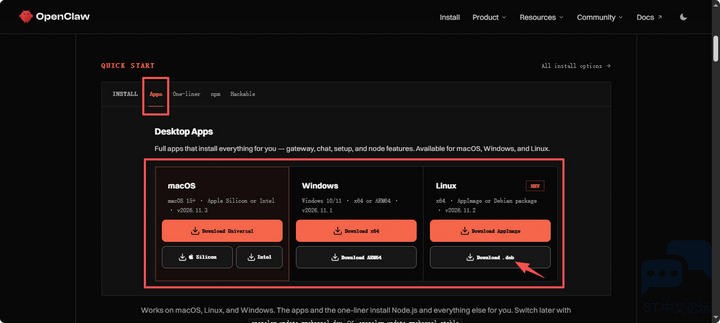
- 在浏览器 UI 界面配置模型,这里使用自定义模型,需要链接和 API 令牌;
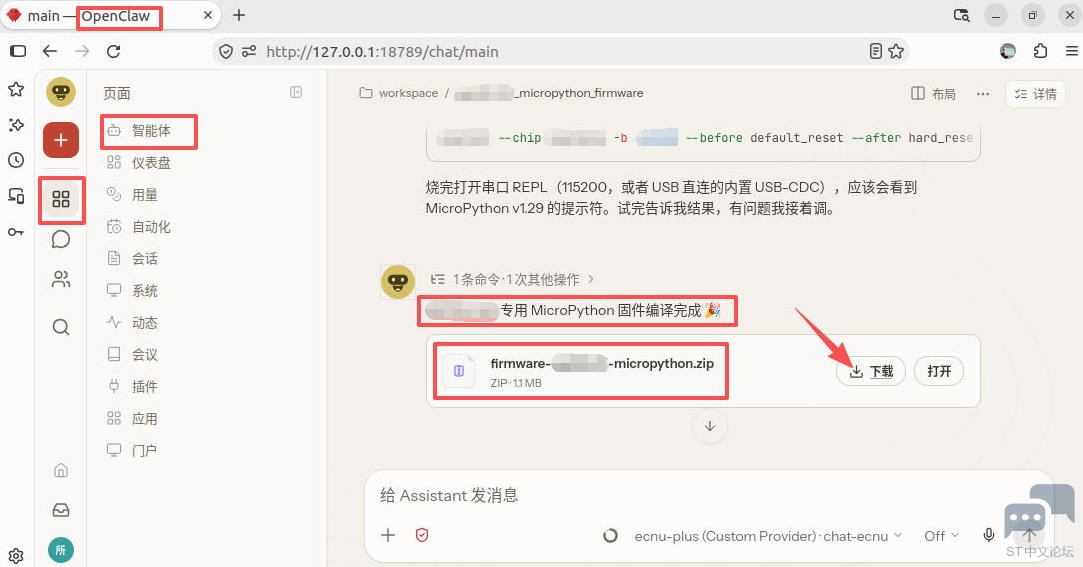
- 打开会话界面,点击新建 Agent 智能体对话;
- 输入
nucleo-c562re 编译 micropython 固件 指令,智能体自动安装所需环境并编译;
- 将编译得到的 firmware 二进制固件下载至宿主机。
固件上传
使用 Type-C 数据线连接主机和开发板。
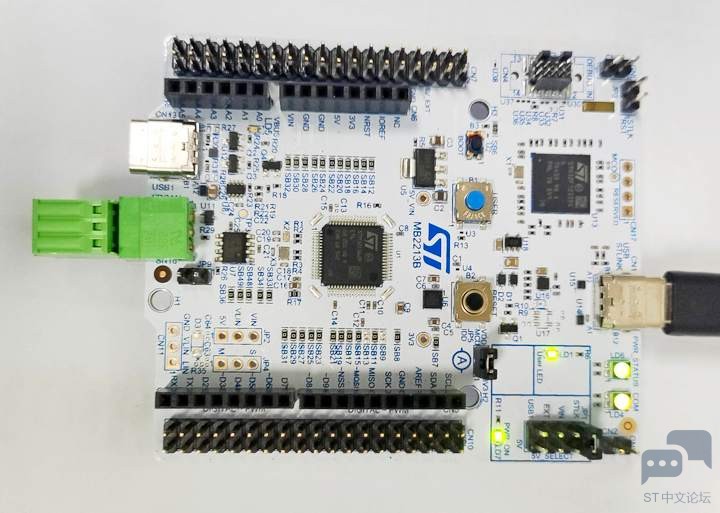
使用 STM32CubeProgrammer 软件将 MicroPython 固件并上传至开发板。
固件详见:micropython/firmware/nucleo-c562re .
工程测试
使用一系列传感器模块测试外设功能,包括 GPIO、ADC、I2C 等。
- 下载并安装 Thonny IDE 软件;
- 使用 Type-C 数据线连接电脑和开发板;
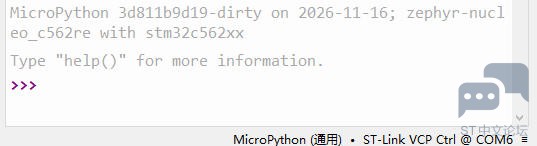
- 运行 Thonny IDE 软件,在右下角选择解释器为 MicroPython (通用);
MCU 温度
通过 MicroPython 自带传感器函数 zsensor 实现 MCU 温度的终端打印。
代码
Thonny IDE 新建文件并添加如下代码
import zsensor, time

t = zsensor.Sensor("dietemp")

while True:
    t.measure()
    temp = t.get_float(zsensor.DIE_TEMP)
    print("MCU temperature: %.1f C" % temp)
    time.sleep(1)
保存代码。
效果
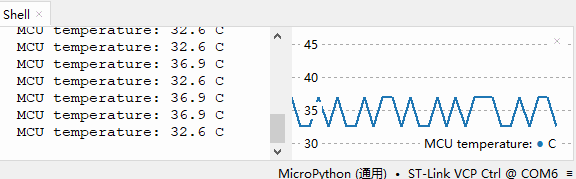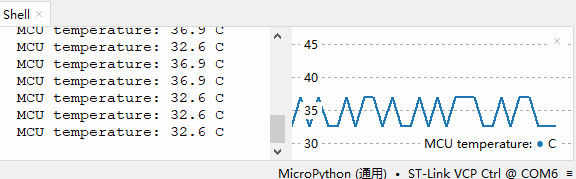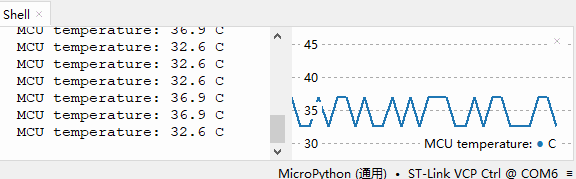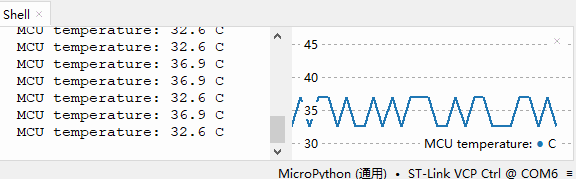
运行程序,终端打印 MCU 温度;
ADC 电压
调用板载 ADC 功能模块,读取电位器电压并打印。
硬件连接
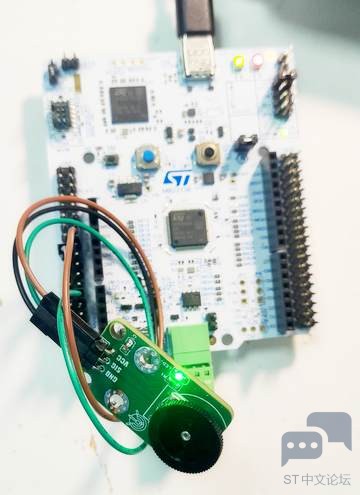
电位器模块详见:拨盘电位器模块 - OSHWHUB .
代码
Thonny IDE 新建文件并添加如下代码
from machine import ADC
import time

adc = ADC(("adc@42028000", 0))   # PA0

while True:
    vol_uv = adc.read_uv()
    vol_v = vol_uv / 1_000_000   # 伏
    print("PA0 = {:.3f} V".format(vol_v))
    time.sleep(0.1)
保存代码。
效果
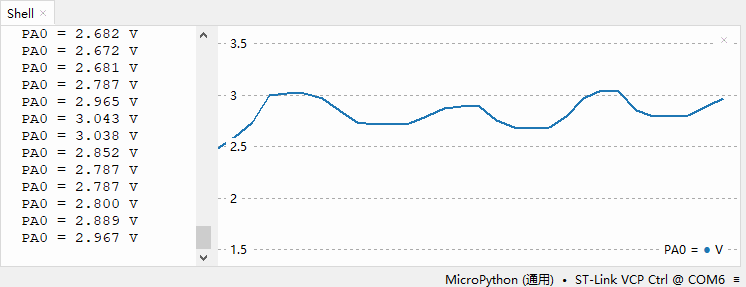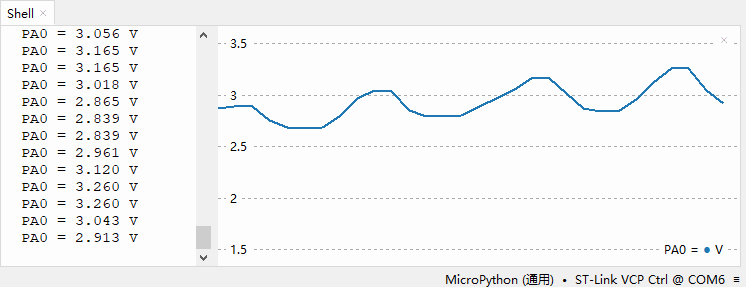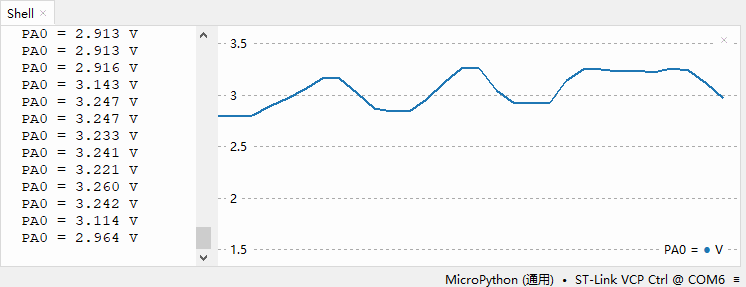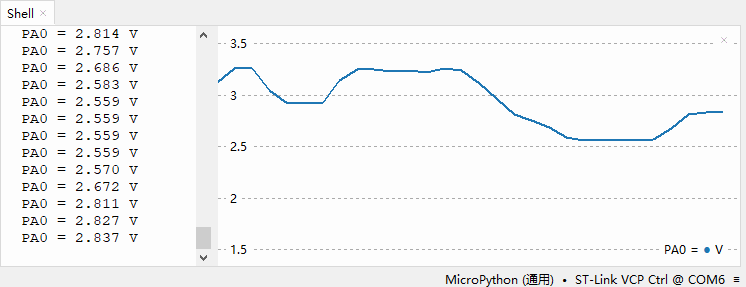
运行程序,终端打印 PA0 引脚的 ADC 电压值;
DHT11
通过 GPIO 驱动 DHT11 温湿度传感器,读取环境温湿度并终端打印。
硬件连接
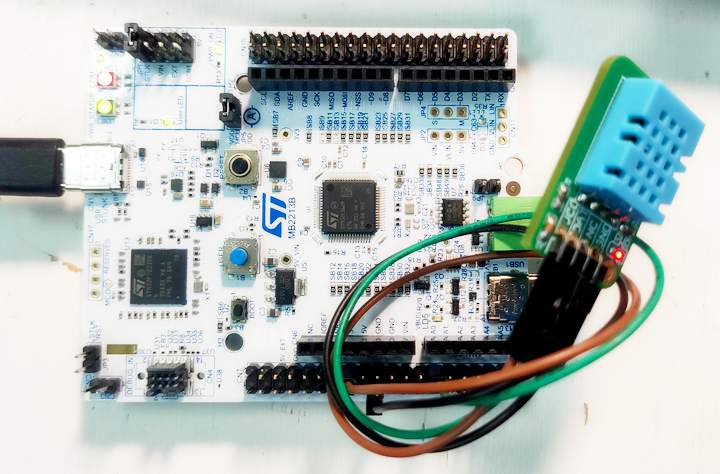
DHT11 模块详见:DHT11 模块 - OSHWHUB .
代码
Thonny IDE 新建文件并添加如下代码
from machine import Pin
import time

DHT_PIN = ("gpioa", 0)
MAXRETRY = 3

# 高电平宽度阈值(us):0 码 26~28us,1 码 70us,取 45us 居中,两侧余量最大
BIT1_THRESH_US = 45
TIMEOUT_US = 300


def _wait_level(io, level, timeout_us=TIMEOUT_US):
    """等引脚变成 level,返回等待耗时(us);超时返回 -1"""
    t0 = time.ticks_us()
    while io.value() != level:
        if time.ticks_diff(time.ticks_us(), t0) > timeout_us:
            return -1
    return time.ticks_diff(time.ticks_us(), t0)


def dht11_read(pin_num):
    """返回 (湿度%RH, 温度℃) 或 (None, 错误说明)"""
    data = [0] * 5

    # --- 主机起始信号:拉低 >18ms,再拉高 20-40us ---
    io = Pin(pin_num, Pin.OUT, value=0)
    time.sleep_ms(20)
    io.value(1)
    time.sleep_us(30)

    # --- 切换为输入,等传感器应答 ---
    io.init(Pin.IN, Pin.PULL_UP)

    err = None
    try:
        if _wait_level(io, 0) < 0:            # 等 ACK 拉低
            err = 'no ack (check wiring/pullup)'
        elif _wait_level(io, 1) < 0:          # ACK 低 ~80us 结束
            err = 'ack low stuck'
        elif _wait_level(io, 0) < 0:          # ACK 高 ~80us 结束
            err = 'ack high stuck'
        else:
            # --- 40 bit:50us 低 + [26-28us=0 / 70us=1] 高 ---
            for i in range(40):
                if _wait_level(io, 1) < 0:    # 每 bit 起始低电平结束
                    err = 'data low timeout'
                    break
                hi = _wait_level(io, 0)       # 高电平宽度(us)
                if hi < 0:
                    err = 'data high timeout'
                    break
                data[i // 8] = (data[i // 8] << 1) | (1 if hi > BIT1_THRESH_US else 0)
    finally:
        io.init(Pin.OUT, value=1)             # 空闲态保持高,方便下次起始

    if err:
        return None, err

    rh_i, rh_d, t_i, t_d, chk = data
    if (rh_i + rh_d + t_i + t_d) & 0xFF != chk:
        return None, 'checksum error'
    return (rh_i + rh_d * 0.1, t_i + t_d * 0.1), None


def main():
    print('DHT11 on', DHT_PIN)
    time.sleep_ms(1000)                       # 上电稳定(DHT11 需 >1s)
    while True:
        for attempt in range(MAXRETRY):
            res, err = dht11_read(DHT_PIN)
            if res:
                rh, temp = res
                print('Temp: %.1f C   Humidity: %.1f %%' % (temp, rh))
                break
            print('read failed:', err)
            time.sleep_ms(60)
        else:
            print('DHT11 not responding after %d tries' % MAXRETRY)
        time.sleep_ms(1500)                   # DHT11 采样周期 >=1s

main()
保存代码。
效果
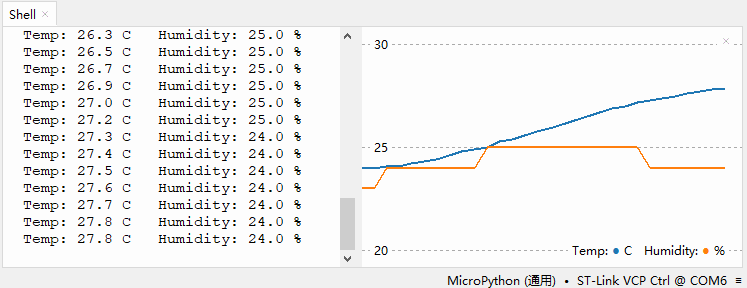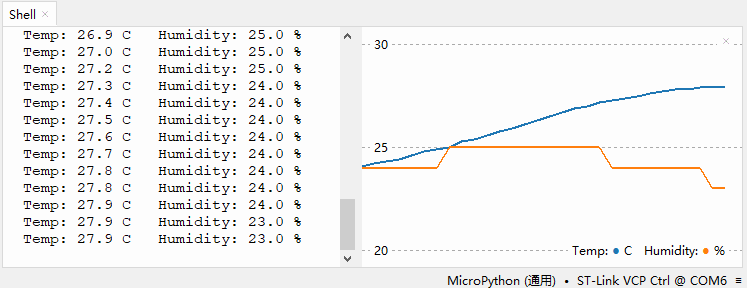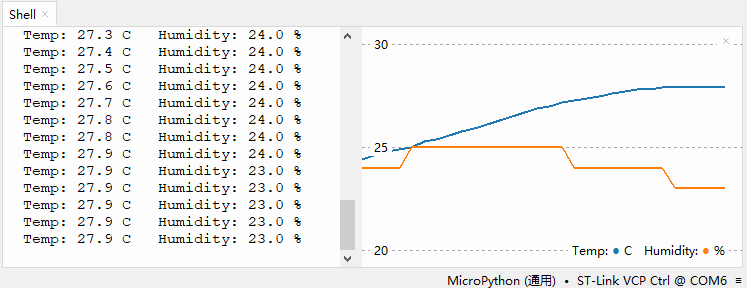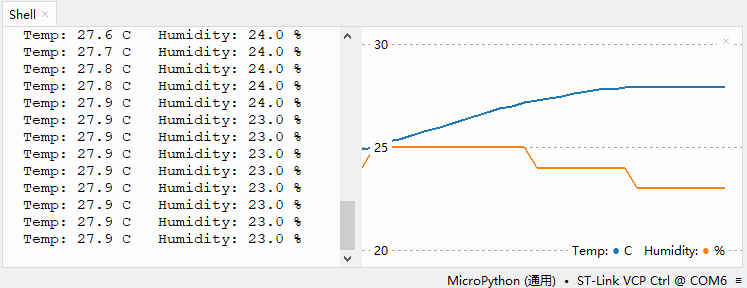
运行程序,终端打印 DHT11 传感器采集的环境温湿度数据;
AHT20、BMP280
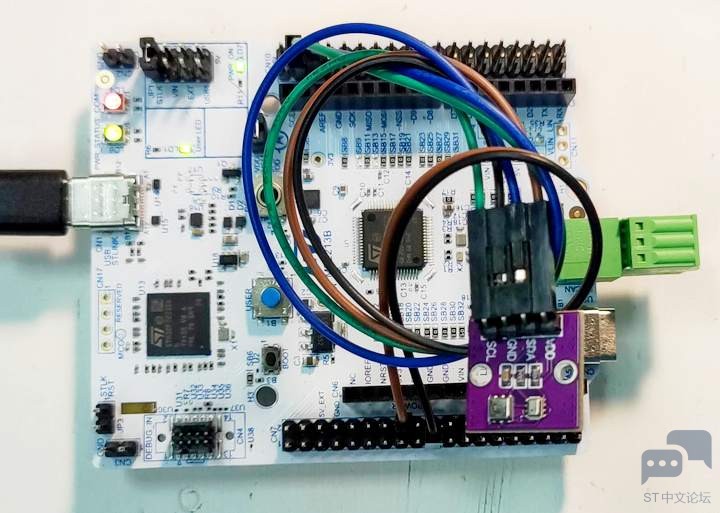
开发板通过 IIC 协议驱动 AHT20 温湿度传感器、BMP280 气压传感器,读取数据并终端打印。
硬件连接
代码
Thonny IDE 新建文件并添加如下代码
# main.py —— AHT20 温湿度 + BMP280 气压/海拔
# I2C1: PB6=SCL, PB7=SDA   AHT20@0x38   BMP280@0x77
import time
from machine import I2C

I2C_BUS = "i2c@40005400"
I2C_FREQ = 100000

AHT_ADDR = 0x38
BMP_ADDR = 0x77
SEA_LEVEL_PA = 101325.0


# =====================
# AHT20
# =====================
class AHT20:
    CMD_INIT = 0xBE
    CMD_TRIGGER = 0xAC
    CMD_RESET = 0xBA
    ST_BUSY = 0x80
    ST_CAL = 0x08

    def __init__(self, i2c, addr=AHT_ADDR):
        self._i2c = i2c
        self._addr = addr
        time.sleep_ms(100)
        self.reset()
        if not self.initialize():
            raise RuntimeError("AHT20 初始化失败, status=0x%02X" % self.status)

    def reset(self):
        self._i2c.writeto(self._addr, bytes([self.CMD_RESET]))
        time.sleep_ms(30)

    def initialize(self):
        self._i2c.writeto(self._addr, bytes([self.CMD_INIT, 0x08, 0x00]))
        time.sleep_ms(20)
        try:
            self._wait_idle()
        except RuntimeError:
            return False
        return bool(self.status & self.ST_CAL)

    @property
    def status(self):
        return self._i2c.readfrom(self._addr, 1)[0]

    def _wait_idle(self, timeout_ms=500):
        dl = time.ticks_add(time.ticks_ms(), timeout_ms)
        while self.status & self.ST_BUSY:
            if time.ticks_diff(time.ticks_ms(), dl) > 0:
                raise RuntimeError("AHT20 busy timeout")
            time.sleep_ms(5)

    def read(self):
        self._i2c.writeto(self._addr, bytes([self.CMD_TRIGGER, 0x33, 0x00]))
        time.sleep_ms(80)
        self._wait_idle()
        d = self._i2c.readfrom(self._addr, 7)
        if d[0] & self.ST_BUSY:
            raise RuntimeError("AHT20 still busy, st=0x%02X" % d[0])
        h = ((d[1] << 12) | (d[2] << 4) | (d[3] >> 4)) * 100.0 / (1 << 20)
        raw_t = ((d[3] & 0x0F) << 16) | (d[4] << 8) | d[5]
        t = raw_t * 200.0 / (1 << 20) - 50.0
        return t, h


# ==========================
# BMP280
# ==========================
class BMP280:
    REG_ID = 0xD0
    REG_RESET = 0xE0
    REG_STATUS = 0xF3
    REG_CTRL = 0xF4
    REG_CONFIG = 0xF5
    REG_DATA = 0xF7

    CFG_CONFIG = 0x2C        # IIR x4, standby 62.5ms
    CFG_CTRL = 0x57          # temp x2, press x16, normal
    MODE_NORMAL = 0x57
    MODE_FORCED = 0x55       # temp x2, press x16, forced

    def __init__(self, i2c, addr=BMP_ADDR):
        self._i2c = i2c
        self._addr = addr
        self._t_fine = 0
        time.sleep_ms(10)

        cid = self._rd(self.REG_ID, 1)[0]
        if cid not in (0x58, 0x60):
            raise RuntimeError("chip_id=0x%02X 不是 BMP280/BME280" % cid)
        self.chip_id = cid

        self._soft_reset()
        self._load_calib()
        self._configure()

    # ---------- 底层:split 读写,不用 *_mem ----------
    def _rd(self, reg, n):
        self._i2c.writeto(self._addr, bytes([reg]))
        return self._i2c.readfrom(self._addr, n)

    def _wr(self, reg, val):
        self._i2c.writeto(self._addr, bytes([reg, val & 0xFF]))

    @staticmethod
    def _s16(v):
        return v - 65536 if v > 32767 else v

    def _soft_reset(self):
        self._wr(self.REG_RESET, 0xB6)
        time.sleep_ms(10)
        for _ in range(50):                     # 等 im_update 清零
            if not (self._rd(self.REG_STATUS, 1)[0] & 0x01):
                break
            time.sleep_ms(2)

    def _load_calib(self):
        d = self._rd(0x88, 24)
        self._T1 = d[0] | (d[1] << 8)
        self._T2 = self._s16(d[2] | (d[3] << 8))
        self._T3 = self._s16(d[4] | (d[5] << 8))
        self._P1 = d[6] | (d[7] << 8)
        self._P2 = self._s16(d[8] | (d[9] << 8))
        self._P3 = self._s16(d[10] | (d[11] << 8))
        self._P4 = self._s16(d[12] | (d[13] << 8))
        self._P5 = self._s16(d[14] | (d[15] << 8))
        self._P6 = self._s16(d[16] | (d[17] << 8))
        self._P7 = self._s16(d[18] | (d[19] << 8))
        self._P8 = self._s16(d[20] | (d[21] << 8))
        self._P9 = self._s16(d[22] | (d[23] << 8))

        # 合理性检查:T1 约 27000~28000,P1 约 36000~37000
        if self._T1 in (0, 0xFFFF) or self._P1 in (0, 0xFFFF):
            raise RuntimeError("校准参数异常 T1=%d P1=%d,I2C 读寄存器有问题"
                               % (self._T1, self._P1))

    def _configure(self):
        self._wr(self.REG_CONFIG, self.CFG_CONFIG)
        self._wr(self.REG_CTRL, self.CFG_CTRL)
        time.sleep_ms(60)
        got = self._rd(self.REG_CTRL, 1)[0]
        if got != self.CFG_CTRL:
            raise RuntimeError("CTRL 写入失败: 期望 0x%02X 实际 0x%02X"
                               % (self.CFG_CTRL, got))

    # ---------- 读取 ----------
    def _wait_ready(self, timeout_ms=200):
        dl = time.ticks_add(time.ticks_ms(), timeout_ms)
        while self._rd(self.REG_STATUS, 1)[0] & 0x08:      # measuring
            if time.ticks_diff(time.ticks_ms(), dl) > 0:
                raise RuntimeError("BMP280 measure timeout")
            time.sleep_ms(2)

    def read(self):
        """返回 (温度°C, 气压Pa, 海拔m)"""
        self._wait_ready()
        d = self._rd(self.REG_DATA, 6)
        adc_p = (d[0] << 12) | (d[1] << 4) | (d[2] >> 4)
        adc_t = (d[3] << 12) | (d[4] << 4) | (d[5] >> 4)

        # --- 温度 ---
        v1 = (((adc_t >> 3) - (self._T1 << 1)) * self._T2) >> 11
        v2 = (((((adc_t >> 4) - self._T1) * ((adc_t >> 4) - self._T1)) >> 12)
              * self._T3) >> 14
        self._t_fine = v1 + v2
        t = ((self._t_fine * 5 + 128) >> 8) / 100.0

        # --- 气压 ---
        v1 = self._t_fine - 128000
        v2 = v1 * v1 * self._P6
        v2 = v2 + ((v1 * self._P5) << 17)
        v2 = v2 + (self._P4 << 35)
        v1 = ((v1 * v1 * self._P3) >> 8) + ((v1 * self._P2) << 12)
        v1 = (((1 << 47) + v1) * self._P1) >> 33
        if v1 == 0:
            p_pa = 0.0
        else:
            p = 1048576 - adc_p
            p = (((p << 31) - v2) * 3125) // v1
            v1b = (self._P9 * (p >> 13) * (p >> 13)) >> 25
            v2b = (self._P8 * p) >> 19
            p = ((p + v1b + v2b) >> 8) + (self._P7 << 4)
            p_pa = p / 256.0

        return t, p_pa, self._altitude(p_pa)

    @staticmethod
    def _altitude(p_pa, p0=SEA_LEVEL_PA):
        if p_pa <= 0:
            return 0.0
        return 44330.0 * (1.0 - (p_pa / p0) ** 0.190295)


# =============================
# 主程序
# =============================
def main():
    i2c = I2C(I2C_BUS, freq=I2C_FREQ)
    found = i2c.scan()
    print("I2C scan:", [hex(a) for a in found])

    aht = bmp = None

    if AHT_ADDR in found:
        try:
            aht = AHT20(i2c)
            print("AHT20 OK, status=0x%02X" % aht.status)
        except Exception as e:
            print("AHT20 初始化失败:", e)
    else:
        print("未找到 AHT20 (0x38)")

    if BMP_ADDR in found:
        try:
            bmp = BMP280(i2c)
            print("BMP OK, chip_id=0x%02X, T1=%d P1=%d"
                  % (bmp.chip_id, bmp._T1, bmp._P1))
        except Exception as e:
            print("BMP280 初始化失败:", e)
    else:
        print("未找到气压计 (0x77)")

    if aht is None and bmp is None:
        print("传感器不可用,退出")
        return

    while True:
        line = []
        if aht is not None:
            try:
                t, h = aht.read()
                line.append("T=%.2fC RH=%.2f%%" % (t, h))
            except Exception as e:
                line.append("AHT err:%s" % e)
        if bmp is not None:
            try:
                t2, p, alt = bmp.read()
                line.append("P=%.2fhPa Alt=%.1fm (BMP T=%.2fC)"
                            % (p / 100.0, alt, t2))
            except Exception as e:
                line.append("BMP err:%s" % e)
        print("  ".join(line))
        time.sleep(2)

main()
保存代码。
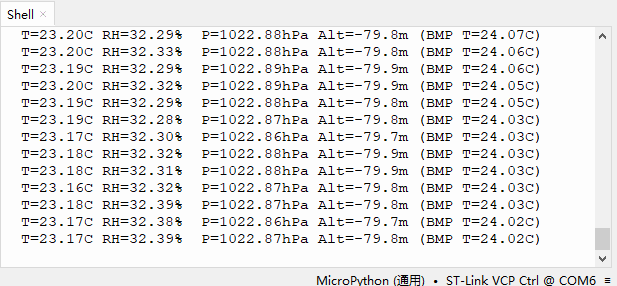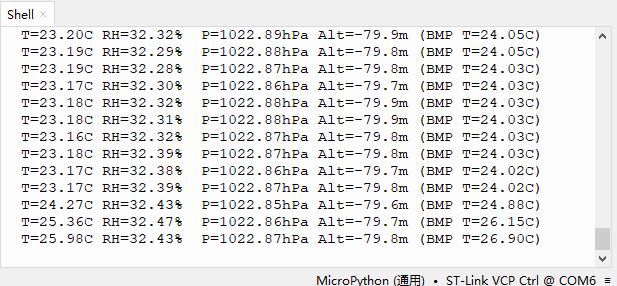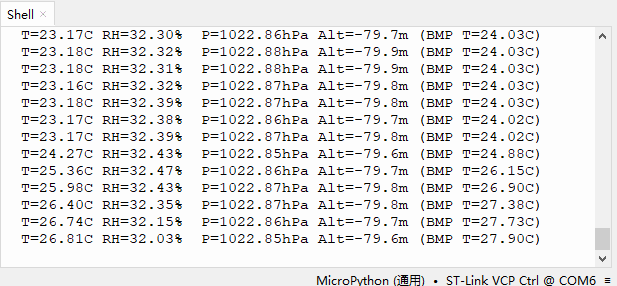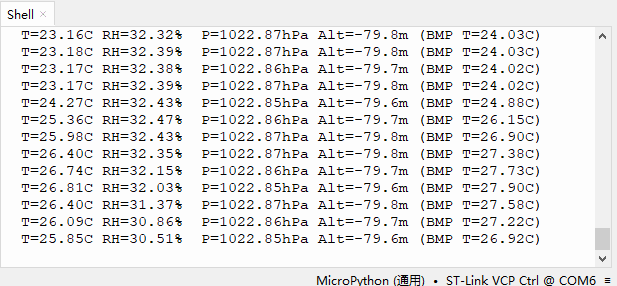
效果
运行程序,终端打印温湿度、气压、海拔数据;
总结
本文介绍了 NUCLEO-C562RE 开发板编译和上传 MicroPython 固件,并对 GPIO、ADC、I2C 等外设进行功能测试的项目设计,为相关产品的快速开发和应用设计提供了参考





 微信公众号
 手机版