32.1 初学者重要提示0 S/ ~7 v4 f9 X/ H" H
学习定时器外设推荐从硬件框图开始了解基本的功能特性,然后逐步深入了解各种特性,这种方式方便记忆和以后查阅。
6 \- w- I' |; P3 V y& l9 z! C: @ STM32H7的定时器输出100MHz方波是完全没问题。
/ Y( A9 c- F B- u$ O STM32H7定时器进出中断的速度能跑到12.5MHz,所有程序在TCM和Flash运行没差别。
9 t+ V9 u* V" }7 _8 v/ ]% C' o STM32H7的定时器输入捕获可以实现12MHz方波的双边沿捕获,单边沿可以做到24MHz。
! R X5 b- ?4 h 特别注意STM32H7的TIM1,8,15,16,17才有RCR重复计数器,其它都没用的。
1 _9 [: o5 W7 V& U" ~$ A! B STM32H7的单个定时器中不同通道可以配置不同频率PWM。4 r' m$ X/ N* S; T/ q
STM32H7的TIM1-TIM17中断入口函数名使用时要注意,别搞错了:
+ _0 M% w9 O |, d/ T5 b; X& G( H- TIM1_BRK_IRQHandler
0 y9 l+ d: x, m2 D% q2 A3 }; a - TIM1_UP_IRQHandler * C: i5 i$ s( b! t
- TIM1_TRG_COM_IRQHandler : [( s6 d; l0 A& i" U! S1 t
- TIM1_CC_IRQHandler 8 `! Y+ X5 K' K6 M# s4 C, B1 w
- TIM2_IRQHandler 4 F% E/ N" j* Q" v: s
- TIM3_IRQHandler ! a( M8 _8 }; ^8 P/ t; f+ @7 l
- TIM4_IRQHandler " z- N2 s1 L) M, p# Y8 v) t
- TIM5_IRQHandler 6 J" q1 y$ Z- f+ M4 L8 k* A9 O
- TIM6_DAC_IRQHandler <------------------要注意 ; V. V6 d, [6 M" D
- TIM7_IRQHandler
: {0 L N0 C7 r. H6 u) s, K - TIM8_BRK_TIM12_IRQHandler <------------------要注意,定时器12也是用的这个1 R J2 A+ a0 n5 o0 B
- TIM8_UP_TIM13_IRQHandler <------------------要注意,定时器13也是用的这个/ Y9 G1 o) J) K5 w l, u! E
- TIM8_TRG_COM_TIM14_IRQHandler <------------------要注意,定时器14也是用的这个: q7 S0 \2 \3 d' j) o. A1 O: F
- TIM8_CC_IRQHandler
2 V, | O* i% z; |; f \2 a6 { - TIM15_IRQHandler " ]+ x! A9 X% \5 g
- TIM16_IRQHandler 7 {1 R# t- K- u5 Q6 t" `" t" j
- TIM17_IRQHandler
8 a/ X; U4 a/ Q' k4 B32.2 定时器基础知识
$ L k+ ]9 x3 `3 Z6 t) w6 S8 n注,不同定时支持的功能略有区别,基础定时器功能较少,TIM1和TIM8高级定时器功能多些。
1 |) C* A+ x7 `1 H% _
) a% q, @5 }$ D% A8 y6 [ TIM2和TIM5是32位定时器,其它定时器都是16位定时器。16位和32位的区别是CNT计数器范围不同,32位的范围是0 到2^32 – 1,而16位的是0到65535;它们支持的分频是范围是一样的,都是1到65535。
% A2 D) q. J2 I 计数器支持递增、递减和递增/递减二合一。/ `$ C& B* P& l7 o' d
多个独立通道,可用于:9 Z7 d$ m6 \3 F! a
– 输入捕获。5 L* H2 ^ f# w6 E
3 b$ x9 k4 @" t2 c- Q– 输出比较。" h9 p* k( X$ J1 a4 N& {
% l* ~1 m( d- u \( z% N+ W6 O– PWM 生成(边沿和中心对齐模式)。
& v/ W, [5 [6 h! l+ ? y8 v* R* i. Q
– 单脉冲模式输出。
4 d$ M# r# `2 D# X+ C( }$ C7 J$ T
* Z% z+ A4 u; a" G) l! S9 P 带死区插入,断路功能和PWM互补输出
" S0 ]0 L( e% D: u% D 发生如下事件时生成中断/DMA 请求:
7 p0 F1 r& d- H/ _. R5 H' Q* K' c– 更新:计数器上溢/下溢、计数器初始化(通过软件或内部/外部触发)7 u2 y6 Y7 O5 F: W
0 ~% i6 H9 b- y& f! a" ]& f
– 触发事件(计数器启动、停止、初始化或通过内部/外部触发计数)# o7 F. x: V" s, L4 W) ]. }: l& I3 ~
$ a6 B# u9 E' X) l x F# `
– 输入捕获
0 @( T" t8 t9 ?: k
1 i. M- r! {3 C+ ~3 I– 输出比较
6 j1 c' F9 ~8 W
3 S! r* B% L' p; ~! Y. ^' e/ @ 支持增量式编码器和霍尔传感器。$ N/ B4 U& U+ I$ @5 r$ x" v
32.2.1 定时器TIM1-TIM17的区别2 |: t8 t( s1 S5 y0 q7 O
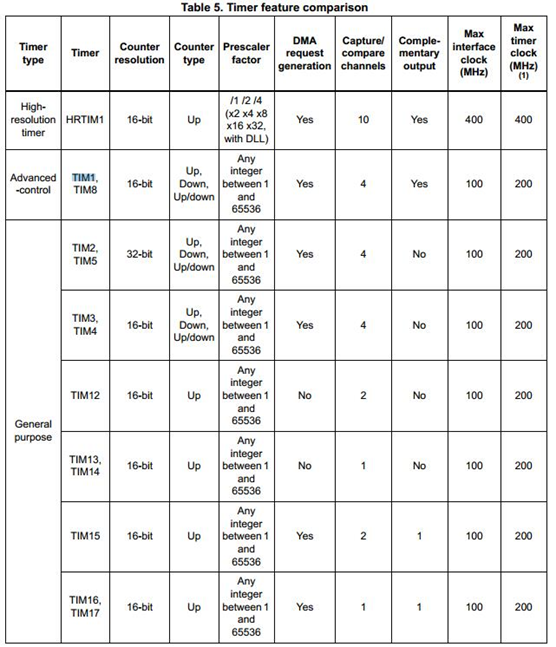
STM32H7支持的定时器有点多,要简单的区分下。STM32H7支持TIM1-TIM8,TIM12-TIM17共14个定时器,而中间的TIM9,TIM10,TIM11是不存在的,这点要注意。4 w' U. U4 D2 R2 n
: z7 \: j, e, |- ~1 S" {粗略的比较如下:8 d; y7 n+ f" s& n5 i
, D* g# G- h. F; i% C7 H8 S
+ K8 F8 u" z% M0 j0 j5 x2 _' N3 m
% {+ K {5 K# s
/ t* S& Z3 [3 H4 W, U+ J" ?9 i通过上面的表格,至少要了解到以下两点:
: L* {9 R. ^/ i6 R4 a8 }6 m1 k+ ~5 T; P! S/ |& x8 w
STM32H7的定时器主要分为高级定时器,通用定时器,基础定时器和低功耗定时器。
" f6 J3 l% f9 f$ D5 @( W TIM2和TIM5是32位定时器,其它都是16位定时器。
' S" x/ z9 q8 [! z( a
) P; ?- t5 r# d32.2.2 定时器的硬件框图
! i+ l3 F7 P& F2 D* S认识一个外设,最好的方式就是看他的框图,方便我们快速的了解定时器的基本功能,然后再看手册了解细节。. I3 S. K4 I: n! q( Z
: l& x4 G6 X! H0 b3 L- k下面我们直接看最复杂的高级定时器TIM1&TIM8框图:5 N0 m6 A) R, E8 {
' L; ~" ~" Y/ e
6 Q5 O4 k; n- o# f$ [/ a/ i* A+ e/ Y0 T1 N: ?* r) q; X
通过这个框图,我们可以得到如下信息:
5 _8 E4 f, c* {) F: F& K1 H: s' c& i x6 v
TIMx_ETR接口8 O4 J; M( I5 j% L5 I8 H. h* z# ]
外部触发输入接口。ETR支持多种输入源:输入引脚(默认配置)、比较器输出和模拟看门狗。
3 d! _1 Y( V- d( }1 S1 L
; _$ W/ d- x( j. ?& [2 X; u3 T9 j% Y, ~( D$ i: l8 J: c* b
0 i; g# _, E5 P8 c9 \ 截图左侧的TIMx_CH1,TIMx_CH2,TIMx_CH3和TIMx_CH4接口3 ]! e8 u# h. b( V4 }
这四个通道主要用于输入捕获,可以计算波形频率和脉宽。
1 U {) A7 Y+ v
. O G" [ j8 w" l9 f8 k" p5 b3 H TIMx_BKIN和TIMx_BKIN2接口7 B4 R: i9 c9 z0 I/ l! K
断路功能,主要用于保护由 TIM1 和 TIM8 定时器产生的 PWM 信号所驱动的功率开关
* U u. v: E9 s2 A& U* w# ^
: L' B" t. e+ i) G TRGO内部输出通道
7 J K% U8 T/ R( H主要用于定时器级联,ADC和DAC的定时器触发。
, C# Z: A4 o% h5 S3 P5 t, L& Z6 F3 D% ]; c5 F8 r
6组输出比较单元OC1到OC6
4 t8 g. ^: y3 @4 P# xOC1到OC4有对应的输出引脚,而OC5和OC6没有对应的输出引脚,主要用于内部控制。/ V8 ?4 x* G4 M0 ^+ a
9 M" h8 p/ i/ D2 R, h1 n 截图右侧的输出比较通道TIMx_CH1,TIMx_CH1N,TIMx_CH2,TIMx_CH2N,TIMx_CH3,TIMx_CH3N和TIMx_CH45 c+ y7 m p/ }6 ~# {" f
主要用于PWM输出,注意CH1到CH3有互补输出,而CH4没有互补输出。
) b" u4 ? H' X4 d3 O
K8 S2 \! ^! d& H/ N- \; @3 S 其它框图里面未展示出来功能
; @. ^/ }2 G4 ~' ^* q' h( ?定时器TIM1&TIM8还支持的其它功能在用到的时候再做说明。& {* J0 h! h: c- f/ D% b! d% S
2 {+ h- y m$ E; x% g5 d* x
32.2.3 定时器的时基单元
. ~6 v1 {2 X% x: G9 i定时器要工作就需要一个基本时基单元,而基本的时基单元是由下面几个寄存器组成的:4 h" Y- z- ~5 V4 {# S _6 v
2 W) m' R. H. N8 F5 L* s, S 预分频器寄存器 (TIMx_PSC)
8 b( [0 v* m- N' J2 O6 m T8 Y9 o用于设置定时器的分频,比如定时器的主频是200MHz,通过此寄存器可以将其设置为100MHz,50MHz,25MHz等分频值。
" G3 v6 S" o" \; ~/ O3 C
9 C. {8 X0 [& h注:预分频器有个缓冲功能,可以让用户实时更改,新的预分频值将在下一个更新事件发生时被采用(以递增计数模式为例,就是CNT计数值达到ARR自动重装寄存器的数值时会产生更新事件)。8 R/ y. Q0 P- e. H' O" o2 J
4 i( l/ S% u6 g0 x6 y: g
计数器寄存器 (TIMx_CNT)5 h8 V0 @2 H4 l& C
计数器是最基本的计数单元,计数值是建立在分频的基础上面,比如通过TIMx_PSC设置分频后的频率为100MHz,那么计数寄存器计一次数就是10ns。2 J9 u2 |0 k8 |
! U9 i: y* O0 I" s) C3 L! K
自动重载寄存器 (TIMx_ARR): U. U, b4 k. C, r/ r% F0 ~' X
自动重装寄存器是CNT计数寄存器能达到的最大计数值,以递增计数模式为例,就是CNT计数器达到ARR寄存器数值时,重新从0开始计数。
+ X7 N( e4 m2 G* G/ g5 W7 N$ c1 R* f8 A' v4 K l2 X% [% j: H
注,自动重载寄存器是预装载的。对自动重载寄存器执行写入或读取操作时会访问预装载寄存器。预装载寄存器的内容既可以立即传送到影子寄存器(让设置立即起到效果的寄存器),也可以在每次发生更新事件时传送到影子寄存器。简单的说就是让ARR寄存器的数值立即更新还是更新事件发送的时候更新。
' ]/ u. t% W7 j' m4 j8 R4 C: J$ f- B! p; t1 r+ a9 @
重复计数器寄存器 (TIMx_RCR)8 R& g r8 b( G7 b( Z6 C; U* c/ ^
以递增计数模式为例,当CNT计数器数值达到ARR自动重载数值时,重复计数器的数值加1,重复次数达到TIMx_RCR+ 1后就,将生成更新事件。7 i. \1 Z, b- L/ r
. q* X; Q2 X7 b S; ^注,只有TIM1,TIM8,TIM15,TIM16,TIM17有此寄存器。
^8 ]2 T- _: s% S! |3 o! t) l2 r5 |8 _# v3 L6 Z0 k; ]1 B4 K+ o
比如我们要配置定时器实现周期性的中断,主要使用这几个寄存器即可。0 f [/ ^) Z& K- \* ?) p+ ^) x; P
! C* u* u7 l3 L7 ?% K4 d32.2.4 定时器输出比较(PWM), g j: o" `/ I u# ^' D, f! J
使用定时器时基单元的那几个寄存器仅仅能设置周期,还不能设置占空比。针对这个问题,还需要比较捕获寄存CCR的参与,这样就可以设置占空比了。
3 c. `6 l2 v V9 p' H5 F* m) q& J0 q4 L* t
为了方便大家理解,以PWM 边沿对齐模式,递增计数配置为例:
7 x) U2 T, M5 e* o) u; ]- H6 y6 W1 W7 _ Z; N' k" ~
当计数器TIMx_CNT < 比较捕获寄存器TIMx_CCRx期间,PWM参考信号OCxREF输出高电平。
3 z7 g ^; ^' \ y( g3 r 当计数器TIMx_CNT >= 比较捕获寄存器TIMx_CCRx期间, PWM参考信号OCxREF输出低电平。
" D+ n3 b, U4 U% f2 H7 [ 当比较捕获寄存器TIMx_CCRx > 自动重载寄存器TIMx_ARR,OCxREF保持为1。
# \5 k, w% z, G0 E 当比较捕获寄存器TIMx_CCRx = 0,则OCxRef保持为0。
H$ l' A! a2 f) U O- g下面是TIMx_ARR=8的波形效果:' O7 e9 I1 l F+ B7 b& J, X
) a9 [$ z1 n/ d# d; R+ a4 @9 M: g& F* U8 p8 D% t
7 l& L c4 Y/ y* E2 }. d32.2.5 定时器输入捕获 U" C& V) X% t, } R
与PWM一样,使用定时器实现输入捕获,仅靠时基单元的那几个寄存器是不行的,我们需要一个寄存器来记录发生捕获时的具体时间,这个寄存器依然由比较捕获寄存器TIMx_CCRx来实现。
f; L! r: Q/ C: E. O( |4 `6 p! L$ o% d/ K+ W4 z0 X2 J
比如我们要测量一路方波的周期:1 p- x' Y$ D' _4 m% j
) ]) M$ x( P$ u6 M( E
配置定时器为输入捕获模式,上升沿触发,设置分频,自动重装等寄存器,比如设置的CNT计数器计数1次是1微秒。
6 X7 E% F& u0 c. @: Q 当有上升沿触发的时候,TIMx_CCRx寄存器就会自动记录当前的CNT数值,然后用户就可以通过CC中断,在中断复位程序里面保存当前的TIMx_CCRx寄存器数值。等下次再检测到上升沿触发,两次时间求差就可以得到方波的周期。* H m+ y7 J8 N1 f" |
不过这里要特别注意一点,如果CNT发生溢出(比如16位定时器,计数到65535就溢出了)就需要特别处理下,将CNT计数溢出考虑进来。
% Y* n. B E" A+ A* r7 `
2 _: t; {' ^7 f# M* S3 F0 T32.3 定时器的HAL库用法' W7 C% E8 @$ W) s' D
定时器的HAL库用法其实就是几个结构体变量成员的配置和使用,然后配置GPIO、时钟,并根据需要配置NVIC、中断和DMA。下面我们逐一展开为大家做个说明。$ t. v3 j, F8 J# c, g
& V* @+ P$ q( E7 i4 f32.3.1 定时器寄存器结构体TIM_TypeDef
4 u. A) E5 f, w1 }: N% j8 y定时器相关的寄存器是通过HAL库中的结构体TIM_TypeDef定义的,在stm32h743xx.h中可以找到这个类型定义:
1 T; L. `' r! G$ L8 c. w0 [; i w4 l+ ]* r
- typedef struct
( I/ ~( k: p1 ] - {
0 F: v% z4 q( v1 l+ x - __IO uint16_t CR1; /*!< TIM control register 1, Address offset: 0x00 */, s* o. ]# ?3 s9 D6 K( \( ^
- uint16_t RESERVED0; /*!< Reserved, 0x02 */: e: R% {6 D b+ y. A" ^! A/ _
- __IO uint32_t CR2; /*!< TIM control register 2, Address offset: 0x04 */
! ?! S+ K) w( {. J' Y/ e7 d' A' l - __IO uint32_t SMCR; /*!< TIM slave mode control register, Address offset: 0x08 */
7 u& y" H, k8 K! O: ] - __IO uint32_t DIER; /*!< TIM DMA/interrupt enable register, Address offset: 0x0C */$ n4 t/ t9 e: A& v7 N, [0 a: _
- __IO uint32_t SR; /*!< TIM status register, Address offset: 0x10 */
: w" z0 K0 q* K - __IO uint32_t EGR; /*!< TIM event generation register, Address offset: 0x14 */
( j4 E0 u" N$ V- W+ E, h# m - __IO uint32_t CCMR1; /*!< TIM capture/compare mode register 1, Address offset: 0x18 */, G. c. `2 C9 y7 l8 @" k" ^ q
- __IO uint32_t CCMR2; /*!< TIM capture/compare mode register 2, Address offset: 0x1C */
* H( d) [$ T( H; L. w% j - __IO uint32_t CCER; /*!< TIM capture/compare enable register, Address offset: 0x20 */
; {1 S( {2 q9 Y6 s' G0 u$ [ X - __IO uint32_t CNT; /*!< TIM counter register, Address offset: 0x24 */1 i/ v, G) z: i& D, R% A8 x
- __IO uint16_t PSC; /*!< TIM prescaler, Address offset: 0x28 */2 @% ?: ~; s( Q
- uint16_t RESERVED9; /*!< Reserved, 0x2A */
+ \# B8 t; z- L( f2 o - __IO uint32_t ARR; /*!< TIM auto-reload register, Address offset: 0x2C */. i- t. p& I9 @* s% T: ^5 ~
- __IO uint16_t RCR; /*!< TIM repetition counter register, Address offset: 0x30 */# I; B. ] I3 f& ^/ z
- uint16_t RESERVED10; /*!< Reserved, 0x32 */
+ x, z9 N) O% Y: x' D - __IO uint32_t CCR1; /*!< TIM capture/compare register 1, Address offset: 0x34 */
) v. J1 @* x5 |' K! c - __IO uint32_t CCR2; /*!< TIM capture/compare register 2, Address offset: 0x38 */
: K9 |2 F4 l; \; N1 C8 K - __IO uint32_t CCR3; /*!< TIM capture/compare register 3, Address offset: 0x3C */
5 Y7 ^& T( \- r - __IO uint32_t CCR4; /*!< TIM capture/compare register 4, Address offset: 0x40 */
/ i+ c, m3 w$ t n - __IO uint32_t BDTR; /*!< TIM break and dead-time register, Address offset: 0x44 *// I' k2 F" V/ C
- __IO uint16_t DCR; /*!< TIM DMA control register, Address offset: 0x48 */0 x5 @% K; G% h+ `+ C
- uint16_t RESERVED12; /*!< Reserved, 0x4A */+ v- x8 M; M# o7 ~* b: [0 q
- __IO uint16_t DMAR; /*!< TIM DMA address for full transfer, Address offset: 0x4C */
2 _+ t1 Q' h% ~3 C- Z& y - uint16_t RESERVED13; /*!< Reserved, 0x4E */$ Z; q/ e( X) i( D! O8 g
- uint16_t RESERVED14; /*!< Reserved, 0x50 */
( b1 b# I' d6 j/ g1 e0 i - __IO uint32_t CCMR3; /*!< TIM capture/compare mode register 3, Address offset: 0x54 */
4 {+ X* }" Q- o/ ^. ^1 e - __IO uint32_t CCR5; /*!< TIM capture/compare register5, Address offset: 0x58 *// E1 i9 n# U* @, n9 G! u
- __IO uint32_t CCR6; /*!< TIM capture/compare register6, Address offset: 0x5C */
* w' ~9 @: I( C( H - __IO uint32_t AF1; /*!< TIM alternate function option register 1, Address offset: 0x60 */, D, \+ Y- S. i) g6 y
- __IO uint32_t AF2; /*!< TIM alternate function option register 2, Address offset: 0x64 */% { U& H& E8 A' U
- __IO uint32_t TISEL; /*!< TIM Input Selection register, Address offset: 0x68 */
* k6 U% U* D0 Y7 H$ ~3 Z - } TIM_TypeDef;
: W) H. I6 w8 C; f) u这个结构体的成员名称和排列次序和CPU的定时器寄存器是一 一对应的。
% ^- M0 W. c# g$ G8 V) |8 W. x/ y* ]# s! j, ]) \3 N
__IO表示volatile, 这是标准C语言中的一个修饰字,表示这个变量是非易失性的,编译器不要将其优化掉。core_m7.h 文件定义了这个宏:: A" D* t, e0 w" _
/ w: q+ e+ m3 u; l
- #define __O volatile /*!< Defines 'write only' permissions */
, s3 B0 x1 @1 _6 v/ z9 K" y3 I - #define __IO volatile /*!< Defines 'read / write' permissions */
C7 |' q. i1 ]. c下面我们看下定时器的定义,在stm32h743xx.h文件。: j# P+ i+ [/ z7 N
# R9 e5 `+ n0 l, H X6 |9 M8 B- #define PERIPH_BASE ((uint32_t)0x40000000)
" K) Q4 S$ a* i: E8 | - #define D2_APB1PERIPH_BASE PERIPH_BASE1 e8 {: A/ q# m5 ~
- #define D2_APB2PERIPH_BASE (PERIPH_BASE + 0x00010000)! t" f9 y4 ]9 w+ Q% n @
( Z) b* N( }6 ~2 b- /*!< D2_APB1PERIPH 外设 */6 u1 x3 u0 y2 `( m8 H$ I. N
- #define TIM2_BASE (D2_APB1PERIPH_BASE + 0x0000) <----- 展开这个宏,(TIM_TypeDef *) 0x400000003 t1 {: {" Q N* j" b5 ^3 @
- #define TIM3_BASE (D2_APB1PERIPH_BASE + 0x0400)
2 m# f5 N; e! m( T - #define TIM4_BASE (D2_APB1PERIPH_BASE + 0x0800)% f* u h: e. h8 T& W5 p/ j# K" X
- #define TIM5_BASE (D2_APB1PERIPH_BASE + 0x0C00)5 y t% Y! p% V) @
- #define TIM6_BASE (D2_APB1PERIPH_BASE + 0x1000), W9 U# V6 e9 |# }3 N' N
- #define TIM7_BASE (D2_APB1PERIPH_BASE + 0x1400)3 R! D+ m6 c0 b; a
- #define TIM12_BASE (D2_APB1PERIPH_BASE + 0x1800)
! W: X0 w* `- T: v1 B' } - #define TIM13_BASE (D2_APB1PERIPH_BASE + 0x1C00)! V& N! e9 f& b7 h% h6 Y
- #define TIM14_BASE (D2_APB1PERIPH_BASE + 0x2000): \5 Z3 h+ f# F7 r% M& k, e
- " |# Q9 P# r5 r" l- u
- /*!< D2_APB1PERIPH 外设 */: M$ B# u/ w6 o
- #define TIM1_BASE (D2_APB2PERIPH_BASE + 0x0000)
8 t9 i: t% y" ~ - #define TIM8_BASE (D2_APB2PERIPH_BASE + 0x0400)
9 ^ W( l1 z$ r - #define TIM15_BASE (D2_APB2PERIPH_BASE + 0x4000)
3 E6 m1 ]) ~1 ^+ _& R! ~, g - #define TIM16_BASE (D2_APB2PERIPH_BASE + 0x4400)
/ b# c- d; M6 s- p" A, h - #define TIM17_BASE (D2_APB2PERIPH_BASE + 0x4800)9 n6 |5 k4 |, x0 ]0 p1 s! {0 [
" Z i0 Y4 M4 V" X% `( Y" g$ r- #define TIM1 ((TIM_TypeDef *) TIM1_BASE)
5 p# ^$ u' C, E/ S - #define TIM2 ((TIM_TypeDef *) TIM2_BASE)8 O; c9 d9 g2 j' I) F) r' B
- #define TIM3 ((TIM_TypeDef *) TIM3_BASE)
, k) i* Y- J# [; } - #define TIM4 ((TIM_TypeDef *) TIM4_BASE)0 a$ w5 }+ f! Y( q' G+ ~# Z
- #define TIM5 ((TIM_TypeDef *) TIM5_BASE)2 b- f/ K9 C+ t( o2 h
- #define TIM6 ((TIM_TypeDef *) TIM6_BASE)
% }+ O9 o0 v5 y+ x2 v M - #define TIM7 ((TIM_TypeDef *) TIM7_BASE)" b7 L: S! i' U0 _
- #define TIM8 ((TIM_TypeDef *) TIM8_BASE)! G G) {6 B) a% N
- #define TIM12 ((TIM_TypeDef *) TIM12_BASE)7 `+ o/ I3 Y/ K/ N* r: B5 p
- #define TIM13 ((TIM_TypeDef *) TIM13_BASE): V6 _) g5 }9 T5 Z7 z) L: |1 w
- #define TIM14 ((TIM_TypeDef *) TIM14_BASE): c; I0 `5 _" N
- #define TIM15 ((TIM_TypeDef *) TIM15_BASE)
% A: ^7 C: R( e8 X! @ - #define TIM16 ((TIM_TypeDef *) TIM16_BASE)3 Q4 V4 e/ d- B+ V* s6 j8 |* h
- #define TIM17 ((TIM_TypeDef *) TIM17_BASE)
我们访问TIM2的CR1寄存器可以采用这种形式:TIM2->CR1 = 0;* T4 n8 P0 q1 s* b& r0 z
( ]8 \4 l0 x3 c$ ]
32.3.2 定时器句柄结构体TIM_HandleTypeDef+ K% R$ r; B8 L/ W5 P4 ~
HAL库在TIM_TypeDef的基础上封装了一个结构体TIM_HandleTypeDef,定义如下:
# g2 Z8 {5 A4 f. ]
- S- E) }) I: e) \, @. A3 _- typedef struct- l! H3 i6 o9 a+ X- F7 {& s3 q
- {
5 ]+ u3 M2 O. k3 N% S6 p - TIM_TypeDef *Instance; /*!< Register base address */ 6 k4 t) `2 h2 z# m* U
- TIM_Base_InitTypeDef Init; /*!< TIM Time Base required parameters */
& w; s$ P+ e2 e1 z5 k - HAL_TIM_ActiveChannel Channel; /*!< Active channel */ ' Z1 f3 Z$ j3 Z A
# J2 w0 X) Q5 v. }2 J- J- /*!< DMA Handlers array This array is accessed by a @ref DMA_Handle_index */
3 `1 K! x5 U* Y) V - DMA_HandleTypeDef *hdma[7]; 0 v" _& q! Q2 ?2 }8 b6 f0 S
- HAL_LockTypeDef Lock; /*!< Locking object */
/ J. ~0 B2 }3 J$ t - __IO HAL_TIM_StateTypeDef State; /*!< TIM operation state */ & d, `3 j9 k! `3 P) |, U f
- }TIM_HandleTypeDef;
' W" w6 M# e- n' x这里重点介绍前四个参数,其它参数主要是HAL库内部使用的。" V/ `' X v. Z5 B" w, E" l
% i$ s! n$ d0 {9 w( a TIM_TypeDef *Instance; q- g. R1 w4 ]$ X- j0 p% O
+ u6 F6 c$ p! W6 J$ E1 S$ ~这个参数是寄存器的例化,方便操作寄存器,比如使能定时器的计数器。
5 j5 u; ^3 a \8 l0 e% a" }, P3 j" B$ I9 A
SET_BIT(huart->Instance->CR1, TIM_CR1_CEN)。
" Y! F ~$ K+ Y7 v% P7 ^5 Y
/ _. S! q7 a. o* z- L, L2 p& P TIM_Base_InitTypeDef Init; H. H' R5 {1 H! Y& U
z8 X V- \" G) g6 W1 D: K* y& X
这个参数是用户接触最多的,用于配置定时器的基本参数。
/ M. R% K5 e$ Z# Z/ X
/ k4 j; U4 G8 T$ G5 N) UTIM_Base_InitTypeDef结构体的定义如下:; ?6 ^0 B' m% b& S+ j
; x) d# X- L1 Y% d3 M) s2 b4 v
- typedef struct% y8 K7 Y7 V$ r3 B, g6 i
- {
' q5 p1 w) u8 T2 i# G+ z1 T - uint32_t Prescaler;
" I' U9 t1 e/ W4 O) w5 @$ L8 T - uint32_t CounterMode; % w$ l2 S F+ V" S/ ~5 C
- uint32_t Period;
8 a! u: s& M$ L - uint32_t ClockDivision;
/ k' ?/ k% I' h - uint32_t RepetitionCounter;
) G6 H2 I/ y! x; V1 E+ H9 H - uint32_t AutoReloadPreload; ; I% Z1 j$ O* w/ I( @
- } TIM_Base_InitTypeDef;
成员Prescaler
+ A3 o5 F& @! h9 P" U1 V$ l用于设置定时器分频,对于32位的TIM2和TIM5范围是0到0xFFFFFFFF,其它定时器是0到0xFFFF。$ T( R$ U1 {, p% N
! Q+ m! p6 h. m o( i- q" ]3 D 成员CounterMode* P! l2 a# I& Z
用于设置计数模式,向上计数模式、向下计数模式和中心对齐模式。# @! ?, [8 Q& D# Y; D
* f, O+ h U. j- #define TIM_COUNTERMODE_UP ((uint32_t)0x0000U) /*!< Up counting mode */
/ e [% [0 v/ f- B2 Q/ d+ R - #define TIM_COUNTERMODE_DOWN TIM_CR1_DIR /*!< Down counting mode *// y( d, d7 N: O* J" k/ W% [8 C
- #define TIM_COUNTERMODE_CENTERALIGNED1 TIM_CR1_CMS_0 /*!< Center-aligned counting mode 1 */
' y% z0 z$ V x5 |" u1 { - #define TIM_COUNTERMODE_CENTERALIGNED2 TIM_CR1_CMS_1 /*!< Center-aligned counting mode 2 */6 w) l3 Z. M3 c' D
- #define TIM_COUNTERMODE_CENTERALIGNED3 TIM_CR1_CMS /*!< Center-aligned counting mode 3 */
成员Period6 I0 t' X8 O x% m+ s
用于设置定时器周期,对于32位的TIM2和TIM5范围是0到0xFFFFFFFF,其它定时器是0到0xFFFF。
, p8 O$ @: e" a' n7 \5 o9 T/ i+ [5 B: y6 M6 [
成员ClockDivision
0 j3 G+ h0 t' n用于指示定时器时钟 (CK_INT) 频率与死区发生器以及数字滤波器(ETR、TIx)所使用的死区及采样时钟 (tDTS) 之间的分频比。$ S5 E/ @& S j7 B! l6 n/ L( r% Q
- a9 ^* B! s+ I" o& t. F* O2 N
- #define TIM_CLOCKDIVISION_DIV1 ((uint32_t)0x0000U) /*!< Clock Division DIV1 */
& E! |7 v) W4 J z& x - #define TIM_CLOCKDIVISION_DIV2 (TIM_CR1_CKD_0) /*!< Clock Division DIV2 */
$ r n6 c" w; ~& R! Z - #define TIM_CLOCKDIVISION_DIV4 (TIM_CR1_CKD_1) /*!< Clock Division DIV4 */
成员RepetitionCounter# f" `$ [* f( Y2 V- F0 N ]' O
用于设置重复计数器,仅TIM1和TIM8有,其它定时器没有。作用是每当计数器上溢/下溢时,重复计数器减1,当减到零时,才会生成更新事件,这个在生成PWM时比较有用。) X# i: c. V4 e8 u
0 m" p$ A5 X) E0 o! v. S3 q
成员AutoReloadPreload
0 p* \' b4 j- Z用于设置定时器的ARR自动重装寄存器是更新事件产生时写入有效还是立即写入有效。如果使能了表示更新事件产生时写入有效,否则反之。' i* b$ ~# t S- N4 z% Z' X$ a
4 _/ ]' E1 v% v' O4 c
- #define TIM_AUTORELOAD_PRELOAD_DISABLE ((uint32_t)0x0000U) /*!< TIMx_ARR register is not buffered */1 ^% ~2 B" @1 ~) ^. r
- #define TIM_AUTORELOAD_PRELOAD_ENABLE (TIM_CR1_ARPE) /*!< TIMx_ARR register is buffered */
! y) r* w( ~/ Q2 H: @! y; d& t HAL_TIM_ActiveChannel Channel;7 y4 [ ^$ v# P7 e5 l2 ^
' v& k$ L/ r3 W% Z
用于设置定时器通道,比如TIM1和TIM8都是6个通道。
5 Y. X! K* [& E6 f; e6 o* N- h. A2 T/ g5 |
- typedef enum U. A: x4 }" q% i+ ^+ Y
- {
6 h0 t- O. Y o) b% U - HAL_TIM_ACTIVE_CHANNEL_1 = 0x01U, /*!< The active channel is 1 */
; R/ x6 w, x5 L& D- S - HAL_TIM_ACTIVE_CHANNEL_2 = 0x02U, /*!< The active channel is 2 */
S6 E* h8 L! [+ e9 Y1 B Y/ S - HAL_TIM_ACTIVE_CHANNEL_3 = 0x04U, /*!< The active channel is 3 */
& O5 {" P+ \- h - HAL_TIM_ACTIVE_CHANNEL_4 = 0x08U, /*!< The active channel is 4 */
5 c0 V0 d ^" t# _' b - HAL_TIM_ACTIVE_CHANNEL_5 = 0x10U, /*!< The active channel is 5 */
) I) j, ?# \$ T2 K X5 y; L9 ]: V+ m$ _7 Y - HAL_TIM_ACTIVE_CHANNEL_6 = 0x20U, /*!< The active channel is 6 */
* W; v$ U- h4 s9 M6 F& u- o0 I7 R - HAL_TIM_ACTIVE_CHANNEL_CLEARED = 0x00U /*!< All active channels cleared */ ( j0 t4 r& [4 Q4 T6 t) X; @5 x
- }HAL_TIM_ActiveChannel;5 |3 B$ V2 Q6 F9 ?" \4 f6 `
- DMA_HandleTypeDef *hdma[7];
X1 J' l% [7 m5 w. g用于关联DMA。
) V' J ]5 w3 k8 ]* A+ w& n ^- q1 u8 L. G" _
配置定时器参数,其实就是配置结构体TIM_HandleTypeDef的成员。
1 ~5 L# y$ u4 e4 v u- m
6 a* \ p, X, e4 k; a& z) l- TIM_HandleTypeDef TimHandle = {0};
( ]2 Z' s% E& R* L% c
6 o' c5 O F$ R L) ^- /*
+ I" J+ H; I' d! N; }/ q z2 d0 [ - 定时器中断更新周期 = TIMxCLK / usPrescaler + 1)/usPeriod + 1)" |) f9 M \8 Q. ^
- */
/ ?/ c; c# P! N+ V( C5 q - TimHandle.Instance = TIMx;0 z4 M& s% j( w5 A+ H/ z' X$ Y3 ^
- TimHandle.Init.Prescaler = usPrescaler;
0 v( N! ^% ]$ I$ | - TimHandle.Init.Period = usPeriod; 1 a' ?9 N: G; o3 e; t2 J8 G# d; R' ~
- TimHandle.Init.ClockDivision = 0;
# l- g8 J: U8 o! i7 Q1 n5 ^ - TimHandle.Init.CounterMode = TIM_COUNTERMODE_UP;
- a; u; e* w; d - TimHandle.Init.RepetitionCounter = 0;
5 z' l$ T8 n5 d5 ~9 F4 h, q - TimHandle.Init.AutoReloadPreload = TIM_AUTORELOAD_PRELOAD_ENABLE;
8 f7 w+ a" ~9 h# y1 C! J3 n - if (HAL_TIM_Base_Init(&TimHandle) != HAL_OK)6 c# J" H# e8 @; K4 T d8 b0 j( v
- {, h5 Y5 f/ h0 L. F1 `
- Error_Handler(__FILE__, __LINE__);4 M! x" J# e) G
- }
32.3.3 定时器输出比较结构体TIM_OC_InitTypeDef
; E6 c, ^. P0 g7 L. Z7 Y: c" N此结构体主要用于定时器的输出比较,定义如下:3 k3 c t# Q5 V+ Q" g
1 W; l* ~ U6 K8 C- typedef struct
6 u8 `( s& z, C5 ?; m Y" B - { ' h+ w3 v: {; [; X5 G+ M/ |& x" R; M
- uint32_t OCMode; 2 l# q. p2 k3 F) s: l9 I
- uint32_t Pulse; 3 P( B: \8 M G! h4 a7 K- \- B
- uint32_t OCPolarity; % h. X) g' \- B0 V. @" z
- uint32_t OCNPolarity; % Y$ L. o5 Y6 v3 ]
- uint32_t OCFastMode; 9 }0 B6 ^5 F$ q. G
- uint32_t OCIdleState; 3 ?1 a* X& l9 w2 n' r
- uint32_t OCNIdleState; $ D" T4 k/ ^ p4 r' L" X
- } TIM_OC_InitTypeDef;
* s7 i5 K- E( H下面将这几个参数一 一做个说明。
7 s4 n& G' _& i2 G# R2 T D0 M' ^+ u1 Q% s9 o5 P8 Y; f+ t1 d
OCMode
* `) j$ W. d. y- Y用于配置输出比较模式,支持的模式较多:
# `+ x2 m" N, [; ?1 J' N3 U. I
: r i( D. s, j* y- /*!< TIM Output timing mode */0 o" W( W4 L6 I6 W; `9 a
- #define TIM_OCMODE_TIMING ((uint32_t)0x0000U) ! I" l( x0 O0 c
- * J5 o4 I% U/ c, P9 h9 {
- /*!< TIM Output Active mode */ 1 g1 ~: O9 T& v w4 d$ e
- #define TIM_OCMODE_ACTIVE ((uint32_t)TIM_CCMR1_OC1M_0)
J. U& t+ r$ n5 L0 { - 1 n& X. X2 R$ S* D$ f; a8 {( E
- /*!< TIM Output Inactive mode */
4 u- p2 ^: _3 I( Z( C4 V" n - #define TIM_OCMODE_INACTIVE ((uint32_t)TIM_CCMR1_OC1M_1)
, S1 F8 k1 y* N" j' [# E) \: C9 b - 7 f) ], |8 x6 `& D& M
- /*!< TIM Output Toggle mode */
* ?- U, I! A3 U( Z3 y' Y6 R D - #define TIM_OCMODE_TOGGLE ((uint32_t)TIM_CCMR1_OC1M_1 | TIM_CCMR1_OC1M_0) / p; E& b7 x, L$ { J c- F- C
- " k* |3 ?. {2 }% M
- /*!< TIM PWM mode 1 */
% ]: F. _ G$ W; k- D6 A4 w: L - #define TIM_OCMODE_PWM1 ((uint32_t)TIM_CCMR1_OC1M_2 | TIM_CCMR1_OC1M_1) . C) n7 _# a; I# l
- ! v8 |1 ]" |" ^+ y7 R% H7 C
- /*!< TIM PWM mode 2 */ ' q/ Z* ~8 w$ z: S& D: y
- #define TIM_OCMODE_PWM2 ((uint32_t)TIM_CCMR1_OC1M_2 | TIM_CCMR1_OC1M_1 | TIM_CCMR1_OC1M_0)
{5 t7 k3 h# u$ C) y) b9 I& Z' A - , o' q, x2 m% d
- /*!< TIM Forced Active mode */
% v c: c3 D& D$ [1 | - #define TIM_OCMODE_FORCED_ACTIVE ((uint32_t)TIM_CCMR1_OC1M_2 | TIM_CCMR1_OC1M_0)
* Y2 p- M' W9 J ~# j& }. Z* Q
! h- W0 Q9 O: {% {) t( {- /*!< TIM Forced Inactive mode */ 8 _" @( K: Y- M, C7 p
- #define TIM_OCMODE_FORCED_INACTIVE ((uint32_t)TIM_CCMR1_OC1M_2)
- N5 B1 J/ n: V6 m/ a4 J+ ~ - : D: x# }7 R% W7 x7 h5 D% Y' ~
- /*!< TIM Rettrigerrable OPM mode 1 */ * X6 r* s% W6 e+ h7 P
- #define TIM_OCMODE_RETRIGERRABLE_OPM1 ((uint32_t)TIM_CCMR1_OC1M_3)
/ Y/ G6 C, N4 k# ~' V5 Y7 {5 R - % M% g; ]% s* u1 {2 T9 o
- /*!< TIM Rettrigerrable OPM mode 2 */
+ o( }1 T7 u- H' K3 ? - #define TIM_OCMODE_RETRIGERRABLE_OPM2 ((uint32_t)TIM_CCMR1_OC1M_3 | TIM_CCMR1_OC1M_0) & ~0 Y4 f- g1 {( J
- . J$ t/ y: u% F: i; x
- /*!< TIM Combined PWM mode 1 */
6 U3 Q( `6 z5 O) { - #define TIM_OCMODE_COMBINED_PWM1 ((uint32_t)TIM_CCMR1_OC1M_3 | TIM_CCMR1_OC1M_2)
. t3 i1 k u. ]% e* B! d& ]9 O- z - % D' n% Y3 I. B3 U" P
- /*!< TIM Combined PWM mode 2 */ & T( Z9 D0 M! ~9 Z- Q% W: k2 Z
- #define TIM_OCMODE_COMBINED_PWM2 ((uint32_t)TIM_CCMR1_OC1M_3 | TIM_CCMR1_OC1M_0 | TIM_CCMR1_OC1M_2) ! B' Z& O( d) j) ~
* c" n, ]( ~5 S8 T- /*!< TIM Asymetruc PWM mode 1 */
, d& Y a' N9 X6 ~ - #define TIM_OCMODE_ASSYMETRIC_PWM1 ((uint32_t)TIM_CCMR1_OC1M_3 | TIM_CCMR1_OC1M_1 | TIM_CCMR1_OC1M_2)
: e3 M! u1 {" T; w3 N% G q1 s
1 {6 u/ K+ V( P* v- k- /*!< TIM Asymetruc PWM mode 2 */
& M7 [$ x# F' t - #define TIM_OCMODE_ASSYMETRIC_PWM2 ((uint32_t)TIM_CCMR1_OC1M_3 | TIM_CCMR1_OC1M)
- c7 p$ ]7 S$ }( C Pulse2 v" N7 C% o$ j: N$ @
可用于设置占空比,对应定时器的CCR寄存器,32位的TIM2和TIM5范围是0到0xFFFFFFFF。
! L, x/ w* q, i1 n* D' r0 d, T& E
4 z. ^) \; i& z% m OCPolarity
. [- v& E( b( `( u1 A& d# q. v& y1 U设置输出极性,可选高电平或低电平有效。
2 `% r7 [9 N$ N2 r+ M! z3 u' x. h$ S; L+ Y) X$ t+ |8 R
- #define TIM_OCPOLARITY_HIGH ((uint32_t)0x0000U)0 x2 [1 K7 } N( C! q4 f
- #define TIM_OCPOLARITY_LOW (TIM_CCER_CC1P)
% @) _7 }" m0 Z1 } OCNPolarity! M; g( d" j: D d2 ^: `
互补输出极性设置,可选高电平或者低电平有效。0 ]& X4 L0 G5 s# l1 X0 s
2 a i) j7 u" [, ?( z- #define TIM_OCNPOLARITY_HIGH ((uint32_t)0x0000U)
- ~- C1 B' q2 I$ Q7 d, K, o& U2 q - #define TIM_OCNPOLARITY_LOW (TIM_CCER_CC1NP)
OCFastMode
7 F7 x. g i) ?快速输出模式使能,仅OCMode配置为PWM1或者PWM2模式时才有意义。; X- I/ Y, E- W0 R8 y5 `0 f
& |+ O9 F0 H8 ^8 t% u( c- #define TIM_OCFAST_DISABLE ((uint32_t)0x0000U)
8 k; l2 O, f% {$ I - #define TIM_OCFAST_ENABLE (TIM_CCMR1_OC1FE)
' l! V4 S: I8 y; E" H2 O. S4 V OCIdleState, [9 y/ E! n# ?) X8 v, x6 A
空闲状态时,设置输出比较引脚的电平状态。; e' \ C, \" ? e# J
% @" z3 a4 {! q1 [4 b4 C
- #define TIM_OCIDLESTATE_SET (TIM_CR2_OIS1)
6 Y- W% j4 v, @/ Q# T - #define TIM_OCIDLESTATE_RESET ((uint32_t)0x0000U)
* F# K+ ~4 K t3 u/ G. a A- q OCNIdleState- i: s2 W( r7 L3 W4 O
空闲状态时,设置互补输出引脚的电平状态。$ Q# }0 t# J! e* j8 }' _5 L3 y
0 D4 J7 C Z6 y' S1 z' [
- #define TIM_OCNIDLESTATE_SET (TIM_CR2_OIS1N)
0 b1 D3 q7 p J# F5 a2 @ - #define TIM_OCNIDLESTATE_RESET ((uint32_t)0x0000U)
32.3.4 定时器输入捕获结构体TIM_IC_InitTypeDef! f! s/ U3 O. k: Z
此结构体主要用于定时器的输入捕获,定义如下:. b; _; \, T& l1 f4 O5 D6 {
6 X S; {( K7 s/ X, n+ F _9 |- typedef struct
1 o0 b8 u) v0 A9 c* n& [ - { , a) d4 k2 t0 R. W* e
- uint32_t ICPolarity;
3 R. e0 M' A# c6 X5 y b - uint32_t ICSelection; & E% A, ]$ n) N2 Y) H* w% r, j
- uint32_t ICPrescaler; + M2 Y' @4 K- ~6 M: d
- uint32_t ICFilter;
7 z2 j: X/ D/ N8 M7 N - } TIM_IC_InitTypeDef;
# D% ^$ F( C; o! [ P. P下面将这几个参数一 一做个说明。5 C$ D+ x2 Q/ o7 ^5 e
+ |% S0 r/ E! @8 g$ }
ICPolarity5 K- j! ?( V+ ?" |- w# l
输入触发极性,可以选择上升沿,下降沿或者双沿触发。) [! Q p9 |, H0 R! o' G
7 Q- }3 B" u- `
- #define TIM_ICPOLARITY_RISING TIM_INPUTCHANNELPOLARITY_RISING+ l6 B/ t/ h4 c8 Y6 L2 E$ R6 S6 i
- #define TIM_ICPOLARITY_FALLING TIM_INPUTCHANNELPOLARITY_FALLING1 ]$ j+ C0 X g, k& a( @
- #define TIM_ICPOLARITY_BOTHEDGE TIM_INPUTCHANNELPOLARITY_BOTHEDGE
ICSelection. n! ?7 N5 v& }' c& d/ I2 F% N: ^
输入捕获通道选择,可以选择直接输入(即CC1选择TI1,CC2选择TI2等),间接输入(CC1选择TI2,CC3选择TI4等)或者TRC。
# U( u0 t- K" a* n& \
5 h3 G$ d( X! k8 \* N. M4 \- #define TIM_ICSELECTION_DIRECTTI (TIM_CCMR1_CC1S_0) - T# M( ?6 X5 T2 B2 q+ _3 N
- #define TIM_ICSELECTION_INDIRECTTI (TIM_CCMR1_CC1S_1)
; A) z$ O, @# }* Q: T1 [ - #define TIM_ICSELECTION_TRC (TIM_CCMR1_CC1S)
ICPrescaler
& O( w7 A- O8 Y$ k* w/ A8 r输入捕获分频,表示每捕获1,2,4或8个事件后表示一次捕获。+ o* `- \* p: a$ d
9 O0 o$ l7 M. Y2 q N' w- #define TIM_ICPSC_DIV1 ((uint32_t)0x0000U)
3 e; W. s ]$ k+ v/ m0 @% H* f - #define TIM_ICPSC_DIV2 (TIM_CCMR1_IC1PSC_0) , V2 I7 v+ {* n" {
- #define TIM_ICPSC_DIV4 (TIM_CCMR1_IC1PSC_1)
+ P& h6 z6 \2 T! H8 b( N - #define TIM_ICPSC_DIV8 (TIM_CCMR1_IC1PSC)
0 k) A" O% x! t; r! _ ICFilter
) X4 ]7 U$ \4 _4 p输入捕获滤波器,可以定义采样频率和多少个连续事件才视为有效的触发,参数范围0到15。具体定义如下,其中fCK_INT表示定时器时钟,fDTS表示死区时间采样率,N表示这么多个事件代表一次有效边沿。' a# x2 ?4 j g$ Q6 X' E. L
2 k( D! X1 s. `+ I. F% a7 x; V- 0000:无滤波器,按 fDTS 频率进行采样% t, q9 C9 Y3 S& D
- 0001: fSAMPLING=fCK_INT, N=2
* u4 U- e3 C4 B) q1 F6 ]$ X( a$ [ - 0010: fSAMPLING=fCK_INT, N=4
8 n& `# A7 U) a- J4 n - 0011: fSAMPLING=fCK_INT, N=82 h2 f1 L- k- T* M6 W) a% j
- 0100: fSAMPLING=fDTS/2, N=6
) w- h g3 h5 }- E8 O - 0101: fSAMPLING=fDTS/2, N=8
* ]! G' r& X# L) p - 0110: fSAMPLING=fDTS/4, N=6
+ M3 V0 G$ W* U$ X; P" t6 f - 0111: fSAMPLING=fDTS/4, N=8
" e. d/ ~' T; [5 y8 N/ H+ J - 1000: fSAMPLING=fDTS/8, N=6
8 ^; D3 @* O- R! i - 1001: fSAMPLING=fDTS/8, N=83 r* D: i" U7 B& U+ f
- 1010: fSAMPLING=fDTS/16, N=5( t( ?% `/ d2 [' J
- 1011: fSAMPLING=fDTS/16, N=6
! {5 l% G( p( |- u3 d8 \5 l - 1100: fSAMPLING=fDTS/16, N=8
' P$ {* I6 m+ ?9 T - 1101: fSAMPLING=fDTS/32, N=5" ^$ [+ C4 V; P; }$ d- b- c0 I
- 1110: fSAMPLING=fDTS/32, N=6
32.3.5 定时器的底层配置(GPIO,时钟,中断等)
4 j3 t3 @' N$ o |HAL库有个自己的底层初始化回调函数,比如调用函数HAL_TIM_Base_Init就会调用HAL_TIM_Base_MspInit,此函数是弱定义的。5 |* }3 y$ D2 d0 C- Q0 D) G9 [) y
' ^: q) I5 u. A. K- __weak void HAL_TIM_Base_MspInit(TIM_HandleTypeDef *htim)& {9 ^4 G% _& N+ W& Q3 H
- {
$ |8 j) x2 M. j" Z+ P - /* Prevent unused argument(s) compilation warning */! \% O. l# k9 \7 g$ t Z% i; Q
- UNUSED(htim);! D& Z) q) N9 _1 n# [
- /* NOTE : This function Should not be modified, when the callback is needed,! Q5 R7 a8 H9 f; Y5 P2 V# Q$ m/ M
- the HAL_TIM_Base_MspDeInit could be implemented in the user file
+ r3 F+ z1 a0 j* h - */
0 ~6 {- S8 n6 ?( {! ^& n - }
+ \, {% o3 m2 P% a7 g- g用户可以在其它的C文件重定向,并将相对的底层初始化在里面实现。对应的底层复位函数HAL_TIM_Base_DeInit是在函数HAL_TIM_Base_MspDeInit里面被调用的,也是弱定义的。. t( H9 l; w% ~; m
( C2 s( x9 [4 g! h# O1 K
当然,用户也可以自己初始化,不限制必须在两个函数里面实现。7 Q& f8 m* p, P' f, |1 P! o
5 S# h3 L3 f& @, B定时器外设的基本参数配置完毕后还不能使用,还需要配置GPIO、时钟、中断等参数,比如下面配置TIM1使用PA8做PWM输出。9 y6 S0 k, |2 b6 F. O, m
0 o/ I8 E8 V4 Q
- void HAL_TIM_PWM_MspInit(TIM_HandleTypeDef *htim)
- M! @' r/ i# P - {
7 Z$ P7 r! D1 b6 B - GPIO_InitTypeDef GPIO_InitStruct;
) {0 q/ T# w( t% E9 m+ O* R3 E
) g% O$ Q+ s2 K- /* 使能TIM1时钟 */
& a8 s7 v6 T C# h - __HAL_RCC_TIM1_CLK_ENABLE ();3 V4 y! k, ~3 c+ V& G
- : e) @, \* V- F/ V$ d0 k; t% H' G
- /* 使能GPIOA时钟 */: g, c) g: Q+ m/ Q9 M- D
- __HAL_RCC_GPIOA_CLK_ENABLE (); {) G9 ^* z. x: M0 Z3 Q# ^
" A# c: G- e" H0 ]- /* 设置TIM1使用PA8做PWM输出引脚,将其配置为输出,推挽,复用模式 */
1 B4 E) c. Q! L, P* q0 j - GPIO_InitStruct.Mode = GPIO_MODE_AF_PP;
3 r+ T6 i( t9 [- C& k - GPIO_InitStruct.Pull = GPIO_PULLUP;3 X; [6 N% F/ Y5 r, C" U
- GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_VERY_HIGH;
+ n' o* o: k4 c - ' V/ }7 O: p3 E2 k7 Z3 @6 C5 Z% |7 c: t
- GPIO_InitStruct.Alternate = GPIO_AF1_TIM1;1 t, a. [- s' K
- GPIO_InitStruct.Pin = GPIO_PIN_8;
4 l( u" O" H+ e3 e6 o" U) b& Y - HAL_GPIO_Init(GPIOA, &GPIO_InitStruct);
; b5 \' Z! q9 K - C1 o9 o' E- b* R5 }$ y, W
- }
@. S2 `& G' s3 }1 b9 n总结下来就是以下几点:# X% Q* H( d$ n/ }5 k0 U' }6 Y
) |+ R% `% Z% j& h& u0 f
配置TIM时钟。
% [6 b5 P. @: g" X* ? 配置TIM所用到引脚和对应的GPIO时钟。
" m. W2 P# Y: D2 A- G }+ x 如果用到定时器中断,还需要通过NVIC配置中断。: X; ^& M, _# z% }, Z7 ~5 n
如果用到DMA,还要配置DMA。* U4 i1 r' e' p, I3 H8 P
关于这个底层配置有以下几点要着重说明下:
1 i. F: N/ `# e5 s% y/ K
) l" p7 u) N& ^& t! M 定时器所使用引脚的复用模式选择已经被HAL库定义好,放在了stm32h7xx_hal_gpio_ex.h文件里面。比如TIM1有一个复用,
. g v" k3 R2 B3 ]3 P& d2 b- #define GPIO_AF1_TIM1 ((uint8_t)0x01) /* TIM1 Alternate Function mapping */
但是却有4个输出通道,每个通道都有几个支持的输出引脚:
% o$ n5 P0 F. m: B4 p: ~- N1 e# Z# ^1 z: ~
- TIM1_CH1, PA8 PE9 PK11 K' U2 f1 f2 G$ g& D( x3 ~/ Q
- TIM1_CH2, PA9 PE11( D8 [; v' @9 n1 f3 O: S
- TIM1_CH3, PA10 PE13 PJ9( t8 n/ z' R- w
- TIM1_CH4, PA11 PE14 PJ11
8 ^. M* w# @$ H1 h. G) i$ {, P具体使用哪个,配置对应引脚的复用即可:
& v8 h6 z( r# z
9 W$ w; G% ^! P, q. t* n
. q$ v5 `; J/ D# E K' g) ?# g; e6 q8 ^, r4 C1 D
32.3.6 定时器的状态标志清除问题
1 O6 D3 F. i) c5 a k6 X9 I" E下面我们介绍__HAL_TIM_GET_FLAG函数。这个函数用来检查定时器标志位是否被设置。
. p3 j+ Y. @6 g5 b7 E- V- 5 o$ e3 I' g7 E! J% n/ w7 [
- /** @brief Check whether the specified TIM interrupt flag is set or not.
8 e. C8 \6 L$ u, D4 u- ^$ Y - * @param __HANDLE__: specifies the TIM Handle.
% \+ K/ n$ }% s3 N - * @param __FLAG__: specifies the TIM interrupt flag to check.
3 D: i2 Z* N; W: }6 K - * This parameter can be one of the following values:8 o7 p W. {; |9 x0 ^( x; c
- * @arg TIM_FLAG_UPDATE: Update interrupt flag) g/ h& | Y; h3 f- a' c r
- * @arg TIM_FLAG_CC1: Capture/Compare 1 interrupt flag
7 V) [3 z# G4 X - * @arg TIM_FLAG_CC2: Capture/Compare 2 interrupt flag% |- A% \9 C: r3 O
- * @arg TIM_FLAG_CC3: Capture/Compare 3 interrupt flag+ H7 }+ `" n3 ^9 i
- * @arg TIM_FLAG_CC4: Capture/Compare 4 interrupt flag; M% t8 G0 f& x V6 ^9 V) g7 C
- * @arg TIM_FLAG_CC5: Compare 5 interrupt flag8 k3 ?% H0 O. _
- * @arg TIM_FLAG_CC6: Compare 6 interrupt flag
6 A* D& N6 M: S4 m: t2 v - * @arg TIM_FLAG_COM: Commutation interrupt flag
8 P- I' B3 J9 l, `( a3 @: B - * @arg TIM_FLAG_TRIGGER: Trigger interrupt flag
& r7 Z. o, T2 r7 i! [ - * @arg TIM_FLAG_BREAK: Break interrupt flag : Z3 p/ u7 k' b1 z# A
- * @arg TIM_FLAG_BREAK2: Break 2 interrupt flag ' `: h6 |+ o. o( g/ h
- * @arg TIM_FLAG_SYSTEM_BREAK: System Break interrupt flag) |- b+ h6 z9 h! u& g' w
- * @arg TIM_FLAG_CC1OF: Capture/Compare 1 overcapture flag
( ?3 N8 {* X5 p9 F - * @arg TIM_FLAG_CC2OF: Capture/Compare 2 overcapture flag4 P6 ?! ^- a! g; O! u
- * @arg TIM_FLAG_CC3OF: Capture/Compare 3 overcapture flag
3 Z) A1 ]2 c2 `" ?1 ~0 d3 I6 [ - * @arg TIM_FLAG_CC4OF: Capture/Compare 4 overcapture flag
+ E) K1 y9 ?- z, q! a - * @retval The new state of __FLAG__ (TRUE or FALSE).
- g, Y4 ^8 G7 s: d - */
) s' j4 n# M3 n6 a - #define __HAL_TIM_GET_FLAG(__HANDLE__, __FLAG__) (((__HANDLE__)->Instance->SR &(__FLAG__)) == (__FLAG__))
$ O" g/ m1 J9 K2 T前5个是比较常用的中断标志。
( k k. Q) F3 o! B
7 S# Z0 S" P' V" _" G1 h TIM_FLAG_UPDATE
: z/ [% P( y- ^( O1 P定时器更新标准,配置一个周期性的定时器中断要用到。
( g6 a. h% O4 N& D3 S% X9 J
' L2 n# b4 ]$ k) V TIM_FLAG_CC1; G) A/ P9 ^" ~( O- R+ U0 b+ ?6 e- R% B
TIM_FLAG_CC2% Y* O. `' Z9 S- q' V' [2 ~0 G
8 S8 `5 @: x1 w8 W3 T
TIM_FLAG_CC34 i1 D! O/ b7 J T, v
& x5 E) t' T) S/ e# F7 a$ @- Y+ STIM_FLAG_CC4% a: g0 m1 o5 P/ D- O4 v
* Y* S1 n9 {; g" X( g1 p5 H捕获/比较标志,配置了捕获/比较中断要用到。
O# B1 _! T) }% k6 T' {; z* I; H9 d( l
与标志获取函数__HAL_TIM_GET_FLAG对应的清除函数是__HAL_TIM_CLEAR_FLAG:
5 f/ Z+ n/ i4 b" B1 M j/ m" O' f& _# D. ?; i
- /** @brief Clear the specified TIM interrupt flag.
( k) W* B# ~# h0 [% Y* b - * @param __HANDLE__: specifies the TIM Handle.
) m" o; M7 W* X. | ~+ h* p - * @param __FLAG__: specifies the TIM interrupt flag to clear.( T; H" b/ a0 \
- * This parameter can be one of the following values:* |1 L3 @$ i$ q0 t7 o1 L
- * @arg TIM_FLAG_UPDATE: Update interrupt flag
8 R1 u7 V. _% ~9 H% b0 Z - * @arg TIM_FLAG_CC1: Capture/Compare 1 interrupt flag& _' L9 v0 h; g u3 S1 M% k
- * @arg TIM_FLAG_CC2: Capture/Compare 2 interrupt flag9 u% c, M9 |% v# b F$ }- ]+ \
- * @arg TIM_FLAG_CC3: Capture/Compare 3 interrupt flag
+ G9 J5 {3 a; ^4 u6 B - * @arg TIM_FLAG_CC4: Capture/Compare 4 interrupt flag
. g' y7 t# O0 }& M# H1 f - * @arg TIM_FLAG_CC5: Compare 5 interrupt flag
5 L0 x. p+ K0 V& N* r* l. x x - * @arg TIM_FLAG_CC6: Compare 6 interrupt flag
- r" Y J2 w: _* Z4 q# E" k5 ?/ Z - * @arg TIM_FLAG_COM: Commutation interrupt flag. K' D# x( d: F% X! G
- * @arg TIM_FLAG_TRIGGER: Trigger interrupt flag
k! G1 M8 c" D9 u - * @arg TIM_FLAG_BREAK: Break interrupt flag
" {# H! ?2 k X3 N1 i b - * @arg TIM_FLAG_BREAK2: Break 2 interrupt flag
. J* I M [, p" Y7 T, f- N5 R - * @arg TIM_FLAG_SYSTEM_BREAK: System Break interrupt flag4 G+ F* o3 v; [; b" H
- * @arg TIM_FLAG_CC1OF: Capture/Compare 1 overcapture flag
' f) u5 A/ q* k, A) u" N$ ~ - * @arg TIM_FLAG_CC2OF: Capture/Compare 2 overcapture flag
: i/ a1 M% `' ~1 ^% P$ H - * @arg TIM_FLAG_CC3OF: Capture/Compare 3 overcapture flag+ |, [2 l8 b# C
- * @arg TIM_FLAG_CC4OF: Capture/Compare 4 overcapture flag
8 a; C4 H2 R: G( w' I - * @retval The new state of __FLAG__ (TRUE or FALSE).
' J5 \- H( o) h4 v7 x5 H - */& N1 [9 G: v; S8 m* S7 h: h2 {
- #define __HAL_TIM_CLEAR_FLAG(__HANDLE__, __FLAG__) ((__HANDLE__)->Instance->SR = ~(__FLAG__))
清除标志函数所支持的参数跟获取函数是一 一对应的。除了这两个函数,还是定时器的中断开启和中断关闭函数用的也比较多。
, p" Z8 S* z5 o9 ~, v- L& q0 N4 j2 C. l0 _: e! x. l) y
- /** @brief Enable the specified TIM interrupt.
6 H( N% i6 r' S/ e$ D - * @param __HANDLE__: specifies the TIM Handle.
8 X- G5 g1 i; Z, J( T' S) G+ B - * @param __INTERRUPT__: specifies the TIM interrupt source to enable.3 ]# {2 x& N8 S: Q8 |2 q* l
- * This parameter can be one of the following values:
8 e$ Y9 L4 P2 d; n - * @arg TIM_IT_UPDATE: Update interrupt
. U# i8 N$ d1 U9 ]. | - * @arg TIM_IT_CC1: Capture/Compare 1 interrupt
) \ n0 p& i! ]: |) u4 J - * @arg TIM_IT_CC2: Capture/Compare 2 interrupt* c+ ~' U' [7 y9 J+ U9 I
- * @arg TIM_IT_CC3: Capture/Compare 3 interrupt
; ~- P) Z) \) ^7 |% ^ - * @arg TIM_IT_CC4: Capture/Compare 4 interrupt
+ w( W( E! |* R& Q - * @arg TIM_IT_COM: Commutation interrupt
) G+ H6 }% o8 w5 {% p: F# X" j* T$ c1 u - * @arg TIM_IT_TRIGGER: Trigger interrupt" j) j8 y) ?+ C' q+ Y2 I
- * @arg TIM_IT_BREAK: Break interrupt! W# y& o" G: s0 p; t/ a
- * @retval None
0 \0 Z& r) U0 T7 v/ r - */( r* i* {( {1 o+ ~, W6 K' b; H
- #define __HAL_TIM_ENABLE_IT(__HANDLE__, __INTERRUPT__) ((__HANDLE__)->Instance->DIER |= (__INTERRUPT__))( N4 k @+ P6 _4 |* e) `
- , T; n. g+ P- ?/ I3 j2 V l
- /** @brief Disable the specified TIM interrupt./ I. {. x: x* h: V* b
- * @param __HANDLE__: specifies the TIM Handle.
$ [3 S: K. b) y4 G9 h - * @param __INTERRUPT__: specifies the TIM interrupt source to disable.
4 I8 M9 X$ G$ L8 }: @- ^# d - * This parameter can be one of the following values:
& r9 c- v* T4 L; B% c' b - * @arg TIM_IT_UPDATE: Update interrupt
2 t9 e+ q' u9 n8 E& H - * @arg TIM_IT_CC1: Capture/Compare 1 interrupt
! L: x1 E/ v, N" q# g - * @arg TIM_IT_CC2: Capture/Compare 2 interrupt
8 I% e* p6 w* Y - * @arg TIM_IT_CC3: Capture/Compare 3 interrupt
+ o$ j1 C& ]5 p- q- j& G( } - * @arg TIM_IT_CC4: Capture/Compare 4 interrupt7 F. t) q. a# C9 k, i
- * @arg TIM_IT_COM: Commutation interrupt
8 Q0 {8 T2 S6 S ^* x) F ]) { - * @arg TIM_IT_TRIGGER: Trigger interrupt
8 w1 q' x) u; N$ f - * @arg TIM_IT_BREAK: Break interrupt$ O9 a, d/ O4 V: z U
- * @retval None0 b3 h/ V4 k/ ` r& J
- */
) t6 U9 S% i8 x1 h) q6 N - #define __HAL_TIM_DISABLE_IT(__HANDLE__, __INTERRUPT__) ((__HANDLE__)->Instance->DIER &= ~(__INTERRUPT__))
: f& G# ~- o7 ^ h' T6 `常用的也是前五个参数,1个定时器更新中断以及4个CC中断 。
+ g% q' y0 X5 T# N7 Z4 T; U
+ ^% ~3 U: A" v- a& R/ r注意:操作定时器的寄存器不限制必须要用HAL库提供的API,比如要操作寄存器CR1,直接调用TIM1->CR1操作即可。
k/ V2 _7 i9 }0 M1 S1 i; l6 c8 m+ q9 D% f' c
32.3.7 定时器初始化流程总结
; f; w6 j( o, ?7 x使用方法由HAL库提供:" [( U: t- g v8 r2 X
3 G% D, I+ H8 `3 [# c 第1步:通过下面几个函数配置定时器工作在相应的模式
) C) Q) Z6 H4 J4 _2 {& d" y- N' q3 b' A% M! |5 E# h" e
HAL_TIM_Base_Init6 p2 T8 E3 e/ f/ u
简单的定时器时基础功能" v0 z3 |5 R& R4 f2 L6 f" e, Y
+ M8 G( e: a- Q" p! f% B' P HAL_TIM_OC_Init 和 HAL_TIM_OC_ConfigChannel
* Z9 P9 {1 L1 J6 d配置定时器产生输出比较信号2 P5 v! k0 K% t6 t
$ C& y6 b+ |4 L! V" c HAL_TIM_PWM_Init 和 HAL_TIM_PWM_ConfigChannel
0 S5 h) M! d. B0 c" e9 F0 S配置定时器产生PWM信号
: Q) ~& d; h( s" X$ W, I3 J: s9 ]9 ?2 e3 V6 G8 O" o
HAL_TIM_IC_Init 和 HAL_TIM_IC_ConfigChannel
9 t t7 U6 y6 N# [配置定时器测量外部信号
6 U" ?: {, D9 p P) Z/ b
8 G+ L& E0 o: C; W" u HAL_TIM_OnePulse_Init 和 HAL_TIM_OnePulse_ConfigChannel
, i0 a/ {2 T# Y% P' f5 z9 @配置定时器工作在单脉冲模式
5 r. ]4 F( `( }* {+ a: `' J/ @/ P( @- W5 S! I! O& y" W) |! l
HAL_TIM_Encoder_Init
. W S) d7 ^* @6 U- M配置定时器使用编码器接口' I5 z/ o9 i& A
- [. z- y/ A0 k2 x N" j5 w6 l
第2步:定时器几个常用功能的底层初始化API,这个里面需要用户自己填
& {3 n# k; X: a6 R
) M$ K: F5 w5 V P! B0 s0 p第1步里面的几个函数会调用下面的API。
6 D u! g- s- c+ M5 T* I6 S3 q. Y. c/ X8 G
定时器基本功能 : HAL_TIM_Base_MspInit()" i- `4 x1 t8 j# |8 R
输入捕获 : HAL_TIM_IC_MspInit()4 k" a' ]- P" q
输出比较 : HAL_TIM_OC_MspInit()) M+ R+ ^8 G2 M5 k" c0 f" a
PWM输出 : HAL_TIM_PWM_MspInit()
. Q; @9 A0 a$ ~2 T% q 单脉冲输出模式: HAL_TIM_OnePulse_MspInit()8 w! m* o4 h$ B; F" N* g5 L1 ~& h
编码器模式 : HAL_TIM_Encoder_MspInit()' }6 }' S' Y5 `" v4 j
第3步:底层初始化具体实现
1 x/ b( K! d) Y1 H
& {1 Y; e9 ^* @2 ] p/ R* @第2步中函数的具体实现。
/ f* A( A' T- K3 }# @8 t
4 Y' f$ E `6 Y; {+ c 使用函数__HAL_RCC_TIMx_CLK_ENABLE()使能定时器时钟。" a' e8 I8 d0 y7 D' v; g+ C
使用函数__HAL_RCC_GPIOx_CLK_ENABLE()使能定时器使用到的引脚时钟。
6 R7 Q# o8 r5 ^+ E$ c$ ~ 使用函数HAL_GPIO_Init()配置GPIO的复用功能。' ~* _9 Y$ J2 g# F; }- R3 ?
如果使能了定时器中断,调用函数HAL_NVIC_SetPriority和HAL_NVIC_EnableIRQ配置。
! m. C5 A7 L8 o' ~2 i 如果使能了DMA,还需要做DMA的配置。8 [; W; f$ q; e; {+ s7 L( b
定时器默认使用APB时钟,如果使用外部时钟,调用函数HAL_TIM_ConfigClockSource可以配置。$ z: p7 e9 q0 ~1 x) z9 q
第4步:启动定时器外设2 o/ S! M1 d; |! ~2 Z
5 s/ d% M6 W4 r1 D$ z" r. S 定时器基础功能:
+ V I5 I& m a2 J" T( h5 FHAL_TIM_Base_Start()' D8 ~8 o+ [" G' {) K( Q1 [9 X5 _8 v
: Q) L7 L: w Z) P/ Q0 B3 ~% L
HAL_TIM_Base_Start_DMA()
* [ `8 W$ @! P/ U1 [* \- q0 f' D) V: G! {$ W6 {4 a
HAL_TIM_Base_Start_IT()3 x# ^( v) M6 r5 l- ~) {
2 \- R4 h5 f3 v1 v 输入捕获 :" G7 U# l6 A8 d- n. z
HAL_TIM_IC_Start()
- i( n' R5 Q1 V) K4 j, p2 j0 s8 O8 m. i% W% P. ~
HAL_TIM_IC_Start_DMA()" {+ ^. B! t' o3 ^& t4 {9 Q
9 J$ K: \- Z: yHAL_TIM_IC_Start_IT()
, P& j7 e( A& j" o) N% {( q& B1 I; Y$ v; w4 x
输出比较 :) n7 }* p9 {9 `4 {6 X$ I8 Y
HAL_TIM_OC_Start()
7 \5 J2 o9 T% s1 Z9 \, W# ]; l6 C" P" \# v) s& _' n6 I
HAL_TIM_OC_Start_DMA()1 ?' o+ u: u( B3 o
# M. c/ W) L0 \" [- o9 P |
HAL_TIM_OC_Start_IT()) r7 ?$ K4 ^4 p# h8 t
m7 k ?- _# t8 o9 O* M# Y
PWM输出:
1 b8 G: W) g4 _: AHAL_TIM_PWM_Start()
. E- N8 Q* ~' A/ T6 u
' x- A( E- ]0 M0 H: R- {HAL_TIM_PWM_Start_DMA()
$ ]! `% I+ c$ I( p9 B! @2 o: U; k1 q
HAL_TIM_PWM_Start_IT()+ q1 i* N6 E7 W7 g3 e1 H
7 j4 s8 T' T h8 Y; B! o 单脉冲模式:
: {! t7 T( E8 eHAL_TIM_OnePulse_Start()
+ b5 H& ~* j" I7 Z5 R* @/ L" V4 X# V$ H3 S; h9 h: W* Z. ]
HAL_TIM_OnePulse_Start_IT().- {/ d8 a3 b9 p3 A3 h1 {/ k6 b6 M5 \
3 @. q7 B5 V L& } 编码器模式:
; ^7 [- }- ?/ U& a, l, Z6 A$ uHAL_TIM_Encoder_Start(): \; o& u- M j
2 b! l e; `( ~& _& p0 }. {, EHAL_TIM_Encoder_Start_DMA()- x8 t1 o `# x1 R; F8 [
. I$ g) t& N/ @- E0 ?
HAL_TIM_Encoder_Start_IT().$ \5 k e6 S; j) x6 K. w
3 d5 e6 B9 d& j5 G
第5步:定时器的DMA突发使用下面两个函数
* j3 r3 w: Q3 [ a' L* z! B6 V7 v# y% Z; f5 Z/ l9 t0 B( P0 O
HAL_TIM_DMABurst_WriteStart(), K/ q/ i2 y% h" ~
HAL_TIM_DMABurst_ReadStart()4 k* R. d& W: A$ E9 O# N1 R! n; H
定时器常用的功能,通过上面这几步即可实现。
# f& I7 I. U( C* V% W0 d S+ _" o2 d( B$ _$ r( A- h7 Y* }, B
32.4 源文件stm32h7xx_hal_tim.c
/ `! z/ @4 ?0 m# J5 r此文件涉及到的函数非常多,这里把几个常用的函数做个说明:
0 O$ n- A: X# W* P
& F+ K: y3 v. z2 X+ y. Y: ] HAL_TIM_Base_Init
0 Q' s& _# P& Y: h: H7 i0 \, K+ {- y HAL_TIM_Base_Start; F: e$ D% p, ]( P8 M
HAL_TIM_PWM_Init, j' ~2 h) ^7 \; L* w
HAL_TIM_PWM_ConfigChannel9 f5 t; r a% I: f5 ?& L5 f5 a8 K
HAL_TIM_PWM_Start
x! { k. y- e1 l7 Q1 U& v HAL_TIM_IC_Init
5 }5 K1 [* z( a0 l" n; P HAL_TIM_IC_ConfigChannel
1 H. ^/ U: l- H8 S' b( p HAL_TIM_IC_Start_IT
x! b6 s# S" G p( n: Z HAL_TIM_OC_Init
2 Y, _8 X6 U6 C! } x HAL_TIM_OC_ConfigChannel
l; N6 I2 z/ W( ~3 X, r) v1 J HAL_TIM_OC_Start
/ ~9 k6 I7 e5 f2 ?" p6 m( p32.4.1 函数HAL_TIM_Base_Init% V Z6 ?* l: E. D0 p2 n7 s
函数原型:: V6 G1 y4 V/ j @0 I" {4 W
8 K8 E6 E9 A ^8 m5 x& p' ]
- HAL_StatusTypeDef HAL_TIM_Base_Init(TIM_HandleTypeDef *htim)
$ E" g! ^! k" q( m* ]/ _# b8 @ - {
9 W p# f6 z8 Q9 V - /* 检测是否是有效句柄 */
( A: F6 ~- O, \- G9 W - if(htim == NULL)% F0 O9 b3 k5 b! H7 S! O
- {2 D' Q( ^4 S' R/ P
- return HAL_ERROR;
+ x' K+ Z' n7 m - }
6 S6 f) u. d' v/ N; _/ `# L - ( A s& d S8 h6 t# b
- /* 检测参数 */3 ~9 V, Y' u# G8 g. ]. S: ?
- assert_param(IS_TIM_INSTANCE(htim->Instance));
! p4 w3 ]& g. i& J1 @$ \* T A7 w - assert_param(IS_TIM_COUNTER_MODE(htim->Init.CounterMode));
?4 n4 _' x' Z) M) B, D - assert_param(IS_TIM_CLOCKDIVISION_DIV(htim->Init.ClockDivision));
$ M3 S8 v. j# ]
4 H9 u; L* v* [0 x: s# R- if(htim->State == HAL_TIM_STATE_RESET)( B$ L! A5 L% e
- {
, d A: w3 X R' U4 G9 m O5 V - /* 默认取消锁 */
' V3 V" _1 o; a) U3 A - htim->Lock = HAL_UNLOCKED;) t8 T$ l/ z% |
- /* 初始化底层硬件 : GPIO, CLOCK, NVIC *// I. i) i1 ^, [6 x& ?
- HAL_TIM_Base_MspInit(htim);( K( {5 \6 J/ q( n- F9 ?- V
- }
$ R5 F) L' ~7 e0 J5 m' u
/ D- {) O* Q4 Z- ]! u8 A- /* 设置TIM状态 */
& ^/ o' U i6 r6 q. B# I& Q, h" h9 ?" y - htim->State= HAL_TIM_STATE_BUSY;
" @1 H( T, y$ z6 e2 F
- A F& V/ S9 P8 S# }0 h- /* 基本参数配置 */9 ?/ s3 G8 A( U" |2 L* z
- TIM_Base_SetConfig(htim->Instance, &htim->Init);
6 l5 A& j: {' o/ u" \
3 y3 [ W" g! o. S+ X* g2 T* Z- /* 设置TIM就绪 */9 B* j3 x% z7 @$ D! b5 Y$ B8 d& r
- htim->State= HAL_TIM_STATE_READY;) |# Q0 c+ u! {+ m7 |8 ?3 M2 ?7 R
# S4 [3 N. `0 @3 x8 `- return HAL_OK;) K+ l0 w0 ]; U6 d2 C) N4 C
- }
函数描述:
- I/ M2 N7 b# ?5 j$ h5 ]" p# g( t2 W& ~2 C6 _7 ~# m
此函数用于初始化定时器用于PWM。
& ?9 n3 t8 d9 c' j! R8 }( v$ ]+ `! A/ W
函数参数:7 j) v! m! `8 ?$ T' h/ }
' b+ }2 m: c+ o9 e
第1个参数是TIM_HandleTypeDef类型结构体指针变量,用于配置要初始化的参数。
/ k9 l: N" U0 i( [ 返回值,返回HAL_ERROR表示配置失败,HAL_OK表示配置成功,HAL_BUSY表示忙(操作中),HAL_TIMEOUT表示时间溢出。
: \9 C5 I& U0 q# ?+ G4 S9 O注意事项:& Q9 H1 h4 o; a* e% X" Y
& ]6 G1 Q( w8 ~3 g
函数HAL_TIM_Base_MspInit用于初始化定时器的底层时钟、引脚等功能。需要用户自己在此函数里面实现具体的功能,由于这个函数是弱定义的,允许用户在工程其它源文件里面重新实现此函数。当然,不限制一定要在此函数里面实现,也可以像早期的标准库那样,用户自己初始化即可,更灵活些。
" v2 s* ~# _- b& c! m$ c如果形参htim的结构体成员gState没有做初始状态,这个地方就是个坑。特别是用户搞了一个局部变量TIM_HandleTypeDef TimHandle。
# o6 |: `4 ]" ^# I$ ` Q& ^ n对于局部变量来说,这个参数就是一个随机值,如果是全局变量还好,一般MDK和IAR都会将全部变量初始化为0,而恰好这个 HAL_TIM_STATE_RESET = 0x00U。
: u+ {1 q: b5 X' j& y& }- W+ k9 U* [
解决办法有三:
( s4 P, G' H/ U7 q( p6 g/ \
! p. m, J9 V0 R) y$ @. j9 Y+ r) R方法1:用户自己初始定时器和涉及到的GPIO等。. h3 G- k- Y( q7 x
0 m3 M- c% e1 Y+ l. ^9 u6 A9 g& ?方法2:定义TIM_HandleTypeDef TimHandle为全局变量。# w5 f7 \" t6 X5 P h! s
' A' O: `' d* A: l5 u
方法3:下面的方法
: N2 K- T! e5 A9 {: ]. R( n2 {/ x% e% U: Z
- if(HAL_TIM_Base_DeInit(&TimHandle) != HAL_OK)2 i, h8 {* w% k% b; |
- {' i7 Y. }# {) `2 t- e" D5 s/ h! E
- Error_Handler(); g3 f3 `+ ^3 {( _* i7 k
- }
0 L$ q4 f4 I" ? d1 w" i - if(HAL_TIM_Base_Init(&TimHandle) != HAL_OK)
0 c. Z1 m4 s7 q+ x8 W - {
# K6 [# S1 e2 F- p4 ` - Error_Handler();6 o! q8 V6 B, f. Y# U5 Z
- }
: p1 j8 S4 y: n: Z使用举例:
6 k+ B) [ z \: y
& B# V8 R0 h# g, `, V- TIM_HandleTypeDef TimHandle = {0};
1 q- J R/ q4 z k+ j. ^$ `) y
9 K% v3 i3 d' p3 r6 ] H( ]- /*
2 t9 r# d# v p& [ - 定时器中断更新周期 = TIMxCLK / usPrescaler + 1)/usPeriod + 1)
! i* _/ e! p6 d+ i" d) d - */6 V$ @6 ^* G" K8 \* @* T$ R5 K
- TimHandle.Instance = TIMx;8 f" P3 R5 {; F( M/ P1 C0 d+ X
- TimHandle.Init.Prescaler = usPrescaler;( E& ?7 r# Q2 f, Q) d, g: X
- TimHandle.Init.Period = usPeriod; # e" Z, F2 y4 r. J& T( ]
- TimHandle.Init.ClockDivision = 0;
$ s2 Z) L1 e# M+ ` - TimHandle.Init.CounterMode = TIM_COUNTERMODE_UP;
- a- x9 A% F! B3 r9 h# R - TimHandle.Init.RepetitionCounter = 0;) j% v: X; k* \5 ?& U
- TimHandle.Init.AutoReloadPreload = TIM_AUTORELOAD_PRELOAD_ENABLE; `, h' w0 _1 }$ z. k& ^* z- N8 b
- if (HAL_TIM_Base_Init(&TimHandle) != HAL_OK)
% z- i# Q5 R5 _# a: T: A( E - {
5 H+ R& z9 f$ ^# f2 N - Error_Handler(__FILE__, __LINE__);
& ^+ }* D8 P# x! F - }
32.4.2 函数HAL_TIM_Base_Start0 F( @2 Y. g! s! `# [9 k9 i
函数原型:& S/ a" O* W8 y2 g/ }
7 x$ q+ ^/ ]' ~ b$ X: r
- HAL_StatusTypeDef HAL_TIM_Base_Start(TIM_HandleTypeDef *htim)
9 R1 R. P' B, }4 ~ - {: T- G8 E1 m& P1 @ F
- /* 检测参数状态 */5 I" F% h" g# ?7 _; v
- assert_param(IS_TIM_INSTANCE(htim->Instance));
( G7 F9 ]0 s# ]
6 C6 R4 |/ n$ [6 U9 i4 S6 W- /* 设置定时器状态 */- A, x3 D/ h5 P6 S* {
- htim->State= HAL_TIM_STATE_BUSY; T$ i1 a& P6 I# @0 j: s
- 7 M: N4 N/ S& R' m3 X+ s, i
- /* 使能定时器 */
/ z$ [) X! @3 ?1 W8 P4 K. y3 \ - __HAL_TIM_ENABLE(htim);
" {' T" C; T& O- R - 1 x3 [; e4 K# b5 f& s5 @3 A) W
- /* 设置定时器状态 */# U/ S7 F: @! v! ~4 l$ ~, z) K
- htim->State= HAL_TIM_STATE_READY;$ m2 P0 D$ H8 i2 s5 |- t
- 3 B% h7 z) n4 p" y ~
- /* 返回HAL_OK */, _% r. _! h0 g* O Y4 f
- return HAL_OK;! w) d! P9 B A+ S$ r3 O9 V& J; c
- }
函数描述:
6 e/ w' P' e, q- F" t8 q: u; R: y/ t0 P6 J: _. w5 k! A
此函数比较简单,调用函数HAL_TIM_Base_Init配置了基础功能后,启动定时器。
^8 m; q8 ~& O/ W
* W* Q' n5 m6 S8 E0 {3 O( [函数参数:+ g" ~0 E2 H$ j% l Z9 X
. O% I# _9 o3 N2 p5 { 第1个参数是TIM_HandleTypeDef类型结构体指针变量。
- g/ w4 \5 F! F 返回值,固定返回HAL_OK,表示初始化成功。' T2 u' K/ s. m+ b" e( k& K
使用举例:- f8 J% w) a3 ]( i2 r
3 {# a. ~( `( p6 z9 ~% ^- ?: v- TIM_HandleTypeDef TimHandle = {0};
! S4 g1 U9 f/ X4 l8 C [# F3 a! _ - 7 o, ?7 a) b; G8 ^( l: R# @
- /* 9 |2 c3 b. E+ y. e1 a
- 定时器中断更新周期 = TIMxCLK / usPrescaler + 1)/usPeriod + 1)% L, I4 ?; q/ ]7 v# y' O
- */& O7 V0 S7 y2 V/ E- a- T4 O
- TimHandle.Instance = TIMx;9 ^" O. G' _& Y7 w
- TimHandle.Init.Prescaler = usPrescaler;3 f+ A2 f9 n# T @3 o B
- TimHandle.Init.Period = usPeriod;
% ?# B* _( i9 R! v; b! B - TimHandle.Init.ClockDivision = 0;7 V4 x: W, Q" S. p1 Z- m
- TimHandle.Init.CounterMode = TIM_COUNTERMODE_UP;5 R- d X0 q: q+ K
- TimHandle.Init.RepetitionCounter = 0;, y& g5 c- Q& f/ `' I
- TimHandle.Init.AutoReloadPreload = TIM_AUTORELOAD_PRELOAD_ENABLE;3 @/ u) O+ j) H, o
- if (HAL_TIM_Base_Init(&TimHandle) != HAL_OK)
# B1 K8 ~# e4 ~% @$ ?) g - {
6 Y: z, |3 L' _. ]- e - Error_Handler(__FILE__, __LINE__);' @: n% S( K$ u0 }8 X9 A4 G; z! r; P
- }
- S* Y, K2 l5 F' g' t0 D
- d. A; b' M& ]( z' J- /* 启动定时器 */
4 T; X r0 _4 N$ g( e# Q - if (HAL_TIM_Base_Start(&TimHandle) != HAL_OK)7 D1 {0 B8 Y( c0 L( Z9 J
- {% E# K; a; I, X
- Error_Handler(__FILE__, __LINE__);' V4 |) E2 @3 e4 g6 K3 C
- }
6 o3 p+ J0 W7 M" t32.4.3 函数HAL_TIM_PWM_Init4 B/ j) s3 K' x# l; |
函数原型:
2 y3 |' A2 S7 o+ L) [
9 `+ y) D7 x2 h0 C5 d3 w- HAL_StatusTypeDef HAL_TIM_PWM_Init(TIM_HandleTypeDef *htim)$ i" i6 { \$ K6 d B
- {7 L2 e, Z$ A- A# i) P' }
- /* 检查句柄是否有效 */
N# p O% q% J+ R! v! O - if(htim == NULL)
# D% g, [7 k4 W: O6 { - {1 o$ s x# j; h& b
- return HAL_ERROR;2 b5 u' k, I. n$ F
- }
Q- Y2 v4 u% f- V" _ - 0 U- N/ }1 \* e8 P# k, ^0 z$ J( u5 ]
- /* 检测参数 */
3 U7 `3 p, S* ~( ~# K" K) x% P) d% L - assert_param(IS_TIM_INSTANCE(htim->Instance));
' y$ L& @3 L. S% I8 \. B - assert_param(IS_TIM_COUNTER_MODE(htim->Init.CounterMode));
0 v( n# C* o7 `; _+ c' m4 S; V - assert_param(IS_TIM_CLOCKDIVISION_DIV(htim->Init.ClockDivision));5 E/ n; z: k' g! N
- ! v" U$ W: P2 w$ |1 x) d6 T% u
- if(htim->State == HAL_TIM_STATE_RESET)
9 o3 V, V- _, |$ K5 J) I; [% ^1 y6 P - {7 ^+ ]" d) F( P+ l( W" s% u
- /* 默认取消锁 */$ C& Y8 t( g4 f6 L3 B1 t7 p
- htim->Lock = HAL_UNLOCKED;
: j$ p# y7 n) R1 X - 1 D, s4 J# q7 O9 u: y# {. X2 H1 M
- /* 初始底层 : GPIO, CLOCK, NVIC 和 DMA */5 ]3 v6 p4 _& ~+ e8 h& ^
- HAL_TIM_PWM_MspInit(htim);' A$ j% p/ w+ I4 D q
- }1 J' j$ X4 O9 ^& ?
j& v' j7 L* B! A: |+ \4 B- /* 设置定时状态 */
/ ?" Z* |8 R0 [4 f% O5 }: E6 p - htim->State= HAL_TIM_STATE_BUSY;5 C8 L1 S8 C$ s% X
5 q& y# \6 S) Y) s0 y# l- /* 配置定时器用于PWM */
$ c& v$ U4 e# s$ L- ] - TIM_Base_SetConfig(htim->Instance, &htim->Init);
# `. i; P R. l5 L x- A7 X; @ - & ~0 Z# i. e( F5 _; x
- /* 设置定时器状态 */
1 Z7 I2 e, k% Q7 v2 K! e! r - htim->State= HAL_TIM_STATE_READY;* p0 F" D; A! _4 r& F- F
- ! j" g& o! H4 l: K
- return HAL_OK;
5 q+ o2 b" T3 z* W; c - }
0 D) j9 e9 ?0 u1 _& l' B6 _函数描述:/ G% N& C3 L+ }1 j& Z: p
! L" s' B/ y+ H% a2 ~( ]& ]此函数用于初始化定时为PWM方式。6 W0 x- c7 ]9 x0 @
( m1 P. g- `/ {8 u
函数参数:5 Y& Z8 z) C) N) r) X2 W- n
+ K# {' U% l6 ? M
第1个参数是TIM_HandleTypeDef类型结构体指针变量,用于配置要初始化的参数。: @7 o3 w# S1 x8 y3 F
返回值,返回HAL_ERROR表示配置失败,HAL_OK表示配置成功,HAL_BUSY表示忙(操作中),HAL_TIMEOUT表示时间溢出。' e3 c x7 ?6 |
注意事项:; D0 R; [6 ^" ` I
, ^ U0 @: q. \. V函数HAL_TIM_PWM_MspInit用于初始化定时器的底层时钟、引脚等功能。需要用户自己在此函数里面实现具体的功能,由于这个函数是弱定义的,允许用户在工程其它源文件里面重新实现此函数。当然,不限制一定要在此函数里面实现,也可以像早期的标准库那样,用户自己初始化即可,更灵活些。
1 P3 [& M; c* ~9 J. b如果形参htim的结构体成员gState没有做初始状态,这个地方就是个坑。特别是用户搞了一个局部变量TIM_HandleTypeDef TimHandle。# z/ S, h3 j) L X, D" {% R& R
对于局部变量来说,这个参数就是一个随机值,如果是全局变量还好,一般MDK和IAR都会将全部变量初始化为0,而恰好这个 HAL_TIM_STATE_RESET = 0x00U。
: J+ @- s" z% B& t2 u- Z+ e; I( S5 X: v) a$ _
解决办法有三:' z. q' z! D4 Q: B
9 z) P6 T/ y+ g+ t9 Z$ b6 s方法1:用户自己初始定时器和涉及到的GPIO等。
% r; m8 P/ u5 B6 g$ m$ x( _ s) m8 r) m
方法2:定义TIM_HandleTypeDef TimHandle为全局变量。$ @/ v$ l7 W/ X7 K+ \
- Z4 B/ s# L/ |9 Z) A: w方法3:下面的方法
$ U; ~3 {. ?8 |; y
3 Q- w3 L& L' Y( n+ M; R- if(HAL_TIM_PWM_DeInit(&TimHandle) != HAL_OK), ]6 ]9 r+ n. Z9 q* h
- {
4 O' q9 |% T4 v/ c - Error_Handler();
# U( f7 i, u$ S - }
0 h; t4 p/ q8 d/ I" b - if(HAL_TIM_PWM_Init(&TimHandle) != HAL_OK)9 ^' m0 c3 k5 H2 v3 S
- {8 L2 U( @& J. d* s( l: B
- Error_Handler();1 _3 a! v, `& Y4 a
- }
使用举例:% {0 }3 Z- R' C) y j9 C
R9 t1 A v0 M7 ~3 I) _" L" S- TIM_HandleTypeDef TimHandle = {0};& ^/ N8 ^; X6 c7 h
2 \( D" Q7 D& o6 N- /* PWM频率 = TIMxCLK / usPrescaler + 1)/usPeriod + 1)*/
7 `6 `8 t( @1 V0 Y3 o2 U7 ` - TimHandle.Instance = TIM1;0 G* j) x. ]5 _
- TimHandle.Init.Prescaler = usPrescaler;$ f/ W! l2 Y6 ?" `8 E2 g- f
- TimHandle.Init.Period = usPeriod;% ?0 \& `- N- i7 W/ i8 I9 _" e4 k6 |: X
- TimHandle.Init.ClockDivision = 0;
* O+ W& y- e2 h7 p1 v - TimHandle.Init.CounterMode = TIM_COUNTERMODE_UP;& w, k2 N; _( o
- TimHandle.Init.RepetitionCounter = 0;
& f! d( e5 m4 `9 } P; m7 ^ - TimHandle.Init.AutoReloadPreload = 0;
$ r0 E! f2 [2 }/ I' Y+ _ - if (HAL_TIM_PWM_Init(&TimHandle) != HAL_OK)
3 t) \7 g( L- R" k% u$ x - {
* Z' Z1 a0 b! x7 a0 L4 c3 |$ Z - Error_Handler(__FILE__, __LINE__);; s3 M" J5 `: F( C9 ?" Z
- }
' h1 n- O' M7 P I7 ?32.4.4 函数HAL_TIM_PWM_ConfigChannel$ f& w6 y5 {7 w
函数原型:+ E6 ]! |! e8 A0 d1 l' O( q
! W( q( _ M- G) [( }7 [& Q% T
- HAL_StatusTypeDef HAL_TIM_PWM_ConfigChannel(TIM_HandleTypeDef *htim,
2 r. |$ C: g/ q - TIM_OC_InitTypeDef* sConfig,7 o. k% n' v! w$ s, M: m
- uint32_t Channel)
$ L; z d+ s, {* S - {
: H3 t/ i( D; | - /* 省略 */
, Z/ j- l8 d6 p ` - 6 w( G( H* ~+ Y2 C4 A c. W) h
- /* 开锁 */. T3 w4 n+ P! [& f4 Q F- `/ o
- __HAL_LOCK(htim);/ M4 ~( ]( E8 \. }' f% P" b$ }/ y$ M
& z- y/ k0 J6 M6 l3 l3 E6 C- htim->State = HAL_TIM_STATE_BUSY;! z" Z! G% c7 {4 }/ ~
5 T4 z( t7 C2 ]+ I# X, A) H/ F: {- switch (Channel)+ g9 h6 b; L, x
- {
0 k- O8 ~* P* _1 ?$ Q. f) b' K D. k - case TIM_CHANNEL_1:2 @0 `: d9 G" ^$ P4 f' y
- {+ j) P" F1 t* F! M) a
- /* 检查参数 */
( a' r' s, @2 n( j$ T( o - assert_param(IS_TIM_CC1_INSTANCE(htim->Instance));
, d% R# g$ y$ _ c/ c
5 d- e) L$ y' v$ A- e- /* 配置通道1的PWM模式 */# e2 Y: |; E4 E
- TIM_OC1_SetConfig(htim->Instance, sConfig);
1 Y) j/ F* s8 g - 2 L) D, L3 C* S+ N, A1 |
- /*预装载使能,更新事件产生时写入有效 */
+ l, j/ k. q" \7 _( n - htim->Instance->CCMR1 |= TIM_CCMR1_OC1PE;! Y z! S) A; _5 q: W* v- [/ d/ x' \
2 O, y( b/ k6 ?) S Y$ j- /* 配置是快速输出模式 */: U9 }& |. a+ m5 q) |! V
- htim->Instance->CCMR1 &= ~TIM_CCMR1_OC1FE;6 [! ?: t+ x/ R- Z' T0 H
- htim->Instance->CCMR1 |= sConfig->OCFastMode;
; R F1 G- r' `* q( d - }2 E/ N V% a j
- break;2 Z2 N1 I7 s* ~* J# c# Q
' C* A+ m# s4 D- case TIM_CHANNEL_2:& F8 L/ S6 k' |
- {- L8 j- y& b) y6 P
- /* 省略 */
* t: t0 \; S# g - }: N, z5 ]" Q2 C0 A$ w" u. N
- break;8 }' E" \4 R1 d' p
- & f" y h0 K0 h5 v+ {8 a/ @: U
- case TIM_CHANNEL_3:
0 P/ j( r' W0 a L5 I" ^3 j - {5 j* ^7 f6 w; D. R# w" o& C3 b" g, o
- /* 省略 */
; \) [0 ?$ U3 o& |" o - }) k. ?: m1 N( ]- z; U; ^0 ]5 G, `
- break;' E% _6 N8 f8 h9 z5 f' d$ j5 i& k
- 4 Z& I# x2 @1 [/ ]! G
- case TIM_CHANNEL_4:# q( n6 E/ G. Y1 Q
- {: h3 v! e# n9 L2 X6 H& r: _
- /* 省略 */2 B: H* f. t' y6 @% x
- }
5 n8 R1 e q1 n - break;
$ E6 Z( F t1 c C - 7 S" D+ G& B' @
- case TIM_CHANNEL_5:
, g) Y( n4 }6 [: r3 G5 D4 T+ B - {: d; E! I& y8 B) m2 P1 p9 N# {: Z
- /* 省略 */
* D* u: |+ h0 s+ G - }- _+ R! D/ S& ~2 O
- break;
# j1 {/ n `) d) i" E - 9 A3 H3 ]- [/ h9 I# D
- case TIM_CHANNEL_6:
- E: _9 @2 q' f0 ]6 C - {) \9 X# G% `) R5 F7 v! k
- /* 省略 */
~1 o0 L' m5 v4 q# S+ i$ s - }
! W/ ]1 Z5 Y7 f4 A2 m. c. b, K9 j - break;2 h; j4 q! {5 [0 T7 `
3 r7 p% A) {+ B L- default:
1 f2 q* T3 c+ k - break;
( w: U- \0 M" l: i9 L- v9 D- S3 U - }9 j7 F2 F' t+ p$ ?) v9 |
- ; E7 [4 E) q$ Q6 v# D1 ~' ?1 f% S
- htim->State = HAL_TIM_STATE_READY;
( n) O4 B, ~& y
6 o6 x0 [: ~+ I- j# L4 t- /* 关锁 */& T$ x+ v( s+ C) z4 i! F, c1 I
- __HAL_UNLOCK(htim);
1 W& c5 l# I- x, V; ? - 8 f1 G) }; Y0 C& _- }* @5 B) I
- return HAL_OK;- {: }! V3 \) X: | f
- }
函数描述:, e% G- v6 J' u t6 p- m
. N7 Q8 [3 a& `7 I) n2 T此函数用于配置定时器的PWM通道。
2 o N& V$ b0 }5 O
* q7 v6 R5 P$ D5 g2 `8 E/ r; R3 E函数参数:/ S4 ^5 P- v/ h
" H/ K7 Q q2 j6 B3 S/ Y. s( e 第1个参数是TIM_HandleTypeDef类型结构体指针变量,用于定时器基本参数配置。
6 @* O3 \, I0 N4 w 第2个参数是TIM_OC_InitTypeDef类型结构体指定变量,用于定时器输出比较参数配置。
2 r+ z& ?% _" i' r 第3个参数是通道设置,支持以下参数:& ` n8 V8 u3 d z0 e E3 O
TIM_CHANNEL_13 ^. z& J6 |1 l
8 \: R& C4 P& n/ l) j7 y$ q) K
TIM_CHANNEL_29 F3 M- g% w" F$ V
0 R& ]; S, H; p. c! z( P" BTIM_CHANNEL_38 [: Q" m( a8 {
8 J: i* r) g+ n, E
TIM_CHANNEL_4
` z Z" i: s' K) S1 p+ E. r/ X3 c* E: E; G
TIM_CHANNEL_5/ s2 f4 F% \ k0 i% ]$ l+ u( o$ _
2 K9 d c! F# ^& C' k& j: hTIM_CHANNEL_6
9 F( E8 @$ m9 }3 t1 r
9 \% I- i9 N0 u2 [ o$ K 返回值,返回HAL_ERROR表示配置失败,HAL_OK表示配置成功,HAL_BUSY表示忙(操作中),HAL_TIMEOUT表示时间溢出。
9 \& d" ^) E l5 y D$ ^使用举例:
' F9 J0 u/ J# q w, \
$ f. M% V& C$ a" ?$ H3 [- I& v- TIM_HandleTypeDef TimHandle = {0};
' r9 q+ W6 f6 S& k( M - 0 L/ M5 p. X4 Q$ P5 A7 W
- /* PWM频率 = TIMxCLK / usPrescaler + 1)/usPeriod + 1)*/, f% Z5 d% l) v! E$ x
- TimHandle.Instance = TIM1;
, f6 m7 c7 X8 Y; A. n4 _ - TimHandle.Init.Prescaler = usPrescaler;4 r. A, ?! p& ]4 P6 ^
- TimHandle.Init.Period = usPeriod;
8 L7 o4 T J* G/ Z; j+ P" S# O0 Y - TimHandle.Init.ClockDivision = 0;' A/ d7 h/ o* [2 z c
- TimHandle.Init.CounterMode = TIM_COUNTERMODE_UP;
7 v8 b9 @1 W; y1 S - TimHandle.Init.RepetitionCounter = 0;+ t6 ~9 n1 w( U( K: c2 S
- TimHandle.Init.AutoReloadPreload = 0;4 s1 j! _1 l) K9 p! L1 c
- if (HAL_TIM_PWM_Init(&TimHandle) != HAL_OK)
1 \, g, e, s2 X/ m0 ~. e: M; V - {
Q# q9 b! @$ J; _% B - Error_Handler(__FILE__, __LINE__);
; G# R j* p* J - }* ^# p+ F4 H% g
9 u8 K; e' W) x) ^- /* 配置定时器PWM输出通道 */
2 h3 s, U+ C, b$ m) {; o6 i: X" O - sConfig.OCMode = TIM_OCMODE_PWM1;- s+ x- H+ C( C% V8 O7 |
- sConfig.OCPolarity = TIM_OCPOLARITY_HIGH;5 s P! f( W& r3 {* K
- sConfig.OCFastMode = TIM_OCFAST_DISABLE;
9 c( n; S {( E - sConfig.OCNPolarity = TIM_OCNPOLARITY_HIGH;
$ p E3 i! F% H- J3 Q# e# w - sConfig.OCNIdleState = TIM_OCNIDLESTATE_RESET;
0 |4 Q2 Y1 o* U8 h) V4 a5 U - sConfig.OCIdleState = TIM_OCIDLESTATE_RESET;
3 z, p" z) t- O( d7 ^
0 q: W" X- ~7 Y) m- /* 占空比 */
: _( c: E; C( [# C$ U - sConfig.Pulse = pulse;) h0 Z8 L$ H+ E
- if (HAL_TIM_PWM_ConfigChannel(&TimHandle, &sConfig, TimChannel[_ucChannel]) != HAL_OK)% P. q# d3 s& F5 |
- {
6 A" g4 I* x( n% j - Error_Handler(__FILE__, __LINE__);
2 ?8 T7 q' V2 d0 @* u% q* X - }
32.4.5 函数HAL_TIM_PWM_Start
9 v d+ v, F, y& k函数原型:) e' ~0 Y/ {4 L; s
! L& K$ g6 ?- I0 I3 K, K
- HAL_StatusTypeDef HAL_TIM_PWM_Start(TIM_HandleTypeDef *htim, uint32_t Channel)
8 R. P1 ?- v8 t8 G - {# s% a0 p, \/ Y
- /* 检测参数 */- e. W+ V6 I4 U- b& ^& m
- assert_param(IS_TIM_CCX_INSTANCE(htim->Instance, Channel));0 q F x' V$ m8 } V' k7 j, V+ B; ?
- p+ Z5 d, \( C7 x
- /* 使能捕获比较通道 */# \6 g9 ?: N% v( w7 G# ^! ^6 b% z
- TIM_CCxChannelCmd(htim->Instance, Channel, TIM_CCx_ENABLE); _8 R6 o$ \( C# r9 [
, ^8 T+ S. n! D3 D$ ~; o- if(IS_TIM_BREAK_INSTANCE(htim->Instance) != RESET)
- ]& _, y9 ?( R9 [ | - {
; n1 b' b- i+ V* S# a- U* u - /* 使能主输出 */
5 C8 a$ ]6 _1 C6 K/ l* O: k$ {, U - __HAL_TIM_MOE_ENABLE(htim);, _) h# f, L. b/ X8 z) x0 Q, _
- }: f0 M l( O- @" h
- ( N6 a/ q( n' Y8 G2 [
- /* 使能定时器 */
; C1 _" x4 U- r, O - __HAL_TIM_ENABLE(htim);5 D& L' }- j5 }& i& v* i0 J
- 2 a1 d( o y- _
- /* 返回状态*/
7 r- w8 e( ?% u5 X: b! E/ G3 A - return HAL_OK;% L+ O0 u& d% [
- }
: R- F6 Y+ K" R1 p1 ]2 D7 ~函数描述:
: [, ~7 K% G% U0 `% {* X) c
- ~& s b- E0 r( c0 r此函数用于启动PWM。; J! r4 W) ]" L- W3 _( i
x* J$ D9 Y2 e0 y9 k5 N函数参数:# ]8 f2 ~' r" E
0 A) u. K6 I8 }0 N5 ]' N! i 第1个参数是TIM_HandleTypeDef类型结构体指针变量,用于配置要初始化的参数。
2 l( M: O/ S$ e) H 第2个参数是通道设置,支持以下参数:
3 H" O9 n- Z5 D. k" _' ~1 tTIM_CHANNEL_1
9 [+ \$ O# p9 W S& m' K# ?, r1 A1 n" p2 h% `
TIM_CHANNEL_2
0 d9 H0 j2 ]9 R( v0 f4 B, |) ]3 U# e, L$ C
TIM_CHANNEL_3
# f8 k( X+ {3 {3 z0 G( Q J0 I* s" L$ i) W5 U! _9 _: X
TIM_CHANNEL_40 h& r6 I g' _, I$ N; R+ W9 T
5 k* h0 w5 g* V8 q& j7 s 返回值,返回HAL_ERROR表示配置失败,HAL_OK表示配置成功,HAL_BUSY表示忙(操作中),HAL_TIMEOUT表示时间溢出。
9 p ^ q6 p! H使用举例:
: B) m6 O3 Z. h" U
3 b0 E9 [$ K2 ~& B) s- TIM_HandleTypeDef TimHandle = {0};/ A' k- W; J$ ?6 W2 | l/ n* \
- T! _$ k% r& h3 z& C- /* PWM频率 = TIMxCLK / usPrescaler + 1)/usPeriod + 1)*/
: s7 U6 S; |" ?$ i! R3 u, ~ - TimHandle.Instance = TIM1;
7 Y7 N: N7 D; i: R7 l) O - TimHandle.Init.Prescaler = usPrescaler;
5 }3 t) u m2 Z - TimHandle.Init.Period = usPeriod;
" w0 t6 _; t" c - TimHandle.Init.ClockDivision = 0;! e3 t2 f K @3 K4 Y) H; A$ y& ]
- TimHandle.Init.CounterMode = TIM_COUNTERMODE_UP;
9 C5 h, `' Y' x - TimHandle.Init.RepetitionCounter = 0;# X" l) x+ X1 ?9 z! s3 B
- TimHandle.Init.AutoReloadPreload = 0;
- k6 c6 U! G: W T. c: Y. g+ I - if (HAL_TIM_PWM_Init(&TimHandle) != HAL_OK)
" u& I/ e3 a& u0 K1 W% @' s - {6 Q i6 K0 i2 Y+ F
- Error_Handler(__FILE__, __LINE__);
8 L% F% H$ b0 ]( |# N# ` - }
3 Y7 ~7 t5 k) b& B( m& X: T' K - 3 ]4 |- {; B5 C! q0 y0 b# m
- /* 配置定时器PWM输出通道 */2 p" |+ ~' U0 Z6 t
- sConfig.OCMode = TIM_OCMODE_PWM1;
7 F0 P0 a& S0 E4 E/ J- k5 c) P$ y - sConfig.OCPolarity = TIM_OCPOLARITY_HIGH;3 _! b& A+ L; s. G7 A
- sConfig.OCFastMode = TIM_OCFAST_DISABLE;. c6 H* T; F4 n
- sConfig.OCNPolarity = TIM_OCNPOLARITY_HIGH;% e3 x6 v8 M; M r9 i7 j1 J4 W9 F
- sConfig.OCNIdleState = TIM_OCNIDLESTATE_RESET;
1 T e) F! h0 l* ]* `* g' r9 n - sConfig.OCIdleState = TIM_OCIDLESTATE_RESET;
/ n9 U* f# Z# F, M - ) o% V" e" ^4 \6 ~
- /* 占空比 */) I! D$ B1 F7 V0 ^4 K; ~7 v
- sConfig.Pulse = pulse;% i4 i7 F# {! u, Z: ^4 G6 n
- if (HAL_TIM_PWM_ConfigChannel(&TimHandle, &sConfig, TimChannel[_ucChannel]) != HAL_OK)
$ ^" N0 l6 U, [* X - {0 ~/ l( ]. f2 `4 U4 V
- Error_Handler(__FILE__, __LINE__);
, W) ^% V: [( @ n3 X& F) B - }
- d& Y$ l! s2 ~4 B0 D3 e8 ^8 O
; S* O. e! L& M3 c" o- /* 启动PWM输出 */" b% t3 n, s& H9 X/ {
- if (HAL_TIM_PWM_Start(&TimHandle, TimChannel[_ucChannel]) != HAL_OK)
8 W( I, K7 z1 m0 `+ x - {
4 B5 W e2 R! r: ^- k9 L# q5 p - Error_Handler(__FILE__, __LINE__);2 [8 x# [, E, X6 b# X
- }
0 j$ T5 ?4 m6 y, i4 G/ z" }) u5 L32.4.6 函数HAL_TIM_IC_Init
7 x! b I/ h E3 e% c2 G函数原型:4 Z& W$ |) N" I# b
; h& ^1 K: C. M- HAL_StatusTypeDef HAL_TIM_IC_Init(TIM_HandleTypeDef *htim)
/ a+ \, o n( |+ I: s: | - {
0 D A* g% N X" t. S - /* 检测形参是否有效 */" G) X; c* d9 g, a
- if(htim == NULL). I% Q$ V, f/ ]. H/ ]% V% `
- {
" r; h7 S6 b% a2 D; N, i$ B8 N - return HAL_ERROR;
) n3 ]( [7 J9 y: f! J1 F - }
: |6 |# C7 w% ^ w/ D3 ~/ U
; d' s) B7 B4 i6 @, C- /* 检测参数 */7 q! O* }/ E+ v: {+ A; p
- assert_param(IS_TIM_INSTANCE(htim->Instance));
" ^ g% }( |8 p - assert_param(IS_TIM_COUNTER_MODE(htim->Init.CounterMode));: ]6 @; T; y; U: ^! }: s% E
- assert_param(IS_TIM_CLOCKDIVISION_DIV(htim->Init.ClockDivision)); ' D- `1 b0 {- G/ B6 n4 i$ G
- 5 w( k* E7 m* F' G# L5 ]
- if(htim->State == HAL_TIM_STATE_RESET)
+ x& H% o# M7 c0 _( D. f# a - {5 J7 p& m) }8 G* ^) e' j
- /* 默认取消锁 */- N* g6 p& ?) z5 ]2 Y% h
- htim->Lock = HAL_UNLOCKED;/ _8 c% p e- I1 ]# P
; Q5 v/ o, ?3 G' X: H0 j- /* 初始底层 : GPIO, CLOCK, NVIC 和 DMA */4 _% ~. M* @5 J4 O
- HAL_TIM_IC_MspInit(htim);! P0 l5 m; g- T0 w. \
- }
3 @- B/ n3 u0 L- W& h+ G5 Z0 K9 t
/ l$ ?$ j7 a0 f9 P6 G- /* 设置定时器状态 */
* M. A4 V3 v; j/ r - htim->State= HAL_TIM_STATE_BUSY; ' n+ e, x& x, o2 N
0 G, a! R) T7 @: P& Q0 B6 o- /* 配置定时器为输入捕获模式 */
) r3 c5 [. c5 m8 e- V/ x - TIM_Base_SetConfig(htim->Instance, &htim->Init); 0 o0 V |! {8 r. X4 {3 p# f }* i. c
- ' b; X, V. x5 c/ D! I4 h$ d
- /* 设置定时器状态 */
7 H' Q* P: y$ k4 Y - htim->State= HAL_TIM_STATE_READY;
, D, L/ s, B; ~. {! ? K - " f$ |. y* O4 e" Q6 A
- return HAL_OK;8 w1 |8 S- n% [& L& \
- }
, V8 @' {, h/ z2 r3 _1 N函数描述:
7 F' S; ?3 \- ] l: Q& E6 x% Q: ]& d" Y# X2 d. p
此函数用于定时器输入捕获初始化。. s) W2 H9 p8 ^6 g
/ y3 [! g3 i5 p4 a( u& |函数参数:
1 f6 U/ a! F8 {4 X9 m" m, a& K! {! D$ Q' S% G, U
第1个参数是TIM_HandleTypeDef类型结构体指针变量,用于配置要初始化的参数。, P% j2 P$ Z+ Z$ L0 E; a4 @
返回值,返回HAL_ERROR表示配置失败,HAL_OK表示配置成功,HAL_BUSY表示忙(操作中),HAL_TIMEOUT表示时间溢出。
* O; x9 ]% D0 s$ Q; ?0 s注意事项:
9 A( G! o- M! C, R8 ]& F+ x5 Y1 I7 @: w/ y) v. i5 L! s% q7 S
函数HAL_TIM_IC_MspInit用于初始化定时器的底层时钟、引脚等功能。需要用户自己在此函数里面实现具体的功能,由于这个函数是弱定义的,允许用户在工程其它源文件里面重新实现此函数。当然,不限制一定要在此函数里面实现,也可以像早期的标准库那样,用户自己初始化即可,更灵活些。
2 k$ ]: @1 n6 b如果形参htim的结构体成员gState没有做初始状态,这个地方就是个坑。特别是用户搞了一个局部变量TIM_HandleTypeDef TimHandle。
, e$ v( x( l7 X; c' q% O& i对于局部变量来说,这个参数就是一个随机值,如果是全局变量还好,一般MDK和IAR都会将全部变量初始化为0,而恰好这个HAL_TIM_STATE_RESET = 0x00U。9 e1 O8 g. z: E# ^1 _% u
; M6 Q3 p8 @ I& q5 V* `解决办法有三:
% a8 H/ g" q& `! V3 g' \3 W* O. d3 u2 J) M
方法1:用户自己初始定时器和涉及到的GPIO等。
! ^. x1 x2 B2 i4 I5 V# t: w3 M I' m) P/ W4 F' K$ i2 H
方法2:定义TIM_HandleTypeDef TimHandle为全局变量。( ` W8 w6 t$ V* F2 r
- y, X" B# h1 \6 c4 {
方法3;下面的方法
% [+ n# \6 D( R% E6 t) _+ p( h$ Y7 g) i+ i: s+ l! W
- if(HAL_TIM_IC_DeInit(&UartHandle) != HAL_OK), W. n3 P. N2 P) S$ K c `% m4 Q, P
- {
- A! B/ F1 \2 A& J `, [0 S: n - Error_Handler();
# }" V& X4 P9 |$ Z0 T+ a1 _' q - }
, y7 P9 T5 i5 V8 A9 C5 m' f - if(HAL_TIM_IC_Init(&UartHandle) != HAL_OK)
/ J8 V. o6 L5 Q - {
2 F9 h& ?' l3 B* A7 o, ] - Error_Handler();
1 {9 e- T, O( c; X7 L* ^. G - }
% J# J' m% ` U- ?32.4.7 函数HAL_TIM_IC_ConfigChannel, l! |0 b( F9 c8 B5 C9 w: ]- N8 U
函数原型:
]- z* K2 i: }5 |7 y
; C! I1 u' T. n- HAL_StatusTypeDef HAL_TIM_IC_ConfigChannel(TIM_HandleTypeDef *htim, TIM_IC_InitTypeDef* sConfig, uint32_t Channel)
' P( z2 z3 r+ ]2 i3 I4 T& v+ g& A - {
i/ M8 Z/ c/ d0 Z - /* 检查参数 */
( x. @2 t( i" E* p - assert_param(IS_TIM_CC1_INSTANCE(htim->Instance));
2 ]% e+ _+ q; H - assert_param(IS_TIM_IC_POLARITY(sConfig->ICPolarity));/ o& }9 y0 A# @4 i5 Y5 T! H2 l
- assert_param(IS_TIM_IC_SELECTION(sConfig->ICSelection));
: @% t" Z5 F0 G# ]* D - assert_param(IS_TIM_IC_PRESCALER(sConfig->ICPrescaler));# L( [0 t: u/ I
- assert_param(IS_TIM_IC_FILTER(sConfig->ICFilter));
; b- J; ~! p; J8 N. |
& M7 K+ z7 | D0 M- d- /* 开锁 */
. ]. t, }) f2 k' U" i - __HAL_LOCK(htim);7 |: Q3 q5 ~8 ?# r) p1 w
0 h1 d% Y! \5 K7 }& y- htim->State = HAL_TIM_STATE_BUSY;& h6 R7 W) T. A& p6 u4 H
. B' }. ?) C! _) x8 e- if (Channel == TIM_CHANNEL_1)
. i* H" Y2 X3 C' T3 q) x1 o - {& X; c9 v8 A0 |7 O. j# D4 \
- /* 配置输入通道1 */" O% g. X4 d9 Y
- TIM_TI1_SetConfig(htim->Instance,! n/ l+ K: {+ b5 z
- sConfig->ICPolarity,: b; W4 g; ]% I/ p7 S
- sConfig->ICSelection,
( f; J) M- H& U$ s8 Y1 n - sConfig->ICFilter);* W. D& H' v* M& P0 c, F1 B
' E0 I; Q2 Y% a3 p) d- /* 清零IC1PSC位 */% \: J; D$ \6 z1 I: b* [2 V7 E, Z
- htim->Instance->CCMR1 &= ~TIM_CCMR1_IC1PSC;# ~ \9 a) R2 X! Z: S7 h' t$ F
- 8 R6 @6 H" d& n$ Q( l1 ^; s
- /* 根据用户配置,设置分频 */, ]6 t0 | F" @3 J+ W! o! U' w1 W
- htim->Instance->CCMR1 |= sConfig->ICPrescaler;
3 P( C0 z k. V$ {4 s - }& i" S: S+ o' u5 x* ?
- else if (Channel == TIM_CHANNEL_2)
/ ^% v, j0 ]1 K7 d - {
V: e- L3 @$ ^4 [% O - /* 省略 */2 `, y' ^9 _- A, v& ^
- }/ f& @, ?2 A0 i I) y
- else if (Channel == TIM_CHANNEL_3)
; z8 W: h x2 t) j5 c3 P6 \/ p - {. i; U( Q# }' y% G+ D" `7 H
- /* 省略 */8 [ L3 d3 s" f1 s9 ~: ] w
- }: ?9 G+ B' C6 C/ T
- else
) z* M! A' P( o9 c6 m/ Y% ~ - {
- |+ ^6 \+ F- U8 r- {- ^# c - /* 省略 */
6 V, X: k; @# l9 V5 N - }+ u; ^8 ~' I9 b: D6 F
- ' u$ I1 g# i" L/ w% @( q
- htim->State = HAL_TIM_STATE_READY;
2 N/ d! J3 F: S' n8 i% k1 X
" Z+ y( d% ]! G0 J6 V- __HAL_UNLOCK(htim);; s. {+ s; c4 p# T& _4 w
3 {0 S' {1 g4 p# Y2 Z$ d/ r- return HAL_OK; & h/ B2 S$ t' F2 o1 I8 M# Z
- }
函数描述:
! V! H6 E4 A: T2 n. M4 {! g: {( L" Q! F1 N
此函数用于配置定时器的输入捕获通道。
) F0 f. D+ b. ?" R8 Q4 S# m v: @3 P W' E3 P
8 a, M* l3 c9 v L' c3 V函数参数:
& U. h4 [5 I# Q5 [1 q( z7 z) }$ C1 V* Q6 E
第1个参数是TIM_HandleTypeDef类型结构体指针变量,用于定时器基本参数配置$ [0 _3 Y$ h6 x, ~% y- ^
第2个参数是TIM_IC_InitTypeDef类型结构体指定变量,用于定时器输出比较参数配置。' @* J/ a" l7 z" R( O+ H; \- M
第3个参数是通道设置,支持以下参数:
! O, L7 l' c$ e0 yTIM_CHANNEL_10 H: y$ V9 g% X$ b7 [
/ @* P3 f! Y- G2 M" G4 W3 V( J, N
TIM_CHANNEL_2
: ] v$ q U3 D% P) q. U/ D( L# I' F G, Y
TIM_CHANNEL_39 ?, c( k8 z- }0 }# J
# |* m' S3 G( B! [. |, lTIM_CHANNEL_4& h w7 s* r/ `/ ~
; n/ m/ o* [1 D1 Q! u+ s
返回值,返回HAL_ERROR表示配置失败,HAL_OK表示配置成功,HAL_BUSY表示忙(操作中),HAL_TIMEOUT表示时间溢出。
( m7 V; F- }# x2 V% C' Q9 t" C
- F& q$ U3 M+ g" E32.4.8 函数HAL_TIM_IC_Start_IT3 `) K& Z/ O8 K1 R* r1 V9 E
函数原型:5 O$ `( E5 B/ N4 Y2 o1 i, X% M
, B1 C1 [ L: B" M8 L- HAL_StatusTypeDef HAL_TIM_IC_Start_IT (TIM_HandleTypeDef *htim, uint32_t Channel)
; G4 C3 T& g3 I. {& H4 g* J: y - {4 b8 p! W. F Q1 y
- /* 检查参数 */8 l$ S/ i: P S# Z# Q* }5 F. O
- assert_param(IS_TIM_CCX_INSTANCE(htim->Instance, Channel));
! W' z0 b$ Z) l - " j4 N$ k/ a0 B/ T ?+ K% }
- switch (Channel)
1 o& [! s$ m2 k - {, l# W0 A# r( ~$ f o
- case TIM_CHANNEL_1:
% n* x0 }2 m' x" J" M3 x T - { ( z! K4 u5 x1 i4 D! K1 c1 Y$ s
- /* 使能CC1(Capture/Compare 1)中断 */
9 F/ ^# b- R1 J- J* k2 h - __HAL_TIM_ENABLE_IT(htim, TIM_IT_CC1);; X; Y) a) o. F5 b/ B G7 U0 C
- }- R# S, _, Q R" i8 d1 P
- break;) K* |# y5 o2 r, Z) g) b
# @/ x: y4 k3 ~/ b9 r/ ]3 o- case TIM_CHANNEL_2:
( M# Q* r% P2 H7 v3 o - {) X7 p, A: I8 L+ U7 k Z) m( \5 Y3 m
- /* 省略 */% Z3 \& d) Z2 c7 Y
- }7 T2 b( C0 x& `% r5 Q/ S
- break;
: _& W! }/ Y# [3 r! z - 6 H5 S. ?+ U; i7 E7 O& ^
- case TIM_CHANNEL_3:
2 V( I& k! O7 l2 F( I. r% p( t - {$ P p; n: S! Y+ z* {/ L' N
- /* 省略 */9 D. [$ \$ C6 [0 Y9 K, f: @+ Z$ Z
- }! I2 ?; h0 C4 R; r
- break;
% m& ^! k, X. y! V1 q - 3 X6 ~+ z! ?! `5 b* l- Y0 o
- case TIM_CHANNEL_4:/ j4 ]% K' d q( e5 M3 Y
- {% V3 r3 b0 v5 [
- /* 省略 */
! B0 h4 u$ u, |4 v( |" { - }
0 I, ]: Z% e' w5 E9 [ - break;
( P2 Z* [3 V i( x1 Q
$ k4 V+ _# N$ _2 z& v2 S" R7 P7 a8 D1 {- default:
; W% C& `0 d4 Y& e6 ] - break;
. C6 B4 b- n$ T: u - }
# \0 o, n K& N7 t* ^ N - /* 使能输入捕获通道 */
! Y% E& W! G1 ~, d) R0 N- m - TIM_CCxChannelCmd(htim->Instance, Channel, TIM_CCx_ENABLE);) z6 }# ?6 A2 Q+ a
1 I8 a- S. J, B+ W- /* 使能定时器 */
3 u/ w! B6 Q. ]! q- R9 r) L - __HAL_TIM_ENABLE(htim); ! O; T$ ~% u! G$ D# v
% }4 H; H' A# @ W& v6 Q- }( E- /* 返回状态 */
& j& E8 p/ ?& v% y" D - return HAL_OK; 4 f9 `6 j$ a t3 q' q/ E8 F
- }
函数描述:
7 M7 C$ s5 f& e2 Q
; Q ]8 s3 c, ?8 Q0 g) ]' p4 R, s此函数用于启动定时器输入捕获模式,采用定时器方式。
+ D+ c' m t# N8 n0 P* t
1 w1 z# `/ k+ T2 p2 w函数参数:0 Q: {" d2 H/ t3 @/ y% v
0 g" E9 @* r$ c: h% N9 t& r2 ` B 第1个参数是TIM_HandleTypeDef类型结构体指针变量,用于配置要初始化的参数。
$ e& Y/ Z( u" N. n' p8 s 第2个参数是通道设置,支持以下参数:
! t! N; e; k* ?* B9 v8 qTIM_CHANNEL_1$ U1 D% V/ w# y5 R8 U6 o
0 D. W d0 H* H7 FTIM_CHANNEL_2
$ \- C5 |( Y6 c
9 A" X9 g8 M' u3 l+ RTIM_CHANNEL_38 ^) A' F0 w8 N. U- m; b
5 M* k6 g9 E7 E. v' g& _+ R3 G/ W
TIM_CHANNEL_4
7 h# ?- I9 Q7 Y3 e* Q% r# r; `& p: x! T+ P" b e; z, M" S; h" |
返回值,返回HAL_ERROR表示配置失败,HAL_OK表示配置成功,HAL_BUSY表示忙(操作中),HAL_TIMEOUT表示时间溢出。 V. {5 Z3 H) O+ b
/ n$ `; A! @; n# S1 z
32.4.9 函数HAL_TIM_OC_Init
5 k- z; U9 @5 A8 D3 n3 b函数原型:9 n0 H& ^! z" m( @$ N+ Q; Z. P
y) d+ b7 @$ E" g- I, V1 G/ t- HAL_StatusTypeDef HAL_TIM_OC_Init(TIM_HandleTypeDef* htim)
# Q, v: ^+ n6 \1 b0 D) F$ F0 [; e% H - {6 c$ c& i! M( i! }5 J' E, g; V
- /* 检测形参是否有效 Check */$ W, q7 k" g1 ~
- if(htim == NULL). S. U: p/ k6 J8 s& y9 r9 Q
- {
+ m4 z K/ R7 `6 D$ s4 U& z/ Q - return HAL_ERROR;
, z% I' a" u) c/ S) u+ { - }* h# x( U% g: ^
9 l/ {! }# I9 Q! G7 z! ]4 W8 G# h- /* 检查参数 */& h, e7 g' Q# p! r
- assert_param(IS_TIM_INSTANCE(htim->Instance));2 _/ ]' l7 p. w# E% W( K7 q
- assert_param(IS_TIM_COUNTER_MODE(htim->Init.CounterMode));# P! [* u( E: C* S Z
- assert_param(IS_TIM_CLOCKDIVISION_DIV(htim->Init.ClockDivision));" d1 G6 x* }; V
7 a% j, S4 u% r- if(htim->State == HAL_TIM_STATE_RESET)
6 K+ W5 O( A3 x3 J2 c- v - {- X, E/ |3 d7 o1 M% s3 A
- /* 默认取消锁 */
( b) V4 r) X3 u+ p5 j% ^2 n& H - htim->Lock = HAL_UNLOCKED;' t% O/ |6 O" |" n) O( [0 Y
: O* p& @) _' N6 j1 J `* e- /* 初始底层 : GPIO, CLOCK, NVIC 和 DMA */
& W+ ~0 |( r8 L$ c - HAL_TIM_OC_MspInit(htim);
; P9 ^' B+ }6 p- e% p& [: s& j - }, y U% O& H1 q; k$ r7 y
5 j- ^/ V2 W: I1 j- /* 设置定时器状态Set the TIM state */' q! i2 D- M% {# Q! Q
- htim->State= HAL_TIM_STATE_BUSY;4 z1 k- Q* Z8 J$ M% m6 q
- 5 P! d" k5 O" [# h6 A G* y0 X
- /* 配置定时器为输出比较模式Init the base time for the Output Compare */
% C( M% ~. u* f" {+ g - TIM_Base_SetConfig(htim->Instance, &htim->Init);
0 v! b* X. n; B8 X: I
4 a# q) l% b6 L$ [6 O2 k4 R- /* 设置定时器状态 */8 t: n" U8 e+ ~
- htim->State= HAL_TIM_STATE_READY;) [6 i7 t+ F# d r- T4 E4 q0 A
- % o! a( U) Y& J. u O% ~. f
- return HAL_OK;
: }4 X- ?7 u- H9 p5 B. W - }
函数描述:
! p" z3 v3 Y9 o! I7 j8 K' Z& C0 x( v7 F# q4 h
此函数用于定时器输出比较初始化。7 w1 j* C7 }0 j4 z; v" v5 L: z
8 z$ o0 ~8 G! A- P1 Q" z) Q" f函数参数:/ O/ A& m9 a8 I/ n& V7 o
4 p' X0 ~3 E9 t5 A% k+ j 第1个参数是TIM_HandleTypeDef类型结构体指针变量,用于配置要初始化的参数。/ w$ m) d9 {$ ?
返回值,返回HAL_ERROR表示配置失败,HAL_OK表示配置成功,HAL_BUSY表示忙(操作中),HAL_TIMEOUT表示时间溢出。
9 `5 z( y$ W* R! O! D注意事项:! q4 W3 v H: V1 f, Q* N& c2 t4 N
2 m. b9 Z- {) ~8 n- f8 T5 P' o
函数HAL_TIM_OC_MspInit用于初始化定时器的底层时钟、引脚等功能。需要用户自己在此函数里面实现具体的功能,由于这个函数是弱定义的,允许用户在工程其它源文件里面重新实现此函数。当然,不限制一定要在此函数里面实现,也可以像早期的标准库那样,用户自己初始化即可,更灵活些。* H* u& ^, d3 G. \
如果形参htim的结构体成员gState没有做初始状态,这个地方就是个坑。特别是用户搞了一个局部变量TIM_HandleTypeDef TimHandle。! Y; |5 _- p$ \6 G) v+ |) L" i% O, i
对于局部变量来说,这个参数就是一个随机值,如果是全局变量还好,一般MDK和IAR都会将全部变量初始化为0,而恰好这个HAL_TIM_STATE_RESET = 0x00U。+ V2 T4 S# E% [1 {
& Q9 M5 D0 {% s, J' s
解决办法有三:
! \) x3 O* @$ |# R3 a$ n a# x2 w8 [
方法1:用户自己初始定时器和涉及到的GPIO等。
+ k2 {6 ^. W, k7 K) m" L* n! N2 }9 {$ o$ K6 p1 a. `5 n0 ^
方法2:定义TIM_HandleTypeDef TimHandle为全局变量。) G: Y3 G5 Q! r% M% ^2 U5 S
& {) {7 ~+ f! M& [方法3;下面的方法
# i. ?) O9 b0 j5 V( x5 L1 | N) Z
- if(HAL_TIM_OC_DeInit(&UartHandle) != HAL_OK), |1 K3 s& ~5 W' O
- {
$ F$ ]# X# J* n: z' Y' ]6 E. I - Error_Handler();& k7 j0 K+ i! P9 l6 j
- }
' ]4 f% q4 U5 W0 |$ P' j - if(HAL_TIM_OC_Init(&UartHandle) != HAL_OK)
0 N. A* B- n I4 o - {# D! n/ d" V' @, [& ~: Z
- Error_Handler();- e) ~* S: C5 Z$ P# w: f1 B0 @: O
- }
32.4.10 函数HAL_TIM_OC_ConfigChannel% ~& y e4 W2 I3 W7 {
函数原型:
1 q! X$ V$ U. W, C! w! J6 U' r: N6 {+ t- y+ k
- HAL_StatusTypeDef HAL_TIM_OC_ConfigChannel(TIM_HandleTypeDef *htim,
. d, ]' Z& S5 J9 M* g; Q - TIM_OC_InitTypeDef* sConfig,
" [3 c4 c9 |$ r* D9 `0 C! R - uint32_t Channel)
- `+ `0 O, C9 l8 w0 S$ G* u - {
2 m9 |7 c+ h* j y6 v1 p) @, z - /* Check the parameters */
" n" \. e2 M% Q! a - assert_param(IS_TIM_CHANNELS(Channel)); 8 @7 J1 U" M2 \, J5 r, S: h
- assert_param(IS_TIM_OC_MODE(sConfig->OCMode));
N: T: X7 y5 L+ Q+ w) w - assert_param(IS_TIM_OC_POLARITY(sConfig->OCPolarity));
. {4 D( e1 Z5 w* Z& J - 0 F2 m3 i* ?. [
- /* Process Locked */
5 V9 r7 W1 ^- ~6 d* g - __HAL_LOCK(htim);
) o7 Z/ P* K% v2 r- Q. `3 W - ' N7 [* _! T) i5 j% L
- htim->State = HAL_TIM_STATE_BUSY;
) E9 Y5 P6 }" h! V, Z9 |3 K& H
. q6 |" _( ~, \; ?1 D- switch (Channel)
5 m7 ]( Z+ z4 ]% P2 ? u- P! R - {
; j3 Z1 y0 R+ S) o, |2 A+ Y - case TIM_CHANNEL_1:
/ m) p0 ^8 v9 W2 X$ _ - {+ N( ~5 [/ e: ~ d/ |5 t W
- /* 检测参数Check the parameters */
9 y7 x& z- {) {) _ - assert_param(IS_TIM_CC1_INSTANCE(htim->Instance));
! I; V5 u6 o) U7 B - - y/ H7 _( e6 D/ z s# O
- /* 配置定时器输出比较通道1 */* Q9 j, d3 x4 g2 e( u2 D
- TIM_OC1_SetConfig(htim->Instance, sConfig);& U5 a+ [$ g3 n$ Q3 N
- }
% O3 [% X1 J0 x- o. A- u - break;4 b* f X- x+ I: D \+ F" h
0 U0 c- n3 @" d. ]& R" u8 |3 V) |+ C- case TIM_CHANNEL_2:: c4 |4 x. A Y. R4 E/ p! b
- {
" S7 G/ } t7 I" T+ {7 ?( g# l0 i - /* 省略 */# Q5 c/ [/ D/ G! J# V" F
- }
& m1 F. ]5 v+ b - break;7 B* X6 }' N& g' W. u1 N; ?, u% P
# ~+ s+ C& u% ]/ X) _- b- case TIM_CHANNEL_3:* \7 A% _& H! @
- {0 @, M5 j' r0 U' C. ~- F
- /* 省略 */
" X8 x7 }0 n: n- D8 [0 F - }! D! V- S, y) [, l1 w. I) ?% Q
- break;
! v- F/ V7 _: d! u% h- w: e5 s# m - : Y5 ]) I9 Z3 I+ a6 i
- case TIM_CHANNEL_4:
1 i# x2 |. Q- F+ X/ S - {
* Y- f& R% p. r& p+ H9 d7 } - /* 省略 */
2 H& e$ e6 _, K% ^ - }0 m% f G1 `% K1 [* C' |- N
- break;" J K0 t7 S* I; m; F! Y" a* t
- 8 w4 I, G. ^5 T8 @4 c3 I( J
- case TIM_CHANNEL_5:
/ u1 q' A1 L$ O - {
! C: ^: [6 h6 c* w8 a3 C - /* 省略 */
, [3 {; I9 Q" C! V - }/ m9 a* X$ N( V' [
- break;& A3 H/ _; T# X# F0 k2 [
* J0 K2 A2 L. s- case TIM_CHANNEL_6:6 A0 M8 U' U9 I. E' i5 N1 o! D+ s S
- {
1 D) q; u' ^$ _5 \ ? - /* 省略 */
+ G. e) v* p4 ] h - }! W s* H% o. G3 F. v3 ?) ]( ~2 Y; `
- break;
8 H" m9 |( p7 X* [+ C
" b: k7 q Y& e7 c3 h7 `* o& k$ o- default:
' b2 m* t) t, c) y - break;
* s9 ^: q8 J: M6 [" W - }) E, l) j( t# y% ] L8 P
8 h# b9 C/ Q. K/ O( b, k) o- htim->State = HAL_TIM_STATE_READY;$ |- E s% A' ~9 W
7 b, n: Z1 w8 [& B7 Y- __HAL_UNLOCK(htim); 4 @5 z9 p( T g0 W8 a* a
- $ Q+ L9 |8 C* ^, g8 [ O2 I, h
- return HAL_OK;
5 _3 G( U$ r$ E5 B4 a - }
函数描述:
% f. T: f4 M+ ^* N: u! G: s
, U d, ?, c" C8 s# P此函数用于初始化串口的基础特性和高级特性。/ H! Q c, u" y8 R- l5 H* t
, M6 [) K% `3 }+ y; k1 _
函数参数:
* k. v1 V$ G3 f% n9 w4 [! U7 m$ \. \1 U( q( g4 x$ B
第1个参数是TIM_HandleTypeDef类型结构体指针变量,用于定时器基本参数配置。
R" }/ p9 @" C1 b3 G3 Y9 s 第2个参数是TIM_OC_InitTypeDef类型结构体指定变量,用于定时器输出比较参数配置。
/ `# h1 F+ r" q7 G/ d) F 第3个参数是通道设置,支持以下参数:
, ~& L9 S' w; vTIM_CHANNEL_1
! h W, h; T# B& k. J4 P7 m% Y
3 T9 L1 ?; T' D0 _TIM_CHANNEL_2
! ~0 D6 r: P z2 c6 B7 ~3 U; g" g& [ G `- I4 q& l& f* c
TIM_CHANNEL_35 ~4 X. }2 q) z8 }) y! p
$ u& c2 U- d4 j+ r, MTIM_CHANNEL_4* v, a% n% w' W5 E
1 Q0 ? i t& a2 ?0 k+ fTIM_CHANNEL_5$ ]5 p6 L" w. W2 y0 _+ A
I5 f. n0 D# Q) b3 F& ^( \
TIM_CHANNEL_6
D2 m5 o5 X0 K6 P2 `% ^
" o5 c" Z9 V4 a1 U% G8 a5 q d 返回值,返回HAL_ERROR表示配置失败,HAL_OK表示配置成功,HAL_BUSY表示忙(操作中),HAL_TIMEOUT表示时间溢出。
& ?8 d' P3 g; ~- ^1 X+ x* ~2 `7 H/ P# n3 D- ^% l5 m d
32.4.11 函数HAL_TIM_OC_Start Y* L0 A, Y7 I9 n+ h4 E' |
函数原型:- }2 b9 o7 i$ a2 @5 w, v
" I+ F, F, n" o6 [- s
- HAL_StatusTypeDef HAL_TIM_OC_Start(TIM_HandleTypeDef *htim, uint32_t Channel)* j8 s% `3 T, w/ J, f6 J
- {
) f3 \8 V$ G8 d - /* 检查参数 */
0 u x! P( a7 ?6 `$ b5 S* p - assert_param(IS_TIM_CCX_INSTANCE(htim->Instance, Channel));
3 d/ D# ` G) b7 w8 N
4 X# m ^$ V v4 W) d/ h- /* 使能输出比较通道 */
3 D1 L% X/ n0 w6 [9 S8 M0 B - TIM_CCxChannelCmd(htim->Instance, Channel, TIM_CCx_ENABLE);* k/ `: n& {6 h! F
5 q* l# m0 Y" s* J$ w* P/ \- if(IS_TIM_BREAK_INSTANCE(htim->Instance) != RESET)
* R& {; m7 B/ G) {- J4 t - {
! f. j$ z5 a8 n: Z& S - /* 使能主输出 */5 Y) K' \- y+ [5 b
- __HAL_TIM_MOE_ENABLE(htim);4 J* x( |* m6 X9 G: P
- }
2 D Y/ g+ v9 c! b' u& S - ; |/ y# @9 f) E" _
- /* 使能定时器 */
2 ?9 w% c" z, K - __HAL_TIM_ENABLE(htim);
: L! B7 G8 Y2 }6 Y, o
5 [; e/ K( s" ~6 S& r( T, t4 A- /* 返回状态 */
! x. `6 e. n: T7 Y/ _' o! j - return HAL_OK;
; Z( f5 W6 M7 N* I9 T& d - }
) p6 m& G6 X6 Q% x% H* n函数描述:
( E$ g2 i$ Z8 u4 W& A2 \* b- [8 P( S. Y. _
此函数用于启动定时器输出比较模式。
* V+ @4 ~% u# t) f
& F6 r4 f, u! Z7 Q4 o函数参数:
/ l0 O" ]9 Q% Z! f% R* C* a. ]$ O+ J$ [3 s Q4 f
第1个参数是TIM_HandleTypeDef类型结构体指针变量,用于配置要初始化的参数。
6 ]: M) w" r8 m& C, X0 ^ 第2个参数是通道设置,支持以下参数:3 F) o& z0 W) g* Y
TIM_CHANNEL_13 n: U1 Q$ E* z ? l+ ?
. Z" l ?0 w: u: r2 z4 R
TIM_CHANNEL_21 l+ K$ }, z. @ @
) ^5 D3 w: G, BTIM_CHANNEL_3
# E' X# h$ Z6 x3 J$ v! ], u- d& p, U& k8 m
TIM_CHANNEL_46 ^) ^! q6 f3 W' c, j0 D: {2 t
! c0 x# q3 W. I; Y5 {0 H) I9 T! L; Y 返回值,返回HAL_ERROR表示配置失败,HAL_OK表示配置成功,HAL_BUSY表示忙(操作中),HAL_TIMEOUT表示时间溢出。
" x4 v1 m9 u2 A% Z
* |' h7 A. r9 `32.5 总结4 s A- A; L' b& {3 ?& s
本章节就为大家讲解这么多,建议大家将GPIO的驱动源码结合参考手册中的寄存器通读一遍,对于我们后面章节的学习大有裨益。) \# O# {! l: v1 d3 e
A. j# C2 p/ ]% O* _; N$ x
# S, h# Z' @+ I; u+ ]- O ?- X) c, Q9 w& U1 N R1 s
|





 STMCU小助手
发布时间:2021-12-21 23:00


 微信公众号
 手机版