32.1 初学者重要提示
9 O, g) f) P8 ]6 U3 w4 }- m2 _; z3 y& w 学习定时器外设推荐从硬件框图开始了解基本的功能特性,然后逐步深入了解各种特性,这种方式方便记忆和以后查阅。# D) ]! A' m7 O% R
STM32H7的定时器输出100MHz方波是完全没问题。
; ~$ w% M0 a7 d4 W STM32H7定时器进出中断的速度能跑到12.5MHz,所有程序在TCM和Flash运行没差别。
$ N! i* P% M( Y% a STM32H7的定时器输入捕获可以实现12MHz方波的双边沿捕获,单边沿可以做到24MHz。( m" T/ W6 w/ }+ G. g
特别注意STM32H7的TIM1,8,15,16,17才有RCR重复计数器,其它都没用的。
* W' ?, ~# D7 e% A& ]' `- k STM32H7的单个定时器中不同通道可以配置不同频率PWM。0 b3 G# K& ]+ _, }+ N5 w) h, A2 f1 ^) `
STM32H7的TIM1-TIM17中断入口函数名使用时要注意,别搞错了:
3 e5 v5 ~2 o7 s) d) @0 G- TIM1_BRK_IRQHandler S- N* e4 v+ o2 _8 a y9 I0 {
- TIM1_UP_IRQHandler
7 e- X$ p4 V4 @4 W( T - TIM1_TRG_COM_IRQHandler
( H: R9 t* \6 T6 |: k - TIM1_CC_IRQHandler - [% ]& y) J! ~/ |
- TIM2_IRQHandler : [ U- w. a9 A! P' N- ]0 P e6 u" z+ u
- TIM3_IRQHandler : e2 P& ? q9 C% Y1 {6 v2 p
- TIM4_IRQHandler
$ i" o* S' n; P9 N - TIM5_IRQHandler 9 Y. z: w: P; D/ h; z7 H9 F
- TIM6_DAC_IRQHandler <------------------要注意
; Y4 M$ k9 d, q; X0 L0 y - TIM7_IRQHandler 3 c( l5 n9 g# w8 D
- TIM8_BRK_TIM12_IRQHandler <------------------要注意,定时器12也是用的这个
: J9 W& z0 ?; H3 r x2 x5 D; a( ]: P; f# n - TIM8_UP_TIM13_IRQHandler <------------------要注意,定时器13也是用的这个
! K% r6 ~) ^7 w% ^7 H x& X& l - TIM8_TRG_COM_TIM14_IRQHandler <------------------要注意,定时器14也是用的这个
3 t2 a9 F8 H3 ~. j. Y - TIM8_CC_IRQHandler J% N; F4 T' {8 E" N
- TIM15_IRQHandler ) b+ A- ^1 R0 A8 N5 N
- TIM16_IRQHandler
4 S2 V" c& x7 Y6 o( |, V - TIM17_IRQHandler
4 A R( [) J: C3 U, U1 U32.2 定时器基础知识
. S: E4 [' ?& M5 y# N/ B注,不同定时支持的功能略有区别,基础定时器功能较少,TIM1和TIM8高级定时器功能多些。
% e3 B( a8 H/ d1 x2 m4 H8 P7 `/ Y) R6 g3 X! x/ C# i
TIM2和TIM5是32位定时器,其它定时器都是16位定时器。16位和32位的区别是CNT计数器范围不同,32位的范围是0 到2^32 – 1,而16位的是0到65535;它们支持的分频是范围是一样的,都是1到65535。: |# S9 T. g B5 |
计数器支持递增、递减和递增/递减二合一。
" l: K0 R* z; g( r& C 多个独立通道,可用于:+ P1 b( V- K9 o8 Y) {7 p x$ e
– 输入捕获。$ ~7 y& O3 _4 f1 X H
: y4 G0 U" w* \3 v0 F– 输出比较。
B: m$ D0 K! B( h g
$ A* `5 G- F4 t( X1 ?) |– PWM 生成(边沿和中心对齐模式)。1 y' m: o# U6 v# u0 x/ K( X
4 n( Y$ J% Z# p! c4 ], F" Q
– 单脉冲模式输出。
4 s |: p) O% b5 O) V6 ~* n; ~1 d, q9 x) g* E
带死区插入,断路功能和PWM互补输出
- ^& v* j5 k( P% r+ N" ~ 发生如下事件时生成中断/DMA 请求:) U3 J( p1 Y9 @! }$ O
– 更新:计数器上溢/下溢、计数器初始化(通过软件或内部/外部触发)
5 u: X0 s7 M: l8 s: Z/ J6 O* D, g, p% a
– 触发事件(计数器启动、停止、初始化或通过内部/外部触发计数)
& A4 D B! l+ z* D2 k: w0 v
7 G2 ?4 I7 Z4 X; I0 ^8 p– 输入捕获 w1 R1 e0 x0 x7 z, f* T+ m; a
% b& Q: B3 `3 r/ _– 输出比较
' l& O; S; _* l9 n" F( Y
0 Y4 W. D* b/ E; \ 支持增量式编码器和霍尔传感器。" z+ G4 a Q% H. p' `
32.2.1 定时器TIM1-TIM17的区别
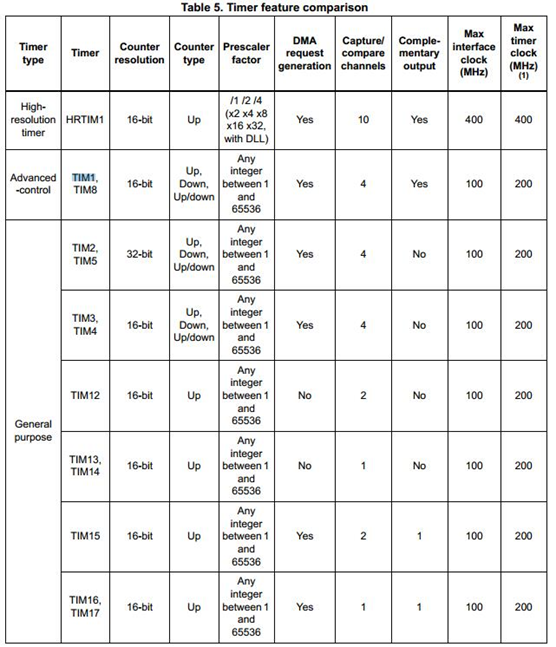
7 ~1 w3 v8 O' j9 \# w5 Z9 W" LSTM32H7支持的定时器有点多,要简单的区分下。STM32H7支持TIM1-TIM8,TIM12-TIM17共14个定时器,而中间的TIM9,TIM10,TIM11是不存在的,这点要注意。3 N. h% v T! i( M
( W, I Y6 _) }5 e
粗略的比较如下:: ]0 \/ T' y* J$ t/ ]2 I
4 U( R5 o; D6 h+ ?7 ], P+ P5 h3 T* G: Y8 l
# ~/ I! h# B5 D4 j4 @
F2 V. Q% Z" g. U$ |
X! \9 n' d8 T7 k& y6 O7 H% }通过上面的表格,至少要了解到以下两点:4 o, J5 l; W; }) ~, Y( h' F6 x9 f, v/ m
- O5 C+ f0 b3 l+ h" c STM32H7的定时器主要分为高级定时器,通用定时器,基础定时器和低功耗定时器。
1 U- f& Y/ t+ t& ]! | TIM2和TIM5是32位定时器,其它都是16位定时器。" o5 X W) O8 J& I/ Q3 y' j! Z* N t! o
2 q8 w0 ~8 H1 a) U0 ]
32.2.2 定时器的硬件框图
5 G9 Q" q% m7 }4 l4 x) n认识一个外设,最好的方式就是看他的框图,方便我们快速的了解定时器的基本功能,然后再看手册了解细节。" E7 o. H0 o% g" S
# x4 Z% `; @+ Y/ E& F
下面我们直接看最复杂的高级定时器TIM1&TIM8框图:! b' j6 R% F8 h
0 z2 S7 C6 i' r
0 r5 q! I. @5 v
( J. L2 t3 }, j- F通过这个框图,我们可以得到如下信息:% U3 P, K# |3 I. e
% u# z2 U& n8 g; N8 Y) |+ y TIMx_ETR接口
5 k, V% ^& u9 L( s6 V3 |1 D$ h外部触发输入接口。ETR支持多种输入源:输入引脚(默认配置)、比较器输出和模拟看门狗。
: c4 ~6 ?) `! Z. b4 T$ v( i
4 w. t T' I! I; {
9 B6 K. ]% l$ }( z' V. q% N3 ?6 Z! T7 \. K( B/ I" a
截图左侧的TIMx_CH1,TIMx_CH2,TIMx_CH3和TIMx_CH4接口- D' t+ N& L$ ^9 W8 I
这四个通道主要用于输入捕获,可以计算波形频率和脉宽。 , V9 z4 {# z/ e7 c
& x& s8 Y) n$ X1 C L/ l
TIMx_BKIN和TIMx_BKIN2接口5 f7 U- r7 e$ t. Y
断路功能,主要用于保护由 TIM1 和 TIM8 定时器产生的 PWM 信号所驱动的功率开关' m/ e) P9 G& k
6 `0 |) x/ T. V) U9 B
TRGO内部输出通道0 q( ?# w/ C5 f& J; _- P
主要用于定时器级联,ADC和DAC的定时器触发。
9 d& R: A8 p- G8 [
: K; x3 c; K% F+ q$ V3 q 6组输出比较单元OC1到OC6
8 M* ^) u/ i9 G0 {) G! [OC1到OC4有对应的输出引脚,而OC5和OC6没有对应的输出引脚,主要用于内部控制。2 {" D/ D8 G+ K" K2 J
3 e7 c5 b0 W' S/ d
截图右侧的输出比较通道TIMx_CH1,TIMx_CH1N,TIMx_CH2,TIMx_CH2N,TIMx_CH3,TIMx_CH3N和TIMx_CH4
' Y3 o: M) B0 A: r/ a7 L主要用于PWM输出,注意CH1到CH3有互补输出,而CH4没有互补输出。. q" Q) d6 i; f5 l# S$ W% {
7 d, ?6 Z5 q: B9 O' L0 P 其它框图里面未展示出来功能) i6 |- @0 I E B. c: K
定时器TIM1&TIM8还支持的其它功能在用到的时候再做说明。
! K) E9 E2 s3 w
% i1 t0 Y7 J% D" P( q32.2.3 定时器的时基单元' f* E( C* s& x1 j+ N$ s1 o
定时器要工作就需要一个基本时基单元,而基本的时基单元是由下面几个寄存器组成的:
9 c* C5 N( ]/ s& J( F' R1 n; C6 H9 [. ?; x+ d- e& x
预分频器寄存器 (TIMx_PSC)
- O( Q5 d( @/ N4 i1 ? l$ e! b用于设置定时器的分频,比如定时器的主频是200MHz,通过此寄存器可以将其设置为100MHz,50MHz,25MHz等分频值。
6 P/ {7 b9 f& T" E) ^. @/ u6 y; m
注:预分频器有个缓冲功能,可以让用户实时更改,新的预分频值将在下一个更新事件发生时被采用(以递增计数模式为例,就是CNT计数值达到ARR自动重装寄存器的数值时会产生更新事件)。
Z4 a- y# ]# \5 A. ?/ ~% C3 l0 o" M* D- a
计数器寄存器 (TIMx_CNT)" v7 o1 C! W# |# X( P
计数器是最基本的计数单元,计数值是建立在分频的基础上面,比如通过TIMx_PSC设置分频后的频率为100MHz,那么计数寄存器计一次数就是10ns。4 X4 i6 I3 [# I% q
1 }: @7 ?' z9 N9 N9 G% u5 `& G9 R b 自动重载寄存器 (TIMx_ARR)$ x% z& M) H, E2 e, W2 v: z. d0 p
自动重装寄存器是CNT计数寄存器能达到的最大计数值,以递增计数模式为例,就是CNT计数器达到ARR寄存器数值时,重新从0开始计数。 |* F$ ^# X6 D5 o- T& a+ K) [
+ v) x& D! [( D! \* q1 y/ }
注,自动重载寄存器是预装载的。对自动重载寄存器执行写入或读取操作时会访问预装载寄存器。预装载寄存器的内容既可以立即传送到影子寄存器(让设置立即起到效果的寄存器),也可以在每次发生更新事件时传送到影子寄存器。简单的说就是让ARR寄存器的数值立即更新还是更新事件发送的时候更新。; Z: B8 Q5 Z4 |
. f3 n4 L+ S$ s7 d4 O. D
重复计数器寄存器 (TIMx_RCR)( e( [" r2 N2 [9 c, ~) o
以递增计数模式为例,当CNT计数器数值达到ARR自动重载数值时,重复计数器的数值加1,重复次数达到TIMx_RCR+ 1后就,将生成更新事件。
$ S1 U2 T- L1 [5 q0 h/ r
4 F5 B& U5 { L/ {, y( b! `& ]! M注,只有TIM1,TIM8,TIM15,TIM16,TIM17有此寄存器。
5 ~5 [6 ]2 V! i
. O/ {( L5 Y" i! _: M' X0 f) X比如我们要配置定时器实现周期性的中断,主要使用这几个寄存器即可。0 E0 d& J* D, p3 j
$ _) i; |7 D$ h9 E
32.2.4 定时器输出比较(PWM)9 T o5 F# B; z( h
使用定时器时基单元的那几个寄存器仅仅能设置周期,还不能设置占空比。针对这个问题,还需要比较捕获寄存CCR的参与,这样就可以设置占空比了。& m7 B t- K9 Z
X6 s% j# |# p' U- _7 z V为了方便大家理解,以PWM 边沿对齐模式,递增计数配置为例:, u9 |4 C9 K% e, v% W
7 \8 ^: q( o A1 U; M
当计数器TIMx_CNT < 比较捕获寄存器TIMx_CCRx期间,PWM参考信号OCxREF输出高电平。; i; Q) ? j5 j6 \ Z T
当计数器TIMx_CNT >= 比较捕获寄存器TIMx_CCRx期间, PWM参考信号OCxREF输出低电平。& H2 ~9 d0 |* p, Y+ c/ n
当比较捕获寄存器TIMx_CCRx > 自动重载寄存器TIMx_ARR,OCxREF保持为1。
# H: Q& O; P1 i8 I" E 当比较捕获寄存器TIMx_CCRx = 0,则OCxRef保持为0。
j& j4 }& V- }6 t$ i! c( _" S8 E下面是TIMx_ARR=8的波形效果:! k1 v$ m0 ~; |$ Q6 u
+ k; t, U: n% \( x
7 c3 F/ W2 ]& K; }7 s2 G P3 I% _, C% _
32.2.5 定时器输入捕获2 F* I+ p/ h- \8 U1 r' Z. S; q' a
与PWM一样,使用定时器实现输入捕获,仅靠时基单元的那几个寄存器是不行的,我们需要一个寄存器来记录发生捕获时的具体时间,这个寄存器依然由比较捕获寄存器TIMx_CCRx来实现。
5 P6 X/ F) q. P8 M
+ U2 o9 y: p! b+ F5 ?比如我们要测量一路方波的周期:
3 @3 E- L0 B' u! G0 u/ v6 n+ H6 h! Z/ c, v% G* O4 j
配置定时器为输入捕获模式,上升沿触发,设置分频,自动重装等寄存器,比如设置的CNT计数器计数1次是1微秒。4 H6 C! m% t) |+ D
当有上升沿触发的时候,TIMx_CCRx寄存器就会自动记录当前的CNT数值,然后用户就可以通过CC中断,在中断复位程序里面保存当前的TIMx_CCRx寄存器数值。等下次再检测到上升沿触发,两次时间求差就可以得到方波的周期。# [: _& B% i! O
不过这里要特别注意一点,如果CNT发生溢出(比如16位定时器,计数到65535就溢出了)就需要特别处理下,将CNT计数溢出考虑进来。+ Z9 b _6 `: ]5 j/ O
! E) g; U* R6 R2 I g32.3 定时器的HAL库用法# P/ \% y' T/ c) s/ k7 T4 i
定时器的HAL库用法其实就是几个结构体变量成员的配置和使用,然后配置GPIO、时钟,并根据需要配置NVIC、中断和DMA。下面我们逐一展开为大家做个说明。
% K; w# U) p+ Z' l
) a6 L0 L3 y" B ~/ ^32.3.1 定时器寄存器结构体TIM_TypeDef: i/ _* N& f1 v G' Y
定时器相关的寄存器是通过HAL库中的结构体TIM_TypeDef定义的,在stm32h743xx.h中可以找到这个类型定义:
/ O( H: \" a/ d8 \+ e7 z' D9 k
" o G7 T/ p+ V( N( W- typedef struct" i t# X; \4 s- t; v$ [ A
- {9 a% p8 L: d& j8 S# K
- __IO uint16_t CR1; /*!< TIM control register 1, Address offset: 0x00 */2 X9 N6 I0 K. w* U" n+ e# E. j- {& c
- uint16_t RESERVED0; /*!< Reserved, 0x02 */6 J1 M! q& q5 D s) ~/ N2 _
- __IO uint32_t CR2; /*!< TIM control register 2, Address offset: 0x04 */% |. @( E5 A8 q; d+ {
- __IO uint32_t SMCR; /*!< TIM slave mode control register, Address offset: 0x08 */0 | X/ g& T9 k2 I) c& }2 U4 x7 E
- __IO uint32_t DIER; /*!< TIM DMA/interrupt enable register, Address offset: 0x0C */
2 G% u3 e% [7 M' ^7 ?* | - __IO uint32_t SR; /*!< TIM status register, Address offset: 0x10 */
& e! h9 Z J( u7 X4 ^/ w - __IO uint32_t EGR; /*!< TIM event generation register, Address offset: 0x14 */8 |2 {+ C2 ?' r: m4 T+ P
- __IO uint32_t CCMR1; /*!< TIM capture/compare mode register 1, Address offset: 0x18 */! g5 m% q) \+ K' K$ C4 Y" D7 Z
- __IO uint32_t CCMR2; /*!< TIM capture/compare mode register 2, Address offset: 0x1C */: E( h# A* M; D5 h8 S5 y' z7 t0 _
- __IO uint32_t CCER; /*!< TIM capture/compare enable register, Address offset: 0x20 */
" B# p% `& f1 K& B - __IO uint32_t CNT; /*!< TIM counter register, Address offset: 0x24 */
+ i) m' y' K) \( l - __IO uint16_t PSC; /*!< TIM prescaler, Address offset: 0x28 */7 ^! Y9 v/ \( [% B7 v u3 I% e* j
- uint16_t RESERVED9; /*!< Reserved, 0x2A */
! u; O! @( b4 k5 x - __IO uint32_t ARR; /*!< TIM auto-reload register, Address offset: 0x2C */% B% W# ~/ r6 }& \' Q# s0 j
- __IO uint16_t RCR; /*!< TIM repetition counter register, Address offset: 0x30 */
7 p9 C" H0 O0 q0 m! p$ F( M - uint16_t RESERVED10; /*!< Reserved, 0x32 */" _5 y5 A! U1 | ^8 q4 _
- __IO uint32_t CCR1; /*!< TIM capture/compare register 1, Address offset: 0x34 */, Q7 T- w) L' ^& s5 V7 A( o
- __IO uint32_t CCR2; /*!< TIM capture/compare register 2, Address offset: 0x38 */
& m" t9 j' A9 ?4 d% {3 N - __IO uint32_t CCR3; /*!< TIM capture/compare register 3, Address offset: 0x3C */
7 Z0 D( a) S! L - __IO uint32_t CCR4; /*!< TIM capture/compare register 4, Address offset: 0x40 */) P4 `" u: X6 |! v0 A
- __IO uint32_t BDTR; /*!< TIM break and dead-time register, Address offset: 0x44 */" B8 F `7 I/ j; G. g8 L
- __IO uint16_t DCR; /*!< TIM DMA control register, Address offset: 0x48 */5 G3 k: H ~- E% G$ [5 c+ |
- uint16_t RESERVED12; /*!< Reserved, 0x4A */; ~/ a( d0 d+ U) ?" q8 C j$ S
- __IO uint16_t DMAR; /*!< TIM DMA address for full transfer, Address offset: 0x4C */
/ }% h! b$ {" \" j9 S2 s' O/ f - uint16_t RESERVED13; /*!< Reserved, 0x4E */* j+ [8 R; A9 f. t& l
- uint16_t RESERVED14; /*!< Reserved, 0x50 */ w! D, \# P' N5 l# H* o, t) E
- __IO uint32_t CCMR3; /*!< TIM capture/compare mode register 3, Address offset: 0x54 */$ y4 I- T' A6 k# G: v; \- Q. N6 s3 U8 u
- __IO uint32_t CCR5; /*!< TIM capture/compare register5, Address offset: 0x58 */3 F( f) q/ E( g
- __IO uint32_t CCR6; /*!< TIM capture/compare register6, Address offset: 0x5C */, {. a' n, W4 v R; Z2 }' ?
- __IO uint32_t AF1; /*!< TIM alternate function option register 1, Address offset: 0x60 */4 K/ W; |* F2 p
- __IO uint32_t AF2; /*!< TIM alternate function option register 2, Address offset: 0x64 */ a7 O, S. s! T# I2 g
- __IO uint32_t TISEL; /*!< TIM Input Selection register, Address offset: 0x68 */) W5 m6 Q8 W/ w: h. e% u6 K) x
- } TIM_TypeDef;
这个结构体的成员名称和排列次序和CPU的定时器寄存器是一 一对应的。/ V: O% }# f0 `) Q- K Q8 q4 F9 {
( o4 k. @' B: z" z0 V
__IO表示volatile, 这是标准C语言中的一个修饰字,表示这个变量是非易失性的,编译器不要将其优化掉。core_m7.h 文件定义了这个宏:/ Y6 o( w* r3 b& h e6 T0 J6 w1 @
' i0 v) u, {/ s
- #define __O volatile /*!< Defines 'write only' permissions */5 V$ Z# r( G) c- q7 l. y
- #define __IO volatile /*!< Defines 'read / write' permissions */
下面我们看下定时器的定义,在stm32h743xx.h文件。( O4 `# p1 c* t# m3 |; B
* B2 C# l/ j1 F- T" P0 r, U8 p% U- #define PERIPH_BASE ((uint32_t)0x40000000)! i3 G; ?3 D/ o- I6 m% t$ Q
- #define D2_APB1PERIPH_BASE PERIPH_BASE
) o2 H- ^4 l# N% }5 a, {, K! r' I - #define D2_APB2PERIPH_BASE (PERIPH_BASE + 0x00010000)
. u. d: K0 o8 e
8 ~' [6 I3 o! E# T% p- /*!< D2_APB1PERIPH 外设 */! k- i' ` u0 w9 D
- #define TIM2_BASE (D2_APB1PERIPH_BASE + 0x0000) <----- 展开这个宏,(TIM_TypeDef *) 0x40000000
- X3 |* _* `) @+ L: I - #define TIM3_BASE (D2_APB1PERIPH_BASE + 0x0400)4 ^( a9 x2 R8 _. Y, C
- #define TIM4_BASE (D2_APB1PERIPH_BASE + 0x0800)2 q+ f- Y P3 F# v
- #define TIM5_BASE (D2_APB1PERIPH_BASE + 0x0C00)
7 q5 r! L) j* l - #define TIM6_BASE (D2_APB1PERIPH_BASE + 0x1000)7 q( r Z7 Z' v# l7 D1 l
- #define TIM7_BASE (D2_APB1PERIPH_BASE + 0x1400)7 P3 t9 m& D! x- B& s* t7 X+ v
- #define TIM12_BASE (D2_APB1PERIPH_BASE + 0x1800): y! @, R- K2 N% [; V1 {2 F
- #define TIM13_BASE (D2_APB1PERIPH_BASE + 0x1C00)
2 O" ~! }# U+ A: O* o! k( O4 D - #define TIM14_BASE (D2_APB1PERIPH_BASE + 0x2000)4 n/ \, i6 W/ H' X1 @: {* z, r5 M
+ X4 i& g% h# [9 X+ F/ o2 F6 C" _- /*!< D2_APB1PERIPH 外设 */
5 N- }2 ~9 p# b7 k i - #define TIM1_BASE (D2_APB2PERIPH_BASE + 0x0000)
% Q! a/ F1 P0 S* d: w$ i - #define TIM8_BASE (D2_APB2PERIPH_BASE + 0x0400)% |- }; \2 D2 F* `, p8 E
- #define TIM15_BASE (D2_APB2PERIPH_BASE + 0x4000)
! ^% e2 }; n8 Z, V& W - #define TIM16_BASE (D2_APB2PERIPH_BASE + 0x4400)' X+ H( {7 @: j/ @4 j; N0 {! F# ^
- #define TIM17_BASE (D2_APB2PERIPH_BASE + 0x4800)
7 D9 I. X1 I `; f6 n( V" t - % Q7 a% e+ q* g
- #define TIM1 ((TIM_TypeDef *) TIM1_BASE)8 w9 C. _% Z$ Q) U
- #define TIM2 ((TIM_TypeDef *) TIM2_BASE). U' |. j7 c& L. Z0 J j
- #define TIM3 ((TIM_TypeDef *) TIM3_BASE)
' t6 ]4 K9 D$ g) G! Y/ L - #define TIM4 ((TIM_TypeDef *) TIM4_BASE)
2 m& j9 y, V6 N# I% m( E - #define TIM5 ((TIM_TypeDef *) TIM5_BASE); `5 S2 y* ~( Q& i# b
- #define TIM6 ((TIM_TypeDef *) TIM6_BASE)
: _, Z8 U' `4 i: S9 \ - #define TIM7 ((TIM_TypeDef *) TIM7_BASE)
7 }; C3 Y9 b/ `" s) | - #define TIM8 ((TIM_TypeDef *) TIM8_BASE). y3 X" a- ? k5 W6 [
- #define TIM12 ((TIM_TypeDef *) TIM12_BASE)
; [# s8 w* @* y0 K& e% s) ^- b3 n% ^ - #define TIM13 ((TIM_TypeDef *) TIM13_BASE)
3 r* ~! o3 f' b4 } - #define TIM14 ((TIM_TypeDef *) TIM14_BASE)
Y* Y5 M! y8 f/ O) `* y) o - #define TIM15 ((TIM_TypeDef *) TIM15_BASE)
" {- u2 O6 X8 N0 j: \ - #define TIM16 ((TIM_TypeDef *) TIM16_BASE)$ i) p4 }! `& r) p) J! X4 R
- #define TIM17 ((TIM_TypeDef *) TIM17_BASE)
6 F, r; y3 s. f8 ~% z我们访问TIM2的CR1寄存器可以采用这种形式:TIM2->CR1 = 0;. `# D I& M% C8 U8 p9 `' d
5 P8 k6 G- |7 a1 |- Z5 x: g H
32.3.2 定时器句柄结构体TIM_HandleTypeDef
2 R/ N& F6 [7 I7 B( \& N8 vHAL库在TIM_TypeDef的基础上封装了一个结构体TIM_HandleTypeDef,定义如下:. p& V* h6 v/ ?7 s3 ~$ A& Z4 Q. a7 A
+ s0 y ^, ]: S3 c- typedef struct! p# m4 z1 r0 d# M; Q: u
- {
- X. @$ L& w0 A, n - TIM_TypeDef *Instance; /*!< Register base address */ $ I! v* C0 \1 q
- TIM_Base_InitTypeDef Init; /*!< TIM Time Base required parameters */$ `, _: S# g8 G9 ^3 {
- HAL_TIM_ActiveChannel Channel; /*!< Active channel */ C K# o4 z* U' h6 l0 f
+ X1 p' E. O0 s, Y$ e- /*!< DMA Handlers array This array is accessed by a @ref DMA_Handle_index */4 B( d! `7 C; @7 g4 y
- DMA_HandleTypeDef *hdma[7]; 1 V2 O7 x# @5 N) p% |
- HAL_LockTypeDef Lock; /*!< Locking object */
& O5 Z$ \& _2 J - __IO HAL_TIM_StateTypeDef State; /*!< TIM operation state */ $ I4 i, A. F& y( A* ?; t
- }TIM_HandleTypeDef;
这里重点介绍前四个参数,其它参数主要是HAL库内部使用的。' ^% w4 q2 K( U" m% ]) p# D7 z
6 M& V# U& a2 J$ ~, g. x( ?( S
TIM_TypeDef *Instance
. K* G! m0 `& I0 C4 ]4 \( H2 d- g5 `+ F
这个参数是寄存器的例化,方便操作寄存器,比如使能定时器的计数器。
0 S P: ]1 d* W# o6 h
1 X X2 T5 J |- v+ P; e9 PSET_BIT(huart->Instance->CR1, TIM_CR1_CEN)。0 G& p- A- l( A1 a
6 E* _5 S7 t3 v- W+ K
TIM_Base_InitTypeDef Init
/ F" I, r+ H. T i" d' U3 _$ g6 f" v% \6 N& ^; _* h4 r
这个参数是用户接触最多的,用于配置定时器的基本参数。7 z. i6 C! O9 z) {
- `% ?& q) U$ W. F# W8 YTIM_Base_InitTypeDef结构体的定义如下:
! m' v. M' a% Y$ J9 g
& W/ y# O' T; |' m6 y- typedef struct8 _5 q/ x' _. k" e( V9 U' C
- {* U. F5 s1 A3 n* Q! D1 I8 }
- uint32_t Prescaler; 8 f6 S1 q; l+ @$ F$ `% R
- uint32_t CounterMode; * m5 T r) v* j
- uint32_t Period;
0 x; k. P. R0 v! D - uint32_t ClockDivision; 0 f D# W+ d$ O/ ]1 u& t3 I4 z) a6 H
- uint32_t RepetitionCounter;
6 E1 B5 L. a5 V i: ~ - uint32_t AutoReloadPreload; $ x) e0 c, |: H+ V% o" M
- } TIM_Base_InitTypeDef;
# g6 f- r3 i$ y) h" A' |, S0 `1 q 成员Prescaler! A2 U( t4 D, r5 y5 b
用于设置定时器分频,对于32位的TIM2和TIM5范围是0到0xFFFFFFFF,其它定时器是0到0xFFFF。& G' j7 ?5 r: C# E
% c. Y" M; V6 a9 V5 U- R
成员CounterMode
6 J6 K4 }- f" D0 _用于设置计数模式,向上计数模式、向下计数模式和中心对齐模式。/ }& B. G. M7 f( @
0 Y2 \# l/ R. g
- #define TIM_COUNTERMODE_UP ((uint32_t)0x0000U) /*!< Up counting mode */
' b3 r- Q' m' c K6 ~ - #define TIM_COUNTERMODE_DOWN TIM_CR1_DIR /*!< Down counting mode */
. Y6 }; L# T) }7 c T2 ~; R - #define TIM_COUNTERMODE_CENTERALIGNED1 TIM_CR1_CMS_0 /*!< Center-aligned counting mode 1 */
* D' e8 h, m. y8 e1 o' N, l, t4 f - #define TIM_COUNTERMODE_CENTERALIGNED2 TIM_CR1_CMS_1 /*!< Center-aligned counting mode 2 */
: R% I, M, @- C7 }* A. L - #define TIM_COUNTERMODE_CENTERALIGNED3 TIM_CR1_CMS /*!< Center-aligned counting mode 3 */
9 r. w1 x6 O. i; u5 e 成员Period6 x) Z+ G P! R5 N
用于设置定时器周期,对于32位的TIM2和TIM5范围是0到0xFFFFFFFF,其它定时器是0到0xFFFF。
" `9 p$ F7 h; J% r0 z* i% f; [
! J9 `7 m3 W5 F 成员ClockDivision1 k5 k) \ J2 H; z
用于指示定时器时钟 (CK_INT) 频率与死区发生器以及数字滤波器(ETR、TIx)所使用的死区及采样时钟 (tDTS) 之间的分频比。3 `3 b& D! w8 L# d# d/ X8 [
& `" C. o' L4 t5 ?
- #define TIM_CLOCKDIVISION_DIV1 ((uint32_t)0x0000U) /*!< Clock Division DIV1 */
- J; f/ g% J8 d U! b- s- O - #define TIM_CLOCKDIVISION_DIV2 (TIM_CR1_CKD_0) /*!< Clock Division DIV2 */& I1 X$ g2 ~, A+ o0 p$ b! _* u
- #define TIM_CLOCKDIVISION_DIV4 (TIM_CR1_CKD_1) /*!< Clock Division DIV4 */
7 [! s# w* |, k8 j4 R 成员RepetitionCounter( {, w# L2 p8 G3 Y0 P
用于设置重复计数器,仅TIM1和TIM8有,其它定时器没有。作用是每当计数器上溢/下溢时,重复计数器减1,当减到零时,才会生成更新事件,这个在生成PWM时比较有用。 F' E1 D% `8 U
% W" h# y3 M2 g- h6 G
成员AutoReloadPreload
- `3 E- Q0 F" m) z用于设置定时器的ARR自动重装寄存器是更新事件产生时写入有效还是立即写入有效。如果使能了表示更新事件产生时写入有效,否则反之。6 B* |" U: t4 T$ n% l# G# m- I
0 G4 A. M! L; S( d6 C
- #define TIM_AUTORELOAD_PRELOAD_DISABLE ((uint32_t)0x0000U) /*!< TIMx_ARR register is not buffered */
" ^! ~2 p4 h7 |8 ` - #define TIM_AUTORELOAD_PRELOAD_ENABLE (TIM_CR1_ARPE) /*!< TIMx_ARR register is buffered */
HAL_TIM_ActiveChannel Channel;4 F. m8 S+ b& Z: c' C
$ J1 x, H/ h7 f5 B用于设置定时器通道,比如TIM1和TIM8都是6个通道。
1 F8 S/ B% |8 H
* @$ U- Q: a8 g6 D6 ~! @+ B: _- V9 Q- typedef enum
) G M7 N* {8 F# k - {
: B- {: M! e# [2 w% m- | - HAL_TIM_ACTIVE_CHANNEL_1 = 0x01U, /*!< The active channel is 1 */
$ w/ m1 @- q! r/ q) C/ S0 n - HAL_TIM_ACTIVE_CHANNEL_2 = 0x02U, /*!< The active channel is 2 */
6 R& u) L! o+ I" y - HAL_TIM_ACTIVE_CHANNEL_3 = 0x04U, /*!< The active channel is 3 */
) B a$ R8 V4 `& E6 ? - HAL_TIM_ACTIVE_CHANNEL_4 = 0x08U, /*!< The active channel is 4 */
2 Q9 w+ y% D* e- _5 g$ t( S% ^) ] - HAL_TIM_ACTIVE_CHANNEL_5 = 0x10U, /*!< The active channel is 5 */
. J- j. A/ R) Q) {( G% B - HAL_TIM_ACTIVE_CHANNEL_6 = 0x20U, /*!< The active channel is 6 */3 {4 e- z0 h" o
- HAL_TIM_ACTIVE_CHANNEL_CLEARED = 0x00U /*!< All active channels cleared */ ) D+ `7 I- g( R, |$ E# }; t
- }HAL_TIM_ActiveChannel;
v5 W) @& E6 C) {% j - DMA_HandleTypeDef *hdma[7];
6 h/ c9 @. q8 Z" P& d d用于关联DMA。- f5 |/ D4 c: i- J" D h" P
2 q- m. }' w4 m$ ~7 E
配置定时器参数,其实就是配置结构体TIM_HandleTypeDef的成员。$ Y& t1 G2 v" N6 h) s
1 W% ]6 c9 n' U! R7 H2 b- TIM_HandleTypeDef TimHandle = {0};" g) A7 m9 y6 H# A9 K
- : q! g2 E* r( C. ^9 _
- /* ! P: | s; V- M* _0 e
- 定时器中断更新周期 = TIMxCLK / usPrescaler + 1)/usPeriod + 1)
. C3 i5 f7 l- J% g/ A - */
; g4 c. h' B1 S4 K% y6 c - TimHandle.Instance = TIMx;2 l8 W7 q5 L! M+ H; m* J- I
- TimHandle.Init.Prescaler = usPrescaler;6 \& u+ W' p3 S
- TimHandle.Init.Period = usPeriod;
$ o5 f% j" p* A - TimHandle.Init.ClockDivision = 0;
F/ [1 `1 Q# f" [/ c4 g - TimHandle.Init.CounterMode = TIM_COUNTERMODE_UP;
: t) I1 D! R) Y3 w( D - TimHandle.Init.RepetitionCounter = 0;; ~- q3 f) x( h4 Y5 N2 t% O
- TimHandle.Init.AutoReloadPreload = TIM_AUTORELOAD_PRELOAD_ENABLE;
& `& h" D6 T6 x5 m) F) D5 ~ - if (HAL_TIM_Base_Init(&TimHandle) != HAL_OK)
0 K1 I. }8 a c7 x, A. l y - {
' P5 ]% M* C* ?! p+ r$ ]; i4 I& q( m - Error_Handler(__FILE__, __LINE__);
0 Q1 c' R8 n' c- m - }
32.3.3 定时器输出比较结构体TIM_OC_InitTypeDef& f( Q/ c; U! ~' }( w& s
此结构体主要用于定时器的输出比较,定义如下:5 f! z8 k5 V) m8 `2 N2 a; M: T
% b8 U7 y2 p9 K' O( r( E; V
- typedef struct
: V5 @) \4 L( C - {
" h8 o1 p; x5 T3 ?3 F- ]( y - uint32_t OCMode;
1 {; t8 m% t5 P, a - uint32_t Pulse;
; G" ~$ h7 I8 Y: T7 Z - uint32_t OCPolarity;
. j0 |6 x# C" G* t - uint32_t OCNPolarity; ; E4 G8 z* t2 ~ ]
- uint32_t OCFastMode;
4 j' d) N$ x! E8 V4 F" p+ \' T - uint32_t OCIdleState; $ [5 ^- `0 S* j: E" t
- uint32_t OCNIdleState; ' Z6 S( e0 g# P! M& F- Z
- } TIM_OC_InitTypeDef;
/ j1 |: |- c4 w# D下面将这几个参数一 一做个说明。
' O. `6 t! {. A( S0 X1 r: r$ d5 d
: [( q% t. x" @; p5 C OCMode
# r9 u9 p/ g8 ~7 Z1 B. m( o用于配置输出比较模式,支持的模式较多:
9 |% @! ^; a) W& W; K" b( ~
6 V! b" ?; q- O$ y4 T% H- /*!< TIM Output timing mode */8 W: u+ d6 ]* c6 O8 C" b
- #define TIM_OCMODE_TIMING ((uint32_t)0x0000U)
2 S( G) Z) p* m% [6 r- L
3 I* T. c% `- I5 J4 c- /*!< TIM Output Active mode */
6 d+ p& Y$ g- N- Q% C: z. c4 @ - #define TIM_OCMODE_ACTIVE ((uint32_t)TIM_CCMR1_OC1M_0) & c7 u5 M! ^- S& \
( z7 K* O% [ g. ?- /*!< TIM Output Inactive mode */
3 X* y) K2 v' w9 W& T6 Q2 K0 f& y% l) K - #define TIM_OCMODE_INACTIVE ((uint32_t)TIM_CCMR1_OC1M_1)
& ]5 K; M4 o' x1 M$ x
0 Y; f0 I& [( W. ?+ ?4 w- /*!< TIM Output Toggle mode */
+ T* L& B% R1 e$ v! D. o - #define TIM_OCMODE_TOGGLE ((uint32_t)TIM_CCMR1_OC1M_1 | TIM_CCMR1_OC1M_0) , \* m4 o$ f+ b+ |- ]7 [4 j. W
- : {( y( W& e7 `
- /*!< TIM PWM mode 1 */! I# W# Z9 U/ r+ i! G1 D( R0 R! s1 Q: ~. Y
- #define TIM_OCMODE_PWM1 ((uint32_t)TIM_CCMR1_OC1M_2 | TIM_CCMR1_OC1M_1) - l" t" J$ d M- l. Z- f- F* Y
4 Z8 e) ?2 _1 N) `4 o3 P) k# b- /*!< TIM PWM mode 2 */
2 m7 z" c! G( S6 A0 y$ N/ } - #define TIM_OCMODE_PWM2 ((uint32_t)TIM_CCMR1_OC1M_2 | TIM_CCMR1_OC1M_1 | TIM_CCMR1_OC1M_0) 0 _1 @: V. _4 _6 K c
- & o' M4 S+ E1 z1 J3 K
- /*!< TIM Forced Active mode */
4 ~3 T, M: t4 C8 G; P9 a: U" e' W - #define TIM_OCMODE_FORCED_ACTIVE ((uint32_t)TIM_CCMR1_OC1M_2 | TIM_CCMR1_OC1M_0)
$ A6 _& y0 T7 } }7 w - , A" h& M- U7 ^9 U s4 i
- /*!< TIM Forced Inactive mode */ ) X( U# S' v2 u. I! Q
- #define TIM_OCMODE_FORCED_INACTIVE ((uint32_t)TIM_CCMR1_OC1M_2) 6 E$ `) `, p0 U0 w- H9 X9 z
% V& {# L4 u' D, v) ~- /*!< TIM Rettrigerrable OPM mode 1 */
% l5 t2 A: [' e; F - #define TIM_OCMODE_RETRIGERRABLE_OPM1 ((uint32_t)TIM_CCMR1_OC1M_3)
! Y) G$ ?( {, T) A( o
$ b7 u; M+ a: d: x- /*!< TIM Rettrigerrable OPM mode 2 */ 8 G$ q. R- b9 }3 Y% |+ c
- #define TIM_OCMODE_RETRIGERRABLE_OPM2 ((uint32_t)TIM_CCMR1_OC1M_3 | TIM_CCMR1_OC1M_0) # D$ R% V9 }, }4 q. v5 c
- 0 M6 }6 E0 n) f8 o( m4 G4 ?% S \
- /*!< TIM Combined PWM mode 1 */
[6 K$ \. Q& f9 F: ~* [. ? - #define TIM_OCMODE_COMBINED_PWM1 ((uint32_t)TIM_CCMR1_OC1M_3 | TIM_CCMR1_OC1M_2) ( q) \2 l1 }) K; i$ o
/ t- ^% M) t, @/ L- /*!< TIM Combined PWM mode 2 */ $ B: E; q4 G$ h+ t0 |
- #define TIM_OCMODE_COMBINED_PWM2 ((uint32_t)TIM_CCMR1_OC1M_3 | TIM_CCMR1_OC1M_0 | TIM_CCMR1_OC1M_2)
. {% l- X* X' N9 D# Y0 c S6 e
: ]& i: A/ N2 i+ u( o: J- /*!< TIM Asymetruc PWM mode 1 */ 8 ~" E. ~7 C) Q) o
- #define TIM_OCMODE_ASSYMETRIC_PWM1 ((uint32_t)TIM_CCMR1_OC1M_3 | TIM_CCMR1_OC1M_1 | TIM_CCMR1_OC1M_2)
; ?" Z# w- o% |9 P
0 [* h% a! m( N, c+ u; _8 x; ?9 E8 p- /*!< TIM Asymetruc PWM mode 2 */ 1 t! ]* [' F" @ c* G4 Z
- #define TIM_OCMODE_ASSYMETRIC_PWM2 ((uint32_t)TIM_CCMR1_OC1M_3 | TIM_CCMR1_OC1M)
: _ q- S7 k/ \: v. m Pulse
, v) i0 `8 y, I$ @0 G0 l. I: c可用于设置占空比,对应定时器的CCR寄存器,32位的TIM2和TIM5范围是0到0xFFFFFFFF。
; K" q$ U: {' }! G0 f2 ^' x8 u
4 }! H9 d4 R" Q0 x OCPolarity& @9 s0 K3 T9 i' G
设置输出极性,可选高电平或低电平有效。
# `1 w0 u5 S$ r* k
% F Y' L% ~- N- #define TIM_OCPOLARITY_HIGH ((uint32_t)0x0000U)& n- F" e/ ~5 x- x
- #define TIM_OCPOLARITY_LOW (TIM_CCER_CC1P)
OCNPolarity
* C2 ]& {4 R" F- j6 r, N, K互补输出极性设置,可选高电平或者低电平有效。- R$ _% c- U) \: M6 ?6 n) D6 p! ?
1 {% ?+ S9 N+ p0 I
- #define TIM_OCNPOLARITY_HIGH ((uint32_t)0x0000U)1 u% |0 {+ U0 V7 h
- #define TIM_OCNPOLARITY_LOW (TIM_CCER_CC1NP)
OCFastMode
' T$ A+ {! A; g6 h: G' {. U快速输出模式使能,仅OCMode配置为PWM1或者PWM2模式时才有意义。6 q# W1 c2 @: f8 H+ v
; |' V# g5 [/ m! _
- #define TIM_OCFAST_DISABLE ((uint32_t)0x0000U): W g- m q/ b
- #define TIM_OCFAST_ENABLE (TIM_CCMR1_OC1FE)
- E% a- e3 f; X9 H+ T: e+ c. S OCIdleState
' @% ?1 h+ F4 q" e空闲状态时,设置输出比较引脚的电平状态。5 o) P6 m7 p$ k* G
9 z6 i9 j/ C) N" K2 h- #define TIM_OCIDLESTATE_SET (TIM_CR2_OIS1)4 w" x0 w0 Y% \+ g- i# i
- #define TIM_OCIDLESTATE_RESET ((uint32_t)0x0000U)
OCNIdleState
1 \* T9 z. W# _6 F2 m空闲状态时,设置互补输出引脚的电平状态。
, X, d$ W; l. y- v0 f2 Z" e Y; q
- #define TIM_OCNIDLESTATE_SET (TIM_CR2_OIS1N)" p$ S) a' f1 Q# W$ e" m
- #define TIM_OCNIDLESTATE_RESET ((uint32_t)0x0000U)
32.3.4 定时器输入捕获结构体TIM_IC_InitTypeDef
' X' Q4 k5 P! _ Q- M# Z/ ` ~+ G此结构体主要用于定时器的输入捕获,定义如下:
# `4 ? m% y% z7 M" \& \- t
( F1 J) |3 a7 ]% T- typedef struct! O! m0 q! K) J
- {
: }* w4 q b; @ - uint32_t ICPolarity; # c {% w2 ~0 `* P! b/ H, `( X4 h: r
- uint32_t ICSelection; a' S8 Y8 w" o) u" D5 W
- uint32_t ICPrescaler;
3 J6 X7 w6 w" b - uint32_t ICFilter;
" `6 g" G2 |" |5 ~0 i% X( ^ - } TIM_IC_InitTypeDef;
下面将这几个参数一 一做个说明。& Z _8 t7 l, x
) ~( L% B9 S7 W \. } ICPolarity
, ^, V" j6 R, g. A0 K输入触发极性,可以选择上升沿,下降沿或者双沿触发。& T k n; j1 W+ {+ ?( }. a) _
( ~2 n& \1 n: | [0 K
- #define TIM_ICPOLARITY_RISING TIM_INPUTCHANNELPOLARITY_RISING# z& b, W1 Z; z9 W) E
- #define TIM_ICPOLARITY_FALLING TIM_INPUTCHANNELPOLARITY_FALLING
2 k. v C' W8 W - #define TIM_ICPOLARITY_BOTHEDGE TIM_INPUTCHANNELPOLARITY_BOTHEDGE
ICSelection
9 _4 c' }) L1 V+ N% J5 o% O8 r1 N输入捕获通道选择,可以选择直接输入(即CC1选择TI1,CC2选择TI2等),间接输入(CC1选择TI2,CC3选择TI4等)或者TRC。
7 x, j8 O& Q4 B4 @2 n# u/ h2 ~. N6 s# I
- #define TIM_ICSELECTION_DIRECTTI (TIM_CCMR1_CC1S_0) * G, r! o: N* \+ X- @2 y
- #define TIM_ICSELECTION_INDIRECTTI (TIM_CCMR1_CC1S_1) 7 H4 X6 _; ?4 e" Q% E8 R
- #define TIM_ICSELECTION_TRC (TIM_CCMR1_CC1S)
0 p, i! L9 B8 T( ]# F, g6 v: r ICPrescaler& c# a. R$ w4 ^; {' O
输入捕获分频,表示每捕获1,2,4或8个事件后表示一次捕获。
# h* b/ l/ G" Q, ?! [5 o7 N5 A* f. h6 A
- #define TIM_ICPSC_DIV1 ((uint32_t)0x0000U) - d& z* t( ~' G) W/ [
- #define TIM_ICPSC_DIV2 (TIM_CCMR1_IC1PSC_0) ( u% U5 }) P9 j H
- #define TIM_ICPSC_DIV4 (TIM_CCMR1_IC1PSC_1) ) S2 r4 ?) Y4 n4 A+ F) O9 Q
- #define TIM_ICPSC_DIV8 (TIM_CCMR1_IC1PSC)
$ b @# l2 P& S4 N! O7 ] ICFilter
" J+ i9 l) j, [& S; O0 m输入捕获滤波器,可以定义采样频率和多少个连续事件才视为有效的触发,参数范围0到15。具体定义如下,其中fCK_INT表示定时器时钟,fDTS表示死区时间采样率,N表示这么多个事件代表一次有效边沿。7 ^+ f' Y% n% O4 d# ?
' @3 Z6 j1 Y5 G4 z- 0000:无滤波器,按 fDTS 频率进行采样- ]9 @ Z2 ~1 }# |% h W
- 0001: fSAMPLING=fCK_INT, N=2* M9 a" a/ c+ c9 F1 m( D
- 0010: fSAMPLING=fCK_INT, N=44 c: T; h9 A% J0 F9 F% e# A
- 0011: fSAMPLING=fCK_INT, N=8
* |% ?1 B; u. c - 0100: fSAMPLING=fDTS/2, N=6$ z9 o4 J; |0 y, J& n2 S
- 0101: fSAMPLING=fDTS/2, N=8
$ q, B% W% _7 r - 0110: fSAMPLING=fDTS/4, N=6
# K- f5 u) c3 J - 0111: fSAMPLING=fDTS/4, N=8$ ]# K9 t/ F8 L3 z2 _7 p
- 1000: fSAMPLING=fDTS/8, N=6
2 f2 g C. {% P4 R8 D3 B; x' m - 1001: fSAMPLING=fDTS/8, N=8
6 h5 ?7 |. V) E+ \ - 1010: fSAMPLING=fDTS/16, N=5* q8 |0 S' _6 g5 i) o* \" ?
- 1011: fSAMPLING=fDTS/16, N=6" }" E( j5 m- p) @
- 1100: fSAMPLING=fDTS/16, N=8
4 t7 M6 d u8 S/ @- g- ` - 1101: fSAMPLING=fDTS/32, N=5
% u% A( H1 {4 h5 m& a, q9 D - 1110: fSAMPLING=fDTS/32, N=6
32.3.5 定时器的底层配置(GPIO,时钟,中断等)3 F" }* K' l- \5 [# W$ z
HAL库有个自己的底层初始化回调函数,比如调用函数HAL_TIM_Base_Init就会调用HAL_TIM_Base_MspInit,此函数是弱定义的。
* i% s* U& z5 ]% q! Y* v& D: ]( G! g% f- R, k% F, c
- __weak void HAL_TIM_Base_MspInit(TIM_HandleTypeDef *htim)' I( c& [/ ]. B" k7 ~7 o
- {+ u. T- `+ w3 _" t
- /* Prevent unused argument(s) compilation warning */7 h3 _9 O4 d4 m6 s
- UNUSED(htim);
; V# A# G$ k J( g6 x - /* NOTE : This function Should not be modified, when the callback is needed, p( m5 \# E3 L! I& p3 |; A
- the HAL_TIM_Base_MspDeInit could be implemented in the user file
4 h' x. n+ J6 N5 m5 @$ C: b - */+ F% |+ k: F2 s
- }
, }: n! ]. M& h3 z$ ?9 z: n# l+ y6 F用户可以在其它的C文件重定向,并将相对的底层初始化在里面实现。对应的底层复位函数HAL_TIM_Base_DeInit是在函数HAL_TIM_Base_MspDeInit里面被调用的,也是弱定义的。$ b+ f7 T1 E* u r* e0 t- F( t
0 H$ Q9 [# p: [1 e
当然,用户也可以自己初始化,不限制必须在两个函数里面实现。
# J( ]2 G: S, y0 v" x: K& Z; R
- B: D7 J8 N: R$ c2 h定时器外设的基本参数配置完毕后还不能使用,还需要配置GPIO、时钟、中断等参数,比如下面配置TIM1使用PA8做PWM输出。; d5 b* k. N0 h2 {& Y
, h- n, F- n7 @6 Q, z& K- void HAL_TIM_PWM_MspInit(TIM_HandleTypeDef *htim)) q7 F) I' n- i
- {
. x" W/ I9 b% C q& j5 f0 k/ f - GPIO_InitTypeDef GPIO_InitStruct;
\) p, F: ^3 o, I! M$ V - 9 j% Q; X- e) [0 G3 Q
- /* 使能TIM1时钟 */
8 Z( A6 B+ K, Y p - __HAL_RCC_TIM1_CLK_ENABLE ();
5 G* B7 M& T4 d: ?5 b. S! \ - 9 b9 ~1 m6 X+ l
- /* 使能GPIOA时钟 */
8 Z% _4 ^! j5 G8 c; @6 S - __HAL_RCC_GPIOA_CLK_ENABLE ();5 E$ ]6 _. h, Y3 _
8 \' Z7 u# @& m. c+ a) ^- /* 设置TIM1使用PA8做PWM输出引脚,将其配置为输出,推挽,复用模式 */
! I4 ^. h3 t- l$ M - GPIO_InitStruct.Mode = GPIO_MODE_AF_PP;+ N; d$ r' K L0 T
- GPIO_InitStruct.Pull = GPIO_PULLUP; g/ L, M# q4 _
- GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_VERY_HIGH;
) m6 _4 p( V' F v# ]
- L6 x% a& d Y5 E8 j1 u- GPIO_InitStruct.Alternate = GPIO_AF1_TIM1;
! N% V& l* T$ b - GPIO_InitStruct.Pin = GPIO_PIN_8;$ f% a: `7 ?" d) {+ a
- HAL_GPIO_Init(GPIOA, &GPIO_InitStruct);
$ C( ]/ \' h$ ~6 G' _+ X
# v1 F7 C6 h# ^( n) n4 d+ l- }
总结下来就是以下几点:8 W) d/ T7 N" h7 _9 |8 I* r" i
7 I0 K6 m ^- O2 p4 k
配置TIM时钟。
& T/ W6 F; [/ @( u+ u 配置TIM所用到引脚和对应的GPIO时钟。) R. y+ s$ @5 c
如果用到定时器中断,还需要通过NVIC配置中断。
# z! F8 z+ K( G7 R* ~0 | 如果用到DMA,还要配置DMA。* o7 V! x% }$ ]9 C
关于这个底层配置有以下几点要着重说明下:
$ \4 X- L+ E, ?1 r( U7 }7 G
8 s v. ]. u" t, T 定时器所使用引脚的复用模式选择已经被HAL库定义好,放在了stm32h7xx_hal_gpio_ex.h文件里面。比如TIM1有一个复用,
3 v$ E- H$ s8 s' l- #define GPIO_AF1_TIM1 ((uint8_t)0x01) /* TIM1 Alternate Function mapping */
但是却有4个输出通道,每个通道都有几个支持的输出引脚:
y9 |/ ]8 M/ e3 ^1 t" F2 s6 g1 \
( a& O. U( Q" ?9 Z1 T- TIM1_CH1, PA8 PE9 PK1# O5 p0 ~1 C# O
- TIM1_CH2, PA9 PE11; i l8 _9 a0 v7 Z: c
- TIM1_CH3, PA10 PE13 PJ9
6 ?* i/ S' F3 {- V' t+ K4 x# b - TIM1_CH4, PA11 PE14 PJ11
9 J: H8 m6 v7 E. x具体使用哪个,配置对应引脚的复用即可:
5 O- T8 |7 X+ Y: U% U- M- p
: i: z* y( J( G& ^4 g
4 B1 Q) Y& j6 f. n
8 J% G& f" X- e' T32.3.6 定时器的状态标志清除问题5 q' `0 n+ X2 j
下面我们介绍__HAL_TIM_GET_FLAG函数。这个函数用来检查定时器标志位是否被设置。, A* o% M: W) C
- & P% l. G* r y8 n) ?2 }
- /** @brief Check whether the specified TIM interrupt flag is set or not.
9 B, u t5 C/ h' H7 a X+ g5 S - * @param __HANDLE__: specifies the TIM Handle.8 }- c! f# ~( i i A" P. ]- q: Q
- * @param __FLAG__: specifies the TIM interrupt flag to check.6 k+ J* }+ T- S6 ~, N/ S
- * This parameter can be one of the following values:/ K6 y4 h9 w( H p. B
- * @arg TIM_FLAG_UPDATE: Update interrupt flag3 r) g9 }! y& T3 x% s; H
- * @arg TIM_FLAG_CC1: Capture/Compare 1 interrupt flag% `6 ?& r! o8 N! y6 ?8 x) v
- * @arg TIM_FLAG_CC2: Capture/Compare 2 interrupt flag
2 ?" j$ `# v9 j4 F - * @arg TIM_FLAG_CC3: Capture/Compare 3 interrupt flag
7 _2 w% q9 e7 x, F7 \: h- B - * @arg TIM_FLAG_CC4: Capture/Compare 4 interrupt flag' H+ e7 v" ?$ e) t
- * @arg TIM_FLAG_CC5: Compare 5 interrupt flag
4 P4 G A) r4 T4 l" `. T - * @arg TIM_FLAG_CC6: Compare 6 interrupt flag/ p w: y' d0 N# N9 ^
- * @arg TIM_FLAG_COM: Commutation interrupt flag4 y9 I7 c* l' {8 G
- * @arg TIM_FLAG_TRIGGER: Trigger interrupt flag4 V) N4 h6 ^0 n4 s2 P- w) |% q
- * @arg TIM_FLAG_BREAK: Break interrupt flag 2 r- A, Z- ?& b$ g
- * @arg TIM_FLAG_BREAK2: Break 2 interrupt flag + T9 ?4 u( Z( r% h4 t" L4 k
- * @arg TIM_FLAG_SYSTEM_BREAK: System Break interrupt flag
0 V3 \8 d8 y. P5 w9 j - * @arg TIM_FLAG_CC1OF: Capture/Compare 1 overcapture flag/ m) i8 b( l& m7 o6 c& z4 i) `
- * @arg TIM_FLAG_CC2OF: Capture/Compare 2 overcapture flag g% R/ A5 P! ?9 ? i
- * @arg TIM_FLAG_CC3OF: Capture/Compare 3 overcapture flag
0 V6 T2 ^6 F( W f+ i4 K: H - * @arg TIM_FLAG_CC4OF: Capture/Compare 4 overcapture flag
; U& f0 `4 U, y5 K* X- D7 V - * @retval The new state of __FLAG__ (TRUE or FALSE).
6 M7 E& H3 ~3 ?6 u - */) v) D7 F F% _6 O% }. O
- #define __HAL_TIM_GET_FLAG(__HANDLE__, __FLAG__) (((__HANDLE__)->Instance->SR &(__FLAG__)) == (__FLAG__))
+ N; H( ~% x) e. R: }+ c) P( I; C( A前5个是比较常用的中断标志。: q( `& X! N0 t0 f6 C. N
. h9 I8 x, C2 T+ Y9 a+ p9 } TIM_FLAG_UPDATE
1 k; d/ ^& `& r3 J p# w' I8 t定时器更新标准,配置一个周期性的定时器中断要用到。
{+ h! F4 H7 L4 E
0 z; `5 i8 I- @4 |) v Q TIM_FLAG_CC1, G! L, J5 `6 P
TIM_FLAG_CC2
5 `$ e5 H# ^4 d* G L, Z) x- U* ~& W8 \3 [2 l4 i
TIM_FLAG_CC3
+ R& F+ x& _& e) k* Y
0 O0 b' M6 F1 z4 q b% oTIM_FLAG_CC4 o6 K, ^' N! r% H
% N* t! {5 a! _3 M; g8 S
捕获/比较标志,配置了捕获/比较中断要用到。2 _6 I* O2 o3 h3 _5 U9 B
8 n9 o6 ^! h0 B
与标志获取函数__HAL_TIM_GET_FLAG对应的清除函数是__HAL_TIM_CLEAR_FLAG:
( s8 T1 K" w8 Y1 }) I
/ V8 Y/ L! U! L# E/ q3 R+ |8 H- /** @brief Clear the specified TIM interrupt flag./ e4 l. U, Y) c8 Z
- * @param __HANDLE__: specifies the TIM Handle.! Y7 y1 K& Q* }( J3 D$ q1 d8 F
- * @param __FLAG__: specifies the TIM interrupt flag to clear.- L$ s* z7 D; i$ w* z/ Q
- * This parameter can be one of the following values:! Y+ ?% k. D, d9 r
- * @arg TIM_FLAG_UPDATE: Update interrupt flag9 }$ `# T) E( M: ^5 z- Y# T$ X
- * @arg TIM_FLAG_CC1: Capture/Compare 1 interrupt flag, \5 t. L6 P" y$ n- u" T! Y
- * @arg TIM_FLAG_CC2: Capture/Compare 2 interrupt flag
( K! f- }9 T+ q/ r. \+ f7 P( L - * @arg TIM_FLAG_CC3: Capture/Compare 3 interrupt flag, K4 Q. o3 s9 V$ s% M9 ^
- * @arg TIM_FLAG_CC4: Capture/Compare 4 interrupt flag
4 |- P- {8 k& y: A! g% ^. q- | - * @arg TIM_FLAG_CC5: Compare 5 interrupt flag& j e) b. J' x) {% o' J0 \
- * @arg TIM_FLAG_CC6: Compare 6 interrupt flag
& [# p9 m0 g G - * @arg TIM_FLAG_COM: Commutation interrupt flag
8 H& p# W' `8 q& j0 |( v, E0 f - * @arg TIM_FLAG_TRIGGER: Trigger interrupt flag6 y% }0 |# X; w2 }4 ]
- * @arg TIM_FLAG_BREAK: Break interrupt flag . `8 Z$ R# D+ @% s
- * @arg TIM_FLAG_BREAK2: Break 2 interrupt flag $ G9 C+ p9 u! S1 r( x0 x/ Z
- * @arg TIM_FLAG_SYSTEM_BREAK: System Break interrupt flag
g- x D" G& [) c& M2 g. [7 L7 ~9 ~ - * @arg TIM_FLAG_CC1OF: Capture/Compare 1 overcapture flag2 M7 E6 n7 i! Y% X% b
- * @arg TIM_FLAG_CC2OF: Capture/Compare 2 overcapture flag
+ [3 k4 w% l: ]( `% q/ W$ I - * @arg TIM_FLAG_CC3OF: Capture/Compare 3 overcapture flag3 R; i9 y, s2 O
- * @arg TIM_FLAG_CC4OF: Capture/Compare 4 overcapture flag5 x: i$ Y9 V$ @/ h
- * @retval The new state of __FLAG__ (TRUE or FALSE).- \: f8 G8 a1 i; j
- */
& M. ?0 s! h$ @$ u; E0 `1 C( z. Y1 B - #define __HAL_TIM_CLEAR_FLAG(__HANDLE__, __FLAG__) ((__HANDLE__)->Instance->SR = ~(__FLAG__))
清除标志函数所支持的参数跟获取函数是一 一对应的。除了这两个函数,还是定时器的中断开启和中断关闭函数用的也比较多。1 C* p3 g1 Z% N; _% }9 J
3 ?# C. T. b" u/ g! e, E! U- /** @brief Enable the specified TIM interrupt.
, \- h( }2 V) P; v Z$ L( I( A. I - * @param __HANDLE__: specifies the TIM Handle.
" m) j. _* E: a2 R - * @param __INTERRUPT__: specifies the TIM interrupt source to enable.
5 o7 Z& S( f" \3 e - * This parameter can be one of the following values:
/ y" k* R4 c9 |& Q' X+ M9 n - * @arg TIM_IT_UPDATE: Update interrupt
! _! }" b0 y3 S; _- Y - * @arg TIM_IT_CC1: Capture/Compare 1 interrupt
5 Z4 ?: {, Q2 Y - * @arg TIM_IT_CC2: Capture/Compare 2 interrupt) G' X! }1 @1 b8 x8 |, |* h% D
- * @arg TIM_IT_CC3: Capture/Compare 3 interrupt |1 w, Q( \0 @3 h: E: n
- * @arg TIM_IT_CC4: Capture/Compare 4 interrupt
/ b7 J: o: q4 K$ F. {, s4 j - * @arg TIM_IT_COM: Commutation interrupt* m( R# P1 X; q; Z7 l$ r2 `9 t
- * @arg TIM_IT_TRIGGER: Trigger interrupt2 S" o1 g; v C9 g
- * @arg TIM_IT_BREAK: Break interrupt
Y2 ?0 i/ s; d+ R; ` - * @retval None
( ^& D& W8 n. D3 ~3 _. s - */$ w9 F7 i( x& J8 R: Q" v, D
- #define __HAL_TIM_ENABLE_IT(__HANDLE__, __INTERRUPT__) ((__HANDLE__)->Instance->DIER |= (__INTERRUPT__))3 A4 t: [6 ]3 \& o2 J
/ o! N$ O4 s S- /** @brief Disable the specified TIM interrupt.
r5 a0 K$ v d! @5 t - * @param __HANDLE__: specifies the TIM Handle.4 n2 R: S X' y/ j# @
- * @param __INTERRUPT__: specifies the TIM interrupt source to disable.& r7 i* V' g( W$ | h* p. V i
- * This parameter can be one of the following values:
) ~; Z0 C! {# D0 X - * @arg TIM_IT_UPDATE: Update interrupt7 f8 N0 C t ]8 f* r
- * @arg TIM_IT_CC1: Capture/Compare 1 interrupt6 H5 O6 v: c8 Q+ Q, o: b
- * @arg TIM_IT_CC2: Capture/Compare 2 interrupt
5 ^, ?0 L& ?7 S* _; r( K - * @arg TIM_IT_CC3: Capture/Compare 3 interrupt: ]3 T) T6 I! r+ Q3 z$ ^ D
- * @arg TIM_IT_CC4: Capture/Compare 4 interrupt& Z0 ]8 O5 a6 e- o( ^
- * @arg TIM_IT_COM: Commutation interrupt& b- U: w- V; x* k& H
- * @arg TIM_IT_TRIGGER: Trigger interrupt
' r5 O+ |# j0 Z- F - * @arg TIM_IT_BREAK: Break interrupt0 R0 q& D' B3 ^) {8 s0 F! t
- * @retval None+ u6 K: ` ~& x/ o. X! n6 q& c
- */+ K" q' I B' G* d0 m* ?5 H
- #define __HAL_TIM_DISABLE_IT(__HANDLE__, __INTERRUPT__) ((__HANDLE__)->Instance->DIER &= ~(__INTERRUPT__))
常用的也是前五个参数,1个定时器更新中断以及4个CC中断 。" H$ }" W# t5 `7 @- e
# x# k' B+ k: r, j& s; k+ O& X
注意:操作定时器的寄存器不限制必须要用HAL库提供的API,比如要操作寄存器CR1,直接调用TIM1->CR1操作即可。1 {1 J" q, N& Y; R5 \# \: i! h# h8 k
3 o( X6 o/ M9 ]8 b; F6 P
32.3.7 定时器初始化流程总结( V4 ^2 O% J$ j) H- r+ C/ t8 H& i% P
使用方法由HAL库提供:3 C3 P4 t+ O3 p% `# H
3 r) N1 p1 q% D9 K
第1步:通过下面几个函数配置定时器工作在相应的模式# J" {, i/ E# A4 f
* F7 i; | e5 j) ` HAL_TIM_Base_Init
- a0 t' S7 y& A简单的定时器时基础功能8 \5 u& K9 j: r
1 J" s8 U9 z- x9 `( c' f HAL_TIM_OC_Init 和 HAL_TIM_OC_ConfigChannel
0 @" v9 L- m" w. \配置定时器产生输出比较信号' e. x9 V% }9 A! `& Q
; i6 n' n- h& j4 S0 d* y HAL_TIM_PWM_Init 和 HAL_TIM_PWM_ConfigChannel
T2 R+ L4 \! v; r, r配置定时器产生PWM信号
3 S& I% c" Z3 h$ \$ {7 J
! J' s1 F5 N/ A0 ]- y8 H4 ? HAL_TIM_IC_Init 和 HAL_TIM_IC_ConfigChannel
- N x5 `% o8 C Q: a配置定时器测量外部信号% }$ B/ i8 M! {1 ^
2 Z+ g/ t& x/ |& E( P {9 U HAL_TIM_OnePulse_Init 和 HAL_TIM_OnePulse_ConfigChannel
" w( L$ Y# V4 }4 R' Y) d配置定时器工作在单脉冲模式
, L3 E6 J( L. s/ {$ Z* \( r2 O( P5 x4 R% v$ X6 h: j7 A) t" V: ?
HAL_TIM_Encoder_Init
9 P* w8 g+ d9 M( V配置定时器使用编码器接口2 \8 u7 v. E! E& y
; o* M- V; @0 C- M 第2步:定时器几个常用功能的底层初始化API,这个里面需要用户自己填' \3 l% { E+ q" ^
% k6 V+ A, b- a1 {& t
第1步里面的几个函数会调用下面的API。9 \/ K( b' U d: Z; [+ Z R( R
5 f3 p" a8 q& J2 A+ ? 定时器基本功能 : HAL_TIM_Base_MspInit(). O% X" X- {, q' }2 O5 I
输入捕获 : HAL_TIM_IC_MspInit()
7 J1 `' j- C; }6 k) H1 n 输出比较 : HAL_TIM_OC_MspInit()* Q& A, m6 u5 h) ^# F, o
PWM输出 : HAL_TIM_PWM_MspInit()
9 c/ f# M7 h7 P. J3 z 单脉冲输出模式: HAL_TIM_OnePulse_MspInit()
[9 d* O5 b! W7 g0 B i6 ^ 编码器模式 : HAL_TIM_Encoder_MspInit()6 ` m8 k6 y' u6 A
第3步:底层初始化具体实现% C8 q( J+ t# `
y) C4 P7 Z( O8 X, u% e第2步中函数的具体实现。, \6 `" n, n$ t. b/ v1 s+ T
& G) C# ?9 |# r$ Q+ U
使用函数__HAL_RCC_TIMx_CLK_ENABLE()使能定时器时钟。; j% D. |2 H, N
使用函数__HAL_RCC_GPIOx_CLK_ENABLE()使能定时器使用到的引脚时钟。
& j" ?! P$ n, p9 f' v$ f 使用函数HAL_GPIO_Init()配置GPIO的复用功能。5 d+ C8 B! t! e _" E) {
如果使能了定时器中断,调用函数HAL_NVIC_SetPriority和HAL_NVIC_EnableIRQ配置。$ y- X3 \1 q" r, j
如果使能了DMA,还需要做DMA的配置。' g" Y; B' N- x' b: D0 Q! ]+ M
定时器默认使用APB时钟,如果使用外部时钟,调用函数HAL_TIM_ConfigClockSource可以配置。
9 n/ [ ~9 i) ]# C' Z, z- P 第4步:启动定时器外设; [7 q8 A* ?, w9 g, \$ K
" f( w$ }. P$ u! A E! K
定时器基础功能:
: g6 E! n8 Y1 d3 c5 [) q R6 U1 gHAL_TIM_Base_Start()2 Z) X; a3 E8 w8 y4 k1 x' W
S4 N) L- o& l
HAL_TIM_Base_Start_DMA()
0 I& S; m! s4 m0 O% L% L% K
, m# \8 }8 n; t7 [( }HAL_TIM_Base_Start_IT()2 J+ e. A# U- F6 s! B" U. t
6 ^% L; [3 n3 W' y7 \5 k
输入捕获 :& u) f; L- \ z+ d
HAL_TIM_IC_Start()
% d7 I' N- { Y8 q+ h* x
% r4 P( _6 {* ^8 S! `5 zHAL_TIM_IC_Start_DMA()8 j7 ?5 j9 |# L
; Y0 N7 g% Q5 c; E* s1 QHAL_TIM_IC_Start_IT()
+ f7 {1 X0 D- J7 n- t5 L* C# t1 \+ s& s% h
输出比较 :1 Y! c% W1 _* z+ U" t- f
HAL_TIM_OC_Start() A8 B9 W* X% r. h/ R. Z
% S0 }' |- A& o( a/ V0 L/ Z
HAL_TIM_OC_Start_DMA()8 O( [- ?. V+ c9 N3 ~
; h' b: H N% t; J$ J+ A) QHAL_TIM_OC_Start_IT()
9 N% y9 G8 q( U6 M+ l9 P- ?
% G) Q0 [) o5 U% j5 s PWM输出:' K C N/ H0 U9 g3 v
HAL_TIM_PWM_Start()
) Q( S/ {" R: G9 b" q* \3 Q5 X! _9 L1 M" p9 C
HAL_TIM_PWM_Start_DMA()
; N$ d9 z* a7 A W6 J" M; v! U) T+ g V. Y u
HAL_TIM_PWM_Start_IT()) F, {* `2 {0 u
" g/ r/ l3 y5 |
单脉冲模式:- I" P. B8 p9 l n
HAL_TIM_OnePulse_Start()
0 }! B/ Z5 p' A; Z1 J- |' f* q+ A8 s
: A$ |* k9 Z, I# b. MHAL_TIM_OnePulse_Start_IT().# {; A8 R i8 x) O
/ d2 D+ x# D' r& O/ ^. r! }8 O
编码器模式:
# J2 j& Q+ D7 l: w* aHAL_TIM_Encoder_Start()
( Z8 H; w6 ?3 v. Y% A
% [7 j: j: M* _: qHAL_TIM_Encoder_Start_DMA()
) O0 h9 u4 P% |9 t
- M2 E# J( j1 _HAL_TIM_Encoder_Start_IT().
5 v3 r' r- D, N- u
" Q( S G4 p; z! l 第5步:定时器的DMA突发使用下面两个函数
6 f& A( P% g& T1 U/ X- Z6 ]
5 G0 T0 w; G) E3 q/ v% A. _# S HAL_TIM_DMABurst_WriteStart()$ l. M# y! _; }; j. M/ V, r
HAL_TIM_DMABurst_ReadStart()
7 H4 u+ Y, I' q# Z" ?' L ?定时器常用的功能,通过上面这几步即可实现。# i; g: _4 {8 H
2 @# _$ W$ p7 q- t
32.4 源文件stm32h7xx_hal_tim.c
; J9 @. d& v6 `此文件涉及到的函数非常多,这里把几个常用的函数做个说明:0 s1 h3 ]0 G9 K" u
9 v& M7 b6 f6 `3 g# T+ T6 x/ `
HAL_TIM_Base_Init
+ _ X2 t" n& k. D$ E2 K( X HAL_TIM_Base_Start7 W2 q2 R! R0 |# p
HAL_TIM_PWM_Init) B- i- \4 p5 j4 X
HAL_TIM_PWM_ConfigChannel
! i0 D" x# F& S3 W8 @: M& E' K HAL_TIM_PWM_Start6 k, X$ i' L7 c& o1 v+ E1 Y- Y
HAL_TIM_IC_Init
, r, H% o+ J" v9 s, L! ?" w HAL_TIM_IC_ConfigChannel
( M# r+ w) n& c/ a+ i HAL_TIM_IC_Start_IT9 Z% ~4 j6 K: j' @ w4 G8 Q
HAL_TIM_OC_Init
0 T) i8 r2 h$ \3 P+ C; t HAL_TIM_OC_ConfigChannel1 Z6 S2 w2 ?( l" X, R
HAL_TIM_OC_Start
4 y% ?; T- k0 K) p+ m1 N3 q32.4.1 函数HAL_TIM_Base_Init
. b; B. ?# Z$ T% m+ H, j7 l函数原型:; h$ I9 X Y" b q1 C
% ^. d, B0 K5 p$ [0 e
- HAL_StatusTypeDef HAL_TIM_Base_Init(TIM_HandleTypeDef *htim)
4 t& |& O( U' b! i- j0 K% ` - {
3 C& w ?8 m5 u% s1 X ] - /* 检测是否是有效句柄 */: i- j2 l+ j9 r- p7 `
- if(htim == NULL)/ f0 N$ V- w2 i1 G. L, |. I' {
- {& M( Y1 H% y2 q0 P
- return HAL_ERROR;
7 V4 X& H f. T/ x4 ^ - }) x+ B9 x; b5 c" W+ z: {. C
- . I8 m4 b5 v9 j- O1 ?: |
- /* 检测参数 */
! `' c$ e9 e, Q+ u - assert_param(IS_TIM_INSTANCE(htim->Instance)); 4 L7 D+ ] T! O( @3 S5 h! X
- assert_param(IS_TIM_COUNTER_MODE(htim->Init.CounterMode));3 _, \# x2 R% l# e( v" W9 k
- assert_param(IS_TIM_CLOCKDIVISION_DIV(htim->Init.ClockDivision));0 L! X) G1 P- B0 A0 }! T% l
- o% B1 o" d$ P- if(htim->State == HAL_TIM_STATE_RESET)
. L3 Z! o0 s# J - { 4 d5 p& M! R+ w: M! o; R
- /* 默认取消锁 */5 |" Q7 o6 A$ K- r& v! c8 z
- htim->Lock = HAL_UNLOCKED;
. {4 r) |1 [& V& x$ W q) @ e L - /* 初始化底层硬件 : GPIO, CLOCK, NVIC */5 p$ t3 ]) r" r
- HAL_TIM_Base_MspInit(htim);
: x9 u3 m; ?( W; [3 ~) ^ - }+ N* e8 W4 a/ @0 z! g* @3 R
( z( f/ T/ p& T3 I2 X, l; z- /* 设置TIM状态 */' X- K! l8 Z3 v. o5 ~
- htim->State= HAL_TIM_STATE_BUSY;# V7 Z$ u2 b, ^- D
7 P& n. X6 E7 Y* u& {- /* 基本参数配置 */$ f i- D; P3 n1 ?4 ?6 `1 m
- TIM_Base_SetConfig(htim->Instance, &htim->Init); # e1 Q T7 I# G Q, w" i
3 J; J/ F1 L- B. L5 b9 o- /* 设置TIM就绪 */
& f1 S* M1 d2 x- _2 }- i8 ^ - htim->State= HAL_TIM_STATE_READY;+ M% o5 R$ r8 K, ~
- 1 y, I% ?3 X; Z8 w
- return HAL_OK;
: [0 l4 i) U( R; U2 r2 o9 ] - }
函数描述:
3 d& }6 U& q5 W% g, X
0 c6 ]$ S, z6 t7 K8 ?8 w此函数用于初始化定时器用于PWM。
# S' j* @; P; ^& s$ ]. o8 T4 K4 }8 n' [& Z! c
函数参数:# ~! g- S: h9 \ W! y8 d0 A& k
* B5 N& O$ N4 [ n; a) I, t
第1个参数是TIM_HandleTypeDef类型结构体指针变量,用于配置要初始化的参数。
1 C3 |* Q4 |3 M7 O% q0 y6 k, O) f* m 返回值,返回HAL_ERROR表示配置失败,HAL_OK表示配置成功,HAL_BUSY表示忙(操作中),HAL_TIMEOUT表示时间溢出。% z* H7 E5 k( S p2 j" U
注意事项:
# I( a3 R2 m2 Q3 z# w. `
( f+ `8 Z% \7 u函数HAL_TIM_Base_MspInit用于初始化定时器的底层时钟、引脚等功能。需要用户自己在此函数里面实现具体的功能,由于这个函数是弱定义的,允许用户在工程其它源文件里面重新实现此函数。当然,不限制一定要在此函数里面实现,也可以像早期的标准库那样,用户自己初始化即可,更灵活些。
. f) ]8 W4 I/ K如果形参htim的结构体成员gState没有做初始状态,这个地方就是个坑。特别是用户搞了一个局部变量TIM_HandleTypeDef TimHandle。
( u/ J) f. S0 Q% ^. W" E对于局部变量来说,这个参数就是一个随机值,如果是全局变量还好,一般MDK和IAR都会将全部变量初始化为0,而恰好这个 HAL_TIM_STATE_RESET = 0x00U。
8 L; Q0 |$ }: u- E
: @' g& E( O1 u/ d3 W) h c- K解决办法有三:
3 y- s3 v2 o4 J8 C. E+ @' B# s
6 A, K6 j$ m* o3 k; L方法1:用户自己初始定时器和涉及到的GPIO等。
# }. D* q$ P z' h5 q5 c1 N) G( n4 c
. O4 w6 X( I& {7 Y- t方法2:定义TIM_HandleTypeDef TimHandle为全局变量。
7 D: f* e4 a! f7 P, Z8 W3 C
4 p8 Q7 B# z# ?) z7 G方法3:下面的方法: v" E1 U. |5 M0 S
( Q: ?0 @. J$ k
- if(HAL_TIM_Base_DeInit(&TimHandle) != HAL_OK)
! d% Z0 L) {& j1 m, h - {
; `/ g" W# l; ~" ?0 V: W - Error_Handler();
% H5 L# x. |; t - } 8 j2 {9 A# [4 i" a
- if(HAL_TIM_Base_Init(&TimHandle) != HAL_OK); w& Z8 J3 d" x/ u% ~! \7 r% S) ^1 z
- {
2 ^9 w1 {9 }- i# I - Error_Handler();
! j' W9 j/ e! s3 [8 A- @; r% h - }
8 Y3 ~& o% [3 i) ~4 m+ o/ a使用举例:
' x' Z/ O4 A( W# D9 `& Y
; t+ b0 o6 O u8 w5 i/ H( f& k6 {2 e- TIM_HandleTypeDef TimHandle = {0};4 k* M4 ? _, v4 U: D
- C; v9 V0 P: O7 ]1 B) M) n
- /*
( H/ @, K2 t K! s& { e; t - 定时器中断更新周期 = TIMxCLK / usPrescaler + 1)/usPeriod + 1)
3 V% D4 W$ C9 z6 M# i7 z9 z U c, Z) a - */% K5 ?& B4 D: C0 G
- TimHandle.Instance = TIMx;
, [' v4 ]1 O; _" \7 H - TimHandle.Init.Prescaler = usPrescaler;
* W. ` x+ i- B - TimHandle.Init.Period = usPeriod; 0 Q; d' g7 k) {% v* K7 }
- TimHandle.Init.ClockDivision = 0;
: f# t1 M8 L0 `0 b - TimHandle.Init.CounterMode = TIM_COUNTERMODE_UP;
( \0 f6 i# d2 I: x# m2 w5 n5 N - TimHandle.Init.RepetitionCounter = 0;
9 y- u! |% a& ? ^+ I% f1 F - TimHandle.Init.AutoReloadPreload = TIM_AUTORELOAD_PRELOAD_ENABLE;
/ d0 A( [8 i+ ] - if (HAL_TIM_Base_Init(&TimHandle) != HAL_OK)
( [$ P5 d6 {; o( k; T: y1 f - {
3 k# a+ p9 L% y - Error_Handler(__FILE__, __LINE__);; x$ _$ m+ S1 v' ^" S
- }
6 G& Z/ k7 N& W2 l Y32.4.2 函数HAL_TIM_Base_Start
- p; v. v# a$ H7 }5 K/ M( t" K2 e函数原型:( R4 D5 X- x* M) l4 r
2 \6 `% t4 }' y0 D- g- HAL_StatusTypeDef HAL_TIM_Base_Start(TIM_HandleTypeDef *htim)* t/ h0 Z0 g% w n4 U5 Y2 E
- {
) W8 e- t' T9 n F9 m* \ - /* 检测参数状态 */
9 U9 C1 V* R( N+ w5 T2 J2 ^: \( b - assert_param(IS_TIM_INSTANCE(htim->Instance));) }8 u& |4 ` q9 `. } l# O# U8 `
4 y; @9 @3 M* L T9 G$ W- /* 设置定时器状态 */
6 s' [1 ?2 S S9 b/ ^ - htim->State= HAL_TIM_STATE_BUSY;# w3 J! E+ K# `
- , ?: C9 s$ n5 m y
- /* 使能定时器 */
! V+ f& m. Z* _3 O - __HAL_TIM_ENABLE(htim);8 j- M1 ~9 j. f8 o- R8 y7 l
' W, \0 @) D' v1 N# p' s- /* 设置定时器状态 */4 k% G) Z' j( U. F+ e
- htim->State= HAL_TIM_STATE_READY;) f7 h3 s6 n* x6 K# e
- # P) Q' V, v! v1 h# s3 o
- /* 返回HAL_OK */9 F3 b$ T4 Z* d' Y# i! C' w8 [
- return HAL_OK;2 D' }$ t" g9 Y0 |
- }
函数描述:- a: A( `/ Q; ?4 P3 X
H2 m' K2 L) ]) u# z$ q
此函数比较简单,调用函数HAL_TIM_Base_Init配置了基础功能后,启动定时器。
3 V* \$ B+ T7 C2 |+ W
! N. L% s j; U1 ?* Q函数参数:
; {" E* o: }( U! B' X8 q4 ~6 Z, n' c! }
第1个参数是TIM_HandleTypeDef类型结构体指针变量。
, j) ^/ _7 }8 ^4 k3 |* r 返回值,固定返回HAL_OK,表示初始化成功。
, k W7 r6 Z. W& d$ c使用举例:6 {) {" G; T6 |2 S8 W4 c
5 y8 p4 r7 A6 m
- TIM_HandleTypeDef TimHandle = {0};" H% s& l/ @& R# S; }9 g
" n( E! E1 T, [5 U/ Q( \- /*
" \, _) d1 E" X. S4 I) O+ S - 定时器中断更新周期 = TIMxCLK / usPrescaler + 1)/usPeriod + 1)
4 ~( D. ]0 _- ?+ w7 k2 r - */" b ?* D7 h; O: O
- TimHandle.Instance = TIMx;
% B/ S: A) e: u* M7 Y3 r - TimHandle.Init.Prescaler = usPrescaler;
b# t4 x) o1 ~: v$ W T- I3 n - TimHandle.Init.Period = usPeriod;
6 T% p" d. M% Y3 l - TimHandle.Init.ClockDivision = 0;4 y( k' Z8 Y# p
- TimHandle.Init.CounterMode = TIM_COUNTERMODE_UP;
) w5 f& H3 K7 P7 X4 Q - TimHandle.Init.RepetitionCounter = 0;( W% O7 z) n( `! _( |5 j" a _
- TimHandle.Init.AutoReloadPreload = TIM_AUTORELOAD_PRELOAD_ENABLE;
8 k! T& k1 L4 \9 g& v. N - if (HAL_TIM_Base_Init(&TimHandle) != HAL_OK)
% s7 b9 @ i% u2 a5 F - {
. u2 N: G: J3 j+ v: X - Error_Handler(__FILE__, __LINE__);
- P6 P* ]: m B) n% W - }
$ U3 {0 Q& b8 ?6 k/ A6 ?7 K
/ ~; C6 e- r" ^, Z- /* 启动定时器 */
8 h) A% D2 a. h4 B+ ^! _) k! P F - if (HAL_TIM_Base_Start(&TimHandle) != HAL_OK)
/ C: Y, V6 l/ T# p* e - {
+ S# G" ]% w& k' S! R! i - Error_Handler(__FILE__, __LINE__);
A# Q( i% w A' p ]8 e9 h - }
* ]' u) p' ]9 `* n2 c32.4.3 函数HAL_TIM_PWM_Init
) i8 {2 Q$ a- v9 B( s, k- t函数原型:
' |; Z2 ^; _$ x0 h: I! x v# [6 ]- T: s2 Z3 t
- HAL_StatusTypeDef HAL_TIM_PWM_Init(TIM_HandleTypeDef *htim)$ z; v; L( I1 C# o
- {, \7 A4 Q5 M$ p0 T3 d9 r
- /* 检查句柄是否有效 */! o5 s7 M) w+ n7 Y8 j
- if(htim == NULL)
& M- }+ j* H: u, i' R - {4 `# I8 u7 I ?2 ?* B
- return HAL_ERROR;
5 C1 A# e! i' |1 [7 I, q - }5 J3 ~- s& R: x
* ~: H# B# C4 G1 f/ [2 R$ b- /* 检测参数 */
9 Q0 M1 E0 H/ K5 H/ a" b7 c - assert_param(IS_TIM_INSTANCE(htim->Instance));# t% L+ i! p9 o( {' x+ R7 w
- assert_param(IS_TIM_COUNTER_MODE(htim->Init.CounterMode));& x$ n8 I: ^6 |5 [' i+ u! o- Q
- assert_param(IS_TIM_CLOCKDIVISION_DIV(htim->Init.ClockDivision));* d8 _, L% S* U; N% d
# Q6 m% { e6 |+ y6 e- M" D- if(htim->State == HAL_TIM_STATE_RESET)
6 Y( [7 x3 o" X' ?/ c3 F% i, d - {
' v; J& S- e9 F* w- ^) A5 t - /* 默认取消锁 */
& a& j9 ]' r! s* m$ l - htim->Lock = HAL_UNLOCKED;
: Y" H+ r/ I4 |' `7 f# i5 n2 L - + t+ _7 \( X8 w) j7 b- L
- /* 初始底层 : GPIO, CLOCK, NVIC 和 DMA */
9 p8 ?; O; c3 \ J - HAL_TIM_PWM_MspInit(htim);# Q. Q+ M4 q( g9 b
- }: c; L+ g0 R/ m
- + d1 ^- E3 H' c5 Y! w: `
- /* 设置定时状态 */
9 ~% K( d; ?7 g - htim->State= HAL_TIM_STATE_BUSY;
1 G% {7 l* K' r4 V6 y
7 A& |) R: H* D& Y- /* 配置定时器用于PWM */ : N& c) b% m6 M: r" ?2 T
- TIM_Base_SetConfig(htim->Instance, &htim->Init); + Q, `: P/ s' \$ c
6 e; I' s; a, ~' M- /* 设置定时器状态 */
* }' N+ h: Y( ?6 a* v) {; M) F- W& d - htim->State= HAL_TIM_STATE_READY;% g% p+ ?" R9 q# u9 f C$ z
: y, p& K7 g6 y% y& J- return HAL_OK;
" r, A: _ T8 f; r- E - }
$ o$ `+ e. P x5 d6 Q函数描述:; P- l; ?9 _$ N$ n8 S
, c0 M) P3 P/ A1 @5 c此函数用于初始化定时为PWM方式。3 L7 }% ^* b3 D1 S
5 L& |- E- o8 a函数参数:. S2 I0 H* z( @& H* [+ v& J
6 n2 L& r! n' X X' v7 c 第1个参数是TIM_HandleTypeDef类型结构体指针变量,用于配置要初始化的参数。
# e3 x- \! s+ W0 c& A 返回值,返回HAL_ERROR表示配置失败,HAL_OK表示配置成功,HAL_BUSY表示忙(操作中),HAL_TIMEOUT表示时间溢出。
2 ^, V/ |0 C2 F9 B注意事项:
& j; ]2 n( h1 [, D
7 _- @! |) r' C5 E函数HAL_TIM_PWM_MspInit用于初始化定时器的底层时钟、引脚等功能。需要用户自己在此函数里面实现具体的功能,由于这个函数是弱定义的,允许用户在工程其它源文件里面重新实现此函数。当然,不限制一定要在此函数里面实现,也可以像早期的标准库那样,用户自己初始化即可,更灵活些。% |4 |! F# [; J0 \. G
如果形参htim的结构体成员gState没有做初始状态,这个地方就是个坑。特别是用户搞了一个局部变量TIM_HandleTypeDef TimHandle。( H! n+ H: `1 I8 b
对于局部变量来说,这个参数就是一个随机值,如果是全局变量还好,一般MDK和IAR都会将全部变量初始化为0,而恰好这个 HAL_TIM_STATE_RESET = 0x00U。$ y9 G ]" L% s9 ]$ `
! c. V5 R. l9 m: y( a解决办法有三:
. H, s s5 J3 x9 b8 g* r& E7 D/ z0 \
方法1:用户自己初始定时器和涉及到的GPIO等。) f; s( Z/ ?; Z$ Z, F
2 h: V! T% L `- u5 w( c( l" _5 f
方法2:定义TIM_HandleTypeDef TimHandle为全局变量。' s( j$ M$ t$ J. i: D5 z6 [
; U3 k( w; B" E+ q5 I
方法3:下面的方法
+ e# L9 N7 }$ d. `, E f: t3 h( ^
4 `: f, o8 i1 d/ K2 i. q- if(HAL_TIM_PWM_DeInit(&TimHandle) != HAL_OK)
! I9 l9 K% Q8 T' l - {) U" {: I7 S# a! e9 R) W3 }, H
- Error_Handler();2 z9 e$ L+ L% u' Y, z! e8 q
- } Z# b5 O+ g; T3 o
- if(HAL_TIM_PWM_Init(&TimHandle) != HAL_OK) A8 x2 {/ x' ^) L
- {
0 U$ ~* k1 m4 }7 X - Error_Handler();& V7 B5 l0 D7 T5 x0 u U' y" o
- }
: Z7 [" x+ h; O8 Q i. ?) ~: [: F U/ y使用举例:
$ \& `: E$ C* e1 F: M' Z {% U/ I, L) K& H
- TIM_HandleTypeDef TimHandle = {0};
, c& j q* N+ q5 t - % G( e/ ~# ]/ Z5 x( ?+ Q; M2 s. X
- /* PWM频率 = TIMxCLK / usPrescaler + 1)/usPeriod + 1)*/
; W; W0 N' m/ s$ i6 o! Z. D- [" ^+ ] - TimHandle.Instance = TIM1;
4 G# G+ t8 J) t* m. F6 C( q - TimHandle.Init.Prescaler = usPrescaler;
3 `! h) ]! _& r( d7 } - TimHandle.Init.Period = usPeriod;+ B- X# @2 d$ J. u5 k9 F
- TimHandle.Init.ClockDivision = 0;1 |$ M. q8 W2 B, d0 i- E9 W
- TimHandle.Init.CounterMode = TIM_COUNTERMODE_UP;
! k4 o# d2 n- q - TimHandle.Init.RepetitionCounter = 0;
2 v9 |, @) p9 l - TimHandle.Init.AutoReloadPreload = 0;
; s* ?/ h! b6 V - if (HAL_TIM_PWM_Init(&TimHandle) != HAL_OK)
e# H/ W h* i, W - {4 d* U( c1 D) N9 K% t6 r2 K4 y8 h5 u3 g! W
- Error_Handler(__FILE__, __LINE__);" C$ y7 K6 I# _
- }
32.4.4 函数HAL_TIM_PWM_ConfigChannel
& h) F& ~2 y, L+ _: J, K/ i函数原型:
p& p3 K% U3 Q; x" b9 ~. `( s
& K5 T9 F4 {) Q4 F) A: i- HAL_StatusTypeDef HAL_TIM_PWM_ConfigChannel(TIM_HandleTypeDef *htim,6 M: O0 G% [: K
- TIM_OC_InitTypeDef* sConfig,
: q. _3 p) W8 {; k - uint32_t Channel)
. r7 R% o6 j1 Z% M/ I+ h+ G2 p - {
# X; f, f. T3 k; f - /* 省略 */
% {, E. f% `2 e Y
, W5 E! N2 k" z- /* 开锁 */
+ o: f8 t/ L+ N! Y - __HAL_LOCK(htim);
8 ]! k ?9 X0 _4 M3 R- t - : O6 Y) M4 e) w9 S( Q
- htim->State = HAL_TIM_STATE_BUSY;
) {% Y3 v: T4 U8 ]6 e) \* C
# r/ Q: y$ H7 @9 a4 {- switch (Channel)
l' `' k/ f4 t @0 X$ F& { - {9 ^1 e7 b% \& \$ ]. s
- case TIM_CHANNEL_1:
$ p# i. N5 i* K* Z" G2 k8 Z, x - {* y, ?: K! O ~2 w W
- /* 检查参数 */
' ]! h Y& u3 y6 `( F Y s - assert_param(IS_TIM_CC1_INSTANCE(htim->Instance));
- n7 o c: m- F& H, D - 5 l1 b& o( l# C8 H
- /* 配置通道1的PWM模式 */: {2 ^& c6 a9 [/ p) A# X
- TIM_OC1_SetConfig(htim->Instance, sConfig);
" T: _- I% G7 b8 r& W5 \/ J - 9 i" m' v7 d% R5 C- W3 r% r( S
- /*预装载使能,更新事件产生时写入有效 */& L1 V5 g' g }$ J6 a% e
- htim->Instance->CCMR1 |= TIM_CCMR1_OC1PE;
+ k2 I( ~' u# Z0 s* B& }
% E2 Z0 D% Y2 W' n' b- /* 配置是快速输出模式 */
0 [+ Z0 S/ {# n D& _7 p - htim->Instance->CCMR1 &= ~TIM_CCMR1_OC1FE;! _' V. B2 Z- t; C9 D. M
- htim->Instance->CCMR1 |= sConfig->OCFastMode;
- C' A% u; E, W/ @1 d - }
: i" H0 r5 Y0 u - break;
# }* l2 S* l6 c2 e/ c* \9 F! r
' Z# N+ W, G' h2 r- case TIM_CHANNEL_2:
8 Z1 w/ K% L/ b% Y - {
1 @/ S0 [" o# Q$ @. G+ t5 b - /* 省略 */
1 {+ J/ s/ B7 _ - }
3 N& R# B' }$ d0 n - break;/ o: j/ F* z# G$ P+ ?( z
; F3 r7 b, I* B. u; R, _- case TIM_CHANNEL_3:
( ]: c8 C7 s3 F( e% \5 L1 b# [ - {% e! B0 M: o' F) h7 p6 k* c
- /* 省略 */
6 O" s6 I# ~/ D$ V. g3 _5 \# y - }0 W: a8 c7 |8 W# u( q' ^# l' j( b
- break;3 |* W* r, u. _" I: D
- 9 h& R# W/ R; g$ v. B/ @" ^
- case TIM_CHANNEL_4:
$ _' G9 `4 V4 n+ j$ q4 d - {
$ J7 S# k* m0 B6 j' y$ n, F - /* 省略 */
8 Y d" z: n( E! c3 v - }6 M8 H ]$ [; I" X* J
- break;
( \2 _1 e0 }; A' i
- V7 C3 [( M3 v6 J1 g L- case TIM_CHANNEL_5:
* T( w, g+ t# d5 [ t- S - {
0 D0 ^1 ~. w7 ~- n - /* 省略 */: o$ B& e _$ b' a0 ^7 F' L
- }
# K" w1 K3 R: v' K- i8 x% c - break;
+ q# U, S4 ]5 O* V7 t U Z
: ~6 J( ^1 Z. U2 E8 Y% c! x- case TIM_CHANNEL_6:' u% {6 [$ N1 ~6 u) W0 h
- {
9 O+ u9 w' z4 M) C2 G3 f0 X - /* 省略 */
* ?0 F a2 h$ q' O+ L2 ` - }' X! O& ] D+ V
- break;7 c/ q, n, J4 h' K
4 N* f; X5 ~! D; e' }- default:
$ I3 ]2 z- B+ ~4 D - break;3 r: t8 y0 m* W+ t8 e
- }: Y" J4 C3 X4 I$ t' g
- $ q. [! K. X) {4 I% Z3 o
- htim->State = HAL_TIM_STATE_READY;# C4 P" O% ]) O. C
' x. O( q1 f; y. Y9 I( h- /* 关锁 */
8 v, ~( z9 U, o - __HAL_UNLOCK(htim); V5 O: B' I6 Z5 z* I2 L
2 p3 R0 T: h {, o6 b! \+ B- v0 v3 q- return HAL_OK;
8 `. b0 I$ l; r0 S - }
* z, U5 V& O H0 d) X; O函数描述:/ V% s' ~/ D$ j
^# K1 n6 v* I! D6 B
此函数用于配置定时器的PWM通道。
2 Z7 w0 @/ c$ b( v1 X9 T! K- n$ Q
& g; L9 A+ G* H" X# y" [ L- H函数参数:" B# ?* l2 G' c, n- m% _
M- }: w! j( w3 w4 F8 O# N4 B0 _
第1个参数是TIM_HandleTypeDef类型结构体指针变量,用于定时器基本参数配置。
8 F7 Z6 k1 n! q0 v. s 第2个参数是TIM_OC_InitTypeDef类型结构体指定变量,用于定时器输出比较参数配置。$ }& l& N4 q7 F" H1 p' H
第3个参数是通道设置,支持以下参数:
0 X$ E# k+ {4 I" FTIM_CHANNEL_1
& L2 @7 q1 l2 b$ N( w3 U* l
0 |. O: A4 m. k5 q1 {TIM_CHANNEL_2, \& m) d0 i$ _( h7 d
# L1 L! q1 V* p( K5 I) Z5 e
TIM_CHANNEL_3
9 D- }, N: a+ C" Y8 T6 [: i' q6 {& p6 K& M) K2 U, [( S
TIM_CHANNEL_4+ p9 g, `: I1 S1 ?! T; E: J
) Q, u% d+ B3 v' p( Y" Q
TIM_CHANNEL_54 Q. |$ ~. q b+ t* X! A1 g) U
2 l6 D# T- V) V3 L( D+ kTIM_CHANNEL_6
- ~) A: a. G; I% ~) |. E9 u* `! T9 h; ]1 O. H. ~* J
返回值,返回HAL_ERROR表示配置失败,HAL_OK表示配置成功,HAL_BUSY表示忙(操作中),HAL_TIMEOUT表示时间溢出。% X4 R) }# O# v+ L" v; K& X6 G5 Y! h
使用举例:! Q& C4 |, E6 b5 y3 Z
8 C: l: s) N. _. z1 q, e! P- TIM_HandleTypeDef TimHandle = {0};! C- g3 S5 z* L7 E0 {* m+ F
- 0 I3 A: b" \9 O$ B. a
- /* PWM频率 = TIMxCLK / usPrescaler + 1)/usPeriod + 1)*/. V) U* ^2 l: p- m* o) P% |
- TimHandle.Instance = TIM1;
& i5 {* {9 }' d8 V( l/ t$ ] - TimHandle.Init.Prescaler = usPrescaler;
4 X# ~0 G+ H/ F% Z) u2 X - TimHandle.Init.Period = usPeriod;
/ d! A7 R9 X: J+ T+ U- Y, l - TimHandle.Init.ClockDivision = 0;9 R3 a& p2 l6 y7 o& e* I
- TimHandle.Init.CounterMode = TIM_COUNTERMODE_UP;9 Q8 t1 Q2 c' N" H. ?0 |9 q4 G7 \$ d
- TimHandle.Init.RepetitionCounter = 0;
, o0 r: L" H, j - TimHandle.Init.AutoReloadPreload = 0;5 H& o* B, w, |) C: x/ G
- if (HAL_TIM_PWM_Init(&TimHandle) != HAL_OK)
) b+ a( c! m9 h+ J# g. F - {' z& c! ~8 C4 C! C$ {6 v6 G
- Error_Handler(__FILE__, __LINE__);' B" d( o% U3 S
- }
4 [* t& W# T5 A7 ^. z* f: d - ; X/ \/ _ B: N
- /* 配置定时器PWM输出通道 */! X' l/ C/ c; }$ t7 |0 T. E8 j
- sConfig.OCMode = TIM_OCMODE_PWM1;
: q2 G" a" |" |3 d: E' E3 s - sConfig.OCPolarity = TIM_OCPOLARITY_HIGH;
6 h( R: `0 t' N. d6 E - sConfig.OCFastMode = TIM_OCFAST_DISABLE;
8 m+ o8 u8 b6 T - sConfig.OCNPolarity = TIM_OCNPOLARITY_HIGH;
$ E8 e# k7 K: [- j/ Y& s, s - sConfig.OCNIdleState = TIM_OCNIDLESTATE_RESET;
. I1 m, ^: B5 |: N - sConfig.OCIdleState = TIM_OCIDLESTATE_RESET;
6 o; n K) w$ B1 y7 @6 i) f5 J - G) ^6 l% C* ~, e1 Z: g
- /* 占空比 */) R) I6 u" G& A
- sConfig.Pulse = pulse;
1 }& _, K' ?- X3 x- ^/ C4 E+ w - if (HAL_TIM_PWM_ConfigChannel(&TimHandle, &sConfig, TimChannel[_ucChannel]) != HAL_OK)5 i% M" O% Q- }/ H+ E- a0 o0 s
- {$ [) @2 A8 a7 d* t7 E% d; X( c
- Error_Handler(__FILE__, __LINE__); v; e/ _2 y& M. D# @
- }
32.4.5 函数HAL_TIM_PWM_Start
" v! e' [! j% S; B3 F4 Z函数原型:
2 C1 [6 X& l" x7 X) L4 R( J. G
- HAL_StatusTypeDef HAL_TIM_PWM_Start(TIM_HandleTypeDef *htim, uint32_t Channel)( {% A5 B& q) E
- {, }3 f8 a! O2 c* D+ M' e9 _( ?/ ^
- /* 检测参数 */
: B9 T5 C# B4 O4 g, W p' |5 I3 j - assert_param(IS_TIM_CCX_INSTANCE(htim->Instance, Channel));) ^6 t8 G/ ~+ L2 d: W
5 I8 Y4 T1 S Q- /* 使能捕获比较通道 */
3 e; x* [" }" d: Z8 { - TIM_CCxChannelCmd(htim->Instance, Channel, TIM_CCx_ENABLE);! N3 @: C/ Q* k6 z
- Y0 R1 X4 ^% f1 P* F" Q7 A- if(IS_TIM_BREAK_INSTANCE(htim->Instance) != RESET)
( ]6 o8 P$ {) K; Z - {
, x& o z9 K5 a/ o6 K* T - /* 使能主输出 */
- \6 ?: M, _6 h/ }$ A/ X: | - __HAL_TIM_MOE_ENABLE(htim);/ q$ Q$ A6 V; T; B9 n
- }; u7 P4 z9 F6 }1 S) w2 G- l; J. ]
- 8 |2 |% o, x+ g
- /* 使能定时器 */
* ]1 W% D. f: p' s: G [ - __HAL_TIM_ENABLE(htim);
' Y I3 S1 f7 Q. C) `7 e& p - ) [" ^3 a& q K) s1 ?
- /* 返回状态*/; f0 {8 y0 s; o5 l t1 O0 y! G- g. b2 G
- return HAL_OK;! w) Y+ K& a$ n& v; I& [
- }
( T( R& ^2 ^' e' D函数描述:0 x% R1 b3 C" F9 u' u5 Q
4 h0 N" [, D+ J, V3 A此函数用于启动PWM。! N8 [' _- [% }5 Q+ S
' k; n# A' v, r: ?函数参数:) z. k0 y) _9 I) P; p, Q2 P$ i9 W, r
( t5 ]2 y" h ?( L/ K% U* T
第1个参数是TIM_HandleTypeDef类型结构体指针变量,用于配置要初始化的参数。6 E" F: J! P# i4 R$ W; ^
第2个参数是通道设置,支持以下参数:
- m7 a& V7 w( |: ^! GTIM_CHANNEL_1
0 [4 `1 |* s: ]( v% R
5 D j4 T2 A4 @6 |* a& Q' STIM_CHANNEL_2+ N0 P" W4 N& q9 f- a9 G
& U% z: y7 C! J, p4 k
TIM_CHANNEL_38 ]7 T- R% Z, O) B. c
. U/ h/ w. s9 O, t% h0 }0 k( w
TIM_CHANNEL_4/ A( S+ r+ m# A/ }' |
) X% K9 y+ @, b, @ 返回值,返回HAL_ERROR表示配置失败,HAL_OK表示配置成功,HAL_BUSY表示忙(操作中),HAL_TIMEOUT表示时间溢出。
: p( l5 K& B5 c. A y使用举例:
$ X" i: `& T1 q8 U
) c# e# _ x t4 W* T- TIM_HandleTypeDef TimHandle = {0};$ E* b8 d0 z# \, r* r" n7 X
1 x$ v5 U, R, V- /* PWM频率 = TIMxCLK / usPrescaler + 1)/usPeriod + 1)*/; C0 t b7 u" |, Y9 Y
- TimHandle.Instance = TIM1;
9 M4 N0 C% |+ C8 Y - TimHandle.Init.Prescaler = usPrescaler;
. T% Q f9 C E" m$ F1 \ - TimHandle.Init.Period = usPeriod;
7 G% t" T. x) S - TimHandle.Init.ClockDivision = 0;4 y2 K1 F* ^* D( T+ B7 f1 _- `
- TimHandle.Init.CounterMode = TIM_COUNTERMODE_UP;% k$ K$ j, k- b: L" d# `
- TimHandle.Init.RepetitionCounter = 0;
1 ]. @& |' m4 a* M* O/ s" m - TimHandle.Init.AutoReloadPreload = 0;
! `" w) q( y4 [ - if (HAL_TIM_PWM_Init(&TimHandle) != HAL_OK)
/ p; A J; a, V: c" z7 `& R - { ?; C+ h/ b: w( o
- Error_Handler(__FILE__, __LINE__);! h( x1 U* Q. m6 l% Q
- }
2 p- l7 S% d( Z3 h- @$ h0 X! ~, O/ M
- Y2 o4 z% z& M; K# b- H8 |0 v- /* 配置定时器PWM输出通道 */( c5 E# T. L5 M+ E$ n
- sConfig.OCMode = TIM_OCMODE_PWM1;. W7 }0 X2 q! m3 \ c$ F2 D3 o
- sConfig.OCPolarity = TIM_OCPOLARITY_HIGH;
7 S9 {: j7 \* Z" x6 f/ q - sConfig.OCFastMode = TIM_OCFAST_DISABLE;9 m- |8 }* y6 y
- sConfig.OCNPolarity = TIM_OCNPOLARITY_HIGH;
`( R+ p% r& J/ [: A6 c8 q2 b - sConfig.OCNIdleState = TIM_OCNIDLESTATE_RESET; g$ P6 R. X( J* _ F9 l( V
- sConfig.OCIdleState = TIM_OCIDLESTATE_RESET;- v- T8 u5 r" _% s5 |, P. L
- . U) O; W, ?$ m7 H2 g4 I
- /* 占空比 */
" D! [7 N: T- g% [9 }# ` - sConfig.Pulse = pulse;: M& w7 R& ^5 g. O
- if (HAL_TIM_PWM_ConfigChannel(&TimHandle, &sConfig, TimChannel[_ucChannel]) != HAL_OK)
/ ^* d0 ~/ n) U& X* i9 z - {
8 x/ }) c9 n0 ^3 I* h+ F - Error_Handler(__FILE__, __LINE__);9 ?! P* D$ M! N2 k
- }
1 D- f' x g- E! ^0 S$ b% N - ( z# j% L0 d& ~% C8 N6 o3 ?- r* r
- /* 启动PWM输出 */
W' j5 U2 i3 m( Y$ r3 b# n0 C - if (HAL_TIM_PWM_Start(&TimHandle, TimChannel[_ucChannel]) != HAL_OK)
: ^4 g7 ]* B" S* r1 I0 _; M% W - {% K* }( }) T1 B5 R
- Error_Handler(__FILE__, __LINE__);/ S" Y" M! `0 H9 f6 B: ?( I
- }
- G- g3 T4 b. q, v( s. h4 [32.4.6 函数HAL_TIM_IC_Init
; |6 [. T7 D. `1 m2 A' C函数原型:2 R$ g0 j6 Q! l, z! a$ K/ x
' q. L- |1 f% I$ U% P) q- HAL_StatusTypeDef HAL_TIM_IC_Init(TIM_HandleTypeDef *htim)
' h; D( z: ^8 S# O2 e2 ?: i2 \! [ - {, A& L! T3 I# {: D6 I' v
- /* 检测形参是否有效 */3 W( P8 ^* ^# d- v
- if(htim == NULL)2 c3 O4 V; K3 m2 k; W
- {% e7 l1 w1 Q. x9 Y3 v
- return HAL_ERROR;! K( I$ q7 N/ R& v. L7 N
- }$ H- b. r2 [7 b |7 H! y
- $ G9 U+ b3 P7 e: F
- /* 检测参数 */
' O$ Y& l& y4 Z- e2 A' N/ g - assert_param(IS_TIM_INSTANCE(htim->Instance));3 w, I0 z: w$ {
- assert_param(IS_TIM_COUNTER_MODE(htim->Init.CounterMode));
, p) C% n/ c" I; c5 L# X K - assert_param(IS_TIM_CLOCKDIVISION_DIV(htim->Init.ClockDivision));
/ J) L$ |" ^# R9 f8 F - % O3 _) |# k/ k3 C
- if(htim->State == HAL_TIM_STATE_RESET)
3 _1 t" Q) U- B: F - {
& }2 ~* H) D" Z/ j4 V - /* 默认取消锁 */
. B @: k( H& N4 ?+ P9 A* ]$ L - htim->Lock = HAL_UNLOCKED;
# T' {) p5 y( h* y
0 U8 H* u- l% Q+ ~+ f6 k- /* 初始底层 : GPIO, CLOCK, NVIC 和 DMA */' M* C b+ |% v
- HAL_TIM_IC_MspInit(htim);
3 c* K# {. x; [7 e; z( O5 y% ]( E - }
/ H1 o/ f* s! z9 |5 ~1 N
g4 K, L/ [: ~' _+ }, C- /* 设置定时器状态 */& o9 d9 E0 n3 ?, U
- htim->State= HAL_TIM_STATE_BUSY; ' P- X8 w1 |; M: Y: J9 a$ m
- . Q: F m; E$ q& G7 E: u2 j
- /* 配置定时器为输入捕获模式 */
: J( k. h7 }+ V- W& _3 z) ?, H# Y - TIM_Base_SetConfig(htim->Instance, &htim->Init); 2 F" o- n9 [4 `' |9 D
) U. Z0 Y( n2 E" v1 r- /* 设置定时器状态 */( W! P- h! ]# [0 L# w
- htim->State= HAL_TIM_STATE_READY;5 P4 c3 j) p& {, }; G" ~
+ E+ P0 ^# Z" X0 N/ C- return HAL_OK;4 D7 N9 }# l. S( p9 B; l: N3 O. y! O
- }
$ ]2 m9 q8 d# }, W函数描述:
$ m# U/ B1 Z1 t; O3 I4 X
6 o0 |) o l8 x, X* {此函数用于定时器输入捕获初始化。
* v; W) m/ ~5 ^ h$ K
|. {; x5 g7 y) g2 ]2 P函数参数:
$ C2 j. I. _1 {( G# Z+ [: q* R" r7 d. r( Z p7 |6 w* U2 p
第1个参数是TIM_HandleTypeDef类型结构体指针变量,用于配置要初始化的参数。
9 y* r {. x; O2 w2 ^5 R 返回值,返回HAL_ERROR表示配置失败,HAL_OK表示配置成功,HAL_BUSY表示忙(操作中),HAL_TIMEOUT表示时间溢出。
; v9 r' A. Z2 h3 S( i! V: h6 ]% L注意事项:. A( p9 V3 {( a" _ q
0 n7 H% _/ {4 |3 w) a5 ` }函数HAL_TIM_IC_MspInit用于初始化定时器的底层时钟、引脚等功能。需要用户自己在此函数里面实现具体的功能,由于这个函数是弱定义的,允许用户在工程其它源文件里面重新实现此函数。当然,不限制一定要在此函数里面实现,也可以像早期的标准库那样,用户自己初始化即可,更灵活些。
5 `$ ], `+ S% F1 k& ~. n) R0 f如果形参htim的结构体成员gState没有做初始状态,这个地方就是个坑。特别是用户搞了一个局部变量TIM_HandleTypeDef TimHandle。5 D$ g0 w; o0 m# T( K7 \. ]5 P
对于局部变量来说,这个参数就是一个随机值,如果是全局变量还好,一般MDK和IAR都会将全部变量初始化为0,而恰好这个HAL_TIM_STATE_RESET = 0x00U。
4 B% E" B# }0 Q5 U
1 L9 A% c- F% k5 V' O9 ~9 f8 N解决办法有三:3 C& p( c$ Z- L' B$ w
! {( V3 _3 c" ?3 l" W3 w方法1:用户自己初始定时器和涉及到的GPIO等。
1 B0 q; Z8 V& `& P% s3 j, N* s4 k3 b2 W+ c
方法2:定义TIM_HandleTypeDef TimHandle为全局变量。2 h5 o, L* I |2 w) Z6 x R/ h3 Q
7 ?8 q& |$ X1 e方法3;下面的方法
0 F ^; Z1 W1 s o' f0 G2 g# c4 ^
& X2 d8 t- z8 k: ~- if(HAL_TIM_IC_DeInit(&UartHandle) != HAL_OK)
2 @) C! O# S: e8 s- T - {4 O; H0 Q; b& I' L
- Error_Handler(); o7 ~( ?! _4 D I; ^, o+ y6 W3 W
- } ; e/ r! ?4 O- U) j1 k
- if(HAL_TIM_IC_Init(&UartHandle) != HAL_OK)" ~) \( i" _' N' ~
- {/ o" s* v( O* c9 A
- Error_Handler();
( \" M, x$ [: X& r; i - }
32.4.7 函数HAL_TIM_IC_ConfigChannel
' B* L1 `9 P( X1 V B函数原型:: z( K7 t: E9 x) t
& a) @* P: ^8 j1 n0 X* u' [- HAL_StatusTypeDef HAL_TIM_IC_ConfigChannel(TIM_HandleTypeDef *htim, TIM_IC_InitTypeDef* sConfig, uint32_t Channel)
9 y- Z! _' O: e; ~ - {
% w1 J- _# Z; M. W8 x - /* 检查参数 */
4 {9 z) B z: J7 v$ } - assert_param(IS_TIM_CC1_INSTANCE(htim->Instance));
, P( r) r7 I4 B# J7 M% e0 A+ e - assert_param(IS_TIM_IC_POLARITY(sConfig->ICPolarity));6 S# N& C3 b& [ S$ H
- assert_param(IS_TIM_IC_SELECTION(sConfig->ICSelection));
; _% _$ N: \- n" z - assert_param(IS_TIM_IC_PRESCALER(sConfig->ICPrescaler)); P2 u7 r7 N8 }8 p- l
- assert_param(IS_TIM_IC_FILTER(sConfig->ICFilter));
0 Y1 y4 z+ P: q/ x4 H9 L" y; Y
& N' h2 g8 p: @9 Z* D- /* 开锁 */ ) q) }/ X' W* S, @; }
- __HAL_LOCK(htim);) I# O: b) k, D) W; c5 g. r
r) z' [+ I M1 `1 w- htim->State = HAL_TIM_STATE_BUSY;
$ W* @1 s) M2 K4 D - ; J7 J; [ O: l R' S
- if (Channel == TIM_CHANNEL_1)& {* o. u& {8 W! J
- {) ]% Q m( m* e
- /* 配置输入通道1 */! g0 u" o; x6 N& Q" \( {- z @ S
- TIM_TI1_SetConfig(htim->Instance,
. a. S% a$ y! ?* K* ` - sConfig->ICPolarity,+ U6 [1 _3 C$ a2 j' Y6 s$ g% h, C
- sConfig->ICSelection,7 H+ y; w5 {" _8 C) T. ], m
- sConfig->ICFilter);7 S% y5 h, R3 y8 T! ~5 a" U+ g/ `
- - g! k L. T( w" \9 N( a# d8 o; c
- /* 清零IC1PSC位 *// x9 y* ?$ J- \' B: y
- htim->Instance->CCMR1 &= ~TIM_CCMR1_IC1PSC;" w3 S' [: U( \( O* E
. y {' u" l5 u0 \: ~. o, Z- X- /* 根据用户配置,设置分频 */
* [9 q4 o; g9 K. n - htim->Instance->CCMR1 |= sConfig->ICPrescaler;
( y2 b7 \! j y& ~! z, v% R - }5 P5 ~4 n" R. p7 |2 j8 y- ?
- else if (Channel == TIM_CHANNEL_2)
6 o! e7 P+ U. V/ e9 n - {) S' O6 z# C1 R; Y0 h: t2 {
- /* 省略 */; i6 C9 g& c; N2 |5 ?$ u
- }
$ B* `; W7 i: W3 P4 o- f3 b- t - else if (Channel == TIM_CHANNEL_3)
& E) G5 |) X7 ~: W) r9 d% \0 [ - {
# {" n; G8 ~2 e! R h - /* 省略 */
' X9 Y- Z, H5 r8 Q8 M4 F F - }
- T V8 c, r/ \$ t - else
- \+ [6 r" s1 F# \$ G$ {6 W - {1 k3 ~; ~) r5 r
- /* 省略 */
! J7 a' M: N4 }% j) c# i8 [+ i0 ? - }0 L6 p/ {. Z0 F$ r
- ) h) `8 n4 G5 \& m: Z$ Y0 O
- htim->State = HAL_TIM_STATE_READY;8 ], ]' F [7 o0 s' `0 g+ j/ F6 X
- ) z5 A) z7 f/ J1 ]& L; z0 i
- __HAL_UNLOCK(htim); {9 r* ]" r+ `$ Y
- ! R7 A6 f8 ^1 n) h
- return HAL_OK; ' B* y; w1 i, N: C
- }
函数描述:
7 H& F( h/ a0 y, R3 b* `- z. T7 G$ n6 O8 J: x6 H3 ]
此函数用于配置定时器的输入捕获通道。7 C+ N6 j/ @' V) Z
& r; N! d# i+ Z: H
函数参数:/ ~( y4 X) ]! ~. b
. q+ I* F8 M7 M& h. ^0 B/ a
第1个参数是TIM_HandleTypeDef类型结构体指针变量,用于定时器基本参数配置+ o. {: e: v% @, @3 G
第2个参数是TIM_IC_InitTypeDef类型结构体指定变量,用于定时器输出比较参数配置。7 G& }4 C7 |$ A$ r* |7 A, o
第3个参数是通道设置,支持以下参数:
9 p( o" a* y# [6 v% V$ aTIM_CHANNEL_13 M3 G0 n2 u$ E. }7 v7 I$ Z+ W
9 E& g$ P% V- ~" s' |TIM_CHANNEL_2( Y2 t3 _/ V0 Q1 W2 p* W
8 z) v* U m6 e( o/ y! B1 y5 \TIM_CHANNEL_37 \( G( x2 j$ I
- H3 g5 R- w* p% ~1 i. oTIM_CHANNEL_4
4 S! ^8 k3 f5 a; z* m- i
! C6 u4 f/ i0 b 返回值,返回HAL_ERROR表示配置失败,HAL_OK表示配置成功,HAL_BUSY表示忙(操作中),HAL_TIMEOUT表示时间溢出。
! ]( d/ ?+ m% L4 q" d6 ^
" Y- l+ N+ E% o; d6 w32.4.8 函数HAL_TIM_IC_Start_IT
4 j0 A0 f8 n5 f$ W+ S6 ]函数原型:
9 C `+ Y$ o, Y8 l9 C5 x" N1 }3 P' `; v8 L+ {! e
- HAL_StatusTypeDef HAL_TIM_IC_Start_IT (TIM_HandleTypeDef *htim, uint32_t Channel)
3 V6 a8 t0 X4 I2 v+ b- k! J - {
7 Q$ Q4 D) b- @8 a4 l) S2 R5 h, u ` - /* 检查参数 */: l8 J1 u# k( w5 T' e$ q4 u
- assert_param(IS_TIM_CCX_INSTANCE(htim->Instance, Channel));, c3 c8 ~6 Z N" P
- : `# o8 a* a% V$ e% N2 E7 F |
- switch (Channel)* V0 @9 A$ J9 x
- {, W, E$ B# g7 D3 R6 v
- case TIM_CHANNEL_1:7 B9 s" A9 X2 ^( w6 }1 a
- { / X0 J. n7 P0 f7 P; t* Z
- /* 使能CC1(Capture/Compare 1)中断 */
" i; _; [0 G+ I ?8 o$ | - __HAL_TIM_ENABLE_IT(htim, TIM_IT_CC1);6 W/ U& L- q' @" J6 d2 r
- }
! X6 `8 a$ u* R6 V$ T& h - break;' \+ Y1 Q' G# r, K5 V! c9 w
- ' Q- m3 ?" J# p$ p
- case TIM_CHANNEL_2:
2 ~# m0 a Z0 i/ o* b - {7 \ [7 G3 m5 m. P% U8 h( ]2 l
- /* 省略 */5 h& Z G3 g3 j
- }
4 G$ F' {, \3 [5 F: q6 m - break;3 k X5 L/ @ P: P0 ~, f; V
3 ]8 }1 L; V8 j4 b& g- case TIM_CHANNEL_3:/ b2 ] ~( N0 L: c' n p
- {" W( m3 a c( T/ f H" d4 U/ `
- /* 省略 */& V4 l! ?; P, Y" g3 \
- }
) Q% D$ M& ]0 Z. C5 c - break;+ N2 W$ O7 M. B R- Z" i
- 7 k6 k! t8 x3 o! \
- case TIM_CHANNEL_4:
; E! J C* t9 Y5 }3 N, G - {, O0 G' i, q7 d/ K7 k4 ]
- /* 省略 */
9 u) N( e: t! a* a( } - }8 Y) `# E' |' J3 B! ]1 S
- break;: o2 q) G4 d* Y5 k
- d& L. X$ H; j3 u: W; f0 H: G
- default:
7 I( n$ f2 `. b- ?# t - break;4 C: s/ S& B8 g) q7 h* U
- }
! `9 T. J& k; a2 C - /* 使能输入捕获通道 */& E6 b7 S; a- J, H; ?$ T. d
- TIM_CCxChannelCmd(htim->Instance, Channel, TIM_CCx_ENABLE);3 J$ N' Y. T u+ q6 ?" P9 G
" X) l( x; J k- /* 使能定时器 */# K. @( l, }" r( S& d
- __HAL_TIM_ENABLE(htim);
' s8 H% d! r( Q/ \1 ]3 T" T, b; e - K, _. Y0 z8 C* \/ }. Q
- /* 返回状态 */+ n7 f+ t! K6 c% }* N! F* _$ l8 S
- return HAL_OK; 1 A$ c# Y+ _* ]0 M- l/ K& V
- }
函数描述:. D5 y1 A! E) G# {( d2 b R
4 ^% O3 I2 ]! ^, [此函数用于启动定时器输入捕获模式,采用定时器方式。
6 T, C: K- g. C$ y3 M- k$ H
" Y: V& u4 ^( w函数参数:0 a9 [ m0 f& d# |: S1 K, A
, ~4 t) q8 W: D
第1个参数是TIM_HandleTypeDef类型结构体指针变量,用于配置要初始化的参数。
; L" ]6 h2 t& N- t 第2个参数是通道设置,支持以下参数: ?( s8 ?3 t% J% W' g
TIM_CHANNEL_1+ p5 a) d+ C- K$ T
! h1 K8 X2 a3 |% f6 |1 ]
TIM_CHANNEL_2& @* h( ?) I3 K: r3 R) q0 d% U
$ \' c' I8 i, i# _, i9 }& }6 p: s
TIM_CHANNEL_38 v8 T7 P9 W1 c! j% x; e% t7 h8 Q( d5 @
5 M: a0 O# n. Q1 \- [TIM_CHANNEL_4
! Z( e# p% |' F
0 d( [) g+ D/ ~$ ]. e 返回值,返回HAL_ERROR表示配置失败,HAL_OK表示配置成功,HAL_BUSY表示忙(操作中),HAL_TIMEOUT表示时间溢出。
! u' i; Q( Y# M3 Y
. Z) U0 G& C( c6 L2 F* F32.4.9 函数HAL_TIM_OC_Init4 p- W6 n% x) @" d2 @2 p
函数原型:
& | f9 q) ` e7 c0 \6 U9 J
7 S v! ?3 @4 F- HAL_StatusTypeDef HAL_TIM_OC_Init(TIM_HandleTypeDef* htim)0 ~9 k" d: s+ s! L* R* u1 s/ D
- {6 m# P/ J' o* `) a
- /* 检测形参是否有效 Check */6 V4 U+ z% S _! N1 D8 S( ]$ T
- if(htim == NULL)
2 M4 y; t6 T( h - {- D7 V2 w' ]# I* ^' m$ T; u
- return HAL_ERROR;
6 E$ G& a8 `& s3 s! M7 G( T$ m - }. t2 p- R5 t; Q9 E" S. |
i7 ^9 }4 j5 x' r3 l8 k8 R- /* 检查参数 */( _6 Q, j% l( R* j1 T$ n
- assert_param(IS_TIM_INSTANCE(htim->Instance));6 J( q" |$ H5 [. K, [2 n
- assert_param(IS_TIM_COUNTER_MODE(htim->Init.CounterMode));
* L4 o. \7 Q$ p, V& ~2 o0 D - assert_param(IS_TIM_CLOCKDIVISION_DIV(htim->Init.ClockDivision));
& P1 w. l. [! P
! g5 ]3 m5 @$ L5 v3 K& a1 Y- if(htim->State == HAL_TIM_STATE_RESET)
: w1 @6 g! D% [; Q - {
i. Q3 w- r' i' n( Y5 R - /* 默认取消锁 */
5 `. S9 Z$ O4 N0 f. B - htim->Lock = HAL_UNLOCKED;
( }( w+ v$ l: G# o1 ?- o7 ? - , R2 T) m" z) W8 X, g) c' u: H
- /* 初始底层 : GPIO, CLOCK, NVIC 和 DMA */( K) G0 g+ }: m3 l- o% u5 x# \
- HAL_TIM_OC_MspInit(htim);/ v8 N, h. P, j
- }% s) {- i$ b( Y8 V4 L* T& V
- ) g8 h5 T. K4 Y5 n9 [+ p
- /* 设置定时器状态Set the TIM state */ z2 p! G) f% i
- htim->State= HAL_TIM_STATE_BUSY;5 P% o2 j( Z) E- m6 Z
- 8 M: r3 W# d: l1 l
- /* 配置定时器为输出比较模式Init the base time for the Output Compare */
- \! U# b: S1 C - TIM_Base_SetConfig(htim->Instance, &htim->Init);
. [ ^1 T. Q& ~4 y m4 S! S
5 T! z$ E6 W. U/ V1 g- /* 设置定时器状态 */7 \' d- w# {! n" \; w7 ^
- htim->State= HAL_TIM_STATE_READY;) r( O8 z0 G1 A5 U" e, c- s
3 o) z4 ^+ @+ j- w, a4 w0 e- return HAL_OK;
9 f: Q9 a; N2 ^; M" u" o - }
0 C. Y- U2 F0 e% ~9 V函数描述:
4 v0 r8 D. ~% [. G& `. F( y7 T; d4 o7 U, C B+ W0 ^* h1 e; e7 e
此函数用于定时器输出比较初始化。, h" Z( [) ]6 p8 j/ ?3 B! E& y' g' |* r
9 Z; r' |8 C9 I) R' d+ L
函数参数:3 v" d8 j3 {, {$ z& i0 E# A
+ o$ S/ K0 \0 X5 g3 {6 R3 G- `3 }# X
第1个参数是TIM_HandleTypeDef类型结构体指针变量,用于配置要初始化的参数。
) u9 _* x2 ?" h: \ 返回值,返回HAL_ERROR表示配置失败,HAL_OK表示配置成功,HAL_BUSY表示忙(操作中),HAL_TIMEOUT表示时间溢出。- C: @2 f/ J& }) M% b9 b7 K
注意事项:
5 D( ~# x6 `8 ]/ a" X
( o' P4 i2 [8 p1 P$ m x0 h/ f6 x函数HAL_TIM_OC_MspInit用于初始化定时器的底层时钟、引脚等功能。需要用户自己在此函数里面实现具体的功能,由于这个函数是弱定义的,允许用户在工程其它源文件里面重新实现此函数。当然,不限制一定要在此函数里面实现,也可以像早期的标准库那样,用户自己初始化即可,更灵活些。
# R, w/ x( M1 v! ]% B1 Z如果形参htim的结构体成员gState没有做初始状态,这个地方就是个坑。特别是用户搞了一个局部变量TIM_HandleTypeDef TimHandle。
! O+ k. B3 ~5 G# h1 V' ]! G# {) B% A对于局部变量来说,这个参数就是一个随机值,如果是全局变量还好,一般MDK和IAR都会将全部变量初始化为0,而恰好这个HAL_TIM_STATE_RESET = 0x00U。& e% \ n+ I( L
) y4 M0 @( j8 i解决办法有三:
2 i% J& ~# c! h3 h0 ?/ k
- h1 d* Q2 _9 Q6 |: F方法1:用户自己初始定时器和涉及到的GPIO等。4 S4 l5 e5 r# ~# C2 Q' x
+ M [0 M" N. r0 j! \6 D5 k
方法2:定义TIM_HandleTypeDef TimHandle为全局变量。
* l6 V4 C& Y3 q; `# Q) x; [$ E
1 P5 N9 g: r9 E& Z方法3;下面的方法4 e' O. w( W* j2 y, r4 _5 `5 Z
+ p9 X$ q- L! }8 H
- if(HAL_TIM_OC_DeInit(&UartHandle) != HAL_OK)
6 I' n" _" A- V! |( v& ^! f - {# S/ W8 ~5 w }. s2 F/ `
- Error_Handler();
) O3 x- l5 h7 T3 ^! L4 w/ s - } 4 e! O3 @& E% ~
- if(HAL_TIM_OC_Init(&UartHandle) != HAL_OK)& b2 Y; ^" O& b/ x0 {& L! P/ ] b
- {5 \# q7 }) F6 O/ F
- Error_Handler();
: W9 u4 t4 X* _5 e - }
32.4.10 函数HAL_TIM_OC_ConfigChannel
. `3 B0 g! _/ m函数原型:5 Q3 k1 ]# r3 I2 I$ m5 |
! I* I# a8 N$ r8 {3 G0 U) b3 l- HAL_StatusTypeDef HAL_TIM_OC_ConfigChannel(TIM_HandleTypeDef *htim," k4 w- m) g5 Q+ O# `* i
- TIM_OC_InitTypeDef* sConfig,: l* T" y; i) H& h7 y8 R6 e
- uint32_t Channel)
- A1 c% t# R" F! Y- v6 b) ~ - { 3 E/ z) S0 _% y' h) f n0 s
- /* Check the parameters */
! q7 V3 M" i/ @0 Q& m - assert_param(IS_TIM_CHANNELS(Channel)); 3 h3 H! T, X- f# e
- assert_param(IS_TIM_OC_MODE(sConfig->OCMode));
b, g! T( ~: ?9 L5 w/ Q) d - assert_param(IS_TIM_OC_POLARITY(sConfig->OCPolarity));
; @( u" i5 y& B, S9 C1 G' G6 R7 O! H3 L- H - % z% {5 D j5 K# u6 A
- /* Process Locked */
: X9 @% d" b. P9 }1 B - __HAL_LOCK(htim); 4 p d! ?- x$ s1 d; s, h7 D
* y3 @0 K) H2 t% v5 X/ x. k* ^- htim->State = HAL_TIM_STATE_BUSY;
8 F' M" `" Q x - # e& t4 w+ A0 D1 ?) `0 K2 _; a2 I
- switch (Channel)
5 m' E- q' z; b$ ]- l% { - {9 \+ b1 G) w& e5 S" G8 E
- case TIM_CHANNEL_1:
! p% k- G2 c$ i# @! O - { |( M) q m4 s# Q
- /* 检测参数Check the parameters */$ N5 q" H* ]: r& L4 {9 `( m. O
- assert_param(IS_TIM_CC1_INSTANCE(htim->Instance));
z( k8 {/ d& J: S$ s- m5 L) o
# ^, l8 P2 M9 z( }! R- /* 配置定时器输出比较通道1 */
+ v- k% v9 B9 e5 i) L( D. b - TIM_OC1_SetConfig(htim->Instance, sConfig);
8 z1 |( l' N! C& U - }+ u! T: B/ Z* q: s& y K
- break;( Q7 |0 E5 |- V5 X" E
- c6 V% _6 i& N" _4 x1 O
- case TIM_CHANNEL_2:
6 h3 g4 c. _8 g - {
_ e4 r* {% Y/ H5 e4 v E9 w$ X - /* 省略 */
- ^; w4 @) @5 ]$ I! V - }
! I9 T" e! R7 Z4 B P! N - break;1 x7 H% v w8 q7 C7 x/ w7 E# |, F
' I% `% y m' Q- case TIM_CHANNEL_3:0 c! Z- p, }7 Y3 i2 L% L+ Z, \
- {
: O7 |- C/ Y' ~: ~# } - /* 省略 */, d/ T1 l1 ~* U% q1 `0 u% [
- }7 ~- [) y& y w% s* X
- break;
; |! \* L" a6 M, n9 G. g' [ - 8 r5 ?% r& w. s: I
- case TIM_CHANNEL_4:0 m) U7 F% U- w9 {) s) R
- {
( T; i2 j) |1 B# M( ?3 _ - /* 省略 */. ^' M: n t2 ?6 o' O1 @' {
- }9 _% e+ U) ]7 ~7 w1 [3 J
- break;
6 Z# z7 r6 v4 c# n; j) t
2 N5 z h7 U! F3 z' i& F# h8 }- case TIM_CHANNEL_5:
: {. w" `8 A, y - {
7 d9 z" V# ]" l/ \% o - /* 省略 */
# \- s [ A6 x& F" x3 L - }
! B9 m; q0 i8 D% o+ R - break;% K* D, V; c( w. _3 S# ?
- 6 s: z+ o: T" ~
- case TIM_CHANNEL_6:
& q7 V& z# A1 z, i# k8 [ - {3 H H3 Y6 l( W6 m& O7 U; B
- /* 省略 */
l" h# N$ Y2 g - }+ g9 u; k+ _" Q" U/ D
- break;
: M! _% |+ c. P' U9 l# Y/ p. D- e0 X - 6 P( p+ c" I7 F. ~ d; q
- default:
& p, A* a# P8 l/ n - break; 8 T7 c+ T* e5 V' l) G8 w
- }
7 n$ a; q& A: U" `* V+ D+ `
! Y6 u3 E5 P& q. s. e- htim->State = HAL_TIM_STATE_READY;% X" l) h1 g5 y( }
- : ]$ S6 {2 Y8 y8 \# `5 ?# x
- __HAL_UNLOCK(htim);
G, D+ g N9 I9 c+ ` - * M5 D: p, [! r/ I
- return HAL_OK;# _' j- H6 G- N. u- k: [8 y
- }
% W9 B' G. S: v0 C/ r9 {! [1 [函数描述:
$ w/ L& _9 N! R( V7 u* I" ?# \% T, [" _
此函数用于初始化串口的基础特性和高级特性。
& W7 h0 i3 r* ^9 d6 n6 _( A
$ t4 P& g$ Y8 Q6 H; [( p函数参数:
2 j6 D B7 t5 j# W) `; Q$ ^5 D# v# C7 h5 j+ u; S Y, Q5 \* X5 H
第1个参数是TIM_HandleTypeDef类型结构体指针变量,用于定时器基本参数配置。
+ X; P! ^4 ] j1 G7 x5 ^ 第2个参数是TIM_OC_InitTypeDef类型结构体指定变量,用于定时器输出比较参数配置。
3 k$ K C G d. g( ^ U 第3个参数是通道设置,支持以下参数:
2 X6 g) P) N: G" dTIM_CHANNEL_1
1 u6 j2 L% K; q% T7 c
1 n* o! [6 V8 j* MTIM_CHANNEL_2* D; l8 t7 F; X( N
0 N) E. l! B6 y/ }. @, ^4 J$ R
TIM_CHANNEL_3* _; M) P0 |9 a) S
1 y. _* |9 }( H% W& m7 O
TIM_CHANNEL_4
\) l# `1 t2 V( y& Z1 C' b/ x( l
* s o& X% H1 | V. JTIM_CHANNEL_5' U7 T4 f3 s5 f! d! @0 p. P
( X" ^! q9 D3 P$ S/ l1 r6 XTIM_CHANNEL_6+ P# E; e* C S0 k
8 e$ Z& }2 F7 h$ N" a 返回值,返回HAL_ERROR表示配置失败,HAL_OK表示配置成功,HAL_BUSY表示忙(操作中),HAL_TIMEOUT表示时间溢出。4 m! A. @3 A9 y, k; z. `0 @! p
6 A+ i1 M% ]( } w5 p/ z O32.4.11 函数HAL_TIM_OC_Start! {4 |/ y. T* b \' @* I
函数原型:: ]: E: c3 w9 P* ?" w- I, e4 n
9 \3 w4 O m9 |
- HAL_StatusTypeDef HAL_TIM_OC_Start(TIM_HandleTypeDef *htim, uint32_t Channel)
. g+ p( B/ N. J( W9 o3 t1 K1 s - {) f0 L+ |+ @3 o( H0 h: P! ?% o/ j
- /* 检查参数 */
3 [9 I# z7 w0 M6 p - assert_param(IS_TIM_CCX_INSTANCE(htim->Instance, Channel));8 c$ `0 o0 i4 L, v# c7 V
' {# T$ G( }1 [7 L0 g- /* 使能输出比较通道 */* z6 r4 L& w+ s3 O
- TIM_CCxChannelCmd(htim->Instance, Channel, TIM_CCx_ENABLE);
6 Y) {5 p" i3 x2 Y" M1 s - - t6 [! j# ^' F$ Q. n! Z
- if(IS_TIM_BREAK_INSTANCE(htim->Instance) != RESET) ) U* s8 T$ g. y; d
- {
- T8 }8 P6 u0 Z; P - /* 使能主输出 */1 e' X, ^: g5 C& {
- __HAL_TIM_MOE_ENABLE(htim);1 i7 a! K4 D( e) m7 z* Z
- }
7 q$ v. z7 ?* d1 U* w# u1 H3 Z( D - 4 p4 v0 i6 R( T5 r. f$ Z* l
- /* 使能定时器 */$ v/ Q( w& P" i/ @2 a7 A
- __HAL_TIM_ENABLE(htim);
3 L5 u' E0 P, @( L5 V% H4 { - 7 W( y6 w. X- l/ f7 d
- /* 返回状态 */
8 o/ F( u2 i: w* d& l - return HAL_OK;& l2 ~" N0 T( T
- }
) k0 h( M. K [3 x函数描述:8 n5 G$ E4 y! X2 ~% u% O
/ m6 `8 g% v/ @. f6 h此函数用于启动定时器输出比较模式。% O- K+ e [6 Y+ G
1 j _) ]2 ]: i7 J函数参数:
2 J- i* i, D% D% P+ d1 v0 \% h, ~* x( T0 E
第1个参数是TIM_HandleTypeDef类型结构体指针变量,用于配置要初始化的参数。) Q( T; V2 L$ m" ^$ R
第2个参数是通道设置,支持以下参数:
9 R; S3 g' \/ a# b7 L* ?5 GTIM_CHANNEL_12 m" c4 r2 Y$ F
3 y. y, e9 |- h' F$ y. k
TIM_CHANNEL_2
: w) {: V& w; h/ e+ L1 R% z/ S
3 H8 H: c% j" } nTIM_CHANNEL_3# E: W0 L9 u1 z7 |* z N3 I3 R" u
4 p. |. t) I Z9 W( f( V
TIM_CHANNEL_4. G7 {) ]* ~6 h- k. J6 F
\5 _/ @5 B' y+ q& }# ^ 返回值,返回HAL_ERROR表示配置失败,HAL_OK表示配置成功,HAL_BUSY表示忙(操作中),HAL_TIMEOUT表示时间溢出。
/ b3 j+ |& }" K% _1 z F# l6 s3 N, ^2 W1 l0 e& W
32.5 总结: v; U# b5 _4 f/ w- n6 U, A3 v
本章节就为大家讲解这么多,建议大家将GPIO的驱动源码结合参考手册中的寄存器通读一遍,对于我们后面章节的学习大有裨益。( h" B& F# X# K) [' m* C
! v& y/ }' h5 @6 h: a- y4 }2 k6 Y- S! ]
- S' j0 h/ T" A( \- r. V
2 t; s7 |3 c8 T1 I% v |





 STMCU小助手
发布时间:2021-12-21 23:00


 微信公众号
 手机版