28.1 初学者重要提示
}& H4 [3 M* z0 G 学习本章节前,务必优先学习第25章,了解TCM,SRAM等五块内存区的基础知识,比较重要。
' Z7 L4 C+ W* k& M9 P1 ~, e0 c/ w TCM : Tightly-Coupled Memory 紧密耦合内存 。ITCM用于指令,DTCM用于数据,特点是跟内核速度一样(400MHz),而片上RAM的速度基本都达不到这个速度(200MHz)。很多时候我们希望将需要实时性的程序和变量分别放在ITCM和DTCM里面执行,本章就是解决这个问题。6 |, m; [+ g8 B. s' E/ `. J
实现方法比较简单,基于MDK的Option选项设置下即可,无需操作分散加载。使用分散加载的好处是灵活,在设置复杂工程的内存映射方面比较方便。 x# C: l v2 B9 h
实现这个功能的关键是要把所有程序都下载到Flash,系统上电后让MDK中的库函数去将所需的程序加载到RAM里面,用户不要自己去加载,太麻烦。如果用户自己去加载就得搞个bootloader加载应用程序到ITCM。这里所说的库函数是MDK里面的__main封装起来了。
4 ~, N+ V+ g- M' y: Q k. S28.2 简单实现方法9 ~! ]! {7 {+ Z" [) M. p O
28.2.1 第1步,设置DTCM5 y3 a- e& @) a# [# w. }
设置DTCM空间,前0x400大小的空间用于中断向量表,所以这里从0x20000400开始,用于各种变量需求:
) B# k1 \. g* J9 z1 y" _: R/ T3 c; J; L3 d' Q* J" c
) X i( N$ _; p; @. F6 f) g
8 n, k# ]/ O# Q' O, C8 M
28.2.2 第2步,添加ITCM) Q$ f2 Q4 a) }7 m; g: h
ITCM的首地址是0x0000 0000,大小64KB: R U8 E" x! m! I
. K7 a- g7 N4 a& A
# H* m, U$ k' B% m; |
1 f4 A3 O0 {( W" _7 l$ B28.2.3 第3步,选择在ITCM执行的代码1 q( F0 h3 Z8 M6 {- P, w2 ]
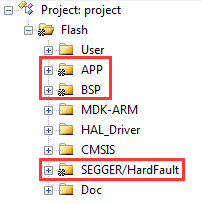
右击MDK分组,选择使用ITCM,这里设置了APP分组、BSP分组和SEGGER/HardFault分组。2 T3 r" J" `& R. ^* l9 j9 h! o, ~
" l, {" ]) u0 y! i9 ]
以APP分组为例,设置方法如下:
7 P: T1 ~3 p( u8 B0 h! O6 {5 c6 r4 T! t/ |. G& S
9 S& _1 t1 o! E* E
6 e- _3 W4 B9 j+ d
/ z( Y! F+ ^ d: i" [
2 T8 d- ]1 j% j% T. F
7 e# x* K1 \. O0 ~/ ^* J$ \$ q; Z# J: O# R8 e8 R" a& P! K
BSP分组和SEGGER/HardFault分组也设置完毕后,可以看到小雪花标识' j; @; U# S! z
n$ L4 @- e2 Z) t: @& `( h" h: K4 q. f' e# T9 v- }
- Z" p) G6 e" N( L
而进入main函数之前的所有代码,含main函数所在的文件main.c切不要设置,这个之前的代码我们都需要在flash里面执行。这些代码仅执行一次以后不会执行,所以不用管他们,之后的所有代码都可以放在ITCM里面。- U# Y1 ]' s2 z
* m5 k5 M: V; k8 u) ^9 F1 s1 P1 @
6 _; l+ D9 P2 Y6 W2 \& U# d2 @4 J* N9 y; `/ ~
28.2.4 第4步,复制中断向量表到DTCM
/ ?. f0 b# }/ o! Q' U" {前面三步设置完毕后,将中断向量表从flash中复制到DTCM,主要存储的DTCM地址要0x200对齐。
7 C) S' |4 @1 `: n) F
9 t( @6 M& V1 U. v/ ~" d- /*
; ]* `8 c5 W% z9 e- q - *********************************************************************************************************& }, J0 V& z* q& i! G4 p9 ]- a
- * 函 数 名: main
3 ~- J* ^) m3 f - * 功能说明: 标准c程序入口。
) g7 ?+ \; `$ O. Q - * 形 参: 无
0 Q( g3 b6 ]# @' c1 r2 U - * 返 回 值: 无! v- `! G8 S8 T. f8 O& L
- *********************************************************************************************************" B1 {( |% e4 f: ]. }1 o% X
- */
* c* K+ `3 |! R! P - int main(void)
* ]& d v+ B( _- A& s - { 1 E- M- u7 t: Z3 a
- uint32_t *SouceAddr = (uint32_t *)FLASH_BANK1_BASE;
0 M; @! p. B, D, G# l - uint32_t *DestAddr = (uint32_t *)D1_DTCMRAM_BASE;
: c6 @6 W/ p8 f2 \4 Z7 t
~5 N, V4 m/ n- memcpy(DestAddr, SouceAddr, 0x400);7 D2 J3 ^& q d
-
0 b% H- U. b! h# r! k5 ~ - /* 设置中断向量表到ITCM里面 */
1 g8 j- @7 d3 C$ s2 A - SCB->VTOR = D1_DTCMRAM_BASE;/ f1 a4 {" o5 M: w# P
-
% o) @) K1 \2 {- |& z6 o - MainRAM();
: |! ]' l5 l0 n - }
3 Q) }) _: P4 e6 }$ e- Z/ M至此就设置完毕了,另外注意以下两点:
/ X: r4 p z* q0 F* b" c" t3 p0 V3 ~
不限制设置分组,单独设置一个C文件也是可以的。- U+ f% B: V+ C; W6 Q+ z" {
如果大家将HAL_Driver分组也放在了ITCM里面,会有如下警告,这个不用管,是删除了冗余函数。9 G7 q! g7 t" I) i2 m5 K* v6 T/ J
K0 I* S5 J! q' B% e% _
* g9 o b1 `& S2 Y
" D! ?6 Z+ R1 H2 ]. O. z& F& g; ]! z
28.3 实验例程说明(MDK)3 b2 @$ |+ W' y3 p1 H! N5 {
配套例子:3 Z) r; a& B: o# B8 `
' d8 C7 n7 W1 D" H$ M5 M/ j8 x4 J
V7-007_时间关键代码在ITCM执行的超简单方法% c8 C& l, L6 E8 J) B. V
3 L% `5 r* Z% ~5 U" x# s实验目的:7 W0 l8 d. {/ S3 D4 C9 n
- O p9 j7 o$ p3 Y2 F% _学习时间关键代码在ITCM执行的超简单方法,同时中断向量表和变量放DTCM。- N8 d4 [7 ^! ]
& Y- w2 @6 p9 m4 ?实验内容:; Y' y% ^% F3 P3 |6 u) \) O- }
" d9 R, d& o) E- l3 U. Y系统上电后驱动了1个软件定时器,每100ms翻转一次LED2。
$ G/ u$ e5 w( b5 v- K( ]$ t, z
6 p" S/ L* g/ M+ G+ t7 ^启动1个TIM6周期性中断,频率10KHz,在中断服务程序里面翻转FMC扩展引脚20和23。
% b( l. M7 N, d, h* P) m1 ?, G( h2 H9 r5 b( c1 }9 J" o2 z* r5 |* r
实验操作:
9 ~) L. Y1 q1 f8 ~5 I" x& dK1按键按下,开启TIM6的周期性中断。
% J8 R2 W3 j" Y3 IK2按键按下,关闭TIM6的周期性中断。! E: w5 ]9 F6 p: ^# P
0 a$ L7 `/ Q/ n- n7 D4 I
上电后串口打印的信息:% J0 Z! g# r0 U) R+ E
% A$ ?* u$ i4 p: V! m; d" n# U/ F* M波特率 115200,数据位 8,奇偶校验位无,停止位 1# N; D( W8 f7 c W
: }. S& Y# C' x$ S, ^2 e, X [
0 U% _0 a: _; N9 e) w! L7 ]& W8 s
* B' w4 U! i9 j- J' V程序设计:
+ ^1 l& {* b5 k8 Z% f. o! g6 v: q9 A5 N( [ ?+ Q2 J* x
系统栈大小分配:3 e$ ?$ ^2 w4 e& X5 b) |1 |7 a
( s Q( l( X1 r- V, F; W7 d1 b
* }6 Y. ?, }' N2 u+ A: [# a* a3 T( h7 C9 e: K. l
RAM空间用的DTCM:/ k/ ]! j! L* Z2 V2 l' d
3 Z5 O! F* g8 _0 O$ x, [" t* p" B
+ P7 U9 D/ s- P! R4 t, |5 U0 @3 q
! H/ t! q$ W) N* v4 N 硬件外设初始化
# v0 P, b# f0 g& ]% a+ C5 x$ V# a% m# A) a1 t
硬件外设的初始化是在 bsp.c 文件实现:1 u r. n/ u) R; A2 a6 d; S5 @9 v
3 Q( c4 z/ S H6 E
- /*
% B2 [0 b) b' ?' B! s9 J - *********************************************************************************************************' r. O9 Y: x/ F8 C4 G
- * 函 数 名: bsp_Init( E: f \" a0 [. T k3 k( P
- * 功能说明: 初始化所有的硬件设备。该函数配置CPU寄存器和外设的寄存器并初始化一些全局变量。只需要调用一次" T3 l2 D0 W$ Z) Z9 d: N* a( q
- * 形 参:无" X: _. g$ i; @, ?- }( y
- * 返 回 值: 无3 I2 g4 q# D5 y) d) ~" c$ g8 e0 x& U
- *********************************************************************************************************7 s/ [, g# J; U. w. ]
- */' [8 K8 S5 m$ a) }
- void bsp_Init(void)9 s; j" ~+ \8 u
- {% w3 ]; p9 j( J9 c- e
- /* 配置MPU */
3 N& P$ [3 L" E% i6 }1 l7 V* g - MPU_Config();# G6 B2 y* ^' l) s' H7 V0 T5 L
- " j" |2 ]& p" i) O( A. ~/ }# r
- /* 使能L1 Cache */5 R3 O1 a5 l2 W. r3 Z& \2 J" U; Q
- CPU_CACHE_Enable();
/ l+ }, P8 n& o) r1 u/ b: p6 j5 x - . M% s2 _# l! p; L7 G$ w) \
- /*
; E+ r+ y* G% J - STM32H7xx HAL 库初始化,此时系统用的还是H7自带的64MHz,HSI时钟:
& S; u# j$ |" j$ Z' R' w( Q( N - - 调用函数HAL_InitTick,初始化滴答时钟中断1ms。
1 G6 ]* X. W& q" s6 F' a - - 设置NVIV优先级分组为4。' s0 Y4 o! P) s+ ~$ u" u0 X: k5 n
- */3 O9 k3 A3 B$ _+ U2 B8 u
- HAL_Init();# O4 g/ E% q J: _8 B' V
- 2 |+ R* Z# E* w3 x0 \! C
- /* : c8 [- n5 E* k. K8 V5 W
- 配置系统时钟到400MHz) z* B/ d9 J, s- I4 j
- - 切换使用HSE。
: n! I' \( J: a- ~ - - 此函数会更新全局变量SystemCoreClock,并重新配置HAL_InitTick。6 n; O1 B7 E0 {# b* J0 y
- */) k' P% s8 `; `7 P
- SystemClock_Config();% z# n! ~3 p6 i9 _5 z
- j+ Y" o6 z+ ?$ Z, x9 J- /* 5 m6 k% y8 P$ e- i" f) `$ Z
- Event Recorder:
7 [/ f: O, k. m# W* [7 `; l' ~ - - 可用于代码执行时间测量,MDK5.25及其以上版本才支持,IAR不支持。
. \& ]# H4 i# L0 X! }& E ` - - 默认不开启,如果要使能此选项,务必看V7开发板用户手册第xx章
" N; ~# Y! H3 _8 p6 [ - */ $ |) u h( f% C' R# h4 \- B7 F
- #if Enable_EventRecorder == 1
& g& D- S" f; g8 u5 j/ L2 S - /* 初始化EventRecorder并开启 */
2 B' S. B* h: y - EventRecorderInitialize(EventRecordAll, 1U);
9 v0 ]# t0 a `+ u$ E0 Q+ A+ S - EventRecorderStart();
" p/ ?2 [+ |# }8 Y - #endif
* A( p( o0 n; j, q7 k9 D) k -
$ Z$ ]1 X. [( b! U) a8 `, I, K - bsp_InitKey(); /* 按键初始化,要放在滴答定时器之前,因为按钮检测是通过滴答定时器扫描 */
# N8 s" ?4 q) F1 R. H6 ^ - bsp_InitTimer(); /* 初始化滴答定时器 */
s( ~) Z& ?4 d - bsp_InitUart(); /* 初始化串口 */5 D! O/ K3 J* I* N4 i( h9 m$ d
- bsp_InitExtIO(); /* 初始化FMC总线74HC574扩展IO. 必须在 bsp_InitLed()前执行 */
% d4 _1 D) w2 R# I - bsp_InitLed(); /* 初始化LED */ 7 ^: d2 f$ S8 G2 N( Z. S' y
- }
MPU配置和Cache配置:, |& j. H r2 c( ?
5 d0 K3 |* ]+ \4 G' U1 M
数据Cache和指令Cache都开启。配置了AXI SRAM区(本例子未用到AXI SRAM)和FMC的扩展IO区。2 p0 g) K f% Z4 E+ X
6 K$ T4 m" `; i! h8 K
- /*$ q. z L& z' b1 r
- *********************************************************************************************************
+ T E* t3 q3 i! a, T, L - * 函 数 名: MPU_Config7 [0 Y4 O* Q7 L+ m. m2 y
- * 功能说明: 配置MPU& d* ]9 j, b/ ~( x
- * 形 参: 无
5 m) F" V, y$ d) I - * 返 回 值: 无
! K/ a6 ~9 k1 M, b2 h5 W3 ^ - *********************************************************************************************************
' v' B$ q/ G0 s3 [& O" B& N5 ]* ] - */- ^/ J" _3 [, \5 X! C
- static void MPU_Config( void )2 O5 H: Y W. \- L3 o; E3 y
- { [( u* k5 P$ n' a
- MPU_Region_InitTypeDef MPU_InitStruct;" Z7 H: J' u) J: x$ y7 j/ t8 w
; ^9 U, I# c0 U9 `' n2 Y5 P- /* 禁止 MPU */5 }7 G) [# y* `: _0 Q+ @) r
- HAL_MPU_Disable();+ W9 U0 J6 W3 [
- . G4 A0 j0 W3 P5 i5 K; o
- /* 配置AXI SRAM的MPU属性为Write back, Read allocate,Write allocate */% @" I. F; @: I) E% P% k& x8 O
- MPU_InitStruct.Enable = MPU_REGION_ENABLE;- C0 t1 z9 B0 W/ @7 {& Z; D6 q
- MPU_InitStruct.BaseAddress = 0x24000000;
9 w2 X7 t6 b. `& F - MPU_InitStruct.Size = MPU_REGION_SIZE_512KB;
% f' f$ \% D0 E a; M! c5 }$ \& |/ d - MPU_InitStruct.AccessPermission = MPU_REGION_FULL_ACCESS;6 p/ W7 u$ A m+ w
- MPU_InitStruct.IsBufferable = MPU_ACCESS_BUFFERABLE;
: Q1 J6 k, L( ^: U - MPU_InitStruct.IsCacheable = MPU_ACCESS_CACHEABLE;/ N, t- s5 Q- L) v& C
- MPU_InitStruct.IsShareable = MPU_ACCESS_NOT_SHAREABLE;
/ `0 n; \: l. L8 E2 l8 q - MPU_InitStruct.Number = MPU_REGION_NUMBER0;
1 |/ [5 X7 D$ f2 Z& C - MPU_InitStruct.TypeExtField = MPU_TEX_LEVEL1;/ F. N; U; i6 h# f% [9 |1 m
- MPU_InitStruct.SubRegionDisable = 0x00;, y1 J0 L! K. \5 x, Z- M# S0 `
- MPU_InitStruct.DisableExec = MPU_INSTRUCTION_ACCESS_ENABLE;
( _& F) T- h" L) s! _
" V+ u7 x8 M3 ]$ k4 n- HAL_MPU_ConfigRegion(&MPU_InitStruct);
2 F% E; n3 y/ e9 k - + y4 R' E9 @0 u: I, d; u
-
/ I0 s ^/ b% q7 c' y - /* 配置FMC扩展IO的MPU属性为Device或者Strongly Ordered */
6 U' X, r' V' Z) t" W4 A - MPU_InitStruct.Enable = MPU_REGION_ENABLE;& F* F1 H: O$ N0 i: ~9 ]# q
- MPU_InitStruct.BaseAddress = 0x60000000;$ U! |* B) O$ i
- MPU_InitStruct.Size = ARM_MPU_REGION_SIZE_64KB; # B v/ K9 `' D8 y
- MPU_InitStruct.AccessPermission = MPU_REGION_FULL_ACCESS;2 T! ~' Y# F' U8 v1 h7 k
- MPU_InitStruct.IsBufferable = MPU_ACCESS_BUFFERABLE;
" P/ S6 i* ]& C - MPU_InitStruct.IsCacheable = MPU_ACCESS_NOT_CACHEABLE; 4 c7 M; N% {1 h
- MPU_InitStruct.IsShareable = MPU_ACCESS_NOT_SHAREABLE;
3 Y) j+ k5 }3 s- k4 S - MPU_InitStruct.Number = MPU_REGION_NUMBER1;
! O- h# u9 A9 Y - MPU_InitStruct.TypeExtField = MPU_TEX_LEVEL0;
2 o5 K% K9 e: W# R' F; p5 ?' H/ \ - MPU_InitStruct.SubRegionDisable = 0x00;, R' [# q$ s3 |# A/ y D+ f5 Z
- MPU_InitStruct.DisableExec = MPU_INSTRUCTION_ACCESS_ENABLE;
# `- M* y1 x, l - ( Y* E" \' J/ Y7 n3 y) `/ {( Z
- HAL_MPU_ConfigRegion(&MPU_InitStruct);) l9 F, ^+ }: ~) a: |
- + L3 F2 B6 \* }; f
- /*使能 MPU */% x0 T# f) i: A Y3 M0 |7 [$ N7 v
- HAL_MPU_Enable(MPU_PRIVILEGED_DEFAULT);% b+ A% f5 K B2 ~) g6 V
- }
; @5 z3 V, ~: t* @! j - ! I3 t" ^. m4 T% v4 n! @6 o1 e8 p
- /*+ s* T% S! B2 L( F, |
- *********************************************************************************************************6 n; v$ f: Q+ c5 h2 z
- * 函 数 名: CPU_CACHE_Enable$ J; b$ O& E) s$ j
- * 功能说明: 使能L1 Cache9 v G+ s; u1 B0 V
- * 形 参: 无5 h) ^" q; w2 M* K
- * 返 回 值: 无
2 T- e* o# k7 z0 [! w. p: _6 M( n7 Z - *********************************************************************************************************
0 C( _- T7 A- F! i - */& N; E0 x% ]* ~3 k$ \0 H; Z
- static void CPU_CACHE_Enable(void)% A+ ^) J; O$ p8 S
- {
( |9 S+ I4 J+ G; H - /* 使能 I-Cache */
t& P `+ }" s; P+ f6 p - SCB_EnableICache();5 u# `: K* L! u$ P2 t
- 3 Q% D U8 u8 N$ q
- /* 使能 D-Cache */
; l6 Q# C- f/ j, x4 e$ L6 x; g8 F7 R - SCB_EnableDCache();0 N0 Q5 O2 Y, e! b
- }
主功能:9 Q2 i# \# h+ B( z+ h$ G
& \& M6 z! r# K3 T3 G: [1 G- K主程序实现如下操作:" F, `( X% j6 o# d5 W
8 D7 @ { X7 ]/ e6 Q' a) Q
系统上电后驱动了1个软件定时器,每100ms翻转一次LED2。) E5 m3 S7 A+ N) }$ P
启动1个TIM6周期性中断,频率10KHz,在中断服务程序里面翻转FMC扩展引脚20和23。
) y# d Z8 s5 {& S, d5 c- ^6 Y3 g K1按键按下,开启TIM6的周期性中断。
' s0 Q$ Y- b+ d K2按键按下,关闭TIM6的周期性中断。) M1 s7 a5 K8 F1 t1 U( k0 _
- /*
0 n. f, K: d. |8 C: o7 Y# d - *********************************************************************************************************; @5 M* r. `/ l- \
- * 函 数 名: main; ?& N) H) h+ L1 X
- * 功能说明: 标准c程序入口。
( l6 t' \9 z3 _/ H. D3 J" L - * 形 参: 无3 F7 o& @) B( T3 e% y
- * 返 回 值: 无: ]) L. j/ |/ C8 Z3 k! W/ J
- *********************************************************************************************************
) q- g& e9 v: @: Z! Q9 P - */' a+ ~) L5 `! w9 g: r
- int main(void)
% E9 e/ [$ a* T4 p - { 0 U$ Q6 _9 L& J, K
- uint32_t *SouceAddr = (uint32_t *)FLASH_BANK1_BASE;4 d( e1 ` |' r8 B1 a. S
- uint32_t *DestAddr = (uint32_t *)D1_DTCMRAM_BASE;. d5 y% I: N2 N! U6 w$ \
- / k# b, Y, j) d+ `" H0 V; D
- memcpy(DestAddr, SouceAddr, 0x400);3 z! P: B1 S/ H7 W- v$ w
-
' u) y* S9 L5 l: ~+ O8 z6 Y - /* 设置中断向量表到ITCM里面 */
! k, z/ R' O6 f4 ^5 @ - SCB->VTOR = D1_DTCMRAM_BASE;: H$ }1 ?6 ]8 c; z
-
. t! Y4 ~2 O9 T6 Y - MainRAM();9 {1 m3 U: f1 @2 A# V
- }
! k+ {. `5 z/ O& }# K
7 t4 t8 ?0 X! K- /*. ^; i# j( J* i1 E) @# L
- *********************************************************************************************************
2 x0 O' V/ e7 Y, _ - * 函 数 名: MainRAM
& I$ b+ j* E" g - * 功能说明: c程序入口
0 E( P# _! y W, F! S8 e' @8 W5 y - * 形 参: 无# ]: C4 E$ ?% A- j3 L: H
- * 返 回 值: 错误代码(无需处理)2 O0 ?9 ^; l; m6 \! m6 @
- *********************************************************************************************************6 o1 [2 l0 ~8 n) d$ |; H. g9 d }
- */
: O: [2 e5 G s( }- [' N6 @ - int MainRAM(void)
1 |' G" ]$ y! z6 ^/ B7 p5 R* g7 g - {
% l1 O) q3 Z; Z0 g4 X - uint8_t ucKeyCode; /* 按键代码 */
* m$ H- a" J0 }, ?( G. O! |
: j6 y" E2 _! J9 v- # r; V; M; _: q9 \& |; J7 G
- bsp_Init(); /* 硬件初始化 */
6 ~: N! g$ s6 n0 h4 H4 { - / [7 Y- g; C. f% h2 A! f8 ?2 ?
- PrintfLogo(); /* 打印例程名称和版本等信息 */* r+ C8 v0 c8 N' m/ Z2 x7 F2 s0 y
- PrintfHelp(); /* 打印操作提示 */
, M2 ?; }8 @ @% Y: ?% C, y - ) O; [5 i G( }, B. |1 @/ r5 t5 @
- bsp_StartAutoTimer(0, 100); /* 启动1个100ms的自动重装的定时器 */
. e# @0 o8 T& u6 f -
/ }0 M4 F' R1 q9 @% d - bsp_SetTIMforInt(TIM6, 10000, 2, 0); /* 设置为10KHz频率定时器中断*/
3 a R- `/ L7 X6 v& A! h: x* p. `& V -
; X) ~- ~" i. _ - /* 进入主程序循环体 */, U w3 B8 \2 i$ e0 w
- while (1)$ G) U- J7 q: t: K
- {
0 e* l8 f S( Q8 d$ r - bsp_Idle(); /* 这个函数在bsp.c文件。用户可以修改这个函数实现CPU休眠和喂狗 */. N ~' g- _# X# Z
; j8 O7 z0 d4 G+ k. g- /* 判断定时器超时时间 */
. R. a2 J4 T# j9 m$ V2 S: w1 A - if (bsp_CheckTimer(0))
. W4 m" N. R; g' P - {
9 M: d: g9 f! |! J7 ]; @0 h- O - /* 每隔100ms 进来一次 */ ! Z8 Q& ]) u) f3 [* L6 n
- bsp_LedToggle(2);
- ^0 ^" E. j6 ?) E- f - }7 |' t" y, e9 |- }' B3 P
9 J8 L1 M4 Y8 K- /* 按键滤波和检测由后台systick中断服务程序实现,我们只需要调用bsp_GetKey读取键值即可。 */
( B7 h/ t& H3 p( V+ O3 T9 J - ucKeyCode = bsp_GetKey(); /* 读取键值, 无键按下时返回 KEY_NONE = 0 */
* z( _$ u* J1 c; P% I - if (ucKeyCode != KEY_NONE), \& w" k2 O- a+ M6 A1 t& ]
- {
7 f' F- X5 q( I4 v& H$ c/ H& G& z - switch (ucKeyCode)
: {& X* t1 y/ b. j! p - {/ w# C% W3 @2 w9 F
- case KEY_DOWN_K1: /* K1键按下,开启TIM6的周期性中断*/8 I" W" E3 ]$ _8 w
- TIM6->DIER |= TIM_IT_UPDATE;
3 ~, x ?: n9 S/ N# p$ k2 f1 Y - break;
/ S. V- g* B0 V) P% r, r - & R" @- i6 x! d5 B7 T. Y
- case KEY_DOWN_K2: /* K2键按下,关闭TIM6的周期性中断*/- j" N( \& q O8 T
- TIM6->DIER &= ~TIM_IT_UPDATE;, y L# `/ d ?$ l4 t( l( S; T
- break;! {& W% [/ h3 L( j/ x0 r8 _
- M0 X7 m" K# L$ s# s- default:$ @3 E4 E# g8 y; ]/ }2 V
- /* 其它的键值不处理 */' r% o1 r R/ V- B' Q, L* C1 t
- break;
: T R- A) _9 u/ l: f4 X1 i - }4 Q; x0 Y4 R* I6 H4 V, {! i) m
- }
4 H8 L; i5 J1 L4 M, f$ y/ Z - }
$ ^: C( X/ K$ k/ T) w6 q9 c - }
& I0 `' }8 e2 u - 8 ]* c/ ^& ^6 N' G6 V& O1 }
- /*4 o, b# }& Y; p) d5 J: U X
- *********************************************************************************************************
% V! {9 z& k$ A2 w* |3 H - * 函 数 名: TIM6_DAC_IRQHandler
1 E' l* |8 Y; b - * 功能说明: TIM6定时中断服务程序0 _0 X) \5 y& C
- * 返 回 值: 无. F( [. F. G: a
- *********************************************************************************************************
" x" n: `8 x2 v# Q& I) j0 N - */# z: [) G% k& H I6 B. e- w5 G- Y
- void TIM6_DAC_IRQHandler(void)9 P3 _: i; p* M% |8 x0 n$ c- {, H
- {$ z6 r# l: x. N7 h. \- W2 N
- if((TIM6->SR & TIM_FLAG_UPDATE) != RESET)
. K1 S& y# F5 a5 u - {
, ]$ H" t7 @8 h- f - /* 清除更新标志 */
& d. ^( j+ G8 }" V7 { - TIM6->SR = ~ TIM_FLAG_UPDATE;
" K$ X7 e. @" `* o) [' i -
- t9 _# Y7 ]4 I8 }! c4 F - /* 翻转FMC扩展引脚20和23脚 */, b8 n9 ^1 e, ?; [9 U" E
- HC574_TogglePin(GPIO_PIN_23);" B3 B/ g: l$ l5 p$ l
- HC574_TogglePin(GPIO_PIN_20);
' ]6 k9 |- M* R& @5 M - }
, h) C6 z& h" H" ?$ V% j% K4 l4 M - }
7 g6 t) T6 X g28.4 总结
, ^9 I3 l/ o8 ?* y8 \: J4 J本章节就为大家交流这么多,对速度有要求的应用部分,建议使用ITCM和DTCM来达到最高性能。2 g- L0 Y& a: r1 v$ x. Y
6 j6 G" l- @- V( o1 Z" c: [6 w' x, X* D" T
/ Z( t5 u; C3 C2 h5 p, x' q5 ^
|





 STMCU小助手
发布时间:2021-12-26 16:43


 微信公众号
 手机版