28.1 初学者重要提示
4 X( e6 G2 x* o0 n! t/ B9 C 学习本章节前,务必优先学习第25章,了解TCM,SRAM等五块内存区的基础知识,比较重要。' P+ h; {' u7 A% W
TCM : Tightly-Coupled Memory 紧密耦合内存 。ITCM用于指令,DTCM用于数据,特点是跟内核速度一样(400MHz),而片上RAM的速度基本都达不到这个速度(200MHz)。很多时候我们希望将需要实时性的程序和变量分别放在ITCM和DTCM里面执行,本章就是解决这个问题。. k8 B) e4 B$ D
实现方法比较简单,基于MDK的Option选项设置下即可,无需操作分散加载。使用分散加载的好处是灵活,在设置复杂工程的内存映射方面比较方便。
8 a" g$ C* ?, x2 F0 ]) x+ ^$ k0 h8 P0 p 实现这个功能的关键是要把所有程序都下载到Flash,系统上电后让MDK中的库函数去将所需的程序加载到RAM里面,用户不要自己去加载,太麻烦。如果用户自己去加载就得搞个bootloader加载应用程序到ITCM。这里所说的库函数是MDK里面的__main封装起来了。% H+ @$ F, Q; @2 \+ _" U& G
28.2 简单实现方法
$ S, ]! ^9 g) {& ]1 k7 `28.2.1 第1步,设置DTCM0 q* h/ v2 O3 X5 j
设置DTCM空间,前0x400大小的空间用于中断向量表,所以这里从0x20000400开始,用于各种变量需求: {; B3 A( Z$ N: q5 [" v
5 @4 l& f+ G; d$ Y$ j- `+ g6 G% S/ F
1 F v0 @. q8 t! L3 J' w, M+ F* B28.2.2 第2步,添加ITCM4 W" I1 r0 I. j, `) w, l
ITCM的首地址是0x0000 0000,大小64KB:
( b; \5 u* ~9 g }, P+ M ^4 o& D4 O$ y! A
" f; ?% r& |4 y6 r, X% U
; X% D S4 }0 \
28.2.3 第3步,选择在ITCM执行的代码
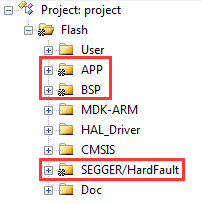
. o" q: y7 M! D右击MDK分组,选择使用ITCM,这里设置了APP分组、BSP分组和SEGGER/HardFault分组。
+ f5 n4 U; j6 Y( d9 `* M
' V5 P5 L) i# W: x" m5 l; E以APP分组为例,设置方法如下:
) Y& G6 n [# X
$ |* m3 Y7 v$ r& [- z+ ^) [8 L* K% ?
' M: I: n- E* E+ ?+ E5 W5 d: }, {8 O1 t4 C4 B9 W% X# f& x
' `6 w5 B0 L. o( i6 E7 p, V: |9 D# W* w0 {
3 ?% @8 z9 R( s
7 F, I- M+ ]! O% b( iBSP分组和SEGGER/HardFault分组也设置完毕后,可以看到小雪花标识
0 s: y- C8 |/ r/ k. a
2 h9 m& P- E+ e3 M; H. c3 c
+ \* J4 M- k9 D& [: I4 D E& l: o9 x+ j8 ^4 J6 l+ o3 Y2 b1 @2 R% h
而进入main函数之前的所有代码,含main函数所在的文件main.c切不要设置,这个之前的代码我们都需要在flash里面执行。这些代码仅执行一次以后不会执行,所以不用管他们,之后的所有代码都可以放在ITCM里面。
; S8 ^: O$ j( G* }+ o1 U* k) ^) z; q- c) l6 p4 G
9 X$ v* u5 \( A1 v3 s% r9 c" O2 }, g( [
28.2.4 第4步,复制中断向量表到DTCM* r! o+ c& L- Z* [& T2 J6 \" U+ W
前面三步设置完毕后,将中断向量表从flash中复制到DTCM,主要存储的DTCM地址要0x200对齐。% J& V2 Y+ J5 H. Q" l$ ?: }
: ^$ B" s1 r! P/ L; [* W) _- /*
* \. u( Y' J7 f! e9 J - *********************************************************************************************************
$ t+ q T7 W3 J$ J - * 函 数 名: main
( ]( i) O" X3 D* }! j0 F# S0 Z, S9 H - * 功能说明: 标准c程序入口。0 h. G- }5 M% X" J+ u; G
- * 形 参: 无4 q) O9 e7 Q: _ q! f4 j
- * 返 回 值: 无
0 u7 E8 y! @7 ]. ~! f8 U) V - ********************************************************************************************************* e, ]% C5 A7 Q$ i1 U- j# Q. @
- */
( T5 Z8 O5 f' d& c; Z5 q( a - int main(void)
# n5 q6 }& O- d3 j, k9 j* a - { 5 z5 p. r/ i. Q# U
- uint32_t *SouceAddr = (uint32_t *)FLASH_BANK1_BASE;3 `2 @$ k! a6 `8 t! z: d, a% f3 c8 u) d( \
- uint32_t *DestAddr = (uint32_t *)D1_DTCMRAM_BASE;
/ y' Z& u* f& T/ C7 f
5 A5 g. x$ |1 U0 r8 N: h- memcpy(DestAddr, SouceAddr, 0x400);( s" X @$ F9 T& S- @
- : b% }2 m& s7 d/ V6 F
- /* 设置中断向量表到ITCM里面 */
% x; P$ N' Q. _6 w' ]& k - SCB->VTOR = D1_DTCMRAM_BASE;
0 i% M3 @& z4 f - 8 w, }2 }( v- T( g4 h# O
- MainRAM();, {2 s" x6 p7 \) w* d6 ^( ]: P
- }
5 f" q( t4 o% A) G; d; _$ n至此就设置完毕了,另外注意以下两点:) h: w1 X! b: k+ w0 M$ E
: B$ S. T/ Y5 n- J$ g# H. v 不限制设置分组,单独设置一个C文件也是可以的。
3 {' T9 C( [* j& K8 i: ] 如果大家将HAL_Driver分组也放在了ITCM里面,会有如下警告,这个不用管,是删除了冗余函数。9 O0 x' j9 a3 D g. h# `
) i( a* Z, d. @- @( Y- N
2 M2 a. Y; ^ m$ i& p- J" Q
* @& I! P& C) U1 Z9 ?! n( P$ t28.3 实验例程说明(MDK)! _% y+ [. {+ T2 R
配套例子:
& c- A/ j* `! J) v, ^- ?3 w- p1 p# X: g, Y8 }" `& _
V7-007_时间关键代码在ITCM执行的超简单方法 x; y- ~0 G; S6 L) k
8 \8 P' I5 l0 V* s
实验目的:( I, G7 z( _" z+ l0 \. J
/ D( h$ f+ ]3 M1 Y2 x- m% x
学习时间关键代码在ITCM执行的超简单方法,同时中断向量表和变量放DTCM。
6 Z! g" f; y; a, R4 {
! J/ l7 B0 N% Y1 Y5 m实验内容:/ D h' j9 q3 q% @! p$ G/ d
6 ]& l# ~# c3 @ Z
系统上电后驱动了1个软件定时器,每100ms翻转一次LED2。
+ C* v- t K. x$ f9 m5 z
. j* Y& y3 d% D: v' z0 n9 Y启动1个TIM6周期性中断,频率10KHz,在中断服务程序里面翻转FMC扩展引脚20和23。
. G% n7 |8 P4 ^( r5 N8 K' a: R l, @
实验操作:' ~8 S( v( M1 b! V
K1按键按下,开启TIM6的周期性中断。0 y( @: ~3 g6 p0 o9 Q
K2按键按下,关闭TIM6的周期性中断。
[ i5 X9 O8 [" c' }
% z4 ? V; t. |4 m; v上电后串口打印的信息:7 y4 {# Q4 y4 z' e4 g8 u, s
; z! L( r0 T% }6 n6 c波特率 115200,数据位 8,奇偶校验位无,停止位 16 @$ {0 H; R9 E! ~, ` j0 n0 D$ c
1 L" q0 _+ _* _& ]0 \. `9 R0 x
: c$ E+ F) x* y' {5 m
6 g# L5 X. e' |: A
程序设计:: d/ c& [ M2 J" N0 Z( ]
9 I' a: _& Y- \. A
系统栈大小分配:
5 }* A- J a: E8 v6 q4 P; b) Y! e. W
, q# {* H+ s+ }" P4 M z+ B; P0 g4 e: i0 q9 c
RAM空间用的DTCM:
: C1 O$ C# J& V' x
% |5 Z" |& A% u5 ^' ^9 @
2 c" v# P7 w% A9 a- Q
9 _6 _1 H* D3 m& c# A* k7 R 硬件外设初始化0 g( {% l0 U0 U+ D: W
; {; i S' m$ @$ N硬件外设的初始化是在 bsp.c 文件实现:
: A5 |' X `/ v8 S3 _# k; L; l: M) f: ]# {; ^6 U4 N
- /*
, e8 G% }: ~$ T( | - *********************************************************************************************************. T& X$ ~6 {" k% m+ n/ H% }7 N
- * 函 数 名: bsp_Init
% O* c' P+ }. r& c0 |) M - * 功能说明: 初始化所有的硬件设备。该函数配置CPU寄存器和外设的寄存器并初始化一些全局变量。只需要调用一次
. H6 f' o" W6 u, ~/ n1 ] - * 形 参:无
' z1 k, r- \- j - * 返 回 值: 无
6 A+ B9 J& u: @" |; r5 l/ K - *********************************************************************************************************/ K" M7 ?% h# T9 M" i$ {( X
- */4 j- h v& W& E4 v( }0 {
- void bsp_Init(void)5 @( w- f9 x* p
- {
) q9 |/ P2 }8 u- P - /* 配置MPU */
) ^9 k: e" N- ^' B4 |7 Q - MPU_Config();
0 z& E3 z; G: A+ ~: @7 d - * P4 R0 c/ c9 _! X; w
- /* 使能L1 Cache */
$ @9 [3 y H% \8 b - CPU_CACHE_Enable();% }% k+ p1 r. v X2 H4 A( r0 T
" i/ }) x! A7 j3 r) x5 L5 F- /* ; C, \- K6 Z9 B2 |- w
- STM32H7xx HAL 库初始化,此时系统用的还是H7自带的64MHz,HSI时钟:
3 M( ^# Q$ [8 ]) Q. }3 d - - 调用函数HAL_InitTick,初始化滴答时钟中断1ms。
6 |2 `1 l: b4 D0 n, ^ - - 设置NVIV优先级分组为4。
# g' {1 j& a) o0 O# R7 k1 d$ r - */' v- L: m6 L% k+ u9 X5 _
- HAL_Init();$ C) Z/ [" E9 c: N2 {
1 K, J- S( ?7 Q" l R! B" i- /*
( k% t/ e, p* v9 E - 配置系统时钟到400MHz
( F$ v/ b3 E# E. D - - 切换使用HSE。' p$ Q$ K4 N! Y+ k% m5 ]
- - 此函数会更新全局变量SystemCoreClock,并重新配置HAL_InitTick。, z6 S4 `# t0 V3 e3 }
- */6 S5 o, \+ l) s, ~
- SystemClock_Config();4 H& ]4 [: h, |
- 1 y* ?4 _- _8 l, [8 N# o) [
- /* , N& e1 m8 ?7 X$ [0 M
- Event Recorder:
. I- I+ y" i/ c. {) p7 b2 L - - 可用于代码执行时间测量,MDK5.25及其以上版本才支持,IAR不支持。
& O( {# d7 y9 v. A' c/ t - - 默认不开启,如果要使能此选项,务必看V7开发板用户手册第xx章
! J) X, p! ^; j - */ 2 N! m$ R t" S2 l4 j' w
- #if Enable_EventRecorder == 1 9 E) a( p& W' R' N/ X: X
- /* 初始化EventRecorder并开启 */
" h4 _& w& |0 I q; I" t - EventRecorderInitialize(EventRecordAll, 1U);
1 K$ y+ e1 k8 Y. Q2 f: u" o - EventRecorderStart();
& U& h8 N* B0 H8 t2 F: N - #endif- ~1 h8 f2 c5 m# b9 Z) U* P! z, y
- 1 O& v$ |& X0 Q" i! N5 K) B4 R
- bsp_InitKey(); /* 按键初始化,要放在滴答定时器之前,因为按钮检测是通过滴答定时器扫描 */
+ E4 e5 }! |1 r8 P% r# M& i - bsp_InitTimer(); /* 初始化滴答定时器 */6 ~' V% ? S7 i- o8 B$ _1 M
- bsp_InitUart(); /* 初始化串口 */
2 {* g3 B n+ J0 P - bsp_InitExtIO(); /* 初始化FMC总线74HC574扩展IO. 必须在 bsp_InitLed()前执行 */
2 ]5 H! U7 i" }0 P1 z - bsp_InitLed(); /* 初始化LED */
5 a4 l9 `5 f6 a - }
. u; q* j6 s, i MPU配置和Cache配置:
/ n v1 v( e8 c, O1 z; T" Q: @
5 D5 L- }+ [/ t$ y1 g. w6 }8 @数据Cache和指令Cache都开启。配置了AXI SRAM区(本例子未用到AXI SRAM)和FMC的扩展IO区。
8 U8 [" m" R q5 r7 `( G1 {( Z* _& T* z7 r' Q6 B/ Y' o
- /*( M. w J! l" U% S' g8 o9 m
- *********************************************************************************************************
& M. {% k9 M7 I; w - * 函 数 名: MPU_Config
. {* |5 C" a5 m* i# L: J# Y6 Q+ _ - * 功能说明: 配置MPU
1 i3 U7 m5 e) j7 t c% D - * 形 参: 无
6 \& n4 T( l8 r8 P - * 返 回 值: 无
; o* b, \0 P: q/ f# ?: U, x/ N - *********************************************************************************************************. Q7 m, P( }' }& }( g' c$ x
- */
" d0 \8 I9 {- W1 T; V9 u3 @ - static void MPU_Config( void )
+ I8 N4 p( ]+ G; }$ T- e; T2 _2 c - {
3 I6 e8 @; a, }8 G - MPU_Region_InitTypeDef MPU_InitStruct;" ^$ J3 w8 x/ H, C- _9 V% Z
- + ?6 B; q$ O" I5 _
- /* 禁止 MPU */
5 U! q! H' f9 r" \% W" J) W - HAL_MPU_Disable();& D1 O6 A; I! C: u: M. Q0 i: n
- 7 m/ W& B7 ], k3 B
- /* 配置AXI SRAM的MPU属性为Write back, Read allocate,Write allocate */
# G$ g% `+ r) z! J. g7 e; S0 g - MPU_InitStruct.Enable = MPU_REGION_ENABLE;/ Q# m% X4 B& [- m% b" \
- MPU_InitStruct.BaseAddress = 0x24000000;
, f- v S U0 m* d% \& L" H( Q - MPU_InitStruct.Size = MPU_REGION_SIZE_512KB;% ~3 k6 `4 p7 s2 Q3 n; X
- MPU_InitStruct.AccessPermission = MPU_REGION_FULL_ACCESS;+ K/ n- i0 j# ~
- MPU_InitStruct.IsBufferable = MPU_ACCESS_BUFFERABLE;; h1 @' v; Q/ s; b
- MPU_InitStruct.IsCacheable = MPU_ACCESS_CACHEABLE;
$ M: X) c- G4 ?; ^: b% G9 Q - MPU_InitStruct.IsShareable = MPU_ACCESS_NOT_SHAREABLE;
9 k7 i: I# r8 {4 D+ b - MPU_InitStruct.Number = MPU_REGION_NUMBER0;4 G9 S5 R' G( Z4 m& v' Q$ \: k
- MPU_InitStruct.TypeExtField = MPU_TEX_LEVEL1;9 N. j2 T* E+ h9 ?8 d
- MPU_InitStruct.SubRegionDisable = 0x00;8 X6 g9 m& t7 ?
- MPU_InitStruct.DisableExec = MPU_INSTRUCTION_ACCESS_ENABLE;
H" K2 f$ d' }6 h) F - * I- g, R( `- ]( N1 q
- HAL_MPU_ConfigRegion(&MPU_InitStruct);
0 k) e! P' Q6 [; V r -
, i+ z2 s8 n+ j3 v& i, P/ \, [ -
- w3 h1 i/ g/ U7 E - /* 配置FMC扩展IO的MPU属性为Device或者Strongly Ordered */
9 G( O% y5 H, K- K* `% Q4 n - MPU_InitStruct.Enable = MPU_REGION_ENABLE;
5 u$ X4 g2 I4 P' I9 W$ Z - MPU_InitStruct.BaseAddress = 0x60000000;# H9 F) i- H( \ i
- MPU_InitStruct.Size = ARM_MPU_REGION_SIZE_64KB;
9 X+ h* d$ P. X2 K - MPU_InitStruct.AccessPermission = MPU_REGION_FULL_ACCESS;% g* \0 _% R7 e, }3 q/ T" P/ r, X
- MPU_InitStruct.IsBufferable = MPU_ACCESS_BUFFERABLE;+ c( n& l Q' E- E! N* ]6 S& G/ E
- MPU_InitStruct.IsCacheable = MPU_ACCESS_NOT_CACHEABLE;
$ b. E( e3 R+ E: q4 T% _ - MPU_InitStruct.IsShareable = MPU_ACCESS_NOT_SHAREABLE;% l' b, F9 \; o7 b) o
- MPU_InitStruct.Number = MPU_REGION_NUMBER1;
: ~% E+ M% R3 g! {$ k# P& [ - MPU_InitStruct.TypeExtField = MPU_TEX_LEVEL0;5 ~4 p0 v& }% \4 e5 u5 N! h
- MPU_InitStruct.SubRegionDisable = 0x00;$ W1 j& w# R& w! _2 D- Y' }
- MPU_InitStruct.DisableExec = MPU_INSTRUCTION_ACCESS_ENABLE;5 G+ M# {8 _2 P
-
: K2 q0 D6 F- Z) f- B. d! G, a - HAL_MPU_ConfigRegion(&MPU_InitStruct);3 b! ~; o/ P* K& Q+ {! j, @5 ?
- % }+ K. k0 R& M* K
- /*使能 MPU */
i2 p2 U" ]4 }0 b1 n - HAL_MPU_Enable(MPU_PRIVILEGED_DEFAULT);
! x5 E F$ {+ N# ~* ~% n - }
! S3 q& M. s1 P4 \
, K& K! j# B7 I- u$ k- /*
3 N. c# B' N- D* X - *********************************************************************************************************
0 ?1 i* [7 b, r. E! y5 l - * 函 数 名: CPU_CACHE_Enable
4 Q6 m. X h2 B0 b' F8 a, r( ] - * 功能说明: 使能L1 Cache( ^3 R; X* ^& m% d( a
- * 形 参: 无
" }5 [# D9 c# E( Q+ }! H/ x2 k - * 返 回 值: 无
1 S3 D. i* ^+ `) t/ m& i+ T - *********************************************************************************************************
% j4 p5 [4 b7 v5 c4 `9 n+ H - */& e0 o0 Z6 j# K/ U+ P
- static void CPU_CACHE_Enable(void)
' D4 K% S- D2 R4 o# q0 i. s - {
0 F$ L, b1 R: Z4 f - /* 使能 I-Cache */
' O: E/ W3 \5 X - SCB_EnableICache();
0 \& j- ^& X6 `+ \7 }4 B" _. V
3 {! h4 K6 {4 m- /* 使能 D-Cache */
& D6 p, ?1 {# D* W+ d. Z - SCB_EnableDCache();
0 D! e- ` r' T2 m- L- D( F - }
主功能:! W/ [! C# V, H# b& u# L4 j) V
. _- [7 B! b1 e3 C
主程序实现如下操作:
2 J X; f6 q X6 M% k
9 N4 w: N6 c" R* W4 J$ L+ J 系统上电后驱动了1个软件定时器,每100ms翻转一次LED2。* @" p7 Q# I- a. B q& T1 c3 m
启动1个TIM6周期性中断,频率10KHz,在中断服务程序里面翻转FMC扩展引脚20和23。
# y m4 ~$ M) x2 o K1按键按下,开启TIM6的周期性中断。
- i' h* x. ?! H9 G" l K2按键按下,关闭TIM6的周期性中断。
^0 s p" t+ [$ m6 W4 a- /*
& R2 X2 Y$ b$ k3 I$ y" k9 x - *********************************************************************************************************
0 ~2 A6 ]4 |# @1 z, i6 w) | ` - * 函 数 名: main5 g+ V5 O; E# I( Q/ Q
- * 功能说明: 标准c程序入口。
& m" z. G) [/ D; k - * 形 参: 无
9 l, k5 r5 G: w* Y. f9 n5 ` - * 返 回 值: 无
9 u/ Q* K% @6 q - *********************************************************************************************************
1 l$ K% c) B4 c' C. y - */
& A1 v, o3 ~% L$ J8 j - int main(void)1 n9 f5 {$ J4 l: ^2 x& e; E. F9 _
- {
, ]; k# E$ J5 `6 E9 M: f2 Z% \4 C - uint32_t *SouceAddr = (uint32_t *)FLASH_BANK1_BASE;: O% f6 Q5 h8 M; j/ w, d' N
- uint32_t *DestAddr = (uint32_t *)D1_DTCMRAM_BASE;7 [1 u) r% z( v- a, S8 {: Y% O. f
# P1 j$ {( i: d% D. ]7 H x- memcpy(DestAddr, SouceAddr, 0x400);
T6 ~7 p7 \! \2 Z e1 y# j* { -
: e* M$ D3 u3 ]. L - /* 设置中断向量表到ITCM里面 */
' D$ h( L8 ~5 {# e2 o1 U - SCB->VTOR = D1_DTCMRAM_BASE;
6 O7 D6 R1 a+ s" H+ Z- `2 A2 P u -
9 k" I# X# E9 K E0 Q - MainRAM();, f D* k! D4 G- l) k' h1 J
- }4 S& m/ m8 L9 [2 D0 E- w
3 t% y0 \. c7 i- /*
9 A4 F% g' |, h6 _1 U6 X: e - *********************************************************************************************************
: ?( @6 F9 G4 m1 h$ c& K9 ^ - * 函 数 名: MainRAM
, \# A+ v: P" F3 q. R2 f - * 功能说明: c程序入口4 @3 `' P q" b
- * 形 参: 无
/ k. R/ }7 E4 h1 P: h1 _; s - * 返 回 值: 错误代码(无需处理)
) E& k# G, ]# Q" O/ T9 I - *********************************************************************************************************0 H" v/ q0 J+ t. u
- */" d2 E) G, p8 L% p% Z6 q
- int MainRAM(void)
* U. F% b0 h8 a4 r3 u - {8 J: }& Q6 p, k' m
- uint8_t ucKeyCode; /* 按键代码 */7 B) d/ l- a8 K+ \8 @
8 S1 Y8 Z, G% H( v8 C! g- 4 }- X$ y0 X3 y* a; Z
- bsp_Init(); /* 硬件初始化 */; S9 u. o( P9 a/ t% |/ _" C3 K
- " {- Q0 f+ ^, X1 G
- PrintfLogo(); /* 打印例程名称和版本等信息 */. x) a) \# s. v" A% X: h5 u+ U
- PrintfHelp(); /* 打印操作提示 */
5 b0 h3 h7 N+ Q2 o9 {3 p" U
$ L5 S% L; g- S2 b& e3 C- bsp_StartAutoTimer(0, 100); /* 启动1个100ms的自动重装的定时器 */
- A( v+ R" f# G" `2 I# f- b/ J3 I - - t, t8 O# v3 \% v; e
- bsp_SetTIMforInt(TIM6, 10000, 2, 0); /* 设置为10KHz频率定时器中断*/ 8 A7 x" o$ Z# [* D' O: D. f
-
! j: ^7 i/ T1 F6 j! U: p1 b J' O1 n - /* 进入主程序循环体 */
; c1 [5 W: a; E L% u2 S) \ - while (1)7 C, Z) K& {* f3 r- d
- {
$ Y# \/ R) {3 ~, k$ H) L - bsp_Idle(); /* 这个函数在bsp.c文件。用户可以修改这个函数实现CPU休眠和喂狗 */
+ m0 q; w# x$ L1 v( w7 ?$ ? - 4 Z9 B% H% i% g& B9 |
- /* 判断定时器超时时间 */
! j+ R' H7 e: J* n - if (bsp_CheckTimer(0))
& y$ r$ K/ A7 B/ N" k - {3 C2 K# \' G+ m) c2 Z6 B% i
- /* 每隔100ms 进来一次 */ 3 y" g0 h% J- I& ]- y
- bsp_LedToggle(2);& f3 }8 G6 {9 m6 o1 d
- }
& T& k3 {* b/ p1 T! g( u! `/ U
% R) ?4 ^( n1 [* C- /* 按键滤波和检测由后台systick中断服务程序实现,我们只需要调用bsp_GetKey读取键值即可。 */; A. X) t6 z( i6 I. G, @
- ucKeyCode = bsp_GetKey(); /* 读取键值, 无键按下时返回 KEY_NONE = 0 *// w: X$ v$ b# A9 ~ @
- if (ucKeyCode != KEY_NONE)7 \: Y( c* u* }$ V( Z" ?
- {
0 o9 N4 y9 ~% B J' T* Q - switch (ucKeyCode)
/ l4 o' z; t/ c3 F: p - {
& o4 C$ a+ R7 c. g8 T - case KEY_DOWN_K1: /* K1键按下,开启TIM6的周期性中断*/
. o: I: @6 H# c! c5 @# o+ v% T - TIM6->DIER |= TIM_IT_UPDATE;
+ H: @3 ]& @, H# Y: H) y! ^) v - break;5 Q2 D( j( [/ R1 V. P
- b: `1 Y$ H7 i# T2 u, t0 q* Q/ X0 H, V/ _
- case KEY_DOWN_K2: /* K2键按下,关闭TIM6的周期性中断*/
9 i0 z, _1 V1 t - TIM6->DIER &= ~TIM_IT_UPDATE;
1 `, N6 K: F# @6 Z8 C1 L5 q - break;! D/ ?! R0 t, {+ [' I: W
+ b2 u0 z% G i4 D, J- default:
7 `( N7 w* w; _* ~; f- B - /* 其它的键值不处理 */
: h- `; O/ V$ J# v3 E% s2 p% K - break;
, Y! V' B" T' U7 `/ B& k - } e) X+ [4 }4 w9 H# c
- }4 U8 S/ W2 ?! D1 R4 ~& Q* i
- }) q& d4 G M1 u) [% s
- }. ~& _+ M0 D$ \2 l
- 6 E1 K" A; Z3 D+ N
- /*
9 Q' t0 b+ A. J+ ] - *********************************************************************************************************
5 S+ k7 ]5 e" Q' H - * 函 数 名: TIM6_DAC_IRQHandler
$ v' p: Y8 J! O4 S, U Q* G% \ - * 功能说明: TIM6定时中断服务程序& D/ |& [5 Q. m* Q2 d+ U/ {
- * 返 回 值: 无
9 F" \! K. f! U" w' _ - *********************************************************************************************************. o9 R7 `3 A5 K# m( W. `% u
- */9 i8 ]/ D" p q+ d8 ^
- void TIM6_DAC_IRQHandler(void)( r7 y6 s% Q2 ^7 I
- {
' e- d1 C# ?4 x9 k( ]/ D/ N2 x - if((TIM6->SR & TIM_FLAG_UPDATE) != RESET)7 t/ H4 e) C6 G. T! \
- {
: O; Y* ?% d6 {) H/ P8 y - /* 清除更新标志 */
v' Y4 m6 W) H0 n - TIM6->SR = ~ TIM_FLAG_UPDATE;1 j: O ~; ?; }
- + f" F7 L+ q2 y1 @5 X# `/ \; S
- /* 翻转FMC扩展引脚20和23脚 */& H" V! Q( l7 O1 ]& c
- HC574_TogglePin(GPIO_PIN_23);. V& f, c! t8 \) P) {* `6 }
- HC574_TogglePin(GPIO_PIN_20);
; o) C0 D7 i% U( | - }
; d2 T" ~4 P7 `% z - }
28.4 总结
! h: p3 I% k% i- L! q4 ]本章节就为大家交流这么多,对速度有要求的应用部分,建议使用ITCM和DTCM来达到最高性能。
% ?9 Y$ g3 Y2 I' S2 g# Z7 q# x4 f5 e0 V- }+ e8 |6 |, J
* J! Y) q* x, N* |0 c# P
& T+ e* f: H7 z! ^0 p2 P |





 STMCU小助手
发布时间:2021-12-26 16:43


 微信公众号
 手机版