46.1 初学者重要提示
5 }% Y; s/ R4 i9 f4 h$ y& L; j7 N8 q# b 学习本章节前,务必优先学习第44章,需要对ADC的基础知识和HAL库的几个常用API有个认识。- M6 z$ T7 B0 {
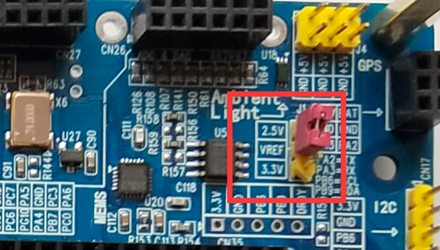
开发板右上角有个跳线帽,可以让ADC的稳压基准接3.3V或者2.5V,本章例子是接到3.3V。
P4 p/ K. N6 T STM32H7的ADC支持偏移校准和线性度校准。
# }. T7 F/ b$ D5 d$ @+ @# J3 j1 E( @4 R STM32H7的ADC多通道并不是同步采样的,本质上是通过内部的多路选择器不断切换实现的,一个采集完毕了才会采集另一个。
! p8 y5 n( j0 O46.2 ADC稳压基准硬件设计% ~8 O8 M' I% V4 i) d- P
注:学习前务必优先看第14章的2.1小节,对电源供电框架有个了解。4 D* x: x! i( v' f1 c+ b
0 y3 N. c m2 `" ~* Y; U9 uADC要采集的准确,就需要有一个稳定的稳压基准源,V7开发板使用的LM285D-2.5,即2.5V的基准源。硬件设计如下:" M" [( I/ U+ _" }, k5 q
2 Z( t8 Q3 [# p" ]' G% p1 _1 N, |# }! b& p& K/ T
0 m, B- f$ q- z
关于这个原理图要注意以下问题:8 r7 Z, C0 o9 K) F% Y e
2 g. q2 n. u( u9 @# r% U
LM285D-2.5输出的是2.5V的稳压基准,原理图这里做了一个特别的处理,同时接了一个上拉电阻到VDDA(3.3V),然后用户可以使用开发板右上角的跳线帽设置Vref选择3.3V稳压还是2.5V稳压。& @# v# U$ H2 J; R
, q" e s L2 e) x4 |7 t
3 m# A F, G, ]+ N1 S3 ?
: d F& X5 W h" x+ F7 _! W
下面再来了解下LM285的电气特性:9 \8 N) s A4 t8 u5 T% D X
- L4 d0 n+ z# {. x
( d0 ^" K, C& u' I; o# C* Q; ?) t4 v
, K0 `: I! P2 Y* `; ?! h- O2 U" V通过这个表,我们要了解以下几点知识:
) U% r0 U' b; F K+ ^% V r; z/ e2 x
LM285的典型值是2.5V,支持的最小值2.462V,最大值2.538V。工作电流是20uA到20mA,温飘是±20ppm/℃
. j9 J* V5 y* z3 k$ |) B" ~) K Iz是Reference current参考电流的意思:% e+ t( k. Z5 n) Q2 m; Q
参考电流是20uA到1mA,温度25℃,参考电压最大变化1mV。
8 o9 L3 O v( Q y+ U 参考电流是20uA到1mA,全范围温度(−40°C to 85°C),参考电压最大变化1.5mV。6 Q$ H ?) W, B* _6 o9 P1 w
参考电流是1mA到20mA,温度25℃,参考电压最大变化10mV。% P0 y! B7 `8 b# q+ y) I. v; H* c2 T3 t, j
参考电流是1mA到20mA,全范围温度(−40°C to 85°C),参考电压最大变化30mV。. a1 G I8 i1 W% t" L
) V0 X# S' T/ ` |+ _
9 c9 ~+ `2 ?# b
那么问题来了,V7开发板上LM285的参考电流是多少? 简单计算就是:
! ~, M6 p. Q- F7 i2 R9 k7 I! y' f. H0 x% a) C
(VDDA – 2.5V) / 1K =(3.3 – 2.5V) / 1K = 0.8mA。9 p8 `$ l6 q; P6 j$ ?' y# l
9 x- c! M4 c I- L A3 E
46.3 ADC驱动设计
% @; P& x2 y [" g$ pADC做DMA数据传输的实现思路框图如下:
8 |* x' I( m& C$ z t2 S/ J- F* d1 f4 U% ~% b
i0 H8 b! x5 h, A
( l3 F" w* R% [# o# J下面将程序设计中的相关问题逐一为大家做个说明。
7 R7 Y. K4 d+ D- B$ `. h/ X- e7 s7 x' `2 |6 g5 a
46.3.1 ADC软件触发 ( e3 @, Q6 T1 R& f/ z! ?) d5 A
ADC转换既可以选择外部触发也可以选择软件触发。我们这里选择的是软件触发方式的多通道转换,即连续转换序列,软件触发。对应的时序如下(在第44章的2.7小节有详细讲解软件触发和硬件触发的时序):。
4 E& ~1 I }" V1 A9 w2 e9 I
) l- k7 ]# E) s& ?" SADSTART表示软件启动转换。0 D; K7 P7 w) Q0 \; `9 \
Y3 A8 n9 s U( M8 n
ADSTP表示停止转换。
% _% t: B' p- b/ r: y% o
* d5 |; f: u$ K+ @8 P5 F: _! u% jEOC表示一个通道转换结束。
6 @$ i7 Y1 L7 o0 w" a7 `
+ f$ f' q0 P( L9 a$ x+ hEOS表示所有通道转换结束。
; R; T1 w8 r1 y- e( u6 E0 o- I/ K: Z E8 C8 g2 I1 \! B
' }) J3 X) C1 `9 X' g
" H: J, @0 Q. n( k$ g2 u" S
关于这个时序图的解读:
$ a" W! p7 n; o6 K! w( K& ~% Y5 X' c5 p# K/ ~
配置为连续转换的话,软件启动ADSTART会开启所有通道转换,全部转换完毕后,继续进行下一轮转换。调用了停止转换ADSTP后,会停止转换。' v, \; J- G* z& P7 E$ K7 W6 p1 R9 a
每个通过转换完毕有个EOC标志,所有通道转换完毕有个EOS标志。
5 B( p. A7 H# F& w/ y3 J& w, s( ]* w: m
46.3.2 ADC时钟源选择
% A7 R2 R' I0 k( C! L: Y0 n/ Y# m根据第44章2.2小节的讲解,我们知道ADC有两种时钟源可供选择,可以使用来自AHB总线的系统时钟,也可以使用PLL2,PLL3,HSE,HSI或者CSI时钟。
, s. P6 `- S5 t# ?
3 j, W1 V/ B& f1 J. y如果采用AHB时钟,不需要做专门的配置,而采用PLL2,PLL3时钟需要特别的配置,下面是使用AHB或者PLL2时钟的配置。
" C O3 U6 ?$ G
7 a8 j. ?5 j& J+ `' h- R" G( A1 @ 通过宏定义设置选择的时钟源" l% z) w+ Q# x) x- |+ B
使用哪个时钟源,将另一个注释掉即可:- /* 选择ADC的时钟源 */
$ f2 W, J- z6 U - #define ADC_CLOCK_SOURCE_AHB /* 选择AHB时钟源 */& m7 G p/ ?7 L# h) E
- //#define ADC_CLOCK_SOURCE_PLL /* 选择PLL时钟源 */
2 o* r' x: O# K, Z PLL2或者AHB时钟源配置, `% B$ t" i7 D$ d- ^: U
- #if defined (ADC_CLOCK_SOURCE_PLL)
+ T; U' N+ h& Z2 [9 q6 F& w - /* 配置PLL2时钟为的72MHz,方便分频产生ADC最高时钟36MHz */
! W8 Q: b7 i. k6 F! X4 a( H - RCC_PeriphCLKInitTypeDef PeriphClkInitStruct = {0};
1 {1 C: j" j/ @- G - PeriphClkInitStruct.PeriphClockSelection = RCC_PERIPHCLK_ADC;
* P5 q' m, j4 S: j - PeriphClkInitStruct.PLL2.PLL2M = 25;
+ V' @! U/ E8 |6 a$ }* N - PeriphClkInitStruct.PLL2.PLL2N = 504;
$ k) Y- w) e) R* r2 A; Y - PeriphClkInitStruct.PLL2.PLL2P = 7;0 n% i S& s6 d: T0 j" x
- PeriphClkInitStruct.PLL2.PLL2Q = 7;
( V, I* Y- G6 w" m# x6 H) G - PeriphClkInitStruct.PLL2.PLL2R = 7;+ N. f/ j4 o* Z) Q% M
- PeriphClkInitStruct.PLL2.PLL2RGE = RCC_PLL2VCIRANGE_0;
9 v, A& g; G1 {) C: }& K" } - PeriphClkInitStruct.PLL2.PLL2VCOSEL = RCC_PLL2VCOWIDE;0 e( g1 J7 X* n( [8 o
- PeriphClkInitStruct.PLL2.PLL2FRACN = 0;
1 Z& @% _2 M3 M* G+ D. t4 @7 q - PeriphClkInitStruct.AdcClockSelection = RCC_ADCCLKSOURCE_PLL2;
/ J# i9 y# d' ]- x2 i/ b - if (HAL_RCCEx_PeriphCLKConfig(&PeriphClkInitStruct) != HAL_OK)
4 N I l% M& m# Q - {2 ?* F D$ \# {% D# z; e/ c! L. {
- Error_Handler(__FILE__, __LINE__);
* M$ c' D; w; x( y$ Q - }
, D5 O2 s2 X, t6 i2 i4 W0 }! g1 [# d - #elif defined (ADC_CLOCK_SOURCE_AHB)
7 T, n: H$ u; p7 m - & W% H! A$ x" e3 {( U1 [
- /* 使用AHB时钟的话,无需配置,默认选择*/, |$ @/ F* W/ A4 Z% [
5 u+ `: X5 {4 B- #endif
3 B4 \3 O8 I5 ]对于PLL2的时钟输出,直接使用STM32CubeMX里面的时钟树配置即可,效果如下:
|0 A8 T' O! C! K4 R; l1 n0 x$ U7 g( A0 K- g
8 K) r0 ^0 z6 l: c8 v$ a! |
7 x0 y# p Z: b3 S$ m9 @0 ]2 \
选择PLL2P输出作为ADC时钟源:" K: ~& D+ N3 D8 A5 A( U6 Q
% |) S5 p+ R* ]" q% ~9 ~9 t% b" U, I; Y/ o/ ]8 f9 x) a0 p
7 z5 e+ _5 q* E
ADC分频设置
- ~9 O* n: L. ?! r无论是使用AHB时钟还是PLL2时钟都支持分频设置:4 x5 }. a( V$ o
. J7 m3 [1 [! P- G4 c7 v$ d4 Q0 ]$ j
# H c X1 J# s5 v7 N* m# b
3 }! U6 j& q& C$ u# [7 M9 F0 FAHB支持下面三种分频设置:
: N0 ]1 F# A P7 r
, M; ~% y/ y+ {- H: P8 {* e- #define ADC_CLOCK_SYNC_PCLK_DIV1 ((uint32_t)ADC_CCR_CKMODE_0) ( \1 r' _% a4 R
- #define ADC_CLOCK_SYNC_PCLK_DIV2 ((uint32_t)ADC_CCR_CKMODE_1) 3 r, `; b" L4 q: ~5 r5 K8 F
- #define ADC_CLOCK_SYNC_PCLK_DIV4 ((uint32_t)ADC_CCR_CKMODE) - P k( w. C+ I0 n9 A; K
- . p4 d: P+ n$ p6 q+ @5 Y5 K
- #define ADC_CLOCKPRESCALER_PCLK_DIV1 ADC_CLOCK_SYNC_PCLK_DIV1 /* 这三个仅仅是为了兼容,已经不推荐使用 */( `& O( r( [5 v0 \
- #define ADC_CLOCKPRESCALER_PCLK_DIV2 ADC_CLOCK_SYNC_PCLK_DIV2 ! [8 f2 M: t0 r' C2 S' U
- #define ADC_CLOCKPRESCALER_PCLK_DIV4 ADC_CLOCK_SYNC_PCLK_DIV4
]( B+ W3 g$ O OPLL2支持下面几种分频设置:$ x! ]) {) t" u; w+ V4 x
* j6 ~6 B$ h7 E% x) y- #define ADC_CLOCK_ASYNC_DIV1 ((uint32_t)0x00000000) ; h0 W: z9 E5 u8 N5 m' B
- #define ADC_CLOCK_ASYNC_DIV2 ((uint32_t)ADC_CCR_PRESC_0) 8 `+ Y3 a3 O! a
- #define ADC_CLOCK_ASYNC_DIV4 ((uint32_t)ADC_CCR_PRESC_1)
& E3 v1 F' X" L U* p+ e- \" G - #define ADC_CLOCK_ASYNC_DIV6 ((uint32_t)(ADC_CCR_PRESC_1|ADC_CCR_PRESC_0))
! A" J, j% O/ L; a - #define ADC_CLOCK_ASYNC_DIV8 ((uint32_t)(ADC_CCR_PRESC_2))
% C. ^: k$ t- w" d! E' R# X - #define ADC_CLOCK_ASYNC_DIV10 ((uint32_t)(ADC_CCR_PRESC_2|ADC_CCR_PRESC_0)) & l: }$ t. ?. l5 H$ D7 \+ t
- #define ADC_CLOCK_ASYNC_DIV12 ((uint32_t)(ADC_CCR_PRESC_2|ADC_CCR_PRESC_1))
5 ~3 T: I; [* a; n; G" b# f - #define ADC_CLOCK_ASYNC_DIV16 ((uint32_t)(ADC_CCR_PRESC_2|ADC_CCR_PRESC_1|ADC_CCR_PRESC_0))
f% q2 ?5 Q6 {8 }9 {% u! h - #define ADC_CLOCK_ASYNC_DIV32 ((uint32_t)(ADC_CCR_PRESC_3)) 7 @+ [6 ]9 ~) P4 l% ~
- #define ADC_CLOCK_ASYNC_DIV64 ((uint32_t)(ADC_CCR_PRESC_3|ADC_CCR_PRESC_0)) % a+ V5 W9 H# _! a" r1 Z1 Z
- #define ADC_CLOCK_ASYNC_DIV128 ((uint32_t)(ADC_CCR_PRESC_3|ADC_CCR_PRESC_1))
0 X1 G" B4 d6 H4 M0 j9 M# b7 A# l - #define ADC_CLOCK_ASYNC_DIV256 ((uint32_t)(ADC_CCR_PRESC_3|ADC_CCR_PRESC_1|ADC_CCR_PRESC_0))
有了这些认识后再看实际的分频配置就好理解了:
) ]( E1 J' Z; T5 L2 f! e H1 I# X+ t9 C5 R4 M' @2 w
- #if defined (ADC_CLOCK_SOURCE_PLL)
- C' z& M! H1 ? - /* 采用PLL异步时钟,2分频,即72MHz/2 = 36MHz */ @3 O' _5 ~& Y0 _ v0 r6 W! n
- AdcHandle.Init.ClockPrescaler = ADC_CLOCK_ASYNC_DIV2; 1 @- ?7 |+ }% i% }
- /* 采用AHB同步时钟,4分频,即200MHz/4 = 50MHz */
) A) l7 s, ? p: t: n - #elif defined (ADC_CLOCK_SOURCE_AHB)
2 T0 e2 G" F( R* h! } - AdcHandle.Init.ClockPrescaler = ADC_CLOCK_SYNC_PCLK_DIV4; + r! s; G, m( c7 H9 S: c G9 t5 \6 U. B) a
- #endif
% L9 l& N6 N9 i% f46.3.3 ADC的DMA配置7 W: z3 I* u4 S- z9 i% n, N' M
由于函数HAL_ADC_Start_DMA封装的DMA传输函数是HAL_DMA_Start_IT。而我们这里仅需要用到DMA传输,而用不到中断,所以不开启对应的NVIC即可,这里使用的是DMA1_Stream1,测量了PC0,Vbat/4,VrefInt和温度四个通道。& G8 @. T T, p
# \3 T$ R# }- s+ P% G- 1. /* f, m( r4 r& F. r) [6 J
- 2. ******************************************************************************************************
$ K- Q' M( w+ p* i - 3. * 函 数 名: bsp_InitADC/ v9 K. ~# B: O3 l$ G
- 4. * 功能说明: 初始化ADC,采用DMA方式进行多通道采样,采集了PC0, Vbat/4, VrefInt和温度0 _! F( _& | L2 N2 O' f9 x
- 5. * 形 参: 无
: E7 X2 j& E6 c7 K- b9 m% W4 B0 k - 6. * 返 回 值: 无
, H' k d/ m7 u- ? - 7. ******************************************************************************************************# u- U& X) r% z
- 8. */
6 q5 }2 S2 g4 z - 9. void bsp_InitADC(void)
( o( y) n @) J c" z/ L! @ - 10. {/ d6 a! S& R3 z$ f/ x8 g
- 11. ADC_HandleTypeDef AdcHandle = {0};9 ], n/ D% H( Z
- 12. DMA_HandleTypeDef DMA_Handle = {0};
# Y6 J1 e* |% a" L - 13. ADC_ChannelConfTypeDef sConfig = {0};( z4 @8 ]% |4 v+ C5 m# j% v* K4 U
- 14. GPIO_InitTypeDef GPIO_InitStruct;
3 ~2 g4 @: G' j4 E - 15.
2 p( {+ L: b8 b9 Y0 U. X - 16. /* ## - 1 - 配置ADC采样的时钟 ####################################### */
+ X3 b. w! [, Q* a" i$ P5 }1 a) v - 17. #if defined (ADC_CLOCK_SOURCE_PLL)
# @. l" K6 q4 p1 a9 z - 18. /* 配置PLL2时钟为的72MHz,方便分频产生ADC最高时钟36MHz */$ t: \7 Y4 q* @3 z# J5 q
- 19. RCC_PeriphCLKInitTypeDef PeriphClkInitStruct = {0};6 N E" H( v* a0 o. q* y% t, C- ?
- 20. PeriphClkInitStruct.PeriphClockSelection = RCC_PERIPHCLK_ADC;
( j M" \$ d: y - 21. PeriphClkInitStruct.PLL2.PLL2M = 25;# D9 K0 ^7 S( V
- 22. PeriphClkInitStruct.PLL2.PLL2N = 504;4 \+ V3 n+ N3 W5 l2 ~! q
- 23. PeriphClkInitStruct.PLL2.PLL2P = 7;
, F/ J/ Z9 E* Y/ e7 |5 y8 q - 24. PeriphClkInitStruct.PLL2.PLL2Q = 7;8 L1 Z0 o) _& O8 @5 r) h- s! C
- 25. PeriphClkInitStruct.PLL2.PLL2R = 7;
; W7 r6 x7 b' Y0 M! Y x1 h1 } - 26. PeriphClkInitStruct.PLL2.PLL2RGE = RCC_PLL2VCIRANGE_0;% x$ }8 E# T8 I
- 27. PeriphClkInitStruct.PLL2.PLL2VCOSEL = RCC_PLL2VCOWIDE;
) c$ q/ F( \7 a+ v7 Y* x - 28. PeriphClkInitStruct.PLL2.PLL2FRACN = 0;
# I; X5 ^6 K5 x7 v0 @- `7 @* E8 T/ E - 29. PeriphClkInitStruct.AdcClockSelection = RCC_ADCCLKSOURCE_PLL2;0 I. e0 [* G3 b7 @! h
- 30. if (HAL_RCCEx_PeriphCLKConfig(&PeriphClkInitStruct) != HAL_OK)
% q6 r8 y2 W+ E/ F% [7 I - 31. {
" A, c Q% @6 y1 ]1 X+ W! d0 L4 w - 32. Error_Handler(__FILE__, __LINE__);
( `1 v+ E; h0 ~1 c4 `1 l - 33. }
' q, {+ }: o$ G; J) f2 m - 34. #elif defined (ADC_CLOCK_SOURCE_AHB); j9 w" }7 q* g' V- t
- 35. : g5 I1 R2 T$ Y9 F- k; j" J
- 36. /* 使用AHB时钟的话,无需配置,默认选择*/$ O6 \" _& P2 V8 w9 \1 s
- 37. & L0 G; R$ c* k1 E# o5 E
- 38. #endif' f" v4 Y; b- @' ?
- 39. / E# D1 B- P6 r" l
- 40. /* ## - 2 - 配置ADC采样使用的时钟 ####################################### */% Z" m* B0 j( f! }9 F6 i
- 41. __HAL_RCC_GPIOC_CLK_ENABLE();6 a, d/ L. @2 K/ i( H6 r
- 42.
8 \3 x0 @2 K- p* u$ k# I - 43. GPIO_InitStruct.Pin = GPIO_PIN_0;
" e( n( E; U8 l( _0 L4 e - 44. GPIO_InitStruct.Mode = GPIO_MODE_ANALOG;
9 g0 E# Z b( j, y$ M5 k0 } - 45. GPIO_InitStruct.Pull = GPIO_NOPULL;
- L; M; K5 K2 i$ f - 46. HAL_GPIO_Init(GPIOC, &GPIO_InitStruct);
9 C, s7 i- w7 R8 Q - 47.
: `" G! `- b2 k e - 48. /* ## - 3 - 配置ADC采样使用的时钟 ####################################### */
3 Z# O/ Y5 {( q- ?$ R% { - 49. __HAL_RCC_DMA1_CLK_ENABLE();
/ H( D& e" j6 K7 V - 50. DMA_Handle.Instance = DMA1_Stream1; /* 使用的DMA1 Stream1 */7 |9 L8 d/ ]) g) V, W& B* r: b1 h. ?; r
- 51. DMA_Handle.Init.Request = DMA_REQUEST_ADC3; /* 请求类型采用DMA_REQUEST_ADC3 */ ' M& I" ^8 P4 A2 V8 t
- 52. DMA_Handle.Init.Direction = DMA_PERIPH_TO_MEMORY; /* 传输方向是从外设到存储器*/ % D* a1 `/ B% ^! a+ H, Z; A/ E
- 53. DMA_Handle.Init.PeriphInc = DMA_PINC_DISABLE; /* 外设地址自增禁止 */ , ?! l! g# }" t) B% N, T( H
- 54. DMA_Handle.Init.MemInc = DMA_MINC_ENABLE; /* 存储器地址自增使能 */ . V# a Y( t5 {: M6 [
- 55. DMA_Handle.Init.PeriphDataAlignment = DMA_PDATAALIGN_HALFWORD; /* 外设数据位宽选择半字,即16bit */
) A: m8 k' N2 B' E - 56. DMA_Handle.Init.MemDataAlignment = DMA_MDATAALIGN_HALFWORD; /* 存储器数据位宽选择半字,即16bit */
: C+ D9 B" {. A, m+ Y - 57. DMA_Handle.Init.Mode = DMA_CIRCULAR; /* 循环模式 */ , m" ?8 ]0 m9 X
- 58. DMA_Handle.Init.Priority = DMA_PRIORITY_LOW; /* 优先级低 */ % f# q2 [) T: W# n$ B( I
- 59. DMA_Handle.Init.FIFOMode = DMA_FIFOMODE_DISABLE; /* 禁止FIFO*/
/ s' }% `8 O* K* o2 C - 60. DMA_Handle.Init.FIFOThreshold = DMA_FIFO_THRESHOLD_FULL; /* 禁止FIFO此位不起作用,用于设置阀值 */
% g% S! }$ r, c: G. g - 61. DMA_Handle.Init.MemBurst = DMA_MBURST_SINGLE; /* 禁止FIFO此位不起作用,用于存储器突发 */
* d7 m, _2 K4 o - 62. DMA_Handle.Init.PeriphBurst = DMA_PBURST_SINGLE; /* 禁止FIFO此位不起作用,用于外设突发 */, h7 O) ]2 \+ I
- 63.
% m+ l2 r0 B; w# }4 ~ - 64. /* 初始化DMA */ [5 s5 }$ h5 x* N( t0 Y
- 65. if(HAL_DMA_Init(&DMA_Handle) != HAL_OK)
' X7 ~: A! Z5 h- d C4 F% \# Y4 L - 66. {
$ B% A. v' M0 Z& H - 67. Error_Handler(__FILE__, __LINE__);
7 X1 r" K) R% a9 p3 S - 68. }
& D. E) x% @+ J7 e* v4 R# F% i- y - 69.
1 E* F; p' @" R+ k3 `9 b - 70. /* 关联ADC句柄和DMA句柄 */) ?9 W# N5 y. l) g
- 71. __HAL_LINKDMA(&AdcHandle, DMA_Handle, DMA_Handle);
5 a7 ?9 p9 n/ B% Z7 O d - 72.
+ o7 H) n) s6 y; f, y. i7 x - 73. 2 o$ z9 r: @6 u
- 74. /* ## - 4 - 配置ADC ########################################################### */ B& u) C3 L3 B5 w$ r
- 75. __HAL_RCC_ADC3_CLK_ENABLE();' E8 ^3 p9 ]: g G0 s
- 76. AdcHandle.Instance = ADC3;1 B9 `4 k) t; ~- C# j
- 77. ) Q+ M, i$ x8 w( l5 R" f
- 78. #if defined (ADC_CLOCK_SOURCE_PLL)9 g; O/ D1 i: f- B
- 79. AdcHandle.Init.ClockPrescaler = ADC_CLOCK_ASYNC_DIV8; /* 采用PLL异步时钟,8分频,即72MHz/8! x: j! P3 Y1 ]6 E0 I% t. S
- 80. = 36MHz */
" K. ]4 D7 _8 e! G5 z - 81. #elif defined (ADC_CLOCK_SOURCE_AHB)
; } A" B U& |% _7 m+ [2 s% \ - 82. AdcHandle.Init.ClockPrescaler = ADC_CLOCK_SYNC_PCLK_DIV4; /* 采用AHB同步时钟,4分频,即200MHz/43 H2 T" g5 d+ T/ Y. R4 R& z+ e
- 83. = 50MHz */9 S" v! v+ e% l% Z5 r: D
- 84. #endif9 J% f$ L. G9 n
- 85. 7 c x9 B) A+ c2 X- I( u U2 @
- 86. AdcHandle.Init.Resolution = ADC_RESOLUTION_16B; /* 16位分辨率 */+ J* K) T/ F0 |# x6 g
- 87. AdcHandle.Init.ScanConvMode = ADC_SCAN_ENABLE; /* 禁止扫描,因为仅开了一个通道 */
" W/ `8 {( B8 | - 88. AdcHandle.Init.EOCSelection = ADC_EOC_SINGLE_CONV; /* EOC转换结束标志 */
$ N) [: X+ z- ^. g3 m - 89. AdcHandle.Init.LowPowerAutoWait = DISABLE; /* 禁止低功耗自动延迟特性 */
6 k% l- O8 f# z. L - 90. AdcHandle.Init.ContinuousConvMode = ENABLE; /* 禁止自动转换,采用的软件触发 */
9 ~$ m+ ~# n2 @. F, | - 91. AdcHandle.Init.NbrOfConversion = 4; /* 使用了4个转换通道 */2 N3 r$ C. B' w
- 92. AdcHandle.Init.DiscontinuousConvMode = DISABLE; /* 禁止不连续模式 */
/ ]8 p' n/ S. R - 93. AdcHandle.Init.NbrOfDiscConversion = 1; /* 禁止不连续模式后,此参数忽略,此位是用来配置不连续" H$ i' o" S4 N3 j' E
- 94. 子组中通道数 */
% U: F1 |0 W u: X5 \5 O# s - 95.
( D, U. c2 r. [# z: z% X. ] - 96. AdcHandle.Init.ExternalTrigConv = ADC_SOFTWARE_START; /* 采用软件触发 */7 b& ^- e ^+ b# \" k' g0 Q
- 97. AdcHandle.Init.ExternalTrigConvEdge = ADC_EXTERNALTRIGCONVEDGE_RISING; /* 软件触发,此位忽略 */- q9 ]5 l# z6 c' v
- 98. AdcHandle.Init.ConversionDataManagement = ADC_CONVERSIONDATA_DMA_CIRCULAR; /* DMA循环模式接收*/+ d4 N8 E9 U5 x: d0 ~
- 99. AdcHandle.Init.BoostMode = DISABLE; /* ADC时钟低于20MHz的话,可以禁止boost */
9 q: }6 D* }; W - 100. AdcHandle.Init.Overrun = ADC_OVR_DATA_OVERWRITTEN; /* ADC转换溢出的话,覆盖ADC的数据寄存器 */) }! o: [0 W$ c* K8 m! _$ \
- 101. AdcHandle.Init.OversamplingMode = DISABLE; /* 禁止过采样 */
5 n. I% j% l/ x2 B: Y - 102.
7 C3 b5 G! Q r6 U9 r& T. C8 C - 103. /* 初始化ADC *// R% p1 |8 ?! F1 w" w) O
- 104. if (HAL_ADC_Init(&AdcHandle) != HAL_OK)
: h( ?, e. A* B/ U7 S - 105. {
% }; B5 t; g6 i# C* b6 f - 106. Error_Handler(__FILE__, __LINE__);- `3 H/ K9 y% U3 n
- 107. }2 {5 `+ L+ B L0 V+ Z7 ]; A
- 108. # m7 [* a' s- s! s8 A! t
- 109.
0 r4 _; \: ^; _+ |/ p( c - 110. /* 校准ADC,采用偏移校准 */" i8 c( b* g/ p6 `1 m
- 111. if (HAL_ADCEx_Calibration_Start(&AdcHandle, ADC_CALIB_OFFSET, ADC_SINGLE_ENDED) != HAL_OK)9 k& J& F9 O s+ S! l
- 112. {1 D9 _& E% t+ [' o- b: D+ }$ ]& q
- 113. Error_Handler(__FILE__, __LINE__);
# ?: h& k3 D( E; P2 L - 114. }: x5 E9 x0 K4 F4 ]9 Z4 ~2 u
- 115.
# K$ e1 u3 c" \4 a2 V& x: Z - 116. /* 配置ADC通道,序列1,采样PC0引脚 */9 s, O1 }$ ?+ m, [; o* Z
- 117. /*, S" x7 Z* l, Y9 \$ F
- 118. 采用PLL2时钟的话,ADCCLK = 72MHz / 8 = 9MHz
) D. J4 g- ]1 U2 b: ?. u6 D - 119. ADC采样速度,即转换时间 = 采样时间 + 逐次逼近时间9 W+ b5 J, v5 F3 X
- 120. = 810.5 + 8.5(16bit), x& ? C4 M, D. z- h! u: F0 L+ u
- 121. = 820个ADC时钟周期
9 l: F6 V: x9 P4 \+ F) w( ] - 122. 那么转换速度就是9MHz / 820 = 10975Hz& _( {* r; I' z7 {
- 123. */9 g" g) ^2 C! E9 u
- 124. sConfig.Channel = ADC_CHANNEL_10; /* 配置使用的ADC通道 */. J5 j. @3 v* n$ ~# I9 y9 d$ G
- 125. sConfig.Rank = ADC_REGULAR_RANK_1; /* 采样序列里的第1个 */
& [9 {. ]. Q' h$ y2 g1 s1 m6 f$ R - 126. sConfig.SamplingTime = ADC_SAMPLETIME_810CYCLES_5; /* 采样周期 */
0 ?% Z5 K/ S& ]4 t2 m - 127. sConfig.SingleDiff = ADC_SINGLE_ENDED; /* 单端输入 */
$ J; ~4 [1 N, x O" X m* D( _ - 128. sConfig.OffsetNumber = ADC_OFFSET_NONE; /* 无偏移 */
4 `- l- ]1 O2 w2 J& | - 129. sConfig.Offset = 0; /* 无偏移的情况下,此参数忽略 */
8 ~% n. g: {( }3 D - 130. sConfig.OffsetRightShift = DISABLE; /* 禁止右移 */
. e! Z4 W. C, b: _8 v - 131. sConfig.OffsetSignedSaturation = DISABLE; /* 禁止有符号饱和 */
+ u! g- H* F5 w- e6 K# j - 132. 6 U! n m- D* L+ [, `9 V* [
- 133. if (HAL_ADC_ConfigChannel(&AdcHandle, &sConfig) != HAL_OK)4 q, T9 G; c- i3 e
- 134. {( }* [8 R( |5 t7 F1 O2 R! H
- 135. Error_Handler(__FILE__, __LINE__);/ c, G9 k% S) e: _+ |1 Z6 A7 }: P
- 136. }0 z- V) v. f$ B4 W
- 137. 9 D- |4 q; v/ r/ a6 \
- 138. /* 配置ADC通道,序列2,采样Vbat/4 */; _6 I) D0 v. R' R3 k+ Q0 e
- 139. sConfig.Channel = ADC_CHANNEL_VBAT_DIV4; /* 配置使用的ADC通道 */6 K; o5 e+ X8 ?. G+ g
- 140. sConfig.Rank = ADC_REGULAR_RANK_2; /* 采样序列里的第1个 */! s7 B6 s4 @) Q- X5 n* T+ F3 u$ w9 I
- 141. sConfig.SamplingTime = ADC_SAMPLETIME_810CYCLES_5; /* 采样周期 */, U. _1 ]: l ^) I! O
- 142. sConfig.SingleDiff = ADC_SINGLE_ENDED; /* 单端输入 */, E' x# x2 P; i, o6 K
- 143. sConfig.OffsetNumber = ADC_OFFSET_NONE; /* 无偏移 */
3 |" M: x. a/ E( w - 144. sConfig.Offset = 0; /* 无偏移的情况下,此参数忽略 */' D1 u$ @& |3 \) O) Y+ l2 B6 h
- 145. sConfig.OffsetRightShift = DISABLE; /* 禁止右移 */0 e& M% k" Y9 B( }+ f
- 146. sConfig.OffsetSignedSaturation = DISABLE; /* 禁止有符号饱和 *// s4 y5 S; S' @$ E: [
- 147.
- g' a6 b; f8 Y6 h u - 148. if (HAL_ADC_ConfigChannel(&AdcHandle, &sConfig) != HAL_OK). y! b; M1 {/ V( p: a6 r: N
- 149. {6 v9 j4 b' H) ^$ P8 ?( \3 {. @
- 150. Error_Handler(__FILE__, __LINE__);( o$ @+ O6 W: v% L* R x+ o* x
- 151. }& H+ E/ q, Q$ Q' _
- 152.
1 a2 a3 F9 r5 {: W! ^; l - 153. /* 配置ADC通道,序列3,采样VrefInt */
0 @; y4 H9 b! n# z8 a - 154. sConfig.Channel = ADC_CHANNEL_VREFINT; /* 配置使用的ADC通道 */' N$ H5 r4 p4 ~4 `; V- p7 ^
- 155. sConfig.Rank = ADC_REGULAR_RANK_3; /* 采样序列里的第1个 */* F1 K Q% M0 `5 V/ G- M
- 156. sConfig.SamplingTime = ADC_SAMPLETIME_810CYCLES_5; /* 采样周期 */
$ E$ P* p: k9 p - 157. sConfig.SingleDiff = ADC_SINGLE_ENDED; /* 单端输入 */
% G# T! W2 |# l$ R+ l - 158. sConfig.OffsetNumber = ADC_OFFSET_NONE; /* 无偏移 */ # n$ g2 j7 S" w( {( ^9 U
- 159. sConfig.Offset = 0; /* 无偏移的情况下,此参数忽略 */" p- b" L. L& U
- 160. sConfig.OffsetRightShift = DISABLE; /* 禁止右移 */
: g( r, D# x+ n3 h4 p2 n# f" E" V - 161. sConfig.OffsetSignedSaturation = DISABLE; /* 禁止有符号饱和 *// Q: \9 X* n' N
- 162.
; V8 H" E \+ w/ U1 N$ @; \ d - 163. if (HAL_ADC_ConfigChannel(&AdcHandle, &sConfig) != HAL_OK)
% J4 y+ v1 s& c: O - 164. {
$ @/ o: U0 z% k( h- G. I) x1 G9 V# i) P - 165. Error_Handler(__FILE__, __LINE__);
, P0 @; x# o9 S0 e: Y F" @7 r - 166. }
0 Q) ]- Y$ e9 k' \% P - 167. / k& h0 I6 A* q
- 168. /* 配置ADC通道,序列4,采样温度 */
1 }+ z3 J0 F6 M, w! W - 169. sConfig.Channel = ADC_CHANNEL_TEMPSENSOR; /* 配置使用的ADC通道 */
- u- v6 A: k: B& u5 O - 170. sConfig.Rank = ADC_REGULAR_RANK_4; /* 采样序列里的第1个 */
4 l( I F- U/ e+ z - 171. sConfig.SamplingTime = ADC_SAMPLETIME_810CYCLES_5; /* 采样周期 */
$ g, `7 D1 O0 C+ k, N - 172. sConfig.SingleDiff = ADC_SINGLE_ENDED; /* 单端输入 */
' ^, Z3 _1 E7 l0 F - 173. sConfig.OffsetNumber = ADC_OFFSET_NONE; /* 无偏移 */ / A) `: E# L- F" n8 h. {4 Y
- 174. sConfig.Offset = 0; /* 无偏移的情况下,此参数忽略 */
1 J, K" v4 i) t2 f7 _9 r - 175. sConfig.OffsetRightShift = DISABLE; /* 禁止右移 */
' n7 U% J. ~3 @. H6 j0 u( @* w7 B% B - 176. sConfig.OffsetSignedSaturation = DISABLE; /* 禁止有符号饱和 */
0 G! [1 v2 Z# r' z X5 C# d - 177. 2 {# M) ~. P& `8 m$ ~9 v
- 178. if (HAL_ADC_ConfigChannel(&AdcHandle, &sConfig) != HAL_OK)
) C3 Z2 Q( }6 L: V7 D- H' P+ K4 S - 179. {
, g v( y5 l) `; y - 180. Error_Handler(__FILE__, __LINE__);
: |2 Q. ] z# h - 181. } 4 i9 E) d Y9 g2 ~& L$ W p0 B5 r
- 182. & M% F# e9 o8 k: U* _* H2 x# y7 c
- 183. . P* Z' J$ _( ]" T: f
- 184. /* ## - 6 - 启动ADC的DMA方式传输 ####################################### */. E: k- Z1 u3 ]- C" e
- 185. if (HAL_ADC_Start_DMA(&AdcHandle, (uint32_t *)ADCxValues, 4) != HAL_OK): X. w$ O+ Q7 r! p
- 186. {; x. {7 }) K E) h( x+ O+ o
- 187. Error_Handler(__FILE__, __LINE__);( U0 i J0 W3 o8 Z/ u- n: F
- 188. }/ a: J7 l- o( ]
- 189. }
这里把几个关键的地方阐释下:/ `- Q- i( B% O2 ^+ N/ v
& `# v1 v+ Q8 g, p1 G8 ~1 d2 R* }" Y 第11 - 13行,对作为局部变量的HAL库结构体做初始化,防止不确定值配置时出问题。
: k' `0 ?4 v. M! h 第17 - 38行,前面2.2小节已经讲解,ADC时钟源选择AHB时钟还是PLL时钟。# l" p$ Q" D" @) O9 D9 S2 J
第41 – 46行,选择PC0作为数据采集引脚。
+ \% X% o8 O# m$ r n4 m 第49- 68行,配置DMA的基本参数,注释较详细。这里是采用的ADC外设到内部SRAM的传输方向,数据带宽设置16bit,循环传输模式。
1 T4 r- q% t; Z* \ 第71行,这行代码比较重要,应用中容易被遗忘,用于关联ADC句柄和DMA句柄。在用户调用ADC的DMA传输方式函数HAL_ADC_Start_DMA时,此函数内部调用的HAL_DMA_Start_IT会用到DMA句柄。
6 K( U: M5 |6 C7 x! ?4 O4 Z6 ^2 s 第75 - 107行,主要是ADC的配置,注释较详细,配置ADC3为16bit模式,扫描多通道,连续转换,软件触发。
5 P- ^# m. l5 v% K 第111 – 114行,这里的是采用的ADC偏移校准,如果要采用线性度校准% T" L W7 k' ?9 z0 l, W5 T5 l) m; J
第119 -129行,配置ADC多通道采样的第1个序列。这里使用的通道10是PC0引脚的复用功能,不是随意设置的。另外注意转换速度的计算,在程序里面有注释。
- Y1 S* D& u9 S: H8 q 第139 – 151行,配置ADC多通道采样的第2个序列,采样的Vbat/4电压。3 _/ S& j. T% U7 k7 h, U1 b
第154 – 166行,配置ADC多通道采样的第3个序列,采样的VrefInt电压。/ `- ]: p4 k3 S
第169 – 181行,配置ADC多通道采样的第4个序列,采样的温度。' O% Y9 B- @' i: s' t4 h6 z
第185 – 188行,启动ADC的DMA方式数据传输。
4 `! m, T8 R9 h/ S; b3 ~3 E. j& q: V& O+ B; h
46.3.4 DMA存储器选择注意事项/ |: n5 _' W L* O$ T# _! F
由于STM32H7 Cache的存在,凡是CPU和DMA都会操作到的存储器,我们都要注意数据一致性问题。对于本章节要实现的功能,要注意读Cache问题,防止DMA已经更新了缓冲区的数据,而我们读取的却是Cache里面缓存的。这里提供两种解决办法:9 t; O/ S* R0 T) I
+ m7 w2 P N2 S' Q3 O5 [% E% S 方法一:, `# {+ I4 M6 |, T) |. C- l$ a: E) v
关闭DMA所使用SRAM存储区。- /* 配置SRAM的MPU属性为Device或者Strongly Ordered,即关闭Cache */
D$ ?$ L1 J* g, s& p - MPU_InitStruct.Enable = MPU_REGION_ENABLE;8 E0 n2 w! E0 T: f
- MPU_InitStruct.BaseAddress = 0x60000000;
1 O% l1 X" C& s' l b; _% e9 D - MPU_InitStruct.Size = ARM_MPU_REGION_SIZE_64KB; + }% v$ r1 J) z5 a
- MPU_InitStruct.AccessPermission = MPU_REGION_FULL_ACCESS;
1 {- t% R- A7 S1 w0 ? - MPU_InitStruct.IsBufferable = MPU_ACCESS_BUFFERABLE;
4 A3 w; J- p. F& w: ]7 z - MPU_InitStruct.IsCacheable = MPU_ACCESS_NOT_CACHEABLE;
$ n4 {$ o' m X- A' D - MPU_InitStruct.IsShareable = MPU_ACCESS_NOT_SHAREABLE;
4 s ]8 a8 l+ u - MPU_InitStruct.Number = MPU_REGION_NUMBER1;( |6 D0 O6 D: ^7 b
- MPU_InitStruct.TypeExtField = MPU_TEX_LEVEL0;
8 l" g; N- @$ ~1 ?; M* p9 | - MPU_InitStruct.SubRegionDisable = 0x00;
( _* G3 d: |$ D6 X! p8 `% N - MPU_InitStruct.DisableExec = MPU_INSTRUCTION_ACCESS_ENABLE;
3 v# i2 B$ q' A+ ?" y; C
方法二:
# [7 V& g- e4 C. a" k+ C# n7 \设置SRAM的缓冲区做32字节对齐,大小最好也是32字节整数倍,然后调用函数SCB_InvalidateDCache_by_Addr做无效化操作即可,保证CPU读取到的数据是刚更新好的。' a% L+ L, Z) S, W1 _ b
, n$ N6 z% u4 q' A
本章节配套例子是直接使用的方法二。例子中变量的定义方式如下: k! I- ?; T: P6 A l2 N
# H& d- t E% n; m- /* 方便Cache类的API操作,做32字节对齐 */
0 T& ^% q' I! q$ {6 m. b) r - #if defined ( __ICCARM__ )
3 y$ G7 E# p+ C - #pragma location = 0x38000000
% K/ Z" ~7 Y8 U1 L - uint16_t ADCxValues[4];' w8 Y6 ~# a: k5 |
- #elif defined ( __CC_ARM )# e& ~/ e9 P# }0 y- S- ~: ^1 {
- ALIGN_32BYTES(__attribute__((section (".RAM_D3"))) uint16_t ADCxValues[4]);/ ]+ \( q' @4 B; x5 f
- #endif
5 N; K% D# v/ U3 N* j7 t3 V对于IAR需要#pragma location指定位置,而MDK通过分散加载即可实现,详情看前面第26章,有详细讲解。5 {8 B& F5 I1 f" q x- ] }
$ Z* k8 G' M# F+ T; Q46.3.5 读取DMA缓冲数据6 h1 h, Z" O8 Y/ b+ s
程序中配置的DMA缓冲区可以存储4次ADC的转换数据,正好ADCxValues[0]对应PC0引脚的采样电压,ADCxValues[1]对应Vbat/4电压,ADCxValues[2]对应VrefInt采样的电源,ADCxValues[3]对应温度采样值。
8 F* J% Q; V% }
5 j# |+ }8 @3 ]2 o" ~具体实现代码如下:
+ K9 p' x& ]' c/ {7 C, s" c* S: W; B8 c3 ?
- /*
& U r+ b# v+ B9 H - *********************************************************************************************************
' }3 y7 \6 t# @6 q - * 函 数 名: bsp_GetAdcValues7 [% M; E: n7 l/ H( W! v
- * 功能说明: 获取ADC的数据并打印! k: G( c! V# r0 T* Q0 T
- * 形 参: 无 H4 B6 \; x3 s+ }
- * 返 回 值: 无4 ~' s# s9 O- e1 z" Z U# w
- ********************************************************************************************************** a0 d0 _& Q2 \$ @3 K, R4 N
- */
7 {9 g& w5 S9 Q% N; ]! C - void bsp_GetAdcValues(void)/ g" W" ?( t8 A3 _( V: U1 ]
- {& q) P" L, O" H" M% ]" r
- float AdcValues[5];
2 G5 t0 S. l- g& B) @ - uint16_t TS_CAL1;
! T* | `* [5 s J4 ^4 o - uint16_t TS_CAL2;
) X8 C# B! \! M# a& p - % @3 O. s: g; d; Q
- /*( @" x9 X& Y4 N% I8 X w F
- 使用此函数要特别注意,第1个参数地址要32字节对齐,第2个参数要是32字节的整数倍
' k# o6 l B4 P - */
8 ] Y9 W* T' @% R7 M - SCB_InvalidateDCache_by_Addr((uint32_t *)ADCxValues, sizeof(ADCxValues));( k0 ^" X5 Y+ Z1 c* C+ ]8 ]
- AdcValues[0] = ADCxValues[0] * 3.3 / 65536;& }7 r) r" T& l* W* l: T* a
- AdcValues[1] = ADCxValues[1] * 3.3 / 65536; a6 m5 D, h1 N: r
- AdcValues[2] = ADCxValues[2] * 3.3 / 65536; ) N" r( T3 U* C% k
- # k G. I3 s1 I: L" A
- /*根据参考手册给的公式计算温度值 */
- [* t7 w$ y& ]( |( J8 J - TS_CAL1 = *(__IO uint16_t *)(0x1FF1E820);
1 v' g+ @2 _- b4 H' T3 p - TS_CAL2 = *(__IO uint16_t *)(0x1FF1E840);
9 u% r y0 i7 C. H0 Z+ y - ; } N2 g6 r" `! u3 x, H
- AdcValues[3] = (110.0 - 30.0) * (ADCxValues[3] - TS_CAL1)/ (TS_CAL2 - TS_CAL1) + 30;
, \& k7 z9 K5 o, G4 U' P* I5 }
1 G& {8 z% R, b& J& W- printf("PC0 = %5.3fV, Vbat/4 = %5.3fV, VrefInt = %5.3fV, TempSensor = %5.3f℃\r\n",
( ]# @% J/ D5 P: I) d - AdcValues[0], AdcValues[1], AdcValues[2], AdcValues[3]);- O- p* C+ U5 V$ ?6 A
- 9 |7 Q' D: e+ V9 L, w& C
- }
o) A& q# f# o
# z7 p' D5 H- [% i- B
46.4 ADC板级支持包(bsp_adc.c)
) Q% [4 k9 X; f; t8 `+ ] ~3 kADC驱动文件bsp_adc.c提供了如下函数:
; s: a+ p( ` N- K- {9 _
& e8 x7 g+ P; i bsp_InitADC0 }1 r9 J* D7 q
bsp_GetAdcValues
L5 }2 h3 R$ J! b/ X8 @
6 _0 r8 _. g5 J, _46.4.1 函数bsp_InitADC
) e% W$ I; `: V- B. Y. A函数原型:
3 }4 r- c. X( b3 y4 M7 Z7 S6 V) K3 ^+ X C" i( o" U9 v/ c
void bsp_InitADC(void)- X! O5 X* E/ D! N; [. R0 v
9 k. K5 u- p" Y) j# @) P
函数描述:) N7 s7 |8 W0 W) O4 d; |* `% _
1 p( w/ o# t& X1 [& R: d此函数用于初始化ADC,采用DMA方式进行多通道采样,采集了PC0, Vbat/4, VrefInt和温度。9 N- U# u5 L( J7 p! @0 q
; _6 ]- \9 q. k
注意事项:
. s( i9 r# L2 ?; ^4 Q6 w
0 f0 ?/ S4 `, B Y9 ^4 n1 h# @: j关于此函数的讲解在本章2.3小节。
: ^% p/ p% s5 ~7 B `3 c使用举例:
3 l; o) n+ x/ V: j( H; C7 e! q& k2 ]# ~
作为初始化函数,直接在bsp.c文件的bsp_Init函数里面调用即可。
6 Y4 N4 B1 {: [$ \
2 O0 }8 P: {" g9 u46.4.2 函数bsp_GetAdcValues7 [2 U4 A3 t* ]2 Q
函数原型:
# x6 r: s p# x( Q) T- ?6 [: E& n& Y2 S% l& b7 m6 e" C
void bsp_GetAdcValues(void)" q& m. k; u* R; K
6 L9 ~0 U" J& q函数描述:. H9 g% T) m3 ? A8 M/ G/ ]+ J
9 L/ z0 B' L( c* C, S- a: R, M
此函数用于获取ADC的转换数据。% Z: F7 H8 Z# G0 N% Q1 R
; h4 p: ` a1 _3 ^
注意事项:
! s! V* Q+ A: J* \; a G2 B
$ B% @- }3 T+ q. e: a8 D关于此函数的讲解在本章2.4和2.5小节。
. l* J& E$ l2 t% m使用举例:: a. s9 j, s$ O9 f
# }) n: m; s5 c5 E: S7 x2 l根据需要,周期性调用即可。
; Z% c- L5 L2 A& ]
" D/ e( X# \3 c46.5 ADC驱动移植和使用
5 ^$ Q5 }9 v( t2 u- }. j2 X: o1 G# VADC驱动的移植比较方便:/ m/ N, e" ? ]* c* A- O4 a( o R
8 B; \+ d2 I$ E7 w. y& |9 q
第1步:复制bsp_adc.c和bsp_adc.h到自己的工程目录,并添加到工程里面。" [" h7 g8 e& S3 s/ s
第2步:这几个驱动文件主要用到HAL库的GPIO、TIM,DMA和ADC驱动文件,简单省事些可以添加所有HAL库.C源文件进来。
r* {8 B( j8 m/ P. x( x 第3步,应用方法看本章节配套例子即可,另外就是根据自己的需要做配置修改。) F7 d9 [- r/ n# ^1 e7 n! d) c
7 A* m9 \4 E k' u
46.6 实验例程设计框架2 V9 S+ u" W: K" R
通过程序设计框架,让大家先对配套例程有一个全面的认识,然后再理解细节,本次实验例程的设计框架如 E7 B3 B) y- v0 ^( o% \
* P! l8 j4 O4 b7 Z. X4 Y- I
; t7 ^8 [" U& @; K, V
- K' s9 \- H3 k 第1阶段,上电启动阶段: A) X! v/ d( F6 V
u! }% ^5 G9 U7 } T* @
这部分在第14章进行了详细说明。
+ x# q- y1 r0 r6 j' y+ h- ]; d! R# r, i# M' {. m
第2阶段,进入main函数: 8 K; [0 v9 v; @; j/ ?: i# X- k
1 r. e. A7 ^" |$ O 第1步,硬件初始化,主要是MPU,Cache,HAL库,系统时钟,滴答定时器,LED,串口和ADC。* Z2 N! ?/ k% t" q4 p
第2步,周期性的打印ADC采集的多通道数据。
2 }8 t. v' Y( E5 K2 D6 K! p2 H0 x' v2 ?. U+ q5 F# o. Q t D; \
46.7 实验例程说明(MDK)- k1 z0 K- \- `% h! o
配套例子:
# a% V" W0 ^' r# r! E* Q9 W) B7 @0 x5 e
V7-024-ADC+DMA的多通道采集/ ?9 e6 g/ r/ c: Q' A# l
6 g+ G/ ~0 c0 c# u; g+ P$ V实验目的:1 X* b8 ?3 [% j& Z3 Y7 i
5 j7 e/ Q( O; X N5 P学习ADC + DMA的多通道采集实现。
0 }2 S [- i3 {" K" h" E8 B3 Q) e; @* m- }( x5 D5 U+ W! z
实验内容:
% h. `. T7 ^% V5 C6 f) x$ T
& X* @2 L* W* T2 h例子默认用的PLL时钟供ADC使用,大家可以通过bsp_adc.c文件开头宏定义切换到AHB时钟。
! x5 U3 I8 X1 L# b' c& _采用DMA方式进行多通道采样,采集了PC0, Vbat/4, VrefInt和温度。
5 n' o7 Q; J* x- u) K每隔500ms,串口会打印一次。
@0 ~7 \$ C1 W7 o! M# x& b4 k' l- C板子正常运行时LED2闪烁。
* r1 V% q" t& ?6 u6 JPC0引脚位置(稳压基准要短接3.3V):) _" r# E" t3 I
; M9 T! x+ I; w a, f
9 x m, ~6 M% x4 P5 z! {7 O$ M) S0 _: t$ |& d
上电后串口打印的信息:! E' M7 u% [! A0 r J
- T1 `/ P5 J5 U2 O: m5 @' o L" K波特率 115200,数据位 8,奇偶校验位无,停止位 1/ B) _- _1 {( f4 F9 D
( n' u' x0 }- i5 F- w3 ^$ ]. ^
' |. U6 C, O( C7 t& r# M2 ]7 M, S5 V% k
程序设计:
d5 w- Z. f. @- C; u
2 u/ {4 j9 ~+ {5 i+ L 系统栈大小分配:
* j, H6 f1 m. t; S, @- _, Q$ l& O+ f6 t
7 e$ ]" i3 w2 i$ b* `3 D Z
# G) J# X& U. V' h+ O3 w) n
RAM空间用的DTCM:
c" M. Q& T. K# v' j* ]& e- o! u( W+ s7 {
) {0 H5 R4 @2 }* H L) {
& G5 i+ `& M; H( Y
硬件外设初始化! Z- F1 _9 X5 T. ^$ E3 _. [
# N6 f5 Y/ S6 |6 u; ^% b7 e
硬件外设的初始化是在 bsp.c 文件实现:5 i1 d/ Z# [1 i/ F) G" _9 C
9 B) ?! K: c) p9 N- /*6 Z; _/ r! k" t4 }$ q i# E
- *********************************************************************************************************
0 `, I2 S1 K& h4 I - * 函 数 名: bsp_Init
; j' e6 o4 o" l" t$ Q8 D - * 功能说明: 初始化所有的硬件设备。该函数配置CPU寄存器和外设的寄存器并初始化一些全局变量。只需要调用一次# L5 W0 q" l/ V2 X
- * 形 参:无7 g6 w3 }5 K3 L
- * 返 回 值: 无) t0 t; c1 R+ s9 P' m& {
- *********************************************************************************************************
% W6 X0 c0 u/ ?' x: k$ l# ` - */
7 O" a# K8 u1 O9 W - void bsp_Init(void)7 t, O1 X5 x6 I1 _7 Z
- {' Y5 x6 J& R' l$ F# E, ]& W4 f, ^
- /* 配置MPU */
3 T1 k! b; R8 i- i' j; \ - MPU_Config();
5 _) {7 w. |' o$ Z) t) R
' p0 }" u" W' G# t6 n- S- /* 使能L1 Cache */4 C% G+ U l$ `' K
- CPU_CACHE_Enable();* R5 s8 M8 y' t0 V- F& J4 j
- 5 E: B% R' G! C y, S# U
- /*
3 r! w P4 x' ^/ G - STM32H7xx HAL 库初始化,此时系统用的还是H7自带的64MHz,HSI时钟:2 T% y) H' b" `! Q6 r
- - 调用函数HAL_InitTick,初始化滴答时钟中断1ms。9 J6 A# h8 O1 [6 m9 J* k. p! t/ ?+ n
- - 设置NVIV优先级分组为4。
# R3 l& m; O( R) C - */* r- y0 j, H) ]5 U; m4 K
- HAL_Init();
* X! q4 m* q( N: M* T3 h) j" x - & U4 h+ Y8 b- B% s0 _ V
- /* ) _ N3 i9 ]9 O& p
- 配置系统时钟到400MHz
$ L+ Y) |! n) |1 c# e3 y3 W- c' R - - 切换使用HSE。
+ i/ J! {" [" K( E - - 此函数会更新全局变量SystemCoreClock,并重新配置HAL_InitTick。' L8 J: Y0 A( C0 y5 R8 e7 r
- */
0 y* J; g1 f* k s( a3 Z - SystemClock_Config();# y# h0 K/ U8 ^# f" Y$ R1 Q' C
$ e; W; D* ^ a4 y" ^/ I- /*
7 U* B E6 N- \) c0 e" e - Event Recorder:; i, m4 v4 m4 ~) a5 U2 x# P
- - 可用于代码执行时间测量,MDK5.25及其以上版本才支持,IAR不支持。
+ ]1 c% ~7 {. p) D/ g) C0 F3 q) p8 u - - 默认不开启,如果要使能此选项,务必看V7开发板用户手册第xx章
4 E( r% d" H0 } - */
* B3 l/ K# [, d F! [" ]1 n4 c - #if Enable_EventRecorder == 1
9 m7 d/ }& e8 u/ f% c8 d3 { - /* 初始化EventRecorder并开启 */( w4 w6 k6 D0 u. b% v
- EventRecorderInitialize(EventRecordAll, 1U);# o; s5 q0 C% c% W* `& I# g1 o
- EventRecorderStart();
4 b1 @( F# s. {. q0 V- k - #endif
. N! g3 ^* U! t" I( K3 h! C - . Y$ I1 d1 r, H6 G; p4 B$ _. w
- bsp_InitKey(); /* 按键初始化,要放在滴答定时器之前,因为按钮检测是通过滴答定时器扫描 */# b/ a2 d- j$ M; x( x
- bsp_InitTimer(); /* 初始化滴答定时器 */) x2 S8 I5 P, Z; d
- bsp_InitUart(); /* 初始化串口 */& p" i; r9 \: B. T' E7 o
- bsp_InitExtIO(); /* 初始化FMC总线74HC574扩展IO. 必须在 bsp_InitLed()前执行 */
$ {: M+ z; n+ T- F! F - bsp_InitLed(); /* 初始化LED */ 1 V8 K& E, d: |# M
- bsp_InitADC(); /* 初始化ADC */! L& D4 t1 ^& H/ ^5 l
- }
MPU配置和Cache配置:# x6 r. R1 p7 ?8 F7 v6 _
. \% v$ g# n/ U8 R数据Cache和指令Cache都开启。配置了AXI SRAM区(本例子未用到AXI SRAM),FMC的扩展IO区和D3域的SRAM4。) P2 @7 w% `2 C( P# ^6 |9 k& N
3 C7 t+ l: u9 Y5 K7 v- a" K% g- /*0 N; T7 u& M Z k5 ]4 `
- *********************************************************************************************************. R2 u1 k8 ^& N4 w' \8 d7 z$ y
- * 函 数 名: MPU_Config0 I8 _6 W3 f1 t5 I7 x+ x
- * 功能说明: 配置MPU; r; Q% d4 O, ~3 l" {7 s. _) a# ^
- * 形 参: 无 J- [* [4 o% N+ I: B- v4 b. H2 Z
- * 返 回 值: 无
5 r4 e7 R9 h3 d - *********************************************************************************************************
- t) w; q9 ^$ c - */% y5 B, M5 W! ]% Q5 F, T0 A2 L. n' {- }
- static void MPU_Config( void )* h$ \- T& }4 c( ~2 P$ i, E
- {7 T; b* ^, E; u' y0 R
- MPU_Region_InitTypeDef MPU_InitStruct;! C6 L& l% i, T( M5 _, f
- / U2 F8 Z# u( K u
- /* 禁止 MPU */
; S- A( B5 g" l. i* R- v8 e - HAL_MPU_Disable();0 a" E0 z6 A! H& j+ k
- / ]4 y% ]" a" k- j; ]6 H
- /* 配置AXI SRAM的MPU属性为Write back, Read allocate,Write allocate */' w8 ]2 [3 X0 z$ `+ ~9 V
- MPU_InitStruct.Enable = MPU_REGION_ENABLE;3 S4 a& |+ ~ R7 U* y, F/ B- O
- MPU_InitStruct.BaseAddress = 0x24000000;) E0 z1 ^: {8 C2 h: s
- MPU_InitStruct.Size = MPU_REGION_SIZE_512KB;% f5 T' D1 F) T' B* n% ^9 p! O
- MPU_InitStruct.AccessPermission = MPU_REGION_FULL_ACCESS;: j' ?# }# w; k
- MPU_InitStruct.IsBufferable = MPU_ACCESS_BUFFERABLE;
. W' S2 I* ^3 ]4 E( |* M, a( z, X9 y - MPU_InitStruct.IsCacheable = MPU_ACCESS_CACHEABLE;/ i/ E* W; j* J; B E
- MPU_InitStruct.IsShareable = MPU_ACCESS_NOT_SHAREABLE;
7 z9 d- T% j/ ]; H5 X& C1 @% B. P - MPU_InitStruct.Number = MPU_REGION_NUMBER0;8 T' ?- o* L2 O8 P4 |, [
- MPU_InitStruct.TypeExtField = MPU_TEX_LEVEL1;2 k1 Y8 H$ c5 y' @
- MPU_InitStruct.SubRegionDisable = 0x00;
& s* V5 Z* B1 N - MPU_InitStruct.DisableExec = MPU_INSTRUCTION_ACCESS_ENABLE;
0 b6 u3 ~/ u. E# | - $ M: Z$ y& T& m( Q5 k) u
- HAL_MPU_ConfigRegion(&MPU_InitStruct);
" H. f( \8 M4 e+ j4 U - 5 [0 q' S# d# @' C+ a- y# ?$ N! a
3 }+ c( F2 \! A- S3 Q5 s8 n0 }2 A- /* 配置FMC扩展IO的MPU属性为Device或者Strongly Ordered */# E i' g* e0 a. I1 i) E
- MPU_InitStruct.Enable = MPU_REGION_ENABLE;
- l$ ~5 U/ V, s# N$ V! K- F9 z - MPU_InitStruct.BaseAddress = 0x60000000;. e" |/ h, ?; ~& \8 ?, L, W
- MPU_InitStruct.Size = ARM_MPU_REGION_SIZE_64KB;
7 a, Y; w& _! \1 L3 l( z: e! K - MPU_InitStruct.AccessPermission = MPU_REGION_FULL_ACCESS;
$ M, N+ s; F9 K( T \: G - MPU_InitStruct.IsBufferable = MPU_ACCESS_BUFFERABLE;
( ^# C2 G0 U5 b+ ^* u - MPU_InitStruct.IsCacheable = MPU_ACCESS_NOT_CACHEABLE; . H- ^0 B3 y7 K6 V3 g
- MPU_InitStruct.IsShareable = MPU_ACCESS_NOT_SHAREABLE;
0 k3 b; J5 ?# }' |" Z - MPU_InitStruct.Number = MPU_REGION_NUMBER1;
8 d! l2 h* N2 t8 d, J: I1 Z" F - MPU_InitStruct.TypeExtField = MPU_TEX_LEVEL0;# p U. V1 p R4 F( V7 E: B
- MPU_InitStruct.SubRegionDisable = 0x00;
! Y7 Y/ j8 A- Q! e - MPU_InitStruct.DisableExec = MPU_INSTRUCTION_ACCESS_ENABLE;( P8 e9 m) J% k! T9 o' {4 x
- 3 S% Z- ^) |. c a
- HAL_MPU_ConfigRegion(&MPU_InitStruct);
$ U) d/ T- h4 f - * r" C0 ]; \9 m) l* }: `! ]
- /* 配置SRAM4的属性为Write through, read allocate,no write allocate */
) ^ u, C6 Y) f8 k9 u: r0 u - MPU_InitStruct.Enable = MPU_REGION_ENABLE;
1 [; m) `/ R# { - MPU_InitStruct.BaseAddress = 0x38000000;
) }/ j7 M& ?& K8 ?3 B* k - MPU_InitStruct.Size = ARM_MPU_REGION_SIZE_64KB;
1 Y- H& K4 K+ j& n0 b4 { - MPU_InitStruct.AccessPermission = MPU_REGION_FULL_ACCESS;
1 v! H D n: K2 o6 L% q) X$ D% N - MPU_InitStruct.IsBufferable = MPU_ACCESS_NOT_BUFFERABLE;
; U; o9 ^* F* S; Y' E6 V - MPU_InitStruct.IsCacheable = MPU_ACCESS_CACHEABLE;; n: o6 B5 ~% E) t" A9 C. Q
- MPU_InitStruct.IsShareable = MPU_ACCESS_NOT_SHAREABLE;2 h1 z+ i4 A6 {9 [ T+ Z, h
- MPU_InitStruct.Number = MPU_REGION_NUMBER2;
. f8 Z/ o$ X8 b& L5 \7 x/ ~ - MPU_InitStruct.TypeExtField = MPU_TEX_LEVEL0;
% g" q# L: W' W6 a5 ` - MPU_InitStruct.SubRegionDisable = 0x00;
& s4 O6 [9 U7 r! s - MPU_InitStruct.DisableExec = MPU_INSTRUCTION_ACCESS_ENABLE;+ m, x* Z' \4 ^7 N. P- O
- 4 Z% P: ?" u0 p7 D
- HAL_MPU_ConfigRegion(&MPU_InitStruct);
! \3 O, c8 M/ _
6 e" r( J# U2 d1 z5 O% @- /*使能 MPU */3 h+ M% B+ E1 ?. G a( k
- HAL_MPU_Enable(MPU_PRIVILEGED_DEFAULT);
* G, E' _1 I) `* }& ^ - }; b* Y0 W: {; M$ h, h
- # a' Q5 v8 m, v' N8 u0 J3 U) }
- /*
9 ?( n- ^3 ^% q [ - *********************************************************************************************************8 f' ]. n3 ^* J! \2 A; L% N
- * 函 数 名: CPU_CACHE_Enable7 H9 @8 { s; ?
- * 功能说明: 使能L1 Cache
: @- O) m/ j3 P; ]. |' c3 B' t! q - * 形 参: 无! E) i, N' f1 q: D. `7 g3 ~0 L: S) _
- * 返 回 值: 无1 W* H7 s+ H5 t9 s9 d9 I
- *********************************************************************************************************1 H& u! |$ y$ I) Z# V, N
- */! Z+ U' w- N$ k3 o
- static void CPU_CACHE_Enable(void)
h) q$ T& [0 I - {; V) U/ b) z" w, t3 z
- /* 使能 I-Cache */* v7 @! e& p) g5 o% J2 |8 @
- SCB_EnableICache();% w2 e# Z+ }' u) t+ |
8 H3 Q5 q9 y% M: ^- /* 使能 D-Cache */
; S5 q6 |6 @% k) P" T' O - SCB_EnableDCache();8 a/ V3 G9 O. G6 P
- }
h) w2 b5 R" L0 `! w0 l 主功能:
5 f* f2 C2 w, k$ r2 G$ ]
+ F. \3 _. I; m. e. Z2 b& S3 G主程序实现如下操作:2 K, X! z0 G! {
8 q( }6 K& p( E: i/ i2 A7 f& ^1 T, H 每隔500ms,串口会打印一次ADC采集 的PC0, Vbat/4, VrefInt和温度。
3 c' T- P6 n$ g+ j$ ]& C- /*/ i# [2 `' Y& Y- x
- *********************************************************************************************************, J# C, W) c9 X- j; G
- * 函 数 名: main
4 _6 p% A( P* {( }/ X - * 功能说明: c程序入口
9 R, s; V* e* B+ m& [6 u* C% J- b - * 形 参: 无
/ f" i+ h2 B& W Y4 s - * 返 回 值: 错误代码(无需处理)
( {$ \9 U' m6 f* G; g R0 Q - *********************************************************************************************************
+ Q1 n3 }* ^& S# C* \3 G# ^ - */
& w& ?* k; v# J) a9 | - int main(void). P' _' d6 @8 j* q' Q" o- ]5 F
- {
6 Q! a! J: h. T6 B% ~ - uint8_t ucKeyCode; /* 按键代码 */
# { U Y$ q' v- n- G. }( f - 4 K9 G" _3 z3 R3 V- W% [0 J9 z
' E9 k/ }: z4 B, L/ |- #if defined ( __CC_ARM ) 6 K# O m7 i4 Z p7 u1 Y- m
- TempValues1 = 0; /* 避免MDK警告 */
+ g8 r( ^# o- O& s, M: w F0 s: f - TempValues2 = 0; ' {4 W& U2 t- a0 Y! F/ a: c" a
- #endif+ Y v/ b O8 Q/ f
, l z9 {; K, _2 m- {& |- bsp_Init(); /* 硬件初始化 */
2 W( T8 A6 C! M0 G' J
) l# S, Y& D g( k- PrintfLogo(); /* 打印例程名称和版本等信息 */
/ A4 E1 h9 Y4 v, E% C3 D - PrintfHelp(); /* 打印操作提示 */; D Q6 `: O7 W/ d
3 D- x0 t) b0 Q% Y4 Q L! X) Y- bsp_StartAutoTimer(0, 500); /* 启动1个500ms的自动重装的定时器 */
. k! N5 w$ D" B5 D1 x# f
* H( \. C G1 V( F' p- /* 进入主程序循环体 */1 C0 m9 u. t. f1 `+ a
- while (1)0 L% d& h9 X/ A
- {
3 Y1 n' C' O( x& w+ I - bsp_Idle(); /* 这个函数在bsp.c文件。用户可以修改这个函数实现CPU休眠和喂狗 */
0 x; F$ \* E8 \, P - 2 h* g! Q* t2 p5 N- C
- /* 判断定时器超时时间 */: n5 I( k/ N' G( i9 ]: j
- if (bsp_CheckTimer(0)) 3 W: q4 a- k; N7 g k
- {
1 v7 \0 H7 A# Z! s - bsp_GetAdcValues();
, _6 S1 t5 S7 v* {1 B! D - 9 B' `3 b. ^* d% y) e0 }5 Y# q6 e) I
- /* 每隔500ms 进来一次 */ ; z3 X {' w: R& _
- bsp_LedToggle(2); y( [: \. m9 k
- }
, j7 o6 J1 x; d, `. T( {6 p5 W A$ h
, K; C9 k) x1 q, Z- /* 按键滤波和检测由后台systick中断服务程序实现,我们只需要调用bsp_GetKey读取键值即可。 */* O; \+ p; p+ l4 w* t
- ucKeyCode = bsp_GetKey(); /* 读取键值, 无键按下时返回 KEY_NONE = 0 */
8 q. l9 ?% a+ o7 W9 W1 a - if (ucKeyCode != KEY_NONE)
; ]7 b/ K. o; |. M! e - {9 i# _! c, ?3 C
- switch (ucKeyCode)7 {% S+ i5 S8 `: x
- {
/ [' H( a' q. o1 ?0 M+ U2 s) c+ f+ D - case KEY_DOWN_K1: /* K1键按下 */% _$ `- x/ X( V# z! K
- printf("K1按键按下\r\n");
1 v( i) H# ]2 T, C - break;
, O8 |1 W) y% D C - / f- K/ V* i) {' @! e
- default:7 J, q) g% B- {& N
- /* 其它的键值不处理 */* z, L( I/ p6 q+ i8 Q
- break;
) I5 O1 D$ t0 e5 H4 K2 O! a4 z - }
3 _7 d* h A Q, k& ~$ S8 Q! D - }
3 z% o8 ?$ E4 C6 x - }
+ B: f# M6 _# s/ s+ M7 c$ P - }
46.8 实验例程说明(IAR)
# [+ P7 i9 v$ w) }配套例子:/ ~* x: n0 j% a8 E4 b! z/ Y- j
s& h5 O7 p4 Y ~$ Z0 T
V7-024-ADC+DMA的多通道采集
% X. c$ U- H; f: J0 d
2 x/ a. s9 W) E) @" G) t实验目的: E: H1 m8 M3 O& w7 p
& @) ?( z/ I3 u8 o6 j+ _7 i学习ADC + DMA的多通道采集实现。2 Q' O( U. V! c6 Q6 U( P
: d: j+ N9 ^# D$ M# I' s实验内容:1 i% i# n& H( f9 b+ Q
! p9 E( ~2 s6 \8 ?例子默认用的PLL时钟供ADC使用,大家可以通过bsp_adc.c文件开头宏定义切换到AHB时钟。% a! g) P4 Y. ]: w1 [+ R3 ?
采用DMA方式进行多通道采样,采集了PC0, Vbat/4, VrefInt和温度。' c s" ]: l7 _
每隔500ms,串口会打印一次。
+ N( @6 L$ N! P- {% u板子正常运行时LED2闪烁。
; b* [: E: l7 t. R# U
) V& r5 `. }0 B# yPC0引脚位置(稳压基准要短接3.3V):, d, Y9 K" A1 l% U' X. I
; \# A( A5 ^3 F+ `: [0 J6 E
, W$ r3 r z: U8 q+ @* o' P% G3 ]8 e1 N
上电后串口打印的信息:1 M7 z# p! ~2 A4 d- p6 F0 x5 y
3 C5 w) `, B# O$ [波特率 115200,数据位 8,奇偶校验位无,停止位 1
. k# v. J x6 F. T8 F& [' B
4 a. [6 W* A- Q
% n3 h+ A7 V1 t' D# N" R) q
3 C0 X% Z/ W4 A1 g程序设计:5 ^+ K' g$ Z! G C
( P# ~: w( K* S. A) p' p3 |9 c
系统栈大小分配:
, W. T7 g6 t- P2 K& Y( l& Y
* j X3 G' \/ m8 M
3 B n' ^& ?& k, C
3 q3 e5 i6 d: U RAM空间用的DTCM:( }" m! z# l3 i b9 E5 e* x* X
0 E: @' s% w2 ~( r" z( G1 b
% Z2 |4 W# n1 {0 d# m; f& n" h* z( }0 _2 ^% L$ O4 j
硬件外设初始化
V3 h) v6 k* d( s3 p4 I# W: H9 _/ \9 x3 I. {
硬件外设的初始化是在 bsp.c 文件实现:
6 a( `$ H1 p1 c! H% T+ J4 t/ R% S& E% x6 `8 {9 t
- /*( H8 m& M8 ^ ^) z W4 I
- *********************************************************************************************************
- d6 J" A0 x. G7 `% | - * 函 数 名: bsp_Init( L1 G7 N# P3 X! J/ y, E3 Z& j/ J
- * 功能说明: 初始化所有的硬件设备。该函数配置CPU寄存器和外设的寄存器并初始化一些全局变量。只需要调用一次
5 I: s% v2 a- D7 ]! w - * 形 参:无
1 ^' w* ?1 |4 h7 a" k5 c$ O - * 返 回 值: 无" G1 h. K' ?* X% Y% k3 z
- *********************************************************************************************************+ \5 h. v ~, e# \
- */6 d( ?- w1 x4 G( l! m& `
- void bsp_Init(void)* P& @4 A: C$ i4 D; a
- {
) L% I9 ~( d% z0 U: d- x4 l; j) G - /* 配置MPU */" W. n- b5 O$ N$ G g, M
- MPU_Config();! n- ~) O/ O, A1 b$ N3 t
$ D( G* C( W, J- y* f- /* 使能L1 Cache */
+ p/ |9 N/ B" P2 m - CPU_CACHE_Enable();
" L5 D" S# P. i( o) Z8 w* z' } - ) |8 b- g) t, y! H: L, m# O
- /* 4 H8 N" [1 d/ J; U1 {# Y' @+ i
- STM32H7xx HAL 库初始化,此时系统用的还是H7自带的64MHz,HSI时钟:6 {! ?6 d' T! W V) _9 S
- - 调用函数HAL_InitTick,初始化滴答时钟中断1ms。
7 g* e0 \( [; v9 O - - 设置NVIV优先级分组为4。
7 F- g* f* P, C% I, Z% D - */
% V% j$ u8 T/ n0 g - HAL_Init();" t9 L. r1 ^2 Y7 M7 \) h5 N
/ q: p6 _! i8 ?% ^- /* 6 w0 Z5 ~3 F( \: W* v' x% ^& B
- 配置系统时钟到400MHz/ D, ?9 k( Y1 q
- - 切换使用HSE。" b, P+ T! z# }) l
- - 此函数会更新全局变量SystemCoreClock,并重新配置HAL_InitTick。( ]6 x" G9 } I6 N* ~2 T L
- */7 |$ _0 A. F7 s* U5 X
- SystemClock_Config();
7 ?4 L1 w1 G. D" c F - ' C! ]5 ^: C0 ^7 [7 [1 n( ^7 O
- /*
$ S7 G; m2 z4 K; V - Event Recorder:- m& q- |1 M: A# g
- - 可用于代码执行时间测量,MDK5.25及其以上版本才支持,IAR不支持。7 }. S& E8 p+ c* b9 b3 s2 L
- - 默认不开启,如果要使能此选项,务必看V7开发板用户手册第xx章% A& J( H z$ ]* P P! n7 Y
- */
) H+ G1 y, i/ W* s( I. e2 w& S - #if Enable_EventRecorder == 1 S8 l% i, d! u3 E/ F+ ^
- /* 初始化EventRecorder并开启 */9 j8 u, t) s3 m5 \6 e( p
- EventRecorderInitialize(EventRecordAll, 1U);# d7 K6 ?2 y! I) s! Z) c/ W5 {
- EventRecorderStart();
- W6 ~* T O! ?, u% k+ m - #endif
9 o* Y: t1 \ Q% s4 f# M
+ v, p' u; Q% o3 |/ r% v, B- bsp_InitKey(); /* 按键初始化,要放在滴答定时器之前,因为按钮检测是通过滴答定时器扫描 */
& R2 @/ ~1 T; o3 D" A - bsp_InitTimer(); /* 初始化滴答定时器 *// G5 h6 H& ?* ~6 K% ~' L
- bsp_InitUart(); /* 初始化串口 */8 I1 J* x* `, C5 G1 C) Q
- bsp_InitExtIO(); /* 初始化FMC总线74HC574扩展IO. 必须在 bsp_InitLed()前执行 */
& [& F! w5 P' ^6 z' l0 O$ e - bsp_InitLed(); /* 初始化LED */ / o; V+ `5 l. _& z* q
- bsp_InitADC(); /* 初始化ADC */
$ `, k' C- o7 b% ?5 j - }1 k |% @) i8 E2 ~9 G5 _3 m' b' q# r' [
; W( N% f9 [9 f1 @( e9 g
MPU配置和Cache配置:+ O1 ?- i0 h7 e3 U- _" K# H
% S3 k3 p: A2 T1 ^) \
数据Cache和指令Cache都开启。配置了AXI SRAM区(本例子未用到AXI SRAM),FMC的扩展IO区和D3域的SRAM4。4 h& R* _. @) V9 X
- }/ \; U! V: o3 m" ^, ~2 l
- /*' k2 p' M0 d4 b3 |
- *********************************************************************************************************. P P* b, Q N* B0 e
- * 函 数 名: MPU_Config
% b3 E( L% u- g) _: d+ @) b6 t r - * 功能说明: 配置MPU; K: m$ D& o) E7 C5 R
- * 形 参: 无# |. D; @) f$ h8 p
- * 返 回 值: 无1 C8 ?3 D: f7 T
- *********************************************************************************************************4 o) ^ \5 g4 G$ d3 P; L& z4 q
- */
& K2 h K+ D1 f. ]; b2 J - static void MPU_Config( void )
7 X& u+ x; G9 H0 n) p3 q6 x5 n - {' F5 [% M) A% E2 b
- MPU_Region_InitTypeDef MPU_InitStruct;/ l$ _. D' m& R: d1 P/ Z
* ?; o* P3 [ |- /* 禁止 MPU */; X, a- x5 Q4 x' b! D
- HAL_MPU_Disable();% w1 W) j+ d1 j2 c8 t1 c5 j
- ^/ o& S$ P; g; A& |7 i
- /* 配置AXI SRAM的MPU属性为Write back, Read allocate,Write allocate */
% `* s9 c0 A( W, W) M - MPU_InitStruct.Enable = MPU_REGION_ENABLE;
( y+ _, N* q" |. {8 j! h - MPU_InitStruct.BaseAddress = 0x24000000;
) b a( T, p; i - MPU_InitStruct.Size = MPU_REGION_SIZE_512KB;( y1 Y0 _+ o) u4 K
- MPU_InitStruct.AccessPermission = MPU_REGION_FULL_ACCESS;6 D: L) W" r. R
- MPU_InitStruct.IsBufferable = MPU_ACCESS_BUFFERABLE;: Z% Y: N- }* ~- x, V- W" ^
- MPU_InitStruct.IsCacheable = MPU_ACCESS_CACHEABLE;
0 {1 G: J8 g% M1 R3 f" P - MPU_InitStruct.IsShareable = MPU_ACCESS_NOT_SHAREABLE;
6 p* G2 B. h, y! J0 s - MPU_InitStruct.Number = MPU_REGION_NUMBER0;# K1 C+ s, r; D" m+ Q5 x5 r
- MPU_InitStruct.TypeExtField = MPU_TEX_LEVEL1;) a* ~+ P. R0 u$ t9 R' h
- MPU_InitStruct.SubRegionDisable = 0x00;
' u m$ c b1 [3 s. L) c( t( _7 ? - MPU_InitStruct.DisableExec = MPU_INSTRUCTION_ACCESS_ENABLE;3 U- M( o1 U. a0 K( Z4 a9 z# E; Z
. p8 q- b5 [5 {( \7 I5 A- HAL_MPU_ConfigRegion(&MPU_InitStruct);
* }( c8 B! y- }; ^, P
' y2 m% n0 B# d1 G+ \4 P' g- ' ?, p0 @" \8 Q
- /* 配置FMC扩展IO的MPU属性为Device或者Strongly Ordered */2 b' Y/ Z, u8 [, _% N
- MPU_InitStruct.Enable = MPU_REGION_ENABLE;. ?/ N) u5 l- I, Z
- MPU_InitStruct.BaseAddress = 0x60000000;0 E9 y# K7 ~0 D: b
- MPU_InitStruct.Size = ARM_MPU_REGION_SIZE_64KB;
: o' Q# O3 T1 f% G6 y - MPU_InitStruct.AccessPermission = MPU_REGION_FULL_ACCESS;
7 X8 ?9 o% V; W& | - MPU_InitStruct.IsBufferable = MPU_ACCESS_BUFFERABLE;
+ S% K3 u8 L% y d) t - MPU_InitStruct.IsCacheable = MPU_ACCESS_NOT_CACHEABLE; - O; ]) i/ w {9 ?- C/ e! o
- MPU_InitStruct.IsShareable = MPU_ACCESS_NOT_SHAREABLE;' @1 l6 K" l$ n
- MPU_InitStruct.Number = MPU_REGION_NUMBER1;
" S; m& x6 @. x9 k) | - MPU_InitStruct.TypeExtField = MPU_TEX_LEVEL0;
( \2 q D3 u# y$ F - MPU_InitStruct.SubRegionDisable = 0x00;2 i4 v' M2 ~) }9 w
- MPU_InitStruct.DisableExec = MPU_INSTRUCTION_ACCESS_ENABLE;# C8 z$ Q+ L2 q! f
- ) h8 H) q/ T z' \5 Z
- HAL_MPU_ConfigRegion(&MPU_InitStruct);
3 K( C. ^& y& O7 r! D6 ~( }# E - ! Y; g& p0 D9 i. F
- /* 配置SRAM4的属性为Write through, read allocate,no write allocate *// q* r0 u- k4 Y" P; F2 @$ Q
- MPU_InitStruct.Enable = MPU_REGION_ENABLE;
1 e9 u- k5 s& J9 M0 |. p - MPU_InitStruct.BaseAddress = 0x38000000;4 R4 ^2 N1 G5 T* a6 L7 H% G% }+ e
- MPU_InitStruct.Size = ARM_MPU_REGION_SIZE_64KB;
" L' ~) x' N( z6 _. V# T - MPU_InitStruct.AccessPermission = MPU_REGION_FULL_ACCESS;, Z* V! Q. `% @1 z. n
- MPU_InitStruct.IsBufferable = MPU_ACCESS_NOT_BUFFERABLE;; @9 Y9 Z+ X; m+ z( X8 o$ R
- MPU_InitStruct.IsCacheable = MPU_ACCESS_CACHEABLE;
# T! r8 b+ U" w0 M - MPU_InitStruct.IsShareable = MPU_ACCESS_NOT_SHAREABLE;" f3 d ]9 ^# O, ]$ W! p, O
- MPU_InitStruct.Number = MPU_REGION_NUMBER2;
8 Y R5 e+ Z0 X - MPU_InitStruct.TypeExtField = MPU_TEX_LEVEL0;" L A0 {9 W+ ~9 i9 ^
- MPU_InitStruct.SubRegionDisable = 0x00;
' @& w% y2 n# s - MPU_InitStruct.DisableExec = MPU_INSTRUCTION_ACCESS_ENABLE;; o, j$ M( p) F1 U" K
- ) R+ A; V) a* A9 O& s! c, T; V
- HAL_MPU_ConfigRegion(&MPU_InitStruct);
. L9 h) y5 ]* z/ M. X
7 a: B( A* ?. J0 R" V- /*使能 MPU */" t; E$ W; `7 b% ?/ m' f
- HAL_MPU_Enable(MPU_PRIVILEGED_DEFAULT);
6 c$ E0 q# o8 X, p - }
+ P6 m0 d7 S! x) }, b" [, O6 w' X
H/ [# q. S6 l# y" v0 V8 e3 }' T- /*
* T0 k e) e6 ~1 l( _ - *********************************************************************************************************4 K5 Z3 E2 x; |. @. ]1 t ~
- * 函 数 名: CPU_CACHE_Enable
, A/ o9 T0 x; D7 S - * 功能说明: 使能L1 Cache# w, X! \4 W* I
- * 形 参: 无2 d* {% K/ W4 r6 E" J
- * 返 回 值: 无; \! ^, a5 |' V+ f
- *********************************************************************************************************
5 I3 ^: `3 i; K4 _, P3 W+ Y - */7 q% J. C4 F$ D+ L
- static void CPU_CACHE_Enable(void)
$ p+ P% l' ]0 s: l- A - {
`9 U. D3 o) P* d3 l - /* 使能 I-Cache */' [ O. o, K$ B! r' G' K. @
- SCB_EnableICache();
: }5 H8 S; w$ M$ r. N: S7 |% o
. n2 F' F- e6 n: X$ f) h- /* 使能 D-Cache */
3 _1 J; m) _, F" W) k - SCB_EnableDCache();
+ i; t# [: w# h% o% w/ Q, s - }
主功能:
3 X7 l6 V" y$ ?2 D5 j/ r3 F& R- a# H, V+ [; T! E* s% j# H# \# Z
主程序实现如下操作:; J- \3 a* S; C! c+ G( }
. \% p+ t9 _6 Q* b9 G1 ~
每隔500ms,串口会打印一次ADC采集 的PC0, Vbat/4, VrefInt和温度。8 d' @9 ?$ J7 x* ]
- /*" W0 ~/ \+ M: B* V1 p
- *********************************************************************************************************( H% p# V( V5 m/ [
- * 函 数 名: main
. g; z: a3 M, x) y6 u+ Q* j - * 功能说明: c程序入口
4 R( j& h6 N" W - * 形 参: 无, f! O& L7 @5 l7 ~ `
- * 返 回 值: 错误代码(无需处理)
1 o8 l t( k D7 n6 M* b1 q - *********************************************************************************************************
4 y% l0 C. M8 \- S7 _) U9 \3 y - */+ y2 e5 j, J J4 \; Z& s
- int main(void)
- _# O" G& S, i* ~6 B( ^: E - {
) @: V4 r; Z& ` - uint8_t ucKeyCode; /* 按键代码 */6 P2 c+ O7 [8 I. s+ \
- * B& e' N1 y8 G$ l. |
- 2 v5 }: {6 ]6 ^4 n
- #if defined ( __CC_ARM )
# Z/ ~' j2 g9 ]$ e# } - TempValues1 = 0; /* 避免MDK警告 */ 9 J# I7 g; \0 w5 J
- TempValues2 = 0;
4 d9 L6 P- K% c3 |) r, W8 W - #endif: d) r. s9 Z; N" b$ {( c
. w/ Y5 O, V, y8 g, ?# Y- bsp_Init(); /* 硬件初始化 */9 ~; A; }+ ~* x' R" r9 U
- & b) P* r9 i7 N& O. z, l- |
- PrintfLogo(); /* 打印例程名称和版本等信息 */
# ?7 f! b% a- n3 K8 a& H0 j - PrintfHelp(); /* 打印操作提示 */; D% @+ L4 U2 m) b0 k& ?8 J# s
- " }" y* H) T; a. M6 R
- bsp_StartAutoTimer(0, 500); /* 启动1个500ms的自动重装的定时器 */
7 {# b8 ~ H" z3 w% i' S, j - 6 I. g" ~1 ^) I+ d( b1 n% c
- /* 进入主程序循环体 */4 O5 J: K4 t2 A" q9 H
- while (1)
) g8 o. J& H" x+ F: C - {
5 J* W3 Z0 h8 B9 V7 a$ v$ H - bsp_Idle(); /* 这个函数在bsp.c文件。用户可以修改这个函数实现CPU休眠和喂狗 */" U: d2 Z& ?6 C- l& ~
1 J! k* z6 }4 f% \' t- /* 判断定时器超时时间 */ n/ Q* D8 a1 u9 Z
- if (bsp_CheckTimer(0)) ! x N$ V: @! J4 R, ~
- {) @. d1 t$ ~- j9 G2 H$ l
- bsp_GetAdcValues();* W0 c8 B) E' t9 M8 D+ Z
- ) d) x: d& K' [+ U
- /* 每隔500ms 进来一次 */
, K9 s) M% v2 e) n - bsp_LedToggle(2);# I# l, b1 s+ l8 \6 A e
- }
2 {' p% j! Z0 p2 `9 O3 x - 9 c: L N9 k5 U+ K8 N; l
- /* 按键滤波和检测由后台systick中断服务程序实现,我们只需要调用bsp_GetKey读取键值即可。 */
1 M% X9 ?5 J4 ], ?' M$ y; z - ucKeyCode = bsp_GetKey(); /* 读取键值, 无键按下时返回 KEY_NONE = 0 */
* Q- X8 }/ ]+ \" X- N8 { - if (ucKeyCode != KEY_NONE)' x- B/ [& D R5 \4 l& V. C6 u
- {
7 B& ^$ v! A* q5 u5 S. L% C - switch (ucKeyCode)
- a/ Q2 X6 C: c, q! G8 ^ - {& E! ?! O/ ?& U5 z; V- d
- case KEY_DOWN_K1: /* K1键按下 */, m* o0 }4 H% K ?# |2 @
- printf("K1按键按下\r\n");
* x; C! M" j0 u2 P - break;! e+ ?+ A& A, ^/ C2 S
- , e! \7 b. p. n. M
- default:) ~1 F+ [" _4 N# I4 d( w6 M
- /* 其它的键值不处理 */* a* W a0 E, J( T0 m/ I% o
- break;
! @* n* G* K- f3 C% y - }
$ {# Z) J% Q6 B+ }9 U - }) }, X8 H0 [8 {+ Y+ ]' e% y
- }
& B r0 V1 c9 w# Y! p - }
5 j/ R6 z# \$ f( h3 f46.9 总结
7 g& C7 H0 v0 k! i! }0 q+ z本章节就为大家讲解这么多,ADC多通道采样在实际项目中也比较实用,望初学者熟练掌握。
' L \8 S/ G& L0 s; t. X1 s# S6 A' A7 D- S$ Q: X' @% A
8 R! b- O) i# J- w
+ Z) J5 O& y8 I" F b: u |





 STMCU小助手
发布时间:2021-12-26 16:18


 微信公众号
 手机版