48.1 初学者重要提示
' o2 V) C v1 \/ S# ^ 学习本章节前,务必优先学习第47章,需要对FMC的基础知识和HAL库的几个常用API有个认识。. X# @, \5 T5 ]: z
为什么要做IO扩展,不是已经用了240脚的H743XIH6吗?因为开发板使用了32位SDRAM和RGB888硬件接口,消耗IO巨大,所以必须得扩展了。
- o) o7 h& I# k9 ~" |4 |' ? 扩展的32路高速IO非常实用,且使用简单,只需初始下FMC,32路IO就可以随意使用了。当前的扩展方式只支持高速输出。, w+ P; f' p: D! D5 B3 ]: ~' h. I7 w
FMC总线扩展32路高速IO理解成GPIO的ODR寄存器就很简单了,其实就是一个东西。
) K& ^& e$ N- d9 R+ X: qFMC扩展IO是对地址0x60001000的32bit数据空间的0和1的操作。GPIOA的ODR寄存器是对地址 0x40000000 + 0x18020000 + 0x14 空间的操作。但只能操作16个引脚。( A( B! w9 c% A3 O/ D% m$ Y
m9 S# F. j' z+ t9 p" J8 W
使用总线的优势就在这里了,相当于在GPIOA到GPIOK的基础上,又扩展出GPIOL和GPIOM。& p+ J }* [; a5 x; g1 u
3 O$ I+ q* b1 C
- #define PERIPH_BASE ((uint32_t)0x40000000)" o* h( D4 u% R! z( m0 G5 l
- #define D3_AHB1PERIPH_BASE (PERIPH_BASE + 0x18020000): O% ]1 B2 y8 U3 V8 J
- #define GPIOA_BASE (D3_AHB1PERIPH_BASE + 0x0000)2 W2 m( Y% e2 J
- #define GPIOA ((GPIO_TypeDef *) GPIOA_BASE)+ @) ~) X1 q' A* F: r, W
- % v4 V* g: K& q/ T: P
- typedef struct: j: \- o/ w1 T& s! \9 i
- {
0 b+ k2 V- P; k) I - __IO uint32_t MODER; /*!< GPIO port mode register, Address offset: 0x00 */- e. y. U3 G! c- y) ?* ?/ w0 a
- __IO uint32_t OTYPER; /*!< GPIO port output type register, Address offset: 0x04 */
# M7 t) c" Q w - __IO uint32_t OSPEEDR; /*!< GPIO port output speed register, Address offset: 0x08 */
( n1 Y- `2 J/ v) T - __IO uint32_t PUPDR; /*!< GPIO port pull-up/pull-down register, Address offset: 0x0C */7 |! x+ X/ Z, W* L
- __IO uint32_t IDR; /*!< GPIO port input data register, Address offset: 0x10 */% p! u5 R& {' ]+ S- G
- __IO uint32_t ODR; /*!< GPIO port output data register, Address offset: 0x14 */
/ t- {8 m; s. G f! o/ [' ` - __IO uint16_t BSRRL; /*!< GPIO port bit set/reset low register, Address offset: 0x18 */
6 v: G; t7 R) V4 t# x6 f - __IO uint16_t BSRRH; /*!< GPIO port bit set/reset high register, Address offset: 0x1A */
( E+ r j' R# Q: o; M - __IO uint32_t LCKR; /*!< GPIO port configuration lock register, Address offset: 0x1C */1 w. R" p: x# E
- __IO uint32_t AFR[2]; /*!< GPIO alternate function registers, Address offset: 0x20-0x24 */
. o$ f9 e# e4 [+ \* O. b - } GPIO_TypeDef;
, t$ k+ ^+ q/ F/ \! S) y; y48.2 FMC扩展IO硬件设计
1 p( r6 h3 [& j& V& V$ W7 I$ A扩展IO涉及到的知识点稍多,下面逐一为大家做个说明。* N) R G$ O, ]" j6 e
; D* Z; N0 W v1 m- }! t2 S48.2.1 第1步,先来看FMC的块区分配4 `1 Y5 G. ?; W6 Y% ?, o
注,这个知识点在前面第47章的2.3小节有详细说明。
, B" i1 D* Z+ C; K; a
& U, q; }* B; ?1 K' IFMC总线可操作的地址范围0x60000000到0xDFFFFFFF,具体的框图如下:$ a8 H% v- G, @7 R1 Z3 s& c# u( i
7 M. b' \ O: D% {% q. D `
, Y v$ c- ]1 {2 u
- X4 C: E/ n& U% T从上面的框图可以看出,NOR/PSRAM/SRAM块区有4个片选NE1,NE2,NE3和NE4,但由于引脚复用,部分片选对应的引脚要用于其他功能,而且要控制的总线外设较多,导致片选不够用。因此需要增加译码器。
4 W. w* V. `7 C+ n* I% T; `
/ x6 f3 u C* H! b0 d' Q48.2.2 第2步,增加译码器及其地址计算4 D# |9 }, C7 W1 f
有了前面的认识之后再来看下面的译码器电路:
7 o# D& U* F) i f6 j; x) b$ I1 B* j/ d& t# |
& n- N3 P" ]0 X) B- L
* n/ _% `/ A# n. ySN74LVC1G139APWR是双2-4线地址译码器,也就是带了两个译码器。原理图上仅用了一个。下面是139的真值表和引脚功能:
2 j$ _1 x, u2 x Q+ z) X; ]# ~ C6 k! A( s1 o5 ~3 e h# d5 Q
/ }1 o6 n0 L2 i" k4 A L
0 p7 U" W' J( ]2 I3 a* a& q- R% b/ C, J2 m% X& V/ Y
$ ]! C% P% E6 x" g通过上面的原理图和真值表就比较好理解了,真值表的输出是由片选FMC_NE1和地址线FMC_A10、FMC_A11控制。
: f6 K4 d+ l" v8 ]1 A8 p0 Q% k, z% T2 a5 u7 u. K- _- s Q, F- n
FMC_NE1 输出低电平:# f7 r3 D/ X/ s: ?4 h+ ~
, k) j; S6 W2 K' ]* _3 R0 t FMC_A11(B),FMC_A10(A) = 00时,1Y0输出的低电平,选择的是OLED。& U7 `1 E% o- W" {
FMC_A11(B),FMC_A10(A) = 01时,1Y1输出的低电平,选择的是74HC574。
& X, i6 u+ [6 q FMC_A11(B),FMC_A10(A) = 10时,1Y2输出的低电平,选择的是DM9000。3 J0 e0 p! r$ S- X& d3 y
FMC_A11(B),FMC_A10(A) = 11时,1Y3输出的低电平,选择的是AD7606。1 q* g) h: u2 D8 \3 i; q7 M
然后我们再计算译码器的地址,注意,这里地址的计算都是按照FMC的32bit访问模式计算的,因为我们的V7程序中是将NE1对应的FMC配置为32bit模式了。 u/ `- `8 p+ h
7 E+ q9 ^% V: O4 ~/ t7 L具体FMC的32bit访问模式,16bit访问模式和8bit访问模式的区别在第47章的2.4小节有详细讲解。
# ?1 c/ Y: {' m$ q( W0 ]4 n' L
. {5 f S, E" S1 Y: m
1 r; u+ n+ r! i7 Z
+ H6 q) F' G; _: L' q# y32bit模式下,我们计算A10和A11的时候,实际上需要按HADDR12和HADDR13计算的。
% ~: M% w0 ~! ]1 Z# K. ]) u! ~; @5 T4 p1 I9 ]0 z6 `8 V
如果来算NE1 + HADDR12 + HADDR13的四种组合地址就是如下:
4 b, a# x: H+ V) v' ?0 r5 \9 e5 w0 M5 P
NE1 + HADDR13 + HADDR12 = 0x6000000 + 0<<13 + 0<<12 = 0x60000000
$ r9 `. s0 B( c# {2 [2 w3 e
' k1 E3 a' x0 o2 lNE1 + HADDR13 + HADDR12 = 0x6000000 + 0<<13 + 1<<12 = 0x60001000; A" G2 U2 c7 Q) }. d& B5 ?
% X" M; p5 d# }( t$ c
NE1 + HADDR13 + HADDR12 = 0x6000000 + 1<<13 + 0<<12 = 0x60002000
) R' v! j- T6 f1 i
! i7 R+ t8 I. O* e& \% n; DNE1 + HADDR13 + HADDR12 = 0x6000000 + 1<<13 + 1<<12 = 0x60003000
) h& y4 W# W' r: i5 g8 B
6 X! y" G" H1 k R6 ?这样一来,原理图里面给的地址就对应上了。同理如果配置为16位模式和8位模式,大家应该也都会计算了。
6 l9 a0 W+ x2 y5 U2 {- e, o- A4 P: }$ q j$ D$ \4 M
48.2.3 第3步,FMC的IO扩展部分
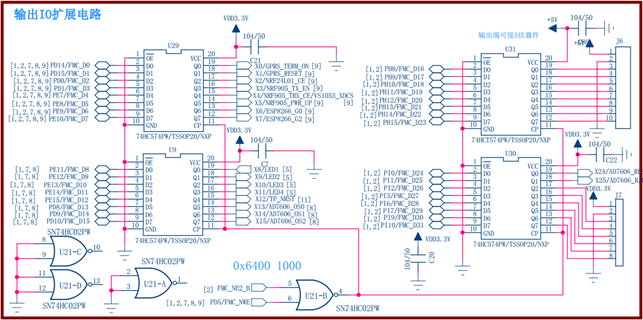
. }# ?3 J0 U \# A先来看下IO扩展的原理图实现,如果不太了解FMC的通信时序和数字逻辑芯片的使用,可能会比较懵,下面逐一为大家说明。* d3 c2 V, [0 k. e5 [
2 E8 n3 g' {% \2 a& j& E
! M$ F9 O9 t9 B# a( @* W
0 p, e$ k$ U9 Q0 M; a有了这个原理图,首先要做的就是了解74HC574和SN74HC02的功能。
n" e/ `$ G! @6 M( l3 `8 }2 w$ R) k* \# s R" M3 r
74HC574是一款8位三态D触发器,起到锁存的功能,上升沿触发,对应的真值表如下(L表示低电平,H表示高电平,Z表示高阻):
! z) M6 `$ \5 O5 H
7 g. O$ ~) K6 o" C' d9 R3 a4 n$ {5 ^& _0 Q. G3 G C
9 {+ d2 a! v+ y1 L
SN74HC02是一款2输入或非门,一个芯片带了四组或非门,对应的真值表如下(L表示低电平,H表示高电平):
6 g- p! N1 G! u# k9 ~1 K! W5 l! ]7 |1 q! ?
" T( k0 B# g+ p& k+ K
" `+ _2 w' E# I* n) _有了这个认识后,我们再来看FMC的配置,V7开发板的BSP驱动包里面专门做了一个IO扩展的FMC配置,即文件bsp_fmc_io.c,配置方式是FMC_AccessMode_A,这种模式对应的写时序是:9 S2 R( z$ i- l V( i; n/ s
$ }- P# U0 f' i0 {8 K4 ^) k, D7 h _9 o
9 m+ x' G. ^0 x4 M6 }+ W5 e
那么问题来了,我们要实现的功能是通过FMC输出的数据要锁存在扩展IO的输出端,否则FMC时序信号消失了,扩展IO的输出数据也消失了,就起不到控制作用了。所以就用到74HC574的锁存功能,而锁存的实现需要一个上升沿触发,这个上升沿就是通过74HC02输出的。
8 e! Y* k f' y6 A7 k6 o% l; P9 [" d' h1 {- [) Q
再结合上面FMC写时序图,在NE片选为低电平,NWE写使能信号为高电平期间,即地址建立时间段ADDSET内,74HC02是输出的低电平。9 z1 S/ D$ n9 w5 T6 G
% E! {" A+ Q, X9 p* k
进入到DATAST数据建立阶段,在NE片选为低电平,NWE写使能信号也为低电平时,74HC02输出高电平,正好是实现1个上升沿的变化,将数据总线上的数据锁存到74HC574的输出端了。这里隐含了一个知识点,数据还没有完全建立起来就锁存是不是会有问题。在下面的3.3小节配置具体时序参数时再为大家说明。& |; _2 w5 U% z, Q7 l6 S, T
7 o5 |6 |& B7 E: m! j/ {3 c48.2.4 第4步,举例扩展IO驱动LED应用
2 S4 c h, k, w进行到这里,再回过头来看LED驱动就比较好理解了。操作LED的亮灭就是操作FMC的数据引脚D8,D9,D10和D11。5 o4 ^0 z; x! F, J6 x
6 @, A" \5 f0 X
) j" o; y7 r6 m
' B6 V1 G ~' J5 X
- J2 a5 L- b7 u: C3 i! Z: T, @9 a8 `, [
对地址0x64001000发送数据就可以了,但是如何对这个地址发送数据呢? 反映到C语言的实现上就是通过固定地址的指针变量(跟我们操作寄存器是一样的),即
+ E7 X' P4 d) M. q8 r! x2 U' l+ ^7 _& L% | J0 R* e" k
#define HC574_PORT *(uint32_t *)0x64001000
, b4 y4 w+ H% [- ^; x
7 l1 q8 \ u- d如果要点亮LED1(低电平点亮),就是 HC574_PORT = 0x0000 0000。: \( | Y c& B: B- L/ J& i
4 J. w" K; r# Z3 L( C9 e- c) N: l
如果要熄灭LED1就是HC574_PORT = 0x0000 0100,即操作FMC_D8的高低电平即可。8 [- I$ X; j0 A' v- M( @- d
* }- d5 P2 e# J9 V t5 J5 W48.3 FMC扩展IO驱动设计( j) V" [% f5 r+ S- q8 J5 ~5 q$ B' e; @
下面将程序设计中的相关问题逐一为大家做个说明。4 f7 ?' T8 a8 C5 Z
6 L8 v4 V" V! [* a* D
48.3.1 FMC扩展IO所涉及到的GPIO配置4 v. A$ Q& n9 S6 R! P
这里仅需把用到的GPIO时钟、FMC时钟、GPIO引脚和复用配置好即可:
9 J/ Q# }0 Z- s) E4 Y' h. L9 a* Z% w. S# Q5 Y: P# _& f
- /*( x- ?+ q+ J) g3 j" a, @5 Q
- ********************************************************************************************************* N) M9 Q' S; P
- * 函 数 名: HC574_ConfigGPIO# M) h0 [) @. c) S7 l
- * 功能说明: 配置GPIO,FMC管脚设置为复用功能- v, D4 e V0 ]
- * 形 参: 无
8 q4 b1 F7 x, j- D - * 返 回 值: 无
1 Y8 _1 j9 P- S; c - *********************************************************************************************************
3 ]7 i# l7 m9 K4 }% a - */4 M+ c1 j" _( \. o
- static void HC574_ConfigGPIO(void)
8 m" g, n- v& @1 l9 E - {
4 f% }2 @+ z2 z; T8 ?3 @ - /*
. g |$ J$ M9 M% j# U+ D - 安富莱STM32-H7开发板接线方法:4片74HC574挂在FMC 32位总线上。1个地址端口可以扩展出32个IO) O Y+ j. m% \( k1 U) O0 K
- PD0/FMC_D2
6 p1 W+ l0 x1 f# N: t - PD1/FMC_D3
* {' o" i9 i: G - PD4/FMC_NOE ---- 读控制信号,OE = Output Enable , N 表示低有效& J/ Z5 T" b3 w: L( g+ m7 I! P
- PD5/FMC_NWE -XX- 写控制信号,AD7606 只有读,无写信号
( }( l. e7 m) o' E% ?* W) _ - PD8/FMC_D13! A6 R8 m; q2 V6 g8 ?
- PD9/FMC_D14. a" ?3 t8 \6 J
- PD10/FMC_D15& Z' U: h8 ?( e" U, k' i; q7 v
- PD14/FMC_D0- O3 x3 K, `8 N5 @3 A# W' W
- PD15/FMC_D1, O) E4 t* n6 i0 h7 R+ ~) j7 m# k
% I8 Q- f7 v5 e: P0 H- PE7/FMC_D4; {2 a! z0 q3 v: Z4 v
- PE8/FMC_D5
4 p- ^! ], ~, W# a9 [/ R- A+ F - PE9/FMC_D6
- r- j/ _6 T$ x7 d- K6 | - PE10/FMC_D7! g& g V4 m% ?0 l
- PE11/FMC_D8
& k) `) q! b) o, f1 |' F - PE12/FMC_D9: K- ?1 K8 t) C1 q1 i% I6 i2 q
- PE13/FMC_D10
+ J# j/ E* O- j( w/ m - PE14/FMC_D11
+ t$ p- Q7 |7 p2 Z; Z - PE15/FMC_D12" Y) S, P- _, b/ S+ M ~& G
- 1 \! H4 n5 `4 t' [+ r
- PG0/FMC_A10 --- 和主片选FMC_NE2一起译码
3 j* S' b7 `- F- y3 w) e3 h - PG1/FMC_A11 --- 和主片选FMC_NE2一起译码$ ]. T* C' c% ~$ @2 y
- XX --- PG9/FMC_NE2 --- 主片选(OLED, 74HC574, DM9000, AD7606) 3 N5 J3 J, q g
- --- PD7/FMC_NE1 --- 主片选(OLED, 74HC574, DM9000, AD7606) 4 _/ I9 b9 Z9 _7 u+ k! u
; A1 O2 ?6 t. J4 w l- +-------------------+------------------++ W M) u. D% X
- + 32-bits Mode: D31-D16 +5 l2 ~% U% Q* Z5 U4 F: R0 F4 g
- +-------------------+------------------+
. i/ s4 Z; J r0 Z2 x. t - | PH8 <-> FMC_D16 | PI0 <-> FMC_D24 |
; M4 Y( p1 p5 r, P- G - | PH9 <-> FMC_D17 | PI1 <-> FMC_D25 | Q' E. I- k5 i/ ~
- | PH10 <-> FMC_D18 | PI2 <-> FMC_D26 |; x6 L+ o# d; z0 h3 d
- | PH11 <-> FMC_D19 | PI3 <-> FMC_D27 |# l( u0 `( c, J8 S, g
- | PH12 <-> FMC_D20 | PI6 <-> FMC_D28 |2 i6 H: x% G$ d; S' g! V2 g& V/ n
- | PH13 <-> FMC_D21 | PI7 <-> FMC_D29 |! J, c- Z* V- v8 s* Z# b D& m
- | PH14 <-> FMC_D22 | PI9 <-> FMC_D30 |
/ C2 f' i. [( \+ J) [ - | PH15 <-> FMC_D23 | PI10 <-> FMC_D31 |
+ X \7 { N: r* J) P0 j8 s0 q - +------------------+-------------------+
8 J" S$ [" H! U+ V! w& r( H. l - */
& M4 E) ?5 U$ B$ b5 ]: j
: E4 m* D7 @ V) k' G- a5 C- GPIO_InitTypeDef gpio_init_structure;* V7 L9 M: l& k( w
; b, Q' H5 s% M( T9 E- /* 使能 GPIO时钟 */% @; k/ Q0 K4 ~2 h' p$ d. {/ h9 `
- __HAL_RCC_GPIOD_CLK_ENABLE();; X' K" G% `8 ?3 O
- __HAL_RCC_GPIOE_CLK_ENABLE();
# H5 ?. X) F5 e5 A, {: H - __HAL_RCC_GPIOG_CLK_ENABLE();# x4 x5 Z$ r& `% u! R
- __HAL_RCC_GPIOH_CLK_ENABLE();, A8 z7 `1 |/ b6 R7 Q- @
- __HAL_RCC_GPIOI_CLK_ENABLE();' _5 G( s `- A' E
$ d0 ^2 P5 u9 y
, u* o1 p; K! A. E6 k; Y$ q- /* 使能FMC时钟 */
5 E, R6 H8 a" x" Q j- g* ^4 } - __HAL_RCC_FMC_CLK_ENABLE();( W7 V( l' u) I9 L* {
- ' q2 q* ~" B: @: w3 S. M' H1 s
- /* 设置 GPIOD 相关的IO为复用推挽输出 */
, j1 L9 \" U7 _0 X8 P - gpio_init_structure.Mode = GPIO_MODE_AF_PP;4 o! O2 p8 P! B n% |# X
- gpio_init_structure.Pull = GPIO_PULLUP;( P. I2 s3 E( }# w) [" e u2 d) G
- gpio_init_structure.Speed = GPIO_SPEED_FREQ_VERY_HIGH;* X6 T$ n/ ?: v
- gpio_init_structure.Alternate = GPIO_AF12_FMC;
" \4 d: h4 u* K0 A; `2 E
$ S5 G5 a& E5 ^- /* 配置GPIOD */
% Y. g4 [0 y8 |; r* a, p - gpio_init_structure.Pin = GPIO_PIN_0 | GPIO_PIN_1 | GPIO_PIN_4 | GPIO_PIN_5 | GPIO_PIN_7 | i3 U6 @- }# v& H" o, G# L
- GPIO_PIN_8 | GPIO_PIN_9 | GPIO_PIN_10 | GPIO_PIN_14 |9 K" f$ g& W' M D
- GPIO_PIN_15;. p. T- p' E- w E% k
- HAL_GPIO_Init(GPIOD, &gpio_init_structure);
5 @. n4 A5 J i# o8 S
1 k8 d$ N3 o: c# c- /* 配置GPIOE */
2 e8 Y! V" j: }3 { Z( P- u7 I& e2 d( Q - gpio_init_structure.Pin = GPIO_PIN_7 | GPIO_PIN_8 | GPIO_PIN_9 | GPIO_PIN_10 |8 v( b$ J" ^1 b# H, u
- GPIO_PIN_11 | GPIO_PIN_12 | GPIO_PIN_13 | GPIO_PIN_14 |8 f- O H4 F* c# H7 Z
- GPIO_PIN_15;
! p. D; c8 ?5 a+ I - HAL_GPIO_Init(GPIOE, &gpio_init_structure);
, y: l3 Q5 o+ i) Y* Q
, a) H" z9 ?4 Y$ x- /* 配置GPIOG */
; ^# l6 O& @' |+ t) S: B - gpio_init_structure.Pin = GPIO_PIN_0 | GPIO_PIN_1;: _- N9 V4 X, ^' t' D# M2 A
- HAL_GPIO_Init(GPIOG, &gpio_init_structure);
' i' i. ?3 i- [5 k9 J
9 o6 D) @$ W8 s- /* 配置GPIOH */
% O+ c: O! P3 x2 L- H* v4 A - gpio_init_structure.Pin = GPIO_PIN_8 | GPIO_PIN_9 | GPIO_PIN_10 | GPIO_PIN_11 | GPIO_PIN_12
D8 P }- B0 Q$ J0 @& d, l k/ c - | GPIO_PIN_13 | GPIO_PIN_14 | GPIO_PIN_15;! [3 ? O* |, N: V! t
- HAL_GPIO_Init(GPIOH, &gpio_init_structure);
+ }0 Y$ X b* V$ r* k! {! S" s& i - 3 H0 F8 \( F* p+ g
- /* 配置GPIOI */
. a' U' X+ H1 Z/ x4 C# C& g# W$ P - gpio_init_structure.Pin = GPIO_PIN_0 | GPIO_PIN_1 | GPIO_PIN_2 | GPIO_PIN_3 | GPIO_PIN_6
' F- p4 ~" K% m6 Q - | GPIO_PIN_7 | GPIO_PIN_9 | GPIO_PIN_10;
/ _) X4 Y- ]0 f1 R - HAL_GPIO_Init(GPIOI, &gpio_init_structure);
x) ?. s, S: A g - }- A8 b# l* x! p% b2 r
, m8 n+ A) [3 U5 n0 `( f' s
48.3.2 FMC扩展IO时钟源选择
: g+ q; I0 v0 G! m使用FMC可以选择如下几种时钟源HCLK3,PLL1Q,PLL2R和PER_CK:
& G% [1 Z) @5 ?- d6 t
. s6 ~, C( R) X8 P
9 Z( j; `7 s- _
( F4 {9 a! | L, \" k6 A" _我们这里直接使用HCLK3,配置STM32H7的主频为400MHz的时候,HCLK3输出的200MHz,这个速度是FMC支持的最高时钟,正好用于这里:
7 Z) n" z4 } I6 A( Z9 w" ]" \
8 w" d, w" e! T# d7 `1 \( s% \7 o/ L' _& |
, n. v- t' A) q8 \ Y9 b6 x48.3.3 时序配置(重要)
) G4 r/ N* J. Y* c5 r8 L; [/ j这里要补充两个重要的知识点,74HC574的CP端接收到上升沿触发到Qn输出的时间参数:& y' F' r4 ^' n. e" ?
% s' X4 [) H4 `- p F! ^7 E: \' `( |9 i }7 W- v0 M
2 B4 ?0 w# c5 D2 |9 T T: @; `. L- p. B9 b. l; l& H/ K, q
~8 @) c4 Y# _
通过时序图和对应的参数要了解到以下几点:
y r. f3 i* t/ h3 q9 N5 b
5 q. ]/ m4 R/ }0 j3 h1 A, s tpd传输延迟在这里等效于tPHL和tPLH。
* F7 V% _, t6 Z4 A V7开发板的74HC574有三片是3.3V供电,另外一片是5V供电。参数表格里面没有给3.3V供电时的参数,也没有最小值。" k+ Y8 y6 D, e% ~0 N; M6 z
* s7 j6 |8 O+ l, _2 |- E3 z4 C* B5 P- H
了解了74HC574,再来看SN74HC02:
4 {: T+ _* Y G: o6 ^1 I& l5 |. P
]) ^% f2 Y7 U e
5 D/ K. z1 O% c S: T
1 \: v/ p; }( F7 u# R
& |9 G. O, W* \; ?4 y6 P通过时序图和对应的参数要了解到以下几点:
+ t- |, R) x7 s' X) |; ]" R$ C: B2 f5 U! F; x, h* [6 W- h
tpd传输延迟在这里等效于tPHL和tPLH。% f) o$ `: p2 M+ _8 X* [' ?# Z
tt过渡时间等效于tr上升沿时间和tf下降沿时间。' M" d) N- S2 r7 L7 ~
V7开发板的74HC574有两片是3.3V供电,另外两片是5V供电。参数表格里面没有给3.3V和5V供电时的参数,也没有最小值。
+ e2 ~8 x' F: X5 m) w" R0 k" }7 k, i5 q: M
& v+ u' J0 d/ ^, q, Q
对应74HC574和74HC02的时序参数有个了解后,再来看本章2.3小节末尾的问题:
3 D/ }/ }/ _, g$ j$ Z) |" u7 z# S5 s9 o) I, z# s2 M
/ [/ Q" _! a+ y1 R7 H: t# p
3 G' a U, h6 ?2 v) P9 N# O当写使能信号NWE出现下降沿后,74H02或非门就会输出一个上升沿,然后触发74HC574做锁存。此时我们要考虑到一个重要的知识点,就是使用的数字逻辑芯片有个传输延迟问题,也就是要我们要保证74HC02的tpd传输延迟时间 + 74HC02的tr传输延迟时间 + 74HC574的tpd传输延迟时间的这段时间内,数据总线上要有数据,所以保证DATAST数据建立时间够大就行。实际测试FMC频率在200MHz的情况下,2-3个FMC时钟周期就已经可以正常使用。% G R7 z. f* d8 v; T6 i
, G* k$ O7 U* N* a有了这些认识后,再来看FMC的时序配置就比较好理解了:/ _$ q8 M# b* r
/ j' _7 p. s/ V5 t/ w4 M& B% ~+ K- 1. /*; z- [* k* t& d" i
- 2. ******************************************************************************************************
4 y2 k$ c- N. s7 Y - 3. * 函 数 名: HC574_ConfigFMC
8 s) ~$ _2 H0 w) {8 X9 N - 4. * 功能说明: 配置FMC并口访问时序
# }8 d- V* d( N+ w$ g - 5. * 形 参: 无
5 l2 g9 E. e" L$ I8 |) B - 6. * 返 回 值: 无) B8 p; g, N# R
- 7. ******************************************************************************************************( s- H# K2 v. U$ {
- 8. */
" E. q+ l; i( b* W - 9. static void HC574_ConfigFMC(void)7 W3 h1 V8 k! q' g0 Q' l) x I
- 10. {
: i8 E! I9 p! q( d0 { - 11. SRAM_HandleTypeDef hsram = {0};
/ {6 |9 z0 g: A$ L; f$ U! { - 12. FMC_NORSRAM_TimingTypeDef SRAM_Timing = {0};
4 J3 d$ M! _8 e" I7 k - 13.
/ Z9 r3 ?2 S) l" q - 14. hsram.Instance = FMC_NORSRAM_DEVICE;
8 m: B( @- _& O9 o$ N( v - 15. hsram.Extended = FMC_NORSRAM_EXTENDED_DEVICE;
: \$ |) [; ?5 U - 16.
/ j) N, ~% h3 L0 h. t - 17. /* FMC使用的HCLK3,主频200MHz,1个FMC时钟周期就是5ns */
& ?4 m+ n% k5 K" h - 18. /* SRAM 总线时序配置 4-1-2-1-2-2 不稳定,5-2-2-1-2-2 稳定 */ * X1 {4 i0 Y: B4 S6 ^
- 19. SRAM_Timing.AddressSetupTime = 5; /* 5*5ns=25ns,地址建立时间,范围0 -15个FMC时钟周期个数 */! X' @7 j3 c2 x. e1 j
- 20. SRAM_Timing.AddressHoldTime = 2; /* 地址保持时间,配置为模式A时,用不到此参数 范围1 -15个时- y$ v/ v3 K' R K! B
- 21. 钟周期个数 */0 P5 d/ O' I" C# X
- 22. SRAM_Timing.DataSetupTime = 2; /* 2*5ns=10ns,数据保持时间,范围1 -255个时钟周期个数 */& v t- e$ w b7 D/ @* F
- 23. SRAM_Timing.BusTurnAroundDuration = 1; /* 此配置用不到这个参数 */6 [. A) k- g+ |5 ^' m0 T
- 24. SRAM_Timing.CLKDivision = 2; /* 此配置用不到这个参数 */6 v! F. J) I3 ~6 a. s0 W+ V. x
- 25. SRAM_Timing.DataLatency = 2; /* 此配置用不到这个参数 */8 ^8 ?$ d6 a. _+ ~. d& j3 c
- 26. SRAM_Timing.AccessMode = FMC_ACCESS_MODE_A; /* 配置为模式A */
, D! d! v) `* a( `) ^# z - 27. " n; `5 Q: s7 t3 d& f( p! r) d/ |/ U! y
- 28. hsram.Init.NSBank = FMC_NORSRAM_BANK1; /* 使用的BANK1,即使用的片选FMC_NE1 */
J" z0 }( c/ h. i6 g# G8 {( h. _ - 29. hsram.Init.DataAddressMux = FMC_DATA_ADDRESS_MUX_DISABLE; /* 禁止地址数据复用 */; n/ w' K, J, O4 o( ?
- 30. hsram.Init.MemoryType = FMC_MEMORY_TYPE_SRAM; /* 存储器类型SRAM */
( C1 R/ M. Q( `+ w - 31. hsram.Init.MemoryDataWidth = FMC_NORSRAM_MEM_BUS_WIDTH_32; /* 32位总线宽度 */: ]% N. T# r) w2 v5 X5 ]2 q3 \$ W; ~
- 32. hsram.Init.BurstAccessMode = FMC_BURST_ACCESS_MODE_DISABLE; /* 关闭突发模式 */
2 `( D. D! |( P: [ - 33. hsram.Init.WaitSignalPolarity = FMC_WAIT_SIGNAL_POLARITY_LOW; /* 用于设置等待信号的极性,关闭突2 B) L5 @& @* _
- 34. 发模式,此参数无效 */
4 w+ a N: D9 G# u* M5 G - 35. hsram.Init.WaitSignalActive = FMC_WAIT_TIMING_BEFORE_WS; /* 关闭突发模式,此参数无效 */, s l) Z4 G/ ]- `
- 36. hsram.Init.WriteOperation = FMC_WRITE_OPERATION_ENABLE; /* 用于使能或者禁止写保护 */
( A8 C0 C% s# t - 37. hsram.Init.WaitSignal = FMC_WAIT_SIGNAL_DISABLE; /* 关闭突发模式,此参数无效 */
J. a3 T0 _: b" y2 {1 t2 J" L - 38. hsram.Init.ExtendedMode = FMC_EXTENDED_MODE_DISABLE; /* 禁止扩展模式 */- O8 M; |' A8 Y, g
- 39. hsram.Init.AsynchronousWait = FMC_ASYNCHRONOUS_WAIT_DISABLE; /* 用于异步传输期间,使能或者禁止- H" o! c9 o N+ @
- 40. 等待信号,这里选择关闭 */
S: h0 f o! `& A2 B2 X1 C" z2 u1 Z - 41. hsram.Init.WriteBurst = FMC_WRITE_BURST_DISABLE; /* 禁止写突发 */
* g* D# D# M# z4 Z0 @ - 42. hsram.Init.ContinuousClock = FMC_CONTINUOUS_CLOCK_SYNC_ONLY; /* 仅同步模式才做时钟输出 */
7 B/ `1 z& a$ t/ R; r, y$ O4 | - 43. hsram.Init.WriteFifo = FMC_WRITE_FIFO_ENABLE; /* 使能写FIFO */: c9 i; ]/ T# K0 l( `
- 44. 2 E# A3 s- I+ L8 p8 f0 h, d
- 45. /* 初始化SRAM控制器 */1 `( j2 k* K) r4 M2 Z1 N; ]
- 46. if (HAL_SRAM_Init(&hsram, &SRAM_Timing, &SRAM_Timing) != HAL_OK)/ N- U; z% q3 P4 V
- 47. {6 f) c5 O9 Q$ @. |
- 48. /* 初始化错误 */5 C; }0 e6 q) m3 A
- 49. Error_Handler(__FILE__, __LINE__);$ w$ r0 c+ d, v& Y2 |
- 50. }
% D! n# u; `% g% u7 g( V4 L9 h - 51. }
( ]2 u7 r$ P5 H8 g% i
0 J U4 X i2 y6 k3 X
这里把几个关键的地方阐释下:' Q( W9 H9 s8 e/ O% B& ]
: q% Y6 @/ M$ a/ q9 F0 Y2 V 第11 - 12行,对作为局部变量的HAL库结构体做初始化,防止不确定值配置时出问题。
" g f6 r& d8 ^* I4 k0 | U 第19行,地址建立时间,对于FMC的IO扩展来说,这个地方取值0都可以,因为主要还是ADDST数据建立时间起作用。但是考虑到扩展IO外接了多个控制设备,这里取值5个FMC时钟周期,大家可以根据实际情况做减小出来。0 u. u) |% H2 V* K; M/ K
第20行,地址保持时间,对于FMC模式A来说,此参数用不到。: C y1 K2 A1 |* ?" m
第22行,数据建立时间,实际测试2个FMC时钟周期就可以正常使用,大家可以根据情况加大此数值。
* o' h6 Q7 a. e' x% |: ^ 第23 – 25行,当前配置用不到这三个参数。
# k7 u. N+ w% n9 E& A 第28行,使用的BANK1,即使用的片选FMC_NE1。- i, r& L* q% R9 k% j
第31行,由于是扩展的32路IO,所以这里要配置为32位带宽。
0 l% M* R/ L- D! _3 m48.3.4 MPU配置+ [/ L5 m2 s1 n% c( i8 |: h+ @
实际测试发现,使能FMC_NE1所管理的存储区的Cache功能后,会出现扩展IO的NE片选和NWE信号输出2次的问题。经过各种Cache方式配置、FMC带宽配置、操作FMC时的数据位宽设置,发现禁止了Cache功能就正常了,也就是说,设置FMC_NE1所管理的存储区MPU属性为Device或者Strongly Ordered即可。
8 A g# T+ y5 D5 T \. d7 W, [* k7 w/ }
- /* 配置FMC扩展IO的MPU属性为Device或者Strongly Ordered */
1 Y1 T' r. x% q0 z1 A5 R - MPU_InitStruct.Enable = MPU_REGION_ENABLE; z! H; O0 I: r- \2 k2 X
- MPU_InitStruct.BaseAddress = 0x60000000;
5 G+ p- v' l. Y. \% B0 y - MPU_InitStruct.Size = ARM_MPU_REGION_SIZE_64KB;
1 S3 `. j1 `* t7 t, t- u% K - MPU_InitStruct.AccessPermission = MPU_REGION_FULL_ACCESS;- u' m. c% z' d# Y# k
- MPU_InitStruct.IsBufferable = MPU_ACCESS_BUFFERABLE;
9 x2 w, N+ C7 Y, Q: n" b' o - MPU_InitStruct.IsCacheable = MPU_ACCESS_NOT_CACHEABLE;% N4 E( C; a4 Z+ Y' k+ H
- MPU_InitStruct.IsShareable = MPU_ACCESS_NOT_SHAREABLE;
* `# e" |$ K- G - MPU_InitStruct.Number = MPU_REGION_NUMBER1;) G- [6 g, t. [0 Z$ m
- MPU_InitStruct.TypeExtField = MPU_TEX_LEVEL0;( [, U# C1 V( i( p
- MPU_InitStruct.SubRegionDisable = 0x00;% _; C! `* i% |1 @- `
- MPU_InitStruct.DisableExec = MPU_INSTRUCTION_ACCESS_ENABLE;4 x$ s) Y: g: ~. m& f6 r
- ) t2 a! H8 t) d3 G
- HAL_MPU_ConfigRegion(&MPU_InitStruct);
5 j" I3 Q" \) V4 k9 n1 j! N( OMPU配置中直接从FMC_NE1的首地址开始配置,设置了64KB空间的属性。将FMC_NE1通过译码器所管理的所有设备地址全部设置为此配置:: r, U) P8 _+ a* _/ U8 i
. s. ?" O2 S, B( J1 H) C
2 D: N) t$ ^& G, x0 o4 d
& N0 C3 T7 s) S! C48.3.5 操作数据位宽注意事项
% |! N, g7 f3 \2 h! {在bsp_fmc_io.c文件开头有个宏定义#define HC574_PORT *(uint32_t *)0x60001000。特别注意,这里是要操作地址0x60001000上的32位数据空间,即做了一个强制转换uint32_t *,要跟FMC配置时设置的位宽一致。这样做的原因,在第47章的2.6小节有说明。
1 {" V. H) R! x G/ r& V) E3 b: z- k& [3 e9 B" Q
48.4 FMC扩展IO板级支持包(bsp_fmc_io.c)
1 u# w" J& G0 j- Q驱动文件bsp_fmc_io.c提供了如下几个函数供用户调用:# [8 }( o' O9 h' ]) l4 u& M5 X0 \! Q
3 W" C, b5 s. h# }6 U% F bsp_InitExtIO
5 I' k7 l4 R) D) f: \- S HC574_SetPin
) J; s0 S: D: T$ ^( y/ u HC574_TogglePin' p% v1 W# v( U+ j/ ` C3 v
HC574_GetPin
* d( t; o" ~$ r. l$ b48.4.1 函数bsp_InitExtIO
& |5 \3 ^! P6 O$ R函数原型:( F/ b; D5 F# q0 w
; e: C$ E7 y* E* Y- Z- /*
4 d5 p4 w& S) `5 v) x4 R: V& e - *********************************************************************************************************
# R4 ^# B* y9 A# ] - * 函 数 名: bsp_InitExtIO- L9 T" Y% O: P+ U
- * 功能说明: 配置扩展IO相关的GPIO. 上电只能执行一次。
- T: [, r% U3 `+ F* R- N - * 形 参: 无% q6 H6 p- Y4 I7 u2 ~
- * 返 回 值: 无
( T# S, \7 p& g& V: t - *********************************************************************************************************; x ]$ T5 E# O% Z+ u
- */6 \8 e! ?* ?' m, S" U
- void bsp_InitExtIO(void)4 G* W+ K! T9 W; l
- {
/ H0 h$ O$ C% s1 p( j" v - HC574_ConfigGPIO();2 H0 h4 r; t" r! U- b0 {% a
- HC574_ConfigFMC();7 E* [% v- {# q: D- z
- # f7 i8 E' H9 n$ ~3 g* j
- /* 将开发板一些片选,LED口设置为高 */
. ]1 W% P, q9 B! a2 Y* \1 { - g_HC574 = (NRF24L01_CE | VS1053_XDCS | LED1 | LED2 | LED3 | LED4);
0 b9 L% B3 d6 k+ |/ J* C9 K - HC574_PORT = g_HC574; /* 写硬件端口,更改IO状态 */* m6 s6 j# e {+ g2 i, V: W1 R% R. v
- }
/ L6 q9 V; v) d" i8 b# X4 L - - |: U' f/ r. M7 P2 ?
函数描述: U" V5 `% q5 S* ^- U1 Z
- ?; c8 @4 S) i! }; A- B$ o
此函数用于初始化FMC扩展IO所用到的GPIO和FMC的参数配置。9 r! G, W: V( J5 U- G/ \: l( [5 y
6 q( f( n- f: K0 a8 y使用举例:
- ?+ k& [1 {0 v' t
* }8 ^4 j9 P0 u3 p+ Q作为初始化函数,直接在在bsp.c文件的bsp_Init函数里面调用即可。
# ]1 L# W5 q+ c) A$ K u) ^
. I m1 W! ?2 b6 D0 A48.4.2 函数HC574_SetPin) |0 z1 M' k( f# M% }7 E; m
函数原型:; ^ {- P0 ?8 Z9 ~& h, y
^$ W0 g6 m/ [- /*$ n1 Q) c1 C$ L" J- Y* y5 r
- *********************************************************************************************************
! Z1 b7 ]( `% l7 j4 j - * 函 数 名: HC574_SetPin# i' B' y! ?0 }& i* ~3 A
- * 功能说明: 设置74HC574端口值
# S# c4 l7 I# i7 H, [& `6 N! _ - * 形 参: _pin : 管脚号, 0-31; 只能选1个,不能多选. }. O8 M. ~6 E2 J6 r, K/ o( z
- * _value : 设定的值,0或1
3 J3 j! y6 F- S/ F9 u2 T' o' h - * 返 回 值: 无0 x; z2 Q$ X; n$ u) N
- *********************************************************************************************************" w5 ]2 |) |& d& [( o% z
- */$ f. l6 X) B! x9 N% C/ S
- void HC574_SetPin(uint32_t _pin, uint8_t _value)4 |9 O0 p9 }5 V5 b9 F3 r; L
- {( T8 G& o! e" f' m
- if (_value == 0)
8 b3 Q+ c1 t9 x7 R+ u! I; ~ - {) o3 K$ J0 `! `7 x8 O2 J5 e, _
- g_HC574 &= (~_pin);. e3 S: T+ O- F# q; e5 o9 T/ W
- }
5 g; Z6 k2 G$ r8 p+ S5 {8 J& R - else
6 h! c _' |$ e2 N7 y - {
9 p! L! m- p( E; Q2 r5 _$ n. q - g_HC574 |= _pin;
?* m; H( v( I, j2 f - }
) j5 h- l6 l* Y9 u6 s - HC574_PORT = g_HC574;- Y( ?$ M: |1 T c6 i
- }4 h, k! O1 w. }+ h! Y; [, U1 ]
' ^$ j7 w; r$ D }! ~
函数描述:9 e; @% Z! h( Z$ M" f% g% O: U/ c
# b! q& P4 n" U9 L! f# g9 y! B0 m6 |
此函数用于设置扩展IO的输出状态。调用此函数前,要保证调用了函数bsp_InitExtIO进行了初始化。
% d( S+ f, b! ^, v- b# [5 o* Q: B& _$ P2 s2 j! D
函数参数:+ s i# q% b; M$ k5 H% I# q# S
/ ~+ k0 N! G. l; y9 S' T0 U. s
第1个参数是扩展IO的引脚,支持的形参如下,每次仅支持调用下面1个,不支持多个IO一起操作。( t) u: W1 H+ p, x. i
- #define GPIO_PIN_0 ((uint16_t)0x0001) /* Pin 0 selected */0 w' C8 K* m4 _( S
- #define GPIO_PIN_1 ((uint16_t)0x0002) /* Pin 1 selected */( ^; ?8 F4 l2 |2 ]8 |4 D2 s2 L
- #define GPIO_PIN_2 ((uint16_t)0x0004) /* Pin 2 selected */
+ B4 A" @: k+ P! F6 O - #define GPIO_PIN_3 ((uint16_t)0x0008) /* Pin 3 selected */
! U7 o4 {- [0 |* L - #define GPIO_PIN_4 ((uint16_t)0x0010) /* Pin 4 selected */( G9 Y1 E! p: p7 K
- #define GPIO_PIN_5 ((uint16_t)0x0020) /* Pin 5 selected */3 q; K/ p% ]# S/ T* U# o5 N
- #define GPIO_PIN_6 ((uint16_t)0x0040) /* Pin 6 selected */
7 |8 Q' O/ n+ l& {+ G - #define GPIO_PIN_7 ((uint16_t)0x0080) /* Pin 7 selected */ M/ R! u/ w6 ?. R9 }
- #define GPIO_PIN_8 ((uint16_t)0x0100) /* Pin 8 selected */6 S7 C) ^$ Z: a4 Y" ]+ a- a
- #define GPIO_PIN_9 ((uint16_t)0x0200) /* Pin 9 selected */
" }0 ~/ K+ I+ p& d- @# | - #define GPIO_PIN_10 ((uint16_t)0x0400) /* Pin 10 selected */8 n, d+ O2 E4 ?4 }
- #define GPIO_PIN_11 ((uint16_t)0x0800) /* Pin 11 selected */
3 W' g9 w4 {7 D3 Z" ], I5 B - #define GPIO_PIN_12 ((uint16_t)0x1000) /* Pin 12 selected */: g& I! r& Y7 b8 c( j9 M
- #define GPIO_PIN_13 ((uint16_t)0x2000) /* Pin 13 selected */
, W g2 l; j: a8 T2 G - #define GPIO_PIN_14 ((uint16_t)0x4000) /* Pin 14 selected */
+ E& y# N3 A# z0 F2 |, W. i - #define GPIO_PIN_15 ((uint16_t)0x8000) /* Pin 15 selected */
% k& G- Y7 F M8 M" r- A - #define GPIO_PIN_16 ((uint32_t)0x00010000) /* Pin 16 selected */
: I* ~8 j, E/ u% w$ D; q# @ - #define GPIO_PIN_17 ((uint32_t)0x00020000) /* Pin 17 selected */
6 }3 |: l9 C- B6 X8 S/ A _3 t" \ - #define GPIO_PIN_18 ((uint32_t)0x00040000) /* Pin 18 selected */
* R$ ~9 r6 c" q7 | E - #define GPIO_PIN_19 ((uint32_t)0x00080000) /* Pin 19 selected */" h. q5 i j7 c% x# ]3 ~2 W3 f0 D
- #define GPIO_PIN_20 ((uint32_t)0x00100000) /* Pin 20 selected */
: h4 Q+ s! u! e; r" V" ] - #define GPIO_PIN_21 ((uint32_t)0x00200000) /* Pin 21 selected */3 x& H& |* t- B" o
- #define GPIO_PIN_22 ((uint32_t)0x00400000) /* Pin 22 selected */
/ s3 ~ O/ u" n( j' F, b0 b - #define GPIO_PIN_23 ((uint32_t)0x00800000) /* Pin 23 selected */
$ ~7 X% O+ `* R, X# L$ N) D - #define GPIO_PIN_24 ((uint32_t)0x01000000) /* Pin 24 selected */, A( n- T& r* e5 D. A) r
- #define GPIO_PIN_25 ((uint32_t)0x02000000) /* Pin 25 selected */# }7 [3 N' `4 ^, ^ o+ w Q
- #define GPIO_PIN_26 ((uint32_t)0x04000000) /* Pin 26 selected *// a8 I! E+ p% N' ?! T) n$ d7 {
- #define GPIO_PIN_27 ((uint32_t)0x08000000) /* Pin 27 selected */6 S$ F1 F. k. f# ]
- #define GPIO_PIN_28 ((uint32_t)0x10000000) /* Pin 28 selected */
& q" G$ R8 u a6 G: O$ A" C; ` - #define GPIO_PIN_29 ((uint32_t)0x20000000) /* Pin 29 selected */" A4 i' k5 C, w7 m
- #define GPIO_PIN_30 ((uint32_t)0x40000000) /* Pin 30 selected */8 g( O3 ?+ D2 i) A& s
- #define GPIO_PIN_31 ((uint32_t)0x80000000) /* Pin 31 selected */
6 n4 H. [- o1 \8 @( O& L5 T5 n) w9 t+ c
第2个参数用于设置指定扩展IO的高低电平,0表示输出低电平,1表示输出高电平。$ ?- O' _. \% a* q' s
使用举例:$ r+ Z, T( v# C5 \
9 ?- v6 z' y: J9 W' }比如设置扩展IO引脚GPIO_PIN_23为高电平:HC574_SetPin(GPIO_PIN_23, 1)。
* a3 o7 W5 ^& i3 ^. V- C, n
0 \0 b( Z' r8 u4 n9 V48.4.3 函数HC574_TogglePin
0 L2 S8 a4 Z% M7 `: ~函数原型:
+ P" [% {9 u3 l; @: C% L; N/ O# m. z- |
- /*
- X& z" t; t! O3 S - *********************************************************************************************************' O2 y) A0 q7 D9 [: F/ H% T
- * 函 数 名: HC574_TogglePin
/ P( y% A" _" P: l+ W7 m - * 功能说明: 饭庄74HC574端口值
" w& F. H9 [ H - * 形 参: _pin : 管脚号, 0-31; 只能选1个,不能多选1 ~0 |+ e1 A% Y0 A3 F K
- * 返 回 值: 无
; r( \. q5 ]! N; g- a( w - *********************************************************************************************************+ D4 k5 k7 A3 S& F; T
- */0 \/ Z1 f: o& k( ?" o, k
- void HC574_TogglePin(uint32_t _pin)4 I- o0 a9 |4 ~9 S* `6 A0 ]# H: C
- {- J, w3 T6 Y# ~" i5 f
- if (g_HC574 & _pin)3 z6 y' D; O) F: u. a
- {
; I$ i4 K8 n4 D# [3 U! [" D - g_HC574 &= (~_pin);
4 x5 D) {7 u* k - }
2 k1 z& ^0 r, a5 g - else$ e/ D/ R4 N) w2 W
- {3 @) M1 t, H* L9 n! {
- g_HC574 |= _pin;
2 Q# A$ k) C+ n# A. v2 D2 D - }# P+ L. T4 V% k% {1 d& w) l; n1 t* h
- HC574_PORT = g_HC574;$ Y' S2 o. m7 U1 N
- }+ u6 `: U' p; x# v6 G& G
9 E" F4 ], Z/ v9 Q k9 J3 V* {
- N7 J; V: W4 O* b1 J% M函数描述:3 K! a' J! S$ X0 f; n9 A
& y" H. |4 I) m( a: l& w4 H8 \
此函数用于FMC扩展IO的翻转。调用此函数前,要保证调用了函数bsp_InitExtIO进行了初始化。* S+ x0 s5 A3 Y! I
7 u- `0 F+ r+ q
函数参数:3 t! M" ~0 A2 O' @8 ^
4 }/ i; M* I: E% \
第1个参数是扩展IO的引脚,支持的形参如下,每次仅支持调用下面1个,不支持多个IO一起操作。: a3 ~2 I2 D& [- f# z1 _
- #define GPIO_PIN_0 ((uint16_t)0x0001) /* Pin 0 selected */
+ r! | I& I* t$ g0 K - #define GPIO_PIN_1 ((uint16_t)0x0002) /* Pin 1 selected */
3 ]: d& ^8 I! z, _; L - #define GPIO_PIN_2 ((uint16_t)0x0004) /* Pin 2 selected */' t0 C3 w7 I4 g. d) \
- #define GPIO_PIN_3 ((uint16_t)0x0008) /* Pin 3 selected */& o9 e2 B+ \7 N) v" I
- #define GPIO_PIN_4 ((uint16_t)0x0010) /* Pin 4 selected */
. F0 E3 g' Q" v6 {4 ~& e - #define GPIO_PIN_5 ((uint16_t)0x0020) /* Pin 5 selected */8 B7 k- j! y; P$ I6 v' T
- #define GPIO_PIN_6 ((uint16_t)0x0040) /* Pin 6 selected */7 o$ |# m' V H; s
- #define GPIO_PIN_7 ((uint16_t)0x0080) /* Pin 7 selected */0 i) ~: h W% w* Q1 c x) {
- #define GPIO_PIN_8 ((uint16_t)0x0100) /* Pin 8 selected */
. \* l% l% y' q3 T- ~9 ?; X - #define GPIO_PIN_9 ((uint16_t)0x0200) /* Pin 9 selected */0 ? k: H1 X4 ~0 L, c3 z) `0 Z
- #define GPIO_PIN_10 ((uint16_t)0x0400) /* Pin 10 selected */
2 h# \6 c2 @% e: D3 N. b - #define GPIO_PIN_11 ((uint16_t)0x0800) /* Pin 11 selected */
( ?# Q6 j, a6 ]- [ - #define GPIO_PIN_12 ((uint16_t)0x1000) /* Pin 12 selected */
5 D( U; g6 D9 ? f- g5 k - #define GPIO_PIN_13 ((uint16_t)0x2000) /* Pin 13 selected */3 p7 v4 G' S& I9 }! n4 Y
- #define GPIO_PIN_14 ((uint16_t)0x4000) /* Pin 14 selected */1 n2 Z8 L. `6 ~& g
- #define GPIO_PIN_15 ((uint16_t)0x8000) /* Pin 15 selected */
, z3 e2 J s& c4 `* B! C - #define GPIO_PIN_16 ((uint32_t)0x00010000) /* Pin 16 selected */
. G6 c4 A+ J8 e6 V - #define GPIO_PIN_17 ((uint32_t)0x00020000) /* Pin 17 selected */
u! [8 w) u% e5 n2 Z1 e - #define GPIO_PIN_18 ((uint32_t)0x00040000) /* Pin 18 selected */
2 @2 [" u) \. V - #define GPIO_PIN_19 ((uint32_t)0x00080000) /* Pin 19 selected */
4 c8 ~) n) v# t2 U - #define GPIO_PIN_20 ((uint32_t)0x00100000) /* Pin 20 selected */
+ {& E5 x7 r8 a- i/ ^ - #define GPIO_PIN_21 ((uint32_t)0x00200000) /* Pin 21 selected */
) B- e# A! k: ? y: V5 U5 z& V - #define GPIO_PIN_22 ((uint32_t)0x00400000) /* Pin 22 selected */
4 M! e* p( o" O5 F+ h' A - #define GPIO_PIN_23 ((uint32_t)0x00800000) /* Pin 23 selected */: n7 \, W4 ]/ o- P: j
- #define GPIO_PIN_24 ((uint32_t)0x01000000) /* Pin 24 selected */
; M7 J4 p) B: k8 a; U- e8 P6 o7 m - #define GPIO_PIN_25 ((uint32_t)0x02000000) /* Pin 25 selected */+ R5 n5 F( B% }; V7 ^( p
- #define GPIO_PIN_26 ((uint32_t)0x04000000) /* Pin 26 selected */
* s, ?9 e" f: r3 o& C% \% Q - #define GPIO_PIN_27 ((uint32_t)0x08000000) /* Pin 27 selected */! l" ^$ o# I4 }3 U1 m; p/ e4 f# k# L$ W( B
- #define GPIO_PIN_28 ((uint32_t)0x10000000) /* Pin 28 selected */1 h& C$ w: C% `9 @9 J8 F
- #define GPIO_PIN_29 ((uint32_t)0x20000000) /* Pin 29 selected */8 R/ a k" a9 q" K" c& K' Q
- #define GPIO_PIN_30 ((uint32_t)0x40000000) /* Pin 30 selected */, S6 n& `1 s3 Z+ N I4 v* ]1 f$ p
- #define GPIO_PIN_31 ((uint32_t)0x80000000) /* Pin 31 selected */
C% B+ \1 s/ W使用举例:& w8 q% A2 f0 I4 z
: E& i5 q2 \* S7 [( A比如翻转扩展IO引脚GPIO_PIN_23为高电平:HC574_TogglePin(GPIO_PIN_23)。
$ V- j* h. A# r9 \, \; l g" d7 B
- R P0 D) u0 ^4 t48.4.4 函数HC574_GetPin6 }; w6 B1 T" y. {$ @
函数原型:. ^9 ]# x8 v0 H; X( E
% c) F0 B8 ~6 y6 w2 O- /*
& ?* x5 `+ x0 n% M5 q9 K) X' h - *********************************************************************************************************) N' g3 G2 v- `+ w: ?
- * 函 数 名: HC574_GetPin
" J% a4 C# K% U/ Z4 N - * 功能说明: 判断指定的管脚输出是1还是09 n: B+ @- ~- j+ C
- * 形 参: _pin : 管脚号, 0-31; 只能选1个,不能多选8 x) r% c3 E8 }) S
- * 返 回 值: 0或1
/ b# f, ~; u w/ Z. v" L - *********************************************************************************************************
/ `) \- Z g' U3 C( f- `$ ]! ^ - */
3 u3 v9 k f# q1 A - uint8_t HC574_GetPin(uint32_t _pin)6 f7 b M* H1 D
- {
& g3 r- R' Q! d0 o) @8 n7 Y$ o$ c2 N - if (g_HC574 & _pin)( j0 G6 | x" H+ R* w9 O
- {& K/ q4 Q5 p4 h; B- C) H' U/ K
- return 1;
& S' q# q$ i ?- \5 f: e% M+ w - }
6 N F3 f) J7 `, o% V$ J - else8 O! L0 i" G o: S: |
- {8 m! u" m5 x* N' k+ A& F; f5 ^
- return 0;
1 |( {( j8 h- k' C - }' g/ d6 q% ?6 [8 w
- }
# h- u1 S( O4 E3 J
& G" F% e9 I- l' {0 u' ^* _, ` {: J% A2 f* X+ h: z. Y2 i
函数描述:2 ^% @( f/ Z6 y- T
e2 D2 N/ [# x' |6 Q3 N: r( H- W此函数用于读取FMC扩展IO的状态。调用此函数前,要保证调用了函数bsp_InitExtIO进行了初始化。
2 E3 v3 b9 y3 F" ~5 Q, W" p1 @, }& u: s$ d5 G
函数参数:
; p) v% o1 J6 A+ r$ Q& R* P7 F8 y( ?; p; ^$ {
第1个参数是扩展IO的引脚,支持的形参如下,每次仅支持调用下面1个,不支持多个IO一起操作。
) h H" g! J5 s' z4 _- #define GPIO_PIN_0 ((uint16_t)0x0001) /* Pin 0 selected */+ Z4 Q/ ] J9 T9 i9 U
- #define GPIO_PIN_1 ((uint16_t)0x0002) /* Pin 1 selected */) F- {7 r0 g1 }, i* O
- #define GPIO_PIN_2 ((uint16_t)0x0004) /* Pin 2 selected */
7 { M% [: w+ d/ o5 k/ J6 Q3 T - #define GPIO_PIN_3 ((uint16_t)0x0008) /* Pin 3 selected */
1 k* B) T9 K8 A$ {* K, z% o g6 e - #define GPIO_PIN_4 ((uint16_t)0x0010) /* Pin 4 selected */ t6 v% A1 F* D5 O& ]( X
- #define GPIO_PIN_5 ((uint16_t)0x0020) /* Pin 5 selected */
, x2 V+ F4 e" i1 K) ?; }8 v# Y - #define GPIO_PIN_6 ((uint16_t)0x0040) /* Pin 6 selected */& C4 X. ` {: h. W) V4 P2 d: F
- #define GPIO_PIN_7 ((uint16_t)0x0080) /* Pin 7 selected */8 S3 C; K% b( U# z
- #define GPIO_PIN_8 ((uint16_t)0x0100) /* Pin 8 selected *// {7 f3 t4 A3 Y0 F2 t
- #define GPIO_PIN_9 ((uint16_t)0x0200) /* Pin 9 selected */* C K8 y9 \6 o
- #define GPIO_PIN_10 ((uint16_t)0x0400) /* Pin 10 selected */: X! @% S+ c1 ]" h% [5 d E# {$ b
- #define GPIO_PIN_11 ((uint16_t)0x0800) /* Pin 11 selected */
. k9 g5 X4 S: D4 N2 k - #define GPIO_PIN_12 ((uint16_t)0x1000) /* Pin 12 selected */
( g. k6 Y9 m" K- G2 f - #define GPIO_PIN_13 ((uint16_t)0x2000) /* Pin 13 selected */
2 N( j) P4 v0 w) H" u# \( F$ Q - #define GPIO_PIN_14 ((uint16_t)0x4000) /* Pin 14 selected */
" v+ _! G! X' r8 e& w - #define GPIO_PIN_15 ((uint16_t)0x8000) /* Pin 15 selected */
7 t; X: }3 m7 K, h - #define GPIO_PIN_16 ((uint32_t)0x00010000) /* Pin 16 selected */
! V6 W% j3 `3 S( k7 r1 ~ y - #define GPIO_PIN_17 ((uint32_t)0x00020000) /* Pin 17 selected */
% i) i$ B. M4 Q5 m4 P# X+ L - #define GPIO_PIN_18 ((uint32_t)0x00040000) /* Pin 18 selected */, b" d% Y" `$ D1 G# Q7 J4 M7 F3 {& j+ N
- #define GPIO_PIN_19 ((uint32_t)0x00080000) /* Pin 19 selected *// V; t: ]! x+ x7 B+ d) L
- #define GPIO_PIN_20 ((uint32_t)0x00100000) /* Pin 20 selected */
$ J: F) h$ t5 y2 S$ K - #define GPIO_PIN_21 ((uint32_t)0x00200000) /* Pin 21 selected */4 H8 h4 U# A" S N' D$ A& G
- #define GPIO_PIN_22 ((uint32_t)0x00400000) /* Pin 22 selected */# r& b p! A6 H) C5 Y! j
- #define GPIO_PIN_23 ((uint32_t)0x00800000) /* Pin 23 selected */
! B) N$ k; \: N - #define GPIO_PIN_24 ((uint32_t)0x01000000) /* Pin 24 selected */0 i- L6 B9 U4 x @+ L9 R( u) f+ B1 C
- #define GPIO_PIN_25 ((uint32_t)0x02000000) /* Pin 25 selected */
) R( d/ {4 B: U) T" b( J - #define GPIO_PIN_26 ((uint32_t)0x04000000) /* Pin 26 selected */
1 H4 M/ u. o: @! t$ ] - #define GPIO_PIN_27 ((uint32_t)0x08000000) /* Pin 27 selected */
; |- o6 C" [' ^# M. c7 J/ M - #define GPIO_PIN_28 ((uint32_t)0x10000000) /* Pin 28 selected */7 E1 p1 b# E& W4 m6 v- v/ F
- #define GPIO_PIN_29 ((uint32_t)0x20000000) /* Pin 29 selected */
5 {& p7 U* U( F1 D* y - #define GPIO_PIN_30 ((uint32_t)0x40000000) /* Pin 30 selected */0 Z6 _8 ?+ ?: M, T4 l* S( |
- #define GPIO_PIN_31 ((uint32_t)0x80000000) /* Pin 31 selected */& C4 ?. A$ F* D* T- @ B
- ~6 {5 X7 o0 ~2 m+ u 返回值,返回0表示低电平,返回1表示高电平。, Y) X" G2 D& Z3 s
使用举例:) b4 | J8 F( V2 `+ [+ _7 y$ n$ Y
0 b$ B5 P) Z; w4 S) d3 J% |比如获取扩展IO的GPIO_PIN_23高低电平状态,调用函数HC574_GetPin(GPIO_PIN_23)获取即可。
- M7 V+ Z- K9 x; r1 d! S
1 w6 Q/ L. z6 q7 a0 o0 O( g8 y( ?48.5 FMC扩展IO驱动移植和使用
$ |5 N6 ^$ A6 e/ A扩展IO的移植比较方便:
K5 E# Q t% |" Z8 z2 Z, `# j7 k, Q: R \2 a2 R9 K6 U3 A& C
第1步:复制bsp_fmc_io.c和bsp_fmc_io.h到自己的工程目录,并添加到工程里面。7 }8 ]* ~9 g4 L! U3 j/ }+ g7 i
第2步:这几个驱动文件主要用到HAL库的GPIO和FMC驱动文件,简单省事些可以添加所有HAL库.C源文件进来。% L0 O4 z- {2 s0 l, T& f7 }# [+ S
第3步,应用方法看本章节配套例子即可,另外就是根据自己的需要做配置修改。: L* } v2 A7 R8 j }
* E* {: p2 T* M& f6 j" d48.6 实验例程设计框架5 j2 n, o8 X3 v1 n% r
通过程序设计框架,让大家先对配套例程有一个全面的认识,然后再理解细节,本次实验例程的设计框架如下:
& m* A0 ]4 h B4 {3 w* i5 ?9 Y
2 L- p5 i- e- {; }0 O
4 p& A: ^. b7 M1 i* f8 L 第1阶段,上电启动阶段:, |" t% n" r7 r; `1 U8 z' c4 D1 x& {; v
/ g. J% h9 r# W( H& m! J+ \
这部分在第14章进行了详细说明。
5 y* d: ?2 [; J* D1 x5 G 第2阶段,进入main函数:: [) Y; b+ X y" h
& g4 M' w" @8 b; P% V" `9 u3 O* B
第1步,硬件初始化,主要是MPU,Cache,HAL库,系统时钟,滴答定时器,LED和串口。1 H. X- R8 I" @# z
第2步,按键应用程序设计部分。定时器中断服务程序里面实现翻转FMC扩展引脚20和23。1 D. J y$ n- D2 @( F& a
% s! K: H$ x# s( c7 m
48.7 实验例程说明(MDK)
- ]! T2 r7 c9 R! h. W( L, O8 S$ Z" ~7 f配套例子:4 y/ Y2 }) b: j3 g' T: e2 ?
V7-027-FMC总线扩展32路高速IO( O& H: e/ k/ c4 s7 {' j
9 C6 R6 I' b1 q
实验目的:
# d. [- @& b5 o6 K学习FMC总线扩展32路高速IO。( K3 I$ f- E/ \3 t0 s
. `5 a& K5 J6 r* j2 I. ? m实验内容:, I" O& Q) c2 g
系统上电后驱动了1个软件定时器,每100ms翻转一次LED2。& s/ x. y5 R! X
启动1个TIM6周期性中断,频率10KHz,在中断服务程序里面翻转FMC扩展引脚20和23。# ~6 R: Q" l: y: n2 ^) J* T- z9 `* R
0 Y% N4 I2 S* X1 z. B, b2 S$ M实验操作:, @; Q5 M0 | e
K1按键按下,开启TIM6的周期性中断。; F+ G" J7 s- E+ ^+ g/ L4 r
K2按键按下,关闭TIM6的周期性中断。% B% J% U& X* B) |
! _4 A" j: r% Q( ]9 C- n
FMC扩展引脚20和23的位置:
; m; s- H) u: f$ [+ s. @- v) W
: ~ G+ C& P8 v1 Z4 ]( Z" V9 a8 y* W7 O, ~ {3 [
7 \& Q; V) D1 P8 O上电后串口打印的信息:
" ~5 f' m' @9 [' H9 c$ ~7 z+ e2 M5 j% L" O& ?' F8 r* K, x4 z
波特率 115200,数据位 8,奇偶校验位无,停止位 1+ X1 g) [! o1 d. t
4 ]' M1 G' S8 O
/ `9 w( R! @/ p& V' @/ p4 U. V4 h4 W8 G) Y$ O2 K: b; n, H1 \
程序设计:, d* |5 e4 I9 R7 e7 s
6 P& g8 I! P K( v7 r
系统栈大小分配:
6 U2 J2 u7 p. K4 n5 H
7 S; l( U4 ~3 r% D" P
9 ?; g" O, N: ^4 }! Q1 [ y2 j! b2 e, q* y7 S0 f8 f3 {( R3 x
RAM空间用的DTCM:
7 y. m6 J0 x5 E6 S' E( k$ O9 _
+ } z2 ~& |) N! C$ V7 B* d+ D, D, k3 g1 H8 x6 p
2 y; k% ~ @3 _& G
硬件外设初始化
( U3 X2 `' P% V$ d9 b+ ?' a
2 b' Y+ Y; A" V硬件外设的初始化是在 bsp.c 文件实现:
$ R! b2 e' {: p3 t$ u( I: e" U9 @: n( `6 I5 B
- /*
. S' h% }/ A4 R" M: I - *********************************************************************************************************
5 p. d& s* l c% \2 w" R+ w7 ~; l - * 函 数 名: bsp_Init! _% y$ ^) W7 G% t
- * 功能说明: 初始化所有的硬件设备。该函数配置CPU寄存器和外设的寄存器并初始化一些全局变量。只需要调用一次
9 H+ D7 d" l p3 C - * 形 参:无
2 I F' {/ ?+ J& Z1 O - * 返 回 值: 无
- J; t9 \& K. X' _( A, z - ********************************************************************************************************* D! d% ]% L, C9 [
- */
9 ?6 @) B% J6 f9 @8 a$ b: k - void bsp_Init(void)3 x; E/ p4 K5 m' v0 m: P: ], i
- {9 w2 A* k A1 }$ X' J
- /* 配置MPU */% F6 T& F! B U7 s9 X$ t% q0 X
- MPU_Config();; `# }: _: ^ z2 G
q( e+ I& m# B! M* Y" [. {- /* 使能L1 Cache */
, d2 z5 H6 U7 j, n3 ? - CPU_CACHE_Enable();
3 {/ c i+ q2 `' o - 6 W5 H0 Y% E; e# N- w/ }' o
- /* . R( {6 a; i0 W* d# }! r4 _
- STM32H7xx HAL 库初始化,此时系统用的还是H7自带的64MHz,HSI时钟:
9 d. i: ]3 o$ J+ q" Q - - 调用函数HAL_InitTick,初始化滴答时钟中断1ms。6 w `3 l* n8 H6 U. L0 K: h; E* W! Z. N
- - 设置NVIV优先级分组为4。
9 K0 }; d3 N' A; F. U( v - */. q" o8 d3 v/ h9 x( A0 o
- HAL_Init();8 E& ]& O: H! ^* S5 l' H
+ |( B) v: w$ @2 g2 k' M+ g. m% w- _- /*
9 X# y2 B5 k4 N: U- e1 O) S - 配置系统时钟到400MHz m' V0 ^9 j0 F7 z0 ]
- - 切换使用HSE。
" g- U" E: m# \/ R U5 q# v) O - - 此函数会更新全局变量SystemCoreClock,并重新配置HAL_InitTick。; B4 K& z6 p# @$ t+ a+ \% w* a
- */
$ V8 S* x* @& U7 R, O. @( K; J0 h - SystemClock_Config();1 L- ]0 a! V. Y) s* [
- 4 T3 E! N# P/ R, v7 y
- /*
6 u1 `# ^3 m g' u7 n3 F7 h - Event Recorder:
4 V* ~9 }* b7 O [ - - 可用于代码执行时间测量,MDK5.25及其以上版本才支持,IAR不支持。
6 b4 O! m9 K- v( r9 C$ k - - 默认不开启,如果要使能此选项,务必看V7开发板用户手册第xx章- o" I7 a# j: m5 H# I
- */
% y. @' g9 k4 A; E/ I! S' v - #if Enable_EventRecorder == 1 ( M( B* K7 a3 k: m- X0 m
- /* 初始化EventRecorder并开启 */
# E! F+ N8 l" l* J8 f9 j - EventRecorderInitialize(EventRecordAll, 1U);
* {: }0 e0 L4 u/ V - EventRecorderStart();9 C) ^1 I/ s- I0 R! b' O) W- `
- #endif
. ^1 U0 F E6 ?5 @
* C, z# h; F6 V+ b8 F, f3 Z- m- bsp_InitKey(); /* 按键初始化,要放在滴答定时器之前,因为按钮检测是通过滴答定时器扫描 */: j- L; P* z# g. l
- bsp_InitTimer(); /* 初始化滴答定时器 */
$ u" x" X& D# \9 A' ] - bsp_InitUart(); /* 初始化串口 */2 ^# A' {8 n8 U- L. g. O$ u* q
- bsp_InitExtIO(); /* 初始化FMC总线74HC574扩展IO. 必须在 bsp_InitLed()前执行 */ ! d$ R' }6 K( N$ p& {
- bsp_InitLed(); /* 初始化LED */ ' k: m1 f! g% ~6 E6 D
- }
# K4 z: _5 k8 e+ {/ H, R F) J - ( w8 P0 f! |8 I+ T, }: R2 C' ^0 g
/ U& F6 j8 v+ D7 {& n MPU配置和Cache配置:
* h; U! Q3 ^. P/ q# C% {* s0 F. [) {3 S4 C7 v4 L d: ^
数据Cache和指令Cache都开启。配置了AXI SRAM区(本例子未用到AXI SRAM)和FMC的扩展IO区。
) j: d- e, [" \, s4 N$ @
* O% p' W2 _' C: V0 ~- /*) s. D5 K, c0 _& V' k
- *********************************************************************************************************
8 h# P4 A0 b6 K+ k5 ]2 l - * 函 数 名: MPU_Config
5 ?% N, z9 k3 A - * 功能说明: 配置MPU7 f3 J9 W; t4 B6 l' t5 B+ B
- * 形 参: 无
, X2 ~' ^2 A' R - * 返 回 值: 无1 z4 m, ~. v+ }* I9 g
- *********************************************************************************************************
. k; y; f; y2 ]% k/ a - */+ n9 H" @4 f* D! C
- static void MPU_Config( void )6 ~$ V9 t( ?. k$ O" N
- {
: C* \! R; D+ {2 |8 g- Z - MPU_Region_InitTypeDef MPU_InitStruct;9 J" E; T- w) m& e
3 z" H8 E* ?* P; A2 d* @% N- /* 禁止 MPU */
$ v* h- \4 u, Y; P - HAL_MPU_Disable();
. W& [$ x' R: d- f+ E ^
, ]$ E8 O9 }; u) n0 G- B- /* 配置AXI SRAM的MPU属性为Write back, Read allocate,Write allocate */& X0 w4 Z: W8 |1 x6 h5 `' j
- MPU_InitStruct.Enable = MPU_REGION_ENABLE;7 W& n0 C+ z5 t: z
- MPU_InitStruct.BaseAddress = 0x24000000;
C" a3 i; @7 ^+ a- x, \, h5 o/ y - MPU_InitStruct.Size = MPU_REGION_SIZE_512KB;4 [% P/ B: d4 |6 ]" x1 I
- MPU_InitStruct.AccessPermission = MPU_REGION_FULL_ACCESS;
i6 V3 n5 Q$ ^. a) ] - MPU_InitStruct.IsBufferable = MPU_ACCESS_BUFFERABLE;
2 n8 | e+ }' M K0 X - MPU_InitStruct.IsCacheable = MPU_ACCESS_CACHEABLE;
, Q/ l. v: c6 T - MPU_InitStruct.IsShareable = MPU_ACCESS_NOT_SHAREABLE;. m- e$ \5 j! {. P# N Z% Y
- MPU_InitStruct.Number = MPU_REGION_NUMBER0;
- J- C/ d$ [( \. T: v8 W& t0 u - MPU_InitStruct.TypeExtField = MPU_TEX_LEVEL1;; R- X5 H# A- |6 T8 o
- MPU_InitStruct.SubRegionDisable = 0x00;
n. h! K" n6 d3 o4 c& R T/ t - MPU_InitStruct.DisableExec = MPU_INSTRUCTION_ACCESS_ENABLE;7 p& v; ]! F e9 d6 f2 d
4 P- d# r* u6 F) x" [' k- HAL_MPU_ConfigRegion(&MPU_InitStruct);9 U4 k3 p( V2 G5 k4 }' p' {8 [
: C. N3 P$ I% G% Y% }
. R0 w( _; i5 x* b- /* 配置FMC扩展IO的MPU属性为Device或者Strongly Ordered */% h$ Y0 b2 [' x1 b# ^6 b6 w
- MPU_InitStruct.Enable = MPU_REGION_ENABLE;5 f0 M- H2 }5 T u" V# I
- MPU_InitStruct.BaseAddress = 0x60000000;5 Y O4 E6 w, h: p1 Y6 Y
- MPU_InitStruct.Size = ARM_MPU_REGION_SIZE_64KB;
g# c7 D3 R4 W7 j4 v# ^2 Z3 | ` - MPU_InitStruct.AccessPermission = MPU_REGION_FULL_ACCESS;
3 r$ R5 g0 {: Q8 \. Z - MPU_InitStruct.IsBufferable = MPU_ACCESS_BUFFERABLE;
5 X- F! {3 g3 S' A, z, k8 S - MPU_InitStruct.IsCacheable = MPU_ACCESS_NOT_CACHEABLE;
+ C( H6 D8 k5 {! P - MPU_InitStruct.IsShareable = MPU_ACCESS_NOT_SHAREABLE;( K3 D6 f; B0 s; C' a
- MPU_InitStruct.Number = MPU_REGION_NUMBER1;
" A( ^! R% r! }4 D# F - MPU_InitStruct.TypeExtField = MPU_TEX_LEVEL0;" Z! b) o: ], {: z' [
- MPU_InitStruct.SubRegionDisable = 0x00;. | N8 ?5 i; x1 ?% B5 s* a4 a, V* ?
- MPU_InitStruct.DisableExec = MPU_INSTRUCTION_ACCESS_ENABLE;
5 r3 i' y$ H z1 i& N/ e5 \
* U' r* x8 L+ E/ x- HAL_MPU_ConfigRegion(&MPU_InitStruct);; s2 e! N" i. c3 R. u# y
7 [) S* E0 o( S3 Y0 k7 l- /*使能 MPU */. K J' r# g+ O' F2 q9 W" D
- HAL_MPU_Enable(MPU_PRIVILEGED_DEFAULT);$ T, H* R# s1 W. l" Y
- }5 P! q, w1 O" e1 R. l
3 L6 p- ^, P2 h6 z7 u- /*# D2 b" l x* H+ T! o7 K; {( d
- *********************************************************************************************************. d" O/ `& u1 A$ p
- * 函 数 名: CPU_CACHE_Enable% O4 R+ L, r* ] U I7 v8 Z
- * 功能说明: 使能L1 Cache
3 ~" j" A! a6 f: I6 m - * 形 参: 无; x3 r" p" n: H i* Y
- * 返 回 值: 无
/ X! c! \7 J2 n - *********************************************************************************************************/ R+ L5 a2 C3 T0 d! j3 p/ Q) L
- *// Q5 Q( B% G+ p# m: |
- static void CPU_CACHE_Enable(void)9 y C! R# {' |( g9 k$ e
- {+ m: R; S9 m* d
- /* 使能 I-Cache */) A7 X, K& _( p/ U5 V7 h
- SCB_EnableICache();3 a! j3 r7 p3 u5 O/ q
- 5 a) p' z, a0 G$ L
- /* 使能 D-Cache */
% D z5 ?' t% `2 _. `& S& s - SCB_EnableDCache();
/ Q* d% |8 Z- ]3 O" ]) M - }
主功能:
+ b! }* s5 l& ?8 E7 `3 j7 ]. E8 u( g, L4 ]& H/ \3 @; U
主程序实现如下操作:1 C5 W& M( s. i% l
8 z+ q% T* Q" K K1按键按下,开启TIM6的周期性中断。8 z# h) z1 R/ B% x0 E
K2按键按下,关闭TIM6的周期性中断。
3 W: ~* m( q* R* x5 U) N0 T" x- /*9 x. j. g/ R _: M: m
- *********************************************************************************************************
6 h6 [: X: X5 k - * 函 数 名: main- m9 q7 C. E5 G2 }$ U
- * 功能说明: c程序入口
2 Y* c F0 A9 O& o3 P - * 形 参: 无
4 ?7 I X. h# |# n - * 返 回 值: 错误代码(无需处理)8 n0 \8 Z' Q( E2 B$ j
- *********************************************************************************************************
1 p, |* @1 s x6 l - */: R; T( |2 Q7 k4 L1 }
- int main(void)7 G* F6 l4 b8 s5 O1 V4 S2 E7 L
- {, X" G7 q& \' E
- uint8_t ucKeyCode; /* 按键代码 */8 p( ]/ X# k, f) O3 t; W3 p# x
- ! h( K& E, ] l5 J
3 Q! l- g) d K9 l8 t- bsp_Init(); /* 硬件初始化 */. C& V& g" _$ X$ a4 G
- 1 Q% `3 c0 n+ k9 P; v% l
- PrintfLogo(); /* 打印例程名称和版本等信息 */
6 Q$ J/ Z) @; P6 _' W - PrintfHelp(); /* 打印操作提示 */% d# o& V* |. M+ ?( \. |
# B+ M" w x5 s# m ^/ G- bsp_StartAutoTimer(0, 100); /* 启动1个100ms的自动重装的定时器 */5 w6 e. a, @9 d) A/ T7 D
- p* o/ d# K8 c
- bsp_SetTIMforInt(TIM6, 10000, 2, 0); /* 设置为10KHz频率定时器中断*/
6 U9 R0 z, E9 g
* m7 z3 S, b6 \& p6 r/ \* b- /* 进入主程序循环体 */9 x, K) d1 [. T. G1 ?* Q7 g% ^5 z; @
- while (1)
2 K' U! c- B% b/ r0 O! Y - {7 H! J2 A. q# M. e, B! Z& L# n
- bsp_Idle(); /* 这个函数在bsp.c文件。用户可以修改这个函数实现CPU休眠和喂狗 */" V2 S$ p' H- r s" A+ t
- 6 Q9 q; ~+ \; V" q
- /* 判断定时器超时时间 */7 J4 ^5 i: P* h+ E4 b- ]. n
- if (bsp_CheckTimer(0))
* i6 G$ C5 i7 i/ ?. ~ - {+ }( @( I4 j. x( q) _7 x
- /* 每隔100ms 进来一次 */
; D* a8 u9 |. V - bsp_LedToggle(2);
- r3 {- {4 k: J& \- r - }
1 ?, Y9 J# g: l( y% b - 4 R' I5 q6 q1 Q: g2 \4 p
- /* 按键滤波和检测由后台systick中断服务程序实现,我们只需要调用bsp_GetKey读取键值即可。 */7 v2 Q! U6 D/ `- U) A
- ucKeyCode = bsp_GetKey(); /* 读取键值, 无键按下时返回 KEY_NONE = 0 */- H5 D7 w' m8 }3 M7 P# i- S
- if (ucKeyCode != KEY_NONE)
! R! B$ _/ N7 f. E5 R - {
5 z) t8 P1 y' F. @/ l - switch (ucKeyCode)/ l% y }- T- i0 d
- {: e1 z- }& }1 H1 C
- case KEY_DOWN_K1: /* K1键按下,开启TIM6的周期性中断*/4 Z! u Z6 }. P# L; X* D- ]
- TIM6->DIER |= TIM_IT_UPDATE;% Z+ @6 r1 d% c, @/ [# V
- break;
/ t5 ~; J" u4 W! J" ?0 P, H - 2 R) m+ |: d* C2 C
- case KEY_DOWN_K2: /* K2键按下,关闭TIM6的周期性中断*/
2 `" e2 M( I- `, x& I8 ` - TIM6->DIER &= ~TIM_IT_UPDATE;! Z M$ ~' i( R2 {9 I- ^
- break;
* |! v" I3 G7 k) e
3 s" Q5 Z- Y. x- default:
- |* d9 s: t( m, X( L - /* 其它的键值不处理 */" C7 o4 T: e; \0 x7 j5 x
- break;# ?: B' _# q' j2 q+ j5 F* t- z
- }" [2 Y( D; q* H9 g# v
- }
. M% i$ T' P/ \. ~: a - }
+ H: E+ C% {; d- M! @# A - }
' q0 p, D# n( s( C2 u4 i/ Y定时器6中断服务程序: [) {& [: f, i P$ `
+ z; m9 C6 L" D' |7 L' I
- /*
. S# ?+ @4 Q( V! R: A6 |4 H# s - *********************************************************************************************************1 C7 D- P8 H% r& ~8 I5 I" d
- * 函 数 名: TIM6_DAC_IRQHandler
7 Y# V- W9 S, D- ^% G' u% ^+ p5 a - * 功能说明: TIM6定时中断服务程序- ~/ x' }6 l2 }3 v
- * 返 回 值: 无 Q; ~! B% J8 v8 r
- *********************************************************************************************************8 J0 Y, A/ D! X8 z2 v
- */- m0 w* y0 ]6 ]- A& i' @% H" k$ H
- void TIM6_DAC_IRQHandler(void)* H# d0 l- z/ u
- {# s3 e4 Y0 B$ R( Q
- if((TIM6->SR & TIM_FLAG_UPDATE) != RESET)$ |8 a, \: K* H0 @* H1 p
- {
! B- K( C- \: H( b/ e - /* 清除更新标志 */
; b5 h5 U. Q. i* m - TIM6->SR = ~ TIM_FLAG_UPDATE;4 k" e, I$ ~) L! j, C+ ?8 x
- 0 ?( g/ F0 i1 n+ R! o6 V, m& T# _, @
- /* 翻转FMC扩展引脚20和23脚 */
6 |" w1 p" I) {) k1 e - HC574_TogglePin(GPIO_PIN_23);0 z8 @5 L, g0 h6 z
- HC574_TogglePin(GPIO_PIN_20);9 o7 X1 w2 v# \, I* u: ]* X
- }. @2 H6 e% ?4 y8 T
- }
7 e9 G6 k5 A5 u$ c s& q48.8 实验例程说明(IAR)
9 y$ ~! }, w+ H4 k) l9 v! Q配套例子:1 a% N0 h. s$ |: |% O+ r& {. a
V7-027-FMC总线扩展32路高速IO
8 D, f: |+ m J# G; S' b; X7 t- G* B# K2 n2 w
实验目的:) v8 ?$ o! D- ?. U7 ?* K: y
学习FMC总线扩展32路高速IO。
) i {% B* @5 T8 q
" b4 P0 w Z% x+ X& m6 S1 G, \. m, X实验内容:) |# {) ]7 \3 Q
系统上电后驱动了1个软件定时器,每100ms翻转一次LED2。, W' _4 a% y! P& X( l3 O
启动1个TIM6周期性中断,频率10KHz,在中断服务程序里面翻转FMC扩展引脚20和23。* o X9 a% w# h8 o1 y8 \& Q
' Z0 s2 ~" r- t1 D) }! n# F1 J8 C
实验操作:: v. ]0 e& e0 i$ n0 K$ i" F
K1按键按下,开启TIM6的周期性中断。 K+ B: [# _% y5 M q1 W! _2 }
K2按键按下,关闭TIM6的周期性中断。
1 R3 d2 r. ?7 c. N! U$ o, u
, V% X" J- I, Y% c' j# h+ UFMC扩展引脚20和23的位置:
2 r* v2 b' r% D" L
" a# l. L6 J) v% W- d
. k. d: G2 a5 ^. V( m: Z3 m; l) F" l/ ~! `& D* t
上电后串口打印的信息:2 X4 ?& g- n- c" e& @ G+ B( e
2 e" O3 q" h. m5 S9 J& H
波特率 115200,数据位 8,奇偶校验位无,停止位 11 w1 E8 S! A5 e( Y3 K2 c
$ d1 F* q0 |1 N7 `2 u3 a9 C; U. C1 @& Q1 Z S1 M- j/ d! M
3 `7 H2 }4 F2 O7 C8 {; [( K4 ?
程序设计:
. S: {: S6 p5 t g! C
0 Z% j4 [* ~; |5 [4 q 系统栈大小分配:
0 G \. d2 A* }2 N* @* _1 S! H5 ~, D$ J
1 g; `* e. _: O5 Y6 ^0 r" Z8 Q* g
2 j$ M2 Z4 b( n- O" d1 C RAM空间用的DTCM:
5 L( b8 i6 {, p/ N- T7 w
+ t8 D+ C* I. g+ K. v
) C6 ^ B B, ~) e8 X
- `5 {7 U0 l% u E; H1 x, I1 i 硬件外设初始化1 v# U2 {9 w* ?8 c: ^
D* _0 p+ C/ S0 Y" W; k硬件外设的初始化是在 bsp.c 文件实现:" |" `; Z$ G0 S" M4 H
5 v/ S. D1 Y( O0 }- /*
6 a' v$ `3 K: j7 ` - *********************************************************************************************************( O7 l) P% H( j
- * 函 数 名: bsp_Init$ f8 t# s% f% Y. s
- * 功能说明: 初始化所有的硬件设备。该函数配置CPU寄存器和外设的寄存器并初始化一些全局变量。只需要调用一次
0 u) Y: X8 o9 E( V8 e l - * 形 参:无8 y9 ?* k, e2 Y
- * 返 回 值: 无
b* @5 L. p- V" ~+ _8 q7 v - *********************************************************************************************************
1 ^9 o5 O) d, U - */
' q# E k6 z! ^3 z' a( a# z - void bsp_Init(void)3 d2 b9 f9 W# j; B
- {
- X% \* N% j: }- z, u( G - /* 配置MPU */
2 v$ `4 q8 q% z2 c- z3 N8 E( v( ` - MPU_Config();2 N3 N; Z- b! \9 O1 b
. D1 M+ \( x2 @4 Z$ j- /* 使能L1 Cache */
5 ^8 J+ J$ E2 L( [$ \; e# s* o - CPU_CACHE_Enable();
; a5 j, j( f6 T% Y
! V+ y. O1 K+ y5 l1 w* n- /*
$ d8 o7 `% B2 m# s- X. B - STM32H7xx HAL 库初始化,此时系统用的还是H7自带的64MHz,HSI时钟:; V6 C3 h& A2 s2 a& D
- - 调用函数HAL_InitTick,初始化滴答时钟中断1ms。9 y. p, i- |) L$ k- s$ N
- - 设置NVIV优先级分组为4。
+ M4 z. ~ D8 M% |9 _6 L/ U - */. N: [' A( G8 U- o X
- HAL_Init();* E/ ], R2 C6 R, T, T# o
- + o: m, r9 \' H. v, H3 c, ]
- /* / p9 e3 a9 q4 ~$ U. {
- 配置系统时钟到400MHz
3 V% Y/ q+ H9 u0 } - - 切换使用HSE。% f' ^! G6 j5 f) l: ]: j
- - 此函数会更新全局变量SystemCoreClock,并重新配置HAL_InitTick。
0 G( Q- C6 V0 [ - */
" M9 t) P5 G) Y/ Q - SystemClock_Config();! f T; w- f* z; M$ \0 v4 h6 p
- # R8 O$ f. B/ }9 z9 T
- /* T- Y6 ?/ r5 L7 T. l
- Event Recorder:0 U1 K. B1 u9 t( N
- - 可用于代码执行时间测量,MDK5.25及其以上版本才支持,IAR不支持。4 `+ v6 X0 `1 F, Y
- - 默认不开启,如果要使能此选项,务必看V7开发板用户手册第xx章0 ^* g: E& x8 H! J) L" g9 N( m
- */ - L4 H2 r( J- z
- #if Enable_EventRecorder == 1 # v5 s2 [# P" O! ?4 ^2 U# ?+ q8 ]
- /* 初始化EventRecorder并开启 */
) r2 f5 g8 Y8 C - EventRecorderInitialize(EventRecordAll, 1U);9 h1 S- t6 D5 x4 ?
- EventRecorderStart();
5 j/ s) r. T/ D: F. a9 W - #endif' h+ R) Y* k8 C5 w
- 5 u/ \" o0 @( w
- bsp_InitKey(); /* 按键初始化,要放在滴答定时器之前,因为按钮检测是通过滴答定时器扫描 */
. T6 A. E. Q) G$ R' y! C - bsp_InitTimer(); /* 初始化滴答定时器 */
( [5 c, C# c6 [0 f1 k - bsp_InitUart(); /* 初始化串口 */
' w/ W0 b7 {% g" n6 X4 Z4 u$ @ - bsp_InitExtIO(); /* 初始化FMC总线74HC574扩展IO. 必须在 bsp_InitLed()前执行 */ 9 ?# C# y( D% A$ I3 i. W# N
- bsp_InitLed(); /* 初始化LED */
! h0 T3 Z) h4 Y6 j- }+ [ - }
* Q! f, w ?2 w1 {6 p. O" j' `
* w; V0 T$ @3 i) h$ ~- E( ^ MPU配置和Cache配置:& q: m8 D5 Z0 D5 C
+ a& y, x H. g) D2 V$ Y0 t
数据Cache和指令Cache都开启。配置了AXI SRAM区(本例子未用到AXI SRAM)和FMC的扩展IO区。
" H0 D+ P; K [8 Y3 M0 g* X, J2 j: ^% m. S% @" q
- /*
6 C1 R. @0 u# O2 s) Q - *********************************************************************************************************, E# b3 n+ q! e2 m9 \0 U
- * 函 数 名: MPU_Config
. M2 F8 S8 L+ ~9 Y' d - * 功能说明: 配置MPU
* e: y! M4 T) C4 w% A5 S0 [! {0 h - * 形 参: 无
8 ^" E, G# G7 v" A0 j - * 返 回 值: 无8 y3 T$ V$ v9 l8 S* [. Y4 D# w
- *********************************************************************************************************3 a' F: p3 f2 `0 p" D/ v
- */
- S* s- j5 C6 n1 b: F! b- ~+ @6 t - static void MPU_Config( void )
, p: O! A& H$ R5 L- z7 L/ E* j0 C - {! N. f4 X: g% E& I3 I, v
- MPU_Region_InitTypeDef MPU_InitStruct;
6 c) m# E A/ p# U6 `- Y/ O! P - 0 F# o& u# v* [, i- J# k
- /* 禁止 MPU */& ~) E$ F! f* @- `. T" L" N8 l
- HAL_MPU_Disable();
' f3 }2 Q/ p2 x: K. _: Y+ |& v - 5 P) C, j$ {, U* X7 u V
- /* 配置AXI SRAM的MPU属性为Write back, Read allocate,Write allocate */
5 Z* l4 y5 s1 j8 U; |1 N - MPU_InitStruct.Enable = MPU_REGION_ENABLE;
0 F; [, A/ F" w1 L% c - MPU_InitStruct.BaseAddress = 0x24000000;9 S0 g, B) N: U8 @% t4 k
- MPU_InitStruct.Size = MPU_REGION_SIZE_512KB;. ]" Z a: q/ D/ E2 k
- MPU_InitStruct.AccessPermission = MPU_REGION_FULL_ACCESS;7 P% b, F( w" ^( n. h+ @
- MPU_InitStruct.IsBufferable = MPU_ACCESS_BUFFERABLE;
( T3 I" c: B$ A1 t2 h3 x m - MPU_InitStruct.IsCacheable = MPU_ACCESS_CACHEABLE;5 J" F5 B- j! C- j
- MPU_InitStruct.IsShareable = MPU_ACCESS_NOT_SHAREABLE;1 U. c* d( g, F! L4 [
- MPU_InitStruct.Number = MPU_REGION_NUMBER0;
7 N+ ]2 w1 G. S - MPU_InitStruct.TypeExtField = MPU_TEX_LEVEL1;$ q# j1 ]* ?4 ]8 E& O/ P
- MPU_InitStruct.SubRegionDisable = 0x00;9 A; U5 R+ o! s1 J5 {% X7 \
- MPU_InitStruct.DisableExec = MPU_INSTRUCTION_ACCESS_ENABLE;5 I) T- T/ x, }! V
- 6 C( i: f+ ]* Z B J
- HAL_MPU_ConfigRegion(&MPU_InitStruct);7 R: a' X7 ?; U7 ^5 A
/ R% y$ w; F$ [* \* o* e
9 e! R) E# N: @: f- /* 配置FMC扩展IO的MPU属性为Device或者Strongly Ordered */
& I6 Q; _/ F# j: f* I. A - MPU_InitStruct.Enable = MPU_REGION_ENABLE;. f3 r9 F/ g3 ?( J/ z" Y
- MPU_InitStruct.BaseAddress = 0x60000000;* U, G2 Q) \1 ^
- MPU_InitStruct.Size = ARM_MPU_REGION_SIZE_64KB; 9 I, C7 q# x( ^) _* t
- MPU_InitStruct.AccessPermission = MPU_REGION_FULL_ACCESS;# E; _4 R7 h' f
- MPU_InitStruct.IsBufferable = MPU_ACCESS_BUFFERABLE;4 B9 h, _# y9 l, ^
- MPU_InitStruct.IsCacheable = MPU_ACCESS_NOT_CACHEABLE; 5 d) q9 D3 c9 h7 N6 k) q
- MPU_InitStruct.IsShareable = MPU_ACCESS_NOT_SHAREABLE;
5 S0 u! a5 N2 d1 ]4 @' t$ B# ]4 l - MPU_InitStruct.Number = MPU_REGION_NUMBER1;
& O- J: ]- ^! w% E% h - MPU_InitStruct.TypeExtField = MPU_TEX_LEVEL0;4 M3 x8 E% [3 i' X* W
- MPU_InitStruct.SubRegionDisable = 0x00;
# X( b" R9 w. x. ^* w - MPU_InitStruct.DisableExec = MPU_INSTRUCTION_ACCESS_ENABLE;
5 u* t% ` N6 V' T, ^* T
- D( U+ r% {: [6 Q4 C( I! n( s+ }- HAL_MPU_ConfigRegion(&MPU_InitStruct);
/ J+ A0 p) Z0 s: i; K# a
- U8 p3 x; n0 V( k0 E- /*使能 MPU */
* H" h" |/ K% ?% o - HAL_MPU_Enable(MPU_PRIVILEGED_DEFAULT);
9 \: [/ ^8 X2 Q( c% c0 P% q - }$ Q0 \0 Y( w3 g; Y) a
- - Q5 ^, x* G! V0 K! L( q( j, n
- /*$ _$ L: x! y" P6 U* X
- *********************************************************************************************************/ M) A& R1 z6 ^/ R; D) x
- * 函 数 名: CPU_CACHE_Enable
8 S& x" @' k5 V* K! W9 _ - * 功能说明: 使能L1 Cache
" s: Q4 f2 { t. Z+ p - * 形 参: 无) W% S& Q; t. U$ u7 t7 h
- * 返 回 值: 无( U9 C3 e& D* m/ y5 f1 p' I2 V
- *********************************************************************************************************
! f* L# c7 ?* e - */
: @9 m; E* }/ r3 X6 S - static void CPU_CACHE_Enable(void) e. N' L1 W) Q: N/ {
- {
" P; K. i. D+ ~4 W1 n% s - /* 使能 I-Cache */
/ e# z; y/ A9 M! {, f8 K9 G - SCB_EnableICache();! \/ Z" {8 Y, l3 y! A* @8 Q( _
- 7 ]. I7 e9 n( C6 O' K2 [
- /* 使能 D-Cache */# Y q& R7 y& U2 f0 N t
- SCB_EnableDCache();
3 i: ] {. b0 G6 ]6 z$ f+ X - }
5 ?. x1 X/ K( s2 [3 j8 V9 k
9 \4 l# K, B* i 主功能:5 B _9 U" B; w, f
5 m- L0 ?# R) z6 [) {, P( o主程序实现如下操作:4 f# N/ E2 ~+ c6 {+ ?5 g5 L
. L/ @9 Q( ~4 t! v3 K" H" G K1按键按下,开启TIM6的周期性中断。
! q8 W% I5 ?) V7 \# r; X6 e K2按键按下,关闭TIM6的周期性中断。
% K2 p* v& M6 z& R$ c" C. r! _- /*
; g# z( Q; d9 Z - *********************************************************************************************************# Y3 U t: Y( v) J
- * 函 数 名: main" y; H5 H" z# @! S8 h: l6 s0 B9 j
- * 功能说明: c程序入口
' i6 {% d! l( s; a - * 形 参: 无
+ b% k! |4 u% J. G8 }" s3 ? - * 返 回 值: 错误代码(无需处理)
$ L4 `) V2 W* P! T8 a5 n. U - *********************************************************************************************************
" _* {7 i* f }+ S1 \; F - */* m' f& _1 R" u2 ~9 @3 @& y; d
- int main(void)4 O, f# ?5 u1 X" c' E
- {
8 x6 R0 k9 Y: z' q - uint8_t ucKeyCode; /* 按键代码 */
% m' o. x/ o8 \! a6 S; n ? - 0 G3 f4 d/ J! D0 P! f
# s1 L3 J5 [; Y1 b# A/ A4 A- bsp_Init(); /* 硬件初始化 */# V2 F m/ L+ W( A. `
- v' J, Z! t8 S8 W5 c+ Z( c: p
- PrintfLogo(); /* 打印例程名称和版本等信息 */
' W8 ~" E8 w$ {) a0 H- W7 ^: |: ` - PrintfHelp(); /* 打印操作提示 */' k& H" i- D! `( [" H
- + _7 C3 N7 e$ y( ~: ]
- bsp_StartAutoTimer(0, 100); /* 启动1个100ms的自动重装的定时器 */! X% T; |: j: D
& w$ q) @$ X7 _6 f: e- bsp_SetTIMforInt(TIM6, 10000, 2, 0); /* 设置为10KHz频率定时器中断*/
* L) D2 C. s" j - 3 z% i. {/ L s5 u/ M: B5 ]% r8 x
- /* 进入主程序循环体 */
0 S2 Y' A4 ^* z5 b b" j( b - while (1)* C& M( _. F# N- L# [2 z
- {" u0 K; Z/ F( r
- bsp_Idle(); /* 这个函数在bsp.c文件。用户可以修改这个函数实现CPU休眠和喂狗 */# a) N4 ]% r# e: ]$ Z" }
- " N# d# l& n2 ]/ u5 s; X
- /* 判断定时器超时时间 */+ @ Y& y" A" O _7 N- d u! ^" P
- if (bsp_CheckTimer(0)) # ]# M' Y1 P0 l
- {1 g% M& D) ~2 q& A
- /* 每隔100ms 进来一次 */
% a4 I* Z, z$ X! p* ^/ j - bsp_LedToggle(2);
1 C6 I7 m+ v. |$ [! c$ B/ U - }
. y9 l0 `. q \5 [0 c
$ A0 v! q& X& o E! J. R- /* 按键滤波和检测由后台systick中断服务程序实现,我们只需要调用bsp_GetKey读取键值即可。 */
8 R0 F. C" ~5 |$ w. B7 ?; S - ucKeyCode = bsp_GetKey(); /* 读取键值, 无键按下时返回 KEY_NONE = 0 */
# ^& W# T& u3 S) |/ g" u - if (ucKeyCode != KEY_NONE)
, S8 b5 D0 w o# |. I" t( R - {
7 O2 _1 R- @' ]) @0 P+ \! b' _2 X" A - switch (ucKeyCode)# |8 |3 G1 j& N
- {% [ m; \: E" v8 i2 K
- case KEY_DOWN_K1: /* K1键按下,开启TIM6的周期性中断*/2 T1 [: d$ j$ O/ t% v! x) Y
- TIM6->DIER |= TIM_IT_UPDATE;0 F& `" j" U5 B' V. l& l" `" b
- break;
4 w- u; N. I3 I* b) H - % P$ m' l, f+ P3 f& G- w0 E
- case KEY_DOWN_K2: /* K2键按下,关闭TIM6的周期性中断*/
; ?, H% n& t8 h. n - TIM6->DIER &= ~TIM_IT_UPDATE;
9 |; s% K# F% K/ {2 _ i; m - break;
{2 \4 c! ]# |1 g# Z
# D) l- f- H p9 \0 P! y- default:
3 {& U) A8 t5 H, E3 [+ S - /* 其它的键值不处理 */: i' O' a0 B9 f, ~, H
- break;3 n& A* G) h; g* Q1 h3 }! l7 e
- }
+ J+ ], N! p5 C$ I+ p: H w d - } f$ ^( j) ?- h
- }
! p+ T, ?. ~5 P3 e/ t - }
' V5 }, z |; A# s" m& {定时器6中断服务程序:- b- R2 V5 c. t: I4 V# f7 z4 F+ }, [7 U
% J# ]* p/ d# S8 P# B/ e* D3 C5 J+ D& W
- /*5 p+ K. Q. m4 D7 V
- *********************************************************************************************************5 q( C' m+ J7 f' u N7 D; J
- * 函 数 名: TIM6_DAC_IRQHandler5 b5 v; F1 f3 c, R
- * 功能说明: TIM6定时中断服务程序
( x N* @7 [1 D: f# a( y/ f* [ - * 返 回 值: 无
4 W( }. i! _7 P. Y - ********************************************************************************************************* z1 L; { v. a
- */, a' E% F# K" y; U* P: Q
- void TIM6_DAC_IRQHandler(void)1 h5 i) Q4 w" C' K$ `) \
- {
. D+ X+ l6 R) M4 n' P" b, M% x# x" n - if((TIM6->SR & TIM_FLAG_UPDATE) != RESET)* {& g% J. q. j( Q
- {
( y+ A6 L: y6 c. `/ v$ r" }% W - /* 清除更新标志 */
G. Z# }5 D! b, Y! N2 Y - TIM6->SR = ~ TIM_FLAG_UPDATE;0 F: H* g& o3 x0 [. y% Y. F
2 x% M+ n# t! n! Y4 s; r- /* 翻转FMC扩展引脚20和23脚 */- B6 [/ N8 I* L) R+ i
- HC574_TogglePin(GPIO_PIN_23);) e3 r/ G% P6 g2 d- W& {
- HC574_TogglePin(GPIO_PIN_20);
: d j5 [* Q7 G6 V8 }, N - }8 ~. j0 o% D* B5 [5 K1 F/ Y
- }
48.9 总结, ]* f% m6 g! [2 O; g- l
本章节就为大家讲解这么多,由于FMC总线可以扩展出32路高速IO且使用简单,所以实际项目中也比较有实用价值,望初学者熟练掌握。/ r3 u6 q3 ^5 O3 X7 g! W
9 ]# O: d! z" Z; j! Y0 `( y$ C1 Q6 l3 L
) L. i3 y- n# X- e
$ b+ v; q/ B$ K+ ~! w/ B) E/ `* X# F
|




 STMCU小助手
发布时间:2021-12-27 17:00


 微信公众号
 手机版