当年学STM32从正点原子入得坑,很习惯它的那套程序架构及几个核心文件~这了我已官方的例程为样板稍微修改下~9 F, G& h Y# G& j
作为B-U585I-IOT02A开发板之自用程序模板~3 u, g* S2 k/ G! @* d' j h7 B
主要开启了SYSTICK 作为延时函数基准,具有毫秒微妙级别延时函数,USART1作为调试串口,快速printf及接受数据~% j, K8 b1 G a7 J- R
并调了一个LED~主循环代码为查询串口,并输出输入的字~
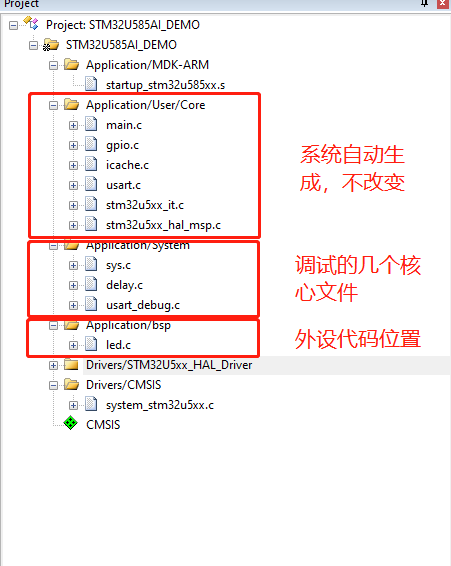
" F. T' V& ?, G) d结构:
$ X9 V, @8 n6 n2 U, ?4 i

: i5 N& C6 c% t2 Jsys包含数据类型的简化定义定义及一些汇编指令~. L1 w, T( m" e6 ]* F
delay包含us及ms级别延时及延时初始化~
% x/ [3 s: e6 }# \, N6 t9 t! E2 o* Rusart_debug包含串口printf重定向及串口接受中断函数,数据接收均以“\r\n”为结束标志~! e* j$ I' r: S
串口初始化:/ B7 o8 \: n/ K* R* X
- void MX_USART1_UART_Init(void)
: {# l/ W: r: U - {
8 A) s, Y3 A" y) A - 0 h% X0 A( b. Q9 f
- /* USER CODE BEGIN USART1_Init 0 */
( p$ T/ n: S' ~9 @- s: A5 p
5 U" S1 m2 W: ^4 B7 l- /* USER CODE END USART1_Init 0 */6 w* b+ N) [/ X' @! [
4 [: M7 |2 }7 o }( s' H- /* USER CODE BEGIN USART1_Init 1 */
, k+ j2 f6 P' d& V+ R - 3 ~, Z5 Q' W: y0 L- e3 U
- /* USER CODE END USART1_Init 1 */
. z6 @5 o/ ?9 U0 s+ [. C+ N - huart1.Instance = USART1;
, ?3 \& X1 R* I u, R* }. \( U - huart1.Init.BaudRate = 115200;! C: T3 l$ S |9 h- S
- huart1.Init.WordLength = UART_WORDLENGTH_8B;
: F/ _; k8 G. ]3 H1 i, p - huart1.Init.StopBits = UART_STOPBITS_1;
- m/ G) D4 {+ ^4 j7 D3 N# q' Y - huart1.Init.Parity = UART_PARITY_NONE;1 o8 Y* t; a$ |6 K9 W4 G: X
- huart1.Init.Mode = UART_MODE_TX_RX;& n [9 \# I* [9 l+ Q S, S1 _6 I) z
- huart1.Init.HwFlowCtl = UART_HWCONTROL_NONE;
i, {. B7 r& _% O - huart1.Init.OverSampling = UART_OVERSAMPLING_16;
& L/ c& `* Y% N - huart1.Init.OneBitSampling = UART_ONE_BIT_SAMPLE_DISABLE;1 J L1 M4 j3 l5 d
- huart1.Init.ClockPrescaler = UART_PRESCALER_DIV1;
" R# c! I* |5 c* `( h - huart1.AdvancedInit.AdvFeatureInit = UART_ADVFEATURE_NO_INIT;$ b5 q( _/ I, |4 D* h
- if (HAL_UART_Init(&huart1) != HAL_OK)
/ I; b; f0 i( |9 K- k2 E2 f6 N - {0 I$ }# j8 V! }
- Error_Handler();: \. h4 U+ r& q' P
- }" |% L9 o! D- n$ d. R: U+ _
- if (HAL_UARTEx_SetTxFifoThreshold(&huart1, UART_TXFIFO_THRESHOLD_1_8) != HAL_OK)6 M4 C) T2 T$ i2 y
- {% Q4 L9 s& y7 J1 ^6 P+ p8 E
- Error_Handler();7 C0 R( q2 a6 I5 g
- }, O, I; F6 L c( }: n3 H# n& P* O
- if (HAL_UARTEx_SetRxFifoThreshold(&huart1, UART_RXFIFO_THRESHOLD_1_8) != HAL_OK)
- o; H" a/ C, E1 r# [ - {
H! e' A. o7 A6 b: B) K6 Q - Error_Handler();
0 p6 p* n ~) K! M0 T - }
& @5 T! ?4 B, Z - if (HAL_UARTEx_DisableFifoMode(&huart1) != HAL_OK)
J' w# ]& }3 F6 r3 t% _1 D - {4 u/ ]+ ?; u% c. @5 p) G+ u; p+ q
- Error_Handler();
% y# c& E1 ~* f9 @ - }$ h i- V0 S% U7 Y- i& G
- /* USER CODE BEGIN USART1_Init 2 */
, ~" D+ p, ], ^$ u1 y9 \0 t$ e* C0 A - #if EN_USART1_RX
# \- q! c6 k2 M% b+ ` A - HAL_UART_Receive_IT(&huart1, (u8 *)aRxBuffer, RXBUFFERSIZE);//该函数会开启接收中断:标志位UART_IT_RXNE,并且设置接收缓冲以及接收缓冲接收最大数据量0 Y; Z Z' J5 S8 c7 x( {( Z
- #endif& v% B7 |- _! k) x% b
- /* USER CODE END USART1_Init 2 */
5 e, _& H) }4 ?5 p: C
3 m. v( X8 s) L" l4 F( W+ S- }
- w& S u# X4 t& r8 M串口中断会掉函数:
3 c- Z* t( P! l" P* m% l' c6 h6 z) L- void HAL_UART_RxCpltCallback(UART_HandleTypeDef *huart)3 b/ Q" j. U2 M/ B
- {
4 X- u5 Y H5 G7 }
! o, J& z6 }4 t* u# F! [- b% ^0 J- if(huart->Instance==USART1)//如果是串口1
; D% L- ^, l% I W - {
5 T8 K4 l, w: c% r. p2 o4 j" [ - if((USART_RX_STA&0x8000)==0)//接收未完成
# h5 u3 P/ C) g6 I - {$ ^7 _, f2 g; ~ Q
- if(USART_RX_STA&0x4000)//接收到了0x0d7 s* m |! J4 a
- {5 e( L- V9 Y& c% t: x1 p* O2 i
- if(aRxBuffer[0]!=0x0a)USART_RX_STA=0;//接收错误,重新开始
+ z2 u9 h" r/ R3 P' w0 } - else USART_RX_STA|=0x8000; //接收完成了
1 J7 R/ y1 @/ g1 b - }
8 t2 Z1 H+ g9 L* b. Y$ m. S' ` - else //还没收到0X0D- c- q! F: \6 d3 u, U5 a
- {
. h2 |$ a* l2 j+ g; X2 k" z+ ]! V - if(aRxBuffer[0]==0x0d)USART_RX_STA|=0x4000;1 Y! O3 V# L/ A& ]& s/ e3 k
- else
' e& X. I6 {/ @* ]. r9 {$ B/ A - {
* R4 q4 V7 O/ h& Z8 C: ^) k2 R7 o - USART_RX_BUF[USART_RX_STA&0X3FFF]=aRxBuffer[0] ;
' \( g1 {, j& ?& S! T8 y+ D/ K; T1 V - USART_RX_STA++; Y8 _2 L* V. b
- if(USART_RX_STA>(USART_REC_LEN-1))USART_RX_STA=0;//接收数据错误,重新开始接收
9 O) ^6 R V/ m! O' z - }
& c2 `; b6 D3 A2 Q. M; {. S! ? - }7 [6 G9 h: D, U! a. X% \# a
- }
+ H" `0 O D C' }5 `
. ]3 Z! X9 u" S6 @2 U- HAL_UART_Receive_IT(huart,(u8 *)aRxBuffer, RXBUFFERSIZE);
0 M3 K2 j% n' L4 l: A1 d7 z - }
" j, }9 w ?% X/ g3 w( M5 A - }
- void delay_us(u32 nus)
U4 s; ~. Q4 J% F, f$ X - { 5 c# B9 x: f" E( ~, y( o' d
- u32 ticks;
) W5 A6 _8 }2 h ~8 R - u32 told,tnow,tcnt=0;. T' M* m5 D$ j+ v
- u32 reload=SysTick->LOAD; //LOAD的值 9 \0 [! R5 l0 U) R, y
- ticks=nus*fac_us; //需要的节拍数
: K. B+ Q# F4 H, y: C; ~) z - told=SysTick->VAL; //刚进入时的计数器值
# w9 v! D8 `+ p* U5 `$ H% n - while(1)9 \1 {8 v2 [1 c- }+ ]' i' m
- {
6 x$ j: I5 w; @ - tnow=SysTick->VAL;
5 w K+ R2 Q+ m# ?0 I0 {7 x - if(tnow!=told)* t" H, K+ Z/ P I
- {
4 C+ C. M( \6 K, ?6 L5 ], I* O - if(tnow<told)tcnt+=told-tnow; //这里注意一下SYSTICK是一个递减的计数器就可以了.
& b% {" n( X) n' K8 P7 S1 m! |& S: j - else tcnt+=reload-tnow+told;
; Z! S' l) R# q/ H( r# D - told=tnow; y0 ~& m# S6 c3 Z2 u; j" y
- if(tcnt>=ticks)break; //时间超过/等于要延迟的时间,则退出.( i7 [4 K( a: Y" G* s6 q
- } ) `2 m- X8 s0 U# z0 @
- };* d; h* |. Q) r( M/ x* l/ j
- }
. x% v) G2 \# u$ Z# G -
9 O, ~9 K) @1 t: m& O* l2 J - //延时nms# o2 h; T5 y$ U0 J
- //nms:要延时的ms数( V; [7 e$ j1 E5 x
- void delay_ms(u16 nms)
1 G( E% s7 }# q* {5 B - {% k1 `! @0 |8 }" v( |# O
- u32 i;
! c) e1 [1 ]% ]; q- t - for(i=0;i<nms;i++) delay_us(1000);3 v5 P6 {2 b7 P: k( J* g
- }
! q/ |5 q" G' P: f! W) x- int main(void)
& [6 T1 p8 d& N9 t% } u: \. n - {. V0 _7 d- o3 w; V, [! q7 r
- /* USER CODE BEGIN 1 */+ h s% C2 _- G2 q( i# m/ v
- u8 len; ) v/ d) P- B* z7 V" F) [
- u16 times=0;5 O- p6 [5 t3 {
- /* USER CODE END 1 */
* S; e/ n% y" U5 A/ z0 s - 9 E9 U! [* [* g" Y. P
- /* MCU Configuration--------------------------------------------------------*/
: w. M' F4 W2 W) t- G
( o3 S& A% |& F9 _# E& j- /* Reset of all peripherals, Initializes the Flash interface and the Systick. */
! U+ ~, X! E2 i% L1 I' _4 ]# P - HAL_Init();
\* p8 @# d# ^' } - 1 [ b7 E2 `# V$ k
- /* USER CODE BEGIN Init */
; G _ s0 f( y: G3 l2 C. N& I0 { - ; s9 V8 t' H9 }4 y
- /* USER CODE END Init */4 t! b- x* _/ @
- * [$ ]( s: ^6 S* {; _4 v* h
- /* Configure the system clock */$ i9 w: T/ _' U! b5 E
- SystemClock_Config();* f/ g' i1 p. M/ R- p8 V( U
- 2 k+ C% M$ b, q( B8 ?+ g* A
- /* USER CODE BEGIN SysInit */
9 @0 X4 T" u( @5 A! B' T/ a+ f - {1 e: n8 I, ^+ h0 q2 M
- /* USER CODE END SysInit */
( Y) V' ]6 Q2 a - ' Y- c9 B7 f2 J
- /* Initialize all configured peripherals */ A; B1 V8 m' t; {9 i- E# m p
- MX_GPIO_Init();
4 @/ M) @+ m" j - MX_USART1_UART_Init();6 h' s" P Z0 S: L% ~
- MX_SPI2_Init();: U9 N. Y9 B! @9 v _4 k0 }
- /* USER CODE BEGIN 2 */
8 d) A/ ^) U, i' S -
5 t2 T. ^1 K* i* E5 n2 j - //uartdbg_init(115200);
2 x, q8 W% h# q0 w+ u0 o - delay_init(168); //初始化延时函数
3 ]" G; {6 L' d5 | h+ h: R - uartdbg_init(115200);- Z3 S- ?7 A, e& _8 y6 h
- LED_Init(); //初始化LED / ]4 t! u$ X* Z& `
- /* USER CODE END 2 */& _( }. e( X+ n1 t2 i
- 5 o) I/ Y% T3 s2 I/ O4 \- F
- /* Infinite loop *// f" g# f( C' V
- /* USER CODE BEGIN WHILE *// h3 ?! m5 {4 R2 b. E, l
- while (1)
/ a: U3 |8 x5 W; _: d2 p - {
6 ?5 z2 B* I- s5 R
0 b- g: o+ T0 p, j- if(USART_RX_STA&0x8000)
; I5 L7 ^. j5 \4 `, z - { 2 N8 y X2 o- u
- len=USART_RX_STA&0x3fff;//得到此次接收到的数据长度
8 {$ w; F% C/ S" L+ ?$ o9 w+ S% B - printf("\r\n您发送的消息为:\r\n");) p. [# K( X ] f" `
- HAL_UART_Transmit(&UART1_Handler,(uint8_t*)USART_RX_BUF,len,1000); //发送接收到的数据
$ g! z4 {0 ^4 F- ~" J; n o2 } - while(__HAL_UART_GET_FLAG(&UART1_Handler,UART_FLAG_TC)!=SET); //等待发送结束* Y! X$ j+ l! w! O4 Z8 n9 T. O
- printf("\r\n\r\n");//插入换行
+ E( {, ]% v8 P0 [ - USART_RX_STA=0;
9 q4 k$ C7 B+ O U# A% } - }else; s: N: H. G! B7 R
- {9 G) ?/ l `; }% e' e& S% V
- times++;4 _3 i# a J8 z+ A
- if(times%5000==0)( E# f6 j% q& g$ E9 T
- {
6 w3 Z& q- x0 ]9 m - printf("\r\nSTM32F417_COREBOARD 串口实验\r\n");- Y( S! ~. j2 Q; y9 ~3 y8 y
- printf("胤幻1988@ST中文论坛\r\n\r\n\r\n");
( ]$ }7 V# M2 K7 z! @* O) F - }
4 y* P1 V$ U+ O5 w - if(times%200==0){printf("请输入数据,以回车键结束\r\n"); } # v; U3 [7 H* g
- if(times%30==0)LED0=!LED0;//闪烁LED,提示系统正在运行.
$ n C7 z7 ?2 s - delay_ms(10);
8 u4 v# G4 J( M3 S- j - } & E p V$ s% K" w* f0 f
- /* USER CODE END WHILE */
- s8 E4 A3 g% R) W9 E" Y/ F0 f - 0 L. W$ L0 l$ d _; z8 F- t- E3 X' t
- /* USER CODE BEGIN 3 */* ]$ ]0 h- n* x& m( ]
- }
, \' v3 [' E5 q8 T - /* USER CODE END 3 */ g% z1 e m/ l! F( [0 v& h1 O. ?
- }

) A Z% @2 L" m1 D$ X2 G t好了,模板就到这了~
`7 w5 p& K2 V代码:
 STM32U585AI_DEMO.rar
(14.94 MB, 下载次数: 7) |





 微信公众号
 手机版


2 j* D! W8 R( @+ c& ?