当年学STM32从正点原子入得坑,很习惯它的那套程序架构及几个核心文件~这了我已官方的例程为样板稍微修改下~; n4 v9 @: G: \
作为B-U585I-IOT02A开发板之自用程序模板~
/ Y% [' Q" |3 g: X, V主要开启了SYSTICK 作为延时函数基准,具有毫秒微妙级别延时函数,USART1作为调试串口,快速printf及接受数据~
+ o0 H8 u' r- k并调了一个LED~主循环代码为查询串口,并输出输入的字~6 v& Y) ]8 u9 u$ Y1 }) o" q8 v
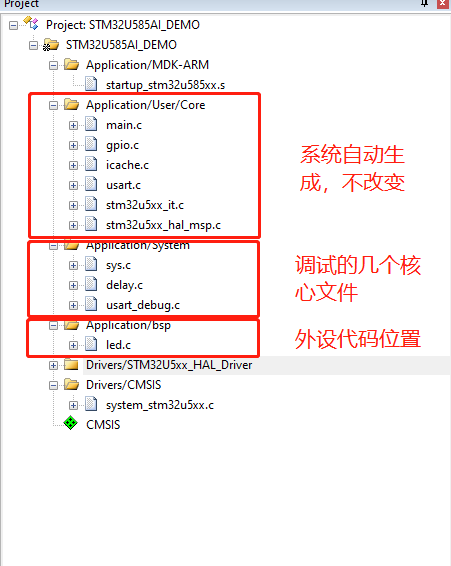
结构:
! t/ o% L# w4 \0 m

2 R$ X& N3 O! J' c% l& csys包含数据类型的简化定义定义及一些汇编指令~) y) J- h |/ t
delay包含us及ms级别延时及延时初始化~; ]5 Q. m" u$ b$ c. P3 v
usart_debug包含串口printf重定向及串口接受中断函数,数据接收均以“\r\n”为结束标志~* K( u C0 H" Y, K0 m J
串口初始化:8 k' ?1 C) {; \3 |
- void MX_USART1_UART_Init(void)
$ a) Z, \* J* m9 N - {
* Y& f3 o; H# B: H# J
' F1 D# h1 r* C K8 _- /* USER CODE BEGIN USART1_Init 0 */. B' n: Z; @+ k( k7 {4 }
b ?& u* J3 F4 O- /* USER CODE END USART1_Init 0 */" W* T4 e* k2 Y% q9 G7 p, p
- & a, U9 B7 _8 B8 C' W! Z% o ]
- /* USER CODE BEGIN USART1_Init 1 */
9 D7 O& L6 F4 D" D0 ^
4 c0 k* W+ z! j: Z+ M- /* USER CODE END USART1_Init 1 */0 \% ]" d! L0 Q X# ?
- huart1.Instance = USART1;
8 Z6 l( t6 D" y7 i' `5 P+ n - huart1.Init.BaudRate = 115200;
: E K; b8 T9 `7 s9 Y - huart1.Init.WordLength = UART_WORDLENGTH_8B;4 Z# C& f2 h8 X" A# c) m
- huart1.Init.StopBits = UART_STOPBITS_1;
3 X, V8 R. X$ Q* j6 ]: a- N. l; h - huart1.Init.Parity = UART_PARITY_NONE;# U, j2 ^% e% s7 h. C! v( j
- huart1.Init.Mode = UART_MODE_TX_RX;
: P9 k; T5 B+ h( {5 y - huart1.Init.HwFlowCtl = UART_HWCONTROL_NONE;
1 R- [( n/ K7 c$ l4 M" K$ g v6 d - huart1.Init.OverSampling = UART_OVERSAMPLING_16;$ F1 z0 {6 ?" f, |; M
- huart1.Init.OneBitSampling = UART_ONE_BIT_SAMPLE_DISABLE;; ]0 f! l2 J8 ?. ]2 ^. V
- huart1.Init.ClockPrescaler = UART_PRESCALER_DIV1;# _+ I, F) d- `+ ?0 R" S- @
- huart1.AdvancedInit.AdvFeatureInit = UART_ADVFEATURE_NO_INIT;
+ c2 H! o+ \% m4 K$ Z, |/ ~# w - if (HAL_UART_Init(&huart1) != HAL_OK)
3 T, i2 U( d; j7 h - {
, c1 p$ B$ x! f/ Y - Error_Handler();
+ L6 e! B/ x. f, z1 M/ [0 P% e - }
) G( O- W+ a1 L' i, c, I" v) a - if (HAL_UARTEx_SetTxFifoThreshold(&huart1, UART_TXFIFO_THRESHOLD_1_8) != HAL_OK)0 ^3 D) w& x5 [ s: C
- {
+ D7 k5 g5 P6 D- w5 d8 j - Error_Handler();
$ C* D: D/ A5 E; S6 @ - }+ [, {& B, a4 L8 |
- if (HAL_UARTEx_SetRxFifoThreshold(&huart1, UART_RXFIFO_THRESHOLD_1_8) != HAL_OK), {9 P) h. ?0 P. h$ h& V# J6 d7 X
- {
7 H6 K+ P. T9 B* z. y- i - Error_Handler();
0 F" R) V. }, `+ A8 @$ D# W - }
' c, [% \/ |# F - if (HAL_UARTEx_DisableFifoMode(&huart1) != HAL_OK), g7 f/ M' o+ l* i
- {
~- a2 Q2 F U - Error_Handler();0 b6 H | v8 o7 G* e( p3 ~7 O
- }2 q6 Y7 G. w! P5 ?$ N
- /* USER CODE BEGIN USART1_Init 2 */3 b9 W6 d5 p# T: M- |. @! I8 a5 q5 b
- #if EN_USART1_RX+ ? i; \3 ]: K( x* Q9 Q
- HAL_UART_Receive_IT(&huart1, (u8 *)aRxBuffer, RXBUFFERSIZE);//该函数会开启接收中断:标志位UART_IT_RXNE,并且设置接收缓冲以及接收缓冲接收最大数据量& ~7 m( C* u- K; q+ K
- #endif# ^; D3 O# V" ]! r
- /* USER CODE END USART1_Init 2 */
: {' u7 @+ _4 E
$ U$ s- ^+ U6 C" U% n- }
; j' N. v- o4 M; e
串口中断会掉函数:
# I4 E# v& L/ B5 H- void HAL_UART_RxCpltCallback(UART_HandleTypeDef *huart)
" b2 k2 p5 F2 e - {
& b% p# d, I, ~, y. U
- A* `3 r5 |9 p! F- if(huart->Instance==USART1)//如果是串口1! |) V! Z- E# U. G' b
- {
@1 [/ b4 Z: W7 n, N - if((USART_RX_STA&0x8000)==0)//接收未完成
4 o- ?- W" B* N4 S) P - {2 p* `% ^6 J/ J( E3 g& D
- if(USART_RX_STA&0x4000)//接收到了0x0d
+ L( v- c2 O2 T3 G3 _! H - {9 Y0 A7 L ?6 c7 n8 \9 _4 m
- if(aRxBuffer[0]!=0x0a)USART_RX_STA=0;//接收错误,重新开始
6 ]) l. M- C2 h - else USART_RX_STA|=0x8000; //接收完成了 + m* m* _. N. ?: d" |2 I
- }! H3 W! b2 F1 C5 n# z1 s
- else //还没收到0X0D1 I& u& p$ |, B+ \
- {
' v, {- S! i5 [& {+ v( O - if(aRxBuffer[0]==0x0d)USART_RX_STA|=0x4000;- x8 O: }: Z. M" ?, R- N% X
- else
# K; Q8 Z: Y$ E5 w - {
4 |- Y8 n% y* D& p. V - USART_RX_BUF[USART_RX_STA&0X3FFF]=aRxBuffer[0] ;% f& _2 f! m9 J1 p
- USART_RX_STA++;( \, \. O8 }+ i
- if(USART_RX_STA>(USART_REC_LEN-1))USART_RX_STA=0;//接收数据错误,重新开始接收
0 r: S: ^* x5 z - } 8 V$ q5 N: J, u3 u/ x- r
- }
) K. f% m R+ M. B; V - }
2 ^: `! Y9 O5 J7 L* Q
0 L i9 \- Z9 A1 m- HAL_UART_Receive_IT(huart,(u8 *)aRxBuffer, RXBUFFERSIZE);$ V2 G6 i$ H. O4 R9 c& ~2 X# g
- }
8 p. h% x! a/ ~: J/ Z) } {, s - }
& `6 i- G# q. _2 A, w2 o! d' G( C- void delay_us(u32 nus)
' f5 e3 h( v" B4 C; j; N8 e! v - {
4 W5 I/ y! y% O3 Q7 x1 E5 E! m& | - u32 ticks;: F* P) y! j/ @; F# Q# r( |
- u32 told,tnow,tcnt=0;6 m! B" C1 K7 n1 q
- u32 reload=SysTick->LOAD; //LOAD的值
3 U2 y" R% _! d' P7 r+ u! h; r0 Q - ticks=nus*fac_us; //需要的节拍数 ; ~, m# l0 w. S. r# G
- told=SysTick->VAL; //刚进入时的计数器值
( u! G. {( N2 d9 ]# S - while(1)
7 a, C3 `/ r" U1 F" N6 o1 h7 c- L - {: T5 j7 |5 U1 i! Z4 j+ k
- tnow=SysTick->VAL;
* w! `% F8 F% e8 |# I5 d - if(tnow!=told)$ p/ p: l' I+ n' b6 H% D! a2 j
- { 2 A: F2 F, A- \/ g, Q
- if(tnow<told)tcnt+=told-tnow; //这里注意一下SYSTICK是一个递减的计数器就可以了.0 F" _9 @. a9 @# U/ T! V8 w
- else tcnt+=reload-tnow+told;
+ R. J6 q. w, ^, Y, M - told=tnow;
# V, j' m# o& X1 ?, [% A - if(tcnt>=ticks)break; //时间超过/等于要延迟的时间,则退出.
1 R0 q" ?& V2 z" A2 \+ T - }
( d" ` B3 X5 n, U5 E. v8 p - };8 ~/ e$ T( t( `2 ] h n
- }: }2 S3 c5 O* w4 K
- ; C# F+ m9 z' }# Z8 C
- //延时nms0 ]/ i: q# u( W8 a" M6 L- ~$ m" v
- //nms:要延时的ms数
) k9 x6 z3 X6 M. M# k q - void delay_ms(u16 nms)3 I7 k# u. }6 r$ S, Q( f/ C
- {3 A, \8 `; _: A Y0 J- p6 I) d) F5 m
- u32 i;- P% h$ E. q. z) e+ ~0 t3 L
- for(i=0;i<nms;i++) delay_us(1000);% d0 N" _7 g5 h* b
- }
- int main(void)# @ n4 u7 z# C& E0 Q% {
- {
/ s. B4 F3 b/ }, f% _ ? - /* USER CODE BEGIN 1 */, l! ^4 A; o4 ~$ @- A6 c
- u8 len;
4 L4 F6 `: N, f9 q( B - u16 times=0;
0 e5 {: H9 Z2 Y7 c1 T' O - /* USER CODE END 1 */9 r* N U% m5 }8 z: u0 F. z4 P
6 g: N, G! h k; L; O7 {( s$ A- /* MCU Configuration--------------------------------------------------------*/) d- J. h) `. L$ a, W: G6 @/ c
- 7 _* B3 P. |1 C% D
- /* Reset of all peripherals, Initializes the Flash interface and the Systick. */, U0 `) o4 z0 ^( l
- HAL_Init();1 H$ p; e! T. V& |9 P
3 i+ y4 H* y' t0 A7 J- /* USER CODE BEGIN Init */2 }, E" J- ~: `/ h" s
- 6 h% f/ A& U0 k1 L! k
- /* USER CODE END Init *// T' `% ?2 L% S: m* Y
9 U0 X- U% w/ {' Q; Y2 G- /* Configure the system clock */. }, ^/ ?3 p- h/ T3 f
- SystemClock_Config();
$ I9 u4 c) J" z1 y$ d# i
" j A8 q- q' _. F c( H- /* USER CODE BEGIN SysInit */
: u Z2 S2 a, c# q# U: V - . o3 l0 l7 E3 B/ R- D; h
- /* USER CODE END SysInit */
; C) n$ |0 m+ z - : J4 t' X$ P7 ]5 f# i
- /* Initialize all configured peripherals */' y4 L2 Z! G$ ^
- MX_GPIO_Init();
$ @& d# r1 |! {% F- Q - MX_USART1_UART_Init();. b K$ f. W1 u5 I$ u! I( r& K$ k- I
- MX_SPI2_Init();
( o9 o, d8 E6 l9 L/ S) T- t - /* USER CODE BEGIN 2 */* P) G3 x/ b; ]# A( W
- ' K% o' p% ]( h9 G$ Z5 K! v9 a
- //uartdbg_init(115200);! }" \: ~) O2 C+ f( e& g- Z5 q
- delay_init(168); //初始化延时函数' s4 ^7 Y3 `3 O L C1 m8 J
- uartdbg_init(115200);
* k7 S1 l* O" x9 W" R - LED_Init(); //初始化LED / L2 L# H4 S5 N' E
- /* USER CODE END 2 */: Q5 O$ [" M& ?3 s8 d1 R! A
- 5 C6 ^$ h! {. V* u; Z" t) I- l$ G
- /* Infinite loop */
! w' @, |7 e% v, v8 b4 c- Q - /* USER CODE BEGIN WHILE */# F' A r/ G8 t, N! l# G
- while (1)
1 L8 n1 M; z+ n" Y& @/ q - {
2 N$ S& [7 R0 b' ]' ~& A- x - , @3 L; S+ O, O7 P5 G4 z, G! _- O! N
- if(USART_RX_STA&0x8000)* g. q% a. ~ Z
- { 5 I/ ~% t- R* O3 u0 T. f- C. N
- len=USART_RX_STA&0x3fff;//得到此次接收到的数据长度1 {! _8 y8 j }; t! q- o
- printf("\r\n您发送的消息为:\r\n");
4 ~6 m/ t; m8 L* r' v - HAL_UART_Transmit(&UART1_Handler,(uint8_t*)USART_RX_BUF,len,1000); //发送接收到的数据
" S" ~+ p( d+ K% L2 B - while(__HAL_UART_GET_FLAG(&UART1_Handler,UART_FLAG_TC)!=SET); //等待发送结束
$ c9 N t. m8 _, I; N W1 w/ I: u - printf("\r\n\r\n");//插入换行0 K6 Z/ _5 f9 a0 _
- USART_RX_STA=0;
( a/ B! r1 Z R3 r0 p6 w3 z& | - }else G2 f* P2 P4 s u6 J, S* p7 Q0 ]
- {/ T R0 [7 b: Q
- times++;
0 A; g1 E7 m3 W: ]( O5 ]" V+ x - if(times%5000==0)
; W8 H3 j; p4 G/ Q9 D' [& @/ h - {
4 \; h1 X# `. t( l* C8 ~5 ? x( q - printf("\r\nSTM32F417_COREBOARD 串口实验\r\n");6 X8 A: d% H$ c: U5 G
- printf("胤幻1988@ST中文论坛\r\n\r\n\r\n");
$ K5 s u U8 b' n - }
9 W) n, w# f3 X, { z2 Z) N - if(times%200==0){printf("请输入数据,以回车键结束\r\n"); } 6 F" p, Q% \. U6 |
- if(times%30==0)LED0=!LED0;//闪烁LED,提示系统正在运行.
9 P% v: \2 |0 k+ m* { - delay_ms(10); ! E2 T! F. r/ g( U" m1 ?& T7 m' n2 B
- }
0 k2 x% r) |* U7 v' b - /* USER CODE END WHILE */
7 B1 C* M* I1 A; h - 2 j% f- v7 Y' Y0 g2 K) s9 @0 z+ Z
- /* USER CODE BEGIN 3 */" l3 w: u/ |; W* @0 E
- }2 A, ~' j# P$ u' E% A
- /* USER CODE END 3 */
4 A( ~7 u4 M4 H9 d W$ | - }

8 B8 u+ H" g h) A# X好了,模板就到这了~8 I9 Y' @# e5 O9 k9 k( g& x" |- M) `
代码:
 STM32U585AI_DEMO.rar
(14.94 MB, 下载次数: 7) |





 微信公众号
 手机版



# T# i! x) _) Y0 ]