




|
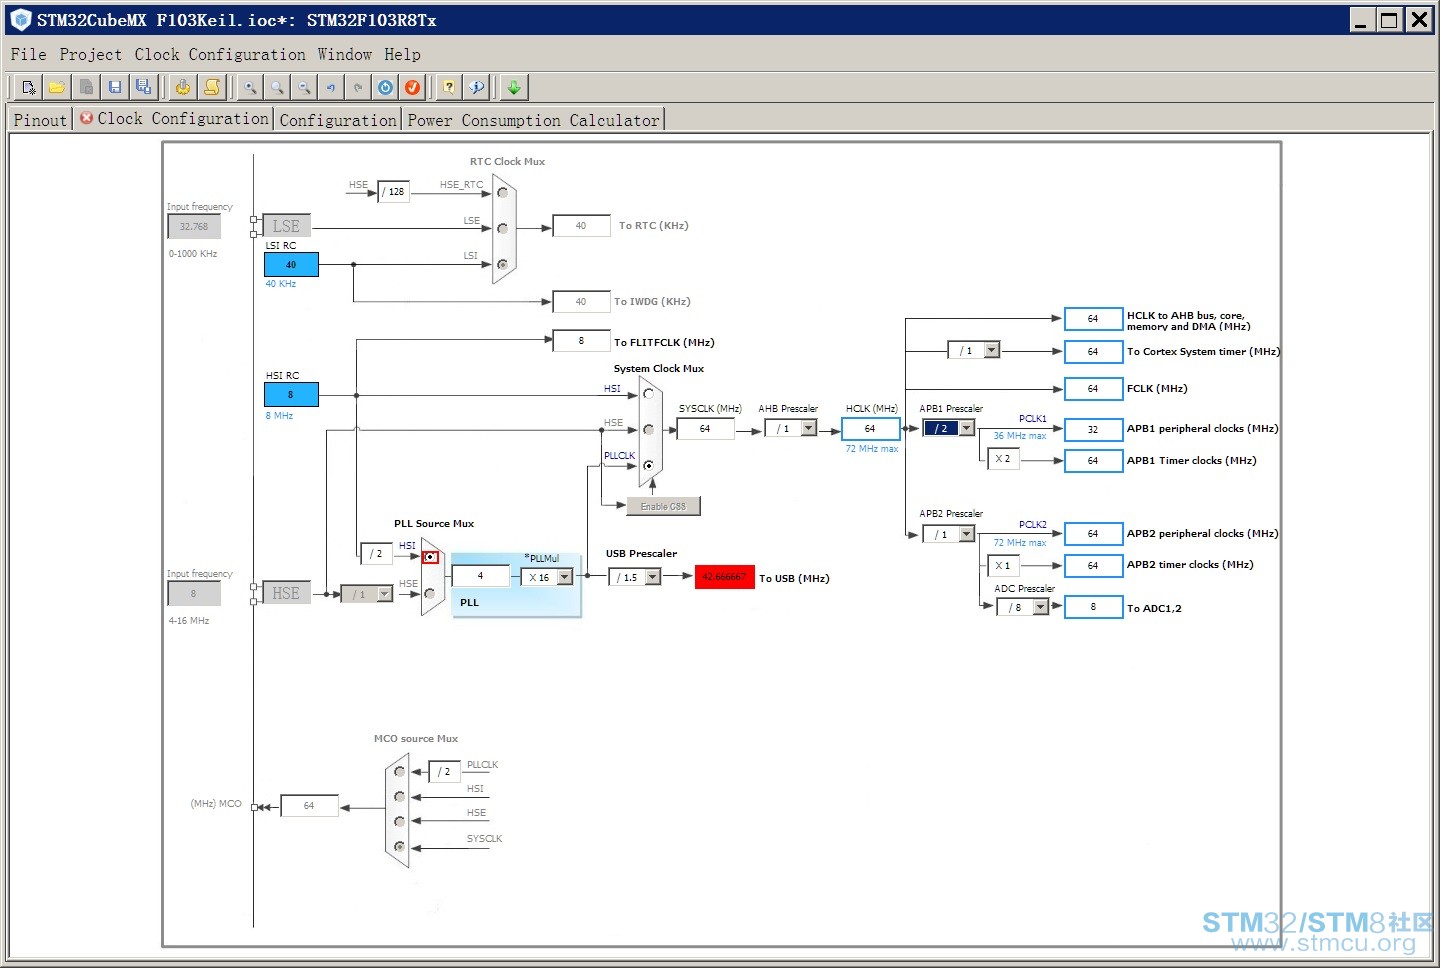
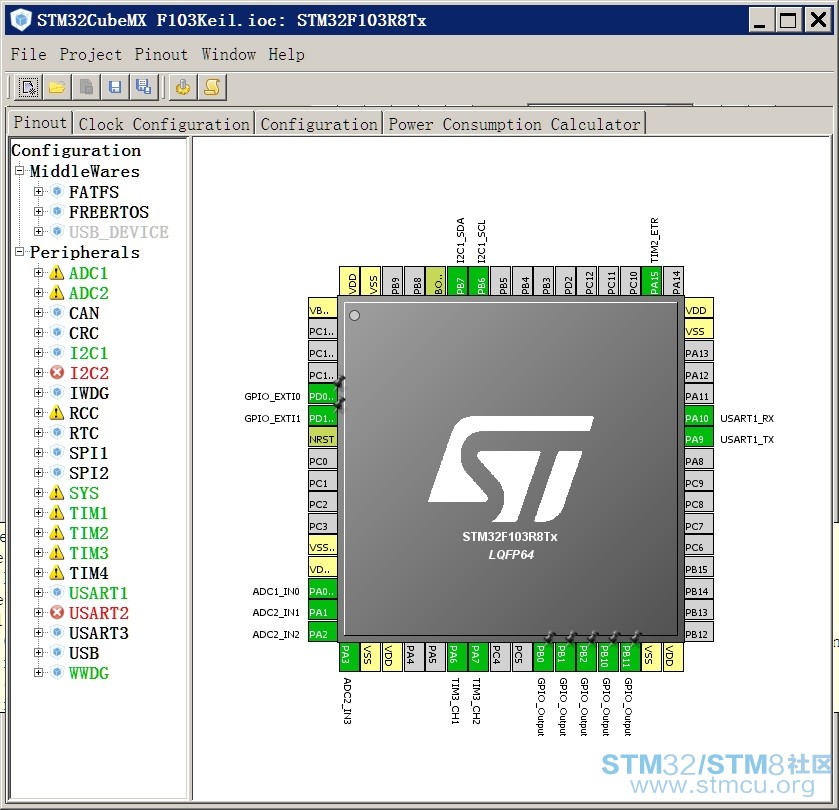
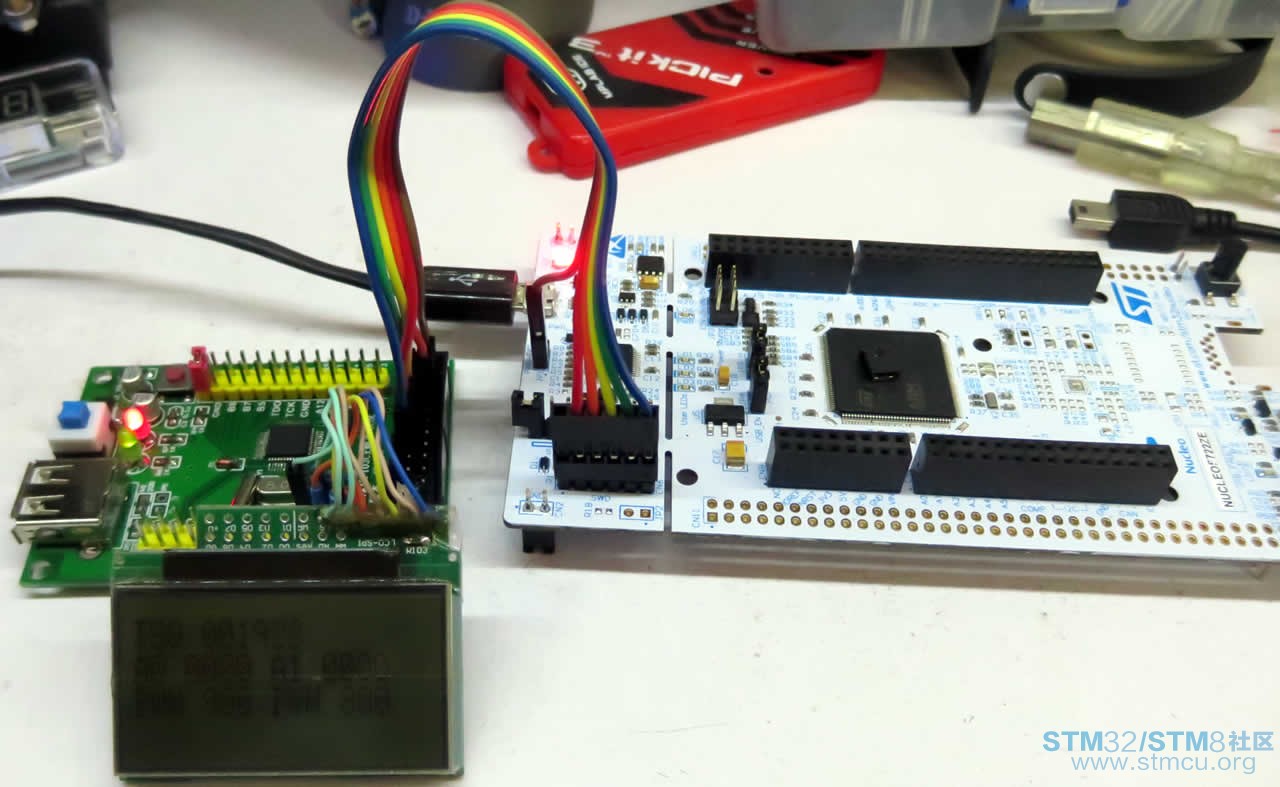
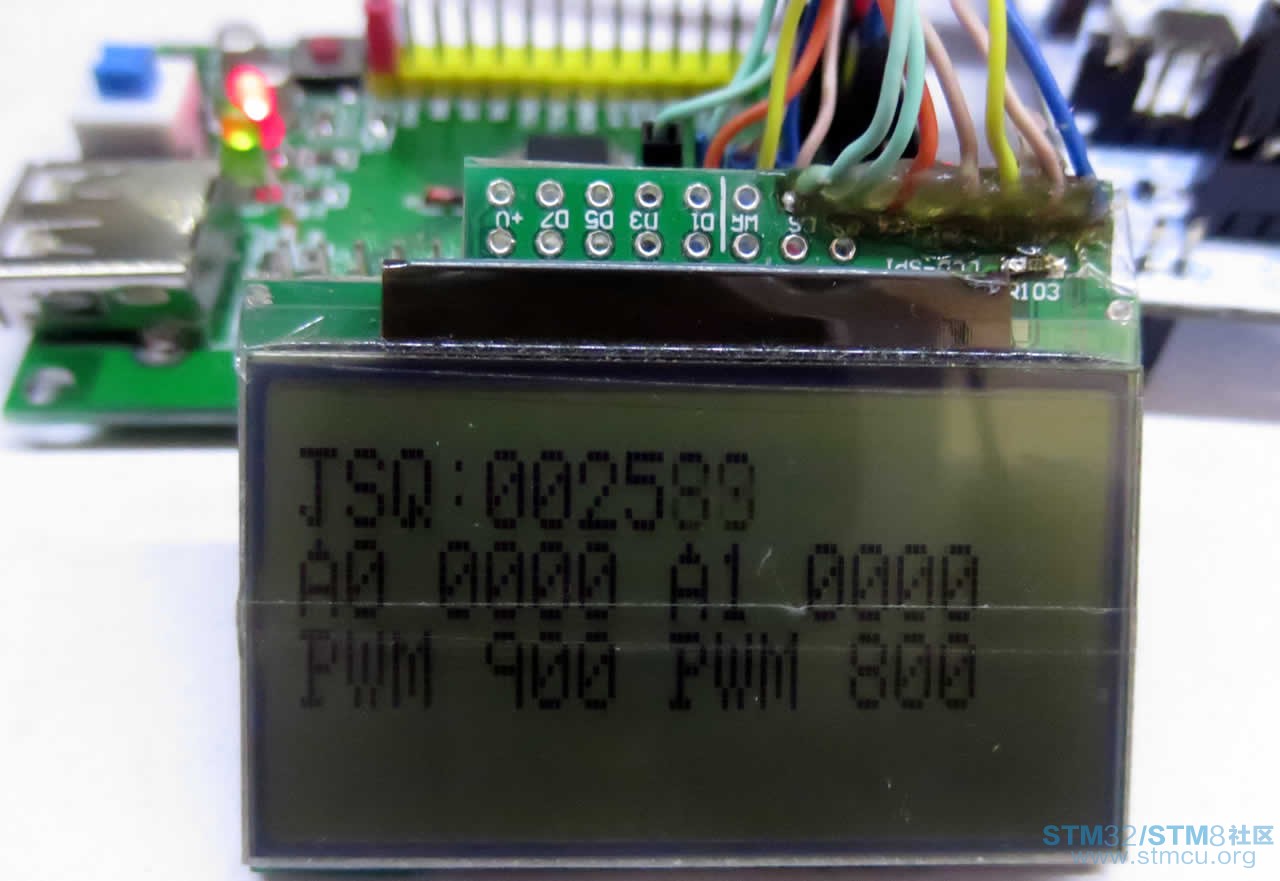
因为需要,最近新花了40元买了一块STM32F103C8T6的小型开发板。早在网站就听说系统工程生成器STM32Cudemx,借实验这块小开发板尝试这款软件试试。软件是早就下载了并且安装了,但没有用,因此版本是4.19.0的。因为网上已有较详细的使用介绍,本实验不在进行介绍。 开始比较简单,按照默认的,只是打开了GPIO口来测试班子的好坏——以为是二手的,去掉快递费应该只有30元吧。将板上所有印字的IO口都做了输出实验,连接双向二极管测好坏,一会就完成了。之后测试LCD驱显,采用无背光的KS0713LCD。默认的时钟就是8MHz,结果LCD刷屏明显,看手册F103有PLL,就想将他的SysClock升高,起码不闪屏就好,结果多次摸索,结果看图11。按照图11,选择为内部时钟,倍频16倍得到64MHz,USB是不能用了,因为USB时钟最低除以1.5还是超了,于是关掉USB。其他的各项筛选后都没有红色警告了,见图11。 GPIO的选择见图12,设置了3路Timer,其中1个外部输入2路PWM,1路输出控制、2路ADC分别1+3个通道、1路I2C、1路USART、看门狗,还有PB_0,1,2,9,10,11,其中PB_9是测试LED。 本实验主要是完成驱显,而后逐步完成设置的内容。KS0713的所有驱动创建了一个0713.h文档,保存在incs文件夹下,内容如下: #include "main.h"6 [& y" y2 y6 w) y: z/ f$ \# L #include "stm32f1xx_hal.h"/ W. S: t2 O1 ^3 U //KS0713 LCD9 ?/ O- [9 y/ K1 u const unsigned char asc2[][6]={//8x8 Dots 32-126[0-94] {0x00,0x3E,0x45,0x49,0x51,0x3E},//0 {0x00,0x00,0x21,0x7F,0x01,0x00},//14 P7 I% m3 ^2 w: A {0x00,0x31,0x43,0x45,0x49,0x31},//2/ d- Q% M0 Y& e+ n5 S" _$ W, X1 {2 { {0x00,0x22,0x49,0x49,0x49,0x36},//33 F+ X" u6 p& U {0x00,0x04,0x0C,0x14,0x7F,0x04},//44 U( t M1 M( g* B) d& L: | {0x00,0x72,0x51,0x51,0x51,0x4E},//5-5% }+ N( z. Y- @+ l {0x00,0x3E,0x49,0x49,0x49,0x06},//68 J/ q" s4 S) a4 Y/ j5 Y% l% ` {0x00,0x40,0x43,0x4C,0x50,0x60},//7$ s/ W2 ?1 T2 F% y {0x00,0x36,0x49,0x49,0x49,0x36},//8 {0x00,0x30,0x48,0x48,0x48,0x3F},//9$ M% n$ X2 y/ k4 x! E1 S* T$ {! e {0x00,0x1F,0x24,0x64,0x24,0x1F},//A-10 {0x00,0x41,0x7F,0x49,0x49,0x36},//B {0x00,0x3E,0x41,0x41,0x41,0x22},//C9 e" @/ e8 B J& |; x" q9 i5 N2 b {0x00,0x41,0x7F,0x41,0x41,0x3E},//D( w! q8 C4 {8 P5 t$ Q" q' c {0x00,0x41,0x7F,0x49,0x49,0x63},//E {0x00,0x41,0x7F,0x49,0x5C,0x60},//F-15 {0x00,0x3E,0x41,0x45,0x47,0x24},//G {0x41,0x7F,0x08,0x08,0x08,0x7F},//H {0x00,0x00,0x41,0x7F,0x41,0x00},//I4 S1 L- U! F) ]2 a7 g$ m1 N {0x00,0x42,0x41,0x7F,0x40,0x40},//J2 J. s& ]9 |0 G {0x00,0x41,0x7F,0x59,0x24,0x43},//K-209 i7 Y. P5 q. T/ w {0x00,0x40,0x7F,0x41,0x01,0x03},//L {0x00,0x7F,0x20,0x1E,0x20,0x7F},//M {0x00,0x7F,0x30,0x18,0x06,0x7F},//N4 q9 V8 R0 V3 z/ |1 n {0x00,0x3E,0x41,0x41,0x41,0x3E},//O5 Q( E% X2 k: i: Q2 D0 G {0x00,0x41,0x7F,0x49,0x48,0x30},//P-25" I, _* v% u ]/ N2 Z, O+ D {0x00,0x3E,0x41,0x47,0x42,0x3D},//Q0 C# a. v6 l0 J {0x00,0x41,0x7F,0x49,0x4C,0x33},//R {0x00,0x32,0x49,0x49,0x49,0x26},//S {0x00,0x60,0x41,0x7F,0x41,0x60},//T0 `* N' j% h$ ^ D {0x00,0x7E,0x01,0x01,0x01,0x7E},//U-30 {0x00,0x7C,0x02,0x01,0x02,0x7C},//V# O$ _8 X8 C! E {0x00,0x7C,0x03,0x3C,0x03,0x7C},//W {0x00,0x43,0x24,0x18,0x24,0x43},//X {0x00,0x60,0x18,0x07,0x18,0x60},//Y {0x00,0x63,0x45,0x49,0x51,0x63},//Z-35 {0x00,0x00,0x00,0x01,0x00,0x00},//. {0x00,0x14,0x14,0x14,0x14,0x14},//= {0x00,0x08,0x08,0x3E,0x08,0x08},//+% }% m; a; N& x8 I5 x: k1 \$ { {0x00,0x08,0x08,0x08,0x08,0x08},//- {0x00,0x00,0x00,0x24,0x00,0x00},//:-40 };0 S% ~* Q, Y3 q/ _: B, h! B" `: I% Z //Write Plus void wri(void){- V: G' R& t5 G/ Z+ ~ HAL_GPIO_WritePin(GPIOB,GPIO_PIN_10,GPIO_PIN_RESET); HAL_GPIO_WritePin(GPIOB,GPIO_PIN_10,GPIO_PIN_SET);2 m; z# M- `8 Q4 X/ ~) F9 k. v }" }$ i8 M, K( i% ~+ | //a B Data to LCD,dt:data,com:1-dat/0-com//1=clk,2=dat,3=reg,4=res void b2l(unsigned char dt,unsigned char com){ unsigned char i; HAL_GPIO_WritePin(GPIOB, GPIO_PIN_0, GPIO_PIN_RESET); if(com)HAL_GPIO_WritePin(GPIOB, GPIO_PIN_1, GPIO_PIN_SET);else HAL_GPIO_WritePin(GPIOB, GPIO_PIN_1, GPIO_PIN_RESET);;/ G$ V; ?1 d- I( O for(i=0;i<8;i++){ if(dt&0x80){HAL_GPIO_WritePin(GPIOB, GPIO_PIN_11, GPIO_PIN_SET);}else{HAL_GPIO_WritePin(GPIOB, GPIO_PIN_11, GPIO_PIN_RESET);}; dt=dt<<1;* z5 u0 ~# S' K& b wri(); } HAL_GPIO_WritePin(GPIOB, GPIO_PIN_11, GPIO_PIN_SET); }) z% z) T; u+ N& P //Set LCD X:0-102 Y:0-3' W- K, _1 b4 M3 ` void setXY(unsigned char pag,unsigned char col){4 a# w7 B1 @- H9 k1 h( i; w: I b2l(0xB0+pag,0);//page //col+=0x04;//+4-->4bit b2l(0x12+((col&0x70)>>4),0);//如果反着,0x10+6 K2 f9 H) S/ M! Y b2l(col&0x0F,0);//row-L4 } //LCD Clear void lcdClear(void){ unsigned char pag,col; for(pag=0;pag<8;pag++){ setXY(pag,0);4 O R6 H2 b( `1 S8 _ for(col=0;col<132;col++){b2l(0x00,1);}; }, ], o X: E& t' q } //c:Char,cha[]4 T! W. D9 {% f% F void c2l(unsigned char pag,unsigned char col,unsigned char c){. M! W/ N5 n( A0 t, i unsigned char line;; Z$ N( Q( l# N6 i# e, s5 j setXY(pag,col*6);//6$ A4 z" q8 U$ g2 T for (line=0;line<6;line++)//6 b2l(asc2[c][line],1); }* C4 f* F: P& t5 Y5 W' a //KS0713LCD Initial void lcdInit(void){ HAL_GPIO_WritePin(GPIOB, GPIO_PIN_2, GPIO_PIN_RESET); HAL_Delay(10); HAL_GPIO_WritePin(GPIOB, GPIO_PIN_2, GPIO_PIN_SET);) r5 A9 \2 I5 J6 u7 ^ HAL_Delay(10); b2l(0xAE,0);//AE=关闭显示/AF=开显示 b2l(0xE2,0);//LCD初始化 b2l(0xA0,0);//刷新行顺序A0=1~132列/A1=132~1 b2l(0xC0,0);//刷新纵顺序C0=1~64行/C8=64~1 b2l(0xA2,0);//A2=1/65=1/7__A3=1/65=1/9速率7 U ?9 o: h0 D* j5 C b2l(0x2F,0);//电源模式28+VC+VR+VF HAL_Delay(1); b2l(0x23,0);//20~27=1.9,2.19,2.55,3.02,3.61,4.35,5.29,6.48V/偏压 HAL_Delay(1);7 A: q8 M( C/ v5 y5 z b2l(0x81,0);//V0电压,后跟参数 b2l(0x2C,0);//000000~111111=0~63=8.83~11.17V/30=10V, R$ v+ I# ^% d' [ HAL_Delay(1); b2l(0xAD,0);//AC=关闭游标/AD=打开游标 b2l(0x00,0);//跟上00=OFF/01=1S/02=0.5S/03=AllOn Z% J6 x" @$ d: R v9 [. C b2l(0xAF,0);//开始显示 HAL_Delay(10); o9 p6 m( y; g } //0713 Display ASCII Test void dispAsc(void){/ P2 w( x( F, ?# U/ D" m int i,j,k=0;; D! R" H: u$ P$ h% l# B for(i=0;i<4;i++){! B1 @$ c3 j& D$ O0 s* { for(j=0;j<16;j++){ c2l(i,j,k);# e! }) v1 d* s0 s3 a if(k>39){k=0;}else{k++;} }' V3 E# N7 w4 A" N; g }. D$ h3 D8 Z- y! {( ~. H) {/ t } //END Files// main主函数内容如下[许多是自己生成的,还没有改,一些说明在这里删除了,可以减少一点]:! { B0 f4 v. g6 [% t( T* c n" f /* Includes ------------------------------------------------------------------*/ #include "main.h"; g7 l& A: |" D7 ]* D #include "stm32f1xx_hal.h"4 I Z$ I2 p8 S2 G$ F( w #include "0713.h"1 R# N2 v: a: a- H5 ^ /* Private variables ---------------------------------------------------------*/+ L) @( M# n+ ?. E6 z7 b$ q ADC_HandleTypeDef hadc1; ADC_HandleTypeDef hadc2; I2C_HandleTypeDef hi2c1;" V& i0 N/ ^6 ^5 S. w7 R1 [/ r" m TIM_HandleTypeDef htim1; TIM_HandleTypeDef htim2;* U" O0 C2 f7 b' z: b* X TIM_HandleTypeDef htim3;( ^8 B7 f( w% w! h UART_HandleTypeDef huart1;5 ^9 B3 i9 G* S( M6 ^% u6 J WWDG_HandleTypeDef hwwdg;2 i; I/ `2 p' S2 x /* Private function prototypes -----------------------------------------------*/ void SystemClock_Config(void); void Error_Handler(void); static void MX_GPIO_Init(void);8 H+ n* {) v1 X static void MX_ADC1_Init(void);: D4 n" h7 F) b! M static void MX_ADC2_Init(void); static void MX_I2C1_Init(void); static void MX_TIM1_Init(void);( e4 p+ q$ N; I$ n0 Z/ o( l static void MX_TIM2_Init(void);$ y) i+ U. Q" ~4 v static void MX_TIM3_Init(void); static void MX_USART1_UART_Init(void);- o4 A! `( {# n static void MX_WWDG_Init(void);& Q% [% Z1 A S) j0 n1 C% E& M void HAL_TIM_MspPostInit(TIM_HandleTypeDef *htim);4 m4 v5 i- S# [. Y; r0 }$ u: o ) K. P1 f# }+ ?9 g F2 N uint32_t js; uint16_t val0,val1,val2,val3,pwmdir0=1,pwmdir1=1,duty,dut0=900,dut1=800,ddu0=3,ddu1=4; //LED Test Program void led(void){ if(HAL_GPIO_ReadPin(GPIOB,GPIO_PIN_9)) HAL_GPIO_WritePin(GPIOB,GPIO_PIN_9,GPIO_PIN_RESET); else HAL_GPIO_WritePin(GPIOB,GPIO_PIN_9,GPIO_PIN_SET);2 P$ U0 {1 `8 d0 y' { } //Display BaseData void dispBase(void){ c2l(3,0,19);c2l(3,1,28);c2l(3,2,26);c2l(3,3,40);//JSQ:( l2 G0 Z% L& y$ ~& r. ` c2l(2,0,10);c2l(2,1,0);c2l(2,8,10);c2l(2,9,1);//A0A1:; P& C- t6 w4 O/ b& U j5 ] c2l(1,0,25);c2l(1,1,32);c2l(1,2,22);//PWM' ~7 r& o% W9 t, _+ I, D/ o/ U c2l(1,8,25);c2l(1,9,32);c2l(1,10,22);//PWM } //Disp Meseger void dispMes(void){ c2l(3,4,(js/100000)%10);c2l(3,5,(js/10000)%10);c2l(3,6,(js/1000)%10);c2l(3,7,(js/100)%10);c2l(3,8,(js/10)%10);c2l(3,9,(js)%10); c2l(2,3,(val0/1000)%10);c2l(2,4,(val0/100)%10);c2l(2,5,(val0/10)%10);c2l(2,6,(val0)%10);5 h; M. C* m% J: G c2l(2,11,(val1/1000)%10);c2l(2,12,(val1/100)%10);c2l(2,13,(val1/10)%10);c2l(2,14,(val1)%10); c2l(1,4,(dut0/100)%10);c2l(1,5,(dut0/10)%10);c2l(1,6,(dut0)%10);$ l1 f( v J+ }5 l3 i" F2 W c2l(1,12,(dut1/100)%10);c2l(1,13,(dut1/10)%10);c2l(1,14,(dut1)%10); }* v8 b) B/ B6 i //* |6 m7 m* a& N1 ] int main(void){ /* Reset of all peripherals, Initializes the Flash interface and the Systick. */7 {8 c$ ~% {& Y* h; m9 d* j HAL_Init(); /* Configure the system clock */ SystemClock_Config(); /* Initialize all configured peripherals */ MX_GPIO_Init();4 o( f7 d2 R" V! n8 ?9 G- B MX_ADC1_Init(); MX_ADC2_Init(); MX_I2C1_Init();1 t; T" x" ]$ L MX_TIM1_Init(); MX_TIM2_Init(); MX_TIM3_Init(); MX_USART1_UART_Init(); MX_WWDG_Init();" K- Z, W4 @; ^, P% n- G9 k! K lcdInit();5 A% h/ u, K5 P( V2 x* I F4 w lcdClear(); dispBase();$ x& C1 S6 i$ ]1 \& ?3 U# I while (1){ js++; dispMes(); led(); HAL_Delay(10);& w$ r' H+ U. [& |/ t } } 6 e8 N8 S$ w& n! l( R /** System Clock Configuration */ void SystemClock_Config(void){ RCC_OscInitTypeDef RCC_OscInitStruct; RCC_ClkInitTypeDef RCC_ClkInitStruct; RCC_PeriphCLKInitTypeDef PeriphClkInit;8 Y# j+ [% g3 \9 Y( R /**Initializes the CPU, AHB and APB busses clocks */, r5 W1 w( G3 [/ z0 Q RCC_OscInitStruct.OscillatorType = RCC_OSCILLATORTYPE_HSI; RCC_OscInitStruct.HSIState = RCC_HSI_ON;, E; ]7 Z/ C. n+ K4 W) w$ i RCC_OscInitStruct.HSICalibrationValue = 16; RCC_OscInitStruct.PLL.PLLState = RCC_PLL_ON;3 k. L1 a, K+ A& ~+ h2 l- { RCC_OscInitStruct.PLL.PLLSource = RCC_PLLSOURCE_HSI_DIV2; RCC_OscInitStruct.PLL.PLLMUL = RCC_PLL_MUL16;4 F8 b6 H% e7 T; m4 [, \5 G if (HAL_RCC_OscConfig(&RCC_OscInitStruct) != HAL_OK){6 G8 p5 s! S1 i) e Error_Handler();7 x, d, I- s& Y- Y, Z6 ^ }3 p, i) ^% t4 W7 `8 Q /**Initializes the CPU, AHB and APB busses clocks */0 _- Z& k/ u0 B# \7 A; o2 _* @3 W7 d9 x RCC_ClkInitStruct.ClockType = RCC_CLOCKTYPE_HCLK|RCC_CLOCKTYPE_SYSCLK|RCC_CLOCKTYPE_PCLK1|RCC_CLOCKTYPE_PCLK2;) j. Y6 _; J# L, a RCC_ClkInitStruct.SYSCLKSource = RCC_SYSCLKSOURCE_PLLCLK;6 m! G3 ?1 R2 g RCC_ClkInitStruct.AHBCLKDivider = RCC_SYSCLK_DIV1; RCC_ClkInitStruct.APB1CLKDivider = RCC_HCLK_DIV2;! @$ P9 E: _5 E RCC_ClkInitStruct.APB2CLKDivider = RCC_HCLK_DIV1; if (HAL_RCC_ClockConfig(&RCC_ClkInitStruct, FLASH_LATENCY_2) != HAL_OK){: @1 Z3 w* u6 |0 o) o% m9 H2 U- _ Error_Handler();5 C" _: [0 Q: x- F0 h }& r9 p' ~7 ]% ?8 M: ?- V( s/ y* D PeriphClkInit.PeriphClockSelection = RCC_PERIPHCLK_ADC; PeriphClkInit.AdcClockSelection = RCC_ADCPCLK2_DIV8;8 H" k* S. ^ n+ G) U7 o; y if (HAL_RCCEx_PeriphCLKConfig(&PeriphClkInit) != HAL_OK){7 P4 d8 y! g) _4 Q* ? Error_Handler(); }% f P) Z6 B( q* P: p, P% n /**Configure the Systick interrupt time*/6 \ {' w. Y# R$ a HAL_SYSTICK_Config(HAL_RCC_GetHCLKFreq()/1000); /**Configure the Systick */ HAL_SYSTICK_CLKSourceConfig(SYSTICK_CLKSOURCE_HCLK); E6 v5 D' C# S0 u6 V( t! d /* SysTick_IRQn interrupt configuration */- D- q. T. m m2 q) h- O HAL_NVIC_SetPriority(SysTick_IRQn, 0, 0);0 A0 X0 g5 o$ ?- o } /* ADC1 init function */' P) P: n& Q- E! u static void MX_ADC1_Init(void){# W6 L. Z# O( ?7 z ADC_ChannelConfTypeDef sConfig;# V& @5 y, Y* O /**Common config */7 I' v0 x3 m$ r! Y0 Q6 ^: F hadc1.Instance = ADC1;6 x6 W( M. f6 b9 Q5 o w( a3 X- Z hadc1.Init.ScanConvMode = ADC_SCAN_DISABLE; ?5 B. G8 s8 w/ P( S hadc1.Init.ContinuousConvMode = DISABLE;, h5 X# [3 d) C# x4 Y7 v p [ hadc1.Init.DiscontinuousConvMode = DISABLE;7 \/ E7 ]7 K2 t3 K" \+ N' Q hadc1.Init.ExternalTrigConv = ADC_SOFTWARE_START;5 n! I, _8 `0 S3 y( K hadc1.Init.DataAlign = ADC_DATAALIGN_RIGHT; hadc1.Init.NbrOfConversion = 1;: b$ ^5 o6 s0 Q7 d7 i, U if (HAL_ADC_Init(&hadc1) != HAL_OK){9 W: {0 @# y: P Error_Handler(); } /**Configure Regular Channel*/ sConfig.Channel = ADC_CHANNEL_0;; g" a* v6 k9 C0 E: P sConfig.Rank = 1; sConfig.SamplingTime = ADC_SAMPLETIME_1CYCLE_5;5 N( G- W6 t7 b8 V+ S: W4 m if (HAL_ADC_ConfigChannel(&hadc1, &sConfig) != HAL_OK){( X' H7 z; V) u3 [! y# z" o7 T' U$ @ Error_Handler();2 `$ d0 D0 _2 G }" R' u1 B$ }+ I# S2 H# g Y }9 N6 T/ I5 B; A, G! s /* ADC2 init function */ static void MX_ADC2_Init(void){ ADC_ChannelConfTypeDef sConfig;' x* v6 j: v! ^6 j, J# N: l% {1 M /**Common config */ hadc2.Instance = ADC2; hadc2.Init.ScanConvMode = ADC_SCAN_DISABLE; hadc2.Init.ContinuousConvMode = DISABLE; hadc2.Init.DiscontinuousConvMode = DISABLE;- ^6 g% j U# w* g3 s8 c1 h hadc2.Init.ExternalTrigConv = ADC_SOFTWARE_START; hadc2.Init.DataAlign = ADC_DATAALIGN_RIGHT; hadc2.Init.NbrOfConversion = 1; if (HAL_ADC_Init(&hadc2) != HAL_OK){ Error_Handler(); } /**Configure Regular Channel */2 E; c% y& _% ]+ [ sConfig.Channel = ADC_CHANNEL_1;- Q% H3 k! p0 b9 B! f: u sConfig.Rank = 1; sConfig.SamplingTime = ADC_SAMPLETIME_1CYCLE_5;* ?- d1 d/ U, C( [' x7 G if (HAL_ADC_ConfigChannel(&hadc2, &sConfig) != HAL_OK){# q& l# O9 L! a0 n# k5 R Error_Handler(); }$ g& D, ]3 r, t9 J/ U } /* I2C1 init function */ static void MX_I2C1_Init(void){9 U/ R% g9 C# p1 f# r hi2c1.Instance = I2C1; hi2c1.Init.ClockSpeed = 100000; hi2c1.Init.DutyCycle = I2C_DUTYCYCLE_2;; ^$ u* M0 O& O% U hi2c1.Init.OwnAddress1 = 0; hi2c1.Init.AddressingMode = I2C_ADDRESSINGMODE_7BIT; hi2c1.Init.DualAddressMode = I2C_DUALADDRESS_DISABLE; hi2c1.Init.OwnAddress2 = 0; hi2c1.Init.GeneralCallMode = I2C_GENERALCALL_DISABLE; hi2c1.Init.NoStretchMode = I2C_NOSTRETCH_DISABLE;' R; [+ e' K6 y" w# | if (HAL_I2C_Init(&hi2c1) != HAL_OK){ Error_Handler(); }" j; W8 B: ]0 j0 D7 B: q. f G& [2 H) K } /* TIM1 init function */# ~* T# z5 I& `% F+ W# M# G! i$ d static void MX_TIM1_Init(void){7 }, \* y3 Z# p- Q' e, F; x; ^ TIM_ClockConfigTypeDef sClockSourceConfig; TIM_SlaveConfigTypeDef sSlaveConfig;( @5 Y' K- C7 h o TIM_MasterConfigTypeDef sMasterConfig; TIM_OC_InitTypeDef sConfigOC;0 F) ?9 C" h' w& n4 F* `7 N. n TIM_BreakDeadTimeConfigTypeDef sBreakDeadTimeConfig; htim1.Instance = TIM1; htim1.Init.Prescaler = 0; htim1.Init.CounterMode = TIM_COUNTERMODE_UP; htim1.Init.Period = 0;. N U/ m8 F0 N7 ^ htim1.Init.ClockDivision = TIM_CLOCKDIVISION_DIV1; htim1.Init.RepetitionCounter = 0; if (HAL_TIM_Base_Init(&htim1) != HAL_OK){ Error_Handler(); }8 }2 `6 k. q( \& B1 q sClockSourceConfig.ClockSource = TIM_CLOCKSOURCE_INTERNAL;5 Y3 v1 X* R6 N, ` if (HAL_TIM_ConfigClockSource(&htim1, &sClockSourceConfig) != HAL_OK){ Error_Handler(); }6 v9 c6 O+ b: d2 E/ b if (HAL_TIM_OC_Init(&htim1) != HAL_OK){. c" I7 H: a6 R Error_Handler(); } sSlaveConfig.SlaveMode = TIM_SLAVEMODE_DISABLE;* Q p) i% v. Z/ q1 a" e5 b sSlaveConfig.InputTrigger = TIM_TS_ITR0;" c" y5 t& D- Q7 ] if (HAL_TIM_SlaveConfigSynchronization(&htim1, &sSlaveConfig) != HAL_OK){7 e& w* W0 O6 K& } Error_Handler();( H+ l3 W- y8 t1 s0 I7 \' X4 N( v } sMasterConfig.MasterOutputTrigger = TIM_TRGO_RESET; sMasterConfig.MasterSlaveMode = TIM_MASTERSLAVEMODE_DISABLE;$ d! @! ~$ u, r& C4 | H if (HAL_TIMEx_MasterConfigSynchronization(&htim1, &sMasterConfig) != HAL_OK){ Error_Handler();5 q2 y6 H3 ^! ?2 F# W8 z. e. a }# b/ m- ^6 u8 r1 x. Z" ? sConfigOC.OCMode = TIM_OCMODE_TIMING;# y' X6 k' S0 q* J2 N/ s sConfigOC.Pulse = 0; sConfigOC.OCPolarity = TIM_OCPOLARITY_HIGH; sConfigOC.OCNPolarity = TIM_OCNPOLARITY_HIGH; sConfigOC.OCFastMode = TIM_OCFAST_DISABLE;# z4 Z8 a1 |, @6 t% W7 A' Z3 q ~+ w6 l sConfigOC.OCIdleState = TIM_OCIDLESTATE_RESET; sConfigOC.OCNIdleState = TIM_OCNIDLESTATE_RESET; if (HAL_TIM_OC_ConfigChannel(&htim1, &sConfigOC, TIM_CHANNEL_1) != HAL_OK){ Error_Handler();9 k& X# J. j5 D: u7 [ } sBreakDeadTimeConfig.OffStateRunMode = TIM_OSSR_DISABLE;+ X- t) Q- y; A- o' a& I sBreakDeadTimeConfig.OffStateIDLEMode = TIM_OSSI_DISABLE;- [. }/ y k- C# M2 L sBreakDeadTimeConfig.LockLevel = TIM_LOCKLEVEL_OFF;4 z9 g+ b$ Y; O sBreakDeadTimeConfig.DeadTime = 0; sBreakDeadTimeConfig.BreakState = TIM_BREAK_DISABLE;6 A1 H) C, @8 f! k" c+ I sBreakDeadTimeConfig.BreakPolarity = TIM_BREAKPOLARITY_HIGH; sBreakDeadTimeConfig.AutomaticOutput = TIM_AUTOMATICOUTPUT_DISABLE; if (HAL_TIMEx_ConfigBreakDeadTime(&htim1, &sBreakDeadTimeConfig) != HAL_OK){- |+ C1 a6 f0 o7 ^% g Error_Handler(); }6 M- \7 ^7 a" x( M0 ^. G }% @. `+ ]. u& i% r /* TIM2 init function */ static void MX_TIM2_Init(void){! ]/ y5 ^! w+ z0 u/ n" q# B% f4 y TIM_SlaveConfigTypeDef sSlaveConfig;. ~- D4 [& H9 S3 h7 q8 i TIM_MasterConfigTypeDef sMasterConfig;7 m3 g- G% f% E( b0 g htim2.Instance = TIM2; htim2.Init.Prescaler = 0;4 e; U* s% ~- L htim2.Init.CounterMode = TIM_COUNTERMODE_UP;& _+ u% t2 a k htim2.Init.Period = 0;& o, W4 c8 }; x( l8 A htim2.Init.ClockDivision = TIM_CLOCKDIVISION_DIV1; if (HAL_TIM_Base_Init(&htim2) != HAL_OK) {. @% a1 L' M& Y Error_Handler(); u+ [9 v2 u9 q4 b# o }0 w/ L0 W5 o2 L sSlaveConfig.SlaveMode = TIM_SLAVEMODE_EXTERNAL1;0 j+ O" e# Q8 s1 n: K sSlaveConfig.InputTrigger = TIM_TS_ETRF; sSlaveConfig.TriggerPolarity = TIM_TRIGGERPOLARITY_NONINVERTED; sSlaveConfig.TriggerPrescaler = TIM_TRIGGERPRESCALER_DIV1;4 p9 q3 l$ n; X/ P! Q! ` sSlaveConfig.TriggerFilter = 0; if (HAL_TIM_SlaveConfigSynchronization(&htim2, &sSlaveConfig) != HAL_OK){# Q/ ]. j8 f* Z2 `, _" K/ ^ Error_Handler();1 G6 q! j9 x$ S! Q1 Q2 J* { } sMasterConfig.MasterOutputTrigger = TIM_TRGO_RESET; sMasterConfig.MasterSlaveMode = TIM_MASTERSLAVEMODE_DISABLE;% J' P" n' E7 z8 x8 f1 J if (HAL_TIMEx_MasterConfigSynchronization(&htim2, &sMasterConfig) != HAL_OK){ Error_Handler(); }5 q6 `/ u: R" P }4 ]* k; o& U+ ?5 ?$ Q' V /* TIM3 init function */, }5 I0 J* A6 C6 L! t static void MX_TIM3_Init(void){ TIM_SlaveConfigTypeDef sSlaveConfig;2 ^6 q( ~* o7 C, E TIM_MasterConfigTypeDef sMasterConfig; TIM_OC_InitTypeDef sConfigOC; htim3.Instance = TIM3; htim3.Init.Prescaler = 0;' j& i* M# L5 U2 b, D# K- t) V htim3.Init.CounterMode = TIM_COUNTERMODE_UP;$ F) l3 `$ o2 N9 r5 ] htim3.Init.Period = 0; htim3.Init.ClockDivision = TIM_CLOCKDIVISION_DIV1;! _) h" U+ d+ m$ `( w2 f if (HAL_TIM_Base_Init(&htim3) != HAL_OK){ Error_Handler(); } if (HAL_TIM_PWM_Init(&htim3) != HAL_OK){5 q! ~! i; C! y. F/ I; r% f- I Error_Handler();7 }6 s# B( ]$ g8 j! G2 Q } sSlaveConfig.SlaveMode = TIM_SLAVEMODE_EXTERNAL1; sSlaveConfig.InputTrigger = TIM_TS_ITR1; if (HAL_TIM_SlaveConfigSynchronization(&htim3, &sSlaveConfig) != HAL_OK){+ ~# X8 K( D" M2 H3 U1 o Error_Handler(); } sMasterConfig.MasterOutputTrigger = TIM_TRGO_RESET;/ n9 y5 V, l' Z Y7 q4 Y6 @ sMasterConfig.MasterSlaveMode = TIM_MASTERSLAVEMODE_DISABLE; if (HAL_TIMEx_MasterConfigSynchronization(&htim3, &sMasterConfig) != HAL_OK){ Error_Handler();* s$ c6 G: C. f$ K- n8 T }3 i$ p/ ] ~1 [ sConfigOC.OCMode = TIM_OCMODE_PWM1; sConfigOC.Pulse = 0; sConfigOC.OCPolarity = TIM_OCPOLARITY_HIGH; sConfigOC.OCFastMode = TIM_OCFAST_DISABLE;; L; M Y {. j. Q% F6 b if (HAL_TIM_PWM_ConfigChannel(&htim3, &sConfigOC, TIM_CHANNEL_1) != HAL_OK){ Error_Handler();6 i0 k6 d0 z j9 C9 E( U }+ V" U/ M/ h/ _9 `8 t X! ? if (HAL_TIM_PWM_ConfigChannel(&htim3, &sConfigOC, TIM_CHANNEL_2) != HAL_OK){6 Y, n1 z% V9 O; j' r" U# R Error_Handler();" S/ C' T: O! }' X( i2 m* `- Z! D% k }( y: X9 Z& Y/ R& e HAL_TIM_MspPostInit(&htim3);9 f. N# i2 F% J8 G" V$ e! C } /* USART1 init function */: `* n3 h, U1 Q static void MX_USART1_UART_Init(void){# p @: T+ w8 P1 o huart1.Instance = USART1;% T, h/ w1 ^) A4 b huart1.Init.BaudRate = 115200;3 q1 _* x) E% A huart1.Init.WordLength = UART_WORDLENGTH_8B;( W$ w& o- G+ _7 T& j5 v# A huart1.Init.StopBits = UART_STOPBITS_1;1 r6 Z! g3 C# H0 O- C huart1.Init.Parity = UART_PARITY_NONE;/ S, z M8 m1 {6 I0 n. r* b: U5 R huart1.Init.Mode = UART_MODE_TX_RX;" k2 Q6 q O8 ` huart1.Init.HwFlowCtl = UART_HWCONTROL_NONE; huart1.Init.OverSampling = UART_OVERSAMPLING_16; if (HAL_MultiProcessor_Init(&huart1, 0, UART_WAKEUPMETHOD_IDLELINE) != HAL_OK){# ?+ X1 ^! F- P3 L6 e" a/ r Error_Handler(); }. ]5 L; h5 Q: c3 s2 ?, K6 ~. r } /* WWDG init function */- `2 c9 ~4 `8 \7 O3 f static void MX_WWDG_Init(void){ hwwdg.Instance = WWDG;8 }* D5 @+ N& ~1 @. T6 a: a hwwdg.Init.Prescaler = WWDG_PRESCALER_1; hwwdg.Init.Window = 64;2 h" W B. l1 |% H hwwdg.Init.Counter = 64; if (HAL_WWDG_Init(&hwwdg) != HAL_OK){ Error_Handler();$ A, |7 d6 E) i9 T$ M3 T }+ U; B& d( V2 z! ^ } 5 W! w/ `$ j9 Z static void MX_GPIO_Init(void){ GPIO_InitTypeDef GPIO_InitStruct; /* GPIO Ports Clock Enable */0 e2 C0 i2 \1 d- A+ ]4 V, j __HAL_RCC_GPIOD_CLK_ENABLE(); __HAL_RCC_GPIOA_CLK_ENABLE();1 k1 e( i4 W, J7 r V: L __HAL_RCC_GPIOB_CLK_ENABLE();/ `) F! y) W) n /*Configure GPIO pin Output Level */ HAL_GPIO_WritePin(GPIOB, GPIO_PIN_0|GPIO_PIN_1|GPIO_PIN_2|GPIO_PIN_9|GPIO_PIN_10|GPIO_PIN_11, GPIO_PIN_RESET);* A( ?; g- s- S: { /*Configure GPIO pins : PD0 PD1 */ GPIO_InitStruct.Pin = GPIO_PIN_0|GPIO_PIN_1; GPIO_InitStruct.Mode = GPIO_MODE_IT_RISING;2 r* G" \8 i/ S! I& i GPIO_InitStruct.Pull = GPIO_NOPULL; HAL_GPIO_Init(GPIOD, &GPIO_InitStruct);+ ]( I: ^6 _$ n: z; [ /*Configure GPIO pins : PB0 PB1 PB2 PB_9 PB10 PB11 */ GPIO_InitStruct.Pin = GPIO_PIN_0|GPIO_PIN_1|GPIO_PIN_2|GPIO_PIN_9|GPIO_PIN_10|GPIO_PIN_11; GPIO_InitStruct.Mode = GPIO_MODE_OUTPUT_PP; GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_LOW; HAL_GPIO_Init(GPIOB, &GPIO_InitStruct); /*Configure peripheral I/O remapping */4 U8 @* l/ t! R0 L __HAL_AFIO_REMAP_PD01_ENABLE();: e$ ~1 p& q2 y* P- W } 3 K% x# i, [% K/ \5 L. r4 c void Error_Handler(void){; j' @. v2 k' s/ m9 A+ t /* USER CODE BEGIN Error_Handler */ /* User can add his own implementation to report the HAL error return state */ while(1){ } /* USER CODE END Error_Handler */ }7 i$ Z( Y' \; z& m* @ #ifdef USE_FULL_ASSERT( h$ p( B6 }2 z8 a- V2 U% z6 O void assert_failed(uint8_t* file, uint32_t line){) y9 j) K7 A) c /* USER CODE BEGIN 6 */( D8 ~5 Z0 \; r0 `7 J: z0 X2 s /* User can add his own implementation to report the file name and line number,' [ J& l/ E0 k$ I9 c, V( i6 r( |5 ] ex: printf("Wrong parameters value: file %s on line %d\r\n", file, line) */ r3 T; z, v2 z/ H d /* USER CODE END 6 */6 u' s9 I( Z7 |& Y8 N1 T% y! e2 k }0 L7 i0 _" D7 ~9 B & p. O$ x' C. ]8 U4 o, J$ s #endif + v; n$ T2 b. a0 F8 {7 v5 C 小开发板没有下载仿真接口,只能借助于其他STM开发板的SWD下载程序,下载前还需要按下Reset键,硬件连接见照片13。编译下载后的结果见照片14。 i9 W& Z, s) y3 x6 U |
11-SysClock设置
12-å ¶ä»åè½æ¨¡å设置éæ©
13-硬件è¿æ¥
14-æ¾ç¤ºææè¿å¯ä»¥
| 学习一下103 |
| 谢谢分享 |
| 周末愉快!谢谢分享。 |
| 有LCD显示就有很多好玩的,不错,攒一个。 |
| 谢谢分享!!! |
DMA 原理从 0 到 1:为什么它能解放 CPU?一文讲透 DMA 的工作流程
【福利三:雨露均沾·逢7狂欢】之五:STM32系统时钟PLL故障排除1例
【福利三:雨露均沾·逢7狂欢】之三:AI帮我查BUG
福利三:雨露均沾·逢7狂欢】之二:STM32F407VG串口通信乱码故障的排除
基于STM32F103的I2C主从机通信
OpenBLT移植到STM32F103战舰开发板上适用于所有STM32F103系列的Bootloader
TFT LCD 与 FSMC 的硬件连接大容量 STM32F10xxx FSMC 接口
单片机:初学者该了解的STM32F103基础知识
2025软件工具兔哥知道
STM32之继电器模块
 微信公众号
 手机版


