1. 前言' Y: j& u# Q; c1 f! v+ ^ }
ST官方提供的USB库STM32F0x2_USB-FS-Device_LibV1.0.0 是基于标准库的,适用于STM32F0x2系列MCU,但是对于STM32F070来说,就需要稍作修改,本文就一直到STM32F070作一个笔记。; v T- }- h0 d" S
" l$ L7 x5 Y7 |% R" D4 C4 x2. 移植
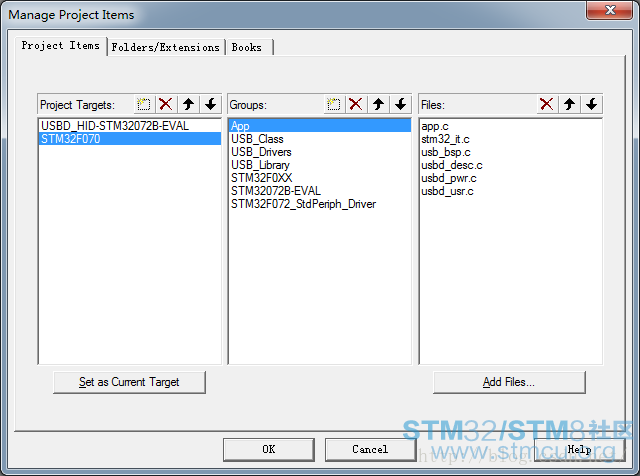
) Q E( [6 O; ?# I& J% Y1 R从STM中文官网上下载STM32F0x2 USB库,地址:https://www.stmcu.org.cn/document/detail/index/id-214961。用MDK打开,首先在Manager Project Items下的Project Targets下新增一项 “STM32F070”:
# d- p! O. M6 \: r# V2 c
5 o6 Q3 \" n4 ~7 [; |6 G3 V1 _* W
 + c& w1 S1 ?- Y
& D6 `: h$ {1 B然后切换到”STM32F070”这个Target: 。此后对所有工程属性的修改都会使用于“STM32F070”,而不再是原先的“USBD_HID-STM32072B-EVAL”了。3 w' b7 O0 m4 o- I; c
' P/ r1 H2 {# J& M: |7 g+ k
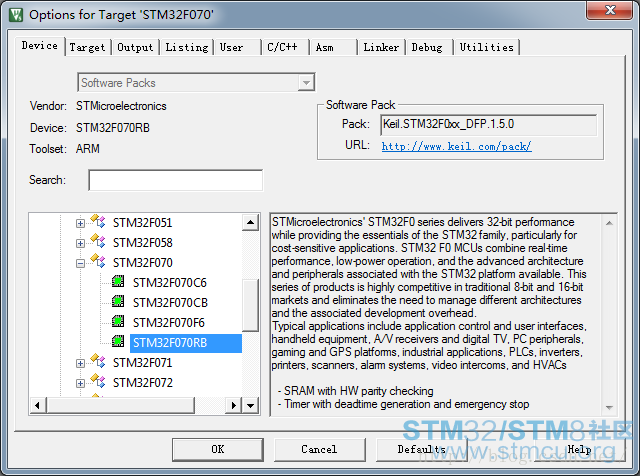
接下来修改device为STM32F070RB:
3 A- I: R1 N5 n+ a: D8 l O
5 E; v: F3 Q" a+ R; S( G
; P7 \3 @4 c/ s' `# M$ e2 r5 l0 |, n0 N& Z/ ?
工程配置弄好了后,接下来我们来修改代码部分。
* ~6 ?/ T8 T. a& k5 R4 y) Y$ K* a
& H3 u+ E+ m) ]) }9 z4 K首先我们来编译一下工程,发现此时是可以编译通过的。但是烧录到STM32F070的板子里(这里使用ST的NUCLEO-F070RB板)去时却不能成功运行。
; P4 t* Z5 ^# ]6 [2 Y( G2 p: i" \' A5 R0 i% A: d- C
STM32F072与STM32F070这两个MCU都有USB,且此IP没有什么不同,那么差异是什么呢?- K5 T4 b8 q! x. O+ r
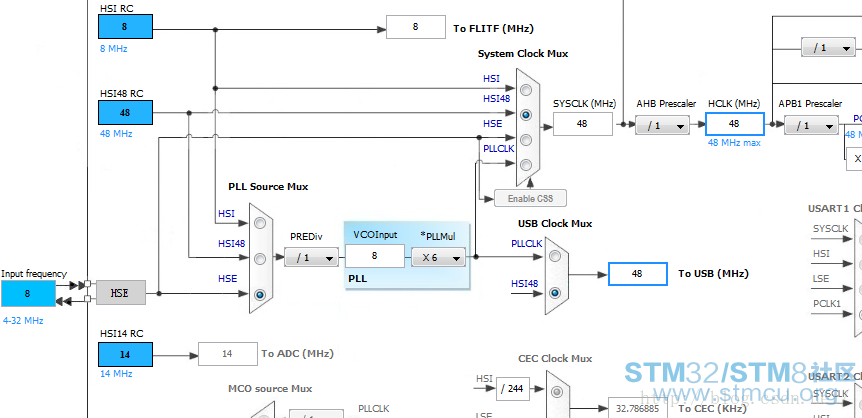
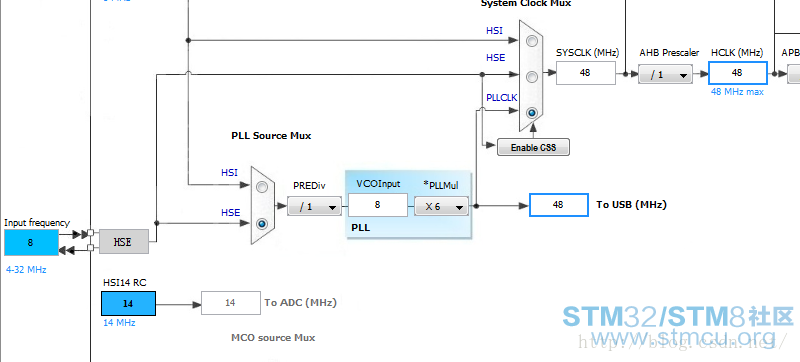
7 v ]1 O# ]& i: _: ~- n对比它俩的时钟树:
& ?% ^9 Z( J9 Q7 A% t2 P) g. O" ~, z4 o
 3 z& _ l1 {8 f
5 G! k+ r0 q# K/ P1 K
如上图是STM32F072的时钟树,可知STM32F072是有一个内部48M的晶振,这个晶振是专门给USB提供时钟的。. q; C2 G6 l/ z' n. ]
# L0 R4 I/ ]- B; K; _
$ \: }1 d* {+ q! o# n( Y+ x" u
, \' r E5 B9 `' X# B& X, T, I如上图是STM32F070的时钟树,对比STM32F072,发现STM32F070是没有那个48M内部晶振的,因此在给USB提供晶振时,需要使用到外部晶振,于是,在代码处找到设置晶振的代码进行修改:
- L4 y) Y* [; n9 g; v0 i0 \& C3 _+ ]8 U
usb_bsp.c 的USB_BSP_Init函数内:! j8 S. X& _% j& p. Y/ a1 |8 }
- [cpp] view plain copy
+ F! g. \8 c V7 P4 A# K - RCC_HSEConfig(RCC_HSE_Bypass); , I) O: k# @7 }5 x( c
-
" |/ A1 f! ?$ S - /* Wait till HSE is ready */ 8 m/ F' ~$ k" R3 v, J
- while (RCC_GetFlagStatus(RCC_FLAG_HSERDY) == RESET)
* C- t% P. o2 c1 _: E - {} ) P& ^. i8 Y: S4 Z7 _0 X! |5 S
- , ?0 X" x/ t) Z/ i# j/ o+ z
- /*Config the PREDIV for RCC_CFGR2*/ 3 [0 K$ j8 R3 G! |$ X' _. s
- RCC_PREDIV1Config(RCC_PREDIV1_Div1); 1 f$ r" s c) B/ ]
- /*HSE/PREDIV selected as PLL input clock*/
5 z' \. |! {; H: _1 W - RCC_PLLConfig(RCC_PLLSource_PREDIV1,RCC_PLLMul_6); % D) W; @1 u& h2 A! Q8 q7 Q
- /* Enable PLL */ : d9 B) j8 {+ a9 a
- RCC_PLLCmd(ENABLE);
3 u. J' r- ?4 `& W t - , }" }9 S3 S7 N) Y% Y2 w
- /* Wait till PLL is ready */ 8 U Y, ^$ E) i1 G
- while (RCC_GetFlagStatus(RCC_FLAG_PLLRDY) == RESET) 2 t! Q9 X8 `" x3 ?
- {} ; N8 Q/ A9 b7 y8 R, i) k- H+ F6 Y
- /*use the PLLCLK as system input clock*/
' G% U& T6 X! R8 e( `, L - RCC_SYSCLKConfig(RCC_SYSCLKSource_PLLCLK); 1 m2 L, v8 l" v+ s. V3 K
- /* Wait till PLL is used as system clock source */ ]% n1 k( }# k* W5 @; A
- while ((RCC->CFGR & (uint32_t)RCC_CFGR_SWS) != (uint32_t)RCC_CFGR_SWS_PLL) / m) x9 K% s0 w9 p/ h* l
- { , @, F4 y A& {) `1 Z4 U4 A
- } / L, P. q% T( Y4 O0 z
- RCC_HCLKConfig(RCC_SYSCLK_Div1); 4 ?6 j. a q6 l! l! T" v( N
- RCC_PCLKConfig(RCC_HCLK_Div1);
% B; k) ^ v' o! S% J2 H: B - /* Configure USBCLK from PLL clock */
$ W8 d! e% n: v - RCC_USBCLKConfig(RCC_USBCLK_PLLCLK);
- [cpp] view plain copy& C2 O m" k5 ]9 W% i+ O4 N
- //#include "stm32072b_eval.h" * t7 V; i& i' H: X. m" V# `
- ... 2 \: ^* ^1 `# W8 ? X+ \; Q# @
- //#ifdef USE_STM32072B_EVAL 0 T7 \4 | Z& W& U, n$ f* `
- /* When using STM32072B_EVAL board the internal pullup must be enabled */
! R! x. H( `5 S0 j( o" G - #define INTERNAL_PULLUP
! `, ?( c; U/ E - //#endif
8 Y& p/ _& Z O0 b - ...
+ t4 `4 N E/ b; T# } - //#define USB_DEVICE_LOW_PWR_MGMT_SUPPORT //关掉低功耗管理 * w5 W9 ]# n1 \" J# j6 v
- ...
# }/ \9 c/ ~& j4 _$ m - //#define USB_CLOCK_SOURCE_CRS //STM32F070下是没有CRS的
# e5 ?9 {& D8 I( M- [cpp] view plain copy
! ^' k/ N* o0 U - void SysTick_Handler(void)
6 l% \/ g: p" x# w" o& f - { , H1 {) A7 L$ Z: l- b3 H
-
0 \! ~, Z; p7 h' y3 C7 o* w - #if 0
6 u! I+ a c$ I% }: M) R0 { - uint8_t buf[4] ={0,10,10,0}; % x2 ]0 H9 w/ S! w& Z
- USBD_HID_SendReport (&USB_Device_dev, & h, H; \$ h( E6 o0 M
- buf, ' d# T6 v; m! h4 D0 o$ x+ C. C
- 4); " X# d- q- T9 Z+ e$ y
- #endif 1 @1 r& ^) f/ m, v0 ^$ o
- //#if 0 _# U9 }8 x( g. O5 r
- // uint8_t *buf;
# M* K, E. o$ _% y - //
! W( D5 A/ F- ?, R; r; d0 ^ k# g - // /* Get Joystick position */ # c5 A2 |8 w0 \# f$ u. h
- // buf = USBD_HID_GetPos(); 9 b% q5 l% D8 ]9 ~: n) ^- T" @
- // 3 S8 z0 j+ W* J" l
- // /* Update the cursor position */
. S$ I5 s2 d1 G/ Z4 f - // if((buf[1] != 0) ||(buf[2] != 0))
- p, Y9 q1 w0 V" s% A - // { : ]+ f$ n$ z2 f- H- p' T
- // /* Send Report */ # `7 a/ ]* g1 g4 T' k1 l
- // USBD_HID_SendReport (&USB_Device_dev,
! K) D2 T3 j0 e! o# d }; g* C8 l* T& a - // buf, $ a1 g" T# y8 v! x0 R
- // 4);
- ~9 C1 `* Q1 V# C! K - // } " F+ S% V/ o4 B& _$ i
- //#endif
8 A8 }7 n3 {; w: H - TimingDelay_Decrement(); " m/ _+ T: D8 A0 O7 H8 @
- }
- 0 b9 P2 L ~# G7 t; u+ J7 }) ?
- [cpp] view plain copy: O. J' q+ t- Y/ g" f5 E2 P4 t5 U
- void HAL_Delay(__IO uint32_t nTime) 1 N5 c7 r$ B; W/ U0 k% V
- { $ v( F- W! m) Y" A
- TimingDelay = nTime;
, ^' P2 F2 ]: r+ E; ~3 ` -
( k6 a2 H5 F$ ~' q2 \5 X+ ?8 n- N - while(TimingDelay != 0); @$ I$ ^. l2 E% e; ]) d8 x
- }
" t7 S" g& W) A* K B2 _) } - 1 S1 n1 g- l' r0 I, a |
- /**
9 e! y7 \; d# d& ]% I: [" L: X - * @brief Decrements the TimingDelay variable. ; v3 m2 |% ^' I8 B0 i1 C( g
- * @param None
, L8 h% v+ |5 Z - * @retval None
# t j* l; J+ i - */
" ?; a6 U) z' c - void TimingDelay_Decrement(void) ; S% c- e) Z0 j- f6 b
- { ; f4 A; U; v0 O# y- L
- if (TimingDelay != 0x00) 1 K+ r/ Z7 T( N4 R- T% r
- { , ?7 @4 O* {& h0 }
- TimingDelay--; / o/ @7 m6 N7 y2 t
- } U) r3 M2 W& @9 Q: H. k, X
- }
0 b8 S' g+ [2 @4 F! m2 ]; A* d% ~
在usbd_usr.c文件中的:
. Y4 {) V( o0 h9 |0 t- [cpp] view plain copy, s9 w; @+ R* \" n
- void USBD_USR_Init(void) 1 P# k+ j' \; I7 w0 L+ F6 H0 h
- {
" H; b/ P* O4 z+ E" w @ - /* SysTick used for periodic check mouse position */ / y g& f# @6 Y6 m
- SysTick_Config(SystemCoreClock /1000);
9 s6 i, g: i1 Z5 C- I) [ - }
6 e$ n p) @& E" l2 \- [cpp] view plain copy0 v' t4 p- ?2 y' F5 Z
- int main(void)
, z$ N( d2 L$ ?; z" }, T( i0 g& R - {
- `" Y- a% V; J4 ?, k3 s - uint8_t buf[4] ={0,10,10,0}; R3 X. {1 n- j. j( b' d
- /*!< At this stage the microcontroller clock setting is already configured, * ]& h" I3 u3 c' v
- this is done through SystemInit() function which is called from startup 5 Q: e" G' r7 Z9 ~9 N) }
- file (startup_stm32f072.s) before to branch to application main.
1 k" y6 Q! ^& |, K7 R# o/ N' ^ - To reconfigure the default setting of SystemInit() function, refer to & Y- R, O' T. E5 a& I( o
- system_stm32f0xx.c file
8 ]8 C1 s7 x! ? l9 m( |: G - */ / C# v3 s9 @, _( {1 i! W% t1 }
- ' V3 `( s- R% n
- /* The Application layer has only to call USBD_Init to 5 X Z, u, `/ _ |$ x* M
- initialize the USB low level driver, the USB device library, the USB clock
7 J, o% w7 o0 r+ |* _8 b - ,pins and interrupt service routine (BSP) to start the Library*/ ; j, O3 x5 T7 m+ E; E$ N8 ~/ w
- ; y) D* H3 j5 `
- USBD_Init(&USB_Device_dev,
% T, m7 ?8 R$ n3 Q% j& Q8 p Q1 v5 B& y - &USR_desc, - E3 G. L7 [. S" b7 f6 Q
- &USBD_HID_cb,
. E$ q$ `* o- v7 v. I4 V - &USR_cb); 4 Q& @ i/ ]# D& z" z" g
- ) @, l0 l8 J; n3 V
- while (1) ) Q+ x% _0 N4 [! Y2 y ?- V3 Y
- {
) Z2 x# L1 _( u1 E* R/ q; M7 l- x - #if 1 ' Q! ]) k0 V+ r* R7 _& ^$ n
- USBD_HID_SendReport (&USB_Device_dev,
# G1 Q! {9 d! L! @. e6 r& I - buf, " b* D# F/ B: C5 X( }2 O
- 4);
+ v, H9 @) a# q% ^5 q$ a - //delay 8 |2 T- ~9 T6 L2 ^9 r! Z" {
- HAL_Delay(1000); , v5 q# g% N5 P* k* M+ \" V
- #endif . x4 E w. i, [. X" z
- }
0 Y- j/ Z5 x2 X$ D& K - }
( [( n8 R( A5 B9 k3 C- m( n
; V% |/ Y3 C0 f" J; q$ e) w* |最后在NUCLEO板上测试OK!
3 H1 v* ?% v+ s6 O d7 W( d8 O8 o0 Q, p2 w* V" [8 j
, E6 t# v% h: R- h
8 A6 }3 d( r9 v }
/ t/ P) l! E! @( ?' ?# L4 Q4 S8 L
6 S. ~$ c( _8 p. w7 D, Q ~5 L' `. E6 v( x: r+ Y) v
转载自FLYDREAM02 B, s9 W$ X$ Q' i3 J
# x8 U- z) ~# x( W* U$ {4 N
|





 微信公众号
 手机版


