|
STM32CubeMX-ADC数据采集
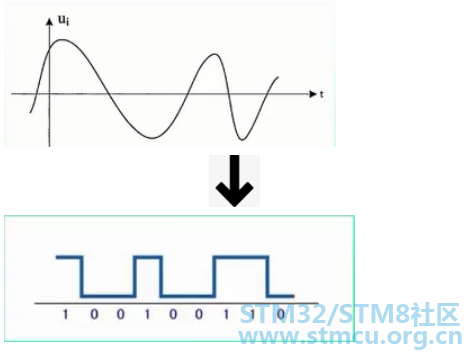
5 A8 p8 {0 |' L7 ?+ f/ B$ e+ l7 FADC(Analog-to-Digital Converter)模数转换器$ ?* h C. P8 |1 `# I2 L
 & V( N: e- N1 [, u
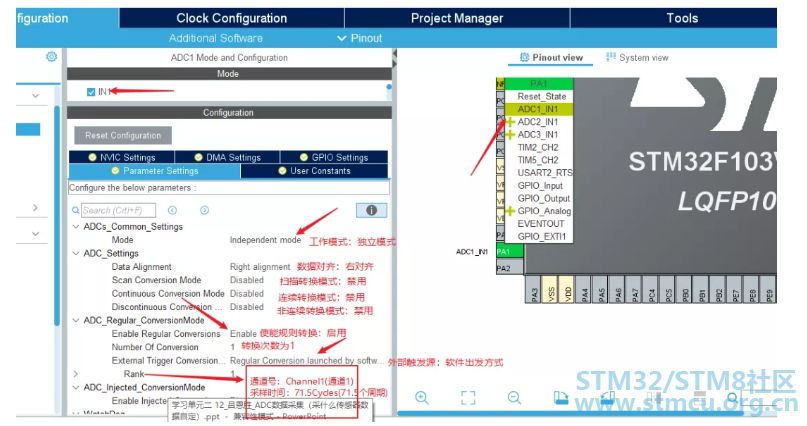
ADC外设的工作参数配置
- L. W5 o& [! j% }- b
 - U2 ~" N9 L, `3 I8 [2 K/ a/ v- y
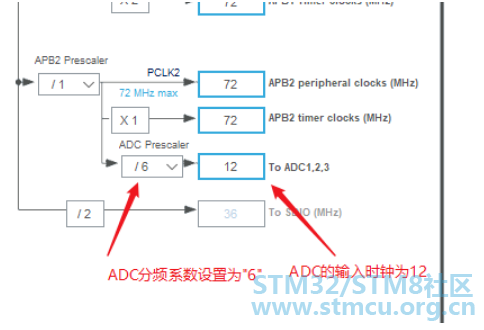
ADC外设的工作参数配置
& C7 P1 P6 h) n C6 ^4 W& O
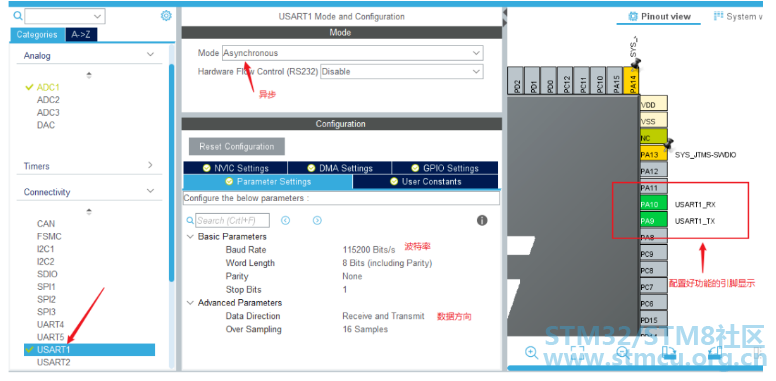
' c' Q/ M! C5 S+ W$ Y配置USART外设的工作参数
8 o/ V: I( m2 T0 O
 + a9 E. d* G/ q. x G* i# V& g; U
生成代码
" ]7 ]& |/ S9 ~& D. F8 b6 d 在main.c文件中设置所需变量,8 k, @# n2 t% s' x
% r2 J! U- R' o' ]7 r
0 P" h. \$ B) ^6 e6 y7 I) L" y- /* USER CODE BEGIN PV */# r0 o- r$ P8 O" C
- // ADC转换值存放
4 d) `7 u G/ v - uint16_t adc_value = 0;3 x# j' s$ ^. q$ p9 _4 @. O: B$ c2 |
- // 电压值
) i& T+ v2 u7 P9 d) U2 O - float voltage = 0.0;4 W. ?7 A' _) p1 v% K7 x# p1 O
- // 电压值结果显示) Q1 z0 c4 _ s4 E8 O
- char voltString[50] = {0};* A& |/ U# {- g0 O9 ]
- /* USER CODE END PV */
8 n+ J" h7 [7 p$ _, A( ]' I* W
, X' `& Y( l9 ^4 z3 f 在while循环里,9 @4 N/ _# E7 f. A; {& W9 [7 r+ `
- while (1)" g* @, E! E, _+ q
- {# K" T+ I% V) p& {- L
- // 启动ADC转换! k5 E1 S0 F: ~# i2 r
- HAL_ADC_Start(&hadc1);
& y0 q' S7 U+ b* A - // 等待转换完成,第二个参数表示超时时间,单位ms
5 a2 q+ Z; X6 {8 l8 J/ ^- R5 i - HAL_ADC_PollForConversion(&hadc1, 100);6 ?9 _/ M/ `! u3 }
- // 为换取ADC状态
3 E5 ~& t+ S8 k - adc_value = HAL_ADC_GetValue(&hadc1);" S& r; v% L9 g' I) _' s, o
- // 采取的右对齐除以2的12次方,参考电压为3.3V, s4 ^$ E8 s# {1 P6 e/ _& C! y
- voltage = (float)adc_value / 4096 * 3.3;! J/ c j N! Z! u
- sprintf(voltString, "²É¼¯µ½µÄµçѹֵΪ: %.2f V", voltage);
. }6 ]6 C5 j: n - printf("%s\r\n", voltString); r8 q4 @* J0 n* s$ l# F
- HAL_Delay(1000);( Z( [ _' O7 q
- /* USER CODE END WHILE */
: Z$ F4 Z; }7 ^) V: r5 V - ! { B" D0 L% k0 o$ P4 D
- /* USER CODE BEGIN 3 */
2 o% Y2 Z0 A3 T$ D/ f* k8 A! H - }
1 S0 n* _1 z$ E7 O! A% g8 L0 g0 e+ G, v/ J
在USART.c添加,
! A& b* H" {' T6 Z; ]" m6 |. @7 \/ h, P' O4 _
3 O& U* K5 p, J- #include "usart.h"
# j8 i) B* J: d - ( S# ~0 L7 |0 k; o% V
- int fputc(int ch, FILE *f)
; V, [# Q# f( h, c9 k" @ - {# ]2 c& Q8 A* D' k
- HAL_UART_Transmit(&huart1, (uint8_t *)&ch, 1, 0xFFFF);
# o4 B% @- `$ A" z8 S# w- g - return ch;
/ L% P2 o" ~9 e, { - }
" Z' x: J5 _7 y2 x: `
在USART.h添加,5 H7 t+ Y+ U/ X: @+ m) V
- #include "main.h"
! F9 E* Q2 ]8 P. v3 d" J - #include <stdio.h>
+ X0 e5 |, T1 D. ?; k$ o( ^' V, e6 o, i$ y9 Y5 r
) h; L* h1 {2 A, U# R3 K6 |! A
$ O9 P2 q, x$ k8 L$ C4 J- w
& {) i+ U" j+ ^4 p; Q v |





 STMCU-管管
发布时间:2020-10-19 13:55
 微信公众号
 手机版


