64.1 初学者重要提示4 }8 }# `2 d) u- \5 i7 s
学习本章节前,HAL库的几个常用API均作了讲解和举例。
4 j" {% |# Y/ j# |" S 设置PWM周期时,注意结构体HRTIM_TimeBaseCfgTypeDef中的Period周期参数范围,至少3个HRTIM时钟周期,最大值0xFFDF。1 K( C2 U) m- b: U* L7 z
HRTIM的输出极性可以设置激活状态Active和非激活状态Inactive,这里要注意一点,激活状态既可以设置为高电平输出,也可以设置为低电平输出。
4 X& a5 w" `, u: k' ? HRTIM其它几个例子执行效果展示,方便大家有个感性认识:
" {) h4 x; o; I: U
/ w! p: g$ t9 N# v: G/ _# Y64.2 HRTIM的PWM驱动设计. G- s W! A( L) R( k4 Z
HRTIM的PWM实现相对比较简单,只是涉及到的API比较多。( r( F9 E# F4 }! k
: s- L3 v& b' u% a5 g" n64.2.1 HRTIM时钟设置1 l/ r% h% c9 S
HRTIM支持两种时钟源,一个是来自CPU主频时钟,另一个是来自通用定时器。大家可以通过函数HAL_RCCEx_PeriphCLKConfig来设置使用那个时钟。具体实现代码如下:! h. Y# y3 f, }" f
# x0 A3 {7 q( `- 1. RCC_PeriphCLKInitTypeDef PeriphClkInitStruct = {0};) |, r" u5 h e) E9 P7 d1 I
- 2.
' O* R3 o G) }; f - 3. PeriphClkInitStruct.PeriphClockSelection = RCC_PERIPHCLK_HRTIM1;7 p" E4 |2 M# y0 u
- 4. PeriphClkInitStruct.Hrtim1ClockSelection = RCC_HRTIM1CLK_CPUCLK;2 X- {! k' n# ~0 s; F1 z e
- 5. if (HAL_RCCEx_PeriphCLKConfig(&PeriphClkInitStruct) != HAL_OK)
2 B/ U- z! J5 q5 ^- q - 6. {+ S( Q7 }% w' L
- 7. Error_Handler(__FILE__, __LINE__);
9 _# S0 Z% j! i+ {2 c$ H - 8. }
]" O+ t4 W/ C) B% f! Q这里把几个关键的地方再阐释下:2 S0 z- r0 ^/ S4 [) z+ ] n/ b n+ l
& I; @# {" g O! P% N% s 第1行,这个变量务必要做0初始化,防止不必要的麻烦。
* c( Y/ b# |* l- y0 p& g; T; t 第4行,用于配置HRTIM使用的时钟源,这里有两种选择:/ V9 h0 R( r1 Z4 E+ R8 M, Z
使用CPU主频时钟,对应参数RCC_HRTIM1CLK_CPUCLK。! ~2 f. M0 H- `8 |( m* x
使用通用定时器时钟,对应参数RCC_HRTIM1CLK_TIMCLK。如果CPU主频时钟是400MHz的话,通用定时器时钟就是200MHz。
1 R1 E. d: F8 K2 h64.2.2 HRTIM的PWM输出引脚; V- M9 Q; r6 q, K7 I- y
HRTIM的涉及到的输入输出引脚如下:3 ]$ `2 @/ i F
9 c$ F8 J4 i) w$ _1 G& W- FTL = FAULT INPUT Lines8 u7 } X6 i! B/ ` q! w1 I, f
- PA15 HRTIM_FLT1% t" l5 b& e, E0 D2 k
- PC11 HRTIM_FLT2% v0 `+ T, [/ D8 B* _: V7 u: ^
- PD4 HRTIM_FLT34 N- ~, b! M: _# ^% i! v' k) M
- PB3 HRTIM_FLT4# y( J0 E5 c8 s5 w2 B% g
- PG10 HRTIM_FLT5
* P9 S; t+ D9 B1 p" \ - 8 }) I% _% y0 W. k- G& H/ A1 h
- EEV = EXTERN EVENT Lines
" `2 p: {1 G h* E p - PG13 HRTIM_EEV10- }6 G) \$ O. w/ ` u
- PB7 HRTIM_EEV9
9 O: W7 x# b; e/ E |7 M - PB6 HRTIM_EEV85 u1 i7 w2 ~% q v6 b- e2 @# B
- PB5 HRTIM_EEV7
- S$ z- m2 N7 N - PB4 HRTIM_EEV64 a6 P- i% [4 P& Y; p, Z
- PG12 HRTIM_EEV5
6 s' E, t' t+ S. {7 U [, U2 Z/ c - PG11 HRTIM_EEV4
9 }$ O6 L! X) s! ` S0 x# x! g3 n - PD5 HRTIM_EEV3
$ d3 \. S0 Z( V' c' A; V - PC12 HRTIM_EEV2
! S! b+ z' h% M# V$ l. v - PC10 HRTIM_EEV1, I2 o- K! R/ [9 Z/ i, ]
; F8 n+ q' f' ?( ]9 A0 I- PC6 HRTIM_CHA1 . m y- @) {+ ]6 B1 @
- PC7 HRTIM_CHA2
. X; M" F, L$ u! ?$ o - PC8 HRTIM_CHB1$ v0 F5 H( ^* t$ h
- PA8 HRTIM_CHB2. ~$ L8 n% c, q b) ~
- PA9 HRTIM_CHC1/ ~6 J8 ?6 Y4 m8 T6 {8 T/ Q: C
- PA10 HRTIM_CHC26 N- l$ i5 z+ m# k
- PA11 HRTIM_CHD1
+ I! \0 ^: J/ L$ p! h/ H- @ - PA12 HRTIM_CHD2" J- }4 M& f4 u: j3 C- f
- PG6 HRTIM_CHE1) [9 f8 W: U4 S" x0 k
- PG7 HRTIM_CHE2: k4 a' J3 y1 C- B/ [7 h1 \* Q
- % t. }7 I% M. m
- PE0 HRTIM_SCIN
. b& @5 Z0 B* X6 J - PE1 HRTIM_SCOUT
! ]2 g6 w. e' z( Q. t! T6 k - PB10 HRTIM_SCOUT
$ e) V5 @* h8 r4 j. r- X - PB11 HRTIM_SCIN
8 |+ q, g! C! D; W9 r# j当前程序里面使用的Timer D的HRTIM_CHD1和HRTIM_CHD2,即PA11和PA12引脚输出PWM。程序配置如下:
: L4 q& f/ A+ c7 z8 N6 m# G2 a2 ?* \) ?* }0 f$ n5 Y. G( \/ }
- GPIO_InitTypeDef GPIO_InitStruct;
) |4 _' i, a! J - 3 a0 A# T( D4 }* p) {3 p. I
- GPIO_InitStruct.Mode = GPIO_MODE_AF_PP;! p1 @0 U. L8 W" t. A& a U
- GPIO_InitStruct.Pull = GPIO_PULLUP;, Q9 p# e3 ~, a" x' S) Q
- GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_VERY_HIGH;
8 J# p# P& i: M1 D8 j
0 [2 s, W, x" s- GPIO_InitStruct.Alternate = GPIO_AF2_HRTIM1;
; C; S! D3 L& i- J. a - GPIO_InitStruct.Pin = GPIO_PIN_11;
! s! `: I6 ?4 ^5 a2 Y; n& z - HAL_GPIO_Init(GPIOA, &GPIO_InitStruct);6 v9 O2 G5 a, |& q
8 \8 F0 s( D1 L9 F8 b/ w- GPIO_InitStruct.Alternate = GPIO_AF2_HRTIM1;
5 i' V0 }1 D3 s - GPIO_InitStruct.Pin = GPIO_PIN_12;
- v/ Z5 {, v% ^, X - HAL_GPIO_Init(GPIOA, &GPIO_InitStruct);
4 L3 ?! B" t) `+ Q4 H* h64.2.3 HRTIM初始化和时基配置
$ e3 Q+ e- j% \4 V/ I2 X! XHRTIM的初始化和时基配置如下:
3 O9 N6 o" j6 L7 o
6 ?) s( D, P1 [! O, P9 Q) R+ z- 1. /*##- 初始化HRTIM ###################################################*/
6 x' H7 t/ {8 @# H4 ] - 2. HrtimHandle.Instance = HRTIM1; /* 例化,使用的HRTIM1 */
$ B) [1 o( C G1 e4 m$ |9 ^' ~" M$ T2 X - 3. HrtimHandle.Init.HRTIMInterruptResquests = HRTIM_IT_NONE;/* 用于配置支持的中断请求,当前配置无中断 */) ^9 t* `3 r4 ` O& `2 G
- 4. HrtimHandle.Init.SyncOptions = HRTIM_SYNCOPTION_NONE; /* 配置HRTIM作为Master,发送同步信号,或者作, m$ z6 j1 G7 r# V
- 5. 为Slave,接收同步信号,当前配置没有做同步功能 */# Q: P! s% Y/ A+ S( ^& n
- 6.
) H( S: ~$ }* v0 j, b$ f - 7. HAL_HRTIM_Init(&HrtimHandle);) e9 |7 K; G& i0 H* M5 L* {' N0 E4 K
- 8. 7 y |- j+ C6 R9 F: Z- A
- 9. /*##- 配置HRTIM的TIMER D 时基 #########################################*/ 3 x+ W$ e2 d; @4 b! B
- 10. sConfig_time_base.Mode = HRTIM_MODE_CONTINUOUS; /* 连续工作模式 */
! j3 n, Z0 F' u1 G/ I - 11. sConfig_time_base.Period = HRTIM_TIMD_PERIOD; /* 设置周期 */
# }5 N9 X1 h+ G4 T - 12. sConfig_time_base.PrescalerRatio = HRTIM_PRESCALERRATIO_DIV1; /* 设置HRTIM分频,当前设置的1分频,也就 `; e: A: c: L
- 13. 是不分频 */' M6 z6 L L& {1 i1 Z* o
- 14. sConfig_time_base.RepetitionCounter = 0; /* 设置重复计数器为0,即不做重复计数 */' T( s- s: {! c* B% A" W5 T- ^
- 15.
% z. q- d. b, f; `7 l - 16. HAL_HRTIM_TimeBaseConfig(&HrtimHandle, HRTIM_TIMERINDEX_TIMER_D, &sConfig_time_base);
这里把几个关键的地方再阐释下:
, m* ~( y/ z8 E& F9 h
! G( ?2 L4 e3 ^$ K 第2-4行,初始化HRTIM。
: n, P2 y' \$ c2 Z n7 r, {* h- [3 v 第10-16行,配置HRTIM的Timer D时基。
e& h5 y$ R2 }# C 第11行,设置Timer D的周期。; x7 }! q; e. L* N+ F" V! R( S
比如HRTIM主频是400MHz,HRTIM_TIMD_PERIOD = 4000,那么Timer D的输出频率如下:
6 ^: j# c; t3 E1 W6 c8 N& s8 |0 x5 T+ C# I- }
PWM的频率 = 400MHz / HRTIM_TIMD_PERIOD, s) A$ N% M5 q" g- b
- f1 ~% S1 T$ \0 G" n* m) a
= 400000000 / 4000
% ]& ]3 e9 Z$ O, r; _
, l' _* K9 @% Z [$ b0 g& x; O = 100KHz$ l+ \2 F: u' j4 m- y
- T4 f; z# b3 A; N 第12行,对于STM32H7系列,仅支持下面选项中最后三个参数,也就是1分频,2分频和4分频。5 ` K2 {. d3 F1 `8 d9 W4 n# m
- #define HRTIM_PRESCALERRATIO_MUL32 (0x00000000U)
6 ]1 x4 ~4 E, Y7 B' _9 G4 S - #define HRTIM_PRESCALERRATIO_MUL16 (0x00000001U) ( G) ^- z" ~) R0 {
- #define HRTIM_PRESCALERRATIO_MUL8 (0x00000002U) : U/ Q, M+ L0 m( {% {7 m$ O
- #define HRTIM_PRESCALERRATIO_MUL4 (0x00000003U) , S" b1 _4 G. B/ N
- #define HRTIM_PRESCALERRATIO_MUL2 (0x00000004U) 8 X# ]) U" G! U# y7 _% e$ b! N
- #define HRTIM_PRESCALERRATIO_DIV1 (0x00000005U) 7 X# G8 Y9 ?4 x9 k$ t' M, {: }
- #define HRTIM_PRESCALERRATIO_DIV2 (0x00000006U) 1 j: f: r+ t9 o* v
- #define HRTIM_PRESCALERRATIO_DIV4 (0x00000007U)
64.2.4 HRTIM的Timer D配置
6 X8 ]$ R% F. |- m' ^Timer D的配置成员非常多,对于PWM输出功能来说,这些成员的功能有个了解即可:9 `7 E. O9 T; N( a4 n8 E
2 p: k" l/ R! k1 v1 q4 z4 k- `# l
- HRTIM_TimerCfgTypeDef sConfig_timerD;9 g! T1 N# T. e
- sConfig_timerD.DMARequests = HRTIM_TIM_DMA_NONE; /* 不使用DMA */ 2 Z7 u9 }7 G& l( [3 Q
- sConfig_timerD.HalfModeEnable = HRTIM_HALFMODE_DISABLED;/* 关闭HALF模式 */% g: ~- w2 j% M
- sConfig_timerD.StartOnSync = HRTIM_SYNCSTART_DISABLED; /* 设置同步输入端接收到上升沿信号后,不启动定时器 */
2 y8 h- ]! H6 p - sConfig_timerD.ResetOnSync = HRTIM_SYNCRESET_DISABLED; /* 设置同步输入端接收到上升沿信号后,不复位定时器 */4 m. g7 M0 ~2 S: l( Q6 G
- sConfig_timerD.DACSynchro = HRTIM_DACSYNC_NONE; /* 不使用DAC同步事件 */$ k& c2 \; p+ N) s0 A$ \7 y
- sConfig_timerD.PreloadEnable = HRTIM_PRELOAD_ENABLED; /* 使能寄存器预加载 */2 m; N0 ^; Y$ q6 y) W3 M
- sConfig_timerD.UpdateGating = HRTIM_UPDATEGATING_INDEPENDENT; /* 独立更新,与DMA突发传输完成无关 */8 h9 e* R- e, _- Z) l
- sConfig_timerD.BurstMode = HRTIM_TIMERBURSTMODE_MAINTAINCLOCK; /* 在突发模式下,定时器正常运行 */
4 r" [8 E& D: ^ - sConfig_timerD.RepetitionUpdate = HRTIM_UPDATEONREPETITION_ENABLED;/* 设置重计数器事件可以触发寄存器更新 */
1 ]3 [- z* l! {& }. L. l1 r ? - /* 当HRTIM TIMER的计数器复位时或者计数回滚到0时,不触发寄存器更新 */5 `, k+ d5 W# f1 n
- sConfig_timerD.ResetUpdate = HRTIM_TIMUPDATEONRESET_DISABLED; 7 B, b3 L8 N8 i) c! y# ~& v3 n/ T. _
- sConfig_timerD.InterruptRequests = HRTIM_TIM_IT_NONE; /* 不使用中断 */
+ {& Y$ ~7 ]& d" p0 @5 V( V - sConfig_timerD.PushPull = HRTIM_TIMPUSHPULLMODE_DISABLED; /* 不开启推挽模式 */
2 }+ _5 u& C5 ^# @ - sConfig_timerD.FaultEnable = HRTIM_TIMFAULTENABLE_NONE; /* 不使用HRTIM TIMER的Fault通道 */- c4 r2 a4 a! O# k @% ]9 ]; ]' c, E
- sConfig_timerD.FaultLock = HRTIM_TIMFAULTLOCK_READWRITE; /* 不开启HRTIM TIMER的异常使能状态写保护 */
/ V% c0 ?9 F& j0 S - sConfig_timerD.DeadTimeInsertion = HRTIM_TIMDEADTIMEINSERTION_DISABLED;/* 不开启死区时间插入 */
# p% a5 o6 V+ G - /* 不开启HRTIM TIMER的延迟保护模式 *// {0 R( r. d' L
- sConfig_timerD.DelayedProtectionMode = HRTIM_TIMER_D_E_DELAYEDPROTECTION_DISABLED;4 m( W0 b2 c# L3 e
- /* Master或TIMER(A到E)更新时,不同步更新寄存器 */' d; |9 ?( ]6 c8 z0 s3 E
- sConfig_timerD.UpdateTrigger= HRTIM_TIMUPDATETRIGGER_NONE;, [2 @' ~" j9 k8 j+ b
- sConfig_timerD.ResetTrigger = HRTIM_TIMRESETTRIGGER_NONE; /* 无复位触发 */. \3 F& ]/ I# r Z4 M+ X
- HAL_HRTIM_WaveformTimerConfig(&HrtimHandle, HRTIM_TIMERINDEX_TIMER_D, &sConfig_timerD);
9 T4 M: M- J- A( c注意,如果HRTIM_TimerCfgTypeDef sConfig_timerD做局部变量,务必记得清零。
1 _2 ?8 i* M4 t& Y- J; c5 H% ~: Z+ V% y
64.2.5 Timer D的输出比较配置
! y1 O% J4 p( r3 ~! l, E3 g- M* FHRTIM用于PWM功能时,比较输出用于设置PWM占空比:- HRTIM_CompareCfgTypeDef sConfig_compare;
$ m& M$ `$ B$ f6 Q! S
7 `5 E Z' }; `! O+ e- sConfig_compare.AutoDelayedMode = HRTIM_AUTODELAYEDMODE_REGULAR; /* 这里使用标准模式,即未使用自动延迟 */4 _( R, n4 m# L
- sConfig_compare.AutoDelayedTimeout = 0; /* 由于前面的参数未使用自动延迟模式,此参数无作用 */! X+ f& W8 C) `, N V
- /*- S# P. }# q* U1 o. Q' M) ?
- 设置定时器比较单元的比较值:
' k4 h6 K$ ^5 [0 H! F - 最小值要大于等于3个HRTIM时钟周期。
6 g5 p; M( L& M3 k* M - 最大值要小于等于0xFFFF – 1
: A) t3 r) O& _+ F1 P ` - */+ O: S2 n a' {
- sConfig_compare.CompareValue = HRTIM_TIMD_PERIOD / 2; /* 占空比50% */* Z% I# q0 X0 l, O# O8 Q
- HAL_HRTIM_WaveformCompareConfig(&HrtimHandle, HRTIM_TIMERINDEX_TIMER_D, HRTIM_COMPAREUNIT_1,2 N9 l: }* ~ o, _( b1 F+ p
- &sConfig_compare);
' G" u8 T" d' P; F/ h* s5 f - sConfig_compare.CompareValue = HRTIM_TIMD_PERIOD / 4; /* 占空比25% */! Q; o6 i+ P4 s& P
- HAL_HRTIM_WaveformCompareConfig(&HrtimHandle, HRTIM_TIMERINDEX_TIMER_D, HRTIM_COMPAREUNIT_2,0 g+ J1 X" k# e9 d( a
- &sConfig_compare);
$ {- \/ L2 `! I& i k注意事项:
0 C7 a; ~$ ]+ F. o
2 Q5 W2 ?9 Z) k9 C7 s 如果HRTIM_CompareCfgTypeDef sConfig_compare做局部变量,务必记得清零。
# w/ y8 h1 \5 f 配置占空比就是配置成员CompareValue,范围是0到HRTIM_TIMD_PERIOD(这个参数就是前面配置的PWM周期)。比如配置为HRTIM_TIMD_PERIOD/2就表示占空比50%,配置为HRTIM_TIMD_PERIOD/4就表示占空比25%。
- @" s, l1 P K9 t6 [
/ X. u. y5 o! D
& t- D9 B$ {' ~% N64.2.6 启动PWM输出和Timer D的计数
- @7 C2 u4 Y9 A" ]4 _! G这部分的实现代码如下:
( f9 |' ~: D% @/ N* ]- b# K' v$ K; B0 p, H$ F- P f5 Q
- 1. HRTIM_OutputCfgTypeDef sConfig_output_config;
$ V; ?0 t9 j7 C0 J4 ^& e7 _ - 2.
5 P( p( S u2 k( a% M$ E - 3. sConfig_output_config.Polarity = HRTIM_OUTPUTPOLARITY_LOW; /* 设置定时器输出极性 */
) q4 d& W- H: M2 S2 y$ C - 4. sConfig_output_config.SetSource = HRTIM_OUTPUTRESET_TIMCMP1; /* 定时器比较事件1可以将输出置位 */
8 W' E5 n% Y4 j8 d! V - 5. sConfig_output_config.ResetSource = HRTIM_OUTPUTSET_TIMPER; /* 定时器周期性更新事件可以将输出清零 */
( K0 Z1 T' R& w5 d/ q/ M - 6. sConfig_output_config.IdleMode = HRTIM_OUTPUTIDLEMODE_NONE; /* 输出不受突发模式影响 */% X3 U) x% S2 S6 b; u6 t2 j
- 7. sConfig_output_config.IdleLevel = HRTIM_OUTPUTIDLELEVEL_INACTIVE; /* 设置空闲状态输出低电平 */; A: P" }/ e" ~. h9 f
- 8. sConfig_output_config.FaultLevel = HRTIM_OUTPUTFAULTLEVEL_NONE; /* 输出不受异常输入影响 */
; T( s* E" M2 a4 O. Q - 9. sConfig_output_config.ChopperModeEnable = HRTIM_OUTPUTCHOPPERMODE_DISABLED; /* 关闭Chopper模式 */) ~9 {. t! N: g
- 10. sConfig_output_config.BurstModeEntryDelayed = HRTIM_OUTPUTBURSTMODEENTRY_REGULAR; /* 设置从突发模式切换. @% W# u" M' q; s& h, M! P* M
- 11. 到空闲模式,不插入死区时间 */3 `$ p# v" R) q& j% @
- 12.
" |( z- X3 y" b# e# v - 13. HAL_HRTIM_WaveformOutputConfig(&HrtimHandle, HRTIM_TIMERINDEX_TIMER_D, HRTIM_OUTPUT_TD1,
6 {$ L; d; ~! |9 {( M - 14. &sConfig_output_config);) o6 K$ S9 d6 K# ] a0 S+ E, j
- 15. . c3 Z% L- I8 f4 }" h
- 16. sConfig_output_config.SetSource = HRTIM_OUTPUTRESET_TIMCMP2; /* 定时器比较事件2可以将输出置位 */ $ p; b c7 _2 t
- 17. HAL_HRTIM_WaveformOutputConfig(&HrtimHandle, HRTIM_TIMERINDEX_TIMER_D, HRTIM_OUTPUT_TD2, $ Z/ [' X# {6 A) P
- 18. &sConfig_output_config);
# R$ G5 R% J9 k1 h5 B% T% }7 U - 19. - v% p2 B8 h7 R* _
- 20. /*##-9- 启动PWM输出 #############################################*/5 X8 \& w$ c* e- Q
- 21. if (HAL_HRTIM_WaveformOutputStart(&HrtimHandle, HRTIM_OUTPUT_TD1 + HRTIM_OUTPUT_TD2) != HAL_OK)" X8 i- X* J/ s4 c6 U0 |" B; D7 S+ [
- 22. {
% ]6 \- H2 N- e8 a: _2 h - 23. Error_Handler(__FILE__, __LINE__);
: K. n. M: ]9 g. H; f' v8 T - 24. }0 ^- z- a3 E# D
- 25.
! O+ N- l' h! }+ s+ k5 b - 26. /*##-10- 启动计数器 #############################################*/
- l+ G8 E0 {3 K0 y/ R d/ N - 27. if (HAL_HRTIM_WaveformCounterStart(&HrtimHandle, HRTIM_TIMERID_TIMER_D) != HAL_OK)
( P1 E& _6 G0 @- N4 J8 d' Y - 28. {) i7 O( g2 u: j, b. h- @' T% |! |
- 29. Error_Handler(__FILE__, __LINE__);- x/ A$ L6 B7 o1 Y
- 30. }
这里把几个关键的地方再阐释下:
8 A; i' A! H, A" v6 q
; X0 x; z6 s0 W, O% n, s" H 第1行,如果HRTIM_OutputCfgTypeDef sConfig_output_config做局部变量,务必记得清零。+ }4 l+ N) o: c1 V, s) j
第3行,输出极性是用来设置激活状态Active对应的高电平还是低电平。
% E8 P e: K5 a+ H0 L0 p3 ` 第4行,用来实现置位源(SetSource)设置,这里是设置满足比较事件1时,输出置位。
- Q" p1 }% M b2 H5 y. l 第5行,用来实现复位源(ResetSource)设置,这里是设置产生周期性更新事件时,输出清零。( \3 b' m' l4 H7 o8 |
通过第4行和第5行,就实现了Timer D中通道1的高低电平输出方式,
1 q; T+ _$ R B( o ]$ k9 ?# U
- ?3 Q0 Q: v5 K) n4 A% ]; F& c0 J 第16行,设置Timer D中通道2的置位源,即通道2的高低电平输出方式。
1 y& h9 e: v1 F% w1 c0 n, f6 z$ N e6 @9 u3 G
64.3 HRTIM板级支持包(bsp_hrtim_pwm.c)
/ a5 S- l9 T0 i4 S I: \+ G定时器驱动文件bsp_hrtim_pwm.c主要实现了如下一个API供用户调用:# ]* x& w3 d c5 q# L
3 y0 }1 S3 m, ?/ r* X bsp_SetHRTIMOutPWM* y( ^; S/ |; i% b! Y& G# B2 j
- T* o5 [. w- _) \3 ]% p! H- f- |: g64.3.1 函数bsp_SetHRTIMforInt
; ]7 X% `' L2 E' [$ D函数原型:
^, d$ B2 b5 L' K9 l5 n) T+ U7 }% j
void bsp_SetHRTIMOutPWM(void)
: M! h+ p0 W' J: \& U# O8 Z6 v4 m* y5 i3 m, v. y" Y8 J! }
函数描述:$ L! m1 |2 A+ [# m' y
. l. }' p$ h* V) ^
这个函数的源码实现在本章64.2小节里面已经进行了详细说明。
F! t! l7 U' R4 H; I( s9 {+ @2 b
+ a% }8 y* S) D2 X% N& P当前这个函数通过配置HRTIM的TIMER D输出两路PWM,周期都是100KHz,PA11引脚输出占空比50%,PA12引脚输出的占空比25%。
6 {9 P0 i0 Q$ l- z/ E8 P8 L1 _ x4 G( [: ]; F4 W
64.4 HRTIM驱动移植和使用
$ B. C! q4 j: J$ E定时器的移植比较简单:
6 J; N6 f3 q# O3 X) ?& y2 ]( v
2 q0 P7 X0 z( W5 t! K 第1步:复制bsp_hrtim_pwm.c和bsp_hrtim_pwm.h到自己的工程目录,并添加到工程里面。
! p# q8 O( v+ j Z! m$ w" E 第2步:这几个驱动文件主要用到HAL库的GPIO和HRTIM驱动文件,简单省事些可以添加所有HAL库.C源文件进来。
2 H! J' R& E X& F |, o 第3步,应用方法看本章节配套例子即可。" g- f$ M+ n' n7 z9 A
" R* C. c: C2 O5 f9 u
64.5 实验例程设计框架
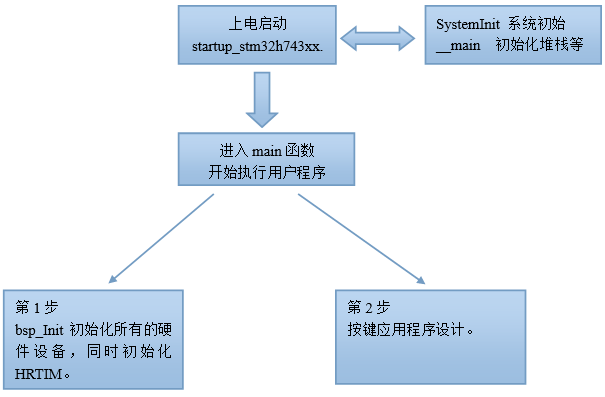
, A9 s& B. j: M8 G通过程序设计框架,让大家先对配套例程有一个全面的认识,然后再理解细节,本次实验例程的设计框架如下:8 k) o; `4 S$ d, h- _6 q9 A/ y; [. D
6 _% y! p1 U6 \, D% I6 _
1 h# Y5 ]5 e; |8 i
7 {1 _' B" K# s 第1阶段,上电启动阶段:
M. ~* h) h) q
* L( i& z! u C c# ^5 X& S/ J, V这部分在第14章进行了详细说明。- I, Q0 K( e5 b# R' o5 I1 C+ p
第2阶段,进入main函数:
* H8 s5 W# s6 M/ C6 u( |
" `4 W& S2 z. ]" h# G5 j& N 第1步,硬件初始化,主要是MPU,Cache,HAL库,系统时钟,滴答定时器,LED和串口。同时HRTIM也做了配置,将 HRTIM的TIMER D输出两路PWM,周期都是100KHz,PA11引脚输出占空比50%,PA12引脚输出的占空比25%。
/ F4 d3 E% R9 V 第2步,按键应用程序设计部分。
* _! J+ G( e# ^( O. }" W9 U, Z6 B, O4 r8 \
64.6 实验例程说明(MDK)" Y. U# `: x* W c9 v
配套例子:
/ w' a4 H* k) C3 x8 I, O1 CV7-045_高分辨率定时器HRTIM实现PWM输出
9 U) N5 J+ p$ `. \ }. S4 @+ N G' E0 }# _& {; f! s& w
实验目的:& |: { G) E" I8 D' M& q
学习高分辨率定时器HRTIM的PWM实现。
% P* R! h( Z* ~0 w7 p7 S8 X- |/ o' V8 B) R3 \
0 ?6 X. R( L8 l- `& S; w0 n( o9 d ^! e实验内容:
) Y& [+ P4 s" t' L; Q9 `( x7 b, A上电启动了一个软件定时器,每100ms翻转一次LED2。
; b( i' g8 d" m) j; K配置HRTIM的TIMER D输出两路PWM,周期都是100KHz,PA11引脚输出占空比50%,PA12引脚输出的占空比25%。
4 Q7 [: ~( x0 R+ P& T% _! k- \$ g% |5 t5 _# B+ w
1 g" V" z+ _; |# R
PWM输出引脚PA11和PA12位置:
9 F6 R% O+ R5 \, Z) k g- k* ~/ `3 h" [& V$ a% T+ F$ y' M
0 v) Y. t0 S. x5 x& D0 X
+ W' D5 u5 Q- W, |上电后串口打印的信息:
' z& `3 W7 Z, s' g7 q$ W, G) Y& C/ j w0 ~5 t# |" G) h
波特率 115200,数据位 8,奇偶校验位无,停止位 1, w6 [* a5 D+ K; \$ h
7 R* D( c& A9 K$ |; G# F* V5 Q7 Z5 j: [% t
- u* X5 h* n. T1 V* g3 [' |- Y程序设计:
. A: @7 e# y+ p/ F# U
! r& K' k; R) X: A 系统栈大小分配:! P7 q0 H$ F& I y
9 g7 n) z x( ?0 e8 f" y4 z* }
O: e" ^ ^! X1 V6 @! l
( ^! C# }2 H4 q1 P; y$ P9 p
RAM空间用的DTCM:# E' ^: g, g1 l+ [% }7 q
( A1 u+ d1 Q: D$ \+ A' U+ }' W# V
& c9 Y- \) @$ ]9 D* s5 l" w, C5 `9 @/ T& X
硬件外设初始化
& r6 [4 c V/ t; [. }* }9 n* t& g9 F9 L% \0 S
硬件外设的初始化是在 bsp.c 文件实现:
& C) T, h& v' n2 _) g
1 @' r5 J* S: F6 E0 L6 a+ k& C- /*( i0 a+ ?, d( t& q$ |
- *********************************************************************************************************
5 O& O" V. t, c1 a# @5 c - * 函 数 名: bsp_Init) m2 R7 S+ j8 Y# k; p5 w+ z% b
- * 功能说明: 初始化所有的硬件设备。该函数配置CPU寄存器和外设的寄存器并初始化一些全局变量。只需要调用一次6 z) I) r# ~* e$ f' ]
- * 形 参:无
" ^( b$ [% J. a. s. `. u. ?4 Y - * 返 回 值: 无
, n9 V/ M* R3 c. |1 V- ^; f2 w - *********************************************************************************************************
Q- |) p; f5 R7 W& Q - */5 Q* p! _6 T2 u; ]) y5 d
- void bsp_Init(void)
6 V T5 M# Q9 ?* o; c+ s' h( i8 L g - {8 {; J, n' j* \. h0 x
- /* 配置MPU */
8 K- a2 v7 g6 a: n- n$ \ - MPU_Config();
* V3 K3 Q' M; c/ S* w& _ - 1 k! w! z8 F% O8 |, k
- /* 使能L1 Cache */1 r4 W/ O5 W. l6 U' u% j
- CPU_CACHE_Enable();2 A! f E, q% d. d) h8 n. S+ e
% n1 i3 v! b. z) r8 C& v/ V- /*
% v' M: l* _" {8 F6 R! x# Q - STM32H7xx HAL 库初始化,此时系统用的还是H7自带的64MHz,HSI时钟:
* a0 ?6 y0 o( S, o - - 调用函数HAL_InitTick,初始化滴答时钟中断1ms。
: p- b- x b* N$ N: Q1 } - - 设置NVIV优先级分组为4。
! l1 A8 p; w. ~1 h3 B5 @7 r - */
# p( \; M; `8 j8 U0 X7 G" @1 j - HAL_Init();
" k0 v! T+ r/ D" U. X$ D
( `9 Z& g* w4 l4 m' b; W- /*
+ {( E* }) d/ D* ~ - 配置系统时钟到400MHz3 ]# u; Z) w6 `* k e; p
- - 切换使用HSE。
9 A8 v1 ] o) u i) P - - 此函数会更新全局变量SystemCoreClock,并重新配置HAL_InitTick。/ d. d) k, Z8 ?0 z# o
- */$ A" G/ ~5 E2 K' H! _1 G
- SystemClock_Config();
9 U; W; R- D# R7 S
& C2 p" m; A6 K9 h( Y- /* 2 @1 c( e* `4 k) d& Q& F
- Event Recorder:3 |+ ]" C8 Q: f1 o
- - 可用于代码执行时间测量,MDK5.25及其以上版本才支持,IAR不支持。0 H. n% A0 K) q* e0 t' K
- - 默认不开启,如果要使能此选项,务必看V7开发板用户手册第xx章: ~) l! G, T3 b4 M
- */ 5 s' n" Q& m( n
- #if Enable_EventRecorder == 1 2 v! D; {+ H, v6 H/ y# n3 y
- /* 初始化EventRecorder并开启 */: u z! T. h- }: I+ H' P2 I
- EventRecorderInitialize(EventRecordAll, 1U);2 P, C, B/ ~! {3 o, U( _6 h/ @
- EventRecorderStart();
2 z1 @2 G5 T! U! u, H - #endif
: g, n, z# `1 l. W$ T
' t; _- W3 V3 L W7 |3 e i- bsp_InitKey(); /* 按键初始化,要放在滴答定时器之前,因为按钮检测是通过滴答定时器扫描 */3 Z8 K: @- _5 }2 d
- bsp_InitTimer(); /* 初始化滴答定时器 */
% S1 ]& @3 g+ [( z6 p - bsp_InitUart(); /* 初始化串口 */+ O1 _/ E* @/ h1 d# r; K! ?) ~) b
- bsp_InitExtIO(); /* 初始化FMC总线74HC574扩展IO. 必须在 bsp_InitLed()前执行 */ 9 w) b" u* J. q# _! m
- bsp_InitLed(); /* 初始化LED */
" n B% P, `% t" a - }
2 \) X2 n+ \% d0 q
5 M2 @3 i, n2 W: [, `8 O
MPU配置和Cache配置:
) Q. K; i% z: a- X# a- M
- e4 Z! y9 d+ h/ L数据Cache和指令Cache都开启。配置了AXI SRAM区(本例子未用到AXI SRAM)和FMC的扩展IO区。6 \+ o$ M1 L/ a* K
9 w9 Z: K! |8 s. N' z6 P- /*( ?$ s7 q+ h4 e: E
- *********************************************************************************************************
* L( J8 O+ V4 n# U; W - * 函 数 名: MPU_Config
3 U5 Y! x) D# D9 ]/ { - * 功能说明: 配置MPU
5 T" A& L) Y& G0 X G) T - * 形 参: 无
) k4 |/ n D) H7 a. L5 j% x4 u - * 返 回 值: 无
: D+ @ d( j% y5 h8 ?/ ]" X - *********************************************************************************************************
& Q: |' s& x+ j - */
, A. W9 d7 t4 r; s8 b) n - static void MPU_Config( void )
3 Q% f8 h4 f/ O; s( O. V4 X - {- b) V( q" p; v, ]
- MPU_Region_InitTypeDef MPU_InitStruct;
: \7 h, L, X& M& U3 w* Q - " Y: R0 z! C- j. g% D, x l$ k$ \ u
- /* 禁止 MPU */
' M O- u, r5 G' {; }; P - HAL_MPU_Disable();
! I8 ]1 ~, c' B' L) n; G
1 l( f3 _& E3 K7 t+ s, `. l, ^- p- /* 配置AXI SRAM的MPU属性为Write back, Read allocate,Write allocate */
$ x6 f( j4 v! m - MPU_InitStruct.Enable = MPU_REGION_ENABLE;+ }% |( D1 \; l9 K# [ h
- MPU_InitStruct.BaseAddress = 0x24000000;0 _! h6 \4 \/ H$ `" \- U& ?' w- Y
- MPU_InitStruct.Size = MPU_REGION_SIZE_512KB;
0 Z; B: k0 {7 E6 N6 ^, m - MPU_InitStruct.AccessPermission = MPU_REGION_FULL_ACCESS;) _/ o! |( `8 B' Q. p% U
- MPU_InitStruct.IsBufferable = MPU_ACCESS_BUFFERABLE;* @1 b% G7 {( z1 F, c( g
- MPU_InitStruct.IsCacheable = MPU_ACCESS_CACHEABLE;
9 Z" Q, N4 J4 S, J8 j7 l - MPU_InitStruct.IsShareable = MPU_ACCESS_NOT_SHAREABLE;
( B; x% R$ l7 t- j( ?3 q Q - MPU_InitStruct.Number = MPU_REGION_NUMBER0;( |# q/ U0 S4 U3 J/ }2 Y
- MPU_InitStruct.TypeExtField = MPU_TEX_LEVEL1;
2 J9 q) N1 Q- K$ M( Y6 h* Y/ ~ - MPU_InitStruct.SubRegionDisable = 0x00;
6 X# p" H' v- s - MPU_InitStruct.DisableExec = MPU_INSTRUCTION_ACCESS_ENABLE;8 k+ ^& G/ m* S* j+ m" T: l1 u7 G }
h, D7 _* [8 d; y- HAL_MPU_ConfigRegion(&MPU_InitStruct);
" W- D/ L. \% K0 } - : k' S& w" G. _% d
3 J" d) k. ~5 s! I6 h8 G- /* 配置FMC扩展IO的MPU属性为Device或者Strongly Ordered */8 y/ f* W" S& L9 h
- MPU_InitStruct.Enable = MPU_REGION_ENABLE;
% O' M5 _1 C: A- w- w+ V2 p! z - MPU_InitStruct.BaseAddress = 0x60000000;1 d2 ]) V! B2 v; h( F8 |( @
- MPU_InitStruct.Size = ARM_MPU_REGION_SIZE_64KB; , {& z0 f$ c5 c( I b, B! q2 r% _: T
- MPU_InitStruct.AccessPermission = MPU_REGION_FULL_ACCESS;
; b) J/ z4 K8 C' y+ H" D - MPU_InitStruct.IsBufferable = MPU_ACCESS_BUFFERABLE;/ m6 F7 ~' L) x' K, X) t
- MPU_InitStruct.IsCacheable = MPU_ACCESS_NOT_CACHEABLE; " Z. n6 H9 A, y5 ~( f, y! F
- MPU_InitStruct.IsShareable = MPU_ACCESS_NOT_SHAREABLE;2 ?2 K# Q$ g% u' y& H
- MPU_InitStruct.Number = MPU_REGION_NUMBER1;4 I) M, V7 I+ \! N
- MPU_InitStruct.TypeExtField = MPU_TEX_LEVEL0;1 ^: B( J) m; ?5 v; b
- MPU_InitStruct.SubRegionDisable = 0x00;
6 K2 @: [ \# E. \4 w) f e: ` - MPU_InitStruct.DisableExec = MPU_INSTRUCTION_ACCESS_ENABLE;
% h0 N1 ^% n/ r) `( b% P" t - / ~9 }6 Y- \; ?* |& q. `
- HAL_MPU_ConfigRegion(&MPU_InitStruct);
1 e7 `% G- H) L' b, ~6 o
7 i7 S, a' z5 s9 p4 _% c; K- /*使能 MPU */
4 d0 u& h) F: d" a# K9 T - HAL_MPU_Enable(MPU_PRIVILEGED_DEFAULT);
3 W8 p4 |' c8 t) W7 P - }# \& K K5 _% _$ Z: `
- $ }- }1 p! X2 z5 v2 Q! K6 h
- /*. t( o) `$ M' `/ N4 o1 F% X, i
- *********************************************************************************************************8 m. h" b' X: H& L" N
- * 函 数 名: CPU_CACHE_Enable0 S7 f1 b- c+ v2 p. R4 H2 L
- * 功能说明: 使能L1 Cache3 d: z l0 v0 |" I* X/ _
- * 形 参: 无
N( q' D6 m. H, w4 _' T - * 返 回 值: 无
& I! h1 R2 {7 s0 o/ \ - *********************************************************************************************************0 p a) _& K- i9 ^
- */2 ?* Z, F4 E) N4 }/ X
- static void CPU_CACHE_Enable(void)
/ g9 i8 w1 q; a% p4 t4 L9 X - {
$ _$ }! v0 |2 J4 m3 q - /* 使能 I-Cache */
6 k7 y" x5 Y' P' ^+ }2 ` - SCB_EnableICache();
5 b$ F h- a O6 h - 3 d2 O V K7 \& c( R
- /* 使能 D-Cache */
7 e( f) V% o8 ]+ k/ Y$ ` - SCB_EnableDCache();/ n) h0 C/ p" `8 L* S3 H
- }
* [9 ?% X" C, Z1 ~3 [
& w9 r5 W: {/ A) t5 O3 I5 \5 j0 X3 ^# V" x$ ]' P9 ^
主功能:' \3 r1 E* f q% o- K' i- L( T( e8 A X
/ s: v6 U: `! ]! I- g8 P' \主程序实现如下操作:
8 F; q& e0 H7 t) B6 \; N# k+ c3 y3 b" b+ k1 }+ w! {, T, ]
上电启动了一个软件定时器,每100ms翻转一次LED2。
3 m) x3 `4 d1 T7 H 配置HRTIM的TIMER D输出两路PWM,周期都是100KHz,PA11引脚输出占空比50%,PA12引脚输出的占空比25%' J; o3 G4 \: u7 ^" d
- /* @: p# f( R5 r: ?; ]3 F
- *********************************************************************************************************
, t/ V9 y7 B% f - * 函 数 名: main
* K" i( N: o# [. Y, j - * 功能说明: c程序入口
9 Y" @) R0 p1 h' h6 B: w* r! l. {, b - * 形 参: 无
1 z. B( A! Z/ O6 i* d' P - * 返 回 值: 错误代码(无需处理). R, B3 \ ~( I b+ |
- *********************************************************************************************************5 c& X5 U. m- X5 f
- */
; M" t2 v- v. I8 [: `$ B8 F - int main(void)' q6 k" P n& p8 u/ E
- {
. g& L' a2 Z! Z" ^! g5 F% E$ ~ - uint8_t ucKeyCode; /* 按键代码 */2 ~, S" @4 S+ G3 Q C1 _
- + f5 W( Y# n) ^: b0 r: u
- bsp_Init(); /* 硬件初始化 */
6 m( s" ~- o7 b( q4 \ - PrintfLogo(); /* 打印例程名称和版本等信息 */) G- @2 ~- `6 f1 `7 Q/ C: P
- PrintfHelp(); /* 打印操作提示 */& s5 j! F$ i& f5 R
- 2 V- Y, m+ w/ W" C1 m, N& S
; L9 F1 E7 U% E Z0 j- bsp_SetHRTIMOutPWM();3 ~, R0 B F! \5 ^; T- `
/ F% c$ `/ ~1 E5 @( X- bsp_StartAutoTimer(0, 100); /* 启动1个100ms的自动重装的定时器 */8 A: I! u* q9 s$ [) z! o4 l
- 2 g# |9 X, u" A* g. O) }4 f
- while (1)
1 L) n. N. `: o5 V& c) m5 V& H9 g - {
+ a1 m9 j9 t+ J o" A H3 c8 M - bsp_Idle(); /* 这个函数在bsp.c文件。用户可以修改这个函数实现CPU休眠和喂狗 */; Y; J2 w, k6 H3 L# C
6 \2 B) P1 e* E7 b# X- /* 判断定时器超时时间 */
8 J8 r5 R* M2 B* k - if (bsp_CheckTimer(0))
A2 \( a9 K3 O3 M# U* A4 N. D3 E! g8 | - {
# o2 z( k1 h! [) s) p - /* 每隔100ms 进来一次 */
" i; U6 }; F0 Y/ B - bsp_LedToggle(2);. G q. I+ F/ b& _* {/ }; B: l
- }
' O% Y" C5 ?" H: R: e# u# R
7 p9 y$ m7 K$ p8 g8 x- /* 按键滤波和检测由后台systick中断服务程序实现,我们只需要调用bsp_GetKey读取键值即可。 */4 B! j4 y; Y: I0 R# }) p5 c0 p
- ucKeyCode = bsp_GetKey(); /* 读取键值, 无键按下时返回 KEY_NONE = 0 */
/ {) d! r. A1 |2 Z - if (ucKeyCode != KEY_NONE)
- ~6 C1 Z1 i" w" Y9 W9 A' Q - {
$ p- q' A' x4 i$ T5 X& U. M - switch (ucKeyCode)
' E6 \6 F3 i5 t7 Y& w; N1 B! y9 d - {7 b6 V9 d) {0 I$ {) q
- case KEY_DOWN_K1: /* K1键按下 */
! Y0 S8 ]# t# u; k+ _6 m" H6 ]1 G' R - break;
- _& }" R3 y2 F% J6 R - 2 E; y% Y( }2 z. j& y6 Q
- default:) ~* N, }( F3 J! w. B
- /* 其它的键值不处理 */
4 |% F2 a k. Z' A1 \3 f - break;
+ C) @ d$ }, x4 {/ ? - }
) s# W& I$ x) `$ C - }- A0 K3 o' q$ d
- }7 L$ W8 D! H$ ]$ p8 q3 X. V
- }
2 A! r; L" n- y4 S9 Q; i( I, B" ^% F4 Y! h9 A1 K( I* @% v! r
64.7 实验例程说明(IAR)& f9 M& Z. g- g! J$ N
配套例子:9 {3 N, v* ^1 M( ^& g
V7-045_高分辨率定时器HRTIM实现PWM输出4 K) o) C( }/ j4 B
+ ?1 V8 K# {, M( w1 E3 X9 w! u
实验目的:8 M5 O& z9 R o, `' a
学习高分辨率定时器HRTIM的PWM实现。
" O; f0 ~, T2 H7 o; g- F
1 g2 n7 n2 k, m- l @$ b N5 a/ M5 t0 Q7 l* J( R
实验内容:
5 x/ p. y! V# _上电启动了一个软件定时器,每100ms翻转一次LED2。; F a% V4 d. U4 j. r
配置HRTIM的TIMER D输出两路PWM,周期都是100KHz,PA11引脚输出占空比50%,PA12引脚输出的占空比25%。. Y" O0 i1 d1 r) [5 o. S
) Y# p; h$ Z: g4 T
5 m i6 i. D2 z, Z6 dPWM输出引脚PA11和PA12位置:
# n/ H6 x9 g, ]% ^5 ~; l
, m; B2 {/ o( f- ^# y% L, L( N* ]3 Q* y u. I# W
0 h% l H+ S1 N' J% }上电后串口打印的信息:' v9 V; f4 ^$ ?) _
& x. M+ ^: a. v! f: F8 \
波特率 115200,数据位 8,奇偶校验位无,停止位 1
! V6 S. O. S8 c1 h2 m$ V
8 R- n: W+ Q8 ]* t4 r/ ?" H# a6 H" d) G1 |
% R/ v# E1 G0 u- E' ^; c程序设计:( _. M' K& D' n; Z C7 A: r
3 k/ G2 e; O s" i' O# U 系统栈大小分配:4 `$ u1 m8 G9 E3 L
" T# E0 j# @$ _4 x$ @/ G7 u2 a
0 Y+ @. U& `# U; \3 {. C; }5 B! d7 x1 G8 J% ]% T9 ^+ b9 R) f b9 U! o6 J
RAM空间用的DTCM:
}4 p& g: ?0 X4 L/ y8 b" Y S+ J! Z
N+ G2 O2 j- E/ U. N7 m2 F5 M, q; A: c# x
硬件外设初始化
+ l: c% p) x* Z" I2 H9 P9 {/ s4 x) C8 S; y& R# i0 d. E' g' k
硬件外设的初始化是在 bsp.c 文件实现:
" s0 ^9 X' X3 A; _2 X) e, L, s8 p7 Y1 g) S. R& G" t2 _
- /*
7 L s) j3 R- w6 i - *********************************************************************************************************0 P& J3 d2 I) r5 k% h* ^
- * 函 数 名: bsp_Init
$ t: ^, W# r6 V# q - * 功能说明: 初始化所有的硬件设备。该函数配置CPU寄存器和外设的寄存器并初始化一些全局变量。只需要调用一次
& m a( o; X0 C7 ?; r# W4 R - * 形 参:无% m8 |1 z' U* r
- * 返 回 值: 无6 ]" [* i. x1 ^) V8 w
- *********************************************************************************************************4 D% L9 L! ]* x& ? J5 |
- */
- V# O) @; m) m, C- h0 X; {8 j - void bsp_Init(void)
1 ^. T- P- T# Q/ b% f# D R - {
: M$ z( E8 L/ n. q! Z. e - /* 配置MPU */
1 Z) R, E6 V+ c- Q, s( } - MPU_Config();
. p! r. d2 ^ p: P' S: O& J* V
+ U5 C* A) m; U' v- /* 使能L1 Cache */
% [7 V) {6 ?: T - CPU_CACHE_Enable();
2 J! F; t- x; h5 B* O
- a" b3 X( E# W% A0 y% J; ~5 C- /*
" \+ j4 r, r: R; T2 { - STM32H7xx HAL 库初始化,此时系统用的还是H7自带的64MHz,HSI时钟:
# W( g0 U/ [" s: @/ ~ - - 调用函数HAL_InitTick,初始化滴答时钟中断1ms。) L$ Q# A8 b k
- - 设置NVIV优先级分组为4。
0 N4 Q2 I8 _7 B7 |! n - */0 d! r p8 J6 i. g9 s' K L7 M
- HAL_Init();
) V$ K9 v' d' u
( X: ^7 N/ t' \1 x9 \- /* 5 p" C. d1 a+ c6 F7 P
- 配置系统时钟到400MHz" @9 q' r+ @0 W' M! k
- - 切换使用HSE。
% _7 s9 Y0 r4 P* M% k - - 此函数会更新全局变量SystemCoreClock,并重新配置HAL_InitTick。+ Z. K f+ S$ p
- */; ^/ ]" ~+ D+ n* F
- SystemClock_Config();. w N9 U- G- _ U
- * I! M t. y7 Y3 i: }: ]
- /*
: I$ i, z* y* B5 z - Event Recorder:2 b% U# \) q6 _+ q3 j
- - 可用于代码执行时间测量,MDK5.25及其以上版本才支持,IAR不支持。
H8 M8 O( m# S, ], C9 T9 p1 X. l+ | - - 默认不开启,如果要使能此选项,务必看V7开发板用户手册第xx章# `7 l: l% y* w; S& C' i) O' }& y
- */ # o2 X4 w X. o. m
- #if Enable_EventRecorder == 1 1 w' H; S( I' R8 \! u5 \3 T
- /* 初始化EventRecorder并开启 */( E* E4 S0 e; A, o: f* B: T
- EventRecorderInitialize(EventRecordAll, 1U);
- _, P* i, s/ N: I c - EventRecorderStart();
% T' o9 Z. W6 x6 L# l: x/ Z - #endif) ~" Q4 w9 R/ G
- % f# Z7 L1 @ o$ [' K" C4 ^9 T
- bsp_InitKey(); /* 按键初始化,要放在滴答定时器之前,因为按钮检测是通过滴答定时器扫描 */
; c5 C7 B6 W ~! z! d" ]2 g. n - bsp_InitTimer(); /* 初始化滴答定时器 */
3 F7 T- \* S ? - bsp_InitUart(); /* 初始化串口 */
B4 `3 f" Y6 N. z! P - bsp_InitExtIO(); /* 初始化FMC总线74HC574扩展IO. 必须在 bsp_InitLed()前执行 */ ' n1 E. e$ }, N: c' X
- bsp_InitLed(); /* 初始化LED */ 0 @: c# A. p& ~: m* B P1 ~
- }
) `6 K& H, {2 k+ e2 m9 S$ N MPU配置和Cache配置:( A* E3 _% _8 W, h N; W
3 x, a' J. ?* @& |. B c
数据Cache和指令Cache都开启。配置了AXI SRAM区(本例子未用到AXI SRAM)和FMC的扩展IO区。- X' d* c1 r( R# F. B1 j
! e3 o; q- ]- y3 _/ Z
- /*
/ b9 W K/ V4 q+ R. M9 y; H - *********************************************************************************************************; ^. T- l" b% ]' a
- * 函 数 名: MPU_Config- t. l) ^ W6 J; Q, y& J$ V
- * 功能说明: 配置MPU
: s0 p, C$ Y ^' A d - * 形 参: 无
; D% K2 ]; }4 a7 x - * 返 回 值: 无7 p* n& T# f3 C9 H) w: E. E0 Q% T
- *********************************************************************************************************
) P/ l* [5 i2 b1 s+ ^ - */
4 G$ q4 z: a% n5 u% a) J5 ]; C - static void MPU_Config( void )
2 y+ c/ V: ^6 o3 y' n8 i0 X - {
( @8 m( ^. v' ~1 [" G3 F8 Q - MPU_Region_InitTypeDef MPU_InitStruct;
5 l3 U5 I; h8 x1 S
" e! n9 p' S0 N& E5 \/ R% H- /* 禁止 MPU */ ~2 _; \& A/ J( }
- HAL_MPU_Disable();
+ u! m/ C8 ^8 ?/ L7 A9 ]
" k, u) m. ]# B$ t- /* 配置AXI SRAM的MPU属性为Write back, Read allocate,Write allocate */) q! U3 W! L" J. x" L- R' O) h
- MPU_InitStruct.Enable = MPU_REGION_ENABLE;
$ g" n4 J9 t- n$ I/ O - MPU_InitStruct.BaseAddress = 0x24000000;
5 o1 R' B6 L7 w& r0 W" {* d* O - MPU_InitStruct.Size = MPU_REGION_SIZE_512KB;
: p. k1 ]# {3 y& H2 k. p) P1 q+ v2 v - MPU_InitStruct.AccessPermission = MPU_REGION_FULL_ACCESS;
1 G5 u$ K5 P' X7 J5 s - MPU_InitStruct.IsBufferable = MPU_ACCESS_BUFFERABLE;/ c3 c/ U0 G: H" L0 k( O" ~
- MPU_InitStruct.IsCacheable = MPU_ACCESS_CACHEABLE;! M! X6 x9 v* x, q+ b" G
- MPU_InitStruct.IsShareable = MPU_ACCESS_NOT_SHAREABLE;3 R. v3 ~5 G' f6 a+ k! M
- MPU_InitStruct.Number = MPU_REGION_NUMBER0;
7 X# b# U. h- f - MPU_InitStruct.TypeExtField = MPU_TEX_LEVEL1;
4 D0 f1 e$ P3 u/ Q( \ - MPU_InitStruct.SubRegionDisable = 0x00;# W+ e! g) N" q$ [
- MPU_InitStruct.DisableExec = MPU_INSTRUCTION_ACCESS_ENABLE;+ p D. l4 W1 ?2 x9 a8 e o/ r9 F2 n Z
- ' i* i e3 X4 n; X
- HAL_MPU_ConfigRegion(&MPU_InitStruct);* z5 c3 t: I, r
6 i. x; Z7 Q3 b, Z- 4 A" X, z& p) K6 t! h! s9 y6 F
- /* 配置FMC扩展IO的MPU属性为Device或者Strongly Ordered */
' J+ u# P! Q- @. r - MPU_InitStruct.Enable = MPU_REGION_ENABLE;6 C1 H1 I H% A
- MPU_InitStruct.BaseAddress = 0x60000000;6 u; |$ V) `" @) M' h
- MPU_InitStruct.Size = ARM_MPU_REGION_SIZE_64KB;
# W2 j7 [- ?, ?* Q. | - MPU_InitStruct.AccessPermission = MPU_REGION_FULL_ACCESS;% o) t* g4 P' Y- e, E+ R
- MPU_InitStruct.IsBufferable = MPU_ACCESS_BUFFERABLE;
8 m* B4 z$ D$ k0 o K - MPU_InitStruct.IsCacheable = MPU_ACCESS_NOT_CACHEABLE;
! ]; B' ~0 ]- j2 Q, p6 o8 n! X3 ^ - MPU_InitStruct.IsShareable = MPU_ACCESS_NOT_SHAREABLE;
( j+ e! | B. }: ]9 P - MPU_InitStruct.Number = MPU_REGION_NUMBER1;+ Y1 g5 T& p1 a/ \6 c9 |
- MPU_InitStruct.TypeExtField = MPU_TEX_LEVEL0;
% H$ \' U. d0 q - MPU_InitStruct.SubRegionDisable = 0x00;
- X5 A6 h9 B6 H \/ C - MPU_InitStruct.DisableExec = MPU_INSTRUCTION_ACCESS_ENABLE;
! |; F' D/ M* e# t - ' H. ?( m6 N% L* J+ m, G
- HAL_MPU_ConfigRegion(&MPU_InitStruct);, V1 Z6 H: p1 ~& O/ C
/ k+ K, X; j6 p: v( d- /*使能 MPU */4 { U! b) L: t% Y
- HAL_MPU_Enable(MPU_PRIVILEGED_DEFAULT);
7 ~; q! m- d; Z$ i G - }; {# M7 D4 \& F
7 n9 M) P: E0 A3 H! @- ?( U- /*
! f3 h! N* u) E) v& j1 r - *********************************************************************************************************
, w: G, ^# o7 v" X) X2 l* T/ u8 D3 g - * 函 数 名: CPU_CACHE_Enable
0 j' E3 z3 p) w. r$ a' S8 w - * 功能说明: 使能L1 Cache: ~. K9 G( U: p' l
- * 形 参: 无% E0 r7 r# Q/ s8 P
- * 返 回 值: 无
% t+ b# k% s: g" o2 w8 e - *********************************************************************************************************
' C6 l, B1 K# g% e z+ m - */( ?! @ J; e2 a+ G0 K( g4 Y
- static void CPU_CACHE_Enable(void)
: v( d. L) U( K4 G. W8 X' v2 R! ~4 k2 F% h - {
& p; U6 P% e6 h+ Q/ i! M7 L5 R - /* 使能 I-Cache */; I/ I8 y' N" j' y3 J
- SCB_EnableICache();7 v( \1 y$ U7 X3 M2 D7 f
* [8 T- i2 j# I. ]& u+ E3 J# A- /* 使能 D-Cache */
% R- _% @5 q% X; S: F& @- o - SCB_EnableDCache();
3 C9 _6 X7 I! O5 z( N - }
- F# K. X0 }. t) i, C( [+ {- a2 i3 y( ]: e( U7 M. ?3 n7 C
主功能:
3 i I, @/ ^4 n5 M/ S3 j+ a0 [; b, Z$ x% v: j+ P3 j' Q
主程序实现如下操作:
% `- w: j: O* Y( v. ^" G! E: d6 A
4 `6 m: \9 x, D j8 L 上电启动了一个软件定时器,每100ms翻转一次LED2。
. U. k! G5 D# ?2 [; p* h 配置HRTIM的TIMER D输出两路PWM,周期都是100KHz,PA11引脚输出占空比50%,PA12引脚输出的占空比25%
9 {, V& a8 k- p9 Z6 h- /*
# p5 {1 O! c) r; u/ _2 R5 i) E$ n$ v - *********************************************************************************************************
( J8 f" C9 x; E6 P - * 函 数 名: main
" `2 d9 x7 q( m2 I- Y6 `. o - * 功能说明: c程序入口
* K' A3 X9 G+ e - * 形 参: 无9 h" w9 \( p# g9 U9 C6 F6 j8 G
- * 返 回 值: 错误代码(无需处理)
, X, g- u8 o' z - *********************************************************************************************************
( k, G: ^& Z/ K; g3 a9 q# I - */) }8 X* ~3 Q O9 y" V
- int main(void)6 `4 m9 d4 ^8 p; M% i! ?6 x
- {
- u4 R8 U9 f2 O& Y - uint8_t ucKeyCode; /* 按键代码 */
+ N, N1 z# N2 a/ G
! i5 p# n# a1 |6 V( N2 u3 |3 M- bsp_Init(); /* 硬件初始化 */
1 W4 a' S( C: N! V( y - PrintfLogo(); /* 打印例程名称和版本等信息 */
% J! j& R2 ], |* t - PrintfHelp(); /* 打印操作提示 */$ _8 x' o/ m% i7 H0 g
- 3 G3 A4 |' q! M1 u3 P
- * H& L, D u5 h
- bsp_SetHRTIMOutPWM();2 u6 u$ z- ?( J
, u6 a$ u7 B8 ?. ~3 @8 o- bsp_StartAutoTimer(0, 100); /* 启动1个100ms的自动重装的定时器 *// W: W2 q7 U4 m' y+ Y% x
- * c5 h" U. o6 F ?
- while (1)4 _+ K4 H0 I1 V; M7 o+ \
- {+ y' _& p/ ]" l7 D8 E
- bsp_Idle(); /* 这个函数在bsp.c文件。用户可以修改这个函数实现CPU休眠和喂狗 */4 A9 f( Q8 `6 ]" P0 u4 ~ ?0 s# H* ]
- ]" c s( @; M( K4 o
- /* 判断定时器超时时间 */$ a+ C) m1 {: n; W
- if (bsp_CheckTimer(0)) + ?) l* v3 i! c H
- {2 M$ T* {# R8 x) r1 H) c8 {, f
- /* 每隔100ms 进来一次 */ : z$ |7 N" L5 o- [% R/ U
- bsp_LedToggle(2);
3 T9 ?+ j+ v. x0 s7 S, o& O1 T - }
5 S/ o v/ q) @( ~8 ` - - ]3 n2 S" A/ \4 f
- /* 按键滤波和检测由后台systick中断服务程序实现,我们只需要调用bsp_GetKey读取键值即可。 */
9 x- f. a8 s3 `% L - ucKeyCode = bsp_GetKey(); /* 读取键值, 无键按下时返回 KEY_NONE = 0 */
# w/ T4 ?; I% o8 e! t - if (ucKeyCode != KEY_NONE)) h5 R6 c1 u: _ j" z
- {
2 r' {. Q+ f- t v' S - switch (ucKeyCode)
# J p' D# i3 R4 Y5 U' @) T) w - {# p" b/ D% _+ C+ x. Q
- case KEY_DOWN_K1: /* K1键按下 */
9 J# j8 T r# x& S) x) z4 c. @5 d5 ]0 H - break;
+ b' m3 _/ X. [1 X- u r1 o - 7 z3 `# n+ I+ Y5 e5 A5 D
- default:7 P' d/ Y' j8 c9 R$ a3 j
- /* 其它的键值不处理 */* d3 C/ Q! a, o; h
- break;" e0 @; \3 o, Z- A8 c$ H( _
- }
2 I! |" s* w, {0 x' v4 U7 q0 B; w - }
2 {9 J/ K% b! K - }
* ]! j6 S4 G/ u1 F. J3 S# C - }
64.8 总结( j1 M# K9 u) k; D, G ~3 p
本章节就为大家讲解这么多,PWM是HRTIM里面相对比较容易掌握,还有一些高级玩法,后续章节为大家做介绍。0 I' ]! l+ H! [, |8 b: ?
( U; H# U$ i$ K: V& b0 u
; Y8 c% C' X: t
% l; e Y" C- x+ q# m) {9 g5 y |





 STMCU小助手
发布时间:2021-12-21 21:18


 微信公众号
 手机版