|
1.1 初学者重要提示 1、 关于学习方法问题,可以看附件章节A。 2、 学会 STM32H7相关资源的获取方法,做到心中有数,否则心里老是没底。 3、 关于MDK和IAR两种编译器,推荐都掌握,以其中一个为主,另一个为辅。因为很多时候我们需要参考的工程代码不是自己熟悉的编译器,就会很被动。 4、 相对于F1、F4系列,H7最大的区别的还是MPU和Cache的配置,这两个配置会贯穿整个教程为大家做讲解,而外设的学习大同小异。 5、 H7携带了DTCM和ITCM,ITCM用于运行指令,也就是程序代码,DTCM用于数据存取,特点是跟内核速度一样,而片上的其它RAM主频都是200MHz,所以要充分发挥TCM的性能。 6、 STM32H7系列只有HAL库,没有再配套标准库了,这点要知道。HAL库的优点是配置方便,特别是配合图形开发工具STM32CubeMX时,缺点是源代码稍显臃肿,封装的有点多。 7、 这几年涌现出好几款非常棒的调试工具(如Event Recoder,SEGGER RTT),教程的后面章节会为大家做讲解。 ! ^( I1 c, U! b- g2 m* r! _3 y8 N
1.2 开发环境说明1、 IDE:支持两种IDE开发环境,MDK和IAR a. MDK推荐使用MDK5.26正式版及其以上版本。 b. IAR固定使用IAR8.3版本,由于IAR向下兼容性稍差,其它版本未做支持。 2、 调试器使用JLINK,CMSIS-DAP,ULINK或者STLINK均可。 3、 配套开发板是安富莱的:STM32-V7开发板,MCU是STM32H743XIH6。
@7 W9 J# u8 ?) K, W ~- D
1.3 STM32H7和F1,F4系列的区别使用STM32H7跟F1,F4系列的区别。 1、 最大的区别H7是多了一个L1 Cache一级缓存,这个缓存在为低速存储器带来加速的同时,也为程序设计带来了一些问题,其中最为主要的是数据一致性问题。 2、 STM32H7的自带外设比较之前的任何STM32型号都要生猛,算是大换血了,换了ADC,DMA,USART等重要外设,性能比之前要强劲很多。比如ADC换成了3.6Msps 16位分辨率,DMA支持任意互联了,USART也支持波特率自适应。 3、 到了STM32H7系列,ST官方仅提供了HAL库,没有再提供标准库,而对于F1,F4系列,标准库和HAL库都是有的。 4、 F1是M3内核,F4是M4内核,而STM32H7是M7内核,从编程的角度来说,几乎没有区别。
) H/ a/ M& J8 M! r" G
' a0 h8 v2 h3 c总的来说,主要有上面这四点不同,其它地方与使用F1,F4系列是相同的。 8 ^+ |* o- \: r9 I$ ^
1.4 STM32H7开发资源查找学习一款新的芯片,需要大家从官方获取两方面的资料,一个是相关的技术文档,比如参数手册、数据手册、应用笔记等;另一个是软件包,官方在软件包中提供了外设驱动库和基于此库的大量例程。
4 E7 [* f6 w; x1 Z3 K0 @6 ^
1.4.1 开发文档学习STM32H7主要下载哪些相关手册呢?主要有以下几个,这几个手册是我们经常要使用到的,不光学习STM32需要这类手册,学习FPGA、DSP也是这些类型的手册,熟练查阅和使用这些手册也是电子工程师必备的知识之一。
7 W* ]/ J1 [3 A6 ?
参考手册(Reference Manual) 对芯片每个外设的具体描述和功能介绍,比如我们要查USART,SPI,DMA相关寄存器和功能的介绍就可以使用这个手册。
! v& o" e( u3 C- e
数据手册(Data Sheet) 在我们要画PCB的时候用到这个手册的情况比较多,这个手册上面有关于这个系列芯片的引脚定义、电气特性、机械封装、料号定义等信息。
9 h) G8 D( c4 J1 w' K/ I6 M# @
勘误手册(Errata Sheet) 描述了芯片某些功能的局限性,并给出解决办法。这个手册也比较重要,有时候我们觉得有些地方调试老是出问题,就需要查找一下,看看是否是硬件bug。
; g* Y1 v6 a) e' S
闪存编程手册(Flash Programming Manual) 芯片的片上Flash操作指南,比如芯片的擦除,编程,闪存读写保护,选项字节信息等。 6 `4 m/ }9 C0 ?! ?
内核编程手册(Cortex-M Programming Manual) 对内核的系统控制块的介绍。这个手册有时候也要用到,比如我们需要了解NVIC和SysTick相关的寄存器,就需要使用这个手册。这个手册可以在ARM官方网站下载,也可以到ST官网下载,区别是ARM官网下载的手册是通用的,而ST的是针对自家芯片做的。有时候在参考手册上面找不到相关寄存器的信息时,就需要用到这个手册。 + Y' [* m/ m" v. Z q0 g
应用笔记(Application Note) 针对不同应用主题的描述性文档,部分笔记还会有配套的固件例程。应用笔记的重要性不言而喻,很多时候官方对一些应用做出了解决方案,都会以应用笔记的形式发布。 ; h' a6 h0 c5 J6 \6 U% k% f8 G
用户手册(User Manual) 一般是对某个软件库的说明文档。
2 q( i* [) r2 _3 |' j! d* l1 z
Cortex-M3/M4权威指南 这也是非常重要的参考资料,对于有兴趣了解M3/M4内核的同学,这个资料相当重要,了解了内核才能更好的利用M3/M4。虽然是STM32H7是M7内核,大部分内容跟M3/M4都是一样的。 了解了这些手册的作用以后,我们学习如何在官网上面查找这些文档。前几年ST官方升级后,通过页面超链接的方式查找非常不方便,当前推荐直接在官方右上角的方框里面检索即可,比如使用的是STM32H7,直接输入STM32H7检索: 第1步:进入ST官方地址www.st.com,右上角输入STM32H7检索。 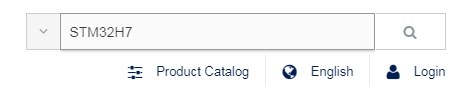
第2步:检索后会弹出所有STM32H7的芯片(随着时间推移,会增加新型号)。 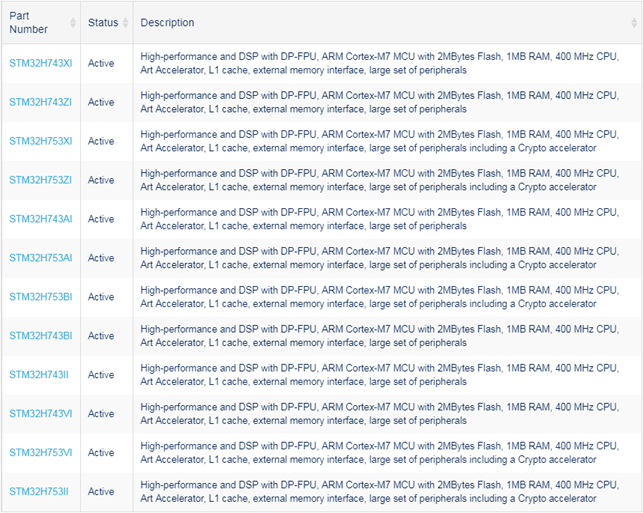
第3步:比如我们用的是STM32H743XI,点击进入第2步截图中的STM32H743XI选项即可。进入后,所有的相关资源就都在这个页面下了。 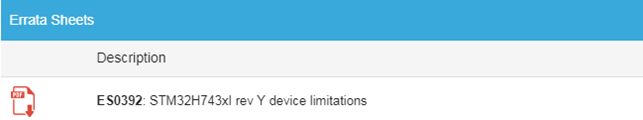 基本上大家所需的开发文档都在这个页面下了。
5 B0 Z+ P1 l" i e! t
1.4.2 软件包 通过上面小节整理完毕相关文档后,就是STM32H7软件包的下载了。软件包也比较好找,同样推荐1.4.1小节的方式。 第1步:进入ST官方地址www.st.com ,右上角输入STM32CubeH7检索。 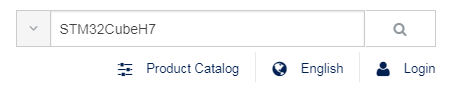
第2步:检索后会弹出STM32CubeH7的软件包选项。 
第3步:进入STM32CubeH7的页面地址后,就在页面的最底端看到这个软件包了(随着时间推移,版本会不断更新)。 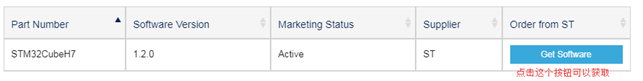 第4步:点击按钮“Get Software”后,弹出如下界面 
点击ACCEPT进入下面界面: 
点击Login/Register 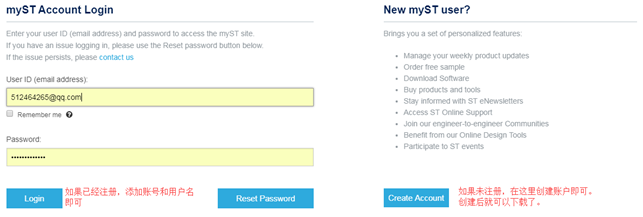
通过上面四步就获取了STM32H7的软件包。软件包的目录结构如下: ; y% W9 Q. m# c$ T8 A9 l7 i
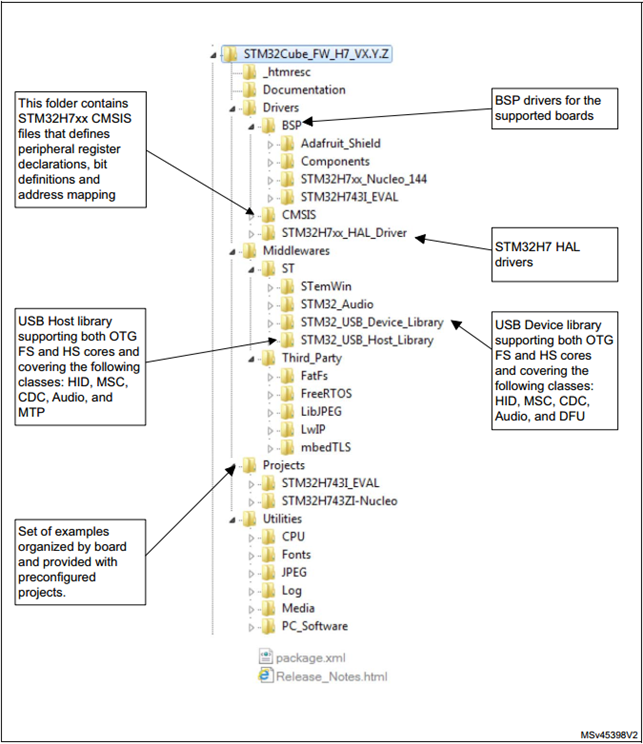
1.5 HAL库介绍HAL库就包含在大家下载的STM32CubeH7软件包里面。软件包的框图如下: 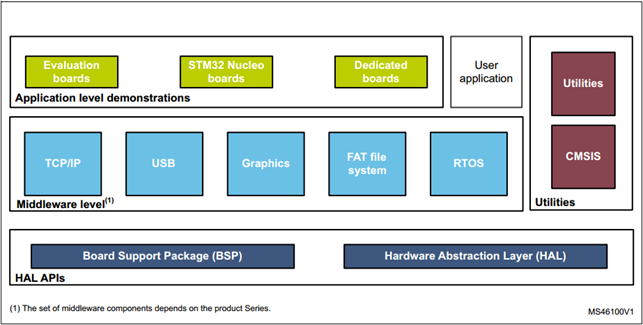
HAL库全称Hardware Abstraction Layer,即硬件抽象层,其实就是STM32H7的外设驱动包。代码文件位于路径:Drivers\STM32H7xx_HAL_Driver。如下是部分截图: 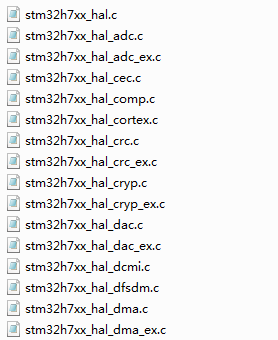
单从人性化角度,这些外设驱动写的还是比较用心的,特别是每个C文件开头的使用说明。比如文件stm32h7xx_hal_gpio.c开头的说明:
: e! @7 Y' r8 Q; ]" l/ g
- 1=====================================================================
]; ~9 b# h( |8 _ - 2 . M! O) w% y. S0 a6 k6 e' Y
- 3 ##### GPIO Peripheral features #####
! r" ?2 d1 G3 I! k' ? - 4 o0 R O, c! u. N7 [8 q/ X# [ E$ y) k
- 5======================================================================
" U& Q" q& c+ C3 X; ~3 r - 6
# L9 M! r6 ]: n" U- g - 7 [..]$ i1 m6 Q$ w3 D+ c6 C C5 f4 h- f5 ~
- 8
) {+ F( Z/ a4 L$ @8 Y - 9 Subject to the specific hardware characteristics of each I/O port listed in the datasheet, each. _& b! ]; w3 A' e' t+ Y
- 10 4 w4 P: t! f+ T9 _- `1 N; f; J
- 11 port bit of the General Purpose IO (GPIO) Ports, can be individually configured by software/ `! D0 H/ G5 ]9 C) a5 `8 L
- 12 / h6 ?5 I% w, B/ z
- 13 in several modes:# ?" i' A" Z0 q+ G/ ?
- 14
! L9 _. {0 } |; T# h - 15 (+) Input mode
# V; b- [ [1 l q( t1 T- x: Y0 L - 16
. B1 v2 |- v7 Z8 d! ?( M+ X u: D - 17 (+) Analog mode
3 E. q4 |/ X' I0 G; E" y8 p7 v& h - 18
7 f5 m7 D9 @' r7 d1 u - 19 (+) Output mode* E" y/ r# {6 L/ B( G( W6 ~
- 20
: V z% L7 u% ~# N" `4 P - 21 (+) Alternate function mode
1 {1 V. _$ h) {9 j5 {/ H& q: L - 22 / J; ?3 e) S( ?% J
- 23 (+) External interrupt/event lines$ ~ Z; D# y. c$ _% K
- 24 9 s! d( l% {- K$ I8 A
- 25
8 F! |' [, C7 w4 } - 26 , b& q+ G& T- j; e0 I& ~, N/ d
- 27 [..] : V) R$ K) L, w# ~
- 28 2 I4 c6 {- _& B$ o+ A
- 29 During and just after reset, the alternate functions and external interrupt
8 t. Q( h" ]% q& L/ k4 ?5 H - 30 0 ]& I+ x+ S" r: y
- 31 lines are not active and the I/O ports are configured in input floating mode.9 D. M4 p; J- C# s
- 32 " f9 b8 H; Z, b, U" q7 A
- 33
9 a9 ~* p$ c0 e8 V s8 @ - 34 X( e; Y. x5 S3 B! g5 b
- 35 [..]
0 D2 U& A$ h* S/ @/ W8 w/ R - 36
" O, _5 O$ y1 C9 A$ X5 I* h. R5 x7 B - 37 All GPIO pins have weak internal pull-up and pull-down resistors, which can be9 p2 }7 G5 ] B) P1 w3 i2 D6 N$ }
- 38
) ~) D7 `1 q. ^ x- ~& l" S% Y9 } - 39 activated or not.
* {- ^. `$ I7 ] - 40 1 u9 e: |9 X2 W+ e
- 41 " \6 G& \) B0 F: }* e, D
- 42
4 w1 L; C3 y; t" @" J* g; [ - 43 [..]2 M5 O5 T) |; E s9 `* c; u
- 44
5 R" I7 _2 U T - 45 In Output or Alternate mode, each IO can be configured on open-drain or push-pull9 V1 l# K7 p' A5 `) L) p
- 46 $ [, @$ g; c- C$ D
- 47 type and the IO speed can be selected depending on the VDD value.
* J( H6 y3 \7 D5 Q1 N8 h: u m - 48 ; c) M! { X; s2 F
- 49
) d! z9 O- N' s Q- V8 \# ~6 R' | - 50 0 m$ b2 s8 a0 W6 l3 h
- 51 [..] ' w) M8 Z8 y. t. q: O' N
- 52 0 \7 e; D% v3 J! G a% z0 d
- 53 All ports have external interrupt/event capability. To use external interrupt
+ S2 P6 k# v" i8 J/ N% U) b - 54 0 [! R5 A! h8 N3 z, B
- 55 lines, the port must be configured in input mode. All available GPIO pins are$ L) M$ {& v) r* q
- 56
4 z) C- E" Y4 r+ z1 x+ |4 q7 Z - 57 connected to the 16 external interrupt/event lines from EXTI0 to EXTI15.' M# _7 s% m1 Q9 u! }6 Y
- 58 5 c" s2 `9 I* i* }8 \
- 59
7 ]2 M4 h5 @0 m - 60 8 M- [) u8 A* ]2 t0 H6 ?
- 61 [..]+ V4 Z; q/ w! t! f
- 62 2 p( t" W* q6 a, x4 \
- 63 The external interrupt/event controller consists of up to 23 edge detectors
5 E5 v1 q) m8 n- x - 64
n' q/ r* p6 ^! T - 65 (16 lines are connected to GPIO) for generating event/interrupt requests (each
" ^( k! N; I+ [! z - 66 ' g, v; m z0 N; ]5 O; c1 D
- 67 input line can be independently configured to select the type (interrupt or event)& s% T1 p) U/ v! A/ }, E( C
- 68
! H. G/ `+ Z; H# g; n - 69 and the corresponding trigger event (rising or falling or both). Each line can
& h& l8 m1 E# B. t: ] - 70 ' l4 I% }" v* b1 N8 M; C6 x
- 71 also be masked independently.
, \% Z0 F. H- I0 Y2 ~& e- L Z. L - 72 : h( H$ b* B3 B9 v- T
- 73 ; j. U% p y- B! M9 U2 q3 E
- 74 C! J l3 ^% E9 D
- 75 ##### How to use this driver #####( W5 B" V% m+ x
- 76
4 r% v @0 i% N( a: b - 77 ==============================================================================
# _5 L. p* G4 I E* K - 78
8 U7 s0 ~. `2 X N( h - 79 [..]
6 z, |& X/ Q, s3 n& C' q - 80
& ]7 q! n' r8 u - 81 (#) Enable the GPIO AHB clock using the following function: __HAL_RCC_GPIOx_CLK_ENABLE().4 }' e) O1 ~. z6 W0 j% D- V
- 82
2 {3 ?; s2 U) A - 83
' s f) k+ C9 }# L: ^- l/ E0 S - 84 $ W7 D" l; M, V+ R" \* c
- 85 (#) Configure the GPIO pin(s) using HAL_GPIO_Init().
D. p$ F; K* g& o0 l' f$ m - 86
8 Z* v; d0 E7 f: e# t0 j8 E - 87 (++) Configure the IO mode using "Mode" member from GPIO_InitTypeDef structure" ]# _2 ~; H9 S" z+ Y
- 88
. }/ L- ~ w6 ~, o - 89 (++) Activate Pull-up, Pull-down resistor using "Pull" member from GPIO_InitTypeDef
0 B, |; {; T8 N1 T - 90 & B4 J- l6 R% U
- 91 structure.0 l8 H/ b) s. e. x
- 92
, i$ J# [2 r% P& n- Y3 a - 93 (++) In case of Output or alternate function mode selection: the speed is
5 i8 M, y) N+ y: s$ x - 94 , E3 }& l: C3 a6 v) A. v! j
- 95 configured through "Speed" member from GPIO_InitTypeDef structure.
. f$ e/ Y; C6 t9 @ - 96
4 A& S$ }: k0 Y( V: ~3 Z0 r - 97 (++) In alternate mode is selection, the alternate function connected to the IO
/ s7 |1 ]; z! u; l: B7 ]8 b - 98
) ~& Q6 d6 P, c7 ? L - 99 is configured through "Alternate" member from GPIO_InitTypeDef structure.6 U$ [, K: A. @+ ~' D3 h& @: |
- 100 2 I/ g' y4 Y6 F8 {; U4 P
- 101 (++) Analog mode is required when a pin is to be used as ADC channel* B: }: D1 M' P1 n( ^/ b
- 102
2 ]7 ]* N- a. H6 t9 G } - 103 or DAC output.
, n. ~7 K: Y& c5 j - 104 ' d3 |8 V9 i1 e4 }3 `& C* }) H
- 105 (++) In case of external interrupt/event selection the "Mode" member from
/ C8 d6 x; N" k/ x" } - 106 $ x3 ^3 f6 ]/ G+ f
- 107 GPIO_InitTypeDef structure select the type (interrupt or event) and0 p0 k9 z8 F' _
- 108
, k/ ~/ I6 }/ ^ - 109 the corresponding trigger event (rising or falling or both).' T" j. Y2 f# n( n4 z
- 110
/ I7 E8 H% |. y! Q/ w/ h4 ~* ] - 111
! Y$ Q; \2 U9 M4 T3 k2 i. Y3 q - 112
0 I" [! Z P- K/ b# K9 W - 113 (#) In case of external interrupt/event mode selection, configure NVIC IRQ priority
9 |) j5 m- M& p" q - 114
% g% U0 N8 W8 C( k - 115 mapped to the EXTI line using HAL_NVIC_SetPriority() and enable it using
( S V7 v* i( Z8 q - 116
' C$ \9 c9 P r8 W I% i - 117 HAL_NVIC_EnableIRQ().
% ^5 ?$ }/ [. z- j: Y6 I - 118 - V) _7 c0 _: m$ m4 w# k5 Z8 H6 e) m
- 119
6 {+ d9 L9 a0 A+ Y* z' Y6 H - 120
: [' L7 ~' `8 e- e1 p - 121 (#) To get the level of a pin configured in input mode use HAL_GPIO_ReadPin().
1 @+ O+ ?& I* a9 P* D2 U8 @ - 122 9 y% H" X; Z' Z, m* M+ ]
- 123 5 F3 x0 ~9 F# `. B9 P" R: ?
- 124
# z/ x$ w% Y \- S - 125 (#) To set/reset the level of a pin configured in output mode use
- c8 m# E4 ~3 n8 d* y - 126
% j: ^$ ]6 L! v' M$ K# v/ [7 V3 s - 127 HAL_GPIO_WritePin()/HAL_GPIO_TogglePin().5 d) \- k! ^& R( \! \' m
- 128
3 U/ S- q* w+ g4 z; H& S9 w! k - 129 + g2 r/ l! U5 C$ |' ?0 ~: G5 Q
- 130 2 {+ U& N( c5 U
- 131 (#) To lock pin configuration until next reset use HAL_GPIO_LockPin().' E- L3 ?, b9 T, p' t+ t
- 132
" k) D+ y4 W6 {1 R% T7 T! h - 133 $ H9 Y& Z- b' }! B7 B
- 134
& O- ?9 ~ q) ]# n; n - 135
" G2 x, E# K2 y$ r2 o, v - 136
a- u$ E( ^1 R5 `' B0 \ - 137 (#) During and just after reset, the alternate functions are not9 l1 Q4 L! b) O# v, o1 H
- 138 : [) p! _0 c! T; V
- 139 active and the GPIO pins are configured in input floating mode (except JTAG
6 S6 h3 V: f% M$ m0 g* P - 140 : g% w! ?) s$ O+ t1 Q
- 141 pins).% L1 p- y$ [$ R' r3 p
- 142 . o4 w9 s0 J3 i8 g
- 143 : _) R. U1 |+ D7 d, q* K
- 144
& z2 ]! o! H* @5 k - 145 (#) The LSE oscillator pins OSC32_IN and OSC32_OUT can be used as general purpose
$ j- K$ b. a" w: T6 D7 N - 146 ( i2 x# w8 k3 r
- 147 (PC14 and PC15, respectively) when the LSE oscillator is off. The LSE has
; e& [$ N- L; a9 L! ^/ n. j - 148
9 [4 G4 I$ ]' I* L - 149 priority over the GPIO function.. ~) S* w+ H: h9 L- B ]# ^1 H
- 150
5 q! ?! Y' k ~9 | - 151
4 e5 _# A8 Q- q* O# n$ x* Q. C+ P - 152
" f$ [' ?, L% m% k - 153 (#) The HSE oscillator pins OSC_IN/OSC_OUT can be used as$ `3 a7 }/ S: S3 r& `
- 154 6 t5 I9 R- ~' D) \4 v* c
- 155 general purpose PH0 and PH1, respectively, when the HSE oscillator is off.& q2 E, p) O8 W1 p# h* j n
- 156
3 T7 @* Q: Z3 P3 p2 i$ F+ }+ _ - 157 The HSE has priority over the GPIO function.
/ p& j Y7 T1 u3 l; J8 ?+ EHAL库的使用方法跟之前F1,F4系列的标准库差不多,只是HAL库封装的稍显臃肿。事情都是两面的,代码臃肿了,易用性会好些。 ! n7 K+ X" S8 d( }. ?! S
1.6 CMSIS软件包介绍CMSIS(微控制器软件接口标准,Cortex Microcontroller Software Interface Standard)是ARM官方设计的驱动包,框图如下: 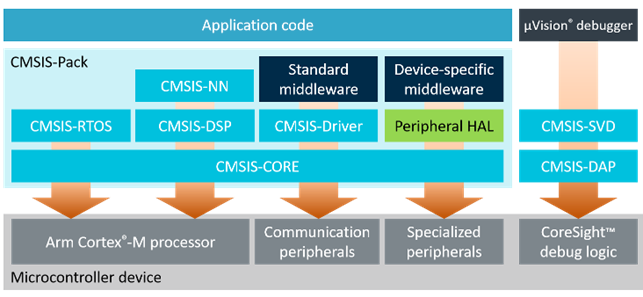
ARM推出CMSIS软件包意在统一各大芯片厂商的外设驱动,DSP数字信号处理,下载器和各个主流RTOS的API统一。几年下来,各个厂商一直是各自为战,所以CMSIS的驱动一直没有被各个芯片厂商采用。而且ARM做得也不够完善,没有ADC、DAC、定时器之类的外设驱动。 这两年情况好了不少,特别是ARM为ST做的CMSIS-Driver明显完善了很多。针对我们这个教程来说,当前还用不到这些东西,主要用到CMSIS软件包里面的如下头文件即可(不同版本,截图中的文件可能不同,这个软件包是一直在更新中的,下面的截图的版本是V5.3.0):
" W# `; x& s Q; b" }
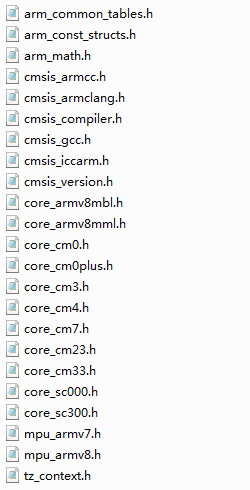
这个软件包可以在三个地方获取: 1、STM32CubeH7软件包里面。 每个版本的Cube软件包都会携带CMSIS文件夹。 2、MDK安装目录(下面是5.3.0版本的路径)。 大家安装了新版MDK后,CMSIS软件包会存在于路径:ARM\PACK\ARM\CMSIS\5.3.0\CMSIS。 3、GitHub。 通过GitHub获取也比较方便 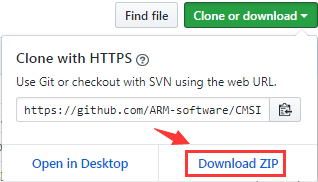
当然,也可以在ARM官网下载,只是这两年ARM官网升级得非常频繁,通过检索功能找资料非常麻烦。所以不推荐大家到ARM官网下载资料了。 下面为大家简单介绍下CMSIS软件包里面这几个文件夹: # H# q( M9 X* y; f; l6 K' a# y+ a
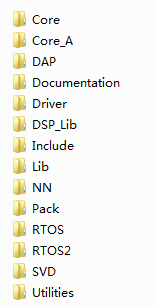
Core Cortex-M处理器内核和外设的API。 它为Cortex-M0,Cortex-M0 +,Cortex-M3,Cortex-M4,Cortex-M7,Cortex-M23,Cortex-M33,SC000和SC300提供了标准化接口。 还包括用于Cortex-M4,Cortex-M7和Cortex-M33 的SIMD指令。当前这个文件下只有一个示例文件,还用不上。
2 h. V" p( e3 A8 C
Core_A 同上,只是用于Cortex-A5/A7/A9。
1 c( L3 K" r; n
DAP 这个是ARM官方推出的下载器固件,也就是大家所说的CMSIS-DAP下载器。 8 C( \" U( {' F$ K7 }& J
Documentation 这个是CMSIS软件包的Help文档,打开后效果如下: # W% a; n7 D' F8 X6 x9 M

Driver 这个是ARM做好的驱动框架,支持的外设如下: 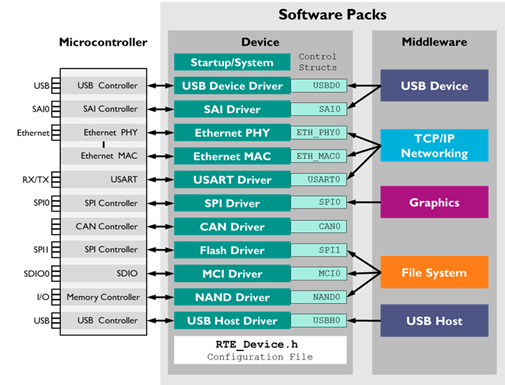
针对不同厂商,ARM会出一个完整的驱动包,比如STM32H7系列,在MDK安装目录的此路径下(前提是大家安装了STM32H7软件包):ARM\PACK\Keil\STM32H7xx_DFP\2.1.0\CMSIS\Driver。 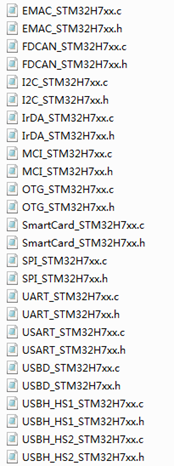
ARM做的这个驱动跟HAL库有什么区别呢?ARM做的这个库要调用到HAL的一些API,然后封装了一些比较好用的API,方便用户调用。
$ t5 y7 O5 C7 `& w$ q9 x
DSP_Lib 这个是ARM提供的DSP库,此库支持以CM0、CM3、CM4以及CM7为内核的所有MCU,含源码。 7 b8 K2 F3 \) G" o
Include 这个文件比较重要,虽然是头文件,但是封装了很多内核方面的API,是大家工程里面务必包含的路径。
$ K- Y0 x2 c2 k7 I# N
Lib 这个文件是GCC和MDK格式的DSP库文件。
. z; u$ Q1 n! J: N
NN 这个是ARM新出的神经网络库,框图如下:
( a. V* o% p( @2 P9 A% Y- j
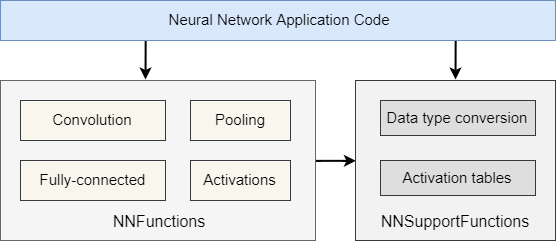
Packs 这个文件没什么用,大家不用管。
6 @3 a% y; u9 M) T" s4 E
RTOS 这个是RTX4以及CMIS-RTOS V1封装层,含源码,免费,Apache-2.0授权。
* D, f, s$ N+ A
RTOS2 这个是RTX5以及CMIS-RTOS V2封装层,含源码,免费,Apache-2.0授权。 3 v' P2 R. m; q
SVD SVD的全称是System View Description,系统视图描述。对芯片的外设、存储器等进行了详细描述,编译器要用到这个文件,不同系列芯片有不同的SVD文件。以STM32H7为例,在MDK的option选项里面可以看到以svd为后缀的文件被调用。 ; q( U5 x w+ `4 ^4 r. B, B& P4 O

Utilities 这个文件里面提供了一些实用的小软件或者文件。
9 b$ |" V6 x; p- x: o& X关于CMSIS软件包就为大家介绍这么多,后面用到哪个文件时,再为大家详细介绍。 & h$ i) \% B6 `3 `
1.7 STM32CubeMX开发平台STM32CubeMX是ST在2014年推出的图形开发软件,方便用户配置时钟、外设、引脚以及RTOS和各种中间件。整体框图如下: 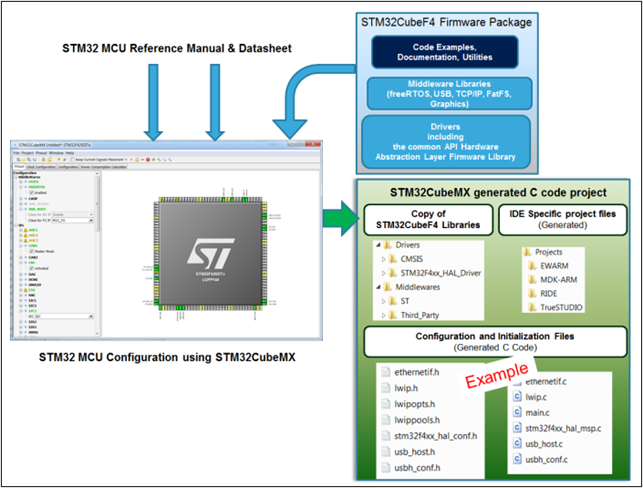
通过这个图形软件,可以让大家方便地生成工程代码,支持MDK,IAR,TrueSTUDIO等编译器。针对STM32CubeMX的使用,后面会专门做几期专题教程。 : t! r' Q3 `: @7 M
1.8 STM32H7调试方法STM32H7的调试方法主要分为两大类: 1、MDK和IAR编译器自带的调试 MDK调试方法在第5章进行了详细讲解。 IAR调试方法在第7章进行了详细讲解。 2、终极调试组件Event Recoder的使用方法。 在8章节进行了详细讲解。
: X1 c, q; p: J, t% H: K! C
1.9 STM32H7出现硬件异常的解决办法大家做项目时,经常会遇到硬件异常问题,所以专门为此做了一个章节(具体在11章节进行了详细讲解)。
3 u* m- w7 h8 y% X
1.10 总结本章节就为大家讲解这么多,建议初学者花些时间对 STM32H7的开发文档的章节结构了解一下,随着以后的学习最好可以达到熟练查看这些开发文档的程度。
6 F: Z. ]1 E6 ^0 G, P8 B) N" ~1 x: \$ \- ]; {1 A0 ~
| 




 STMCU小助手
发布时间:2021-12-25 10:45
 微信公众号
 手机版