STM32H7的启动过程分析* i9 ?8 P3 L3 F* d; b
启动文件
, g1 y. @5 f1 k! I* | j6 w5 V' _不同编译器对应的启动文件不同,在MDK下,以startup_stm32h743xx.s为例,这是一个汇编文件,启动文件中主要做了如下事情:
+ w3 E% J5 n% r, {% R4 ?2 U2 L. Y设置堆栈指针 SP = __initial_sp。! X7 O+ d2 G. E' {, ~- T
设置 PC 指针 = Reset_Handler。
& ^. c; }+ t1 H; \3 ]: T设置中断向量表。
" \/ f+ G1 C% v8 F配置系统时钟。 F7 j) ?% a% d) y" T" ]
配置外部 SRAM/SDRAM 用于程序变量等数据存储(这是可选的)。- v3 k( `; A; k3 u
跳转到 C 库中的 __main ,最终会调用用户程序的 main()函数。; F. K* g7 y- v) t
Cortex-M 内核处理器复位后,处于线程模式,指令权限是特权级别(最高级别),堆栈设置为用主堆栈 MSP。4 r& E5 D9 u; d3 |6 O
堆栈指针
9 x4 Q; M/ K$ {6 u, w1 X+ I6 z通用寄存器组9 d9 {4 ~; K3 Z# d5 [% V
Cortex – M7/M4/M3 处理器拥有 R0-R15 的通用寄存器组。其中 R13 作为堆栈指针 SP。 SP 有两个,但在同一时刻只能有一个可以用。
' L8 z( f2 u& @主堆栈指针(MSP):这是缺省的堆栈指针,它由 OS 内核、异常服务例程以及所有需要特权访问的应用程序代码来使用。* o4 C9 A# p. r3 a
进程堆栈指针(PSP):用于常规的应用程序代码(不处于异常服务例程中时)。* m" D' W8 H e# U) d K
另外以下两点要注意:9 x% y/ n# h2 q b2 o9 T$ e3 E$ X
大多数情况下的应用,只需使用指针 MSP,而 PSP 多用于 RTOS 中。; t6 L. e3 q& R% ?: R3 f( i; v& L/ Z
R13 的最低两位被硬线连接到 0,并且总是读出 0,这意味着堆栈总是 4 字节对齐的。$ Y+ o3 w- ^( _8 T) L7 S' L6 o7 I
8 m A. I( P- z& o% L
Cortex-M7/M4/M3 向下生长的满栈
7 M) |* h' K8 q* C6 `" mPUSH 入栈操作:SP 先自减 4,再存入新的数值* j B; c% [$ R7 U6 K
POP 出栈操作:先从 SP 指针处读出上一次被压入的值,再把 SP 指针自增 41 A) U! A$ e3 e! Z
; e$ f/ P$ _/ V" `8 S6 B. a0 I
分析启动过程
$ f0 r- @. s* S2 t2 c! _) q硬件上电后,会触发硬件复位,复位之后,CPU 内的时序逻辑电路首先完成如下两个工作(程序代码下载到内部 flash 为例,flash首地址 0x0800 0000)
5 E: ~- P+ A1 V H9 V+ X9 j/ Y. U- a7 a& s' o1 F0 P7 W' g
将 0x08000000 位置存放的堆栈栈顶地址存放到 SP 中(MSP)。4 c# i" m3 G5 m3 o3 E# g7 e
将 0x08000004 位置存放的向量地址装入 PC 程序计数器。& q* J. h: q' w/ M' i3 s
CPU 从 PC 寄存器指向的物理地址取出第 1 条指令开始执行程序,也就是开始执行复位中断服务程序 Reset_Handler。为啥,因为在启动文件中,最先做的两件事情是
% [! a4 L+ ]) ?, n- Z设置堆栈指针 SP = __initial_sp" E2 X4 s8 B# J% V+ |
设置 PC 指针 = Reset_Handler3 ^2 T% L4 m( f" r& k
复位中断服务程序会调用SystemInit()函数来配置系统时钟、配置FMC总线上的外部SRAM/SDRAM,然后跳转到 C 库中__main 函数。由 C 库中的__main 函数完成用户程序的初始化工作(比如:变量赋初值等),最后由__main 函数调用用户写的 main()函数开始执行 C 程序。
; |9 L6 v$ [) x" k9 g. |3 { J9 k/ V
代码分析
. f O( f; z; z& G2 p4 x①、开辟栈(stack)空间,用于局部变量、函数调用、函数的参数等
! s" j: G. `5 i/ B3 v' G
% [7 u0 x6 _0 w" t/ F2 p3 _1 J- //类似宏定义,这是个伪指令,定义栈大小,这里是以字节为单位9 a5 j! J( x0 H3 O+ T6 S/ q
- Stack_Size EQU 0x00001000 * p; M4 v" P% u5 z3 g
5 c% A% ^( ]9 F$ u4 T+ j6 X! _- /*
2 c+ [0 S, w, e4 m2 Q - 开辟一段数据空间可读可写,段名 STACK,按照 8 字节对齐。 ARER 伪指令表示下面将开始定义一个代码段或者数据段。此处是定义数据段。 ARER 后面的关键字表示这个段的属性。
: q7 [; B/ K6 s, o- E" D - STACK :表示这个段的名字,可以任意命名。
8 b! A5 W$ y2 c6 }* ` - NOINIT:表示此数据段不需要填入初始数据。. x# B! m2 C6 |4 A
- READWRITE:表示此段可读可写。
. G- Y4 a& O& n/ {0 v2 I - ALIGN=3 :表示首地址按照 2 的 3 次方对齐,也就是按照 8 字节对齐(地址对 8 求余数等于 0)。) T' H q g9 k4 P$ C
- */
- P7 [( X% K% f" H+ x2 l - AREA STACK, NOINIT, READWRITE, ALIGN=38 B! w0 w2 p3 V+ E
. Z5 `' Z) w# t* J1 |! U" ^- //SPACE 这行指令告诉汇编器给 STACK 段分配 0x00001000 字节的连续内存空间。
" x, {2 S' j/ A' x7 K - Stack_Mem SPACE Stack_Size
7 ]+ q/ h0 B; C7 G. Y0 n& w - # i' e' U5 Q, X9 f; w& h& f
- /*
/ c3 p# J) @+ ^" x - __initial_sp 紧接着 SPACE 语句放置,表示了栈顶地址。 __initial_sp 只是一个标号,标号主要用于表示一片内存空间的某个位置,等价于 C 语言中的“地址”概念。地址仅仅表示存储空间的一个位置,从 C 语言的角度来看,变量的地址,数组的地址或是函数的入口地址在本质上并无区别。
3 z5 W/ F2 i6 n; r2 m$ q - */ L# C8 B0 U# c
- __initial_sp
①、开辟堆(heap)空间,主要用于动态内存分配,也就是说用 malloc,calloc, realloc 等函数
3 O, J1 T% Z$ `, o: ^: R分配的变量空间是在堆上
8 @* k* }1 u$ O# @7 ]; Y+ y+ N& X, c- m1 w
- //定义堆空间大小
! K( R* D. a! a' I% H7 N - Heap_Size EQU 0x00008000 _- n) Y0 X4 r1 F6 o
# C6 [0 C* s5 f3 j7 T+ }( |- //分配一段名字为HEAP、可读可写、不需要初值、8字节对齐的数据空间( z/ d0 X! \$ |' `3 g2 _
- AREA HEAP, NOINIT, READWRITE, ALIGN=3
. U- x/ O7 S' a* W - ) ^9 Q- X8 x2 L
- //__heap_base 表示堆的开始地址。
4 }& V) G( Z S. F - __heap_base
, a( B) d9 v( a1 {4 L
$ h2 E5 e) } Z8 N! H' h7 y- //SPACE 这行指令告诉汇编器给 HEAP段分配 0x0000800字节的连续内存空间。$ x6 p9 _7 l# t9 O6 W% o
- Heap_Mem SPACE Heap_Size
: k9 L* l" a" ^# L: a - / v O# P0 n; A" }0 k" l) s
- __heap_limit 表示堆的结束地址: H! G) a9 x% ~$ d* M+ `
- __heap_limit
③、生成属性设置、定义RESET代码段
/ m- {. m. z7 c/ [# p/ |: ^, r! U" [& \ C! s
- //PRESERVE8 指定当前文件保持堆栈八字节对齐。. [0 o% g- ~9 U9 _2 n f
- PRESERVE8; h1 I" X+ o8 W* s1 d$ p
0 [( W0 k2 `2 K7 f: A- //THUMB 表示后面的指令是 THUMB 指令集 ,CM7 采用的是 THUMB - 2 指令集
$ y5 J$ W5 p- i; v$ g1 Z8 k - THUMB
! E5 w! x* H4 | - 2 `% J5 m& ]; |
- //:AREA 定义一块代码段,只读,段名字是 RESET。 READONLY 表示只读,缺省就表示代码段了。
* o7 H+ f( n( b8 c5 z - ; Vector Table Mapped to Address 0 at Reset& C, x1 g. Y3 W4 F F- J
- AREA RESET, DATA, READONLY' e6 o- j0 V, Z2 u+ ?
7 C! u7 X! o: g- //3 行 EXPORT 语句将 3 个标号申明为可被外部引用, 主要提供给链接器用于连接库文件或其他文件。
$ p! x& x$ T" `. H. u - EXPORT __Vectors, o' f, P, ^4 p) l
- EXPORT __Vectors_End8 d' |" ]# b K* A' o2 _9 p
- EXPORT __Vectors_Size
3 |/ d% R, F1 V0 d④、中断向量变定义
3 f6 ]/ A- s5 R, T- P. A5 d, d' o9 |) g4 R! o n) j
- __Vectors DCD __initial_sp ; Top of Stack# z! ~% m" b% g9 ~. i
- DCD Reset_Handler ; Reset Handler4 z5 e* A5 X; x+ P b8 |" y
- DCD NMI_Handler ; NMI Handler
u; z, N# \: B: _( M S - DCD HardFault_Handler ; Hard Fault Handler8 Q) L) v: z1 K; q3 U- D% Z
- /* 省略部分代码 */
6 P/ k! c" Q+ i% x' [ - DCD 0 ; Reserved
# D2 V B4 }, V3 {, Q - DCD WAKEUP_PIN_IRQHandler ; Interrupt for all 6 wake-up pins ! k# `" u& n& Z( U; W6 @
+ L- B1 h1 v9 D3 y& {5 O! X- ) n: V1 L0 {8 o( w) U
- __Vectors_End+ Y: z- P: |5 m% _/ F
- L9 u8 W' l% Z% ^; b- //定义向量表大小
; ^/ T( b8 U, P! P! q - __Vectors_Size EQU __Vectors_End - __Vectors
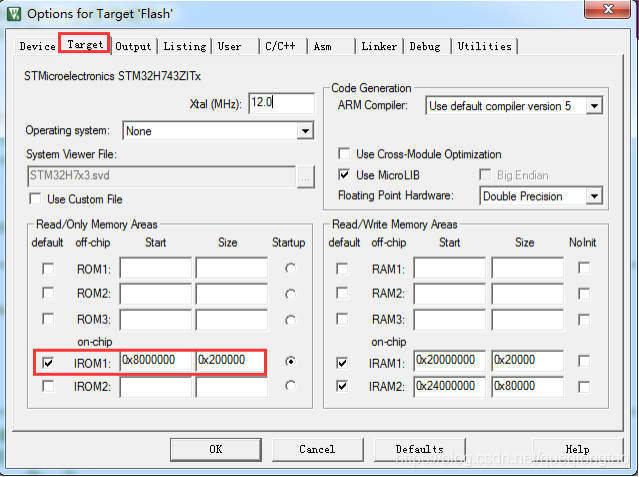
上面的这段代码是建立中断向量表,中断向量表定位在代码段的最前面。具体的物理地址由链接器的配置参数(IROM1 的地址)决定。如果程序在 Flash 运行,则中断向量表的起始地址是0x08000000。以 MDK 为例,就是如下配置选项:
5 v' K% U4 m; x8 V9 n# O
. Y1 f1 K' m9 a" _( w3 U% K- c5 M8 W7 M: z& D* z" T9 @
% S6 T6 B, Q2 b7 b3 xDCD 表示分配 1 个 4 字节的空间。每行 DCD 都会生成一个 4 字节的二进制代码。中断向量表存放的实际上是中断服务程序的入口地址。当异常(也即是中断事件)发生时,CPU 的中断系统会将相应的入口地址赋值给 PC 程序计数器,之后就开始执行中断服务程序& B$ d1 g7 Q- |1 w8 a
9 K/ T# O0 n4 s9 K1 m4 Z
⑤、代码段定义、Reset_Handler过程处理) U3 V% c7 G5 D
8 i" Y- K, t2 q/ k A5 E8 {2 _
- AREA |.text|, CODE, READONLY
# K4 u- M! c& X( {" Y1 p: [
) q6 N( u6 x5 N3 ^- ; Reset handler
! g( G! _" O9 } - Reset_Handler PROC! i" {8 i* y* R) g, P
- EXPORT Reset_Handler [WEAK]
& q5 A+ o4 ?, c! f: D - IMPORT SystemInit
& {4 I: x$ X: ~; X+ e - IMPORT __main, _( L, X. i& N u2 Q
& H3 J ^' l G+ I- LDR R0, =SystemInit
], U# U( {. T6 x% t; ~8 o - BLX R0: g: k$ I O2 ?2 |8 S, m. @
- LDR R0, =__main
) m* X. d( X9 k8 H. d! M; F% o - BX R0! L4 X$ i: |2 z% a Y+ r/ N
- ENDP
0 m9 s" [2 S: B' U7 IAREA 定义一块代码段,只读,段名字是 .text 。 READONLY 表示只读7 U! i3 H! x4 S# T5 U
利用 PROC、 ENDP 这一对伪指令把程序段分为若干个过程,使程序的结构加清晰。
5 i c: @. U2 _6 X |! `7 yWEAK 声明其他的同名标号优先于该标号被引用,就是说如果外面声明了的话会调用外面的。 这个声明很重要,它让我们可以在 C 文件中任意地方放置中断服务程序,只要保证 C 函数的名字和向量表中的名字一致即可。4 }: P& a1 B; M% l0 Q6 y$ k
IMPORT:伪指令用于通知编译器要使用的标号在其他的源文件中定义。但要在当前源文件中引用,而且无论当前源文件是否引用该标号,该标号均会被加入到当前源文件的符号表中。
; B/ n6 g" e- `. m5 k3 {SystemInit 函数在文件 system_stm32h7xx.c 里面,主要实现 RCC 相关寄存器复位和中断向量表位置设置。; W% U1 j4 I3 l) ~5 u# r7 t+ k
__main 标号表示 C/C++标准实时库函数里的一个初始化子程序__main 的入口地址。该程序的一个主要作用是初始化堆栈(跳转__user_initial_stackheap 标号进行初始化堆栈的,下面会讲到这个标号),并初始化映像文件,最后跳转到 C 程序中的 main 函数。这就解释了为何所有的 C 程序必须有一个 main 函数作为程序的起点。因为这是由 C/C++标准实时库所规,并且不能更改。
* a6 v" D F5 j# s+ }3 A' P. p$ O3 C: z7 E
⑥、缺省中断服务函数定义- ; Dummy Exception Handlers (infinite loops which can be modified)
& P) v7 ~; r$ H" a% ]
5 |! [! Q0 H9 j. s g- NMI_Handler PROC
$ V4 J3 r& u. F5 ?' t' B8 H ] - EXPORT NMI_Handler [WEAK]
/ I. J- ]2 y+ @- v8 L - B . //死循环
0 l5 L6 [6 ?% n2 A: n$ G/ J9 z) r - ENDP
. A0 o0 C+ V6 k - ...省略* ]/ R, y% E: A9 G
- EXPORT PendSV_Handler [WEAK]
0 R% ?4 y ^2 W8 Y# ~ - B .- s" U- p7 Z: l* D9 j- R& Q1 u- Z
- ENDP
5 Y- x5 ] N) M3 y& I - SysTick_Handler PROC
5 Y; U6 S3 P- z5 Y! k" K5 l - EXPORT SysTick_Handler [WEAK]1 O( U+ F7 {: j& M; S% T* Y; J, ~
- B .6 s. X/ `& Z7 J
- ENDP
/ H9 F% {8 \1 P A
# X' o1 t. q# T' a! f1 ]+ z9 H- Default_Handler PROC
& U- u" D3 _, \" v6 _$ \
5 _! t9 t C) X6 H- x) C- EXPORT WWDG_IRQHandler [WEAK] 0 W( Y. A9 e) S, P' e
- EXPORT PVD_AVD_IRQHandler [WEAK]
/ w3 o2 T" Y/ _9 n% h7 {7 s! z - ...省略 6 d: ~3 w: M! y0 m/ x6 E& |' C
- EXPORT WAKEUP_PIN_IRQHandler [WEAK] ; }9 t) V9 Y L& `/ L- L* d, g
- @, I- l: m9 H. [" G* w- ; b! Y2 e, R: _2 ^& Z$ \6 ^
- WWDG_IRQHandler 5 W) U! W' I7 w i4 i3 m
- ...省略
! N% K r2 x6 V- n! k& o- ]* h - WAKEUP_PIN_IRQHandler8 v; j7 r2 d# o/ g! J( H9 c
- $ |7 p& N+ T! `
- B .
7 x2 m6 V6 `3 n7 H U% ^" }% t
, h0 h$ J6 s7 \- ENDP
0 W* h" O: A& K6 x% b! H3 Q3 [. ]
3 G1 o3 F+ s# E" B4 f+ ?0 l. F- ALIGN
这里全部的中断服务函数都是用[WEAK]来声明,假如没有在其他文件中定义同名的中断服务函数,来了中断,就会进入到这里。
# e3 v" a' P8 p5 u' C$ u- [8 g3 ^, e. o
⑦、堆和栈的初始化9 J7 M2 d' j% p! J5 z
& U2 J8 @* I$ i4 @. y/ v8 R- ;*******************************************************************************% ~/ ^, u8 S" l: ^# Z& _% v
- ; User Stack and Heap initialization& d1 ?( a: a, ~% P6 G' m1 W/ ^6 m
- ;*******************************************************************************: v6 a4 r$ L: d, }$ r! W% H
- //假如定义了MICROLIB,这里类似于if...else...
) l }; z$ F3 a' M. J2 j - IF :DEF:__MICROLIB
! E# F3 w+ D( e; P0 L& G
* H" h$ m$ C6 f! W- EXPORT __initial_sp
% h$ K; l$ N! A' h - EXPORT __heap_base
( l& F# k$ t0 F3 @8 C# f- w - EXPORT __heap_limit
! m8 ~* P' m+ O- q1 o( E" r
$ K- q+ }& L' a9 r3 u. C( N! y- ELSE, T) h3 S: D8 F0 }
( ~6 m* S# [' H+ F' h- IMPORT __use_two_region_memory
. E2 d: @) k# O( K! O - EXPORT __user_initial_stackheap
- F/ U+ N1 m. u6 \% v7 F" d
|+ D$ {7 m, p- //__user_initial_stackheap 将由__main 函数进行调用。
; u+ j6 Q& I% x- ] - __user_initial_stackheap) M. i# n; }1 u4 m- R$ r
( i* H, ~. Q6 I- W- LDR R0, = Heap_Mem9 L, n/ v+ m8 p: L% g9 Z
- LDR R1, =(Stack_Mem + Stack_Size)
5 K' |& C% B, ?; t1 P5 }$ d# S - LDR R2, = (Heap_Mem + Heap_Size)
6 i- @9 J# p% w* n! l - LDR R3, = Stack_Mem: G3 @, o: Z6 h% a
- BX LR
1 ^% S& o, B u4 Y A' F3 w& ^5 P - 4 \" G- q& _: ]+ ]
- ALIGN
7 L( @2 @' \! y" I# A
3 F0 i; x+ {% l( H" \! k- ENDIF1 h9 i+ q. d. W( j+ J0 \8 h: H6 T3 ]
) p9 \- A6 u6 o; h9 `2 H- END
BOOT_ADD0 和 BOOT_ADD1 对应 32 位地址到高 16 位,这点要特别注意。 通过这两个选项字节,所有 0x0000 0000 到 0x3FFF 0000 的存储器地址都可以设置,包括:+ t) O, Y; W- b5 N
; L2 s$ y1 ~: ^3 d7 ^, {8 q所有 Flash 地址空间。2 F! k9 v# r( o6 C
所有 RAM 地址空间,ITCM,DTCM 和 SRAM。
- j8 u* I& c2 u9 c( }设置了选项字节后,掉电不会丢失,下次上电或者复位后,会根据 BOOT 引脚状态从 BOOT_ADD0,或 BOOT_ADD1 所设置的地址进行启动。
9 U1 u! g+ f$ u- ^/ B* X6 E使用 BOOT 功能,注意以下几个问题:9 `- M1 |/ L. h% K
如果用户不慎,设置的地址范围不在有效的存储器地址,那么 BOOT = 0 时,会从 Flash 首地址 0x08000000 启动,BOOT = 1 时,会从 ITCM 首地址 0x0000 0000 启动。; d) c% p" ?5 n2 D
当 Flash 的保护级别被配置为级别 2 之后, 只能从 Flash 自举。 如果 BOOT_ADD0/BOOT_ADD1选项字节中自举地址被配置为位于存储器范围之外或属于 RAM 地址范围,则系统只能从地址 0x0800 0000 上的 Flash 开始执行
5 L3 |" f; a. i7 o6 v) @. o" ~4 R: L _2 C4 U$ l" U3 O- m
, P {( a- O! Y1 e9 q; B/ ?
]* t2 v9 S! D' ?
|





 STMCU小助手
发布时间:2021-12-27 18:00

 微信公众号
 手机版