STMCU小助手
发布时间:2022-3-15 22:00
|
1.打开上一节的文件,进入我们上一小节修改过的文件夹,找到并打开.cproject 文件,双击.ioc 文件,双击打开工程。0 E8 d( l5 O( q& S 2.在左侧 Pinout&Configuration 界面中的 Timers 下拉中点击TIM2,然后在TIM2 的 Mode and Configuration 的 Mode中将Channel3 选择为 PWM Generation CH3;将Channel4 选择为 PWM Generation CH4。" i1 U6 I/ u, ?* C8 j9 f$ ] 5 S. i9 x1 h( p4 U: ~ ![SS`Z}]2NHA{DECD4T1KSK.png](data/attachment/forum/202203/14/225150fktl69b8u8z1ou8u.png "SS`Z}]2NHA{DECD4T1KSK.png")
2 Z; N( ]( I+ ^" ?5 Q! S' Y 3.在下方的参数设置选项卡中将 Prescaler 设为 72,即预分频系数(TIMx_PSC)设为 72;Counter Period 设为 100,即计数周期(自动加载值 TIMx_ARR)设为 100;Pulse 设为 100,即占空比设置为 100%。 + O T, p. E, {+ D 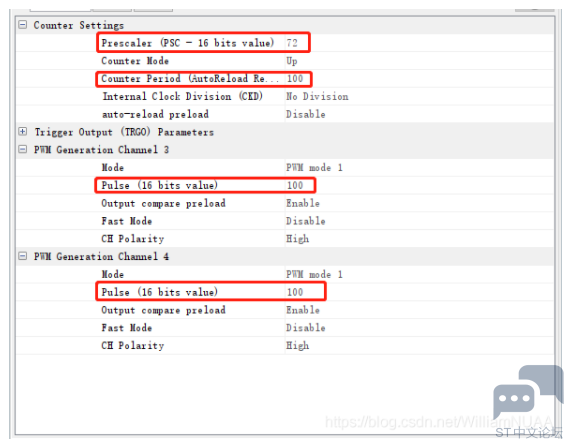
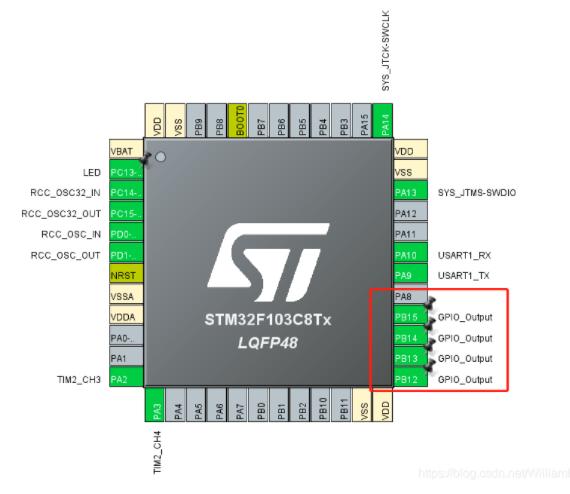
) V! \" n6 c6 s8 ?" ? 4.在右侧界面的芯片中分别点击 PB12、PB13、PB14、PB15,并将其配置为 GPIO_Output。 - s2 Q) _0 v" @ ![LTW`_EEDOB7_31]1_Z}6YS3.png](data/attachment/forum/202203/14/225149jnxn4wemr4b4x3xm.png "LTW`_EEDOB7_31]1_Z}6YS3.png")
, @7 P: M! x7 I' a: T& _! U! F$ `6 b 5.在 System Core 下拉菜单中选择 GPIO,然后在左侧的System Core 下拉菜单中选择 GPIO,然后在 GPIO Mode and Configuration 中对 PB12、PB13、PB14、PB15 引脚进行配置。6 m3 f6 ^" o7 z6 @; b* R5 N' V , V* b7 k1 N+ x0 ]- i ![E(OAJ7~}@)00NVM~]VT_IO3.png](data/attachment/forum/202203/14/225149sx343x5aa4kkbak5.png "E(OAJ7~}@)00NVM~]VT_IO3.png")
, R) s$ S) V7 U 6. GPIO output level代表 GPIO 默认输出电平,在这里设置为低电平;GPIO mode 代表 GPIO 引脚模式,在这里设置为推挽输出;GPIO Pull-up/Pull-down 即 GPIO 上拉或下拉,在这里设置为既不上拉也不下拉;Maximum output speed 即 最大输出速度,在这里设置为低速。(默认设置即可) 6 S' f0 v; y) T4 r5 L9 C User Label 即用户标签,在这里将PB12 改为 BIN2,PB13 改为 BIN1; PB14 改为 AIN1,PB15 改成AIN2。 , W# c+ i% c6 F8 Y% R# p$ r ![7YGA}]IVJ~OJG@F`_JC7NWO.png](data/attachment/forum/202203/14/225149h50ulu17khlkkxuo.png "7YGA}]IVJ~OJG@F`_JC7NWO.png")
) s1 K/ k& X1 U; j z( q 7.点击生成代码,打开工程左侧 gpio.c 源文件,双击打开,可以看到HAL_GPIO_Init() 函数里面已经有BIN1_Pin|BIN2_Pin 的相关初始化代码。 $ `+ d2 Q t" ^: }/ I 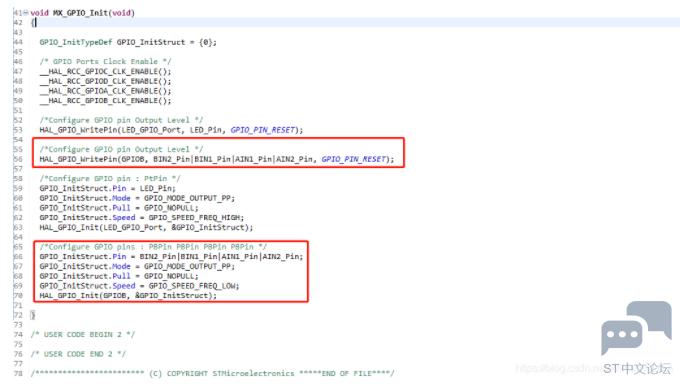
8.在 /* USER CODE BEGIN 2 */ 和 /* USER CODE END 2 */ 中加入以下代码
4 M9 U, _( i" O) T 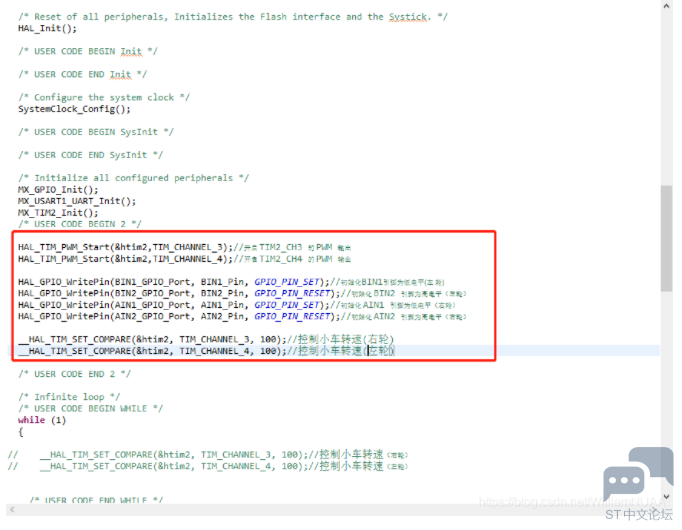
其中 __HAL_TIM_SET_COMPARE(&htim2, TIM_CHANNEL_4, 100)里的100是用来控制PWM占空比的大小的。在配置IOC文件时,我们设置的最大PWM值为100,如果需要调整转速,可以设置0~100的PWM数值来控制车轮转速。9 {) K$ @0 B% O4 k5 {5 v; D$ A 2 n6 C6 u3 P6 m: ? 9.点击编译烧录,开启小车电源开关,完成转速的开环控制。 ; b9 l1 Q' }5 o; B% J; q9 R( V . S% d9 g1 i& Z: V: B9 A |
【经验分享】STM32语音识别的智能蓝牙音箱(源程序+原理图+PCB+设计说明书+PPT)
想找个ST芯片
[GPIO] 使用新型抽象开始C++嵌入式编程,从GPIO开始
技术手册stm32f1xx中的一个小问题
【经验分享】STM32 HAL库移植FreeModbus详细步骤
【逢7发帖赢大礼】STM32开发之IC门禁卡UID读取方法!
实战经验 | Keil工程使用NEAI库的异常问题
经验分享 | FDCAN数据段波特率增加后发送失败的问题分析
STM32几种流行开发环境的优缺点
好用软件推荐-TouchGFX Designer
 微信公众号
 手机版