你的浏览器版本过低,可能导致网站不能正常访问!
为了你能正常使用网站功能,请使用这些浏览器。

【经验分享】HAL库 STM32CubeMX教程八---定时器输入捕获

[复制链接]
STMCU小助手 发布时间:2022-3-25 10:29
前言:0 O4 O5 p+ ^+ x1 ^
本系列教程将外设原理,HAL库与STM32CubeMX结合在一起讲解,使您可以更快速的学会各个模块的使用9 v9 p1 g$ U6 p

8 Q4 d( U) B# P9 }* ^8 \
2 g" p$ o0 N- V9 `% t* r7 T所用工具:- i* }5 k8 Z8 X! j1 c

% V7 a5 B1 N& u/ M& T+ X1、芯片: STM32F407ZET6/STM32F103ZET63 S' [8 ]- s) n# e2 P7 |
8 X$ n" {0 G5 h9 a7 t, F6 G( d
2、STM32CubeMx软件7 ]8 e, b9 P4 Q  S, Y2 Z

; J1 E" J- [6 C- Z+ |0 W* w! d; R3、IDE: MDK-Keil软件! ~( k9 a7 d- b: w5 N# L

, H/ ?& f3 \; _& x" b" Y, c  @4、STM32F1xx/STM32F4xxHAL库
! |6 Y( W3 C# O9 l* q; G- d* P2 R7 q7 }$ ]7 v
知识概括:# ~: M, e  r5 @% Y- V5 @$ ^" a

* P( S% I+ _' \, F! K5 R0 B通过本篇博客您将学到:
% R# G7 M7 {' \5 z; ^2 I5 Z; C- g/ p: W9 N
SMT32定时器输入捕获
: n0 }$ {& |' `6 C* B- j' R4 Q# ?4 `2 H  D6 a* ]. Y) J2 z
测量PWM频率和占空比  A& m. U) V+ j3 O. E9 g

" w3 l6 @2 D! m4 v$ J! B* l
+ G7 v& v6 g7 v. X9 R4 Z输入捕获$ x  H( r8 q4 A+ L0 P4 C& U
输入捕获概念
" u% o6 [$ j% I+ Y9 z, r. |输入捕获模式可以用来测量脉冲宽度或者测量频率。STM32的定时器,除了TIM6、TIM7,其他的定时器都有输入捕获的功能。
9 K9 I) ^  N" G1 r& @" u  u% W% B- C+ p9 ?  \* i* h- b. e
输入捕获的工作原理( l7 I. I+ M: H0 `' l
8 y0 B, W; K& ~# d4 C. J
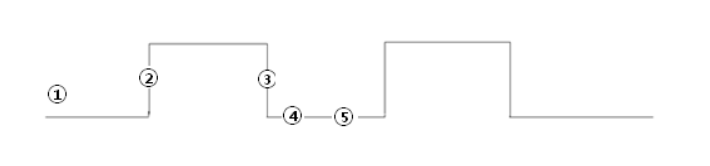
20190813094532466.png
8 X* E( e# P+ B) R4 k4 B①先设置输入捕获为上升沿检测," Z; t5 n* d# z: @9 Q: [- r1 E; v
# w9 V' M' ~' ^4 B
②记录发生上升沿时TIMx_CNT(计数器)的值
  a: A1 e: U) c6 u2 p- T, C0 P' H1 A- H! ~' G2 Z' f  K& |5 v9 C
③配置捕获信号为下降沿捕获,当下降沿到来的时候发生捕获
# b1 N  b0 `# {8 l  @& @4 Y' T! V% c% ^/ J
④记录此时的TIMx_CN(计数器)T的值
" F+ v& l0 q+ a& z
6 E9 G4 l* m8 w2 _, R8 T- [! @⑤前后两次TIMx_CNT(计数器)的值之差就是高电平的脉宽。同时根据TIM的计数频率,我们就能知道高电平脉宽的准确时间。
  v# t/ e) S1 f
* ?- E: m7 U5 w1 @0 ^" j/ j* p9 y  r7 _4 L
简单说:1 E* f( {  q& B% I- A0 k' _

# k$ k, j* y; B6 _( M当你设置的捕获开始的时候,cpu会将计数寄存器的值复制到捕获比较寄存器中并开始计数,当再次捕捉到电平变化时,这是计数寄存器中的值减去刚才复制的值就是这段电平的持续时间,你可以设置上升沿捕获、下降沿捕获、或者上升沿下降沿都捕获,
' i3 k5 N1 ~/ E1 x2 X7 G+ r1 d
+ `6 D% {+ C* d7 z+ j1 b2 n+ t3 _% |1 j4 A8 q- o- H6 d
输入捕获的工作流程(对应CubeMx的四个选项)4 x+ I1 ^* w: G6 s% q0 w4 M
6 x; [# k! z/ h5 H
20180419215648175.png ! E5 l+ f% j  ?

8 [' T, {& t4 }7 ]  L( d& c设置输入捕获滤波器
5 Q! m' M9 T" `0 G# X. t8 F
STM32在很多功能中都提供了滤波器,滤波器的功能简单来说就是多次检测视为一次有效,达到滤波效果,
; Q/ a2 D! w2 f1 F4 s. |
3 u0 O) J: |1 C7 w$ T( D9 f. D数字滤波器由一个事件计数器组成,假设我们是检测高电平,滤波N次,那么记录到N个事件后计数器会产生一个输出的跳变。也就是说连续N次采样检测,如果都是高电平,则说明这是一个有效的电平信号,这样便可以过滤掉那些因为某些而干扰产生的一些信号        6 Y+ l+ B  C' X1 N. ^

1 u- r$ O& N% M- U8 ]输入捕获滤波器IC1F[3:0],这个用于设置采样频率和数字滤波器长度。其中:fCK_INT是定时器的输入频率,fDTS是根据TIMx_CR1的CKD[1:0]的设置来确定的。
$ U. h7 W8 d9 a- u/ z: k, n, Q) E. `! }) `9 }
设置输入捕获极性
' r' s9 d& T9 v' h% q' @+ O5 R
8 b: m  ]3 ~9 {- O! k1 a6 }设置具体为那种
捕获事件
( T5 E( u3 L, r+ }7 Y
+ }2 _" |4 ]; u! w4 f* _8 S/ |可以设置上升沿捕获、下降沿捕获、或者上升沿下降沿都捕获  M* ]2 w! R, W5 Q
- n1 ]  m% e6 K6 L% T) x
设置输入捕获映射关系
0 g% {% I" a! @8 p7 ~" VSTM32为了更好的优化使用,TIMx_CH1通道1捕捉到的信号可以传输到IC1,TIMx_CH1捕捉到的信号也可以连接到IC2,TIMx_CH2捕捉到的信号也可以连接到IC2,也可以连接到IC2
) f+ K. o0 O% F4 b
$ R: c8 e: l8 L9 Y# h, N4 H 20190813111456218.png
  Z7 s. j3 {: F
9 t% o) W' F% E9 \) c
7 K. V+ @, @2 w& O设置输入捕获分频器
9 D' {4 }5 ^0 d  z1 Z# {) g设置每N个事件触发一次捕获,可以设置为1/2/4/8次检测到电平变化才触发捕获1 a! G1 x1 t1 d0 d9 r! P& _( S

/ G9 C$ s2 W! a& ?, m+ E溢出时间计算:
; ^- T4 V# W% g0 {( C1 l aHR0cHM6Ly9pbWFnZXMyMDE4LmNuYmxvZ3MuY29tL2Jsb2cvMTIwNzU3Ni8yMDE4MDUvMTIwNzU3Ni0y.png % F$ R0 z5 i! F* U/ p2 l( U

( h. W* ]# Q  e) [t1时刻检测到高电平,发生中断,在中断里将计数值置0,开始记溢出次数N,
+ z; q4 K  P/ Y" D9 L( C' f" D. X7 P; Y
其中每计数0xFFFF次溢出一次,直到t2时刻跳变回低电平,, X: z/ S" p* v( _" o) C
8 {$ t( g" N" P! l% w
获取最后一次溢出时到t2时刻的计数值TIM5CH1_CAPTURE_VAL' Y. R+ S- b: w! i8 O: L+ x

4 P% d4 b/ k: h; @9 S  p则  高电平时间 = 溢出次数*65535+TIM5CH1_CAPTURE_VAL     us ;根据定时器初始化时的频率即可计算出溢出总次数所占用的时间,即为高电平时间。" w' P5 R& O: N8 w' ]+ A. U
& t+ r3 K" C& M7 K
如果计数器值为 32 bit   那么最大为0xFFFFFFFF      0 [) }/ P. B+ C1 I1 h

$ y& A( F" C/ B! p- r7 O. t高电平时间:
1 r6 m7 H1 {: b" G1 D# w) k2 Z+ f! W+ K, Y
20190813172958716.png 0 s8 ~3 @2 Y  b! @" [! U( F
4 J  i8 x" V1 t3 }; G8 [
& B0 n5 d# {4 X+ U$ }
输入捕获的工作框图
& m( d5 L! M& l; y4 ~. n0 L6 N
20180419213733338.png * y8 q$ w" G  j( _3 d8 |+ m7 R, I
/ G( {( A$ d( n& V3 n) p. |
3 b1 E- y2 H; M% J; P
工程创建1 E7 m+ \/ {# }, z* Y( n1 p; s* S
设置RCC
9 ?6 s( l+ h$ m

# L  }9 X9 k/ q6 @" }: ?设置高速外部时钟HSE 选择外部时钟源7 g- O! f3 r2 V+ Q4 J# E

+ g& @. o% W% y5 p7 M3 b1 }6 ~8 h& L 20190810145615696.png
# }+ ]; B1 ^9 h( Y% ?+ Z  o7 q5 Q) J. l' s% E
2设置时钟
& k0 E% ~0 G5 x5 W
7 e- n% Q% c- m" |% L& u5 u7 k 2019081117400555.png
- ~$ x6 j, H, a' Z, H
) ~, j6 S: S2 N3 M- c3 P% k0 ]% f8 j我的是  外部晶振为8MHz
, ?5 x) \/ V) W+ D: {" t2 k3 |$ k1选择外部时钟HSE 8MHz   
+ R2 z( O, |- k0 f0 o4 h2PLL锁相环倍频72倍) B; x6 y9 f7 ~  d- d6 N" A; G
3系统时钟来源选择为PLL* U, i' @* j6 H& l
4设置APB1分频器为 /2
# o6 G' e; s/ }$ F6 u# ?5 这时候定时器的时钟频率为72Mhz
: T) y  @8 o" z4 L0 B! `" N. m4 @
7 J* x/ |0 e, I) e, [6 _3 p# |3定时器配置
: p1 r: O, M  D1 M; B$ |8 n# o8 o3 r4 E* y
20190813120324793.png
$ J& Q4 R; T& w* n1 y$ I4 @: R5 Y0 v; y9 L
这里我们选择TIM5的通道1
- F5 ^" H6 f6 s+ x) E! N2 E/ B! D& v" G3 s* P" d5 j3 I
预分频系数为71   计数时钟频率就是 72MHz/(71+1) = 1MHz        此时1us计数一次
& |/ a' P# K- x1 _9 I% r2 r自动加载值设置为32bit最大值  0xFFFFFFFF         
0 X( E& f/ h  p2 m& \* u4 C) ~9 G上升沿捕获
4 M( B, `! U' I- M9 s. D3 T1 F不分频
$ p+ f% s6 P8 v: l2 C3 g5 k滤波值为8
: k" ~+ h% F9 [& ?0 T2 X: a$ Q5 F
! ^6 S1 K" W9 J7 w$ m) |6 f! c9 u同时在NVIC一栏使能TIM5的中断8 X5 ?; c* T& k- ]" e7 v
4 I4 P! n* |$ R; t2 m6 V  c
对应引脚设置下拉电阻,保证没有信号输入的时候电平稳定5 z1 j( T; J6 o

1 \1 N7 a. c2 S 20190813152340197.png - z- K# i( m# [/ x: p  U
" F# K/ P8 j) X+ P( e0 R7 ]
4项目文件设置/ n; c6 t0 x# j7 Y9 X$ U

, P" B* l$ W" O1 V 20190811193124463.png + j# q1 B: o3 a" R( X7 Q" m/ w
; z4 b5 h! _' d# r3 f! X! ?
1 设置项目名称
' |. B) K+ h; u$ P$ Q7 N% {2 设置存储路径6 o5 h: B; B  w# G" F  Y( T! r! A8 `/ t+ j
3 选择所用IDE
3 ?. C( d9 R, o4 W
, ]# L( ]! `; U  d 2019080921100765.png ( ]% U9 r7 }1 a3 B: K! ]
7 b  W+ X" R! @$ m3 T6 O
5创建工程文件; H: T7 Y. n5 M, F5 A- n8 k
5 _  T' j( K$ M" e
然后点击GENERATE CODE  创建工程$ w9 J. e; l9 @9 g

7 O- O! ^& C1 F+ w8 v配置下载工具; I/ m& f. z& s* z9 T/ M
新建的工程所有配置都是默认的  我们需要自行选择下载模式,勾选上下载后复位运行$ v- @$ p5 g% J! @; C
! V. J4 T/ O! V. B+ A
20190809172359875.png
" K  [9 ~0 r" o6 P# i- L0 x1 K, R; o; N) Y* x4 `
例程实现:& x( f% r+ e8 h1 t( v4 h
定义变量:
  1. /* USER CODE BEGIN 0 */* s1 v7 n+ I9 X
  2.     uint32_t capture_Buf[3] = {0};   //存放计数值
    2 u0 R" j% S- |3 v! {/ j; C; ?/ N
  3.     uint8_t capture_Cnt = 0;    //状态标志位8 }$ X0 B' f6 j1 f
  4.     uint32_t high_time;   //高电平时间3 F2 [! p% {2 u1 n) }5 \
  5. /* USER CODE END 0 */
复制代码
2 y! C! F, |8 N( V( P, d3 K
在 while(1)中的用户代码区 3,写入TIM2 CH1通道的输入捕获控制和数据处理
8 p/ [+ i/ m" r" P' `3 \; {
! c& d' b' r5 V8 z( _$ Z' t- N
  1. while (1)- ~, M- _4 R8 c8 K# A
  2. {
    5 [8 C! v$ ~, f. I
  3.     /* USER CODE END WHILE */
    ) q$ ^1 @  v6 ]# p  {
  4. ' J8 @' [& G" h- m0 V
  5.     /* USER CODE BEGIN 3 */; D5 K+ k4 p6 f3 d- |+ R
  6.   switch (capture_Cnt){7 z5 C  O. H' j/ Z) q  \2 o
  7.         case 0:
    5 X2 _2 s  \! M+ r- f
  8.                 capture_Cnt++;1 m5 j, m% d. K1 q
  9.                 __HAL_TIM_SET_CAPTUREPOLARITY(&htim5, TIM_CHANNEL_1, TIM_INPUTCHANNELPOLARITY_RISING);
    + o6 a6 Z  ]# T  Q- t9 J2 n% V
  10.                 HAL_TIM_IC_Start_IT(&htim5, TIM_CHANNEL_1);        //启动输入捕获       或者: __HAL_TIM_ENABLE(&htim5);
    3 m3 s+ `  j$ d) Y
  11.                 break;1 c2 x! p$ c. K- j* y& K) ^# z% c1 T
  12.         case 3:
    7 e. @) y6 X2 |5 Q" h4 J! p
  13.                 high_time = capture_Buf[1]- capture_Buf[0];    //高电平时间
    0 j- H8 X) F7 v# n. f
  14.                 HAL_UART_Transmit(&huart1, (uint8_t *)high_time, 1, 0xffff);   //发送高电平时间
    ; P8 I5 c  S) u% j
  15.                                 
    1 n( A2 L! m# X1 |  l' s
  16.                                 & `" }9 e8 Y8 n
  17.                 HAL_Delay(1000);   //延时1S& s5 q4 k* j0 _; m
  18.                 capture_Cnt = 0;  //清空标志位  K$ J$ [$ K7 L; z5 R- f
  19.                 break;# h6 ~' z# c; P' R) r& Q8 Y
  20.                                 + L+ x$ e& |# u$ p5 p) K# v
  21.         }
    $ X9 z, z4 P6 a1 L' c
  22. }
    & h$ A4 {( M* p- F& E5 Q
  23. /* USER CODE END 3 */
复制代码

/ E4 I+ N# Z. a. w- H4 c# C在main函数下方添加中断回调函数:
1 [& e" q0 q& s1 I8 h% l3 X
$ n! C' L; R( y1 t' X
  1. /* USER CODE BEGIN 4 */1 g/ S, z7 R& d
  2. void HAL_TIM_IC_CaptureCallback(TIM_HandleTypeDef *htim). g: Z# P3 h' z$ u
  3. {2 @& z8 F, D7 s! D5 x3 e
  4.         
    8 u5 d/ a! K# p  e# S- h
  5.         if(TIM5 == htim->Instance)1 _+ U0 k6 o' N4 c* Q% {
  6.         {9 b/ n$ e3 L# p+ o# k7 k. ^
  7.                 switch(capture_Cnt){
    , E3 s3 S# k. ^, n/ [2 ^; ^
  8.                         case 1:
    - E# }* ]) b5 M
  9.                                 capture_Buf[0] = HAL_TIM_ReadCapturedValue(&htim5,TIM_CHANNEL_1);//获取当前的捕获值.
    " n" ~+ A5 a3 p; N
  10.                                 __HAL_TIM_SET_CAPTUREPOLARITY(&htim5,TIM_CHANNEL_1,TIM_ICPOLARITY_FALLING);  //设置为下降沿捕获( E/ x9 I* G1 u: X
  11.                                 capture_Cnt++;
    & \6 @4 R/ V# Y* f% z
  12.                                 break;2 p, ^0 l7 x5 x7 L# R
  13.                         case 2:6 _8 w4 h/ s0 h; `3 J9 g  \* D
  14.                                 capture_Buf[1] = HAL_TIM_ReadCapturedValue(&htim5,TIM_CHANNEL_1);//获取当前的捕获值.% }9 q8 ^7 F) J1 O
  15.                                 HAL_TIM_IC_Stop_IT(&htim5,TIM_CHANNEL_1); //停止捕获   或者: __HAL_TIM_DISABLE(&htim5);5 u7 p. n3 M7 r; b
  16.                                 capture_Cnt++;    + D) [4 o5 @0 \6 G3 E7 M  y$ P
  17.                 }* F* Y. L& {; }, @9 h
  18.         
    1 ^8 ]4 B- h* H% F! |4 w5 i+ V
  19.         }
    ) Y+ f& u2 E* H. w+ n3 G2 D
  20.         # Z3 c) k% P8 g. X+ V
  21. }
      B7 T7 H. F& k, R/ U7 W- M( k- h. Q
  22. /* USER CODE END 4 */
      Y4 ^/ P2 P3 S( t  p" N8 u$ _
复制代码

# _  q2 H# w  Y6 G7 t8 A6 j+ t具体流程:3 l1 p  H4 b/ p+ [" Y' U) {. p
6 b3 t9 ]( S# ]2 p" p5 j; v  v; K
1.设置TIM5 CH1为输入捕获功能;  
& T# t. x; m. O+ X6 `
5 ^6 C$ y" M7 J* d# S; ]# a! x" V2.设置上升沿捕获;
3 R8 |+ O2 E; O0 {6 Y8 Y: ]
" q3 K( {- n2 _. |7 A9 j3.使能TIM2 CH1捕获功能;  , J8 H0 B$ z. l3 b/ v* y: P7 v, a

2 W/ J( ?& J1 ~- Q7 H: z4.捕获到上升沿后,定时器当前计数值存入capture_buf[0],改为捕获下降沿;   : T' x2 w, n/ w! Q0 V' Y
4 Y2 s; T! o* S
5.捕获到下降沿后,定时器当前计数值存入存入capture_buf[1],关闭TIM2 CH1捕获功能;  capture_Cnt=3;
2 a) J$ ]( G- ^, J/ s
0 {# J1 h$ @  v8 i3 p( h9 [6.  高电平时间: capture_buf[1] - capture_buf[0]        发送到上位机  重新启动输入捕获
9 H; s, n& j5 m! [
- Q" p" D0 @7 F5 @3 g( e! G/ Z: [- q
__HAL_TIM_SET_COUNTER(&TIM5_Handler,0);   //设置计数寄存器的值变为0* I5 A  P+ S" \5 l4 q. t3 Q5 c
* `# |6 E* |# J% x$ o0 _/ f$ t+ d
HAL_TIM_PWM_Start()              函数用于使能定时器某一通道的PWM输出。
! D5 F! m( }" i% z+ ]% _
3 B" L9 q# J: [0 T( I( B% H7 M, vHAL_TIM_IC_Start_IT()                  函数用于使能定时器某一通道的输入捕获功能,并使能相应的中断. q' h/ Z# U7 a$ v( S
8 |7 c/ i# o; p0 k! |# r! f
HAL_TIM_IC_Stop_IT()                 函数和开启功能相反,是关闭定时器某一通道的输入捕获功能和相应中断: z+ n- J/ Z! ^
) i" p- v3 p& r
__HAL_TIM_SET_CAPTUREPOLARITY
不是函数,而是底层操作的一个宏定义1 i, \6 x5 i8 ?! T; f

, [( o/ D/ O% H! c0 g+ {在stm32f4xx_hal_tim.h文件中可以找到。其作用是修改定时器某一通道的输入捕获极性
, c& }% J6 U, ~0 p( ?$ [2 J3 z: C
20190813171232499.png - I9 L3 U7 |3 Z, r) T. J
1 I2 E. r) y6 H9 K2 s/ a
其中有两个函数,第一个为清除清除原来的捕获极性,第二个为设置通道捕捉极性
& N  C8 g, D, v8 g/ ]5 n) G, M" r6 @5 F
等价于:
# c! P5 b8 f( O: U* \+ q3 ]- v4 v( r7 _
  1. TIM_RESET_CAPTUREPOLARITY(&TIM5_Handler,TIM_CHANNEL_1);   //一定要先清除原来的捕获极性!!' r" ]" e7 \0 a0 v- }' K
  2. TIM_SET_CAPTUREPOLARITY(&TIM5_Handler,TIM_CHANNEL_1,TIM_ICPOLARITY_FALLING);//定时器5通道1设置为下降沿捕获(重设捕获极性)
复制代码

6 e9 t1 ]2 N7 Y  C# ^3 I9 k在修改定时器某一通道的输入捕获极性时,一定要先清除该通道之前捕获极性
2 |5 v! d0 z6 d* [/ m, v! ~) M
__HAL_TIM_GET_COMPARE也是一个宏定义。 
# R1 e- U- B3 o- R% N' G在stm32f4xx_hal_tim.h文件中可以找到。其作用是获取定时器某一通道的捕获/比较寄存器值8 X7 {; M! w, d6 Z, X! Y( {
  i) Y6 e; ~. y6 i1 T6 }; u
20190813171323391.png , i) z2 t- b6 M3 \' v
" d* n7 i" N; @1 i% o' V
等价于 :  HAL_TIM_ReadCapturedValue(&htim5,TIM_CHANNEL_1);) X$ q$ R& K' n2 Z5 V  m, q

9 K- \4 U4 q3 {- u: P& [  两者都是直接读取对应CCRx寄存器的值- b$ i1 ~: R2 o. G4 a# L3 x

: M! Y& L% C) X2 A: l( ^5 G# T1 M, f! |( A$ D) _
) K" B3 @" P1 K# v
赞 收藏 评论0 发布时间:2022-3-25 10:29

举报

0个回答

所属标签

相似技术帖

关于
我们是谁
投资者关系
意法半导体可持续发展举措
创新与技术
意法半导体官网
联系我们
联系ST分支机构
寻找销售人员和分销渠道
社区
媒体中心
活动与培训
隐私策略
隐私策略
Cookies管理
行使您的权利
官方最新发布
人形机器人运动控制、感知与智能配电
半导体创新技术与应用方向
EE架构与软件定义汽车
12V/48V 汽车智能配电(SPD)
区域控制单元(ZCU)与分区架构
关注我们
st-img 微信公众号
st-img 手机版