1. 待机模式简介
" P0 f/ A" r6 C- t2 C 很多单片机都有低功耗模式,STM32F4 也不例外。在系统或电源复位以后,微控制器处于运行状态。运行状态下的 HCLK 为 CPU 提供时钟,内核执行程序代码。当 CPU 不需继续运行时,可以利用多个低功耗模式来节省功耗,例如等待某个外部事件时。用户需要根据最低电源消耗,最快速启动时间和可用的唤醒源等条件,选定一个最佳的低功耗模式。STM32F4 的 3 种低功耗模式我们在 5.2.4 节有粗略介绍,这里我们再回顾一下。
1 \3 [6 v* h! P# K! M7 a( S9 R STM32F4 提供了 3 种低功耗模式,以达到不同层次的降低功耗的目的,这三种模式如下:4 |9 w! ^( b1 V2 |
1)睡眠模式(CM4 内核停止工作,外设仍在运行);7 P3 l& F& `& f+ o- V' F1 E
2)停止模式(所有的时钟都停止);
* e' a! @$ _8 y 3)待机模式;
J3 @; F1 Q; ^2 G6 M2. 硬件模块
9 c8 ?" m- H; r O& M7 @1 q 用到的硬件资源有:2 o r) q; r4 v" N8 C
1) 指示灯 DS0
4 U G4 b0 N2 I5 z% N% \. S 2) KEY_UP 按键
/ v3 Q$ a3 D8 K0 _' k' o; {+ v7 W 3) TFTLCD 模块
7 T! A. R0 X7 Z# U$ Q0 f' `+ d2 j% y$ u5 E& _
3. 相关函数
9 M' U( f9 P# x2 R stm32f4xx_pwr.c / stm32f4xx_pwr.h
( e0 Q" j9 r- [0 U
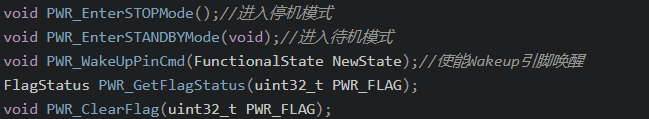
j# d- i- [6 {5 F) F" {* o- void PWR_EnterSTOPMode();//进入停机模式
/ q6 O1 x& I$ J$ `* Y. x' l - void PWR_EnterSTANDBYMode(void);//进入待机模式
) Q" |% N! N; X, H: x& x - void PWR_WakeUpPinCmd(FunctionalState NewState);//使能Wakeup引脚唤醒
' [: M3 B: X5 u- P - FlagStatus PWR_GetFlagStatus(uint32_t PWR_FLAG);2 T' |; i+ t- ^( h( I8 j# C* z3 P
- void PWR_ClearFlag(uint32_t PWR_FLAG);
W2 {5 i7 F: kcore_cm4.h. _/ X$ L3 }4 V
- __WFI();
7 H+ P7 {7 A+ R" I! r - __WFE();
04. 程序示例一
. W& l( |/ o3 _# A- g按下KEY0进入待机模式 KEY_UP唤醒
: p- ?! \$ a+ F: n* K- r
; _. Z8 y. t& T) y3 [- #include "sys.h"- z2 G5 m9 Q) r7 A7 W
- #include "delay.h"
' B) |3 E: s& p$ ?4 F l - #include "usart.h") W; G8 M/ F x5 t
- #include "led.h"
$ Z" K3 ?* a8 g& o# \: d: u - #include "beep.h"
- ^) I+ i |( [7 O7 e* } - #include "key.h"
( T$ `1 I4 i, i6 _, u( T) W - #include "usmart.h"
5 R7 o" M2 P5 j) p8 _ - #include "lcd.h"! d" v$ M! w% b
- #include "rtc.h"0 _$ j* k/ g/ C0 }
- #include "rng.h"
. m+ o* s: }2 Z8 F# F - #include "key.h"4 J) o6 c* Q! }9 d) O8 K1 W
6 a! n4 \3 T3 g U3 t0 W- int main(void)3 c& |# s R0 |" @7 S* B+ }
- {1 X6 p- ^' E; P% u5 P# K: Q
" G1 U& |& B1 N0 U: A# t3 [- NVIC_PriorityGroupConfig(NVIC_PriorityGroup_2);//设置系统中断优先级分组28 B( t3 F( F6 I. O2 `! E/ {
6 e J, Z+ P1 N! R A4 o) L* ~. V- delay_init(168);1 _& q; r, j$ x& y1 u p
- * ]" a) C3 w' w k
- uart_init(115200);. |1 b2 Y4 W5 T
$ `$ Z: } v* w* ]" g4 \. o- usmart_dev.init(84);
% @1 o Q: d f { j" Y
6 g3 U% _+ p5 f" i4 ^% \! W- * B0 c- ]3 Q7 ]9 D& ?9 r$ i; I
- LED_Init();& {/ G5 Q' T- ?5 q l8 A9 i1 V
- " l& {2 g$ [" D8 f2 Z: y
- KEY_Init();
% \$ D! ~% Z0 x0 `$ [6 Y - / u0 p% V7 ?' w$ I, T& q/ _0 F
- LCD_Init();
) N( ~0 ?; {- ], p - 6 Q9 _% I7 V3 J) G- @5 H
- * o$ @# T( ~: u
- POINT_COLOR = RED;
|" h* I: n! i - ) u9 ]8 b7 ~' E$ }/ l# I( v3 E
- LCD_ShowString(30,50,200,16,16,"Explorer STM32F4");
% U1 X* j% C( n- M8 V( d) e+ X - LCD_ShowString(30,70,200,16,16,"PWR TEST");2 H& e$ {3 |- z
- LCD_ShowString(30,90,200,16,16,"ATOM@tom");* y$ A$ N3 ~0 E! Z# d7 R
- LCD_ShowString(30,110,200,16,16,"2020/09/10");
6 A* z$ h; @- a B3 X - 4 G3 y3 ?; h( E+ {- j2 X2 d
- : l% }6 `$ ~- S) x
- while(1)
; @3 ~) }+ [& g, j( s) F - {2 V+ _( _0 V4 F K8 y
- if (Key_Scan() == KEY0_PRESS)
) K5 M+ l6 U* u4 m - { w. G9 X/ E! q/ w- v# g2 C. |
- //使能PWR时钟( _) i. i+ g x
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_PWR, ENABLE);
m O9 O1 Q# `+ v - & }$ L8 R; z: M" R! x$ Z1 }1 @
- //后备区域访问使能& G5 `9 I7 h5 h% M; ]
- PWR_BackupAccessCmd(ENABLE);
+ N8 c' Y9 N8 Q1 u -
& M3 y. Q" d3 g P - //关闭RTC相关中断
$ S+ a) {' {% i9 v6 P% s - RTC_ITConfig(RTC_IT_TS|RTC_IT_WUT|RTC_IT_ALRB|RTC_IT_ALRA,DISABLE);/ _8 J0 H5 q0 p1 h# @: g7 L! J5 R
- //清除RTC相关中断标志
4 j! q) U! ?2 p9 E( ^7 F - RTC_ClearITPendingBit(RTC_IT_TS|RTC_IT_WUT|RTC_IT_ALRB|RTC_IT_ALRA);, U3 R7 J7 S+ c8 b
- 3 g' R* j% C4 T
- //清除wake-up标志% P! a: g# ]% y
- PWR_ClearFlag(PWR_FLAG_WU);8 I- G4 r! l$ p
-
. b' {) U- o9 ~ }4 { - //使能唤醒管脚功能
, L0 v8 `% O) h. W: x - PWR_WakeUpPinCmd(ENABLE);
1 Q. y3 F' _2 N% | -
" E! H6 [1 @! ~& G; _ - //进入待机模式
. e- Q7 H: o: l; c( N/ |& N - PWR_EnterSTANDBYMode();
7 Q0 D- }4 \% k3 O8 l - - C! |$ Z7 p. E5 C: c) K9 f
- }
D8 |, P2 m' I& I: D t& Z3 x6 d( t - ( s8 J8 [1 G& @( G6 r% x
- delay_ms(10);
0 i0 t1 X1 C/ q9 E+ N2 o( S - }
9 W& [/ o7 [ N7 w, k - }
8 z1 ^% m& n# w0 v; ]05. 程序示例二
% O0 t2 j6 t' L" V! T \wkup.h
, G$ r7 ~' I; c1 `" ~8 F( o9 R" z1 k1 W- #ifndef __WK_UP_H__# l$ y$ i2 |& J4 o" t
- #define __WK_UP_H__
! a* s9 P4 ~& c) T2 d6 ?
9 C% T% M7 {6 W- ^" v$ U( S1 |* c- #include "sys.h"7 W- S% H) v [/ b( Y
- ( C4 w# t3 M7 G; e
- #define WKUP_KD PAin(0)
* [6 \: A: H, s9 M6 n - 9 z- ]# N, [: p- M5 j2 N
- //检测WKUP脚的信号
& _4 d* X( w$ W0 [" r8 m - u8 Check_WKUP(void);( J, D9 B+ k3 [! f
- 2 C, H$ f9 R8 w- s% \4 W6 t, h
- //WKUP唤醒初始化' e% H* T% K, o. O3 q
- void WKUP_Init(void);& k& Q: u; s' k
9 W4 W8 x* ~: w. s- //系统进入待机模式
' \6 u& W6 @" t- X - void Sys_Enter_Standby(void);. H7 S4 G8 Q0 m1 o, [
+ z, K$ O3 S0 V$ W; H: c- #endif/*__WK_UP_H__*/
, G; ]! _7 S I8 g8 @& u6 c
; N, r6 w" ], _& y x8 {1 M" \7 lwkup.c
& g3 i3 B1 D7 w
+ F5 b" n0 J2 T( H- #include "wkup.h"
: r H% W* ^& f* D2 y - 2 \) F S0 R; c1 a+ x
- #include "led.h"7 \0 R4 L: E( _) e# D7 n
- #include "delay.h"
& M) ^% n9 ]4 r6 i" K: F
: U7 o4 `% X3 h- //检测WKUP脚的信号
( e0 {5 S2 e+ T9 s0 C - u8 Check_WKUP(void)- n2 _4 y' ?1 n2 W( }. ^% W e
- {
& h( k2 P$ m! e1 I0 q4 ?; F - u8 t = 0;
3 z0 B% M) M! A- O: K
# h4 ^# ~4 K9 a' ]- //记录松开的次数
/ S, v) ?" f- ^% E( S* i7 t& D - u8 tx = 0;! O3 W( f4 C G% [2 v
- LED1 = 0;, [) M, n- Y9 M/ C' W* ~
- + w2 @1 K- g: O/ o9 D$ ~
- while(1)8 r4 r" h6 p- y' D( i7 l, Q, l
- {2 C2 y& a; E8 r1 q t# ?' S
- if (WKUP_KD)9 t6 m1 P* A( `; P# L
- {
! @; `- x! O$ a1 s - t++;
/ D% P9 I0 T$ E) w* C - tx = 0;
4 F! Y: R! M ~+ m+ h - }
9 \1 M5 P3 i2 G r, \+ X7 Y - else
7 C- m9 g0 h& T3 Z - {
% I, F/ e8 ]! ^1 J - tx++;
7 @3 h+ N9 X* P# ?- A7 W6 g/ }8 ~/ I - //查过90ms没有WKUP信号
+ L3 L* g# w7 A) Q - if (tx > 3)8 A! q. }) P/ x# k" W7 e1 ]3 q( D
- {
" c% A% r' V6 R& i - LED1 = 1;3 T1 o% R' J. ^' |/ }
- return 0;
% w3 w* d: D0 e- K& `7 P2 F - }
! ~$ V: Q& y; q# m7 V* g - }2 E* q# t1 a3 D: ~1 n
- # C3 P$ o1 O$ N
- delay_ms(30);
' P, S9 U# ~ g% e1 U7 _9 X
$ f& g( B4 `1 M, ~2 X; o- if (t >= 100)" x8 t( X5 ?0 |5 q' h
- {6 ~' h/ J: U, s; @& C5 ?
- LED1 = 0;7 _5 W# t) E8 t1 G! G E9 k
- return 1;
2 o! ]& D/ k/ | ?% Z - }, G/ X; I5 a: |( h2 X K* M" R
- }
' P* Y7 H1 n6 G+ F% W, | - }, h5 _, }: c& O
- 9 r, d, v" a0 N; o. e
- //WKUP唤醒初始化, s4 g. `7 P' ~" |% x2 @
- void WKUP_Init(void)
6 P' U& n- C# D0 r - {
. E! V2 l5 H: s0 K - K, y' i% ]8 q/ o0 k. g9 ^
- GPIO_InitTypeDef GPIO_InitStructure;$ o% K2 n' Q" v {2 d( K
- NVIC_InitTypeDef NVIC_InitStructure;
3 y1 Y s! ~; `+ c1 F - EXTI_InitTypeDef EXTI_InitStructure;7 y0 H+ O' r( B# N) r4 L& V
& B. n, e6 W3 q- S9 x* d- RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_GPIOA, ENABLE);//使能GPIOA时钟 - y. Z9 ~! ~1 b$ f
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_SYSCFG, ENABLE);//使能SYSCFG时钟
' E7 z( J5 q3 n! j+ Z& H - 5 A1 X$ S: s$ j. k+ |' l- o
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_0; //PA0. K) p1 Y- Z7 K% A/ n( X7 e
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN;//输入模式5 U$ @' }+ U0 k$ ` {5 D: L) u3 H
- GPIO_InitStructure.GPIO_OType = GPIO_OType_OD; & e/ S9 l! {/ a0 t$ z
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_100MHz;
3 Z+ s2 Y3 @9 P( l3 T T o - GPIO_InitStructure.GPIO_PuPd = GPIO_PuPd_DOWN;//下拉, S& F# X/ y; I( U7 G# K( m
- GPIO_Init(GPIOA, &GPIO_InitStructure);//初始化/ }% `* J- n+ m9 O# Y
0 M6 u, g2 A9 \' Z- //(检查是否是正常开)机
; d+ t8 Z8 N% ` - if(Check_WKUP()==0)/ F! x3 w9 S: l7 L+ Y& ?; t0 S
- {1 A: F5 }( A3 d2 ~, X; @
- Sys_Enter_Standby(); //不是开机,进入待机模式 , ?- f% d4 n( g; i! B
- }( x/ u/ M% {2 x5 A0 m. n
- SYSCFG_EXTILineConfig(EXTI_PortSourceGPIOA, EXTI_PinSource0);//PA0 连接到中断线0
% K* K& `8 x' P4 H0 s4 ?
0 ]; N% {1 C" l; U; \) E- 3 S6 I9 _! {( ]5 t
- EXTI_InitStructure.EXTI_Line = EXTI_Line0;//LINE0
3 H: p6 M! a% m+ \' o- r+ @ - EXTI_InitStructure.EXTI_Mode = EXTI_Mode_Interrupt;//中断事件
1 B. J" h9 _, V5 j - EXTI_InitStructure.EXTI_Trigger = EXTI_Trigger_Rising; //上升沿触发
7 Y8 s% q3 X/ s/ I- K2 @; J - EXTI_InitStructure.EXTI_LineCmd = ENABLE;//使能LINE0
3 s. i! ? x( f( ^2 p1 Y) @5 ] - EXTI_Init(&EXTI_InitStructure);//配置
, q1 K2 V7 A7 l9 x1 J5 p) [
; O4 k: J- q9 n; @7 S; h$ h
( _4 D0 r. P3 d4 p8 o- NVIC_InitStructure.NVIC_IRQChannel = EXTI0_IRQn;//外部中断0: ?4 j2 T! Y7 {8 t. G
- NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 0x02;//抢占优先级2
$ X8 U, q/ `/ z2 |2 [6 y" n - NVIC_InitStructure.NVIC_IRQChannelSubPriority = 0x02;//子优先级2
7 Q% b" G" u/ U: @1 R) k- C - NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;//使能外部中断通道: ~4 x1 H( c# ]( f
- NVIC_Init(&NVIC_InitStructure);//配置NVIC
# q; M* x) ?2 z2 y: y% f - }) ?0 O+ c$ ^4 Y" \* b5 Z9 O
, a& \; B O. P7 f0 z- //系统进入待机模式4 S8 `! Q7 q: F7 G/ k/ i
- void Sys_Enter_Standby(void)
9 s$ Q. W7 o$ Z7 O, J: ]) k - {
Y# a1 l3 D1 f V+ {! ~ - //等待按键松开3 i& ^$ R' P; d9 e7 H5 N5 l
- while(WKUP_KD). g" a" ^4 w: H
- ;
& q; [1 U/ \& ~6 A' p8 v - 8 i( E( e/ |' P7 M
- //复位所有的IO口+ M" ~6 R0 U2 Q" m/ `
- RCC_AHB1PeriphResetCmd(0x04FF, ENABLE);
- S4 l3 g6 m# ^; X/ [4 N+ ]3 G- a
0 X* k) X5 A) N d- //使能PWR时钟3 {- S* a2 c: o5 y' t
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_PWR, ENABLE);
. Z! Q- e1 A3 s* U& ~; N2 m0 j
: r) \2 T. |& Q- //后备区域访问使能/ A9 x9 R: u7 J7 F6 Z0 P" M
- PWR_BackupAccessCmd(ENABLE);
: M3 D* t- \+ d' ^+ {) x5 N
& m9 ? w" d' @- S6 u- //关闭RTC相关中断
) }! {8 }9 B) h' @! Z - RTC_ITConfig(RTC_IT_TS|RTC_IT_WUT|RTC_IT_ALRB|RTC_IT_ALRA,DISABLE);
0 `1 A( @$ t' _1 A( {" Z - //清除RTC相关中断标志
, d' \( d- v# h - RTC_ClearITPendingBit(RTC_IT_TS|RTC_IT_WUT|RTC_IT_ALRB|RTC_IT_ALRA);- r. X v* i" B
" ^' u, D$ `- P; S B/ p- //清除wake-up标志
, U. s+ I& H9 ?: ]2 q& E9 e# B0 E - PWR_ClearFlag(PWR_FLAG_WU);* a9 w: {" q/ K( T! R9 v
- " ] W' q- d7 Z a, N3 M
- //使能唤醒管脚功能, \' A* e* z$ c1 P4 Y
- PWR_WakeUpPinCmd(ENABLE);
8 A% u0 \) A) j4 w% J
' l( ~: G+ h9 i& k) B& F- //进入待机模式# f. f: g0 N/ j$ M7 K) O
- PWR_EnterSTANDBYMode();7 ^2 f) L) V* H6 p
- }
& O. }& x% p1 n; O5 E* Q
' P/ S& j$ u- r% h8 T2 Y- //中断,检测到PA0脚的一个上升沿.
& b6 ]9 B2 {" r - //中断线0线上的中断检测
: K L$ Q/ K# a) K- [ - void EXTI0_IRQHandler(void)2 z6 X( ]; Y' W& Y% U
- {
% n0 {4 r1 O& H% k5 T. [% Q2 [ - EXTI_ClearITPendingBit(EXTI_Line0); // 清除LINE10上的中断标志位. j3 a% {: V* @- G" @# J
- if(Check_WKUP())//关机?
9 [2 w% e( @6 v2 ~( ] - {8 R1 l! N4 V9 Z8 V3 ^( G! j: z
- Sys_Enter_Standby(); //进入待机模式
: e+ r. Z+ X+ b% l - }
0 m% i1 o2 W) q/ Y% _ - }
main.c0 z# D8 J. g) x% f3 f
r% D- @* X+ |1 |% b' E
- #include "sys.h"( b; d v L. u& s1 U' J+ _' h4 i; Q
- #include "delay.h"
1 |8 ], N* ]9 v( `# d - #include "usart.h"
! f" o; ~: A8 V& b3 v+ [' s - #include "led.h"( M/ a8 D% ]3 u5 i T* ]
- #include "beep.h"
# z" k1 }5 i' Q; S2 z( E( e - #include "key.h"
% X- z9 b3 t9 J/ d# E. b - #include "usmart.h"
& N& I: ?) Q6 T6 [ - #include "lcd.h"
6 o" V# u ]( j- q2 } - #include "rtc.h"
" X7 G$ P5 S6 T% w8 w4 Q - #include "rng.h"
' n$ l, ?5 _- N% H( j- v - #include "key.h"
! Q6 o% \7 {( x, A9 o1 w - #include "wkup.h" h y1 \4 z$ f, Q
7 _3 k( V& d4 W- int main(void)
, Y9 S6 d, o9 l - {; n) T3 T1 R7 Y4 u- d# R
- . j1 `$ v; c, G6 }
- NVIC_PriorityGroupConfig(NVIC_PriorityGroup_2);//设置系统中断优先级分组2' T- H/ }' `$ i1 f! |; c
% t* _5 u3 v* w; q' ?7 v- delay_init(168);! ^" T& ~( k. a& C& L
# s2 W0 s2 C O- l- uart_init(115200);- }6 n. S. i( m' N' Y+ J2 B8 F
1 w+ l b6 C+ `( H* q- usmart_dev.init(84);) Z" r6 ?6 N2 k: d/ Q
, G! F3 _! W! y' c5 _2 Z- 0 v4 U: ?9 ]2 C( ~- D4 j' l
- LED_Init();6 j+ I8 L& U1 V
" ]- x7 z' g, m- M, j1 f# t- KEY_Init();
3 n! I1 m, k, c4 |+ y1 Z
) g! O0 {& ^. X2 B- LCD_Init();
$ p: K8 L0 K3 I' K
' y( o9 s- n3 ?5 e& ~- WKUP_Init();+ ^* O3 s! G$ ~! @6 c7 i7 }7 k
- 2 P9 \0 U9 G1 m" K! o, ]- r, J! X( A
- - d& l @2 I+ {0 N( l+ I
- POINT_COLOR = RED;
6 Y. H; @. S" d7 K& g, k% Z* H Y/ | - " T, n) @0 s8 x! [
- LCD_ShowString(30,50,200,16,16,"Explorer STM32F4");
9 J5 P- p J0 k) s/ m$ A/ ^8 L - LCD_ShowString(30,70,200,16,16,"PWR TEST");
v9 C2 {# j+ F3 T0 b7 u5 _$ M7 F - LCD_ShowString(30,90,200,16,16,"ATOM@tom");
v5 s% k3 |- x0 s% w - LCD_ShowString(30,110,200,16,16,"2020/09/10"); 5 m! d$ O$ R1 d2 |, b
7 Q: I& U2 V! V* W( X! p4 p" U# e" D- while(1)
6 Y0 C5 X/ r9 H3 H1 ~ - {* j! a; v+ |- j% h, Z) ?9 E+ b
- LED2 = !LED2;
, d3 Q! ~. z* Y0 h
# {8 X* T- u" ~" y0 p) m7 J4 N7 Q+ }- delay_ms(250);; T4 F/ W1 {# L9 @
- }
" \$ p* o/ P, s) l7 P - }
) w8 }, H! l2 b; x0 s6 f
2 \' d) x. E2 p0 p
, k& Y5 z; R! b# |, N |





 STMCU小助手
发布时间:2022-3-30 11:00
 微信公众号
 手机版