7.5 使用定时器捕获上升/下降沿
4 d) _( ^9 c6 W7 ~: u7.5.1 配置输入捕获中断引脚
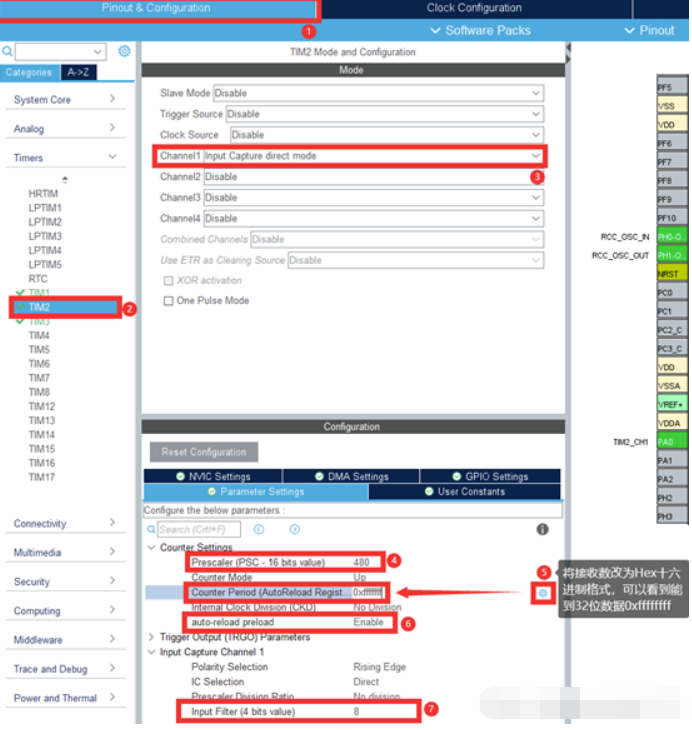
0 c/ P2 c8 O1 t3 O" I# j点击“Timers”并选择“TIM2”-“Channel1”将定时器2的通道1选为“Input Capture dirct mode”,使其连接至开发板上的“KEY_UP”按钮。在下方的配置栏中将分频数设为480,得到1MHZ的频率,也就是1us记一次,点击“Counter Period”,再点击右边的齿轮设置,将表达形式设成Hex格式,再将“Counter Period”设置为0xffffffff,这样就支持32位的定时器输入捕获了(部分引脚达不到只能16位)。将捕获方式设为“UP”上升沿捕获,开启自动重置,并将最底下一栏滤波值改为8。
: z' d! {/ v/ K; X, R# x. B* }
0 l/ G# u7 a- c9 }9 j5 R/ @

8 F) e, @/ d2 j! Q' o6 S" [" y* m/ d% J. i# i+ w
在“ NVIC Settings”中将使能中断打开。; T& ]3 M! S( ~, c& n) r0 ~0 W
4 O9 K* ?- C7 f
 5 D* k! ~% S' V, ^
) V8 R( {3 p( C1 V5 C1 X* i同时进入“GPIO Settings”将该输入捕获引脚设为下拉,保证无信号时能稳定低电平。
7 C+ v. g8 u# F, {$ d8 S( I0 n2 K- ]9 v$ c* }; \7 H
 1 A. ?( D) T4 a. X
" k. D/ S4 X, {) m
接着我们需要再设置一个定时器去隔3秒来统计定时器2捕获到的高电平数。. \9 C0 s1 B8 _. k: N
. P! T! S* ]4 P- l
 7 V$ l3 Q' G2 R

" C/ `3 |1 ^% X. U6 }, k8 x+ z
- w1 R1 U/ r [7 T- E# `0 B9 n5 B" S
将定时器4设为普通定时器来读取捕获数量,分频数为48000得到10KHZ频率,计数30000为3秒,同时开启自动重载防止溢出。同时在“NVIC Setting”中开启全局中断。
' I: l( e- K1 u- n6 [' A e# h E; b$ a4 Y. k3 Q

\1 C# n4 V. p- w& a% m: F
$ N' f. w$ z5 n- U, P9 j* z7.5.2 配置串口传输数据
# W& W/ ~, p2 ?. ~接下来对串口进行配置,将“USART1”打开。并开启USART1全局中断。0 x+ K7 D/ |, V. d* d( w' }
, O. F& ]" P9 c. R* G5 h- E5 J

* ~, g; i% X: r+ l9 o, V( A/ U' C; f2 z9 |- P7 U) W
同时进入“NVIC”中断时序管理页面中,将“USART1”的中断优先度取到3。
" d4 S- I$ o/ u3 N$ ~% i
3 y' n& [9 l% X8 a, E
 1 S4 ~' e% F( U* a% t: h7 x: o
$ ~' H B2 G- f
同时找到PA9和PA10将它们设置为USART1的RXD和TXD引脚,方便USB读取。
& H2 P, k4 k+ T2 h6 w, Q9 @7 C( r- o% L0 P
![WXA_N_PBAP@H7L][Z2_RW7B.png](data/attachment/forum/202204/25/213842uzlphe5265l5pwpw.png "WXA_N_PBAP@H7L][Z2_RW7B.png")
/ R" H0 f! @$ @5 m4 L: J
- P2 p9 N: S7 b1 w! r点击保存并生成代码。3 p" ^) ]# s1 V( B5 P* `; y
! Y* w/ c2 M/ D! P1 z7.5.3 配置定时器捕获代码9 D, L8 @5 O. C- {" d2 X2 o
首先我们需要重新到“NVIC.h”中添加“usart.h”以及printf和定时器捕获函数的声名。
# P2 {* i! S, B; @
9 a. r$ U3 X# F: m+ P. r
![]Z]{JKMFM1$@`{0D823Z5AF.png](data/attachment/forum/202204/25/213842zp0pt93hri70r00r.png "]Z]{JKMFM1$@`{0D823Z5AF.png") P' ?" k, F8 t$ d0 G4 j- K, u
1 K" a6 R9 w! n/ E! V3 G9 o; t ~
接着到“NVIC.c”文件中添加一些用于储存定时器捕获的缓存变量,并在“NVIC_Init”函数中添加定时器4的初始化用于3秒反馈一次数值。
' h0 V0 w$ n$ F6 x) {! \7 u5 K4 A7 E/ U1 k* f; J' o
 ) e- d* E: o6 i0 Q9 m! z* e5 y
9 W- P# G3 o, s
同时添加新的“NVIC_Catch”函数用于在main函数中开启定时器中断并反馈数值。
2 ?' Y; o- f- I9 T
" i+ c( j9 p# H/ ? @2 M+ Q
 ' N; W Q' n- i4 Q! u( X) s. T" d
3 E. \' i: K7 _! ~在定时器反馈函数“HAL_TIM_PeriodElapsedCallback”中添加定时器4的反馈值,使其3秒向串口传输一次数据。: e+ z7 ~0 c/ G, [. }
接着再添加一个输入捕获到上升沿的回调函数“HAL_TIM_IC_CaptureCallback”用于对捕获的上升沿信息进行处理并储存至缓存数组中。. L/ [. O! \* [2 A( |9 i! f4 u
: D4 O* b# B# h: b- K$ x
 , n9 v- K* p4 d2 e3 w+ _
* @% A) t( e- j/ Z/ r# c% L最后别忘了在Main函数中添加”NVIC_Catch”。, l9 r2 _: E' n5 a5 l- l
" T5 z: C6 _* a0 t1 ~( D

0 J2 O& ^0 m: |+ w! p1 u5 `2 C" P
将程序烧录 至单片机后,将USB MINI线从ST-Link拔下来并连接串口。
% h& Y0 t5 m; R s9 j% C由于选用的定时器2通道1串联了按键至3.3V,因此在打开串口后,按“KEY_UP”按键即可手动制造一个上升沿给单片机,并在串口中显示出来。/ G# r3 [7 [9 z0 s/ K
4 o: N& r; ]$ C V) @4 G

" k( O6 i! m5 i. h+ J4 q( t1 F/ C1 C. }3 @7 \& Y8 a

1 Y9 b5 c! y0 B* i. i* L8 Q f$ h* N* G7 G
7.5.4 定时器捕获函数介绍/ @+ F5 M0 Z# p0 X0 G
__HAL_TIM_SET_CAPTUREPOLARITY不是函数,而是底层操作的一个宏定义+ P3 e4 L$ P, f1 |, g. T. G
在stm32H7xx_hal_tim.h文件中找到。其作用是修改定时器某一通道的输入捕获极性
! ^( i h7 x% `* l- c' k2 f7 P6 U' f2 R( U8 r

/ U" ?4 ^7 b9 K6 H# {( b" V( ]) d5 a# | w! M( v
其中有两个函数,第一个为清除清除原来的捕获极性,第二个为设置通道捕捉极性
8 s$ F- j, @1 N* d$ t6 H等价于:
; Y0 w' y$ ]* ?TIM_RESET_CAPTUREPOLARITY(&TIM2_Handler,TIM_CHANNEL_1); //清除原来的捕获极性
9 ?9 A9 _9 U! \' ~$ `( R9 u0 aTIM_SET_CAPTUREPOLARITY(&TIM2_Handler,TIM_CHANNEL_1,TIM_ICPOLARITY_FALLING);//定时器5通道1设置为下降沿捕获(重设捕获极性)
& A9 r ]6 [3 _& e在修改定时器某一通道的输入捕获极性时,一定要先清除该通道之前捕获极性
$ o/ ?) o: p* f5 I0 S E__HAL_TIM_GET_COMPARE也是一个宏定义。
" }2 u0 x8 p8 c/ o: J% H在stm32H7xx_hal_tim.h文件中找到。其作用是获取定时器某一通道的捕获寄存器值; S9 Q; `5 z6 q2 T& _5 E
4 c' w9 @, z T4 [' M

x" f+ [' X9 U! a
* q' @# E% T. Z- [& H7 A6 P+ N+ F等价于 : HAL_TIM_ReadCapturedValue(&htim2,TIM_CHANNEL_1);/ i* P2 J# s6 k6 k( O0 a4 O
两者都是直接读取对应CCRx寄存器的值。附上程序源码:
1 {* a2 f& L* h7 j2 @, U; V8 y$ F
- X: ^- X" {3 h# y) Z3 B( V- #include "main.h"6 r/ X/ B: \9 N6 l: g% X
- #include "tim.h"* i t. q8 ~' X, f% @; c1 k. H* D
- #include "gpio.h"
, l0 T5 H/ R( a9 V( { - #include "usart.h"
% _& {* j$ J' c+ G. d* N - #include "stdio.h": t- c1 z5 w/ R( }- D
- // 重定向printf start
2 ~3 |' \9 G4 s. H( r- n4 M4 [ - __attribute__((weak)) int _write(int file, char *ptr, int len)
+ j1 |4 Q W5 O8 e$ U - {
. W1 `' \, a) h - if(HAL_UART_Transmit(&huart1,ptr,len,0xffff) != HAL_OK)
; ?9 I4 Q* k1 D. t - {
9 Z m) v/ c% Z - Error_Handler();
- i5 x7 y, K! d, A/ D* ?, { - }4 ?' `6 T3 I& y
- }8 ]0 E# L: c) h# W$ B7 b" v8 R
- // 重定向printf end+ l, y1 D' Q$ v$ Z" Q. I$ s: O
- void NVIC_Catch(void);
: N# g/ w2 ^- t+ i5 Z/ J - void NVIC_Init(void);
p+ f/ ?/ q) t" x" u
- #include "NVIC.h"
) L9 n" ? P/ H: V+ m% S9 c5 Y: } - static int capture_Buf[3] = {0}; //存放计数值
& m) g$ c; R' X - static int capture_Cnt = 0; //状态标志位! U8 b$ i# H$ r' |, d0 G* w2 t
- static int high_time=0; //高电平时间8 |5 p- N% }" z1 V
- void NVIC_Init(){
6 M, X5 p# K/ U/ V c6 }" M9 {+ H - HAL_TIM_Base_Start_IT(&htim1); //HAL库开启定时器1: O+ f! T j5 c2 n. d
- HAL_TIM_PWM_Start(&htim3,TIM_CHANNEL_4);//HAL库开启定时器3,并使用通道4输出PWM
7 I- l$ H! [3 P4 J p! g% E% I' D - __HAL_TIM_SET_COMPARE(&htim3, TIM_CHANNEL_4, 990);//HAL库修改占空比至99%; u$ p& i ?2 b0 T
- HAL_TIM_Base_Start_IT(&htim4); //HAL库开启定时器1: K, Z. h3 V; u4 h
- }
- void NVIC_Catch(){
T# q: P5 Y) ~2 ~ - switch (capture_Cnt){
1 w$ h5 N* \( \ P& Z - case 0:
4 m4 g% L& H0 C, L0 W - capture_Cnt++;
5 m/ d' U- S5 H+ A5 | - __HAL_TIM_SET_CAPTUREPOLARITY(&htim2, TIM_CHANNEL_1, TIM_INPUTCHANNELPOLARITY_RISING);9 m( y0 [# S5 \- x+ C
- HAL_TIM_IC_Start_IT(&htim2, TIM_CHANNEL_1); //启动输入捕获 或者: __HAL_TIM_ENABLE(&htim2);
2 }; n3 N! m( Q- g" Y8 L - break;
% L& e) @0 q7 A7 ~" ] - case 3:
* I8 X# G; h, n - high_time = capture_Buf[1]- capture_Buf[0]; //高电平时间4 M( m1 Y9 J6 }
- capture_Cnt = 0; //清空标志位" q, n- _+ b5 r
- break;, R U. v0 j1 N# T3 p
- }: H v }2 C# A9 x; p
- }
1 w( }+ F: h5 t- void HAL_TIM_PeriodElapsedCallback(TIM_HandleTypeDef *htim) { //中断回调函数
9 V) ^ g/ m( @$ x. U1 [+ V - if (htim->Instance == htim1.Instance) { //判断是哪个定时器产生中断
& Z% c6 R# v8 T2 @/ c- _ Z - HAL_GPIO_TogglePin(IO_LED0_GPIO_Port, IO_LED0_Pin); //HAL库控制IO_LED0电平反转
2 O' I$ i7 \5 G6 B. j6 D - {
& k4 T0 B6 u# w4 W/ L - if(TIM2 == htim->Instance)
3 s( H5 E0 f$ r! i$ a/ v - {
) ^7 \" h7 ~0 C S! @ - switch(capture_Cnt){
- v, n6 E6 Y. E% G - case 1:) R4 \" O6 ]2 Y8 l4 h. y0 G5 Y) B
- capture_Buf[0] = HAL_TIM_ReadCapturedValue(&htim2,TIM_CHANNEL_1);//获取当前的捕获值.
' Z9 R4 {' c' `+ z% ` - __HAL_TIM_SET_CAPTUREPOLARITY(&htim2,TIM_CHANNEL_1,TIM_ICPOLARITY_FALLING); //设置为下降沿捕获
/ ^9 ?1 K% @7 z- f. l! ^ - capture_Cnt++;
7 W8 g2 ]# G% l4 ~5 r - break;
* s2 @; X- @( [/ m3 E - case 2:4 `& W7 B6 g+ v6 K/ t' ?4 Q
- capture_Buf[1] = HAL_TIM_ReadCapturedValue(&htim2,TIM_CHANNEL_1);//获取当前的捕获值.
: T" X! Y8 v4 a: u( w - HAL_TIM_IC_Stop_IT(&htim2,TIM_CHANNEL_1); //停止捕获 或者: __HAL_TIM_DISABLE(&htim2);9 e0 b/ M7 _1 g
- capture_Cnt++;
1 w, X" D& W% @* X A$ A - break;
& v2 C2 k# M: P5 R0 w - }# a4 a; O( h* {
- }8 @, O; l$ C7 k+ Q5 \# A$ G7 j
- }+ T0 R) q4 d |# p8 S8 o
- ( x2 l5 X: i1 L0 S5 |2 R/ ]
- 3 [& e6 U+ d$ Y& ]
- ' D) l; Y7 K0 b
5 t/ F4 o. ~6 ?# S0 ^9 k
|





 STMCU小助手
发布时间:2022-4-25 21:35
 微信公众号
 手机版