STMCU小助手
发布时间:2022-4-28 20:59
|
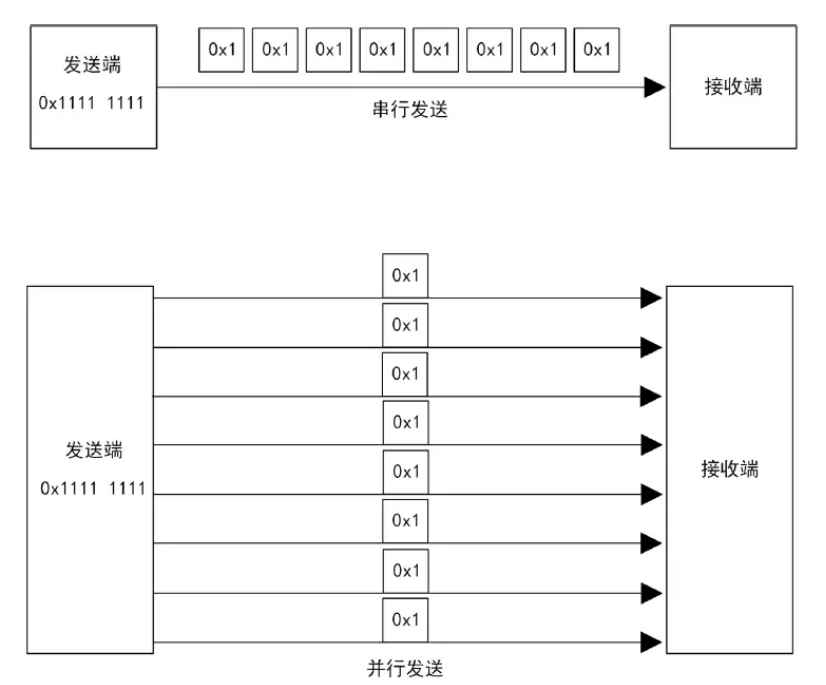
14.1 串行/并行通信 按照数据传输的方式,通信可以分为串行通信和并行通信。串行通信简单的说就是数据依次传输,比如要传输0x11111111,一位一位的发送,需要发送8次。并行通信则是几个数据一起传输,同样是0x11111111,如果8位一起发送,只需要发送1次,如图 14.1.1 所示。 1 P. K5 e* D; h0 L5 W; z0 V6 d! s# n ![M3RLOT6B6UCHNEF{7HF(J]Q.png](data/attachment/forum/202204/28/210000pm4nhp1w2bzp155b.png "M3RLOT6B6UCHNEF{7HF(J]Q.png")
7 r- k6 {+ I: t1 ]6 \$ p" h 图 14.1.1 串行/并行传输示意图. q: D/ B, E1 _ 8 d- A, O% | D2 o" N: r : I5 ]: n5 S% y: L% j0 W 由此可见,串行传输占用的通信线更少,成本低,通信速度相对较慢;并行传输占用的通信线多,成本高,通信速度相对更快。但随着对传输速度要求越来越高,并行传输开始出现信号之间的干扰,串行通信受干扰影响较小,之后又发展出差分传输等技术,极大的提高了串行传输速率,使得串行通信速度可能比并行通信速度更快。 串行通信就像单车道,行驶的车辆需要依次行驶。并行通信就像多车道,同时多辆汽车并排行驶。但当车速很快的时候,多车道上并列行驶的汽车之间会形成“气流”相互干扰,单车道则受影响较小,速度能够进一步提升。 . r* @3 U. i/ t( ^, Y 14.2 全双工/半双工/单工传输 按照数据传输的方向,通信可以分为全双工、半双工和单工。全双工指双方都可以同时收发信息;半双工双方都可以收发信息,但同一时刻只能一方发送信息;单工指只能一方发信息,一方接受信息,通信是单向的。 全双工就像电话通信,双方任意时刻都可以同时收发信息;半双工就像对讲机通信,双向都可得到信息,但是同一时刻只能是一方发射另一方接收,发射和接收不能同时进行;单工就像收音机,只能由广播站发送给收音机,单向不可逆的,如图 14.2.1 所示。 6 C2 Q# W8 [+ d, U- a( r9 n1 i 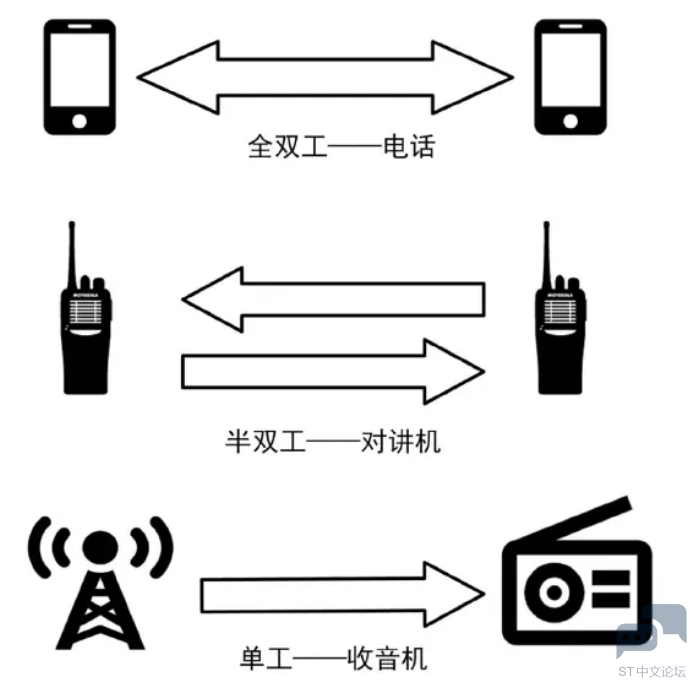
1 f# ^( A- i. n2 U/ B5 h 图 14.2.1 全双工/半双工/单工示意图; Q; ~# F: |. \! W3 `4 v: U & ?0 [. ~' A" B6 G8 D " t7 J5 _& j2 j( n9 A$ w6 J 14.3 同步/异步通信$ g$ l1 c, w9 A 按数据同步的方式,通信可以分为同步通信和异步通信。数据在双方之间传输时,需要制定规则保证数据传输的准确。同步通信的做法是加一个时钟信号,发送方和接收方在这个时钟的节拍下传输数据,比如常见的SPI、I2C。而异步通信的做法是对数据进行封装,在数据开头加上起始信号,在数据结尾加上终止信号,双方就按这个规则传输数据,比如UART、1-Wire。 2 z( T% S, c! O: y6 n5 h 因此,可以通过是否有时钟信号,初步判断是何种数据同步方式。1 @: c7 f" v0 A 14.4 通信速率 对于同步通信,通信速率由时钟信号决定,时钟信号越快,传输速度就越快。. b5 E6 M/ t) a& a- R6 k: x 4 F5 J6 A+ j; X" e G 对于异步通信,需要收发双方提前统一通信速率,这也就是我们串口调试时,波特率不对显示乱码的原因。 + s, D8 U6 Q- ?; d6 x! I 时钟对通信的重要性,这里再举个例子:假设发送端时钟频率为1Mhz,对应时钟周期则为1us, 接收端时钟频率为10Mhz,对应时钟周期则为0.1us。现在发送端发送一个数据0x1,就会产生一个持续时间为1us高电平,接收端接收到这个1us的高电平时,会当作是10个0.1us的高电平,认为收到了10个0x1。这时双方数据就乱套了,因此需要一个统一的时钟标准。 通常使用比特率来描述通信速率的快慢,与之容易混淆的是波特率。. J0 W4 L% d# C/ I1 ~3 s% z 比特率(Bitrate):系统在单位时间内传输的比特位(二进制0或1)个数,通常用Rb表示,单位是比特/秒(bit/s),缩写为bps;9 f6 y; B. Y1 e 3 r6 {, `1 b" {% `% _/ d 波特率(Baudrate):系统在单位时间内传输的码元个数,通常用RB表示,单位是波特(Bd);5 K/ e; s) f3 j5 N4 j3 {: ` 100bit/s即是一秒钟传输100个0或1,100Bd即是一秒钟传输100个码元。 ) H8 M8 O! N3 Z2 n a6 T0 @ 码元就是“承载信息量的基本信号单位”,以一条电线上传输的信号为例,码元就是电线上的电平值。 6 [, h1 ]9 u* M, | 如果电线上电平只有0和3.3V两种选择,传输的信号是这2种电平之一,码元的状态只有2种。接收方可以把0V认为是二进制的0,把3.3V认为是二进制1。即:传输1个码元时,能用来表示1位数据。& V$ j* v' e2 r" U 如果电线上电平有0V、3.3V、5V、12V四种选择,传输的信号是这4种电平之一,码元的状态有4种。接收方可以把这4个电平认为是二级制的4个值:00、01、10、11。即:传输1个码元时,能用来表示2位数据。 ' D! H2 i) G6 j3 z! J' v# t 因此码元状态为2时,比特率等于波特率,码元状态越多,每次传输的码元能携带的信息越多,自然速率也越高。- G7 P2 s: v; j" t& C) } 码元有N个状态时,比特率与波特率的关系式: - z7 g& [4 o9 J2 ^! [; ? ![AR8%E%$]8HJ}~B7FGT{4Z%E.png](data/attachment/forum/202204/28/210044id3sd0m2dd883z6w.png "AR8%E%$]8HJ}~B7FGT{4Z%E.png")
2 n$ \2 _& m! h" m" ~( b ) Q- o4 y7 X% x" K: G" \' g 14.5 常见通信协议 在嵌入式中,有众多通信协议,往往从性能、成本、稳定性、易用性等角度考虑选择合适的协议。常见的通信协议如表 14.5.1 所示。 + v* f0 ~/ M% J g3 w& g ![0CHFMZ8_((3GA]BV$ME%A.png](data/attachment/forum/202204/28/210000hsk46tnd4lipk4wd.png "0CHFMZ8_((3GA]BV$ME%A.png")
: B7 f8 X9 {5 x 表 14.5.1 常见通信协议列表 # ?6 a& [0 C1 `& A1 v9 W* R |
【经验分享】STM32语音识别的智能蓝牙音箱(源程序+原理图+PCB+设计说明书+PPT)
想找个ST芯片
[GPIO] 使用新型抽象开始C++嵌入式编程,从GPIO开始
技术手册stm32f1xx中的一个小问题
【经验分享】STM32 HAL库移植FreeModbus详细步骤
【逢7发帖赢大礼】STM32开发之IC门禁卡UID读取方法!
实战经验 | Keil工程使用NEAI库的异常问题
经验分享 | FDCAN数据段波特率增加后发送失败的问题分析
STM32几种流行开发环境的优缺点
好用软件推荐-TouchGFX Designer
 微信公众号
 手机版