概述
9 J! S' }9 R& oSPI是串行外设接口(Serial Peripheral Interface)的缩写,是一种高速的,全双工,同步的通信总线,并且在芯片的管脚上只占用四根线,节约了芯片的管脚,同时为PCB的布局上节省空间,提供方便,正是出于这种简单易用的特性,越来越多的芯片集成了这种通信协议,比如 EEPROM,FLASH,实时时钟,AD转换器。
" f* Z1 _6 ~3 G0 L. |2 k2 [TLC5947是一款SPI接口的PWM脉宽调制24路LED驱动模块/RGB LED驱动器芯片,它能驱动24路的PWM。
9 l: X8 r% N- D
) v# m( e6 D) K2 [1 U0 A硬件准备( C) T. x3 K$ L2 N
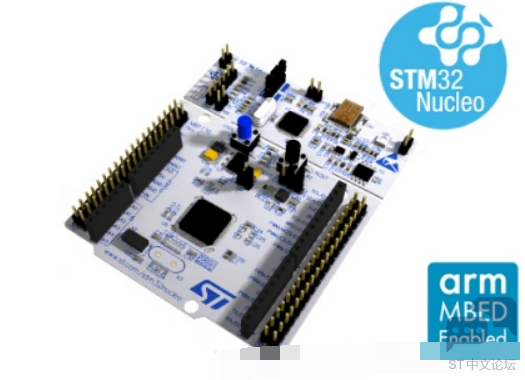
首先需要准备一个开发板,这里我准备的是NUCLEO-F030R8的开发板:# o& V& x$ ]2 C e g# P
# c; \# C9 Z5 S: M9 u
 ) A: u- Q, X9 }& R4 |3 D
4 i2 e+ k1 X8 S* e3 Q* K' W+ f
. N5 u9 c7 O8 b! k& u" \选择芯片型号
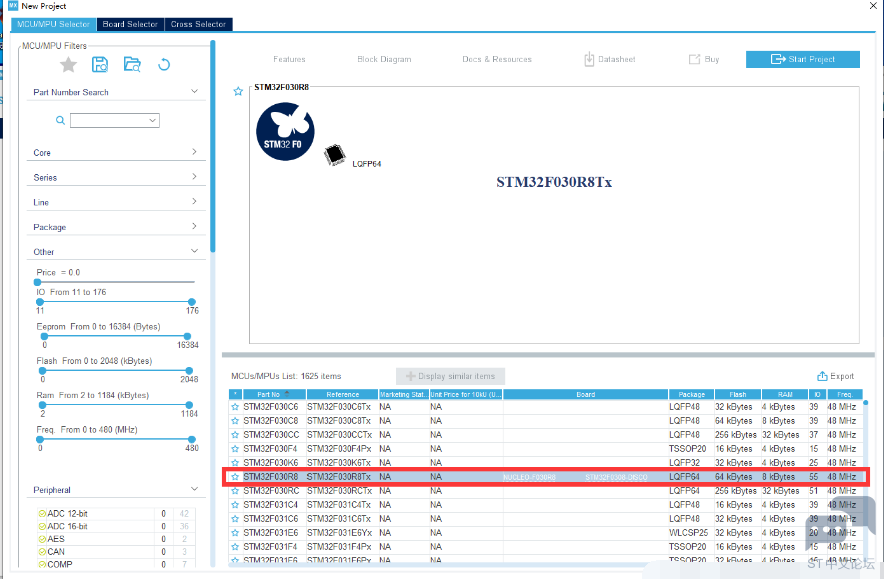
) M7 M: E: D+ ]8 a9 }& n8 \' r使用STM32CUBEMX选择芯片stm32f030r8,如下所示:5 v. ~! I! l/ D+ p l7 i$ R i
& D( ^* R# W. \
1 U, U! f/ E& x6 j' V
2 J' ~. B% @% C; i配置时钟源
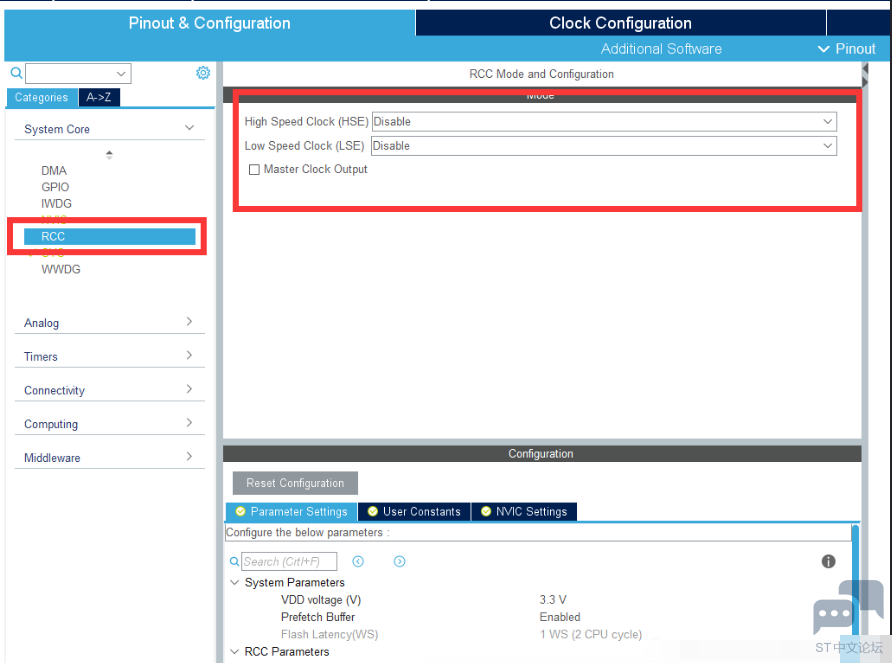
* u$ B, a" Q b! kHSE与LSE分别为外部高速时钟和低速时钟,在本文中使用内置的时钟源,故都选择Disable选项,如下所示: j) ]4 ~% w+ R, e; j, [# A1 F4 D! P
e0 I& r( m' P3 c( @/ [& J
' _* R3 G# I" A2 _2 l4 b, P1 r, X- S& k% p
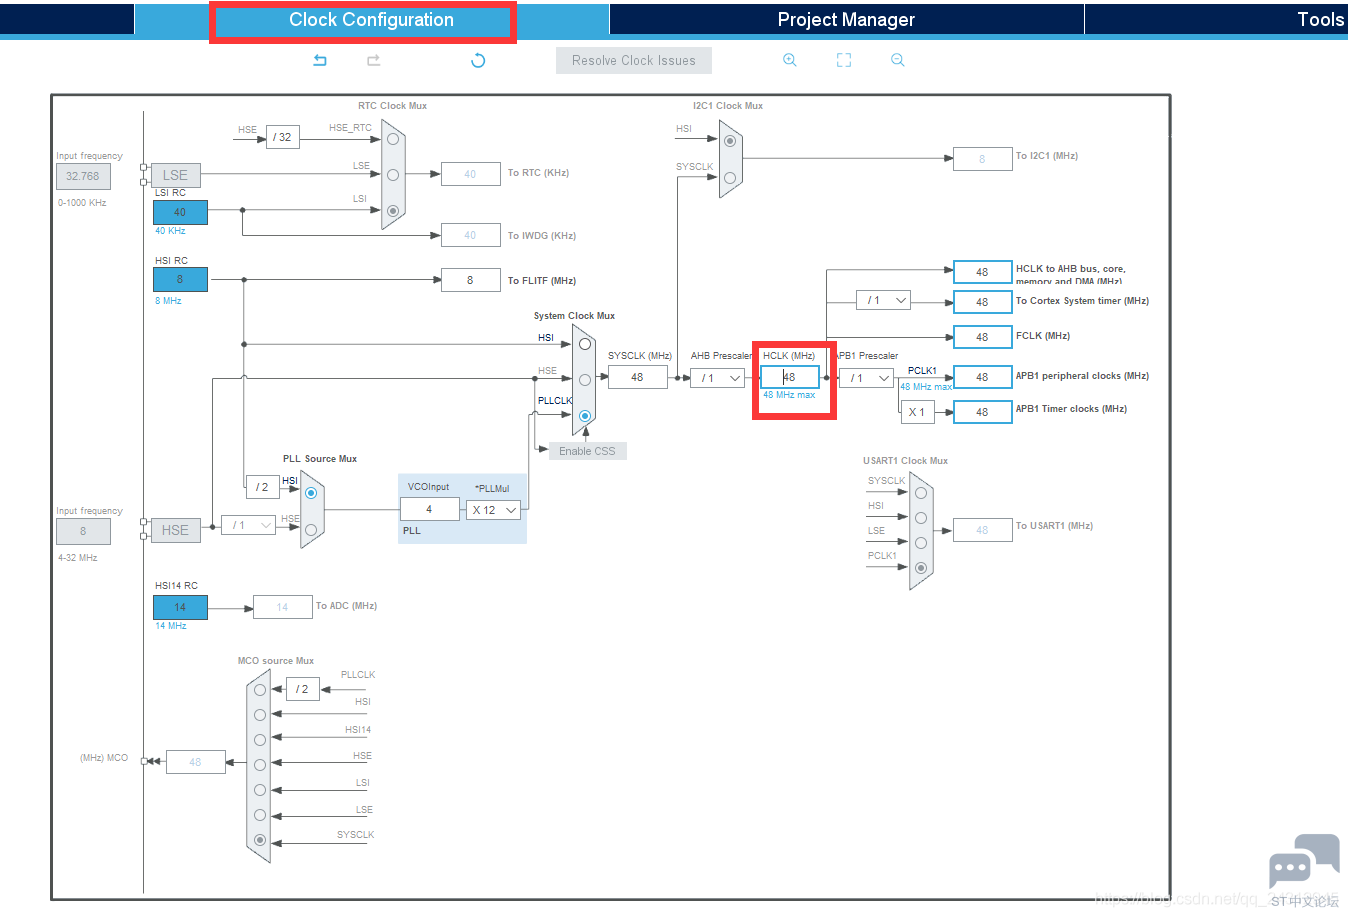
配置时钟树: ~8 y* m( g+ z9 H' T4 _; Z3 e4 b
STM32F0的最高主频到48M,所以配置48即可:6 Q; {: q8 q' N# D6 b
5 h; o! U/ L d0 {( [. @
! U0 s1 Z: n9 r/ @3 X2 \
& g q) O( @$ G/ sSPI配置
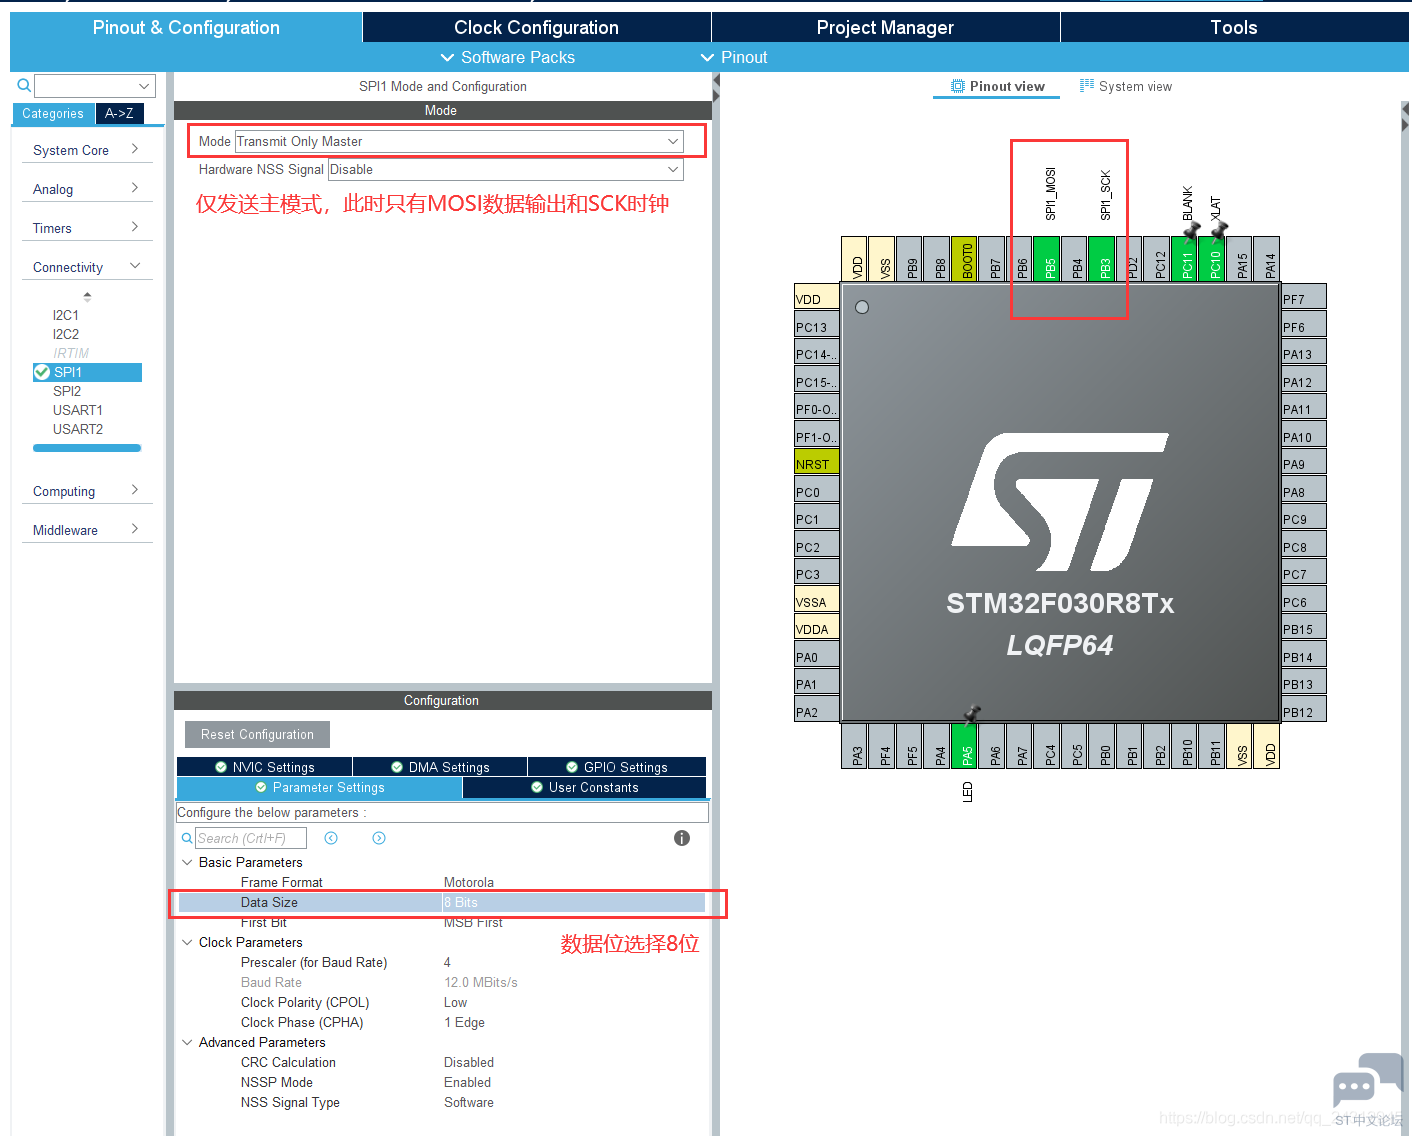
) Q' g# `5 e- v+ f. b本次实验使用的SPI与Flash通信,配置如下。: \* {2 S8 I8 G' {8 H
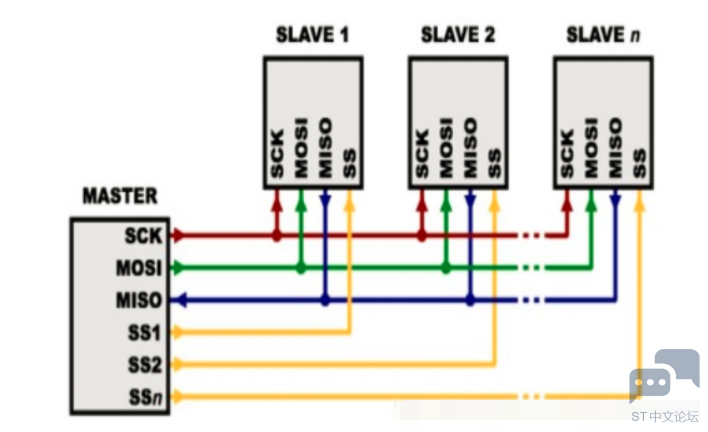
SPI的通信原理很简单,它以主从方式工作,这种模式通常有一个主设备和一个或多个从设备,需要至少4根线,事实上3根也可以(单向传输时)。也是所有基于SPI的设备共有的,它们是MISO(主设备数据输入)、MOSI(主设备数据输出)、SCLK(时钟)、CS(片选)。, }2 Z6 y( M" s2 Z6 a) Z: y7 m2 l
(1)MISO– Master Input Slave Output,主设备数据输入,从设备数据输出;
" X' Y1 S& [3 X+ q6 `! x3 Z3 R(2)MOSI– Master Output Slave Input,主设备数据输出,从设备数据输入;
! [$ E" r: f: b7 z8 ^(3)SCLK – Serial Clock,时钟信号,由主设备产生;! M$ C# p7 f( j* r
(4)CS – Chip Select,从设备使能信号,由主设备控制。
! G$ B( s* Y7 i/ z7 h7 G" f; L1 W0 f! S! \) s
接线方式
* @& J3 G5 e, f5 j5 I
$ u s5 c4 m5 o4 u g
 3 r. k, a$ v/ w9 _" p" g
' S# g# l" ]9 ]3 r
负责通讯的3根线了。通讯是通过数据交换完成的,这里先要知道SPI是串行通讯协议,也就是说数据是一位一位的传输的。这就是SCLK时钟线存在的原因,由SCLK提供时钟脉冲,SDI,SDO则基于此脉冲完成数据传输。数据输出通过 SDO线,数据在时钟上升沿或下降沿时改变,在紧接着的下降沿或上升沿被读取。完成一位数据传输,输入也使用同样原理。因此,至少需要8次时钟信号的改变(上沿和下沿为一次),才能完成8位数据的传输。
4 j$ d7 K; M5 G- Y0 {1 i; e1 I7 m时钟信号线SCLK只能由主设备控制,从设备不能控制。同样,在一个基于SPI的设备中,至少有一个主设备。这样的传输方式有一个优点,在数据位的传输过程中可以暂停,也就是时钟的周期可以为不等宽,因为时钟线由主设备控制,当没有时钟跳变时,从设备不采集或传送数据。SPI还是一个数据交换协议:因为SPI的数据输入和输出线独立,所以允许同时完成数据的输入和输出。芯片集成的SPI串行同步时钟极性和相位可以通过寄存器配置,IO模拟的SPI串行同步时钟需要根据从设备支持的时钟极性和相位来通讯。! L9 O0 k* C: y$ M% w/ @/ i1 S
最后,SPI接口的一个缺点:没有指定的流控制,没有应答机制确认是否接收到数据。
1 c8 }2 W8 n3 f: D6 e( w2 x& T ~7 E0 u' ^/ D5 [7 o% i
1 } }; f f1 W! l, v' ]+ k' l* O# T- Z
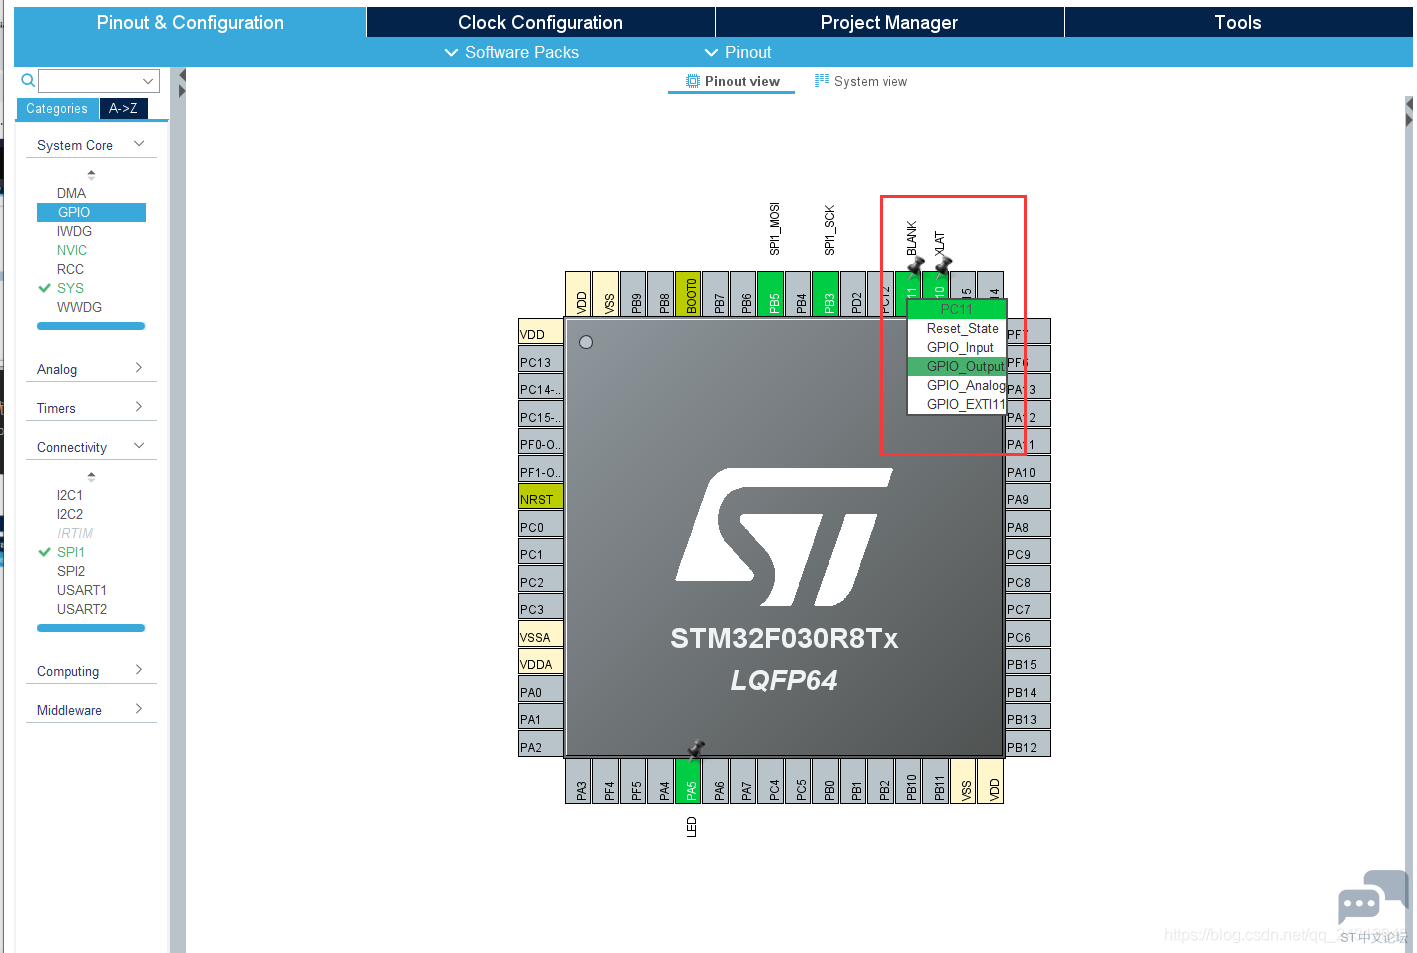
其中,CS是从芯片是否被主芯片选中的控制信号,也就是说只有片选信号为预先规定的使能信号时(高电位或低电位),主芯片对此从芯片的操作才有效。这就使在同一条总线上连接多个SPI设备成为可能。6 s7 P! a5 n* i3 x$ d; \9 |
TLC5947需要配置2个CS线,分别是BLANK和LAT。$ R# j: t& r3 d1 Q9 v6 B6 {+ f
: m- D6 X& |5 V7 `3 A3 h7 o% J
! J: D& k/ h- {* f& e4 u
; Y6 l, @2 E& ]3 z6 m生成工程设置& ^# Y( b, B' i' \2 G; ?
注意在生产工程设置中不能出现中文,不然会报错。
% `0 z6 Q! N) E# R
4 Y6 ]' D. W8 J2 q# M! V) K
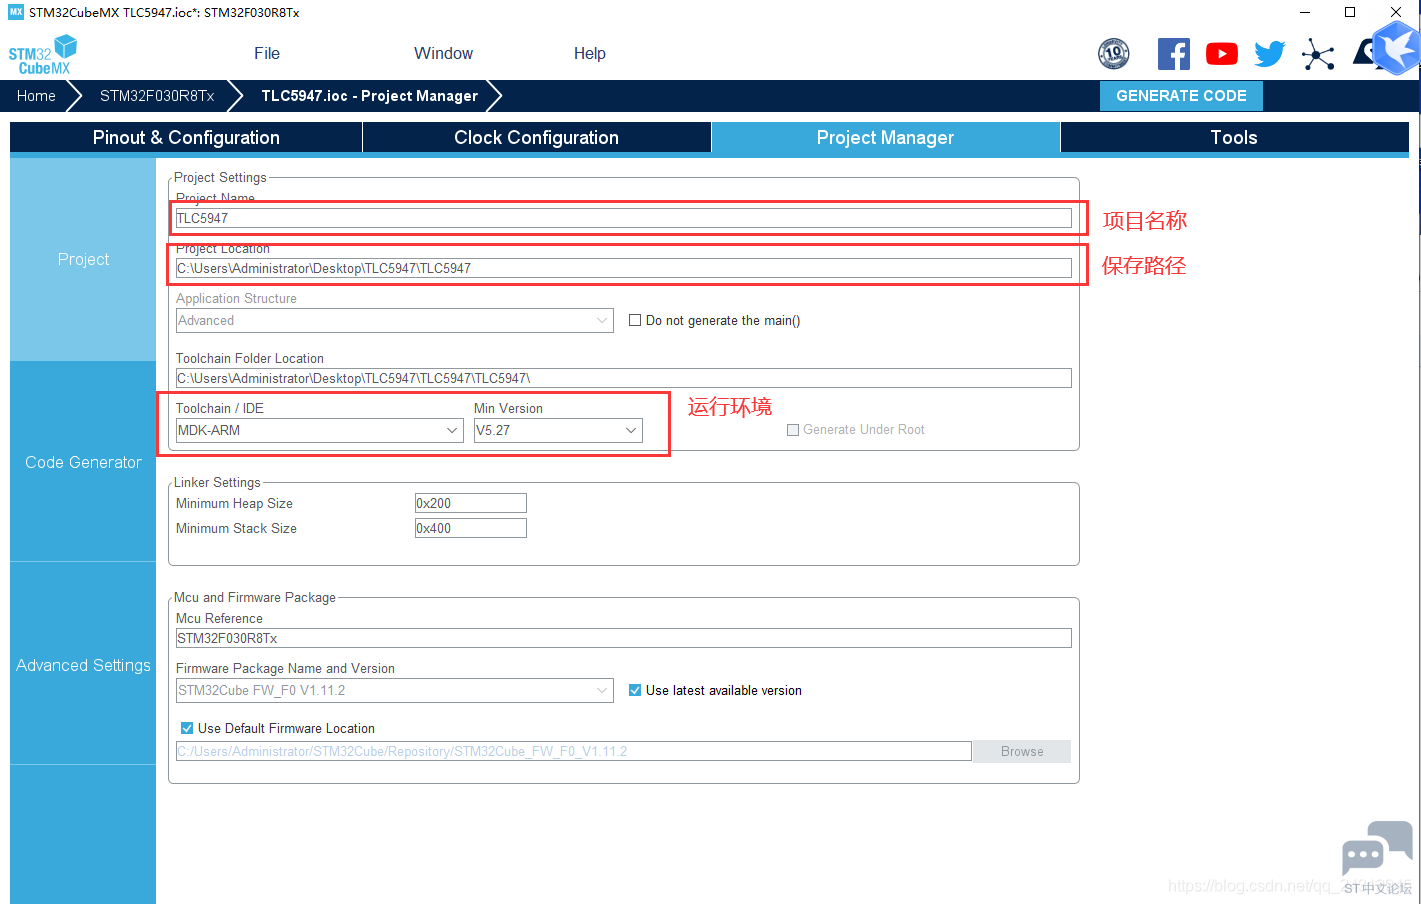 " O7 N3 f8 W2 W D! i& w8 @: v
) Z( P7 L- b# ^- _7 U) Z$ u: K1 |, j7 k
生成代码; j* u% N6 E( p$ l
! [2 n' q3 e! i& b' O" D
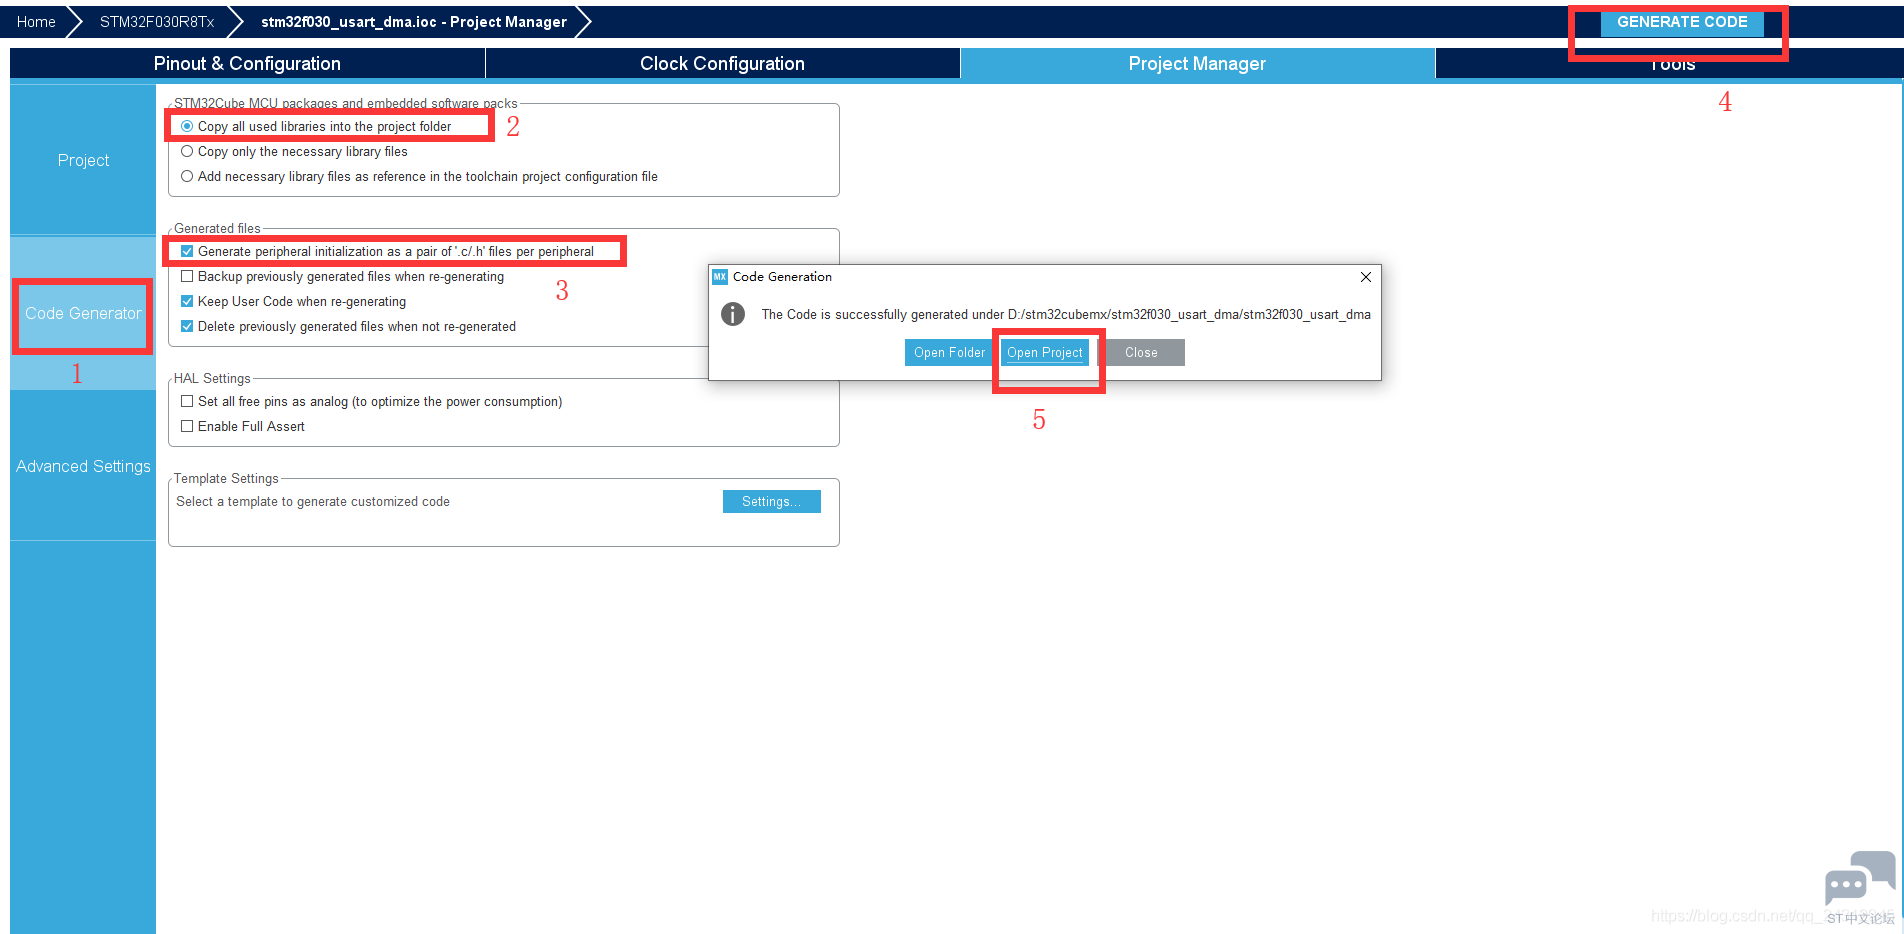
( ^4 \0 d/ T: N+ g: o$ m
4 I1 j" F9 y) i' @% t" ~& p配置keil$ t ~5 }/ q$ x
* E4 d9 ^/ W/ ~: }5 S( |
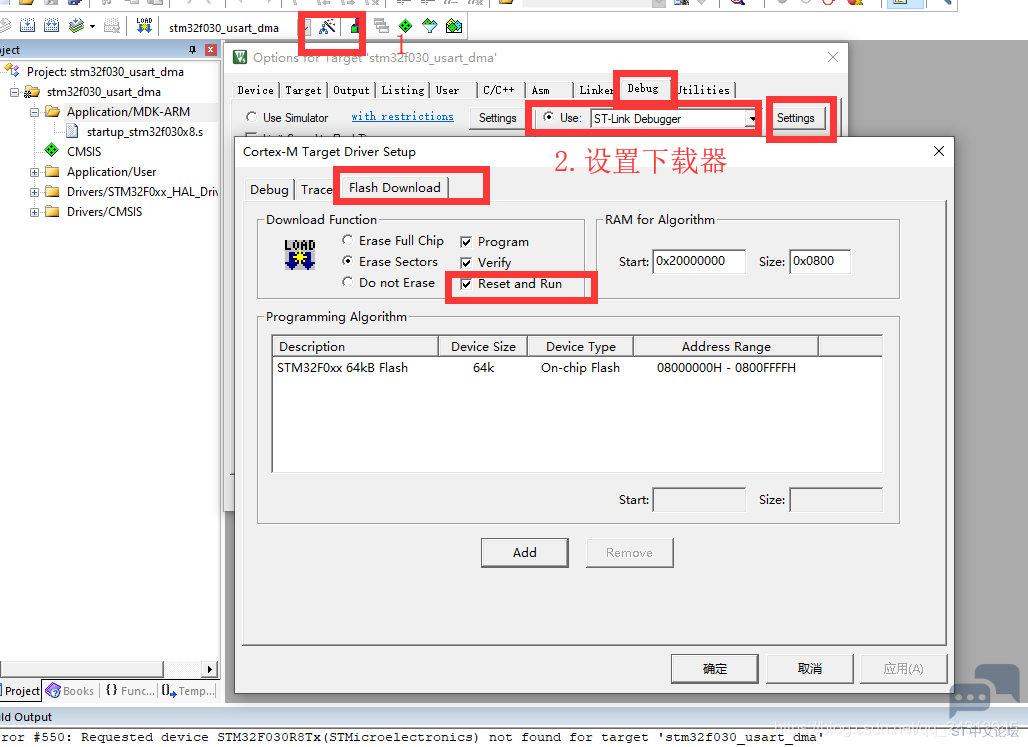
) F( e' ]- j e$ q: F ?
; Z8 c. [, X" n! z' c0 jTLC5947的原理及应用
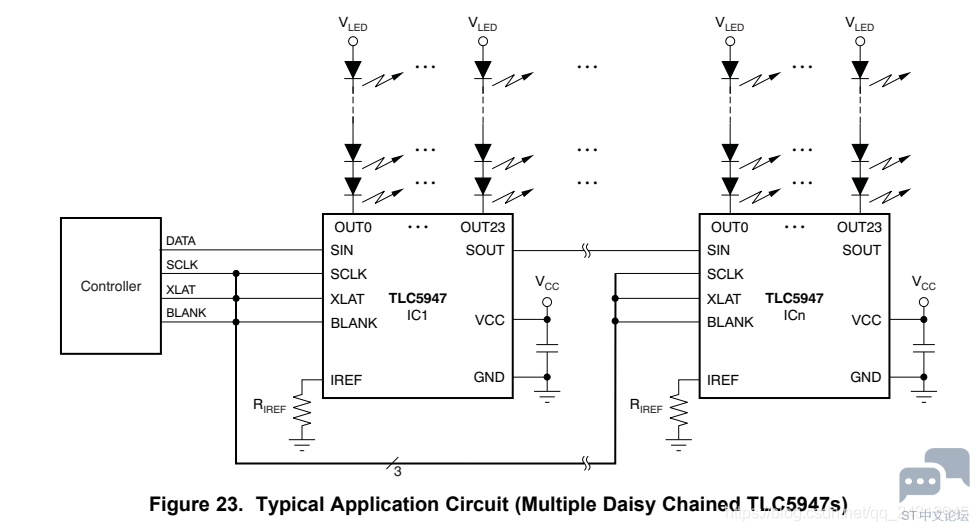
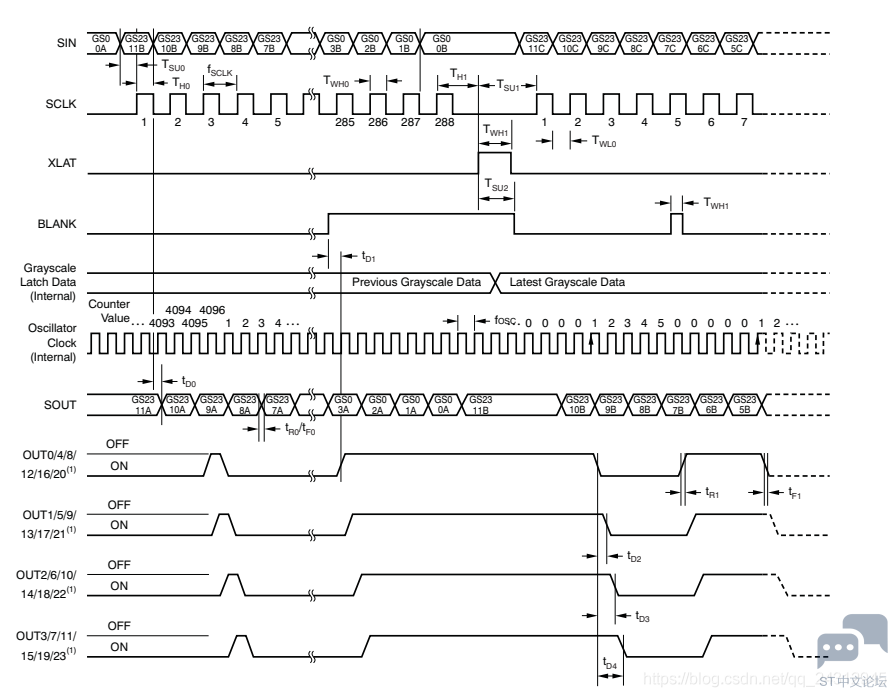
' X$ t, `- F7 x, R! iBLANK:所有恒流输出关闭。当blank 接高时,所有恒流输出(输出0通过out23)强制关闭,脉宽调制PWM定时控制器初始化,灰度计数器重置为0。当blank接低时,所有恒流输出由灰度脉宽调制定时控制器控制。. X- R6 g# u6 @, z. Y2 |
GND:负极5 }6 A8 B/ C& ]1 @: {
IREF:设置恒定电流值,设置T0到T23引脚输出的电流值。通过在IREF和GND之间连接一个外部电阻所需要的值。
, T; m" [( \2 F4 `' _SCLK:串行数据移位时钟。- F3 c( Q, Y5 P* B' s
SIN:灰度数据的串行输入。
; e% X0 f3 M+ \. n$ O. l1 ZSOUT:串行数据输出。: M, v; l' w4 g
VCC:供电6 P" X: x# f& T3 V! J# Q# b
XLAT:灰度数据转换。灰度移位寄存器中的数据以从低到高的方式移动到灰度数据锁存器,在XLAT引脚上转换。当XLAT.上升沿被输入时,所有恒流输出被强制关闭,直到下一个灰度显示周期。灰度计数器不会随着XLAT边沿的上升而重置为0。% \. q5 E7 X0 e: h. r) w
, K7 F- l# T/ u& i" K8 O3 ^( s( f: m4 C
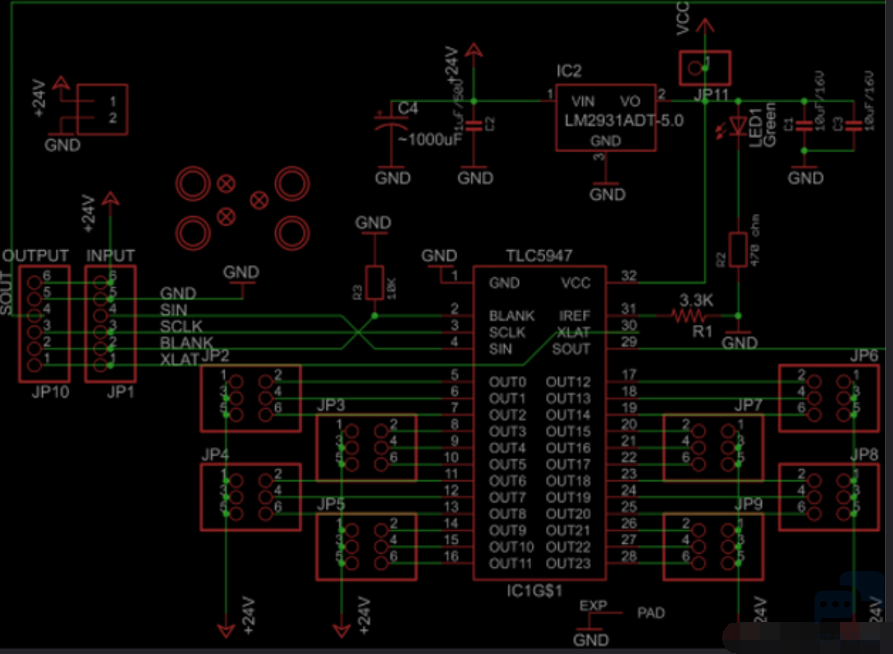 + W; e2 x: \$ Y. ?! S2 ?
0 J$ Q# b7 i: j$ G- v由于芯片为开漏输出,故接线如下所示。
. q0 ]0 O# C: o S E4 D! s" w( D0 n2 ]! U- D
 - K) k( E, T* Y* W
3 Q, s9 X5 [4 V. \时序图如下所示。
0 K& \. Z1 `7 t5 S: \& G3 L
! S P' w# ]7 c
 & k) Y% {% {/ U! b. j
6 R. f8 W1 o4 i7 x! [代码. Q. ?* y% e4 \1 W
本例程向通道0中写入呼吸灯程序通道1输出12.5%,通道2输出25%,通道3-通道22输出50%,通道23输出75%,例程代码如下。 y/ [; n& E) z
变量定义。- /* USER CODE BEGIN PV */
: O0 }1 f; @% v1 k - uint16_t leds[24]=
0 ]5 _; P% g; v - {$ Z; K, f; K; H% U% D
- 512,512,1024,2048,2048,2048,
5 [1 k/ i. P+ F4 Z& y( b - 2048,2048,2048,2048,2048,2048,1 j3 t4 v4 {1 q6 \. N6 F( d8 Q
- 2048,2048,2048,2048,2048,2048,
5 d: R5 X8 x {$ c; e - 2048,2048,3000,2048,2048,3072& B; A2 G `# ^$ w' @
- };
" p4 [! A) W, Z6 O2 T6 c2 G - void TLC_Update(void);9 F N2 ?+ `8 r. G7 X0 l% `0 ]- F) l
- void TLC_Write(uint8_t data);
3 w8 q& y' W9 x. u& [ - int i=0;; G; ` b) z- @, y
- int flag=0;
| T3 ^/ R3 t9 g0 A9 W0 |- t - /* USER CODE END PV */
SPI发送函数定义。8 J8 B1 V& \: ^7 k+ [- J
7 D+ o" R1 N/ Y _5 k- [
- /* USER CODE BEGIN 4 */, J A( u$ e/ I, D
- void TLC_Update(void)
! r6 Z( g* {8 Y- R - {
- s9 z; S. z: m8 v; e3 x# \ - HAL_GPIO_WritePin(BLANK_GPIO_Port, BLANK_Pin, GPIO_PIN_SET);6 }+ W: F+ v6 N: h
- // HAL_Delay(1);
0 u/ ~* K: `: r - for (int8_t i = 23; i >= 0; i -= 2)" F0 \5 ^( t4 P. u* W: C5 w1 w. r
- {( j1 X' m7 O% O/ e
- uint8_t send1 = 0;
* j) S$ _* Y: X. j; u - uint8_t send = leds<i> >> 4;
, u: w4 H# |1 N2 f+ x# q - TLC_Write(send);
( O4 g( }2 t3 z; ^* k. K& r0 X. s; X - send = (leds<i> & 0x000F);( L3 X+ E3 Y* z- l2 u& ?
- send <<= 4;: A( d8 s6 U$ y: Q/ |7 m
- send1 = (leds[i-1]) >> 8;
! r" T9 n) e- ` - send |= send1;7 W) j& G8 m. r" G$ D( e
- TLC_Write(send);; z2 e# a* o* p2 X- Y
- send = leds[i-1];
! Z6 |/ N) ^$ V8 i - TLC_Write(send);
2 i& y7 _9 L1 Y& o+ \6 ~5 K - } # K) ^* e" f6 R/ W3 L3 ]+ U8 \2 x* Z
- 7 q$ r+ g2 k5 f3 o( C$ n
- HAL_GPIO_WritePin(XLAT_GPIO_Port, XLAT_Pin, GPIO_PIN_SET);$ c2 D3 N3 m1 R6 X
- // HAL_Delay(1);
9 L9 G2 j# P4 Q+ f - HAL_GPIO_WritePin(XLAT_GPIO_Port, XLAT_Pin, GPIO_PIN_RESET);) f3 k- a2 T" |6 h2 u% o7 L
- // HAL_Delay(1);
% H% s3 p- }6 U - HAL_GPIO_WritePin(BLANK_GPIO_Port, BLANK_Pin, GPIO_PIN_RESET);5 D `: i4 b% I0 _# o. U
& D8 S4 A0 y. ^0 X: i9 o' E: D- return ;
$ a" c u; W. j6 Q4 H - }6 v7 p. \+ v4 _" O# o; B# v! |- ^
( f3 U- \& N$ u* k2 F( N# P
, o: ~0 U. E+ s" B; u" J/ q3 \ Q- void TLC_Write(uint8_t data), F8 |$ u m# M E/ B: w
- {
1 `) ^8 U4 ^) c# K$ o. O, Z - HAL_SPI_Transmit(&hspi1, &data, sizeof(data), 0);1 R! Z$ K- J% @
- while(HAL_SPI_GetState(&hspi1) == HAL_SPI_STATE_RESET);% m* I; \2 B/ c% F. ?6 `8 q& [
- . T( ~4 w, p: I- ~5 }+ O9 ~. `. x9 H
- return ;
" N% m3 h5 C$ n! J9 D2 z4 G7 L+ i - }5 Q) h% v u% K+ @- a, m1 e
- /* USER CODE END 4 */</i></i>
主程序。- /* USER CODE BEGIN WHILE */
/ j p [9 v: u - while (1)5 f7 _1 p! N- y- U: K k
- {8 f* `1 M6 D3 Q
- /* USER CODE END WHILE */
" |; F s' O A$ k
7 [( N0 G, E: Y: j e- /* USER CODE BEGIN 3 */0 O% e$ ^. S' s4 k- Z
- if(flag==0)//灯渐亮
. d" U5 j1 A& B; T- D" Y7 g - i+=5;
8 q- W# s |! ?+ N& } - else//灯渐灭
k1 A$ F" h: L - i-=5;: R% u; f; V9 e, ~1 E l
- 0 w& N, n0 a. z6 e8 Y# C; I
- if(flag==0&&i==4095)//灯最亮
: `% m' Z, ^3 g# @, m! ~! v - {5 d5 n% X4 l& N. o2 v9 i% X# A
- HAL_GPIO_WritePin(LED_GPIO_Port, LED_Pin, GPIO_PIN_SET);
! ^' Q# O+ X. X: ?9 c( C" Z2 j: g+ K - flag=1;
' R8 p9 x1 K+ e6 o: x- } - }
5 c. ]+ [' c4 ?/ F7 r - if(flag==1&&i==0)//灯最暗4 z2 K. O8 I' n9 a/ z3 n
- { g! D) k. j8 N {+ R2 v
- HAL_GPIO_WritePin(LED_GPIO_Port, LED_Pin, GPIO_PIN_RESET);
( X- \8 j/ e: Z8 A+ K - flag=0;' Q5 e: |' B x
- } 8 D. Q$ H0 @/ n. W
- leds[0]=i;//更新通道0的PWM
9 v+ ?6 l6 H R$ [; i" m" o - TLC_Update();//更新PWM9 l0 b( o5 Y6 Z, t3 [& K' x7 ?( i i* r/ I
- HAL_Delay(1); ; L$ h: f9 w# a
- }$ X* y: \4 p; ?- j+ n
- /* USER CODE END 3 */
! f+ ? r7 u: j' k - " G, W, y, k) _+ ^' [
-
. d# Z. A4 p% a9 Q& P - }7 u! E) }- g( L! a9 R I
: W( r# U, A# w v8 q2 K
|





 STMCU小助手
发布时间:2022-4-29 23:30
 微信公众号
 手机版