01. STM32F4串口简介- X: m7 L. p! L+ M
STM32F4 的串口资源相当丰富的,功能也相当强劲。ALIENTEK 探索者 STM32F4 开发板所使用的 STM32F407ZGT6 最多可提供 6 路串口,有分数波特率发生器、支持同步单线通信和半双工单线通讯、支持 LIN、支持调制解调器操作、智能卡协议和 IrDA SIR ENDEC 规范、具有 DMA 等。
* t& m% x: a8 s% E4 }# I* j+ r+ E, |8 @9 s% U: V
02. 硬件设计
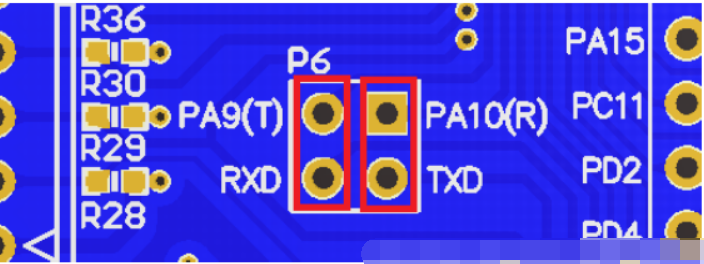
2 P U# ?5 U6 K% p4 E串口 1 与USB 串口并没有在 PCB上连接在一起,需要通过跳线帽来连接一下。这里我们把 P6 的 RXD 和 TXD 用跳线帽与 PA9 和 PA10 连接起来。6 a! N0 P: M1 e9 I+ e' {( T) L Y' Z
& g7 {7 n+ f. N5 w7 e
![3YJ{]P$}B608VKW3QUL32]1.png](data/attachment/forum/202206/13/092121l5yye1whhymr7wrm.png "3YJ{]P$}B608VKW3QUL32]1.png") 9 l _ v- h4 e* D* A$ R( \
+ B8 [, X+ N7 a03. 串口设置步骤
8 I+ Y8 i. }& E* g$ b5 n① 串口时钟使能,GPIO 时钟使能: I% T K5 o- Q: e. T5 M
② 设置引脚复用器映射$ ], F; T: \" I" a! ]+ S3 a$ } |6 N
③ GPIO 端口初始化设置
% _" o" q) f/ l% w7 C④ 串口参数初始化
0 Y" {2 k8 i) h⑤ 初始化 NVIC 并且开启中断 r7 Q0 B5 l/ a
⑥ 使能串口2 J+ h) ]: V3 d P$ K% [ e
8 U8 E. ^- ?3 L. K$ B- ]串口时钟和GPIO时钟使能2 t% F. w, J, Z
* j z! Y4 I7 @4 _8 ]9 Y- //使能GPIO时钟 PA9 PA10
! `( q. i, s V% J4 Y - RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_GPIOA, ENABLE);
" `& Z4 w/ z7 _: h - 9 I7 H- v+ v4 G z2 c
- //使能USART时钟
8 v- U' `5 M% F% C) s8 O$ c - RCC_APB2PeriphClockCmd(RCC_APB2Periph_USART1, ENABLE);
设置引脚复用器映射, }4 Q, `3 b/ r: _. I
$ l1 ` g; j5 F$ Q9 E9 Z( O! t6 n
- //设置GPIO复用' F" E" W( h4 \" z( _* Y
- GPIO_PinAFConfig(GPIOA, GPIO_PinSource9, GPIO_AF_USART1);
+ u/ e0 P3 y3 K: Y - GPIO_PinAFConfig(GPIOA, GPIO_PinSource10, GPIO_AF_USART1);
GPIO端口初始化0 N! {, w- O3 ^
% ]* J4 m" u5 U" G- u. V9 s" ^4 a- //初始化GPIO
3 q9 \ d) I' d/ W - GPIO_InitStruct.GPIO_Mode = GPIO_Mode_AF;: z0 @0 S& ^( N
- GPIO_InitStruct.GPIO_Pin = GPIO_Pin_9 | GPIO_Pin_10;0 ?' ]( q# _' ~' w% ^8 s
- GPIO_InitStruct.GPIO_OType = GPIO_OType_PP;4 y9 y0 k0 [, V( R4 {& |' `
- GPIO_InitStruct.GPIO_PuPd = GPIO_PuPd_UP;
6 l8 v) O! t, L, x, D, Z1 V/ Q - GPIO_InitStruct.GPIO_Speed = GPIO_Speed_50MHz;2 N8 L* J/ _. k* H, |
-
5 a6 J& e. J; ?- o5 b - GPIO_Init(GPIOA, &GPIO_InitStruct);
j; v/ b: A5 K* m4 [# d串口初始化
0 U/ W/ v' ^* K6 i2 H# `
O1 P' }7 F' E0 [+ v; V- Z- //串口初始化6 j# h9 M- H( J' A( A0 x
- USART_InitStruct.USART_BaudRate = 115200;
& q# x% a0 U' m" l - USART_InitStruct.USART_HardwareFlowControl = USART_HardwareFlowControl_None;
7 P/ Z, M( r5 S% J - USART_InitStruct.USART_Mode = USART_Mode_Rx | USART_Mode_Tx;( o( B9 V% ^# k% r% O
- USART_InitStruct.USART_Parity = USART_Parity_No;0 [9 \% E; ?" p) P6 ` C/ |3 M
- USART_InitStruct.USART_StopBits = USART_StopBits_1;, a/ j0 N% q) l1 K
- USART_InitStruct.USART_WordLength = USART_WordLength_8b;
; @- C7 G8 Q C8 ]! u/ K - ! @/ a+ v6 j' X
- USART_Init(USART1, &USART_InitStruct);
; B5 Q/ V; ^4 C; r$ x& x使能串口- K( w3 i; t4 R0 [
+ f% n7 g+ x* D) K2 |: {1 q- //使能串口
7 T/ |+ R! i2 N& s( P" r* b7 P - USART_Cmd(USART1, ENABLE);
- USART_SendData(USART1, 'A');
2 ~4 _% U0 o7 A5 D4 V" Q数据接收 @0 [$ w# ~% V D u
; q6 s; G) S9 S+ O& h& l" A
- ch = USART_ReceiveData(USART1);
) {; a h. p% W! t4 H* k: V7 n04. 程序示例一/ \7 }2 Q, Z* p- [; Q% E
通过串口发送数据6 Q2 p/ z( Z% ^
9 m5 J6 e# z, M" U( W
- #include "stm32f4xx.h"9 P; X8 P9 R# B) t1 J0 O
- 7 Q& d$ d4 q8 M+ D5 Z- O
- #include "delay.h"- S# x' d; H, ~, j( H; L5 w
- #include "led.h"5 H! `' |- n0 B& p9 K" o
- #include "beep.h"
( X( Y& L: D; r- F$ P - #include "key.h"
7 X- Y D/ O$ G: W$ T2 p9 h - & N* G" M# d& m7 p
- //Key0 控制LED1 Key1控制LED2
. O0 i2 K' f& G3 u) ` - int main(void)
% D. T: }0 `6 A' x6 Z2 S - {7 l6 ]# G% ?& n$ H* I
- 5 P8 T g# t T, T+ N
- GPIO_InitTypeDef GPIO_InitStruct;
d& g) L$ U8 d+ f ]! i$ U$ k! x: ] - ! L- L% C/ K. C
- USART_InitTypeDef USART_InitStruct;
) I) J; X: `- q; N - / Y" ~2 A+ q1 @! s
- //初始化. z2 ]* n5 N+ B. N: V q
- delay_init(168);/ m6 Q2 \1 I% S9 g3 M7 ?
- LED_Init();- j( P$ ?, V6 h1 b0 R
, b" u) ^# q: ^: f/ C- //使能GPIO时钟 PA9 PA10
2 @5 e: [8 W* V) e, d - RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_GPIOA, ENABLE);8 D# l# }, l& E1 n+ ^3 r( q
- 8 S+ }: Q; C& w% ?4 A4 u
- //使能USART时钟2 f1 s; h/ T& [8 J/ d
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_USART1, ENABLE);
; n3 l+ J3 E3 \* L0 C4 \
. K. }: o8 q2 ~% \7 N8 \- //设置GPIO复用
% z3 q" X2 `6 W$ m% E) k* s - GPIO_PinAFConfig(GPIOA, GPIO_PinSource9, GPIO_AF_USART1);
' G1 c: \# I* N, G5 }! r9 m - GPIO_PinAFConfig(GPIOA, GPIO_PinSource10, GPIO_AF_USART1);6 ]3 J: J8 O, p7 m1 Y
- 7 d0 `3 a6 t3 A, f4 w6 e9 n
- //初始化GPIO
. k# x" P, A' S/ H, Z! z* N - GPIO_InitStruct.GPIO_Mode = GPIO_Mode_AF;
2 P* D3 V3 E2 Z( J' D0 r - GPIO_InitStruct.GPIO_Pin = GPIO_Pin_9 | GPIO_Pin_10;$ a. N m% }+ ~1 a3 L# S+ m
- GPIO_InitStruct.GPIO_OType = GPIO_OType_PP;3 i! o+ E, f+ S" N( Z
- GPIO_InitStruct.GPIO_PuPd = GPIO_PuPd_UP;
1 S& W" z: Z( [ - GPIO_InitStruct.GPIO_Speed = GPIO_Speed_50MHz;
8 T! L5 V P2 t - 0 X+ F& _6 Z( J/ q/ F
- GPIO_Init(GPIOA, &GPIO_InitStruct);
4 _+ \: x& E! |- q$ o -
: U% V5 {7 H3 o+ }; u; u - //串口初始化
! G& }8 ^% s' _ - USART_InitStruct.USART_BaudRate = 115200;4 Y( ` x4 b$ ?1 H" F$ {( T3 i( l
- USART_InitStruct.USART_HardwareFlowControl = USART_HardwareFlowControl_None;
' N9 U: f% L7 O- A* J% w - USART_InitStruct.USART_Mode = USART_Mode_Rx | USART_Mode_Tx;
8 L0 G) m- z9 B+ A% e - USART_InitStruct.USART_Parity = USART_Parity_No;
, }6 K+ W' o" `" g& m: o - USART_InitStruct.USART_StopBits = USART_StopBits_1;
$ J) b8 y2 ~' ?6 }4 @9 u - USART_InitStruct.USART_WordLength = USART_WordLength_8b;( [; C7 i- L/ q0 k( F5 T' p
- ) M+ x" E7 Q# V- n4 D& h' L% n
- USART_Init(USART1, &USART_InitStruct);3 l: @2 f% p2 ~3 z
-
8 ?' G0 K7 |) Y q - //使能串口7 t( v; d, y4 C0 Y7 i
- USART_Cmd(USART1, ENABLE);7 V8 t+ d/ z, _1 e H2 ]3 w
-
* S- t* f3 s4 J) D - //数据发送$ S2 j# T0 _; R+ F% t! j) Y
- while(1)
1 N% R6 \: Q" T. f- A1 n - {
% M1 X) C5 j! }& T# Q9 c - USART_SendData(USART1, 'A');$ \' X+ N+ d2 r: v
-
H$ ]; \5 t9 C - delay_ms(1000);
& n/ C- i4 P3 z5 {7 q - }
' [4 B4 [6 @3 [/ D( K7 C( b9 T -
2 @3 i; g v* o& C/ _; J - }
( M; T, [& K/ Z9 c; i05. 程序示例二
% ^: O8 o/ b k ~- V通过串口接收数据
) u4 w$ L1 w+ y$ [' t O: l
1 V* V+ H- }" t2 E/ x$ ~- #include "stm32f4xx.h"8 p: ]/ _1 J2 o% ~
. W5 ]9 H% |4 R4 a5 l, T; C' c2 A- #include "delay.h"/ X% L q) c# D3 M* T3 M
- #include "led.h"( b0 _6 k+ }& `, c* V8 V
- #include "beep.h"! j; C) M. a: _0 j! F# Z: K
- #include "key.h"9 C0 D; B5 x0 H4 H4 j, ~) [
$ P! N1 | {4 O" }" d* m$ K: X2 }- //Key0 控制LED1 Key1控制LED2
" G" W1 {4 r% r2 H - int main(void)' g1 _7 v* i6 P; W% b( u
- {
2 n+ V7 p3 _7 C; _6 ^5 j( l - uint16_t ch;
$ a; ?9 v+ w2 @3 n5 V* A: i -
4 z3 L4 t: @- e6 S& X* o - GPIO_InitTypeDef GPIO_InitStruct;7 H4 J1 G* j- w' n, b
-
$ m. `2 ^8 r0 t5 w; Z2 B - USART_InitTypeDef USART_InitStruct;. e5 `. A# P) m! u8 W5 [( \) ^6 {
- & Y3 N$ P& X" R( j) ~
- //初始化
' P; X6 T( Y/ @% y# N - delay_init(168);
6 n1 U, z3 g; p5 Y4 b( V% r - LED_Init();9 ^* o# S4 W( o/ D7 V" ^4 ~* [8 ~
' `& g4 e5 i6 B; s- //使能GPIO时钟 PA9 PA10
7 J' S8 x9 |) H$ }" J - RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_GPIOA, ENABLE);
0 z: A: q9 Z( ^5 h6 J+ ] -
6 o0 F4 |8 I) p+ J% g4 J2 N7 l& M - //使能USART时钟2 A$ ?. X9 l6 F
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_USART1, ENABLE);
* G5 w9 x/ B4 y$ m. h - 8 f" _& K( q; L. L* Z3 j. v
- //设置GPIO复用' ^$ g% z* b! _0 _* [9 G, Y2 L
- GPIO_PinAFConfig(GPIOA, GPIO_PinSource9, GPIO_AF_USART1);- ?4 M! ~7 u/ E" d( j! n
- GPIO_PinAFConfig(GPIOA, GPIO_PinSource10, GPIO_AF_USART1);
. ^# N1 g1 g% Q4 h( q5 W -
2 ~$ _+ @+ ?' L, ?4 N% B - //初始化GPIO; g$ i0 Y$ d" H% i8 }
- GPIO_InitStruct.GPIO_Mode = GPIO_Mode_AF;/ V+ w. y* p# U+ a/ e( m4 m- t9 j) z
- GPIO_InitStruct.GPIO_Pin = GPIO_Pin_9 | GPIO_Pin_10;* H. D& h* h9 @) U- G
- GPIO_InitStruct.GPIO_OType = GPIO_OType_PP;9 H" e5 R8 O, h: H z
- GPIO_InitStruct.GPIO_PuPd = GPIO_PuPd_UP;/ d2 Z; O( R$ I* S0 T1 {) q7 x0 D
- GPIO_InitStruct.GPIO_Speed = GPIO_Speed_50MHz;6 L E! D6 R2 x/ ]5 j2 i/ v s& ]
-
3 W9 s, n* H2 u3 F; T+ e1 q; R - GPIO_Init(GPIOA, &GPIO_InitStruct);
V. h) Q S2 | - + Q# h2 }- l0 [6 C8 f
- //串口初始化& N) l0 [ L0 ~1 ?+ i
- USART_InitStruct.USART_BaudRate = 115200;. g1 e s' |: N4 O' a
- USART_InitStruct.USART_HardwareFlowControl = USART_HardwareFlowControl_None;6 Q7 a9 x$ Q& L' @ C
- USART_InitStruct.USART_Mode = USART_Mode_Rx | USART_Mode_Tx;
: |3 S) x2 _1 ^) x: [9 n, f5 W - USART_InitStruct.USART_Parity = USART_Parity_No;# P( [, Q3 o" k- L) K- c- R" C+ N
- USART_InitStruct.USART_StopBits = USART_StopBits_1;+ L4 l( Q3 j" R3 u
- USART_InitStruct.USART_WordLength = USART_WordLength_8b;
3 K- B" b$ P; @; o* y- |$ c -
2 k6 }+ h5 a; v' s& n - USART_Init(USART1, &USART_InitStruct);
, x! r% _ u% x. E9 o - $ ~4 a" r$ ~( Y, }" |/ a2 X, p& A
- //使能串口' ~& Z# Y5 Q5 U c( K; j' c
- USART_Cmd(USART1, ENABLE);
! a! D: _5 ]3 V0 R7 V1 } - ( D. b/ H3 Q, |& a9 [8 f
- //数据发送$ J" n3 k7 e. S8 q3 b: M' t* i
- while(1). k' l% }0 ^; l) r0 \# I7 p
- { c: Z' r/ z4 j' T# F4 d! {
- ch = USART_ReceiveData(USART1);" |/ U j$ k- G( X: ^' Y! y
- if (ch == '1')- v5 A, r6 I2 r$ c! R) y
- {
0 J" e' C, k, [0 d" N( ]( K& L8 G9 h - LED1 = 1;, B! f7 D0 |% q
- LED2 = 1;
5 d* \$ h, j% p. V - }
; I, e) Q9 m( Z4 d - else if (ch == '0')
3 m8 C( k6 x. `0 c2 A3 t - {
0 S4 P. ^4 a' Q' L `( l. Z) E - LED1 = 0;8 O( o& q0 |7 \6 _# F
- LED2 = 0;5 [8 ?& U& f/ K" \
- }- T1 G7 e, ]9 T: ~8 O( b5 v0 s
- }3 k7 X0 _6 s2 A( }: b
-
" |6 z8 T" o( [' `) y - }
7 n: j1 x6 K7 j! C
; x! H: I% h# v3 }* ?9 O |





 STMCU小助手
发布时间:2022-6-13 09:20
 微信公众号
 手机版