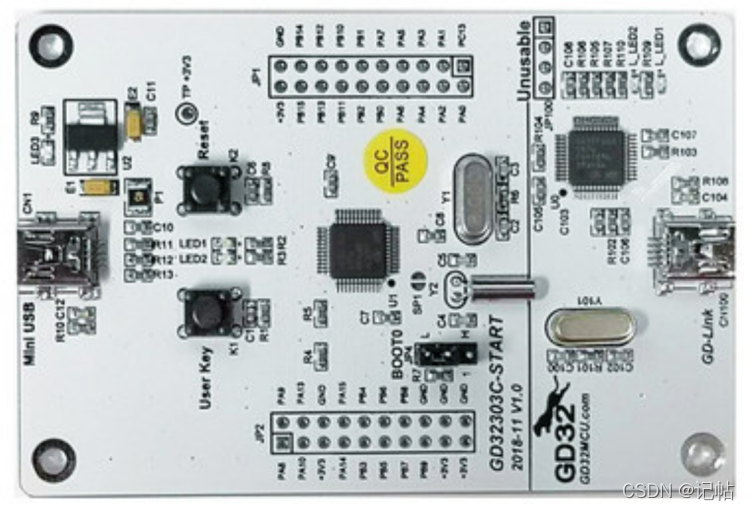
硬件准备- a7 {/ ]3 e) }, L# K p
这里准备了GD32303C_START开发板进行验证。
j% V1 ^' }+ c3 w4 j' F6 B" J* \2 ~2 H* h( z# R
7 h" t$ d+ ]% A! i0 q+ n% h3 l3 U* K& ~
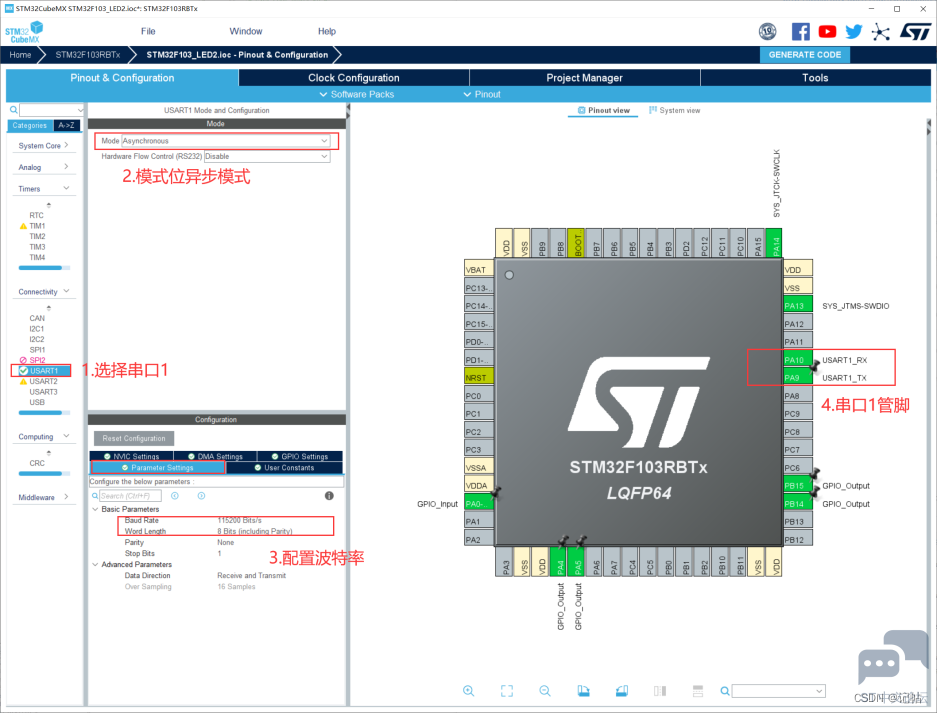
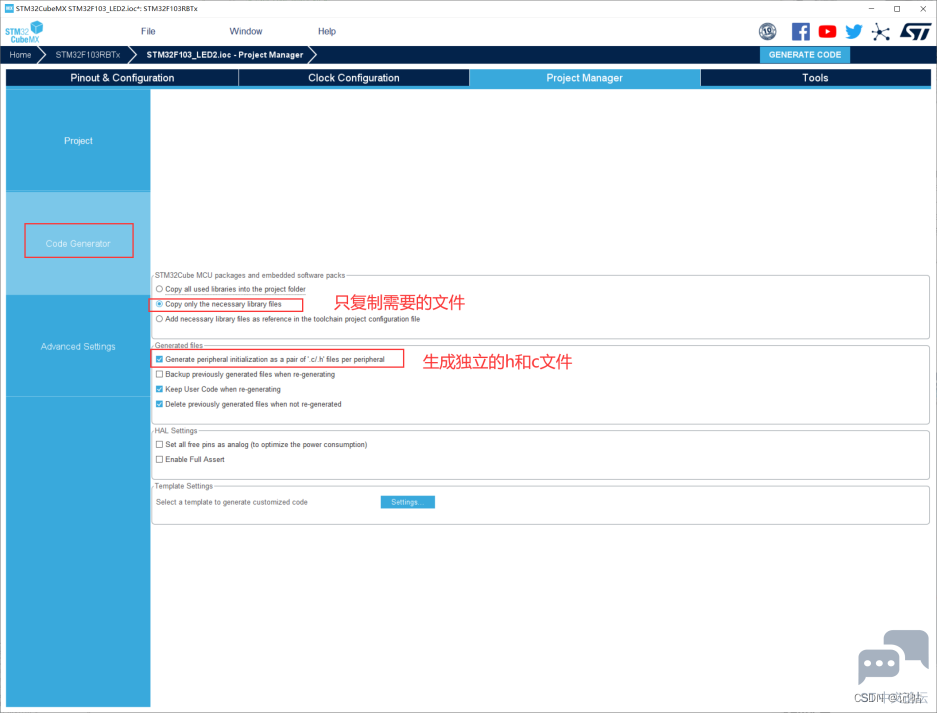
STM32CUBEMX配置6 w# W& c' \" s' ?
, B( R- q% w2 J8 e+ N4 q
 0 Y! n( u- O9 G2 z! {
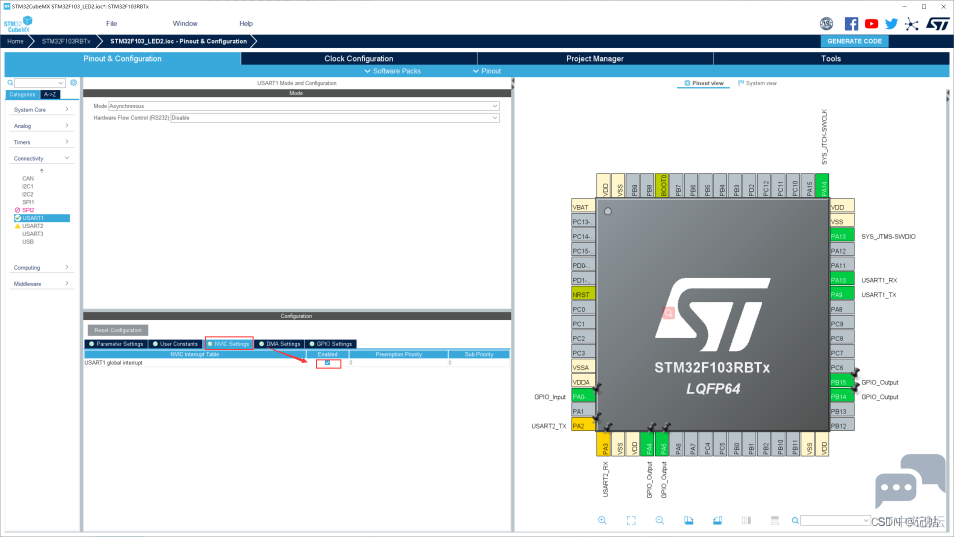
# V, z4 n7 N: e勾选中断。+ a% G+ `, ? _8 ?
/ n3 u6 e: I! x) c$ X% i
, v9 l: ?/ I5 f5 D) g) ]
% U" ^+ o' n( U' C. w
: c& ?! L. Y" ^4 L9 B4 \. n
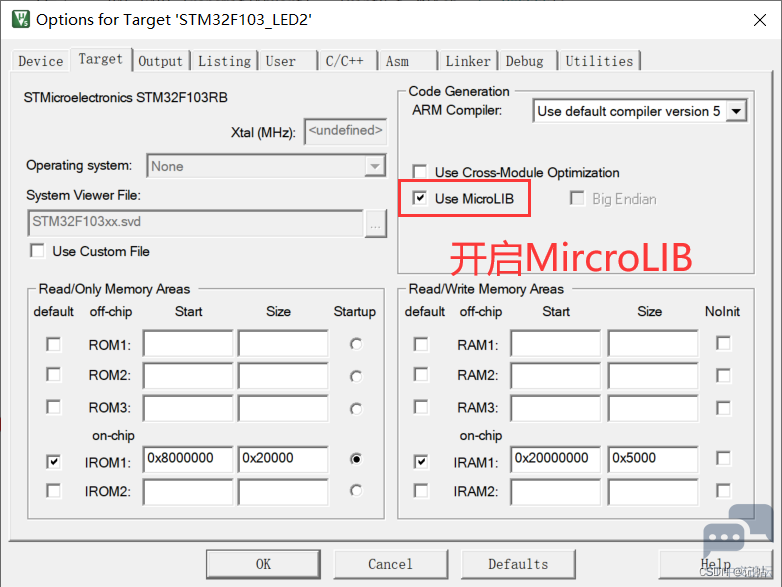
! p, J7 f! W8 _+ |; X2 K, lkeil配置$ M- B5 t5 i. r. g* C) K+ i1 d
microlib 进行了高度优化以使代码变得很小。 它的功能比缺省 C 库少,并且根本不具备某些 ISO C 特性。 某些库函数的运行速度也比较慢,如果要使用printf(),必须开启。
8 z8 L" Z; t* H$ d( K* x# N8 @
2 v3 l7 h- p0 M. I0 S8 j
( ?# H `. r) f9 S
5 H" q+ o" }- b: L. A串口接收发送函数
& V6 p$ F$ I9 a& f一般情况下,串口接收发送函数有如下所示。
8 J; G% H: R0 ?9 G C: \8 S& F● HAL_UART_Transmit();串口轮询模式发送,使用超时管理机制。
) y5 X3 P2 X% T2 v% `● HAL_UART_Receive();串口轮询模式发送,使用超时管理机制。
6 k5 [- ^. @, ?! d4 \● HAL_UART_Transmit_IT();串口中断模式发送0 i) F, {" J+ K' L1 W" J
● HAL_UART_Receive_IT();串口中断模式接收
( t- G- B( ~! S3 \" E9 D N$ e% R● HAL_UART_Transmit_DMA();串口DMA模式发送
4 c/ e5 x! K1 F5 Q0 G4 v4 G( G● HAL_UART_Receive_DMA();串口DMA模式接收$ S6 @. a8 S6 d5 K7 d' E" u
% F9 J: K7 f' a k
HAL_UART_Transmit()发送$ Z- s0 r- i6 s+ q, b. s$ ~, `
通过轮询,将数据发送出去。
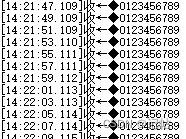
' J8 [: W- {8 p1 m' \0 ?1 ?0 [- uint8_t buffer1[10]="0123456789";
, k8 H; w a" Y, L2 U - HAL_UART_Transmit(&huart1, buffer1, 10,0xFFFF);//把buffer1的内容通过uart1发送出去,长度为10,timeout的时间是0xffff
; u! V$ N" N* |% ~, w+ c* B4 S演示结果如下所示。
0 r$ h4 K1 b+ e _
2 Y" L2 W0 A5 c/ z4 p
 1 j0 |8 u! H9 H" t0 {+ t+ z
9 o- a9 X& u% c c
HAL_UART_Transmit_IT()发送
# `) a. s* p6 x X) m( C通过中断模式发送,这个模式下需要开启串口中断,否则无法发出数据。 Z0 V" v; _& O% ]: O
1 j; H! |* X) V- /***********方法1********************// M- j' q3 K& d4 P+ V$ H
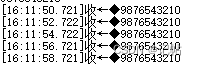
- uint8_t buffer2[10]="9876543210";
6 s+ r1 U/ F6 p' B - HAL_UART_Transmit_IT(&huart1, buffer2, 10);//把buffer1的内容通过uart2发送出去,长度为10,
l& o6 Y# Z& S, ?; m# d* n - while(huart1.gState != HAL_UART_STATE_READY); r+ N( d, ], U3 [" _; J
2 {7 p9 h+ Y' x! Y+ J4 Q
! v& ~5 @: [: r; `4 Z- /***********方法2********************/# }, T h. j$ S# Q& s: n+ Y2 n7 r
- // uint8_t buffer2[10]="9876543210";
/ {$ _! D) @! j# l1 x' k2 O& _ - // HAL_UART_Transmit_IT(&huart1, buffer1, 10);//把buffer1的内容通过uart2发送出去,长度为10,! ?: |8 G" _ f) v
- // while(HAL_UART_Transmit_IT(&huart1, buffer2, 10) != HAL_OK);
上述代码中,可以不使用while进行等待也可以发送,但是需要注意不能未发送完毕又重新发送。
) A4 J }% v5 C2 i" b. A演示结果如下所示。
7 u- C! R1 t4 a4 S* u
6 z# M# f6 M: f# E& O/ S
: ?& Z* H0 j# g8 V4 S1 O2 {6 Q6 D, R) T
HAL_UART_Transmit()和HAL_UART_Transmit_IT()对比
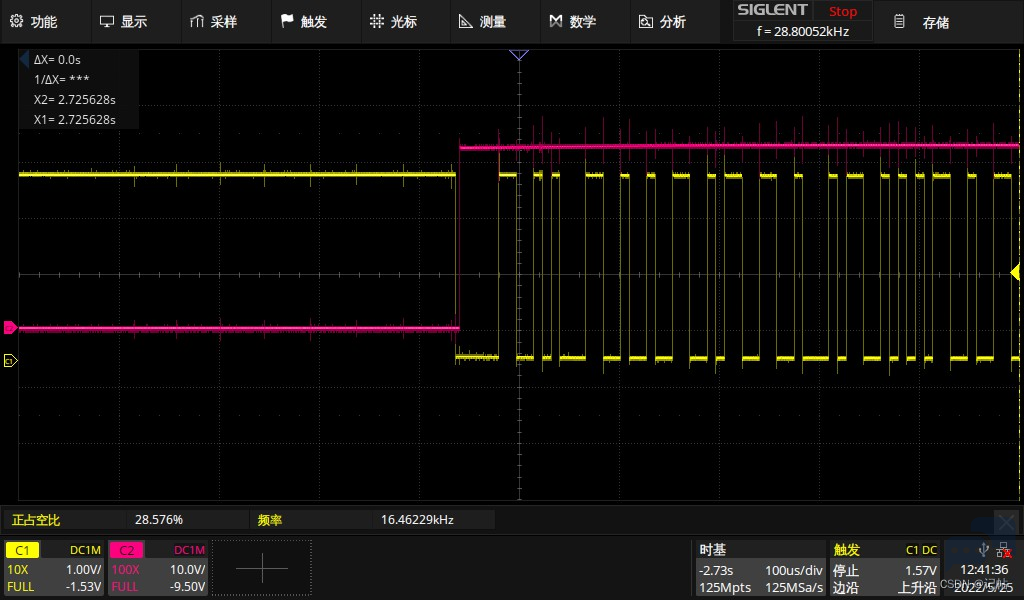
: o& I% A" w2 V2 f0 A m/ |: t8 l1 h若HAL_UART_Transmit_IT()不使用while进行等待,他的波形图如下所示。
: f7 w. O8 Y* _: T) b黄色线为波形,红色线为发送后的电平翻转。' Q7 @- n- V" n) @
 7 d* }# S& t+ G! ~; `# Z0 |# Z" i
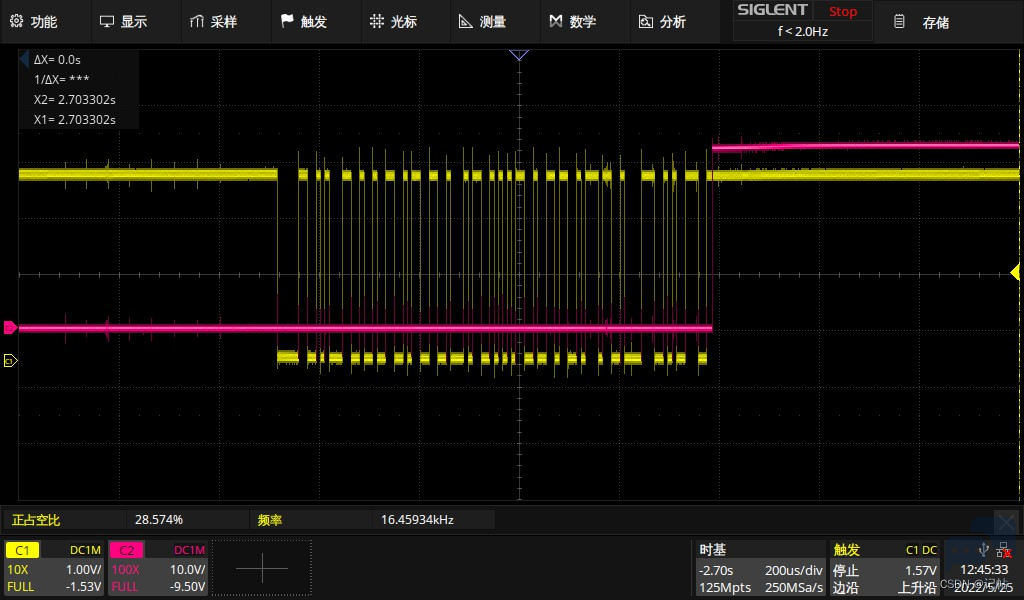
* f0 Z) W% [2 B8 v* C( pHAL_UART_Transmit()发送如下所示。
' J" N. D' d# _8 E |
$ U2 R- M3 i# s+ y3 q
 4 v) |8 B) f, `
/ \4 L O) u8 |6 s7 B; k可以看到,HAL_UART_Transmit()发送必须要等待发送完毕才可以接着往下执行。, I9 i" ]5 }. Q! q7 j
HAL_UART_Transmit_IT()为中断发送,可以在发送数据时候执行其他指令。 A) x) y) o; Q' A0 B' f% G
' v% B: p& B; s" E/ Z
HAL_UART_Receive()接收! B8 U Q3 @# i$ G
串口轮询模式接收,使用超时管理机制。( a" ?$ K- [) K
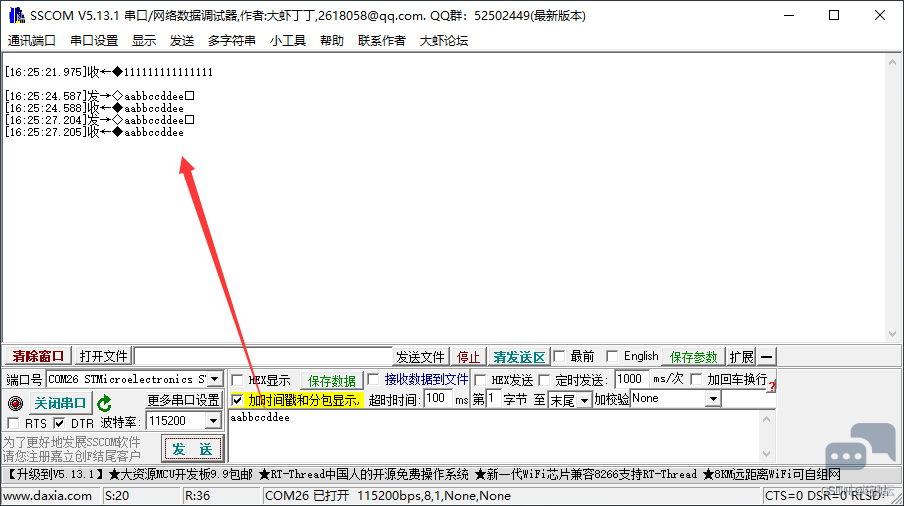
例如接收一个10个数据。7 n( T3 j; {8 s
; {2 v$ m4 e* A- uint8_t rxdata1[10]={0,0,0,0,0,0,0,0,0,0};8 o4 v1 c) y% Z6 L
- /* 判断是否接收成功 */" @$ _9 ~* _4 e' `7 Z. ?* q
- if(HAL_UART_Receive(&huart1, rxdata1, 10, 10000) == HAL_OK). D$ ^6 C5 a5 d
- {
9 Y" G# u: b# p! p - /* 将接收成功的数据通过串口发出来 */2 L) T$ N& u8 `+ {& l: I
- HAL_UART_Transmit(&huart1,rxdata1, 10, 0xffff);
; j# I/ ^6 B: y- i - }
6 K$ U7 V( o. B2 \! J6 P3 E测试结果如下所示。 o+ a, [$ w+ U
" b/ {& u9 O- |: |) V4 Y2 L& j
6 U7 {' Y) g) n# C j, Q. j
( f7 T# M! q3 z, Y' u2 T( k- q2 g! jHAL_UART_Receive_IT()接收4 ]8 N# G; | d+ y* W2 f8 o8 S1 [: j3 t
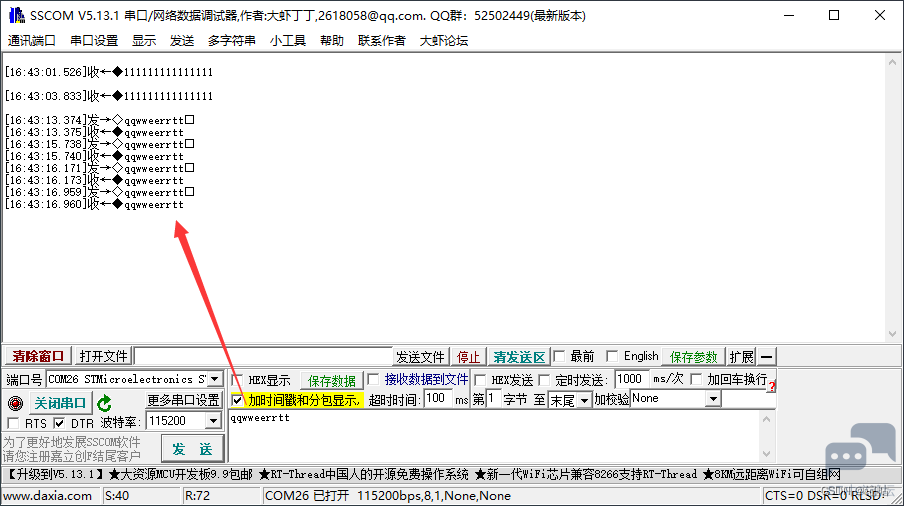
串口中断模式接收,这样就可以不需要等待,单片机在没有数据接收时候可以进行其他工作。
) {( F7 k- k* \' h: t& s例如接收一个10个数据。( b3 [4 E% w* |! _' n, W
定义接收数组。 J; f1 c8 O, B* h2 d
) t9 {3 [5 P* C b$ y; p/ x. D- /* USER CODE BEGIN PV */% T: t. r: n% J& q0 `6 }( U. o7 f
- uint8_t Rx_Data[10]={0,0,0,0,0,0,0,0,0,0};
1 A h/ \& P# T- ?6 K1 k" I( c - /* USER CODE END PV */
1 p5 b5 y+ P4 l9 W n开启接收中断。$ ^$ ?) @9 ]# O; \
% X. v7 P7 i, t1 H; |& a1 {$ L- /* USER CODE BEGIN 2 */
R) _! y; j4 D. R3 b - HAL_UART_Receive_IT(&huart1, (uint8_t *)Rx_Data, 10); //开启接收中断,接收10个数据到Rx_Data! P3 K1 L' x9 z6 j) v8 v. F
- /* USER CODE END 2 */
读取回调函数。
% l# x3 R" b+ ]% B" ~7 o' {' `5 b# {7 N/ ?6 U: K
- /* USER CODE BEGIN 4 */2 u s4 b+ b& y& A
- void HAL_UART_RxCpltCallback(UART_HandleTypeDef *huart)
& i% K! z, E( H# J - {3 o1 L+ F0 L1 }
- /* 将接收成功的数据通过串口发出*/# o* U1 t# I1 b2 Y& L4 E# `
- HAL_UART_Transmit(&huart1,Rx_Data, 10, 0xffff);6 F# f& D- Z5 }
- HAL_UART_Receive_IT(&huart1, (uint8_t *)Rx_Data, 10); //重新开启,接收10个数据到Rx_Data
% q2 J$ x! i7 `. L. y; f* V - o: |: Q# d5 I" | Y: P
- }! k4 Q2 \9 P6 P8 b. E# ?+ ^ r; ^& q4 M
- /* USER CODE END 4 */
# ?8 }: }. |8 ^ U% A$ N测试结果如下。1 m" {1 y, y# d$ X3 a1 z4 \% _6 ?
/ G2 P- O( a/ s8 a
1 o( M( I! @ |* {8 G/ o% |6 p, D2 b
% \1 ^9 j- P" |3 F: J8 E, G0 V* P sHAL_UART_Receive_IT和HAL_UART_Receive的区别就是:中断接收是有数据到了才去读;直接接收是直接读取,如果超时就返回
; m1 e9 v- E- D- d& _' s. V: Y1 F5 Q b; F5 v! G# m) K( K
" p3 V/ L$ I. k, q. O6 ~3 b
8 ]9 m1 S$ D, [& |! a |





 STMCU小助手
发布时间:2022-8-18 16:56
 微信公众号
 手机版