STMCU小助手
发布时间:2022-9-4 17:08
|
概述 本章STM32CUBEMX配置STM32F103,并且在GD32F303中进行开发,同时通过开发板内进行验证。 本章主要配置定时器输出PWM,同时演示PWM频率与占空比。# a/ c! j6 W9 w8 C+ } C6 Y# w 需要GD样片的可以加Q_QUN申请:6_15061293。 查阅手册可以得知,PB11为定时器1的通道3,对应ST的为定时器2的通道4。4 `1 h% I' A' [* b 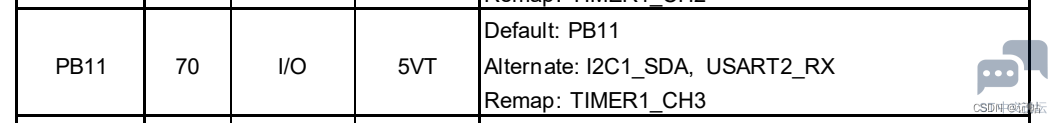
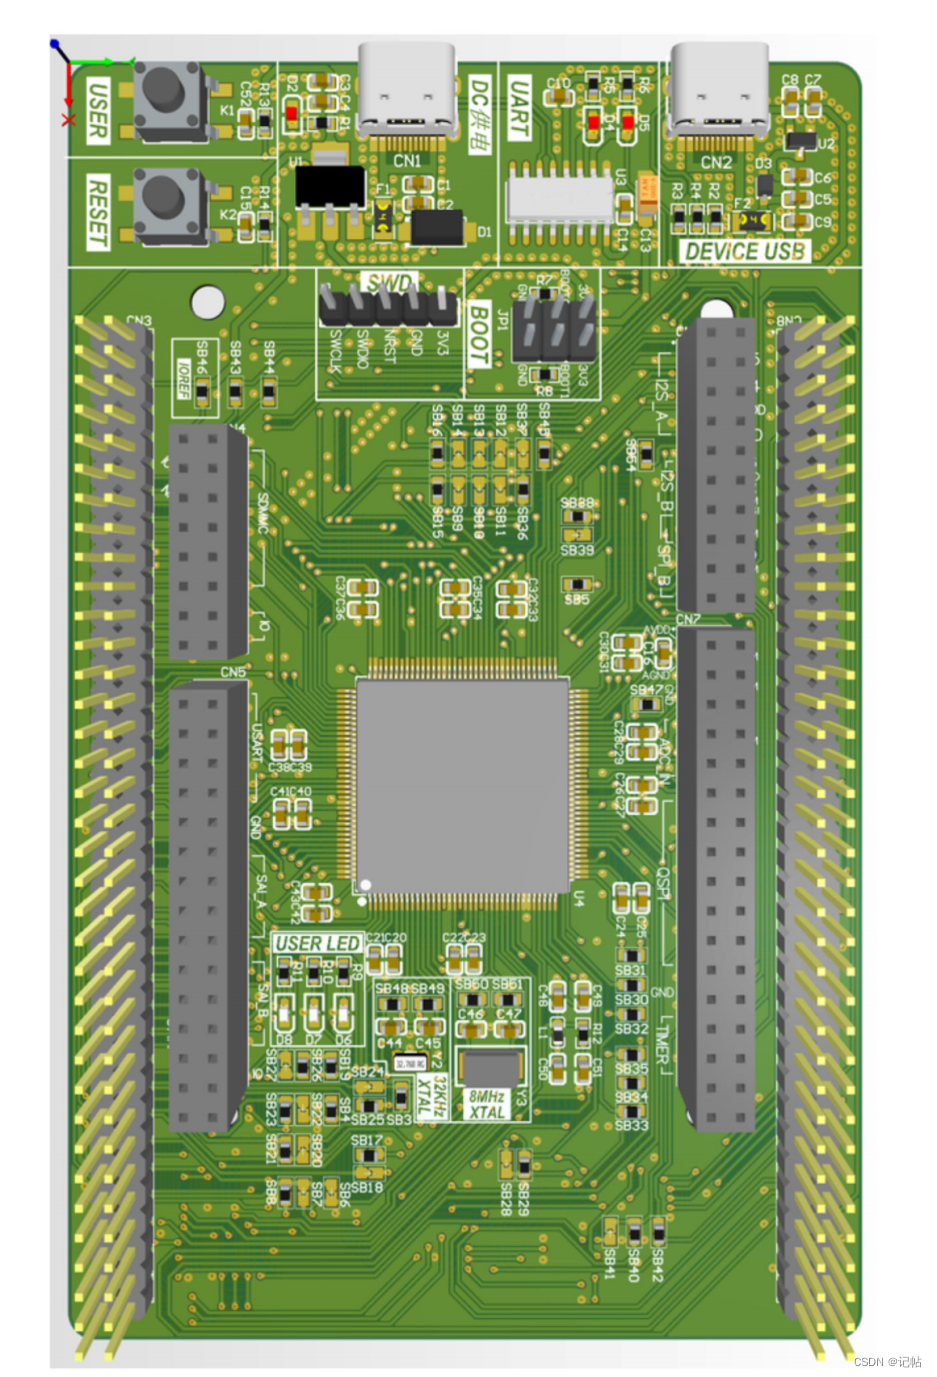
* ?$ c f3 L7 T4 | 生成例程 这里准备了自己绘制的开发板进行验证。 8 i' }, C& o. V @& U* T, ? 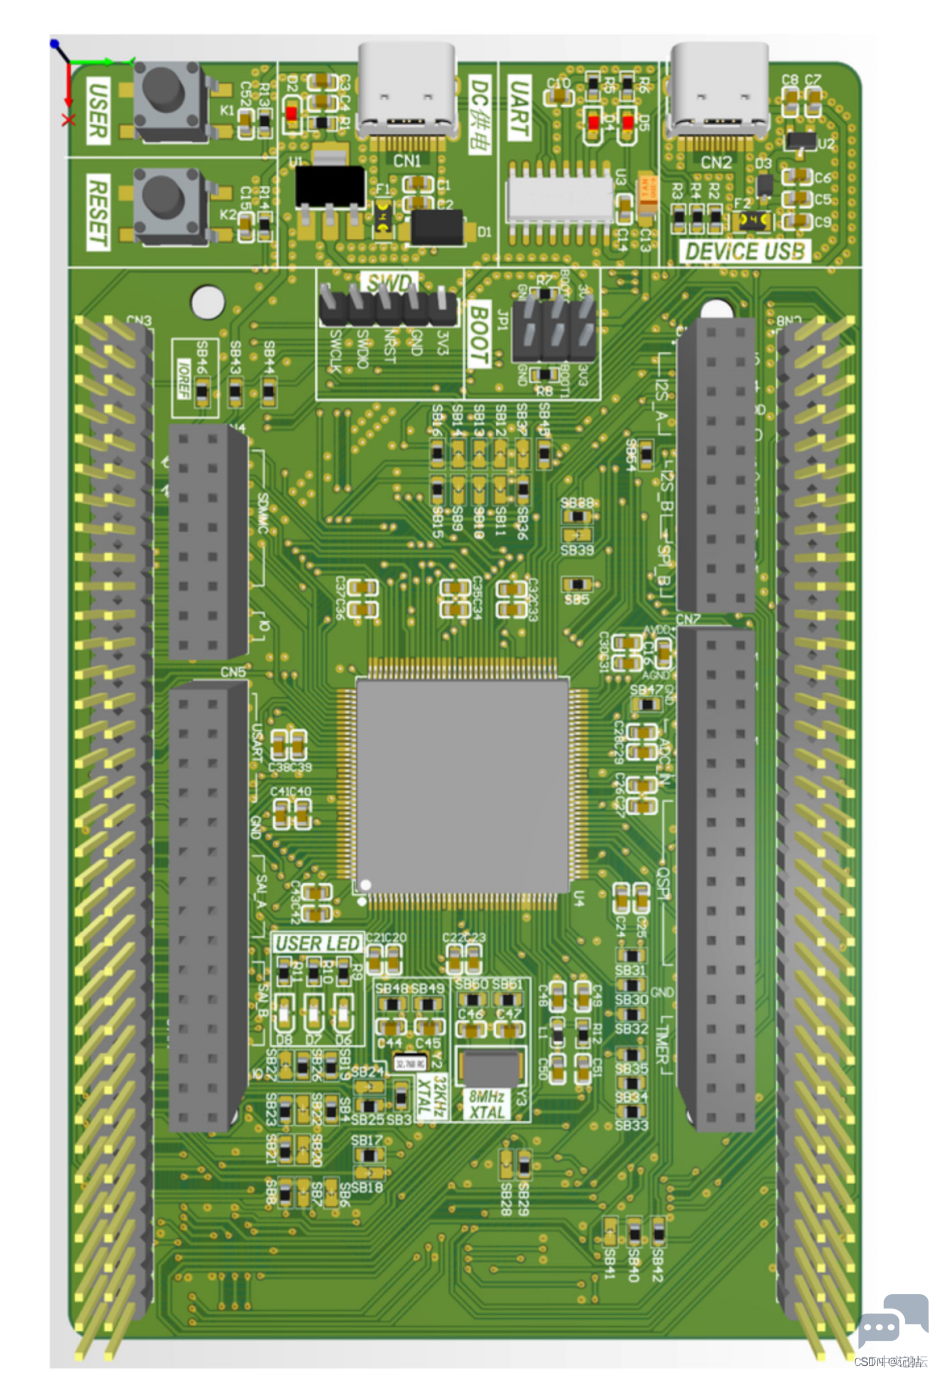
7 S5 f! l& Y6 q; J! y. o 使用PB11进行验证。 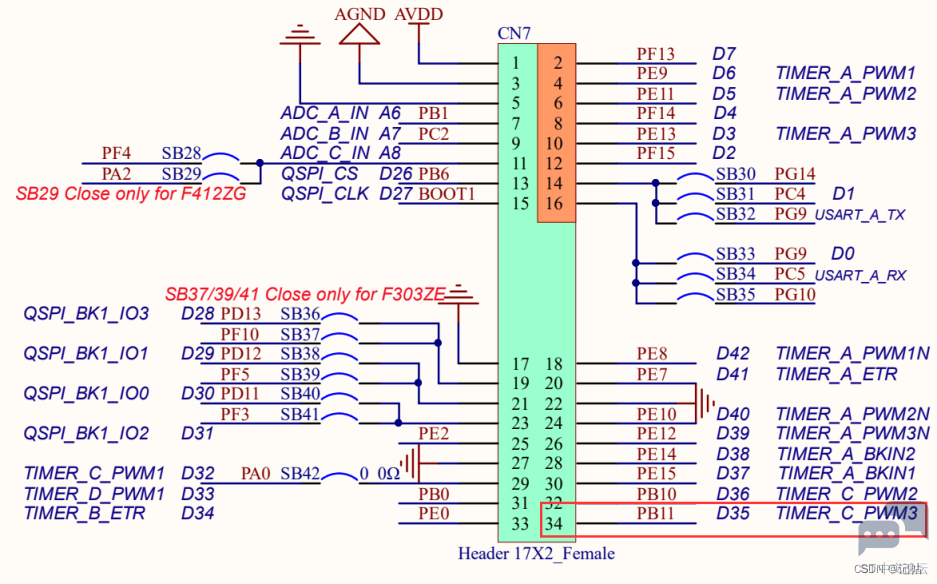
4 t/ ^9 k* R4 _. X2 e' u$ g' D 工作过程1 Y1 ]( K j8 t1 t. ` 查看下面工作原理图可以得知,时钟可以由内部Internal clock产生或者外部ETR。) d9 `" Z: c8 }8 ?+ T 同时可以设置复位,使能,向上/向下,计数。 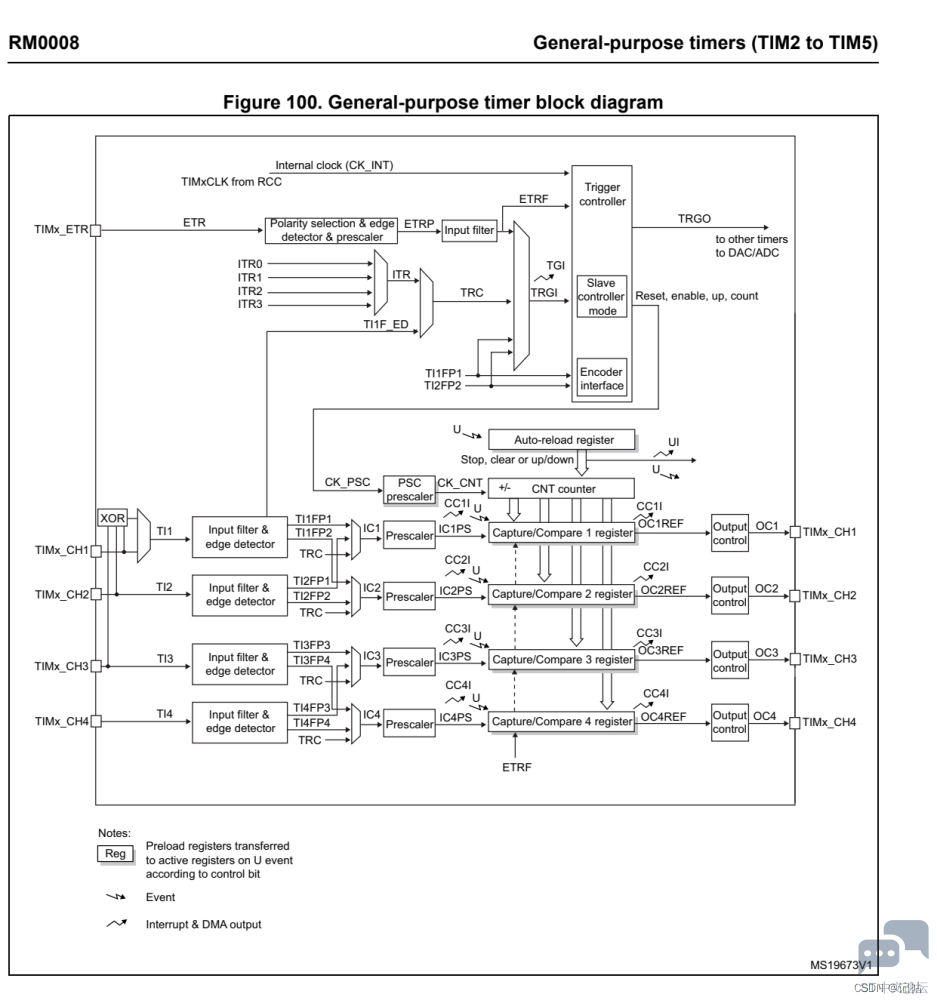
3 ]. _% P2 ]: A) G) F 查看下列文档可以得知,定时器主要有TIMx_CNT、TIMx_PSC、TIMx_ARR控制。 同时预分频器(TIMx_PSC)范围位1-65535。6 K$ V; ?" |) x- g 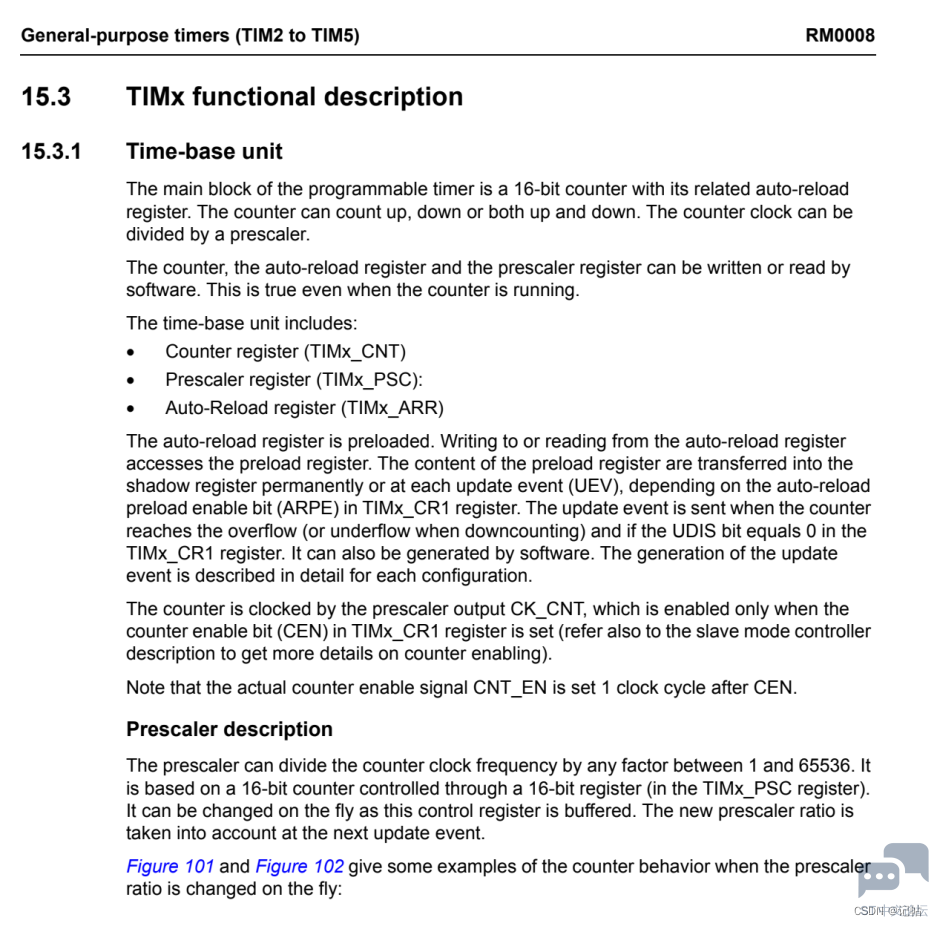
查看TIMx_PSC说明,可以得知定时器频率为 fCK_PSC / (PSC[15:0] + 1)2 a. e) q/ L) r' q8 X # b: I9 X6 {8 o$ a 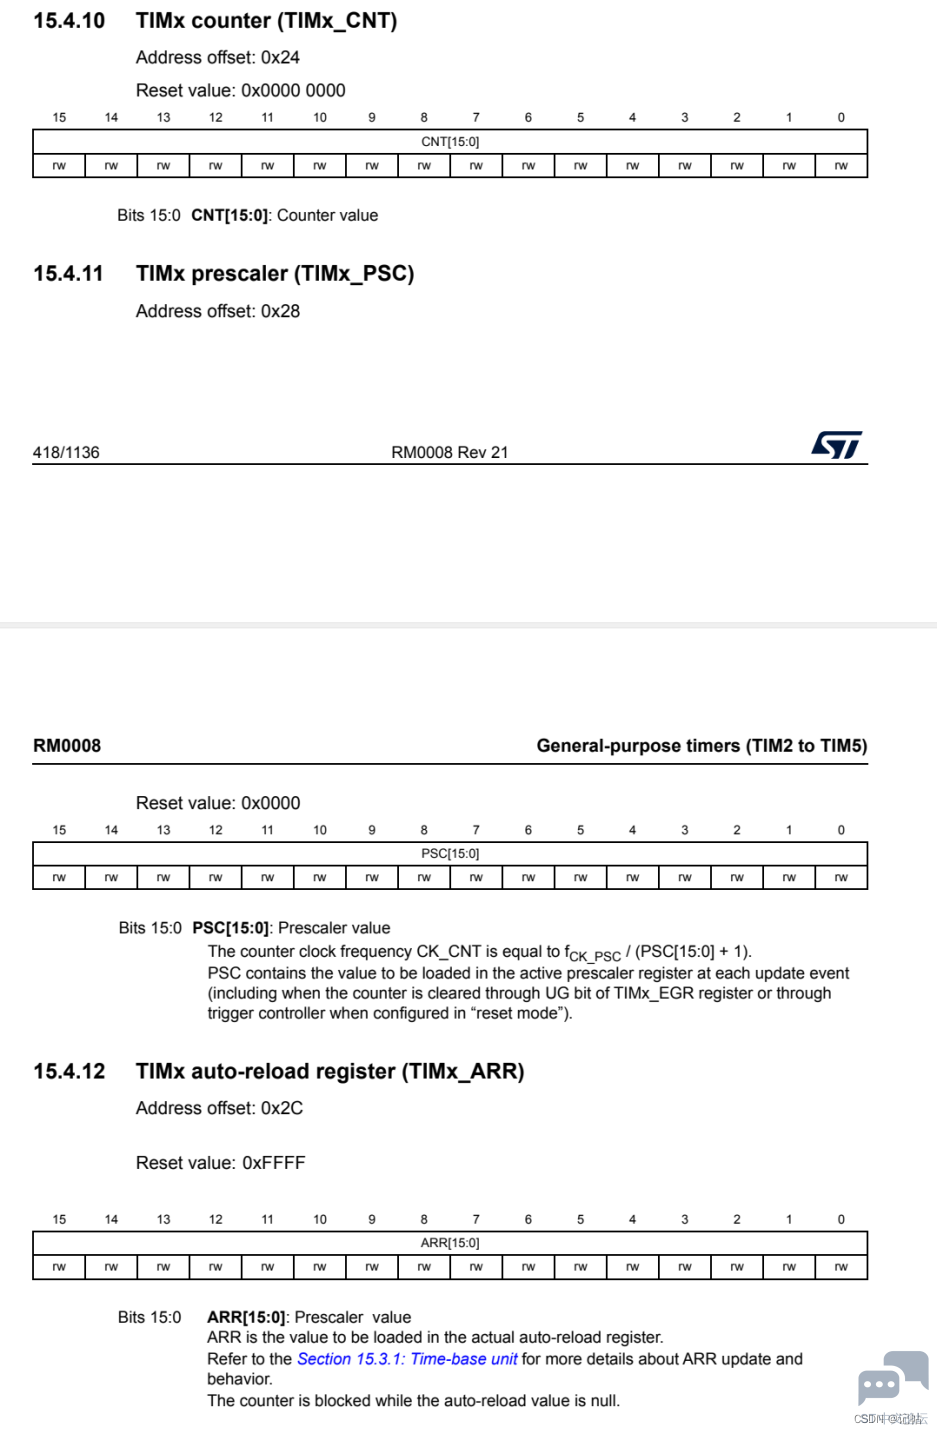
可以看到,当psc设置为不同的值的时候,计数频率也会发生改变。, r1 v; x. f6 c* F% h & z. v, d0 |0 v$ W9 n9 E 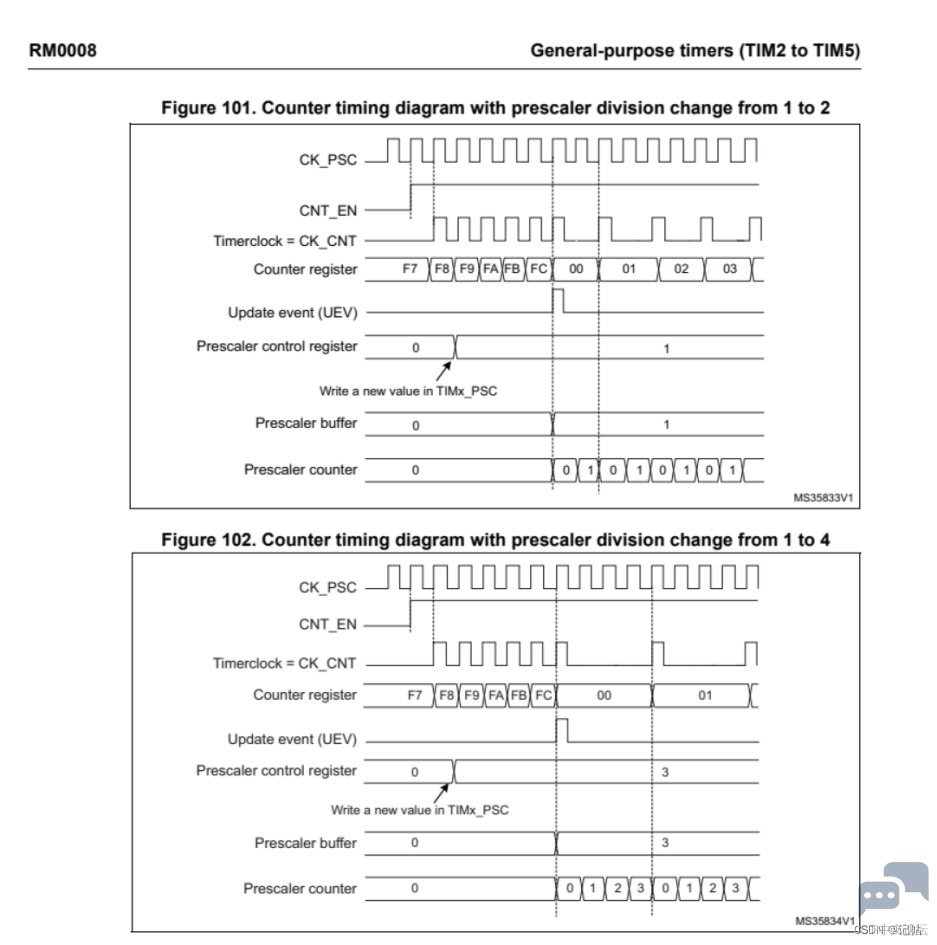
同时ARR可以改变计数值,当写入的arr越大,他的频率越低,计数周期是ARR+1。 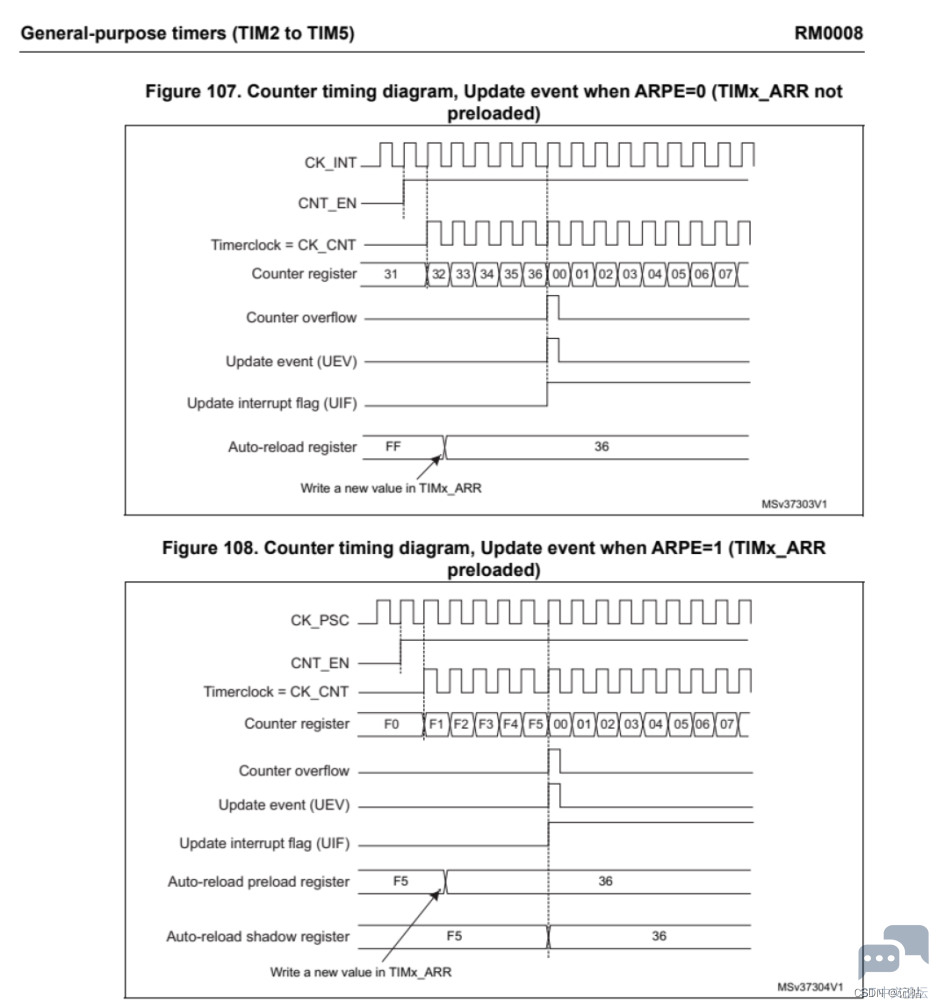
PWM频率计算如下所示。 0 ^' N' Q1 c' g, d 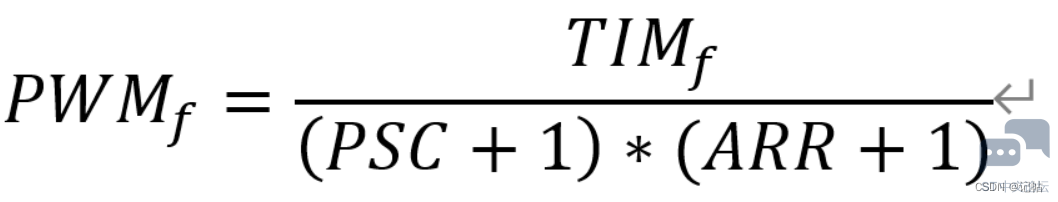
5 \" ?1 t+ q: u0 { 在上面配置TIM2参数,预分频系数设置为64-1, 自动重载值设置为1000-1,那么PWM频率为64,000,000/((64-1+1)*(1000-1+1))=1000Hz,即1KHz。6 S; B" M' g+ M9 y$ o 6 v% t. c# Q, s1 j1 A 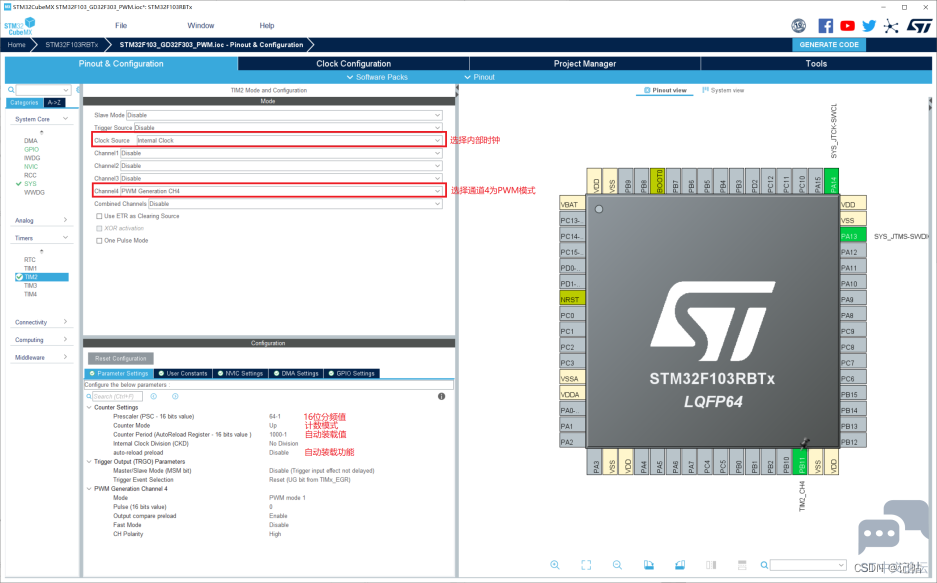
只要TIM2_CNT<TIM2_CCRx,PWM参考信号OCxREF总是为高的。若TIM2_CNT>= TIM2_CCRx,OCxRER为低。若TIM2_CCRx中的比较值大于自动重载值(在TIM2_ARR中)则OCxREF仍保持1。若比较值是0则OCxREF保持0。下图的例子显示了当TIM2_ARR=8时一些边沿对齐的PWM波形。 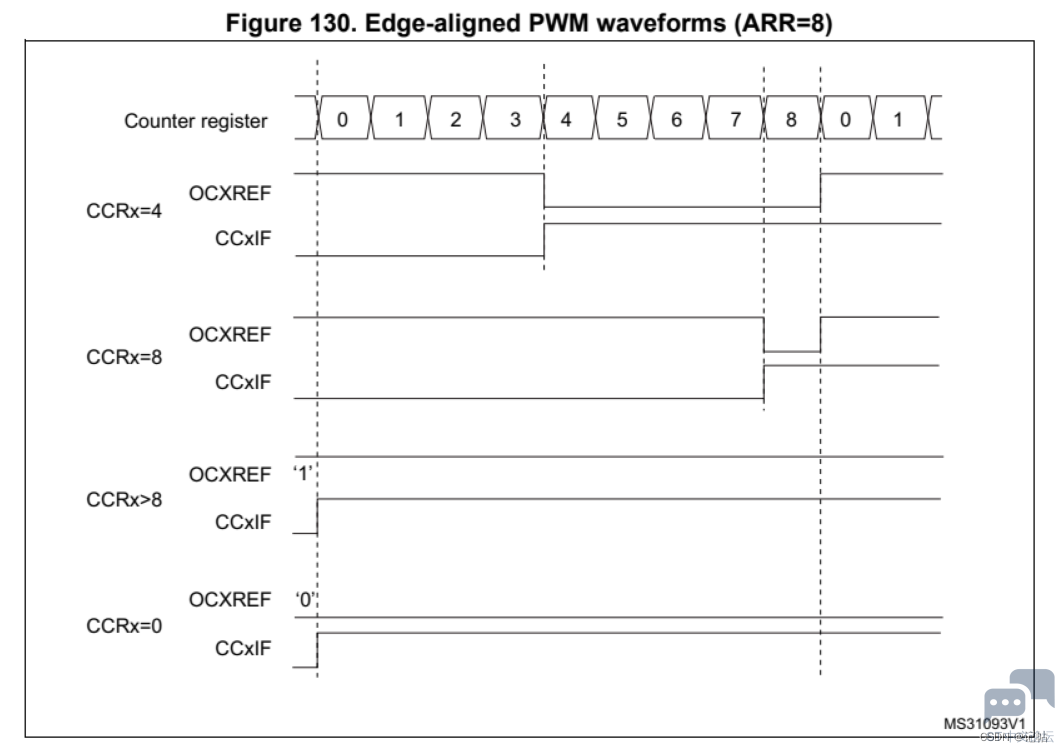
) B# ?6 s, J. z' p. l6 Z6 | __HAL_TIM_SET_COMPARE() 设置ccr,可以通过此函数修改pwm。 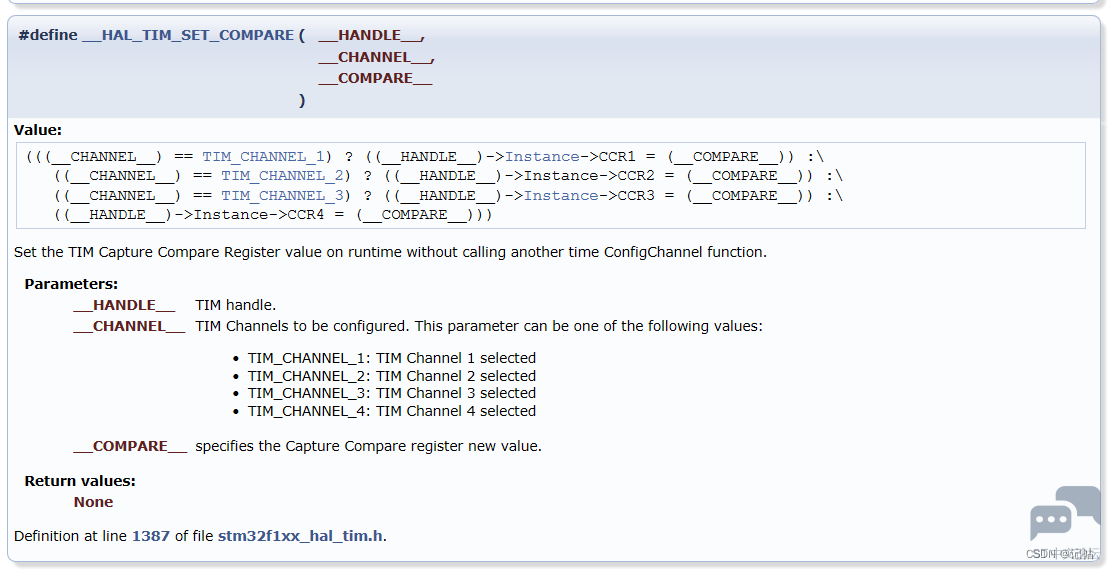
由于上述设置计数值位1000,那么设置30%的正占空比的ccr应该配置为30%*1000=300,代码如下所示。 7 a! V2 F# g1 H6 l7 y7 g' s
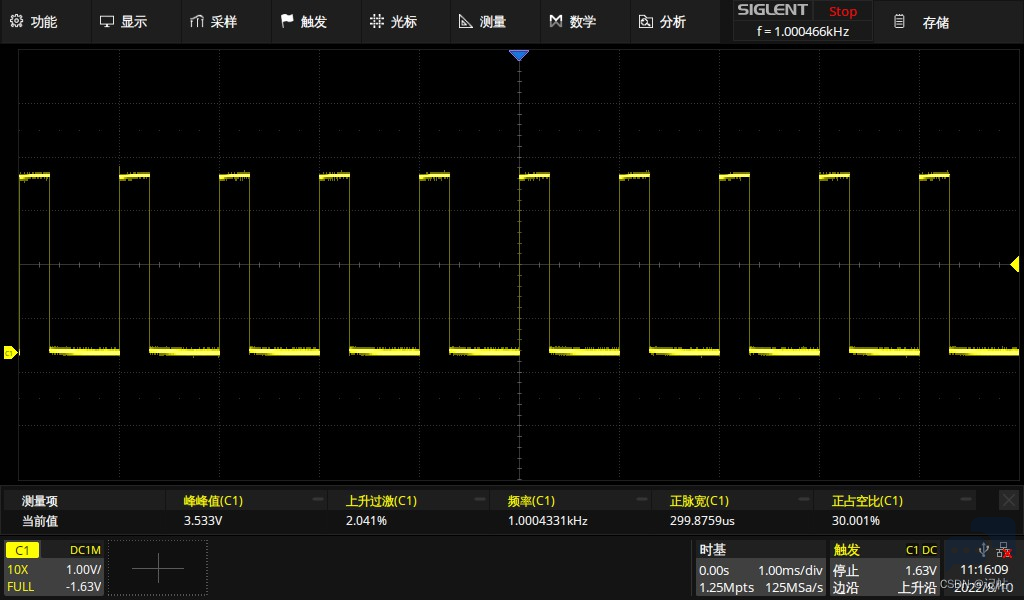
1 ~$ M* @2 O! L3 e; p# [) j1 F0 V 修改PWM频率5 ?0 k1 l( x! q; p# H, b& l0 Q 修改PWM频率可以修改PSC或者ARR来进行改变。 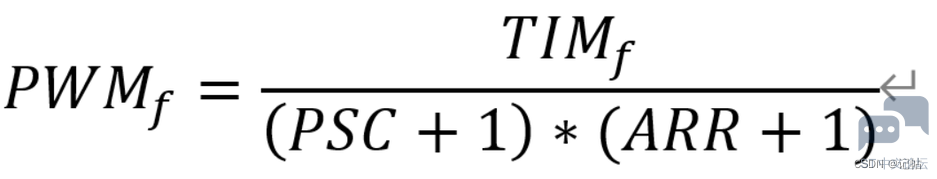
' ^' x7 r: G- N' Y __HAL_TIM_SET_AUTORELOAD () 设置TIM自动重新加载寄存器值。- C4 P1 C4 }8 C5 x 7 _. [$ U3 i8 s1 h. h" u8 i/ l8 W 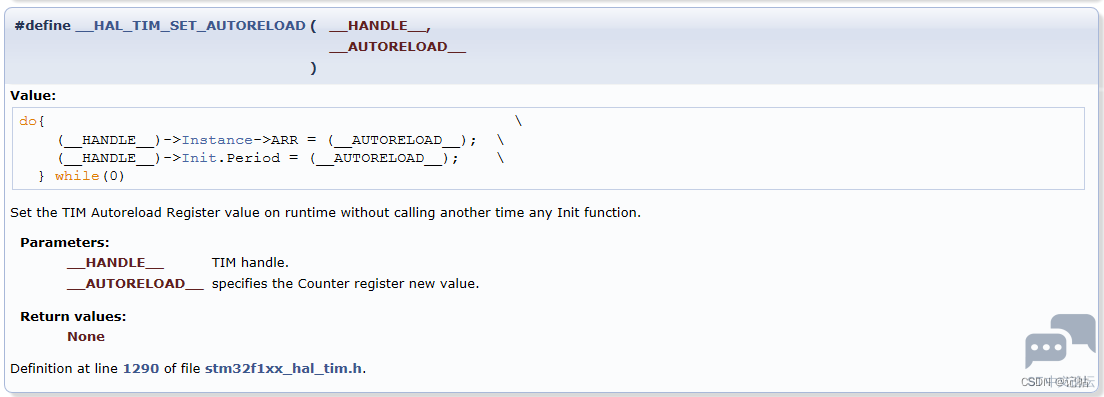
0 c- @" M. h0 C( n/ l6 ^7 ` 初始设置为PSC为64-1,ARR为1000-1,若设置为500-1,那么他的频率应该是64M/(64-1+1)(500-1+1)=2k, ^# F/ L+ O1 A2 h) d 占空比为300/500*100%=60%) S `7 q; ^; ~9 I# f6 _
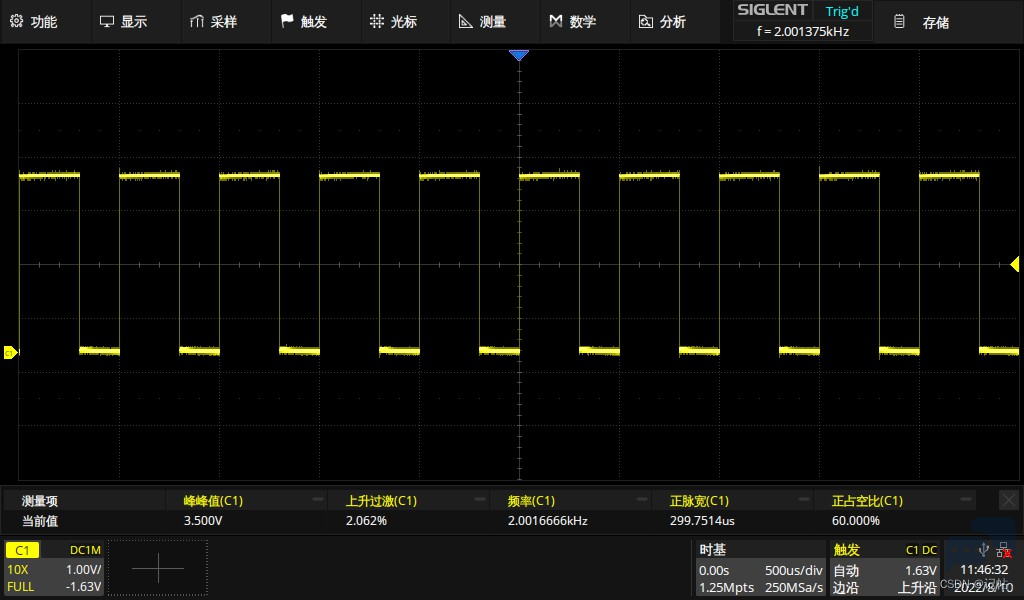
. a3 A" ~; c! A2 w( p: B * F$ K0 {; m1 \/ N5 H3 x __HAL_TIM_SET_PRESCALER()- K. I5 d- `6 U9 r 在运行时设置TIM Prescaler。 ! Q& }( X3 _8 z7 O! G+ k' z 
$ Q z* F+ O3 H f/ t% L6 m0 N5 a 初始设置为ARR为500-1,PSC为64-1,若设置为32-1,那么他的频率应该是64M/(32-1+1)(500-1+1)=4k 占空比为300/500*100%=60%7 L/ o! O6 E& ?- f" @4 t
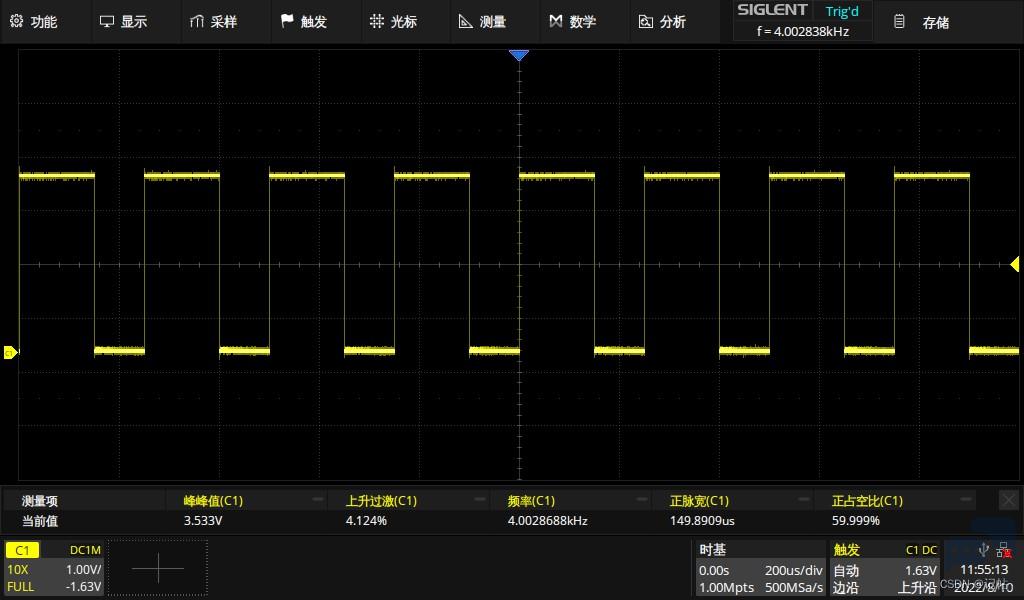
————————————————8 E9 X1 ^. m/ O; A+ z# d9 V 版权声明:记帖, r o7 N5 @0 d( N 8 r; R7 q' U4 K$ M( ~9 j |
【STM32H5 评测】ADC 电压表
【STM32H5 评测】基础硬件加密与随机数性能 - STM32H5E5实测硬件AES加解密、HASH运算、TRNG真随机数输出速率与稳定性
【STM32H5 评测】NUCLEO-H5E5ZJ 使用 TrustZone 安全分区系统实践测试
【STM32H5 评测】CPU核心性能 - STM32H5E5跑 RTOS,观察任务切换速度、中断响应快慢
【STM32H5 评测】介绍、环境搭建、工程测试
#双节活动 1.在CubeMX中引用touchGFX出现的问题与解决
如何将STM32CubeMX生成的CMake工程导入STM32CubeIDE
【 逢7发帖赢大礼】1、利用CubeMX生成正点原子H7R7开发板的STM32CubeIDE工程
STM32CubeCLT 1.22.0新版本发布
【下载问题解决】关于ST官网下载软件问题解决
 微信公众号
 手机版