一. 简介8 K4 U3 [* H) x0 R
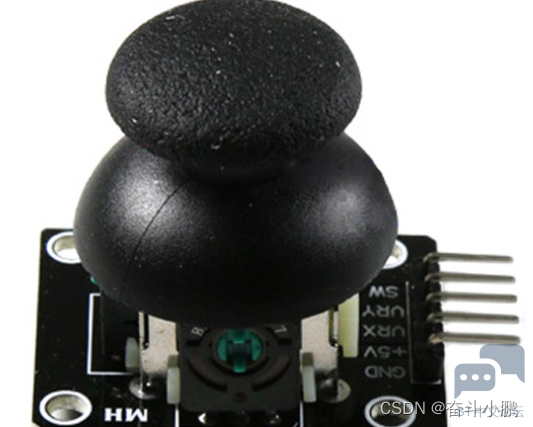
在按键控制方面,双轴按键遥感远比按键要方便,而且使用非常简单。它一共包括三个数据引脚,分别是X轴的模拟输入,Y轴的模拟输入和按键输入,另外还有一个GND和VCC。这里VCC是一个参考电压,可以接5V,也可以接3.3V。如果接的是5V的话,那么X轴的模拟输入电压就为0-5V。& ]% n) e! k/ Q( q
: o1 L* [4 Y* S7 g
 3 w+ C& l9 v8 ]* q M5 `0 z
8 ~/ ~% _; U. b0 m9 S
二. STM32读取双轴遥感数据
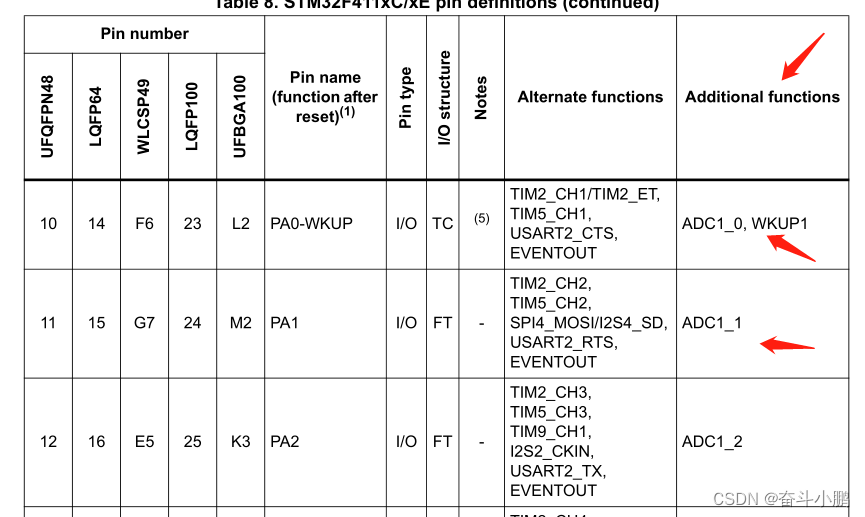
- o u7 D" }1 Y/ E由于输入的是模拟值,所以需要使用ADC进行模拟采集。通过数据手册可以知道,ADC是其引脚的附加功能,不需要进行复用配置。只需要将GPIO_Mode配置成AN即可,然后配置ADC的相关信息就可以了。
, i% o+ A$ z7 m* p$ @" M! u d7 f
( X( T( X6 n# B) J' [% E* N/ B+ Q
' F* [+ r) r+ g8 m6 q6 c) l
7 S+ U8 m* P. o/ j/ YGPIO初始化
% ^4 t9 m1 i! p2 K; n% Y4 y8 o
$ `3 z2 k5 m! i. a- P/ P0 i- /*GPIO Init*/. { N$ r. X1 r7 H
- void XYRocker1GPIOInit(void)
; U9 m/ K! T* k: y9 h - {
+ {7 M7 `: d( T9 S - GPIO_InitTypeDef GPIO_InitStruct;) {5 }! m( }3 t9 ]. x+ w) y) e3 F0 B
- RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_GPIOA,ENABLE);
7 P/ o0 _4 i% O
8 W/ n: w5 T2 \+ W) N( Q- /*XY GPIO*/. f1 Z3 H& V* c# m+ W
- GPIO_InitStruct.GPIO_Pin = GPIO_Pin_0 | GPIO_Pin_1;9 R: G7 O5 Q( f$ S* }: c
- GPIO_InitStruct.GPIO_Mode = GPIO_Mode_AN; /"附加功能"/. u; s i5 v3 a5 x. [
- GPIO_InitStruct.GPIO_Speed = GPIO_Speed_100MHz;. ^1 o$ ? o, f+ R/ V- Q) G
- GPIO_InitStruct.GPIO_PuPd = GPIO_PuPd_NOPULL;
; z8 q9 o% s4 O. c1 I$ o8 | - GPIO_Init(GPIOA,&GPIO_InitStruct);
3 f6 y3 S' h; C" B4 i1 | - V5 I8 E8 y* k' F8 `! l
- /*rocker key 双轴遥感的按键*/
1 p. N7 V; X- k B; i* N+ S - GPIO_InitStruct.GPIO_Pin = GPIO_Pin_12;
2 w# B) D4 T2 `8 M - GPIO_InitStruct.GPIO_Mode = GPIO_Mode_IN;
+ S/ t$ r" U- ~1 a* I: p' b. ` - GPIO_InitStruct.GPIO_Speed = GPIO_Speed_50MHz;
2 w/ p- i/ `. L3 F9 P - GPIO_Init(GPIOB,&GPIO_InitStruct);: z* l1 _" ~5 b8 G" t
- }
ADC初始化
7 r G' q5 {7 n) _1 m" s) N' @4 u- void XYRockerADCInit(uint8_t num)
q! N1 Z" |+ V7 b - {" H# H. n& ?9 k" i$ S4 k
- ADC_InitTypeDef ADC_InitStruct;1 ~! D! e" e' Y8 r9 [. G; y2 \
- ADC_CommonInitTypeDef ADC_ComminInitStruct;
& T& A, j& G9 K' _7 K6 q - " J9 y; u4 @* P1 s5 O. [
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_ADC1,ENABLE);8 V% J4 r/ D* I! C
- ADC_DeInit();3 S6 k6 C4 W0 _( S# p! u; y
- 2 q5 z1 Z" l0 O
- ADC_ComminInitStruct.ADC_Mode = ADC_Mode_Independent;
% J) L2 L# L* W( I6 U- q# L - ADC_ComminInitStruct.ADC_TwoSamplingDelay = ADC_TwoSamplingDelay_20Cycles;& ~" a- F# C- c
- ADC_ComminInitStruct.ADC_DMAAccessMode = ADC_DMAAccessMode_Disabled;
& Y- i- c% ~! E0 A - ADC_ComminInitStruct.ADC_Prescaler = ADC_Prescaler_Div4;* ?6 L! [# v3 ~! P
- ADC_CommonInit(&ADC_ComminInitStruct);, K% C4 M( U3 K% L' Q
. `0 x& N! n& w1 p1 p: a- |4 u0 v: f- ]. Q, b5 @; _; I5 K& [/ W% z/ d
- ADC_InitStruct.ADC_Resolution = ADC_Resolution_12b;, B' X7 m1 q) k4 S* i3 [2 D A
- ADC_InitStruct.ADC_ScanConvMode = DISABLE;. {8 Y7 V9 h0 y9 F8 U
- ADC_InitStruct.ADC_ContinuousConvMode = DISABLE;
m& J# L) O/ a+ i - ADC_InitStruct.ADC_ExternalTrigConvEdge = ADC_ExternalTrigConvEdge_None;$ Y% @4 A+ d( g6 H8 |3 K: ?
- ADC_InitStruct.ADC_DataAlign = ADC_DataAlign_Right;//右对齐2 h9 W! [1 l5 n, }1 }
- ADC_InitStruct.ADC_NbrOfConversion = num;
! k5 P9 G4 q0 q3 V: P - /*双轴有两个模拟输入,所以这里设置为2,如果是两个遥感,使用的是同一个ADC的话,这里设置为4*/
" G# O$ x( y* }; E
- v7 V$ G. Q5 R3 T- {- ADC_Init(ADC1,&ADC_InitStruct);
, D _+ E. Z: \+ x- ~& j9 T
$ ~# h$ o/ N# q7 | w-
+ x! y! A3 v# _ - ADC_Cmd(ADC1,ENABLE);
; |) _7 I6 r4 V( @ - }
数据读取
( q& m# A$ j) h! ]% a- uint16_t getX1Value()
! Q* O. W1 q$ E2 n) m - {
/ I8 K+ s8 ?6 T9 w% F - /*设置通道进行转换*/$ e& J+ T: N- p \( t1 ]( t
- ADC_RegularChannelConfig(ADC1, ADC_Channel_0, 1, ADC_SampleTime_480Cycles );
x @) O; r8 w/ H) l% p/ T9 B - ADC_SoftwareStartConv(ADC1); //使能指定的ADC1的软件转换启动功能 8 p5 d s' j/ S
- while(!ADC_GetFlagStatus(ADC1, ADC_FLAG_EOC ));//等待转换结束
- R2 R; v+ t# t2 b% `% ` - return ADC_GetConversionValue(ADC1); //返回最近一次ADC1规则组的转换结果! Y( }" p# O9 R0 a! ^8 y4 [
- }
经过上面的几步,就可以进行双轴遥感的读取啦。% c. f6 r) L3 t' F8 ?. R
复位状态值为2200左右。双轴遥感向上的时候只就为0左右,向下的时候,就是65536左右了(16bit 0-65536)。左右方向也是如此。其实际的电压值,会由0-65536映射到0-VCC来(VCC是你给它接的电压值)。0 |+ D7 w% Z, s. o; A3 ^+ R7 }5 _
————————————————
$ j/ y/ l1 f, Q版权声明:ValentineHP' v, ]$ A' |0 R% y3 ]. B. a4 y
7 H& U6 b& l& I5 e |





 STMCU小助手
发布时间:2022-9-7 19:04
 微信公众号
 手机版