STMCU小助手
发布时间:2022-12-17 15:00
|
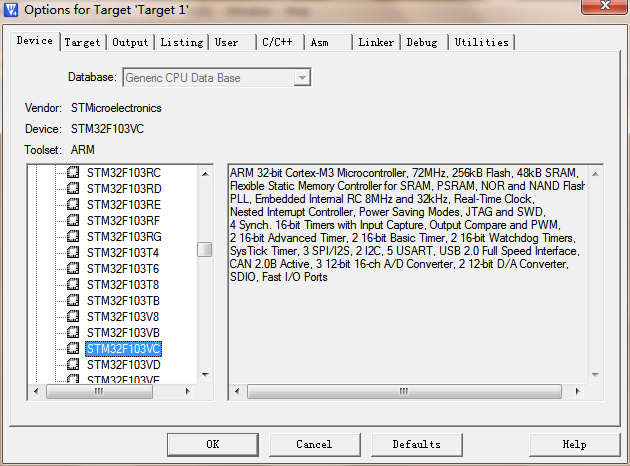
1.选择对应的cpu $ X2 z# x6 q& |( k 8 O {2 z+ g7 k- O 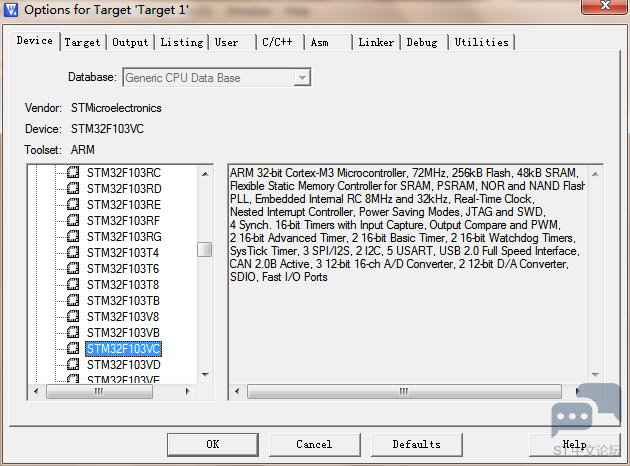
$ P) |: Z; X- I; l % q" r+ ^2 l: F/ i f0 f+ B 2.修改目标地址- R( Y! r7 P* T" C' M: B : y2 k9 |. d- {- ^2 S 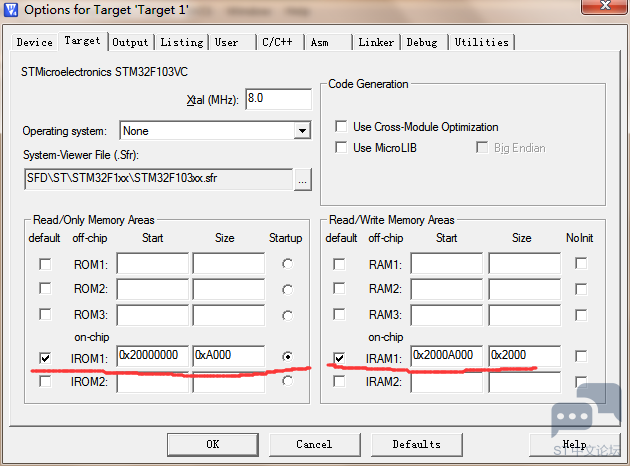
; F; k$ d/ _5 k' T( d 2 N( ]8 Z# Y3 B# n1 P- d 3.添加宏定义 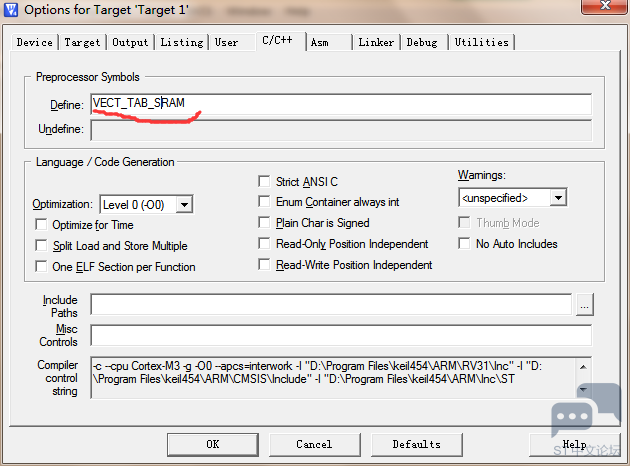
4.设置debug选项,Load Application at Startup处,如果勾选了,就不能单步调试,程序会直接运行。这里关键就是要加入一个RAM.ini文件,作为RAM的配置文件,是起到复位指针作用。这个文件是每次不同的工程都要修改,更改方框中的工程名。这个文件可以自己记事本写,写上图示几行代码,或者到D:\Keil\ARM\Boards\Keil\MCBSTM32\STLIB_Blinky路径下拷贝过来,修改一下。还要注意一点就是,axf文件的路径要搞清楚。是在项目根文件还是在子文件中,axf文件前面要指定路径。" |9 X. D5 o- l ( D7 U& l9 t0 A! O8 ]2 \ 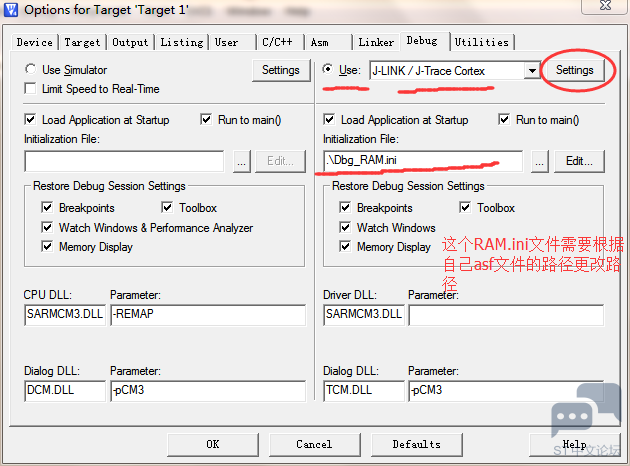
7 N; L) M# S) U! Q$ u# {( N1 a 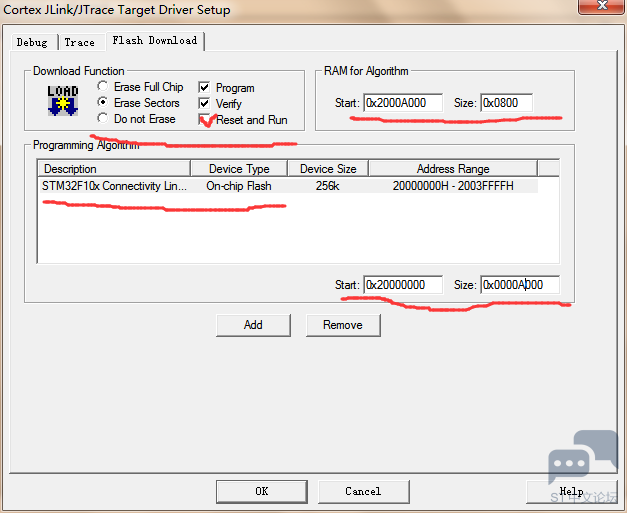
* O: B* I# H( c$ R9 y1 A, l 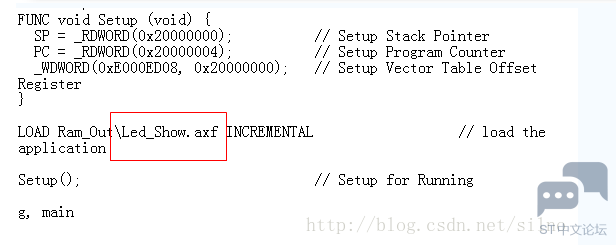
8 w$ y: g- w% K1 D B! A 5.设置Utilities选项 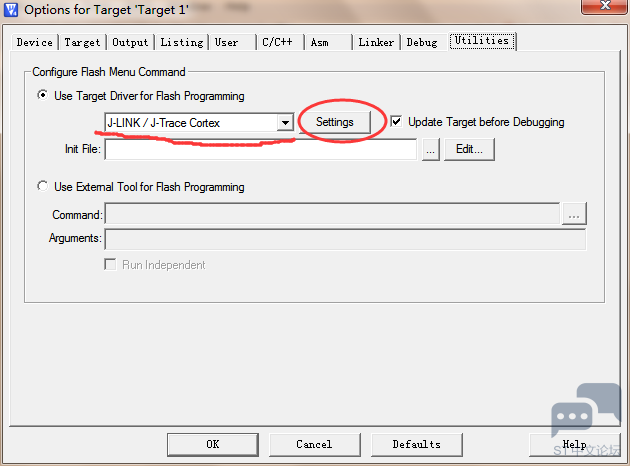
( _( H6 C$ {( a( p: a- B+ l% u& s $ ^ |3 `6 R6 T% D' m$ V* s4 i$ R0 Q 4 l T& s6 @. Y3 h) g 至此设置完毕。 ———————————————— 版权声明:鱼入大海_ $ ?( W0 Y; _4 |6 H0 A |
【STM32H735G-DK 测评】STM32H735G-DK External Loder 编译和测试
Keil-MDK 在线调试设置断点的高级用法
请教下STM32N6570 怎么把分辨率改成320x240并可以全屏显示
【福利三:逢7发帖赢大礼】想要充分利用STM32H743VI片内的RAM空间(但并不顺利)
基于stm32平台上的IC-MU磁绝对值编码器SPI通讯和码盘数据处理
使用STM32 MCU和MPU连接PDM数字麦克风
分享STM32资料-采用 STM32U031R8 MCU 的 STM32 Nucleo-64 开发板,官方资料,数据手册等资料
HRTIM 指南
使用 STM32 的 DWT 单元监控内存
DAC,COMP,HRTIM Fault 功能的使用
 微信公众号
 手机版