本文将介绍STM32的基础时钟,通过时钟中断来控制LED灯的亮灭。
1 B3 l7 e3 w# S
+ j: x) j$ O0 {& L" j. `本文的大致思路如下:+ [* ^- r: {- x1 o6 i c4 w, x
1,LED的GPIO口初始化0 v, Z" t; I! c( I, M
2,中断初始化
" K6 I2 C( G- M. w# c6 x4 ~1 {3,时钟初始化
) f0 U2 |6 L+ j! t4,编写中断函数
: X3 S# ?- Z, `8 d8 _5,编写主函数2 |1 G J4 U& u: K' v
. v+ y6 j' @6 ~3 c/ i
首先讲下笔者在做这个设计时得到的教训:: e `) x& }9 U, ]/ M; a
& [3 f5 G* h8 J9 [" t 笔者最初是用TIM6基础时钟来实现设计功能,在编写完代码后发现,灯不亮,于是笔者就开始整问题了。先看看代码有没有编写错误,检查一遍后,中断通道使用正确,TIM6配置正确,LED灯的串口也没有问题,中断函数也正常编写了。然后笔者纠结了,他妈代码全对了怎么就运行失败?(原谅笔者爆粗口,因为当时心情的确很不好,可以想象一下,辛辛苦苦桥的代码,没什么毛病,结果到了板子上还运行不了)之后笔者认认真真核对代码,还是没解决问题,之后没办法了,去论坛上请教大佬去了,(还是大佬厉害)我把问题说了后,大佬看了后说,可能是你的启动文件里没有TIM6中断(笔者顿悟了),他妈我怎么没想到这个。。。之后去检查发现果然没有这个中断函数入口(STM32中必须按照要求写中断函数名才能进入中断),之后笔者发现我的工程中定义的是STM32F10X_MD这个头文件,这个头文件里没有TIM6这个中断名(当初笔者也发现了这个问题,自己看定义了个#define 54(因为我查了其他头文件是54)),又检查了启动文件,发现没有写中断函数入口,笔者就把TIM6换成TIM3(通用定时器)了,之后就正常了。希望可以帮助到和我犯同样错误的人。+ }! G5 B% Q0 |1 O
; b4 n0 ]. q# s0 Y7 k7 K) V
& M6 F: }+ c- j6 a1 ?+ c下面进入主题,详细解释代码:
8 |' l6 C/ R, V( s4 G- \7 p* x J
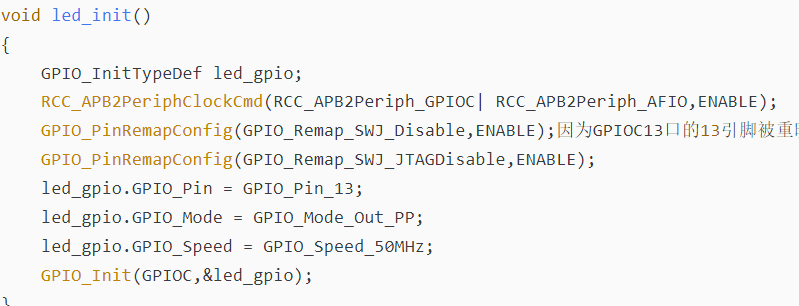
" m! n5 f n$ P1 V9 E1,LED的GPIO口初始化- void led_init()6 L" |7 G6 t4 l. |
- {0 I$ b) ?/ O' F& u4 ?) v6 g
- GPIO_InitTypeDef led_gpio;' R0 t) j6 i- s& K# N1 w5 b
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOC| RCC_APB2Periph_AFIO,ENABLE);
& W7 h- v7 _/ C+ s, ?4 d - GPIO_PinRemapConfig(GPIO_Remap_SWJ_Disable,ENABLE);因为GPIOC13口的13引脚被重映射了,所以需要先关闭重映射& v7 ~( k7 m. n G' V
- GPIO_PinRemapConfig(GPIO_Remap_SWJ_JTAGDisable,ENABLE);% i8 N t" M# z, {6 A: \. n1 f7 L
- led_gpio.GPIO_Pin = GPIO_Pin_13;
! V7 F5 \/ B9 @- @/ x - led_gpio.GPIO_Mode = GPIO_Mode_Out_PP;7 O5 f' H. Q1 m* @# b
- led_gpio.GPIO_Speed = GPIO_Speed_50MHz;; i5 S5 ]. r- [+ F. N U
- GPIO_Init(GPIOC,&led_gpio);$ L6 t: Q- G; F$ A3 x& @8 p
- }
2,中断初始化
( `8 Y0 @$ I M, r- i- void nvic_init()
2 y/ O/ f; F: h' P+ W - {/ B% D8 P% |3 I! D( @
- NVIC_InitTypeDef nvic;% w" D( E2 k# c: J7 D. U6 R
- NVIC_PriorityGroupConfig(NVIC_PriorityGroup_1);定义分组2 {+ u- d- E0 m* G$ P
- nvic.NVIC_IRQChannel =TIM3_IRQn;中断通道名
" Q5 X# @- u. T1 ?* v0 U6 c" r# y - nvic.NVIC_IRQChannelPreemptionPriority = 1;5 b5 U, }; Z3 L# ~, M6 n( j
- nvic.NVIC_IRQChannelSubPriority = 0;
, ]- n! c# }+ M0 ^ - nvic.NVIC_IRQChannelCmd= ENABLE;中断时能
! V( N R. O0 i; E( [ - NVIC_Init(&nvic);初始化寄存器9 r3 C6 j+ s' \3 ]" ^/ z
- }
- @% |/ T5 X. c( V/ F! {' q" O6 I
3,时钟初始化* ?6 i' i+ x ]% U9 ~! D4 z
- void tim_init()
r' x, X: v, y - {- E/ R! n, o- G2 Y( T" |, C
- TIM_TimeBaseInitTypeDef tim;定义时钟结构体# F8 m- W4 C! H& o
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM3,ENABLE);时能TIM3" q1 |+ ^: f; `$ s$ D
- tim.TIM_Period = 1000-1;计数周期) g/ `/ k5 e" E
- tim.TIM_Prescaler = 72 - 1;预分频数 h. @0 k0 e$ E/ V6 j5 m
- tim.TIM_ClockDivision = TIM_CKD_DIV1;时钟分频,设置定时器时钟CK_INT频率与数字滤波器采样时钟频率分频比,基本定时器没有此功能
* F4 w6 m. H1 T6 A- ? ^ - tim.TIM_CounterMode = TIM_CounterMode_Up;定时器基础方式,可以是向上计数、向下计数、中心对其模式。基本定时器只能是向上计数。
% p% r3 d a' j+ I1 V f - tim.TIM_RepetitionCounter = 0;重复计数器,属于高级控制寄存器专用寄存器位,这里不用设置。
; D; U' X4 i( O2 _$ C, p$ v# B -
3 B- |' Z# M2 _! r - TIM_TimeBaseInit(TIM3,&tim);初始化
* ?4 O; J! l1 `3 C- O. Y - TIM_ClearFlag(TIM3,TIM_FLAG_Update);清除中断标志
. l+ Q& D4 c+ W" }! M: Z5 h - TIM_ITConfig(TIM3,TIM_IT_Update,ENABLE);开启中断
% m6 k1 g7 E1 x4 {# E ] - TIM_Cmd(TIM3,ENABLE);TIM3使能' F$ A: m& ? Z0 B7 ^
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM3,DISABLE);关闭TIM3时钟,等需要时在打开! h1 L. N; S4 _5 R
- }
! m7 R9 I8 F* i/ c& e. B4 P
. P5 I7 n5 E/ r4,编写中断服务函数 ^# |0 r4 ~- A3 P- {
- void TIM3_IRQHandler(): d, }+ Y8 n) z! J
- {
# z+ V& B, K0 Y -
. h- n% D: k/ n" J0 g3 T. \' d - if(TIM_GetITStatus(TIM3,TIM_IT_Update) != RESET){判断是否可以中断
' F5 C: H* I( x9 [/ Z% P$ [" ^ - //PrintString("\r\ntime inter");这个是笔者在调试程序时用的串口
- h) Y g0 Z& {" w, N; {) d - time++;+ R2 Q D) e$ ?" Y' z# u. [
- if(time >=1000)实现1秒一计数
' f0 |% Q4 @: K - {( o0 p9 F" n5 }% }4 `( {9 Q$ F) E
- //PrintString("\r\nin time inter");
$ o3 ?2 y P; R' D+ ^& q2 c - ' E! r1 l0 ?! W1 j/ [: |3 P7 z4 k
- time = 0;以下是实现灯的亮灭- }& l0 \3 y& M3 R( B0 d- c
- if(GPIOC->ODR & GPIO_Pin_13)! y9 @# a5 Y) O9 ?. A' ?, n2 u
- {$ H' a5 U6 J) e# C" k
- GPIOC->BRR = GPIO_Pin_13;5 X! W8 h9 z: ~
- }else* \9 K& G% R h# T* K3 L. R
- {" Y) K1 z( G% U. }/ f
- GPIOC->BSRR = GPIO_Pin_13;
) p1 C% {- d& c) S - }5 {8 K" A6 X* l1 p' {8 Z" {/ p
- }
' j& G' p; X4 E( \0 k3 k5 v% D - }
2 y @: i" o( @8 t; P6 @ - TIM_ClearITPendingBit(TIM3,TIM_FLAG_Update);清除中断标志位避免重复进入中断
4 C/ r! g( ^1 E/ c! }* p5 I( X, ^ - }
; R1 E1 f& [8 p4 F( P: D$ b
5,主函数
9 d6 p$ o5 K# W: W- int main()
( E' G$ F5 f4 P4 x+ c. `. G7 }$ E4 q - {6 w# t+ ^8 U/ O5 l) q0 A
- led_init();LED初始化6 t4 Y9 `( M/ @9 V0 \
- tim_init();时钟初始化
5 ^6 e/ s' \6 k9 U: C - nvic_init();中断初始化
8 u' z5 G0 w# E3 O4 x - //nvic_usart_init();
3 [" I: X: a# Z- L - //usart_init();
3 F3 ^6 W& x7 b; O; F/ @ - GPIOC->BSRR = GPIO_Pin_13;预先打开灯
- [: l. r) s- y" A4 O - RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM3,ENABLE);使能TIM3" E' A' M+ P+ P* U! i
- delay(1000);延时1秒
: N9 d2 s+ E. _! M" ?1 h2 ?; r - while(1){死循环, P* V* f' e: z8 ~/ d% z# J
- //PrintString("\r\nÑ»·");3 Z( h0 p# N K. s
- }
' C( `9 `6 R' Q6 R# T - }
, t; j2 |8 w/ g7 C; S, _
8 E) V& s0 P" D; r下面粘贴详细代码:
( y) |7 u; U) L A* `$ _5 A/ H
, z% m) K7 E1 T, L6 Q注:注释掉的部分是笔者用串口在调试程序,可忽略(笔者经验有限,如有不妥之处请指教)+ J: M: L' D1 F
7 B$ s% [9 d& O
- #include<stm32f10x.h>
( p' \+ I! I: R( q8 i - static unsigned int time;* ~, ]- X$ |% H+ t% D: e' D* n
- uint8_t TxCount=0;
4 J' h' G- t6 \7 ~ - uint8_t Count=0;
/ I& E0 {6 `, _$ u/ Y; v9 m7 t - static uint8_t TxBuff[256];
. K, ]( w g3 y2 m: ]: f - void delay(uint16_t n)9 R4 j( u; _% j% s+ I' ?) c4 x
- {
! O2 L0 i" U8 ^: d - int i,j;
1 y/ `5 h4 `4 c- }6 F - for(i=0;i<n;i++)
; ] A" B, a% C7 ~7 [ - for(j=0;j<8500;j++);
2 D7 l; a, ]7 I- ]( M - }
! s3 l6 s% V D- v9 I, t - void tim_init()+ j* g B) ]- V
- {6 x; L% G: l' E2 H
- TIM_TimeBaseInitTypeDef tim;& H/ C& x1 j. u6 |' M* F
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM3,ENABLE);, X: X0 N- ~4 y
- tim.TIM_Period = 1000-1;
4 u5 J; k6 v# x: I1 P) X - tim.TIM_Prescaler = 71;
" `+ z, e1 d; L# w8 [9 D - tim.TIM_ClockDivision = TIM_CKD_DIV1;
+ S# @ v5 r! w( q u - tim.TIM_CounterMode = TIM_CounterMode_Up;: {0 H3 K* I8 e8 L* ]
- tim.TIM_RepetitionCounter = 0;
; m6 x' z- u- ?: U! t - # x q' r3 L8 s% {" n0 Y; y! S
- TIM_TimeBaseInit(TIM3,&tim);. z. g8 j. w: m, I$ x0 V5 {6 K
- TIM_ClearFlag(TIM3,TIM_FLAG_Update);
0 P# A J; U* J* Y' ?. Y - TIM_ITConfig(TIM3,TIM_IT_Update,ENABLE);) P/ ~) K9 [; p
- TIM_Cmd(TIM3,ENABLE);# y& Z) R- m8 k2 t/ u6 e# l4 ^
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM3,DISABLE);
+ h# Y% _4 q; P - }, D3 R7 _7 g/ L) e, h
- void PrintU8(uint8_t data)
8 [/ I) g& E# D9 R% _+ j - {
6 C8 Z$ F- h5 M6 K% J - TxBuff[TxCount++]=data;
/ c) b2 h/ E( i& v3 l N0 B - if(!(USART1->CR1 & USART_CR1_TXEIE))
" Y% L' V2 H6 a# r- Q, I - {
6 y9 o- U2 y- _7 `5 w' I1 H - USART_ITConfig(USART1,USART_IT_TXE,ENABLE);% P q' u' i0 t' q* D- r
- }
. h* Y3 E0 x+ t* i# ? - }1 s2 |& ^$ c! Z+ Q
- # n2 B1 \% T5 y6 W
- void PrintString(uint8_t *s)
: B1 w0 y& o; b+ P - {6 _" P. f; R) A1 } u) L; t
- uint8_t *p;
: r) F# M* `6 }3 W5 ] - p=s;
1 W) M+ X5 J2 S7 C- O3 L, }0 s G3 H9 j0 l - while(*p != '\0'): z# Z/ H. ]& O
- {
6 A4 o$ R) z/ W+ ~, p4 n) } - PrintU8(*p);. A/ B2 S. ^9 t
- p++;3 [, H2 i# ?# l9 h2 b( g- Q; K9 v8 U
- }
+ {" l( ?& w# e. Z! ` - }
! j$ V7 ?( S7 H L0 r8 Z - void usart_init()3 U5 K/ R# X# ?( _" ?& N' r
- {5 q5 [. `( A. e" e6 S+ K
- GPIO_InitTypeDef Uart_A;
) f8 j0 u$ P! X: k& F4 x# x, X - RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA,ENABLE); % H" D+ h0 N# n+ I
- $ F3 F) e3 ?8 g; n7 J
- Uart_A.GPIO_Pin = GPIO_Pin_9; ' N9 i: Y4 D" r$ W* a' U
- Uart_A.GPIO_Speed = GPIO_Speed_50MHz;
( d+ X" C$ l9 d" ?8 b9 t* `$ U. f2 a, z - Uart_A.GPIO_Mode = GPIO_Mode_AF_PP;
6 m& j4 W* n) z* R2 f6 s! G: M3 r - GPIO_Init(GPIOA,&Uart_A); / w1 J& o; V3 t) j
-
; V% t: j3 P. O9 R U - Uart_A.GPIO_Pin = GPIO_Pin_10;
" @: d9 U% p" f+ z; D' [ - Uart_A.GPIO_Speed = GPIO_Speed_50MHz;
, J, w1 b$ g) N" T: r* c. g* P2 q& J - Uart_A.GPIO_Mode = GPIO_Mode_IN_FLOATING; //page 110
5 Q1 v) z8 Y/ G3 [6 c - GPIO_Init(GPIOA,&Uart_A);
' N6 N4 `0 F- q6 n8 [ -
) t2 A- O& ^$ [+ O. o - USART_InitTypeDef Uart; 0 K6 q' _. j; h$ C* e8 G
- * S; G( M2 k0 Z: L
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_USART1,ENABLE);
. m5 S, j! C' [/ D - Uart.USART_BaudRate = 115200; , F6 d% K8 y% X. W" t
- Uart.USART_HardwareFlowControl = USART_HardwareFlowControl_None; 6 V% G$ N4 x3 Q
- Uart.USART_Mode = USART_Mode_Tx; 7 \6 J* H( c$ }& G8 G
- Uart.USART_Parity = USART_Parity_No;
; t! O) m& ]) H( t1 C" G: }9 Z9 ~$ v/ E - Uart.USART_StopBits = USART_StopBits_1;
# t) \; M/ s f) I2 } - Uart.USART_WordLength = USART_WordLength_8b; ; j. [" F0 I+ Y' t2 D
- USART_Init(USART1,&Uart);
, a7 F4 S Z) C! U+ I - & l9 }, I1 r+ _+ g. d2 p
- USART_Cmd(USART1,ENABLE);
6 A* f7 {6 k+ R - USART_ClearFlag(USART1,USART_FLAG_TC);
' c( @3 W1 v& A2 @ - }5 L0 V- k$ ^. @$ Z- J5 X
- void nvic_usart_init()
# {( Y5 F5 Z% D, `5 [# [# w% f+ r& n - {- b) H- d, U8 G, x! s- o
- NVIC_InitTypeDef nvic;
, r& R$ X0 o5 H5 L n -
8 G; v- t; e: ^& b. K5 q - NVIC_PriorityGroupConfig(NVIC_PriorityGroup_1); # t/ K. A3 _0 T
- 2 Z4 K" P7 y% c
- nvic.NVIC_IRQChannelPreemptionPriority = 0; 2 _6 W! f* J- ~5 Q6 y
- nvic.NVIC_IRQChannelSubPriority = 0; ( j# J$ ?" T8 `/ Z. A/ ]* _
- nvic.NVIC_IRQChannel = USART1_IRQn;
z J. Q% Y7 _6 ~ - nvic.NVIC_IRQChannelCmd = ENABLE; , j! q0 o7 ~; ]- r3 H9 g
- NVIC_Init(&nvic); 3 T% o9 o& t1 E K1 M
- }) V) n. |4 a4 x
- void nvic_init()
( j- p1 P/ z/ q0 C" K6 e - {
% u& u: R0 M: W- O8 Q7 } - NVIC_InitTypeDef nvic;
! F$ A* ?4 H; E/ k. }# ^ - NVIC_PriorityGroupConfig(NVIC_PriorityGroup_1);9 R6 o$ J4 o; [6 k5 E7 d7 T- U: p
- nvic.NVIC_IRQChannel =TIM3_IRQn;" s9 K" A$ B0 B. F% C5 V
- nvic.NVIC_IRQChannelPreemptionPriority = 1;
/ s: b; Z/ L1 o/ Q4 ] - nvic.NVIC_IRQChannelSubPriority = 0;7 ~4 x& u9 z! G$ H+ o
- nvic.NVIC_IRQChannelCmd= ENABLE;7 _) i1 W# C# h Z5 c; \* S
- NVIC_Init(&nvic);
( _0 Q9 e( L+ d; p - }4 h7 \/ d% f- C) H' N* S9 L
- void led_init()) j2 G2 {. Y. s# B4 X+ a( }
- {
- X: A D8 j7 b: N9 m) ~/ g - GPIO_InitTypeDef led_gpio;
& k$ k$ L& o4 g9 J, k, `7 t - RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOC| RCC_APB2Periph_AFIO,ENABLE);6 n+ t+ y% f9 f/ Q. c8 Z
- GPIO_PinRemapConfig(GPIO_Remap_SWJ_Disable,ENABLE);
3 B5 {0 N' r/ c! Y - GPIO_PinRemapConfig(GPIO_Remap_SWJ_JTAGDisable,ENABLE);
. K) c. M+ C% f9 E4 p1 k2 Q - led_gpio.GPIO_Pin = GPIO_Pin_13;
1 s; c+ O* Q0 O+ |+ \9 p! u - led_gpio.GPIO_Mode = GPIO_Mode_Out_PP;" S Q/ p) e- g0 V* X( M) D0 l0 I
- led_gpio.GPIO_Speed = GPIO_Speed_50MHz;4 [$ h$ V8 p @4 p- v1 s( n
- GPIO_Init(GPIOC,&led_gpio);
' z( i; l9 P: e" I" u, W, }9 Q - }: R) H, g" T4 v U
- int main()
- }! R# F- [2 h) Y% C - {
& s0 O* ^% `4 `6 Z9 Q4 {/ f - led_init();; d$ t$ w. R( u+ t
- tim_init();' b d" S: h/ x0 L9 @7 x5 G
- nvic_init();
" I2 [8 M7 p4 c# {! T9 X+ H$ I3 r - //nvic_usart_init();
( N+ Y9 n. v/ J' `( t - //usart_init();! w# ~% q+ t$ W
- GPIOC->BSRR = GPIO_Pin_13;8 [8 q$ ? @* @
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM3,ENABLE);
: ]" w4 _2 P) I' u( c7 G - delay(1000);7 V2 ]7 G$ t7 r! ]6 Y( Z6 G; _1 B
- while(1){! A$ t3 P# q1 A8 q
- //PrintString("\r\nÑ»·");
. _. q2 n- _( C/ K- h% g4 `, Q - }
4 |# z0 s* P- n) @5 c) i- t! Z - }
4 |1 A4 l1 c7 J% M1 F - void TIM3_IRQHandler()8 B. Q/ k1 B3 ]- k8 m# d" r- T$ R
- { s- A y3 C% S6 x
- ! I9 q6 H7 x* i( u3 G2 U
- if(TIM_GetITStatus(TIM3,TIM_IT_Update) != RESET){6 t X% R. Z7 T/ T; s# U/ B9 D
- //PrintString("\r\ntime inter");. H6 P6 d8 {6 k1 c, a" ?2 Q
- time++;
1 ~4 o. c; {& Z& Q G- a4 w2 e/ ^ A' J - if(time >=1000)
9 e' g0 K0 M7 _* n4 ^2 i* T' q7 o - {
1 l0 B" v( `' G6 y/ m - //PrintString("\r\nin time inter");3 u4 e8 a: u1 `6 H4 }: j; }. Y/ |
-
3 F" W, X) _' M* @$ d - time = 0;
4 g8 I0 H9 A5 T# x - if(GPIOC->ODR & GPIO_Pin_13)0 Y# y5 n, x; Q: [3 S$ O, ~
- {
" b1 |+ D4 a0 I" U" O/ g; M - GPIOC->BRR = GPIO_Pin_13;
4 @ e, K7 {8 x) I; y) e3 Z - }else, l5 g& i/ Y+ E8 |
- {- z9 H* f. ^$ R- m
- GPIOC->BSRR = GPIO_Pin_13;" P2 e: |% k: c- F) T( F( u
- }3 Z: }7 c G' R4 }) [7 D
- }
+ v: f& b- C4 s. m r% @9 s - }6 U( e) `3 l0 f; F, _
- TIM_ClearITPendingBit(TIM3,TIM_FLAG_Update);
# c8 X" u4 G4 e - }
7 T, H1 f* ` H" _ - void USART1_IRQHandler(void)
( c5 F) S; t& s8 f& c- M; k - {
1 \9 Z, g7 T: u0 s6 ~: ? - if(USART1->SR & USART_SR_TC)
/ G' j( _0 y/ o! W- K& s - {
* Y. B) I3 }. ]2 M - USART1->DR = TxBuff[Count++]; , D( y- ^0 c5 {9 `% a
- if(TxCount == Count) 5 c# \) V9 e- l' k# {0 T0 x" m
- {
- n% s% n. e7 A5 c& |' p# g8 Q, U - USART1->CR1 &= ~USART_CR1_TXEIE;
9 K" v$ B u. G! O% W5 q8 v - } / Q( A" {& o. b0 Z; N
- }
; P5 l; g+ X: |' e5 [ - }
& t, z8 w: M ~8 o# U# {8 k( s————————————————" m* i' ~$ g' o
版权声明:家安. F0 [7 w0 h0 e4 G) _9 z8 O
: R& K' u& T9 Q/ f' ` v7 N
6 ], `6 {8 v6 k- [; o- `2 m* b" P3 T
|





 STMCU小助手
发布时间:2023-1-4 21:30
 微信公众号
 手机版