




 STMCU小助手
发布时间:2023-2-2 18:21
|
ST-LINK/V2实物图和STM32板子上的接口 1 v% T3 g- x" J, v+ H: w 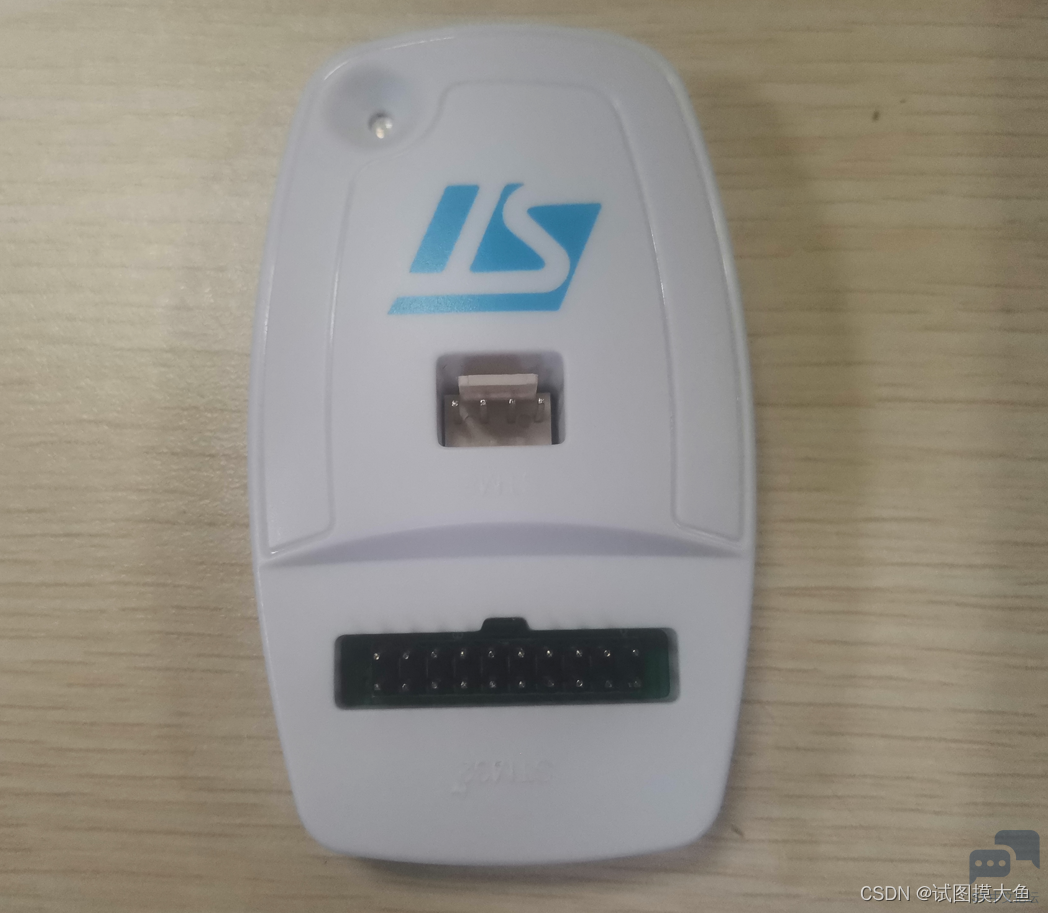
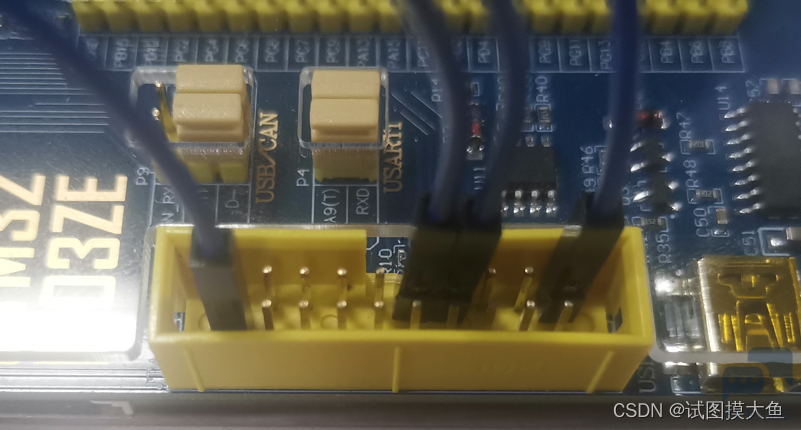
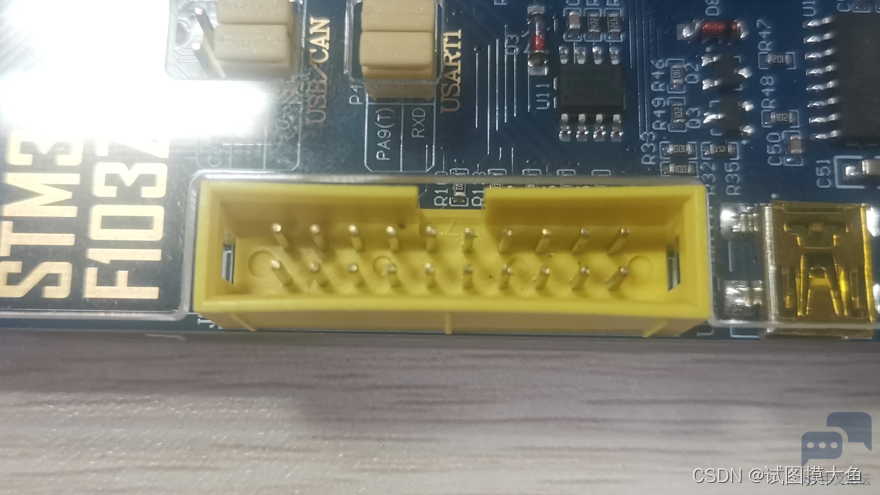
下面是相关知识和我的理解,可能会有错误,直接指出即可- }/ D3 \/ E9 L. f1 b* I5 a # R+ ^, b* {5 f) A# A$ Z! M0 w 如果不想继续看只想知道STM32的SWD接法需要接哪几个引脚,先说明,必接第1、7、9、20脚,如果需要供电再加上第19脚 9 i9 @ J: p$ l H* Q) _% b2 M 好的,然后接着仔细说4 ]2 I; P U: g( X % L0 N0 O- I; Q" @% @5 i3 Z& N4 r ST-LINK/V2实物图中,上面的4脚SWIM接口是用来连接STM8的,引脚分布和作用如下,截图自ST-LINK/V2用户使用手册,STM8的不进行分析' D, W: Z7 l# V6 N* @ 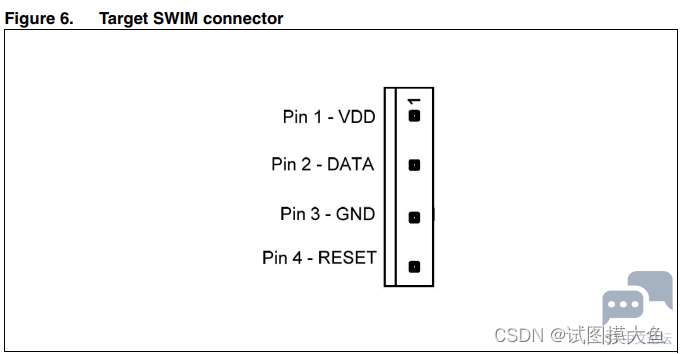
9 F$ f+ h: c$ J4 C5 d# ? 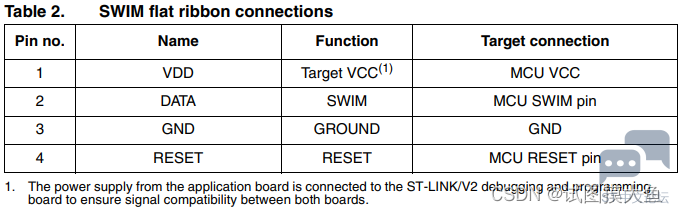
9 h4 l+ G7 f$ K7 D, }. h% l ST-LINK/V2实物图中,下面的20脚JTAG接口是用来连接STM32的,引脚分布和作用如下,截图自ST-LINK/V2用户使用手册 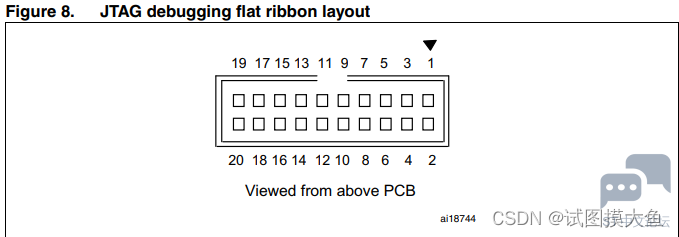
9 T5 a" k0 u9 `8 V+ { 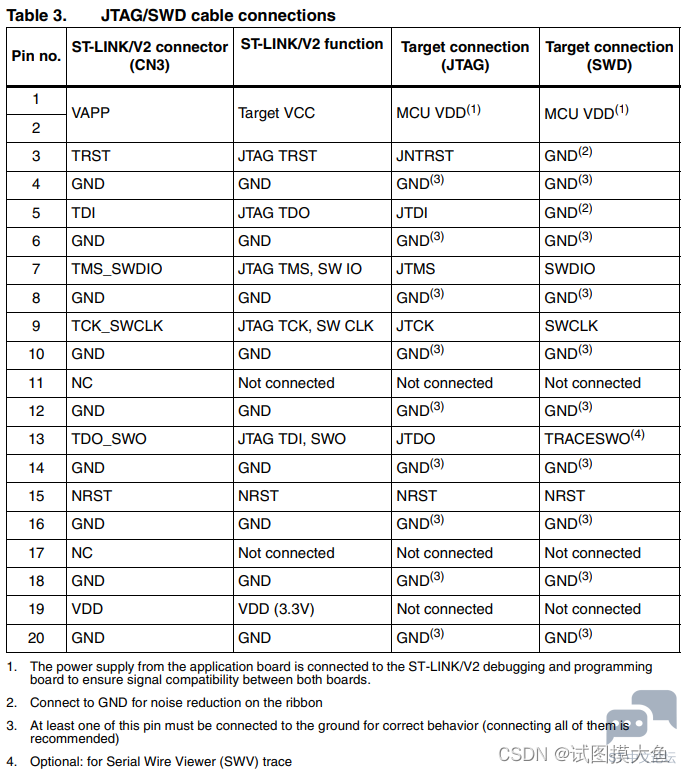
JTAG接法有20脚呢,如何判断是第几脚呢?从用户手册的截图和实物图都可以看出来一长边侧的中间有一缺口,就是以中间的缺口判断方向的,这个缺口朝上,左边的就是第11脚,右边的就是第9脚,判断出来两个之后,其他就很好判断了 5 A4 d9 l+ ~' ~4 {3 R 所以在本文一开始的图片,就把有缺口侧朝上了,以方便对应引脚 Keil5中的Debug选择ST-Link Debugger,点击Settings,然后点击Port,可以看到有两种连接方式. x3 r0 q5 e. i. y. @' \- V$ g 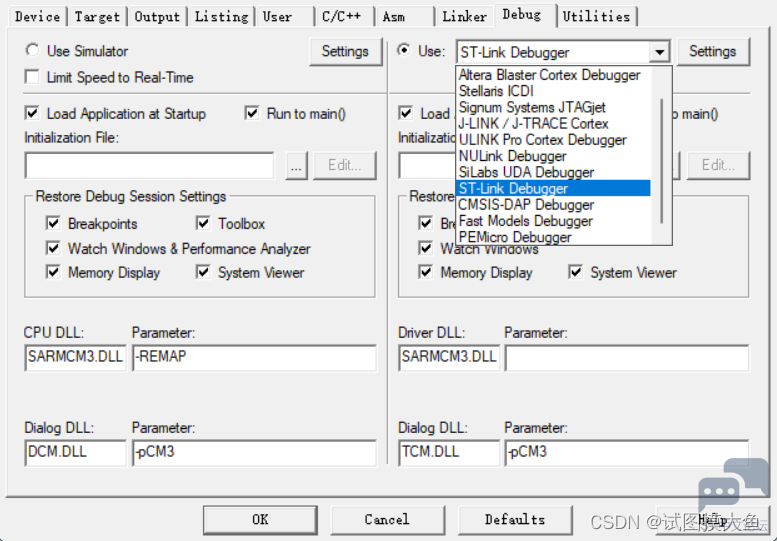
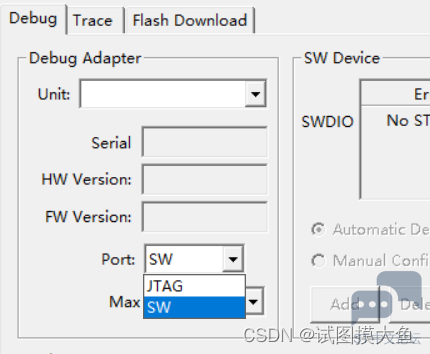
& Z6 v1 J s+ Q2 Y, U. [ JTAG JTAG连接方式,共20脚,直接对应连接即可,实物图如下+ u+ A' p h% p' J& N 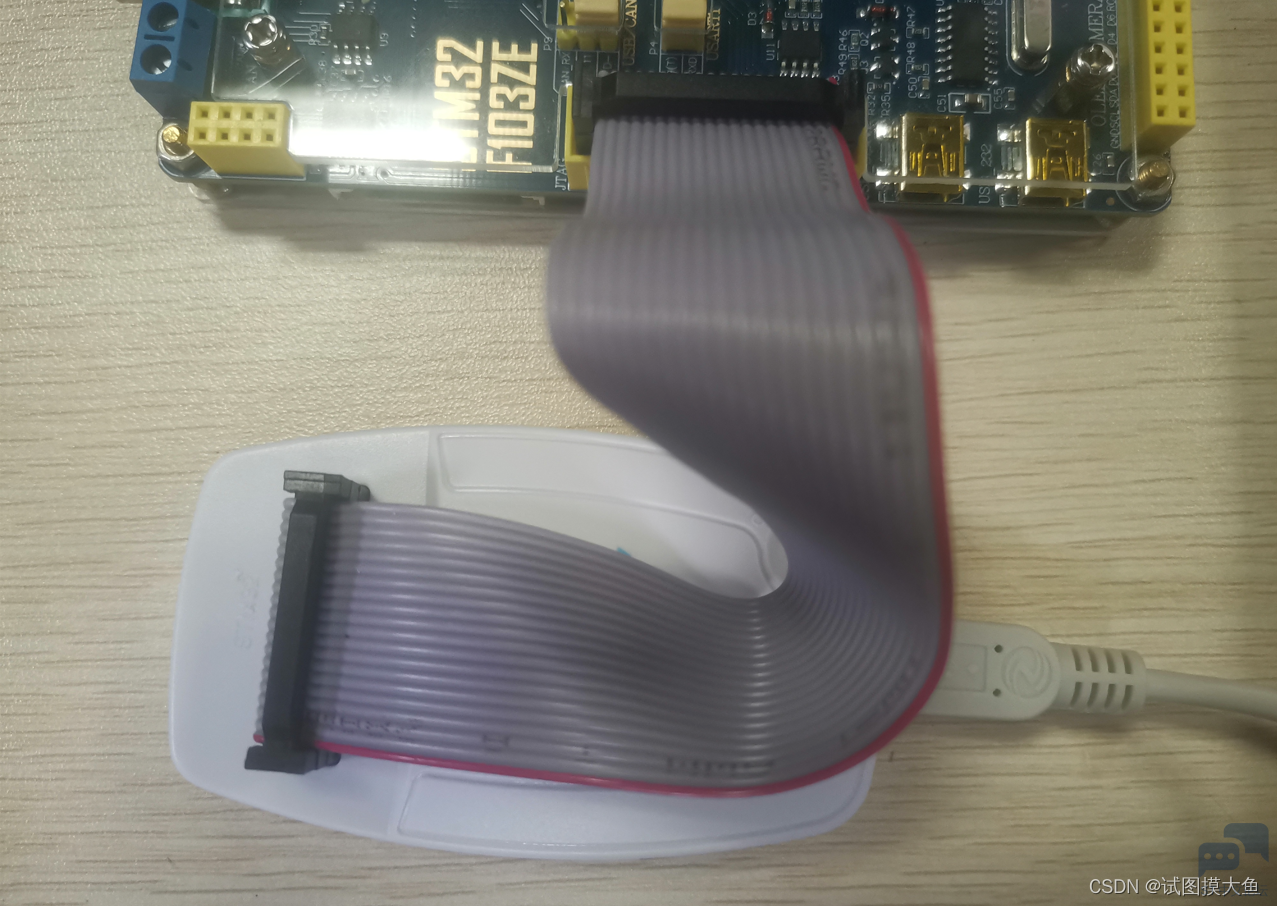
既然都看到这里了,不如更加深入的看一下,这个JTAG是怎么和芯片引脚连接的呢,找到原理图,是STM32F103ZET6,正点原子的板子/ x6 u* m {! Q N% _ JTAG的原理图# _- w X4 g' {) g. w 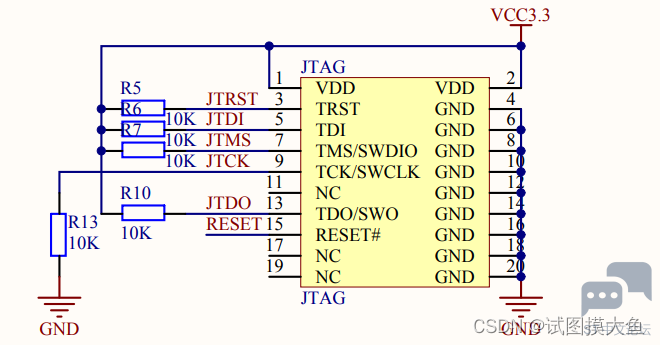
到了“喜闻乐见”的对着图找引脚环节5 F; U7 l, D# z 没有标接到芯片名字的1、2脚接电源,11、17、19脚不接,4、6、8、10、12、14、16、18、20接地,剩下几个脚就去找吧' W5 d( n+ L6 Y5 g9 Q JTRST(3脚TRST)接PB4(134脚),JTDO(13脚TDO/SWO)接PB3(133脚)7 V. \3 W5 B E( \2 p9 X: k; J 6 @9 I2 G `3 R$ p5 X, T8 A$ [7 v 
: b# E, ~" I6 L' u ' F0 @0 A2 ?9 [3 s( S5 h JTDI(5脚TDI)接PA15(110脚),JTMS(7脚TMS)接PA13(105脚),JTCK(9脚TCK)接PA14(109脚) : v2 F* d3 b s* a$ { 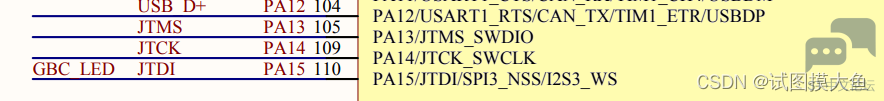
RESET(15脚)和芯片上的NRST(25脚)一样直接接到复位电路上 ( X& O6 J* z( l! c$ o/ k 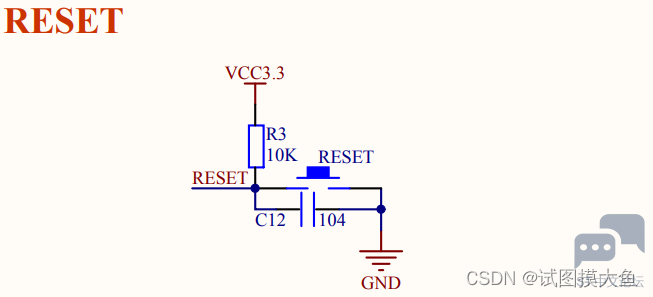
由于JTAG需要20脚,所以有的板子为了节省空间或引脚等原因,而采用SW连接方式 SW SW连接方式,一般来说需要4脚,分别是VCC(第1脚),SWIO(第7脚),SWCLK(第9脚),GND(第20脚),如果需要使用ST-Link供电,则需要多连接VDD(第19脚),其实在用户手册中的第3点,也说明了那么就算是JTAG多个接地脚其实接一个就可以了,不过官方建议全接上 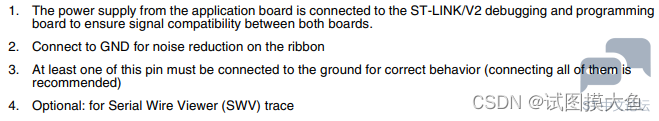
6 u* P; P9 z( L" s: G+ {+ `# f4 M 实物连接图, r" R7 w# i0 y! D. W: b6 c6 J$ O 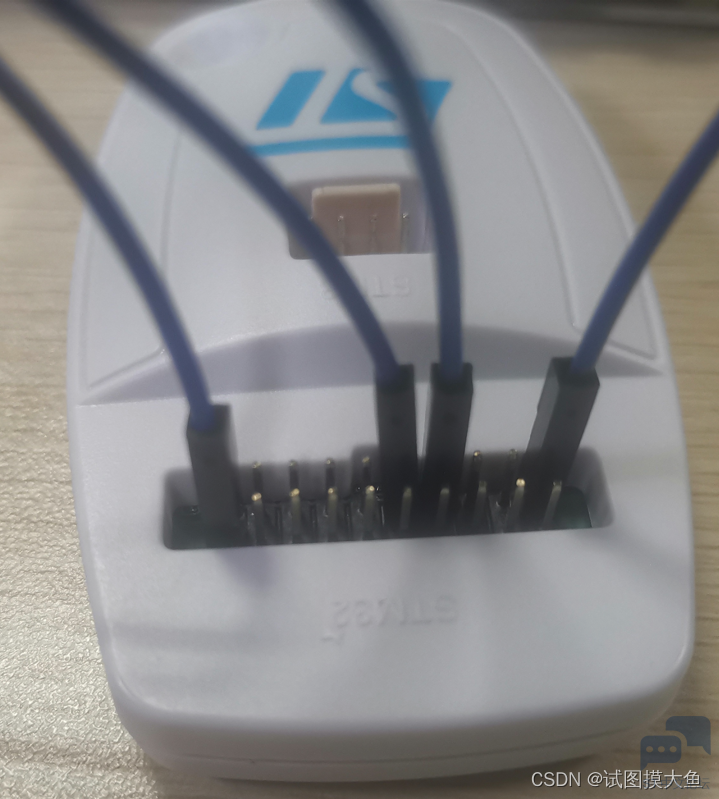
, D' V$ z, `' h* V' L9 {; G4 l 1 C G. l- p% ?, ]2 O 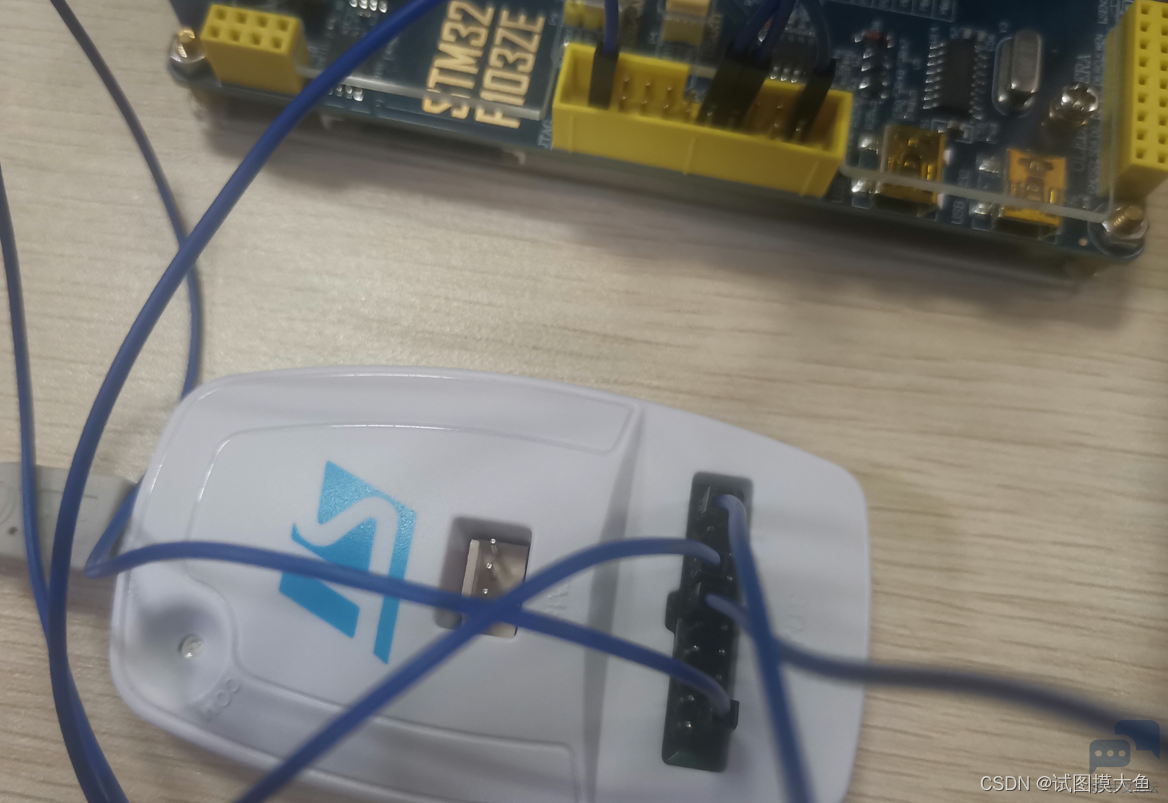
还是STM32F103ZET6,正点原子的板子,再看一下JTAG的原理图6 P. t0 z- a4 F/ s ' E0 M. D8 L9 n" A5 j! v+ F5 f 然后发现一共接着的4个脚,1脚接电源,20脚接地,就还剩下7、9两脚 JTMS(7脚TMS)接PA13(105脚),JTCK(9脚TCK)接PA14(109脚)$ d) p. U; \1 m [: ?2 e6 ]( [ 4 E4 D5 a8 b- N9 c 9 R9 }: J* \$ z0 m! A% Y 这样就看完了两种连接方式,除此之外,我们可以看到ST-LINK/V2实物图中左上角有个LED灯,这个灯会以不同方式亮 - r$ M7 x3 M2 D8 H Z+ C# H- d7 W. V. M% t LED灯 再看一眼ST-LINK/V2实物图6 d2 Q" W6 s, G ) W# V3 [2 d3 J- k+ f: N/ F( O 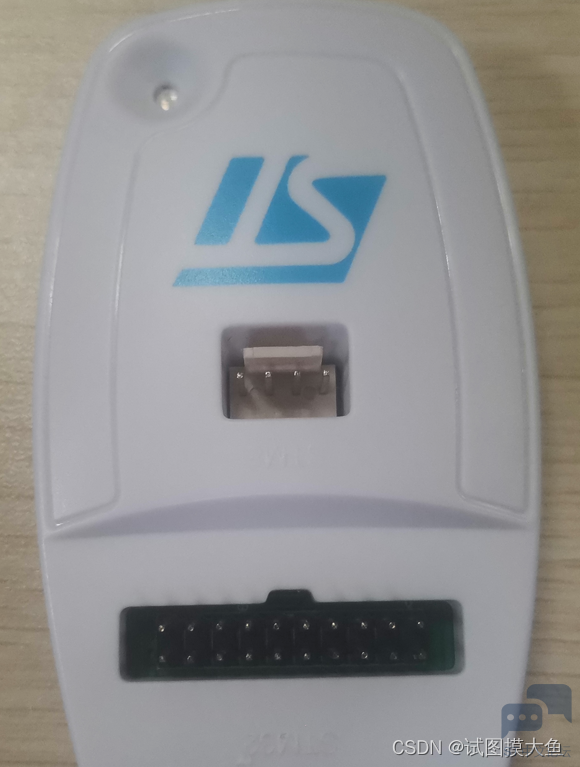
ST-LINK/V2用户手册里也写了LED亮的方式反映出来的信息- A- E4 f7 G2 Z 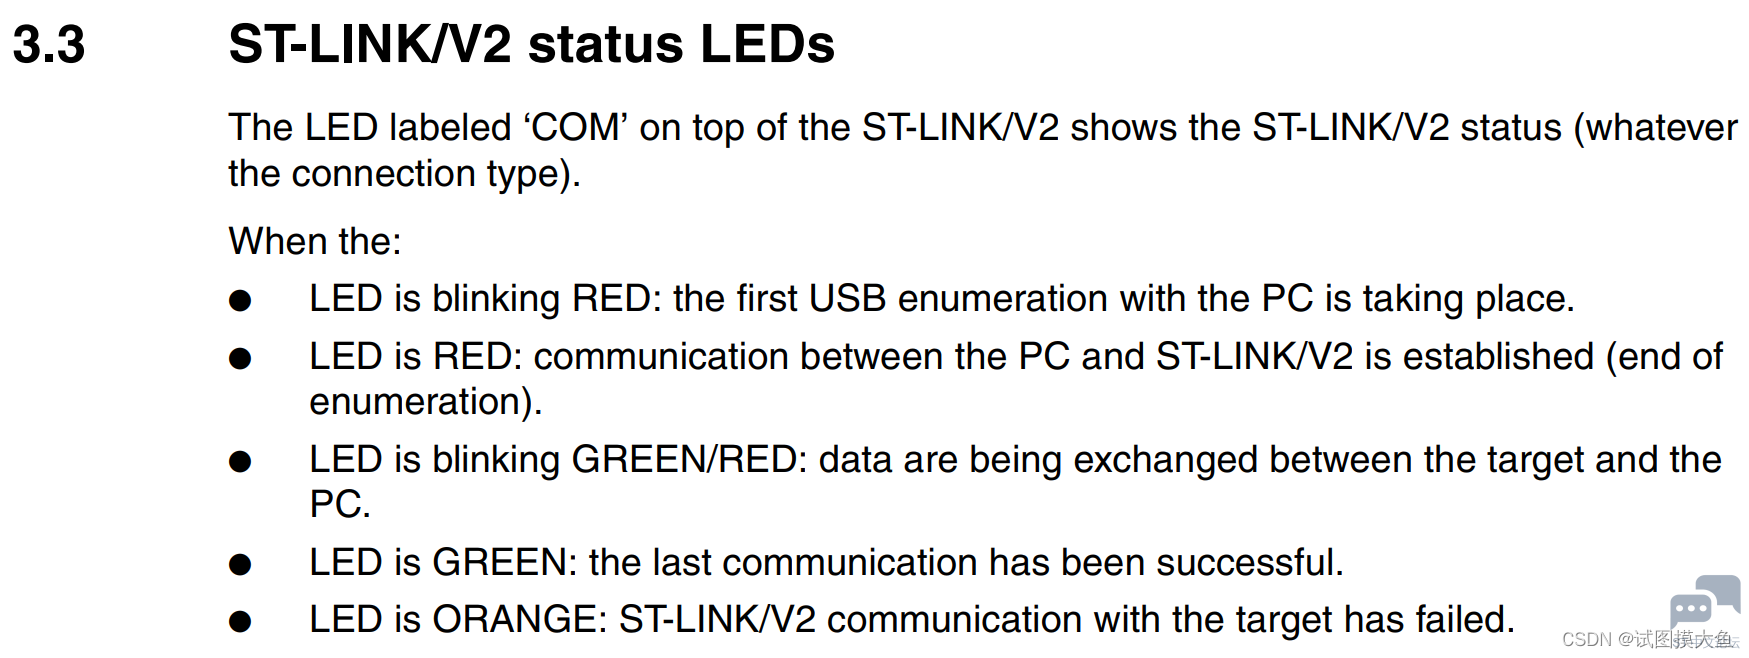
由于英语不好,所以机翻一下,将就理解一下就好+ U$ ~: y0 x0 [" [ 8 l9 g, ^. X2 [& F3 Y. O 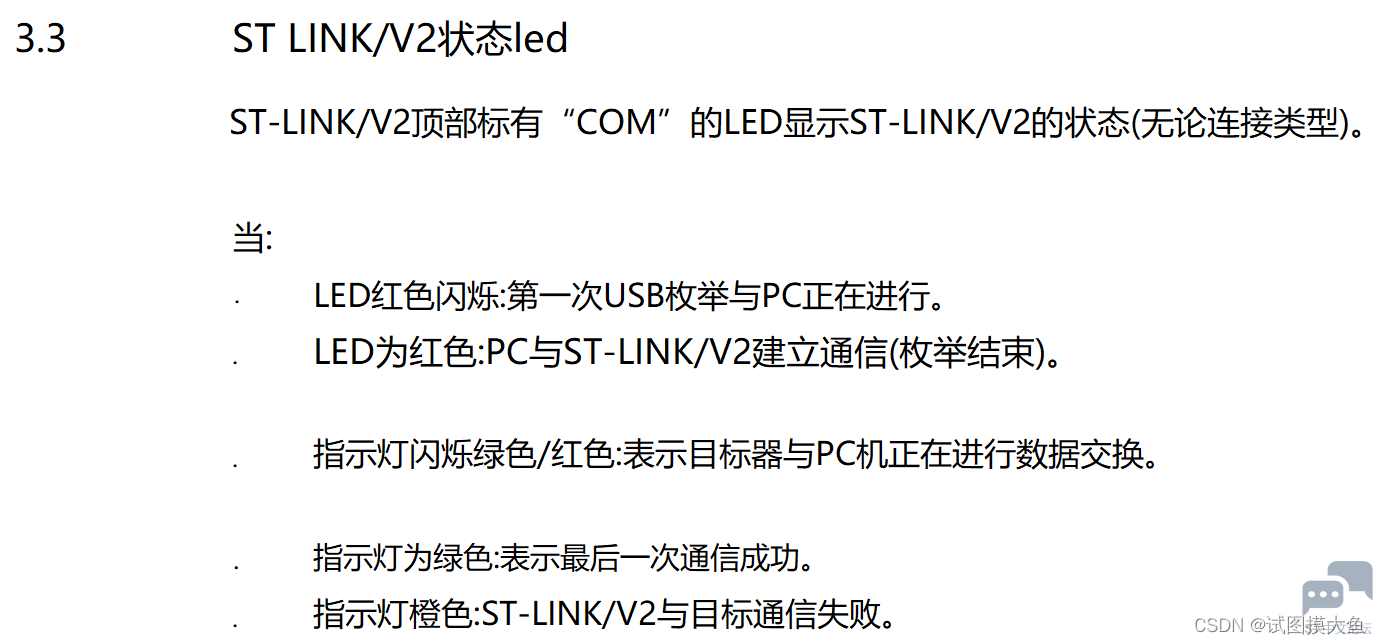
3 _$ I5 S, {1 g ———————————————— 版权声明:试图摸大鱼: F0 U, h0 u |! R* d f3 p * U8 p, C7 p3 M1 e5 |- P; G( r ~4 K% \$ Q7 j, m |
兔哥的L4【001】——32脚的小板
拷打cubemx【001】——艰难的选型路
汇编浮点库qfplib移植STM32F769I-DISCO开发板与硬件浮点运算性能测试对比
【STM32H7S78-DK评测】CoreMark移植和优化--兼记printf重定向实现方法及常见问题
【STM32H7S78-DK评测】移植AI框架TensorFlow【DSP指令加速篇】
【STM32H7S78-DK评测】开发板初识与工程模板创建
【STM32H7S78-DK评测】搭建基于ST官方VSCode扩展的STM32开发环境
[STM32WB55评测] 开箱
通过 STLINK-V3SET I2C 接口将程序下载到 SRAM 中并执行的方法
ST IO-Link 从站执行器设计方案
 微信公众号
 手机版


