你的浏览器版本过低,可能导致网站不能正常访问!
为了你能正常使用网站功能,请使用这些浏览器。

基于STM32CubeIDE驱动无刷电机做的动量轮平衡自行车(四)

[复制链接]
STMCU小助手 发布时间:2023-2-9 17:42
背景% V' e( q! q3 Z, e* l' N$ g
        本文用于记录平衡自行车的制作过程,及制作中遇到的问题;总体方案如下:采用采用STM32F103C8T6作为主控单元、MPU-6050作为位姿采集单元、0.96寸OLED显示位姿、无刷电机带动动量轮调节小车平衡、1S锂电池配合5V和12V升压模块作为电源、蓝牙模块用于无线控制及调试、SG90舵机用于控制行驶方向。
% N0 M1 X3 S  w- S5 a
3 Y2 v$ k% p- |无刷电机简介
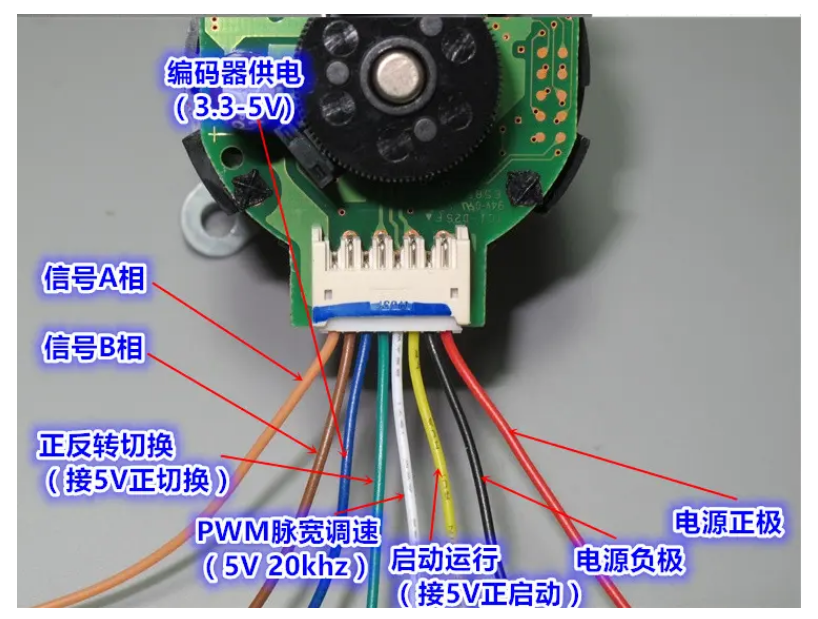
5 E2 l8 \) X/ ~; Y/ Y7 M2 ~) [        我用的无刷电机是在TB上淘的便宜货,小日本万宝至无刷电机,内置驱动,带100线双通道编码器,12V-24V的电压下均可运行。0 N2 v8 E& K7 [' p  M* w

/ y# l. F: E7 o2 c( b$ i
21ZNG9V]}G9}`O~$RJD~PD5.png
) i% }  B6 \: O/ a

' s# F2 k2 ^  E8 e6 L0 \4 z无刷电机驱动
& \# g& v6 v% n5 J* s# Q        在上一篇专栏建立工程()的基础上,使用外部中断测量电机转速,使用定时器3产生PWM信号控制电机转速,从而实现电机的闭环控制。
9 a( z3 P  I+ W
9 U1 ^3 b  M( `& R4 s- F; R2 u1、STM32外部中断配合编码器测独特速度$ {' H( V8 q+ _! X. N$ e( s1 H

  `' j1 K" u" c. ^将编码器A相与PA3连接,B相与PA4连接,并且连接编码器VCC、GND。/ I  \: C2 D1 _) m) G5 H5 L6 h
( |0 X  f) A, Y6 f5 S: X( c# ^
在mian.c文件中重新定义外部中断回调函数:
  1. /* USER CODE BEGIN PV */
    4 e6 e$ W) }& j/ s) C7 G( y
  2. int32_t counterA = 0;
    7 m( U& p( `3 p) Y- e% ~3 ?2 x: R, w$ o
  3. //重定义外部中断函数
    2 [( }; v! Y7 D( X0 g/ q: Q1 ?
  4. /**% ~+ |0 [" H3 Q3 r, Q5 Y% z7 t; ^8 E
  5.   * @brief  EXTI line detection callbacks.
    " ~  i2 b) E! [: n$ J7 p: E7 Q
  6.   * @param  GPIO_Pin: Specifies the pins connected EXTI line
    + f7 c0 G9 F6 c6 ?1 }
  7.   * @retval None
    5 j2 v( C. W" _3 o
  8.   */
    ) C: Q5 ?! N, Y  t
  9. void HAL_GPIO_EXTI_Callback(uint16_t GPIO_Pin)
      [- {: R6 w6 T1 T
  10. {
    ' C; u6 N$ ]3 R) j8 O; ]* A# p
  11.    if(HAL_GPIO_ReadPin(GPIOA, GPIO_PIN_4) == RESET)//检测编码器B相的电平,判断编码器转向. j7 Q6 s3 ^: m' f* y5 {
  12.            counterA +=1;
    % t4 o8 n1 U8 K. E& r. x' ^; u( J( ]
  13.    else
    : R1 T; G, O& ~# p- L+ {0 p
  14.            counterA -=1;
    - V& I8 N/ c* ~
  15. }% b; z% d: v$ I
  16. /* USER CODE END PV */
复制代码
2 z3 g% e/ Z- |3 P( _$ l5 W$ _
在mian()函数while循环中增加在OLED中显示编码器运动状态的相关代码:
, e8 \* J, K5 O8 i5 M% l# H  X" c" f% G/ K7 V" a! }7 {
  1. /* **********显示编码器数值*********** */   sprintf(buffer, "%d", counterA);//int32_t转换成char[]   OLED_ShowStr(10,7,"Encoder:",1);   OLED_ShowStr(60,7,"        ",1);   OLED_ShowStr(60,7,buffer,1);
复制代码
. ~8 O; @$ g- R$ V& G# T
最终演示效果如下:8 ^5 Q2 H: W7 o$ x

% }; m- C& M! @: q/ [% L
LTCC%{}`@99FN8TU52A2WQT.png
3 p* ^3 O. E6 l! j/ R9 `

0 t0 r& x2 e  k& P2、STM32定时器PWM控制电机转速
  C( P* Z3 x  Z8 q& l/ |- m7 Y8 b+ S2 Y

. b" x: H9 l' r0 q; Z- ?在mian()函数增加下列代码,打开定时器3,并设置初始占空比为1(此时为PWM输出为高电平). b+ M8 F0 ~9 x" Q- U3 G& m

2 A! a: a8 N) r: H: m8 a# c
  1. //启动定时器3的通道1,控制无刷电机
    . u. C' U4 T6 l  ?5 n& d
  2. HAL_TIM_PWM_Start(&htim3, TIM_CHANNEL_1);
    . h9 z, l3 c* R; k( G: y
  3. //设置通道1的占空比,无刷电机0~1200
    ' R& f7 W$ S4 D. x
  4. __HAL_TIM_SetCompare(&htim3, TIM_CHANNEL_1,1200);
复制代码

2 B( V0 q3 W# R" i% u0 T在mian()函数while循环中增加下列代码,是PWM占空比由1-0逐渐下降
1 I% y- ~% Y2 V+ F1 q; h
  1. /* **********调试无刷电机转速*********** */) S+ X0 f) P* w, K' D' n6 b+ v
  2. static uint16_t brushless1 = 1200;  g' L* l4 ~; a  f
  3. __HAL_TIM_SetCompare(&htim3, TIM_CHANNEL_1,brushless1);
    6 G! e0 S! b* U3 R& n+ _
  4. brushless1 -=5;  R6 p8 ?3 r2 u! ?* w
  5. if(brushless1<=0) brushless1 = 1200;$ K/ L! I5 a( A/ v' d  O9 g; [8 c6 W. P

  6.   X( n/ E6 `. C% q
  7. sprintf(buffer, "%d", brushless1);//int32_t转换成char[]
    " J$ k- G0 W7 b# U; Y
  8. OLED_ShowStr(10,7,"BMoter:",1);/ J+ `4 f% ?7 ]5 N0 M* D$ L, y
  9. OLED_ShowStr(60,7,"        ",1);
    , w/ v6 c- L& T  F$ i
  10. OLED_ShowStr(60,7,buffer,1);
复制代码

4 x' R5 u7 y, K$ h& J通过测量PWM输出引脚的电压变化,大致判断PWM输出是否正常,如下所示:
" k. q7 F1 k/ A4 f
; w8 |, z! ], Y- D6 Y5 ?/ j
JNE8L%K7EIO6WUV7W{3UOVW.png
: M- y9 n% K* T- u
( j8 N6 S) @% L& B4 w, {+ r/ m$ u
3、STM32F103C8T6引脚、外部中断、定时器3配置如下:
4 Z; l, u; a" v9 \2 M  P& O- J, A设置PA3引脚为GPIO_EXTI3;PA4引脚为GPIO_INPUT;+ F( Z, S. ^/ n, ?' B

& {$ m+ w, {: v/ N4 Y
]13O5_K{{)`S)D2JA0P{BLD.png
  E- |; k* e8 T8 Z+ o% G* x1 S5 \4 B! g; `9 A4 l8 d
打开外部中断37 c$ j; s8 r6 l! N& h
9 @4 h9 q) Q( m8 @) v
)AL0D$BCH9MXUIO@`0PW}U8.png - V- q  j2 P( s1 O; K6 N. x* H& a' N
) O' P, P" R- B( o9 D
设置外部中断引脚PA3为上拉,触发模式:上升沿触发1 w  e  }  d( z, @" Y+ }

, j2 i$ n3 J! w- V. g! j1 [4 n
TX_QXT`5X`)X3}~5`XM%E_4.png - n( j' I+ T1 K
7 l4 U: f6 I0 I  J7 F! |9 ]7 Y
设置引脚PA4为上拉' p+ }/ r; C8 k# i- O8 B3 e
1 W0 a. g9 U! t6 ?% T4 e  f: D
9XW@}7(2M%]9T)K[_FV%(.png " T+ N2 o2 ~( \1 Q  k( `5 u8 ^
7 j' n7 `) n/ ^% q: O2 S( x
设置定时器3通道1位PWM输出模式,PWM频率位20kHz(计算方式参考()),初始占空比为1000。
: L; a, B8 L2 {9 c* a- `; S. x! E, x  m8 P( m
_{8N]~`I4]QEILQNJ(5Y`9I.png ' E* K; ]' j* h1 ?9 @# g0 _

. ?( T2 K9 ]0 l* e& g4 N: R 作者:DIY攻城狮 https://www.bilibili.com/read/cv21718261?spm_id_from=333.999.0.0 出处:bilibili2 J8 F5 |% k! j  q+ K: h7 r% c
/ g' j4 r( }- U

+ ~/ p5 g& f" j! q# C  S
赞 收藏 评论1 发布时间:2023-2-9 17:42

举报

1个回答
STMWoodData 回答时间:2023-2-10 15:08:58

学习学习

所属标签

相似技术帖

官网相关资源

关于
我们是谁
投资者关系
意法半导体可持续发展举措
创新与技术
意法半导体官网
联系我们
联系ST分支机构
寻找销售人员和分销渠道
社区
媒体中心
活动与培训
隐私策略
隐私策略
Cookies管理
行使您的权利
官方最新发布
人形机器人运动控制、感知与智能配电
半导体创新技术与应用方向
EE架构与软件定义汽车
12V/48V 汽车智能配电(SPD)
区域控制单元(ZCU)与分区架构
关注我们
st-img 微信公众号
st-img 手机版