前言
& N8 G( V' [ S, A3 S前面我们以及学完了按键的单,双,长击写法,这其实都是归功于定时器TIM的计时功能,这篇文章讲述的是TIM的输出PWM(脉冲宽度调制)波功能。
" z% y& I2 H/ e* A! G } X) t9 G6 J" e( d
PWM7 e6 r% t: V" M% E4 k% J5 V
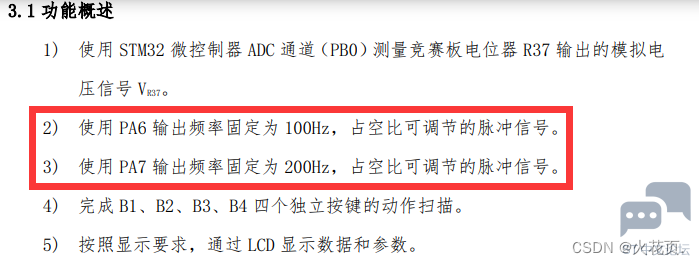
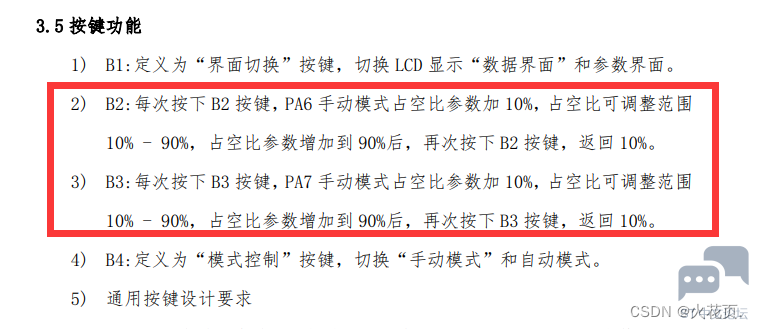
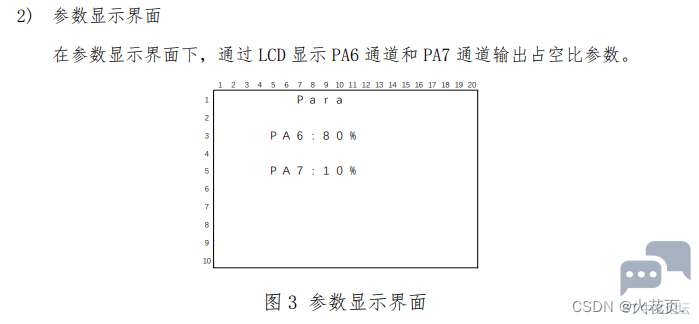
下面我们以蓝桥杯嵌入式大学组第十一届的程序设计题的部分试题要求为例实现输出PWM。
1 i5 g& M3 I' ~试题要求如下:: Q- H9 q" [* w/ ]
4 z6 T9 D8 P+ ~5 E
 # A: e: Q; J- Z2 @% ^
/ @/ C! N P B2 t
 + H; I7 C X) ^1 a( Z
! i2 P$ d* h H
 0 _, X* Q, q F+ d4 a8 d$ i
& m7 d# F& U; L# V
' v e4 e! ]* ]8 U, D: p' r
1.配置元素以及配置步骤
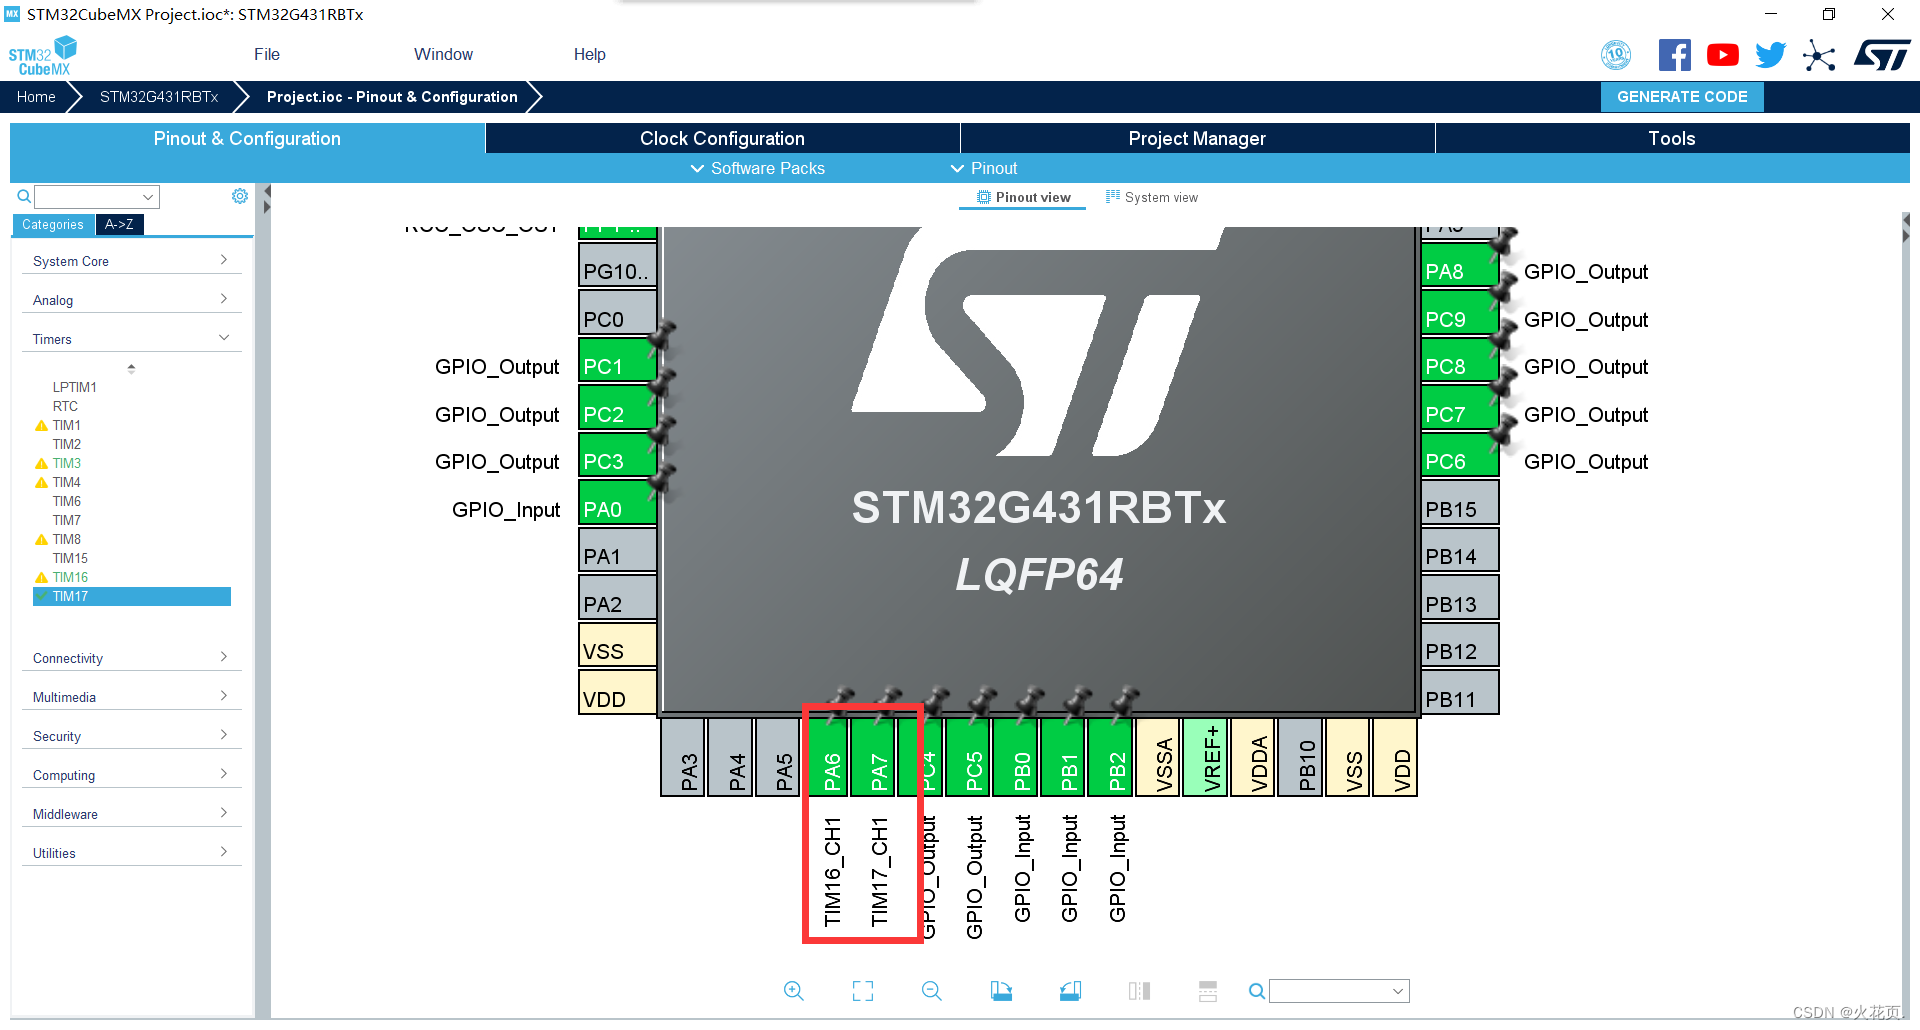
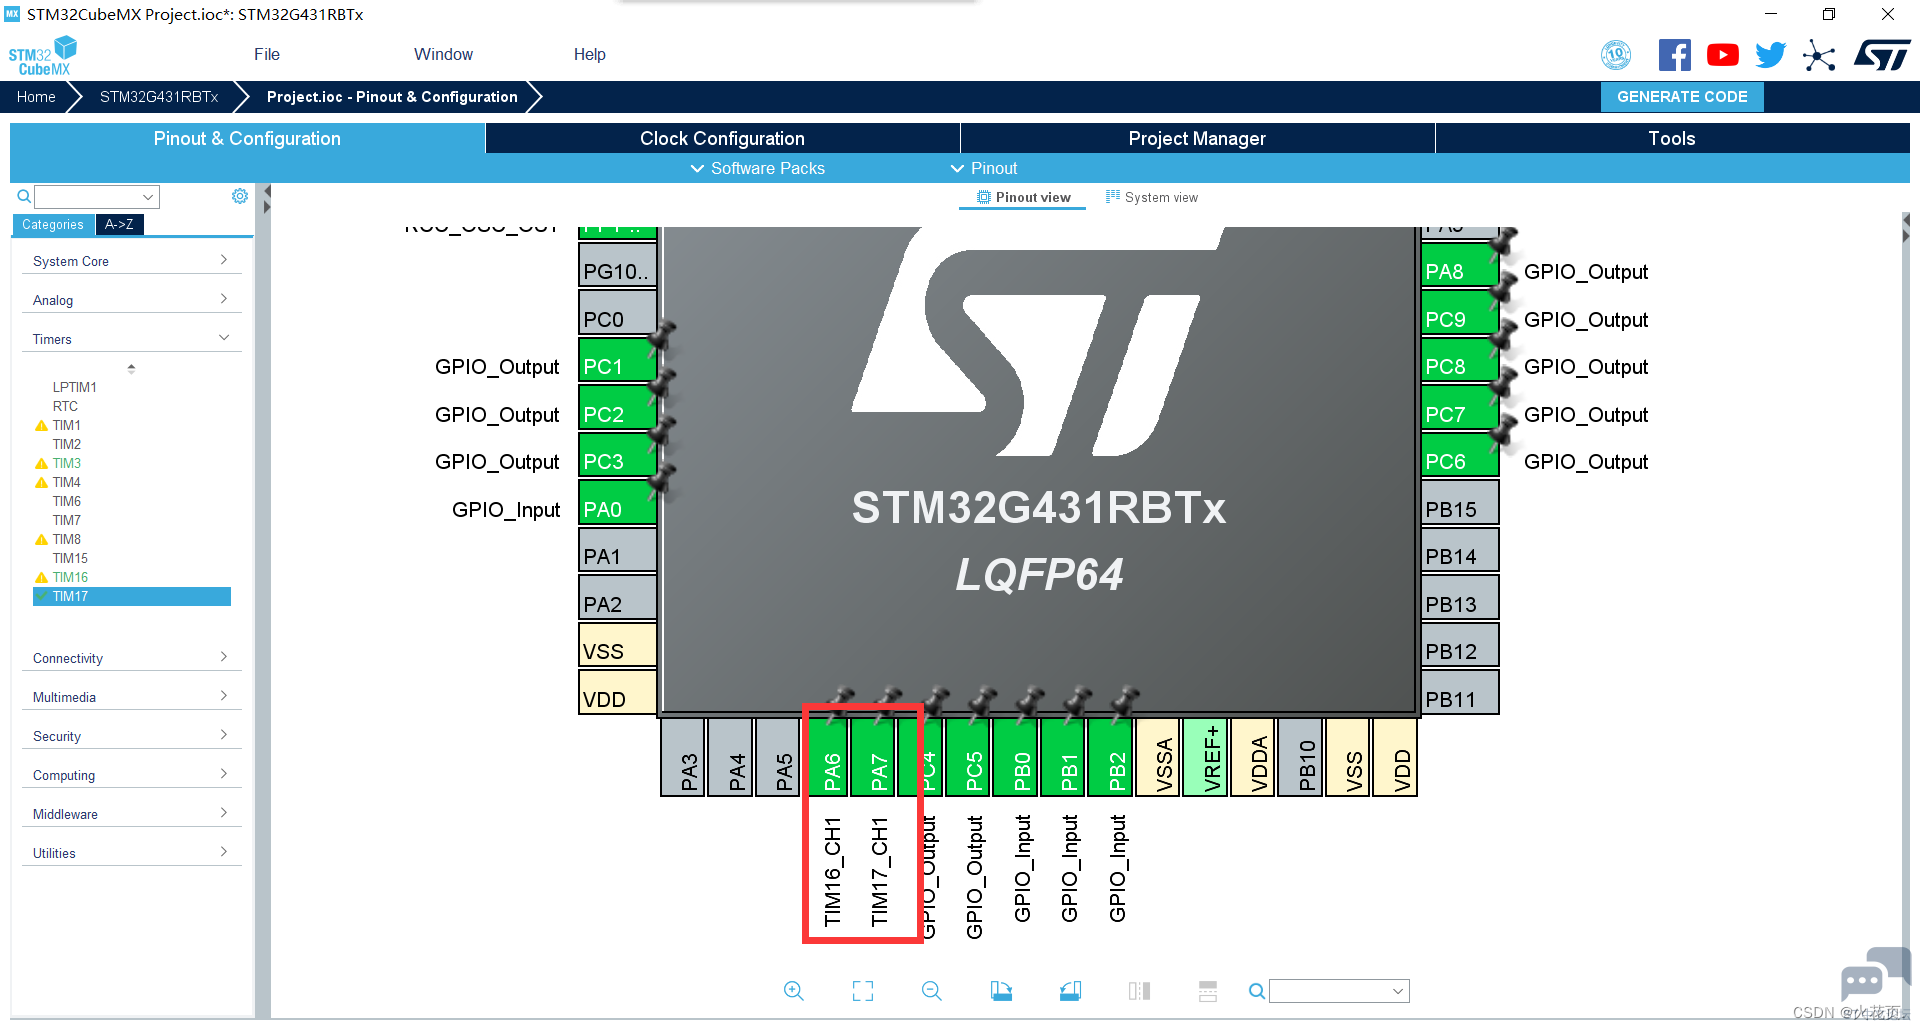
/ ^; a; F. {1 R' `. |) b+ \由题可知我们的PWM输出引脚为PA6,PA7。
& k1 M x/ g7 Y, r& y4 I
 # b/ {4 X0 X( ^0 k, O
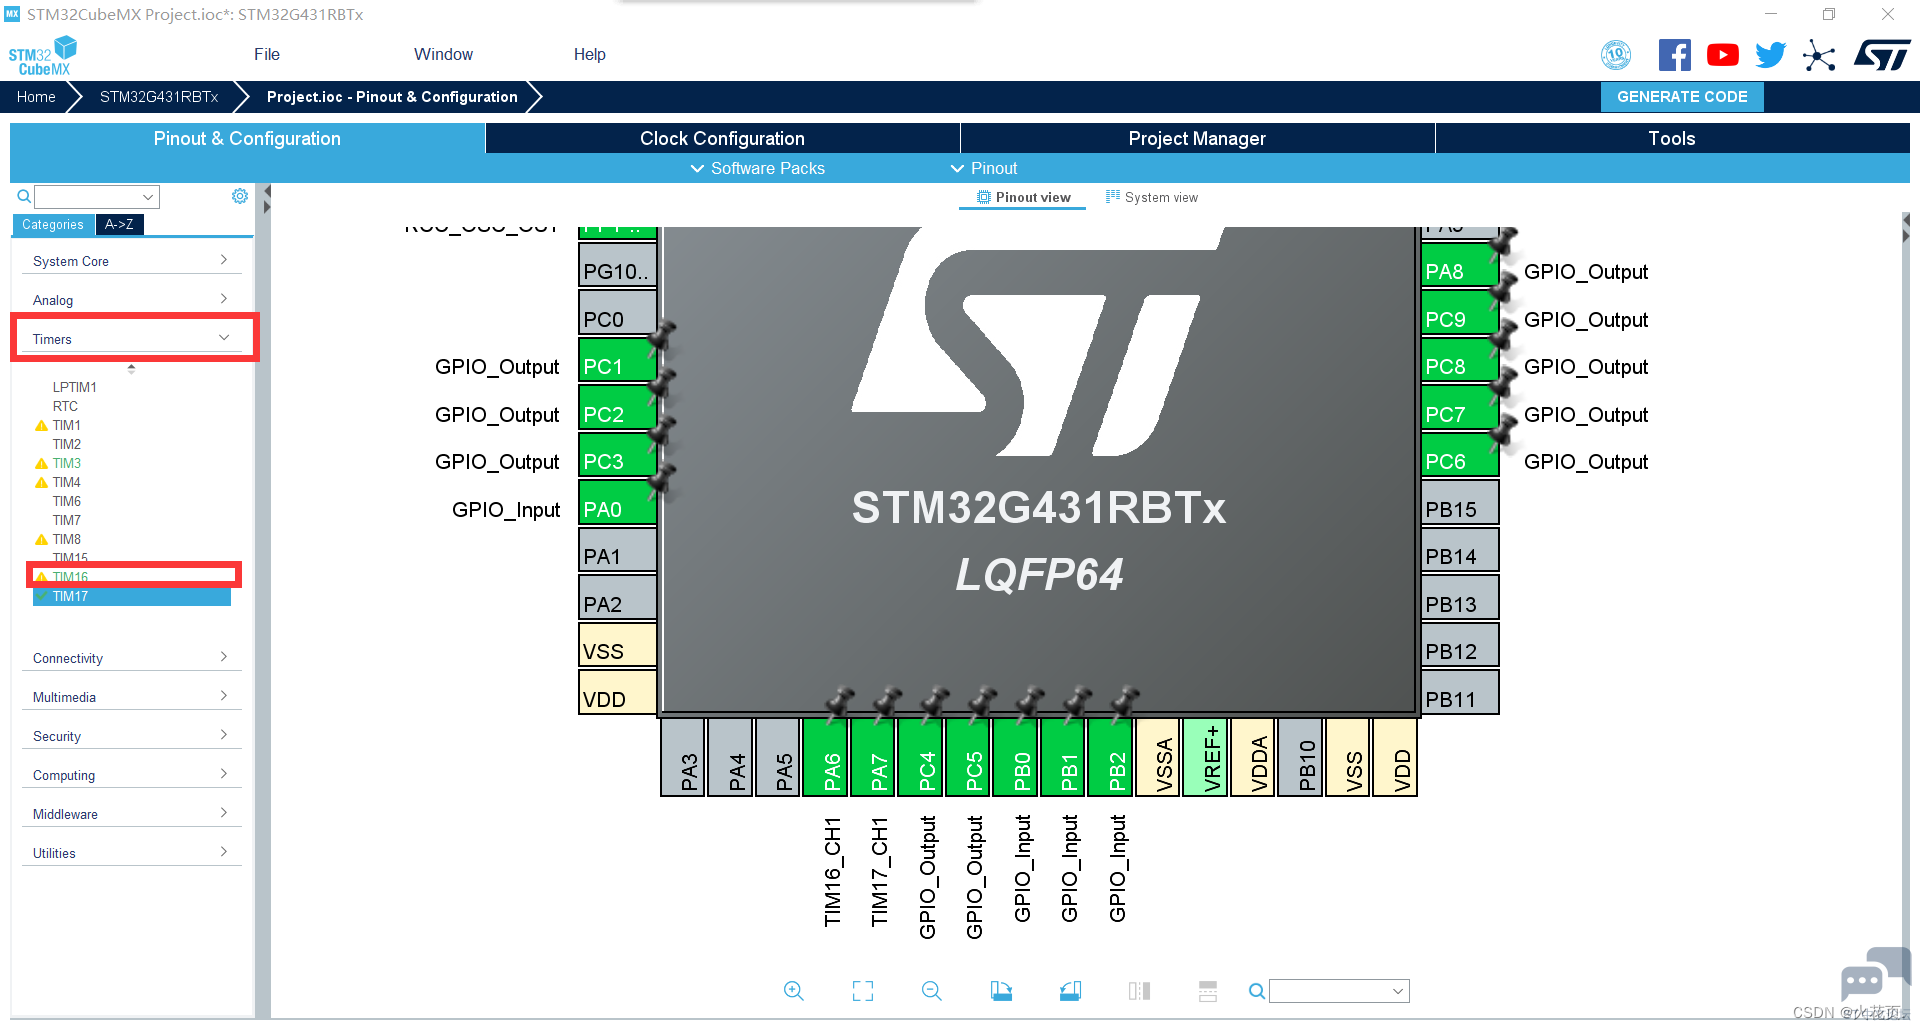
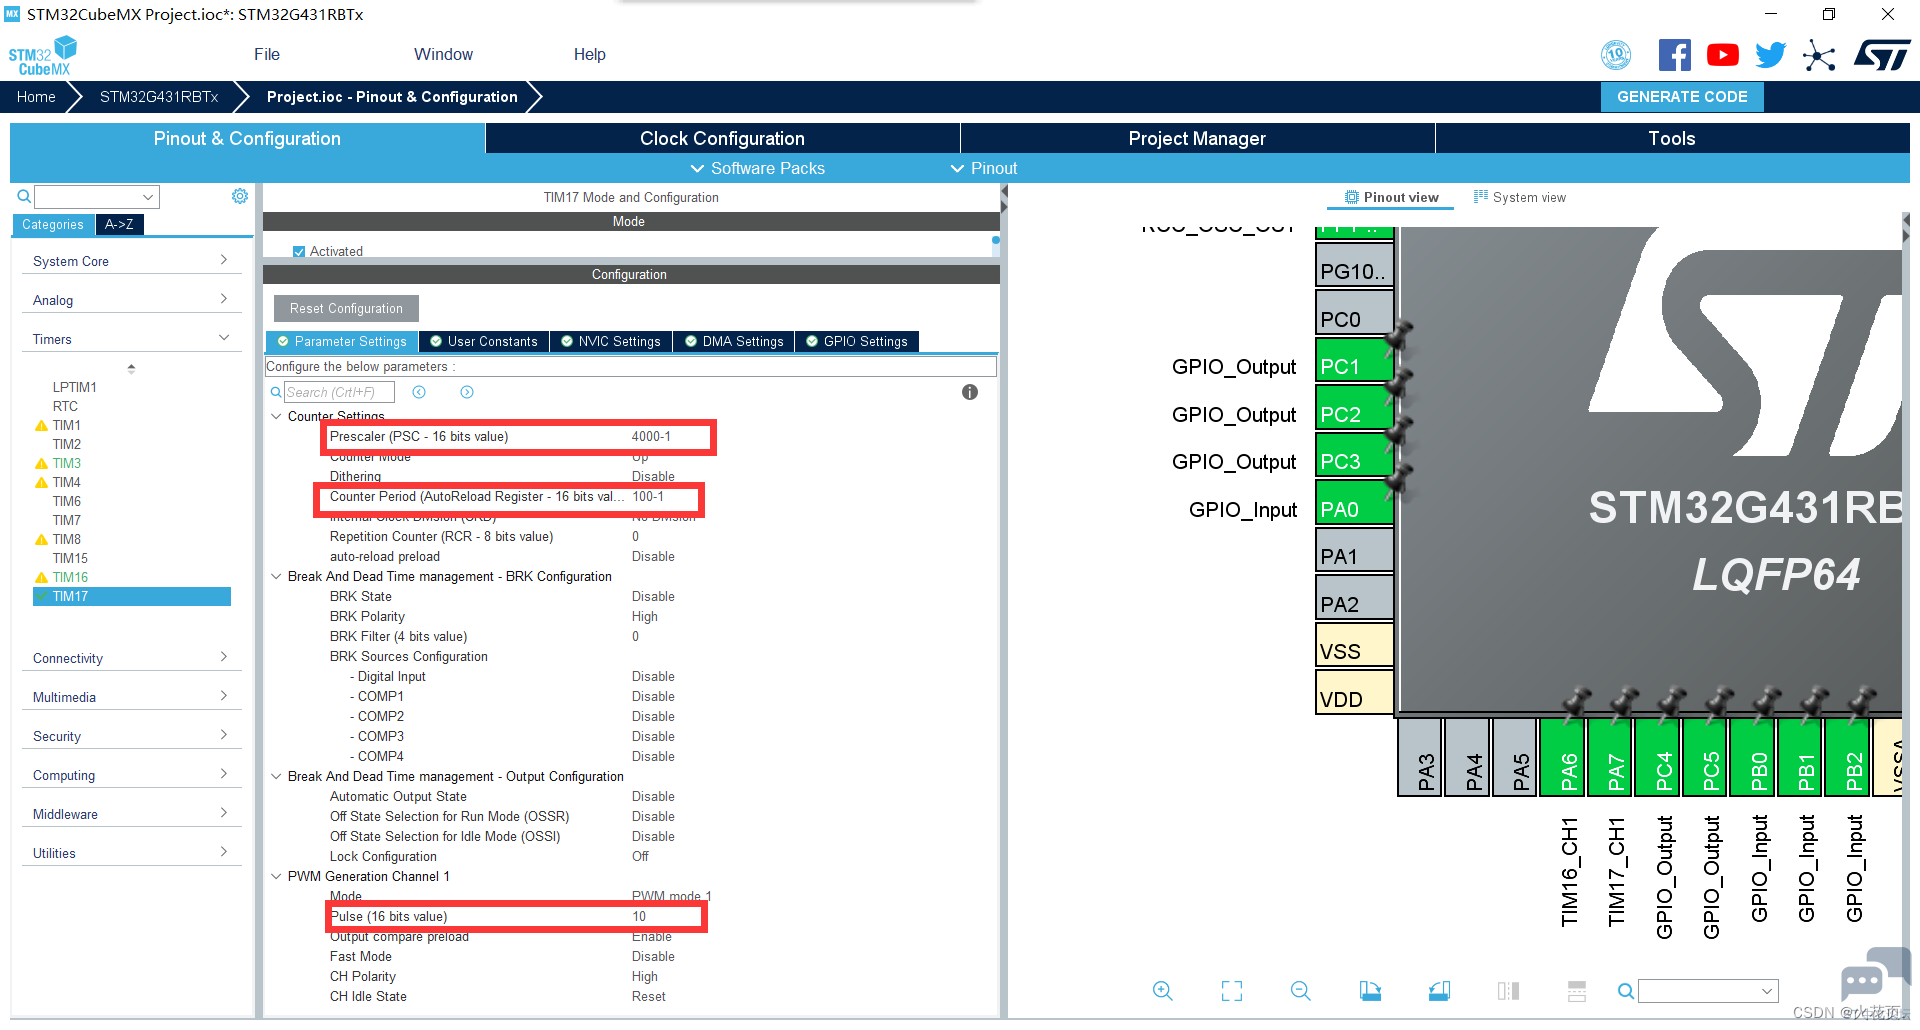
) l7 q0 |/ P$ W8 t, b这里将PA6, PA7分别设置为定时器16的通道1和定时器17的通道1(不要设置为定时器3的通道,因为定时器已经被按键占用)。
4 q9 g* o: d' K7 s) s# r, f, T" V% l: x- p* M7 o9 [/ S5 o) X
 " m. O4 _. c1 f0 j; m
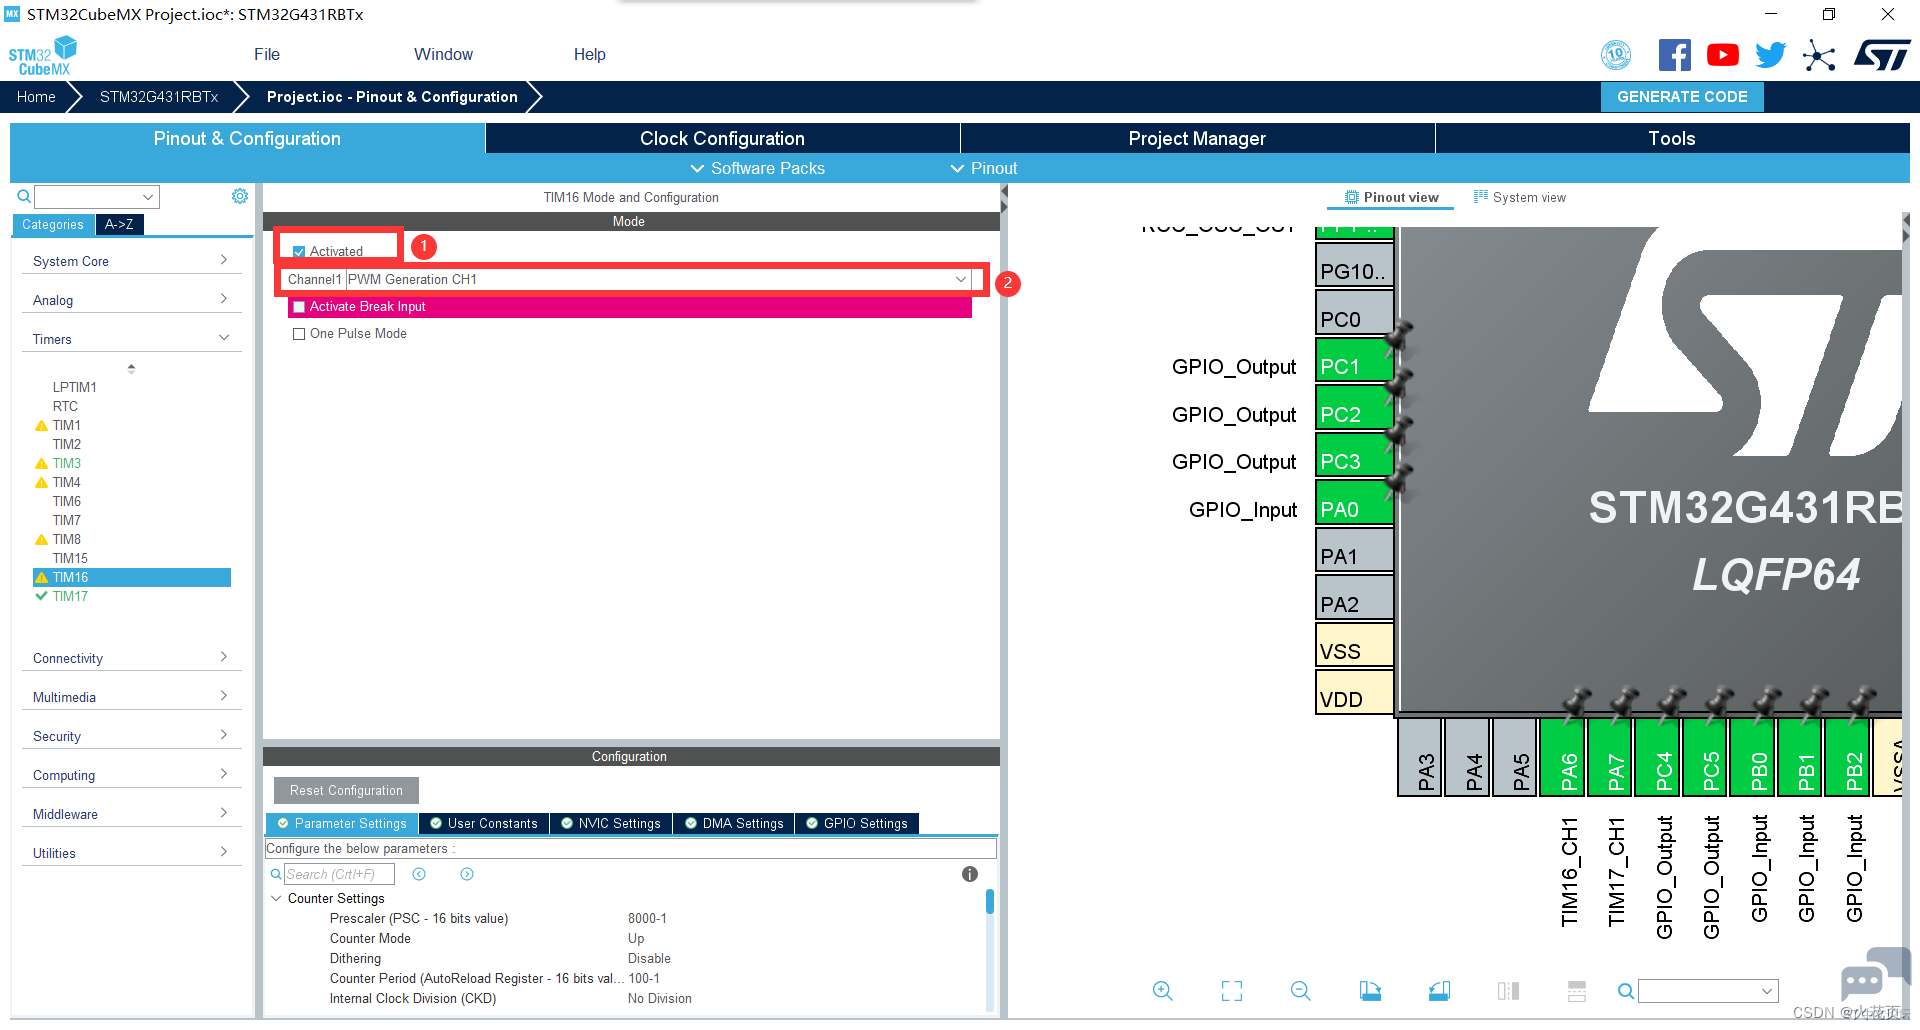
* g: s5 c4 S$ K先配置TIM16:) w. K& k; J/ H+ d
/ @6 ]5 h$ r& U( W
 X& \# k& V' t, \* t* a8 p: B
- ~( c% P: t% B+ N
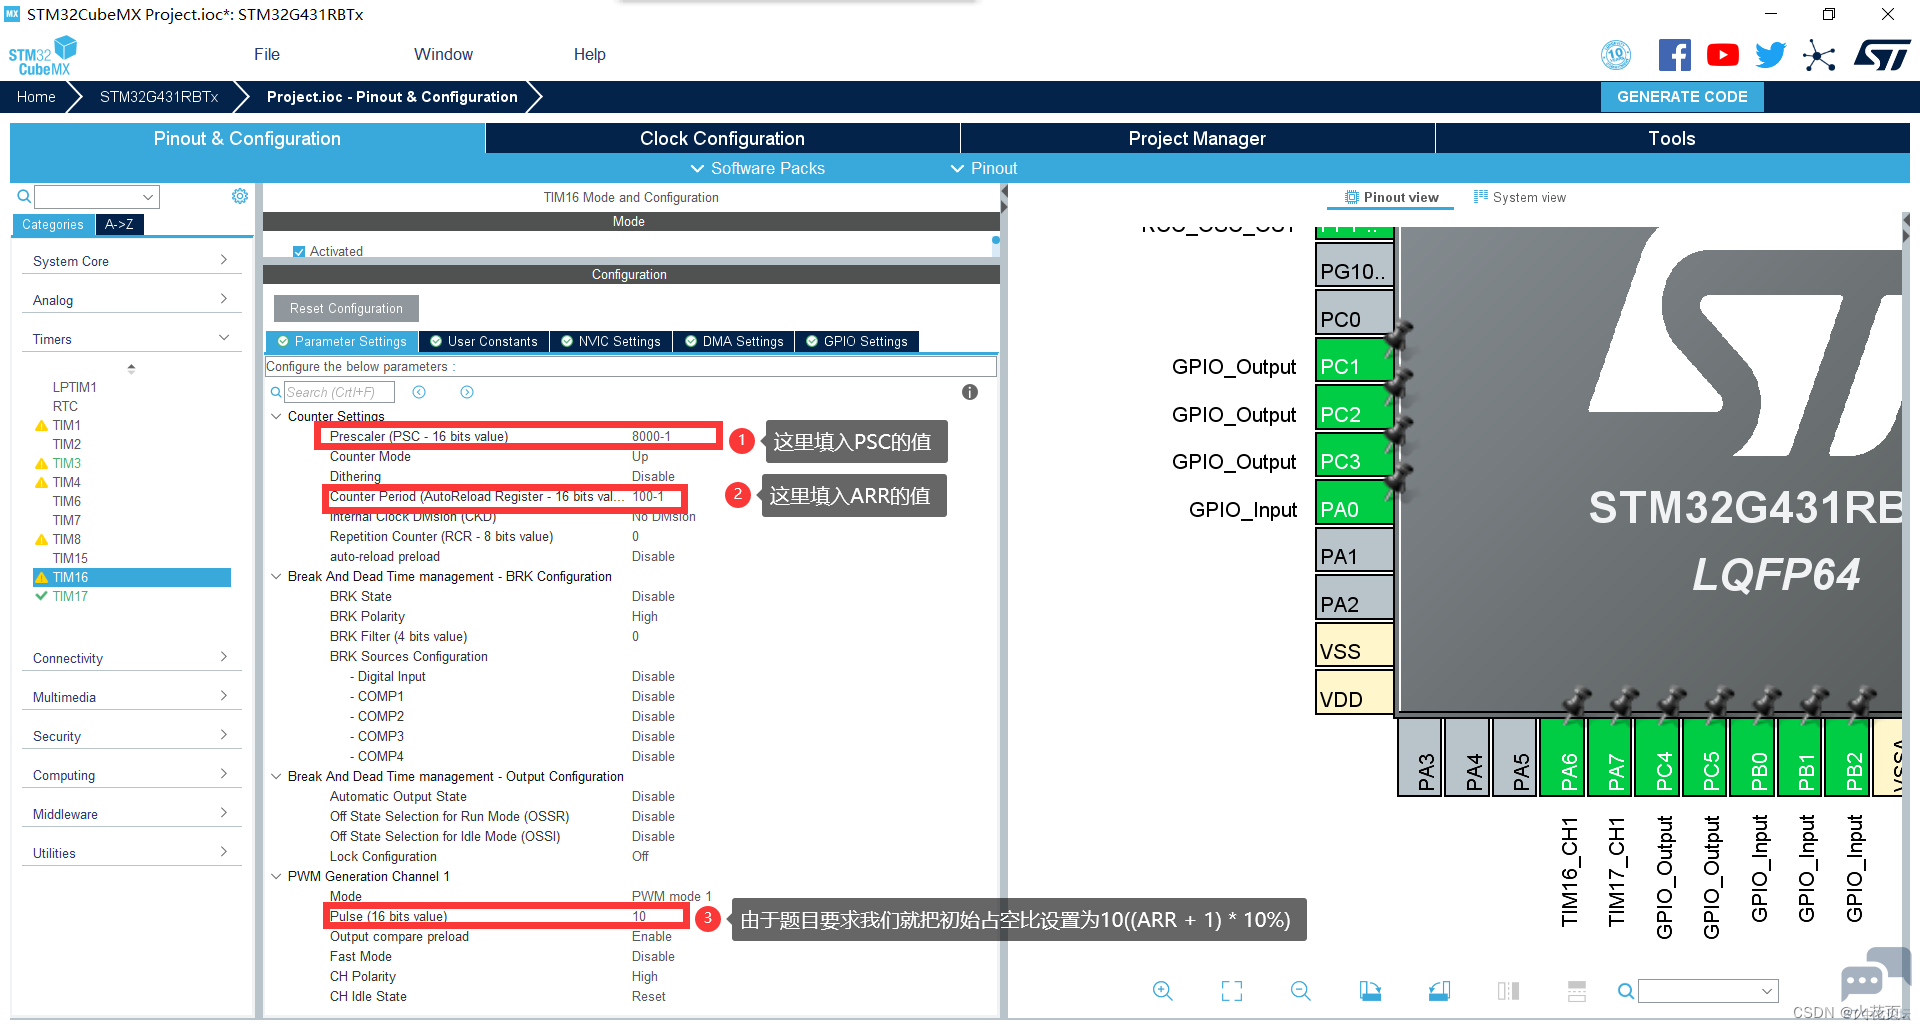
题目要求PA6输出的PWM波频率为100HZ,所以(Psc + 1) * (ARR + 1) = 80000000 / 100;同时为了控制占空比方便我们这里将ARR固定为100-1,通过方程可以算出Psc的值应该为8000-1。( z- G" o* G1 z( K W
0 l8 K6 X( D& g, A: O, U) Q8 w' M
& J, _9 c0 Z' u8 c% f5 Z4 q1 \- U0 D; w2 J( {" v
PA7与PA6的配置方法同理只不过PSC变成了4000-1。
$ J; e; \0 w& D" D7 p* |1 \
. C4 {- o! z0 l' O& u! y$ `
 6 m( Z' t& |! n( o2 k, H+ O
9 q" w: r* W9 j6 w$ s* q. f7 F* C
之后点击GENERATE CODE生成代码。
9 ^0 Z) h7 Z8 Z h C6 Y: @工程就建立好了。
: F; X) H; q0 ]$ d7 W/ O- F8 l& Y9 J9 \9 a( F: e
2.编写代码6 ?* C) `- V& `# G" j
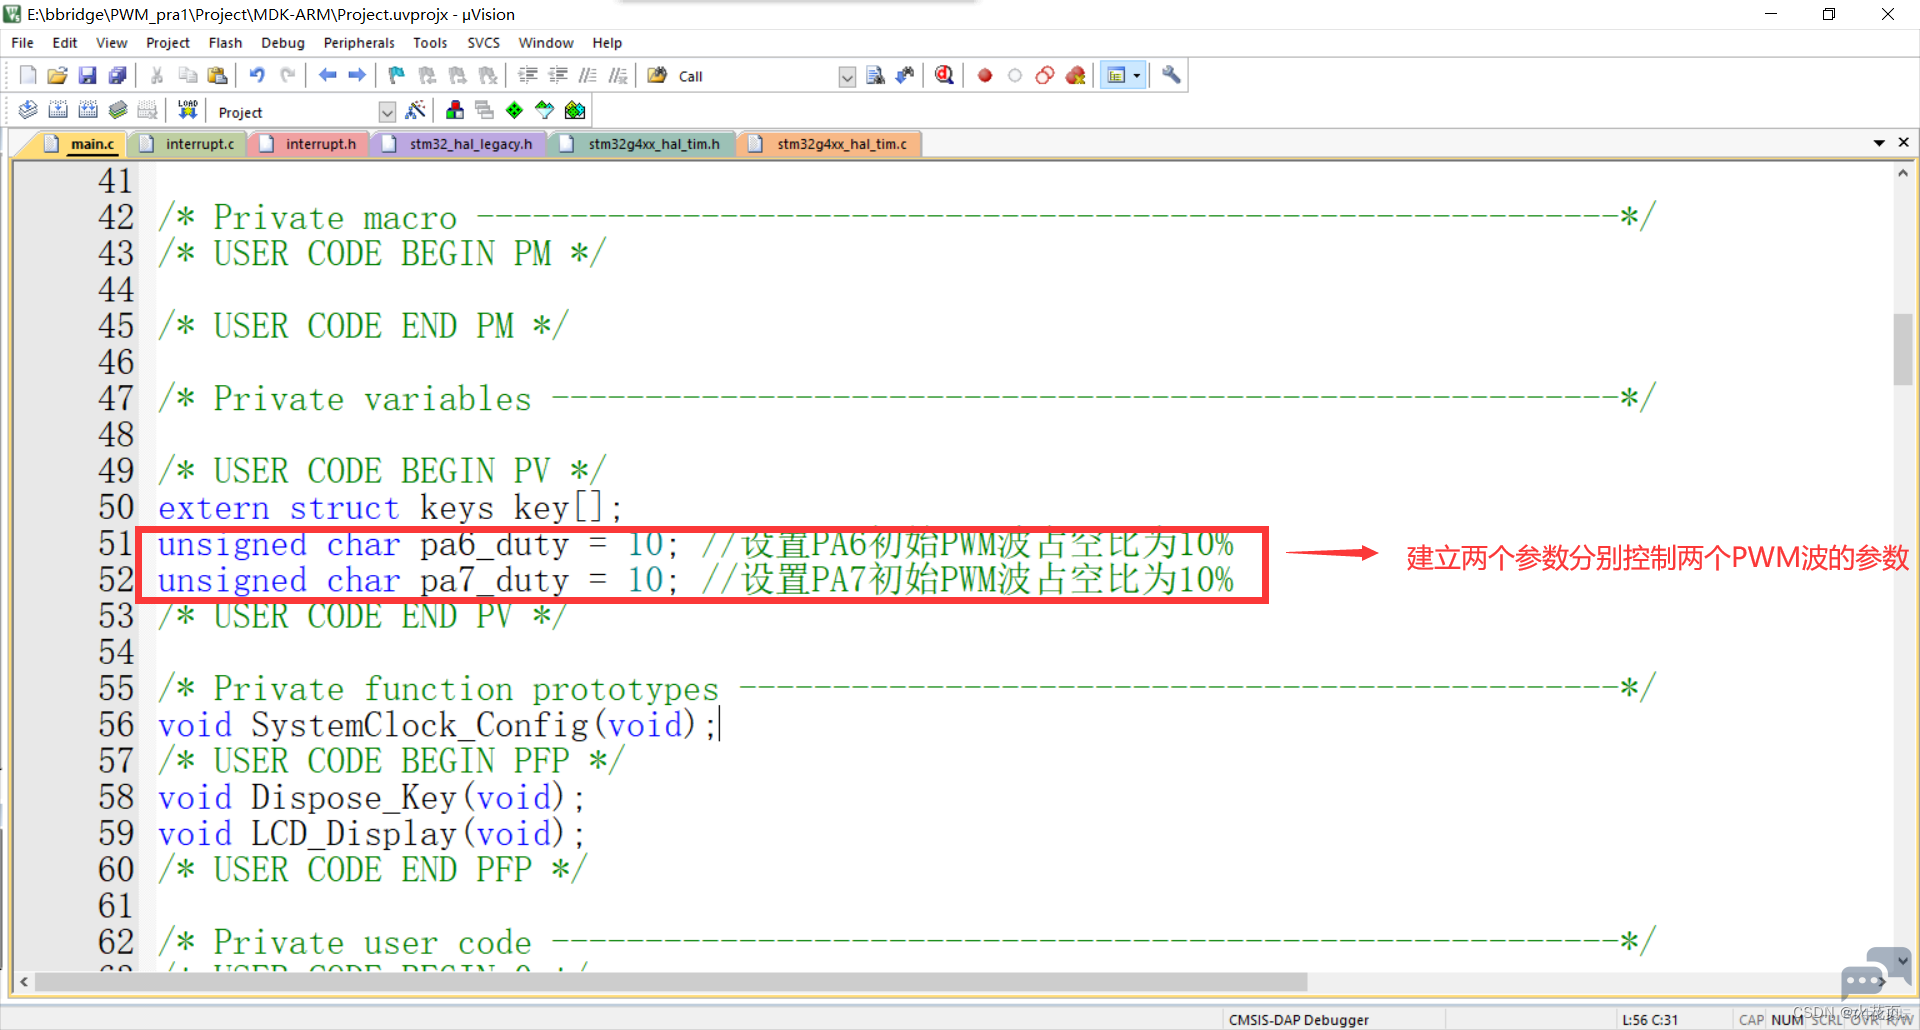
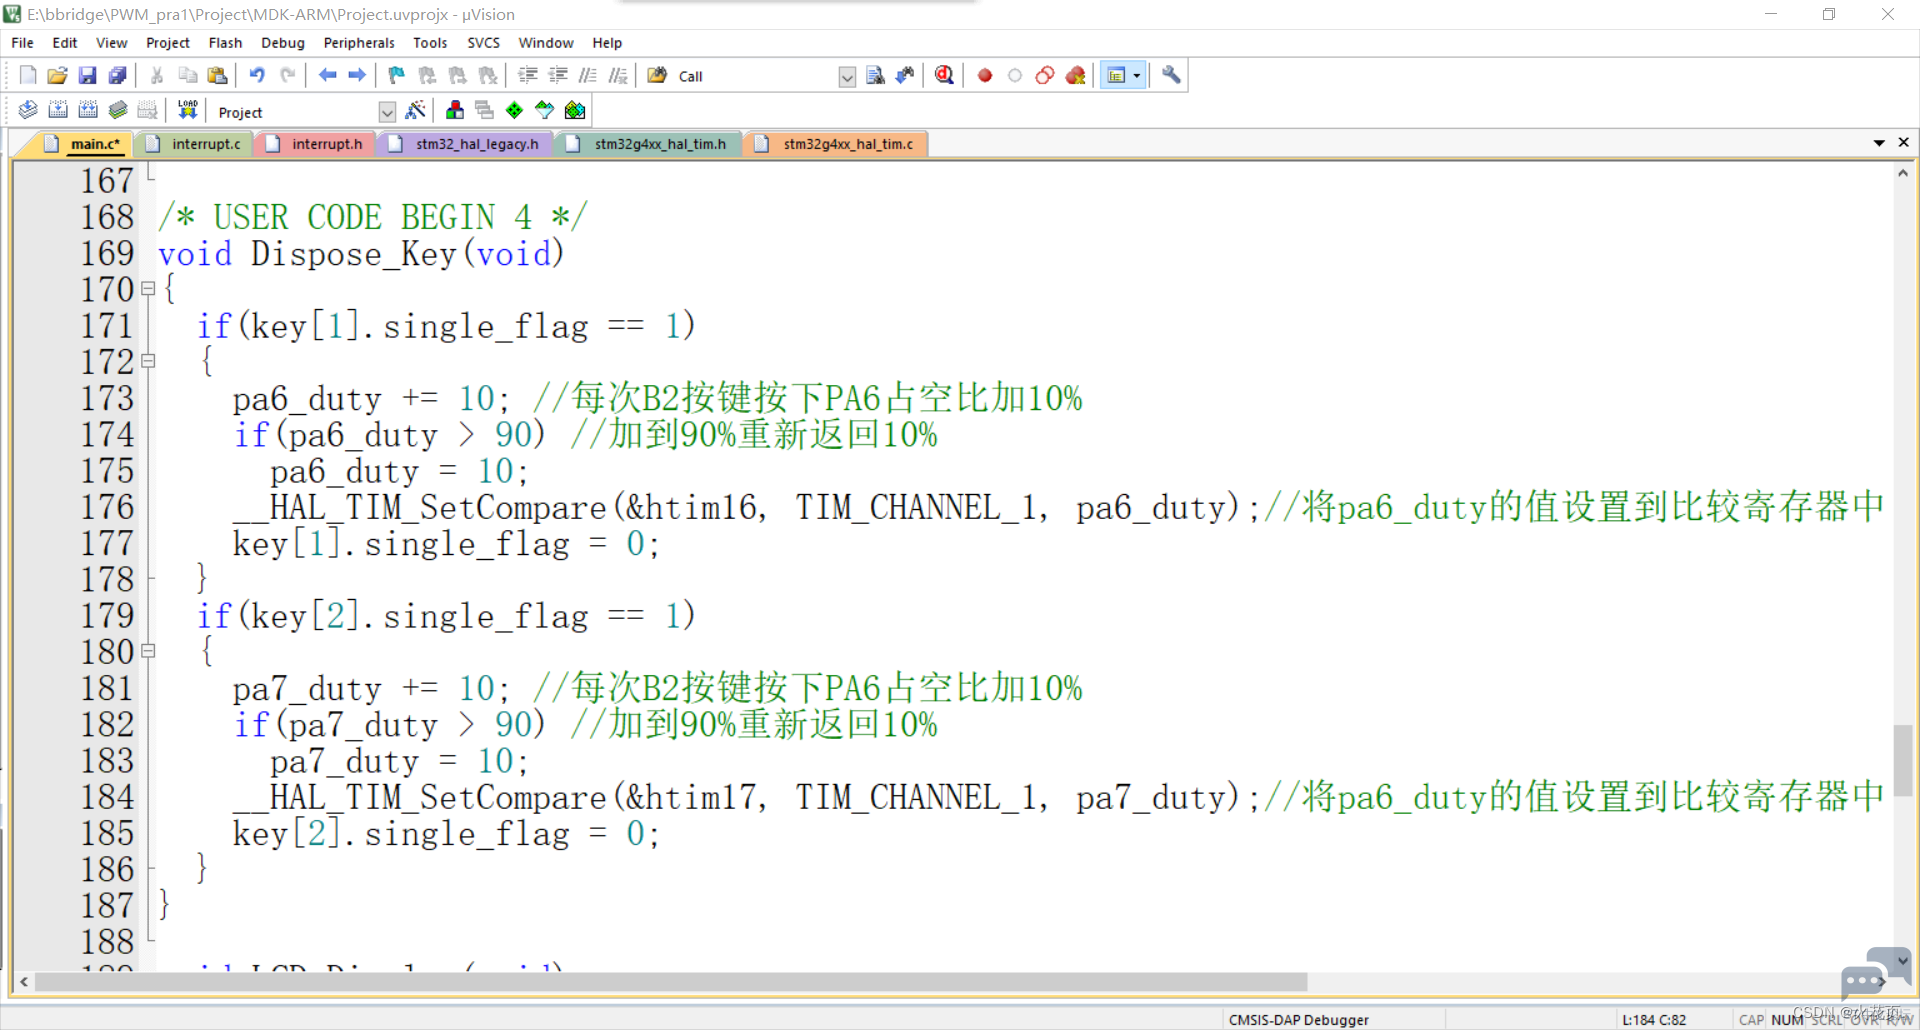
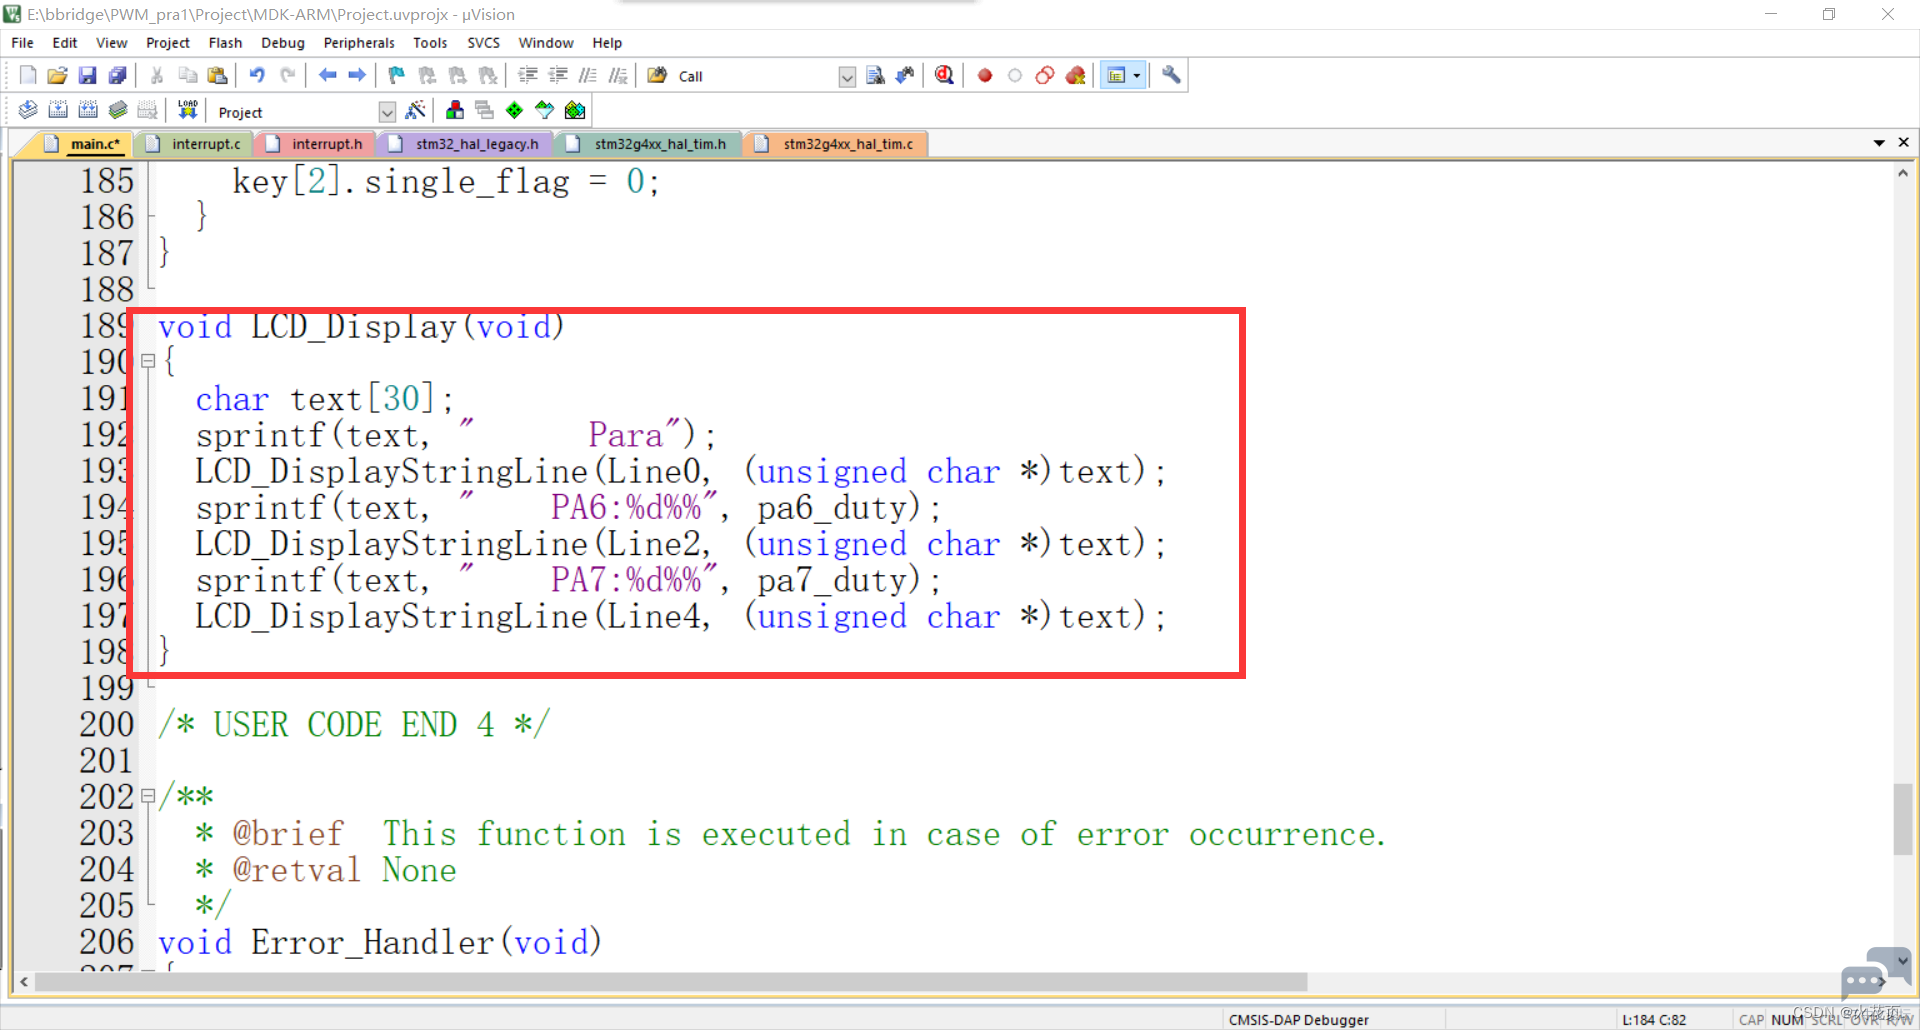
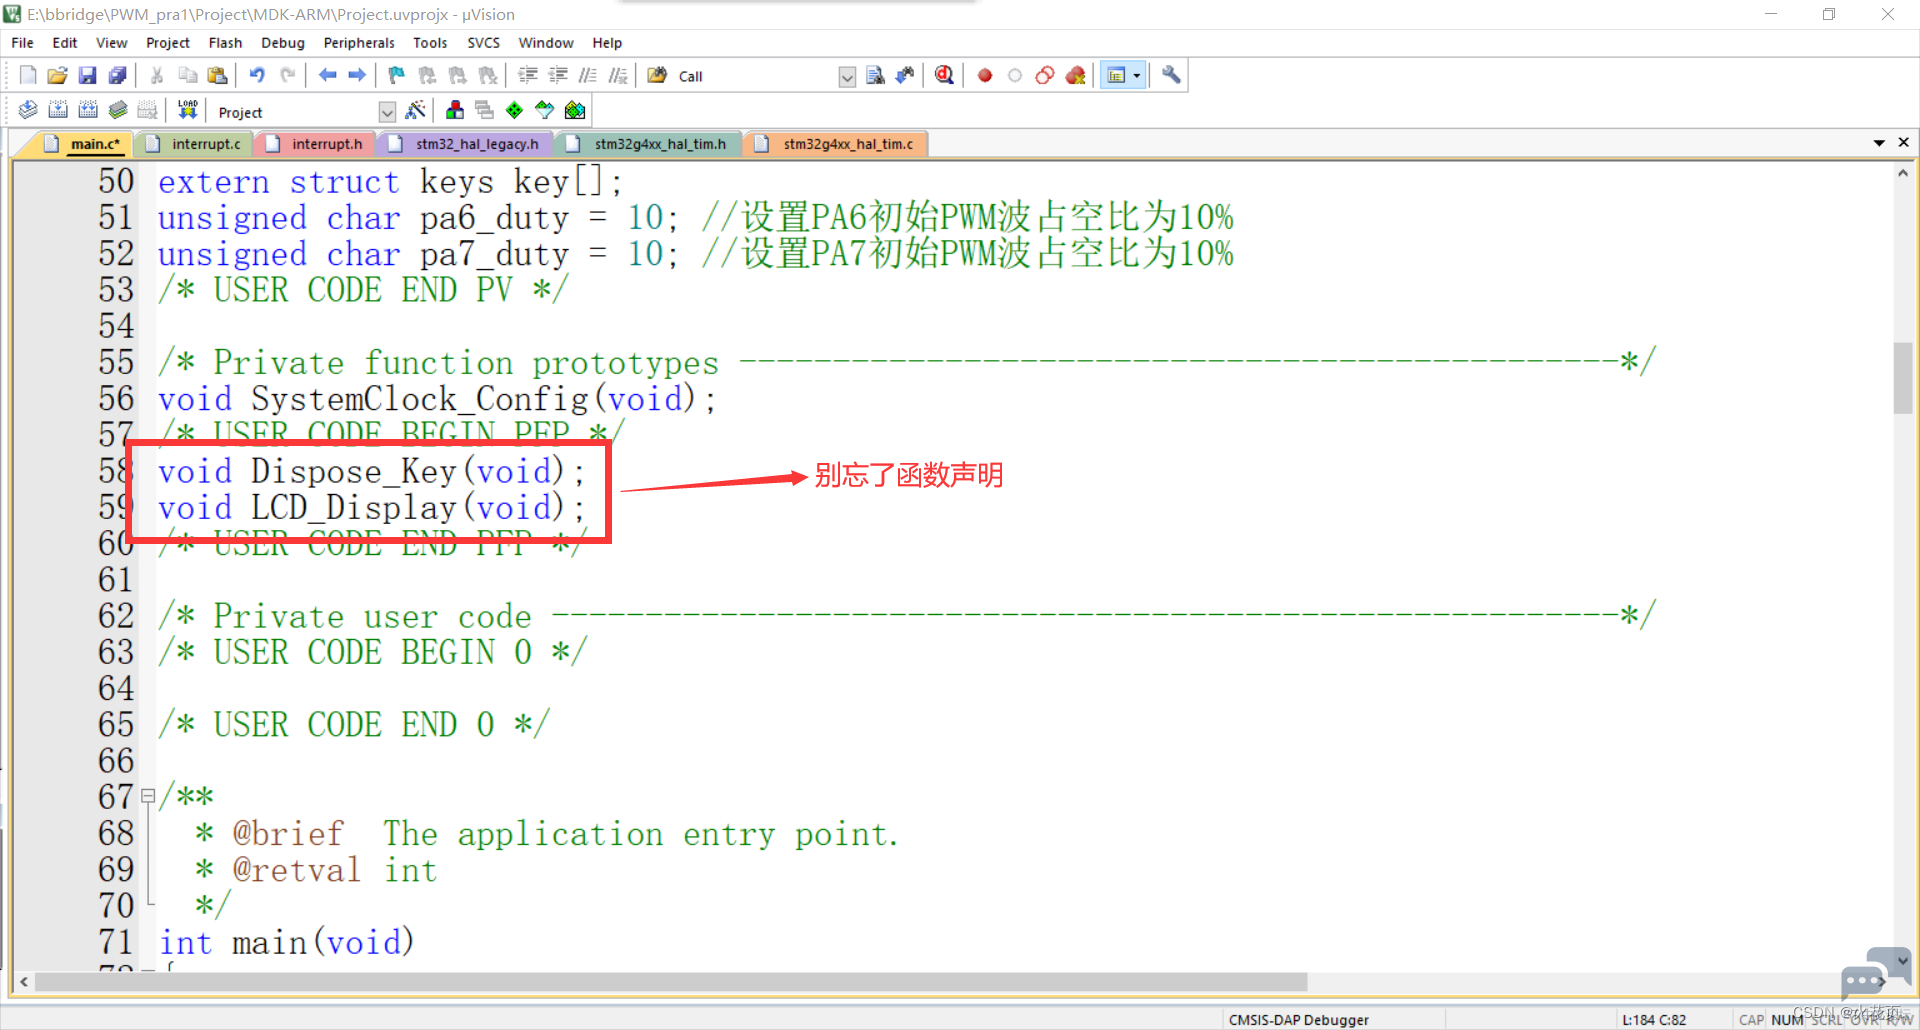
这里我们在main.c里面编写两个函数(Dispose_Key和LCD_Display)来完成题目要求
3 U+ q5 \4 j4 s4 M) t
9 Z: J7 y5 O T# l
 4 @& r& ` r' t9 f
. I6 B$ r, z' s( _1 p
 6 ^8 R! C% R2 o* B) g$ R4 i
1 D1 B! Z- m$ B$ x
 $ T- A% K) N# ]) D
# ?+ M$ J. n0 n7 ]
 2 q7 I' _& U# x/ P4 ^
* N9 ?6 O0 S. S/ o: R
 3 C) t. Y$ c4 B9 P4 y9 V* w8 a) |
+ ^# o% R& g; F4 I
以下是main.c的全部代码* X2 z- V) d' K* ^8 p9 b
- /* USER CODE BEGIN Header */
- n9 ]9 c3 Q: z: J: n: F - /**0 `, E- Q2 v& Q/ Q K4 A
- ******************************************************************************( y& K* C* Z0 |; W
- * @file : main.c
' J6 C, X4 u2 w1 `8 I% C4 `; I% w - * @brief : Main program body
5 I* Z. X$ u# M# } - ******************************************************************************
^ I& v4 c7 r2 J4 m" [ - * @attention, l3 L8 F; C! b4 e9 u
- *
5 M; y4 l6 ?$ l+ C: [! U- I - * <h2><center>© Copyright (c) 2023 STMicroelectronics.: m2 s$ ]( V2 q
- * All rights reserved.</center></h2>3 Z3 b' q5 J9 `1 G4 C. X
- *
$ t L7 H1 h5 n! w) ~$ U - * This software component is licensed by ST under BSD 3-Clause license,9 m& M2 b. o# ^( s
- * the "License"; You may not use this file except in compliance with the
2 ~7 Z, X0 O& b! S2 r* M - * License. You may obtain a copy of the License at:
: p7 G4 D/ N- j( H; H. A, B - * opensource.org/licenses/BSD-3-Clause
' D s+ W2 `' B( `0 x# ^ - *
& j4 S% o) X* e- ? - ******************************************************************************3 R# f9 d# p; }# U3 z' F! T
- */
. L) M6 U( R) s0 u - /* USER CODE END Header */2 T7 J' o% ] Z3 \+ \, q) H
- /* Includes ------------------------------------------------------------------*/
7 a! ~6 e$ p) w - #include "main.h", n+ J4 x3 x9 R7 }
- #include "tim.h"
/ q" {( G5 o& F - #include "gpio.h" y) b' j9 d# @' A3 C
- l5 F- P& }) A: Q, F- /* Private includes ----------------------------------------------------------*/5 j1 e% k7 u4 `: G6 m
- /* USER CODE BEGIN Includes */# c! k" Q! b: U# ]- [6 W+ w; P
- #include "led.h"( p8 _8 F7 `' y
- #include "lcd.h" N# i( T7 D7 E1 P) \. I3 ?
- #include "stdio.h"
; W! t, V( \- ~! ^ - #include "interrupt.h"
, e7 x( d2 u2 Y3 {% S - /* USER CODE END Includes */' x: h/ Q2 p- j. T7 J2 U
- # T( _9 S' J& r. z# S
- /* Private typedef -----------------------------------------------------------*/2 V, z- @4 g' E8 ]( m: b
- /* USER CODE BEGIN PTD */) W1 p. K7 \6 S9 o9 ^. V
2 ~* I r: l: V4 j$ b5 m$ N- /* USER CODE END PTD */
7 T8 h2 W) m2 r
# M- b1 r* D; G: A/ R- k- /* Private define ------------------------------------------------------------*/
6 h, K% _9 p6 {0 w+ L - /* USER CODE BEGIN PD */
" @# W% p, j) n/ \7 R: v4 } - /* USER CODE END PD */9 C0 l* S/ N% L+ S
# N- L; [: u* |- /* Private macro -------------------------------------------------------------*/
& n& n8 ~! w9 _; ^! d! r1 a - /* USER CODE BEGIN PM */
2 y* \! A$ B% ?4 u! O$ f5 }
# ]. ?3 H$ V7 r+ r3 w% E% q$ ]- /* USER CODE END PM */3 m* K# Y9 f) i1 ^& E* v
- 9 S, j1 S. E h. p: e8 n6 @
- /* Private variables ---------------------------------------------------------*/
8 o) Z; Z, S) Y5 g! H
1 l6 i- _1 K* o& g0 Q' N2 m- /* USER CODE BEGIN PV */* g* P) O+ R, k3 {% r5 d/ W
- extern struct keys key[];
9 ~ I# H) ~! W - unsigned char pa6_duty = 10; //设置PA6初始PWM波占空比为10%
" g; A+ I/ T2 t6 Z2 {- v - unsigned char pa7_duty = 10; //设置PA7初始PWM波占空比为10%% G4 K: Y. f4 m+ x: P$ i
- /* USER CODE END PV */, y, x8 ^& T7 o! a) m _
- 3 K7 q* U4 b( P
- /* Private function prototypes -----------------------------------------------*/2 r! p- ` N0 @/ c
- void SystemClock_Config(void);+ C0 x3 ^& I9 w
- /* USER CODE BEGIN PFP */
7 Y/ n+ P3 J- c6 E { - void Dispose_Key(void);9 R; t; Z; U5 S C, O w W
- void LCD_Display(void);. O" @; T# P$ [
- /* USER CODE END PFP */' Z" r7 J3 N/ o( F0 c, G
0 A9 h/ x, p- V4 {9 C- /* Private user code ---------------------------------------------------------*/
' I0 |% b; l) i1 r - /* USER CODE BEGIN 0 */
7 a' m W; h% Z - 3 Z4 \- i/ l* s% {
- /* USER CODE END 0 */2 K# x7 A! E" ~
- - N2 i8 G4 D8 R5 B* D+ i
- /**
1 `2 C1 c$ A: W ?0 r/ f: j - * @brief The application entry point.
" y7 h2 n( {3 h- \- u, h( F - * @retval int8 [3 K4 j% W) A, d U& t
- */
; Q: Z6 @- E- \/ {+ c - int main(void)
, O) @& u4 I: v I - {
1 h/ q% {- `$ e* e - /* USER CODE BEGIN 1 */
* K" c6 d' L+ G0 U2 F, V6 D
. I* H9 ?+ K1 F* A" L- M; y- /* USER CODE END 1 */
5 b6 C# V1 | P S$ Q+ B5 G2 v4 K
4 M* v* P8 Q' b, _* K- /* MCU Configuration--------------------------------------------------------*/
5 X: q" E! B1 ]5 b/ T
1 p% `$ ~) l( O- /* Reset of all peripherals, Initializes the Flash interface and the Systick. */
5 c6 W6 O5 i6 s# z; l - HAL_Init();2 O- Q: i/ H I. a+ l. d5 Y* s
- n1 y0 O$ S* a6 e8 c- {% h- /* USER CODE BEGIN Init */
2 ]6 f; M& ?8 f6 I+ |- P
- ?* K3 d' ]8 J4 Y* c! u. A. l( V- /* USER CODE END Init */2 K& Y/ o3 a8 G* p
- : ?7 f: X0 ]9 H0 R: G9 L+ @" J) W$ x
- /* Configure the system clock */
8 N2 R1 c) r1 O - SystemClock_Config();( W/ r7 t9 f; T% T# I5 C8 q
& s* P; ~- ~4 i4 C! ?$ }- /* USER CODE BEGIN SysInit */
6 f$ B2 A' E) |; ]( h0 c - 0 G" u4 ?: K2 d# b
- /* USER CODE END SysInit */
4 X& B4 S3 S7 j4 ~3 M2 e* U- [
# S( T/ h- J c# P" C- /* Initialize all configured peripherals */
( d$ m1 _/ @! }( n! i- e - MX_GPIO_Init();
5 h( I+ |: R5 Z8 C0 E - MX_TIM3_Init();, Z3 N1 f0 G p' _# k0 @' ?3 d( I% O
- MX_TIM16_Init();& l; x# K( a; z. {
- MX_TIM17_Init();1 u ~' P, O0 ]- {
- /* USER CODE BEGIN 2 */
6 s& r9 K, ~) l, U" Q) j - LCD_Init();
$ [0 K3 q- @) r1 e2 s; Z0 s - /* USER CODE END 2 */
$ `5 w/ s+ y$ M' I! J( _ - 7 `0 H9 S2 w% v- P! ^5 O# h; s
- /* Infinite loop */
5 x# P/ ?# u" ]% ] - /* USER CODE BEGIN WHILE */
* N$ N3 w; ~6 y4 H" ~/ l: v# } - LCD_Clear(Black); //清屏并将背景设为黑色 L4 m9 T | d3 C4 L
- LCD_SetBackColor(Black); //设置字体背景颜色为黑色9 \! P- x, F3 L4 Y9 a1 \
- LCD_SetTextColor(White); //设置字体文本颜色为白色* x2 Y( V9 V, l0 c- [- { b
* B, Z; m1 ~* U& f. R6 G% w- * _! Z0 e- ^; K' G, F) ?/ I
- HAL_TIM_Base_Start_IT(&htim3);' q5 y9 a( ~; i* V' E! D
- HAL_TIM_PWM_Start(&htim16, TIM_CHANNEL_1);
& i, h0 O7 }6 Z2 H- Z9 }7 ` - HAL_TIM_PWM_Start(&htim17, TIM_CHANNEL_1);: Y# Z" N3 ]3 X$ Z
- LED_Disp(0x00);
& w/ Q, y- }: R0 i6 a' g/ W - while (1)% A: f; e/ o* U! L' w
- {
) y# \7 E7 h5 \# l! u8 E4 `6 c - /* USER CODE END WHILE */
1 p1 N+ C5 ^' c) c8 [# h
: S# ~& y2 s# g g2 i- /* USER CODE BEGIN 3 */
; O0 b1 z0 ]1 b R+ i2 ` - $ V' P' _- B1 {/ z+ m5 x
- Dispose_Key();5 ]( S; K Y9 @+ B# Q7 J
- LCD_Display();
' C8 K+ g3 w) D$ `' k* K - }) |7 m, t9 O! \+ ^7 A2 z
- /* USER CODE END 3 */+ O# \- `' V* z" h% U
- }4 N* J0 I0 l, v' d9 Y
( u* o& Q4 E, D1 \( w- /**2 L' z1 `- ]0 d" B
- * @brief System Clock Configuration
& } v4 ?. s2 V5 H9 T; R! S - * @retval None
) q8 B& s' M$ A2 Z* {! y - */
; P3 D, i$ W: E: C - void SystemClock_Config(void)& }- [9 l& g6 D: Q; G$ o
- {
& `% n! ]5 B( j) v7 p) g1 R% C: s x - RCC_OscInitTypeDef RCC_OscInitStruct = {0};
4 U- j! g7 u$ p$ E - RCC_ClkInitTypeDef RCC_ClkInitStruct = {0};
" P+ K+ X; K1 H1 W, ~8 m6 U( e - ( c x. F4 `/ W- V; w" u: E
- /** Configure the main internal regulator output voltage
, Y& n1 N8 y7 s3 \3 @( P4 p9 R - *// f9 O A2 P6 v+ I) q: f
- HAL_PWREx_ControlVoltageScaling(PWR_REGULATOR_VOLTAGE_SCALE1);
) a* j4 \+ I% l* r - /** Initializes the RCC Oscillators according to the specified parameters( {5 q! D( G/ F6 i7 }; Q
- * in the RCC_OscInitTypeDef structure.. H: R& ]( l) I2 I B- C, f
- */
+ A: _4 H) y9 f9 ^7 s3 G - RCC_OscInitStruct.OscillatorType = RCC_OSCILLATORTYPE_HSE;
- [3 Q" Z2 |1 v F9 ?# v5 c* n - RCC_OscInitStruct.HSEState = RCC_HSE_ON;; U+ ]0 z/ b, v7 t, t
- RCC_OscInitStruct.PLL.PLLState = RCC_PLL_ON;
S) J" ^) ?$ f - RCC_OscInitStruct.PLL.PLLSource = RCC_PLLSOURCE_HSE;2 o, S3 f V1 f) z$ \
- RCC_OscInitStruct.PLL.PLLM = RCC_PLLM_DIV3;
3 V) e3 a8 L# ^% N' }# Z+ ^ - RCC_OscInitStruct.PLL.PLLN = 20;* B% i: ~( S/ N& p
- RCC_OscInitStruct.PLL.PLLP = RCC_PLLP_DIV2;
! f8 U) [" Y8 D: K V - RCC_OscInitStruct.PLL.PLLQ = RCC_PLLQ_DIV2;
% u+ \# U, L2 B. X: n: {. m - RCC_OscInitStruct.PLL.PLLR = RCC_PLLR_DIV2;8 _8 \+ y, y* a2 j# G K
- if (HAL_RCC_OscConfig(&RCC_OscInitStruct) != HAL_OK)2 o& d' M1 I$ C; n ]' d) L
- {% K% _: ~* Q0 C
- Error_Handler();, b7 S$ G, b$ P, i* S# e9 R
- }
- w# n) a; M$ o2 ^; J - /** Initializes the CPU, AHB and APB buses clocks* y3 \. `1 {0 X5 G
- */7 w F; H! _2 l) _8 V
- RCC_ClkInitStruct.ClockType = RCC_CLOCKTYPE_HCLK|RCC_CLOCKTYPE_SYSCLK
e y& r1 Z( E" W6 q, Z - |RCC_CLOCKTYPE_PCLK1|RCC_CLOCKTYPE_PCLK2;: e! i1 i! t5 E
- RCC_ClkInitStruct.SYSCLKSource = RCC_SYSCLKSOURCE_PLLCLK;2 C3 o" N0 g1 F1 k! |
- RCC_ClkInitStruct.AHBCLKDivider = RCC_SYSCLK_DIV1;
1 W2 K2 _+ j& p - RCC_ClkInitStruct.APB1CLKDivider = RCC_HCLK_DIV1;& r6 A& z8 n: Q; h& t
- RCC_ClkInitStruct.APB2CLKDivider = RCC_HCLK_DIV1;/ b9 M0 i7 q5 L4 N; E
4 {) [' ]5 T5 K4 l: X0 z- if (HAL_RCC_ClockConfig(&RCC_ClkInitStruct, FLASH_LATENCY_2) != HAL_OK)
* v# m3 K' y1 D - {& q5 i7 d5 q/ A8 s2 M! N4 @2 d" T$ S
- Error_Handler();) S- e' X% v8 L3 D
- }. j2 L) M; L: Z! R) y
- }
+ r5 G; E6 A" V8 X9 m1 c2 N/ N
0 x# G! o e7 z$ T9 G" E& ^1 M1 L- /* USER CODE BEGIN 4 */
# {. ~% Z6 t- [) P5 o# @3 W- Z6 X - void Dispose_Key(void)) k- p. {& [; Q& G# @
- {
2 T/ s% \- Z! L2 V% W - if(key[1].single_flag == 1)3 q1 T' K! G0 p4 X
- {
( Z* u( w4 P" U" N: } - pa6_duty += 10; //每次B2按键按下PA6占空比加10%7 @' u0 i$ ]$ P
- if(pa6_duty > 90) //加到90%重新返回10% M7 I5 E! S, M1 [! F* W
- pa6_duty = 10;
$ t2 U* U, `: A' x: Y5 ~ - __HAL_TIM_SetCompare(&htim16, TIM_CHANNEL_1, pa6_duty);//将pa6_duty的值设置到比较寄存器中
4 v4 i, X3 R3 ^/ I( b% ^$ r! e - key[1].single_flag = 0;/ u+ j) Y% E2 e+ Y
- }" a0 x8 q- W* m7 \ S( R) Q
- if(key[2].single_flag == 1)$ F( ^( g$ G/ n, H" N+ q7 }" I
- {
; A0 }) d8 V4 }+ [% B5 ~+ q - pa7_duty += 10; //每次B2按键按下PA6占空比加10%* F- Z, L+ B! w0 Q* V5 M3 X( N
- if(pa7_duty > 90) //加到90%重新返回10%( [0 {& b4 l, d% v
- pa7_duty = 10;9 z9 x% K9 @+ f7 Y
- __HAL_TIM_SetCompare(&htim17, TIM_CHANNEL_1, pa7_duty);//将pa6_duty的值设置到比较寄存器中
- F; n9 _: o7 b1 i - key[2].single_flag = 0;# o! g) ?8 ^5 [! p
- }2 q- w4 Z, K }. _5 k
- }$ m: _1 ]! ?: n _8 V
- : a4 t3 \7 k$ W+ Q) l2 \8 m
- void LCD_Display(void)
/ J, k8 |4 Z* y" O* C8 n - {& \1 Z0 O; i) A! n o( W6 E2 u
- char text[30];! n8 @# Y* \$ A4 D6 z0 ^& d H
- sprintf(text, " Para"); P* H2 D; B' {4 R0 R! L$ t
- LCD_DisplayStringLine(Line0, (unsigned char *)text);
5 f8 U, M% @$ v/ L3 q0 t - sprintf(text, " PA6:%d%%", pa6_duty);- b+ P, z, W; C7 g: c
- LCD_DisplayStringLine(Line2, (unsigned char *)text);
) k. b& ]" ?9 t9 J - sprintf(text, " PA7:%d%%", pa7_duty);, h$ u [' c r; G' t2 g$ H
- LCD_DisplayStringLine(Line4, (unsigned char *)text);
. } U1 ~& @& T% ~; N - }
4 ~9 R w' {: C1 q6 p0 j0 {
7 D$ l6 \% I* \) H; @- /* USER CODE END 4 */
* S3 {% Q& e8 F5 v [/ {/ n
4 w/ I/ P. p6 H# `( {& b6 g- /**" O! }5 q' g7 Z! a
- * @brief This function is executed in case of error occurrence.0 I8 B1 Z: c- I# W* k! n8 H
- * @retval None8 M; j& Q6 a# v {8 l% h
- */
' M# d7 ]4 ^6 |/ K' [ - void Error_Handler(void)
5 B. B; Z3 O# z. h( S - {4 @5 |2 N3 H' s; f0 d4 r9 @9 u
- /* USER CODE BEGIN Error_Handler_Debug */
- i. \: w) q! r, p - /* User can add his own implementation to report the HAL error return state */( E! Q; K8 i% g
- __disable_irq();
; ~ g, M' f( A" z - while (1)
4 c* n! C. N0 {! j7 }6 z: P2 x - {) v3 @' p- C" |$ e2 E' w3 t
- }! P1 {8 B! O' U, w! @% O- Y
- /* USER CODE END Error_Handler_Debug */4 B$ M, Z& e& e, u. d7 D+ A" v
- }
: w6 i: Z; s4 C# t3 m& y0 x3 y
7 |) m& ?; p. c" }0 J4 p9 u- #ifdef USE_FULL_ASSERT
/ d1 X e; E9 n7 b/ n6 _ - /**5 f, k. P5 N2 F
- * @brief Reports the name of the source file and the source line number ~/ R- c, [3 l+ G0 ^
- * where the assert_param error has occurred.
) z) l9 o" L- P9 ^: J4 \) V - * @param file: pointer to the source file name- w& _5 M6 v- q$ M4 s, Q1 Y3 r6 W
- * @param line: assert_param error line source number, r, H4 ]9 O1 ?2 @) z8 f& N2 ]/ {
- * @retval None
$ b: ?* S0 K! p: T" E9 N! O7 [ - */
' ?3 D( t; j+ `2 N) m - void assert_failed(uint8_t *file, uint32_t line)6 r- J# _# C% C5 w
- {% F; J. p6 R8 y& p- o
- /* USER CODE BEGIN 6 */' c, Q* ]0 V/ X/ S( K
- /* User can add his own implementation to report the file name and line number,
$ _7 z4 ]; P; q4 k! Q: z& J - ex: printf("Wrong parameters value: file %s on line %d\r\n", file, line) */
( S% Y& x7 l7 v - /* USER CODE END 6 */
" Z8 o2 b7 f5 ^, J1 o5 e9 d7 `8 d - }
! B2 Q) y1 m/ S* B8 @' t: v3 L - #endif /* USE_FULL_ASSERT */
5 m/ K, N; @4 @& e* r2 b1 K! R6 C5 f+ w
& V2 O! M* f, |3 \: t- /************************ (C) COPYRIGHT STMicroelectronics *****END OF FILE****/
' H5 B1 U- T: Y, p. K, Z
- g+ l8 M9 p5 _( r' t8 M- \4 Y
3.演示效果% v/ `3 j7 E+ M, y$ e( N4 ^
3 x* W% \* r5 [! g+ ~ J
 2 K1 u( q; R$ E4 r) S5 i
- g8 \: O3 y7 B' x1 H
由于我当前没有示波器所以实际演示做不出来,等学完了定时器的IC捕获就可以进行演示了。6 S% E$ r3 ~4 \" n1 N
————————————————4 R; m7 q' X0 l9 z9 U' j x
版权声明:火花页.
$ ?4 F& C. ^6 N
; b- D- a/ k+ O* S: v, y/ ^* V1 H
2 Z, u8 r, o3 u) q: g* R |





 STMCU小助手
发布时间:2023-3-1 22:44
 微信公众号
 手机版