STMCU小助手
发布时间:2023-3-5 12:48
|
有人使用STM32H7系列芯片开发产品,其中用到TIM1/TIM8两个定时器做PWM输出,并且TIM1/TIM8建立起主从关系同时启动,使用完全相同的时间参数和PWM配置,各自输出3路同频同相的PWM驱动信号。不过,在使用过程中,可能时不时地需要暂停两个定时器的输出,等到适当时机再启动全部通道PWM输出。可他发现,2个定时器的PWM输出刚开始还同步得好好的,但随着程序的运行,一段时间后,来自两个定时器的PWM输出明显不再同步了,而是出现了相移。 我这里各选TIM1/TIM8的CH1来做说明。比方说,程序刚开始运行时,来自2个定时器的2个通道PWM输出是完全同步的,如下图所示: $ d0 R( F/ q3 U% e" C" C! R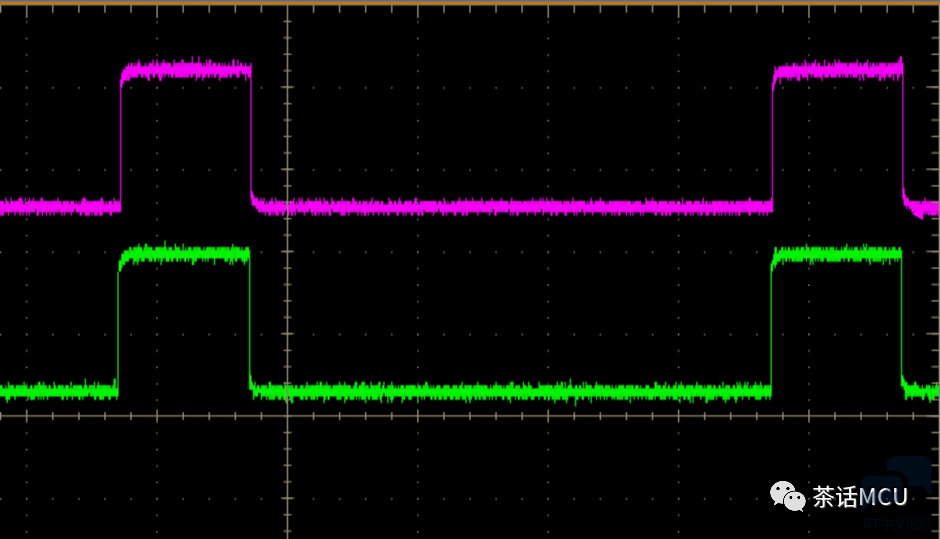
LATER…… 经过一段时间后,2个定时器的PWM输出变得有相差了,就像下面的样子,两个定时器的PWM输出相差随着程序的运行还在不停变化,输出不再有同步可言。 D7 o" y) Z# H% c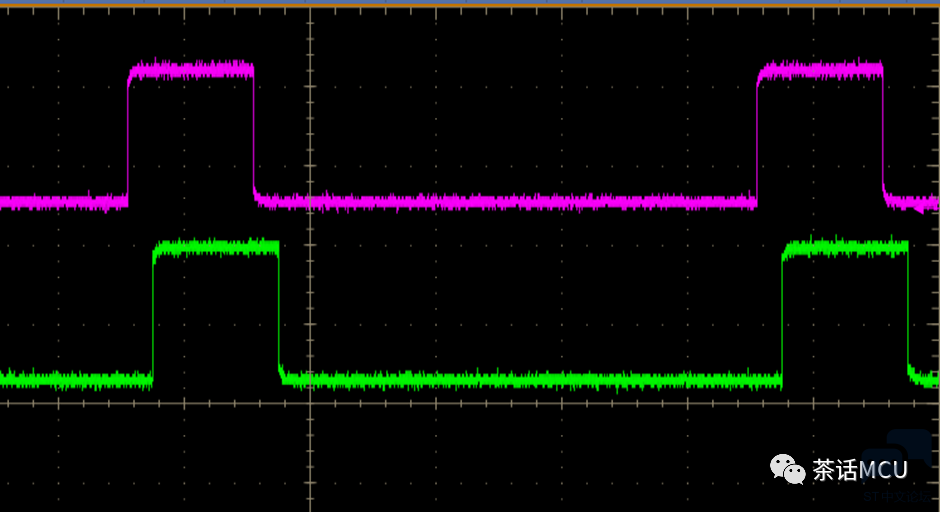
经过测试发现,如果没有中途时不时的通道启、停动作,2个定时器的PWM输出倒是一直同步得很好。也就是说,中途不时地对输出通道的启、停导致了PWM输出的相移。 查看了他的相关操作代码,大致是这样操作的。【下面是我参考客户写法重写的验证代码。TIM8是MASTER,TIM1是SLAVE。功能简单、清晰,就是让来自TIM1和TIM8的2个通道先运行一会,然后暂停一会,这样循环。下面代码重点看while(1)循环体。】
使用上面测试代码运行一阵子后,本来同步得很好的2路PWM波形就渐渐产生相移了。 这里调用的HAL_TIM_PWM_Stop()函数来关闭指定通道的PWM输出,是有效的。不过,当我们点进该函数里面去阅读时,该函数不仅关闭了相应通道的输出功能,连计数器也关闭了。下面截图是该函数的内容,其中箭头所指是关闭定时器的计数器的代码。 3 _1 L5 {& E5 D. ?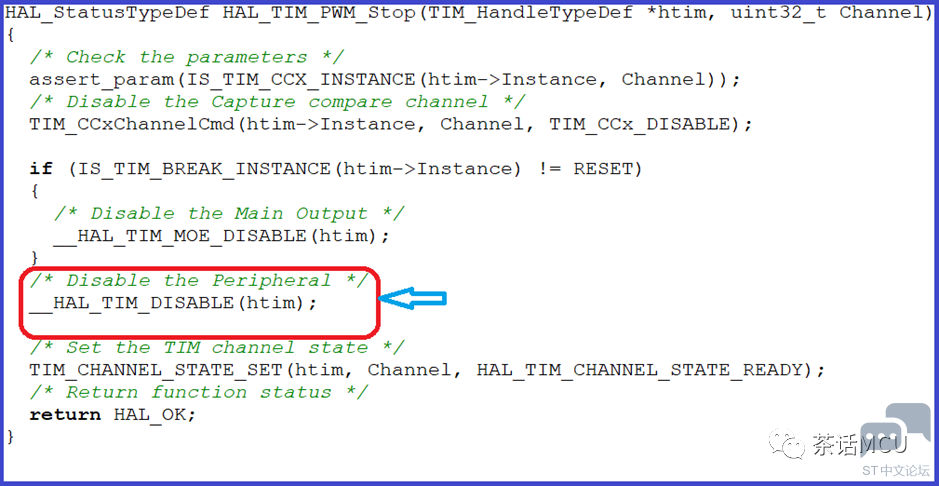
根据客户的需求,每次关闭通道输出只是临时性的,每次一同把计数器也关断似乎太过了,不是很合适的做法,明显不必要。那么,如果我们把这个函数换成只针对定时器通道的输出功能做关闭、开启的函数会怎么样呢? 在HAL库里,有个函数就是实现此功能的: //关闭通道输出功能 TIM_CCxChannelCmd(TIMx, TIM_CHANNEL_1, TIM_CCx_DISABLE); //启用通道输出功能 TIM_CCxChannelCmd(TIMx, TIM_CHANNEL_1, TIM_CCx_ENABLE); 我们把前面的测试代码改换成下面的写法再来验证。
针对修改过的测试代码进行验证,结果发现来自2个定时器的PWM输出同步得很好很稳定,不飘不移了。 b3 P- h" w! E5 B4 p; g 第2种新写法跟原写法的最大差别就在于-----新写法的代码里对通道输出做启停操作时完全不涉及计数器的开、关, 2个TIMER的计数器自始至终就不曾受到其它干预而影响正常计数,一直在持续地、按部就班地、周期性地计数,因为完全相同的时间参数,所以2个计数器的计数也保持着很好的同步。 现在的问题是,为何第一种写法会让2个定时器的PWM输出产生相移呢? * P$ V& ?1 z% i5 v% P 原因就出在使用HAL_TIM_PWM_Stop()函数来关闭通道输出这个做法上,这里调用它来实现通道的关闭不合理。前面我们分析了,该函数不仅关闭通道输出,而且还停止了相应计数器。我们看看其中的两行关闭通道PWM输出的代码: 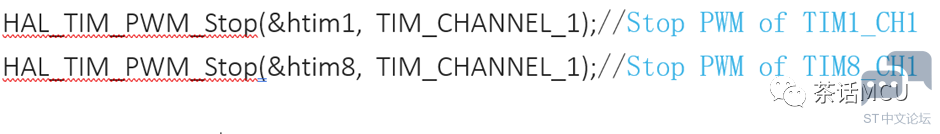
在程序里面,一前一后,即先停止TIM1的计数器,然后才停止TIM8的计数器。显然,因为这个先后关系,导致TIM8停止时总要比TIM1多计些数。这里我们简单点以便于沟通,假设TIM8停止计数时比TIM1多计2个数。也就是说每次对2个通道做关闭操作时,同时对2个计数器也做一次停止操作,每次对定时器的停止操作使得TIM8比TIM1多计2个数。随着这种操作次数的增加,每次重新启动2个定时器时,2个计数器的起点值的差距也在增加【当然,这个差距变化可能会有周期性】,最终导致2个定时器的PWM输出产生了相移,而且相移还在不断变化。 ) d$ [ D( f& H% ` 关于频繁启停通道导致2个计数器每次停止后再次启动时的计数器起始值的差值总在变化的结论,我换个比较通俗形象的类比说法来解释。 假设有2个运动员A和B,下图中的红星和绿星分别代表这两个运动员。他俩经常一起绕圈跑步训练,跑步速度一样。我们现在模拟2个场景。 8 |( y" N) M. e5 d9 F$ N 第一个场景,就是他俩一起从某点开始跑步,要跑就一起跑,要停就一起停。显然,这样的话,任何时候他俩都是在一起,物理上来看二人相对静止。此场景对应下图中的左边圆圈情形。 7 k, B# ~6 |5 a6 [- f 第二个场景,还是他俩一起绕圈跑步,跑步速度始终一样,不过这时旁边多了个教练。当他俩从某点开始跑起来后,若要停下歇息需得到教练指令。这个教练有个习惯,每次都是先叫A停下,然后才叫B停下歇息,导致每次2个人停下歇息时,B总要比A多跑两步,但二人每次重新起跑时又是同时的。就这样持续,不难想象二人之间的距离总是在变化,再也看不到 场景1情形下的相对静止了。这两个运动员在跑道上的间距变化就像基于第一种代码写法下的2个计数器值的差值变动。见下图的右边圆圈红星与绿星的间距变化。这里只画一圈示意下。- F( D. |5 p, G+ _( A& {$ p( a; Y) t 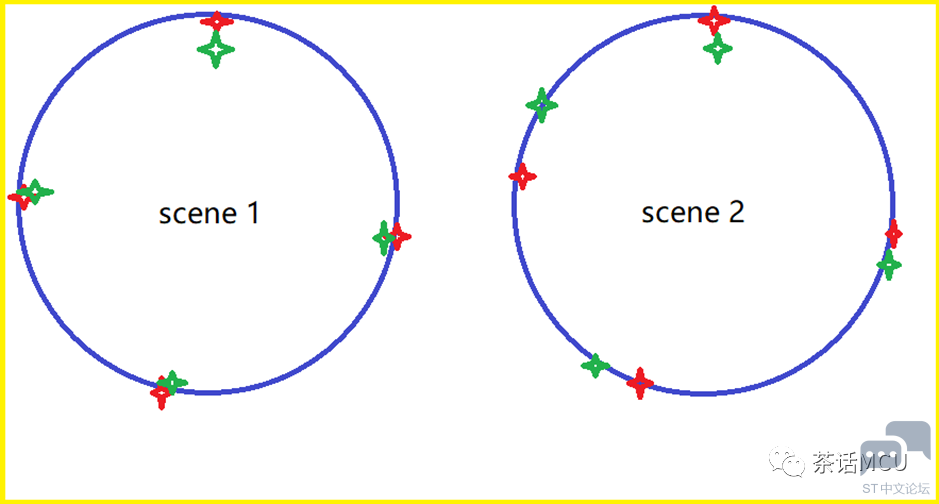
我们知道,这里定时器的PWM输出是根据TIMER比较器的值与计数器值的比较结果而决定其输出电平。尽管2个定时器的基本配置参数都一样,但由于频繁启停计数器,导致每次启动时计数初始值都在变化,进而导致PWM波形输出不再保持同步。 这样说可能有点抽象,我们不妨结合下面图形看看会直观点。下图带箭头斜线示意计数方向、计数起点、终点。红色虚线表示2个定时器CH1设置的CCR值的水平。 基于客户原写法代码,假设经过多次针对通道的启、停操作后的某个时刻【Tx】重新启动2个定时器及PWM输出,A,B两点表示TIM1和TIM8计数器在Tx时刻的起始值,其它配置参数都一样。下面是基于应用当前场景,分别来自TIM1/TIM8的2路PWM输出波形示意图。【这里假定TIM1和TIM8的使用相同配置,且当CCR>CNT时输出高,否则输出低】 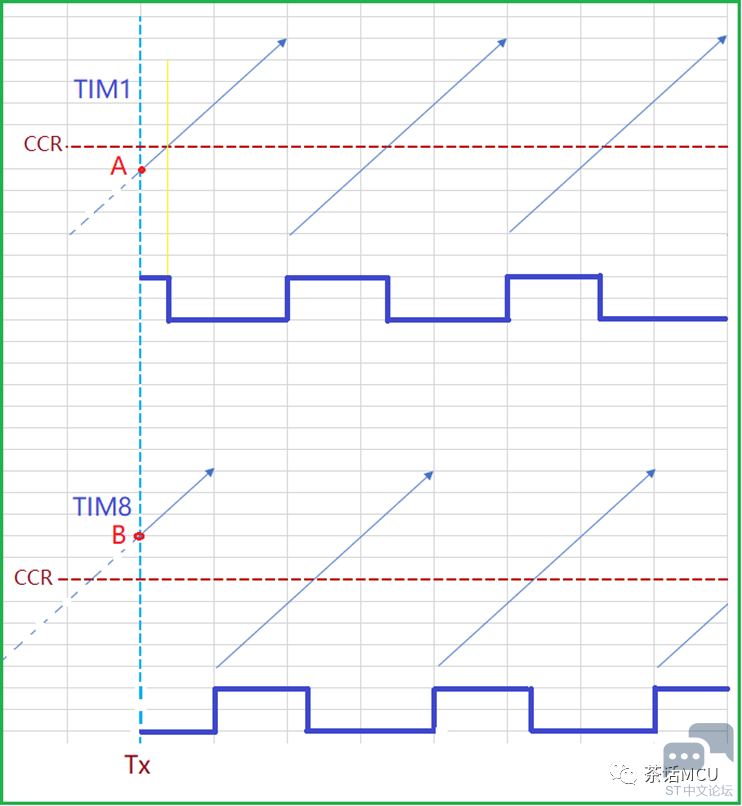
因2个定时器采用完全相同的配置,所以2路PWM波形特征是一样的。但由于启动时刻2个定时器的计数初值不一样,输出的波形却有了相差,如上图所示。 2 V! X; x, B# V) V& Y, v; i 这里或许有人会问,原始写法里调用HAL_TIM_PWM_Start();是不是也不太合理呢?谈不上不合理,但用得不太合适,从功能实现上看不够简洁、利落。这里TIM1/TIM8基于触发启动的主从关系,作为主定时器的TIM8的启动放在TIM1的后面就可以了,TIM8启动的同时启动从TIM1。 结合这里的应用,改过写的第2种代码比较清爽简洁。那么,顺便问一句,可否在原写法的代码基础上不做大的改写,只做局部微调来解决问题呢?答案是肯定的,我也做过较长时间的验证测试。有兴趣的话可以自行研究下,其实前面文字里也隐含了答案。 8 m3 H$ L- i q: _+ v/ f 转载自: Miler |
《STM32CubeMX2 实战课程》学习笔记5+CubeMX2生成的Uart初始化代码中没有使能
《STM32CubeMX2 实战课程》学习笔记4+FreeRTOS中的SysTick错误及改正
使用stm32C542做的低功耗密码锁示例
《STM32CubeMX2 实战课程》学习笔记1+由MX2生成MDK5项目并打开
《STM32CubeMX2 实战课程》学习笔记3.+sleep/stop/standby低功耗模式的入口
《STM32CubeMX2 实战课程》学习笔记2+MX2生成的MDK5工程中添加已存在文件(*.c / *.h)
【STM32MP257-DK】01开发板开箱、ST MPU 生态资源使用、环境搭建以及镜像更新
基于STM32在线升级OTA经验分享
【STM32C0测评】Nucleo-C092开发板驱动DS1302实验
Keil下的STM32N6之RAM运行工程配置说明
 微信公众号
 手机版