你的浏览器版本过低,可能导致网站不能正常访问!
为了你能正常使用网站功能,请使用这些浏览器。

STM32 PWM输出

[复制链接]
STMCU小助手 发布时间:2023-3-8 12:00
01、PWM介绍( I0 v  ]6 B  z8 L- m
PWM定义:脉冲宽度调制(PulseWidthModulation,PWM)简称脉宽调制。通俗讲,PWM是一种对模拟信号电平进行数字编码的方法。通过高分辨率计数器的使用,方波的占空比被调制用来对一个具体模拟信号的电平进行编码。PWM信号仍然是数字的,因为在给定的任何时刻,满幅值的直流供电要么完全有(ON),要么完全无(OFF)。电压或电流源是以一种通(ON)或断(OFF)的重复脉冲序列被加到模拟负载上去的。通的时候即是直流供电被加到负载上的时候,断的时候即是供电被断开的时候。只要带宽足够,任何模拟值都可以使用PWM进行编码。
2 u5 |' a1 k& c! y3 B

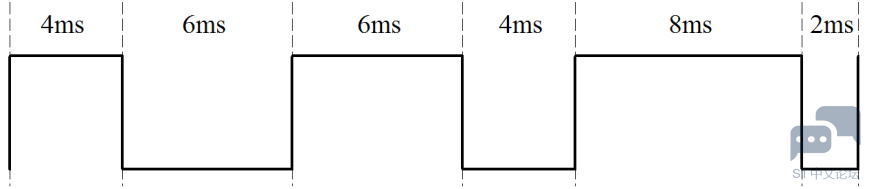
4 ~- N$ p- F) Z6 v2 Q占空比定义:占空比就是高电平所占整个周期的时间,如下图所示:
$ v0 C' t0 h6 T8 D9 `$ x3 Y8 T3 b
aHR0cHM6Ly9tbWJpei5xcGljLmNuL21tYml6X3BuZy8wUmc4RGRwQWliZlU5ZkdmTUJtekxyc1MwYWli.png 8 \( m8 D; e" V' n$ R" O

# u1 o; A+ ~& _' K第一个PWM波,周期为10ms,高电平的时间为4ms,所以占空比为40%,同理第二个PWM波为60%,第三个为80%。+ L8 v( q( ]7 J: _6 Z1 ]
5 M2 E5 U) Y% ~2 J6 k
PWM的频率: PWM的频率的整个周期的倒数,所以说上图PWM的周期为1/0.01,也就是100HZ。改变PWM的频率是通过改变整个的周期实现的。所以通过改变高低电平总共的时间、改变高电平占总周期的比例就可以实现任意频率、任意占空比的PWM波。* L  E: p  n5 _2 x  Q1 [4 B+ r- R7 B

* _1 ^  K4 b% N( e; y# S$ VPWM的用途和优点:电机调速、功率调制、PID调节、通信等等,配置简单、抗干扰能力强,从处理器到被控系统信号都是数字形式的,无需进行数模转换。并且让信号保持为数字形式可将噪声影响降到最小,噪声只有在强到足以将逻辑1改变为逻辑0或将逻辑0改变为逻辑1时,也才能对数字信号产生影响,这是PWM用于通信的主要原因。
) h& G8 q* [9 }1 d* _; W7 b5 @/ P4 ?( f2 C
7 Z* K, q! @4 {5 ^+ A6 W4 f% i
02、STM32的管脚复用
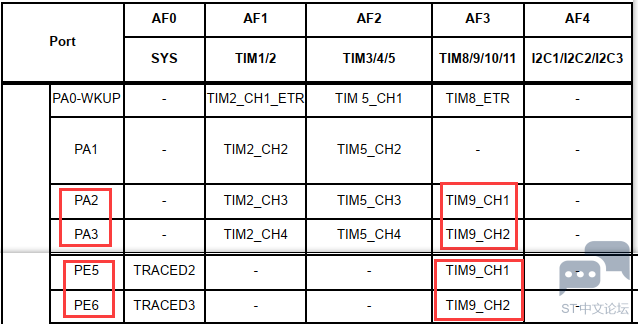
- I+ D0 w. }9 h7 HSTM32没有专门的PWM引脚,所以使用IO口的复用模式。首先确认PWM功能的输出管脚,使用定时器9。从下面的框图中得知,timer9只有两个输出通道,所以timer9只能输出两路PWM。
- {. x2 X" {( j% z4 v/ x# l3 X: O; I# V; C% Q, ]
aHR0cHM6Ly9tbWJpei5xcGljLmNuL21tYml6X3BuZy8wUmc4RGRwQWliZlU5ZkdmTUJtekxyc1MwYWli.png & E# p8 y% ^. B3 m$ h7 ]4 G" l

7 [, G8 |, ~! ^在STM32F207数据手册中的Alternatefunction mapping图片中,timer9的两个通道分别可以复用为PA2,PA3,PE5和PE6。
' w; L7 j4 _+ F+ q1 J# H8 |
+ N5 ^3 y/ G* O; {1 P* ?) |
aHR0cHM6Ly9tbWJpei5xcGljLmNuL21tYml6X3BuZy8wUmc4RGRwQWliZlU5ZkdmTUJtekxyc1MwYWli.png
" ]" U) H( g" g9 p0 B: i" h: k
- I$ M3 U5 {% V: ^6 O) M; @" z) S7 M0 Q/ j+ ~
03、STM32输出PWM原理- `0 D8 ^5 k, q& `. Y
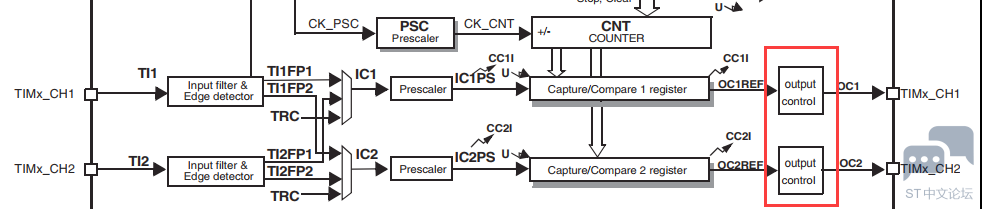
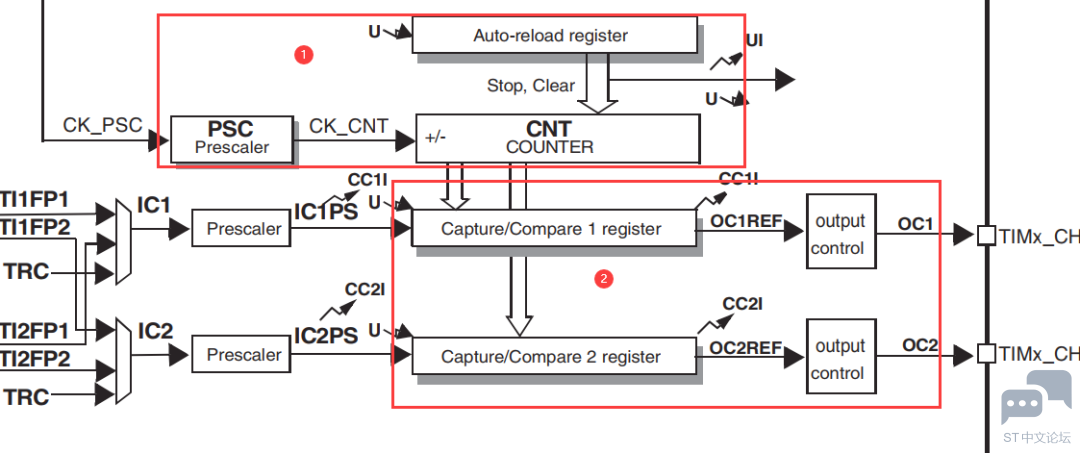
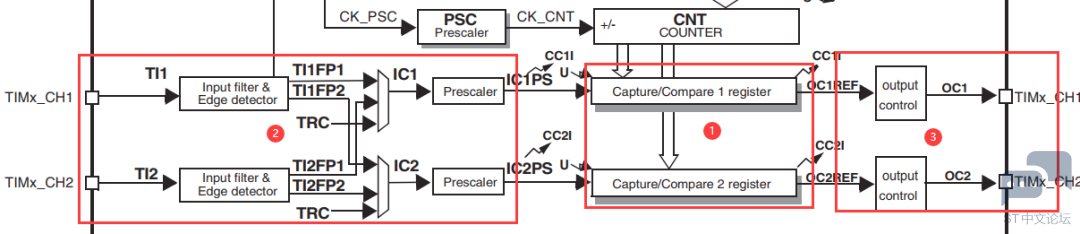
下图中的①部分,,关于影子寄存器,也在《STM32影子寄存器》中讲述,下文不再赘述了。本文将重点在②部分,捕获/对比通道讲解,其中STM32的PWM就是利用对比通道实现的。
+ p- G; D) u1 ~$ H9 B7 N' E
: X' a+ G5 C. g4 w
aHR0cHM6Ly9tbWJpei5xcGljLmNuL21tYml6X3BuZy8wUmc4RGRwQWliZlU5ZkdmTUJtekxyc1MwYWli.png 8 i" L9 I1 I8 q( g

2 V! O( d" L, g) v5 k- q( N$ T
Pulse Width Modulation mode allows you to generate a signal with afrequency determined by the value of the TIMx_ARR register and a dutycycle determined by the value of the TIMx_CCRx register。
0 C! q5 ?. e: _# L  d. _1 {) o7 N& G" `# Z
节选自STM32F207 Reference manual手册
6 r( n. |* p7 T0 a$ Y: S, `
/ Y7 o4 |: m( C, k! K0 u* S脉冲宽度调制模式可以生成一个信号,该信号频率由TIMx_ARR 寄存器值决定,其占空比则由TIMx_CCRx 寄存器值决定。9 F: T8 Z- T$ x0 K3 V! R5 I

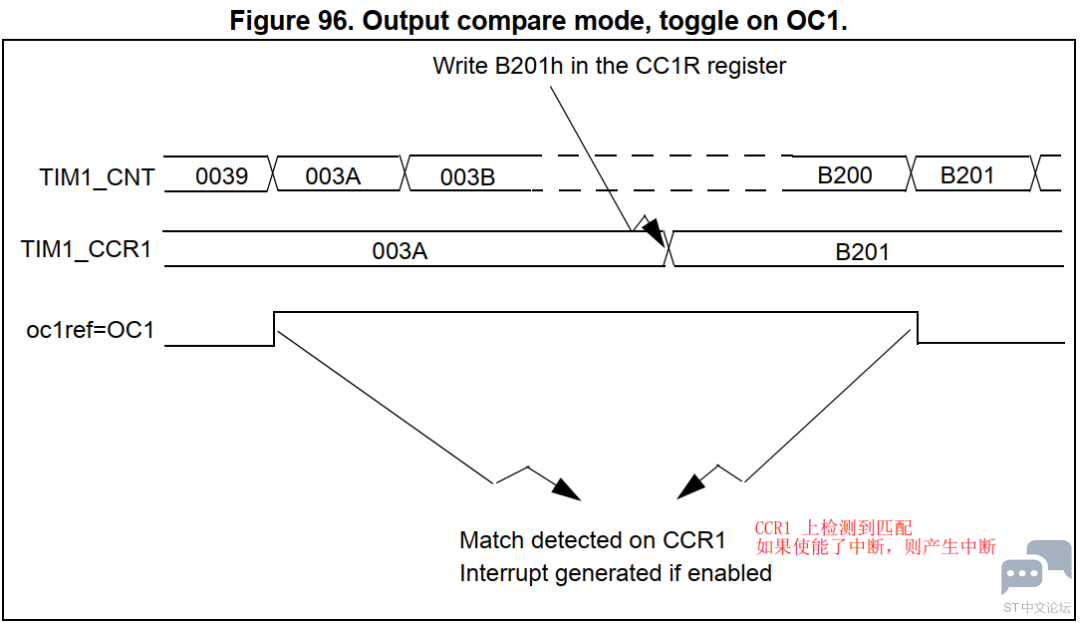
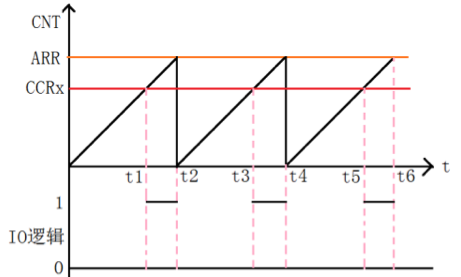
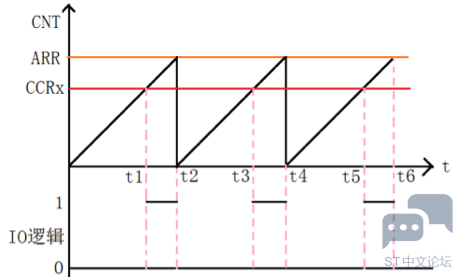
- `- P) L9 c: W: |7 e& s8 N从下图可以看出,当CCR寄存器和CNT计数器数值一样时,会产生动作(改变通道对应的GPIO电平)。由于CNT溢出时,重载值由TIMx_ARR寄存器值决定的。所以说TIMx_ARR寄存器值决定周期,而TIMx_CCRx寄存器值决定CNT溢出时,经过多久会产生动作(改变通道对应的GPIO电平),也就是决定了占空比。
& e: ?/ {+ o4 k! x% _. V' ?. Z. u* M$ ~0 Z  W5 L8 Z8 T
aHR0cHM6Ly9tbWJpei5xcGljLmNuL21tYml6X3BuZy8wUmc4RGRwQWliZlU5ZkdmTUJtekxyc1MwYWli.png 6 W! c  ]' m% f2 K, h
% K% T  t# ?7 A8 l5 Q' m4 ]" ]
以向上计数为例,重载值为ARR,比较值为CRRx
" z' I( ^$ m3 p; k
; O3 ?& G% e7 [& h
aHR0cHM6Ly9tbWJpei5xcGljLmNuL21tYml6X3BuZy8wUmc4RGRwQWliZlU5ZkdmTUJtekxyc1MwYWli.png
! Q& B, B9 u6 t/ r6 q/ q7 B- W
* |* c2 K) g$ u4 C8 }' M: f上图可以看出:
# q9 [# i/ K& D- x' L+ A: c0-t1段,定时器计数器TIMx_CNT值小于CCRx值,输出低电平。
* J" `+ L9 v6 n0 j3 S; qt1-t2段,定时器计数器TIMx_CNT值大于CCRx值,输出高电平。: \; U/ s  i$ ]4 {4 b5 A3 V* l" @

. N4 w& [4 V/ {' {( V- o
当TIMx_CNT值达到ARR时,定时器溢出,重新向上计数...循环此过程至此一个PWM周期完成。
4 L( F1 x) d/ U2 f6 u+ a* K9 f/ W% M2 v' _" P1 H
上图更加形象的说明了) y4 D! T; U5 O: N& n: H4 l  o
1.信号频率由 TIMx_ARR 寄存器值决定。) g7 ?' m# h7 k0 M1 J
2.占空比则由 TIMx_CCRx 寄存器值决定。7 u- S  i& p" J; o
& C! c; G- P( N; K3 l- F* f
STM32输出PWM的过程:
7 l& M0 C8 L5 ~( w: B; d( ^. i1 Z1、首先配置GPIO,配置定时器,具体参考一下代码。定时器配置参考《STM32基础定时器详解》。
# q% _7 J8 h2 w5 {) a% V6 H/ e2、捕获/比较通道使能比较通道。+ u" `, q" m$ t8 Y$ h9 H! @$ c* R
$ l) }0 G0 K2 z4 g9 y
aHR0cHM6Ly9tbWJpei5xcGljLmNuL21tYml6X3BuZy8wUmc4RGRwQWliZlU5ZkdmTUJtekxyc1MwYWli.png 1 F5 u) h/ N) Y0 C0 q. x2 A

5 o9 y" `# R+ y
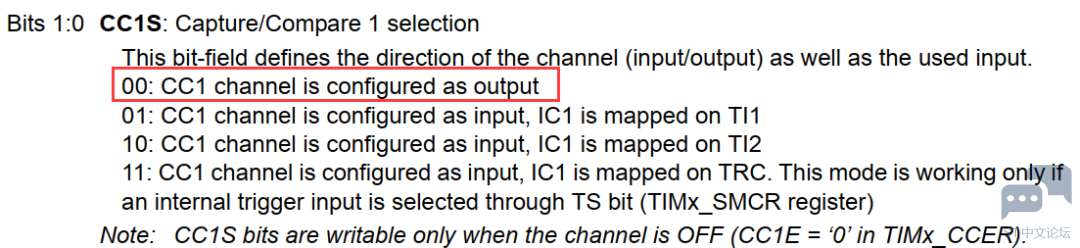
上图看到,①寄存器名字为:Capture/Compare1register。可以选择从②处输入捕获,也可以选择从从③中输出,也就是我们需要的PWM输出功能。选择捕获通道,还是选择比较通道,在框图中没有找到具体的说明,但在TIMx_CCMR1寄存器CC1S[1:0]控制位使能。& y" @# t% f' ?, i: ^
5 r4 C% g2 L; d: A. ?6 G
aHR0cHM6Ly9tbWJpei5xcGljLmNuL21tYml6X3BuZy8wUmc4RGRwQWliZlU5ZkdmTUJtekxyc1MwYWli.png
) F" g6 _8 ]  h8 _

8 U5 P! ^( w( r3、使能完输出,就要配置PWM输出了
, c& V- X% I. m8 H1 I- x1 }9 ?& B  J5 ~
aHR0cHM6Ly9tbWJpei5xcGljLmNuL21tYml6X3BuZy8wUmc4RGRwQWliZlU5ZkdmTUJtekxyc1MwYWli.png
9 J+ Y* M9 J* a: M( C: i5 j: W3 ]

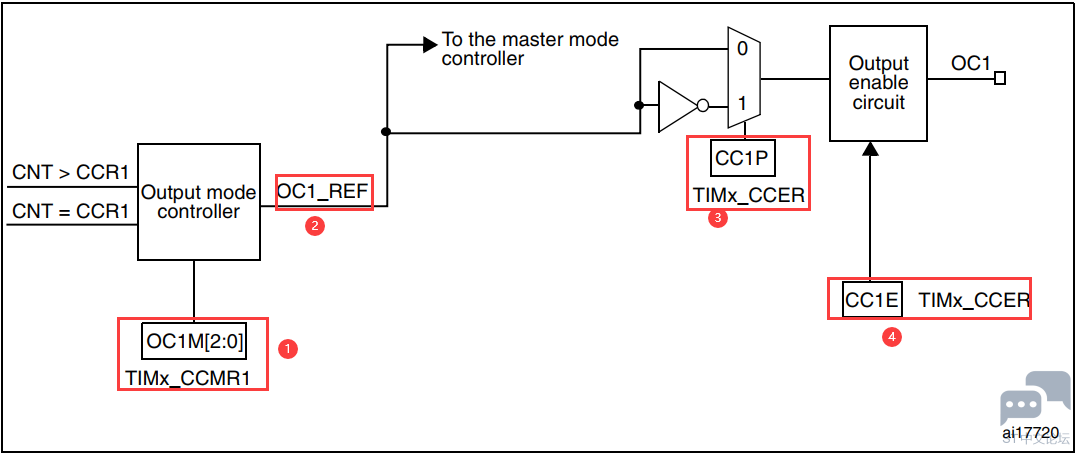
& P! v! d2 M8 r% O' {) X  m2 M# k①TIMx_CCMR1寄存器的OC1M[2:0]位,设置输出模式控制器, x! |- K! u# M! @; K% z
110:PWM模式1,111:PWM模式2。) T  a$ D+ {9 F  S! a
6 k5 a0 r! k4 d, j
②计数器值TIMx_CNT与通道1捕获比较寄存器CCR1进行比较,通过比较结果输出有效电平和无效电平。
7 z4 I; y" W4 c+ T8 o. W* N* SOC1REF=0 无效电平,OC1REF=1无效电平。
- r* F# ]  p$ I: Q  `! u4 c- }$ g8 c6 i% u# C  `/ x
③通过输出模式控制器产生的信号。TIMx_CCER寄存器的CC1P位,设置输入/捕获通道1输出极性。9 c; n, H/ d9 i2 Q1 D
0:高电平有效,1:低电平有效。4 e* C; |3 E  J0 ^  c
- O& M% \. p" M2 @1 H; c# i3 g& }
④TIMx_CCER:CC1E位控制输出使能电路,信号由此输出到对应引脚。0 o$ W/ Q# ^; Z  p4 m
0:关闭,1:打开。- x2 b6 A6 y2 f2 C5 ^0 y# h

- O7 |; X2 i7 X) p" c
首先对PWM模式1和PWM模式2进行介绍:( j) A/ [3 a3 z5 J: M" ^' U

  j1 |+ J* ^  m
模式1: b! Y6 r- J9 O, l
在向上计数时,一旦TIMx_CNT<TIMx_CCR1时通道1为有效电平,否则为无效电平;在向上计数时,一旦TIMx_CNT>TIMx_CCR1时通道1为无效电平(OC1REF=0),否则为有效电平(OC1REF=1)。2 {# v# a# J: J: _+ k9 G/ E
9 L. c7 E+ K- q
模式2) n9 D4 d7 [7 ~1 [; S
在向上计数时,一旦TIMx_CNT<TIMx_CCR1时通道1为无效电平,否则为有效电平;在向下计数时,一旦TIMx_CNT>TIMx_CCR1时通道1为有效电平,否则为无效电平。
: _$ d: j( k8 T9 M  D
( p; b% c' ~/ L6 @3 I: M: ]; H% j' r
TIMx_CNT>TIMx_CCR1时通道1为有效电平,否则为无效电平。
/ n2 @, y9 ]9 B# i* z( x6 j% O
3 `6 n% \* g2 l# L) S2 x
PWM输出高低电平由TIMx_CCMR1:OC1M位和TIMx_CCER:CC1P位共同决定。  r' Y; l- W. n" }* L; I& d% Z/ p

/ u0 ~. I& v* e3 U5 t5 @6 z! P* o: u1 b
& N2 w+ C: y/ n9 B$ ?
总结下来:
* X0 L3 H! q; C1 H, h4 I! N  D模式1:0 C8 w) d5 ~: O# h
    CNT<CCR为有效电平//(OC1REF =1)
2 O4 |3 E- O* R  T    CNT>CCR为无效电平//(OC1REF =0)+ |" X1 {6 M5 X  h

) B' [  [+ K* {) e. o6 |8 o
模式2:: T5 w" R- e/ L( t
   CNT<CCR为无效电平//(OC1REF =0)
" B9 I3 {9 z0 t( m4 R2 y" \1 c   CNT>CCR为有效电平//(OC1REF =1)8 `) P+ g4 g, p3 y2 W; i  A) @
/ R$ J, G) ?6 u1 V3 ~  R- A
CC1P:
. Y* y7 o$ w! T: o) Z9 p   0:高电平有效% w$ D7 a& |1 c- s  `; V
   1:低电平有效
* u7 b+ j  Y$ Y1 C, x: ?; n& Y+ y1 q1 l" ]/ U
04、STM32输出PWM配置# S. K$ T9 U+ N* F- [
分析了原理,那么下面就分析STM32生成PWM的过程。- @8 Q9 d0 U2 |: s7 @9 |
1、首先要将GPIO设置为复用输出) Q+ l; _: L+ ~9 Q
  1. /* GPIOE clock enable */% ]! b7 L4 U, @9 ~& Q; r8 q; A
  2. RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_GPIOE, ENABLE);! @9 h' G) L: F7 ?) L* h& M9 o& m, L
  3.   4 z- A/ \6 `* u8 A. k
  4. /* GPIOE Configuration: TIM9 CH2 (PE6)*/( \, _* q$ X  E/ f- Z
  5. GPIO_InitStructure.GPIO_Pin = GPIO_Pin_5 | GPIO_Pin_6;! m8 R4 ?1 }! |+ E/ ]3 U3 U" Q0 ^6 X
  6. GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF;
    % _+ T# F) f9 M1 Z; Q4 u( o
  7. GPIO_InitStructure.GPIO_Speed = GPIO_Speed_100MHz;+ H2 U; u3 d/ C' g! Z  e5 n3 l
  8. GPIO_InitStructure.GPIO_OType = GPIO_OType_PP;
    6 N' i" p" Y  b4 t+ [/ Q1 p
  9. GPIO_InitStructure.GPIO_PuPd = GPIO_PuPd_UP ;9 U0 I$ U5 m& P+ G; x, L
  10. GPIO_Init(GPIOE, &GPIO_InitStructure); 1 l# o1 O, F9 I* B6 K- `) F( x' [

  11. 1 H2 m6 m. ?$ {6 p( ?: D/ E1 Y( d
  12. /* Connect TIM9 pins to AF3 */  / ^+ m; v. S' S% n# F
  13. GPIO_PinAFConfig(GPIOE, GPIO_PinSource5, GPIO_AF_TIM9);- b& W# l0 y' t) s" A, X
  14. GPIO_PinAFConfig(GPIOE, GPIO_PinSource6, GPIO_AF_TIM9);
复制代码

  A9 J. H8 e- e5 [; s2、配置定时器向上计数,配置定时器频率
: Z  E! C2 R& C% K
  1. /* TIM9 clock enable */. ]3 P/ u7 i4 W& P, X
  2. RCC_APB2PeriphClockCmd(RCC_APB2Periph_TIM9, ENABLE);
    " B; \# ~! [+ P

  3. 0 Y  y% m& W9 Z) z+ Q5 W' {# R8 D
  4. /* Compute the prescaler value */: b: u4 F  p' z6 Z3 h
  5. PrescalerValue = (uint16_t) ((SystemCoreClock) / 2000000) - 1;) k' O, v! }2 x$ F7 Z
  6. 6 C) Y; S0 A3 r7 s9 f* Z3 E0 S
  7. /* Time base configuration */3 p( h6 q3 a4 v. u3 p
  8. TIM_TimeBaseStructure.TIM_Period = 1000-1;
    3 H0 J0 P5 v! M- }, R$ s0 m
  9. TIM_TimeBaseStructure.TIM_Prescaler = PrescalerValue;. D$ W0 N0 p( b$ K7 b* Z) D
  10. TIM_TimeBaseStructure.TIM_ClockDivision = 0;
    / q7 k" B$ z( p# ^5 B. F. u
  11. TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up;& _# _5 V: E3 M; M5 n$ w* x: j. ^. M

  12. & C/ P+ T- r% }) f6 g! {& e
  13. TIM_TimeBaseInit(TIM9, &TIM_TimeBaseStructure);
复制代码

& S0 }: Y  b" G3、配置PWM输出
- \0 N' I! E$ a  z; U上面分析过程较为麻烦,ST提供了标准外设库,我们只需要配置TIM_OCInitTypeDef结构体即可。( F4 ~" k: ^9 C% z5 ~9 q- h
  1. TIM_OCInitTypeDef  TIM_OCInitStructure;- L( m' V) X) N/ @0 D% H. C
  2. 0 k3 w. ~( I, e8 U! a
  3. /* PWM Mode configuration: Channel1 */: q' \) s" f  `  m4 d' P) s, i6 D2 I
  4. TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM1;% @% ^* q* _, D4 C
  5. TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable;
    7 |$ x8 [4 c/ E
  6. TIM_OCInitStructure.TIM_Pulse = 100-1;
    : c  W& h1 W0 c; C8 A
  7. TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_High;4 S, y3 ~) ?3 l1 I! a8 S7 e

  8. ; j& d5 Q" _5 B9 l
  9. TIM_OC1Init(TIM9, &TIM_OCInitStructure);8 w8 R0 ^, y7 M+ {  V" Z( C. U
  10. TIM_OC1PreloadConfig(TIM9, TIM_OCPreload_Enable);
复制代码

, l  S, M0 s. a  f1 h: l) P: JTIM_OCInitTypeDef结构体解析
) u5 _* \" ^2 y2 C
  1. typedef struct1 L- b: y, Z) O  o$ Y" |
  2. {) ~1 Z: W9 n$ a& g
  3.   uint16_t TIM_OCMode;      //PWM模式1或者模式2
    + ?+ r* v( k6 P/ @+ P* `
  4. uint16_t TIM_OutputState; // 输出使能OR失能% w1 j. t+ B: k& k2 y! j* K0 [
  5. uint16_t TIM_OutputNState;  // PWM输出不需要
    ' |) U/ [" D5 r1 X
  6. uint32_t TIM_Pulse; // 比较值
    % ?" ?5 X8 Q6 Q" F
  7. uint16_t TIM_OCPolarity;// 比较输出极性% y: z" Y  }4 s  o  A5 ?& F
  8.   uint16_t TIM_OCNPolarity;   // PWM输出不需要1 M4 V- R5 H/ x+ r# c0 A; }
  9.   uint16_t TIM_OCIdleState;// PWM输出不需要% I! \# y; P9 e( l- E) p, ^+ z4 u, g
  10. uint16_t TIM_OCNIdleState; // PWM输出不需要
      g" P. N2 c! P
  11. }TIM_OCInitTypeDef;
复制代码
5 j" Y4 b0 Q4 R: \. ]& j- y6 A
其中TIM_Pulse可以在初始化时设置,设置完毕后,也可以通过以下接口再次更新。
! I7 {+ l9 \& |6 J2 a* I
  1. void TIM_SetCompare1(TIM_TypeDef* TIMx, uint32_t Compare1)
复制代码
( x8 d% \( v" r9 X$ B5 v4 y
4、使能定时器8 F, ?+ A! y/ Z8 Y& B: K
  1. TIM_ARRPreloadConfig(TIM9, ENABLE);5 X: T' \* o; N3 H& e' T7 I& F6 g
  2. 9 U+ V/ @. L% G1 _
  3. /* TIM9 enable counter */7 p5 M' x, F$ _
  4. TIM_Cmd(TIM9, ENABLE);
复制代码
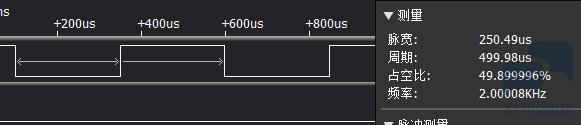
使用timer9输出PWM的波形8 c: k9 l, l& Y4 X

, K9 w4 w8 s; B& B
aHR0cHM6Ly9tbWJpei5xcGljLmNuL21tYml6X3BuZy8wUmc4RGRwQWliZlU5ZkdmTUJtekxyc1MwYWli.png 8 ^  f8 {1 x' F# s) Q5 x

2 M$ x3 ~2 L; `2 d- Q& {————————————————
  O1 ]" Q! s8 o, R$ [/ h版权声明:strongercjd
' B* K* b2 s3 E$ |9 Z2 ]7 }' M) O$ f- @, h3 s
) j: b3 O$ U. i& w/ M
赞 收藏 评论0 发布时间:2023-3-8 12:00

举报

0个回答

所属标签

相似技术帖

官网相关资源

关于
我们是谁
投资者关系
意法半导体可持续发展举措
创新与技术
意法半导体官网
联系我们
联系ST分支机构
寻找销售人员和分销渠道
社区
媒体中心
活动与培训
隐私策略
隐私策略
Cookies管理
行使您的权利
官方最新发布
人形机器人运动控制、感知与智能配电
半导体创新技术与应用方向
EE架构与软件定义汽车
12V/48V 汽车智能配电(SPD)
区域控制单元(ZCU)与分区架构
关注我们
st-img 微信公众号
st-img 手机版