基本计时功能: @5 _; f- m9 `# x; a
最简单的,定时器嘛,基本的定时器就是定时功能,简单来说就是TIMx->CNT会跟随着输入时钟的脉冲而计数。
% J8 i' \5 h; O9 U初始化定时器的参数,大家都好理解,因为TIM2的输入时钟是108Mhz,这里进行10800分频,输入频率为10K,重装载值设置为20K,每2秒溢出一次。
. ~9 g% g' k: l G! R, ^在HAL_TIM_Base_Init的执行过程中,会先调用HAL_TIM_Base_MspInit再进行其他参数的配置,即先开时钟。
8 K3 K i9 f, q |: u/ S- TIM_HandleTypeDef TIM2_Handler;
3 F e2 a* t$ b8 W4 r; R - static void MX_TIM2_Init(void)/ P+ l6 n: {+ M# h" b' L6 |7 C- W$ r
- {, \* b! |' j5 W8 k2 @
- TIM2_Handler.Instance = TIM2;
( r0 x- o" M9 |( T; k# v# {- G! } - TIM2_Handler.Init.Prescaler = 10800;
0 a, m) L, Y4 P8 T6 T# Z - TIM2_Handler.Init.CounterMode = TIM_COUNTERMODE_UP;" |; x* U) L. V( N! z# {
- TIM2_Handler.Init.Period = 20000;
, O! n- [2 l2 y. F - TIM2_Handler.Init.ClockDivision = TIM_CLOCKDIVISION_DIV1;
2 E$ S) _) \, B3 @# |# `/ m. n3 D
! r3 o4 B% } C5 u! ^4 u- HAL_TIM_Base_Init(&TIM2_Handler);+ F" s3 n5 D% I8 {" m7 r
- HAL_TIM_Base_Start(&TIM2_Handler);; {0 _+ Z# \0 Q2 N/ p, F, g* s6 L
- }9 `, `" {8 f5 B- H% \
0 x3 R' M0 C8 P/ O% p- void HAL_TIM_Base_MspInit(TIM_HandleTypeDef *htim)
3 l" W2 n( { u& Q- a2 A! ^ - {
( \, @( b' z+ p9 U - __HAL_RCC_TIM2_CLK_ENABLE(); //使能TIM3时钟
9 L1 x; b8 M( V. M/ \7 d - }: h/ B O, ]# q7 y$ ^) } i* i
: w: A' A2 G" h: e1 m6 c* e
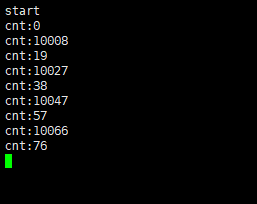
6 J+ C& l7 b9 Q. c* j主函数中每秒打印一次定时器的值:6 a7 p5 p' f4 ] h1 a; E6 c. m$ j
- while (1)
0 h2 J- m# X4 D A - {2 C* d* C: ?. N/ G* `
- printf("cnt:%d\r\n",TIM2->CNT);
% P; `9 j& J1 W& C - delay_ms(1000);
) U3 S l! d2 a1 J9 _) |! f - }
" P' J+ ~. \6 G* i! L$ S
; A6 V; y1 L; a h3 l- @

- {( A2 I# O% B1 a* k$ p
& U2 G& F3 v4 I/ |! i; d, p定时器中断3 X2 n1 M8 A7 t2 h+ J
通过HAL_TIM_Base_Start可以开启基本计时功能,但要实现定时器中断功能,就需要开启相应的标志位,即使用HAL_TIM_Base_Start_IT进行定时的开启;: n1 w" r7 ~* R. o
在配置定时器之前,除了要开启时钟,还需要先设置中断优先级,和使能中断向量;3 a' r! r: e: ` H% [6 |9 _. V
在定时器中断TIM2_IRQHandler服务函数中调用HAL库提供的定时器中断处理函数HAL_TIM_IRQHandler,解析到的定时器超时中断会自动跳转到HAL_TIM_PeriodElapsedCallback;
, m3 R$ a, T* [) O9 U( H- TIM_HandleTypeDef TIM2_Handler;3 W" }0 C* ^3 H0 I; N/ g( x! E
- static void MX_TIM2_Init(void)
@5 f* } L9 p' V - {
0 t: n1 f0 j7 D - TIM2_Handler.Instance = TIM2;4 \# Z4 v( E3 r* `2 M) i% B! O& |
- TIM2_Handler.Init.Prescaler = 10800;- n& \: H8 G5 W& e: ~" _
- TIM2_Handler.Init.CounterMode = TIM_COUNTERMODE_UP;! f% A. y: b* g6 b
- TIM2_Handler.Init.Period = 20000;7 U' a* V/ K3 z. |
- TIM2_Handler.Init.ClockDivision = TIM_CLOCKDIVISION_DIV1;6 V8 `: z) [4 _: [# l9 N
- ; b3 |6 \2 a" [) Y3 m( {
- HAL_TIM_Base_Init(&TIM2_Handler);
" |* q- k8 _# o, a( O - //HAL_TIM_Base_Start(&TIM2_Handler);, A, ~9 P8 r% e3 P4 r
- HAL_TIM_Base_Start_IT(&TIM2_Handler);
# k( n, y* J) B# R. f# h) X/ q7 \ - }: R s' _8 C1 W$ d( _
- ! K3 E# B; l% X2 K9 [* a( s' M
- void HAL_TIM_Base_MspInit(TIM_HandleTypeDef *htim)
$ W% {. W# F; ]' p* K) r# s - {( E( L* v- s; }7 O
- __HAL_RCC_TIM2_CLK_ENABLE(); //使能TIM2时钟
. q1 s" A& X* z1 E/ q9 C1 A0 @ - HAL_NVIC_SetPriority(TIM2_IRQn, 1, 3); //设置中断优先级,抢占优先级1,子优先级3
; ^6 |/ Q3 K4 y5 f - HAL_NVIC_EnableIRQ(TIM2_IRQn); //开启ITM2中断
/ L4 E$ D4 T" e: p - }
( ?+ R3 f, [' U4 E& P3 x - + o" R7 y0 ^" {$ N: Z8 v
- void TIM2_IRQHandler(void). d, _, C0 }9 K% O
- {( Y1 |2 s( r& W& L% i# m' `
- HAL_TIM_IRQHandler(&TIM2_Handler);
6 u% O9 @( c& p ^6 N* ?. N - }
, ^5 x j3 R4 t+ E$ G- Z - ; K$ T! {8 @& `3 j0 w
- + j& j M7 I; H; ^2 \
- void HAL_TIM_PeriodElapsedCallback(TIM_HandleTypeDef *htim)9 v% Z5 o' w) S8 D% W! U
- {) l& e; P/ b+ V1 Y7 Z( |
- if (htim == (&TIM2_Handler))' h& Y' |; ~% |/ t
- {
7 U4 U4 A0 R+ ~1 a; D - printf("enter irq\r\n");
: v0 m4 [4 ]+ g( u2 z0 E4 q: Q - }9 y% i4 H5 o. n: K# |" ?
- }& ~1 O9 \% ]) F9 O3 }
- 1 c* y4 i: F- N% z% \3 `! c# b$ |7 X& d/ F
显示效果如下:8 }+ L: E5 k* o
" g& M; d3 O- K& o# k$ Q- v
 & h( @7 x; `; T% x( M
- d; \$ S3 k& s0 [5 T
PWM输出
. ]; x! S+ B( y8 a/ |6 l硬件PWM输出是不需要使用定时器中断的,但同样需要基本的定时参数配置,初始化也不再是使用HAL_TIM_Base_Init而是使用HAL_TIM_PWM_Init进行初始化了;
1 j4 ~5 G6 S. }+ S* B$ U* ^. ?配置完定时器为PWM模式,那么相应的输出通道也需要通过HAL_TIM_PWM_ConfigChannel进行配置;6 p8 E' b/ u( N! h. E2 f# p x" ^
同样的启动也不是HAL_TIM_Base_Start或者HAL_TIM_Base_Start_IT了,而是HAL_TIM_PWM_Start了;# w, H; J1 T8 p" r7 a
- TIM_HandleTypeDef TIM2_Handler;
- @% u3 n1 O& f/ E - TIM_OC_InitTypeDef TIM2_CH2Handler;
& h; M. m7 n! ^ - static void MX_TIM2_Init(void)7 o5 N3 ^1 B9 g5 F
- {
- ?& F( v2 J( _5 w% w4 | - TIM2_Handler.Instance = TIM2;) r1 O% o- l8 u3 T
- TIM2_Handler.Init.Prescaler = 10800;
% W& Q* v- n$ y9 n# O - TIM2_Handler.Init.CounterMode = TIM_COUNTERMODE_UP;
0 s- O/ X; l4 k V8 t' s - TIM2_Handler.Init.Period = 20000;9 }9 L* A/ I! R& j( D: P
- TIM2_Handler.Init.ClockDivision = TIM_CLOCKDIVISION_DIV1;: [& h6 |. w$ T# e
- HAL_TIM_PWM_Init(&TIM2_Handler);( D5 T; S8 {% t X
- - s: l2 @. S/ O5 k! A+ Y2 v( q! r
- TIM2_CH2Handler.OCMode = TIM_OCMODE_PWM1;
8 r) o+ s B- f - TIM2_CH2Handler.Pulse = 10000;+ t; O1 U, V7 o' h; o
- TIM2_CH2Handler.OCPolarity = TIM_OCPOLARITY_HIGH;! F. X0 v* Y# q
- TIM2_CH2Handler.OCFastMode = TIM_OCFAST_DISABLE;
, T. _" o% V9 V+ X1 e6 g - HAL_TIM_PWM_ConfigChannel(&TIM2_Handler, &TIM2_CH2Handler, TIM_CHANNEL_2) ;
1 P* G8 _4 g0 @. V( D - 4 p6 F6 G9 L7 w4 g6 B
- HAL_TIM_PWM_Start(&TIM2_Handler, TIM_CHANNEL_2); //开启PWM通道2/ G5 J& A1 F1 @
- }
' q/ C6 \, G8 W' F3 `
; y8 w/ b5 q0 n( u- X- void HAL_TIM_PWM_MspInit(TIM_HandleTypeDef *htim)
! L* A/ r) V- S) P" @ - {: P5 d1 }2 |* y" `
- GPIO_InitTypeDef GPIO_InitStruct = {0};; x% C4 @/ _* h5 [
-
9 K0 K/ f3 Y) _( ]& `% v) w - __HAL_RCC_TIM2_CLK_ENABLE(); 3 T2 l0 {$ [4 W
- __HAL_RCC_GPIOA_CLK_ENABLE();
3 \6 O0 K2 B& D/ h q+ J4 M, V" p - GPIO_InitStruct.Pin = GPIO_PIN_1;7 Q v0 Q$ }7 A r
- GPIO_InitStruct.Mode = GPIO_MODE_AF_PP;
) F* c! m& b, r( f: t7 c! x - GPIO_InitStruct.Pull = GPIO_NOPULL;, D3 |2 _9 A$ D& m) j& E
- GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_LOW;3 E$ O6 o, `8 a
- GPIO_InitStruct.Alternate = GPIO_AF1_TIM2;
3 x# M+ }1 \/ S5 W - HAL_GPIO_Init(GPIOA, &GPIO_InitStruct);" I& n% W9 {# U/ O: F
- }) A ?9 `# V+ E: N
通过万用表可以发现PA1口的电压在0和3.3V中大概每秒变动一次(疫情期间在家学习,没有示波器真是太惨了……为了确定确实有PWM波形,只能出此下策了T_T),串口打印数据如下:
9 k$ v8 K! o5 B4 ~% b
" F+ w; B0 f6 e# p
 + n6 ?9 v- O/ {+ r
7 K: |# d9 H! C/ k7 r
PWM + 定时器溢出中断1 r( i0 n8 [. E" Z, s4 a& e
我们都知道,PWM模式是在比较值处翻转,在溢出的时候再次翻转,而溢出的时候,我们也是可以产生中断的;所以同一个定时器,在这种定时时长和周期相同的时候,是可以即做硬件PWM输出,又做溢出中断的。: G& X! N, G+ V1 c! C+ a
这里我们观察一下两种初始化函数:) `5 D4 Q6 \1 W( ]- j
- /** U7 A! s; O3 t2 d1 M; h6 m2 B
- * @brief Initializes the TIM Time base Unit according to the specified
" _5 C' Z1 U& H# @5 z9 R - * parameters in the TIM_HandleTypeDef and create the associated handle.9 N" K. Q6 a0 C
- * @param htim: pointer to a TIM_HandleTypeDef structure that contains
7 V, C1 j+ v& P2 W0 s9 Y B - * the configuration information for TIM module.6 {) f: v6 R3 C/ v. H$ v4 e0 U
- * @retval HAL status8 B; r4 c& A; C! w0 d
- */5 a4 z ]. C9 g! M
- HAL_StatusTypeDef HAL_TIM_Base_Init(TIM_HandleTypeDef *htim)# h$ |, ^8 g- j& w3 t
- {
. z2 l/ u. E2 }* h; d( C - /* Check the TIM handle allocation */ D A2 X! ]5 `3 [4 I
- if(htim == NULL)# K7 ?1 k& t+ F1 a. A
- {
U" b3 p! W% t. A' D" p$ q - return HAL_ERROR;
7 ?+ K3 z# z$ u - }/ Z4 y8 F% I: ?& x2 T
- 8 s% H8 X2 d! l& ]# I/ a6 {
- /* Check the parameters */
" P5 g6 r. _8 y2 A( f: @- d - assert_param(IS_TIM_INSTANCE(htim->Instance)); 4 }8 y5 B( a. l, }5 {, }9 S" V/ T: n
- assert_param(IS_TIM_COUNTER_MODE(htim->Init.CounterMode));
, ~4 {, E6 z3 D - assert_param(IS_TIM_CLOCKDIVISION_DIV(htim->Init.ClockDivision));% p# D, B" R. R( t+ F
- / r9 W) t/ J0 z1 _8 `! `" |5 }
- if(htim->State == HAL_TIM_STATE_RESET)0 ?0 B6 s. I3 K8 t/ p
- {
% h, @; I* O8 U( A3 A - /* Init the low level hardware : GPIO, CLOCK, NVIC */
, l0 w. n* B1 H - HAL_TIM_Base_MspInit(htim);0 g4 Q( s/ X: E, I' w5 X
- }
1 Y) }7 z a6 e. p% q - ( F* ?* r: C' t5 Y; c
- /* Set the TIM state */2 a. X; l/ r1 T5 E/ ~
- htim->State= HAL_TIM_STATE_BUSY;* k3 h6 e; g' {" C3 W+ k" b
-
5 {- i5 ]6 a, y- q - /* Set the Time Base configuration */
0 b+ }1 F8 h# @ - TIM_Base_SetConfig(htim->Instance, &htim->Init);
{. f% u! R+ q: Y2 s$ b7 L5 A -
: |5 g9 z( q- X6 p+ ^8 L - /* Initialize the TIM state*/
# |& y( D- o) E4 d% O - htim->State= HAL_TIM_STATE_READY;+ X4 D$ e9 ~: W3 ?& f: @
-
; z9 F E9 i; V; [4 I k - return HAL_OK;6 w: h$ p- N8 N: j& M
- }# ?4 W T1 s/ ?
; G4 a" O! K3 W2 C
$ e* y0 R6 Q! S, w- HAL_StatusTypeDef HAL_TIM_PWM_Init(TIM_HandleTypeDef *htim)0 L, j4 d% p- k+ G
- {
' F7 x1 W( H5 L) l9 R/ n' H - /* Check the TIM handle allocation */
2 y! ~/ k. v5 ^# O" i R2 K, | - if(htim == NULL)
" }+ Y8 O$ w' q( v7 f0 ^ - {! N6 d8 v5 d, c1 g
- return HAL_ERROR;6 s% @5 V p( k; ?. F
- }
9 Z. k: x5 y+ P( i; j7 O - 5 e) |2 R% J I
- /* Check the parameters */
' j+ P5 T7 L5 l - assert_param(IS_TIM_INSTANCE(htim->Instance));
0 N4 `' q5 U; z4 V+ d - assert_param(IS_TIM_COUNTER_MODE(htim->Init.CounterMode));5 z' N# g% c4 N$ C
- assert_param(IS_TIM_CLOCKDIVISION_DIV(htim->Init.ClockDivision));/ f4 i( s; }& v- L
. k. Q [( O! v) L- u- if(htim->State == HAL_TIM_STATE_RESET)
" G( z! k, t" r; C - {
* x8 [+ a8 ^. C4 r- k - /* Allocate lock resource and initialize it */
! |( X) r0 R+ }6 I2 y7 C2 U- q - htim->Lock = HAL_UNLOCKED; - h4 j1 m Q/ i& I. ~2 S7 H
- /* Init the low level hardware : GPIO, CLOCK, NVIC and DMA */
4 k, c2 c9 y- H- u - HAL_TIM_PWM_MspInit(htim);( Z8 z: O4 N7 E
- }- T% L( d F! Y. V3 m! K }
+ g5 T5 l t" [1 f: m6 L8 R- /* Set the TIM state */
) H3 `4 C9 k+ f - htim->State= HAL_TIM_STATE_BUSY;
! a0 e) K. k* J" r) l -
2 ], D. W8 z, J6 c9 P - /* Init the base time for the PWM */ 4 ]- H z, Z. C) V
- TIM_Base_SetConfig(htim->Instance, &htim->Init); ' |% Y; C3 q/ c7 C
- : d7 q- L# ~6 _4 N" H
- /* Initialize the TIM state*/
- u$ t9 z8 B& A - htim->State= HAL_TIM_STATE_READY;
S, B' M! t3 H$ T9 e% N) ?9 j - , O/ F) Z6 \ k& b
- return HAL_OK;
4 F, V$ u9 ~0 H7 S0 ?7 y* w9 L - } 5 u5 {$ c) I" u
; W7 F+ S; T W* N/ \两者除了底层的HAL_TIM_Base_MspInit和HAL_TIM_PWM_MspInit,其他地方一模一样,所以我们随便调用一个初始化就可以了,但是要注意,我们在HAL_TIM_Base_MspInit里配置了NVIC,在HAL_TIM_PWM_MspInit里配置了GPIO,所以只调用一个的话,必须手动把底层的粘贴到另一个函数里去,如果是想两个都调用一次,这里就需要考虑htim->State这个变量了,因为在调用了一次之后,其值就从HAL_TIM_STATE_RESET变成了HAL_TIM_STATE_READY,后面的一个就得不到执行了。- q* g3 E" I0 B& H
再来看启动代码:2 c' e" t8 f6 }; j& d6 _4 a
- /**
; F" ?, U+ B$ [' U n: l% }, W - * @brief Starts the TIM Base generation.
/ W: g. v4 ]& K3 L2 b- `) h$ c - * @param htim: pointer to a TIM_HandleTypeDef structure that contains+ U& X9 B0 ?0 o7 \
- * the configuration information for TIM module.9 S- _9 E3 G1 q# V# A
- * @retval HAL status
; H0 r- L' W2 [7 S. s, I! _ - */. |& D2 B/ `! T n3 y8 x
- HAL_StatusTypeDef HAL_TIM_Base_Start(TIM_HandleTypeDef *htim)5 [" D2 ^6 H* u: W
- {
8 z5 g9 F* u! @/ E) }7 u - /* Check the parameters */
5 H9 B' P" v# ~, L - assert_param(IS_TIM_INSTANCE(htim->Instance));
' ~: D" y1 s( J1 ]) Z9 T -
6 h' A% W+ m I* o0 l/ o - /* Set the TIM state */
; G2 }4 A" d' y9 I9 I% S' J - htim->State= HAL_TIM_STATE_BUSY;
2 A2 X- _( R/ v5 T -
3 P+ E1 @7 ^8 h" \) D - /* Enable the Peripheral */
0 D* @# @. U) }# x) ~" a - __HAL_TIM_ENABLE(htim);) M# R) t" j7 F# U. F# I2 ~
- 3 q i, d) }3 ~ n( x* O5 j
- /* Change the TIM state*/
1 Y/ B8 g0 ]7 ~% B$ N5 x - htim->State= HAL_TIM_STATE_READY;
4 L# d4 r0 e! }$ n - $ f: L# T4 Q4 K6 b D
- /* Return function status */3 [5 S2 g, L$ n/ e5 _, f6 j" l
- return HAL_OK;7 M: e, ]7 g+ L- ^4 r& `) O" i2 P
- }
1 G; \; F" F/ K, F3 U
4 q& F1 Q6 g! {. F- & u2 ]* M8 r: {2 ]& X
- /**: r& `# ~4 \& @$ E+ y0 O* h7 b& u
- * @brief Starts the TIM Base generation in interrupt mode." v: w2 }+ [+ s# y$ L J" V
- * @param htim: pointer to a TIM_HandleTypeDef structure that contains! A- H& k6 G2 j
- * the configuration information for TIM module.: f4 G$ u5 t) z2 G
- * @retval HAL status$ V3 c0 _3 d0 S6 W6 G
- */$ V9 G, n6 [- P0 _! v: F: H
- HAL_StatusTypeDef HAL_TIM_Base_Start_IT(TIM_HandleTypeDef *htim)- ~/ {! _6 e( j
- {
% z. I" g9 Y* |, [$ [# d9 U - /* Check the parameters */" l) _- R- V# F. b5 q; f- b
- assert_param(IS_TIM_INSTANCE(htim->Instance));
8 O2 F5 `3 k4 W& i - / ]6 w! e7 m- ]" E0 o2 l5 L/ J
- /* Enable the TIM Update interrupt */. q6 O+ E2 P( K8 w: ^( s* x3 [9 _
- __HAL_TIM_ENABLE_IT(htim, TIM_IT_UPDATE);
0 c! ]6 W4 ]' _8 { -
/ j! a2 K; j5 W8 L2 L9 n - /* Enable the Peripheral */# r8 q# K8 ~3 O6 N* L) R; p
- __HAL_TIM_ENABLE(htim);( y9 S6 q! D; \+ e
- 5 w3 S8 x6 I) T# G. n
- /* Return function status */
8 u' I: j' _) c; `' Q$ k - return HAL_OK;- {$ k) ~! I" l* l5 }7 t
- }
/ Q B! E. |0 o9 r
4 O& E3 Y" A- C- 8 s0 F# M0 ~- r
- /**
" b9 y* y4 f/ z+ X - * @brief Starts the PWM signal generation.
/ J7 @# J3 i! Y; i) b( P( [6 Z/ u - * @param htim: pointer to a TIM_HandleTypeDef structure that contains
; d* [0 P) s" D B - * the configuration information for TIM module.
7 y$ Z) t6 F/ M3 {% B1 ]" i - * @param Channel: TIM Channels to be enabled.; a, h% I* W) I9 l
- * This parameter can be one of the following values:
5 M' |. v8 _1 w/ F, E, K - * @arg TIM_CHANNEL_1: TIM Channel 1 selected
9 u% n. y, y* c/ ?) n1 P - * @arg TIM_CHANNEL_2: TIM Channel 2 selected4 l1 G5 V7 d: d- y- W; @( n7 I+ N
- * @arg TIM_CHANNEL_3: TIM Channel 3 selected2 j% Z+ L% L9 i2 I0 {6 G+ J
- * @arg TIM_CHANNEL_4: TIM Channel 4 selected2 j- A6 d- x, ]- A
- * @retval HAL status1 ? ]& J7 d7 _: ^ H2 y
- */
" R2 o& v2 Z8 ?% q8 l, U) F - HAL_StatusTypeDef HAL_TIM_PWM_Start(TIM_HandleTypeDef *htim, uint32_t Channel) n0 N3 }; G- F! o4 a# ?( h+ D
- {
1 @9 ^2 r/ U2 o0 c! S - /* Check the parameters */* r# l9 \: t+ X( W
- assert_param(IS_TIM_CCX_INSTANCE(htim->Instance, Channel));
, c& k) U3 N7 ^8 ]/ I& q - 4 C. P1 f" I, W7 i( Y7 F
- /* Enable the Capture compare channel */8 M* J3 I/ Z: Z3 X! F
- TIM_CCxChannelCmd(htim->Instance, Channel, TIM_CCx_ENABLE);5 o# V0 m2 `7 j' _& \. K
- 8 q; ~ M( Z& E" g7 t) f
- if(IS_TIM_ADVANCED_INSTANCE(htim->Instance) != RESET) 2 J8 ~; D* K9 q6 L5 e7 E
- {
% L' i- D3 D; Q - /* Enable the main output */
1 L6 ^, b( Q5 x& A - __HAL_TIM_MOE_ENABLE(htim);! r- A8 f N# i$ j0 ?4 i
- }
/ u/ y7 I5 i& b( i% n9 z) E- F) s - + {: o/ K( K$ Y& s. t
- /* Enable the Peripheral */
* G! E' z/ Z) a8 w. l6 Y/ Y4 H - __HAL_TIM_ENABLE(htim);. t* u5 m( u! m( m; c+ X' m
-
% |3 b; z/ n$ n' q7 t - /* Return function status */
3 _( C& q3 A0 B8 |, o - return HAL_OK;
, m; j' x5 ?0 c& q5 P - } ) Q. k+ c b7 l0 t; s
o9 q% c( A$ s) m& {其中的核心代码分别是:) ^! o) V; i: h& k# Z
- __HAL_TIM_ENABLE(htim);& y. K. E* W9 r7 L) o
- __HAL_TIM_ENABLE_IT(htim, TIM_IT_UPDATE);! b9 @4 n5 N; \1 u& W2 U+ i
- __HAL_TIM_ENABLE(htim);, z% v. c1 F$ D# k, U; }
- TIM_CCxChannelCmd(htim->Instance, Channel, TIM_CCx_ENABLE);3 h7 X% K0 K( u3 W8 W8 @( t
- __HAL_TIM_ENABLE(htim);1 X7 f% f3 g+ ^0 N' j7 E! v
那么我们可以不用hal库提供给我们的启动函数,直接写三句话,就实现了定时器中断+PWM功能了。
6 x3 p, ]; v4 |* }& Z- __HAL_TIM_ENABLE_IT(htim, TIM_IT_UPDATE);% `% V# _1 W$ o1 m* L: E' s" }
- TIM_CCxChannelCmd(htim->Instance, Channel, TIM_CCx_ENABLE);
: S+ N" C M7 M$ f9 V4 Z - __HAL_TIM_ENABLE(htim);
2 e. |3 B8 D6 Z7 a: N
完整代码如下:
; W$ f! P. c, d1 j! s; ?7 a- TIM_HandleTypeDef TIM2_Handler;
' B/ `0 R2 u* |* ^ - TIM_OC_InitTypeDef TIM2_CH2Handler;
9 a, y) A0 S; I0 ` - 8 r: ?; P$ R9 d1 ~3 d
0 Y/ I3 g p* {# }) L# `' g: c- static void MX_TIM2_Init(void)2 b* I( ^5 n/ q
- {
) x I0 X% {" p1 R3 M+ x) @# j3 U - __HAL_RCC_TIM2_CLK_ENABLE();
; F9 u0 r/ B I8 [( J6 T) L% @ - HAL_NVIC_SetPriority(TIM2_IRQn, 1, 3);6 B/ T: H4 @+ }, b" l' f- d
- HAL_NVIC_EnableIRQ(TIM2_IRQn);
; q2 C1 r7 c, E+ [ B5 a - ( a- e+ U- u2 P1 O
- TIM2_Handler.Instance = TIM2;& Y3 N) S! U2 u/ x: d
- TIM2_Handler.Init.Prescaler = 10800;* U0 O* {( n, M3 w5 e0 J1 n \
- TIM2_Handler.Init.CounterMode = TIM_COUNTERMODE_UP;* D, O) a9 Y- H9 J
- TIM2_Handler.Init.Period = 20000;
) [$ k$ E4 g" A# B8 x& V" L - TIM2_Handler.Init.ClockDivision = TIM_CLOCKDIVISION_DIV1;
( ^( G4 e y. Q0 H2 R -
; u4 J3 M& E3 S" E: h m - HAL_TIM_PWM_Init(&TIM2_Handler);' c1 u- D, \+ F
6 ^, ` t. y$ T! |- TIM2_CH2Handler.OCMode = TIM_OCMODE_PWM1;
- N" {4 h/ Q# ~) o1 b - TIM2_CH2Handler.Pulse = 10000;! |7 v% U/ I1 M1 y2 ]- ^- u9 h# }
- TIM2_CH2Handler.OCPolarity = TIM_OCPOLARITY_HIGH;
8 O, v+ c1 t( H1 T - TIM2_CH2Handler.OCFastMode = TIM_OCFAST_DISABLE;
* N2 U6 c; B3 U& [' T - HAL_TIM_PWM_ConfigChannel(&TIM2_Handler, &TIM2_CH2Handler, TIM_CHANNEL_2) ;4 c. v7 Y$ k: b l$ w! g g
- 9 I% G- r) _: I* @! ^& ^0 d8 @! x( @
- __HAL_TIM_ENABLE_IT(&TIM2_Handler, TIM_IT_UPDATE);* L' J: z. l/ p0 o7 ^
- TIM_CCxChannelCmd(TIM2_Handler.Instance, TIM_CHANNEL_2, TIM_CCx_ENABLE);0 i) r( A1 x9 X( E# K, \1 o2 d
- __HAL_TIM_ENABLE(&TIM2_Handler);. M% r0 m1 Q9 a1 t- d
- }1 C$ \0 P0 o' s7 b
- , t) o# [2 N; Y0 ?7 B. {! D% d
7 ?% Q% R( G. j- G+ m5 c' Y7 k- void TIM2_IRQHandler(void)
+ ~3 J- V8 U8 c" [ s7 T - {
+ j" J" b# b# |5 Y6 k - HAL_TIM_IRQHandler(&TIM2_Handler);
# o( A8 u+ q- D6 N. t" j5 Y+ H1 i - }* t3 Q3 b: M3 J, B
- ( {7 q0 ~4 V: f# K
# c8 c8 E' U s, z9 a" s( i- void HAL_TIM_PeriodElapsedCallback(TIM_HandleTypeDef *htim)
& g {, V: v/ H - {& Y. E& d! Z$ f' ], x, U
- if (htim == (&TIM2_Handler))7 a& Q& a* D; L _( B7 `0 m S: z
- {$ F% z" ~' b8 U" D- s
- printf("enter irq\r\n");
6 b& {/ H3 g/ W% e) D6 ^* Y - }4 k) e: H7 L' w( n5 h6 {* M
- }; E% |" r: f& r! u
% Q1 h3 V6 g/ S- * r( I0 c& O$ c0 q5 @9 C% ^3 G" e: h1 n
- void HAL_TIM_PWM_MspInit(TIM_HandleTypeDef *htim)
6 u1 }+ k8 [/ z5 x8 |$ z9 G* q - {
% N6 ^- _+ a- u: c: x6 C3 H) f - GPIO_InitTypeDef GPIO_InitStruct = {0};
; F1 w r+ f6 X+ z s* y6 X - n& u- r' P1 ~* Q2 E$ B4 k3 t1 i
- __HAL_RCC_TIM2_CLK_ENABLE();$ D8 \3 Z$ ]. j9 v& Y9 E: J
- __HAL_RCC_GPIOA_CLK_ENABLE();) M5 R+ O2 L$ F% U2 c/ X: }6 m5 j
- GPIO_InitStruct.Pin = GPIO_PIN_1;5 o+ x- [; ?% U. g" A7 g5 x
- GPIO_InitStruct.Mode = GPIO_MODE_AF_PP;& i# H; i+ {$ ]8 A
- GPIO_InitStruct.Pull = GPIO_NOPULL;2 _0 R8 D5 ~: r. O- V' J
- GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_LOW;; t# A4 k9 c1 a) o
- GPIO_InitStruct.Alternate = GPIO_AF1_TIM2;
$ Y( S1 d& L% {+ p$ X - HAL_GPIO_Init(GPIOA, &GPIO_InitStruct);3 E. S* s. N3 ~" X% K# O# b
- }
版权声明:小盼你最萌哒
6 A/ A7 L" }+ l; f* }' i7 u3 t. B1 S2 d0 U" w$ U3 g3 X) c
! Q& i4 J0 y8 a |





 STMCU小助手
发布时间:2023-3-13 22:40
 微信公众号
 手机版