|
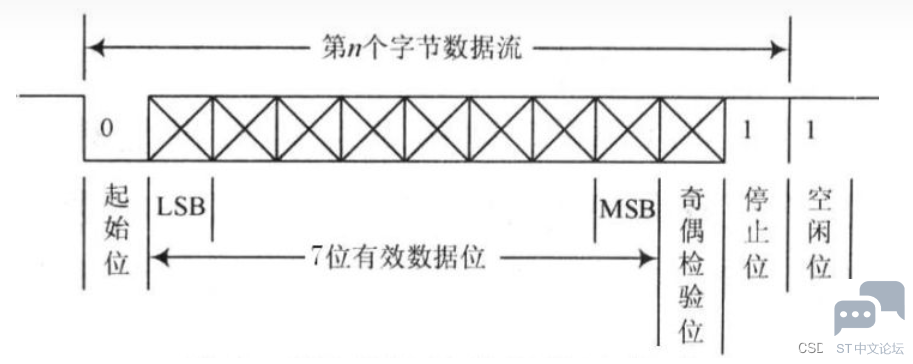
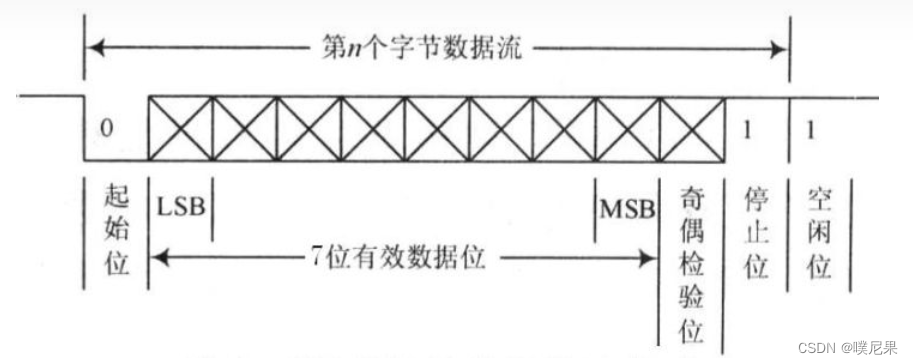
1、添加头文件 首先我们先添加相应的头文件。既然我们要进行对串口的模拟,因此我们要先了解uart相关的通信协议。由于UART的通信方式是由1个起始位,8个数据位,包含一个奇偶校验位,和结束位构成因此我们将使用单片机中的两个普通的IO口电平的高低进行对相应时序的模拟。
. L1 U7 R" z4 M- Y# ]5 s5 h- I5 H. ^8 [4 R
$ ]9 ?5 H2 [( [9 @- #include "stm32f10x.h"$ n4 H6 S+ I' l/ R8 T7 g& N% s
- #include "vuart2.h"
1 m/ E9 ~; i7 t8 q) ^: H/ D8 L* a/ c$ P6 ^
2、宏定义使用到的io口为 - #define OI2_TXD PDout(6) j a6 T0 B7 Q6 ]8 ]% L( M
- #define OI2_RXD PDin(7)
2 Q5 c& J; _ H
k$ o5 r6 K7 B+ O9 {) f- #define BuadRate2_9600 104
9 c& f8 c/ Z. y8 j& V+ x/ ~' t; _4 E' t - #define Recive2_Byte 19 //接收缓冲器的个数
/ t4 h# G& t) _ - u8 len2 = 0; //接收计数3 Z; C7 o. b7 s" W2 z/ G
- u8 USART2_buf[Recive2_Byte]; //接收缓冲区
将IO口相应的位带操作函数进行宏定义从而使得在对不同的电平的进行转换的时候更为方便,并且减少了调用其他函数的过程所消耗的时间,程序执行效率更高。 在本次的传输过程中我选用的是使用波特率速率为9600,也就是1s中发送9600个字节,因此对每个字节数据进行计算1000000us/9600可以得出,发一个字节的数据需要进行大概需要 104.16us并且对于相应的电平持续时间要求误差不能超过±5%因此对我们进行时间的控制要求就显得比较重要了。
5 [7 X1 g9 @! t5 J
3、枚举出各个位
2 U8 i/ F5 d+ z/ @+ l- enum{ z# A& d" n: f6 s3 ]
- COM_START_BIT,
# `) o* I9 f6 `7 o8 X/ \0 Z - COM_D0_BIT,
2 L/ o# }8 x. a$ R - COM_D1_BIT,
! j; G T3 m( r- ? - COM_D2_BIT,
) N5 N% r- A: |9 a5 i$ `' r - COM_D3_BIT,* p) s, v9 @. V* ]
- COM_D4_BIT,) J" K3 z- l& v9 x8 _
- COM_D5_BIT,% ?& C k' {/ O4 ^9 J! ^- t
- COM_D6_BIT,% i" ?3 Y: ?2 P& z; c+ u$ ^
- COM_D7_BIT,2 a3 {' M5 U/ E( \* C
- COM_STOP_BIT,
3 d8 |' |& s! v7 v4 w' O - };$ D$ K( k$ ~$ F f2 R
- 6 s O2 \1 i$ @3 v6 U* Q6 o
- u8 recvStat2 = COM_STOP_BIT;, ?# h# U' a$ J% n q
- u8 recvData2 = 0;
$ O( B: M% F9 [
4、IO——TXD进行模拟$ J3 A6 t+ H$ u# ?7 d; [0 T& ~
- void IO2_TXD(u8 Data)
! M1 P2 z7 U9 Y1 P2 Y$ [: ? - {$ l7 C5 Z/ f& e" Q
- u8 i = 0;8 m2 F) v% }& ^: z! n! N6 u H
- OI2_TXD = 0; ' I4 n& Y) s) O
- delay_us(BuadRate2_9600);
0 O. C5 h0 T9 [4 Z3 U - for(i = 0; i < 8; i++)* r+ s: h7 q$ _
- {
! I6 [, Y: T% U5 \8 i8 ?( [' a& u - if(Data&0x01)
! a% n+ L) x A3 ~ - OI2_TXD = 1; ( j# h. `- p. ^
- else
0 o( F% C& l# C - OI2_TXD = 0;
7 U$ z1 g4 y9 v% x% [ -
' W) i& h- z* I% S - delay_us(BuadRate2_9600);: I8 Q# X" ]5 `( d& H
- Data = Data>>1;
8 o! o' |; I9 t* t- g9 y; { - }/ t2 j' M' ~' X; a
- OI2_TXD = 1;
9 P6 w! O) I2 N5 l4 S: e9 h8 l - delay_us(BuadRate2_9600);7 l2 W7 n7 [% K( y Q0 }, y
- }
+ ]( H: \8 C: K2 W8 ~) `; }4 h5 u6 J6 Y1 e9 v& D5 j9 M
由于发送的信号是将TXD信号进行拉低处理,因此在拉低TXD相应的IO口之后进行延时处理,再进行循环对我们需要发送的各个位的数据继续进行发送循环发送完成之后将电平拉高代表停止位。
" o8 H3 f; t- U7 @2 u
5、构建发送函数" {5 a, I: V" q; T) B
- void USART2_Send(u8 *buf, u8 len2); C* F7 N! S8 f t& q" _8 {
- {4 R/ s* h2 `3 w+ H
- u8 t;* Z+ b6 D, R0 B" `$ m; j# `0 u
- for(t = 0; t < len2; t++)
& `- c! Y8 k" I; p; U' t - {
! X4 P0 m; g7 S6 T% w8 f) l8 f - IO2_TXD(buf[t]);
. G) a5 E* ~6 L/ t - }. \7 } Q3 R, P# [/ V; Z5 X
- }
7 B% W. o1 S/ H- ~& R: @2 |4 J
其中的*buf为需要发送的数据,len2为数据长度,进行循环调用IO_TXD进行一个字节一个字节的数据发送。
1 d& n- ]$ K% e- e
6、IO口初始化
! s* V* P1 J. s9 {5 N: ], j% P6 s9 s- void IO2Config(void)0 |3 R- U5 w; C/ A% w
- {
% Y, M5 o, B( l* a( J - GPIO_InitTypeDef GPIO_InitStructure;//初始化gpio0 c# ]7 r" Z5 a/ F2 K
- NVIC_InitTypeDef NVIC_InitStructure;//中断初始化函数; f7 N2 V: h) x; Q
- EXTI_InitTypeDef EXTI_InitStruct;; L& ~& _1 R/ u
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_AFIO|RCC_APB2Periph_GPIOD|RCC_APB2Periph_GPIOC, ENABLE); //使能PD,PC端口时钟
# B* Z. ]- Y4 F7 j5 A3 d7 ` -
- q6 J1 R8 i, y* N+ {% M; B - //SoftWare Serial TXD- D- K, B' H7 f& \+ D" Q
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_6; //选择io口6 I( _ s5 P5 m M0 S* _& a
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP; //推挽输出
+ R$ \ O6 g4 ]& J4 N - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; //IO口速度为50MHz
! D( n! J3 ]) C - GPIO_Init(GPIOD, &GPIO_InitStructure);
8 q. w3 ?2 F# ^3 T - GPIO_SetBits(GPIOD,GPIO_Pin_6); //TXD默认电平拉高
2 H% h" o, F. h) { -
7 J/ U- ~& t; T) g! d% C1 k7 ~ - //SoftWare Serial RXD; Y, x2 w$ q/ d' e! G5 Z: U! ?
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_7;
( T" K. ^$ W4 T% E3 i- @" u - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IPU;1 T( P2 P5 G* R, F& X
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; * |, {3 \3 u* s* D
- GPIO_Init(GPIOD, &GPIO_InitStructure);
" g# j' Y5 t: g - ( P1 ?0 Q; s, J& y/ {: G
- GPIO_EXTILineConfig(GPIO_PortSourceGPIOD, GPIO_PinSource7); //对D7的下降沿进行中断采样,当接收到下降沿时代表接收到数据触发中断处理函数2 I m7 f8 ]) m
- EXTI_InitStruct.EXTI_Line = EXTI_Line7;//用到了中断7$ ?% H4 H# j5 Q# G+ f: P" L( E# A
- EXTI_InitStruct.EXTI_Mode=EXTI_Mode_Interrupt;
+ v) V2 f9 F; j& Z) } - EXTI_InitStruct.EXTI_Trigger=EXTI_Trigger_Falling; //下降沿触发中断 w) r! l# @9 d. z" A1 @3 p4 `
- EXTI_InitStruct.EXTI_LineCmd=ENABLE;
" u* a: d6 o5 n+ _6 Y; l7 t - EXTI_Init(&EXTI_InitStruct);//初始化中断
1 B5 n. V: b6 f" q; L - ; B( Y5 }( j8 r5 P1 @( r
# P# ]/ X/ w) A1 ^. q- NVIC_InitStructure.NVIC_IRQChannel= EXTI9_5_IRQn ; //中断发生于9-5的中断之中4 _) q: i. ]; w: m3 a( k
- NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority=2;
6 ^4 i4 G8 n( v1 H0 O - NVIC_InitStructure.NVIC_IRQChannelSubPriority =2; 7 b" ~9 L# o* w4 O
- NVIC_InitStructure.NVIC_IRQChannelCmd=ENABLE; ; N6 o- n! j" h+ E3 x: K1 L& T
- NVIC_Init(&NVIC_InitStructure); 8 e5 e: k. T* j& l" k' r
- }
# t( |% P$ R1 |' [0 R8 B+ J0 I; d" @& y) e8 Z# `
7、定时器初始化
& ~$ L% i. k' t! b- void TIM5_Int_Init(u16 arr,u16 psc)
0 j! ^3 E( ]) ^. W i# \7 j, ]# F - {4 g: ?, `/ v. b- u/ C
- TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure;4 a `6 N$ t# X w/ S. y
- NVIC_InitTypeDef NVIC_InitStructure;" |7 ^! n+ z! K
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM5, ENABLE); //时钟使能9 }- K% ]$ h) y9 a0 E% Y8 j3 e8 o
- ' k9 Z* m3 C5 O$ P
- //定时器TIM5初始化
/ T6 H. v! r+ ?( Q3 G7 K - TIM_TimeBaseStructure.TIM_Period = arr; //设置在下一个更新事件装入活动的自动重装载寄存器周期的值' D A- X. e( ~* B4 O
- TIM_TimeBaseStructure.TIM_Prescaler =psc; //设置用来作为TIMx时钟频率除数的预分频值
& | f; C. _: t: N+ x- x$ V" q - TIM_TimeBaseStructure.TIM_ClockDivision = TIM_CKD_DIV1; //设置时钟分割:TDTS = Tck_tim' k5 T4 |( Y( i. i
- TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up; //TIM向上计数模式
/ ?: X7 r3 R' O, t* d( ~ - TIM_TimeBaseInit(TIM5, &TIM_TimeBaseStructure); //根据指定的参数初始化TIMx的时间基数单位0 i- l$ a. N4 l3 h7 Q, s' B: [* M$ @$ p
- TIM_ClearITPendingBit(TIM5, TIM_FLAG_Update);7 q: p2 J2 i6 F: h
- TIM_ITConfig(TIM5,TIM_IT_Update,ENABLE ); //使能指定的TIM5中断,允许更新中断
, Z) k$ X6 i9 j+ c) `
, M: C4 G; f# C! `& I; N% h8 H* W1 m8 _- //中断优先级NVIC设置
& M" `& X0 M- @ - NVIC_InitStructure.NVIC_IRQChannel = TIM5_IRQn; //TIM5中断2 D% L3 g7 {+ I9 [( ~, ^0 A
- NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 1; //先占优先级1级. C& o3 {. n6 {: E! C- u
- NVIC_InitStructure.NVIC_IRQChannelSubPriority = 1; //从优先级1级& J# d: L$ B* U4 S2 O
- NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE; //IRQ通道被使能
7 N+ }; m; H* `2 z5 C c - NVIC_Init(&NVIC_InitStructure); //初始化NVIC寄存器
6 u! U5 v+ |' `2 x; P - }
8 t. c+ y# T( o+ s8 `
对TIM5进行初始化操作使得定时器可以检测到各个位的电平持续性时间从而对接收到的数据进行分析。计时结束后进入中断TIM5处理。
2 ?1 s) T. \: W
8、外部中断处理函数
' Q( K% `; ~; m ^) o' e- void EXTI9_5_IRQHandler(void); n. {, L$ ~: Q4 k0 D
- {
Q8 s* {/ N7 x( P9 S0 @" b! D - if(EXTI_GetFlagStatus(EXTI_Line7) != RESET)//对中断标志位进行采集
\' |7 E, h: r" f# d" b. @ - {7 E. W" {! i, k8 U
- if(OI2_RXD == 0) * m% M/ T& z; @! I8 G# V7 C
- {/ }; n! g6 r. Z: ?6 R2 a
- if(recvStat2 == COM_STOP_BIT)
# ~0 B- b2 f) X4 K( w - {1 j4 r. R/ h' b% D$ k
- recvStat2 = COM_START_BIT;//将当前的状态设置为开始位1 J# y6 ]# ~( W# p
- TIM_Cmd(TIM5, ENABLE);//开启定时器计数! r" I0 Q2 N; e7 ?5 h7 C0 u
- }8 X7 j% C9 t2 n$ d
- }
! W0 d% `- _' F# j% F/ ] - EXTI_ClearITPendingBit(EXTI_Line7); //清除中断标志
" F& M/ V( a7 Z* K" \6 J - }
) P0 Z, W9 M8 I+ j0 ~, C - }
1 p1 A' o+ |; o! p. j' a- ~
7 @) {6 g+ K* j9 l- E* O3 a( q/ t& L2 S9、定时器中断处理函数
8 m$ t$ l s8 ~$ C5 q- void TIM5_IRQHandler(void)
! }7 i' ?9 }; G- x6 t' l( V - {
3 d3 ?5 _0 @6 H - if(TIM_GetFlagStatus(TIM5, TIM_FLAG_Update) != RESET)
+ x% U, h# x, {3 z/ t5 B - {
5 M) U7 R/ w" F1 W) F - TIM_ClearITPendingBit(TIM5, TIM_FLAG_Update); //清除中断标志位
! V6 E0 c+ Z+ B' l, b4 f6 c* ? - recvStat2++; //将位置移动到第一位的数据) K& O8 ^* J3 k! Q- E
- if(recvStat2 == COM_STOP_BIT)//当运行到停止位时进入: Y+ L) B7 }2 r# H" P
- {& n" r" z% l, W
- TIM_Cmd(TIM5, DISABLE);//停止tim5
y, S C$ R% \$ O- U - USART2_buf[len2++] = recvData2;//将采集到的各个数据传递给USART2_buf2 A( c0 X' J9 E3 i8 ?. C
- if(len2 > Recive2_Byte-1)//将数据通过回显到串口调试助手中0 S" Y5 a, B$ h; ]( J+ G
- {% P5 J9 s% p) f7 T6 U$ ~2 C9 A
- len2 = 0;
2 e6 E. P2 i& q3 \ - USART2_Send(USART2_buf,Recive2_Byte);
$ S& n3 `' ?6 f% {0 H5 f4 \ - }4 r# |; H% r4 w5 g0 I
- return;& D, I8 @) H' r7 {# F% S5 l" z
- }
" ~3 r J! f" c- D! y9 ^3 G - if(OI2_RXD)//采集RXD各个电平5 F' f7 _! N" h6 `
- {
4 J- L: u, k- j, K - recvData2 |= (1 << (recvStat2 - 1));
: _# a) R" l- y/ N& l- s* q" U - }else{0 f I; V2 c+ @
- recvData2 &= ~(1 << (recvStat2 - 1));3 q2 b6 V; q+ |( K# v9 n
- }
% i/ P( _8 k% G5 E t0 { Q! R - } ) v) {; i# W( o% I+ a) Z
- }
4 E# e% E9 w+ `- e/ f) M& i: Y, \0 a) l7 Y# e4 s
3 X/ D5 R* `( z! W* h整体代码. K; D$ P& e o, q
vuart2.c0 i {- a% k0 s0 X5 |5 S G0 T
- #include "stm32f10x.h"7 r- I- U$ }) E0 K: ]! ]& ~& _" j6 [
- #include "vuart2.h"2 T; ] u' M: i/ N/ _* {
- /**2 W/ M _0 o. k! O) K$ N. X
- *软件串口的实现(IO模拟串口)
* _( v4 F$ }5 m( Q - * 波特率:9600 1-8-N; X' P- h, V' Y" z) Q5 q- j
- * TXD : PD6
8 `. h1 A( Q- w: P y2 s* W - * RXD : PD7
8 u+ [& O% w6 V+ M' |) V - * 使用外部中断对RXD的下降沿进行触发,使用定时器5按照9600波特率进行定时数据接收。9 a7 w7 D6 [; m2 M* I( e' i
- * Demo功能: 接收11个数据,然后把接收到的数据发送出去8 l- }% w7 n2 q
- */
- O9 P h, Q/ y0 l, V- @: n# k
/ m8 ?2 |" |6 t1 N* a
0 B. L) ~+ g; A# ?- #define OI2_TXD PDout(6): }) {+ ?( H' D% c8 ~# F: \% d
- #define OI2_RXD PDin(7)
+ q" `1 O0 ?- z3 C0 r& Q
1 V, m$ e5 ~* x. p% [- #define BuadRate2_9600 104 , Y a9 h& a% C8 i% l0 A6 |/ s; L
- #define Recive2_Byte 19 //接收缓冲器的个数9 x6 w8 f3 R7 r9 M6 ?0 O
- u8 len2 = 0; //接收计数
' D4 G8 G9 _6 ~ J, L4 A6 D - u8 USART2_buf[Recive2_Byte]; //接收缓冲区, T! [. A. m1 F. ], E; n* Y% j
; k, ~( n2 p6 |$ `' M- enum{
9 x8 d! J: }- q0 P5 m6 N - COM_START_BIT,
7 ~) a0 v; f( E( P t* ^. J - COM_D0_BIT,
3 P, C# ~, E0 x; h: K - COM_D1_BIT,
# R0 R- p) e1 ]* E1 J" x4 w2 R/ h e) ` - COM_D2_BIT,
! n4 |8 `: ^2 W4 g* d - COM_D3_BIT,4 e, c# K9 d @9 ]9 }' P
- COM_D4_BIT,8 B' C$ i; b( ]2 b
- COM_D5_BIT,
- g2 }' Q0 K5 T- v3 N f' Q4 e - COM_D6_BIT,
$ B, b& e1 K; [5 a - COM_D7_BIT,
2 d9 O7 c0 Z# I6 E! w% { - COM_STOP_BIT,6 v1 c! Q( S3 M" s- j; D7 n
- };
+ C/ r0 M( b2 S
: X& s: k/ w+ b( P- u8 recvStat2 = COM_STOP_BIT;5 y& R, u4 k H) \6 M: n
- u8 recvData2 = 0;
1 c/ u3 }" j4 B3 ]+ j
4 ^' h' m7 F: w5 e5 p- void IO2_TXD(u8 Data)3 I/ _# r( q- m* @' r
- {
8 n2 |! n( Y5 x2 N5 t! H C - u8 i = 0;
P: ?& z) v% B7 r, T( Q - OI2_TXD = 0;
: B7 @1 D3 n8 { - delay_us(BuadRate2_9600);
! _- z# }+ N' i1 ^+ f) o; k9 r - for(i = 0; i < 8; i++)
- I) _' Z; `/ R* h/ j7 R | - {% ^+ c3 c) |; f6 k9 x
- if(Data&0x01)
) @( L8 q5 c# e: k& F5 U - OI2_TXD = 1;
9 w- b$ @5 f) h3 w$ _8 L8 _ - else
4 L8 X$ c) g% r: r$ P - OI2_TXD = 0;
" M& @$ r$ ^* `, g- q -
! Q1 Y% o8 k- R$ a M) [, d5 ^/ i - delay_us(BuadRate2_9600);
# v. W$ j+ E& D- N" X% i1 @; A - Data = Data>>1;
9 T& s) l5 q8 K% }& l - }
7 h6 J5 s# `5 g2 Q( v - OI2_TXD = 1;' g; m0 ^$ Z; ^( ]& p
- delay_us(BuadRate2_9600);" |" Y* N" r% N; d
- }1 S4 C* q' }% O2 d; Q
-
- K" D0 `9 Q# M# [ - void USART2_Send(u8 *buf, u8 len2)8 f) v7 K7 B% j9 C
- {0 K& U; p' u. n# o: S0 a
- u8 t;3 h" m; p2 |/ {6 z3 C5 ?
- for(t = 0; t < len2; t++)6 {8 d6 R$ N& y$ n
- { N. R ~ h/ j4 _
- IO2_TXD(buf[t]);
3 {; n1 p+ r7 X7 T0 L( a! f - }9 }( R; t; U. `
- }/ R. ]! _/ R% V& I$ E* t: w) w
-
/ K3 x6 L j: z# u8 Z& e% x2 g$ o - void IO2Config(void)
! {' S6 n- O! W* O. i( y+ B- H6 t# a - {$ A7 D, J! g5 q2 W6 U
- GPIO_InitTypeDef GPIO_InitStructure;. }4 i# C% A: M) T6 X5 B
- NVIC_InitTypeDef NVIC_InitStructure;
" v; E( o& G0 \" e - EXTI_InitTypeDef EXTI_InitStruct;0 M2 ]( m3 E0 K* H, F- w
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_AFIO|RCC_APB2Periph_GPIOD|RCC_APB2Periph_GPIOC, ENABLE); //使能PB,PC端口时钟 3 Y8 u5 s# V w+ [, X
- 1 ~" i* Z2 c+ i( L) }7 ^9 o; I
- //SoftWare Serial TXD8 W, R& o2 Z6 L4 ?
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_6;
8 z5 F- E1 f: { - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP; //推挽输出
8 w% C+ Y! } o& O" x( v) [ - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; //IO口速度为50MHz
+ ]. F' V4 F0 x# b% A - GPIO_Init(GPIOD, &GPIO_InitStructure); , |8 Z) v j( C! p8 d0 u$ N8 F+ W/ L
- GPIO_SetBits(GPIOD,GPIO_Pin_6); 6 C* {1 j3 b4 K- v, W2 ~ L1 e; J
- - ]) ]. w8 U# c$ I- i. N6 u1 f
- //SoftWare Serial RXD
- z6 x. X; W* D9 A: i - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_7;' H: u: u5 ? m" {6 d
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IPU;( c- W+ e! [! t) f7 L' U. h' i6 \
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
4 J7 b: _6 L( ?7 v/ t2 ?% T e4 c - GPIO_Init(GPIOD, &GPIO_InitStructure);
. {- }. E# z) K q/ X - 2 {5 @4 U3 U" `1 t! r
- GPIO_EXTILineConfig(GPIO_PortSourceGPIOD, GPIO_PinSource7);3 X% @/ b. H5 H/ ~ _ H' q
- EXTI_InitStruct.EXTI_Line = EXTI_Line7;/ \1 ]7 x$ R3 y6 U* z
- EXTI_InitStruct.EXTI_Mode=EXTI_Mode_Interrupt;# Y% b- Z! i) x9 z+ T
- EXTI_InitStruct.EXTI_Trigger=EXTI_Trigger_Falling; //下降沿触发中断
2 A' M' q: n- f! I - EXTI_InitStruct.EXTI_LineCmd=ENABLE;& v- m& w; y. M3 b! V
- EXTI_Init(&EXTI_InitStruct);. y0 u/ I/ X1 Q
- 6 ]! Y+ b3 w4 U
- , K9 x) V# r- U" E- W5 u/ c' V
- NVIC_InitStructure.NVIC_IRQChannel= EXTI9_5_IRQn ; . F3 ]/ m9 q% k' \) q5 Q
- NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority=2; 8 y; q9 S: a& s. G3 J+ g
- NVIC_InitStructure.NVIC_IRQChannelSubPriority =2;
- P, J+ p7 T( o$ } - NVIC_InitStructure.NVIC_IRQChannelCmd=ENABLE; 9 D% q8 T r% b$ O% ]
- NVIC_Init(&NVIC_InitStructure);
" B) M" d8 z9 D; X - }7 G/ Y0 I$ E2 Z- J! f- E. _
- ) d- B" I* b, t1 H0 Z( O# c) l3 c
- void TIM5_Int_Init(u16 arr,u16 psc)7 G* U' ]( j8 a. u- q
- {
. Z9 ` D8 S6 x6 B7 H7 { - TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure;; c6 Y2 @9 J% U3 V
- NVIC_InitTypeDef NVIC_InitStructure;8 W$ R4 O' _0 S7 z( O: D$ V
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM5, ENABLE); //时钟使能5 E0 z- Q8 Q* l
-
5 o+ g b: R1 v+ |- w - //定时器TIM5初始化$ E% E' x" |2 |2 S1 I8 s
- TIM_TimeBaseStructure.TIM_Period = arr; //设置在下一个更新事件装入活动的自动重装载寄存器周期的值
$ C1 B$ ` u: O, e* z - TIM_TimeBaseStructure.TIM_Prescaler =psc; //设置用来作为TIMx时钟频率除数的预分频值
5 O3 R0 a y8 D6 m1 Z! f - TIM_TimeBaseStructure.TIM_ClockDivision = TIM_CKD_DIV1; //设置时钟分割:TDTS = Tck_tim
6 j/ ~/ M- ^: a$ ^ - TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up; //TIM向上计数模式
* J9 G) h4 P" E% ^+ ` - TIM_TimeBaseInit(TIM5, &TIM_TimeBaseStructure); //根据指定的参数初始化TIMx的时间基数单位6 H. G) A* }# Z) d s3 Q& ]
- TIM_ClearITPendingBit(TIM5, TIM_FLAG_Update);
5 |( y5 p# i% e& ?8 n6 n, _. D! G8 _ - TIM_ITConfig(TIM5,TIM_IT_Update,ENABLE ); //使能指定的TIM5中断,允许更新中断
8 |2 W' X2 j; u+ ^) T# u
( @6 c! q/ C7 p& F- //中断优先级NVIC设置
- V9 ~% ^* X. P: a) X - NVIC_InitStructure.NVIC_IRQChannel = TIM5_IRQn; //TIM4中断' @) [3 c( Z* F
- NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 1; //先占优先级1级, v& [& E' i x" G& s# \ E
- NVIC_InitStructure.NVIC_IRQChannelSubPriority = 1; //从优先级1级
2 G u) H8 ^/ H) ^ - NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE; //IRQ通道被使能6 h H6 W9 r. i# E' p9 J" z
- NVIC_Init(&NVIC_InitStructure); //初始化NVIC寄存器 8 s* ]$ o, s! I
- }
- e5 z) V7 W0 O - void EXTI9_5_IRQHandler(void)
4 [9 `$ y1 ?2 x8 l! Y4 v& Q - {
9 D, M5 H# }; Q% | - if(EXTI_GetFlagStatus(EXTI_Line7) != RESET)
3 R" ~: F% H8 b* v; D - {
) i& Z& Z, D2 T" q( X) _- z - if(OI2_RXD == 0)
! Y5 Y/ ] a9 \2 I - {
3 {" ]. d( @: k( j3 |3 r6 S - if(recvStat2 == COM_STOP_BIT)
2 c9 p, p9 C! O# s' y- I - {) n5 U$ f1 @" m/ H
- recvStat2 = COM_START_BIT;
- f0 J: D5 G! e' z - TIM_Cmd(TIM5, ENABLE);& V5 H" x2 u3 t3 I1 j1 e3 Q
- }2 A- N& K1 F. |$ W
- }# @& V" a1 F* g( B! `0 B
- EXTI_ClearITPendingBit(EXTI_Line7);% Y9 g* z) |1 O) M! \7 H
- }
/ S, {& L( R. P" G ` - }
5 R- @. s, M8 Y% F! T; ^ - 9 X5 C8 p; c/ h' Y! n
- void TIM5_IRQHandler(void) W% U/ O$ `0 T4 A2 b/ O% O
- {
" G+ F$ X3 m% u2 Q4 `( @ - if(TIM_GetFlagStatus(TIM5, TIM_FLAG_Update) != RESET)0 A; r C2 r. V1 i$ f
- {
: _# G' A' P- }( Z - TIM_ClearITPendingBit(TIM5, TIM_FLAG_Update);
" O4 R- M5 L( w* D2 r& f; H - recvStat2++;
0 t" q# D; i! O9 X1 V - if(recvStat2 == COM_STOP_BIT)% P: M: n, K* k# y2 N. U
- {
1 n, r/ A. _: w3 Y - TIM_Cmd(TIM5, DISABLE);
( @0 p* K. y3 t! s - USART2_buf[len2++] = recvData2;
! Y- }5 b- \. l/ o: Q* G - if(len2 > Recive2_Byte-1)7 E9 A5 @) f/ x" L
- {
$ h9 ]6 b& F4 y - len2 = 0;2 E7 K2 e. U1 h3 m" ^! U/ s* t% |2 [
- USART2_Send(USART2_buf,Recive2_Byte);
) W5 F: B/ x1 N B - }) h& b5 H: Q& ?9 x0 ]9 z/ g) G: N
- return;2 I) x& p# k4 f7 Z3 X
- }
8 O8 S [4 w6 u- d! L - if(OI2_RXD)
) A5 O* F: `7 }) }9 A( p! G- y0 l) n - {
9 T; a, N+ ]7 [" e* H - recvData2 |= (1 << (recvStat2 - 1));/ k4 [$ h4 j, q- I( U
- }else{ l& ^, d5 J/ x# r; f' T
- recvData2 &= ~(1 << (recvStat2 - 1));4 X' v. ?! ^' C+ k5 j- s z' J
- }
) w2 C7 m0 A# ]# t G: D( ` - }
8 Y2 p# w" y, f2 E3 e - }
- {& K& i! }: I$ \ e+ G
vuart2.h4 b6 g6 B% L8 W7 }/ o& [. s+ z
- #ifndef __VUART2__H
0 X# ^- d* j: @: K4 N u. \9 q - #define __VUART2__H" [0 n0 _5 f0 d/ _" A
- #include "stm32f10x.h"
' J8 _* K% Z0 y8 b; q) ] - # F: Q/ j+ `4 I1 g
- void IO2_TXD(u8 Data);- z: N) `8 N4 O" N3 n
- void USART2_Send(u8 *buf, u8 len);
" C( B" ]/ B3 q6 b7 M+ ? - void IO2Config(void);
# W" X- A1 n$ q' U$ V4 C - void TIM5_Int_Init(u16 arr,u16 psc);$ T( S$ m* y9 m3 U9 m
- #endif
转载自:硬件攻城狮
% K% b L0 O2 R1 ] k" C如有侵权请联系删除& }, ] m: y+ g2 ?- w
* p- K3 ~+ i& u( e1 Q4 G
|





 微信公众号
 手机版



如果需要高速串口怎么办