本文将以STM32F10x为例,对标准库开发进行概览。主要分为三块内容:
+ a1 o9 F$ T8 d·STM32系统结构- c/ R# P' a2 D- E/ b" a
·寄存器
2 B2 r% a7 [( l" P/ J( I# D·通过点灯案例,详解如何基于标准库构建STM32工程- `( y% x1 Q; N6 v4 j# O2 I
% ~9 Z. T) M" i4 B- G; i(文末有STM32、物联网开发相关的网盘资料,包括物联网开发从基础到实战、IoT-ARM结构下的各类智能产品的设计、STM32的开发、全国电赛优秀作品分析等,如有需要请自行领取)( ^5 m$ e0 J9 l
$ B: w; G5 ^6 Y" K+ r8 A
STM32系统结构( j( E( l" Z; p( I; E) |. Y
6 Z9 ?( z0 H! B
 & }0 V4 |' B4 U( \
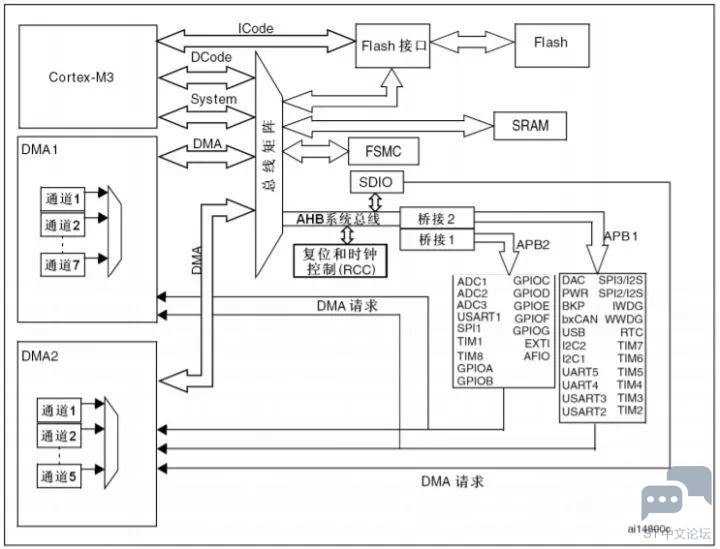
5 Y5 |7 I3 B: `7 C9 oSTM32f10xxx系统结构8 Y. C. U7 H5 a4 x
8 T; ]( L9 \' ?& |
内核IP
+ b( T. s2 Y6 f) X! e! w从结构框图上看,Cortex-M3内部有若干个总线接口,以使CM3能同时取址和访内(访问内存),它们是:指令存储区总线(两条)、系统总线、私有外设总线。有两条代码存储区总线负责对代码存储区(即 FLASH 外设)的访问,分别是 I-Code 总线和 D-Code 总线。
+ V5 f: w, e, i& L/ i; b2 z
( H8 E/ V3 C, N2 e2 J0 xI-Code用于取指,D-Code用于查表等操作,它们按最佳执行速度进行优化。+ t7 \: N3 Q3 E5 Y
9 v5 q2 ]! E9 \# E7 v系统总线(System)用于访问内存和外设,覆盖的区域包括SRAM,片上外设,片外RAM,片外扩展设备,以及系统级存储区的部分空间。$ i! \: S7 r" s7 w" n1 M
3 ]! _: l3 H+ J; E. [
私有外设总线负责一部分私有外设的访问,主要就是访问调试组件。它们也在系统级存储区。
1 Y$ r& ~0 o$ p* [% z3 ?
* g2 I: t% G4 c还有一个DMA总线,从字面上看,DMA是data memory access的意思,是一种连接内核和外设的桥梁,它可以访问外设、内存,传输不受CPU的控制,并且是双向通信。简而言之,这个家伙就是一个速度很快的且不受老大控制的数据搬运工。
' D1 P+ a4 @1 t7 I3 x1 M+ P/ s# ^1 t9 H* `; n" d1 T
( e- D6 o% d% i4 l9 r
处理器外设(内核之外的外设)& x4 n. g9 s& l O
从结构框图上看,STM32的外设有串口、定时器、IO口、FSMC、SDIO、SPI、I2C等,这些外设按照速度的不同,分别挂载到AHB、APB2、APB1这三条总线上。
* v" V8 L a: M5 _7 z) K& S: m8 e G/ t3 ]1 X
2 ~$ y2 d8 ~7 n9 S4 M# y: @寄存器
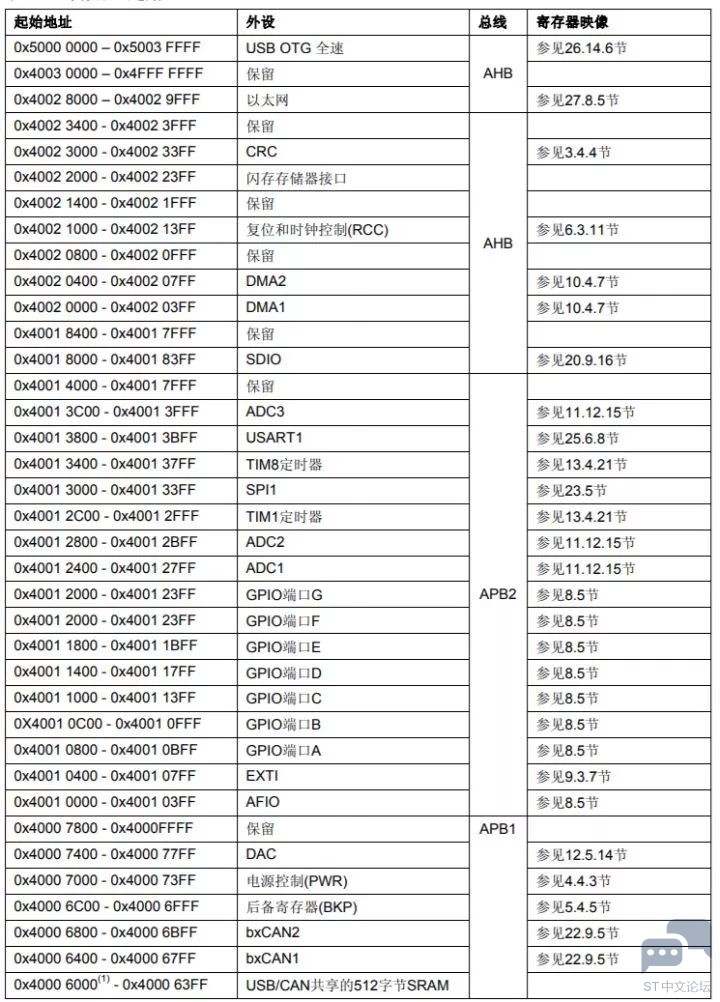
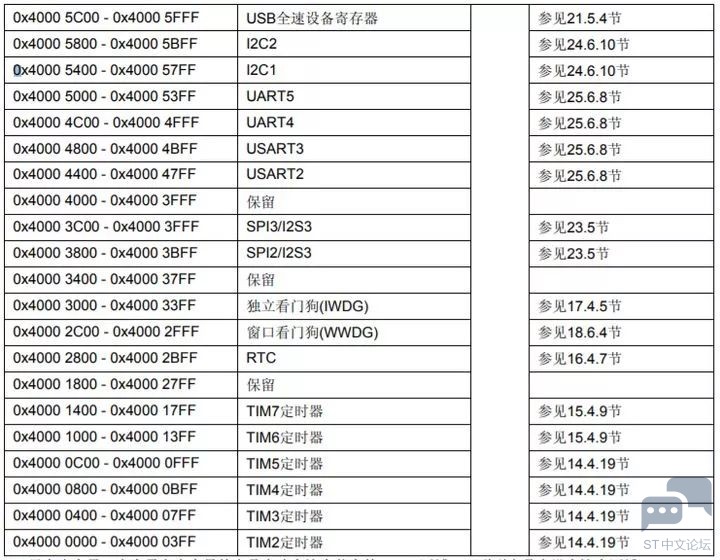
) P3 Z: N+ F2 l+ b, N) U什么是寄存器?寄存器是内置于各个IP外设中,是一种用于配置外设功能的存储器,并且有想对应的地址。一切库的封装始于映射。
$ s, w9 D. b l/ v+ A1 s- h
0 l$ a! y! r/ F/ l
 & i# L8 o0 ]- E/ \
! T6 ^7 o4 W/ H- }
 8 h: p' H. ~3 ]: v
) G7 q' _+ p9 m) m7 r是不是看的眼都花了,如果进行寄存器开发,就需要怼地址以及对寄存器进行字节赋值,不仅效率低而且容易出错。% N, {& g: o# z3 }1 t
4 D4 d5 z. S4 N' L9 T库的存在就是为了解决这类问题,将代码语义化。语义化思想不仅仅是嵌入式有的,前端代码也在追求语义特性。
- U" \6 v# ~8 Q2 f; W
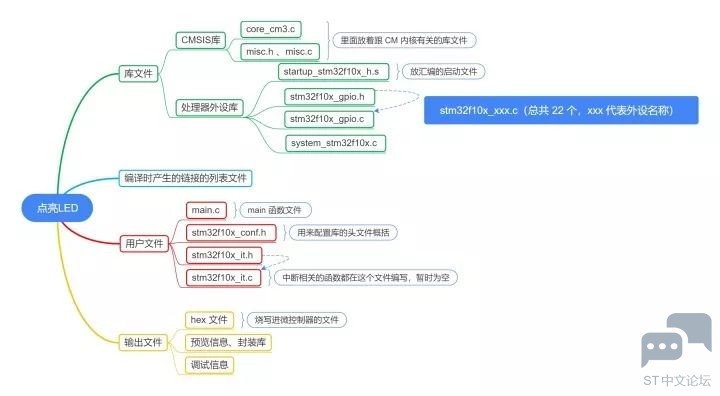
6 L: s* d1 k9 |( A# a从点灯开始学习STM32
) g- M. W3 `( V o) z& h8 O. t& F/ n% Q6 M* n0 y5 p
% ?) X, {& D* F" j- W X0 ?, v' {0 c' x/ i3 s9 Z ^7 I6 x( u
内核库文件分析
& u+ m( J2 o- [3 o* u. ccor_cm3.h0 D! y Z, a, {0 f
这个头文件实现了:
, a& k2 b) g& Y! t- o9 E1、内核结构体寄存器定义。
0 `: H' h6 T; M" S2、内核寄存器内存映射。: _, X& {* X: ^7 ^4 o: i
3、内存寄存器位定义。跟处理器相关的头文件stm32f10x.h实现的功能一样,一个是针对内核的寄存器,一个是针对内核之外,即处理器的寄存器。7 {2 q1 C: M5 l( u0 P1 W
9 T* _0 e& F% W2 k9 i: c v+ Smisc.h9 F! A% w r; Y+ s' h7 Z/ T( T
内核应用函数库头文件,对应stm32f10x_xxx.h。
7 n) t2 Y/ S8 J
$ ~, t& G" \; B! Q qmisc.c
9 s, g% z* b) d7 O7 O内核应用函数库文件,对应stm32f10x_xxx.c。在CM3这个内核里面还有一些功能组件,如NVIC、SCB、ITM、MPU、CoreDebug,CM3带有非常丰富的功能组件,但是芯片厂商在设计MCU的时候有一些并不是非要不可的,是可裁剪的,比如MPU、ITM等在STM32里面就没有。8 Q6 b- A, Y( r9 |! {
: ?* w8 {; R7 m. M6 n6 N其中NVIC在每一个CM3内核的单片机中都会有,但都会被裁剪,只能是CM3 NVIC的一个子集。在NVIC里面还有一个SysTick,是一个系统定时器,可以提供时基,一般为操作系统定时器所用。misc.h和mics.c这两个文件提供了操作这些组件的函数,并可以在CM3内核单片机直接移植。6 Q- s' V7 e3 T q
u5 @/ d5 k. p) y* L处理器外设库文件分析
! q2 C" y+ q2 k; f. e4 Y- Ystartup_stm32f10x_hd.s. z: @, F0 t5 S) s9 X1 M/ n- s
这个是由汇编编写的启动文件,是STM32上电启动的第一个程序,启动文件主要实现了
! S7 V( X' \1 r/ t初始化堆栈指针 SP;
: S& P7 f" m# J4 d W/ ^ u设置 PC 指针=Reset_Handler ; K% {5 p/ t0 j+ X( @1 ~
设置向量表的地址,并 初始化向量表,向量表里面放的是 STM32 所有中断函数的入口地址
' w+ [3 V7 n4 w3 ^! V6 v调用库函数 SystemInit,把系统时钟配置成 72M,SystemInit 在库文件 stytem_stm32f10x.c 中定义;
7 j: z% K) }+ b& d* ] u/ d跳转到标号_main,最终去到 C 的世界。
+ J( ~0 K/ D" N% B8 X% k% B. u; H. k" d+ r3 A/ n1 S
system_stm32f10x.c& e* p, q& k. t. m' D
这个文件的作用是里面实现了各种常用的系统时钟设置函数,有72M,56M,48, 36,24,8M,我们使用的是是把系统时钟设置成72M。7 W# p4 n9 e! m i' _8 M, R+ J( W
) P) |5 X+ |" _/ c8 \7 [) JStm32f10x.h
8 a' k5 l: p- z6 H7 z4 {7 l2 }这个头文件非常重要,这个头文件实现了:
, o0 j! G2 B) ~: {$ O) c1、处理器外设寄存器的结构体定义。
5 T( I$ }7 M$ [) h0 ?7 C. F2、处理器外设的内存映射。
' e1 W9 \: D7 i6 T1 Y7 G7 J3、处理器外设寄存器的位定义。
E1 Q# H* S8 v. c8 ?2 R* A$ W
5 c1 e6 q9 |& i i0 m6 R关于 1 和 2 我们在用寄存器点亮 LED 的时候有讲解。
" Y( X; v v+ ?$ s r& Z/ P$ `- u. o3 p; F6 D" x3 A
其中 3:处理器外设寄存器的位定义,这个非常重要,具体是什么意思?( I! E7 T0 y6 c- G6 R+ H! W
1 h* k i) r m# W2 j* x# \+ U7 I' F
我们知道一个寄存器有很多个位,每个位写 1 或者写 0 的功能都是不一样的,处理器外设寄存器的位定义就是把外设的每个寄存器的每一个位写 1 的 16 进制数定义成一个宏,宏名即用该位的名称表示,如果我们操作寄存器要开启某一个功能的话,就不用自己亲自去算这个值是多少,可以直接到这个头文件里面找。9 C( \8 Y) P2 w4 X0 `) @
) Q t# n9 a) g我们以片上外设 ADC 为例,假设我们要启动 ADC 开始转换,根据手册我们知道是要控制 ADC_CR2 寄存器的位 0:ADON,即往位 0 写 1,即:$ d5 V: B: a2 R1 f6 v' Z
( X1 F: I! r8 y# E+ FADC->CR2=0x00000001;
- w% u1 Y& o1 A( V* F& B, Y- h P" E5 Z- {7 Y/ s( o& N D
这是一般的操作方法。现在这个头文件里面有关于 ADON 位的位定义:9 B. X( ` Q4 c, y
9 U q) s6 q# O9 U#define ADC_CR2_ADON ((uint32_t)0x00000001)
. B& Y+ z4 X; f5 S" {
* C8 i* q1 v; ~( S有了这个位定义,我们刚刚的代码就变成了:/ `# h& |9 Z4 a/ C& h. P) B/ L! K1 M
9 a) Q9 N. Z5 ~0 T/ s9 G4 A! e
ADC->CR2=ADC_CR2_ADON% u) {4 q. k! {) L* s, T/ |
6 I5 f" O4 j# V9 X
: U/ Y, q7 q- R4 p
stm32f10x_xxx.h! k/ E9 @& e0 v( m" r$ n
外设 xxx 应用函数库头文件,这里面主要定义了实现外设某一功能的结构体,比如通用定时器有很多功能,有定时功能,有输出比较功能,有输入捕捉功能,而通用定时器有非常多的寄存器要实现某一个功能。
2 t0 ]4 @, I8 ?* _, @5 f7 x4 g+ E! e0 G( T
比如定时功能,我们根本不知道具体要操作哪些寄存器,这个头文件就为我们打包好了要实现某一个功能的寄存器,是以机构体的形式定义的,比如通用定时器要实现一个定时的功能,我们只需要初始化 TIM_TimeBaseInitTypeDef 这个结构体里面的成员即可,里面的成员就是定时所需要操作的寄存器。$ X9 i4 w2 H8 D: ]* @1 Z" K4 O
6 v/ g8 ]/ \4 s. d( V( _$ y# k/ m' z
有了这个头文件,我们就知道要实现某个功能需要操作哪些寄存器,然后再回手册中精度这些寄存器的说明即可。
5 o' \% P: Z4 d) l2 o) N: Z; ?) C, i% d$ l
+ z& G6 o/ l [$ |( l4 S+ j
stm32f10x_xxx.c" p) {' `* U- r: ]+ m4 A" ^+ X6 y
stm32f10x_xxx.c:外设 xxx 应用函数库,这里面写好了操作 xxx 外设的所有常用的函数,我们使用库编程的时候,使用的最多的就是这里的函数。# i# g" S, F, @4 G; N* n
3 J% g8 Y2 L( G# Q' q) lSystemInit6 x7 y+ i. D5 L0 w9 W3 N- e- j
工程中新建main.c 。
7 f; `$ j& o; x8 p" d3 T
: t; h7 r5 W, m/ r$ d在此文件中编写main函数后直接编译会报错:
/ z+ U% K( R @/ P" |2 a7 O1 W% M9 R$ I5 D* @& l% L" @% W. a& d+ H8 G! V
Undefined symbol SystemInit (referred from startup_stm32f10x_hd.o).
! l, V9 T W' }: V; ?
8 P% T+ o$ a* W# w: [错误提示说SystemInit没有定义。从分析启动文件startup_stm32f10x_hd.s时我们知道,
: B# a/ z6 e1 p% ?( U+ m$ Q
" z9 p; S4 M$ s5 t" m2 c;Reset handler0 D1 j- z8 L& L- q& O
+ O$ v N6 z' t! b* G+ v, ~4 t2 ZReset_Handler PROC9 @6 E' ?) y4 ^2 V& z* v. S ]
, t) w/ [# Q: lEXPORT Reset_Handler [WEAK]
- B7 {: m1 p$ E _0 ~$ Y3 b% r H! P. {5 @; M2 C9 }
IMPORT __main, e6 p3 p# @; C1 x( n
6 w' ~# `7 P# c. ?' A
;IMPORT SystemInit' V2 a0 p2 U/ K! K/ b! \
6 d7 M1 z/ q& l) h7 Z" J
;LDR R0, =SystemInit8 R3 v3 G. n* W2 F' K
0 n0 I& o* T# d7 a9 @2 Y6 K( ?
BLX R0- i0 f q) e [8 q3 m
/ n$ R. e* y6 t1 R) I" J
LDR R0, =__main
# O, F7 l( L4 y+ K7 X' n2 u" D( C& J( y
BX R0* c4 t- [7 T" j1 T
+ O( D) M4 Y# ]% T1 SENDP8 l+ p6 ?( |# ]
3 d: {; K- o Y" \3 t' k* h4 i汇编中;分号是注释的意思
; y3 w0 Q: M; o7 \2 G- p2 {8 Z6 y! p# O5 }) v$ } h
第五行第六行代码Reset_Handler调用了SystemInit该函数用来初始化系统时钟,而该函数是在库文件system_stm32f10x.c中实现的。我们重新写一个这样的函数也可以,把功能完整实现一遍,但是为了简单起见,我们在main文件里面定义一个SystemInit空函数,为的是骗过编译器,把这个错误去掉。
6 t' T5 p- @- A0 u' G* I- x, J- { T& h5 Y
关于配置系统时钟之后会出文章RCC时钟树详细介绍,主要配置时钟控制寄存器(RCC_CR)和时钟配置寄存器(RCC_CFGR)这两个寄存器,但最好是直接使用CubeMX直接生成,因为它的配置过程有些冗长。1 p0 B* j2 ~/ d* @1 h" @5 A
# [# H+ ]' r) {, L
如果我们用的是库,那么有个库函数SystemInit,会帮我们把系统时钟设置成72M。
* C0 ^6 ^$ G& D7 a k A. l
, _5 n( U& Y( y, I# L g6 r4 e" T现在我们没有使用库,那现在时钟是多少?答案是8M,当外部HSE没有开启或者出现故障的时候,系统时钟由内部低速时钟LSI提供,现在我们是没有开启HSE,所以系统默认的时钟是LSI=8M。: E0 ?2 U* P4 w
- R$ ]. ~1 r* t8 C9 n
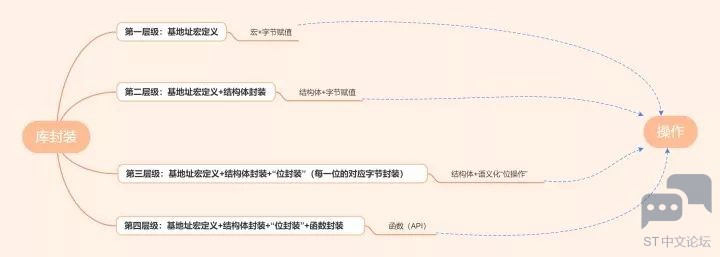
/ q8 Q. e. A& @+ g/ k! L库封装层级
( P, L5 h/ S: g. e& `2 U$ I& b0 U
/ ?7 t2 ?: _2 m) y0 ]
* |/ j4 P; C" s, K& Z3 Y- [' L! r# P0 [
如图,达到第四层级便是我们所熟知的固件库或HAL库的效果。当然库的编写还需要考虑许多问题,不止于这些内容。我们需要的是了解库封装的大概过程。
o G+ A( c) X) {! E+ G4 i' e1 ~3 X" A% K3 f! W( M! K% m
将库封装等级分为四级来介绍是为了有层次感,就像打怪升级一样,进行认知理解的升级。9 c; o( U# |" O! R' \
9 Z" l! |, K+ q9 t B) B( j
我们都知道,操作GPIO输出分三大步:
( E4 T9 w$ Y# T, Y2 E3 p. C+ v
" Z+ W5 C5 s$ i$ O
- Q! v4 Z5 b* r2 B# c2 A0 g# z! d/ h时钟控制:% ]) ` @, T7 M- |
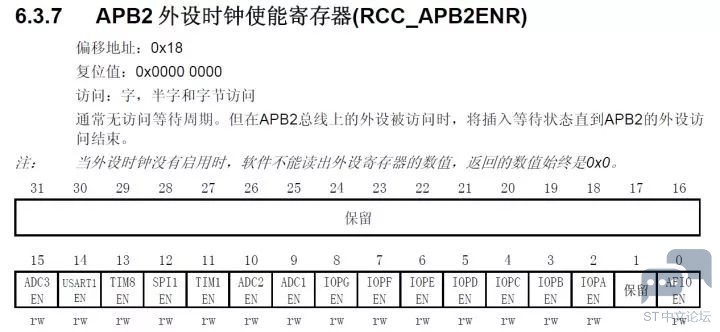
STM32 外设很多,为了降低功耗,每个外设都对应着一个时钟,在系统复位的时候这些时钟都是被关闭的,如果想要外设工作,必须把相应的时钟打开。/ }4 y( ~7 l8 m1 y* }
" S% L: e. C2 l+ `4 _$ jSTM32 的所有外设的时钟由一个专门的外设来管理,叫RCC(reset and clockcontrol),RCC 在STM32 参考手册的第六章。
' l3 G& [% R: T3 J4 |# A# _' \% w, L& ~; ~' @7 _+ u
STM32 的外设因为速率的不同,分别挂载到三条总系上:AHB、APB2、APB1,AHB为高速总线,APB2 次之,APB1 再次之。所以的IO 口都挂载到APB2 总线上,属于高速外设。! ]) `$ S m1 y
5 H0 G: O) e4 W6 U3 L6 V) ]: u
2 C2 l# }* }; t& w3 H模式配置:
$ ^. ]9 I" G3 N& x/ Q' ^这个由端口配置寄存器来控制。端口配置寄存器分为高低两个,每4bit 控制一个IO 口,所以端口配置低寄存器:CRL 控制这IO 口的低8 位,端口配置高寄存器:CRH控制这IO 口的高8bit。. B1 l$ o5 g, z9 V% Z7 N- \& {
! M1 o6 y/ O4 b" y
在4 位一组的控制位中,CNFy[1:0] 用来控制端口的输入输出,MODEy[1:0]用来控制输出模式的速率,又称驱动电路的响应速度,注意此处速率与程序无关,GPIO引脚速度、翻转速度、输出速度区别输入有4种模式,输出有4种模式,我们在控制LED 的时候选择通用推挽输出。
* ]' {) N# h9 V, w8 k; f1 _' u/ J, ^0 {9 l
输出速率有三种模式:2M、10M、50M,这里我们选择2M。
& Y9 F' m$ I1 ] ^, Y! I. u0 b0 G0 ?# d! c2 W p& }0 j
电平控制:4 w; O6 k- j' A$ f( C
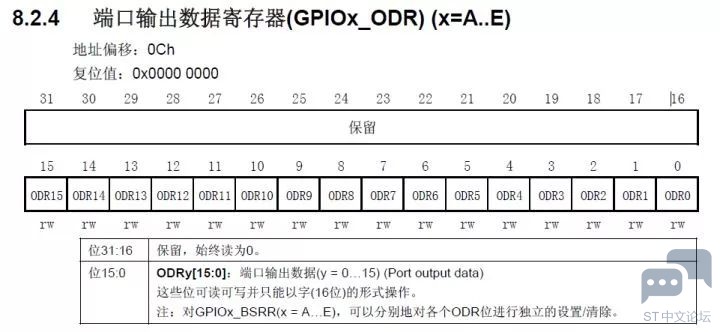
STM32的IO口比较复杂,如果要输出1和0,则要通过控制:端口输出数据寄存器ODR来实现,ODR 是:Output data register的简写,在STM32里面,其寄存器的命名名称都是英文的简写,很容易记住。, C# K& x% O0 m: ` P
! P, I& H3 k0 K% G3 e
从手册上我们知道ODR是一个32位的寄存器,低16位有效,高16位保留。低16位对应着IO0~IO16,只要往相应的位置写入0或者1就可以输出低或者高电平。& z7 q' N/ o+ _: g6 A
. |# g! D9 y+ u% h# g V3 }第一层级:基地址宏定义# c" ~, V: @( Y. y% E: m' Y
2 c0 N1 Q. h1 U$ p4 t5 @
* } r1 r" c3 A D/ r. t( c9 C5 X: O2 Y& b7 I _
时钟控制:% f( d( c L$ i1 m, B9 j6 b
9 V. J( w2 E& _2 ^8 `3 n
6 q' D5 n# X5 e' A h$ A; Q* z {+ K6 a; p
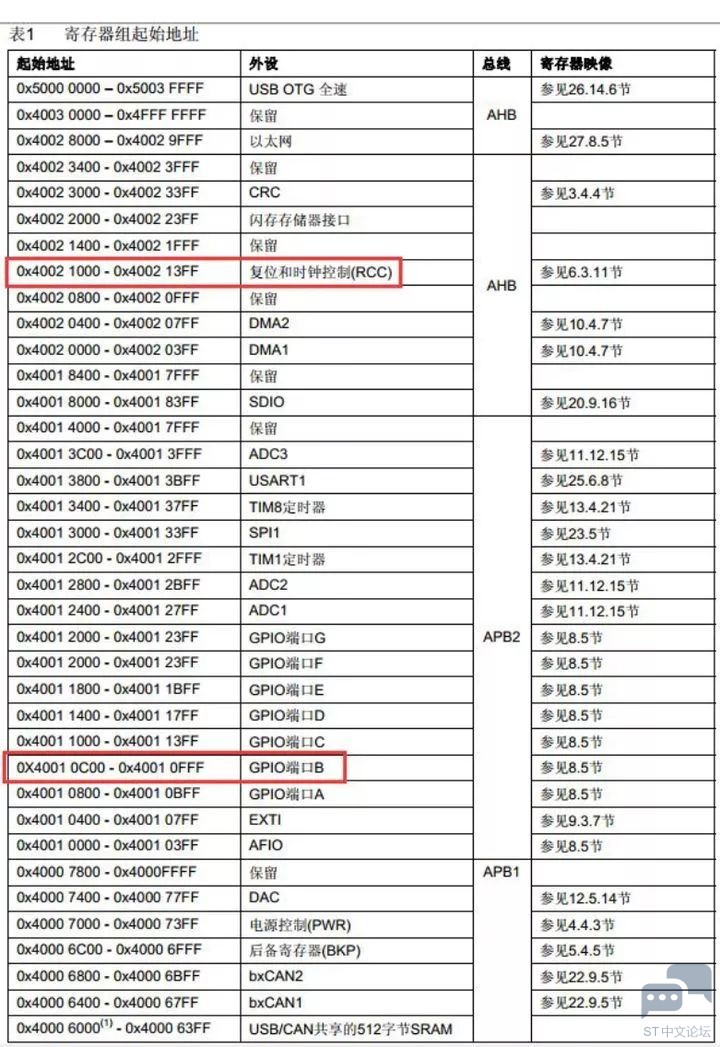
在STM32中,每个外设都有一个起始地址,叫做外设基地址,外设的寄存器就以这个基地址为标准按照顺序排列,且每个寄存器32位,(后面作为结构体里面的成员正好内存对齐)。& T7 a7 I0 R7 {
( G- k z' R7 c
查表看到时钟由APB2外设时钟使能寄存器(RCC_APB2ENR)来控制,其中PB端口的时钟由该寄存器的位3写1使能。我们可以通过基地址+偏移量0x18,算出RCC_APB2ENR的地址为:0x40021018。那么使能PB口的时钟代码则如下所示: H" Q9 b; G0 H3 ?0 i& X2 Q7 Y
#define RCC_APB2ENR *(volatile unsigned long *)0x40021018
( N$ w' W* w4 e0 o% x// 开启端口B 时钟: \ j" w8 `0 n0 w/ K- M2 g0 Z' f
RCC_APB2ENR |= 1<<3;
( b2 ?1 N* o# ]( o6 x7 ^. a% i, A4 H( w N' m+ X4 Z' f
8 U7 u) Q+ R. K5 s+ i
模式配置:
. G/ \% Q. M; ]# ~$ L% ~! a9 z6 \ r& S$ L6 e, _- J
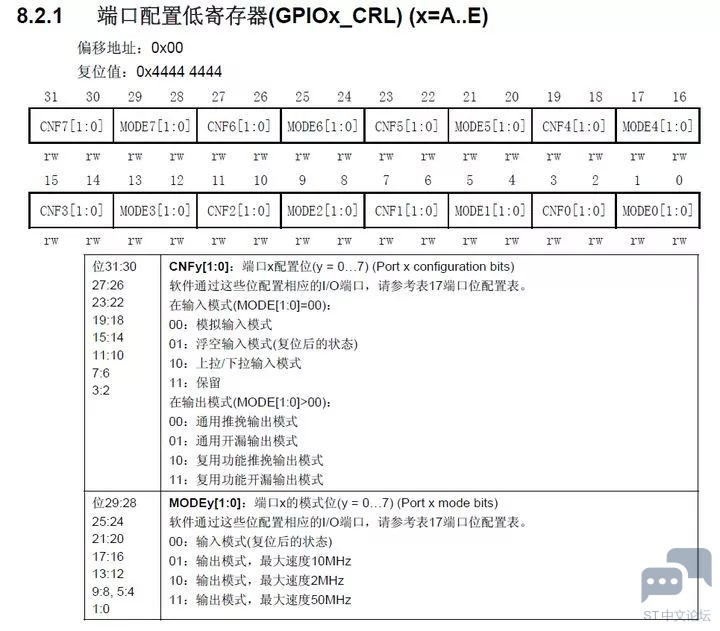
* e. l1 X9 m6 y. \; T1 T8 b9 k. X! `
同RCC_APB2ENR一样,GPIOB的起始地址是:0X4001 0C00,我们也可以算出GPIO_CRL的地址为:0x40010C00。那么设置PB0为通用推挽输出,输出速率为2M的代码则如下所示:
9 X- h& K/ }# |* v4 n: ^
& H. c/ j; ?& G! k
 8 X; R3 h0 N$ G+ z9 O4 a; N
" F5 Z5 @3 V5 \9 L
同上,从手册中我们看到ODR寄存器的地址偏移是:0CH,可以算出GPIOB_ODR寄存器的地址是:0X4001 0C00 + 0X0C = 0X4001 0C0C。现在我们就可以定义GPIOB_ODR这个寄存器了,代码如下:
1 W* _ G/ T1 @- #define GPIOB_ODR *(volatile unsigned long *)0x40010C0C# D# n n' L3 ~2 n4 h) X
- //PB0 输出低电平
$ n/ F( l2 e0 a' J8 d" o - GPIOB_ODR = 0<<0;
第一层级:基地址宏定义完成用STM32控制一个LED的完整代码:# C/ v3 l0 _6 I6 r
- #define RCC_APB2ENR *(volatile unsigned long *)0x40021018; y9 ~3 K% W( U9 [9 R$ r. i
- #define GPIOB_CRL *(volatile unsigned long *)0x40010C00
0 v3 g! ]) `. B7 U - #define GPIOB_ODR *(volatile unsigned long *)0x40010C0C: n. @1 t g4 N
) n3 K8 T8 ~3 `) L+ T- d- int main(void)- A F" A8 _ O( E" ?
- { F2 i7 z0 F, Y
- // 开启端口B 的时钟
. A0 ?( ~: ^ M - RCC_APB2ENR |= 1<<3;
! K, D+ R" N! y2 Q* {0 M - 9 e' J# {2 v/ e7 _ ]
h9 O: s3 R( x" C2 M1 a- // 配置PB0 为通用推挽输出模式,速率为2M
/ y. g, @+ s+ j7 ^* i - GPIOB_CRL = (2<<0) | (0<<2);' D5 r8 Y0 [+ ?+ v0 z8 N) q
- 6 K# O: }5 z, m
- 3 H* A m6 J/ l' J+ T; }$ ^
- // PB0 输出低电平,点亮LED& D6 t# }; {3 F+ K& `5 `5 U) k
- GPIOB_ODR = 0<<0;, j/ d) T. M3 `1 q7 L. X
- }
( N* N+ ~, H) N3 M- p' y - 6 A3 _- k1 I, c* H" u
- . l& [: Y% \7 E8 C, v' H; N8 F
- void SystemInit(void)
; }% j6 p/ m. u - {
7 ~- F9 O* f4 u: G M - }
. C7 M2 E% A* D( @6 {第二层级:基地址宏定义+结构体封装
* v5 k! T% C, E9 e' a& _! y& t2 o' k9 {5 P5 b
# c* Q7 z9 \' R8 e
外设寄存器结构体封装
- S j& L) h4 l- f上面我们在操作寄存器的时候,操作的是寄存器的绝对地址,如果每个寄存器都这样操作,那将非常麻烦。我们考虑到外设寄存器的地址都是基于外设基地址的偏移地址,都是在外设基地址上逐个连续递增的,每个寄存器占32个或者16个字节,这种方式跟结构体里面的成员类似。; N' Y9 {; u. _' J
' e' J- T; Z( Q Y# G1 l( l( E所以我们可以定义一种外设结构体,结构体的地址等于外设的基地址,结构体的成员等于寄存器,成员的排列顺序跟寄存器的顺序一样。这样我们操作寄存器的时候就不用每次都找到绝对地址,只要知道外设的基地址就可以操作外设的全部寄存器,即操作结构体的成员即可。/ g5 c$ o# m, Y
& c* @* L. N( c! \
下面我们先定义一个GPIO寄存器结构体,结构体里面的成员是GPIO的寄存器,成员的顺序按照寄存器的偏移地址从低到高排列,成员类型跟寄存器类型一样。
. B. H I$ j4 i, r) j- s- typedef struct4 b2 N6 e. R0 C1 w; C" Y/ u: [- G
- {$ O3 t: N; L8 v* S% Y
- volatile uint32_t CRL;
9 q. X5 U S0 n0 W - volatile uint32_t CRH;: C4 X7 {7 } p* y* i+ C1 X
- volatile uint32_t IDR;
8 {. s, o2 z- P: u$ H - volatile uint32_t ODR;
9 ^+ m) G0 D" i m) E3 W& c( F - volatile uint32_t BSRR;
2 ~. G/ J: K6 @ - volatile uint32_t BRR;5 ?" O* }# S; D% {5 |& k8 K
- volatile uint32_t LCKR;2 N; k$ y+ q! ?, Y. b" t# Z, B
- } GPIO_TypeDef;
在《STM32 中文参考手册》8.2 寄存器描述章节,我们可以找到结构体里面的7个寄存器描述。在点亮LED的时候我们只用了CRL和ODR这两个寄存器,至于其他寄存器的功能大家可以自行看手册了解。: ~) x6 R6 j$ T1 H1 L. d
1 z; z) ^. F, h! G: R- O, X
在GPIO结构体里面我们用了两个数据类型,一个是uint32_t,表示无符号的32位整型,因为GPIO的寄存器都是32位的。这个类型声明在标准头文件stdint.h 里面使用typedef对unsigned int重命名,我们在程序上只要包含这个头文件即可。
, U+ G; ^! O0 z6 ?5 b8 s0 H# a7 J- b7 g) Q( A' ]8 E# R
另外一个是volatile作用就是告诉编译器这里的变量会变化不因优化而省略此指令,必须每次都直接读写其值,这样就能确保每次读或者写寄存器都真正执行到位。, e. r$ u; e! ~ F8 ?$ {
( L; H, @/ ~. H. A2 k8 U; K) K8 u# E8 c
, x n5 Z( X6 \8 e# y
外设封装
n. m+ \8 {; h1 o: q+ Q" o6 `
. h3 t W# _ _6 W
 : G$ [ K* r* r. D1 d6 `# F
' f6 J4 h; a" U9 u
STM32F1系列的GPIO端口分A~G,即GPIOA、GPIOB。。。。。。GPIOG。每个端口都含有GPIO_TypeDef结构体里面的寄存器,我们可以根据手册各个端口的基地址把GPIO的各个端口定义成一个GPIO_TypeDef类型指针,然后我们就可以根据端口名(实际上现在是结构体指针了)来操作各个端口的寄存器,代码实现如下:
1 ~7 R# k% o8 W0 v
$ Q. n. ^' m* f, D8 q- #define GPIOA ((GPIO_TypeDef *) 0X4001 0800)4 p% C4 Q5 k& ^5 b/ W, C
- #define GPIOB ((GPIO_TypeDef *) 0X4001 0C00)
% W5 E0 }- D$ @( Y" d" z# W7 u - #define GPIOC ((GPIO_TypeDef *) 0X4001 1000)$ \' {$ D C3 k* _( o4 u
- #define GPIOD ((GPIO_TypeDef *) 0X4001 1400)
+ m! e: @8 ~% w. d- V3 p ]) c8 ~ - #define GPIOE ((GPIO_TypeDef *) 0X4001 1800)7 {! B; X. t3 P4 V1 q
- #define GPIOF ((GPIO_TypeDef *) 0X4001 1C00)6 [. H' K) R/ z" f8 E
- #define GPIOG ((GPIO_TypeDef *) 0X4001 2000)
/ _# a. [9 R1 i6 O) b: h外设内存映射
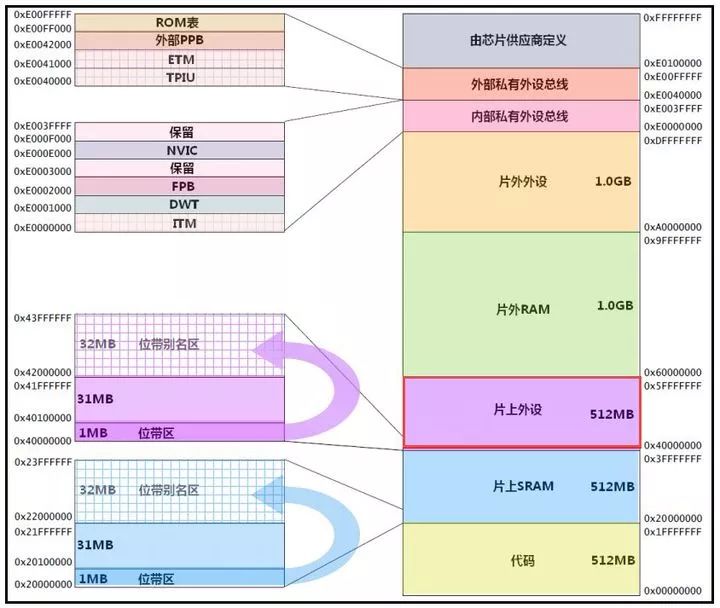
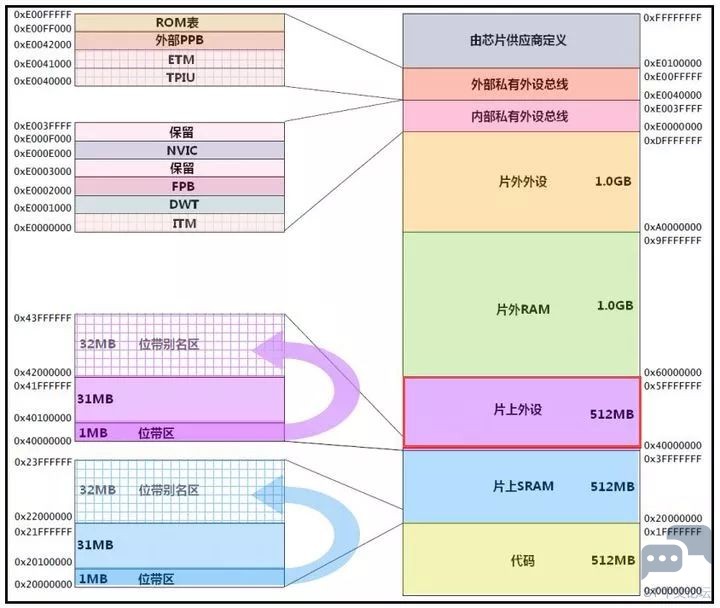
4 }; D) f5 d* w讲到基地址的时候我们再引人一个知识点:Cortex-M3存储器系统,这个知识点在《Cortex-M3权威指南》第5章里面讲到。CM3的地址空间是4GB,如下图所示:2 \1 O3 O% u0 P( J
/ ~) G& C! s8 T( Y0 S" l; T) P我们这里要讲的是片上外设,就是我们所说的寄存器的根据地,其大小总共有512MB,512MB是其极限空间,并不是每个单片机都用得完,实际上各个MCU厂商都只是用了一部分而已。STM32F1系列用到了:0x4000 0000 ~0x5003 FFFF。现在我们说的STM32的寄存器就是位于这个区域' |- Q+ n4 i: _/ B3 F
# I& ~1 k7 A+ O+ ?5 I* p
3 W' M$ u/ N4 P5 k% m8 u) [APB1、APB2、AHB 总线基地址
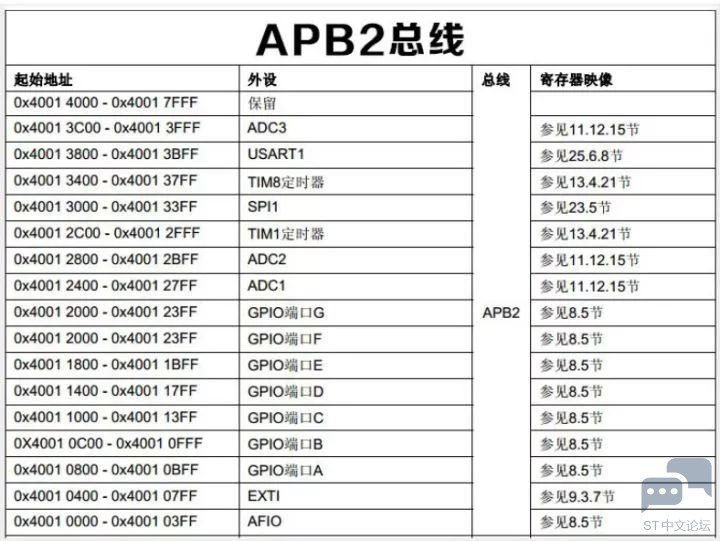
1 {( J& z& y7 e [9 Q% b现在我们说的STM32的寄存器就是位于这个区域,这里面ST设计了三条总线:AHB、APB2和APB1,其中AHB和APB2是高速总线,APB1是低速总线。不同的外设根据速度不同分别挂载到这三条总线上。. s" `1 c; f: B# A2 D& c
# I: @6 E/ Y- R- G# [% C2 _& k
从下往上依次是:APB1、APB2、AHB,每个总线对应的地址分别是:APB1:0x40000000,APB2:0x4001 0000,AHB:0x4001 8000。7 s, m/ l* m2 M
. K- a# H6 q% h- A4 N, \这三条总线的基地址我们是从《STM32 中文参考手册》2.3小节—存储器映像得到的:APB1的基地址是TIM2定时器的起始地址,APB2的基地址是AFIO的起始地址,AHB的基地址是SDIO的起始地址。其中APB1地址又叫做外设基地址,是所有外设的基地址,叫做PERIPH_BASE。4 c$ g/ s: ?, C5 |$ U, h X
+ F( E: o0 M1 u2 a
现在我们把这三条总线地址用宏定义出来,以后我们在定义其他外设基地址的时候,只需要在这三条总线的基址上加上偏移地址即可,代码如下:; l' u4 H- @* z' K
- #define PERIPH_BASE ((uint32_t)0x40000000)4 y% T- f. U% a9 s6 \. _) a
- #define APB1PERIPH_BASE PERIPH_BASE
! G( Q' N# C, m5 m G* Y - #define APB2PERIPH_BASE (PERIPH_BASE + 0x10000): @- @6 f/ X& q' g- u6 E# F7 K; r/ p
- #define AHBPERIPH_BASE (PERIPH_BASE + 0x20000)
& E0 S: a) ?+ Y# z, O
8 S# O1 |( I0 }# q E
, }( Z8 S; t0 p, z8 c7 dGPIO 端口基地址
$ ?$ ?. t) G5 b2 k8 [( s因为GPIO挂载到APB2总线上,那么现在我们就可以根据APB2的基址算出各个GPIO端口的基地址,用宏定义实现代码如下:' g. @, ^0 G8 q# N, U7 z1 J4 ~: a: `
- #define GPIOA_BASE (APB2PERIPH_BASE + 0x0800)
$ W6 f4 |$ W4 x) j, G2 T- d2 I- I/ o - #define GPIOB_BASE (APB2PERIPH_BASE + 0x0C00)' [" V( @; q) n, S# k
- #define GPIOC_BASE (APB2PERIPH_BASE + 0x1000) O1 ?8 r' b" `6 I# ^2 T+ [7 F5 t
- #define GPIOD_BASE (APB2PERIPH_BASE + 0x1400)7 O1 U0 }/ R/ T u) t7 h
- #define GPIOE_BASE (APB2PERIPH_BASE + 0x1800)
, A2 u6 Z$ ]4 k - #define GPIOF_BASE (APB2PERIPH_BASE + 0x1C00)
& m2 w' H# e% Z& a) U; D - #define GPIOG_BASE (APB2PERIPH_BASE + 0x2000)
第二层级:基地址宏定义+结构体封装完成用STM32控制一个LED的完整代码:
. P: }/ l' b1 [- #include <stdint.h>
- J3 ^) U; O. e5 C - #define __IO volatile
- H3 `/ l- _$ [ - typedef struct
5 ?/ y$ \# K( @ - {6 D6 }8 g2 r5 p/ W$ W* i+ z
- __IO uint32_t CRL;6 }+ J7 y8 d) Q! `& k( L
- __IO uint32_t CRH;
0 C7 w! o9 s4 c7 u4 R* O! k: r - __IO uint32_t IDR;$ [9 Z; s4 H( G1 I% g ^* I
- __IO uint32_t ODR;
# M$ {1 M9 W7 ?$ r8 e" r& n& ^ - __IO uint32_t BSRR;
8 O" A/ c( O7 y8 X - __IO uint32_t BRR;
2 {* @6 |( O$ o* d5 _6 N - __IO uint32_t LCKR;& J: k$ ?7 b6 S9 G# a) d1 U
- } GPIO_TypeDef;& A) Z9 z8 X# M: o8 k8 X+ d- h5 P( Z
- typedef struct
, a3 z9 k9 u" I2 D2 f* M9 w: m - {
, J T0 S# K2 D3 \3 U+ C - __IO uint32_t CR;$ {/ c8 P9 l. ~* n7 {# |
- __IO uint32_t CFGR;0 M1 G' C/ X' v9 v
- __IO uint32_t CIR;6 A9 j Y0 A7 \ J
- __IO uint32_t APB2RSTR;
. U! y* p( s* T2 i - __IO uint32_t APB1RSTR;
4 _) p+ n4 t( \8 H - __IO uint32_t AHBENR;0 d4 K+ z! p& [5 X9 T
- __IO uint32_t APB2ENR;
; [: ^! P7 r7 Z5 P! \. {2 p8 q - __IO uint32_t APB1ENR;* q( F- H$ R' w* @9 a+ f
- __IO uint32_t BDCR;/ Q6 t" B$ ]* l4 i9 |3 [
- __IO uint32_t CSR;
+ k: M _2 u2 T - } RCC_TypeDef;
$ {1 x- O0 _. i - #define PERIPH_BASE ((uint32_t)0x40000000)6 ]+ w8 g- u" t. N$ v, l+ ]
- #define APB1PERIPH_BASE PERIPH_BASE3 k, G$ X/ T' G
- #define APB2PERIPH_BASE (PERIPH_BASE + 0x10000)8 N" ]) k7 n- s$ B
- #define AHBPERIPH_BASE (PERIPH_BASE + 0x20000)4 T5 @2 \, c, x; \
- #define GPIOA_BASE (APB2PERIPH_BASE + 0x0800)
- f: _+ @2 Y3 j9 Z" k - #define GPIOB_BASE (APB2PERIPH_BASE + 0x0C00)
! @4 a0 z# f) Y% J6 m - #define GPIOC_BASE (APB2PERIPH_BASE + 0x1000)
- {9 q7 w' t0 K3 r - #define GPIOD_BASE (APB2PERIPH_BASE + 0x1400)6 e* `) Q" A% T* v d
- #define GPIOE_BASE (APB2PERIPH_BASE + 0x1800)- S: ~+ r7 R3 I) m: |' R6 c
- #define GPIOF_BASE (APB2PERIPH_BASE + 0x1C00)% _1 Y$ H- t2 L; I* E) x3 _5 ~
- #define GPIOG_BASE (APB2PERIPH_BASE + 0x2000)
& ]) l% X* x% X; } G+ P* d - #define RCC_BASE (AHBPERIPH_BASE + 0x1000)1 U' ~3 W& ~) R6 W j
- #define GPIOA ((GPIO_TypeDef *) GPIOA_BASE)
* R1 J9 ]4 _) B; D) B - #define GPIOB ((GPIO_TypeDef *) GPIOB_BASE)
6 r: j& W, D4 o$ h- n, V( w' | - #define GPIOC ((GPIO_TypeDef *) GPIOC_BASE)# g% k! e9 [% F: o) t, T4 b: d
- #define GPIOD ((GPIO_TypeDef *) GPIOD_BASE)- O( {; a8 B% Q. n
- #define GPIOE ((GPIO_TypeDef *) GPIOE_BASE)- k4 i0 k8 B! N) C) s
- #define GPIOF ((GPIO_TypeDef *) GPIOF_BASE)
) {1 i3 H% ?' J" u1 ?; ? - #define GPIOG ((GPIO_TypeDef *) GPIOG_BASE)
: E" X- `) A7 T. C3 U% M. G! l. B. d - #define RCC ((RCC_TypeDef *) RCC_BASE)/ m2 j" W2 r K: j" q7 {
- #define RCC_APB2ENR *(volatile unsigned long *)0x40021018
4 d: x- j5 I! b9 ^2 u; M" b3 [: M - #define GPIOB_CRL *(volatile unsigned long *)0x40010C00! {. J& e- w6 f* W
- #define GPIOB_ODR *(volatile unsigned long *)0x40010C0C
; z" i+ C0 j% s1 [& ~/ t - int main(void)
. b; B; t9 K0 W! z/ p - {0 Q5 Z5 n5 z3 h3 P' ?
- // 开启端口B 的时钟
1 J# h! q% G; [ - RCC->APB2ENR |= 1<<3;( L4 A0 |3 I. V: O% g. v, J1 i
- // 配置PB0 为通用推挽输出模式,速率为2M
5 ?4 M" t6 \5 k) M/ [ - GPIOB->CRL = (2<<0) | (0<<2);
0 F& g2 q( E" h M% T z5 | - // PB0 输出低电平,点亮LED9 L$ D* W9 @, x( k4 Z* z9 e
- GPIOB->ODR = 0<<0;. i$ V. L, A9 s d' A3 ]4 h
- }
+ ]" J( |! j! m2 g - void SystemInit(void)# r2 d* m2 `, u- n! Q) M" F) _
- {$ Y; [2 m) T4 ~
- }
第二层级变化:2 A4 Z# U- g9 h6 W! |- v8 [
①、定义一个外设(GPIO)寄存器结构体,结构体的成员包含该外设的所有寄存器,成员的排列顺序跟寄存器偏移地址一样,成员的数据类型跟寄存器的一样。: I4 B2 h. N6 X* r- f3 N) B- Y
/ f6 A8 @7 w0 @
②外设内存映射,即把地址跟外设建立起一一对应的关系。
8 H q9 |5 u& U* A, \& A: {8 R
1 {& e1 H# G! C③外设声明,即把外设的名字定义成一个外设寄存器结构体类型的指针。
2 K2 e+ C" E6 k, ^6 E+ n7 E* o( v1 @$ w }
④通过结构体操作寄存器,实现点亮LED。2 ^/ e1 j$ \( _! N- F4 F- Z& K
* `4 O% j8 a0 {" w8 b: S$ a( b第三层级:基地址宏定义+结构体封装+“位封装”(每一位的对应字节封装)
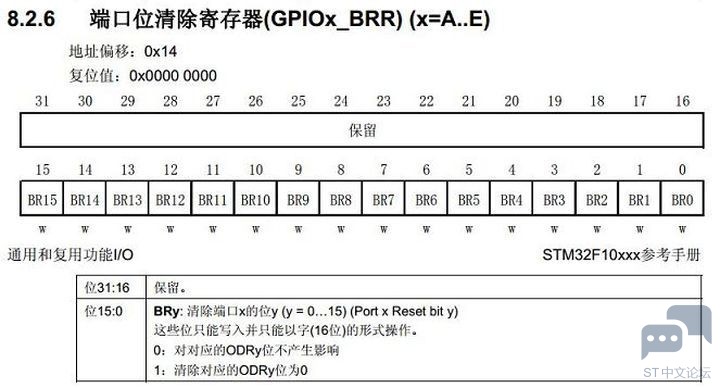
. o/ S( M1 _+ C: U上面我们在控制GPIO输出内容的时候控制的是ODR(Output data register)寄存器,ODR是一个16位的寄存器,必须以字的形式控制其实我们还可以控制BSRR和BRR这两个寄存器来控制IO的电平,下面我们简单介绍下BRR寄存器的功能,BSRR自行看手册研究。
7 d* {2 x3 Q! {/ ^- w$ G: J
+ r+ u( v% `! m
 5 M7 V% R- o+ J- M) }; C* W
7 p r$ C3 x4 Q" t$ z8 D. \4 c- R位清除寄存器BRR只能实现位清0操作,是一个32位寄存器,低16位有效,写0没影响,写1清0。现在我们要使PB0输出低电平,点亮LED,则只要往BRR的BR0位写1即可,其他位为0,代码如下:7 ]9 R5 `+ e4 {$ D' n, D
% J0 s7 Z, y) W. wGPIOB->BRR = 0X0001;
/ }0 e7 y+ H1 ^; R7 ^, c
# `( _9 A+ k$ n# c' T0 N" i这时PB0就输出了低电平,LED就被点亮了。
5 ?! B; x& o! F( _3 x9 \
: [1 H# g# X/ V如果要PB2输出低电平,则是:
9 \, y) ~; l* Z0 t1 N
( e2 @8 e4 U) p0 K- HGPIOB->BRR = 0X0004;6 i/ L7 O l2 p( f
1 N; S4 b" c" K) q3 U& i
如果要PB3/4/5/6。。。。。。这些IO输出低电平呢?
2 o6 h( }+ m& f) D) H9 \; A
& F, V9 v0 r) K$ A; V道理是一样的,只要往BRR的相应位置赋不同的值即可。因为BRR是一个16位的寄存器,位数比较多,赋值的时候容易出错,而且从赋值的16进制数字我们很难清楚的知道控制的是哪个IO。 [% p2 K+ d. [$ m- W. T
5 | {# v) [( j7 l这时,我们是否可以把BRR的每个位置1都用宏定义来实现,如GPIO_Pin_0就表示0X0001,GPIO_Pin_2就表示0X0004。只要我们定义一次,以后都可以使用,而且还见名知意。“位封装”(每一位的对应字节封装) 代码如下:
" N# n6 h% T5 u3 u- #define GPIO_Pin_0 ((uint16_t)0x0001) /*!< Pin 0 selected */+ F" e2 W$ G9 \/ ]) m' h1 D8 u
- ; K* h8 E4 O7 |# u8 }
- #define GPIO_Pin_1 ((uint16_t)0x0002) /*!< Pin 1 selected */2 w! j! I$ r7 z( b, r0 J
: k% h1 {& t4 T ^: z& e: u0 T- #define GPIO_Pin_2 ((uint16_t)0x0004) /*!< Pin 2 selected */
A v$ { Z( X% T
" G" r1 U* N) N6 ~& A, X8 o" B- #define GPIO_Pin_3 ((uint16_t)0x0008) /*!< Pin 3 selected */
+ ~% u" w/ v% H0 J
0 G* ?7 l6 H5 C8 h" |6 a- #define GPIO_Pin_4 ((uint16_t)0x0010) /*!< Pin 4 selected */+ c+ ] @5 Z: _, {. v4 V$ W
- $ [! {. L! t& I& c5 X% S
- #define GPIO_Pin_5 ((uint16_t)0x0020) /*!< Pin 5 selected */
h: ]- U: d9 b; I o; h) ^$ O. P - 3 F! t$ R. h9 c& N- \) i
- #define GPIO_Pin_6 ((uint16_t)0x0040) /*!< Pin 6 selected */
- O, F' \) q1 P) A& l6 a/ d2 ] - $ {" O# F. `8 D y# u" \ ^
- #define GPIO_Pin_7 ((uint16_t)0x0080) /*!< Pin 7 selected */
: P$ Z1 K3 w( X! m4 R$ n1 J# z
/ @' }4 u& z4 ~) k- #define GPIO_Pin_8 ((uint16_t)0x0100) /*!< Pin 8 selected */
* x, X/ B- Y+ q: q$ M - ' v4 d6 \) ?# W4 C- |$ P# P
- #define GPIO_Pin_9 ((uint16_t)0x0200) /*!< Pin 9 selected */
6 n+ z4 g% r. k$ Q
5 |; y6 y8 z6 U1 x- #define GPIO_Pin_10 ((uint16_t)0x0400) /*!< Pin 10 selected */
& X4 G. H# I# K2 R$ @& w- j0 A+ C$ u - 8 r4 k9 A2 l: n9 F, }3 h
- #define GPIO_Pin_11 ((uint16_t)0x0800) /*!< Pin 11 selected */
* H- t$ ^$ ~ @( V9 M - * a0 x+ D; R) k0 d2 t
- #define GPIO_Pin_12 ((uint16_t)0x1000) /*!< Pin 12 selected */! A ^2 i2 F( s3 Y/ [1 n8 A
- # B5 ^8 n0 s! p1 N
- #define GPIO_Pin_13 ((uint16_t)0x2000) /*!< Pin 13 selected */
' U2 z& K# p! o1 h8 k
" g- N+ @" o1 |% G7 G- #define GPIO_Pin_14 ((uint16_t)0x4000) /*!< Pin 14 selected */3 _) ~5 `/ v9 j3 g
- 9 U& K' I+ F/ N$ e
- #define GPIO_Pin_15 ((uint16_t)0x8000) /*!< Pin 15 selected */
1 N$ a- B) @ Q( | ]1 \, P - / Q: a# [) j* _6 a9 }" S9 A' ^8 W$ |
- #define GPIO_Pin_All ((uint16_t)0xFFFF) /*!< All pins selected *// [. d+ O$ {3 I7 }8 L J2 f
7 }; M/ k8 X+ [
, H! u# h0 \" L$ d! d. t$ H a这时PB0就输出了低电平的代码就变成了:
' m# C# Q. A5 \GPIOB->BRR = GPIO_Pin_0;
# G6 }6 M1 [3 w, d, c% k. Y
7 I+ {7 M" g' ^% W" n' u(如果同时让PB0/PB15输出低电平,用或运算,代码:
/ E) }9 | P. o% N4 l" HGPIOB->BRR = GPIO_Pin_0|GPIO_Pin_15;9 K! ~: `8 H& I4 ]' W3 w) Q& ^
% c& t9 _- Y3 ?, W/ _8 h为了不使main函数看起来冗余,上述库封装 的代码不应该放在main里面,因为其是跟GPIO相关的,我们可以把这些宏放在一个单独的头文件里面。
, ]* x4 V# t V6 E6 Y9 [- g- I; N1 P' l
在工程目录下新建stm32f10x_gpio.h,把封装代码放里面,然后把这个文件添加到工程里面。这时我们只需要在main.c里面包含这个头文件即可。; u6 ?1 V" M# M* P- a! k
; o/ g% v5 \3 E/ T" X9 \% z
第四层级:基地址宏定义+结构体封装+“位封装”+函数封装
: L" z! B" L6 X: b我们点亮LED的时候,控制的是PB0这个IO,如果LED接到的是其他IO,我们就需要把GPIOB修改成其他的端口,其实这样修改起来也很快很方便。
* S% B% W$ a& ^' X$ d! F# t. S
4 e* Q1 }& A0 S3 A4 i3 U# k9 S/ R但是为了提高程序的可读性和可移植性,我们是否可以编写一个专门的函数用来复位GPIO的某个位,这个函数有两个形参,一个是GPIOX(X=A...G),另外一个是GPIO_Pin(0...15),函数的主体则是根据形参GPIOX 和GPIO_Pin来控制BRR寄存器,代码如下:+ B$ @: |( g9 _( H6 }7 q/ Z- f' L
- void GPIO_ResetBits(GPIO_TypeDef* GPIOx, uint16_t GPIO_Pin)
0 ~7 D C; W1 H) ~- P* b& T$ R - {
) ]1 o4 r3 U* o ?7 j - GPIOx->BRR = GPIO_Pin;# @$ u" t; K; [* [9 g! ^
- }+ L9 ?" V$ ]/ r& p8 M3 Z
# ^6 I; c @8 W' \# l3 A这时,PB0输出低电平,点亮LED的代码就变成了:
5 S: ?- X" G+ w' A% K% U! hGPIO_ResetBits(GPIOB,GPIO_Pin_0);! T; O7 n) ?. j
' K) U8 V' I: E W' S) V
同理, 我们可以控制BSRR这个寄存器来实现关闭LED,代码如下:
# B; [+ q, q: R6 d' P- // GPIO 端口置位函数
3 |) ]5 \5 f% k - void GPIO_SetBits(GPIO_TypeDef* GPIOx, uint16_t GPIO_Pin)- C# Z. P3 y m+ c! N
- {
2 b; F; s% H% b5 G - GPIOx->BSRR = GPIO_Pin;
2 B2 Y7 r! t0 Z6 m( } - }
+ q; O5 b7 f$ s4 NGPIO_SetBits(GPIOB,GPIO_Pin_0);7 B! X: Q5 J" E2 q5 t
. t( U% }; _2 X' n+ U( J+ C: P& x同样,因为这个函数是控制GPIO的函数,我们可以新建一个专门的文件来放跟gpio有关的函数。& z8 I$ G! D( R7 V; V" V7 N# h
- ? a+ v7 i- e
在工程目录下新建stm32f10x_gpio.c,把GPIO相关的函数放里面。这时我们是否发现刚刚新建了一个头文件stm32f10x_gpio.h,这两个文件存放的都是跟外设GPIO相关的。1 @8 ?2 Y5 z U i3 ~2 ^& \$ n" l
( }) i! n8 z( @ h
C文件里面的函数会用到h头文件里面的定义,这两个文件是相辅相成的,故我们在stm32f10x_gpio.c 文件中也包含stm32f10x_gpio.h这个头文件。别忘了把stm32f10x.h这个头文件也包含进去,因为有关寄存器的所有定义都在这个头文件里面。
1 D. I7 G4 u2 G" m1 t% r" s& X/ P/ f/ @
如果我们写其他外设的函数,我们也应该跟GPIO一样,新建两个文件专门来存函数,比如RCC这个外设我们可以新建stm32f10x_rcc.c和stm32f10x_rcc.h。其他外依葫芦画瓢即可。
( h; Q% ]7 ]- ]4 d7 N# _9 y; a! h5 W# ?0 v3 K, E: Z7 p
/ P( B9 Q7 v7 J# R实例编写
, S/ O% e+ B% [以上,是对库封住过程的概述,下面我们正在地使用库函数编写LED程序
2 q1 D" C: m' N4 f3 k+ L* y4 D I" _7 m8 Z) O0 s
①管理库的头文件
) @- w" t4 o4 t* k; {- f% V4 q' P6 w当我们开始调用库函数写代码的时候,有些库我们不需要,在编译的时候可以不编译,可以通过一个总的头文件stm32f10x_conf.h来控制,该头文件主要代码如下:( I' T4 ?5 ^ e: U2 E/ N8 ~
- //#include "stm32f10x_adc.h"
, i# K; d4 y8 y - 0 N! Y0 e* W( R- p" J: I+ Z" V- U
- //#include "stm32f10x_bkp.h"
: s. C2 ]/ J! y: M
! k) ~' L+ ?2 b1 M1 S- //#include "stm32f10x_can.h"6 W5 x: g3 f7 O" X! v+ T
- 4 S3 Q" H9 c/ F _3 ]- s+ ?
- //#include "stm32f10x_cec.h"
$ \2 g5 G. |0 C1 n1 S
+ ~ \ B8 k9 J; n x- //#include "stm32f10x_crc.h"
8 w9 i+ t+ a$ d1 N# h: N - 5 {: |7 u% k7 R$ N& l' A, M
- //#include "stm32f10x_dac.h"
/ w* ^+ k8 j4 e2 M8 r' L7 S - $ @. Q* w! |2 R- t
- //#include "stm32f10x_dbgmcu.h"
0 k0 h" ~* o* V% E7 h$ R I7 I
' j4 m$ h. Y* r1 t* `5 e5 v- //#include "stm32f10x_dma.h"# S$ l: k. _- @* w8 A& x% _
0 o4 J2 \, j2 \) v- //#include "stm32f10x_exti.h"
- t! d- q" p! X; d/ [: J- K
L9 o N% N4 P8 T. u9 z/ v- //#include "stm32f10x_flash.h": @7 p) H7 R8 j
- 8 e" o8 ~1 l* M4 K: \3 R5 n
- //#include "stm32f10x_fsmc.h"# L6 @! S5 t8 c
- " u9 |3 ^3 \' _- Q1 P, R/ W# f
- #include "stm32f10x_gpio.h"8 u/ ^$ ?( w9 k
7 m' d8 h* P9 l/ F4 Q- //#include "stm32f10x_i2c.h"+ d, r1 t4 K1 J& h7 k3 M5 T
' R% ]6 G3 Q% g& P; O: `- //#include "stm32f10x_iwdg.h"3 P; m- u: W j# N- \8 m; c$ \
- ' W; r7 `1 A2 a, J
- //#include "stm32f10x_pwr.h"
6 M( U9 O" t" x: I7 N - 0 s* w+ b# m9 k: o/ W4 H. V0 K/ C
- #include "stm32f10x_rcc.h"& R |* C4 v3 P* ~8 h
- 4 c4 J* r- d8 P) J! R
- //#include "stm32f10x_rtc.h". z" P) o9 \& a. U, e6 G( X: T
- , v$ [8 b; V" D# X8 ^
- //#include "stm32f10x_sdio.h"6 S" B, _8 M5 s; ^8 L
- - M5 j5 E. z$ c1 R- P! \
- //#include "stm32f10x_spi.h", _8 [( Q3 J+ m! W& A
5 u& a3 O" O7 |/ p/ P- //#include "stm32f10x_tim.h"
( X# O7 e- s6 w - 9 W5 t& Y& ~2 Q( k; b" u
- //#include "stm32f10x_usart.h"7 r1 ~& R1 g# e, ^9 Z w
- ; S5 Z. _2 E& ?2 o/ B
- //#include "stm32f10x_wwdg.h"
5 [1 H) V1 V/ s* @, m& L" X - ( {/ i$ b7 N% ^# N+ _( Z2 {
- //#include "misc.h"1 b$ D$ S+ _3 l# E
! }& ^7 ^! Y. K$ L" ^* u3 n
这里面包含了全部外设的头文件,点亮一个LED我们只需要RCC和GPIO 这两个外设的库函数即可,其中RCC控制的是时钟,GPIO控制的具体的IO口。所以其他外设库函数的头文件我们注释掉,当我们需要的时候就把相应头文件的注释去掉即可。
3 a# g' N+ Z- ~ W A0 U- b( x5 O' t! T
stm32f10x_conf.h这个头文件在stm32f10x.h这个头文件的最后面被包含,在第8296行:
* U8 d. j4 A4 h. u
& ^( \5 k7 Z( @- #ifdef USE_STDPERIPH_DRIVER6 ~* |- B& h( [3 S/ [' T
- . C. f5 L9 b* X
- #include "stm32f10x_conf.h"
4 P0 s I" `4 D7 W W
C7 H* t9 b. {9 B) v3 ?- #endif
) `9 P3 V# t1 b; I代码的意思是,如果定义了USE_STDPERIPH_DRIVER这个宏的话,就包含stm32f10x_conf.h这个头文件。
: K. k* }6 R& q' p! f5 X# [, m7 X6 B: v4 T8 o# ]* i6 D0 [5 F ^* C
我们在新建工程的时候,在魔术棒选项卡C/C++中,我们定义了USE_STDPERIPH_DRIVER 这个宏,所以stm32f10x_conf.h 这个头文件就被stm32f10x.h包含了,我们在写程序的时候只需要调用一个头文件:stm32f10x.h即可。
& {! e0 l* n$ \: H. B
# q. r+ W1 P1 L" J+ j3 Q; Y
' p" A9 `/ T+ R. p1 }7 b0 P②编写LED初始化函数 c$ L8 a7 H9 e# a4 a
经过寄存器点亮LED的操作,我们知道操作一个GPIO输出的编程要点大概如下:2 T% r" V* m3 ?6 }$ T2 w+ X, X$ H
1、开启GPIO的端口时钟
7 @9 C6 \) Q& s8 X6 ^2、选择要具体控制的IO口,即pin8 S1 L& s; @4 p m: i% K$ K
3、选择IO口输出的速率,即speed
/ v9 U1 z. L/ x; g4、选择IO口输出的模式,即mode, \& ?# P8 p& G4 P3 j
5、输出高/低电平- B% f% u4 j" e* o5 h9 v
% M+ M" k8 L! x: r. k8 R
STM32的时钟功能非常丰富,配置灵活,为了降低功耗,每个外设的时钟都可以独自的关闭和开启。STM32中跟时钟有关的功能都由RCC这个外设控制,RCC中有三个寄存器控制着所以外设时钟的开启和关闭:RCC_APHENR、RCC_APB2ENR和RCC_APB1ENR,AHB、APB2和APB1代表着三条总线,所有的外设都是挂载到这三条总线上,GPIO属于高速的外设,挂载到APB2总线上,所以其时钟有RCC_APB2ENR控制。
2 X8 V/ [# [9 `. U& I1 J' p( j0 P$ c, Q8 Y1 R
" A5 V; s7 E3 n
GPIO 时钟控制
( b) i8 [5 }8 R固件库函数:: k- H7 g! O9 B7 i! I) Y
RCC_APB2PeriphClockCmd( RCC_APB2Periph_GPIOB, ENABLE)函数的& g5 g. H; p2 b/ \& ]& }7 P$ m
2 A/ ]& [8 v" `5 ]: ]0 n原型为:
8 J. H: M+ G& K) l2 n8 ~- void RCC_APB2PeriphClockCmd(uint32_t RCC_APB2Periph,& \9 I' Q" ~- T5 s4 k( }+ D0 n9 ~9 {
- , k7 k& |+ ?) \: F+ t9 u1 f
- FunctionalState NewState)* f" z0 s8 c9 T5 i8 e
6 o( I1 Y4 X4 e, F' j# [! G- {
4 i, l# y+ ~, A, ~) S - , N, o# `& H# }2 P
- /* Check the parameters */
: X" _, K* P0 W! a! j3 i# u4 c
* Y! p9 T. N$ {* I- assert_param(IS_RCC_APB2_PERIPH(RCC_APB2Periph));" F/ r B( E/ p% x+ E
- ! Y/ s+ ]+ T: E+ O
- assert_param(IS_FUNCTIONAL_STATE(NewState));- c$ X7 Y2 x7 x3 t3 I
- + {1 K& D8 o4 ?0 C9 j% F/ \
- if (NewState != DISABLE)$ u2 X9 ~ J4 U
- ) Q! c8 A, |" J A# B
- { {( I' o# ]3 o. A( Q/ O# k
- 2 z1 Y& N7 D9 O7 Z0 O: Y: P
- RCC->APB2ENR |= RCC_APB2Periph;2 f B) x6 a. g9 h" P6 Y7 ^
- ) ?. F9 n, y" u9 ~. {
- }
|8 x, ~3 D; b# K
4 y y2 `5 m0 K# r) M% J1 m& X9 h K- else; D- c1 f. @, y
- + ^: w4 r& U! A6 C2 [$ G
- { Q: G. {& N2 V8 }4 Z% U
- $ {# x5 T4 G# Y# y8 }# e
- RCC->APB2ENR &= ~RCC_APB2Periph;/ M* K( @# j/ M
, T. A4 f8 F3 A) P, U- } Y' c# v# ?! p, x
- + V& J, C# w! D' q c& p9 r: y
- }
当程序编译一次之后,把光标定位到函数/变量/宏定义处,按键盘的F12或鼠标右键的Go to definition of,就可以找到原型。固件库的底层操作的就是RCC外设的APB2ENR这个寄存器,宏RCC_APB2Periph_GPIOB的原型是:0x00000008,即(1<<3),还原成存器操作就是:RCC->APB2ENR |= 1<<<3。相比固件库操作,寄存器操作的代码可读性就很差,只有才查阅寄存器配置才知道具体代码的功能,而固件库操作恰好相反,见名知意。
6 z1 `- Z8 m5 [, `
' H) e7 d: L! E- O' n* O) ^
- p6 m$ I9 x: HGPIO 端口配置
1 m7 Q2 r9 I% G+ `/ {! vGPIO的pin,速度,模式,都由GPIO的端口配置寄存器来控制,其中IO0~IO7由端口配置低寄存器CRL控制,IO8~IO15由端口配置高寄存器CRH配置。固件库把端口配置的pin,速度和模式封装成一个结构体:
& v" |" t6 V: B0 ^7 o9 A- typedef struct7 Y7 i7 W2 O2 r) z: ]' Y0 E* |
- $ z9 C1 T2 x' u3 U& a3 k! ?
- {
3 S* t; p( r$ ?0 ]0 C8 @( S3 F8 d - , `) O% y# n! F) u
- uint16_t GPIO_Pin;- H x( Y% [9 }
- 5 E1 a5 S6 a: l3 ^; G/ G
- GPIOSpeed_TypeDef GPIO_Speed;
( t n/ _. m& n$ @1 f) a6 E) e" [ - 2 z6 V: t/ q3 Q) e, `
- GPIOMode_TypeDef GPIO_Mode;% Z9 }6 b) m% N' r# M
- 6 e1 W4 Q0 R* H
- } GPIO_InitTypeDef;
! j# i) k# z E" l' [pin可以是GPIO_Pin_0~GPIO_Pin_15或者是GPIO_Pin_All,这些都是库预先定义好的宏。speed也被封装成一个结构体:2 O# F$ W @5 r2 ~ E' U
- typedef enum! L& \! C/ n6 ~# B% t2 G4 k1 g2 }
- 7 `- {8 X3 \; z5 n. V
- {
6 W# s% V X4 A9 k2 L
2 N, u" a' R& j7 {& n0 G9 ?, @$ w- GPIO_Speed_10MHz = 1, T! r6 ^2 i8 i0 s# z& K' u2 K
( k, l4 ?, F+ l4 H( O3 U0 a- GPIO_Speed_2MHz,. r: e# p9 z6 F d0 q. [3 h$ A
# }9 Q- O7 K! Q- h8 W- GPIO_Speed_50MHz
- |9 d- i+ c+ O$ M: i* B1 |
) A2 A/ d& e: m6 W! Y" b- } GPIOSpeed_TypeDef;
速度可以是10M,2M或者50M,这个由端口配置寄存器的MODE位控制,速度是针对IO口输出的时候而言,在输入的时候可以不用设置。mode也被封装成一个结构体:
' `. Z( H' I# ]3 C1 C( k9 ~8 ~1 r" @$ {- typedef enum% z3 K4 Y$ t4 J0 l2 x- t" e7 S
- ' r* ?7 Z1 u- V2 g4 j I) G2 r
- {. b7 f$ Z( Y; q3 C8 |
- 2 G0 U# p3 l$ Y: F
- GPIO_Mode_AIN = 0x0, // 模拟输入
( h) _* s( T, |) x' g - % _" o1 R# r' r( x# f) r s' v
- GPIO_Mode_IN_FLOATING = 0x04, // 浮空输入(复位后的状态)
% o, G0 @( a$ I - 8 \7 i4 X/ D0 ]7 |8 W+ h7 D6 Y a
- GPIO_Mode_IPD = 0x28, // 下拉输入
}1 R2 D7 ]6 ~. ?& n - 4 N" o% [2 e5 E# s+ O
- GPIO_Mode_IPU = 0x48, // 上拉输入
/ }9 a( h2 f2 O( G, c) [
4 l. v; o5 k' c1 b( `- GPIO_Mode_Out_OD = 0x14, // 通用开漏输出
" ?8 Y4 @4 X6 J4 w h' h- @
0 b% u/ }! E. _# n8 B- GPIO_Mode_Out_PP = 0x10, // 通用推挽输出
( e, G7 d5 b! P) T+ Y; d& r - % N/ k9 p: ?8 Z. J, H9 F- x2 y
- GPIO_Mode_AF_OD = 0x1C, // 复用开漏输出% _0 K& e) ?4 r1 b2 Q3 F
- ( K, I2 W4 m" Z* \! i
- GPIO_Mode_AF_PP = 0x18 // 复用推挽输出& e+ i ?, m: E; D
( f1 P9 Y9 d7 h' u- } GPIOMode_TypeDef;
! E5 Y; b3 r8 ` - 9 n5 \; G8 n! H* {, L% O0 X/ [
+ q ]7 H' h! M7 g- rIO口的模式有8种,输入输出各4种,由端口配置寄存器的CNF配置。平时用的最多的就是通用推挽输出,可以输出高低电平,驱动能力大,一般用于接数字器件。7 l. M* b+ D* L, \( l' F; W
# n" }+ k3 m1 [6 a6 }) U& `/ f最终用固件库实现就变成这样:- J4 V8 S/ O, a0 R- h. t3 ^
- // 定义一个GPIO_InitTypeDef 类型的结构体8 O/ ~/ w) Y0 g& Z1 B n/ [
: ]; k- q8 A3 k4 r- GPIO_InitTypeDef GPIO_InitStructure;
& x, S8 i& K. A2 c - : L9 M. F# ^; T n
- // 选择要控制的IO 口
7 Z1 y1 t* Q/ q/ q |# B) E q3 B& s
5 l$ U5 e% E: E }) R6 M+ o- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_0;
( _8 [3 J2 v2 S" I! O( h: t( [
! s2 ~) Q! h$ x+ Y; a- // 设置引脚为推挽输出. h) d( K: k2 ~
- # k9 j- k$ ~, q6 h4 a5 z
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP;0 V9 L2 S" ^. g2 ?
- . W% r) Q* |1 o: T% b2 B0 k
- // 设置引脚速率为50MHz0 { j+ z. T8 S- l, M- O
9 O& ^( b- U" U R: ]- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_2MHz;
4 g4 \2 o; i( _0 ~. `$ p - & n9 }$ Y: i. u1 \$ _. r
- /*调用库函数,初始化GPIOB0*/
1 o0 Z4 s1 ~: @3 q1 R `1 ?
. K: |8 x; c- M$ Y, t9 H- GPIO_Init(GPIOB, &GPIO_InitStructure);
4 |! i7 O/ ?1 w" [2 P9 x
倘若同一端口下不同引脚有不同的模式配置,每次对每个引脚配置完成后都要调用GPIO初始化函数,代码如下:6 y0 }+ m$ a) l2 m% z& Z) ?* j
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
1 t1 g, R' G; e" n- B/ }
) `$ K. k* v/ C- e5 y" ?- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_15 ;
: ?5 r G' l, K& P
5 O8 {, @4 y& z: q, w- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IPU; //上拉输入' t9 |. x8 H) P8 E! }
- # o0 L& Z) ~9 R2 t D
- GPIO_Init(GPIOB, &GPIO_InitStructure);
2 R# z8 K/ `( V; X) Y* B) j
; g! g1 c7 _) j- j- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_0 ;
& i' R' z) G# M! }% U. x+ M" y# x
. b$ q) e# M, o1 M5 P( O" [; ^, S1 U- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP; //推挽输出
$ d( x& H _6 g& j6 @$ J- K2 z
# F' o7 O) V; t- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_2MHz;
! m$ A6 H5 ^* K# P) G% M: ?$ ~- l
' f! G3 n6 K& z8 A; t- GPIO_Init(GPIOB, &GPIO_InitStructure);
1 Q) T' Z/ l$ F2 a5 e6 f5 l
. U3 e/ Y$ O- S( L) Q0 MGPIO 输出控制
2 e) Q. n$ W6 l! s1 U) pGPIO输出控制,可以通过端口数据输出寄存器ODR、端口位设置/清除寄存器BSRR和端口位清除寄存器BRR这三个来控制。端口输出寄存器ODR是一个32位的寄存器,低16位有效,对应着IO0~IO15,只能以字的形式操作,一般使用寄存器操作。/ F+ q/ C6 e, Y: ~% h2 o5 D& V# b& W
# q5 Z& x k6 p: n2 [$ m// PB0 输出高电平,点亮LED
i" z% _" _4 |& C M5 S- D5 mGPIOB->ODR = 1<<0;
' s- H$ A) a& W; {# ~! ?$ W
& ]* h) R4 S3 l- ?& _) r8 V$ C端口位清除寄存器BRR是一个32位的寄存器,低十六位有效,对应着IO0~IO15,只能以字的形式操作,可以单独对某一个位操作,写1清0。! F; d: E" k* l& O
/ U. e9 s0 R4 O3 o
// PB0 输出低电平,点亮LED( h% l" E1 ^ \
GPIO_ResetBits(GPIOB, GPIO_Pin_0);
) V5 I o% m1 A% s7 r, B* R
; W9 o4 t0 Q( g$ A, [+ k3 M0 u2 O1 k+ ~# N9 s) ~; j
BSRR是一个32位的寄存器,低16位用于置位,写1有效,高16位用于复位,写1有效,相当于BRR寄存器。高16位我们一般不用,而是操作BRR这个寄存器,所以BSRR这个寄存器一般用来置位操作。2 d* ?- D6 Z% z
" i( z* C* O1 c C0 Z8 X* w/ [. u// PB0 输出高电平,熄灭LED P) d$ s/ [9 Q& H7 \2 _
GPIO_SetBits(GPIOB, GPIO_Pin_0);
4 u! ?: o. U: L- U% W7 a
: S! s8 |9 \) G* ^9 g综上:固件库LED GPIO初始化函数
0 ?8 ~& S0 n0 n, d, q& G- void LED_GPIO_Config(void)
9 f6 B8 v) P$ V) X* E - ' x' U* u4 Q1 ^$ H( n$ j ^" L
- {
/ K* y: ^8 M7 |9 |( Z" e* v- c - & n2 \2 }9 i. O/ }
- // 定义一个GPIO_InitTypeDef 类型的结构体* L1 f9 w8 R$ T, f
0 f; a' F# x; o N! N0 t- GPIO_InitTypeDef GPIO_InitStructure;2 F9 d3 A, B9 |/ }1 W
- 8 b1 R; t) F3 ~; y, D3 x
- // 开启GPIOB 的时钟* }8 n) X5 ]9 j) I
- / n R5 g" X' O7 e. |3 X
- RCC_APB2PeriphClockCmd( RCC_APB2Periph_GPIOB, ENABLE);
9 h1 s+ A: o' \% b* ^- K: u3 f" J9 z f
5 \; Q" A9 z9 |) c( D- // 选择要控制的IO 口8 O. ^$ H/ I' l* E" ]% K! b0 K7 V( d
- * n M$ b/ P7 d- l0 m1 D
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_0;
5 m* W _5 C E3 e, V
' |+ u% z5 K# F% W4 C* ^, n- // 设置引脚为推挽输出2 r7 ~0 G. ^% F3 u7 k
- $ `* T) W0 j3 E% z
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP;
+ ^ W d3 ^- V( ]9 x6 Q - . C1 u0 o* @' W4 y- C
- // 设置引脚速率为50MHz, g. _# ?% z2 d' l
( [1 W% H+ A6 m! v1 U8 I- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;1 E2 t% o/ j1 h. g: _
- & v1 Z4 e; a+ v
- /*调用库函数,初始化GPIOB0*/
" k; Z5 o: i, s+ C, Z& P. c6 ^ - # K7 m1 k: a* T
- GPIO_Init(GPIOB, &GPIO_InitStructure);
$ r0 j, P3 g1 ^
% Z2 m) N3 N3 T$ L/ l- // 关闭LED j$ x& A& a/ n D7 Z. Q2 `. [7 n
+ r6 r% q4 w) U2 ]- GPIO_SetBits(GPIOB, GPIO_Pin_0);, a, j0 c" W# |! _
- 4 m5 d/ K( R( _% e; ]3 Y" n
- }) y: h- q( v, w) R3 k: {
0 J% y" e5 v" g1 f; R: V0 \
主函数! X: a; N( T2 t. x; d2 T; d
- #include "stm32f10x.h", F9 d8 q- ~. R& R& }5 J" \
+ U1 C- ]/ c+ I( T- void SOFT_Delay(__IO uint32_t nCount);
8 a( i, m( V! Z- x0 ~
5 m2 j6 @" F7 K }' l7 |2 d- void LED_GPIO_Config(void);& B2 _ `% c& | x$ V, C# F
# b% E* m+ m. r2 s6 E3 K- int main(void)( p" [8 G- E$ c% i2 d
( J- x% t' ?4 Q k! H: w- {# N0 D' m* f, z9 v- X
# F. K2 f5 f- g" n$ p- // 程序来到main 函数之前,启动文件:statup_stm32f10x_hd.s 已经调用
0 H+ \- Y6 b7 \* v" u$ S# t0 t. E
7 Q+ m6 E. N$ B# D6 I- w- // SystemInit()函数把系统时钟初始化成72MHZ
4 V7 R! q2 x( k) `& g: c
9 W, P- c3 v: ~$ |; {+ n% S- // SystemInit()在system_stm32f10x.c 中定义
0 `" t# R u1 i1 H - $ I( A" `1 Q, X: l/ h) r
- // 如果用户想修改系统时钟,可自行编写程序修改
) w) K) i e/ H; p+ P - * p# `9 {' ^$ @3 D, ` p: H4 H
- LED_GPIO_Config();- {: G& n* a" K; e( {3 |
- $ G$ ^% n- }4 p3 H6 `
- while ( 1 )
; u* P, b5 l" ]; h, D& i - $ k" d9 K' u* f
- {
4 J4 p }4 Z: V- n S* }" S& d - ! S3 j( s- T) B, {+ v
- // 点亮LED, e ^" M) `( u
- ) ~- U8 W4 ~& a+ a( w- Q' r( F
- GPIO_ResetBits(GPIOB, GPIO_Pin_0);
( h! o# P0 Y8 F! A4 z" n6 Q - ; Q2 i0 x7 J! z7 ]7 d+ Z
- Time_Delay(0x0FFFFF);1 M% _% C( n) s/ ?7 _. \4 ]4 W5 ~) ]& q
- 5 h1 E( K, P% s% s
- // 熄灭LED
. z- F3 y, M( v - $ n& N; V0 v4 [/ l, F; c3 h1 @
- GPIO_SetBits(GPIOB, GPIO_Pin_0);
! e K% X: P3 g% i1 v, J
0 P4 x9 n/ \) T) }1 X h, M- Time_Delay(0x0FFFFF);. H$ s: g+ ?, W9 Y9 p2 K4 ?. o
@# J+ l8 e- L7 D- }8 X7 E/ L3 i% E. H! a2 \- [
! p+ r4 E' H+ U6 p' y. Q& e4 W- }
# N6 P% |; V5 A5 C6 ]
8 @5 R# ~, u; Q. Q4 ^7 t+ `/ t+ w- // 简陋的软件延时函数
/ O% A* B6 {9 T" G! W. }
) M9 J7 I! c9 v- void Time_Delay(volatile uint32_t Count)
3 r4 q: }; m- i3 v
/ x9 a. t4 n( o8 y0 ^) Q- {
% i0 _4 W( j8 x2 }
9 G7 Y9 P: ?& k- for (; Count != 0; Count--);; X# N6 C( o/ c9 o/ ^
- * T" x: y* _5 q
- }: q6 \6 |3 I% s
* u) G4 F4 U0 c7 |* I6 u) ^
% `5 B" o7 }' f; z& h* G1 L注意void Time_Delay(volatile uint32_t Count)只是一个简陋的软件延时函数,如果小伙伴们有兴趣可以看一看MultiTimer,它是一个软件定时器扩展模块,可无限扩展所需的定时器任务,取代传统的标志位判断方式, 更优雅更便捷地管理程序的时间触发时序。
* ]# y/ B6 d+ p/ M+ A% I0 ~' X————————————————
/ q7 U. T5 i" j5 z+ x( y/ S版权声明:被大佬糊弄的只会点灯的小菜鸡, k7 h6 G- m! q. @) P
如有侵权请联系删除1 X' N" E& P) Q! l+ G9 S
7 f; c' d8 U( l% o. B
$ u0 e0 @/ `( i
|





 微信公众号
 手机版