|
STM32,从字面上来理解, ST 是意法半导体, M 是 Microelectronics 的缩写, 32 表示 32 位,合起来理解, STM32 就是指 ST 公司开发的 32 位微控制器。在如今的 32 位控制器当中, STM32 可以说是最璀璨的新星,它受宠若娇,大受工程师和市场的青睐,无芯能出其右。 % c3 Y$ p" N i* y+ i7 s 51 是嵌入式学**一款入门级的精典 MCU,因其结构简单,易于教学。 51诞生于 70 年代,属于传统的 8 位单片机,如今,久经岁月的洗礼,既有其辉煌又有其不足。现在的市场产品竞争越来越激烈,对成本极其敏感,相应地对 MCU 的性能要求也更苛刻:更多功能,更低功耗,易用界面和多任务。面对这些要求, 51 现有的资源就显得得抓襟见肘。所以无论是高校教学还是市场需求,都急需一款新的 MCU 来为这个领域注入新的活力。+ p3 N' c! @! l0 Z 基于这样的市场需求, ARM 公司推出了其全新的基于 ARMv7 架构的 32 位 Cortex-M3 微控制器内核。紧随其后, ST(意法半导体)公司就推出了基于 Cortex-M3 内核的 MCU——STM32。STM32凭借其产品线的多样化、极高的性价比、简单易用的库开发方式,迅速在众多 Cortex-M3 MCU 中脱颖而出,成为最闪亮的一颗新星。 $ T7 C7 C! e% U' r/ a3 a" M STM32 一上市就迅速占领了中低端 MCU 市场,受到了市场和工程师的无比青睐,颇有星火燎原之势。作为一名合格的嵌入式工程师,面对新出现的技术,我们不是充耳不闻,而是要尽快吻合市场的需要,跟上技术的潮流。如今 STM32 的出现就是一种趋势,一种潮流,我们要做的就是搭上这趟快车,让自己的技术更有竞争力。
USART:Universal Synchronous Asynchronous Receiver and Transmitter的缩写,即通用同步异步收发器可以灵活地与外部设备进行全双工数据交换。 UART:(Universal Asynchronous Receiver andTransmitter),它是在 USART基础上裁剪掉了同步通信功能,只有异步通信。简单区分同步和异步就是看通信时需不需要对外提供时钟输出,我们平时用的串口通信基本都是UART。 - k0 f" W+ y4 r; C USART 在 STM32应用最多莫过于“打印”程序信息,一般在硬件设计时都会预留一个 USART通信接口连接电脑,用于在调试程序是可以把一些调试信息“打印”在电脑端的串口调试助手工具上,从而了解程序运行是否正确、指出运行出错位置等等。 7 u' ]- b. n3 A0 S1 c- A/ y+ ? 用户平时基本上用的都是UART,很多外设与STM32进行数据传送时都是用的UART。 " I! A6 _5 V9 D# z# M 
2 H+ N) M- _. m' A; u+ f 开发板与电脑对于电平的定义是不一样的,即对逻辑1和0的电平定义不同,因此需要一个转换器,和其他开发板连接时,由于电平一样,可直接连接。 2 P: ~9 ?" w1 a* L) Q 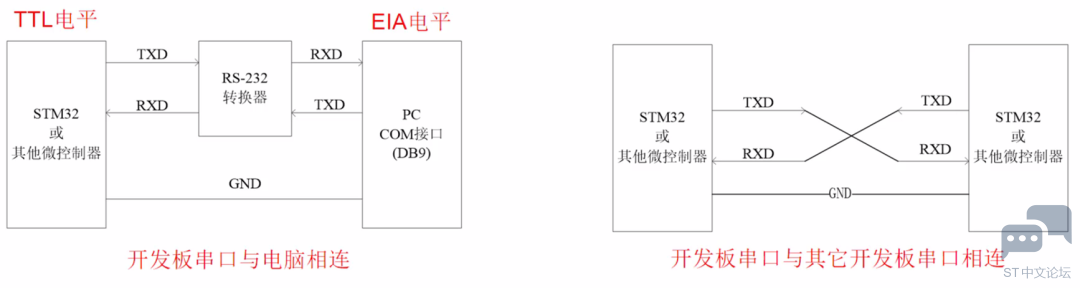
4 E8 Q7 E: v3 S1 A 串口通信协议介绍:正常情况下,没有数据传输时,两端的信号线保持高电平,要发送数据时,发送方向接收方发送一个低电平,接收方就知道对面要发送数据了。接下来发送方发送数据,两端约定好数据大小是8位还是9位,一般情况下是8位,紧跟数据位后的校验位和停止位。 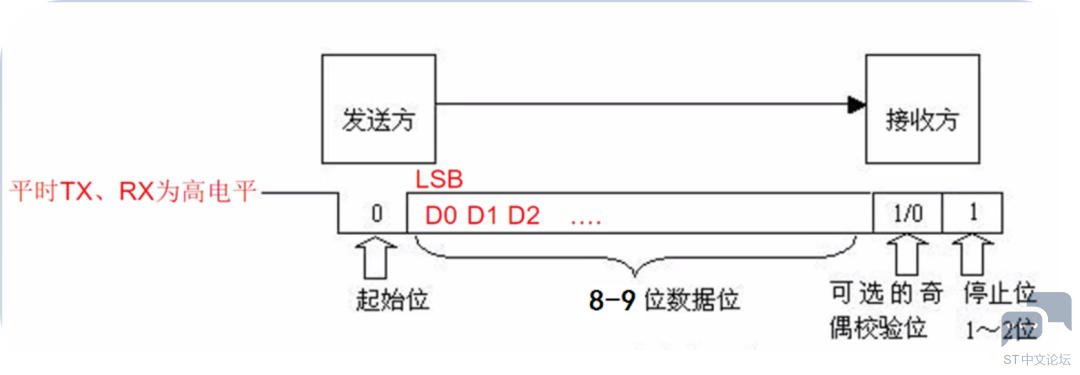
+ J0 t9 U4 q D2 A* H! | 在串行通信中,用“波特率”来描述数据的传输速率。所谓波特率,既每秒传送的二进制位数,其单位为bps(bits per second)。它是衡量串行数据速度快慢的重要指标。国际上规定一个标准的波特率系列: 110、300、600、1200、1800、2400、4800、9600、115200、14.4Kbps、19.2Kbps、…… 5 c. {0 ^ l% U0 D% m3 n) f 例如:115200bps、指每秒传送115200位。通信双方必须设置同样的同学速率才能正常通信 注意:实际的数据没这么多,还包括起始位,结束位,校验位。
位7TXE:发送数据寄存器为空(Transmit data register empty) 当TDR寄存器的内容已传输到移位寄存器时,该位由硬件置1。如果 USART_CR1寄存器中 TXEIE位=1,则会生成中断。通过对 USART_DR寄存器执行写入操作将该位清零。 0:数据未传输到移位寄存器。 1:数据传输到移位寄存器,也就是数据寄存器为空。 注意:单缓冲区发送期间使用该位。。 发送数据前一定要检查发送数据寄存器是否为空,为空才可以发送数据。 void USART1_PutChar(uint8_t ch){ while(!(USART1->SR & 1<<7));//等待TDR为空 USART1->DR = ch;//直接将数据扔给数据寄存器 } //第7位为0,与出来的结果为0,非运算之后为1,继续while循环 //第7位为1,与出来的结果为非0值,非运算之后为0,退出while循环 ( Z. w" i4 M: O9 C
. H( l0 b4 T F* F6 Z 位5 RXNE:读取数据寄存器不为空(Read data register not empty) 当 RDR移位寄存器的内容已传输到USART_DR寄存器时,该位由硬件置1。如果USART_CR1寄存器中 RXNEIE= 1,则会生成中断。通过对 USART_DR寄存器执行读入操作将该位清零。RXNE标志也可以通过向该位写入零来清零。建议仅在多缓冲区通信时使用此清零序列。 + @! z7 G1 J, \- x7 t 0:未接收到数据 1:已准备好读取接收到的数据,即读取数据寄存器不为空 uint8_t USART1_GetChar(void){ while(!(USART1->SR & 1<<5));//等待RDR不为空 return USART1->DR; } //第5位为0,没有得到数据,与出来的结果为0,非运算之后为1,继续while循环 //第5位为1,数据寄存器不为空,与出来的结果为非0值,非运算之后为0,退出while循环
中断能提高CPU的效率,同时能对突发事件做出实时处理。实现程序的并行化,实现嵌入式系统进程之间的切换。 " i/ p. D/ G- [1 a 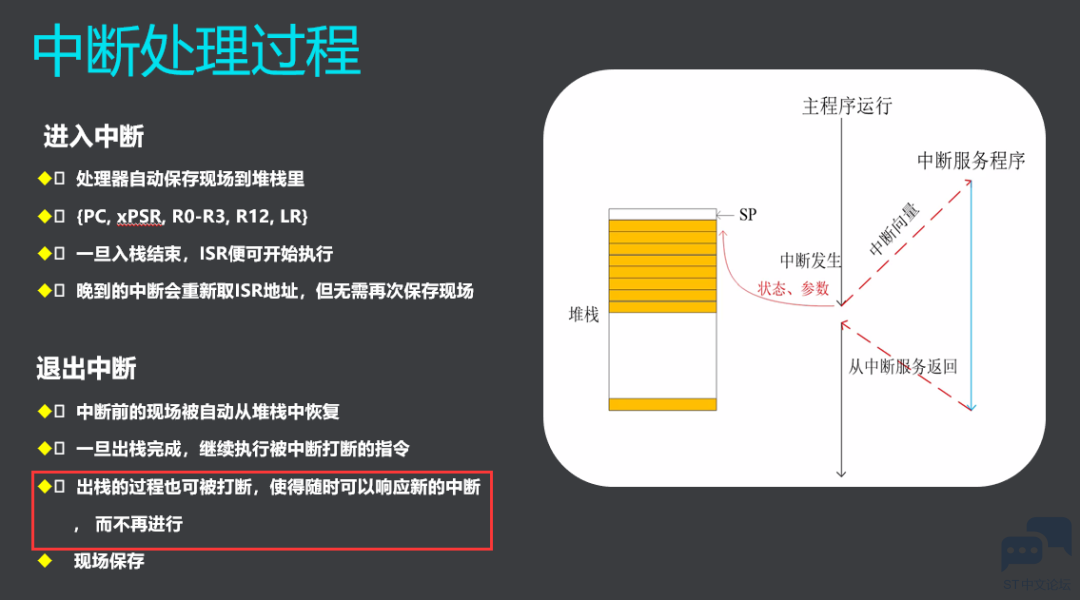
4 Z, m8 K- f, O) x' B/ e
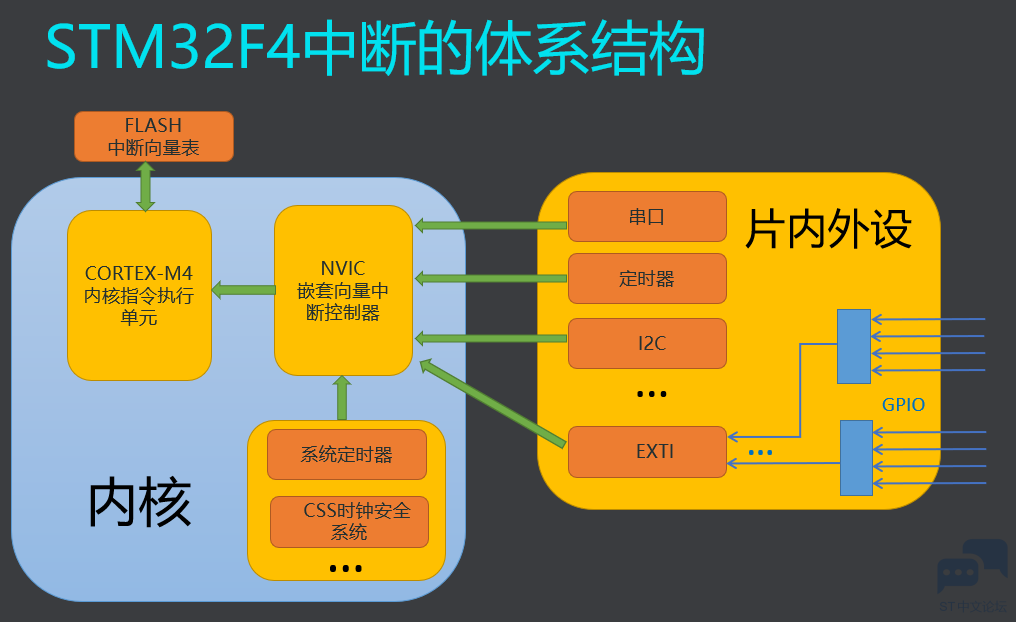
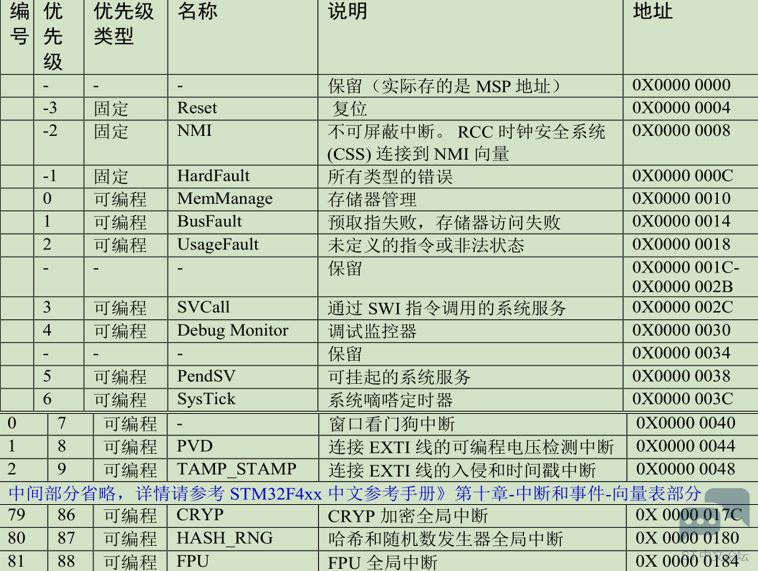
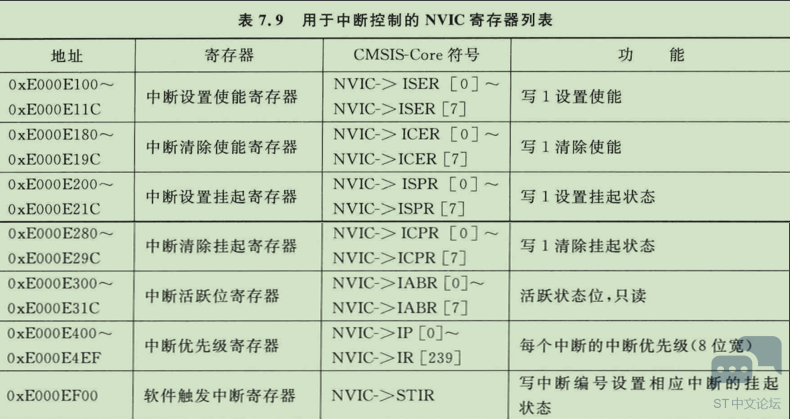
NVIC其实就是一个中断管理的部件,这个部件和其他外设没有区别,内部仍然是由一系列寄存器构成的,它的功能都可已通过寄存器的设置来实现。控制一个中断本质上就是操作寄存器。 ) C. w" v( v6 i3 p; c4 c 1.中断管理 Cortex-M4 内核支持 256 个中断,其中包含了 16 个内核中断和 240 个外部中断,并且具有256 级的可编程中断优先级设置。但 STM32F4 并没有使用 Cortex-M4 内核的全部东西,而是只用了它的一部分。Cortex-M4处理器中,每一个外部中断都可以被使能或者禁止,并且可以被设置为挂起状态或者清除状态。 ' [2 j" f( n- Y4 n 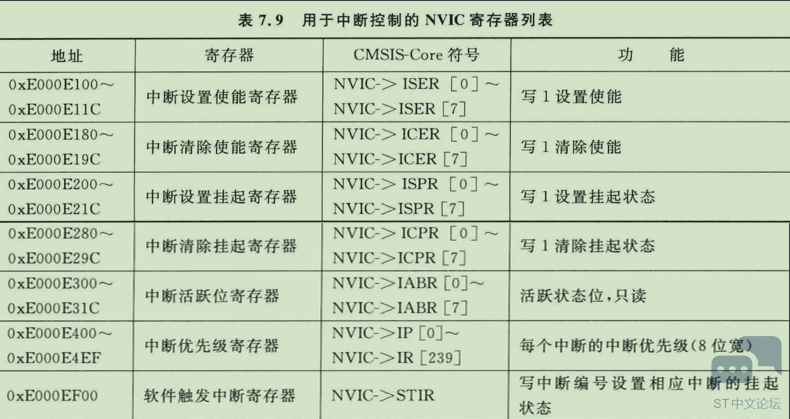
$ l) y! n+ x9 I" o; a m: | 注: ISER:使能中断,8位刚好控制256个中断的使能,有些中断是不可以被屏蔽的。 ICER:清除中断使能,8位刚好控制256个中断的清除使能 ISPR: 挂起中断,若中断产生但没有立即执行,它就会被挂起(产生的中断没有当前正在处理的中断的优先级高就会被挂起,但是当前中断处理完成后仍然会处理新的中断,总之,有中断就会被处理) ICPR:清除挂起,中断处理完成后应该清除挂起,表示已被处理完成,如果不清除挂起标志位,下一次CPU检查的时候发现该中断还在等待处理,就会重复触发,这不是我们想要的。也就是我们常说的清中断。 IABR:每个外部中断都有一个活跃状态位,当处理器正在处理时,该位会被置1 IP:用于设置中断的优先级,8位宽原则上可以设置256级优先级,但实际上STM32并没有使用到这么多,而是使用了高4位,低4位保留,共16个可编程优先级。 % J Q) {+ a. b, c: I$ h 2.中断和异常向量表 Cortex-M4 内核支持 256 个中断,其中包含了 16 个内核中断和 240 个外部中断。STM32F407实际上只使用了10个内部异常和82个外部中断。当异常或中断发生时,处理器会把PC设置为一个特定地址,这一地址就称为异常向量。每一类异常源都对应一个特定的入口地址,这些地址按照优先级排列以后就组成一张异常向量表。统一的处理方式需要软件去完成。采用向量表处理异常,M0处理器会从存储器的向量表中,自动定位异常的程序入口。从发生异常到异常的处理中间的时间被缩减。 5 v+ e# S& }6 z) \+ @8 |& N 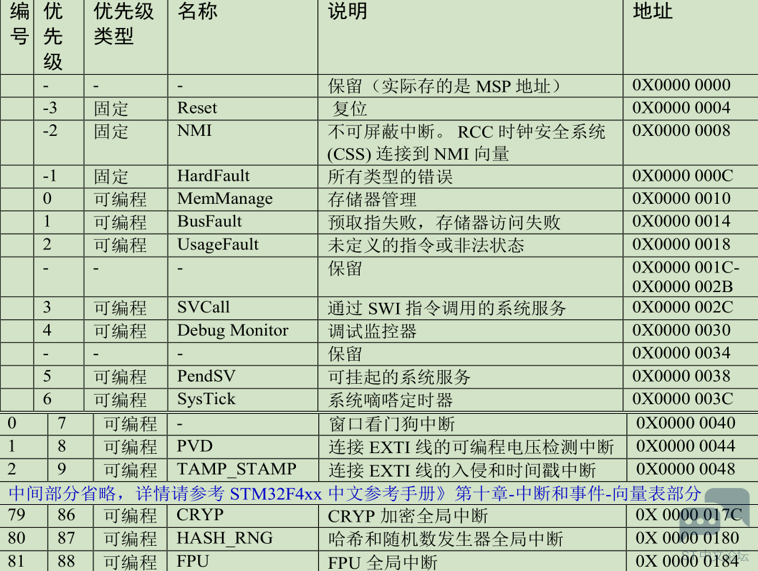
注:中断和异常的区别: 中断是微处理器外部发送的,通过中断通道送入处理器内部,一般是硬件引起的,比如串口接收中断,而异常通常是微处理器内部发生的,大多是软件引起的,比如除法出错异常,特权调用异常等待。不管是中断还是异常,微处理器通常都有相应的中断/异常服务程序。 , `* q9 O' E2 N4 \* g6 J 3.支持嵌套中断:在执行一个中断服务程序的时候 当前处理器正在执行某一中断处理程序时,在执行期间有一优先级更高,更紧急的中断需要处理,会打断当前的中断处理程序,去执行高优先级中断的处理程序,执行完成后再继续当前的中断处理程序。 STM32有3个固定的优先级,都是负值,不能改变,值越小优先级越高,有16个可编程优先级,用4个bit位表示。 0 F/ q1 y1 u4 p$ Q9 j- { 
在 NVIC 有一个专门的寄存器:中断优先级寄存器 NVIC_IPRx(在 F407 中,x=0...81,即82个外部中断)用来配置外部中断的优先级,IPR宽度为 8bit,原则上每个外部中断可配置的优先级为0~255,数值越小,优先级越高。但是绝大多数 CM4芯片都会精简设计,以致实际上支持的优先级数减少,在 F407 中,只使用了高 4bit。 9 D- j* s2 w0 n$ L) M5 e STM32还会把优先级分为两级,一级叫做主优先级,第二级叫做子优先级,主优先级又叫做抢占优先级,子优先级又叫做响应优先级。比较时首先比较主优先级,主优先级高则优先级一定高,主优先级相同时比较子优先级,响应优先级数值越小,则优先级越高。 2 {, ]4 U4 R; e1 F" q IPR中的高4 位,又分为抢占优先级和响应优先级。抢占优先级在前,响应优先级在后。而这两个优先级各占几个位又要根据SCB->AIRCR中的中断分组设置来决定。这里简单介绍一下STM32F4的中断分组:STM32F4 将中断分为 5 个组,组 0~4。该分组的设置是由 SCB->AIRCR 寄存器的 bit10~8 来定义的。注意:工程开发中应当首先确定中断优先级分组,之后就不要再做修改了。 6 w' C- N3 f, _! A1 V 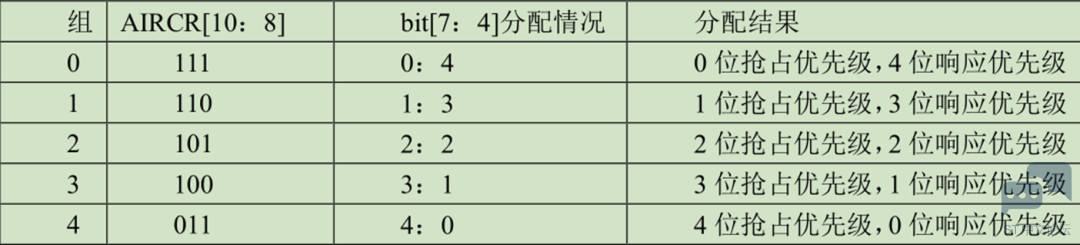
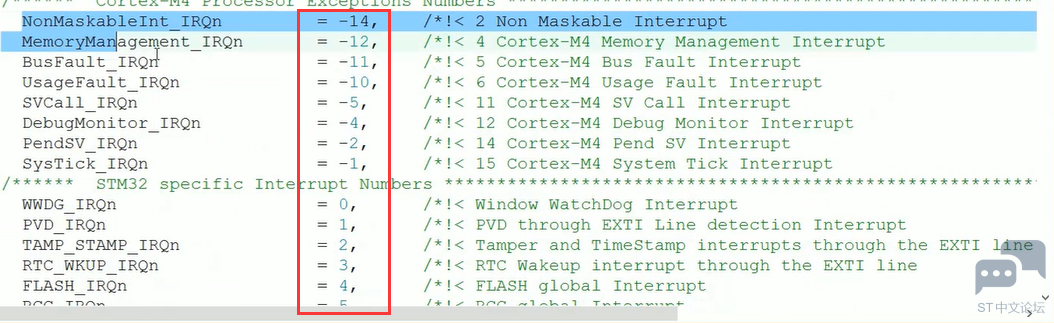
3 J- s. @1 R" O4 w( X; v 4.中断优先级总结 抢占优先级的级别高于响应优先级。而数值越小所代表的优先级就越高。 同一时刻发生的中断,优先处理优先级较高的中断。高优先级的抢占优先级是可以打断正在进行的低抢占优先级中断的。而抢占优先级相同的中断,高优先级的响应优先级不可以打断低响应优先级的中断。 " n4 S$ z& F( {. b4 i 抢占优先级相同就看响应优先级,同样数值越小优先级越高。如果两个中断的抢占优先级和响应优先级都是一样的话,则看哪个中断先发生就先执行。如果同时发生则优先处理编号较小(对10个内部异常和82个外部中断所对应的中断入口进行编号,如EXIT5-EXIT9合用一个中断入口,其编号为23,内部异常的中断入口编号均为负数)的那个,也就是异常向量表中排前面的先执行。 ; P- I/ a; B' e2 p4 g: ~- O6 ` 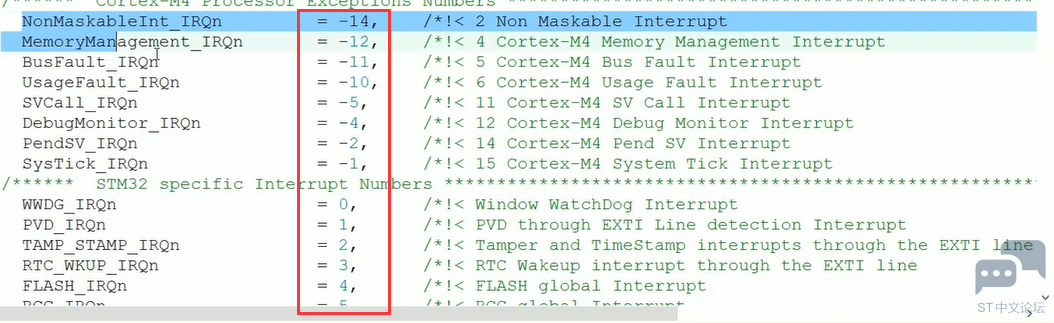
简单来说,EXTI就是管理GPIO产生的中断,是GPIO与NVIC连接的中介,由于GPIO管脚太多,需要一个统一管理,就是EXIT,而其他的片内外设如串口、定时器、I2C等产生的中断直接被NVIC管理。 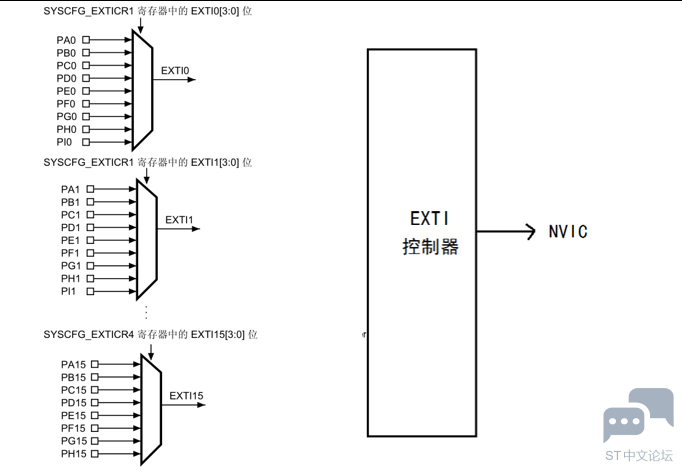
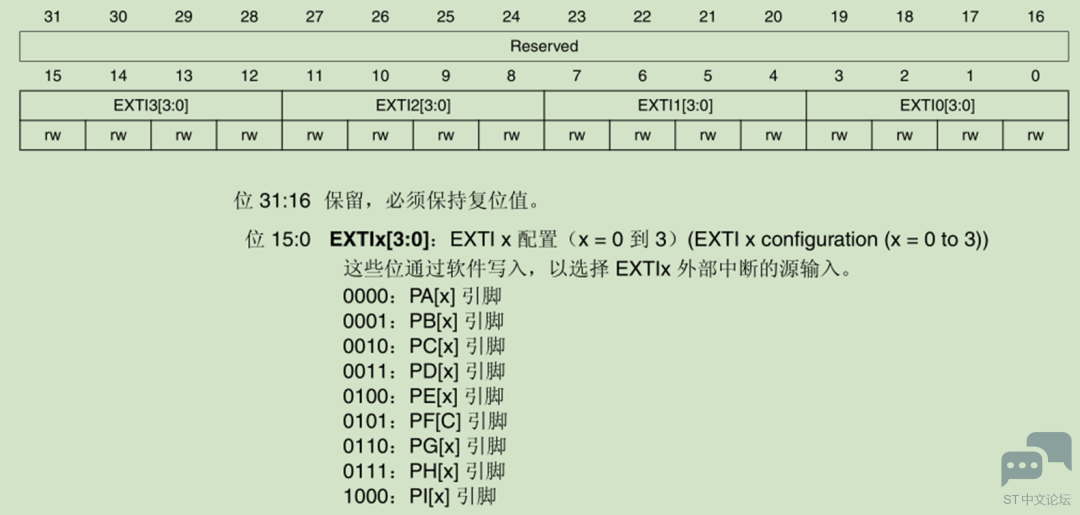
2 p/ A/ x8 H/ P- I EXTI共有16个通道选择器,每一个编号相同的GPIO管脚连接到编号相同的通道选择器中,每个通道选择器最终输出一根中断输入线,工作时,每一个选择器下同时只能有一个管脚被配置使用,具体配置哪一个管脚由该器件的外部中断配置控制器SYSCFG配置。 0 e Q8 a; J. C2 a0 a EXTI0-EXTI4每一个都有单独的中断入口,而EXTI5-EXTI9合用一个中断入口,EXTI10-EXTI15也合用一个中断入口。 一个SYSCFG只能配置4个通道选择器,因此需要4个SYSCFG。 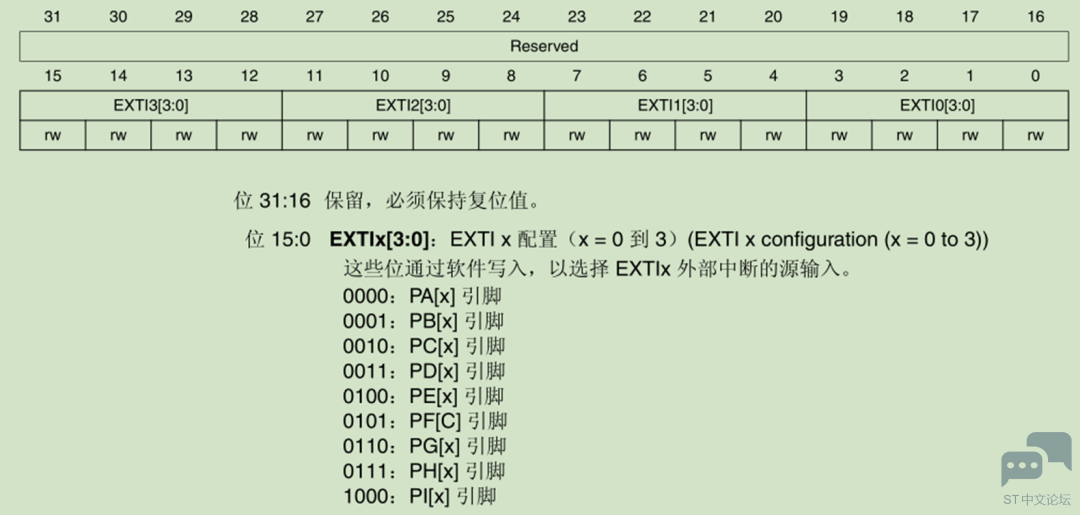
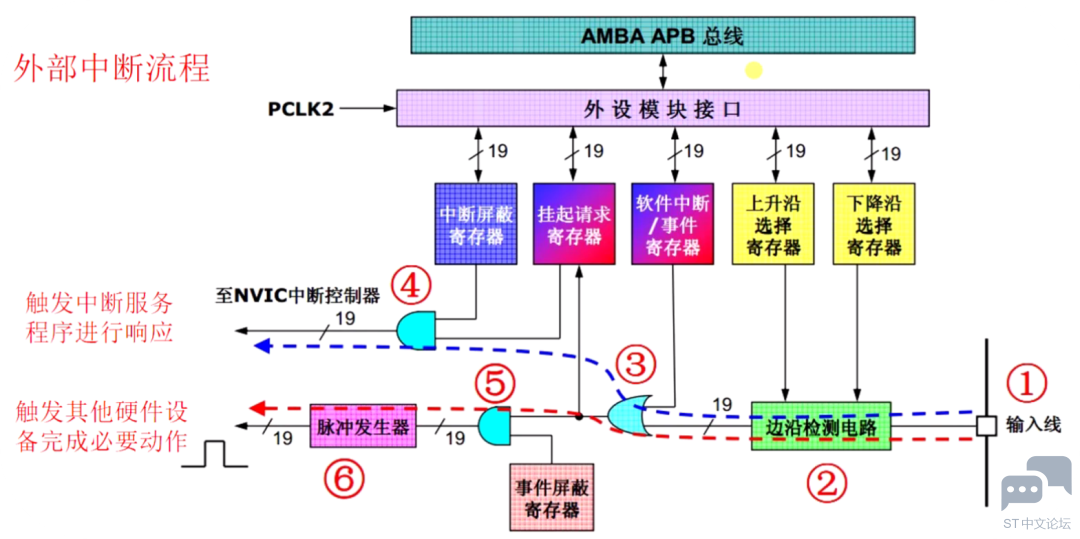
1:中断输入线,外部管脚产生的中断由此输入。可以是高电平,也可以是低电平,根据设定要求产生 2:边沿检测电路会根据设定中断产生的方式检测电平,判断是否发生中断,如上升沿触发中断、下降沿触发中断或者上升沿和下降沿均可触发中断 3:如果2满足条件,会经过一个“或”门,“或”表示由外部输入的中断信号可以触发中断,内部的事件也可以产生中断,如定时器的更新事件等,不论外部内部,只有有一个就继续下去 如果是电平,就向上走,如果是事件就向下走 4:通过一个“与” 门,与表示新来的中断已被挂起(中断产生还未处理)记录,且次此中断没有被屏蔽,二者同时满足后可交由NVIC处理,传送至内核进行响应。、
* S0 C. B {( S4 @9 f7 t 配置GPIO为外部中断模式,触发方式为下降沿触发,使能外部中断入口,设置优先级,包括主优先级和子优先级。 在Cube MX中只要使能了中断入口肯定会生成对应的中断处理函数,这些处理函数被归纳到stm32f4xx_it.c当中,这里面的文件都是中断处理函数的入口(IRQHander,Interrupt ReQuest Hander,中断处理请求函数) % q1 S1 u6 D2 w5 F 在此文件的相应的函数入口处一步步追下去,就可以得到相应的中断处理代码。 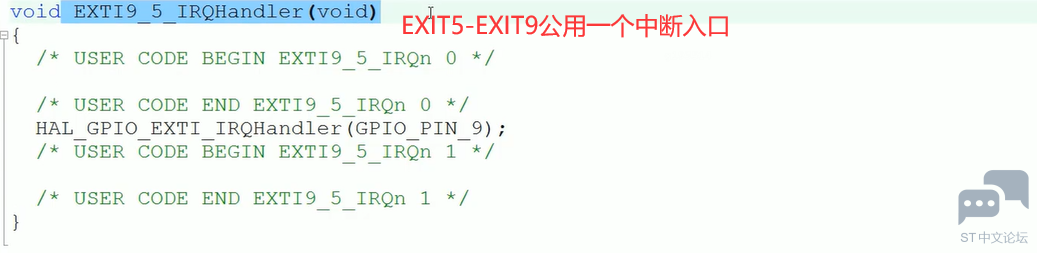
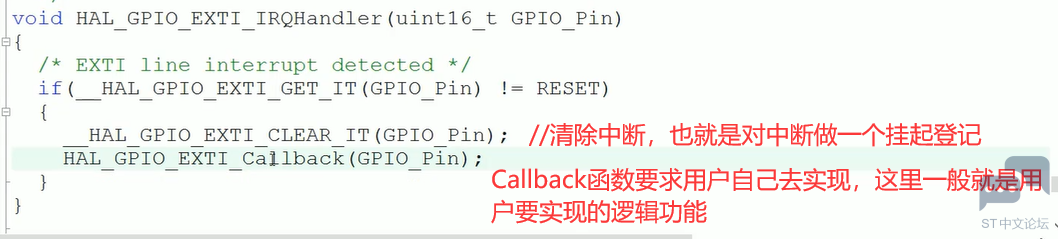
这里的Callback函数一般是若函数,意味着用户可以对该函数进行重新编写完成自己的逻辑功能。将该函数复制到gpio.c中进行重新编写,复制时不需要复制函数前的__weak(弱函数典型的标记为函数前有__weak),因此在整个工程里就会有两个同名的函数,系统在编译的时候遇到两个同名函数时,就会自动忽略有__weak标记的函数,转而去编译用户自己编写的同名函数。
HAL_Delay()函数是由Systick定时器实现的,也涉及到一个中断的处理过程,执行的是系统内部的定时器产生的异常处理函数,因此设置按键中断的优先级必须要比HAL_Delay()要小,否则HAL_Delay()函数无法抢占导致程序死掉。
3 T# [/ ^9 w4 r# Q+ n$ j 配置串口管脚参数,使能串口中断入口,设置优先级分组,设置串口中断优先级。 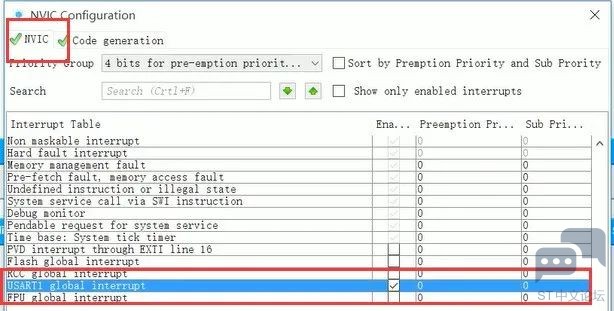

1.HAL_UART_IRQHandler ( &huart1);追进去有相当多类型的中断处理函数,选择串口在传输模式下发送完成的中断处理函数。 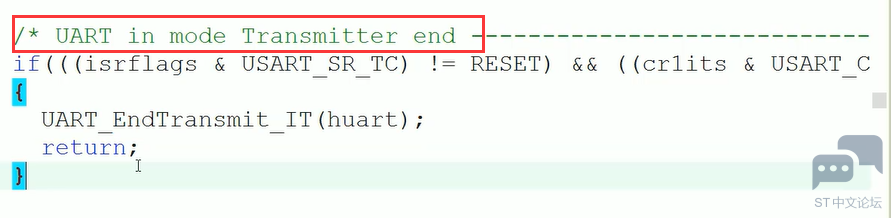
0 h7 o) K. Q' h0 V6 J* g/ H 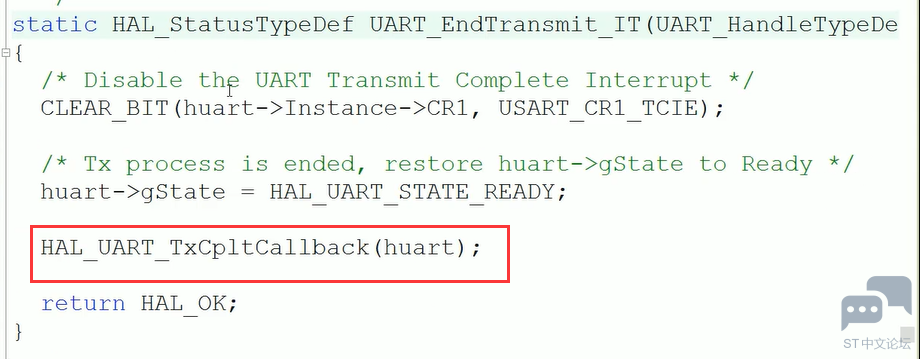
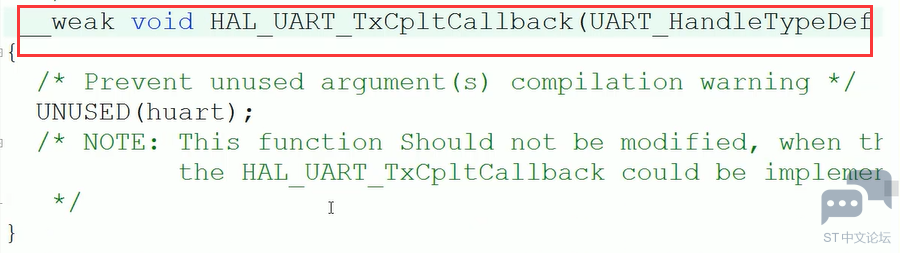
用户只需实现void HAL_UART_ TxCpltCallback (UART_HandleTypeDef *huart)的逻辑代码 2.HAL_UART_IRQHandler ( &huart1);追进去有相当多类型的中断处理函数,选择串口在接收模式下的中断处理函数。 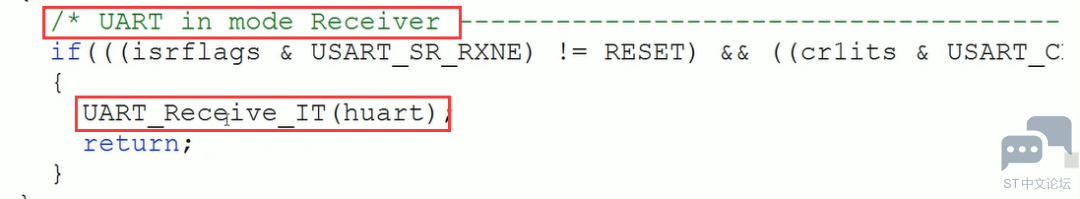
6 M4 R4 m$ s; j& v 该中断处理函数仍然会调用一个回调函数。 3 K9 Z& P8 }8 E/ n3 } 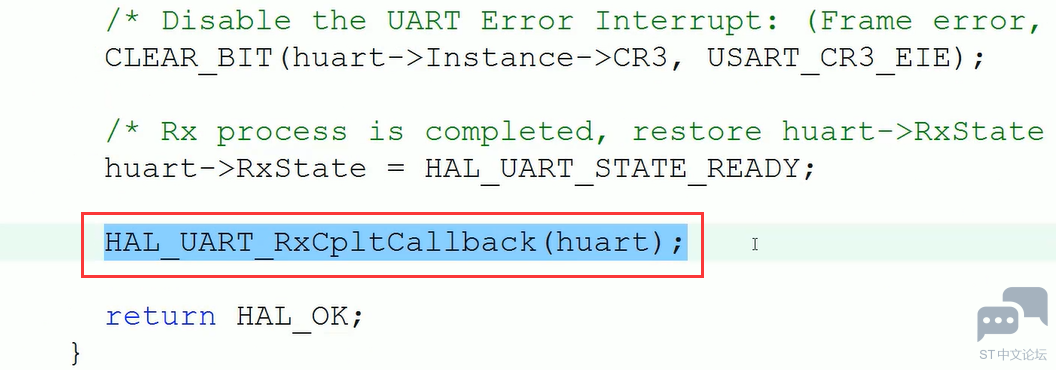
; ^- N2 G/ b9 |- L/ F5 y 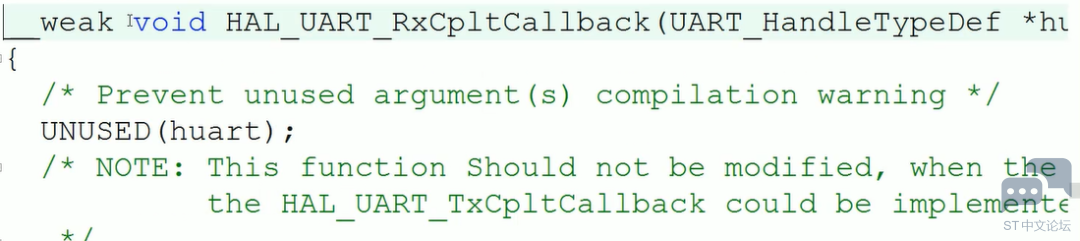
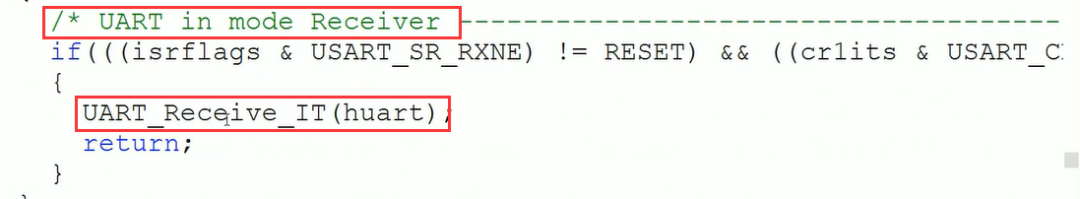
用户只需实现void HAL UART RxCpltCallback(UART HandleTypeDef *huart)的逻辑代码 " e7 [7 v7 h$ w& [ 串口中断有专门的串口接收中断函数和发送中断函数用来触发中断。 HAL_UART_Transmit_IT(); HAL_UART_Receive_IT ();
转载自:骆驼听海 如有侵权请联系删除 |

《STM32CubeMX2 实战课程》学习笔记5+CubeMX2生成的Uart初始化代码中没有使能
《STM32CubeMX2 实战课程》学习笔记4+FreeRTOS中的SysTick错误及改正
使用stm32C542做的低功耗密码锁示例
《STM32CubeMX2 实战课程》学习笔记1+由MX2生成MDK5项目并打开
《STM32CubeMX2 实战课程》学习笔记3.+sleep/stop/standby低功耗模式的入口
《STM32CubeMX2 实战课程》学习笔记2+MX2生成的MDK5工程中添加已存在文件(*.c / *.h)
【STM32MP257-DK】01开发板开箱、ST MPU 生态资源使用、环境搭建以及镜像更新
基于STM32在线升级OTA经验分享
【STM32C0测评】Nucleo-C092开发板驱动DS1302实验
Keil下的STM32N6之RAM运行工程配置说明
 微信公众号
 手机版