CAN基础知识介绍文中介绍了CAN协议的基础知识,以及STM32F4芯片的CAN控制器相关知识,下面将通过实例,利用STM32CubeMX图形化配置工具,来实现CAN通讯的环回测试
: ^: C7 J# W8 ~( c, D+ B1 v
0 @2 O" `; }: |% Z1. STM32CubeMX配置. c5 X( [6 O0 m0 V& p \
- u# @3 |0 ~' k
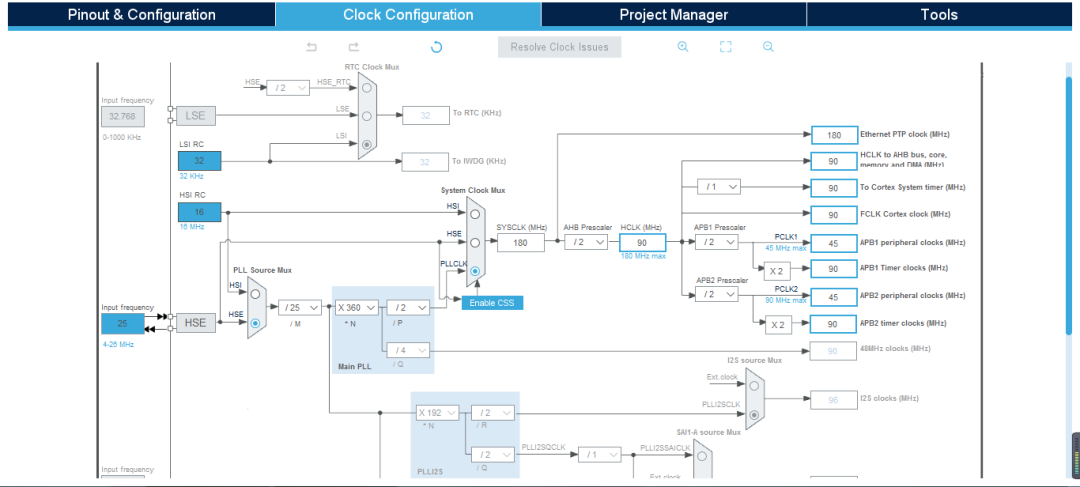
5 Q% }3 G& q( W4 k0 X% s" q; y⏩ CAN是挂载在APB1总线上,设置PCLK1时钟频率到最大45MHz
4 A9 \$ c [, N6 S
( b0 B: W2 J! z# |9 O+ ^
 ^# g2 j8 q7 H1 q$ P+ @; W
$ ?0 m# s# I4 y. a& ?: @ B8 |2 m
6 c/ x+ g5 l; h4 @$ {⏩ 激活CAN1,配置位时序参数,其他基本参数以及工作模式(此处设置为Loopback环回模式)
. } y* k; d# g8 \9 ^6 ?$ h2 s+ Q' c1 S
' H2 `/ B- M0 ~" E4 I" A
; n+ b/ Z3 R/ g* L4 `

/ A3 j+ |: I7 x2 }1 A! n
. y8 C/ w0 _; e& K9 Y1 K9 l# E! cCAN波特率的计算公式:只需要知道BS1和BS2的设置,以及APB1的时钟频率,就可以方便的计算出波特率。比如设置TS1=8、TS2=6和BRP=6,在APB1频率为45Mhz的条件下,即可得到CAN通信的波特率=45000/6/(8+6+1)=500Kbps
# E. I6 Z" e% ^( M2 Y" Y; A& }# @7 p( X' R. {; x& i8 F* u

: Q8 O5 n# o: g( F( s. {2 W
! b% V* G( F9 d
# P J7 m& v- f5 f3 h# [⏩ 激活USART1作为调试串口,配置相关LED对应的GPIO引脚作为指示灯( O& J- H2 f' C9 x
6 e9 j% F0 @4 u [% G' A5 K' Y; }: p) L
2. MDK-ARM编程
4 E( D( d( U" N2 _9 k5 c' i; m1 ^* x! ^8 j
2.1 几个重要的结构体" }7 D( Q0 p9 Y( |
- o- d- C7 n; }: y. F& ^7 [+ f* O, ^7 A6 e- v+ m8 U
⏩ 主控寄存器 CAN_MCR:负责管理 CAN 的工作模式
+ T8 ?9 c# f3 D7 G, \* ~! T- typedef struct5 k% Z- o, l9 w# d0 A
- {
! J2 f) w- S: V. Z2 U - uint32_t Prescaler; /* 配置 CAN 外设的时钟分频,可设置为 1-1024*/8 W2 A" y1 A( Q" k1 E9 _
- uint32_t Mode; /* 配置 CAN 的工作模式,回环或正常模式 */( Z% f8 l+ _3 Y$ G3 M
- uint32_t SyncJumpWidth; /* 配置 SJW 极限值 *// x i6 H, d. C7 m4 _: ^ x) F
- uint32_t TimeSeg1; /* 配置 BS1 段长度 */
; t8 ~- p$ {1 v+ p3 E4 h - uint32_t TimeSeg2; /* 配置 BS2 段长度 */
' o) D3 x0 ]5 i - FunctionalState TimeTriggeredMode; /* 是否使能 TTCM 时间触发功能 */
+ I) d# u& [$ V - FunctionalState AutoBusOff; /* 是否使能 ABOM 自动离线管理功能 */
' H% ~, b- @9 @! i - FunctionalState AutoWakeUp; /* 是否使能 AWUM 自动唤醒功能 */; u j7 }& z) ^. e$ N
- FunctionalState AutoRetransmission; /* 是否使能 NART 自动重传功能 */
4 Z8 m4 Q; ]; `, D* W - FunctionalState ReceiveFifoLocked; /* 是否使能 RFLM 锁定 FIFO 功能 */
0 d9 b/ E6 T+ a c- f l - FunctionalState TransmitFifoPriority; /* 配置 TXFP 报文优先级的判定方法 */
) o) B3 k3 z5 {7 ]7 Y - } CAN_InitTypeDef;
⏩ 发送及接收头结构体:主要用于构造发送报文,以及接收报文。收发发文时,需要自定义头结构体变量6 P, \2 ~; N8 ]$ v0 B
! s5 N& c' K% `5 V" j7 E. F" u- O
2 K6 V1 A$ b( F% P6 s5 M- typedef struct& d# o5 k5 X' I6 B
- {
# D5 d" |1 E+ S" l) X* r; t - uint32_t StdId; /* 存储报文的标准标识符 11 位,0-0x7FF. */
! b+ \, e0 n8 C% `" t8 I# { - uint32_t ExtId; /* 存储报文的扩展标识符 29 位,0-0x1FFFFFFF. */9 M5 V4 {$ h/ z7 P$ T- z
- uint32_t IDE; /* 存储 IDE 扩展标志 */- I9 C f( |9 g- o R7 h" F
- uint32_t RTR; /* 存储 RTR 远程帧标志 */
6 @4 J: E2 K4 g$ O- G0 @ - uint32_t DLC; /* 存储报文数据段的长度,0-8 */
, q: F& {# v f# _4 Q; G% ` - FunctionalState TransmitGlobalTime; 6 D! A- ~4 c# u* J8 n
- } CAN_TxHeaderTypeDef;. X4 K7 A6 N) W2 n9 s7 \( Q) c
2 @. [1 z$ Z# }& T- typedef struct0 S5 I2 G( [0 C9 q1 p
- {
" {, C- g, m" n. h$ L - uint32_t StdId; /* 存储报文的标准标识符 11 位,0-0x7FF. */5 A6 ~ s% S% |
- uint32_t ExtId; /* 存储报文的扩展标识符 29 位,0-0x1FFFFFFF. */& G. y) r/ Q: X: y. ^4 G
- uint32_t IDE; /* 存储 IDE 扩展标志 */# [1 M) n+ @# _
- uint32_t RTR; /* 存储 RTR 远程帧标志 */7 \5 n( L8 a3 D0 V$ w$ v
- uint32_t DLC; /* 存储报文数据段的长度,0-8 */; y+ P) B" K3 j0 K; V4 a6 s
- uint32_t Timestamp;
) G3 y# n' e; U9 u; {' m - uint32_t FilterMatchIndex;
( _: m6 G: Q7 G: u - } CAN_RxHeaderTypeDef;
! |! s) v: T# ~" f⏩ 过滤器结构体:STM32CubeMX不会初始化过滤器的相关内容,需要自己添加3 V$ J. @1 l; ~/ V7 W( y2 f
' A/ K9 S! X2 u9 H& k
" R+ R0 ^9 l" y7 R1 A3 [- typedef struct
, d8 ^2 x+ P9 `: @ - {+ o7 K# A1 Y5 x7 r1 m! f' ?
- uint32_t FilterIdHigh; /*CAN_FxR1 寄存器的高 16 位 */3 X& p' [3 e% o4 F: w8 n6 J
- uint32_t FilterIdLow; /*CAN_FxR1 寄存器的低 16 位 */
: l- c7 ^" S+ y ] - uint32_t FilterMaskIdHigh; /*CAN_FxR2 寄存器的高 16 位 */
; T2 l0 M- G" z8 A% o4 l - uint32_t FilterMaskIdLow; /*CAN_FxR2 寄存器的低 16 位 */9 J% X; j; U E x
- uint32_t FilterFIFOAssignment; /* 设置经过筛选后数据存储到哪个接收 FIFO */# m9 _& `: B( |( l
- uint32_t FilterBank; /* 筛选器编号,范围0-27,CAN1是0-13,CAN2是14-27 *// x+ ^+ v+ M6 `2 |
- uint32_t FilterMode; /* 筛选器模式 */
' A5 L7 M1 \- I7 M/ u3 v - uint32_t FilterScale; /* 设置筛选器的尺度 */% ~/ m6 |7 [$ x
- uint32_t FilterActivation; /* 是否使能本筛选器 */; D$ D& F8 @: H% M ?1 t+ D0 |
- uint32_t SlaveStartFilterBank; /* CAN2起始过滤器组 */
# y6 L9 P" I' I2 k4 h6 \- |; S; M - } CAN_FilterTypeDef;
5 z$ L& ]4 k) M8 T2.2 程序编写
) O9 k# A3 a( L0 y3 K% D! ^5 K" w/ M4 P; g
" B5 Z6 [3 F% G3 l+ Z; T⏩ 生成工程后,打开can.c文件,可见STM32CubeMX已经对位时序参数、其他基本参数以及工作模式进行了初始化。但是并没有初始化过滤器的相关内容,因此需要我们自己添加,并在CAN初始化时调用) q3 P, \5 {7 z. f2 z, [# \( R- g7 @
6 E$ c: m6 p+ n7 R5 C4 z# R/ w' `0 h0 ~$ N
- //下面的设置只使能了FIFO0,并不过滤任何消息
4 U) D; P) H7 d - void CAN_Filter_Config(){
. q! H* F* R( a - CAN_FilterTypeDef sFilterConfig;
) U& h0 {9 ?, c& d - 6 [% _/ r/ K4 o' I
- sFilterConfig.FilterBank = 0; //筛选器编号, CAN1是0-13, CAN2是14-277 i+ }. A2 v, M7 f: d; z
- sFilterConfig.FilterMode = CAN_FILTERMODE_IDMASK; //采用掩码模式
* Y7 p# t+ T7 ]3 e - sFilterConfig.FilterScale = CAN_FILTERSCALE_32BIT; //设置筛选器的尺度, 采用32位: s" q" y/ \9 x, U) Z( a( A
- sFilterConfig.FilterIdHigh = 0X0000; //过滤器ID高16位,即CAN_FxR1寄存器的高16位
- r/ a* S3 W+ j& J - sFilterConfig.FilterIdLow = 0X0000; //过滤器ID低16位,即CAN_FxR1寄存器的低16位
& ~/ g+ @' o# k1 J: @, s - sFilterConfig.FilterMaskIdHigh = 0X0000; //过滤器掩码高16位,即CAN_FxR2寄存器的高16位
& b, ]6 K& G; i" z% T$ s# [ - sFilterConfig.FilterMaskIdLow = 0X0000; //过滤器掩码低16位,即CAN_FxR2寄存器的低16位
5 ^( ?% ^5 ?. n4 _ - sFilterConfig.FilterFIFOAssignment = CAN_RX_FIFO0; //设置经过筛选后数据存储到哪个接收FIFO
% m$ o" M! |! t3 y; @ - sFilterConfig.FilterActivation = ENABLE; //是否使能本筛选器
. C2 \2 p; { f" `1 `4 p - sFilterConfig.SlaveStartFilterBank = 14; //指定为CAN1分配多少个滤波器组
! q3 a M* {5 ?' d -
% b, z4 m; o* W) e% Q - if(HAL_CAN_ConfigFilter(&hcan1, &sFilterConfig) != HAL_OK)
4 W4 g$ n+ F A - {+ A- z/ V& M$ z) Y
- Error_Handler();5 Y0 X8 z* {* G+ g" X
- }7 c( u; T, t8 L
- }
2 a: Q: Z8 |2 q' R3 v! w⏩ 编写发送和接收数据函数:此处将格式固定为标准数据帧,ID为12+ l- V2 @/ Q4 u
' r: R2 s* W& w0 Q4 V/ l
+ z; s+ j/ P( L4 D5 t# z& B- uint8_t CAN1_Send_Msg(uint8_t *msg, uint8_t len){
* S+ ]% h0 L2 M: r8 F: g - uint16_t i = 0;* \) R& }9 j7 C5 w
- uint32_t txMailBox;
+ g7 ~3 Z1 J- W' r - uint8_t send_buf[8];
& A; @3 S) Y& ~: l* p0 k4 a -
/ c/ ]* C3 S: S, b& ?5 K- g) y - txHeader.StdId = 12;+ J" x9 y% H) S
- txHeader.ExtId = 12;9 ~8 D1 |3 ]. W
- txHeader.IDE = CAN_ID_STD;& v- S, J& ]1 V3 z
- txHeader.RTR = CAN_RTR_DATA;& x" F* M4 ]' e
- txHeader.DLC = len; b7 k ^" Q& k# l, E; m& Q. z
-
0 d; _& U' ]" e5 e7 a9 a - for(i = 0; i < len; i++): F9 V- `$ D4 N
- send_buf[i] = msg[i];
4 P" u0 a- w! Q) L% k6 `1 Q - I7 C, y% X7 s# h
- if(HAL_CAN_AddTxMessage(&hcan1, &txHeader, send_buf, &txMailBox) != HAL_OK)
5 j& R6 V( @3 j @# h7 z - return 1;
+ M- Y' c! d: W) b B - return 0;
5 f9 n8 [, A. r3 r- W+ q - }; Q& L. n' F" }( B3 C% K d: B' s
6 H: d8 t" q9 B! D) M Y- uint8_t CAN1_Recv_Msg(uint8_t *buf){( k2 A9 m8 o+ Q& X S2 s
- uint16_t i = 0; # n6 b5 C2 ], T/ R
- HAL_CAN_GetRxMessage(&hcan1, CAN_RX_FIFO0, &rxHeader, buf);( Y+ E e1 k2 h7 n) a, p
- 4 e6 j2 g: `- C1 B
- if(rxHeader.IDE == CAN_ID_STD)
N$ W; U, @7 ]+ D: L8 w3 b - printf("StdId ID: %d\r\n", rxHeader.StdId);
, s: ]& G" f! T, G0 A: d$ T - else
) H R, G$ r2 ]0 Y1 I0 C. O6 ?4 R - printf("ExtId ID: %d\r\n", rxHeader.ExtId);3 _8 @% b" {1 d% X8 a6 u+ Q
- % q, L* k% h, Z1 F
- printf("CAN IDE: %d\r\n", rxHeader.IDE);- E: } S: F T* ]+ M
- printf("CAN RTR: %d\r\n", rxHeader.RTR);: j1 O' ~9 ?) V! A/ y( k& j/ d
- printf("CAN DLC: %d\r\n", rxHeader.DLC);
, n' b3 L9 ?0 h7 w$ T; ~ - printf("Recv Data: ");
* V2 K0 j3 s+ z0 M* @/ j9 | -
$ I# z$ r* S4 l% ]% I - for(i = 0; i < rxHeader.DLC; i++) {& `$ @( r* @2 ~. X" A
- printf("%c",buf[i]);
$ s; o4 l4 j$ U - $ v* F+ v: H) |" \6 m
- printf("\n");9 p ?. Z; G' f* _. T9 `$ \; w; z; E
- return rxHeader.DLC;
' Z7 z1 m! D* r9 m& b - }
⏩ 默认Cubemx生成的代码并没有can start,没有调用HAL_CAN_Start(&hcan1) 来使能CAN,因此需要在CAN初始化代码中添加
+ m n) U5 f% w3 c( l, m# p$ a& c" q. U; E7 n& a/ J) b' A
6 Z( F) b, R. p1 M( D9 k3 A* K6 b- void MX_CAN1_Init(void){( @6 k6 v% ]- Y" @/ y
- ......0 b5 e8 D. o+ c* X
- /* USER CODE BEGIN CAN1_Init 2 */' t# l2 v: a) `, K
- CAN_Filter_Config();
, l, e5 Y6 u% L: ~ - HAL_CAN_Start(&hcan1);
. e" q6 f1 \2 \6 B2 | - /* USER CODE END CAN1_Init 2 */
( b. c4 m* Z! L2 \8 _ - }
$ @' {) X: k* y; n( n( K- g⏩ 主函数main.c中,代码如下! |! L3 ]9 o' k7 p
# _/ }/ Z' l, ~* K' G7 M# J' O
/ E/ t8 |2 v/ u" P0 V- int main(void){
9 q6 a% |, N8 r4 |2 s+ R K - HAL_Init();
: c2 @# v- c0 n- f9 v; r Z P - SystemClock_Config();& A( u9 }4 f* s& t% x; G# S
- MX_GPIO_Init();8 t4 @% g. E7 z& H! W
- MX_CAN1_Init();. O9 S; k# u: ^
- MX_USART1_UART_Init();3 t2 |! W) j5 R t7 k0 S6 M
- /* USER CODE BEGIN 2 */
9 L7 _. ]1 r L. L* `# z - uint8_t ret,i;
' M7 l( ^/ I; |4 ^5 a - printf("CAN Testing....!\r\n");
# S/ J( {& n' [1 a2 f* ` - uint8_t txdata[8] = {76, 79, 79, 80, 66, 65, 67, 75};
; `: r {" P! ^2 R z( l! i% P5 x* A - uint8_t rxdata[8];
Q' k" {1 y% {: k5 _ - /* USER CODE END 2 */5 p3 m' c* h; ?
- /* Infinite loop */
3 {: h: W0 c w: E - /* USER CODE BEGIN WHILE */2 t* M& R5 i; f. ~
- while (1); t# ^) Y1 Y( p0 Q
- {6 v0 z& G" O. B
- HAL_GPIO_TogglePin(GPIOB,GPIO_PIN_1);
; u* t. C4 H3 b3 i. b- t - HAL_Delay(1000);
" O% B. _$ A q9 F1 v1 D7 k - printf("Start Send data...\r\n");5 J' L k2 d7 K t
-
V5 p9 Q- T7 @8 a! C! M# j6 a* t - ret = CAN1_Send_Msg(txdata, 8);
% a% \) [# r$ V! ] - if(ret == 0)
8 y* U& k( }; q8 u - printf("CAN Send success!\r\n");2 X* ]+ O: g2 g- W
- else
; F% v, V' O- W! R$ @; H [- f - printf("CAN Send failed!\r\n");; L+ U, }% ^1 ~8 A$ l
-
\7 f6 S1 a4 g: T( p2 j - CAN1_Recv_Msg(rxdata);
+ e! F3 B0 z# r. o& j% B - printf("+++++++++++++++++++++++++++++++\r\n");5 t, C6 b9 @" r+ o4 a; e
- /* USER CODE END WHILE */* ?: H/ J" w3 d6 X Q: e" I% E$ L
- /* USER CODE BEGIN 3 */
) Q' ^9 `6 P/ ]" s% t) h - }
! c& W% X: `# j% b5 V- ]' |- A - /* USER CODE END 3 */9 B4 N2 e5 y4 _
- }
3. 下载测试
9 d9 v" m% p, Q1 o u0 i
# |" M- C; ]3 X; G, _8 s1 Q B3 y+ A' O! R! H
编译无误后下载到开发板,可以看到系统运行时D1指示灯不断闪烁,串口不断的打印CAN环回测试的数据 J) A+ C ]2 i
' ^0 }* z/ w8 v5 C3 S% v' Q- ^: `# Y8 o8 ]5 n
 ' t1 j: n e$ A- Z- Y& g
$ M1 _" t6 Y4 ], _4 L+ o# Y7 W& z5 l4 u
转载自: 嵌入式攻城狮# ^2 ` g; Q0 n& p) n1 S
如有侵权请联系删除* F, b( ?) `- q0 _# y4 m
! U7 h8 w' W( I6 _$ S4 B4 v
- C5 W- z* |7 }6 f7 i+ J, z+ p; A* s" w9 R& y
3 P: b) I$ o7 W, A
|





 微信公众号
 手机版