|
1.SPI总线及W25QXX芯片 1.1 SPI总线简介 SPI全称Serial Peripheral Interface,即串行外围设备接口。是Motorola首先在其MC68HCXX系列处理器上定义的。SPI接口主要应用在EEPROM、FLASH、实时时钟、AD转换器,还有数字信号处理器和数字信号解码器之间。SPI是一种高速的、全双工、同步通讯总线,在芯片的管脚上只占用四根线,节约了芯片的管脚,同时为PCB的布局节省空间提供了方便,正是这种简单易用的特性,如今越来越多的芯片集成了这种通讯协议。下图是SPI内部结构简易图 D5 B, t% O+ X6 P, p/ Q2 S/ T7 v& v
2 S& ?& w1 _' _) b8 ^! I3 j. W从上图可以看出,主设备和从设备都有一个串行移位寄存器,主设备通过向它的SPI串行寄存器写入一个字节来发起一次传输,寄存器通过MOSI信号线将字节传送给从设备,从设备也将自已的移位寄存器中的内容通过MISO信号线返回给主设备。这样两个移位寄存器中的内容就被交换。外设的写操作和读操作时同步完成的,如果只进行写操作,主设备只需要忽略接收到的字节,如果主设备要进行读操作,就必须发送一个空字节来引发从设备的传输。 SPI接口一般使用4条线通讯,单向传输时也可以使用3条线,其中3条线为SPI总线(MISO,MOSI,SCLK),1条为SPI片选信号线(CS),它们的作用如下:
0 k3 x- d8 J( ?" {! _MISO:主设备数据输入,从设备数据输出 MOSI:主设备数据输出,从设备数据输入 SCLK:时钟信号,由主设备产生 ; ~- d2 C. W2 N0 b9 m j
CS:从设备片选信号,由主设备控制 ( g' c! h% L- u( r
5 k6 S }6 N0 K# L2 t
SPI使用MOSI/MISO信号线来传输数据,使用SCLK信号线进行数据同步。MOSI/MISO数据线在SCLK的每个时钟周期传输1位数据,且数据输入输出是同时进行的。数据传输时,MSB先行或LSB先行没有硬性规定,但是两个SPI通讯设备之间必须使用同样的协定,一般都会采用MSB先行模式。3 s. i. _/ W9 }8 Q
当有多个SPI从设备与SPI主设备相连时,设备的MOSI/MISO/SCLK信号线并联到相同的SPI总线上,即无论有多少个从设备,都共同使用者3条总线;而每个从设备都有独立的1条CS信号线,该信号线独占主设备的一个引脚,即有多少个从设备就有多少条片选信号线。当主设备要选择从设备时,把该从设备的CS信号线设置为低电平,该从设备即被选中(片选有效),接着主设备开始与从设备进行SPI通讯。
" ^" X' Q4 q" wSPI总线根据时钟极性(CPOL)和时钟相位(CPHA)的配置不同,可以有四种工作方式:
2 h6 Q6 l. J" y* E$ ?CPOL=0:串行同步时钟的空闲状态为低电平 CPOL=1:串行同步时钟的空闲状态为高电平 CPHA=0:在串行同步时钟的第一个跳变沿(上升或下降)数据被采样 % K) f4 t2 b3 M+ D" s) p; Z
CPHA=1:在串行同步时钟的第二个跳变沿(上升或下降)数据被采样
6 F# c, X: h% Z* I$ _
9 f6 D3 L. u7 S) A2 Y
" G; x& }# K& R9 Q& w0 G
1.2 W25QXX芯片简介 W25QXX芯片是华邦公司推出的大容量SPI FLASH产品,该系列有W25Q16/32/62/128等。本例程使用W25Q64,W25Q64容量为64Mbits(8M字节):8MB的容量分为128个块(Block)(块大小为64KB),每个块又分为16个扇区(Sector)(扇区大小为4KB);W25Q64的最小擦除单位为一个扇区即4KB,因此在选择芯片的时候必须要有4K以上的SRAM(可以开辟4K的缓冲区)。W25Q64的擦写周期多达10万次,具有20年的数据保存期限。下表是W25QXX的常用命令表
& R7 {- D/ [% a8 N: s* w; f& u ^) P6 ~4 @$ ~' v6 ^( f
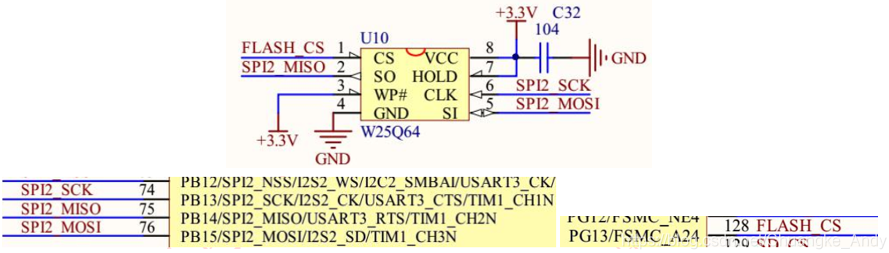
2.硬件设计 D1指示灯用来提示系统运行状态,K_UP按键用来控制W25Q64数据写入,K_DOWN按键用来控制W25Q64数据读取,串口1用来打印写入和读取的数据信息
6 Z! F0 a) _- B指示灯D1 USART1串口 W25Q64 ' ?; G2 R9 y% w# P, L( t8 _
K_UP和K_DOWN按键
& k) u2 O/ i3 v. _0 L ( M, ~6 O6 V$ ?& _; N1 \- F
9 U1 m9 O- G" o r4 J, I
' Z, f$ ^& f2 H$ {4 c' a
$ H2 k; Q$ e' b+ H3 D6 p" X. b# D" X
3.软件设计  3.1 STM32CubeMX设置 ➡️ RCC设置外接HSE,时钟设置为72M ➡️ PC0设置为GPIO推挽输出模式、上拉、高速、默认输出电平为高电平 ➡️ USART1选择为异步通讯方式,波特率设置为115200Bits/s,传输数据长度为8Bit,无奇偶校验,1位停止位 ➡️ PA0设置为GPIO输入模式、下拉模式;PE3设置为GPIO输入模式、上拉模式 ➡️ PG13设置为GPIO推挽输出模式、上拉、高速(片选引脚) ➡️ 激活SPI2,不开启NSS,数据长度8位,MSB先输出,分频因子256,CPOL为HIGH,CPHA为第二个边沿,不开启CRC检验,NSS为软件控制 . Y- Z* t5 Y D' X- L0 d y
, V4 M) w# U/ |( T7 s& Z➡️输入工程名,选择路径(不要有中文),选择MDK-ARM V5;勾选Generated periphera initialization as a pair of ‘.c/.h’ files per IP ;点击GENERATE CODE,生成工程代码
1 d( A" E: J, E( E+ A
3.2 MDK-ARM软件编程 ➡️ 在spi.c文件下可以看到SPI2的初始化函数,片选管脚的初始化在gpio.c中 ' L! Z" [% F# }* j8 E& b( I
- void MX_SPI2_Init(void){" _" D6 L. H9 I; Q2 P# K+ C" f
- hspi2.Instance = SPI2;3 H9 m0 ?1 R6 f+ @- s( m% `
- hspi2.Init.Mode = SPI_MODE_MASTER;//设置为主模式, D* M6 H8 v. o3 d5 Y- B2 }
- hspi2.Init.Direction = SPI_DIRECTION_2LINES;//双线模式
# V1 v- V. J7 g# Y9 ?0 i - hspi2.Init.DataSize = SPI_DATASIZE_8BIT;//8位数据长度8 E1 H) z7 g* ~* n" s+ q! N
- hspi2.Init.CLKPolarity = SPI_POLARITY_HIGH;//串行同步时钟空闲状态为高电平1 [% g [. I' w! U- \0 ^) n' i0 y
- hspi2.Init.CLKPhase = SPI_PHASE_2EDGE;//第二个跳变沿采样
7 x; m0 r5 L* r0 _6 O7 L- o2 P - hspi2.Init.NSS = SPI_NSS_SOFT;//NSS软件控制
6 g w, l+ H& J0 {7 v% X4 z - hspi2.Init.BaudRatePrescaler = SPI_BAUDRATEPRESCALER_256;//分配因子256
# M: N. K! l' F1 { - hspi2.Init.FirstBit = SPI_FIRSTBIT_MSB;//MSB先行
. A' Q' {' h2 c0 @1 L9 {, D - hspi2.Init.TIMode = SPI_TIMODE_DISABLE;//关闭TI模式
1 p& X% ~- d4 ^. } - hspi2.Init.CRCCalculation = SPI_CRCCALCULATION_DISABLE;//关闭硬件CRC校验
6 s2 h/ T/ ]) z7 o - hspi2.Init.CRCPolynomial = 10;0 \! \4 k+ R" \6 o+ q7 c s' Z
- if (HAL_SPI_Init(&hspi2) != HAL_OK){
4 U8 u. y3 G7 C& a' t - Error_Handler();
5 L) l7 W) c- M5 ^9 q. i( i - }
' \9 {3 m# f" p3 P) _% o: }9 V5 @ - }
$ l9 i! c3 e; {! o2 } - 0 T, V& ]- t7 d9 {: [5 Y
- void HAL_SPI_MspInit(SPI_HandleTypeDef* spiHandle){
% \) t' w+ g* P - GPIO_InitTypeDef GPIO_InitStruct = {0};+ D3 }- ~8 k v3 f
- if(spiHandle->Instance==SPI2){4 N6 q0 l9 t6 U6 I
- __HAL_RCC_SPI2_CLK_ENABLE();
' \( z$ ?$ D5 E) Q! z+ A9 l/ F* }6 e - __HAL_RCC_GPIOB_CLK_ENABLE();
# z* M- w% [2 r; c* N - /**SPI2 GPIO Configuration % I3 O& b; |9 ?" e! S
- PB13 ------> SPI2_SCK
8 T4 {& \4 \& u/ y e( ` i - PB14 ------> SPI2_MISO
! Z6 W' z$ d- U: ^. N# Z7 o# F - PB15 ------> SPI2_MOSI */
$ n( C# M; a4 p: S- w - GPIO_InitStruct.Pin = GPIO_PIN_13|GPIO_PIN_15;- [- O% V/ v: a+ y) D0 z2 q8 ]
- GPIO_InitStruct.Mode = GPIO_MODE_AF_PP;& S2 X2 \9 F! @, Q
- GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_HIGH;
# o: @3 H; H) R. T0 y - HAL_GPIO_Init(GPIOB, &GPIO_InitStruct);
% U1 p5 r7 I1 E! y6 R - GPIO_InitStruct.Pin = GPIO_PIN_14;2 ^7 D* T/ t3 W) F
- GPIO_InitStruct.Mode = GPIO_MODE_INPUT;
. V% p! Y; j# u3 `' d - GPIO_InitStruct.Pull = GPIO_NOPULL;( f( O: o5 |" f x2 w/ R: G
- HAL_GPIO_Init(GPIOB, &GPIO_InitStruct);/ e1 k" H: p% L/ R( i' \2 Z3 {
- }2 P% B+ L9 o1 J3 h2 r3 \# Q
- }
➡️ 创建按键驱动文件key.c 和相关头文件key.h ➡️ 创建包含W25Q64芯片的相关操作函数及驱动函数的文件w25qxx.c和w25qxx.h,这里仅介绍几个重要的函数,源文件下载方式见文末介绍 - //这里仅介绍几个重要的函数
; `& Q' {* `. U- I% C8 j1 w - void W25QXX_Init(void){
6 A/ w2 e1 i5 ]) Z( m4 s - W25Qx_Disable();
6 R6 G- y, L) w! E - W25QXX_TYPE = W25QXX_ReadID();//读取芯片ID
' D2 ^/ c# |9 i( M1 X - printf("FLASH ID:%X\r\n",W25QXX_TYPE);
6 G4 j. i/ g: g, s* N - if(W25QXX_TYPE == 0xc816)
% n- R. G; U* |; F5 h$ k - printf("FLASH TYPE:W25Q64\r\n");
u+ ^/ ~. R. C @$ R% Z/ j - }
: Y, a( F5 h: c) K6 u% I% ]% M6 { - . y% E8 R% W* C( K
- uint16_t W25QXX_ReadID(void){! ?# x: {. K8 R# i# i( o' _4 \
- uint16_t ID;
! w3 f% ]& |9 d& V - uint8_t id[2]={0};- p& J/ m$ x: m4 f S
- uint8_t cmd[4] = {W25X_ManufactDeviceID,0x00,0x00,0x00};//读取ID命令 j: Z: y( E& G! H+ x
- W25Qx_Enable();//使能器件
( ?3 E' B( b1 w, x4 ]! K9 [ - HAL_SPI_Transmit(&hspi2,cmd,4,1000);
) {( W/ X& n1 ^/ n) A3 z& k# ~ - HAL_SPI_Receive(&hspi2,id,2,1000);2 L8 b# G' p% i$ Z4 h) U5 V
- W25Qx_Disable();//取消片选 ( p$ @1 ~, X; \$ a9 [
- ID = (((uint16_t)id[0])<<8)|id[1]; |4 r' u5 M" \8 x, }0 C
- return ID;
5 O" Q3 E, X6 m/ @4 J. s4 Y: N0 V - }& E9 T2 f& j' v. n" ?
- 4 S9 q. K& ]- j) v5 o5 a! q+ {
- void W25QXX_Read(uint8_t* pBuffer,uint32_t ReadAddr,uint16_t NumByteToRead){* K4 E" E* Z! g! L# @8 H' h+ G
- uint8_t cmd[4] = {0};6 |; p. k" D# X o
- cmd[0] = W25X_ReadData;//读取命令
$ ]4 t8 z9 s* s% e( S1 ~ - cmd[1] = ((uint8_t)(ReadAddr>>16));
. | ~# G0 b3 f) E - cmd[2] = ((uint8_t)(ReadAddr>>8));6 w+ u5 C$ ]& A! B K' {2 k
- cmd[3] = ((uint8_t)ReadAddr);
. ?4 J8 ?3 B1 E7 p! l
7 o1 o* k! V8 E- W25Qx_Enable();//使能器件
( v m7 h; n& W' T8 o4 R - HAL_SPI_Transmit(&hspi2,cmd,4,1000);
. N2 T! i! I# O, q - HAL_SPI_Receive(&hspi2,pBuffer,NumByteToRead,1000);
8 P! `3 j( s0 D t - W25Qx_Disable();//取消片选
4 z9 T$ V* E( `9 q" m. K# W - }2 S3 S/ I+ t8 ]6 j/ e9 T
- ( [+ k& M' J: R: `
- void W25QXX_Write(uint8_t* pBuffer,uint32_t WriteAddr,uint16_t NumByteToWrite){1 C0 p. `0 d5 k% B' W
- uint32_t secpos;7 M( G: m: w% `8 f0 n" j
- uint16_t secoff;4 g' ?" q! `! X# w+ N8 x2 z
- uint16_t secremain;; D8 w; r6 G# ?# q/ D# N
- uint16_t i;
; @ r$ O' ~% c" ?4 S - uint8_t *W25QXX_BUF;( l, X9 D% W, f
- ( `- z6 v- W+ G1 R
- W25QXX_BUF = W25QXX_BUFFER;2 X4 z6 e2 S, T8 i7 i
- secpos = WriteAddr/4096; //扇区地址; d2 s5 }# q% r# R f. j, c
- secpos = WriteAddr%4096; //在扇区里的偏移9 H4 H0 D* v- K5 }3 `+ d
- secremain = 4096-secoff; //扇区剩余空间大小
5 y2 C7 H U1 n9 i4 L - printf("WriteAddr:0x%X,NumByteToWrite:%d\r\n",WriteAddr,NumByteToWrite);( O( t# n2 _! D6 { Q
- if(NumByteToWrite <= secremain) //不大于4K字节0 a) a: i/ A! c+ S* [2 U) o6 A
- secremain = NumByteToWrite;
, ?) {* x) ]0 E# d: M. e$ L4 i - while(1){+ o# p" S3 x- Y. k) K* a, w
- W25QXX_Read(W25QXX_BUF,secpos*4096,4096);//读取整个扇区内容' l* t6 b' ]5 f8 {: \4 R/ x
- for(i=0;i<secremain;i++){//校验数据. h% c2 W& h* S
- if(W25QXX_BUF[secoff+i] != 0xff)//需要擦除
; Q' O0 ~& I& {3 T - break;$ J" M5 T7 e/ M8 ~1 \
- }
1 H9 ]% B. Q" V3 q -
" }$ b( r/ R% k" P" g - if(i < secremain){//需要擦除
* t. m v: k& E$ C( E9 g: Y3 {+ G - W25QXX_Erase_Sector(secpos);//擦除扇区
) h2 [, h! i# k1 U/ C0 V( C, y - for(i=0;i<secremain;i++){4 D& G+ E" g$ B7 K8 `. k0 R
- W25QXX_BUF[i+secoff] = pBuffer[i];
6 {1 H' f' ]. n* E# o - }
" Y; H, Z* h+ a; o/ W' s - W25QXX_Write_NoCheck(W25QXX_BUF,secpos*4096,4096);//写入整个扇区
- Z7 E! p, N$ \$ m! w - } `6 H* V! K4 o5 Y& q* R; P) w
- else{
6 Y9 |1 d! _# b- n# Q% ?' ?: I - W25QXX_Write_NoCheck(pBuffer,WriteAddr,secremain);//写入扇区剩余空间5 t& _4 o! s. }" ^1 J' }5 m) J
- }
$ H2 Q0 u$ U7 A6 Q; Z4 h - ) l! d4 G* C. L# V% H6 O
- if(NumByteToWrite == secremain){//写入结束了; A0 G* n; `+ A) r& ~8 a( n4 l
- break;
: W2 j4 }. K I. R, i; u2 U E4 z - }
( G: R3 `( K8 n, o! {, C6 m' H - else{ //写入未结束
/ c, F* W+ h+ [; e - secpos++; //扇区地址增18 C/ _) [" V: {% i1 Q! @' ]7 ^" L( d4 n2 |
- secoff = 0; //偏移位置为0
" [7 c2 M R: a: O( L! x+ Z - pBuffer += secremain; //指针偏移# F7 y7 u& ~1 B8 Q& G) t
- WriteAddr += secremain; //写地址偏移" p& e8 c- P8 v6 Q4 ]! \1 x+ N
- NumByteToWrite -= secremain;//字节数递减. Z' a) v( |- `
- if(NumByteToWrite > 4096) 2 N2 y0 o8 D( s, \
- secremain = 4096; //下个扇区还没是写不完
! [7 D" i9 B/ m6 r - else
: O2 z' L; t' l) ~1 Z) [; @. }. H - secremain = NumByteToWrite;//下个扇区可以写完了2 h8 g: I1 [6 R. [
- }- s6 X& E* H1 j# P/ y$ a
- }
& D, ~( H1 ?* M - }
➡️ 在main.c文件下编写SPI测试代码 - /* USER CODE BEGIN PV */8 v7 g5 m; X* h, E
- uint8_t wData[0x100];( b" s9 a, S! o( a* D$ c: R; k+ A
- uint8_t rData[0x100];
+ ~! R! u5 R, \. P - uint32_t i;
: R: G2 R7 M$ Q% t7 M2 U1 n& h - /* USER CODE END PV */9 R- q( t- @6 n7 N7 {) F1 @5 a
- int main(void){
. t( g/ B% Z9 P) D - /* USER CODE BEGIN 1 */
0 f& i, U8 A& y" c - uint8_t key;
3 k# ^& l- P4 L1 s5 L - /* USER CODE END 1 */) d5 M! h- W: q+ Q5 [& x/ l7 o: H
- HAL_Init();. F: D- V6 A% o( ^ k# p/ ]
- SystemClock_Config();
% W, }" }" d. _ - MX_GPIO_Init();7 {$ ~& k2 Y5 R8 `
- MX_SPI2_Init();9 a7 j1 O5 b) V6 }; s
- MX_USART1_UART_Init();
, Z9 Q; Q) W# F - /* USER CODE BEGIN 2 */
8 M1 g6 j. c2 i; q - W25QXX_Init();
# r- Q; X0 G; J" }6 D3 b! E% Q - for(i=0;i<0x100;i++){
: I6 z. c0 }7 A m g - wData[i] = i;0 E3 s; w0 C# H# g9 D$ v/ m$ m
- rData[i] = 0;+ h/ p6 b7 B0 }
- } & o- _# E1 p$ r' u* U& Z9 q
- /* USER CODE END 2 */
) g) s0 Z' ?4 O8 G - while (1){
% k( P" f1 p. Y" L& ^& ^4 q - key = KEY_Scan(0);' x, v. G& c8 g, \ C& X! j+ A
- if(key == KEY_UP_PRES){0 b$ N" N: r" u& m* I
- printf("KEY_UP_PRES write data...\r\n");
8 w/ ~- j( s, K2 D; Z1 y - W25QXX_Erase_Sector(0);3 I+ m& R, ~- L0 P" U5 P$ G
- W25QXX_Write(wData,0,256);
) X, t4 @3 K" u* }& M* _: a- h - }
Y2 a6 Q& Q0 R4 j: p" z -
/ X# H8 o$ n) ~) ? V Y - if(key == KEY_DOWN_PRES){
9 t9 R- P; e) r8 E9 m9 V - printf("KEY_DOWN_PRES read data...\r\n");
" O! T. u6 h1 U" S* X1 | Q; ] - W25QXX_Read(rData,0,256);% }: i5 V; o3 ^* J
- for(i=0;i<256;i++){1 Q0 {* H' J) b/ G
- printf("0x%02X ",rData[i]); V8 r# j/ A5 c; O
- }
4 d$ l5 E3 `( d8 | - }
) P U0 F1 t, O7 a -
6 ~1 }" p% y/ P8 M7 s - HAL_GPIO_TogglePin(GPIOC,GPIO_PIN_0);4 e+ B4 a) f6 Q, D4 }5 c3 @& T6 t1 l
- HAL_Delay(200);+ l4 Z* W0 ?+ d1 F, E: A
- }1 F! Z% O& {: Q) F3 b5 v& \
- }
4.下载验证 编译无误下载到开发板后,可以看到D1指示灯不断闪烁,当按下K_UP按键后数据写入到W25Q64芯片内,当按下K_DOWN按键后读取W25Q64芯片的值,同时串口打印出相应信息 4 }; M6 c+ z h) n1 P9 g

3 o" u D& f) S9 h8 E+ ^
! ?' V& n; H$ {& I0 N. \转载自: 嵌入式攻城狮( a1 ]( z4 x2 r( w
如有侵权请联系删除5 X3 k% v4 |: c, U1 B& d. R0 n
" m: L0 B- t4 E) |7 W' v
: H' N/ Q$ m% L/ z; f9 s
# f: s7 i* |8 k( w. O |







 微信公众号
 手机版