|
概述 本章STM32CUBEMX配置STM32F103输出PWM,同时使用TIM测量PWM频率和正占空比。
/ F5 N! t" ?3 J% e5 ^4 D生成例程
1 k: n. R3 J, f4 i2 n 使用STM32CUBEMX生成例程,这里使用NUCLEO-F103RB开发板。
7 T/ m; S8 I, S' F" o5 A* g4 q1 P; s- o. E7 P5 W1 S
查看原理图,PA2和PA3设置为开发板的串口。 / k' w5 Q$ l. O4 X
5 j7 h4 Q* u6 j& V, u 配置串口。
`7 G; y* A# r6 q$ h4 G7 K* D2 U7 _0 X% z1 I
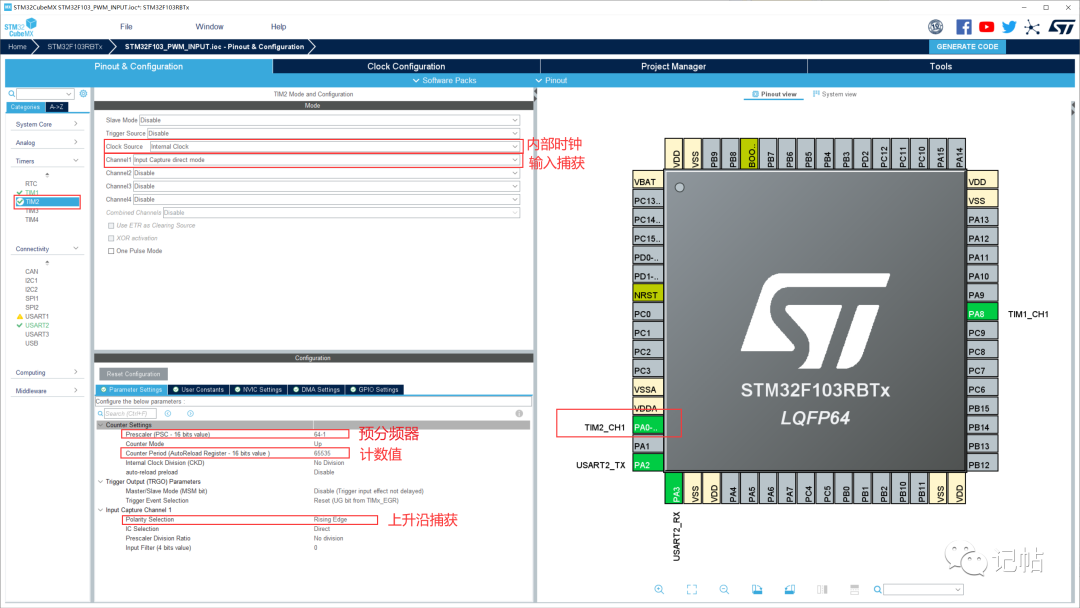
查看原理图,PA8设置为PWM输出管脚,PA0设置为定时器输入捕获管脚。" | n% p: m" n' q) h9 }
6 |, M( J# \2 ?
7 ] x- V. K- Q; I. l
配置时钟树
+ V! D9 B7 l4 C+ O" m H0 P 配置时钟为64M。
4 @( J7 _5 Q& G# V' s8 A3 }8 u4 J! D: g! e* o
配置PWM, I( ~9 j j7 K) h/ E( M
配置定时器1输出pwm的频率为1K。 8 g: e% ]) J5 o4 m2 z
8 P- I! h1 L R% h0 O, \4 c. k' ?: e+ g0 \$ Y) M% l
配置输入捕获
# G& R$ ~/ }, y+ a
, d" c" w. |5 V& m2 O' C
. c- W+ ]% v' _$ \5 S8 ~. t开启中断
% W8 q& _: G0 C! E. ?/ A6 ~- j
; K) O! b5 p+ I) _1 LSTM32CUBEIDE配置
" Q3 } c' e2 }! l6 P) g
5 j U) I! _- j% I; b4 W+ d若需要打印浮点型,需要勾选下面的选项。
) l/ n! B. Z4 b1 h/ m7 a& Y* h$ u" m/ x6 X
串口重定向 在main.c中,添加头文件,若不添加会出现 identifier "FILE" is undefined报错。 - /* USER CODE BEGIN Includes */3 H4 n4 ~' F+ t' ~) K
- #include "stdio.h"
3 }* \7 G8 H% ]* ]/ f y - /* USER CODE END Includes */
函数声明和串口重定向: - /* USER CODE BEGIN PFP */9 T% I& B- e& v# s3 V8 L% X
- #ifdef __GNUC__ //串口重定向: E+ E3 ]* _( J: P9 n8 L5 a, s" Q
- #define PUTCHAR_PROTOTYPE int __io_putchar(int ch)$ U. u5 F3 M/ K
- #else
$ E5 F; k `" l7 a, Q- q& b( ~ - #define PUTCHAR_PROTOTYPE int fputc(int ch, FILE *f) `/ ], b, x) w' B& C* i
- #endif
/ X+ Q# e, l9 [' x6 C. t - PUTCHAR_PROTOTYPE
& \: S* {5 F) J. I: r - {
1 H% i( s; h$ U. _/ P- D - HAL_UART_Transmit(&huart2 , (uint8_t *)&ch, 1, 0xFFFF);
, a/ N. \- W2 ?6 j$ {/ ?* j - return ch;; U7 ?0 E; z" E9 f5 `) x
- }
, Y5 i: Z: f) J' A5 ~ - /* USER CODE END PFP */
% Y, ?' g* V2 J2 L% O
占空比与频率计算 占空比=(t1-t0)/(t2-t0) 频率=(t2-t0)/时钟频率= =(t2-t0)/(64M/(psc+1)) / ]& n: j4 F1 H7 `
. r8 F3 J- t" M 周期需要2个上升沿去判断,设定第一个上升沿time_flag由0->1,下降沿time_dowm_flag由0->1,此时就知道正占空比时间,当在产生上升沿时候,就可以计算出周期使用的时间。
, D2 c2 j' k) g3 G3 j$ d
) D M( Y5 {( @变量定义- #define IR_IN1 HAL_GPIO_ReadPin(GPIOA,GPIO_PIN_0)$ P! B1 W8 A7 j2 d: @! P4 F( N
- uint8_t time_up_flag=0;//上升沿标志位
" E8 Q& `5 C' i3 {* l- s8 x - uint8_t time_dowm_flag=0;//下降沿标志位
: I* b( Y$ J! j0 l7 p' L9 G( d! r - 6 D" `; U: ]6 u
- uint32_t time_up_num=0;//上升沿计数: q1 r3 Y. h2 H3 G' y! ]$ k" M1 F* [
- uint32_t time_dowm_num=0;//下降沿计数" q- Z! f: k9 D: L ]
- 7 o' m; c: z. r. a7 A6 J
& @0 j3 W7 f4 z
8 L$ K( l; n2 |6 `+ _8 D- float time_frequency;//频率
6 n& g- ^& x7 I! I8 G - float time_duty;//占空比
! l# d7 c8 `$ T* m( Z5 |
( N5 I$ Z+ G% _5 u7 \' x) N设置PWM占空比以及开启输入捕获
/ a( r; q: k. N; U* e+ t; |) [6 P9 m3 H- /* USER CODE BEGIN 2 */
5 S2 o& _7 H# n# V4 |& y - HAL_TIM_PWM_Start(&htim1,TIM_CHANNEL_1);
9 B0 X3 D/ U7 V5 A - __HAL_TIM_SET_COMPARE(&htim1, TIM_CHANNEL_1, 300);* b) p/ Z% K3 k! `: g, A
- HAL_TIM_IC_Start_IT(&htim2,TIM_CHANNEL_1);//函数用于使能定时器某一通道的输入捕获功能,并使能相应的中断
6 C2 D3 O9 ?/ {, z g - HAL_Delay(100);
! u, H" ]4 w/ x4 z3 k9 C0 m. Z8 ? - /* USER CODE END 2 */
8 y6 C6 a5 G# m; X }: O: G
& t" ?* y, m& L# S T) {回调函数; z% |+ C) D% a2 O
- /* USER CODE BEGIN 4 */2 w [) U; a1 U% V! }9 N" N
- // 捕获中断回调函数,每次捕获到信号就会进入这个回调函数
& I! T7 K0 D3 S) v- w( l - void HAL_TIM_IC_CaptureCallback(TIM_HandleTypeDef *htim)
( s* h) g4 V1 a! `6 B* |2 L - {5 F; G/ c/ i. ~; n+ [/ g0 c9 X( _
- // 判断是否是定时器1的外部捕获口2
" w% R$ d0 j I* [! L# Q! _& n - if(htim->Instance == TIM2)
! j; f$ s T5 ], j3 u. F - {
) z8 k2 `: Y8 e1 q' v; J - if(IR_IN1&&time_up_flag==0)//第一次上升
9 b! r) q1 o6 [; Z3 Y - {
! V: ~0 _3 r+ `) T3 }8 G8 Q& ~1 h - time_up_flag=1;
' U$ d8 S2 s- d7 R - __HAL_TIM_SET_CAPTUREPOLARITY(&htim2, TIM_CHANNEL_1, TIM_INPUTCHANNELPOLARITY_FALLING); // 改变捕获极性为下降沿捕获, `/ A# W% q& ?
- __HAL_TIM_SET_COUNTER(&htim2, 0); // 计数清零,从头开始计8 X, Q/ J4 Q) B
- 5 E) D3 @* k6 R
- }
7 k/ w2 T) Y' P' P4 K9 g' p - else if(IR_IN1==0&&time_dowm_flag==0)//下降* o: `6 R0 y( H- F* H) W" ^7 H
- {$ @5 ]9 x9 ~+ @; m' h8 `7 R, H3 E5 m
- " V/ G5 F* t1 ^8 E9 Y. B) T
- time_dowm_num = HAL_TIM_ReadCapturedValue(htim,TIM_CHANNEL_1); // 读取捕获计数,这个时间即为上升沿持续的时间# a3 i" R2 p. B2 F
- __HAL_TIM_SET_CAPTUREPOLARITY(&htim2, TIM_CHANNEL_1, TIM_INPUTCHANNELPOLARITY_RISING); // 改变捕获极性为上升沿沿捕获
9 y4 F- x' \" b" Y - time_dowm_flag=1;1 T: S( b* g; j, l1 N( q
- }
4 r; g" R/ D2 U H, v' d) D- j - else if(IR_IN1&&time_dowm_flag==1)//第二次之后上升' d& m S6 M3 T& T, b2 a. s0 t4 R3 k5 J
- {
; B' k/ j1 Q1 B& k0 Z' U: k- \, X - time_up_num = HAL_TIM_ReadCapturedValue(htim,TIM_CHANNEL_1); // 读取捕获计数,这个时间即为上升沿持续的时间 @7 k6 r8 |: Q
- __HAL_TIM_SET_CAPTUREPOLARITY(&htim2, TIM_CHANNEL_1, TIM_INPUTCHANNELPOLARITY_FALLING); // 改变捕获极性为下降沿捕获& E B: Y: L3 b& x9 O P% }% E
- time_dowm_flag=0;, v- r& }2 H- }7 {) N- ?% J
- __HAL_TIM_SET_COUNTER(&htim2, 0); // 计数清零,从头开始计/ M8 c( v6 J' h
# x1 q2 T1 U' F) m2 N- }
4 R# k+ F. l; W3 U1 y! z# ]% H
$ c+ |/ w! J- w9 Z- S- }
/ s; Z5 i( G7 n, ?4 q" t - }. r5 s8 f2 d2 i) U# p
- /* USER CODE END 4 */
1 X% K0 j7 w; ^: X% h主函数: v7 z I$ l! T) h9 A# Y ?
- /* Infinite loop */
, o# E# B- \& o" D9 L9 x$ X, C - /* USER CODE BEGIN WHILE */
8 B% i% T& I! Q: R# u - while (1)
# ]; H! O3 {' J+ _$ K9 [3 a) P+ }# ^ - {# T, ]& U# r$ p6 a1 f2 k5 O
- /* USER CODE END WHILE */; d1 U6 g1 \% b0 n; T, J: a
4 v; A8 _8 y; q9 E! V3 `+ l4 [; x) d- /* USER CODE BEGIN 3 */
' _$ M# p+ ^/ R4 e2 x$ r - time_frequency=1000000/time_up_num;//频率
' C& q! i! a8 U - time_duty = (float)time_dowm_num/(float)time_up_num;//占空比 3 |3 i" I2 C8 K I5 L
- printf("\ntime_frequency=%.2f,time_duty=%.2f",time_frequency,time_duty*100);
. V" O6 |! m: I4 D H, l - // __HAL_TIM_SET_AUTORELOAD(&htim1, 500-1);: e3 z3 e/ M, N% n7 Z. F' f: H
- // __HAL_TIM_SET_PRESCALER(&htim1, 32-1);
0 F# N2 C# P- c1 {0 W# ^' g5 q& I - 6 b* H6 j- z) n8 `/ I6 D- I
- HAL_Delay(1000);2 ~$ v( H. z7 h7 Y: _1 a; g
- }2 ?/ X% S6 b' A6 c& G* H- x3 P
- /* USER CODE END 3 */
4 |" C( I4 y+ j9 A5 i
. L+ O' E: M$ Q( D& x. t测试结果 当输出1k频率,30%正占空比。 2 j, l4 v4 Z: ~% P. s
$ p: k4 [; I' s8 Z( J8 Z1 m
3 @3 R* |4 A( K$ B) P# h- I 当输出4k频率,60%正占空比。 4 f, A0 j7 g) m- j
- M6 t7 @; [) ^( h* v* H
- ^$ Q% Y/ i: `5 I( M$ [转载自: 记帖 如有侵权请联系删除 ( S/ U1 v9 h. u8 H! \
' |( |6 L3 p7 @- m. ]! o' k( v. [& t2 `
|







 微信公众号
 手机版