一、什么是ADC0 ?2 ]2 R( `5 X( l$ u+ F( {3 M
ADC(Analogto-Digital Converter)模拟数字转换器,是将模拟信号转换成数字信号的一种外设。比如某一个电阻两端的是一个模拟信号,单片机无法直接采集,此时需要ADC先将短租两端的电压这个模拟信号转化成数字信号,单片机才能够进行处理。& T" a( y3 e7 |) z) [# d+ U+ V
d" S5 }( H! B二、ADC的用途6 A( K" E! j& r/ }$ k
ADC具有将模拟信号转换成数字信号的能力,比如将模拟的电压转换成数字信号,单片机进行处理。可以用作温度监测或者电流监测等方面,用途极广。
# G% i% G. F; d3 O& l. \ Q8 B4 I$ P+ ]# G
三、STM32F103ZET6的ADC2 p! q# I* H" ~+ K2 i/ \; p" u
根据中文参考手册介绍,STM32F103ZET6单片机有3个12位ADC,共有18个通道,可测量16个外部和2个内部信号源。各通道的A/D转换可以单次、连续、扫描或间断模式执行。ADC的结果可以左对齐或右对齐方式存储在16位数据寄存器中。ADC的输入时钟不得超过14MHz,它是由PCLK2经分频产生。
5 @- C# o2 \% c$ H: Q( J0 p2 q- {4 ]' ~1 Y; ^
7 J+ k5 N: @) \$ D) ^3 z3.1 ADC通道对应引脚8 Y& ]0 W: {. k& A2 i$ ]" G6 r
STM32F103ZET6的ADC各通道对应IO如下) o' `5 j+ |* p& q
4 ]2 o- P1 v% p5 C1 {2 h

0 r) C& f0 h4 |: P F: p0 L
5 a* u( J: R) ]9 ^% I& |( W3.2ADC时钟
/ s/ l4 K. l0 x* XADC输入时钟ADC_CLK由APB2分频产生,最大值是14MHz。库函数提供了设置分频因子的函数; e" q! ?3 t' I/ a
- void RCC_ADCCLKConfig(uint32_t RCC_PCLK2)
+ l8 @0 C4 _5 ^7 i2 V可选的分频因子有
' M( a' x" I1 M4 J0 O% R2 s- #define RCC_PCLK2_Div2 ((uint32_t)0x00000000)% P7 ]; c' m* I: b. U: a6 y& V$ c
- #define RCC_PCLK2_Div4 ((uint32_t)0x00004000)2 x3 ^+ R3 V/ n5 o$ c9 [, w
- #define RCC_PCLK2_Div6 ((uint32_t)0x00008000)$ U0 p7 d- }' e2 n' S
- #define RCC_PCLK2_Div8 ((uint32_t)0x0000C000)
APB2总线时钟为72MHz,而ADC的最大工作频率为14MHz,所以,分频因子一般设置为6,这样ADC的输入时钟频率为12MHz。
. e6 g- }5 [6 i" Q# R9 _" q: ~8 m+ v; W2 t2 ?3 _
3.3 ADC工作模式$ J; D1 c8 C* C1 g4 ^) b
根据中文参考手册介绍,STM32F1的ADC有三种工作模式
, w9 `9 T- s0 K2 y, u" F• 单次转换模式 单次转换模式下,ADC只执行一次转换。该模式既可通过设置ADC_CR2寄存器的ADON位(只适用于规则通道)启动也可通过外部触发启动(适用于规则通道或注入通道),这时CONT位为0。
6 B; X! k. P: J5 r. a7 y
5 S0 d6 h7 _7 j" u! @; p, _9 ?• 连续转换模式 在连续转换模式中,当前面ADC转换一结束马上就启动另一次转换。此模式可通过外部触发启动或通过设置ADC_CR2寄存器上的ADON位启动,此时CONT位是1。$ v& Q# G6 y5 R* v
5 ? ^ p, o, s0 m
• 扫描模式
' }# Z5 Y2 \) G2 C
& E0 X `9 y# T- }3 p7 Z! k: k# }3 Y# P0 O5 U+ ]: [) z+ J" g% I
33.4 ADC转换时间
9 H/ ?0 ^' V5 R7 i. O7 ?; JADC的总转换时间与时钟频率有关,总转换时间 = 采样时间 + 12.5个周期。其中,采样时间最短为1.5个周期,也就是最短转换时间为14个时钟周期。使用软件触发时,可选择的采样时间如下
6 H4 O; C9 C5 m5 m- #define ADC_SampleTime_1Cycles5 ((uint8_t)0x00)+ o2 X, A" A, X- i
- #define ADC_SampleTime_7Cycles5 ((uint8_t)0x01)' ?, n, [6 K# b
- #define ADC_SampleTime_13Cycles5 ((uint8_t)0x02)
1 W& F. }5 R O3 _+ y( u - #define ADC_SampleTime_28Cycles5 ((uint8_t)0x03)4 d+ q6 @8 Z. O& T7 V6 P* D, p0 \
- #define ADC_SampleTime_41Cycles5 ((uint8_t)0x04)* g; E% ~: ~ D
- #define ADC_SampleTime_55Cycles5 ((uint8_t)0x05)
7 B6 b* F) W' U0 u2 ` - #define ADC_SampleTime_71Cycles5 ((uint8_t)0x06)4 T2 F: D# q3 @- I; S
- #define ADC_SampleTime_239Cycles5 ((uint8_t)0x07)
3.5 ADC校准
1 [+ u6 y! M4 X% O. k/ P! |使能ADC后,需要对ADC进行校准。使用库函数开发时,提供了ADC校准的函数
0 w5 X& x( E2 [- ADC_ResetCalibration(ADC1);//重置指定的ADC的校准寄存器
: L9 B; y, e& h; @9 Z6 }' U, J - while(ADC_GetResetCalibrationStatus(ADC1));//获取ADC重置校准寄存器的状态
1 S. P- L4 i/ t/ _ [ - $ @1 ?6 o: Z& \" E( V9 K
- ADC_StartCalibration(ADC1);//开始指定ADC的校准状态- s- m/ Y8 s1 N* ] n* Q/ g7 C
- while(ADC_GetCalibrationStatus(ADC1));//获取指定ADC的校准程序
( q4 @# U" g0 [. P" L3 m2 k3.6 ADC转换结果与实际电压的换算# K% [+ |; V- Y. H* @
获取到的AD转换结果并不是实际电压,如果想要得到实际电压,需要经过换算。上面介绍了,STM32的ADC为12位,也就是AD值取值范围为0~4095。采集电压范围为0到3.3V。AD值与实际电压之间存在比例关系。; d9 t7 {- F" [3 c& p& t' T) k' z
H# z3 T v: R; J( }1 e1 z+ x1 V; w9 I实际电压 = (AD值 / 4095) * 3.3。单位为伏特(V)8 W& C% t& D, @$ u. P: V" M, E
4 S5 o7 \4 O7 b/ L: n
# s: C' X: ~; J! n' R
四、ADC配置步骤
1 ]6 v2 p8 I1 x3 L• 使能GPIO时钟和ADC时钟,设置引脚为模拟输入
Y% f9 I0 ]1 S• 设置ADC的分频因子7 Q: C7 W4 z4 U3 s" _! y
• 初始化ADC参数,包括ADC工作模式,规则序列等; P- K3 ]" P; c* ~
• 使能ADC并校准
. u( B9 H2 y( o7 v+ Y4 x• 触发AD转换,读取AD转换值: l" A2 M3 Z/ ` V2 T( N6 a
+ S4 }* ?2 @3 {! w% x9 l" @; X
0 R4 [; l# F" c' G) E五、ADC配置程序/ Y0 S- ?: \7 H
55.1 ADC初始化程序
* X0 K. {( ]0 v0 U' A6 [这里以配置ADC1的通道1为例,给出ADC的配置例程,分频因子设置为6,单次转换模式,软件触发。" ^" ^2 H. C# r0 Y0 T2 ]
- /*1 H, a5 z; I; A- @5 C* ]1 X6 p
- *==============================================================================
8 ~& l! o5 G/ D* Y* Z - *函数名称:ADC1_Init: ~. L' c5 [! |; l
- *函数功能:初始化ADCx
, u7 Y, R2 Z7 G2 m* I5 k - *输入参数:无
3 n2 Z( y2 b* O - *返回值:无$ ~+ G" W; E$ ?* Z- _/ w
- *备 注:无0 |" h6 W/ x; u2 ~. Z
- *==============================================================================
3 N# M/ `! n4 q) o - */
7 z9 Z' a! \( G - void ADC1_Init(void)
0 l: d# E4 c4 x; N% G - {
' t' B% n6 V3 P* J2 O' ` - // 结构体定义/ d) O9 {* s- c; I2 m8 v
- GPIO_InitTypeDef GPIO_InitStructure; I, M2 w' ~# q% e* U+ `- C0 b
- ADC_InitTypeDef ADC_InitStructure;
+ M) H4 G! \/ \, Q$ Y: N7 q- X -
, A0 w: [7 x) c: z3 @( \ h - // 开启时钟; w# ]4 o5 z k) l: G9 V
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA | RCC_APB2Periph_ADC1,ENABLE);
6 v M Z% |5 y: J' {" W -
2 R2 w. n1 F( w. |) X: M - // 设置ADC分频因子6 72M/6=12,ADC最大时间不能超过14M$ d* F( Y9 i5 z
- RCC_ADCCLKConfig(RCC_PCLK2_Div6);
- v: T- b! o- M -
' a4 b5 b; c8 H* |( Y9 J - // GPIO配置( x$ f7 {0 `. x6 O
- GPIO_InitStructure.GPIO_Pin=GPIO_Pin_1; //ADC1通道1' ^' N- ^6 U0 \* S
- GPIO_InitStructure.GPIO_Mode=GPIO_Mode_AIN; // 模拟输入* F$ {8 W/ `6 B& v9 s
- GPIO_InitStructure.GPIO_Speed=GPIO_Speed_50MHz;
/ I) R+ a+ r) a% v" k" M7 [3 B - GPIO_Init(GPIOA,&GPIO_InitStructure);
% U4 z. k2 e! J, r: n, o - 7 y3 V( x: r( `* ~# m2 Q2 i: u9 O
- // ADC参数配置$ N( V2 Q8 Y; \
- ADC_InitStructure.ADC_Mode = ADC_Mode_Independent; // 独立模式3 O4 }; _3 S% ]. f" S
- ADC_InitStructure.ADC_ScanConvMode = DISABLE; // 非扫描模式
$ n1 [0 t, t. Y& V$ [4 b - ADC_InitStructure.ADC_ContinuousConvMode = DISABLE; // 关闭连续转换! n) L9 i( ?1 y. V
- ADC_InitStructure.ADC_ExternalTrigConv = ADC_ExternalTrigConv_None; // 禁止触发检测,使用软件触发+ q, W- {% N3 H4 X( ^, m
- ADC_InitStructure.ADC_DataAlign = ADC_DataAlign_Right; // 右对齐 9 }9 K) T$ t( V; k- t0 j; f
- ADC_InitStructure.ADC_NbrOfChannel = 1; // 1个转换在规则序列中 也就是只转换规则序列1 8 W9 V% U+ ~2 v0 h
- ADC_Init(ADC1, &ADC_InitStructure); // ADC初始化+ E1 Y, T8 @# M n1 I
- 7 |4 q) m5 j& d4 T
- ADC_Cmd(ADC1, ENABLE); // 开启AD转换器
) |8 N# q) ?( x5 r - J" s: k% ?. k6 M. M! L) ^ g% Z. y
- // ADC校准
- j5 P3 [. A: O) J9 C: [/ ~ - ADC_ResetCalibration(ADC1); // 重置指定的ADC的校准寄存器
5 _% E1 U1 d4 l& ]* S( ^1 j! d - while(ADC_GetResetCalibrationStatus(ADC1)); // 获取ADC重置校准寄存器的状态; T/ w* o: l( O' ^' L
- & R% c" C4 \7 @, ?
- ADC_StartCalibration(ADC1); // 开始指定ADC的校准状态
, r0 F" J0 Z- Q, V* f - while(ADC_GetCalibrationStatus(ADC1)); // 获取指定ADC的校准程序' ^) @+ H, P5 P/ {/ e) t
- 9 |% u0 i+ L, q8 O$ b$ E+ e
- ADC_SoftwareStartConvCmd(ADC1, ENABLE); // 使能或者失能指定的ADC的软件转换启动功能
5 T1 y! w: Z: w/ h# I$ @ - }
9 D; _! A7 j/ r5.2 软件触发AD转换
! r$ z- s7 K- v, B/ y" s库函数开发,配置为软件触发时,可以通过下面的函数触发AD转换) h1 w @ H2 M7 p: J" |: y
- void ADC_SoftwareStartConvCmd(ADC_TypeDef* ADCx, FunctionalState NewState)
6 C* j, p4 s$ B# \$ d1 {: h5.3 读取AD转换结果
) N! j6 _0 ^- v4 U库函数提供了用于读取AD转换结果的函数
& Y" h" ~5 {3 S, _) l- l1 ~9 J- uint16_t ADC_GetConversionValue(ADC_TypeDef* ADCx)
; X" V2 X1 E) a5 Y3 c这里给出另一个函数,用于软件触发AD转换并读取转换结果
3 _5 f1 T8 T7 Y- /*4 _" V/ c+ d* v' i
- *==============================================================================) L7 K4 g6 M* x9 I o% r# @9 t
- *函数名称:Get_ADC_Value
% I$ Z. e0 ~% v2 @% q - *函数功能:读取某一规则通道AD值
9 H1 Y! c0 p% u4 z6 b - *输入参数:ch:规则通道ADC_Channel_x;times:读取次数- [% P% H- M: V6 T! Q
- *返回值:无
& k8 }% l! i, f+ l4 O - *备 注:该函数配置好后,返回的结果是N次后的平均值 R$ ?( g/ W6 f
- *==============================================================================
# m( N, p9 B. r" W( f0 Z5 H& \ - */; Y! `" _5 ]7 P1 Z" A. K( J
- u16 Get_ADC_Value(u8 ch,u8 times)8 b+ a% O2 m) [% h
- {
3 L0 d3 q% Q# L2 z5 i) h% g6 e - u32 temp_val = 0;% _; ^9 P, |* \1 [/ w( N& g, Z; a; t
- u8 t;
- O+ W2 q- H$ O4 x - // 设置指定ADC的规则组通道,一个序列,采样时间
3 x- g4 a2 w6 B) {7 B) }7 T4 S - // ADC1,ADC通道,239.5个周期,提高采样时间可以提高精确度
! X) N6 [+ k* {- _" z - ADC_RegularChannelConfig(ADC1, ch, 1, ADC_SampleTime_239Cycles5);
' z I, e8 o' k1 x: |4 i0 s - 7 ~7 M. n( D6 \
- for(t=0;t<times;t++)1 P E# o9 w, M% A9 ~/ n4 Z
- {
4 ]9 x6 K6 v4 A0 Y" J4 U5 } - ADC_SoftwareStartConvCmd(ADC1, ENABLE); // 使能指定的ADC1的软件转换启动功能
2 ?! p% |9 H% X; v) O - while(!ADC_GetFlagStatus(ADC1, ADC_FLAG_EOC )); // 等待转换结束
9 O* n' l4 o, W$ w2 F: p; A% T - temp_val+=ADC_GetConversionValue(ADC1);
4 G; J) N5 L* Q* N2 s - delay_ms(5);# s$ W' A! y6 _2 v
- }5 H" \! b6 u0 }3 F+ s3 C V) s* ?
- return temp_val/times;0 b( |$ ]( c) j `( I5 b% [; ~6 u
- }
六、实战项目3 b0 ]/ q" J% c! d" g7 r" x0 t
用ADC1的通道1采集某电阻两端电压(由于普中核心板没有可供采集的电阻,可以直接将采集引脚接到3.3V查看一下结果),将结果通过串口打印到电脑。其中关于串口的配置就不再做介绍,给出ADC的配置和main函数。! p( v0 x' X; g) u+ v8 W
- f7 b: t; n+ ^/ j5 S4 A. b6.1 ADC初始化
0 C+ n( ~6 g! C& i( G- /*
& a' s+ w/ L f$ B1 p - *==============================================================================4 N- @; ]) A3 K! Y2 c
- *函数名称:ADC1_Init
/ ?$ \. S* h- p - *函数功能:初始化ADCx
4 P4 i4 X) q7 r9 ~ - *输入参数:无
" k% M# A6 ]1 Q# t5 r O( ` - *返回值:无: N$ L* V# m) Y1 o
- *备 注:无, W- R: U$ K+ n% w# i( A+ U. s. o
- *==============================================================================) p$ H U: Y- o. P8 u
- */
0 A* C3 O" S1 O5 s8 x6 Z& K - void ADC1_Init(void)( F# _8 _5 h: s; b! g2 Y. N
- {! u# O1 t' i$ \+ X: R. B
- // 结构体定义+ `9 T2 X7 V6 K4 G; E
- GPIO_InitTypeDef GPIO_InitStructure;9 D9 h+ N4 N4 x" `
- ADC_InitTypeDef ADC_InitStructure;
+ t% N0 V" C5 P9 J1 z -
. V2 O+ D& i9 G) U9 I - // 开启时钟
6 q/ f3 V3 ]& C - RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA | RCC_APB2Periph_ADC1,ENABLE);
; B* Z- y* B9 n9 J1 Q, A# a -
: P% P% o! v: x1 ] - // 设置ADC分频因子6 72M/6=12,ADC最大时间不能超过14M
6 M2 @6 g2 j; c5 }: U1 H8 Z - RCC_ADCCLKConfig(RCC_PCLK2_Div6);
" W) X+ v, H# H! | - ! l/ v& k7 j4 r1 b
- // GPIO配置3 {. s U) z; M7 L. p0 {
- GPIO_InitStructure.GPIO_Pin=GPIO_Pin_1; //ADC1通道1) L# `$ ]# e* c3 n( r% I% V
- GPIO_InitStructure.GPIO_Mode=GPIO_Mode_AIN; // 模拟输入$ K& r& C4 r9 S1 J* \
- GPIO_InitStructure.GPIO_Speed=GPIO_Speed_50MHz;0 E1 Z8 _- ?( r
- GPIO_Init(GPIOA,&GPIO_InitStructure);
' \# Y$ B$ T2 r, V/ B - 1 u: I1 { ~3 p/ B' p6 h6 F
- // ADC参数配置% I! F: d4 c% G. d: d
- ADC_InitStructure.ADC_Mode = ADC_Mode_Independent; // 独立模式
" _& B9 R/ W r. _6 y8 ?2 | - ADC_InitStructure.ADC_ScanConvMode = DISABLE; // 非扫描模式
3 v2 H; d1 {/ o6 y* o1 ^ - ADC_InitStructure.ADC_ContinuousConvMode = DISABLE; // 关闭连续转换
4 z" ~# ]% X2 F% l - ADC_InitStructure.ADC_ExternalTrigConv = ADC_ExternalTrigConv_None; // 禁止触发检测,使用软件触发
( M- q, \ C9 a - ADC_InitStructure.ADC_DataAlign = ADC_DataAlign_Right; // 右对齐
8 d$ O a. x' i0 X @ - ADC_InitStructure.ADC_NbrOfChannel = 1; // 1个转换在规则序列中 也就是只转换规则序列1 3 S: i* C& G4 C; v# ~" w
- ADC_Init(ADC1, &ADC_InitStructure); // ADC初始化
6 Y# S, Y; e, V) w -
8 x. f l( X8 c2 w7 f- e' z - ADC_Cmd(ADC1, ENABLE); // 开启AD转换器
5 ^, B ^, w2 r/ b7 n" M0 _ - : k& M4 Y0 |' d6 f
- // ADC校准
6 @0 S" ?+ T* r' v* {( m! k - ADC_ResetCalibration(ADC1); // 重置指定的ADC的校准寄存器
+ f: C' g: a0 H - while(ADC_GetResetCalibrationStatus(ADC1)); // 获取ADC重置校准寄存器的状态$ b9 @4 _5 e- _- h& T- T
- 1 @4 R( V* a( S" d7 T5 X) d
- ADC_StartCalibration(ADC1); // 开始指定ADC的校准状态4 ]# [/ S+ Q h; I- I/ Y& d
- while(ADC_GetCalibrationStatus(ADC1)); // 获取指定ADC的校准程序
0 f# h! c: ?8 I( e, {4 i8 { - 1 P: y6 B9 ]0 S/ W: ]
- ADC_SoftwareStartConvCmd(ADC1, ENABLE); // 使能或者失能指定的ADC的软件转换启动功能$ c: q0 h( i4 O3 g
- }
( {6 w" ^4 @: A0 x1 P9 S
0 B4 j& O* S x6.2 main函数4 V A8 Z4 v# t( @% D
- u16 gAdcAdValue = 0; // 存储AD值
6 M% A! e# Q* T C. g9 \. p0 ? - float gAdcVol = 0; // 实际电压值7 D9 @( ?+ _+ f. W
( _* Z& y6 ]2 p8 F* Y- Y' c- int main(void)
0 `! a+ k+ s0 H! N - {
/ L5 R- i( s( d( v. k$ F% k! y, f+ w - Med_Mcu_Iint(); // 系统初始化
- C" t, s3 O1 {8 O! T - 7 E' p4 G/ B4 |2 }& V! J
- while(1)0 [, V. B% `1 G( `: h* L* m
- {
! f# f {1 m4 s. q0 K9 p O2 e) F - gAdcAdValue = Get_ADC_Value (ADC_Channel_1,10); // 获取转换结果
& S: d9 L9 `0 ?) _, | - gAdcVol = (gAdcAdValue / 0xFFF) * 3.3; // 计算实际电压
5 g+ t$ n+ X, T+ x# o9 f - printf ("Vol=%.1f V\r\n",gAdcVol); // 串口打印结果
; J9 c; O( w) J. U7 A( i/ E - 1 B) H/ @# C ^# y6 v0 @$ a$ Q q
- delay_ms (500); // 防止打印过快
: u/ h: B. w( Q& |9 p( I8 q - }1 b- V5 v4 A$ T! |
- }
+ ^1 M# X/ ^, n7 Q
7 l5 M+ P1 T o: j7 w七、拓展5 j( o7 X& s& K @& k. p! x: `
7.1 定时器触发ADC采集3 A, T3 E& |( V0 j
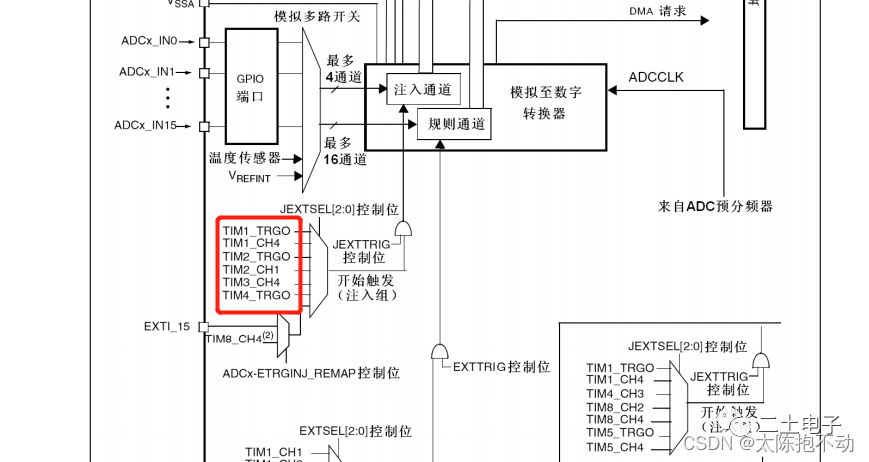
根据中文参考手册介绍,ADC可以通过定时器触发AD转换(只有PWM的上升沿可以触发AD转换)。触发方式有以下几种; E8 H4 k. {8 [% ~. ?1 Z+ J5 J/ E+ J/ g; H
• TIM1_CH1 :定时器 1 的通道 1 的 PWM 触发
+ d# F) M8 J! z8 B9 h* `# P" K• TIM1_CH2 : 定时器 2 的通道 2 的 PWM 触发
2 Q" N0 s+ c5 \* u' I• TIM1_CH3: 定时器 1 的通道 3 的 PWM 触发
: Q6 v& N$ W6 B8 g- \8 J r• TIM2_CH2 : 定时器 2 的通道 2 的 PWM 触发
1 B1 Y6 {0 q1 @8 y! O; \• TIM3_TRGO: 定时器 3 触发& Y( A1 ^; _! N: O/ ]( t9 }
• TIM4_CH4 : 定时器 4 的通道 4 的 PWM 触发; e! Y! @9 N. Z/ Y) Q
% }$ K" s: H$ k( R3 k3 j9 ]: e0 v( j) [" H8 U
" ~6 o2 b# w# ?# u0 VADC外部触发方式 * u5 W) {- g+ I5 X9 Z
9 D/ W/ S! j& i# K6 T: e! s
4 j c% C' Y- [& V4 Q这里以TIM4的通道4触发ADC采集为例,给出程序配置。' |9 v0 V# f$ K' O7 B' p5 m
5 N2 \: h0 V+ f3 _, |) |
首先是定时器PWM的配置,不对引脚进行重映射。
; Z# C/ i5 K& Z7 I( u. ~* f9 I- /*# t ]- q" g' N' {, Z# s
- *==============================================================================
( z! b' H" Y# t2 \ - *函数名称:TIM4_CH4_PWM_Init8 z8 g1 Z2 G* E% I
- *函数功能:初始化定时器4的PWM通道4
2 o( d3 t2 `+ J- ~ - *输入参数:per:自动重装载值;psc:预分频系数
: c9 P' x @' {5 J: B B - *返回值:无
7 H4 ?) T* u+ L* W0 K; S - *备 注:无
8 I) R& N( @& Q5 L0 O, Z - *==============================================================================9 R2 I& ?: Q" J
- */: G: Z% }# K* Z5 a$ Y5 E
- void TIM4_CH4_PWM_Init (u16 per,u16 psc)9 y7 `" o4 W* _; o m
- { }! {9 V* d; z) B/ `
- // 结构体定义. O! q. T3 ]( p
- TIM_TimeBaseInitTypeDef TIM_TimeBaseInitStructure;
/ ]. |4 E- Q( ^4 ?3 S - TIM_OCInitTypeDef TIM_OCInitStructure;
, K5 U4 q7 j3 k/ Q' n& c7 O+ m - GPIO_InitTypeDef GPIO_InitStructure;
- o8 b* U3 K' w% W - : s6 {) J) n& w$ S
- // 开启时钟& F- s; n- V* g* a& Q$ e& I' j1 U- u& P
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB,ENABLE);
' K1 G! V2 u3 [3 n- R' V3 W+ ~ - RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM4,ENABLE);: x, d6 }, Z9 F: q" N
-
, Q/ x" q5 |6 Y& c ~# G( z1 V2 H - // 初始化GPIO, Q4 @/ o5 N+ Z0 R7 P2 ]; L3 o
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_9;
# N5 ?' D( L# Y8 a- E5 O- P - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
) D2 h% |8 _8 q$ Z9 b P - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; // 复用推挽输出
# q W9 G5 C5 O/ F. w7 m" V b - GPIO_Init(GPIOB,&GPIO_InitStructure);
* R) V* n1 x, Y. i. { - 0 ~% q. C5 U( X h+ p( r
- // 初始化定时器参数# U: ^9 v" ]: Y |
- TIM_TimeBaseInitStructure.TIM_Period = per; // 自动装载值( Z% P$ y( r" T$ B6 \8 N
- TIM_TimeBaseInitStructure.TIM_Prescaler = psc; // 分频系数" d3 Q8 ?+ c6 e- j7 L; g9 O( b3 }: N
- TIM_TimeBaseInitStructure.TIM_ClockDivision = TIM_CKD_DIV1;$ E; B# `9 t/ k0 K, G
- TIM_TimeBaseInitStructure.TIM_CounterMode = TIM_CounterMode_Up; // 设置向上计数模式
2 ^+ O; h4 r- k3 A+ Z! E - TIM_TimeBaseInit(TIM4,&TIM_TimeBaseInitStructure);
& W: J. ~: U. ^) p0 V* q -
{5 [2 o4 h8 {3 ?2 Y6 @) y - // 初始化PWM参数
$ Q# A1 z" M5 J - TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM1; // 比较输出模式1 l. o4 P& _+ s
- TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_Low; // 输出极性
8 S) H3 d: y4 [' d! J3 M& I' A - TIM_OCInitStructure.TIM_Pulse = 500; // 脉冲宽度
e* n$ q( h5 ~ - TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable; // 输出使能6 x% D% |( k0 X' [9 h: U
- TIM_OC4Init(TIM4,&TIM_OCInitStructure); // 输出比较通道2初始化3 f% Y8 b4 L* @0 [
- 1 Y+ S% t4 W0 w
- TIM_OC4PreloadConfig(TIM4,TIM_OCPreload_Enable); // 使能TIMx在 CCR2 上的预装载寄存器+ `" L! S% v% T/ U% _* q5 k
- TIM_ARRPreloadConfig(TIM4,ENABLE); // 使能预装载寄存器
* ~2 e6 R( T, p8 k, @, A0 J! B/ q7 L -
& y) _3 x8 g8 U8 [ - TIM_Cmd(TIM4,ENABLE); // 使能定时器3 n+ S) O7 n% s0 Q" s6 N' w' E
- }
ADC配置程序如下,触发源选择TIM4的CH4,使能外部触发。. R H; E/ v. s" B; T7 o8 [* }
- /*6 M& _! `! A, |& a) A3 l
- *==============================================================================! D5 r4 X" S* b- p
- *函数名称:ADC1_Init
4 y# F0 P9 @/ c& y$ z, _# U: X - *函数功能:初始化ADCx
2 f, Z- X- }8 b$ M. i - *输入参数:无3 J7 F$ A. C9 j6 a/ m: @' k
- *返回值:无
4 x) E: t; E' d - *备 注:无
3 w7 ^6 E1 M7 a6 V, T# A. W& w - *============================================================================== `# ?5 L) {3 }& h- ?* x" a
- */3 q" W- K8 U/ @' ^
- void ADC1_Init(void)
|. ?! B) y ]2 U R/ C2 Q$ B - {
% x) [% M6 g4 H; T" c/ O - // 结构体定义
9 a* `' {% i% T7 J, R5 j" o - GPIO_InitTypeDef GPIO_InitStructure;
% @! ~3 o$ v; ^: Z# e$ Y - ADC_InitTypeDef ADC_InitStructure;
1 U4 v& R& H9 w& ^6 U* h; T -
; x& S1 C6 h: [! h! q- b - // 开启时钟5 a: X6 z3 b. [/ x
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA | RCC_APB2Periph_ADC1,ENABLE);
1 `3 d- a0 M2 I$ T$ Q -
) I8 A& Q7 e" H% G - // 设置ADC分频因子6 72M/6=12,ADC最大时间不能超过14M0 `8 g3 P0 V6 _8 b( k9 R5 N
- RCC_ADCCLKConfig(RCC_PCLK2_Div6);
8 {9 ~& J- [$ j - // 规则通道配置
) ~; |, i3 b+ C- w - ADC_RegularChannelConfig(ADC1, ADC_Channel_1, 1, ADC_SampleTime_239Cycles5);, c/ ~" v* e6 M* N& N, i5 x- O
-
1 B8 ?, U3 y V# d- F - // GPIO配置8 Y: x: f: O1 W }) r. l! v
- GPIO_InitStructure.GPIO_Pin=GPIO_Pin_1; //ADC1通道1
2 ]4 J& @% P: J5 @6 h% O! s7 t# n - GPIO_InitStructure.GPIO_Mode=GPIO_Mode_AIN; // 模拟输入4 n3 n4 @5 R8 p
- GPIO_InitStructure.GPIO_Speed=GPIO_Speed_50MHz;* J/ ~3 e. X2 R& |& P: C3 W1 P- p
- GPIO_Init(GPIOA,&GPIO_InitStructure);
% v1 M- o b0 M - 2 S" g% U" o; G8 U
- // ADC参数配置3 b4 Y% O1 J2 ~) b0 d. Y
- ADC_InitStructure.ADC_Mode = ADC_Mode_Independent; // 独立模式
9 w1 I2 n$ Z" b& W1 n1 P - ADC_InitStructure.ADC_ScanConvMode = DISABLE; // 非扫描模式
! c# Y, U/ G: F$ I& h. e- k# o - ADC_InitStructure.ADC_ContinuousConvMode = DISABLE; // 关闭连续转换8 K5 L, l7 Q1 x8 w+ s* ^0 y
- ADC_InitStructure.ADC_ExternalTrigConv = ADC_ExternalTrigConv_T4_CC4; // TIM2通道2触发
' X+ t1 P0 U( q - ADC_InitStructure.ADC_DataAlign = ADC_DataAlign_Right; // 右对齐 7 a7 ]- c7 \3 ` C1 p8 [$ \: x
- ADC_InitStructure.ADC_NbrOfChannel = 1; // 1个转换在规则序列中 也就是只转换规则序列1
2 b: G* O0 C! _, J6 f - ADC_Init(ADC1, &ADC_InitStructure); // ADC初始化2 F3 f8 j0 S+ q5 B; s4 Y$ s2 X* _
- : R( N1 _5 E2 e; c v! A
- // 使能外部触发1 x+ B( t5 [6 f; g9 c3 I& F- m
- ADC_ExternalTrigConvCmd(ADC1, ENABLE);: q3 h$ S$ Z1 I; H% H
- ' D% q1 |! A: T% X$ C, ]) j
- ADC_Cmd(ADC1, ENABLE); // 开启AD转换器
2 Q: R4 n; i+ M1 Q+ p, t9 I -
' f" a" _) H7 F7 B* R - // ADC校准5 l0 i- J1 L4 D/ F1 e @
- ADC_ResetCalibration(ADC1); // 重置指定的ADC的校准寄存器4 @) R* o! V$ ~! ?
- while(ADC_GetResetCalibrationStatus(ADC1)); // 获取ADC重置校准寄存器的状态: C2 O" z0 P( }/ M9 k$ o
-
6 k0 F: D @. I- z$ L/ W8 b4 X+ X4 l - ADC_StartCalibration(ADC1); // 开始指定ADC的校准状态% h2 ^: [+ L# f
- while(ADC_GetCalibrationStatus(ADC1)); // 获取指定ADC的校准程序
* \7 z% v, V1 @+ `7 m7 ~
9 }. T' R% d" M! n( [2 A- ADC_SoftwareStartConvCmd(ADC1, ENABLE); // 使能或者失能指定的ADC的软件转换启动功能) A$ h [; i; S- c# n& y' P/ j$ e
- }
' v) ~8 C- D% R/ Q+ J' u6 @main函数如下' u+ C' X6 F0 \
- u16 gAdcAdValue = 0; // 存储AD值
, Z% e% f- c* w4 t - float gAdcVol = 0; // 实际电压值
3 ^7 x" t/ B* \, |" g
/ ~# \5 R( H/ V% q U: S3 x- int main(void)- B$ L4 k" z8 e6 s, J
- {: v8 ^2 P5 @# m/ [9 Z
- Med_Mcu_Iint(); // 系统初始化7 ?, V4 x$ x6 \3 R1 L/ M+ D) \" [# z
- 1 @: V( b/ C( }4 [
- while(1)
5 j: k4 Y. T% ]: `& P - {
! |: A+ M/ b4 N4 w7 s' h' ]# p i - gAdcAdValue = ADC_GetConversionValue (ADC1); // 获取转换结果
' z( y9 l) F1 q8 Z& V8 O - gAdcVol = (gAdcAdValue / 0xFFF) * 3.3; // 计算实际电压
7 L; L5 u7 J `+ X: {$ n: {1 S6 j5 ] - printf ("Vol=%.1f V\r\n",gAdcVol); // 串口打印结果
) m' e2 J: H6 w) I - 0 \# f/ X2 x/ X- n/ m9 O, x; u
- delay_ms (500); // 防止打印过快5 P3 `+ c+ i$ n3 |, N# H& G
- }) w. @$ h2 a1 l+ a3 ~4 A5 B' [
- }
初始化定PWM时,程序为
' t/ R# s/ @0 u X& w- TIM4_CH4_PWM_Init(1000,71); // 初始化TIM4的通道4
分频系数为71 + 1,自动重装载值为1000,也就是1KHz的方波,也就是触发AD转换的频率为1KHz,与占空比无关。
- m, \( F6 Z4 Y/ a9 ^5 U3 I2 h( b4 |. u
! T6 h8 y7 _! t
7.2 ADC采集交流信号: M* L& A1 a" q) C6 w
ADC能够采集的电压范围是0~3.3V,也就是说负电压无法采集。比如,需要采集下图中的一个交流信号
3 L5 S2 [5 ?! W" a) B, W7 U! M) d& Z) U$ J- R, r' z$ Z6 P5 U+ w
' J, w- g, n/ @% R8 B% {0 c. Q3 V
交流信号图
) }9 g; Z/ M5 X. v' K$ b
# q u3 I) |3 S9 e6 X
, s7 A! Y! I1 S- ?4 P3 I$ M+ X其位于0以下的部分是无法采集的。因此,在利用STM32采集交流信号时,在交流信号输入ADC引脚前,给交流信号增加一个直流偏置,将交流信号的最低点抬升到0以上,之后再输入ADC引脚。1 A1 D. x7 t) B( M5 W; N
0 b, D" F' e0 `+ X0 \8 f
! w2 ]1 w8 C' H
7.3 计算交流信号有效值8 q+ b1 ?- {; G& e8 _
ADC可以用于电流监测,实时监测主线路中的电流。当然,硬件方面需要搭配电流互感线圈,通过采集互感线圈两端的电压,来监测主线路电流。由于一般都是交流信号,所以需要计算有效值。
4 ]- d: E6 x9 n( J! s6 a& A
; J2 }8 t( T2 ^6 ^2 N根据我们所学的知识,计算交流信号有效值常用两种方法。一种是峰峰值除以根号2,另一种是计算均方根得到有效值。通常我们采用计算均方根的方法来计算有效值。因为如果用峰峰值除以根号2去计算有效值,峰峰值很容易不准确。如果在某一个时刻,由于环境干扰或者硬件问题,导致突然出现了一个很大的值,会导致计算结果与实际偏差较大。关于为什么计算均方根可以得到交流信号的有效值,这里就不做介绍了,只给出部分程序设计。由于博主目前身边没有合适的设备验证,因此仅供参考。
- S4 s" m& n& I( y" r; v/ ^/ }2 k9 Z8 u/ ?4 |
假设需要计算一个50Hz交流信号的的有效值,在其输入到ADC采集引脚之前,增加一个稳定的1.65V的偏置。ADC的采样频率为1KHz,也就是一个正弦波的周期可以采集20个点。假设采集到的AD值存储到一个数组中,计算有效值的程序设计如下, b5 L6 G1 d3 \3 K0 \
- int gAdcAdValue[20]; // 存储采样结果AD值的数组# r2 E- e* X! j1 S
- int gAdcValidValue = 0; // 有效值
/ L( y. D4 p/ t8 _" z2 X- P - + Q0 y+ K9 B% b
- void Med_Adc_ValidValueCal (void)" K" X. m( Y- D M3 ~3 j0 G
- {
+ [8 v" D; N- o% x; D/ f - int tempVar = 0; // 循环变量
( a3 C# N b2 E1 T - int squarSum = 0; // 平方和0 P0 T9 Y8 E/ d7 p f
- 1 V* c* A8 m7 T8 L7 U. ^; |
- // 求平方和
( y8 `. f6 a* H# c - for (tempVar = 0;tempVar < 20;tempVar ++)
+ ?* E# j: B+ u$ G* E$ } - {
# v' l0 f& ?' I& p4 [+ V( l - // 减去直流偏置4 O* T% Y" ~2 @5 G/ c
- gAdcAdValue[tempVar] = gAdcAdValue[tempVar] - 2048;: w& P( @- E# _/ h$ k
- // 计算平方和' u- n: D" \+ N# y
- squarSum = squarSum + gAdcAdValue[tempVar] * gAdcAdValue[tempVar];
7 q% U7 J( ?7 }+ |! p' p. E" { - }% p% e1 }9 _' b: Q, m
-
3 o1 S9 _. e- d3 p+ u& H - // 求平均7 J, u& f, ?$ u6 j! ~
- squarSum = squarSum / 20;
/ v: C( c. _9 I) Q) b - , ?5 Y2 Z: m2 Z; W3 i
- // 开根号得到均方根(有效值)% I1 u+ H0 B- N4 J/ s
- gAdcValidValue = sqrt (squarSum);3 S% h, r$ T# T9 m
- }
在进行程序设计时需要注意不要超出数据类型范围。在实际应用时肯定会存在误差,这里也简单介绍一下误差消除方法。目前用到的有两种方法,第一种是分段矫正,在不同的区间内,误差满足线性关系时可以使用。另一种是按比例矫正,这种方法常用于误差随着测量值的增大而增大的情况。在计算出有效值后,减去或者加上一定比例的计算值来做矫正。! u/ p8 h' d( R4 S. A) f8 n. y% e3 g
7 r% u. p. H) {, S
$ ^1 W6 R) n/ r
6 m6 |' W5 U; ]3 t1 d转载自: 二土电子 a3 n: U7 u0 {3 ]3 N9 N. F
如有侵权请联系删除1 U0 R# P% Y( s
! B9 s r6 M/ F+ k' \# X
|







 微信公众号
 手机版