STMCU-管管
发布时间:2025-2-6 09:24
|
01# J7 v/ ^2 h7 } 简介 STM32 Model Zoo是指ST在github上开源的AI相关模型仓库,其包含的应用包括:手势识别,人体活动姿态识别,图片分类,目标检测等相关应用代码,用户可以使用其中的代码进行简单的配置并进行训练,然后使用STM32Cube.AI工具或STM32CubeAI Developer Cloud 得到模型的Flash,Ram等情况,并进行模型的测试验证,然后部署到开发板中。 本文将以手势识别为例,介绍Model Zoo的使用。 + l, ~- i. g& [6 T. `, O( v8 n1 q 02 环境安装 6 A H ?& w6 C7 k b 详细的安装步骤可以参考ST的wiki页面。8 x/ N# L% P8 T5 Z( I: q+ u1 `* J ) U- @+ ^: ^% e5 U7 S0 U 2.1. 设置代理等环境变量 为了后续使用pip进行python包的安装过程顺利进行,需要设置好代理。需要设置的环境变量包括: 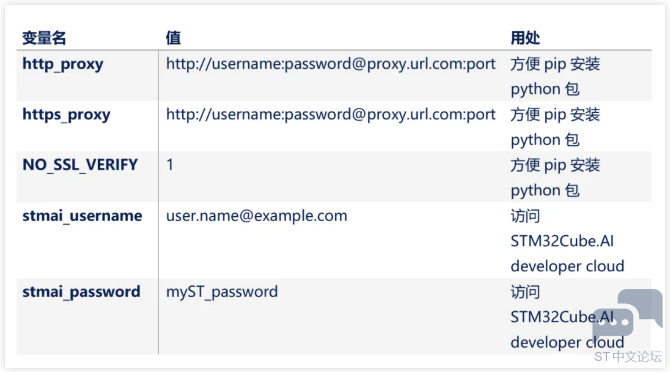
) B! ^- c* w6 S. e 2.2. 安装 STM32Cube.AI) _/ l* I ?. M% v. ?. [! W 3 p. h' ~3 _1 \" A7 b" H' { 可以使用云端的STM32Cube.AI Developer Cloud, 也可以在本地安装STM32Cube.AI。 2 d5 G$ d* j& O8 m5 q7 n 如果使用云端,需要保证网络连接,并且注册 myST 账号,确保自己可以正常访问 STM32Cube.AI Developer Cloud 网站。 + L, [3 L" h# |' h 如果使用本地,可以通过CubeMX进行安装。8 z- w$ i2 H2 Z/ _. H7 Y1 N3 u; B ( P" q3 C7 M e- D4 F S& x 2.3. 安装STM32 model zoo 5 C% J& u& e% Q2 ~4 m0 }& u 可以使用git或使用zip包获取STM32 model zoo相关的代码。github仓库位于:https://github.com/STMicroelectronics/stm32ai-modelzoo 1. 使用Git:git clone https://github.com/STMicroelectronics/stm32ai-modelzoo.git& B% Z8 ]+ z$ a" w" Y" ^ ~ 2. 使用zip:从git仓库中下载zip压缩包,解压即可。2 W* W4 w }1 c) K { m7 O3 m; v Y5 W 2.4. 安装Python环境 5 D) N( f% }$ [' X0 W& R 如果没有本地Python,需要安装好Python,推荐Python v3.10.x。可以使用 Python 或miniconda来管理python环境,推荐使用miniconda。具体安装步骤请参考上文提到的ST WIKI页面。. p8 [& B. U A; @7 [) }# B A 2.5. 安装STM32CubeIDE # ]6 \% E( x4 ^7 H0 h" _ 需要安装STM32CubeIDE 来重新编译生成的固件,安装包可以通过ST官方网站下载。注意:STM32CubeIDE 和 STM32Cube.AI 的安装路径不要有空格,否则可能会出错。; m h* E2 e5 l% ~# a 2.6. 更新yaml文件' Z2 Z6 o# l9 a! |. }' y + C4 c- S) }' ]/ s1 F$ b Model zoo 中的所有yaml中的path_to_stm32ai 和path_to_cubeIDE,需要和本地的安装目录保持一致。1 d; U; W- W3 l 注意:Model zoo使用mlflow管理生成的模型,Windows的最大路径长度限制为 256,可能会导致问题,建议通过注册表修改LogPathsEnabled为1避免该问题。该键位 Computer/HKEY_LOCAL_MACHINE/SYSTEM/CurrentControlSet/Control/FileSystem/8 x! J0 C: V3 q9 @ 03' \# |3 K9 Z& R6 Q( R7 O: T7 E 手势识别应用: q$ p3 ?+ q$ p+ X. I 手势识别应用位于stm32ai-modelzoo的hand_posture目录下,使用ST的TOF传感器VL53L5CX或VL53L8CX采集数据。用于识别静态的手势,比如like, dislike, love 等手势。其demo应用部署在NUCLEO-F401RE和X-NUCLEO-53LxA1扩展板组合的开发板上。 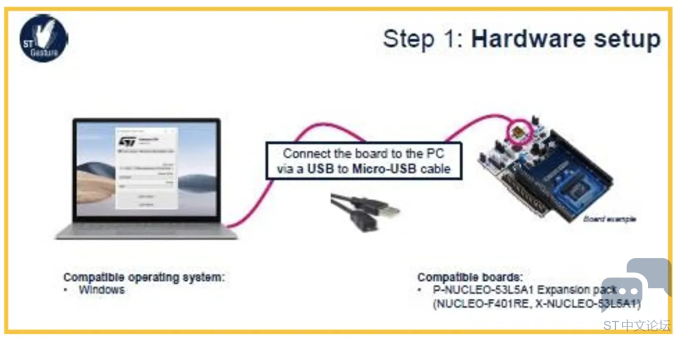
▲ 图1. 部署环境和开发板 3.1. 数据集 4 ]1 R' O1 x- A. W% b5 _手势识别应用的数据集可以直接使用hand_posture/datasets/目录下的数据集文件:ST_VL53L8CX_handposture_dataset.zip,解压后的数据集如下图所示: 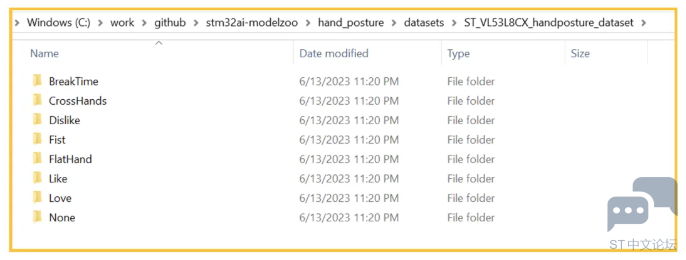
▲ 图2. 手势数据集 也可以使用ST提供的数据采集和标记工具STSW-IMG035_EVK,进行数据采集和标记。点击进入工具的下载地址。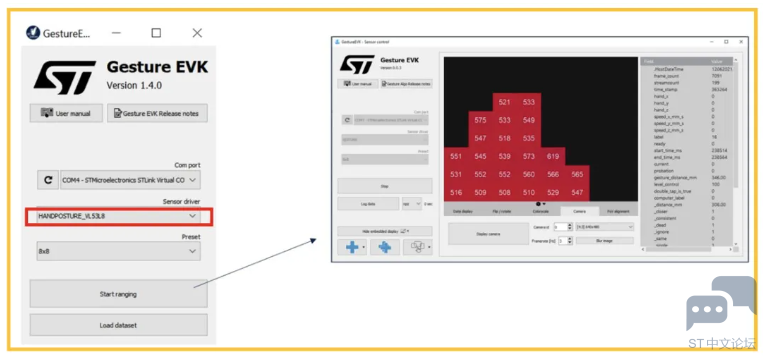
▲ 图3. 手势数据采集和标记工具 3.2. 配置 * L8 K7 @: W4 q* {& \9 Q4 Q, O 在stm32ai-modelzoo\hand_posture\src目录下,有user_config.yaml配置文件,里面可以对各种参数进行配置。5 h2 g1 E) a$ |. k. V6 S+ V: X 3.2.1. 训练 操作模式operation_mode的配置 操作模式选择training可以进行模型训练,其他可选择的操作模式包括evaluation, deployment, benchmarking。 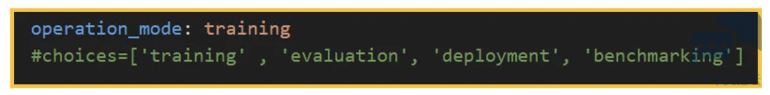
▲ 图4. 选择模式 数据集的配置: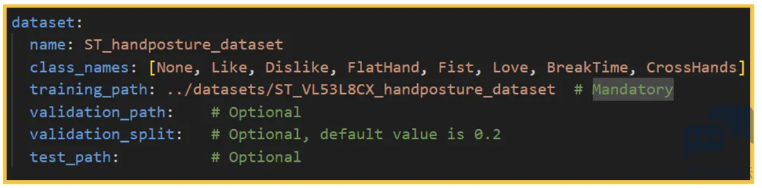
▲ 图5. 数据集配置 数据集可以来源于仓库的数据集,也可以来源自自己采集的数据,其内容需要和文 件stm32ai-modelzoo\hand_posture\src\utils\handposture_dictionnary.py的数据一致。验证集可以不指定,默认将使用数据集内的20%作为验证。+ ^- M3 ^% t o' [7 H 预处理和数据增强的配置:/ T7 y4 Y/ |, h* q7 P 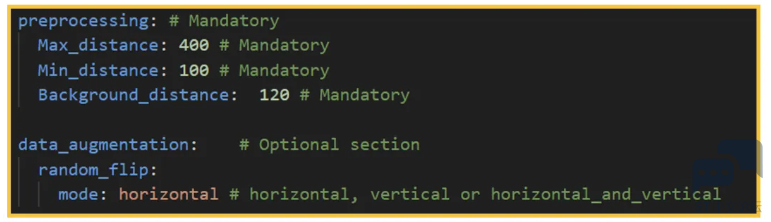
▲ 图6. 预处理和数据增强 preprocessing:4 J5 [4 e% N2 Y# Z0 u: K0 y$ u- Max_distance:单位为mm,代表传感器的最远距离,如果超过这个距离,就 从数据集中丢弃该帧。" Y b+ {7 G) T - Min_distance:单位为mm,代表传感器的最远距离,如果小于该距离,则从 数据集中丢弃该帧。. d* m6 [9 L' R) h( [- m - Background_distance:单位为mm,手势背景的最大间隔,超过这个间隔的 区域将会被忽略掉。 * E' G/ ]8 _4 N( z3 ~ data_augmetation: 使用数据增强可以在一定程度上提升模型的泛化能力,并且当数据比较少的时候可以补充数据集,目前支持的增强模式包括:水平翻转,垂直翻转,水平+垂直翻转。2 Z) {- T0 ~/ P" } 训练参数的配置:训练参数的配置如下图7所示,具体内容不再赘述。 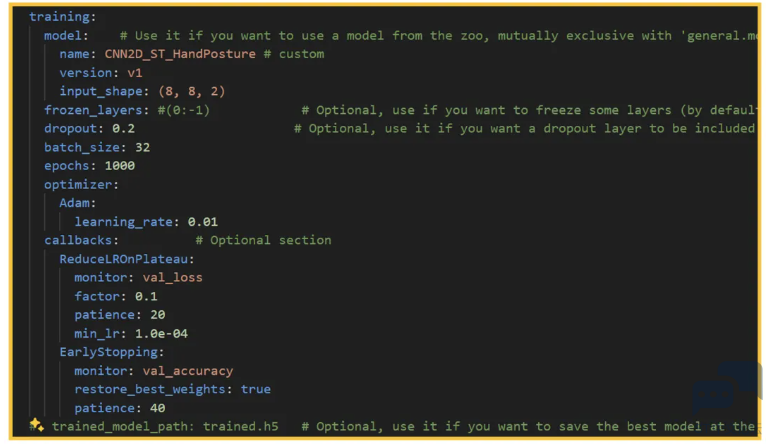
▲ 图7. 训练参数的配置 3.2.2. 评估 - q* S! y9 ]& \; r( O8 F* S操作模式operation_mode选择评估(evaluation)可以进行模型评估,评估的内容主要包括模型flash,ram的占用量,模型的执行时间等。tools的配置如下:. s* M' L9 _: m* M7 ^ 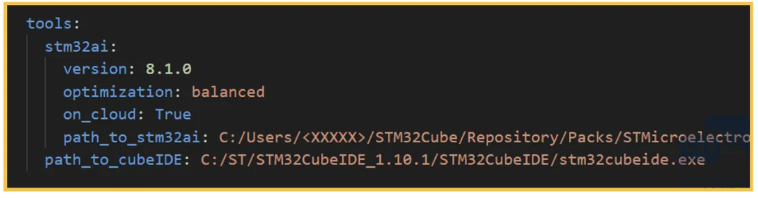
▲ 图8. Tools的配置 ' r* N2 p9 P- y# j5 N0 e$ r' von_cloud:是否需要使用STM32Cube.AI开发者云对模型进行评估,如果不使用云,选择False,则可以使用本地的Cube.AI工具。 path_to_stm32ai和path_to_cubeIDE需要配置成自己本地STM32Cube.AI和 STM32CubeIDE的路径。 & K( S8 W( T' |, f- A/ a 3.2.3. 部署 操作模式operation_mode选择部署(deployment)可以进行模型部署。当需要部署到ST开发板进行测试时,需要确保以下配置都正确:8 M4 c" t3 }) P 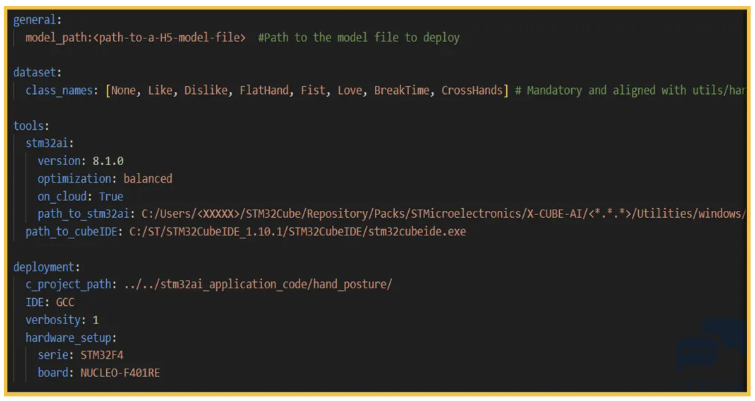
▲ 图9. 部署相关的配置 3.3. 运行脚本 4 K& H5 L8 z$ t* ?- o; R( `8 _ 4 g c3 e; Q4 ^. X- u 在安装好python环境,并且配置好配置文件之后,就可以运行脚本进行训练,部署或评估流程了。 3.3.1. 模型训练 直接运行脚本:( u* n# Y, N4 @ ➢ python stm32ai_main.py 或者指定模式运行脚本:9 ?, @* A, Q6 {9 A- f2 s0 A ➢ python stm32ai_main.py operation_mode=”training” 训练过程中的输出结果:( z8 n0 ]8 ?: n9 D 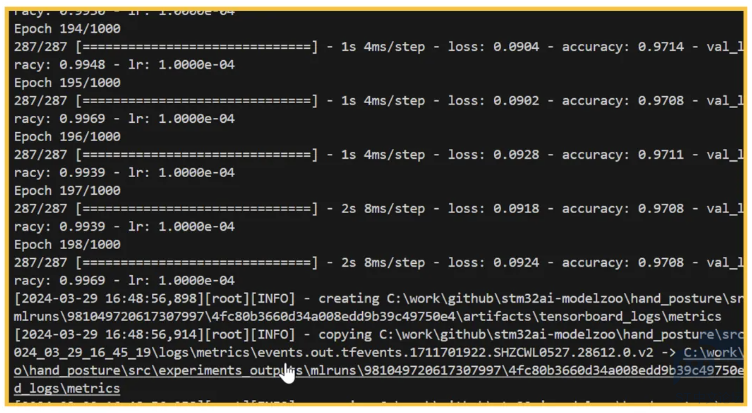
▲ 图10. 训练中的输出结果 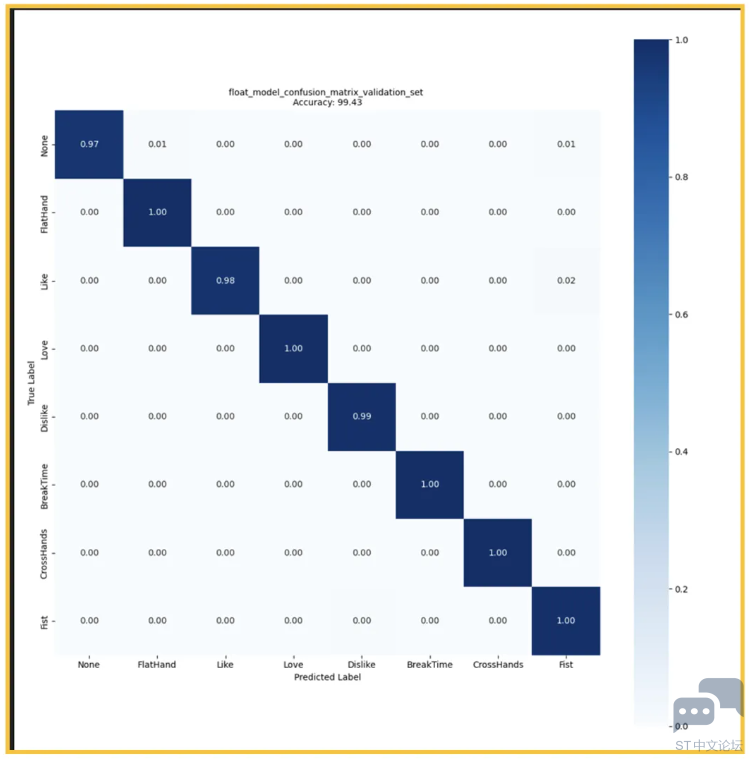
▲ 图11. 混淆矩阵 训练完成的结果保存在:experiments_outputs/<时间戳>目录下,包含了训练的log,训练曲线,混淆矩阵,模型等信息。3.3.2. 可视化训练结果 / g# {! s% l& N+ d5 b( P: r 进入logs所在目录(位于experiments_outputs/<时间戳>目录下),然后运行 tensorboard: ➢ tensorboard --logdir logs 打开网页后,可以看到整个训练过程中的曲线,比如loss曲线,学习率曲线,epoch 曲线等等。2 K* G# T* ]( m0 T$ ] 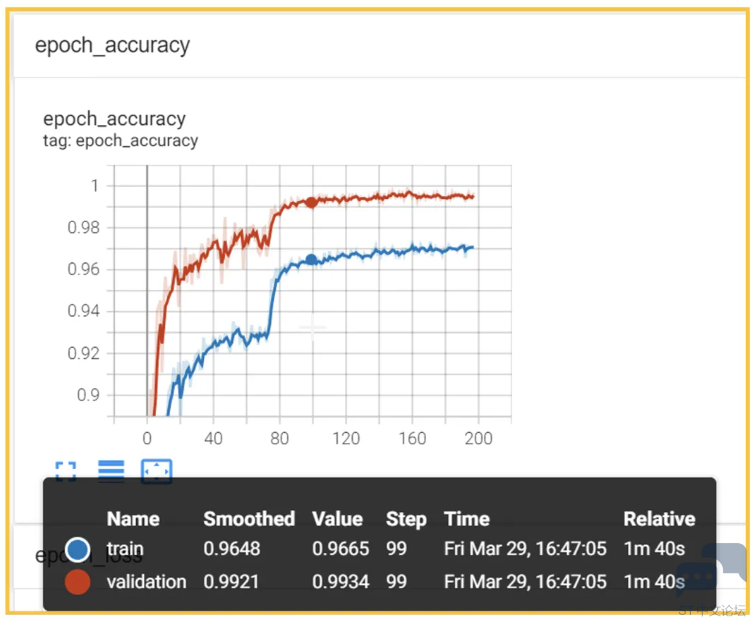
▲ 图12. 准确率曲线 也可以通过mlflow查看实验过程中保存的参数信息,模型实验对比信息等等。进入experiments_outputs目录,然后执行以下命令:$ R' }. S) T* p# l& i, G8 H) S# I➢ mlflow ui" m4 g0 }/ J9 @# T! _( P 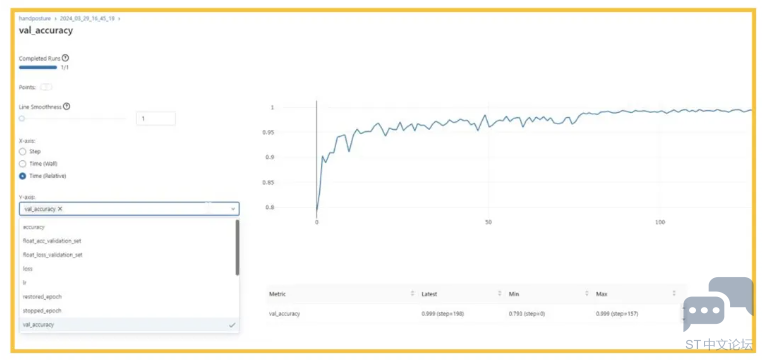
▲ 图13. Mlflow界面 3.3.3. 模型评估 将上一步生成的模型路径,填写到user_config.yaml的model_path目录中,然后运行以下命令,可以查看运行模型评估脚本,并查看结果:' ` A! Z7 S8 Z" C2 y ➢ python stm32ai_main.py operation_mode=”evaluation”: f" ^+ U! T* G# p& ?7 I 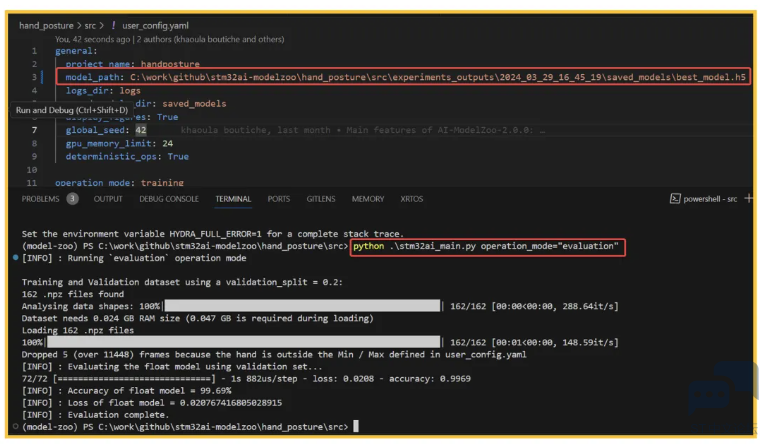
▲ 图14. 配置文件和模型评估结果 3.3.4. 基准测试 在上一步完成后,可以运行以下命令,进行模型的基准测试,可以获取模型的flash, ram,macc等信息:8 V5 s' @2 P' D5 w# u, ^; b ➢ python stm32ai_main.py operation_mode=”benchmarking” 如果不使用开发者云,使用本地的STM32CubeAI,需要将on_cloud改为False,如下图: 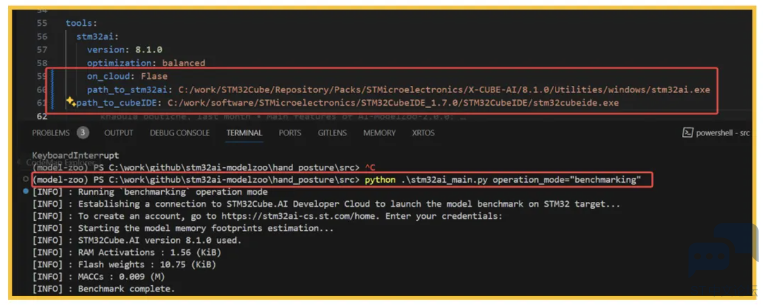
▲ 图15. 配置文件和基准测试 3.4. 部署 3 h. j' r$ q3 s- K 连接好开发板,设置好STM32CubeIDE的路径后,运行以下命令可以编译工程并部署到开发板: ➢ python stm32ai_main.py operation_mode=”deployment”! l/ D/ x% N/ Q) E z& v 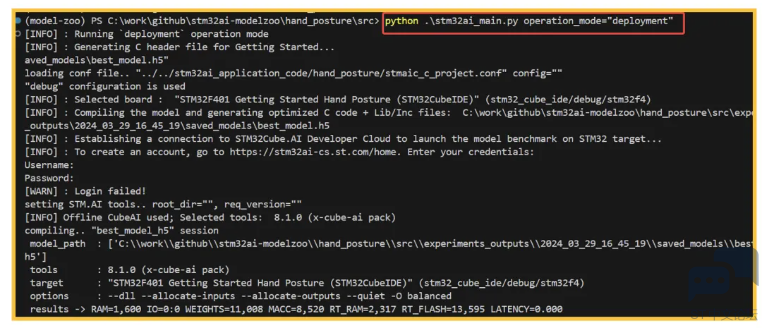
▲ 图16. 部署流程 3.5. 总结 本文介绍了STM32 model-zoo的基本内容,并以手势识别为例,介绍了具体的使用方法,包括模型训练,如何查看模型训练后的结果以及如何部署模型。对于其他model zoo 内的应用案例,感兴趣的话可以去github上下载整个仓库,然后进行阅读并使用。 ; G6 ^5 f$ \7 f% b& s) p( L3 N ▼▼▼ 点击按钮下载《STM32 AI Model Zoo的安装及实例介绍》原文档。8 v8 o4 |5 P) @. D. p点击下载  LAT6021_在STM32MP13x系列MPU上裸跑应用程序_v1.0.pdf
(3.43 MB, 下载次数: 46) |
意法半导体助力STM32开发者简化AI模型开发流程
迈入融合时代:以统一的STM32 MCU平台释放物理AI潜能
【STM32C0116-DK】MNIST 数字识别
【NUCLEO-C562RE】MNIST 数字识别
【STM32H5 评测】MNIST 数字识别
STM32在边缘AI的布局及能力版图
从家电到机器人:STM32边缘AI应用案例拆解
STM32U3B5/U3C5:为超低功耗设计带来高性能 DSP 与边缘 AI
【NUCLEO-U3C5ZI 测评】+ 手写数字识别
【STM32U3 评测】MNIST 数字识别
 微信公众号
 手机版