STMCU小助手
发布时间:2021-8-11 14:16
|
你是否遇到过某个MCU串口不够的情况? 这时我们可以考虑用GPIO去模拟,如何具体实现呢? / p* Q7 B/ {, i$ |/ ?! X " Q7 S! m; W0 u ~# F. h6 {1 _ 首选我们需要了解串口的传输协议,& U! Q% I, K8 r) O, w) R' ~, C 1 g; w+ W( L3 z3 R $ y+ X+ w) c6 k6 r o/ t& Q UART使用异步模式工作,不需要时钟信号,其一般格式为:起始位+数据位+校验位+停止位。其中起始位1位,数据位5~8位,校验位0或1位,停止位1、1.5或2位。不过最常用的格式是1位起始位、8位数据位、没有奇偶校验、1位停止位,简记为8/N/1。 5 V) I# r" n$ W( Y$ @% y$ l 8/N/1格式的时序图如下:# y( g8 r- \5 V 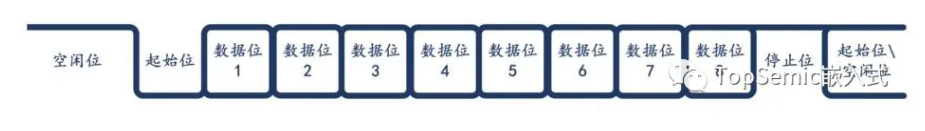
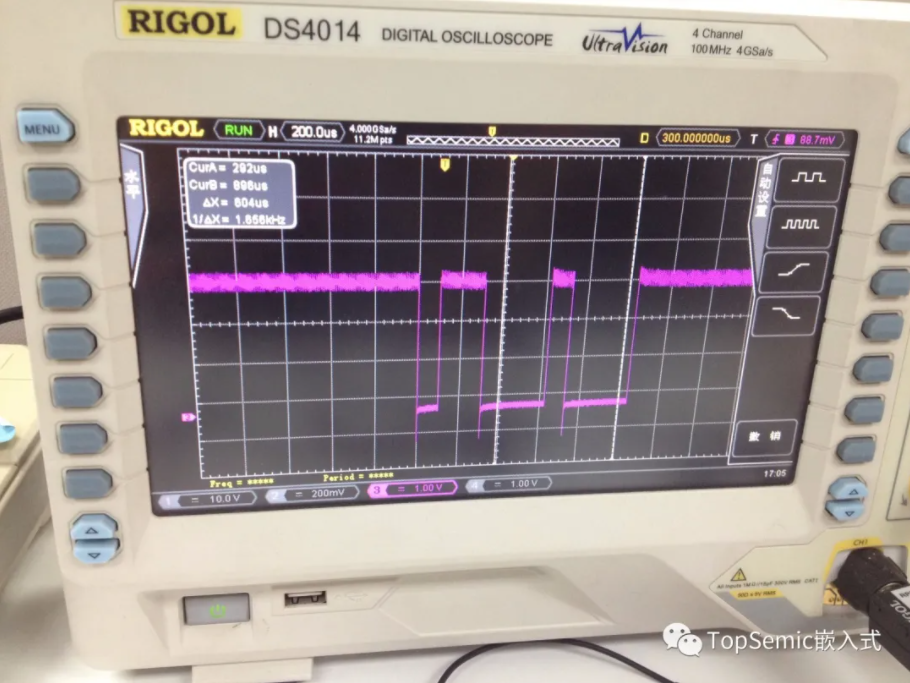
/ B- ]: B4 f. `$ _' _! t: T 空闲时数据线上规定为逻辑1。 + U$ `8 D7 K% s; T/ `8 \" N% z2 s8 \ 开始传输数据时先发送起始位,规定为逻辑0,接收端会检测这个下降沿,以便之后开始采样接收数据。3 Q3 I! q W; p1 d5 _3 r4 {- Q& [ : t* d% G1 a4 T2 G# g8 C : e, ~+ T0 S- ?0 z; G 起始位之后是数据位,规定先发送最低位,即LSB First。因为UART没有时钟信号,故使用波特率来确定每一位的长度,不过为保证检测的准确性,实际采样频率会高于波特率,一般每一位会进行若干次采样,取中间的采样值作为这一位的结果。 奇偶校验位一般不使用。 ) \, ]; R' b Y& F+ y4 j9 u 停止位一般使用1位,规定为逻辑1,除了表示传输结束外,停止位还可以起到时钟同步的作用。 需要注意的是,这里的逻辑0并不一定是0V,这与使用的电平标准有关。对于TTL电平而言,逻辑0是0V,逻辑1是高电平(一般为3.3V或5V);对于RS-232电平而言,逻辑0是3V~15V,逻辑1是-3~-15V。4 R% p% o3 N$ o/ g. A9 y) k 3 s& }+ u5 H) u- U: O 除了TX、RX、GND信号外,UART中还会有诸如RTS、CTS等流控信号,因为用得不是很多,此处就不总结了。4 y/ P$ W) _; e3 l O; S! p; s2 v' n; ~ 以发送0x23(无奇偶校验)为例来说明,传输时序如下: 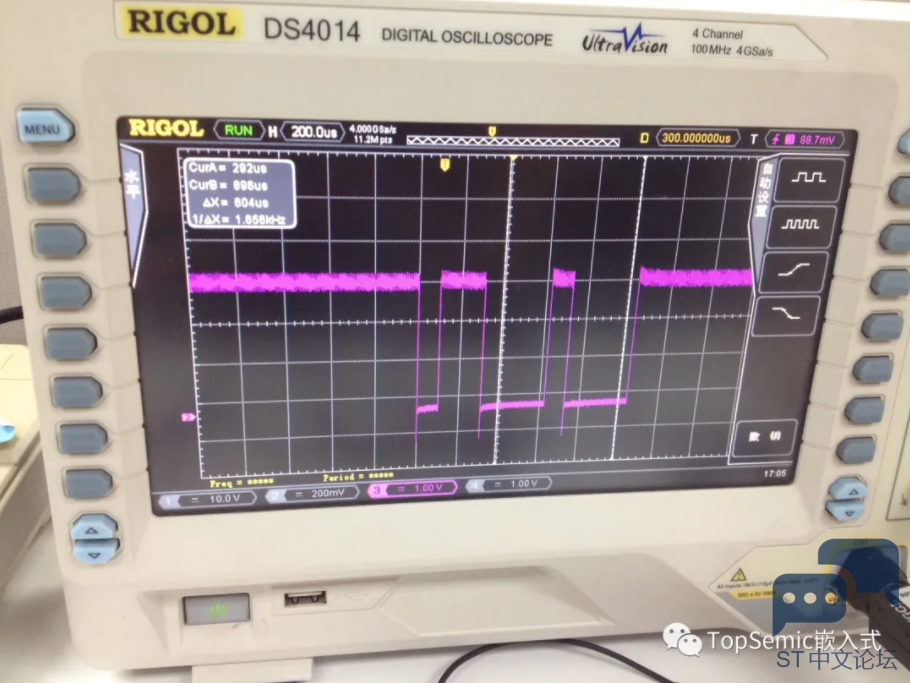
, h9 l, z! ~4 P; p: o 注意是LSB First,也就是最低位先传输哦。% d T4 b# H+ S3 p * e% L3 g3 x9 l1 F 9 a( c9 D2 A1 f4 |0 u 0x23,二进制表示为00100011,传输顺序为1->1->0->0->0->1->0->0 掌握清楚这个时序那么也就好用GPIO模拟了,除了需要两个GPIO,还需要两个定时器(分别用于接收和发送时序控制),另外需要说明的是,为方便起见,采样频率这里就设置成了波特率。- q; [# V4 A& M8 q) k' J 5 n. r$ L+ t* E$ m 1) 对于接收,当RX引脚检测到下降沿时,进入GPIO中断,然后开启一个定时器,第一次定时器周期设置为1/波特率的一半(目的是为了在中心处判断是否为低电平,以表示是否为起始位),再之后就可以设置定时器周期为1/波特率,每隔此周期在定时器中断里去采样RX引脚电平,将数据接收完毕. d. ^6 N, ^/ V! [( Y5 C6 q7 y Y, d# L7 B+ h 2)对于发送,首先发送一个起始位,之后以1/波特率为周期,在定时器中断里去发送比特位即可。% ^/ e9 g8 w" t5 m! K- J5 N 6 }6 w; S Q0 ]8 s o# s 3 u1 C; l/ _1 n3 U0 ? d6 ~6 `* w 我在NXP的MCU上做了实现,经过测试波特率可以达到38400. 有需要代码的添加管理员微信获取(见本文最后二维码)。 2 J6 S4 |3 H1 T! [3 J/ t3 b 以下是对程序的简单说明: ! k9 I0 J2 r v# j$ M# ^ 1)gpio_uart_demo_init() 里可以配置UART的相关参数,如波特率,奇偶校验,数据位长度; v) x6 b4 L# `7 e 5 \& E# g+ G" N4 }( D: ]& ~ ~6 i + r8 m$ K; a; ]) C 2)void gpio_uart_read(uint8_t *bufptr, uint32_t size, void (*rx_callback)(void)) 这个函数为uart 接收函数,第一个参数为数据存放buffer,第二个数据为接收长度,第三个参数为callback函数。注意目前的实现是调用此函数后,当接收完指定长度数据后,会停止接收数据。 如果之后要继续接收,需要再次调用这个函数。0 k2 t, P# T& t. ?+ c$ Y' v2 C9 Z : i2 u: C* B7 d; a: v 3)void gpio_uart_write(uint8_t *databuf, uint32_t num,void (*tx_callback)(void))这个函数为uart发送函数,第一个参数为发送数据buffer,第二个数据为发送长度,第三个参数为callback函数。 # {. a- d4 F" Q R$ j , E. e- @0 y7 E7 h. m 4)移植到其他不同平台非常容易,只需要修改下GPIO和定时器配置即可。: R3 {+ a( @/ |& Z3 i/ _1 a |
STM32C542RC开发板的串口不定长数据接收实验
STM32C542RC开发板的串口DMA发送及接收实验
终于完成了STM32C542RC开发板的串口发送实验
STM32L562DK探索板——串口通讯测试成功
STM32L562DK探索板——串口通讯的再测试
经验分享 | STM32 IAP应用时的跳转注意事项
实战经验 | 碰到hardfault问题你还在死磕代码吗?
【逢7发帖赢大礼】STM32开发之WIFI实时时钟
【逢7发帖赢大礼】STM32开发之指纹识别!
【逢7发帖赢大礼】STM32开发之环境空气质量监测
 微信公众号
 手机版