DS18B20是一款常用的高精度的单总线数字温度测量芯片。具有体积小,硬件开销低,抗干扰能力强,精度高的特点。
$ {9 ^: X# V+ _' }" x
" p6 s$ e0 X3 hDS18B20原理
" g, [. G1 S5 q& @9 I传感器参数9 ?% L, C! l- W, i; y
测温范围为-55℃到+125℃,在-10℃到+85℃范围内误差为±0.4°
* i/ z* r1 c W* `, W3 }返回16位二进制温度数值- D5 g7 Q+ f7 X3 q$ V, v7 A2 j
主机和从机通信使用单总线,即使用单线进行数据的发送和接收! J3 }; E6 K( @# T. q' F+ M1 S
在使用中不需要任何外围元件,独立芯片即可完成工作
4 n" p! I; [ @4 H' Q, Q掉电保护功能 DS18B20 内部含有 EEPROM ,通过配置寄存器可以设定数字转换精度和报警温度,在系统掉电以后,它仍可保存分辨率及报警温度的设定值! q' g( m( r/ K- [& S7 G0 l' {
每个DS18B20都有独立唯一的64位-ID,此特性决定了它可以将任意多的DS18b20挂载到一根总线上,通过ROM搜索读取相应DS18B20的温度值5 G3 P0 z* c7 n3 G
宽电压供电,电压2.5V~5.5V
! \ j( N U$ c" gDS18B20返回的16位二进制数代表此刻探测的温度值,其高五位代表正负。如果高五位全部为1,则代表返回的温度值为负值。如果高五位全部为0,则代表返回的温度值为正值。后面的11位数据代表温度的绝对值,将其转换为十进制数值之后,再乘以0.0625即可获得此时的温度值' P$ z5 e4 M9 b3 N' q) G) W
9 T& X0 Y" I/ d4 B- P传感器引脚及原理图: v, K! M8 U2 x( Q5 o2 G% X
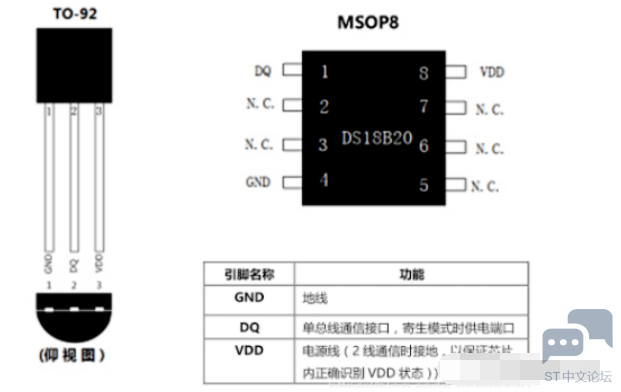
DS18B20传感器的引脚及封装图如下:; I! H9 x6 g1 n' Y/ V; ~7 o
. G0 }: T' W1 w* s; ?6 y h
- ^' X. i0 n" ]2 r" q8 p! d3 v3 U* n3 `/ v# i4 q1 d7 e4 _* N( T
DS18B20一共有三个引脚,分别是:. \3 M2 C8 i; e3 n
GND:电源地线7 ~$ f0 u9 x+ T( S- p v
DQ:数字信号输入/输出端
# p- n, f' r2 m* |$ gVDD:外接供电电源输入端
3 T$ H- `6 e8 j6 s0 E, G3 c) r8 S& G6 ~
![9_N]FE)BS_)M0GM7S9L4GOA.png](data/attachment/forum/202203/13/191942k7jxkq55xt7wuzxq.png "9_N]FE)BS_)M0GM7S9L4GOA.png")
( s- t1 S: O- j) c; z
f, l7 V$ U+ }% r) X单个DS18B20接线方式:VDD接到电源,DQ接单片机引脚,同时外加上拉电阻,GND接地。
4 \8 t/ g( R" M: d# }) U注意这个上拉电阻是必须的,就是DQ引脚必须要一个上拉电阻。. a) C$ `6 }% ?/ f1 C
DS18B20上拉电阻% G. C# |0 l. x4 {! U, Z
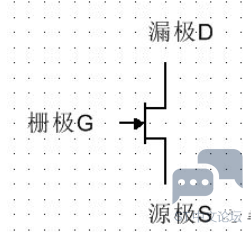
首先来看一下什么是场效应管(MOSFET),如下图。
# `/ }9 o( n% F# k. ?* ]5 ?, h
7 V4 j& @9 f2 T+ A" l
 6 O% A1 k' \! T, j# _
- f, I0 m2 k1 E) ?场效应管是电压控制型元器件,只要对栅极施加一定电压,DS就会导通。
5 t- o/ U) r0 W8 |6 u! i/ V漏极开路:MOS管的栅极G和输入连接,源极S接公共端,漏极D悬空(开路)什么也没有接,直接输出 ,这时只能输出低电平和高阻态,不能输出高电平。
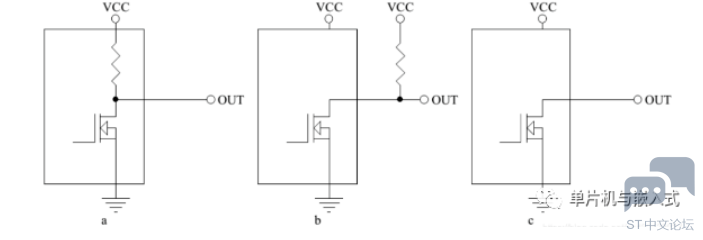
% b4 j8 }8 q: a, p( L5 w9 _3 @! H那么这个时候会出现三种情况:
* K6 L6 s) @7 Q8 h K下图a为正常输出(内有上拉电阻):场效应管导通时,输出低电位输出低电位,截止时输出高电位
0 H4 {+ d8 o r1 n1 B+ B下图b为漏极开路输出,外接上拉电阻:场效应管导通时,驱动电流是从外部的VCC流经电阻通过MOSFET到GND,输出低电位,截止时输出高电位2 K1 H$ \( M6 q" v1 L9 W( V& Q! [ q
下图c为漏极开路输出,无外接上拉电阻:场效应管导通时输出低电位,截止呈高阻态(断开)
, ]# L( H& @' h: Q n. D- H8 P& e n1 P+ O& F5 Q: G2 T
 $ m1 Q3 ]7 ?6 K0 S: l `
- v9 F; q6 K! t+ s总结一下:* A) m9 h( Z( `# d* X
开漏输出只能输出低电平,不能输出高电平。漏极开路输出高电平时必须在输出端与正电源(VCC)间外接一个上拉电阻,否则只能输出高阻态,相关文章:三极管和MOS管驱动电路的正确用法。( \4 C$ s7 t; j8 c2 f8 L! e0 `8 Q3 c
DS18B20 是单线通信,即接收和发送都是这个通信脚进行的。其接收数据时为高电阻输入,其发送数据时是开漏输出,本身不具有输出高电平的能力,即输出0时通过MOS下拉为低电平,而输出1时,则为高阻,需要外接上拉电阻将其拉为高电平。因此,需要外接上拉电阻,否则无法输出1。2 v7 D5 `, \7 Q7 O) y; R
外接上拉电阻阻值:
* q6 O8 w9 y# X* [DS18B20的工作电流约为1mA,VCC一般为5V,则电阻R=5V/1mA=5KΩ,所以正常选择4.7K电阻,或者相近的电阻值。
! }1 p/ H. C- [( j/ c& y
, m- h7 x6 }7 h% ]9 ]' v: I; rDS18B20寄生电源
( d, a8 }3 V1 [; qDS18B20的另一个特点是不需要再外部供电下即可工作。当总线高电平时能量由单线上拉电阻经过DQ引脚获得。高电平同时充电一个内部电容,当总线低电平时由此电容供应能量。这种供电方法被称为“寄生电源”。另外一种选择是DSl8B20由接在VDD的外部电源供电。
! V& D. I7 T) T. ^2 a* k. q9 W+ X* J5 A. i
![G9)@X0TGN9{@EK{C]$}FAAC.png](data/attachment/forum/202203/13/191944acffgrcg2zsic385.png "G9)@X0TGN9{@EK{C]$}FAAC.png")
6 v. M* L4 b }. p9 t8 u; a. ]2 e% M0 c' L1 P5 p K
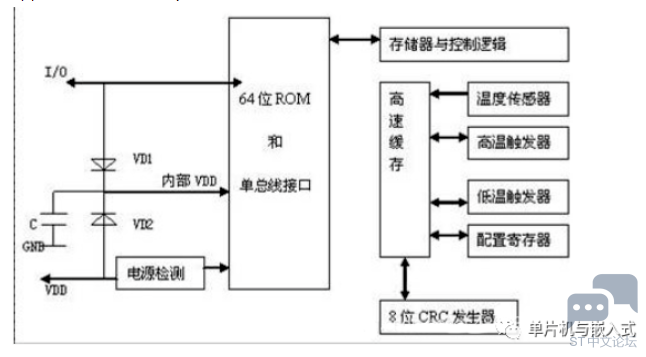
DS18B20内部构成4 M" D9 f) c8 ^9 c& C& F
主要由以下3部分组成:
' H* {% _9 Z/ h64 位ROM
8 L6 A- i f+ ]! q+ f高速暂存器+ [: J% y6 i+ i% n4 q( b- B5 e
存储器' x( W0 o/ O6 r6 ^# k# ]; n0 V2 C
64位ROM存储独有的序列号,ROM中的64位序列号是出厂前被光刻好的,它可以看作是该DS18B20的地址序列码,每个DS18B20的64位序列号均不相同。这样就可以实现一根总线上挂接多个DS18B20的目的。! v1 G5 E( \1 ?3 T2 E
高速暂存器包含:
; G. T8 x# a. v4 H3 _( P温度传感器' b0 T1 q' P% G' m
一个字节的温度上限和温度下限报警触发器(TH和TL)+ @ C# l3 _8 j/ `6 ]: |- m3 Q( d# N2 i
配置寄存器允许用户设定9位,10位,11位和12位的温度分辨率,分别对应着温度的分辨率为:0.5°C,0.25°C,0.125°C,0.0625°C,默认为12位分辨率: q7 q1 @6 a& t1 i& P: p3 Y
存储器:由一个高速的RAM和一个可擦除的EEPROM组成,EEPROM存储高温和低温触发器(TH和TL)以及配置寄存器的值,(就是存储低温和高温报警值以及温度分辨率)
1 i) [ Z. Q8 d3 G% q( N6 V; h3 {8 K6 m4 ^ J4 T0 P0 o
$ [3 J! h& H* i! x5 F( |
: f7 \" @% L1 p: F* b4 aDS18B20温度读取与计算
, @; n9 n7 E' _" v* ~6 GDS18B20采用16位补码的形式来存储温度数据,温度是摄氏度。当温度转换命令发布后,经转换所得的温度值以二字节补码形式存放在高速暂存存储器的第0和第1个字节。2 {' o+ n- ~$ V9 ?. Q0 V# H) e/ _% y
高字节的五个S为符号位,温度为正值时S=1,温度为负值时S=0。
8 F1 V6 l' E: `+ w1 ~) l剩下的11位为温度数据位,对于12位分辨率,所有位全部有效,对于11位分辨率,位0(bit0)无定义,对于10位分辨率,位0和位1无定义,对于9位分辨率,位0,位1,和位2无定义。
2 r$ w. U, X7 `2 ~3 ?, O1 _& a% t! u) g+ v1 h
 / y0 J% h7 n1 q+ e
- d( O2 [# @* L0 B7 y% Q
对应的温度计算:" a3 B% W* h# ]+ o8 C3 j+ v
当五个符号位S=0时,温度为正值,直接将后面的11位二进制转换为十进制,再乘以0.0625(12位分辨率),就可以得到温度值。9 b6 x5 ^ V; `
当五个符号位S=1时,温度为负值,先将后面的11位二进制补码变为原码(符号位不变,数值位取反后加1),再计算十进制值。再乘以0.0625(12位分辨率),就可以得到温度值。
0 n2 {6 }$ |) U举两个例子:% a. v9 z2 ?( q( ~/ z
数字输出07D0(00000111 11010000),转换成10进制是2000,对应摄氏度:0.0625x2000=125°C4 {9 R6 |- e8 r) r
数字输出为 FC90,首先取反,然后+1,转换成原码为:11111011 01101111,数值位转换成10进制是870,对应摄氏度:-0.0625x870=-55°C
; J/ R6 D9 d3 T. G温度对应表如下:
/ N9 x, _- u' j3 G* w. w9 W- ^2 i2 J4 M4 O, ~+ ~& ^* s+ ?% J% d3 y
![9A7[~X`0RO~[HZO27YENPUG.png](data/attachment/forum/202203/13/191943dypa1mpz44rtzngn.png "9A7[~X`0RO~[HZO27YENPUG.png")
. v7 |" `. I9 u; n- V0 ], `
1 _7 O/ O& U, m7 I x, y6 \上述例子,用C语言来实现的代码,如下:
& ~& Z; N; q: Z) b( H3 f
# s4 `- s7 M6 c; \' a/ R+ H- unsigned int Temp1,Temp2,Temperature; //Temp1低八位,Temp2高八位2 f% b" V9 `, U# l1 n
- unsigned char Minus Flag=0; //负温度标志位6 @7 W( q* d$ F; g I. `
- 0 i* O+ h: Q: x8 A! U0 T
- if(Temp2&0xFC)//判断符号位是否为1& S4 l3 x, T! M+ k6 y
- {
0 [: x) n$ y O- r; Q) m2 @* n7 R - Minus Flag=l; //负温度标志位置10 r2 B3 r( I7 B6 A: P
- Temperature=((Temp2<<8)|Temp1); //高八位第八位进行整合- ?8 r; F4 u4 i$ z1 h) i
- Temperature=((Temperature)+1); //讲补码转换为原码,求反,补1
: F# e, j f, L J5 B: g) C - Temperature*=0.0625;//求出十进制5 T" _. f% h/ ^' Y3 P. S
- }
* C, Z1 |9 p( l: J, W7 x8 {7 B - else //温度为正值9 F; V: L) P1 }' h/ K8 H
- {
9 R" X, u# e& n+ d - Minus Flag=0; //负温度标志位置0+ z; ?3 R2 _2 K+ N7 P( f# ?
- Temperature =((Temp2<<8) |Temp1)*0.0625;
1 Q- A. s9 f2 ]$ m, |$ l* i) b - }
# P9 n, ~ X( }DS18B20的工作步骤可以分为三步:/ N6 \1 }9 j+ n- K! t. @& l
初始化DS18B207 M8 o$ I$ \, S* b# u
执行ROM指令1 H+ Z7 @. ]7 U- v, }: n
执行DS18B20功能指令
: V& A2 G) u: h+ p其中第二步执行ROM指令,也就是访问每个DS18B20,搜索64位序列号,读取匹配的序列号值,然后匹配对应的DS18B20,如果我们仅仅使用单个DS18B20,可以直接跳过ROM指令。而跳过ROM指令的字节是0xCC。
# d: ~ Q/ T O4 O# |, N+ j3 l' y! c; r* @% X6 r
初始化DS18B20
$ d- _- @ |$ h! t; r# c/ t8 J 任何器件想要使用,首先就是需要初始化,对于DS18B20单总线设备,首先初始化单总线为高电平,然后总线开始也需要检测这条总线上是否存在DS18B20这个器件。如果这条总线上存在DS18B20,总线会根据时序要求返回一个低电平脉冲,如果不存在的话,也就不会返回脉冲,即总线保持为高电平。; \) K2 P0 {" j
初始化具体时序步骤如下:
5 ?8 o/ d& x9 |& {) D单片机拉低总线至少480us,产生复位脉冲,然后释放总线(拉高电平)
1 s; l; ?# i) h7 }8 Y1 X这时DS8B20检测到请求之后,会拉低信号,大约60~240us表示应答1 X. z) O9 k3 [8 }
DS8B20拉低电平的60~240us之间,单片机读取总线的电平,如果是低电平,那么表示初始化成功* [' o9 p/ L6 P; ?) d
DS18B20拉低电平60~240us之后,会释放总线
$ ~) l! c) n; ]# y; F" z8 p$ O5 J# Q, F2 ~9 O0 u1 x9 _ Z
![0O5VVGWI59FS%_BX]26@D1K.png](data/attachment/forum/202203/13/191942cfcpmwi96wcw7z6z.png "0O5VVGWI59FS%_BX]26@D1K.png")
1 M& P$ R: G3 i- `/ f5 H# m' M3 w }, v+ B
DS18B20的初始化代码如下:# d( }- a2 H& t# h* A
2 m$ Z2 e) j1 @% Q% _ }
- /*****初始化DS18B20*****/4 L" N! N3 G* @
- unsigned int Init_DS18B20(void)
t) f+ |- X5 e5 M/ a$ m2 C. i - {' X: m- [7 W. A) p$ g( c
- unsigned int x=0;
3 j" Z6 f: j8 Z* X4 d. c - DQ = 1; //DQ复位
& r1 M3 F8 y/ w6 F9 T - delay(4); //稍做延时
; c% l. l$ i- q, ^) N - DQ = 0; //单片机将DQ拉低
N4 e8 W. S' {/ l; u1 G - delay(60); //精确延时,大于480us
3 {# G z1 L1 ]3 X' O/ j - DQ = 1; //拉高总线
, B C% B. Q& o. s - delay(8);$ }( ~8 a e/ N7 @$ _+ x1 x( B1 w
- x = DQ; //稍做延时后,如果x=0则初始化成功,x=1则初始化失败& k: ?) M! v- ] Z( F" D2 d
- delay(4); 7 E. Q4 Z2 Y1 b3 c
- return x;6 v% O! G% }# t0 h
- }
# u$ O3 z& @" D6 K- A: X写时序
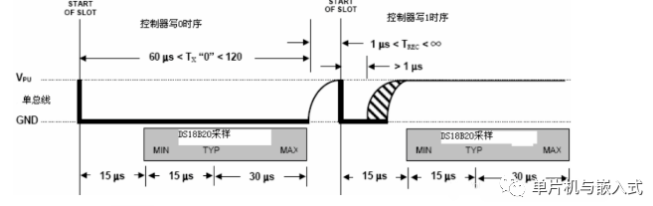
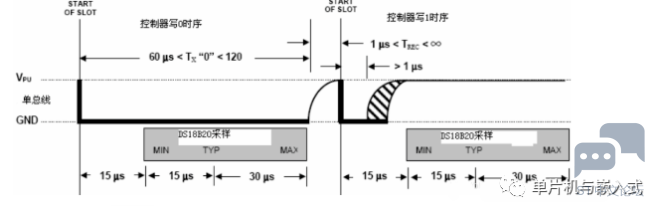
# M( i7 C$ R+ ?- W! E8 N( Z5 ^$ T 总线控制器通过控制单总线高低电平持续时间从而把逻辑1或0写DS18B20中。每次只传输1位数据。1 i+ A7 d( q3 O& r; G5 L
单片机想要给DS18B20写入一个0时,需要将单片机引脚拉低,保持低电平时间要在60~120us之间,然后释放总线。0 h9 D" |4 \3 D. f7 K, @
单片机想要给DS18B20写入一个1时,需要将单片机引脚拉低,拉低时间需要大于1us,然后在15us内拉高总线。# ~5 t- D1 F. S# Q+ c9 R
在写时序起始后15μs到60μs期间,DS18B20处于采样单总线电平状态。如果在此期间总线为高电平,则向DS18B20写入1;如果总线为低电平,则向DSl8B20写入0。
* J4 M. G2 z( R- } 注意:2次写周期之间至少间隔1us。
. g |" {3 Q/ y+ t7 M
# |) ^) t$ E' w0 z& Y, `
 2 f3 {9 L! n0 L0 L
& M( a7 ]7 A: K# Z, U4 z DS18B20写时序的代码如下:
0 K) l" g4 z. X& c; T: w) w' [+ ^5 ~% ~+ e' V
- /*****写一个字节*****/7 ^ {+ w! x/ j H
- void WriteOneChar(unsigned char dat)
2 Y5 |: m% o" x7 B0 d! o% X - {
( x8 ~! u- O. r: _ - unsigned char i=0;6 m9 f# q3 Q* O( z9 t* T
- for (i=8; i>0; i--)8 ^+ X, V( [0 I3 T' g, K
- {! h' E2 \0 Q2 y' `, w
- DQ = 0;$ K0 j( }* D) b2 J+ A9 l
- DQ = dat&0x01; //与1按位与运算,dat最低位为1时DQ总线为1,dat最低位为0时DQ总线为07 F& n- E4 `: y" @1 j
- delay(4);3 g- y$ u. S% ]) _& i
- DQ = 1;: g# x$ O6 p, X. x; w c6 m
- dat>>=1;
0 Q+ G+ z! m9 x" W$ Q5 Z% e - }
" N& A0 l |" q# M - delay(4);
5 C! \& e9 J i9 _. h - }
) V3 Y7 k/ u; q0 z- s 采用多个DS18B20时,需要写ROM指令来控制总线上的某个DS18B20。如果是单个DS18B20,直接写跳过ROM指令0xCC即可。DS18B20写入ROM功能指令如下表:
; s! R2 q- ]: }" Q: {$ r8 c
6 ]( u6 [% c4 T! Z1 }1 _7 F8 E' s
 $ z2 x! w" q6 r4 R1 W7 X
/ w9 V$ d6 o$ \! k* b( u DS18B20的一些RAM功能指令如下表。其中常用的是温度转换指令,开启温度读取转换,读取好的温度会存储在高速暂存器的第0个和第一个字节中。另一个常用的是读取温度指令,读取高速暂存器存储的数据。
3 i) g9 m: [( P3 E& u, L, x
; v4 q+ U: c' P2 ?. S
![5E{T57K]1GF}CJ()(P2M6[J.png](data/attachment/forum/202203/13/191943xiokaziilpidd6la.png "5E{T57K]1GF}CJ()(P2M6[J.png") 3 k% G% O4 H3 D4 x# n
0 [7 ^4 i( G; R; J7 ~读时序
+ P* @& ~$ g$ \. G! D" O 读时隙由主机拉低总线电平至少1μs然后再释放总线,读取DS18B20发送过来的1或者0。
6 C- P6 @$ }- g* Z) N) Z) t) e DS18B20在检测到总线被拉低1微秒后,便开始送出数据,若是要送出0就把总线拉为低电平直到读周期结束。若要送出1则释放总线为高电平。
7 E5 V: V( o- _, s4 x9 a: }6 [/ x3 u% U8 l/ k) `1 z5 M8 b
![9}$XC9N@3T]IY1Y818I8ZFM.png](data/attachment/forum/202203/13/191943z9zdkjj4rsoh00c1.png "9}$XC9N@3T]IY1Y818I8ZFM.png")
4 A& C9 q% V5 E X2 B# y& i" t) p* _1 I1 V( d- O4 d
注意:所有读时隙必须至少需要60us,且在两次独立的时隙之间至少需要1ps的恢复时间。: R$ f3 {" @+ U x8 p" A
同时注意:主机只有在发送读暂存器命令(0xBE)或读电源类型命令(0xB4)后,立即生成读时隙指令,DS18B20才能向主机传送数据。也就是先发读取指令,再发送读时隙。; V. v, l8 \; H+ e* q/ P u- Y, U
最后一点:写时序注意是先写命令的低字节,比如写入跳过ROM指令0xCC(11001100),写的顺序是“零、零、壹、壹、零、零、壹、壹”。
0 T# m- w4 G. ^2 Q C 读时序时是先读低字节,在读高字节,也就是先读取高速暂存器的第0个字节(温度的低8位),在读取高速暂存器的第1个字节(温度的高8位) 我们正常使用DS18B20读取温度读取两个温度字节即可。; a4 B! q# B) n, l
9 }/ F0 T8 v- V" H. O. w% w" I
STM32例程2 @0 h0 u% D) g3 d/ g! n: B
DS18B20.c代码:
% k/ u$ O. @8 W3 S3 `- #include "ds18b20.h", V4 F8 g7 t6 G M4 o
- #include "delay.h"
8 {4 I( U( Y8 z6 ^
2 F5 r% H: N& n. n- //复位DS18B20! l" ?" Z8 ]' E, s( [! }7 C
- void DS18B20_Rst(void)
) Y4 _3 @' G/ A5 ^4 N - { ( k3 |' H9 S, T! \
- DS18B20_IO_OUT(); //SET PG11 OUTPUT
+ y: `8 ?6 G) S: r- O7 V3 Q# ^ - DS18B20_DQ_OUT=0; //拉低DQ6 q0 z7 v9 T: @0 I7 D
- delay_us(750); //拉低750us
- d; p# j5 ]$ q( d! M0 K' W& ] - DS18B20_DQ_OUT=1; //DQ=1 6 x% P4 k( r8 f% n
- delay_us(15); //15US
3 |% O6 P9 t ~5 }. o - }
) A* g# R- ?5 D3 P. a1 q - //等待DS18B20的回应
6 _7 ~- i* o1 E2 Z* k - //返回1:未检测到DS18B20的存在, w2 V: _' ]4 a2 i
- //返回0:存在1 J, R* e0 T' t% Z3 |% c0 G/ e
- u8 DS18B20_Check(void)
- M& C+ a6 ?' l' l - { : q2 s6 a1 @% c5 i% E
- u8 retry=0;. e5 L. A. ^, R& k! B0 m
- DS18B20_IO_IN(); //SET PG11 INPUT
7 l& g. i5 V+ w& Q" I) H - while (DS18B20_DQ_IN&&retry<200)
) ~$ k, |7 y2 E - {/ Y+ {! f* n, M6 B
- retry++;# w. P7 z7 M8 x) v7 o, s2 O, D
- delay_us(1);4 l2 {8 y; e, U! r: @
- }; * b' ?2 j% w# u; l# ] m
- if(retry>=200)return 1;
& t( j9 X& f) b+ X7 Z7 G - else retry=0;# B( G- B* ~% q7 Z
- while (!DS18B20_DQ_IN&&retry<240)
9 f# T' J5 c9 a5 @: a; P7 I9 t - {* ?& Z0 _9 m7 t/ Q' C0 G/ W
- retry++;( F x" I& G1 b# s7 n% ^. H
- delay_us(1);% ^: @# m4 o" V& N- g# ]! R# h
- };
* f& }9 R. ]0 Z6 h - if(retry>=240)return 1;
$ P# \, \$ r2 a) J" ~: F j - return 0;1 {( e5 F9 l J, n4 f' N& T7 @5 p" b
- }$ Q8 c) P i, h$ F3 C3 P: C2 f
- //从DS18B20读取一个位' s& V7 f! d% O+ H7 C2 d) p
- //返回值:1/0; c0 Q8 y2 p5 C! B( R, V
- u8 DS18B20_Read_Bit(void), |9 I, v, q5 Z) j1 ^- m& P4 x
- {
6 _: ?) M2 s: f3 P9 f8 X% k - u8 data;
. X; u# z o& W9 d! C8 e2 @2 P% u - DS18B20_IO_OUT(); //SET PG11 OUTPUT
- `) A2 W/ R) p% O# @2 E - DS18B20_DQ_OUT=0; 1 y5 F) l0 z- L! _' J
- delay_us(2);
) J" i% }& Q" _, U- g; N& w - DS18B20_DQ_OUT=1; / V& \$ b- M" l7 ~4 i9 Y h, |
- DS18B20_IO_IN(); //SET PG11 INPUT4 ]: r/ \% ]1 X- h3 X" V6 ?0 [4 O
- delay_us(12);
8 ^1 t* Q3 A; N, f4 z - if(DS18B20_DQ_IN)data=1;) H2 l4 D: G5 ] e) g! y. ^3 z
- else data=0; , N- ]: n' H( Y
- delay_us(50);
8 P T0 v1 |: L& {' C# y - return data;2 T' @; B/ L+ {# P; l6 C5 n
- }
( C7 [9 A9 ]* u+ d& n - //从DS18B20读取一个字节
& \2 ~* E, _9 P2 I" E0 z: s - //返回值:读到的数据
# N$ p, L# x4 u3 {- Y8 D - u8 DS18B20_Read_Byte(void); `+ R9 q8 C* T
- {
$ }3 V* y* a0 T# N* r7 y' }4 g - u8 i,j,dat;; d4 L% c; ~3 X' n4 j6 r, S. {
- dat=0;0 x& I! T1 w' q \2 o
- for (i=1;i<=8;i++)
0 h! t0 z+ K; d) B! S; q - {6 Y* d, h6 Q X0 [; A3 N+ {+ u
- j=DS18B20_Read_Bit();, O3 O7 ] s. X1 j# r! a/ o
- dat=(j<<7)|(dat>>1);: P2 O$ k7 _9 I3 k0 `, _ p4 k- j
- } 1 A; L9 w+ r9 C
- return dat;" o& S+ z; D' u9 U K- w* d
- }
& u. p' y; g: @) |$ k1 T - //写一个字节到DS18B20' L# e" S9 q3 I$ r! W+ |
- //dat:要写入的字节
; R% C m- r3 R. E - void DS18B20_Write_Byte(u8 dat)
5 E" _* i; M; G: F. a6 P, d - { ^4 @9 O1 _ B' o9 R& p g
- u8 j;
3 b7 t% ?5 L4 ^7 Q - u8 testb;
$ j$ b! @. @" ?4 b - DS18B20_IO_OUT(); //SET PG11 OUTPUT;# ]9 [) n) F- V: Q
- for (j=1;j<=8;j++) ; Q6 I* j4 K. [* Z$ C
- {
+ D# Q" Q! M; o# i+ [+ m - testb=dat&0x01;
9 [) E( i9 K s - dat=dat>>1;
& U/ Q" t6 h$ z6 [) J ^- t - if (testb) 8 b. s# V# \- ^' i3 N8 X8 E5 o
- {% }) b* T W, m7 B
- DS18B20_DQ_OUT=0; // Write 16 j U% g: T5 n
- delay_us(2);
* k6 D0 N) R; Q% M - DS18B20_DQ_OUT=1;
6 h6 M' d" v4 a8 E, S8 j - delay_us(60); + r# \1 J) D6 Q, S6 H8 b% o0 p! h. o8 G
- }
! V+ `, k; f1 R- X- U3 P - else, f5 J, z' X) C! g
- {
' l1 U/ ]& Y( x) Z n$ ?4 q, B - DS18B20_DQ_OUT=0; // Write 0 b- U" T* F/ e X ~6 V
- delay_us(60); , Y) G9 m1 \( v1 [$ g3 m
- DS18B20_DQ_OUT=1;
7 x) |) Q( Q: R% n& e/ p- ? - delay_us(2); 7 |* l9 S! j m: v; y
- }& D' T L1 T/ G4 c
- }2 b4 n' I1 J$ y
- }. r O, \) ~3 ]8 R9 y) I7 n9 v/ `4 G
- //开始温度转换7 {8 H! A6 Y6 v9 w' \$ C0 l' j
- void DS18B20_Start(void)' i4 Z b$ `) S/ q& f) {
- {
: ^0 Q& ~4 r6 C* l7 s; d - DS18B20_Rst();
0 H2 ~, Z/ a$ _6 a; K% K - DS18B20_Check();
^3 s6 A- k: \& Y+ I* \ - DS18B20_Write_Byte(0xcc); // skip rom1 R6 h8 [2 p1 I3 Y; c& A6 E0 B
- DS18B20_Write_Byte(0x44); // convert e4 I* s: k: ]* |* h, `4 e3 B
- } " c, o0 k1 a' W* j0 D0 C" g
0 H1 b N1 D' x9 `7 F- % u$ f4 T' m/ B$ b
- //初始化DS18B20的IO口 DQ 同时检测DS的存在
: J2 c# K- S7 T- j2 B9 V6 |' [ - //返回1:不存在
- [# J1 ]6 F+ Z7 k - //返回0:存在 8 h! }- m% J7 X9 M$ `3 @
- u8 DS18B20_Init(void)$ W3 |; n! s- m
- {! w% J8 _# c9 O/ ]5 J
- GPIO_InitTypeDef GPIO_InitStructure;
+ J/ g& Q" W/ o2 i, K; I6 k/ B
/ q4 s' d) J& n$ @7 k4 z9 Y- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOG, ENABLE); //使能PORTG口时钟 & K. s# z$ Z0 q4 \! q, ^
- 8 H `1 t# L* S4 y
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_11; //PORTG.11 推挽输出) _: t. \7 q3 Z3 W4 l0 i1 ]+ G
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP; d( ^- [- K# O/ N/ `+ s8 H
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;4 v# ^6 N8 E/ @) ^3 p: y! x
- GPIO_Init(GPIOG, &GPIO_InitStructure);* D, h: x7 R2 _# s: |
& u& N/ d+ P3 K
9 y ]; ^: J, R H8 {- GPIO_SetBits(GPIOG,GPIO_Pin_11); //输出1
6 o+ H8 m5 p. K
& r* W& ~) `/ h
; M0 ?; h5 k% ^" a* m- DS18B20_Rst();
9 h0 P+ j; K$ [. ^! x9 ~ - : H+ Q8 z; u1 d9 P. F
3 @& A& E. j- r- return DS18B20_Check();
: X s$ R' r+ E: G s3 _ - }
& {6 e8 d R( Z$ f! b - //从ds18b20得到温度值
; e! F0 t! v' L; @# l% ? - //精度:0.1C
: i, h9 a0 t: Q/ B3 C; U - //返回值:温度值 (-550~1250) ( H+ v" O1 W, T1 s6 G- R; @1 f
- short DS18B20_Get_Temp(void)# v0 n8 @* w" L C7 u1 i+ h& ^
- {
2 b% \# h" S" [& S' I - u8 temp;' C& T9 [0 m2 v4 S; \/ R7 A. O
- u8 TL,TH;
2 E9 {" Q$ ]7 o& h& d' m - short tem;- g5 G1 Q( v5 Q/ v' L3 F
- DS18B20_Start (); // ds1820 start convert
: J$ r6 g% x7 ~ - DS18B20_Rst();
$ C/ T) k& |* m - DS18B20_Check();
8 x( U# I+ }6 Z - DS18B20_Write_Byte(0xcc); // skip rom
- n: h# y- ^ Y9 J - DS18B20_Write_Byte(0xbe); // convert
- g5 s3 W7 J1 a } - TL=DS18B20_Read_Byte(); // LSB
. O* }1 b ]- v2 W& U - TH=DS18B20_Read_Byte(); // MSB % U* _& @- S; A: K. |
- + [" b4 D' b) ?. A q6 p
- if(TH>7)
; }* a) x$ b7 z j4 I' Y! ] - {
2 A8 a0 y- y/ v$ _9 f' _% l7 \ - TH=~TH;
1 S0 L) @2 U7 q3 J+ E - TL=~TL;
" l, s# p! e7 A0 j! _! { - temp=0; //温度为负 " \# R- G; f, @& A
- }else temp=1; //温度为正
1 v4 |7 |% z% c0 S |, T- L z3 C8 S - tem=TH; //获得高八位4 h1 F! V" C& n$ q- E! |. a
- tem<<=8;
' }- l e1 W1 `: d - tem+=TL; //获得底八位
8 l1 Y% N( D+ x+ o - tem=(float)tem*0.625; //转换
1 P8 e; O: K }/ \$ U9 k6 k - if(temp)return tem; //返回温度值
: V$ z) o. A' c" ^3 F* n - else return -tem;
3 b# ?# D/ u& ?% |+ i7 c3 O. K - }
DS18B20.h代码:2 F H8 B7 u* q* p& J
5 S2 P: e, b% T
- #ifndef __DS18B20_H
: V. i. S2 b) n - #define __DS18B20_H
: \4 a# L- f5 K! {9 h$ D - #include "sys.h"
8 l( R3 s: k7 J - . W- U4 ~2 K v' ]* k, b! ^7 D
- 3 `5 ]6 N- L; w: k5 `1 Y+ @
- //IO方向设置. L2 E9 \4 O. c: s
- #define DS18B20_IO_IN() {GPIOG->CRH&=0XFFFF0FFF;GPIOG->CRH|=8<<12;}
{- P: \; W9 l4 ^4 ^7 ^ - #define DS18B20_IO_OUT() {GPIOG->CRH&=0XFFFF0FFF;GPIOG->CRH|=3<<12;}
( c. s4 ?* E, n+ H - //IO操作函数 3 d2 m, b$ ~9 }; g7 i
- #define DS18B20_DQ_OUT PGout(11) //数据端口 PA0
y, Y/ t4 B2 H7 s2 p - #define DS18B20_DQ_IN PGin(11) //数据端口 PA0 [# C: F8 k0 M; z7 P" b8 ^7 h) @$ x0 S
1 v" s; n8 b: z. K; L- u8 DS18B20_Init(void);//初始化DS18B20& ]* z6 t* p' a6 ]$ O& Z/ p
- short DS18B20_Get_Temp(void);//获取温度+ Q5 G) d, i. W) ?
- void DS18B20_Start(void);//开始温度转换4 v5 b! W# N! U, c6 J6 V5 t- Z
- void DS18B20_Write_Byte(u8 dat);//写入一个字节
9 Y$ U0 `# \- [4 m8 A* @. X - u8 DS18B20_Read_Byte(void);//读出一个字节2 ^: V' ~6 V; m- f& W9 n9 p
- u8 DS18B20_Read_Bit(void);//读出一个位
# C- k* ] t- T+ j' S. m - u8 DS18B20_Check(void);//检测是否存在DS18B20
?8 f- C4 @$ k F - void DS18B20_Rst(void);//复位DS18B20
+ n6 `6 l/ O: ] - #endif
: ^9 D' ?9 i$ s- q _" \, O$ T" i9 D1 O
: U. u: I, C. X( g, Q4 P) n! ~ c# F c+ x$ }4 L: Z9 v8 T
, c! m- ?8 ^& ^8 t1 e) j. w# d |





 STMCU小助手
发布时间:2022-3-13 19:13
 微信公众号
 手机版