STM32 输出方波的方法有两种比较类似的,一个是PWM模式,一个是输出比较模式。下面来看看这两种模式的不同处在哪。2 I* \5 ^* h3 m; E
& O4 Z. c% D) a( |先看看官方对两种模式的介绍
! r6 }2 u7 b) P% [* Z) V5 b) T& i$ M! z0 E7 @3 `; ^
PWM模式:$ T/ n1 ?6 v) F
* x6 q3 e" f0 ?
![V30DM{2]NF%PD5A}0HKMHXG.png](data/attachment/forum/202203/21/133331otguutuo000otl26.png "V30DM{2]NF%PD5A}0HKMHXG.png")
6 G- ]5 d) S- t- _8 l+ i/ c0 a [! B! ]. I
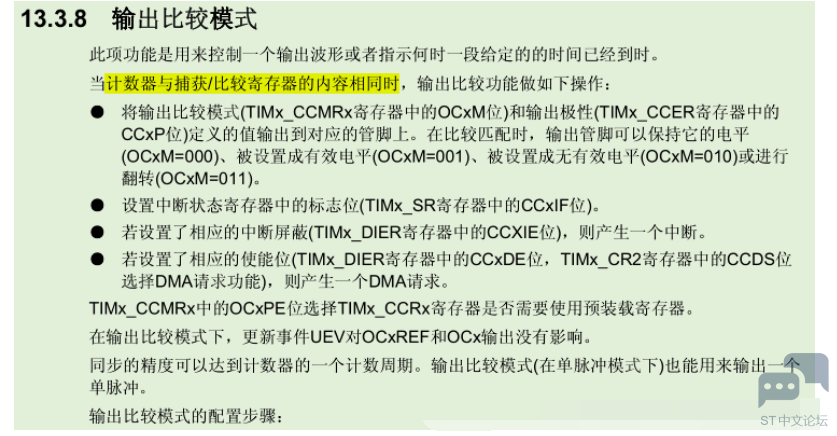
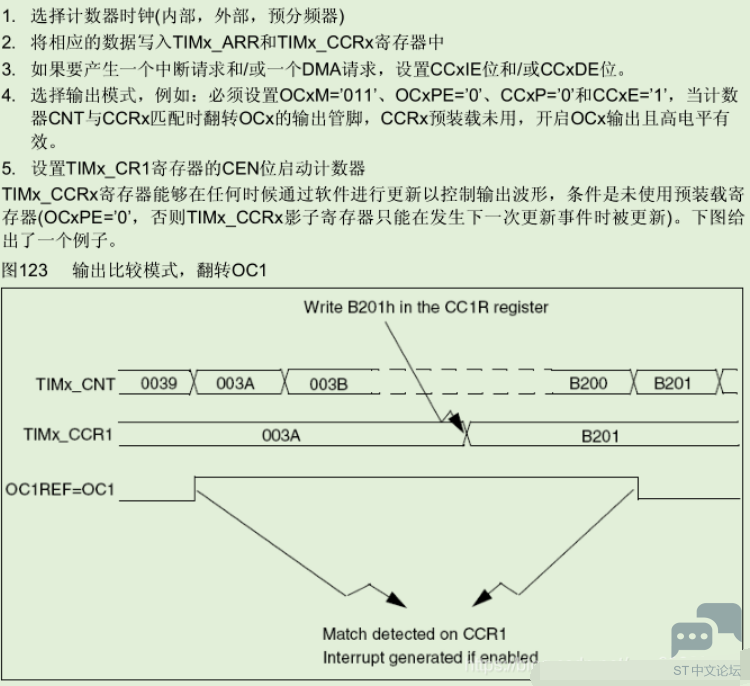
输出比较模式
6 e$ _8 {' M! H7 q. {
0 Q4 J: I- E8 p. X
 4 t* R. _6 S; F, o
 1 P* H4 B: h" Z8 u& t: I
" [1 E7 ^' g2 ^
通过两种模式的介绍,好像不能直观的看出来具体差别在哪,再看看两种模式设置时寄存器里面的介绍。
% [2 J. W- _( t% G; V) Q: W' C- j( Q& x( F/ M9 K
![YA3$G]KQJA~[LV]XQSS$RRC.png](data/attachment/forum/202203/21/133331fsgsgzmf0gq6irtn.png "YA3$G]KQJA~[LV]XQSS$RRC.png") # Z! H1 x- v7 J9 ?
* _& }! u/ w6 R+ s: l: ~9 V通过CCMR寄存器中的OCM位可以看出来这两种模式的一点区别。% I0 M: z0 ~! O
( R" ]. A2 O. [# h4 b4 v
输出比较模式下: CCR = CNT 时,翻转输出电平。
4 Z. ~: K& p$ O8 R. d$ ~/ u4 ~, z4 c, a0 @. p, O
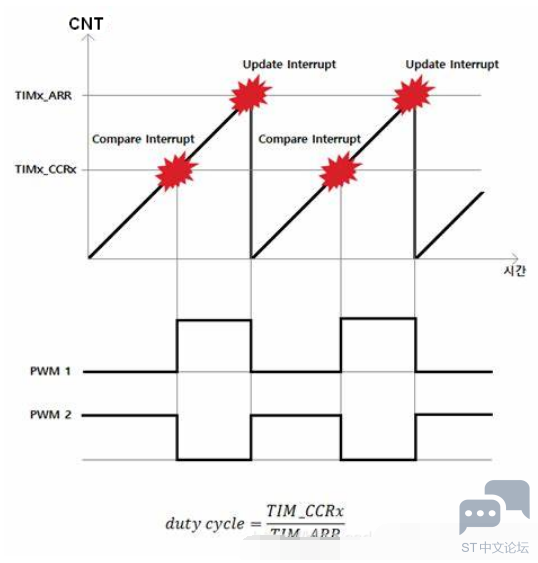
PWM模式下: CNT < CCR时输出一种电平,CNT > CCR时输出相反的电平。- J/ H2 }# x$ Z1 p+ A5 A
( z$ C: X' b/ a
通过图片来直观的看看这两种模式的区别。( E& o% _9 C- ]* B
$ O" H8 {6 \4 q e/ ]$ d7 n2 w
+ g; N/ K f: f# q. D
! ~2 B9 }2 f8 w$ M5 R, o% CPWM模式下: ARR 决定输出频率 ,CCR决定输出占空比。# Y5 U# M$ W j x7 F
+ ^- o/ a4 J6 [- F) A* W; B
![9R@UP408E2U4A%Y]$PVP`2G.png](data/attachment/forum/202203/21/133332amqtguztwmj1314m.png "9R@UP408E2U4A%Y]$PVP`2G.png") 1 r. ?! X# h# T6 J p9 y6 e
- _% |/ ~2 x' }/ P
输出比较模式下: ARR 决定输出频率 CCRx 决定每个通道的初始相位。 y8 N3 x7 H) a, ?
- @( p; M- R. C: o4 V' r两种模式下最主要的差别就是CCR值代表的含义不一样。PWM模式下CCR可以控制占空比。输出比较模式下CCR可以控制初始相位。
8 A7 _0 y5 `5 j. i3 N
. b2 @/ ^( w5 I下面通过一个程序来对比一下这两种模式6 h) Y) F4 E2 v- g H2 V; N
5 D5 h, H! Y1 [# {- #include "pwm.h"4 [& R' S- g4 z6 E1 f0 G
1 @6 s7 H; ?1 ^* ^' H/ _/ a; _; A- void TIM3_PWM_Init( u16 arr, u16 psc )
3 U. \* k# U M4 y; y8 G. J# @$ n - { |* _* A9 s$ l* |9 j3 S4 r
- GPIO_InitTypeDef GPIO_InitStructure;, e: o6 k8 i" L' w! x# J1 C% Q
- TIM_TimeBaseInitTypeDef TIM_TimeBaseInitStructure;
* a! B$ ~5 ?- d, [, f* h - TIM_OCInitTypeDef TIM_OCInitStructure;
9 Y$ L* u3 k7 E - ; M ~4 j% j2 W9 v+ J! U
- RCC_APB1PeriphClockCmd( RCC_APB1Periph_TIM3, ENABLE ); //使能定时器3时钟
I& I4 Y& l4 H8 Q, [* H - RCC_APB2PeriphClockCmd( RCC_APB2Periph_GPIOB, ENABLE ); //使能GPIO和AFIO复用功能模块时钟 m3 q; T0 g% m2 X7 q3 t' O3 w
- : [% g" T( o2 \* C# h& E
- //设置TIM3 CH3
* S( B4 r/ n" K0 a# V8 ] - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_0;3 y* l# Y2 D/ }# k2 ?# P
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP;
0 T2 v7 f9 e+ l: p E9 X6 T ? - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;; j3 `% Y1 b2 b% _" F6 p/ h5 b
- GPIO_Init( GPIOB, &GPIO_InitStructure );
: g% [. N8 R7 c' ]' j0 ]3 [ - //初始化TIM3. d, I7 l8 M( E5 S- S1 ]- p: Q9 P
- TIM_TimeBaseInitStructure.TIM_Period = arr;' g* k6 T" f: g; ~
- TIM_TimeBaseInitStructure.TIM_Prescaler = psc;' `) u: ?& p: T) C# {/ I s
- TIM_TimeBaseInitStructure.TIM_ClockDivision = TIM_CKD_DIV1;
( Z9 E( H" O9 X0 ?3 H - TIM_TimeBaseInitStructure.TIM_CounterMode = TIM_CounterMode_Up;3 d/ v& l! Q" |4 u9 Y
- TIM_TimeBaseInit( TIM3, &TIM_TimeBaseInitStructure );6 Y0 L( M0 g* j" E; L
- //初始化TIM3_CH3 PWM 模式( [2 Z2 y% k, W% ~3 E
- TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM1;
% G. g6 `* f+ \( s4 H; b - TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable;
, E J! @( p" O) T - TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_High;
% q5 S, G$ |! C! H7 o; H - TIM_OC3Init( TIM3, &TIM_OCInitStructure );: r% O& P6 X+ I/ X- d8 j. c
- //使能TIM3在CCR2上的预装载寄存器
: r- J( q: x0 C) ~/ d( @+ k" o - TIM_OC3PreloadConfig( TIM3, TIM_OCPreload_Enable );
1 S, [1 R2 h# R9 g/ U& U - //使能TIM34 H+ E+ X4 y7 I" ^
- TIM_Cmd( TIM3, ENABLE );2 A [! j+ n4 {! q- z
- }) B" s$ J8 v$ u. X' P
: @/ @0 G! J: n" I! J+ L- void TIM3_CMP_Init( u16 arr, u16 psc ), M2 t1 z) p0 k2 H- c8 F6 w. K
- {$ y2 c* L2 ^) {& y ~
- GPIO_InitTypeDef GPIO_InitStructure;0 X4 k: M8 Z+ A5 v$ s9 }
- TIM_TimeBaseInitTypeDef TIM_TimeBaseInitStructure;* i5 x. M" \; R$ [
- TIM_OCInitTypeDef TIM_OCInitStructure;
9 u2 C. k5 |0 y8 G
" `. S4 } c | k6 }& J- RCC_APB1PeriphClockCmd( RCC_APB1Periph_TIM3, ENABLE ); //使能定时器3时钟
6 {3 |% ?( J) G7 I; {0 K - RCC_APB2PeriphClockCmd( RCC_APB2Periph_GPIOB , ENABLE ); //使能GPIOC时钟2 Y' @6 v! ^7 h( n# t
1 L' B. F2 M) ?4 T) U3 d! Q- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_1;
0 R& g8 z9 n1 W3 b - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP;
q" A5 t; G t4 C+ G0 s& h - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;1 s3 J1 Z7 O, ^) g. X
- GPIO_Init(GPIOB, &GPIO_InitStructure);
% X9 Y0 ]& m J& D/ x2 ]+ u+ M - //初始化TIM3
8 m- A2 v. L4 T - TIM_TimeBaseInitStructure.TIM_Period = arr;
k9 c* D8 X2 L - TIM_TimeBaseInitStructure.TIM_Prescaler = psc;
$ N8 |, I7 W8 F, y2 Q - TIM_TimeBaseInitStructure.TIM_ClockDivision = TIM_CKD_DIV1;; ? \( x0 L9 \/ Y1 w( t
- TIM_TimeBaseInitStructure.TIM_CounterMode = TIM_CounterMode_Up;" Q) K7 \ \, R& I% v `( ^# B4 g
- TIM_TimeBaseInit( TIM3, &TIM_TimeBaseInitStructure );6 v! x% E+ [# n4 }
- 3 o% _; C: ~) w+ t; Z! b1 w Q$ u3 `# g
- //初始化TIM3_CH4 比较 模式 输出比较翻转触发模式(当计数值与比较/捕获寄存器值相同时,翻转输出引脚的电平) $ u: v, A, e: k1 |5 M
- TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_Toggle;* @; j7 g7 a8 o6 H* L
- TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable;
8 c# t4 j! m7 d1 l) Q9 i( z - TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_High;% @2 E% N0 a0 Q+ b
-
; b0 o9 a$ ?' H; `- r( d, {. } - TIM_OC4Init( TIM3, &TIM_OCInitStructure );$ h6 y0 | ]% {: V* S
- TIM_OC4PreloadConfig( TIM3, TIM_OCPreload_Enable );
3 f" d+ ]' P0 Z" M6 d8 t7 O
- P, z: a8 y7 d. q0 E- //使能TIM36 K* v: e! \- O+ A7 ^. S% u& g
- TIM_Cmd( TIM3, ENABLE );
% D8 Q9 e5 v7 Y9 u - }
将定时器3通道3设置为PWM输出模式,定时器3通道4设置为输出比较模式。 o7 I( l+ e" X4 q/ R( r+ ]. ?! d- ]
1 g3 v Y r L- S- #include "sys.h"
; V: `+ d* j- e$ Y# q - #include "delay.h"
3 p. c; f2 e- h2 Q& P8 t - #include "usart.h"8 n! l9 z3 k p7 H! Q- `. L
- #include "led.h". x" X& r$ Y! W# G' \% f
- #include "pwm.h"6 ?% O* B# X4 A6 O8 G; `
- // LED0 PA8 LED1 PD2; W0 Z% |8 i! D" s/ N! t% |
- int main(void)
& ?0 `+ x, G+ X3 U. j" _ - {
5 M) F. E( y4 ~4 n, F8 N W - u16 led_pwm_val=0;
$ j& G+ C. j2 B3 Q4 P6 k - u8 dir=1;3 w }: o# u8 ~8 i
- delay_init(); //延时函数初始化
5 D; R% ~' P' W# n1 g% N: j - NVIC_PriorityGroupConfig(NVIC_PriorityGroup_2);
; j9 D. e! G; @5 d - LED_Init();
$ M Y7 X& l; w. O2 t: Q
7 V' F& q1 v) H7 G# j! A- LED0 = 1;
. w$ Y# n; s4 C# H' m, h" g% n - LED1 = 1;" ^+ n/ o. r$ w v5 i( ^6 ]! p
- delay_ms(500);
* s4 F2 `; u: p$ d1 Z' ^ - LED0 = 0;4 s! }, i3 m/ x0 P/ Y. K3 q$ D0 u
- LED1 = 0;' \ k B+ J: Y& S$ T& S
- //比较输出模式下: ARR 决定输出频率 CCRx 决定每个通道的初始相位
$ j* {1 B4 ^8 I; f - //PWM模式: ARR 决定输出频率 CCRx 决定输出 的高电平时长* o0 M- y, }2 y: f4 @
- TIM3_PWM_Init(1000-1,72-1);
+ R! z9 K5 R- B7 n. k - 3 U9 L+ e1 t3 j: Y( E; l/ V; i
- //比较翻转模式,一个周期只翻转一次,所以频率为 1/2 ' ~/ o) ?! X+ n6 c6 o/ w
- TIM3_CMP_Init(1000-1,71-1); : Z' c9 V* Z5 V8 C- Z
- ! M T. _ W1 u) ~
- TIM_SetCompare3(TIM3,100); //PWM 模式
$ V! e: |$ I" L, s4 b - TIM_SetCompare4(TIM3,100); //比较输出模式% X. b( h y5 t5 C0 `" r
- while(1)% ^1 `! ?8 k# _8 C- Y
- {
- ~# f+ ~& e5 m! U) I! [ - delay_ms(200);3 p( E* _4 p. s( a7 Q- J7 h
- LED0 = !LED0; # V8 h/ r a7 I2 B# i" }5 I
- } ]6 n: D. H7 A+ s5 p, u
- }
- C7 }8 Q8 G6 p+ i: \主函数中分别初始化两种模式,然后设置CCR值为相同值,看看输出波形的区别。 ~! w# `% }" B
/ R& |& ]9 c# K8 I
 3 u3 I }4 T9 _: C9 \
+ U7 w( I0 ?3 b' m
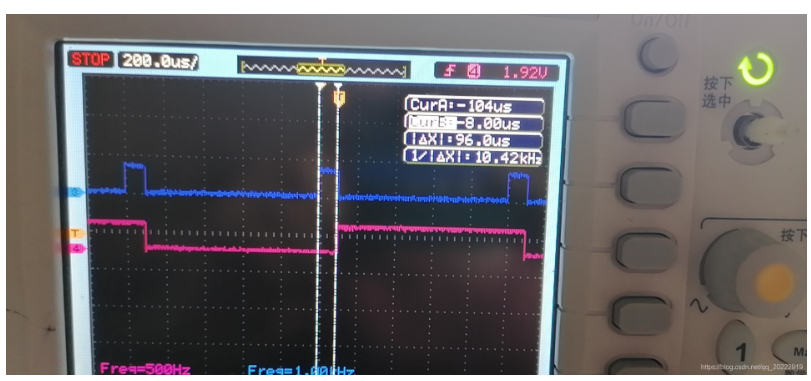
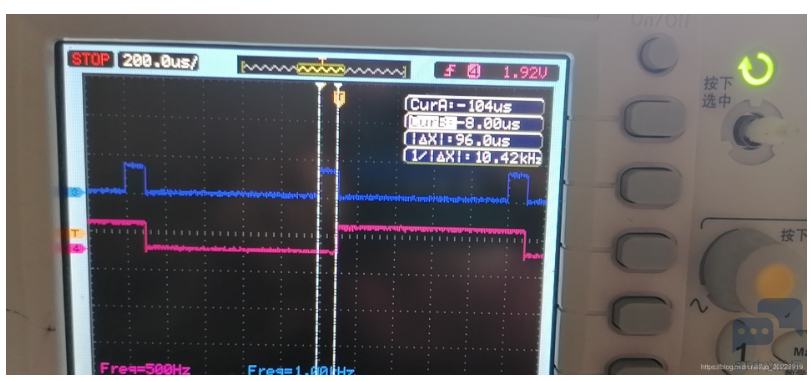
蓝色波形为 PWM模式输出的波形,粉色为输出比较模式输出的波形。可以看到同样的设置参数,PWM输出方波频率为1KHz,输出比较输出的方波为500Hz,说明输出比较模式的频率为PWM模式频率的1/2。
4 d, Z/ z5 v# n1 A0 X: F
9 g+ H2 `- W' j+ X$ y+ w8 [( S. P
" F, t" x# B0 K2 t& |3 S: G" v0 A: q7 X# u" q8 ~0 O* k
PWM输出波形的高电平为100us,周期为1000us,占空比为10%,和主函数中设置的一样。" d1 G* r- M3 z( l$ B9 I+ U& o
7 }/ Y: `3 s0 f输出比较模式输出的波形起始相位滞后于PWM波形100us,滞后相位差为PWM波形的10%,滞后相位差为本身输出波形的20%。# C2 A0 a4 b2 L. ~
# ^9 a4 C& { P" [" s输出比较模式的占空比为50%,是固定的不能修改占空比。' v, _* H5 L# L7 S E% v
( V O! X) s; v通过上面实验可以看到,这两种模式的主要差别是。% ~, S+ _- m6 h9 O2 S$ f/ |
& e# _! l" V3 N; K0 E
PWM模式: ARR设置频率,CCR设置占空比,频率和占空比可以任意设置,起始相位不能设置。) F0 W7 w) u* }
8 y& Z2 I% n# C, I) G9 H, h) b) T输出比较模式:ARR设置频率,CCR设置相位,频率和起始相位可以任意设置,占空比不能设置。输出频率为理论计算值一半。
: t) l, \% L9 P) t3 Q0 h7 K5 q9 O5 E# c+ @( F
$ B% p6 H$ P4 Q% ~+ i2 h) V
; b K J! z2 } |





 STMCU小助手
发布时间:2022-3-22 13:00
 微信公众号
 手机版