在我们的HAL库中,对硬件SPI函数做了很好的集成,使得之前SPI几百行代码,在HAL库中,只需要寥寥几行就可以完成 那么这篇文章将带你去感受下它的优异之处,这些优异的函数,也正是HAL库的优点所在( h$ R5 @+ ^6 _6 ^) z$ P7 ?
+ x- w6 f: U4 J所用工具:
; e8 N5 @9 z: F( E/ [3 Y
. w5 B- m Y) n) s9 V" S" Q1、芯片: STM32F103ZET6
& U# _. K- U* ]' C5 R% K3 j+ |+ W% _9 a0 b8 Z7 O+ x( n
2、STM32CubeMx软件3 N5 r$ q: C) |
' W) H( E# i( d3 z/ ]6 Y' d2 A& W, a3、IDE: MDK-Keil软件9 E5 c1 t9 G" W- p% w) f5 o! s; Y% o+ W
% e6 G3 `2 T, ^& |4、STM32F1xx/STM32F4xxHAL库" s) Z& D, j* R& R$ W( c
2 V! q i2 i' R* V* ]/ j- _
5、SPI: 使用硬件SPI16 _( d" r1 u# x
/ X/ C3 y+ B- J
知识概括:
$ j: e' v9 s8 h4 J, J- Z
/ N5 B" u/ k; g5 j通过本篇博客您将学到:
! R9 p; e) ~5 G$ e/ [+ S
/ p6 d- j7 E; f E9 K A2 `SPI的基本原理# c9 {" x5 v( o6 _) J. b. P7 K% l
0 K$ M- j; M# C- w/ a1 |2 LSTM32CubeMX创建SPI例程
# t# H+ Y. i/ W
0 x3 O( i0 c( d9 i# MHAL库SPI函数库$ u, r# N4 M e* \* b2 _# b
8 n# n# @% E, e6 j4 y
什么是SPI
- V$ i& d9 ^/ C, W1 c) E) X, TSPI 是英语Serial Peripheral interface的缩写,顾名思义就是串行外围设备接口。是Motorola(摩托罗拉)首先在其MC68HCXX系列处理器上定义的。# X& V4 Q: G- x* R9 [8 w8 u
+ H* o8 O) k9 K. Z& _) N. QSPI,是一种高速的,全双工,同步的通信总线,并且在芯片的管脚上只占用四根线,节约了芯片的管脚,同时为PCB的布局上节省空间,提供方便,主要应用在 EEPROM,FLASH,实时时钟,AD转换器,还有数字信号处理器和数字信号解码器之间。! p( r; H4 M$ I: \: x4 y5 {7 m
4 y, x' x2 b# P% hSPI主从模式
4 L- g) x% _# m. }SPI分为主、从两种模式,一个SPI通讯系统需要包含一个(且只能是一个)主设备,一个或多个从设备。提供时钟的为主设备(Master),接收时钟的设备为从设备(Slave),SPI接口的读写操作,都是由主设备发起。当存在多个从设备时,通过各自的片选信号进行管理。+ K4 y* m& u! Z% `
" h" w: l+ g& u4 W0 {SPI是全双工且SPI没有定义速度限制,一般的实现通常能达到甚至超过10 Mbps& n; F6 ]. f& S3 ?- g
/ m- z+ u) ~- W1 T9 R" wSPI信号线
" p: W( w8 x8 j# Q8 OSPI接口一般使用四条信号线通信:, }& X6 t5 H/ Y* m* ^
SDI(数据输入),SDO(数据输出),SCK(时钟),CS(片选)$ [5 p, b2 m8 r% B0 x+ G3 O
0 C/ E( K$ r' ?' P7 M- Z% |* f
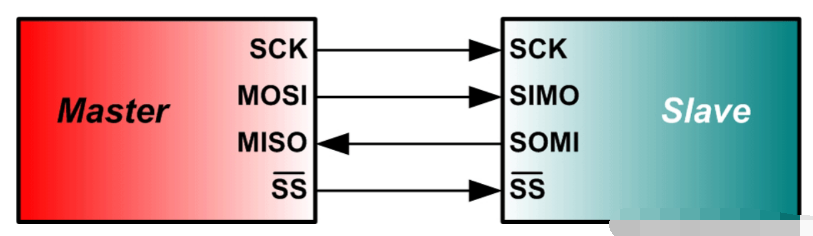
MISO: 主设备输入/从设备输出引脚。该引脚在从模式下发送数据,在主模式下接收数据。
% @. \8 B1 J: QMOSI: 主设备输出/从设备输入引脚。该引脚在主模式下发送数据,在从模式下接收数据。
5 \" s2 d, @( t3 D8 }0 YSCLK:串行时钟信号,由主设备产生。
. Q+ e- Z9 [7 \* SCS/SS:从设备片选信号,由主设备控制。它的功能是用来作为“片选引脚”,也就是选择指定的从设备,让主设备可以单独地与特定从设备通讯,避免数据线上的冲突。( w8 G4 S2 [8 @5 ], T1 v% W
硬件上为4根线。8 m# ?5 a6 Y% T
+ x3 m. \: }4 X* Q5 q
SPI一对一
6 Z* J! p- Y9 X5 H7 j7 k. y+ Y+ D; U( n6 S. k& r K4 M
![U4AND{]Q35]1A2B[VX~{)$P.png](data/attachment/forum/202203/21/145847gldh8mlu0nppg4id.png "U4AND{]Q35]1A2B[VX~{)$P.png") 0 U; r; q5 I: h. _8 U1 [
( X) ?2 p( O V QSPI一对多
( S. D+ j! m/ R8 F( D& P& O
) @6 A. Y7 Y D7 G2 Y- [
![~EU(]W4UD{ZK@3[0U}6[WT5.png](data/attachment/forum/202203/21/145848ast7olp7oa00woba.png "~EU(]W4UD{ZK@3[0U}6[WT5.png") 1 y2 B" ^9 J2 i# a4 n" T
3 K) C9 A/ Y5 h) u# p. p HSPI数据发送接收
/ j" e& b- b! l5 @# g0 t6 L! \SPI主机和从机都有一个串行移位寄存器,主机通过向它的SPI串行寄存器写入一个字节来发起一次传输。
( f" z2 \( {1 w$ l: q0 o6 ^5 Z1 D. k: ~
1.首先拉低对应SS信号线,表示与该设备进行通信- L5 p3 Y9 f9 D, `
2.主机通过发送SCLK时钟信号,来告诉从机写数据或者读数据6 T- S, ~7 `: l7 L2 y3 R
这里要注意,SCLK时钟信号可能是低电平有效,也可能是高电平有效,因为SPI有四种模式,这个我们在下面会介绍; S) b& M* k9 F% ]# m: P' I
3.主机(Master)将要发送的数据写到发送数据缓存区(Menory),缓存区经过移位寄存器(0~7),串行移位寄存器通过MOSI信号线将字节一位一位的移出去传送给从机,,同时MISO接口接收到的数据经过移位寄存器一位一位的移到接收缓存区。- M; ~3 Q$ V* w7 f
4.从机(Slave)也将自己的串行移位寄存器(0~7)中的内容通过MISO信号线返回给主机。同时通过MOSI信号线接收主机发送的数据,这样,两个移位寄存器中的内容就被交换。( W; l# ^; X2 U/ j* H* R, Q3 N9 z
5 n) z7 o" \; a: ^# Y8 O0 O. R
 + ^ ?0 {! W. y7 I+ T1 b1 j( ^
* \) `$ ]' Y/ g. `SPI只有主模式和从模式之分,没有读和写的说法,外设的写操作和读操作是同步完成的。如果只进行写操作,主机只需忽略接收到的字节;反之,若主机要读取从机的一个字节,就必须发送一个空字节来引发从机的传输。也就是说,你发一个数据必然会收到一个数据;你要收一个数据必须也要先发一个数据。2 P: X3 F5 G" ~3 K4 w( }3 ?% E
$ Z9 v o! l4 O* l ]
SPI工作模式/ x' ^" D3 s3 X6 L* L) N
根据时钟极性(CPOL)及相位(CPHA)不同,SPI有四种工作模式。
/ Y6 Q Y8 x! C& ^+ U: f) m; G时钟极性(CPOL)定义了时钟空闲状态电平:
" R N8 [& Y( O5 }( \% t7 wCPOL=0为时钟空闲时为低电平
/ S0 i* M6 a5 U$ u- S4 \CPOL=1为时钟空闲时为高电平# A- @& w) f& }% |5 s% i7 [
( r8 O% p: W% F8 R时钟相位(CPHA)定义数据的采集时间。& g' O% q* T, x0 y* j" a- }; s% ~
CPHA=0:在时钟的第一个跳变沿(上升沿或下降沿)进行数据采样。9 O T; }3 ^, j- O
CPHA=1:在时钟的第二个跳变沿(上升沿或下降沿)进行数据采样。$ Z7 v( |- d4 N9 t* p, c0 U
) Y. J+ {! h* F1 `. j

9 F& {5 m) ?3 d8 {* L. u
# o$ E y$ R8 n) p$ O! O; p! T: z& PW25Q128 FLASH芯片介绍
4 p# b k! u: K! _. tW25Q128是一款SPI通信的FLASH芯片,可以通过标准/两线/四线SPI控制,其FLASH的大小为16M,分为 256 个块(Block),每个块大小为 64K 字节,每个块又分为 16个扇区(Sector),每个扇区 4K 个字节。通过SPI通信协议即可实现MCU(STM32)和 W25Q128 之间的通信。实现W25Q128的控制需要通过SPI协议发送相应的控制指令,并满足一定的时序。
& t4 K& k) Y: O# b- m0 W7 T) [! ~- G
原理图连接
+ q, a3 V1 R* n7 B4 _$ H, A p5 b( ~& g" e& Y! R) f
![S65UQWR]EZ(@1G2M{E3~IV2.png](data/attachment/forum/202203/21/145848l7ioekxh71rto1we.png "S65UQWR]EZ(@1G2M{E3~IV2.png")
0 j! o( w+ q$ o2 E- v2 r
0 q! [1 ?0 ]% W常用指令:
* c7 ^0 E, ^) y8 E8 W7 ^
, n) ]- b+ r" }$ K; u写使能(Write Enable) (06h)
8 s4 |* X# ~* [7 Y" @$ ]$ P4 c1 A% ]" K. V1 L; ~) `" D
 9 Z7 p( C6 H R% H+ y. g2 b
. f4 \, O# t8 |1 R% {向FLASH发送0x06 写使能命令即可开启写使能,首先CS片选拉低,控制写入字节函数写入命令,CS片选拉高。
1 m& [6 @* B( a9 H3 i
3 p- A, J2 `, c B扇区擦除指令(Sector Erase) (0x20h)
5 P) W! L& s* r! ?/ D/ u4 J$ T) w1 L

8 _, }- f% m8 p( M N扇区擦除指令,数据写入前必须擦除对应的存储单元,该指令先拉低/CS引脚电平,接着传输“20H”指令和要24位要擦除扇区的地址。
( L, u' x2 h: s/ U& k {; f8 w7 D% L
读命令(Read Data) (03h)- |5 `/ K# q- L' e" _1 w1 N* d
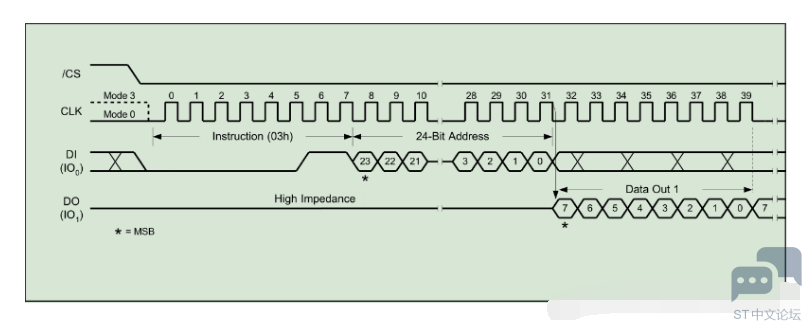
% V7 }1 b. } J: n读数据指令可从存储器依次一个或多个数据字节,该指令通过主器件拉低/CS电平使能设备开始传输,然后传输“03H”指令,接着通过DI管脚传输24位地址,从器件接到地址后,寻址存储器中的数据通过DO引脚输出。每传输一个字节地址自动递增,所以只要时钟继续传输,可以不断读取存储器中的数据。
* a! k& M X& n6 \
5 m, {# _& L5 X! ]. m. J
 / N! V% w- V! J3 E4 r' C$ L+ ^
, v3 z( a: Q6 l/ H7 C' G状态读取命令(Read Status Register)
/ }: i' p$ B+ D& |) `% V, T' f- B; A% s- h' D
读状态寄存器1(05H),状态寄存器2(35H),状态寄存器3(15H)& W) p# B' D1 F) p3 z/ x% ]. N) E
写入命令0x05,即可读取状态寄存器的值。1 n! A4 b8 B. R6 n
% \4 L8 }- H& P. m: w5 A6 X: \
 + c& K+ B0 U {% @% c+ M( s
9 W" L2 _/ E6 p4 v) S9 x写入命令(Page Program) (02h)
8 h' z! s `* U# u) n
- [5 Z) H2 L6 K( \+ k" v
 3 X! K% ^% M* W" A( M/ V1 {/ Y
2 }$ @+ J/ n# c# U在对W25Q128 FLASH的写入数据的操作中一定要先擦出扇区,在进行写入,否则将会发生数据错误。
?+ I+ ~1 j; X r2 a+ ^5 C2 {W25Q128 FLASH一次性最大写入只有256个字节。
$ K: P. w& g' y# t3 P8 ?在进行写操作之前,一定要开启写使能(Write Enable)。) N. V+ B1 |1 C+ j
当只接收数据时不但能只检测RXNE状态 ,必须同时向发送缓冲区发送数据才能驱动SCK时钟跳变。& t9 Z0 R2 A ]7 Y8 t2 [2 E; [5 e
5 E2 u& G1 Q- I" f$ c* y基于CubeMx的讲解
# [& c. w8 J6 b- V! p$ Y: X1设置RCC时钟
. K6 K# F' C+ Z/ U$ H$ @6 |! S
! h- Y9 s4 `; ]8 p) r, D

7 w$ R* g' G5 }: A% \% m0 i. U) m! U2 {
设置高速外部时钟HSE 选择外部时钟源4 p( _2 Q7 l# q( X8 Y
+ I& j! R! s2 ?- m# K
2 SPI设置
( ?7 P7 f, p% e0 N
" F* G: T7 O+ H/ g6 jSPI2设置为全双工主模式,硬件NSS关闭,如下图:
. ^4 k2 j4 V6 K6 d+ D J6 o8 P9 R4 U+ \- w
 " R& Z, r; c6 U/ X
+ Z! R- D) E, V! M! d
 $ z f9 [# f. ~* \/ I' l; Z& X
$ X( n w7 J- u# t* \2 ?模式设置:5 }, e* c! ^6 B0 F$ p' H
) B8 g5 G" i D4 h" ?
有主机模式全双工/半双工
- O3 D; |+ j! V' l# K+ S从机模式全双工/半双工
8 ]" P9 ~$ _, {' p7 c0 H只接收主机模式/只接收从机模式, p( a; x, J5 f/ b# x$ P
只发送主机模式+ w" l! R! T3 i5 `# I
因为我们是和W25Q128V芯片闪存芯片进行通信,所以设置为主机全双工
9 L$ D1 W# B- n' ]$ O9 G' `3 H: V: K9 P
不使能硬件NSS
1 C) l9 N$ P4 R! l
6 N2 K' u: y/ q) U7 Z& O5 [
 " I2 V9 s+ W* p/ F( \
7 d4 I) f, N. o" z X1 N" `9 iSTM32有硬件NSS(片选信号),可以选择使能,也可以使用其他IO口接到芯片的NSS上进行代替) \7 d& R4 _# t( h$ o$ @ S
6 a4 c2 j; [. g- G
其中SIP1的片选NSS : SPI1_NSS(PA4)
7 R- E. |: E) I$ L+ I$ Y: B其中SIP2的片选NSS : SPI2_NSS(PB12)/ w# |) [& U: Z- D
: @* V: W9 n' h: b$ S9 r6 h
如果片选引脚没有连接 SPI1_NSS(PA4)或者SPI2_NSS(PB12),则需要选择软件片选
; u6 @, s( L, B& L- q" ^5 {8 S" h, ~% o, D5 h! E! w' g- E
NSS管脚及我们熟知的片选信号,作为主设备NSS管脚为高电平,从设备NSS管脚为低电平。当NSS管脚为低电平时,该spi设备被选中,可以和主设备进行通信。在stm32中,每个spi控制器的NSS信号引脚都具有两种功能,即输入和输出。所谓的输入就是NSS管脚的信号给自己。所谓的输出就是将NSS的信号送出去,给从机。5 z3 w2 H; A' n# Q: J
对于NSS的输入,又分为软件输入和硬件输入。
0 j* s& O- _% C$ W软件输入:
! |: v. t- s& l) CNSS分为内部管脚和外部管脚,通过设置spi_cr1寄存器的ssm位和ssi位都为1可以设置NSS管脚为软件输入模式且内部管脚提供的电平为高电平,其中SSM位为使能软件输入位。SSI位为设置内部管脚电平位。同理通过设置SSM和SSI位1和0则此时的NSS管脚为软件输入模式但内部管脚提供的电平为0。若从设备是一个其他的带有spi接口的芯片,并不能选择NSS管脚的方式,则可以有两种办法,一种是将NSS管脚直接接低电平。另一种就是通过主设备的任何一个gpio口去输出低电平选中从设备。" Q2 }; W" u/ N" M& a
硬件输入:
: S7 |$ e6 e4 J8 E4 x' l主机接高电平,从机接低电平。- {0 a9 W! `% U# B+ f; f, p. K
+ K' u, h1 C4 y3 q W5 l r
左键对应的软件片选引脚,选择GPIO_Output(输出模式),然后点击GPIO,设置一下备注。
1 H M1 N$ \- u" m8 W7 x9 U7 S' A8 S! u8 |9 O7 [
我这里虽然PB12是SPI2的硬件片选NSS,但是我想用软件片选,所以关闭了硬件NSS. V" s% {. |+ P. x$ C
$ Y7 a6 g, n2 j0 a6 s

( {9 u' ^+ Q& f$ X" G1 F* @
% {1 P$ p4 j& Z# C1 @
 , C T# W" Q6 {; H) b. O. g
: J* T% S2 @# m' \
0 _1 w. t2 H$ g- T/ }5 bSPI配置默认如下:5 O8 }' w& a9 d9 P* {; N
8 x+ R# B9 ^! @7 Y4 `* X) g8 E
SPI配置中设置数据长度为8bit,MSB先输出分频为64分频,则波特率为125KBits/s。其他为默认设置。' A( i9 N, L* f2 L. k& \5 p
Motorla格式,CPOL设置为Low,CPHA设置为第一个边沿。不开启CRC检验,NSS为软件控制。( a; h* j& z7 t5 J% j
+ \5 Z, y; d5 m+ R

$ p& p" X0 x- Z3 o' O4 i; P0 _% ?! w8 J% ?9 f
最后记得初始化一下串口,因为需要测试例程,发送数据到上位机。: K8 [1 F7 s7 i/ q7 T# Y! ~
; L8 e& P F; x. i* b* K8 Q5 h) D* L9 p
![))_{$KKQG4]2X{X`R(XLEPT.png](data/attachment/forum/202203/21/145851x37j73ye7znhf88v.png "))_{$KKQG4]2X{X`R(XLEPT.png") 0 o3 b0 p0 V( b- F
+ W8 c) U2 U6 A3时钟源设置
; T4 z/ x; I" ^ y" }9 g, |+ }! D) \' m; D X
![8Y(B0VG8[GH)O[VF06P0JCU.png](data/attachment/forum/202203/21/145851r1u4nppxe14454ia.png "8Y(B0VG8[GH)O[VF06P0JCU.png")
+ N) r3 y9 A- e X我的是 外部晶振为8MHz# q. k l [/ l, S2 q* ^+ H
; e! ?! i2 R6 K
1选择外部时钟HSE 8MHz
8 Z" U1 _; U: Y- g5 b0 n3 V2PLL锁相环倍频9倍) w% J& \ ]( S9 I7 U, g
3系统时钟来源选择为PLL6 f6 c S5 g: U% X/ {; L3 O6 W
4设置APB1分频器为 /2; T2 h5 L# I: j
5 使能CSS监视时钟% @) q& H! i9 k5 n
* R$ ^; a/ N" k; n3 H1 t9 B
32的时钟树框图 如果不懂的话请看《【STM32】系统时钟RCC详解(超详细,超全面)》
5 [! j% d8 X+ S" y. V4 k3 J2 A
6 E. b2 }6 W% U/ e# p4项目文件设置
' B$ m2 c$ g* O! Y( W
[. Y& a. o. b
![K[I448YQ}X]MOK]ZO1[6C.png](data/attachment/forum/202203/21/145852msof3c00s538orzz.png "K[I448YQ}X]MOK]ZO1[6C.png") # X. _, y& A, j% c! V" P, c) }
% j1 Y% z! {6 H3 M' n! W
1 设置项目名称' [8 Q8 b8 R) w# V3 C" w
2 设置存储路径
4 ]& e% S2 T# D' V8 K3 c3 选择所用IDE
8 f/ }& c: b, z9 E1 ~/ y: e
/ _9 i+ R6 }* p- A c
 & K7 p& y8 S$ M7 @" k$ b
. g6 I2 D4 {$ u/ f4 V8 s: I
5创建工程文件; Y: f9 F. E' t) M3 Z6 `8 q: m
, t; |3 r) i; X& `
然后点击GENERATE CODE 创建工程! B5 k* }$ }& T$ [3 ?. F/ H# ?
* R0 e( K% k! h( ^6 Z' ^配置下载工具
) a6 F) W" E) h$ z# A: s( P9 v新建的工程所有配置都是默认的 我们需要自行选择下载模式,勾选上下载后复位运行
6 U. k* t! c+ Q3 A4 C
% E- a6 f- v- A4 Q5 f" `) i6 E
![K)5%$]7K[06O]YRL~9QE)Y4.png](data/attachment/forum/202203/21/145852cknxnp9jz5n9f5zn.png "K)5%$]7K[06O]YRL~9QE)Y4.png")
6 j' f3 o) w( {) s3 n2 n* x% X2 c9 e5 f6 k+ d
SPI函数详解% [% _' d% b$ f1 I2 p- t2 t# {
. W9 l3 w' Y% q+ i% n# f
在stm32f1xx_hal_spi.h头文件中可以看到spi的操作函数。分别对应轮询,中断和DMA三种控制方式。5 c% b- u0 R5 ~
0 a; j" p2 F6 n+ `& i
 % t! J! N) P7 A3 t
7 W' {" C7 j2 Z5 \: y* y+ _+ E轮询: 最基本的发送接收函数,就是正常的发送数据和接收数据
( r$ p; m0 A5 ~ T7 x中断: 在SPI发送或者接收完成的时候,会进入SPI回调函数,用户可以编写回调函数,实现设定功能2 ~) A" K1 a3 U8 c3 b- e4 Q( ?, \3 S
DMA: DMA传输SPI数据% y) Q2 C& c4 p* ^% k8 o
2 u6 p$ w- h- j, x* Z利用SPI接口发送和接收数据主要调用以下两个函数:* J6 G/ A/ w+ e% P* f& M% v+ a7 X1 }7 H
- HAL_StatusTypeDef HAL_SPI_Transmit(SPI_HandleTypeDef *hspi, uint8_t *pData, uint16_t Size, uint32_t Timeout);//发送数据3 v+ f! V1 \# g+ g# |
- HAL_StatusTypeDef HAL_SPI_Receive(SPI_HandleTypeDef *hspi, uint8_t *pData, uint16_t Size, uint32_t Timeout);//接收数据
" z4 o% x1 {! A( W6 fSPI发送数据函数:5 K8 h; K! q" N
- HAL_SPI_Transmit(SPI_HandleTypeDef *hspi, uint8_t *pData, uint16_t Size, uint32_t Timeout);//发送数据
参数:
3 e( ^ D6 Z: i* [
+ f! H! E5 ~- Z; Z, |*hspi: 选择SPI1/2,比如&hspi1,&hspi2& Q( ?5 Z" q3 b" t* Z. |# _4 t' e
*pData : 需要发送的数据,可以为数组
: |0 Z" R; Q$ U j. s$ }Size: 发送数据的字节数,1 就是发送一个字节数据
/ P- K, b8 |+ A5 l3 L+ m( [5 i4 MTimeout: 超时时间,就是执行发送函数最长的时间,超过该时间自动退出发送函数4 R. S& ^' @& z, _* W( ?
, M4 P! f7 z8 S2 D# |* Q
SPI接收数据函数: J* g3 D8 L7 U, `: }( Q3 D
- HAL_SPI_Receive(SPI_HandleTypeDef *hspi, uint8_t *pData, uint16_t Size, uint32_t Timeout);//接收数据
参数:
) \" _: \8 e7 u" b, l& }9 Z3 s*hspi: 选择SPI1/2,比如&hspi1,&hspi2/ c; A8 I4 J7 ]* u5 B, t
*pData : 接收发送过来的数据的数组
- x$ \, X U3 J% T- p$ C2 E* PSize: 接收数据的字节数,1 就是接收一个字节数据( x, G U; r: {
Timeout: 超时时间,就是执行接收函数最长的时间,超过该时间自动退出接收函数7 |! t8 Y; V2 e, W- y
9 E4 e4 K4 v; n6 c' B
+ Y0 J: `* l# u# A8 t/ X5 ?SPI接收回调函数:8 [' c* g! f2 @* X
- HAL_SPI_TransmitReceive_IT(&hspi1, TXbuf,RXbuf,CommSize);
当SPI上接收出现了 CommSize个字节的数据后,中断函数会调用SPI回调函数:- HAL_SPI_TxRxCpltCallback(SPI_HandleTypeDef *hspi)
( `# r* N% Y. S3 P4 S5 }用户可以重新定义回调函数,编写预定功能即可,在接收完成之后便会进入回调函数
- I1 ~ E1 ^0 h, ]' X5 ]- _
1 [# |+ @0 j9 m+ V F. x' ^片选引脚:9 V; e3 Y$ D8 T% r) ^+ `! q! K
, S: I8 X7 o. Z- i0 p4 s
因为我们是软件使能片选,定义片选引脚,CS片选低电平为有效使能, CS片选高电平不使能1 [3 M8 i" e) a5 ^% O
8 {5 P7 ~0 J% V7 a) m& }这里用两个宏定义来代替
# @. d! y! n% u6 ?
$ F3 ~( P6 T- V$ [" q, d在main.h中有宏定义命名,SPI2_CS_Pin 就是PB12- //以W25Q128为例
X, w) q0 L, F( a- g( t - #define SPI_CS_Enable() HAL_GPIO_WritePin(GPIOB, SPI2_CS_Pin, GPIO_PIN_RESET)
: x* H4 ?% F: Y. ]- E1 _3 c3 u0 y - #define SPI_CS_Disable() HAL_GPIO_WritePin(GPIOB, SPI2_CS_Pin, GPIO_PIN_SET)
SPI例程详解
2 G& M: [3 D+ Y e! p1 d4 C: |& j5 v因为不同的flash芯片通信协议以及方式都是不同的,所以这里介绍下具体的SPI的发送和接收应该怎么写,具体的请看芯片手册修改下即可,这里提供下W25QXX的驱动文件,以及测试例程,测试是正常没问题9 d2 B# A5 J$ @7 S8 Z; C8 y
. v& M. q. l! n7 b
挑几个函数讲解一下:
7 o$ K6 C; F' _ X6 R0 ]* D
' r! _! U% P- |在w25Qxx.h钟可以修改CS片选引脚,W25Qx_Enable(),W25Qx_Disable()分别为使能和失能SPI设备,即拉低和拉高/CS电平- #define W25Qx_Enable() HAL_GPIO_WritePin(SPI2_CS_GPIO_Port, SPI2_CS_Pin, GPIO_PIN_RESET)1 z, r: c2 ?9 u
- #define W25Qx_Disable() HAL_GPIO_WritePin(SPI2_CS_GPIO_Port, SPI2_CS_Pin, GPIO_PIN_SET)
w25Qxx复位函数:( ?. N6 f5 V+ `1 a+ {: q. |
]+ \/ I; O" ^
函数开始先将要发送的数据(命令(0x66)和地址(0x99))存储在cmd数组中,% P& _( s; w8 O) g. U" E, y
拉低片选信号,开始SPI通信3 N! a/ F q7 G2 n6 ?+ |, I
然后后通过HAL_SPI_Transmit()函数发送出去
" U( x: A4 o. o% x& T" `4 Y拉高片选信号,关闭SPI通信. a! B1 W& e! R; i, [% C- [# E
& Y7 S' O' S; W O4 R9 {: a
W25Qx_TIMEOUT_VALUE是最大超时时间,在w25Qxx.h中定义为1000,单位为us
! P7 v7 f/ l0 y. e; J
3 _+ o# u9 b( _! m4 u4 B
![FA)X9VQ]S3IY97FX]V8X1FW.png](data/attachment/forum/202203/21/145852izff7p97y0ff1liy.png "FA)X9VQ]S3IY97FX]V8X1FW.png") H: J8 i: U" D' U3 c# ?6 O
- /**. N! @. g4 m3 q& B
- * @brief This function reset the W25Qx.
d9 X0 B, ?2 |6 S" U5 k - * @retval None
/ t' P% S5 g w; C - */
& Z' h; w" w5 [8 j - static void BSP_W25Qx_Reset(void)
" G) h- h2 q. N - {
6 |( ?7 ?; n1 H+ R( c9 U" L0 ? - uint8_t cmd[2] = {RESET_ENABLE_CMD,RESET_MEMORY_CMD}; {/ a6 E. g. t* _3 Z7 Q4 d
- : J! H* F$ A8 D! P9 M
- W25Qx_Enable();
# C) D; V/ q( l - /* Send the reset command */
- Q1 R& ~. V8 p( V( f) w, {5 U - HAL_SPI_Transmit(&hspi2, cmd, 2, W25Qx_TIMEOUT_VALUE); . u8 t, Y& H9 z- D7 [8 I z
- W25Qx_Disable();* u2 g7 u' W% y/ t9 I1 j
d. c. s! k; e# O- }
& s4 X+ [2 i0 {- oW25QXX读函数:
: k0 F+ |9 a1 \/ ~三个参数:1 @! b& r& T# a5 r% @2 ]0 t( K
pData 存放读取到的数据的数组
^, V4 ]# o9 y% e% NReadAddr 读取数据的地址; A: m5 d& j3 r( j8 B
Size 读取数据的大小
+ V c# E% L, }…
$ Z: j* r1 x c) {% E1 n9 a( {. e
函数开始先将要发送的数据(命令和地址)存储在cmd数组中,0 c" {+ `5 g) k7 v2 I) k
拉低片选信号,开始SPI通信4 M% Y$ f$ I; D4 ^. g3 A# A7 f
然后后通过HAL_SPI_Transmit()函数发送出去,首先发送写命令(0X03),上方有讲解,然后发送三个字节(24 Bit)的地址4 I; w' T8 G, Z% e" E! j
接着通过HAL_SPI_Receive()接收读取的数据。! r- `5 B; T' Z' k$ l9 d
拉高片选信号,关闭SPI通信
; A9 I& o1 o5 E: w5 P2 Z: Z; [, ~) D! U! e# Y

% x+ T: Z* X7 t M% p8 B8 V8 @, n& `, ?3 f+ A/ X
- uint8_t BSP_W25Qx_Read(uint8_t* pData, uint32_t ReadAddr, uint32_t Size)
# `& s( j! l/ m5 i& x5 R - {$ M1 T: J& Z0 A, D
- uint8_t cmd[4];
1 a4 T1 Q$ ~. b9 o9 X1 Y! g: y
( M/ R8 h* h' H8 q7 v' u1 l" ?- /* Configure the command */+ ^) s' i' v* l+ `: j& C
- cmd[0] = READ_CMD;4 i6 J/ n1 {2 ~3 h
- cmd[1] = (uint8_t)(ReadAddr >> 16);) J R6 a+ @$ Y) Y5 w/ Y) C- Z
- cmd[2] = (uint8_t)(ReadAddr >> 8);% x) ]5 Y- g3 z& }1 h
- cmd[3] = (uint8_t)(ReadAddr);
! U9 g& {3 w3 b# o% z/ ` -
7 Y' R+ y& @6 X6 U - W25Qx_Enable();
6 Y/ d1 e. Z$ U7 X3 ?. O - /* Send the read ID command */
5 _' `, k! H5 @/ X1 x8 d, N5 p - HAL_SPI_Transmit(&hspi2, cmd, 4, W25Qx_TIMEOUT_VALUE);
5 ^( i6 U' z) | - /* Reception of the data */; p; ?3 n3 a; C+ |0 s) _( A
- if (HAL_SPI_Receive(&hspi2, pData,Size,W25Qx_TIMEOUT_VALUE) != HAL_OK)
. f; Z7 v5 F6 W `# x5 Y3 u, N- H1 r - {8 _& [) g6 a# T3 G1 h$ q
- return W25Qx_ERROR;
! P: N/ X# e! Z" g/ s9 R) t. ], ^( V - }
. B& W4 R9 Q% a, ? G - W25Qx_Disable();0 h' k) i# D8 f& x) P# `
- return W25Qx_OK;
0 g1 D5 R6 r# T - }
7 L. M! L- n( L+ j$ } w& M
写使能(Write Enable) (06h)
$ v! B7 p2 y0 \5 i6 N( ?
& g$ I; o% O8 [9 `6 v! D
 6 e! Y. T& s4 @; \5 S
7 B1 Z+ W8 z+ _" r- d8 d- z
向FLASH发送0x06 写使能命令即可开启写使能,首先CS片选拉低,控制写入字节函数写入命令,CS片选拉高。
* X% E- P1 g0 C" W) b& r3 h* }, |# P5 h" ?- S! _ p3 K# h
- uint8_t BSP_W25Qx_WriteEnable(void)
# V) |9 P9 ^7 V- {. f - {5 o5 v6 }: ?# P- j- c
- uint8_t cmd[] = {WRITE_ENABLE_CMD};
- h2 A; r" k2 z( R$ B - uint32_t tickstart = HAL_GetTick();
( x0 Z& W* p4 S* x, H' U - ; a# Z# h3 v- ?; C5 ~: ?- A& V* @
- /*Select the FLASH: Chip Select low */; I) y, C$ M, y2 _( {
- W25Qx_Enable();+ r* n5 f& u- U' z+ a
- /* Send the read ID command */& f( M6 P4 ^4 R
- HAL_SPI_Transmit(&hspi2, cmd, 1, W25Qx_TIMEOUT_VALUE);
! k, H/ I( l7 s7 k5 _$ E9 T- p; [2 b - /*Deselect the FLASH: Chip Select high */1 N0 W- Z9 H1 p7 N5 ^
- W25Qx_Disable();: S$ Y. d. E, Q, Z9 ]
-
4 ^$ d) B/ K, l) `8 x1 _ - /* Wait the end of Flash writing */9 C& I' K" d) W/ Y2 q
- while(BSP_W25Qx_GetStatus() == W25Qx_BUSY);+ `2 ^. S' v' K- D- n& U; g' U. P u
- {9 g4 x( n# S( I5 _+ C/ h# Z3 i: |
- /* Check for the Timeout */8 N- v. }3 b N S- A
- if((HAL_GetTick() - tickstart) > W25Qx_TIMEOUT_VALUE)9 C% h! m/ F o% H8 A
- {
5 E' i) U+ j+ \4 _( u( h0 ^ - return W25Qx_TIMEOUT;, l: u7 \7 `9 m- T
- }. ^/ n8 b# c8 Z
- }
" o/ \. ^' z* W' u: p2 \ -
1 S( q% K5 G" g. r0 r! \+ p. b, p - return W25Qx_OK;8 \+ N4 D' t: m' Y
- }
4 N/ f3 }; v% a9 y扇区擦除函数:
4 |7 S* [2 ~2 {2 z5 u! v6 \* Q, q
扇区擦除指令(Sector Erase) (0x20h)
' E" F: C" @3 e; C. J$ X q7 K1 V
" H1 f7 l) U1 J% v7 f3 l. x

) A8 f5 K, Z2 S4 C2 ]1 x% d- o
3 R& q2 { M$ S* ^扇区擦除指令,数据写入前必须擦除对应的存储单元,并且使能写操作,该指令先拉低/CS引脚电平,接着传输“20H”指令和要24位要擦除扇区的地址。判断flash是否为忙状态,如果不为忙则擦除操作完成。4 \& `3 Z9 x! z9 A# b. ]7 \ V
6 n7 g- _7 G7 |* O4 |
- uint8_t BSP_W25Qx_Erase_Block(uint32_t Address)& t4 {; L6 e0 S' g( K+ O7 O# T
- {6 U3 D5 G7 |) N$ j9 X; W
- uint8_t cmd[4];
( D( T9 Q# n1 R' S2 y. j- q9 Y+ h - uint32_t tickstart = HAL_GetTick();
; M+ H& z! m( g. H* ]' c& y - cmd[0] = SECTOR_ERASE_CMD;/ U1 I! H! a+ s: ?& B, E, F
- cmd[1] = (uint8_t)(Address >> 16);) w5 c7 q+ W4 \5 s. H3 y1 W
- cmd[2] = (uint8_t)(Address >> 8);
$ H* a$ @' I: i; C& @0 C - cmd[3] = (uint8_t)(Address);
$ r0 _, B/ i1 X( z, t- Q2 | ~ -
% s9 W9 p' G; Q0 u - /* Enable write operations */
6 J6 Z* }9 q% ]: g% t! z - BSP_W25Qx_WriteEnable();
h) f" z% g5 k+ U; _% B& q -
5 `$ k+ F: o7 Z ]* {! B$ C) Q - /*Select the FLASH: Chip Select low */# E/ Y8 Y. ^% N1 B
- W25Qx_Enable();
$ y8 D, t( C d, Q - /* Send the read ID command */
& V) b+ G J! f$ j. q - HAL_SPI_Transmit(&hspi2, cmd, 4, W25Qx_TIMEOUT_VALUE);
' n2 @, ?3 n+ R& `* _ - /*Deselect the FLASH: Chip Select high */
6 q& x1 k* b4 v3 D+ ?5 { H9 O3 n# _ - W25Qx_Disable();
/ }8 |# O/ ]7 N: \ -
* P4 u) S3 t) |6 o2 R - /* Wait the end of Flash writing */
# Q+ r( p% @6 T) v6 `/ l' d' d - while(BSP_W25Qx_GetStatus() == W25Qx_BUSY);9 L5 V/ D; U3 r; F, _) i
- {
, c7 e; @1 e. ]( t# a# u* G, e. n - /* Check for the Timeout */
* V1 y) S7 p" t5 }& p' }( o4 U6 e - if((HAL_GetTick() - tickstart) > W25Q128FV_SECTOR_ERASE_MAX_TIME)# Y7 P/ x) f: C) Q
- { " O) a) S9 F4 t/ O
- return W25Qx_TIMEOUT;2 ]/ A5 m5 W1 t: k- i2 J8 Y
- }
: c* P- a0 H" {! T; M: I - }+ D* w3 M& u* w j+ N, d
- return W25Qx_OK;! T5 \& u& p7 }) f* z7 W% G1 U
- }
例程测试
# r" y0 b, q. e+ X$ E! A, L重新定义printf函数/ c$ ~* F- _$ \# O
在 stm32f1xx_hal.c中包含#include <stdio.h>
2 i+ R$ u, J' m/ j5 W* b |# V
4 j! j' ?# U5 s6 o4 v- #include "stm32f4xx_hal.h"
( w0 S: O' W" t$ _) l6 K, T* _+ J4 Y - #include <stdio.h>
o6 h$ k- t) v2 Z - extern UART_HandleTypeDef huart1; //声明串口
* S- t6 G$ C( I9 n% C在 stm32f1xx_hal.c 中重写fget和fput函数( f. \% Q1 x8 m4 K
5 [9 X! B; p/ ]* Q. E- /*** J% _( M% p2 J9 d) ~
- * 函数功能: 重定向c库函数printf到DEBUG_USARTx
% |* ~& x7 L: a& X7 I- k4 ? - * 输入参数: 无
% e h: `! j- m$ r- p - * 返 回 值: 无. o0 f6 J4 b( Z, B# @
- * 说 明:无
, w+ s9 f$ S% P& J0 S& t" | - */# E9 W+ T) z; _: D Z7 O+ _% [$ `0 K
- int fputc(int ch, FILE *f)9 e" s" d i0 w: e
- {. n" _" \' b6 |. o& c. K. N; |
- HAL_UART_Transmit(&huart1, (uint8_t *)&ch, 1, 0xffff);
7 l2 Q# M) M$ a, r4 T9 ] - return ch;5 ?# D4 Y i4 \; b; W# i
- }, c* d0 g, Y" `/ Z0 T
- 5 B; _! N. k& r# g Z
- /**' P4 [) M6 q8 x6 o
- * 函数功能: 重定向c库函数getchar,scanf到DEBUG_USARTx9 s+ w) Y. v- o, N
- * 输入参数: 无
j" J9 \. c& {7 G - * 返 回 值: 无$ I, j ]/ p( o' g5 O. y
- * 说 明:无6 X9 @* `6 J) \
- */
# q* B0 H7 ^- e% @* Q7 d - int fgetc(FILE *f)
8 ~$ k" G9 E- d - {
7 g& g" w7 i; R; f3 S' U$ i" R - uint8_t ch = 0;
; Z/ a2 S8 S2 K/ n - HAL_UART_Receive(&huart1, &ch, 1, 0xffff);9 i" i, B6 x A
- return ch;3 X/ u) o, O# o* {9 Q) o' _
- }
main.c
7 }$ j" u0 v3 b! c, U/ }2 n在main.c里添加以下代码:
7 F+ T2 M( x" O& u' u9 ^- v6 f, j: O; @; `/ _" Y
- #include <string.h>
: p6 c( Z2 l7 ?; F' A7 `/ m; q - #include "W25QXX.h"# ^% [: n4 S6 ^+ I
- 6 y; o. P9 t2 _! C4 t
- & G; s j* R: K& `. }8 [3 W
- # A& _6 A8 W" o# |, P
- uint8_t wData[0x100];6 I/ E. e' \" d2 Q0 J
- uint8_t rData[0x100];
5 d7 z+ v2 K } ?7 @ - uint32_t i;2 \ u& L/ u8 V0 E6 r' \5 ^2 l( B
- uint8_t ID[2];6 y7 g5 p8 L. \) K) C- Y
- printf("\r\n SPI-W25Qxxx Example \r\n\r\n");# K9 H$ P3 T ?1 k, n% ^1 g9 l
/ Z9 ~9 }6 A$ ]% ?7 ^. X1 [2 |- /*##-1- Read the device ID ########################*/
9 e% h0 E( d2 c6 x& d3 @
0 L4 N+ Z, q! d9 ?, {- BSP_W25Qx_Init();) ~& |" }' e6 ]& |
- BSP_W25Qx_Read_ID(ID);; J, A: y) d8 K4 l# z
- " ]7 i3 g w8 V: v f3 d- _7 S
- printf(" W25Qxxx ID is : 0x%02X 0x%02X \r\n\r\n",ID[0],ID[1]);" j# U+ R# m2 N/ G
- /*##-2- Erase Block ##################################*/1 E i( A) I& }' V$ C& V
- if(BSP_W25Qx_Erase_Block(0) == W25Qx_OK)
) ?' ?, B0 b/ H8 o$ p - printf(" SPI Erase Block ok\r\n");
' A4 h n! O" e, r - else
5 @ Q: u$ p0 x+ W% u - Error_Handler();6 R2 q' X3 \) H( i2 ^0 S" M
- /*##-3- Written to the flash ########################*/$ L, o( L- A4 E" f. R, i7 ^
- /* fill buffer */
8 @' d8 m5 Z! s$ ^ - for(i =0;i<0x100;i ++)
# i9 ^4 C# o4 u5 g# O - {
' W% f) s% X; J - wData<i> = i;4 W$ L. y8 q( _. l3 t$ q! ?
- rData<i> = 0; G9 b' ~7 u' _" G: c2 X" f
- }
5 b3 j) q! W" F6 X* u* h: ] - if(BSP_W25Qx_Write(wData,0x00,0x100)== W25Qx_OK)
8 C& P6 T8 T: P& q - printf(" SPI Write ok\r\n");
9 J' s' _" N0 d' t: R8 O0 ^) k - else( u$ {# M M! |$ F
- Error_Handler();
2 s+ [! Z A( n - /*##-4- Read the flash ########################*/. @7 K& W+ Z% O( G! A6 f; r- O
- s" R5 [/ y0 z9 W9 I4 J+ f) ?) B- if(BSP_W25Qx_Read(rData,0x00,0x100)== W25Qx_OK)* T1 O3 c% q& m, V& u/ {' [6 K( C
- printf(" SPI Read ok\r\n\r\n");
5 t% P. [3 w' \% } - else# y q+ O: K' c2 V. O5 X# n9 K
- Error_Handler();
5 Q! }- ~2 v- ~& |4 `! I - printf("SPI Read Data : \r\n");
6 }# `# g6 e e. e$ x - for(i =0;i<0x100;i++)1 }0 [, ] q2 o4 Q
- printf("0x%02X ",rData<i>);
6 T: j5 B' N$ j+ L1 r1 A. M) L - printf("\r\n\r\n");
9 g0 I8 g# i: M. m& {0 u# D - /*##-5- check date ########################*/
; q1 c6 L) O* i6 z+ \; y1 ^ - if(memcmp(wData,rData,0x100) == 0 )
7 ` ^1 R! o! f7 Q - printf(" W25Q128FV SPI Test OK\r\n");' p! ?4 t. F1 [% x* q2 p
- else
9 [0 f7 r8 k! f6 Y; r8 J5 s; a - printf(" W25Q128FV SPI Test False\r\n");
3 S6 a- F8 ~9 W - </i></i></i>
STM32F103测试正常:6 d' \# i: `" @; T; V
8 O4 e; W9 y- a8 ]
 + N! Y; ]" \- L! ^
) U3 D% `: M% g$ R- a
|





 STMCU小助手
发布时间:2022-3-23 14:00
 微信公众号
 手机版