增量式编码器
3 D- I2 X [+ e9 g增量式编码器也成为正交编码器,是通过两个信号线的脉冲输出来进行数据处理,一个输出脉冲信号就对应于一个增量位移,编码器每转动固定的位移,就会产生一个脉冲信号 通过读取单位时间脉冲信号的数量,便可以达到测速的效果(v=s/t),通过对脉冲信号的累加,和编码器的码盘的周长(转一圈对应距离) 便可以达到计算行走距离的效果(s=n*d)
/ e4 I2 |& w% Y- P. d/ |# k4 v0 \& I0 X3 v
编码器信号:
: @5 l6 S. N* `A 脉冲输出
) P% X2 P8 A# F' `- h6 X IB 脉冲输出 : J: M1 @- e# G6 i; L
Z 零点信号 当编码器旋转到零点时,Z信号会发出一个脉冲表示现在是零位置 表示编码器转了1圈,可用来记录编码器转了多少圈,从而知道运行距离# o% c5 H3 B0 f, ?' j$ Y
VCC 电源线
% L2 G9 q$ Z8 G5 F* c7 I! _ nGND 地线
4 P- L( G# t9 R9 l; L: A0 U9 Q$ K9 [. |8 a) |: F
 " f8 @: D% ?/ P$ m2 \5 j9 B8 E
/ \0 c" }% _ f
编码器线数:
8 l i0 h, I7 |6 W! ]1 {: w编码器的线数 ,是说编码器转一圈输出多少个脉冲,,,如果一个编码器是500线,说明这个编码器转一圈对应的信号线会输出500个脉冲, A B两相转一圈发出的脉冲数一样的,不过存在90°相位差/ P2 j, A7 L; f+ c2 a
9 p% d" X" M9 ?" N' P: }
线数越高代表编码器能够反应的位置精度越高
3 i6 C, F4 B0 Z3 }% }/ A
0 Z1 Z& H/ v/ }9 M6 G编码器原理:7 _* P- O: X6 X2 e3 D
增量式编码器有两个脉冲输出,A相和B相,并且两个相位永远存在90°相位差。 如果两个信号相位差为90度,则这两个信号称为正交。由于两个信号相差90度,因此可以根据两个信号哪个先哪个后来判断方向、并且可以根据AB相脉冲信号数量测得速度,位移等,
; i* J( Y7 g# Y8 I" ?$ v# ?. C
. D6 m/ H: ?& v0 `) _编码器正反转:
- }% b. {9 p- b
* z9 }# d9 [7 l" r7 r

3 v; Q3 z6 L: r, I+ t0 a
$ n9 F" Y/ q* W: E0 d/ g正转的时候信号线A先输出信号,信号线B后输出 A相超前B相90度 证明是正转
5 Q9 R% Q5 a+ p2 N& P& C- H E( ~6 M0 J4 U
反转的时候信号线B先输出信号,信号线A后输出 B相超前A相90度 证明是反转
) e% N' b: C7 v i9 K: J, a
, H+ d: I% Z$ S: O7 B* \! lSTM32定时器编码器模式
+ a$ w* i/ ?* C7 t/ T
/ D% ^7 M4 B8 b$ [( ^# {

5 m( [0 t8 L6 p _6 z: b2 \
# ]8 O# V0 Q0 v. f3 E0 dSTM32的编码器模式共有三种:- l( ^/ I) S4 Y' { v. S
+ C( u" n+ m5 t, f+ a 仅在TL1计数(A相)
4 y' J0 o- d7 S& k5 _. K 仅在TL2计数(B相), f. M8 `8 {& s- ]$ W0 O
在TL1和TL2都计数(A相和B相都计数)
# }& M0 S: l; f4 L K) |; m
+ M/ D5 `6 E9 B" x; w7 ?
1 U, h$ }: m& B# x {! [! V仅在TL1计数(A相)
/ ^6 h1 S4 `: s; u$ a8 k% _% s# g' y1 n- U
![O9U9)SIQ`X][~@V(B4ZOD.png](data/attachment/forum/202203/24/222518i6pfwwe3zup54edp.png "O9U9)SIQ`X][~@V(B4ZOD.png") + s+ @" ^; m5 {& m! E- y
7 I2 a& \* N* @, V3 \" l, ]( aTI2(B相)为高电平时:
9 }8 ]' l) w7 B+ m! R
4 D+ l; [( Z- {; Z" {1时刻: TI1(A相)下降沿, 则向上计数(正转)。/ T" l, M% |" v! u( r1 Z
3 D, e' r& E' G* ^+ N) @7 J
2时刻:TI1(A相)上升沿, 则向下计数(反转)
2 R$ O! H* \6 o0 q
1 W2 S/ ~8 J0 C8 X+ ~ ?3 ETI2(B相)为低电平时:9 w% l8 [3 w0 u+ F: S
5 f8 y8 k1 ~2 ^$ P3 y3时刻: TI1(A相)上升沿, 则向上计数(正转)。# R. d2 B6 \, g
2 g+ s/ _8 z1 d. o0 F8 d* v$ o
4时刻:TI1(A相)下降沿, 则向下计数(反转)
! w9 j" u( S2 C$ X. x% V3 P+ a' [2 Y
仅在TL2计数(B相)
. @3 O/ m) {2 b+ a! ?; S6 ?5 N+ q0 H5 L

9 k. b8 j- J$ |1 x. W$ n" g4 k3 ^- `2 r- b1 T3 _( p# m
TI1(A相)为高电平时:3 i5 b0 V( g2 b9 h- Q
# {3 j' n, A P5 n) K- @4 c
1时刻: TI2(B相)上升沿, 则向上计数(正转)。
* e$ ^4 j/ ~: ?0 o! f6 q1 A
# h" y E- N/ j. R2时刻:TI2(B相)下降沿, 则向下计数(反转)6 J* R m- M+ z6 |0 B
3 G2 @2 \- b2 H7 FTI2(B相)为低电平时:3 W* i- w- Z, l# ~
2 O; K/ x+ V# P0 v3时刻: TI2(B相)下降沿, 则向上计数(正转)。! C' S: B- O$ Y @
9 n8 U7 w5 ~$ f
4时刻:TI2(B相)上升沿, 则向下计数(反转)
* J8 v x. y2 U/ E4 E6 h
1 `5 V( {$ x# p( z" X4 b& a在TL1和TL2都计数(A相和B相都计数)
$ C; `& A0 p. z. J
( j0 Q* i# c9 d0 ~6 T* D9 ^3 a
![NLQ1WVAR6}}L]2F@6TZM(0L.png](data/attachment/forum/202203/24/222518byz8rb4h4fe4533f.png "NLQ1WVAR6}}L]2F@6TZM(0L.png")
4 A- V$ r; _1 `- k |# z0 J$ D! @/ G; a# n
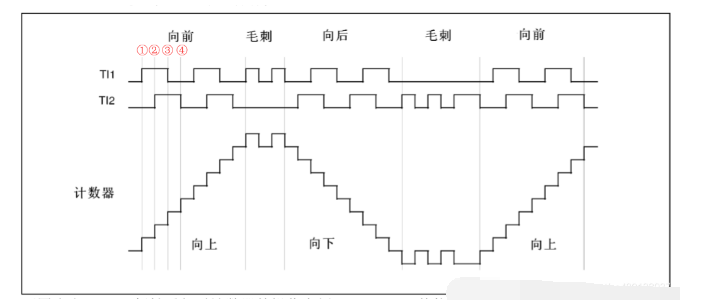
一个脉冲信号周期完成4次跳变。精度提高
5 N' B* Z' K2 [: s8 w# h! N* F5 w5 r) q' E
1时刻:TI2为低电平,TI1上升沿跳变,计数器向上计数;$ |. S9 D& |, T7 s5 M
/ q1 k9 m/ F: N6 ~2 O
2时刻:TI1为高电平,TI2上升沿跳变,计数器仍然向上计数;/ o8 h6 u" R, c. A5 U
# b3 D6 L3 k; ?+ q9 C3时刻:TI2为高电平,TI1下降沿跳变,计数器仍然向上计数;# \4 S3 C' M$ G, V {2 y
& O- l8 `8 h( d# w
4时刻:TI1为低电平,TI2下降沿跳变,计数器仍然向上计数。" G' _1 W z! t0 r' @
' w, r7 i3 K/ O3 M# G- l# O: p
! s& R, c/ X; k$ Q毛刺:只有一个相位脉冲 过滤掉 编码器转动过程中可能产生的毛刺过滤掉
8 @% G: Z0 O2 L. `0 x
+ g- B ^ |5 |, T) J+ b0 M' p计数器向下计数原理相同 看图即可很好理解。9 r3 u& |5 I: l; w2 C
7 k G% p+ c% O. T- \$ S计数器向下计数:
, k1 {2 @( x$ f. `5 O0 }1 s* e
* c( P) Z0 m" G. e- F# AA下降沿,B低电平8 ^! v& p1 p. z' F
B下降沿,A高电平- r8 o1 E# c/ N; t, X, o. ?3 r
B上升沿,A低电平. i% m# e4 q @+ I- g, r+ t
A上升沿,B高电平0 d% x) v# x- U& `
* L, \- c* ]& O注意事项:# d8 ]! V( x7 g! f1 q
1.需要增加测量的精度时,可以采用4倍频方式,即分别在A、B相波形的上升沿和下降沿计数,分辨率可以提高4倍,
& j, {4 J9 u6 H0 f/ X6 N7 M! u2.如果只是测速,不要求方向,那么只需要用单片机随意选择一个信号线就行了,,然后定时器边沿触发,检测脉冲计数即可4 i& d. l3 _1 d! c3 Q' y- ?1 S7 n
3.一般是定时器的通道1和2才能作为编码器输入口,对应编码器输出的两相。; K2 X1 U# {5 ]* ^1 [& n
4.GPIO配置为配置为上拉输入模式
; g: z2 k, G% z! e' }7 f5.一个定时器做一种工作,如果你配置了编码器模式,那么剩下的通道就不能配置其他模式2 D6 |/ l( f: p/ v
6.两相计数模式下, 读出来数需要/4 一个脉冲信号对应四次计数 + S: l$ O: ^0 E
; X, o4 ^ H& [
编码器配置标准外设库
$ T. G. k/ o. i+ ?, PTIM_EncoderInterfaceConfig,它就是编码器接口的配置函数。简单的只需要配置该函数,使能TIM,即可实现采集编码器上面的信息% L6 W0 t+ u: K- f6 a& p) k5 f/ g5 o
. U [2 ?2 y+ X1 ]# N. ~6 n4 B" j- void TIM_EncoderInterfaceConfig(TIM_TypeDef* TIMx, uint16_t TIM_EncoderMode,! b. e$ I" [) I2 `4 S0 A$ z
- uint16_t TIM_IC1Polarity, uint16_t TIM_IC2Polarity)
TIMx参数就是使用哪个定时器作为编码器接口的捕捉定时器。9 m4 u, E3 z# ~ r8 @, o
3 U8 V; Z8 V- l4 wTIM_EncoderMode参数是模式,是单相计数(仅在TL1计数或仅在TL2计数)还是两相计数(在TL1和TL2都计数)。
0 B" N: Y- P1 Y: N ~& I U$ a* q6 z/ v" f ~! v
TIM_IC1Polarity和TIM_IC2Polarity参数就是通道1、2的捕捉极性。5 p5 n8 ^ c3 s7 G( V
) r5 s$ |! N1 E0 C6 k, d
# R& U6 o4 S3 L/ S相关寄存器配置
' {% K3 r, B1 P/ x' S● CC1S=’01’ (TIMx_CCMR1寄存器,IC1FP1映射到TI1)% g9 b& v& `2 ]/ z6 X
) p: @0 h7 Y! n0 A! Z
● CC2S=’01’ (TIMx_CCMR2寄存器,IC2FP2映射到TI2)
3 b, }0 Q! p* F8 N; y& v3 ?
6 [; g b$ p; r+ U/ a4 l1 _● CC1P=’0’ (TIMx_CCER寄存器,IC1FP1不反相,IC1FP1=TI1)
$ o7 ~( i# P/ B1 O9 p- j
; M8 z& c# }0 e) y● CC2P=’0’ (TIMx_CCER寄存器,IC2FP2不反相,IC2FP2=TI2)' {8 f/ l( F$ z
$ ?2 @0 _' _4 A1 l& c- y x! W# n● SMS=’011’ (TIMx_SMCR寄存器,所有的输入均在上升沿和下降沿有效).
* z# |; r( w/ [( F& W5 a0 n1 [9 X( |+ u0 |: S# |
● CEN=’1’ (TIMx_CR1寄存器,计数器使能) - ^! R; [, H" ^% b" p. x
! ^1 s8 S0 J0 }% c# ~1 ~
如果计数器只在TI2的边沿计数,则置TIMx_SMCR寄存器中的SMS=001;如果只在TI1边沿计数,则置SMS=010;如果计数器同时在TI1和TI2边沿计数,则置SMS=011 7 m0 t# s p- E" I* |
' {! i1 g9 B# t' g) R
编码器模式功能:
- y# \' j& ?+ k6 W stm32f407中定时器1、2、3、4、5、8提供编码器接口模式 ! J. s. z4 r: ?5 e
可以对输入信号TI1,TI2进行滤波处理,数字滤波器由事件器组成,每N个事件才视为一个有效边沿,可以在TIMx_CCMR1、TIMx_CCMR2中的IC1F位域设置 也就是可以设置每产生几次脉冲才视为1次有效
+ T8 }9 \& @7 e, Y. \各个值的计算:
$ N6 F! \# D1 @8 |3 _! E转速计算方法:用捕获值(一秒内输出的脉冲数)/编码器线数(转速一圈输出脉冲数)/电机减数比(内部电机转动圈数与电机输出轴转动圈数比,即减速齿轮比 没有则不用除)
" X" {+ `" r5 H* v/ k1 a
& @3 v" D' G$ Y运动距离计算:输出的总脉冲数 / 编码器线数*编码器齿轮周长2 P$ ]4 g q7 m
- \4 N& T. M% L/ M+ T: p
所转角度计算: 输出的总脉冲数 / 编码器线数 *360 或 溢出中断次数*360+当前计数值
2 `7 d5 f- w6 h" ?0 n9 ]* E3 ~ |
转动方向: 方向在定时器CR1的DIR位里 dir=(TIMX->CR1 & 0x0010)>>4; //取方向标志位
/ Y+ M1 {3 ]( g# Y! zif(dir > 0) //向下计数 else //向上计数8 D7 X% w$ p# ^% w
! m1 F( K t- r! p" C: L; p那么我们直接看代码:2 A2 F% x; O9 v0 j/ `! C6 X- t7 W
+ g, F' ?, I; T3 h7 D9 S定时器初始化设置% W6 ]7 x: p4 ]; L" l7 R
% E- r7 N, d! R) n& J+ r; K" J- void TIM3_Int_Init() 3 n- I) P$ A/ ~6 A, e1 p" N5 d
- {6 T& e( ]$ k' F5 c. t6 T. L
- TIM_TimeBaseInitTypeDef TIM_TimeBaseInitStructure;( A1 T% D0 m8 w! ]* B5 M
- TIM_ICInitTypeDef TIM_ICInitStructure;, m u# [/ R. v' A( {8 c
- NVIC_InitTypeDef NVIC_InitStructure;9 p) s1 C; l3 p: F" @6 k" g9 j% S
- - P- {1 y: t$ u3 t. x
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM3,ENABLE);
) g- {" M: v0 d: E, x
- I+ S* K/ J y. y' G1 d, Y) \9 E- //定时器设置-------------------------------------------------------------
: M g$ W0 m0 L9 ~# g' n - TIM_TimeBaseInitStructure.TIM_Period = 359*4; //重装载值
- }& E1 L# t" U - TIM_TimeBaseInitStructure.TIM_Prescaler=0x0; //预分频' E0 v( r/ w+ c0 w
- TIM_TimeBaseInitStructure.TIM_CounterMode=TIM_CounterMode_Up; //向上计数
. Q5 i" t7 B# | - TIM_TimeBaseInitStructure.TIM_ClockDivision=TIM_CKD_DIV1; //时钟分割* @: i; Z; x; z+ ^( R$ K- n4 O3 `
) b6 P0 ?2 W: A; S' b+ B- TIM_TimeBaseInit(TIM3,&TIM_TimeBaseInitStructure);//初始化TIM3
6 `% y7 R3 r7 j' Y! E
3 w) L; t; t+ t0 E% \1 M2 c- //编码器模式设置-------------------------------------------------------------- * Z; n3 a) N1 [# k" M! c7 W8 B
9 P- C& P/ l" r$ W8 K* x \- TIM_EncoderInterfaceConfig(TIM3,TIM_EncoderMode_TI12,TIM_ICPolarity_Rising, TIM_ICPolarity_Rising);//计数模式3# M7 a, z6 ~) ^; C( j
$ e' T5 d6 F# q M& F" W- TIM_ICStructInit(&TIM_ICInitStructure); //将结构体中的内容缺省输入' ^+ m7 N) H1 J% c/ I3 a" {# E
- TIM_ICInitStructure.TIM_ICFilter = 0;//滤波器值
. ]% _3 K n: p) D1 o. U - TIM_ICInit(TIM3, &TIM_ICInitStructure); //将TIM_ICInitStructure中的指定参数初始化TIM3$ u" i4 b8 e. ~% ~, }
- //溢出中断设置-------------------------------------------------------------- 4 z! _; G* b) i ?
- TIM_ITConfig(TIM3,TIM_IT_Update,ENABLE); //允许TIM3溢出中断
" F% Q3 g9 O* Y, p# B0 o. l - Z# e& x3 j" H8 V# }- l/ R4 m
- NVIC_InitStructure.NVIC_IRQChannel=TIM3_IRQn;
' P6 @& p8 H+ j1 r+ ~ - NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority=0x01;
: M; t. m* u1 l5 M! d - NVIC_InitStructure.NVIC_IRQChannelSubPriority=0x01;
, h5 K! C/ `% I( S& R7 r - NVIC_InitStructure.NVIC_IRQChannelCmd=ENABLE;
- R) s: p1 a; h7 f8 U9 V1 A' O - NVIC_Init(&NVIC_InitStructure);
: z1 V2 l4 f; h2 }: S7 k2 F, \
/ f4 _# q. W' ]5 s' H8 a- 8 W7 J$ U- f3 |3 c/ ]! W9 p) h
- TIM_SetCounter(TIM3,0); //TIM3->CNT=0- T, r& M2 B. e. {7 f& f
- TIM_Cmd(TIM3, ENABLE); ! D3 H9 r: }4 s0 h
- }
4 u! @: O |& ^/ O8 @/ w+ u' W" \1 _3 l9 h+ l# f$ W8 @1 Q. k9 `. x# d
重装载值: (编码器线数-1 ) *4 因为我们是两相计数,一个脉冲信号4次计数,所以乘4,保证转完1整圈才触发中断
5 {1 G8 \# V n6 _0 n/ M: m% d3 C9 I* Y! e5 ?1 V0 w1 F1 @6 ^" @
中断设置:0 q- @ p4 _' S' w, I) C" b7 \
" k+ b, D5 L) b# |; [- int circle_count=0;//圈数4 Y' k; t) y7 a: [ L/ J
- void TIM3_IRQHandler(void)
! y. Q, {) f. ?* R - {3 o( P, h; L7 U" e
- if(TIM_GetITStatus(TIM3,TIM_IT_Update)==SET)4 M! e* t9 Y. {6 X7 W/ p! x5 z
- { ( f. A9 U) M- @4 K; n" n/ `
- if((TIM3->CR1>>4 & 0x01)==0) //DIR==0
J) o0 O+ F. f" L2 w - circle_count++;
5 m6 G7 y+ B9 j8 o: Y7 l - else if((TIM3->CR1>>4 & 0x01)==1)//DIR==1
5 o" J( L3 L9 c% u! A. E k- D; X - circle_count--;7 \- g4 w% I% q/ ]( V& ?1 H
- }
: z7 i. x n9 r/ C8 v! ] - TIM_ClearITPendingBit(TIM3,TIM_IT_Update);
/ U: Q# E8 s# `# @ - }
3 u* }* _$ E8 {6 i3 Q. E* P各个值的计算:
& e5 l. b9 Q3 Q7 G3 j2 t" r2 G' [
脉冲数: TIM_GetCounter(TIM3)/4
6 R8 J, c# r# [. V% z+ u/ v4 a @5 [
4 o% \! j( ^3 r- int angle=0; //转过总角度
! Y9 b |# t/ R" S! J - int Realyangle = 0; //当前实际角度 0~360: w$ z N5 y9 z
- int Distiance=0; //运行距离1 t7 U. s+ \) h2 G+ Z! N! E6 {2 k
- extern int circle_count; //转过圈数
3 C) T9 J2 o' k9 |
8 x/ @ {0 f! o- X( |
3 s+ z, R7 c X* ~0 x- Realyangle = TIM_GetCounter(TIM3)/4/360 ; //先除4 最后除编码器线数* w* O: C1 }! Y7 b9 T0 k0 d; W
. ` X/ r! v3 m% Q- g1 D- angle=Realyangle +circle_count*360;//当前角度3 h! r' B/ P5 u5 Q1 x" w. K
- 7 U, e) l! z$ v8 \/ U
- ; ]2 y" k# O' s F' M! N) e
- Distiance = angle/360*编码器齿轮周长 + circle_count*编码器齿轮周长
& W, C+ b' t4 m/ f1 H: w, B3 X- G" s! g
: E! {6 D, y- i1 i8 i3 x- r( D! t
. ?) x' n9 \7 C4 q* ] |





 STMCU小助手
发布时间:2022-3-24 22:23
 微信公众号
 手机版