配置CAN, t' ~! L, |- T/ }+ j8 `( O
先了解几个关键词简称:
. v2 B [0 ?* L' t- ]4 _" E; y( ~& v1 O& S3 h5 Q! ~8 ]9 [" w+ q
最小时间单位(Tq,Time Quantum). l' D0 t' k% \2 Z; _5 ~7 M8 g% J" ?
同步段(SS,Synchronization Segment)1tq. `* S0 _9 W' T! f- j1 _
传播时间段(PTS,Propagation Time Segment)1~8tq
6 \$ ~9 B6 Q5 N2 H7 s. b) O相位缓冲段1(PBS1,Phase Buffer Segment1)1~8tq
1 ~ n4 } C8 F" T. O/ {相位缓冲段2(PBS2,Phase Buffer Segment2)2~8tq4 v6 t, l% }! e
再同步补偿宽度(SJW,reSynchronization Jump Width)1~4tq) ~; M3 I3 f, j" M# a* _( j. f& v
波特率分频器(BRP,Baud Rate Prescaler)
' b1 F( Q! \% L' D# t3 L; g PSTM32把传播时间段(PTS)和相位缓冲段1(PBS1)合并了,形成了时间段1(TS1)。
: U1 y/ W* G& }( |2 O; w3 a% I: k6 L$ G' e) t
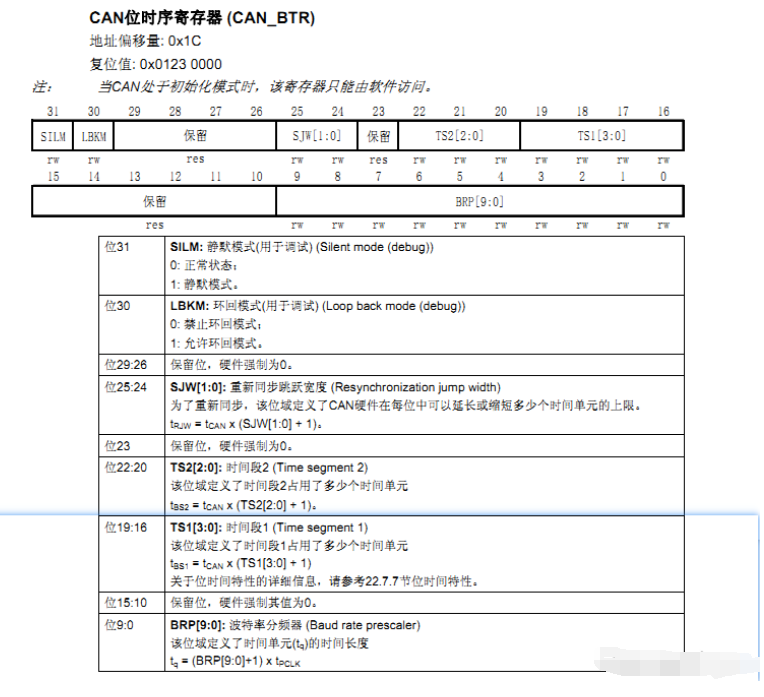
CAN位时序寄存器(CAN_BTR)用于设置TS1、TS2、BRP、SJW等参数,这些参数直接决定CAN的波特率。. c; `' V8 s5 \# s' m1 v8 Z; |
; h9 `* }, y, C p7 d& a$ {

0 I1 C) t0 l& X; H. K9 n0 \. Q# @0 h5 Z/ D% N( m g. X3 J. p
SJW[1:0]再同步补偿宽度+ D( L, p; ~: e) ^% L
& F! a, O* G/ y4 n" R/ F a0 O
TS1[3:0]时间段1
6 W; q9 _8 e: N! j7 b1 K
( u" v2 S+ V4 R2 ^2 @TS2[2:0]时间段2
4 ~9 o: Q) K4 T% ?1 R
3 @+ o2 ~/ U! J" _/ g& f7 sBRP[9:0]波特率分频器/ K- Z ~% m9 ]' E
4 [6 w3 K6 @" Q可以看到没有同步段(SS段),这是因为STM32已经将SS段固化为1。( j# J5 C: Q2 [
; P# `7 O1 C1 l) M; N
除去这几个参数,还需要设置分频,STM32F1系列一般是跑到72M主频,CAN是挂在36M的APB1时钟上,设置CAN的分频就是分的这个36M。% t% e/ b- T5 k1 ] i" \& l
) \ E% r6 D- f* C
下面这张图是波特率计算公式:
# I! ?7 h1 g5 R) D
- F8 k. ~% w7 v( Z3 \$ a( b

$ A! f- Z- s5 V$ R" d
* ]6 q+ \; |* G- y6 @2 J- {* }5 U整合一下波特率计算公式就是这样的:; R& [0 A' R# z5 I
$ q# W& J& G U" |% e! w3 K
波特率 = APB1 / [(1 + (TS1+1) + (TS2+1)) * (BRP+1)]4 Z5 j7 N- r" k" r( g
6 m0 K: o7 t, d. X4 G
在简化就是:波特率 = 时钟主频 / 分频 / (tq1 + tq2 + ss)
) o6 W8 M7 o- a8 u# ?7 Z0 ]2 b% b @$ ~* s
其中SS就是同步段,已经恒为1,所以:波特率 = 时钟主频 / 分频 / (tq1 + tq2 + 1)
9 X9 q; [+ j: Z' {2 G
6 j; M* b8 t( K M# ?. B下面我们开始实际设置波特率,这里要注意,CAN的波特率最大为1Mbps。+ F! H: j3 ^! A" ?% M% r7 v) C* [
& I, E) G3 P4 X6 ?( P
stm32f103的CAN的时钟主频是36M,分9频就是4M,设置tq1=5,tq2=2,ss恒等于1,那么:波特率 = 36MHz / 9分频 /(5 + 2 + 1) = 500KHz% x& X: d6 H/ ?7 W& J
. q- I' w1 N" J" b: L1 r# L3 D5 a
另外还有一向是:再同步补偿宽度(reSynchronization Jump Width) 这个参数,其实就是一个由数个Tq组成的一个段,用来对同步误差进行补偿,可以简单理解为为了提高精准度的,例如两个CAN进行通讯时由于两个板子的晶振可能存在误差从而导致CAN的波特率没有500K那么精准,所以就需要设置一个补偿参数去修正,这个参数就需要根据你实际的板子情况去调整了。
8 h3 H7 Z9 {( T- s0 Y' ?
2 H$ @4 m/ N( ~+ O注意:stm32cubemx生成的CAN代码是不带过滤器的,需要自己手动添加。% ?) C8 E- e2 m7 o
; G r0 V# s) d8 p! T. B' E ~ ]

1 x% W! V9 A' q; r+ e6 z
) o# V1 s, ~2 [- t& O6 o

. j* n9 t: I( b7 v5 \. |9 |2 R; p# }/ ]8 g& H$ v! D/ M# `
代码修改
1 Z. f. z' P; l4 j3 uSTM32CUBEMX生成的CAN配置代码是没有过滤器设置的,需要手动添加。' J5 P* l% r) r/ d
D# Z- D* W/ O* f- y# r
- typedef struct1 D' u0 I- G8 L3 Y( ~; m; i
- {( g& e$ |& }9 E9 z1 p4 r$ N
- uint32_t mailbox;
W8 p- c9 G( [5 q+ L( V$ e. E - CAN_TxHeaderTypeDef hdr;
% [3 K/ W( k5 h' D* W: P: _5 Z - uint8_t payload[8];
& c( k+ \; }1 h* g. a E - }CAN_TxPacketTypeDef;
6 l4 r' q$ [7 U4 `( x R+ C% ^7 M
" r: q5 j% X, E8 i0 N* G- typedef struct- n+ w# F& z6 t8 w3 \2 c; V( i
- {$ d l) q+ a9 P# k
- CAN_RxHeaderTypeDef hdr;
. h. ^( _0 z- c$ X2 ]. l& ] - uint8_t payload[8];
3 @5 p$ S3 \3 s" a0 M- Z, I) p' J - }CAN_RxPacketTypeDef;
- /// CAN过滤器寄存器位宽类型定义
- L# ^) z: |5 c- ]* s+ }* Z& L - typedef union" P4 X. X6 L8 R' v9 r
- {2 q/ {3 k4 [" m
- __IO uint32_t value;+ X$ \, ?7 N( @8 W4 t; _# H
- struct& t+ r7 t9 I# ~
- {# R1 k+ y% U% A0 g' `! N! H
- uint8_t REV : 1; ///< [0] :未使用
h& ^- ^+ A5 Y - uint8_t RTR : 1; ///< [1] : RTR(数据帧或远程帧标志位)9 I: D# ?( N" k( Q- Y
- uint8_t IDE : 1; ///< [2] : IDE(标准帧或扩展帧标志位)& @; ^2 c7 H- @3 r6 n; o/ w
- uint32_t EXID : 18; ///< [21:3] : 存放扩展帧ID6 W( w0 C6 g, b8 m' g& ^$ s5 [
- uint16_t STID : 11; ///< [31:22]: 存放标准帧ID; N3 I! R; ^! q/ N. V3 C4 N6 l: ]
- } Sub;8 i7 J0 t2 q( z' K9 k
- } CAN_FilterRegTypeDef;
' G' K7 e1 d0 N& [ c# U - + Z0 o. t% t9 \& r# R3 z
% }: x9 Y1 {9 {; E1 x- #define CAN_BASE_ID 0 ///< CAN标准ID,最大11位,也就是0x7FF1 w' F' `3 j; T# Y" r- {2 e0 i
- ; |; _" v5 ^0 A: }* P" s
- #define CAN_FILTER_MODE_MASK_ENABLE 1 ///< CAN过滤器模式选择:=0:列表模式 =1:屏蔽模式. _% A- l3 {: h9 o- c
- 3 B4 k" ]. S+ N
- #define CAN_ID_TYPE_STD_ENABLE 1 ///< CAN过滤ID类型选择:=1:标准ID,=0:扩展ID
& {6 @5 q+ z2 x% ` @5 t2 p - - J" \9 `/ I9 @( s0 t [+ r4 C
- void CAN_Filter_Config(void)
! _3 C+ c `. F" d - {
5 v" h: X( @( u" n - CAN_FilterTypeDef sFilterConfig;
$ t: q! n j% N2 o - CAN_FilterRegTypeDef IDH = {0};( \/ T( ?. b+ v# i$ z& ~
- CAN_FilterRegTypeDef IDL = {0};
( @) I9 v+ c( e% c - 2 ~1 A/ D3 e; F [2 Q
- #if CAN_ID_TYPE_STD_ENABLE
4 s0 r0 g6 E$ W) D - IDH.Sub.STID = (CAN_BASE_ID >> 16) & 0xFFFF; // 标准ID高16位
: i4 ^" i) H$ ^7 w. e - IDL.Sub.STID = (CAN_BASE_ID & 0xFFFF); // 标准ID低16位6 m& P0 M ^) z4 S9 i. F
- #else
1 a2 z) E: X+ n - IDH.Sub.EXID = (CAN_BASE_ID >> 16) & 0xFFFF; // 扩展ID高16位. C$ S# @; k7 s
- IDL.Sub.EXID = (CAN_BASE_ID & 0xFFFF); // 扩展ID低16位
+ x5 R. @7 W: R! d - IDL.Sub.IDE = 1; // 扩展帧标志位置位
1 \& G- q3 E7 B4 [ - #endif+ w) Z! ]+ }+ h) T, O
- sFilterConfig.FilterBank = 0; // 设置过滤器组编号
4 b! C! O* \7 J {9 J7 }! j - #if CAN_FILTER_MODE_MASK_ENABLE* r% l# m S& E
- sFilterConfig.FilterMode = CAN_FILTERMODE_IDMASK; // 屏蔽位模式
9 ?9 M2 b3 T! ~, J+ \) w- O3 ~% K - #else
1 y0 v$ C1 }3 r) ~: X- ^ - sFilterConfig.FilterMode = CAN_FILTERMODE_IDLIST; // 列表模式$ T" d3 j: ?1 X( V; B
- #endif
( V: R! u s! o; B( b - sFilterConfig.FilterScale = CAN_FILTERSCALE_32BIT; // 32位宽8 I& F9 U* q0 ?5 T9 D/ W( d3 k
- sFilterConfig.FilterIdHigh = IDH.value; // 标识符寄存器一ID高十六位,放入扩展帧位" U/ F8 G6 K) T
- sFilterConfig.FilterIdLow = IDL.value; // 标识符寄存器一ID低十六位,放入扩展帧位
& u/ L8 ^+ b3 p; D - sFilterConfig.FilterMaskIdHigh = IDH.value; // 标识符寄存器二ID高十六位,放入扩展帧位& s$ a4 N; }2 d. a6 p7 o
- sFilterConfig.FilterMaskIdLow = IDL.value; // 标识符寄存器二ID低十六位,放入扩展帧位
5 u8 m6 p( j) D; r1 q - sFilterConfig.FilterFIFOAssignment = CAN_RX_FIFO0; // 过滤器组关联到FIFO02 [- x/ T4 }2 I) a
- sFilterConfig.FilterActivation = ENABLE; // 激活过滤器) Y- a7 W# A: k" a
- sFilterConfig.SlaveStartFilterBank = 14; // 设置从CAN的起始过滤器编号,本单片机只有一个CAN,顾此参数无效
4 X1 A: r& n! O0 b1 U& I0 B - if (HAL_CAN_ConfigFilter(&hcan, &sFilterConfig) != HAL_OK)9 }9 I' t- Z7 E, \
- {+ N H0 W8 y' j* Z& g8 t
- Error_Handler();
7 ^% v: c) U3 V6 y( A) F. y' d - }
6 A/ G+ W6 q3 w. t, ^ - }
0 \% }1 L% d N2 a; B - : t3 n, S7 B5 U3 w7 z% Y& T: H
- uint8_t CAN_Transmit(CAN_TxPacketTypeDef* packet)
0 e* D; w1 i/ ~ - {" A% Q$ U3 T2 O- X
- if(HAL_CAN_AddTxMessage(&hcan, &packet->hdr, packet->payload, &packet->mailbox) != HAL_OK)
: Y: z- e6 y) o1 K - return 1;! a: o9 P$ \% z' M. V, f0 }( [" ~
- return 0;# Q$ i; J) h# c' ]" W
- }
3 z/ ]! J& L2 U- g+ v
* z$ t N9 v- T7 r8 C' u* U- void CAN_Init(void)1 p% ~- A+ i, g/ Y
- {' s. h& i/ y3 s) K6 y: h
- MX_CAN_Init();
4 D" I0 |5 k" \6 \+ B8 v0 t4 v8 o - CAN_Filter_Config();
1 d+ ?3 p3 f: e6 S - HAL_CAN_Start(&hcan);% M' E1 m; r2 t( `0 l: G F8 m
- HAL_CAN_ActivateNotification(&hcan, CAN_IT_RX_FIFO0_MSG_PENDING); // 使能CAN接收中断
: U2 L; E- s8 U" V: U% P - }0 l3 E# O. {' c7 p
- , I; v9 E8 j- D5 l
- void HAL_CAN_RxFifo0MsgPendingCallback(CAN_HandleTypeDef *canHandle): l% B' z& I) h9 W
- {
a/ }6 u ^: P, }4 B - static CAN_RxPacketTypeDef packet;
! P9 h+ y' H8 ~( [4 ~ - ) p5 G# q) p7 w. ~: f) _ v% A
- // CAN数据接收+ k, b1 H w# g6 j, p ~- ]# u# p1 ?
- if (canHandle->Instance == hcan.Instance)
( s$ x$ D0 u7 Z' Z2 t. G - {5 k: R8 ^) p/ t/ M
- if (HAL_CAN_GetRxMessage(canHandle, CAN_RX_FIFO0, &packet.hdr, packet.payload) == HAL_OK) // 获得接收到的数据头和数据
- g6 {" a z$ ]0 X - {
4 p" @& U @0 S - printf("\r\n\r\n\r\n################### CAN RECV ###################\r\n");/ m/ I! m( o- A& { U/ ^
- printf("STID:0x%X\r\n",packet.hdr.StdId);
& ?9 A2 z+ r4 _. Z. ^ - printf("EXID:0x%X\r\n",packet.hdr.ExtId);2 P4 |* O+ l0 Z! `. P& u* l
- printf("DLC :%d\r\n", packet.hdr.DLC);; A* u( R4 j' b$ L; ~5 c9 f8 P
- printf("DATA:");
& Q1 B5 u$ q3 w' S2 P) Y. v - for(int i = 0; i < packet.hdr.DLC; i++)# q8 ^, C: K: G% r7 ~4 U' c1 m
- {
; b, ^0 G( p- \, }3 X - printf("0x%02X ", packet.payload<i>);
. H) V/ w! t: A1 F' s3 x2 R - }) D# t7 }% |' n
- HAL_CAN_ActivateNotification(canHandle, CAN_IT_RX_FIFO0_MSG_PENDING); // 再次使能FIFO0接收中断. O4 X% Z; [% e( Z9 r4 e- S1 _. R
- }
" E0 K9 w8 f) B$ R! ?) J2 N - }+ G( a+ R P. U8 \0 }% J; j
- }</i>
- ) j4 c; O E; r0 \4 Z' `* ~! r
- CAN_TxPacketTypeDef g_CanTxPacket;- f- z' L) _3 N X0 m( z" V! O9 ~
- & D0 w8 E' z2 l; p8 j
- void CAN_SetTxPacket(void)
1 X+ x8 ? s3 f8 [5 x" h' m4 b0 v - {! {7 r3 S3 I# w {# O
- g_CanTxPacket.hdr.StdId = 0x321; // 标准ID
! H6 o- l& s& G+ S7 J: ? - // g_CanTxPacket.hdr.ExtId = 0x10F01234; // 扩展ID
* J- a- s+ f# k% q4 ]/ B6 S8 S - g_CanTxPacket.hdr.IDE = CAN_ID_STD; // 标准ID类型" ~9 P, M; ?: R q# j" z# ?
- // g_CanTxPacket.hdr.IDE = CAN_ID_EXT; // 扩展ID类型8 ^( q% g8 z6 h. K
- g_CanTxPacket.hdr.DLC = 8; // 数据长度) r$ b* D i( d! K, t( R% @4 ^
- g_CanTxPacket.hdr.RTR = CAN_RTR_DATA; // 数据帧; y" H ?- L- v" u+ r* k
- // g_CanTxPacket.hdr.RTR = CAN_RTR_REMOTE; // 远程帧
: t, Y, \4 j" W3 s- [ - g_CanTxPacket.hdr.TransmitGlobalTime = DISABLE;
7 V/ x3 a( ?- k E9 J. M* r6 ? -
L' y' ?! u7 f$ E) v- H4 x - for(int i = 0; i < 8; i++)
) Q, `# ^ g9 p: H3 l) G, S/ V - {% F. w/ e$ D0 `6 h( m
- g_CanTxPacket.payload<i> = i;2 r9 `- I1 j7 W3 G7 l( y
- }- M$ W+ I, g% f' O2 d
- }! q$ \5 m, ~9 T$ D* p3 E4 z
) b* V$ |! m) i5 ]' m/ r. r( Y% n- int main()
/ {4 t$ `3 V5 P) m - {5 ^# C& p' [; \' P( r R% q# Z" ^
- HAL_Init();
7 j6 @: D$ I7 X+ r - SystemClock_Config();
1 x* U: ~3 n1 S - MX_GPIO_Init();$ P% J2 _2 d7 Q# p5 Y, {- O+ ?2 {7 m
- MX_USART1_UART_Init();
5 N8 R. E6 Y( s1 J) _ - CAN_Init();
2 c+ A) {+ Q Z+ `! \ - printf("----------------------------------------\r\n");
& |) z# | ^' D6 O7 s - 9 P2 O: |% v% j1 b: B
- CAN_SetTxPacket();
" Q/ H, |1 x1 n, t( P# I -
3 ^+ m& x. l1 {( L - while(1)4 x" b$ O' }% K
- {
$ n6 n9 D) a3 |1 @. L5 X* r. [: h - if(CAN_Transmit(&g_CanTxPacket) != 0)! K* a. o6 b# F3 u& r1 T
- printf("failed\r\n");
' W( M3 I! E9 c0 G* Z: w5 y9 O - HAL_Delay(1000);
7 p1 U& M/ o7 F - }
7 ] Y# K6 a( n1 N2 q- t - }0 l- ~1 ?: k$ c$ ]& {' J
- 1 u- X, y; B) [9 S l% S0 k
6 g& f- u$ d9 {# i |





 STMCU小助手
发布时间:2022-4-12 10:00
 微信公众号
 手机版