一、TM1637介绍
( m' A- L- T6 i! T' s- ATM1637 是一种带键盘扫描接口的LED(发光二极管显示器)驱动控制专用电路,内部集成有MCU 数字接口、数据锁存器、LED 高压驱动、键盘扫描等电路。本产品性能优良,质量可靠。主要应用于电磁炉、微波炉及小家电产品的显示屏驱动。采用DIP/SOP20的封装形式。
c$ C3 a c% [: N& ?功能特点:
+ { y+ F+ ]: A5 J 采用功率CMOS 工艺
( G$ L4 X& ]3 k- e6 Y/ v 显示模式(8 段×6 位),支持共阳数码管输出/ i3 }/ s4 v( z
键扫描(8×2bit),增强型抗干扰按键识别电路
1 `3 w$ `" b% D+ g 辉度调节电路(占空比 8 级可调)
' ~2 |$ e! X1 o( S9 g+ e 两线串行接口(CLK,DIO) 振荡方式:内置RC 振荡4 _; D& o. |) m! z7 y
内置上电复位电路
. K) q" m( s1 G y 内置自动消隐电路
( J0 s% V$ ?6 C) m" H* f+ ]: ~ 封装形式:DIP20/SOP20' a6 L- `$ \8 g7 _7 m
二、时序介绍( j1 |0 W9 B' y" Y: T; u- v
" F3 S* j3 [+ O6 _( P* k" n
 8 N6 B$ S' {3 O% S% m

0 W8 ]' r' ]- w" @3 S
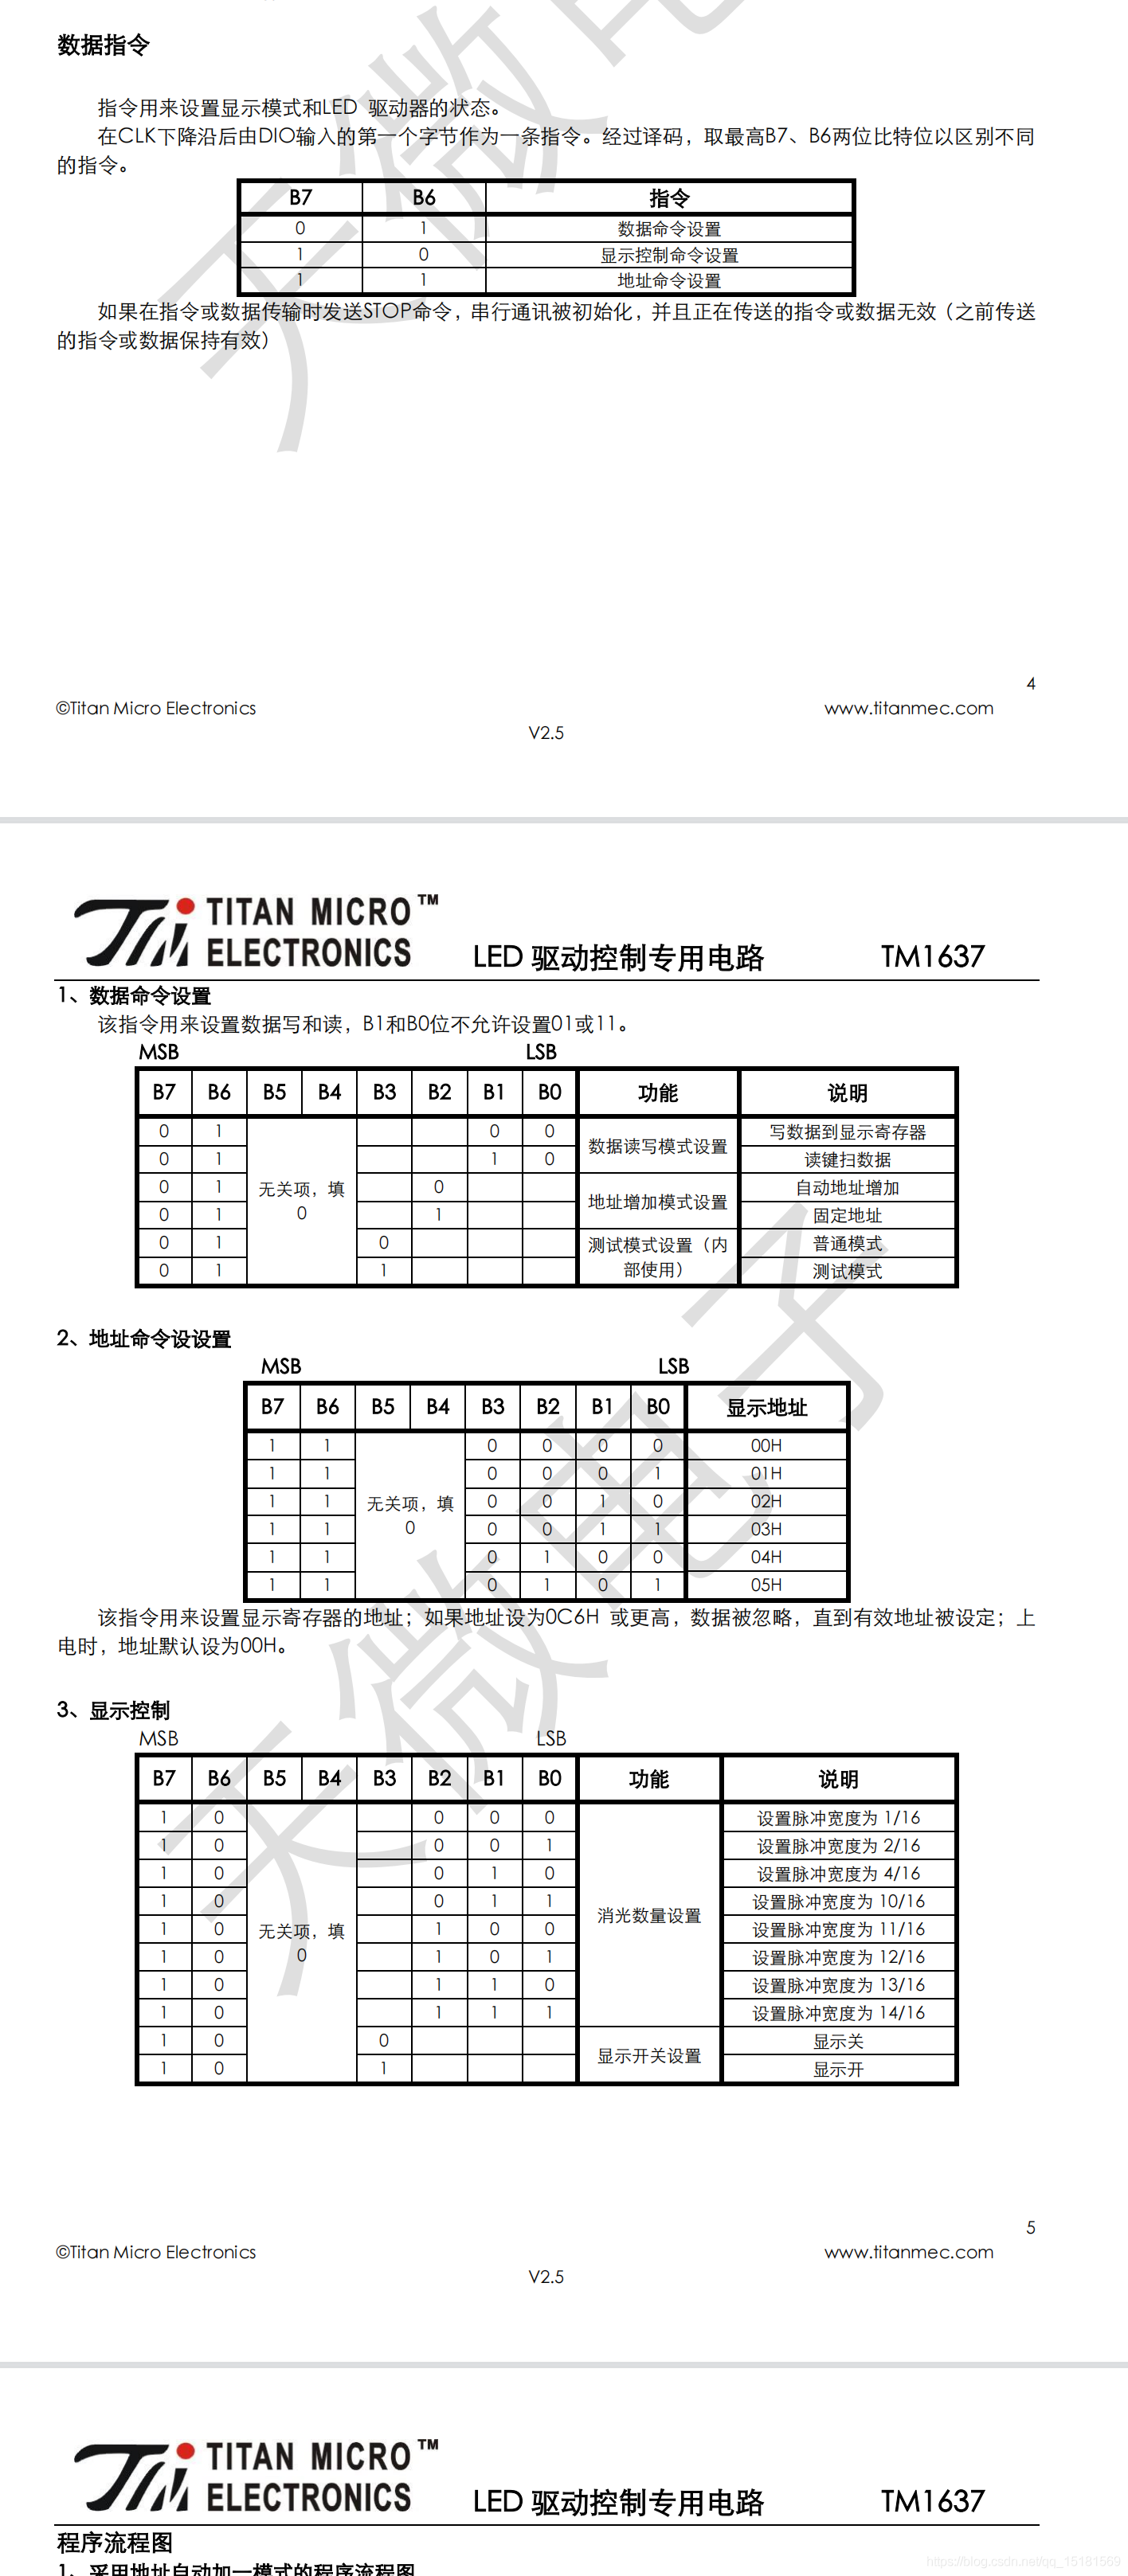
1 t! M5 P& o: D/ R0 v; u7 t三、寄存器介绍1 C w( ]1 E' L& L+ U7 E
( `" p' Y4 s# E/ f

5 U7 v0 W+ U( p- ?8 Y9 m
: U5 }9 v @' t& D: w四、驱动程序, v6 g3 e- q' G4 v7 p% p
main.c! O7 Q* r1 n( M2 v! k7 `
2 r. Z! y5 c8 C0 {" N1 I. |- #include "sys.h"& }4 k2 }; e) t. I" o8 r+ e1 `9 h
- #include "usart.h"
7 m6 e! U! O) ` A, r% w" U* j$ ?3 f - #include "delay.h"" j* O8 D8 B o' B- y7 y! K
- #include "led.h"* s* Q J& G3 s; \8 N
- #include "tm1637.h"
& ?' [; a4 s! j6 |$ O5 w, G - #include "string.h"
& K b6 m# t$ T - ; e5 C' y8 k X( o2 Z
- int main(void)
' L t7 h9 _8 S U - {
; D7 [9 z, D' S+ J - u8 sendData[6];3 {+ Y9 r% I3 t! U
- Cache_Enable(); //打开L1-Cache
) S" S3 S2 j' @- j( Y" Z7 |9 j/ @ - HAL_Init(); //初始化HAL库, E0 c4 O% c {7 K/ X/ |
- Stm32_Clock_Init(160,5,2,4); //设置时钟,400Mhz Y$ `6 X5 t2 }# B7 T4 f0 t' ?
- delay_init(400); //延时初始化
8 T7 k& {; L" \ - uart_init(115200); //串口初始化
" ?9 L" o3 ^& i1 U! l+ l - led_init(); //初始化LED时钟4 W+ c/ }7 ?% u1 l: H2 d/ ?
- tm1637_init();) Z! J- Z& j$ @2 O) i% V I
- while(1)0 F7 ?5 ?( m/ E
- {
. @7 h0 U1 l' N& w
. V/ a! k; b( x- turn_g_led();
/ S+ Z4 Q9 I3 }4 j O6 e* K( j" e - memset(sendData,0xff,sizeof(sendData));6 Y1 D5 ?4 { u# V6 z4 Q
- tm1637_show_data(sendData,sizeof(sendData));
7 F4 t. x' D5 W0 c/ Y - delay_ms(500);+ S( w( a2 V$ Y- v$ K
. Y& S& v# T: J, J- turn_g_led();
0 N8 \" W, f. @. d, |! R - memset(sendData,0x00,sizeof(sendData));0 ]1 U, z/ J( u/ W
- tm1637_show_data(sendData,sizeof(sendData));6 o7 Y$ j8 Y* R3 e
- delay_ms(500);' }; ?/ e; c* z5 D8 j
- printf("key=0x%02x\r\n",tm1637_read_key());4 x4 I4 p% c" c& z
- }2 v0 f+ N9 v% x6 D; j; R# R) S4 J% f( z
- }
tm1637.c( R* G, V4 W8 g" r5 D. v% e9 M B
( Q" Y0 K- `! m7 M
- #include "tm1637.h"7 m# n, S Q+ D) ?# T# m
- #include "delay.h"
& K# d: _0 [ p( `2 u( x% Y* T
" ?% j: n- F# K& n- P- void tm1637_init(void)
# t$ h' c8 ^( u) W/ m - {4 c r A. a6 y, d
- GPIO_InitTypeDef GPIO_Initure;
' c. R: O4 Y7 `$ i! f9 ?! c/ x - __HAL_RCC_GPIOC_CLK_ENABLE(); //开启GPIOB时钟
+ n D. b8 [7 m# K `' v- v y - $ \8 x2 l1 ~1 s* v( d6 M/ j/ ~
- GPIO_Initure.Pin=GPIO_PIN_7|GPIO_PIN_8; //PB0,14 o6 o% Y6 b9 i4 m. g* a8 X) W
- GPIO_Initure.Mode=GPIO_MODE_OUTPUT_PP; //推挽输出
/ A- N8 ]" P8 c, Z6 U I - GPIO_Initure.Pull=GPIO_PULLUP; //上拉
3 r' p" d6 G5 W4 y. \. [ - GPIO_Initure.Speed=GPIO_SPEED_FREQ_VERY_HIGH; //高速
$ u' f7 D+ T) l( W0 u - HAL_GPIO_Init(GPIOC,&GPIO_Initure); //初始化GPIOB.0和GPIOB.18 `9 C8 Q) [. u3 i9 B9 j8 ^2 K
- ! _: ~/ H4 ] G" } Q
- HAL_GPIO_WritePin(GPIOC,GPIO_PIN_7,GPIO_PIN_SET); //PB0置0
1 K$ @3 } n6 ^) j: y& p& v: _ - HAL_GPIO_WritePin(GPIOC,GPIO_PIN_8,GPIO_PIN_SET); //PB1置1
& B% e1 ?8 r* X; @ - g8 k* \4 }: ?4 S N1 {- B; {
$ f& {. a5 @# M4 W- GPIO_Initure.Pin=GPIO_PIN_6; //PA0
' z7 I' D! D( z& ? - GPIO_Initure.Mode=GPIO_MODE_INPUT; //输入
/ F6 t" d$ {" I$ l - GPIO_Initure.Pull=GPIO_PULLUP; //上拉, Z2 ^( b$ r$ h" H) l% M
- GPIO_Initure.Speed=GPIO_SPEED_FREQ_VERY_HIGH; //高速
; ^9 P" j$ w% i w4 [ - HAL_GPIO_Init(GPIOC,&GPIO_Initure);5 Z+ D' Z$ i Z; k
- }' h; E4 J+ H2 U- `" y* G% K
( N, ^( L( F) N y- //产生IIC起始信号
2 o% p5 [; b6 k& \ - void tm1637_start(void)& q- }( j% G4 e2 I9 Q& i" S6 K
- {/ }( w, ]. _% p4 v
- DIO_OUT(); //sda线输出# P% l5 C9 M. R$ J; M+ Z: G/ b- J
- led_dio(1);
1 e0 o! d3 {3 l3 i - led_clk(1);& I4 O" q2 s; H8 ~
- delay_us(4);
1 |7 ]% v& b' _ - led_dio(0);//START:when CLK is high,DATA change form high to low
" Y, I$ f0 {9 _5 r$ y7 | - delay_us(4);
# j* ?+ t! C6 }: m/ B/ N - led_clk(0);//钳住I2C总线,准备发送或接收数据6 f9 T# W$ H/ x9 H4 _; ~( C, Y
- }9 X | Z" b( l9 l. w1 M$ y' m+ g
- //产生IIC停止信号. N; A. }8 h Q% _/ W: z
- void tm1637_stop(void)' w0 Y: [* [# X) S( f
- {
, z/ w1 |3 m6 ]/ S" Z/ i" K( _ - DIO_OUT();//sda线输出* _0 o- d* I% O" n" _ p2 C
- led_clk(0);
- G) ^5 T, W! f- ~% U - led_dio(0);//STOP:when CLK is high DATA change form low to high9 p4 | D$ P$ z
- delay_us(4);
& _' z3 X* z+ l# w0 y9 c& G/ O - led_clk(1);8 Z$ y- R4 b( y" Y6 U+ `2 I. V
- led_dio(1);//发送I2C总线结束信号( L; A. o9 l* y5 a0 T
- delay_us(4); $ P+ W% `- |: _* M! ]
- }3 A; u4 h% W7 Z4 O
- //等待应答信号到来& g$ z/ S' s- W) B0 ^
- //返回值:1,接收应答失败
1 q0 C6 k! e5 I; t0 N# u# _4 _( I' c - // 0,接收应答成功
$ l0 s6 u9 P p- ? - u8 tm1637_wait_ack(void)
5 r+ i( V( f9 P9 Y - {! y/ O8 P( r' s4 }7 z3 h
- u8 ucErrTime=0;
! O2 f! y! Z" x, | - DIO_IN(); //SDA设置为输入: d2 h, R3 r/ G4 ], [( x& g, u# I
- led_dio(1);delay_us(1);; W' T/ {3 `. y. z) B: l9 A
- led_clk(1);delay_us(1);. s/ _' I' F- h3 L
- while(READ_DIO)* o3 f: y+ R8 F. ^- \
- {$ r9 h' N/ w# Z- i# w; Q6 n
- ucErrTime++;; A- F- `1 v- W* ~4 ~0 i1 j
- if(ucErrTime>250)/ d8 L9 W3 u! M$ k2 E
- {# y9 |+ f7 P1 S
- tm1637_stop();
- ~+ ~' q/ J% A7 v3 X. s5 F - return 1;
4 z0 x2 ?3 w$ f0 f - }
0 s0 G4 E) S# k6 o9 E: e - }
; a) I) O7 f; d" m5 @ - led_clk(0);//时钟输出0
) @# H) Y3 {* B1 v9 ]% f- k. R - return 0;
5 E2 ?3 L; O- P4 F" k+ n - }
, `: T# Y& F( _3 Z - //产生ACK应答* U/ @2 ?: D) x6 `4 i" O( E
- void tm1637_ack(void)2 \) |+ `; q+ M: h: P" \1 Z8 V3 W
- {
7 w3 {( S4 L! l: f9 M. J - led_clk(0);
/ L7 k, p; S/ N5 K' H& { - DIO_OUT();
# T' e. O3 Y1 j8 t& W3 Z( ~ - led_dio(0);6 n, t5 E9 j# P2 I4 G
- delay_us(2);
7 n: O) J: C, c* f6 R# @+ S! K - led_clk(1);
9 J( f. m0 E9 d- w - delay_us(2);
G' z8 I3 a7 g- w - led_clk(0);
3 k4 c, p& ?: k3 g) Z7 a - }+ K9 k5 _' M7 S0 y# _# G* @
- //不产生ACK应答2 H4 w4 z2 t# \+ [/ p7 ~
- void tm1637_nack(void)/ X+ f W# a+ r
- {
! y+ s1 J; e$ B& m' C - led_clk(0);
) ]+ a2 I, \% V* R' k8 b9 } - DIO_OUT();
. O8 h6 b" q5 a - led_dio(1);$ N* ?" ]; Q0 Z! @& r. u4 h) p
- delay_us(2);
" C) c* E( _# y* }$ ^7 l- g - led_clk(1);% u1 w2 ?/ y: N7 ~1 r
- delay_us(2);
/ [/ r% a4 H3 I! g/ E+ j3 S' i4 X - led_clk(0);# j/ r; d! a- k0 H4 S6 c+ z
- }" j% }( q9 ^5 [, |! y9 K
- //IIC发送一个字节( Z" e) F" p/ B
- //返回从机有无应答4 D/ x7 t6 s: r) _
- //1,有应答* x9 S: ?6 m0 I# F) c
- //0,无应答
5 X0 M( L& U8 y4 Y0 @! _ - void tm1637_send_byte(u8 txd)) z9 {- W3 r6 V( [' [" Q* @8 W0 ~1 b
- {
" c1 l0 X, n/ [. i s - u8 t;. V8 C3 r. G5 n6 ^+ X' s
- DIO_OUT();
, q, Q+ `- E B/ w - led_clk(0);//拉低时钟开始数据传输9 _8 U. t, n$ g6 q' z1 Q
- for(t=0;t>=1;
5 j) `" t% Y! H1 l/ W9 k5 e - delay_us(2); //对TEA5767这三个延时都是必须的
/ V$ Z- s; h5 j9 X - led_clk(1);% t; {% A9 V5 @6 S
- delay_us(2);0 h. h. @7 q- N3 S6 p: [! F+ b
- led_clk(0);
' k8 i d3 z1 U - delay_us(2);' r; N C4 n3 `3 P1 m5 A
- }4 R9 }7 p9 j' J o0 S
- }
; f" i2 `+ M( i - //读1个字节,ack=1时,发送ACK,ack=0,发送nACK
/ f/ a' C0 k$ i8 r& @9 y - u8 tm1637_read_byte(unsigned char ack)
, ?3 `$ P1 Q3 O( \ - {
4 T. O% z% C% m# b/ S5 v - unsigned char i,receive=0;7 K+ t5 @& {$ Q5 o, I! P
- DIO_IN();//SDA设置为输入
( F& \) t) P$ }: u - for(i=0;i
+ U7 d- E- {7 }$ e! h |





 STMCU小助手
发布时间:2022-4-20 20:40
 微信公众号
 手机版