




 STMCU小助手
发布时间:2022-4-20 20:38
|
一、分数波特率的产生0 n* C: X# e9 x! ^6 X 一、接收器和发送器的波特率在USARTDIV的整数和小数寄存器中的值应设置成相同。 =. H8 O2 g5 o3 D# C- r" N8 _7 G 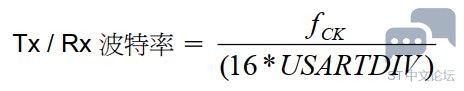
这里的fck是给外设的时钟(PCLK1用于USART2、 3、 4、 5, PCLK2用于USART1)USARTDIV是一个无符号的定点数。这12位的值设置在USART_BRR寄存器。8 N, M4 N; q! S h/ o8 |4 E l 注: 在写入USART_BRR之后,波特率计数器会被波特率寄存器的新值替换。因此,不要在通信进行中改变波特率寄存器的数值。如何从USART_BRR寄存器值得到USARTDIV$ w5 J8 v/ o! @, v8 y 例1: 如果 DIV_Mantissa = 27 , DIV_Fraction = 12 (USART_BRR=0x1BC),通用同步异步收发器(USART)于是: Mantissa (USARTDIV) = 27 Fraction (USARTDIV) = 12/16 = 0.75 所以 USARTDIV = 27.75 例2: 要求 USARTDIV = 25.62,5 i4 P+ }) Y& r: f 就有:9 J, Q& z! J/ i+ U3 z- m! R6 r4 d9 d0 A DIV_Fraction = 160.62 = 9.92: V: p$ P& o2 _; D: [( `6 Q8 h- I7 a 最接近的整数是: 10 = 0x0A: G6 e. q/ Q1 [6 s) }5 p DIV_Mantissa = mantissa (25.620) = 25 = 0x19 于是, USART_BRR = 0x19A 例3: 要求 USARTDIV = 50.99 就有:4 k9 \8 ^& z) s& L- A9 u DIV_Fraction = 160.99 = 15.84 最接近的整数是: 16 = 0x10 => DIV_frac[3:0]溢出 => 进位必须加到小数部分DIV_Mantissa = mantissa (50.990 + 进位) = 51 = 0x33 于是: USART_BRR = 0x330, USARTDIV=516 _& x* i- R. ^5 T. _ + d' V5 f, d: x. w9 g% g4 r9 V 二、设置波特率时的误差计算. V! ?3 `) T7 c& G 9 E! j! u6 ]9 O. b/ |- `! L1 `2 Q6 ` 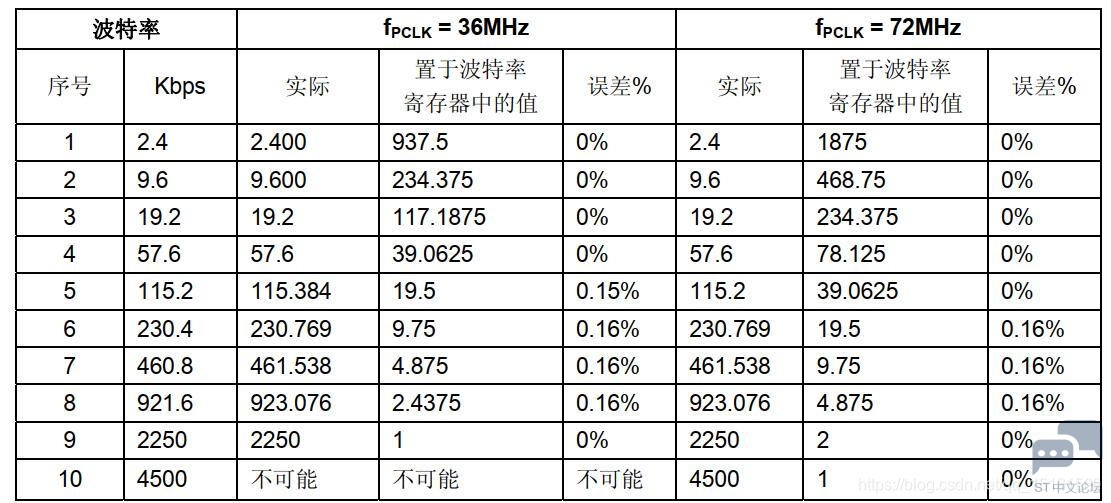
注: 1. CPU的时钟频率越低,则某一特定波特率的误差也越低。可以达到的波特率上限可以由这组数据得到。9 V5 k; Z1 X. G& j. ]( T6 O 2. 只有USART1使用PCLK2(最高72MHz)。其它USART使用PCLK1(最高36MHz)。 / s8 f* P$ m( j, |( K& g& B0 | ) l+ d! s9 Y! h- {, S( u : @/ n K3 E% y8 e% J1 S8 m& z2 w 5 M7 ^8 N+ ~8 P% p |
【经验分享】STM32语音识别的智能蓝牙音箱(源程序+原理图+PCB+设计说明书+PPT)
想找个ST芯片
[GPIO] 使用新型抽象开始C++嵌入式编程,从GPIO开始
技术手册stm32f1xx中的一个小问题
【经验分享】STM32 HAL库移植FreeModbus详细步骤
【逢7发帖赢大礼】STM32开发之IC门禁卡UID读取方法!
实战经验 | Keil工程使用NEAI库的异常问题
经验分享 | FDCAN数据段波特率增加后发送失败的问题分析
STM32几种流行开发环境的优缺点
好用软件推荐-TouchGFX Designer
 微信公众号
 手机版


