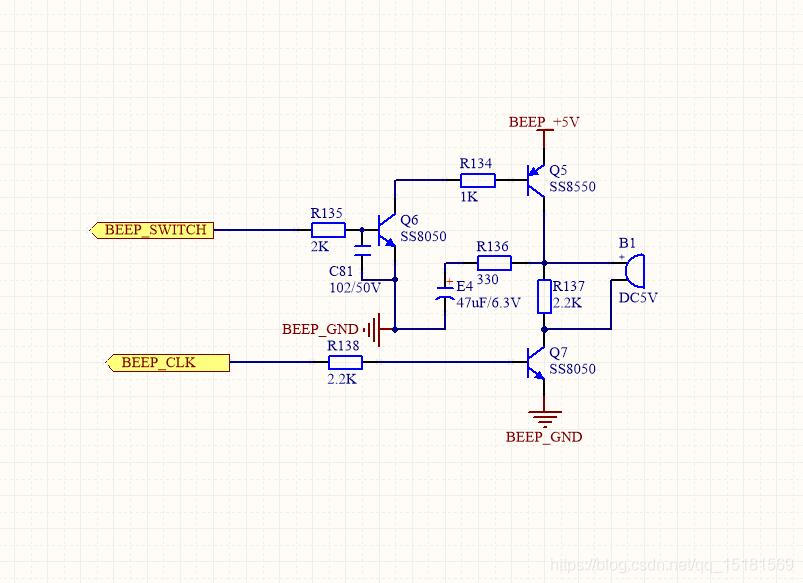
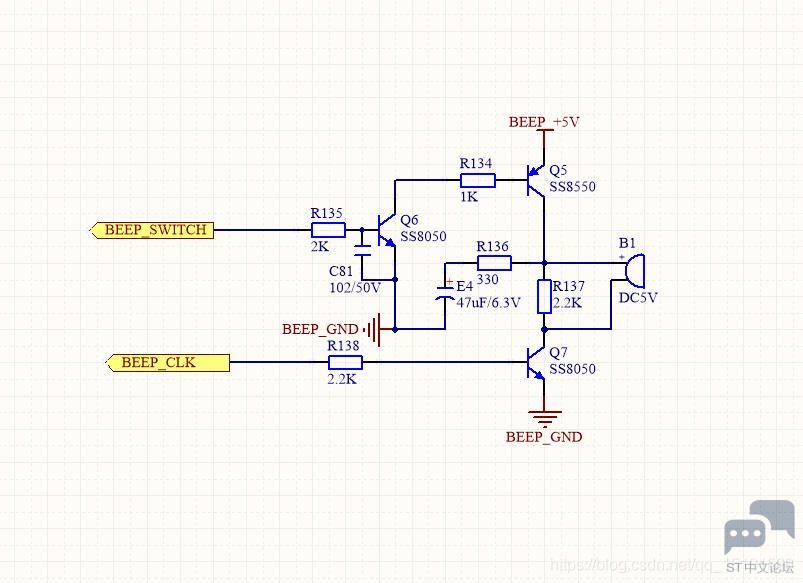
一、原理图
. Q3 o/ d4 V: b) c S0 Y& B! T4 [) [' B5 A& T5 X8 f/ f$ [- |
0 _4 c7 w# X( J8 M& | M. T
% n) N% Q: Y: b& m) }- i, Z p一、驱动代码) F' X. y6 _" {- L2 I, c0 |
$ @! B9 t! Z T' X
- #include "beep.h"
$ p! [0 L0 m" c
7 ]) Q0 M* {6 x5 ?: q- % P3 g) }, D p7 \: `/ B) P* v% L2 L
- 4 e) j( ^" L, o! Y
- void beep_init(void)
( G+ N6 F9 k2 v5 y/ `1 F% U, l - {
: f/ L, [* V! `1 n3 I/ w - GPIO_InitTypeDef GPIO_InitStructure;$ B3 w+ I6 F( \) f9 M c9 u
6 i6 {! b0 g3 ~6 X% u- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB, ENABLE); //使能GPIOB端口时钟- G) s7 [; `7 Z: V) Q2 F% `3 E
9 z$ O# |4 F9 f2 ?5 y& `+ E. @$ @- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_8; //BEEP-->PB.8 端口配置1 w/ [% s- l( V1 u0 T, M
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP; //推挽输出: f2 S, i u2 ]" k
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; //速度为50MHz% S! `) T! [, M
- GPIO_Init(GPIOB, &GPIO_InitStructure); //根据参数初始化GPIOB.8; p5 A- }, V* [4 Z
- 8 [" G+ o, x7 r) e2 z0 q
- GPIO_ResetBits(GPIOB,GPIO_Pin_8);//输出0,关闭蜂鸣器输出
* H. t* ]( m9 X" c - }
6 I" m# Y4 {/ {! y - ' ]% @4 h! n, O a, [
- void beep_pwm_Init(u16 arr,u16 psc)
: {* \" [+ Y3 o+ h Q% p: | - {
# M8 _* R1 S0 h/ M P" r - GPIO_InitTypeDef GPIO_InitStructure;( N. F8 Z9 ?* c+ D& @
- TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure;
! h6 X0 V* i9 J5 \! F; y+ c Z - TIM_OCInitTypeDef TIM_OCInitStructure;: c4 i2 w% `9 N6 K& O
- " |9 L: f0 d5 h
- 3 f/ c# S; g* y; P) q8 }
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM4, ENABLE); //使能定时器3时钟3 g/ n6 p' H$ ^0 [) d5 s' e
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB | RCC_APB2Periph_AFIO, ENABLE); //使能GPIO外设和AFIO复用功能模块时钟& Z: y2 E7 M$ B& ]
- ) J6 O; l9 G2 x! d( L7 b+ N2 V
- // GPIO_PinRemapConfig(GPIO_PartialRemap_TIM4, ENABLE); //Timer3部分重映射 TIM3_CH2->PB5 , k$ `# G: [7 W7 h+ X. u/ i# E( P
- ( h6 J1 e4 p$ z
- //设置该引脚为复用输出功能,输出TIM4 CH2的PWM脉冲波形 GPIOB.52 B* O- O" `: M- [0 {9 h
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_7; //TIM_CH2
6 I0 p% w6 k5 t% {4 P. `7 [ - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; //复用推挽输出 [2 l0 s8 x& v2 ^% a+ G
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
; H9 `; D( v+ \5 M7 a2 l. u. B - GPIO_Init(GPIOB, &GPIO_InitStructure);//初始化GPIO
7 D' J* E& T" Y' P1 M
1 y7 R# y3 g$ C- //初始化TIM4& ?! T& Z! d: v5 _
- TIM_TimeBaseStructure.TIM_Period = arr; //设置在下一个更新事件装入活动的自动重装载寄存器周期的值
& s% x$ H: x; ~' i2 V8 ]4 y# u& E, ^3 b - TIM_TimeBaseStructure.TIM_Prescaler =psc; //设置用来作为TIMx时钟频率除数的预分频值 ; d6 e1 M* W d9 \8 s
- TIM_TimeBaseStructure.TIM_ClockDivision = 0; //设置时钟分割:TDTS = Tck_tim5 ]: @; l6 O; _+ D$ u: e
- TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up; //TIM向上计数模式
- e7 t" o1 c7 x6 @1 P1 ^" A# f* N! M - TIM_TimeBaseInit(TIM4, &TIM_TimeBaseStructure); //根据TIM_TimeBaseInitStruct中指定的参数初始化TIMx的时间基数单位
& X2 e, w4 F- o2 z! \3 W/ V -
* n( Y3 B' x1 G1 d2 U - //初始化TIM3 Channel2 PWM模式 , [. W( ~ d7 `' M
- TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM2; //选择定时器模式:TIM脉冲宽度调制模式2
9 A8 C) H$ M% O, a" |& n% L9 p - TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable; //比较输出使能, y- L R$ o; `- o0 D
- TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_High; //输出极性:TIM输出比较极性高
! m" r7 j& G0 q, ?1 b. k7 F5 D - TIM_OC2Init(TIM4, &TIM_OCInitStructure); //根据T指定的参数初始化外设TIM3 OC2
" A% h0 _2 {! b; {" F2 F4 Z - 2 Y5 g/ J( L n4 r2 G3 g2 q
- TIM_OC2PreloadConfig(TIM4, TIM_OCPreload_Enable); //使能TIM3在CCR2上的预装载寄存器4 [$ U% q) m, d
- " N* |& a) @# G- T/ p9 K1 `
- TIM_Cmd(TIM4, ENABLE); //使能TIM3
, A* w2 Z `! t$ m- t3 F' u3 s v: o -
$ w2 R p6 U3 H4 k
, m( G# ^: S( } L% }# v$ r- }
) w* s! p8 w7 o# ?! A* l - / t' d6 [& _/ r# X1 l1 i1 p
- & ^6 L. i' Q+ a9 Z+ m: N" v7 K
- /*******************************************************************************
) ~# W! [) N$ I0 w' ]3 F# ] - k07样板 2 2.2 2.4
' z) F8 D& g& ~ - db_pwm 69 65 62 59 56 54 50 43 41 2 B$ `1 N/ T* e, W$ s
- fxx 1.8k 1.9k 2.0k 2.1k 2.2k 2.3k 2.47K 2.86K 3K
0 G5 f* }" B: [, {2 j' C - *******************************************************************************/
, i+ [) w/ i& d% m1 E1 U! @ - ) P- N# Q+ j$ Q" F# o- E: x2 U( m
- $ k [/ F/ I( l. |& \( `
$ V( U% E% Z/ j' p ^: M6 _/ Y- /*******************************************************************************% g( I" Q" y) w: J; ], G4 s* a2 w+ e0 f
- k07样板 2 2.46 3
i* }, D8 Q4 p1 z2 \; r - db_pwm 69 65 62 59 56 54 50 43 41
7 o4 h. @. q" m p7 n2 h - fxx 1.8k 1.9k 2.0k 2.1k 2.2k 2.3k 2.47K 2.86K 3K
7 y. @' ]4 S+ j, \! g3 _ - *******************************************************************************/ H9 s" w2 P2 W( E7 P
) _" p1 Q6 ]; [% M( c- #define F1 486 //2.057 KHZ9 f% H; _( m+ k6 o5 H: n* }& G
- #define F1PSC 71 //2.057 KHZ
& p. j+ p& L2 q! Z - $ h1 |6 C6 H2 B7 X: o
- #define F2 442 //2.257 KHZ
3 E4 A0 V: i: g o% \1 ` - #define F2PSC 71 //2.257 KHZ
7 ]$ |1 C1 J, i8 N1 S/ [9 G
$ j$ ~ |& _7 F: f/ J' r0 O- #define F3 413 //2.415 KHZ6 ?* y. o# _2 B2 q# q% w' u
- #define F3PSC 71 //2.415 KHZ! T- @- @4 W9 s; ^
% S5 q/ Z0 N- Z6 T( r8 a- #define F4 464 //2.15 KHZ! U" l# v1 [; c* w+ W7 ^8 |
- #define F4PSC 71 //2.15 KHZ
+ E7 O, P! `0 i- i% ]9 d+ y - 8 t* k: C8 f3 ~6 H" M- n v9 L
- ( v% o% [3 s5 o: O. C N% n) B0 Y
- 0 U8 ]6 L& g9 p9 j$ ?
2 G2 o& S' A( k/ G0 {! N7 Q- u16 const db_table_10 [6] = { F1, F1, F2, F2, F3, F3, }; //底 嗒 帝 开机频率 ! U2 a+ l) L% p) f- @7 b
- u16 const db_table_20 [6] = { 3, 7, 3, 7, 9, 35, }; //每个频率所用的时间10ms单位0 b+ d2 R! J6 q8 F$ j( M
- u16 const db_table_psc0 [6] = { F1PSC,F1PSC, F2PSC, F2PSC, F3PSC, F3PSC, }; //每个频率所用的时间10ms单位; c/ q( F9 A& D+ Q2 B' Q
- ! i6 B& P+ M6 c! F N
- u16 const db_table_11 [6] = { F3, F3, F2, F2, F1, F1, }; //帝 嗒 底 关机频率 + Q# w% F) U8 F. x5 E
- u16 const db_table_21 [6] = { 3, 7, 3, 7, 9, 35, }; //每个频率所用的时间10ms单位+ n' h* X( U- N4 Z" \; N- y
- u16 const db_table_psc1 [6] = { F3PSC, F3PSC, F2PSC, F2PSC, F1PSC, F1PSC, }; //每个频率所用的时间10ms单位" Z& G0 |% O5 v7 \# ^
7 ~; g4 z- a# s$ q# A: b- u16 const db_table_12 [2] = { F4, F4, }; //帝 按键频率
6 r# M/ U* \0 N# x: C% X, { - u16 const db_table_22 [2] = { 8, 35, }; //每个频率所用的时间10ms单位 , u L' Q' E" B0 Z9 i& Y: O6 O
- u16 const db_table_psc2 [2] = { F4PSC, F4PSC, }; //每个频率所用的时间10ms单位
% M. q. A: ?. I D2 Y- Q - ; l( J$ \, Y! Q d! {# B: M% E" A: c
- u16 const db_table_13 [4] = { F3, F3, F2, F2, }; //底 嗒 上电模式频率 . X6 r$ q) s* ?5 \+ n% s" g6 x) h; q, W
- u16 const db_table_23 [4] = { 3, 20, 7, 60, }; //每个频率所用的时间10ms单位
4 L! T! n; ^4 ` - u16 const db_table_psc3 [4] = { F3PSC, F3PSC, F2PSC, F2PSC, }; //每个频率所用的时间10ms单位
$ B4 q% n! V J+ c8 }( e - 9 J* r5 e2 N, P/ n. i, p
- u16 const db_table_14 [16] = { F3, F3, F3, F3, F3, F3, F3, F3, F3, F3, F3, F3, F3, F3, F3, F3, }; //测试模式 加速模式
4 y J1 h4 U( H- N+ B; u - u16 const db_table_24 [16] = { 3, 18, 3, 18, 3, 18, 3, 18, 3, 18, 3, 18, 3, 18, 3, 18, }; //每个频率所用的时间10ms单位
% y* D7 K( i& h. V: B2 Q2 s7 e - u16 const db_table_psc4 [16] = { F3PSC, F3PSC, F3PSC, F3PSC, F3PSC, F3PSC, F3PSC, F3PSC, F3PSC, F3PSC, F3PSC, F3PSC, F3PSC, F3PSC, F3PSC, F3PSC, }; //每个频率所用的时间10ms单位
/ W5 T) H8 K: q. Y - & \2 ]% L8 S+ F, z7 R5 D' f4 Q
- u8 const size_table1x []=
4 r6 h# n2 p8 G; ~ - {
$ c5 E% A3 V2 O H/ u - (sizeof (db_table_10)) / (sizeof (db_table_10[0])), //求数组字节总数' } b7 ^9 f! y+ Z x
- (sizeof (db_table_11)) / (sizeof (db_table_11[0])),* i( B1 ~& ]3 s) W6 o
- (sizeof (db_table_12)) / (sizeof (db_table_12[0])),
- r/ j. O1 @1 m; _ - (sizeof (db_table_13)) / (sizeof (db_table_13[0])), . ] g0 Y3 p' ?# a, A4 p
- (sizeof (db_table_14)) / (sizeof (db_table_14[0])),
3 b' C! W$ k- B: _) Z# T0 A4 i - };
1 G9 N) b. d/ Z+ n/ C; T5 F3 d - /******************************************************************************/# ~8 q2 C. ~# i; P0 d6 u' F
- * G% C$ v; A& h: w$ K& }
% f7 o0 R2 q5 W6 X7 g; Y) l- //================================================
; D- E8 l2 O. i( b$ ]2 M3 s1 e - // 使能蜂鸣器函数
6 m3 `* B# C- }7 [ - //================================================
+ v5 |0 q* @1 C) m7 Q - . l( T3 i) Q1 L" r' N% H" i J9 i
- u16 $ O6 _% M/ d/ x& P! Q
- buz_musc_fz, //赋数组的频率
3 ~/ O" q; O' }" Y" I+ y; h - buz_fz_timer, //赋数组每个频率的时间
9 b' w# |3 S6 a | d - buz_kong_timer; //防止响蜂鸣超时
; C) ]9 D4 ?) }' p8 f4 O4 ]. \ - u8 * S8 z, W; i* F; ^
- buz_musc_type, //选择使用蜂鸣类型 0=开机音 1=关机音 2=按键音 3=上电音 4=测试音
4 @ e Y+ e$ z1 {+ }7 H - buz_musc_num, //决定选择数组的第几位
& r- F: _2 d1 X3 P9 f6 t. Y - buz_musc_len, //赋数组字节总位数
0 |4 u. a+ g. T - buz_musc_read_type; // 蜂鸣类型 1=开机声 2=关机声 3=按键声 4=上电声 5=加速测试声& ]' ~! j3 x: P6 D1 s0 w
+ a9 w- A" M+ ?& ]4 I- u8 F_buz_start,buzzer_flag;/ ^( W% F1 D4 Z& i% o
& z/ v4 r7 J* X- u16 timerPsc;
3 b6 h: y# ?- h) [ - void start_musc (u8 _musc_nm)! K; |6 | i' v; {9 h) e. ?
- {
) a& e0 {9 y. v4 U - buz_musc_read_type = 0;7 k: ]0 K' H! ^- ?# k' e
- * Q% H+ ^, `# i+ r& h T: \
- buz_musc_fz = 0; // 所有变量清0
; m9 [' t: }! p2 x - buz_fz_timer = 0; u; x4 l, L; d, ~8 R* h) x6 m
- buz_musc_type = 0;
- ?$ C# h- H D- `! A - buz_musc_num = 0;! \* q4 n+ X# X3 w3 o9 P
- buz_musc_len = 0;7 C. I/ G' s4 O) T# {6 n
- buzzer_flag = 0;/ B* u8 o9 r' x; w$ p. P4 a* O
-
% x: ~/ y2 o y" I - 8 J# t3 ? F- M; f5 Z5 j7 b( y8 t
- buz_musc_type = _musc_nm; // 蜂鸣声音的类型
. Y' R' F: _- V* S1 T - if (buz_musc_type > 4) { F_buz_start = 0;buz_musc_type = 0; } // 不使能蜂鸣函数' Y' ] r# j$ \
- else { F_buz_start = 1; } // 开始使能蜂鸣函数
# b9 z6 T Y* a% i! @ - 3 K# p* u0 \5 e, j8 w2 K8 C0 R
- close_beep(); // 关闭蜂鸣器电源脚输出
/ W3 y; R9 P8 K) V" e - disable_beep_pwm(); // 关闭蜂鸣器PWM输出 , T. T6 }4 k- F3 D3 v; G
: |. Q8 D6 u/ q3 x. t3 o( X- buz_kong_timer = 0; // 响蜂鸣超时清0 F o3 b& M: G$ g$ ^1 j- O0 Y
- }
& z: ?# l% L. e' U2 }' S1 K' ^ - 4 k; R4 ?' W! J, d
- ( i; d) u4 s, c
- //================================================
1 \6 A$ o( m& B O) D* H - // 使能蜂鸣器函数% z) e: Y2 [/ ^' W) t/ `2 Y. e* ~) z
- //================================================- d+ K5 k4 Q" z: ?7 |, O
- 1 n0 I/ O9 ^, u' k6 B( n
- void musc_scan (void)7 \3 d, p3 T) P1 L
- {
4 a% Y1 Q! {, {- G+ O; v2 x+ T9 J - //=========================================================== 开始 I7 V2 \2 O- J* q [
- if (F_buz_start)
, w$ k- O: c6 b ] - { - J I: ^3 \5 h9 Z: Z7 H: b9 W. B
- //======================================================== 无蜂鸣时间
6 V7 y) V2 Y5 M+ V$ g& m; ?* ? - if (buz_fz_timer == 0)
& q4 w2 I: l/ C - {" g0 o; A U- k3 \' q
- switch (buz_musc_type) //蜂鸣声音的类型
3 v& z& ]* x3 Z0 @3 G7 h8 c - {& B$ n5 `! H4 Y* T, C7 w* y
- case 0:
7 C; J, r& c& G+ I - buz_musc_fz = db_table_10 [buz_musc_num]; //赋频率" h* f6 x7 @$ ^& b. V, C( C
- buz_fz_timer = db_table_20 [buz_musc_num]; //赋频率所需的时间 ' A9 n+ K; B8 j6 D2 ]
- timerPsc=db_table_psc0[buz_musc_num];7 |1 x" n! p$ h; }9 Q
- break;7 j- E! e! M/ Q7 X$ w- `9 I
- case 1:: {: \9 v* ~: q. u, Y4 `4 K( {
- buz_musc_fz = db_table_11 [buz_musc_num];* P7 G' i( `' P. q9 e
- buz_fz_timer = db_table_21 [buz_musc_num];
) ]( F/ C9 y& k( a3 S - timerPsc=db_table_psc1[buz_musc_num];( w8 g. R: G0 S" N$ d4 A4 s% B
- break;! p' L: ^1 I& V6 K" @! T3 B
- case 2:
' r7 Q% F6 T8 l. p; |9 S! Y - buz_musc_fz = db_table_12 [buz_musc_num];! h( p9 r7 E( |0 h- |3 g2 n
- buz_fz_timer = db_table_22 [buz_musc_num]; $ _7 ]1 d: f; X4 i% G
- timerPsc=db_table_psc2[buz_musc_num];
+ S* v; [, K9 ]* y( c - break;
3 T1 f4 n0 }) }6 n6 W7 I( K - case 3:
e6 i3 |) w, w" y( z - buz_musc_fz = db_table_13 [buz_musc_num];& p4 ]1 K: M/ q8 n* Y6 R, U
- buz_fz_timer = db_table_23 [buz_musc_num];
# d2 C, D t$ `) y. F0 K - timerPsc=db_table_psc3[buz_musc_num];+ {8 K' S+ z+ P) J; R& G1 a
- break;. c4 J `! P/ o/ ^6 h2 R% |
- case 4:1 l3 B6 D: e5 Y5 B! p
- buz_musc_fz = db_table_14 [buz_musc_num]; T) O T) T+ K" L+ W1 a! @
- buz_fz_timer = db_table_24 [buz_musc_num];
. s% O5 F5 M" y! R- S5 C - timerPsc=db_table_psc4[buz_musc_num];
. T5 C, C! j4 T. y; M6 z - break; . a2 }- O$ ?" ^0 t, k
- }
3 L' C' O( V& Q7 m! Z% x5 \8 H" w - ! ~) h' a3 d4 |/ g/ J
- //装载 pwm1蜂鸣器 周期与占空比
7 R$ H! P( v9 o) o" ~/ G -
/ N# O% G, ?5 Z) @2 R" ~* [ - beep_pwm_Init(buz_musc_fz,timerPsc);
) w6 n. y" \9 d) a/ J - TIM_SetCompare2(TIM4, buz_musc_fz/2);, Y0 V; Z; [) e: w) x7 ^$ G% M
- // enable_beep_pwm();. S- R" e1 ]6 r& M3 H, b- O7 ^" f# q
-
) D9 G) H c0 n% i# N -
: Q9 `' ^8 p# c: Y; Z5 D5 a2 A! y - if (buz_musc_num & 0x01) { close_beep(); } //数组单数就关闭蜂鸣电源脚( t Q4 o; d0 X+ n, ~4 [; y& i
- else { open_beep(); } //数组双数就打开蜂鸣电源脚- o2 G7 s! S8 [
- buz_musc_len = size_table1x [buz_musc_type]; //计算数组的总字节数6 _8 u6 v% s" O, O$ K0 @
- }
5 y# R( a& {/ P+ H& q7 Q$ P - //======================================================== 无蜂鸣时间 end
0 T) C* _( x) p1 P -
$ n. J! H; Q) i3 y2 b - //======================================================== 有蜂鸣时间
) i2 }) \1 x. ?' \ - if (buz_fz_timer)
6 g4 X4 L, h. w* `% F" r - {
7 W( K) x6 S5 B% H6 U) s( ~2 q - buz_fz_timer--; //每个蜂鸣频率的时间减减* Z% A2 m4 l% p2 P; ^
- if (buz_fz_timer == 0)
2 U3 }' t) k8 h1 a, c x1 m3 A - {
6 A3 ]; @0 P! {3 b8 ^+ L - buz_musc_num++; ! Y+ G* o* Q W0 R) W! b8 P
- if (buz_musc_num >= buz_musc_len) //与数组字节相等就结束
% \& k1 X0 j/ v7 w% ^" t - {
7 W n3 |" B' `5 ^ J' e" m - start_musc (5); // 其它关闭蜂鸣PWM及变量清0 - g: I& t, g0 z$ K
- }
# o, {) p$ [+ t: w; [) E& N - }
, d% \7 K, R4 Z, a0 {1 [( \ - }
/ f0 Y8 }4 y9 ] - //======================================================= 有蜂鸣时间 end+ K% {" }; h* n6 C8 G
- }
+ t; [; C- Y7 d6 n& G3 e$ }1 ^ - else$ x# c) E; A( b# I# d" R
- {
5 q$ C. ` X% J - close_beep(); // 关闭蜂鸣器电源脚输出+ U5 Z! V N8 w2 w
- disable_beep_pwm(); // 关闭蜂鸣器PWM输出+ P' D) \4 c- b! [; e- B
- }
2 h4 M0 F! D5 K3 p7 v# v: H* o - //===========================================================结束
* L/ ~. K/ m# A3 z2 I- A7 K( A - }) B8 b1 F: S/ |% I6 Z6 R
9 s8 _0 f1 u* F4 u0 I7 }- ~- //================================================
- m# u& ?3 w& b% v - // 扫描使能蜂鸣器函数) Q$ u0 |5 K' ?
- //================================================ d; m% g3 Z9 z% p
! S; f1 v8 o M' H1 Z- void musc_select_num_scan (void)- ?$ w2 r, X3 a7 O# g
- {
% ^7 b4 N) H' Y4 X& q1 z - switch (buz_musc_read_type)" N" z/ L, e( K- O
- {
1 E6 n& X6 j( Y" b3 s$ x3 b B - case 1: start_musc (0); break; // 开机蜂鸣
) i/ e0 i& Z) W - case 2: start_musc (1); break; // 关机蜂鸣 6 s" l0 }; q+ b. i; k1 w5 N
- case 3: start_musc (2); break; // 按键蜂鸣
- A4 O" S+ J. t* a - case 4: start_musc (3); break; // 上电蜂鸣 % |9 a1 H. `- _/ }
- case 5: start_musc (4); break; // 加速蜂鸣
$ c. K+ `5 n& w+ I% B! i. g; m - default:
# ?/ R6 w. c1 f- i5 X7 L% _ - if (F_buz_start)1 k. ]9 W3 t3 H/ @" D
- {
0 f) q3 T8 K+ Y: j - if (++buz_kong_timer > 1000) // 如果响蜂鸣超过了10sec
: r- J, t* w4 { b9 y, l - {
5 Z) ?& ` a# y1 a5 k - start_musc (5); // 其它关闭蜂鸣PWM及变量清0
8 l% C: i0 K9 n) B - }
+ H. P* x7 z8 @3 g, S - } S9 Y3 T$ d5 t9 ^3 |1 t
- else { buz_kong_timer = 0; }- F; n, ^4 J+ D$ R, t9 }
- break;
# r' r" ~8 W; h. I$ t* [ - }
, z4 O: }4 t9 C: Q' ]+ S- {, c - }, y8 W$ R5 S: F% v9 x. D
主函数中调用7 o) m( ]* j- g! ]! O. {! P$ g
, B) ^* k/ ]% z3 V G
- int main(void)1 i0 t" Z' }% t
- { / Y% K7 E$ S2 X% B2 v4 f# B
- u8 i,led=0x00;: o/ d" E. M* P9 A
- delay_init(); ! y1 S6 ]1 ^1 J
- program_led_init();
! z3 ?: |* a- D0 V# g# c6 @ - can_led_init();
& u& J8 z7 A, S - rs485_led_init();
2 [% U6 ]' Z- H v0 d( [. V: b - beep_init();+ O ?9 D7 H; _. v
- while(1)* w. }: N8 P+ m S$ ]0 R
- { 5 e: P8 w0 u: \: ~. N6 l# T* J: I
' `9 J: Y. N# y" U- i++;3 R# o9 q; S- Y! q T
- if(i>=100)" I4 V: |2 i$ I
- {5 E+ \$ m8 y0 j) c
- i=0;
0 a- `5 I" G" w6 K( Y - led=~led;! p+ A$ Y( J9 P
- buz_musc_read_type=1;% o, u! ~. e Q9 r O5 q
- program_led_data(0x00,led-0xf0,0x00);
/ n# d3 N6 f& Q' }5 }/ Z( C* L - }
0 W8 q, R+ n p& W3 Y" q# G - " } J) A' [7 l4 |
- # E! y. K" L4 P1 L( `
-
. s. t9 f/ n/ B6 }8 _8 |) v - musc_select_num_scan (); // 蜂鸣
2 H. F! E4 ^% h - musc_scan ();
$ l: o. }: b; e& @ - delay_ms(10);
7 ~) ]& o0 c4 w1 j4 S4 i. w - }
& _; v/ Q& o U: V @* D; [2 }1 U# y6 l - }/ H+ H' o1 u, o$ Q0 f1 O2 j/ b
" u- i3 S; V$ Q6 ?; F& q% Q8 h0 f; {' b# _# d- y
|





 STMCU小助手
发布时间:2022-4-21 21:31
 微信公众号
 手机版